KR20170091705A - 로봇 시스템 및 엔드 이펙터의 변형 검출 방법 - Google Patents
로봇 시스템 및 엔드 이펙터의 변형 검출 방법 Download PDFInfo
- Publication number
- KR20170091705A KR20170091705A KR1020177018115A KR20177018115A KR20170091705A KR 20170091705 A KR20170091705 A KR 20170091705A KR 1020177018115 A KR1020177018115 A KR 1020177018115A KR 20177018115 A KR20177018115 A KR 20177018115A KR 20170091705 A KR20170091705 A KR 20170091705A
- Authority
- KR
- South Korea
- Prior art keywords
- target
- end effector
- deformation
- detection
- site
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
Images



Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J15/00—Gripping heads and other end effectors
- B25J15/08—Gripping heads and other end effectors having finger members
- B25J15/10—Gripping heads and other end effectors having finger members with three or more finger members
- B25J15/106—Gripping heads and other end effectors having finger members with three or more finger members moving in parallel relationship
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J19/00—Accessories fitted to manipulators, e.g. for monitoring, for viewing; Safety devices combined with or specially adapted for use in connection with manipulators
- B25J19/06—Safety devices
- B25J19/063—Safety devices working only upon contact with an outside object
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J11/00—Manipulators not otherwise provided for
- B25J11/0095—Manipulators transporting wafers
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J15/00—Gripping heads and other end effectors
- B25J15/08—Gripping heads and other end effectors having finger members
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J9/00—Program-controlled manipulators
- B25J9/16—Program controls
- B25J9/1674—Program controls characterised by safety, monitoring, diagnostic
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J9/00—Program-controlled manipulators
- B25J9/16—Program controls
- B25J9/1679—Program controls characterised by the tasks executed
- B25J9/1692—Calibration of manipulator
-
- H01L21/67742—
-
- H—ELECTRICITY
- H10—SEMICONDUCTOR DEVICES; ELECTRIC SOLID-STATE DEVICES NOT OTHERWISE PROVIDED FOR
- H10P—GENERIC PROCESSES OR APPARATUS FOR THE MANUFACTURE OR TREATMENT OF DEVICES COVERED BY CLASS H10
- H10P72/00—Handling or holding of wafers, substrates or devices during manufacture or treatment thereof
- H10P72/06—Apparatus for monitoring, sorting, marking, testing or measuring
- H10P72/0606—Position monitoring, e.g. misposition detection or presence detection
-
- H—ELECTRICITY
- H10—SEMICONDUCTOR DEVICES; ELECTRIC SOLID-STATE DEVICES NOT OTHERWISE PROVIDED FOR
- H10P—GENERIC PROCESSES OR APPARATUS FOR THE MANUFACTURE OR TREATMENT OF DEVICES COVERED BY CLASS H10
- H10P72/00—Handling or holding of wafers, substrates or devices during manufacture or treatment thereof
- H10P72/06—Apparatus for monitoring, sorting, marking, testing or measuring
- H10P72/0616—Monitoring of warpages, curvatures, damages, defects or the like
-
- H—ELECTRICITY
- H10—SEMICONDUCTOR DEVICES; ELECTRIC SOLID-STATE DEVICES NOT OTHERWISE PROVIDED FOR
- H10P—GENERIC PROCESSES OR APPARATUS FOR THE MANUFACTURE OR TREATMENT OF DEVICES COVERED BY CLASS H10
- H10P72/00—Handling or holding of wafers, substrates or devices during manufacture or treatment thereof
- H10P72/30—Handling or holding of wafers, substrates or devices during manufacture or treatment thereof for conveying, e.g. between different workstations
- H10P72/32—Handling or holding of wafers, substrates or devices during manufacture or treatment thereof for conveying, e.g. between different workstations between different workstations
- H10P72/3222—Loading to or unloading from a conveyor
-
- H—ELECTRICITY
- H10—SEMICONDUCTOR DEVICES; ELECTRIC SOLID-STATE DEVICES NOT OTHERWISE PROVIDED FOR
- H10P—GENERIC PROCESSES OR APPARATUS FOR THE MANUFACTURE OR TREATMENT OF DEVICES COVERED BY CLASS H10
- H10P72/00—Handling or holding of wafers, substrates or devices during manufacture or treatment thereof
- H10P72/30—Handling or holding of wafers, substrates or devices during manufacture or treatment thereof for conveying, e.g. between different workstations
- H10P72/33—Handling or holding of wafers, substrates or devices during manufacture or treatment thereof for conveying, e.g. between different workstations into and out of processing chamber
- H10P72/3302—Mechanical parts of transfer devices
Landscapes
- Engineering & Computer Science (AREA)
- Robotics (AREA)
- Mechanical Engineering (AREA)
- Manipulator (AREA)
- Container, Conveyance, Adherence, Positioning, Of Wafer (AREA)
Abstract
Description
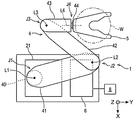
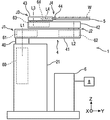
도 2는, 도 1에 도시된 로봇 시스템의 개략 구성을 나타내는 측면도이다.
도 3은, 도 1에 도시된 로봇 시스템의 제어계통의 구성을 나타내는 도면이다.
도 4는 일 실시형태에 따른 타깃 핀의 측면도이다.
도 5는 탐색처리 시의 타깃 핀과 엔드 이펙터의 상태를 나타내는 평면도이다.
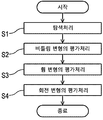
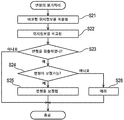
도 6은 본 발명의 일 실시형태에 따른 엔드 이펙터의 변형 검출 처리의 흐름도이다.
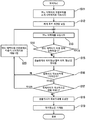
도 7은 탐색처리의 흐름도이다.
도 8은 변형의 평가처리의 흐름도이다.
도 9는 본 발명의 다른 실시형태에 따른 타깃 핀의 측면도이다.
3: 제어 장치
4: 로봇 암
5: 로봇 핸드(엔드 이펙터)
8: 변형검출장치
9: 타깃 핀
21: 기대
30: 컨트롤러
40: 승강축
41 ~ 44: 제1 ~ 제4 링크
60 ~ 64: 구동 장치
81: 탐색부
82: 위치정보 격납부
83: 변형 검출부
84: 변형 보정부
91: 제1 동일 지름부
92: 변화 지름부
93: 제2 동일 지름부
95, 96: 경계선
A0 ~ A4: 서보 앰프
C: 핸드 중심선
D0 ~ D4: 동력전달기구
E0 ~ E4: 위치 검출기
J1 ~ J4: 제1 ~ 제4 관절
L1 ~ L4: 제1 ~ 제4 축
M0 ~ M4: 서보 모터
SP: 검출부위
TG: 목표부위
Claims (18)
- 선단부에 소정 방향으로 연장되는 회동축을 중심으로 하여 회동이 자유로운 손목을 가지는 로봇 암과, 상기 손목에 장착된 엔드 이펙터와, 상기 엔드 이펙터의 소정의 검출부위가 도달할 목표부위를 가지는 타깃 핀을 이용하여 해당 엔드 이펙터의 변형을 검출하는 변형검출장치를 구비한 로봇 시스템으로서,
상기 목표부위는, 상기 검출부위가 해당 목표부위에 도달한 것을 나타내는 표시기능을 가지고 있으며,
상기 변형검출장치가,
상기 검출부위를 상기 타깃 핀에 접촉시키도록 상기 로봇 암을 제어하여 상기 목표부위를 탐색하고, 상기 표시기능에 의거하여 상기 검출부위가 상기 목표부위에 도달한 것을 검출하는 탐색부와,
상기 검출부위가 상기 목표부위에 도달했을 때의 상기 검출부위의 상정위치와 소정의 참조위치를 비교하여, 상기 엔드 이펙터의 변형을 검출하는 변형 검출부를 구비하는 것을 특징으로 하는 로봇 시스템. - 제1항에 있어서,
상기 목표부위는, 상기 표시기능을 발휘하기 위해, 상기 엔드 이펙터를 상기 타깃 핀에 접촉시키면서 상기 타깃 핀을 따라서 상기 소정 방향으로 이동시킨 경우에, 상기 타깃 핀에 대한 상기 엔드 이펙터의 접촉 위치가 국부적으로 변화하는 형상으로 형성되어 있으며,
상기 변형검출장치가, 상기 검출부위를 상기 타깃 핀에 접촉시키면서 상기 타깃 핀을 따라서 상기 소정 방향으로 이동시키도록 상기 로봇 암을 제어하여 상기 목표부위를 탐색하고, 상기 타깃 핀에 대한 상기 검출부위의 접촉 위치의 국부적 변화에 의거하여 해당 검출부위가 상기 목표부위에 도달한 것을 검출하도록 구성되는 것을 특징으로 하는 로봇 시스템. - 제1항 또는 제2항에 있어서,
상기 타깃 핀은, 해당 타깃 핀에 대한 상기 엔드 이펙터의 접촉 위치가 국부적으로 변화하는 형상으로서, 지름이 일정한 동일 지름부와 지름이 변화하는 변화 지름부를, 상기 소정 방향으로 연속하여 가지고, 상기 동일 지름부와 상기 변화 지름부의 경계가 상기 목표부위를 구성하고 있으며,
상기 변형검출장치가, 상기 엔드 이펙터를 상기 회동축 주위로 요동시켜서 상기 검출부위가 상기 타깃 핀에 접촉했을 때의 상기 검출부위의 위치정보를 취득하는 것을, 상기 엔드 이펙터를 상기 동일 지름부로부터 상기 변화 지름부를 향해서 상기 소정 방향으로 변위 시킨 복수 개소에서 수행하여 상기 목표부위를 탐색하고, 취득한 복수의 상기 위치정보로부터 도출되는 상기 회동축 주위의 각변위에 의거하여 상기 검출부위가 상기 목표부위에 도달한 것을 검출하도록 구성되는 것을 특징으로 하는 로봇 시스템. - 제1항 내지 제3항 중 어느 한 항에 있어서,
상기 변형검출장치가, 상기 변형 검출부에서 상기 엔드 이펙터의 변형이 검출되었을 때, 상기 변형이 상기 로봇 암의 위치 및 자세 중 적어도 어느 한쪽의 조정으로 보정이 가능한지를 판단하고, 보정이 가능한 경우에 상기 변형을 보정 하는 변형 보정부를 더 가지는 것을 특징으로 하는 로봇 시스템. - 제1항 내지 제4항 중 어느 한 항에 있어서,
상기 참조위치가, 상기 변형검출장치에 의해서, 상기 엔드 이펙터의 상기 검출부위와 서로 다른 참조부위를 상기 타깃 핀에 접촉시키도록 상기 로봇 암을 제어하여 상기 목표부위를 탐색하고, 상기 표시기능에 의거하여 상기 참조부위가 상기 목표부위에 도달한 것이 검출된 때의, 상기 참조부위의 상정위치인 것을 특징으로 하는 로봇 시스템. - 제5항에 있어서,
상기 엔드 이펙터의 변형이 상기 엔드 이펙터의 비틀림 변형이고,
상기 검출부위와 상기 참조부위가, 상기 엔드 이펙터의 선단부에서 상기 엔드 이펙터의 중심선을 사이에 두고 한쪽과 다른 쪽에 규정되어 있으며,
상기 변형검출장치는, 상기 검출부위가 상기 목표부위에 도달했을 때의 해당 검출부위의 상기 소정 방향의 상정위치와, 상기 참조부위가 상기 목표부위에 도달했을 때의 해당 참조부위의 상기 소정 방향의 상정위치를 비교하여, 상기 엔드 이펙터의 변형을 검출하는 것을 특징으로 하는 로봇 시스템. - 제5항에 있어서,
상기 엔드 이펙터의 변형이 상기 엔드 이펙터의 휨 변형이고,
상기 검출부위와 상기 참조부위 중 어느 한쪽이 상기 엔드 이펙터의 선단부에 규정되고, 다른 쪽이 상기 엔드 이펙터의 뿌리부에 규정되어 있으며,
상기 변형검출장치는, 상기 검출부위가 상기 목표부위에 도달했을 때의 해당 검출부위의 상기 소정 방향의 상정위치와, 상기 참조부위가 상기 목표부위에 도달했을 때의 해당 참조부위의 상기 소정 방향의 상정위치를 비교하여, 상기 엔드 이펙터의 변형을 검출하는 것을 특징으로 하는 로봇 시스템. - 제5항에 있어서,
상기 엔드 이펙터의 변형이 상기 엔드 이펙터의 회전 변형이고,
상기 검출부위와 상기 참조부위 중 어느 한쪽이 상기 엔드 이펙터의 뿌리부에 규정되고, 다른 쪽이 상기 엔드 이펙터의 선단부 또는 뿌리부와 선단부 사이에 규정되어 있으며,
상기 변형검출장치는, 상기 검출부위가 상기 목표부위에 도달했을 때의 해당 검출부위의 상기 소정 방향과 직교하는 평면 내의 상정위치와, 상기 참조부위가 상기 목표부위에 도달했을 때의 해당 참조부위의 상기 소정 방향과 직교하는 평면 내의 상정위치를 비교하여, 상기 엔드 이펙터의 변형을 검출하는, 로봇 시스템. - 제1 내지 제4항 중 어느 한 항에 있어서,
상기 참조위치가, 상기 변형검출장치에 의해서, 상기 엔드 이펙터의 미변형의 상기 검출부위를 상기 타깃 핀에 접촉시키도록 상기 로봇 암을 제어하여 상기 목표부위를 탐색하고, 상기 표시기능에 의거하여 미변형의 상기 검출부위가 상기 목표부위에 도달한 것이 검출된 때의, 미변형의 상기 검출부위의 상정위치인 것을 특징으로 하는 로봇 시스템. - 선단부에 소정 방향으로 연장되는 회동축을 중심으로 하여 회동이 자유로운 손목을 가지는 로봇 암과, 상기 손목에 장착된 엔드 이펙터와, 변형검출장치를 구비한 로봇 시스템에서,
상기 엔드 이펙터의 소정의 검출부위가 도달할 목표부위로서, 상기 검출부위가 해당 목표부위에 도달한 것을 나타내는 표시기능을 가지는 목표부위를 구비한 타깃 핀을 이용하여 상기 변형검출장치가 상기 엔드 이펙터의 변형을 검출하는 방법으로서,
상기 검출부위를 상기 타깃 핀에 접촉시키도록 상기 로봇 암을 제어하여 상기 목표부위를 탐색하는 것과,
상기 표시기능에 의거하여, 상기 검출부위가 상기 목표부위에 도달한 것을 검출하는 것과,
상기 검출부위가 상기 목표부위에 도달했을 때의 상기 검출부위의 상정위치와 소정의 참조위치를 비교하여, 상기 엔드 이펙터의 변형을 검출하는 것을 포함하는 것을 특징으로 하는 엔드 이펙터의 변형 검출 방법. - 제10항에 있어서,
상기 목표부위는, 상기 표시기능을 발휘하기 위해, 상기 엔드 이펙터를 상기 타깃 핀에 접촉시키면서 상기 타깃 핀을 따라서 상기 소정 방향으로 이동시킨 경우에, 상기 타깃 핀에 대한 상기 엔드 이펙터의 접촉 위치가 국부적으로 변화하는 형상으로 형성되어 있으며,
상기 목표부위를 탐색하는 것이, 상기 검출부위를 상기 타깃 핀에 접촉시키면서 상기 타깃 핀을 따라서 상기 소정 방향으로 이동시키도록 상기 로봇 암을 제어하여 상기 목표부위를 탐색하는 것을 포함하고,
상기 검출부위가 상기 목표부위에 도달한 것을 검출하는 것이, 상기 타깃 핀에 대한 상기 검출부위의 접촉위치의 국부적 변화에 의거하여 해당 검출부위가 상기 목표부위에 도달한 것을 검출하는 것을 포함하는 것을 특징으로 하는 엔드 이펙터의 변형 검출 방법. - 제10항 또는 제11항에 있어서,
상기 타깃 핀은, 상기 타깃 핀에 대한 상기 엔드 이펙터의 접촉 위치가 국부적으로 변화하는 형상으로서, 지름이 일정한 동일 지름부와 지름이 변화하는 변화 지름부를 상기 소정 방향으로 연속하여 가지고, 상기 동일 지름부와 상기 변화 지름부의 경계가 상기 목표부위를 구성하고 있으며,
상기 목표부위를 탐색하는 것이, 상기 엔드 이펙터를 상기 회동축 주위로 요동시켜서 상기 검출부위가 상기 타깃 핀에 접촉했을 때의 상기 검출부위의 위치정보를 취득하는 것을, 상기 엔드 이펙터를 상기 동일 지름부로부터 상기 변화 지름부를 향해서 상기 소정 방향으로 변위 시킨 복수의 개소에서 수행하여 상기 목표부위를 탐색하는 것을 포함하고,
상기 검출부위가 상기 목표부위에 도달한 것을 검출하는 것이, 취득한 복수의 상기 위치정보로부터 도출되는 상기 회동축 주위의 상기 각변위에 의거하여 상기 검출부위가 상기 목표부위에 도달한 것을 검출하는 것을 포함하는 것을 특징으로 하는 엔드 이펙터 변형 검출 방법. - 제10항 내지 제12항 중 어느 한 항에 있어서,
상기 변형검출장치가, 상기 엔드 이펙터의 변형이 검출된 때에, 상기 변형이 상기 로봇 암의 위치 및 자세 중 적어도 어느 한쪽의 조정으로 보정이 가능한지를 판단하고, 보정이 가능한 경우에 상기 변형을 보정 하는 것을 더 포함하는 것을 특징으로 하는 엔드 이펙터의 변형 검출 방법. - 제10항 내지 제13항 중 어느 한 항에 있어서,
상기 참조위치가, 상기 엔드 이펙터의 상기 검출부위와 서로 다른 참조부위를 상기 타깃 핀에 접촉시켜서 상기 목표부위를 탐색하고, 상기 목표부위의 상기 표시기능에 의거하여 상기 참조부위가 상기 목표부위에 도달한 것을 검출했을 때의 상기 참조부위의 상정위치인 것을 특징으로 하는 엔드 이펙터의 변형 검출 방법. - 제14항에 있어서,
상기 엔드 이펙터의 변형이 상기 엔드 이펙터의 비틀림 변형이고,
상기 검출부위와 상기 참조부위가, 상기 엔드 이펙터의 선단부에서 상기 엔드 이펙터의 중심선을 사이에 두고 한쪽과 다른 쪽에 규정되어 있으며,
상기 엔드 이펙터의 변형을 검출하는 것이, 상기 검출부위가 상기 목표부위에 도달했을 때의 해당 검출부위의 상기 소정 방향의 상정위치와, 상기 참조부위가 상기 목표부위에 도달했을 때의 해당 참조부위의 상기 소정 방향의 상정위치와 비교하여, 상기 엔드 이펙터의 변형을 검출하는 것을 포함하는 것을 특징으로 하는 엔드 이펙터 변형 검출 방법. - 제14항에 있어서,
상기 엔드 이펙터의 변형이 상기 엔드 이펙터의 휨 변형이고,
상기 검출부위와 상기 참조부위 중 어느 한쪽이 상기 엔드 이펙터의 선단부에 규정되고, 다른 쪽이 상기 엔드 이펙터의 뿌리부에 규정되어 있으며,
상기 엔드 이펙터의 변형을 검출하는 것이, 상기 검출부위가 상기 목표부위에 도달했을 때의 해당 검출부위의 상기 소정 방향의 상정위치와, 상기 참조부위가 상기 목표부위에 도달했을 때의 해당 참조부위의 상기 소정 방향의 상정위치와 비교하여, 상기 엔드 이펙터의 변형을 검출하는 것을 포함하는 것을 특징으로 하는 엔드 이펙터 변형 검출 방법. - 제14항에 있어서,
상기 엔드 이펙터의 변형이 상기 엔드 이펙터의 회전 변형이고,
상기 검출부위와 상기 참조부위 중 어느 한쪽이 상기 엔드 이펙터의 뿌리부에 규정되고, 다른 쪽이 상기 엔드 이펙터의 선단부 또는 뿌리부와 선단부 사이에 규정되어 있으며,
상기 엔드 이펙터의 변형을 검출하는 것이, 상기 검출부위가 상기 목표부위에 도달했을 때의 해당 검출부위의 상기 소정 방향과 직교하는 평면 내의 상정위치와, 상기 참조부위가 상기 목표부위에 도달했을 때의 해당 참조부위의 상기 소정 방향과 직교하는 평면 내의 상정위치를 비교하여, 상기 엔드 이펙터의 변형을 검출하는 것을 포함하는 것을 특징으로 하는 엔드 이펙터의 변형 검출 방법. - 제10항 내지 제13항 중 어느 한 항에 있어서,
상기 참조위치가, 상기 엔드 이펙터의 미변형의 상기 검출부위를 상기 타깃 핀에 접촉시켜서 상기 목표부위를 탐색하고, 상기 목표부위의 상기 표시기능에 의거하여 미변형의 상기 검출부위가 상기 목표부위에 도달한 것을 검출했을 때의 미변형의 상기 검출부위의 상기 소정 방향의 상정위치인 것을 특징으로 하는 엔드 이펙터의 변형 검출 방법.
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| PCT/JP2014/006394 WO2016103292A1 (ja) | 2014-12-22 | 2014-12-22 | ロボットシステム及びエンドエフェクタの変形検出方法 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| KR20170091705A true KR20170091705A (ko) | 2017-08-09 |
| KR101952766B1 KR101952766B1 (ko) | 2019-02-28 |
Family
ID=56149396
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| KR1020177018115A Active KR101952766B1 (ko) | 2014-12-22 | 2014-12-22 | 로봇 시스템 및 엔드 이펙터의 변형 검출 방법 |
Country Status (6)
| Country | Link |
|---|---|
| US (1) | US10279485B2 (ko) |
| JP (1) | JP6412955B2 (ko) |
| KR (1) | KR101952766B1 (ko) |
| CN (1) | CN107000224B (ko) |
| TW (1) | TWI586498B (ko) |
| WO (1) | WO2016103292A1 (ko) |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| KR20190050274A (ko) * | 2017-11-02 | 2019-05-10 | 조재용 | 웨이퍼 이송용 로봇 감지장치 |
| KR20230021253A (ko) * | 2021-08-05 | 2023-02-14 | 주식회사 쓰리디오토매이션 | 캘리브레이션 측정용 핀 |
Families Citing this family (20)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP6718352B2 (ja) * | 2016-09-28 | 2020-07-08 | 川崎重工業株式会社 | 基板搬送ハンドの診断システム |
| USD822735S1 (en) * | 2017-03-17 | 2018-07-10 | Donald Dimattia, Jr. | Positionable end effector link |
| CN109285794B (zh) * | 2017-07-21 | 2020-11-20 | 上海新昇半导体科技有限公司 | 一种用于晶圆的目视检测机及检测方法 |
| CN108750574B (zh) * | 2018-08-31 | 2023-09-08 | 烟台宇信科技有限公司 | 一种变径支撑压紧定位装置 |
| JP2020077699A (ja) * | 2018-11-06 | 2020-05-21 | 川崎重工業株式会社 | ロボットハンド及びそれを備えるロボット |
| JP7149815B2 (ja) * | 2018-11-15 | 2022-10-07 | 川崎重工業株式会社 | ロボットシステム及びその運転方法 |
| US11059178B2 (en) * | 2018-12-27 | 2021-07-13 | Kawasaki Jukogyo Kabushiki Kaisha | Method of correcting position of robot and robot |
| US10953539B2 (en) * | 2018-12-27 | 2021-03-23 | Kawasaki Jukogyo Kabushiki Kaisha | Substrate transfer robot and automatic teaching method |
| US10974388B2 (en) * | 2018-12-27 | 2021-04-13 | Kawasaki Jukogyo Kabushiki Kaisha | Method of correcting position of robot and robot |
| KR102597204B1 (ko) * | 2018-12-28 | 2023-11-02 | 카와사키 주코교 카부시키 카이샤 | 로봇 제어 장치, 로봇 시스템 및 로봇 제어 방법 |
| JP6983206B2 (ja) * | 2019-10-15 | 2021-12-17 | 株式会社アルバック | 基板搬送装置、および、基板搬送方法 |
| CN113548443B (zh) * | 2020-04-23 | 2022-03-25 | 上海微电子装备(集团)股份有限公司 | 一种用于机械手交接的检测方法及检测装置 |
| JP7544511B2 (ja) * | 2020-06-05 | 2024-09-03 | 川崎重工業株式会社 | 角度キャリブレーション方法 |
| JP7630246B2 (ja) | 2020-09-04 | 2025-02-17 | 川崎重工業株式会社 | ロボット及びハンド部姿勢調整方法 |
| JP7671574B2 (ja) * | 2020-10-02 | 2025-05-02 | ニデックインスツルメンツ株式会社 | 産業用ロボット |
| US11745343B2 (en) * | 2020-11-18 | 2023-09-05 | Darrion Vinh Nguyen | Method and apparatus for controlling robot arms using elastic distortion simulations |
| CN112643713B (zh) * | 2020-12-08 | 2022-07-01 | 江苏科技大学 | 机器人端拾器高温传递和变形检测装置及方法 |
| CN115416018B (zh) * | 2022-08-17 | 2024-03-15 | 雅客智慧(北京)科技有限公司 | 末端执行器形变补偿方法、装置、电子设备和存储介质 |
| JP7781113B2 (ja) * | 2023-07-06 | 2025-12-05 | 株式会社安川電機 | ロボット |
| CN119115908B (zh) * | 2024-11-11 | 2025-05-06 | 亿森(上海)模具有限公司 | 基于液压平衡缸的四轴伺服数控机械手 |
Citations (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH0970780A (ja) * | 1995-09-06 | 1997-03-18 | Fanuc Ltd | ロボットのツール形状補正方式 |
| JPH11179692A (ja) | 1997-12-16 | 1999-07-06 | Shin Meiwa Ind Co Ltd | 産業用ロボットのハンド異常検出装置及びハンド異常検出方法 |
| JPH11216565A (ja) * | 1998-01-29 | 1999-08-10 | Matsushita Electric Ind Co Ltd | トーチ位置検出装置および検出方法 |
| WO2009072199A1 (ja) | 2007-12-05 | 2009-06-11 | Hirata Corporation | 基板搬送装置及び基板搬送装置の制御方法 |
| JP2010188437A (ja) | 2009-02-16 | 2010-09-02 | Amada Co Ltd | ロボットハンドの歪み検出方法および自動交換システム |
Family Cites Families (16)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US4156835A (en) * | 1974-05-29 | 1979-05-29 | Massachusetts Institute Of Technology | Servo-controlled mobility device |
| JPH01257593A (ja) * | 1988-04-06 | 1989-10-13 | Hitachi Ltd | ロボットの芯ずれ補正方法 |
| JP2996491B2 (ja) * | 1990-07-20 | 1999-12-27 | 東京エレクトロン株式会社 | アーム式搬送装置 |
| JPH07205071A (ja) * | 1994-01-27 | 1995-08-08 | Matsushita Electric Ind Co Ltd | 産業用ロボット |
| US6366830B2 (en) * | 1995-07-10 | 2002-04-02 | Newport Corporation | Self-teaching robot arm position method to compensate for support structure component alignment offset |
| JP4010891B2 (ja) * | 2002-07-03 | 2007-11-21 | Necエレクトロニクス株式会社 | 半導体ウェハ搬送方法 |
| JP5235376B2 (ja) * | 2007-10-05 | 2013-07-10 | 川崎重工業株式会社 | ロボットのターゲット位置検出装置 |
| JP5114804B2 (ja) * | 2008-07-10 | 2013-01-09 | 川崎重工業株式会社 | ロボット及びその教示方法 |
| JP2012094554A (ja) * | 2009-01-14 | 2012-05-17 | Canon Anelva Corp | 真空処理装置、電子部品の製造方法及び真空処理プログラム |
| JP2011192676A (ja) * | 2010-03-11 | 2011-09-29 | Nikon Corp | 基板処理装置、積層半導体装置製造方法及び積層半導体装置 |
| JP5733437B2 (ja) * | 2010-08-20 | 2015-06-10 | 東京エレクトロン株式会社 | 基板搬送装置、基板搬送方法及び記録媒体 |
| JP2012212746A (ja) * | 2011-03-31 | 2012-11-01 | Tokyo Electron Ltd | 基板搬送装置及び基板搬送方法 |
| JP5929271B2 (ja) * | 2012-02-07 | 2016-06-01 | セイコーエプソン株式会社 | ロボットハンドおよびロボット |
| JP2013247302A (ja) * | 2012-05-29 | 2013-12-09 | Hitachi High-Technologies Corp | 基板バッファ並びに有機elデバイス製造装置及び同製造方法 |
| JP6438189B2 (ja) * | 2013-10-01 | 2018-12-12 | 川崎重工業株式会社 | ロボット及びロボットの制御方法 |
| US10002781B2 (en) * | 2014-11-10 | 2018-06-19 | Brooks Automation, Inc. | Tool auto-teach method and apparatus |
-
2014
- 2014-12-22 WO PCT/JP2014/006394 patent/WO2016103292A1/ja not_active Ceased
- 2014-12-22 US US15/538,938 patent/US10279485B2/en active Active
- 2014-12-22 JP JP2016565592A patent/JP6412955B2/ja active Active
- 2014-12-22 CN CN201480084253.XA patent/CN107000224B/zh active Active
- 2014-12-22 KR KR1020177018115A patent/KR101952766B1/ko active Active
-
2015
- 2015-10-13 TW TW104133501A patent/TWI586498B/zh active
Patent Citations (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH0970780A (ja) * | 1995-09-06 | 1997-03-18 | Fanuc Ltd | ロボットのツール形状補正方式 |
| JPH11179692A (ja) | 1997-12-16 | 1999-07-06 | Shin Meiwa Ind Co Ltd | 産業用ロボットのハンド異常検出装置及びハンド異常検出方法 |
| JPH11216565A (ja) * | 1998-01-29 | 1999-08-10 | Matsushita Electric Ind Co Ltd | トーチ位置検出装置および検出方法 |
| WO2009072199A1 (ja) | 2007-12-05 | 2009-06-11 | Hirata Corporation | 基板搬送装置及び基板搬送装置の制御方法 |
| JP2010188437A (ja) | 2009-02-16 | 2010-09-02 | Amada Co Ltd | ロボットハンドの歪み検出方法および自動交換システム |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| KR20190050274A (ko) * | 2017-11-02 | 2019-05-10 | 조재용 | 웨이퍼 이송용 로봇 감지장치 |
| KR20230021253A (ko) * | 2021-08-05 | 2023-02-14 | 주식회사 쓰리디오토매이션 | 캘리브레이션 측정용 핀 |
Also Published As
| Publication number | Publication date |
|---|---|
| CN107000224B (zh) | 2019-09-24 |
| US10279485B2 (en) | 2019-05-07 |
| TW201622925A (zh) | 2016-07-01 |
| JPWO2016103292A1 (ja) | 2017-07-06 |
| CN107000224A (zh) | 2017-08-01 |
| US20180015620A1 (en) | 2018-01-18 |
| WO2016103292A1 (ja) | 2016-06-30 |
| JP6412955B2 (ja) | 2018-10-24 |
| TWI586498B (zh) | 2017-06-11 |
| KR101952766B1 (ko) | 2019-02-28 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| KR101952766B1 (ko) | 로봇 시스템 및 엔드 이펙터의 변형 검출 방법 | |
| KR102105580B1 (ko) | 기판 반송 장치 및 기판 반송 로봇의 교시 방법 | |
| CN108942917B (zh) | 机器人手、机器人装置、机器人手的控制方法和存储介质 | |
| US7445260B2 (en) | Gripping type hand | |
| JP5235376B2 (ja) | ロボットのターゲット位置検出装置 | |
| KR102469258B1 (ko) | 엔드 이펙터 위치 추정을 위한 로봇의 적응형 배치 시스템 | |
| US20140277715A1 (en) | Robot system, calibration method, and method for producing to-be-processed material | |
| US10195744B2 (en) | Control device, robot, and robot system | |
| US11541541B2 (en) | Gripping system | |
| JP6136337B2 (ja) | 姿勢検知制御装置、研磨装置、および、姿勢検知制御方法 | |
| JP2015085499A (ja) | ロボット、ロボットシステム、制御装置及び制御方法 | |
| US12138811B2 (en) | Robot control device and direct teaching method for robot | |
| JP2019093504A (ja) | 物品の製造方法及びロボットシステム | |
| JP5620463B2 (ja) | ロボットのターゲット位置検出装置 | |
| JP2018114590A (ja) | ロボット教示装置およびロボットの教示方法 | |
| JP7178994B2 (ja) | 把持システム | |
| JP6983501B2 (ja) | 把持装置の制御方法、プログラム、記録媒体、把持装置、ロボット装置、および部品の製造方法 | |
| JP2021098249A (ja) | ロボットシステム、搬送車、ロボットシステムの制御方法、物品の製造方法、制御プログラム及び記録媒体 | |
| JP6252272B2 (ja) | 垂直多関節型ロボットの位置誤差抑制方法 | |
| JP7414426B2 (ja) | ロボットシステム | |
| JP2020097069A (ja) | ロボットシステム及びロボットの制御方法 | |
| JP7330876B2 (ja) | 位置検出方法、制御装置及びロボットシステム | |
| JP2024002786A (ja) | ロボットシステムの制御方法およびロボットシステム | |
| JPWO2019065425A1 (ja) | ロボットハンドおよびロボットハンド制御方法 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A201 | Request for examination | ||
| P11-X000 | Amendment of application requested |
St.27 status event code: A-2-2-P10-P11-nap-X000 |
|
| P13-X000 | Application amended |
St.27 status event code: A-2-2-P10-P13-nap-X000 |
|
| PA0105 | International application |
St.27 status event code: A-0-1-A10-A15-nap-PA0105 |
|
| PA0201 | Request for examination |
St.27 status event code: A-1-2-D10-D11-exm-PA0201 |
|
| PG1501 | Laying open of application |
St.27 status event code: A-1-1-Q10-Q12-nap-PG1501 |
|
| E902 | Notification of reason for refusal | ||
| PE0902 | Notice of grounds for rejection |
St.27 status event code: A-1-2-D10-D21-exm-PE0902 |
|
| E13-X000 | Pre-grant limitation requested |
St.27 status event code: A-2-3-E10-E13-lim-X000 |
|
| P11-X000 | Amendment of application requested |
St.27 status event code: A-2-2-P10-P11-nap-X000 |
|
| P13-X000 | Application amended |
St.27 status event code: A-2-2-P10-P13-nap-X000 |
|
| E701 | Decision to grant or registration of patent right | ||
| PE0701 | Decision of registration |
St.27 status event code: A-1-2-D10-D22-exm-PE0701 |
|
| PR0701 | Registration of establishment |
St.27 status event code: A-2-4-F10-F11-exm-PR0701 |
|
| PR1002 | Payment of registration fee |
St.27 status event code: A-2-2-U10-U12-oth-PR1002 Fee payment year number: 1 |
|
| PG1601 | Publication of registration |
St.27 status event code: A-4-4-Q10-Q13-nap-PG1601 |
|
| PR1001 | Payment of annual fee |
St.27 status event code: A-4-4-U10-U11-oth-PR1001 Fee payment year number: 4 |
|
| PR1001 | Payment of annual fee |
St.27 status event code: A-4-4-U10-U11-oth-PR1001 Fee payment year number: 5 |
|
| PR1001 | Payment of annual fee |
St.27 status event code: A-4-4-U10-U11-oth-PR1001 Fee payment year number: 6 |
|
| PR1001 | Payment of annual fee |
St.27 status event code: A-4-4-U10-U11-oth-PR1001 Fee payment year number: 7 |
|
| P22-X000 | Classification modified |
St.27 status event code: A-4-4-P10-P22-nap-X000 |