KR20170139062A - 액체량 전달 시스템, 액체 주입 장치, 무인기 및 액체 용기 - Google Patents

액체량 전달 시스템, 액체 주입 장치, 무인기 및 액체 용기 Download PDF

Info

Publication number
KR20170139062A
KR20170139062A KR1020177032753A KR20177032753A KR20170139062A KR 20170139062 A KR20170139062 A KR 20170139062A KR 1020177032753 A KR1020177032753 A KR 1020177032753A KR 20177032753 A KR20177032753 A KR 20177032753A KR 20170139062 A KR20170139062 A KR 20170139062A
Authority
KR
South Korea
Prior art keywords
liquid
amount value
communication module
liquid amount
controller
Prior art date
Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
Ceased
Application number
KR1020177032753A
Other languages
English (en)
Inventor
빈 펑
덩펑 리
Original Assignee
광저우 엑스에어크래프트 테크놀로지 씨오 엘티디
Priority date (The priority date is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the date listed.)
Filing date
Publication date
Priority claimed from CN201620328196.1U external-priority patent/CN205554679U/zh
Priority claimed from CN201610241298.4A external-priority patent/CN105711869B/zh
Application filed by 광저우 엑스에어크래프트 테크놀로지 씨오 엘티디 filed Critical 광저우 엑스에어크래프트 테크놀로지 씨오 엘티디
Publication of KR20170139062A publication Critical patent/KR20170139062A/ko
Ceased legal-status Critical Current

Links

Images

Classifications

    • B—PERFORMING OPERATIONS; TRANSPORTING
    • B65—CONVEYING; PACKING; STORING; HANDLING THIN OR FILAMENTARY MATERIAL
    • B65B—MACHINES, APPARATUS OR DEVICES FOR, OR METHODS OF, PACKAGING ARTICLES OR MATERIALS; UNPACKING
    • B65B3/00—Packaging plastic material, semiliquids, liquids or mixed solids and liquids, in individual containers or receptacles, e.g. bags, sacks, boxes, cartons, cans, or jars
    • B65B3/26—Methods or devices for controlling the quantity of the material fed or filled
    • B—PERFORMING OPERATIONS; TRANSPORTING
    • B67—OPENING, CLOSING OR CLEANING BOTTLES, JARS OR SIMILAR CONTAINERS; LIQUID HANDLING
    • B67D—DISPENSING, DELIVERING OR TRANSFERRING LIQUIDS, NOT OTHERWISE PROVIDED FOR
    • B67D7/00—Apparatus or devices for transferring liquids from bulk storage containers or reservoirs into vehicles or into portable containers, e.g. for retail sale purposes
    • B67D7/06—Details or accessories
    • B67D7/08—Arrangements of devices for controlling, indicating, metering or registering quantity or price of liquid transferred
    • B67D7/22—Arrangements of indicators or registers
    • B67D7/221—Arrangements of indicators or registers using electrical or electro-mechanical means
    • G—PHYSICS
    • G06—COMPUTING OR CALCULATING; COUNTING
    • G06Q—INFORMATION AND COMMUNICATION TECHNOLOGY [ICT] SPECIALLY ADAPTED FOR ADMINISTRATIVE, COMMERCIAL, FINANCIAL, MANAGERIAL OR SUPERVISORY PURPOSES; SYSTEMS OR METHODS SPECIALLY ADAPTED FOR ADMINISTRATIVE, COMMERCIAL, FINANCIAL, MANAGERIAL OR SUPERVISORY PURPOSES, NOT OTHERWISE PROVIDED FOR
    • G06Q50/00—Information and communication technology [ICT] specially adapted for implementation of business processes of specific business sectors, e.g. utilities or tourism
    • G06Q50/02—Agriculture; Fishing; Forestry; Mining
    • A—HUMAN NECESSITIES
    • A01—AGRICULTURE; FORESTRY; ANIMAL HUSBANDRY; HUNTING; TRAPPING; FISHING
    • A01C—PLANTING; SOWING; FERTILISING
    • A01C15/00—Fertiliser distributors
    • A—HUMAN NECESSITIES
    • A01—AGRICULTURE; FORESTRY; ANIMAL HUSBANDRY; HUNTING; TRAPPING; FISHING
    • A01C—PLANTING; SOWING; FERTILISING
    • A01C19/00—Arrangements for driving working parts of fertilisers or seeders
    • B—PERFORMING OPERATIONS; TRANSPORTING
    • B64—AIRCRAFT; AVIATION; COSMONAUTICS
    • B64C—AEROPLANES; HELICOPTERS
    • B64C39/00—Aircraft not otherwise provided for
    • B64C39/02—Aircraft not otherwise provided for characterised by special use
    • B64C39/024—Aircraft not otherwise provided for characterised by special use of the remote controlled vehicle type, i.e. RPV
    • B—PERFORMING OPERATIONS; TRANSPORTING
    • B64—AIRCRAFT; AVIATION; COSMONAUTICS
    • B64D—EQUIPMENT FOR FITTING IN OR TO AIRCRAFT; FLIGHT SUITS; PARACHUTES; ARRANGEMENT OR MOUNTING OF POWER PLANTS OR PROPULSION TRANSMISSIONS IN AIRCRAFT
    • B64D1/00—Dropping, ejecting, releasing or receiving articles, liquids, or the like, in flight
    • B64D1/16—Dropping or releasing powdered, liquid, or gaseous matter, e.g. for fire-fighting
    • B64D1/18—Dropping or releasing powdered, liquid, or gaseous matter, e.g. for fire-fighting by spraying, e.g. insecticides
    • B—PERFORMING OPERATIONS; TRANSPORTING
    • B64—AIRCRAFT; AVIATION; COSMONAUTICS
    • B64U—UNMANNED AERIAL VEHICLES [UAV]; EQUIPMENT THEREFOR
    • B64U10/00—Type of UAV
    • B64U10/80—UAVs characterised by their small size, e.g. micro air vehicles [MAV]
    • B—PERFORMING OPERATIONS; TRANSPORTING
    • B65—CONVEYING; PACKING; STORING; HANDLING THIN OR FILAMENTARY MATERIAL
    • B65B—MACHINES, APPARATUS OR DEVICES FOR, OR METHODS OF, PACKAGING ARTICLES OR MATERIALS; UNPACKING
    • B65B57/00—Automatic control, checking, warning, or safety devices
    • B65B57/10—Automatic control, checking, warning, or safety devices responsive to absence, presence, abnormal feed, or misplacement of articles or materials to be packaged
    • B—PERFORMING OPERATIONS; TRANSPORTING
    • B67—OPENING, CLOSING OR CLEANING BOTTLES, JARS OR SIMILAR CONTAINERS; LIQUID HANDLING
    • B67D—DISPENSING, DELIVERING OR TRANSFERRING LIQUIDS, NOT OTHERWISE PROVIDED FOR
    • B67D7/00—Apparatus or devices for transferring liquids from bulk storage containers or reservoirs into vehicles or into portable containers, e.g. for retail sale purposes
    • B67D7/02—Apparatus or devices for transferring liquids from bulk storage containers or reservoirs into vehicles or into portable containers, e.g. for retail sale purposes for transferring liquids other than fuel or lubricants
    • B—PERFORMING OPERATIONS; TRANSPORTING
    • B67—OPENING, CLOSING OR CLEANING BOTTLES, JARS OR SIMILAR CONTAINERS; LIQUID HANDLING
    • B67D—DISPENSING, DELIVERING OR TRANSFERRING LIQUIDS, NOT OTHERWISE PROVIDED FOR
    • B67D7/00—Apparatus or devices for transferring liquids from bulk storage containers or reservoirs into vehicles or into portable containers, e.g. for retail sale purposes
    • B67D7/06—Details or accessories
    • B67D7/08—Arrangements of devices for controlling, indicating, metering or registering quantity or price of liquid transferred
    • B67D7/30—Arrangements of devices for controlling, indicating, metering or registering quantity or price of liquid transferred with means for predetermining quantity of liquid to be transferred
    • B67D7/302—Arrangements of devices for controlling, indicating, metering or registering quantity or price of liquid transferred with means for predetermining quantity of liquid to be transferred using electrical or electro-mechanical means
    • G—PHYSICS
    • G01—MEASURING; TESTING
    • G01F—MEASURING VOLUME, VOLUME FLOW, MASS FLOW OR LIQUID LEVEL; METERING BY VOLUME
    • G01F13/00—Apparatus for measuring by volume and delivering fluids or fluent solid materials, not provided for in the preceding groups
    • G01F13/006—Apparatus for measuring by volume and delivering fluids or fluent solid materials, not provided for in the preceding groups measuring volume in function of time
    • G—PHYSICS
    • G01—MEASURING; TESTING
    • G01F—MEASURING VOLUME, VOLUME FLOW, MASS FLOW OR LIQUID LEVEL; METERING BY VOLUME
    • G01F22/00—Methods or apparatus for measuring volume of fluids or fluent solid material, not otherwise provided for
    • G—PHYSICS
    • G06—COMPUTING OR CALCULATING; COUNTING
    • G06Q—INFORMATION AND COMMUNICATION TECHNOLOGY [ICT] SPECIALLY ADAPTED FOR ADMINISTRATIVE, COMMERCIAL, FINANCIAL, MANAGERIAL OR SUPERVISORY PURPOSES; SYSTEMS OR METHODS SPECIALLY ADAPTED FOR ADMINISTRATIVE, COMMERCIAL, FINANCIAL, MANAGERIAL OR SUPERVISORY PURPOSES, NOT OTHERWISE PROVIDED FOR
    • G06Q50/00—Information and communication technology [ICT] specially adapted for implementation of business processes of specific business sectors, e.g. utilities or tourism
    • G06Q50/10—Services
    • G—PHYSICS
    • G08—SIGNALLING
    • G08C—TRANSMISSION SYSTEMS FOR MEASURED VALUES, CONTROL OR SIMILAR SIGNALS
    • G08C17/00—Arrangements for transmitting signals characterised by the use of a wireless electrical link
    • G08C17/02—Arrangements for transmitting signals characterised by the use of a wireless electrical link using a radio link
    • H—ELECTRICITY
    • H04—ELECTRIC COMMUNICATION TECHNIQUE
    • H04Q—SELECTING
    • H04Q9/00—Arrangements in telecontrol or telemetry systems for selectively calling a substation from a main station, in which substation desired apparatus is selected for applying a control signal thereto or for obtaining measured values therefrom
    • B64C2201/12—
    • B—PERFORMING OPERATIONS; TRANSPORTING
    • B64—AIRCRAFT; AVIATION; COSMONAUTICS
    • B64U—UNMANNED AERIAL VEHICLES [UAV]; EQUIPMENT THEREFOR
    • B64U2101/00—UAVs specially adapted for particular uses or applications
    • B—PERFORMING OPERATIONS; TRANSPORTING
    • B64—AIRCRAFT; AVIATION; COSMONAUTICS
    • B64U—UNMANNED AERIAL VEHICLES [UAV]; EQUIPMENT THEREFOR
    • B64U2101/00—UAVs specially adapted for particular uses or applications
    • B64U2101/45—UAVs specially adapted for particular uses or applications for releasing liquids or powders in-flight, e.g. crop-dusting
    • B—PERFORMING OPERATIONS; TRANSPORTING
    • B67—OPENING, CLOSING OR CLEANING BOTTLES, JARS OR SIMILAR CONTAINERS; LIQUID HANDLING
    • B67D—DISPENSING, DELIVERING OR TRANSFERRING LIQUIDS, NOT OTHERWISE PROVIDED FOR
    • B67D7/00—Apparatus or devices for transferring liquids from bulk storage containers or reservoirs into vehicles or into portable containers, e.g. for retail sale purposes
    • B67D7/06—Details or accessories
    • B67D7/32—Arrangements of safety or warning devices; Means for preventing unauthorised delivery of liquid
    • B67D7/3281—Details
    • B67D2007/329—Function indicator devices
    • H—ELECTRICITY
    • H04—ELECTRIC COMMUNICATION TECHNIQUE
    • H04Q—SELECTING
    • H04Q2209/00—Arrangements in telecontrol or telemetry systems
    • H04Q2209/40—Arrangements in telecontrol or telemetry systems using a wireless architecture
    • H04Q2209/43—Arrangements in telecontrol or telemetry systems using a wireless architecture using wireless personal area networks [WPAN], e.g. 802.15, 802.15.1, 802.15.4, Bluetooth® or Zigbee®
    • H—ELECTRICITY
    • H04—ELECTRIC COMMUNICATION TECHNIQUE
    • H04Q—SELECTING
    • H04Q2209/00—Arrangements in telecontrol or telemetry systems
    • H04Q2209/40—Arrangements in telecontrol or telemetry systems using a wireless architecture
    • H04Q2209/47—Arrangements in telecontrol or telemetry systems using a wireless architecture using RFID associated with sensors

Landscapes

  • Engineering & Computer Science (AREA)
  • Physics & Mathematics (AREA)
  • Mechanical Engineering (AREA)
  • General Physics & Mathematics (AREA)
  • Theoretical Computer Science (AREA)
  • Business, Economics & Management (AREA)
  • Life Sciences & Earth Sciences (AREA)
  • Aviation & Aerospace Engineering (AREA)
  • Fluid Mechanics (AREA)
  • Mathematical Physics (AREA)
  • Pest Control & Pesticides (AREA)
  • Tourism & Hospitality (AREA)
  • Computer Networks & Wireless Communication (AREA)
  • Economics (AREA)
  • General Business, Economics & Management (AREA)
  • Strategic Management (AREA)
  • Primary Health Care (AREA)
  • Marketing (AREA)
  • Human Resources & Organizations (AREA)
  • General Health & Medical Sciences (AREA)
  • Health & Medical Sciences (AREA)
  • Remote Sensing (AREA)
  • Agronomy & Crop Science (AREA)
  • Animal Husbandry (AREA)
  • Marine Sciences & Fisheries (AREA)
  • Mining & Mineral Resources (AREA)
  • Infusion, Injection, And Reservoir Apparatuses (AREA)
  • Weight Measurement For Supplying Or Discharging Of Specified Amounts Of Material (AREA)
  • Details Of Rigid Or Semi-Rigid Containers (AREA)
  • Soil Sciences (AREA)
  • Environmental Sciences (AREA)

Abstract

본 개시는 액체량 전달 시스템, 액체 주입 장치, 무인기 및 액체 용기에 관한 것으로서, 그중 상기 시스템은 액체 주입 장치, 액체 용기 및 무인기를 포함하고, 액체 주입 장치는 제1 통신 모듈, 제1 제어기 및 제1 유량 검출 모듈을 포함하고, 액체 용기는 제2 통신 모듈을 포함하고, 무인기는 제3 통신 모듈, 제3 제어기 및 제2 유량 검출 모듈을 포함한다. 제1 제어기는 제1 통신 모듈을 통해 제2 통신 모듈로부터 나머지 액량 값을 획득하고, 나머지 액량 값과 총 주입 액량 값에 근거하여 목표 주입 액량 값을 확정하고; 주입을 완성한 후 제1 통신 모듈을 통해 총 주입 액량 값을 제2 통신 모듈에 송신하고; 제3 제어기는 제3 통신 모듈을 통해 제2 통신 모듈로부터 총 주입 액량 값을 획득하고, 살포를 완성한 후, 제3 통신 모듈을 통해 나머지 액량 값을 제2 통신 모듈에 송신한다. 본 발명이 제출한 액체량 전달 시스템은, 자동으로 정확하게 액체를 주입할 수 있고, 이리하여 작업 효율을 향상한다.

Description

액체량 전달 시스템, 액체 주입 장치, 무인기 및 액체 용기
본 개시는 무인기 기술에 관한 것으로서, 특히 액체량 전달 시스템, 액체 주입 장치, 무인기 및 액체 용기에 관한 것이다.
무인기는 자동으로 파종하고, 비료를 주며 식물 보호에 대하여 살포 작업을 진행할 수 있다. 무인기가 식물 보호 살포 작업을 진행하는 과정에서, 자신의 배터리 전기량의 제한을 받기에, 매번 식물 보호 작업을 완성하였을 때, 약상자에는 모두 약액이 남게 되며, 약상자에 남아있는 약액은 다음 번 작업 시, 약상자 주입의 정확성에 영향을 미치게 되는 바, 조립 완제품의 작업 효율성을 감소한다. 따라서, 정확하게 약상자에 주입하는 것은 이미 본 개시가 속하는 기술분야의 통상의 지식을 가진 자들이 절박하게 해결해야 할 과제로 되었다.
본 개시는 액체량 전달 시스템, 액체 주입 장치 및 무인기를 제공한다.
본 개시는 액체량 전달 시스템을 개시하는 바, 상기 시스템은 액체 주입 장치, 액체 용기 및 무인기를 포함하고, 상기 액체 주입 장치는 제1 통신 모듈, 제1 제어기 및 제1 유량 검출 모듈을 포함하고, 상기 액체 용기는 제2 통신 모듈을 포함하고; 상기 무인기는 제3 통신 모듈, 제3 제어기 및 제2 유량 검출 모듈을 포함하고; 상기 제1 제어기는 상기 제1 통신 모듈을 통해 상기 제2 통신 모듈로부터 나머지 액량 값을 획득하고, 상기 나머지 액량 값과 총 주입 액량 값에 근거하여 목표 주입 액량 값을 확정하고; 상기 제1 제어기는 제1 유량 검출 모듈이 출력한 제1 유량 신호를 수신하고, 상기 제1 유량 신호에 근거하여 상기 액체 용기에 주입하는 액체량을 계산하고, 액체 용기에 주입한 액체량이 목표 주입 액량 값에 도달할 경우 액체 주입 조작을 정지하고, 상기 제1 통신 모듈을 통해 상기 총 주입 액량 값을 상기 제2 통신 모듈에 송신하고; 상기 제2 통신 모듈은 상기 제1 통신 모듈이 송신한 상기 총 주입 액량 값을 수신하고; 상기 제3 제어기는 상기 제3 통신 모듈을 통해 상기 제2 통신 모듈로부터 상기 총 주입 액량 값을 획득하고, 상기 제2 유량 검출 모듈이 출력한 제2 유량 신호를 실시간으로 수신하고, 살포를 완성한 후, 수신한 제2 유량 신호에 근거하여 살포한 액량 값을 확정하고, 상기 제3 제어기는 상기 총 주입 액량 값 및 상기 살포한 액량 값에 근거하여 나머지 액량 값을 확정하고, 상기 제3 통신 모듈을 통해 상기 나머지 액량 값을 상기 제2 통신 모듈에 송신하고, 상기 제2 통신 모듈은 상기 제3 통신 모듈이 송신한 상기 나머지 액량 값을 수신한다.
일 실시예에서, 상기 액체 주입 장치는 디스플레이 모듈을 더 포함하고; 상기 제1 제어기는 나머지 액량 값을 획득한 후, 상기 디스플레이 모듈을 제어하여 상기 나머지 액량 값을 디스플레이하고, 상기 제1 제어기는 디스플레이 모듈을 통해 확인 지시를 수신한 후, 상기 나머지 액량 값과 총 주입 액량 값에 근거하여 목표 주입 액량 값을 확정한다.
일 실시예에서, 상기 액체 주입 장치는 중량 센서를 더 포함하고; 상기 중량 센서는 상기 액체 용기의 현재의 제1 중량을 감응하고, 상기 제1 제어기는 상기 제1 중량, 상기 액체 용기의 순량 값 및 액체의 밀도 값을 획득하고, 획득한 상기 나머지 액량 값, 상기 액체 용기의 순량 값, 액체의 밀도 값에 근거하여 상기 액체 용기의 현재의 제2 중량을 확정하고, 상기 제1 제어기는 상기 제1 중량 및 제2 중량에 근거하여 상기 나머지 액량 값의 유효 여부를 확정하고, 유효하면, 상기 나머지 액량 값에 대하여 수정을 진행한다.
일 실시예에서, 상기 제1 통신 모듈, 제3 통신 모듈은 모두 근거리 자기장 통신 카드 리더(Near field communication card reader)이고, 상기 제2 통신 모듈은 근거리 자기장 통신 카드 리더와 매칭되는 근거리 자기장 통신 태그이다.
일 실시예에서, 상기 제1 통신 모듈, 제3 통신 모듈은 모두 블루투스 무선 트랜시버이고, 상기 제2 통신 모듈은 메모리, 제어기 및 블루투스 무선 트랜시버를 포함한다.
본 개시는 액체 주입 장치를 더 개시하는 바, 상기 액체 주입 장치는 제1 통신 모듈, 제1 제어기 및 제1 유량 검출 모듈을 포함하고; 액체 용기에 대하여 액체 주입 조작을 수행 할 때, 상기 제1 제어기는 상기 제1 통신 모듈을 통해 액체 용기에 설치한 제2 통신 모듈로부터 나머지 액량 값을 획득하고, 상기 나머지 액량 값과 총 주입 액량 값에 근거하여 목표 주입 액량 값을 확정하고; 상기 제1 제어기는 제1 유량 검출 모듈이 출력한 제1 유량 신호를 수신하고, 상기 제1 유량 신호에 근거하여 상기 액체 용기에 주입하는 액체량을 계산하고, 액체 용기에 주입한 액체량이 목표 주입 액량 값에 도달할 경우 액체 주입 조작을 정지하고, 상기 제1 통신 모듈을 통해 상기 총 주입 액량 값을 상기 제2 통신 모듈에 송신한다.
일 실시예에서, 상기 액체 주입 장치는 디스플레이 모듈을 더 포함하고; 상기 제1 제어기는 나머지 액량 값을 획득한 후, 상기 디스플레이 모듈을 제어하여 상기 나머지 액량 값을 디스플레이하고, 상기 제1 제어기는 디스플레이 모듈을 통해 확인 지시를 수신한 후, 상기 나머지 액량 값과 총 주입 액량 값에 근거하여 목표 주입 액량 값을 확정한다.
일 실시예에서, 상기 액체 주입 장치는 중량 센서를 포함하고; 상기 중량 센서는 상기 액체 용기의 현재의 제1 중량을 감응하고; 상기 제1 제어기는 상기 제1 중량을 획득하고, 획득한 상기 나머지 액량 값, 상기 액체 용기의 순량 값, 액체의 밀도 값에 근거하여 상기 액체 용기의 현재의 제2 중량을 확정하고, 상기 제1 제어기는 상기 제1 중량 및 제2 중량에 근거하여 상기 나머지 액량 값의 유효 여부를 확정하고, 유효하면, 상기 나머지 액량 값에 대하여 수정을 진행한다.
일 실시예에서, 상기 나머지 액량 값이 유효하면, 상기 제1 제어기는 상기 제1 중량 및 제2 중량에 근거하여 상기 나머지 액량 값에 대하여 수정을 진행한다.
일 실시예에서, 상기 제1 통신 모듈은 근거리 자기장 통신 카드 리더 또는 블루투스 무선 트랜시버이다.
본 개시는 무인기를 더 개시하는 바, 상기 무인기는 제3 통신 모듈, 제3 제어기 및 제2 유량 검출 모듈을 포함하고; 상기 제3 제어기는 상기 제3 통신 모듈을 통해 액체 용기에 설치한 제2 통신 모듈로부터 총 주입 액량 값을 획득하고; 상기 제2 유량 검출 모듈은 살포 유량에 근거하여 제2 유량 신호를 생성하고, 상기 제3 제어기는 상기 제2 유량 검출 모듈이 출력한 제2 유량 신호를 실시간으로 수신하고, 살포를 완성한 후, 수신한 제2 유량 신호에 근거하여 살포한 액량 값을 확정하고; 상기 제3 제어기는 상기 총 주입 액량 값 및 상기 살포한 액량 값에 근거하여 나머지 액량 값을 확정하고, 상기 제3 통신 모듈을 통해 상기 나머지 액량 값을 상기 제2 통신 모듈에 송신한다.
일 실시예에서, 상기 제3 통신 모듈은 근거리 자기장 통신 카드 리더 또는 블루투스 무선 트랜시버이다.
본 개시는 마지막으로 액체 용기를 개시하는 바, 상기 액체 용기는 제2 통신 모듈을 포함하고; 상기 제2 통신 모듈은 액체 주입 장치의 제1 통신 모듈로 나머지 액량 값을 송신하여, 상기 액체 주입 장치의 제1 제어기가 상기 나머지 액량 값과 총 주입 액량 값에 근거하여 목표 주입 액량 값을 확정하도록 하고; 상기 제2 통신 모듈은 상기 제1 통신 모듈이 송신한 총 주입 액량 값을 수신하고; 상기 제2 통신 모듈은 무인기의 제3 통신 모듈이 송신한 총 주입 액량 값을 획득하는 청구를 수신하고, 상기 총 주입 액량 값을 상기 제3 통신 모듈에 송신하고; 살포를 완성한 후, 상기 제2 통신 모듈은 상기 제3 통신 모듈이 송신한 나머지 액량 값을 수신한다.
일 실시예에서, 상기 제2 통신 모듈은 근거리 자기장 통신 카드 리더와 매칭되는 근거리 자기장 통신 태그이다.
일 실시예에서, 상기 제2 통신 모듈은 메모리, 제어기 및 블루투스 무선 트랜시버를 포함한다.
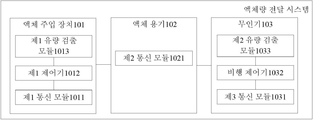
도 1은 본 개시의 일 실시예에 따른 액체량 전달 시스템의 구조 블록도이다.
도 2는 본 개시의 일 실시예에 따른 액체량 전달 시스템의 구조 블록도이다.
도 3은 본 개시의 일 실시예에 따른 액체량 전달 시스템의 구조 블록도이다.
도 4는 본 개시의 일 실시예에 따른 액체량 전달 시스템의 구조 블록도이다.
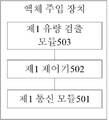
도 5는 본 개시의 일 실시예에 따른 액체 주입 장치의 구조 블록도이다.
도 6은 본 개시의 일 실시예에 따른 무인기의 구조 블록도이다.
도 7은 본 개시의 일 실시예에 따른 액체 용기의 구조 블록도이다.
본 개시의 상기 목적, 특징과 장점이 더욱 명확하고 쉽게 이해되도록 하기 위하여, 아래에 도면과 실시예를 결합하여 본 개시에 대하여 더 한층 상세하게 설명하기로 한다.
도 1을 참조하여, 본 개시의 일 실시예의 액체량 전달 시스템의 구조 블록도를 나타냈다.
본 개시의 실시예의 액체량 전달 시스템은, 액체 주입 장치(101), 액체 용기(102) 및 무인기(103)을 포함한다.
액체 주입 장치(101)는 제1 통신 모듈(1011), 제1 제어기(1012) 및 제1 유량 검출 모듈(1013)을 포함한다. 액체 용기(102)는 제2 통신 모듈(1021)을 포함한다. 무인기(103)는 제3 통신 모듈(1031), 제3 제어기(1032) 및 제2 유량 검출 모듈(1033)을 포함한다.
제1 제어기(1012)는 제1 통신 모듈(1011)을 통해 제2 통신 모듈(1021)로부터 나머지 액량 값을 획득할 수 있고, 나머지 액량 값과 총 주입 액량 값에 근거하여 목표 주입 액량 값을 확정한다. 목표 주입 액량 값을 확정한 후, 제1 제어기(1012)는 액체 용기로 액체를 주입하는 조작을 바로 시작할 수 있다.
액체 용기로 액체를 주입하는 과정에서, 제1 제어기(1012)는 제1 유량 검출 모듈(1013)이 출력한 제1 유량 신호를 수신할 수 있고, 제1 유량 신호에 근거하여 액체 용기에 주입한 액체량을 계산한다. 그중, 제1 유량 신호는 단위 시간 내의 유량을 반영할 수 있고, 단위 시간 내의 유량 및 액체 주입 시간을 통해 액체 용기에 주입한 액체량을 바로 확정할 수 있다. 액체 용기(102)에 주입한 액체량이 목표 주입 액량 값에 도달할 경우, 액체 주입 조작을 정지할 수 있다.
제1 제어기(1012)는 제1 통신 모듈(1011)을 통해 총 주입 액량 값을 제2 통신 모듈(1021)에 송신할 수 있다. 제2 통신 모듈은 제1 통신 모듈(1011)이 송신한 총 주입 액량 값을 수신하고, 총 주입 액량 값을 저장할 수 있다.
액체 용기(102)와 무인기(103)가 결합할 경우, 즉 액체 용기(102)가 무인기(103)의 지정된 위치에 놓여있을 경우, 무인기(103)에 설치한 제3 제어기(1032)는 제3 통신 모듈(1031)을 통해 제2 통신 모듈(1021)로부터 총 주입 액량 값을 획득할 수 있다.
제3 제어기(1032)는 총 주입 액량 값을 획득한 후, 액체를 살포하는 부재를 제어하여 액체를 살포할 수 있고, 제2 유량 검출 모듈(1033)은 액체 살포 과정에서 실시간으로 제2 유량 신호를 출력할 수 있다. 제3 제어기(1032)는 제2 유량 검출 모듈이 출력한 제2 유량 신호를 실시간으로 수신할 수 있고, 살포를 완성한 후, 수신한 제2 유량 신호에 근거하여 살포된 액량 값을 확정할 수 있다.
제2 유량 신호는 액체의 단위 시간 내의 유량을 반영할 수 있고, 단위 시간 내의 유량 및 액체를 살포한 전부의 시간을 통해, 이번 작업에서 살포된 액체량을 바로 확정할 수 있다.
제3 제어기(1032)는 총 주입 액량 값과 살포한 액량 값에 근거하여 나머지 액량 값을 확정하고, 제3 통신 모듈(1031)을 통해 나머지 액량 값을 제2 통신 모듈(1021)에 송신할 수 있고, 제2 통신 모듈(1021)은 제3 통신 모듈(1031)이 송신한 나머지 액량 값을 수신하여, 다음 번 작업전에 액체 주입 장치가 제2 통신 모듈(1021)로부터 이번 작업에서의 액체 용기 중의 나머지 액량 값을 획득하도록 할 수 있다.
설명드려야 할 바로는, 상기 액체량 전달 시스템은 주입, 살포에 임의로 적합한 액체에 응용될 수 있는 바, 예를 들면, 농약, 액체 비료 등 이다. 상응하게, 액체 주입 장치 및 액체 용기도 주입, 살포되는 액체의 종류가 다름에 따라 적합하게 교체되는 것이 필요한 바, 예를 들면, 농약을 살포할 경우, 액체 주입 장치는 액체 주입 장치이고, 액체 용기는 약상자이다.
설명드려야 할 바로는, 상기 제3제어기는 비행 제어기, 살포 제어기 또는 기타의 당해 기능을 실현할 수 있는 제어기일 수 있다.
본 개시의 실시예가 제공하는 액체량 전달 시스템을 통해, 액체 주입 장치, 액체 용기 및 무인기에 모두 통신 모듈을 설치하고, 3개의 통신 모듈 사이의 통신을 통해, 액체 용기내의 실제로 주입된 총 주입 액량 값을 제3 제어기에 전달한다. 이번 작업을 완성한 후, 제3 제어기에 의해 총 주입 액량 값과 작업 과정에서 실제 살포한 액량 값에 근거하여 나머지 액량 값을 확정하고, 또 통신 모듈 사이의 통신을 통해 나머지 액량 값 또는 나머지 약량 정보를 액체 주입 장치에 리턴한다. 액체 주입 장치는 나머지 액량 값을 획득한 후, 바로 나머지 액량 값에 근거하여 자동으로 목표 주입 액량 값을 확정하고, 목표 주입 액량 값에 근거하여 자동으로 액체 주입 조작의 수행을 제어하여, 자동으로 정확하게 액체를 주입하는 목적에 도달하며, 이리하여 작업 효율을 향상할 수 있다.
도 2를 참조하여, 본 개시의 일 실시예의 액체량 전달 시스템의 구조 블록도를 나타냈다.
본 개시의 실시예의 액체량 전달 시스템은 액체 주입 장치(201), 액체 용기(202) 및 무인기(203)를 포함한다.
액체 주입 장치(201)는 제1 통신 모듈(2011), 제1 제어기(2012) 및 제1 유량 검출 모듈(2013), 디스플레이 모듈(2014) 및 중량 센서(2015)를 포함한다. 액체 용기(202)는 제2 통신 모듈(2021)을 포함한다. 무인기(203)은 제3 통신 모듈(2031), 제3 제어기(2032) 및 제2 유량 검출 모듈(2033)을 포함한다.
액체 용기에 대하여 액체 주입을 진행할 경우, 제1 제어기(2012)는 제1 통신 모듈(2011)을 통해 제2 통신 모듈(2021)로부터 나머지 액량 값을 획득할 수 있다. 제1 제어기(2012)이 나머지 액량 값을 획득한 후, 디스플레이 모듈(2014)를 제어하여 나머지 액량 값을 디스플레이 할 수 있다. 제1 제어기(2012)는 디스플레이 모듈(2014)를 통해 확인 지시를 수신한 후, 나머지 액량 값과 총 주입 액량 값에 근거하여 목표 주입 액량 값을 확정할 수 있다.
액체 주입 장치에 디스플레이 모듈을 설치하고, 제1 제어기(2012) 중의 수행 로직을 사용자의 확인 지시를 수신한 후 후속의 목표 장치 액량 값을 확정하는 조작을 수행하도록 하는 이러한 바람직한 방안은, 전후 두번의 작업에서 주입한 액체가 다른 정황하에서 확정된 목표 주입 액량 값이 잘못된 문제를 피면할 수 있다.
전후 두번의 작업에서 주입한 액체가 다른 경우, 작업 요원은 전회 작업을 완성한 후, 액체 용기 중의 나머지 액체를 모두 뽑아 내야 한다. 디스플레이 모듈에 액체 용기 중의 나머지 액량 값이 디스플레이되기 때문에, 다음 번 작업에 주입하는 액체 종류에 변화가 발생할 경우, 작업 요원에게 액체 용기에 여전히 나머지 액체가 남아있음을 알림으로서, 작업 요원이 제때에 나머지 액량 값을 0으로 고치도록 제시하여, 주입 액체의 정확성을 확보한다. 물론, 만약 전후 두번에 주입한 액체가 서로 같으면, 작업 요원은 나머지 액량 값을 수정할 필요가 없이, 직접 디스플레이 모듈을 통해 제1 제어기에 확인 지시를 송신하면 된다.
예를 들면, 설정한 총 주입 액량 값이 5리터이고, 전회 작업후 검출된 액체 용기 중의 나머지 액량 값이 1.7리터이다. 다음 작업에서, 두번 작업에서 주입하는 액체가 다르기 때문에, 작업 요원은 액체 용기 중의 액체를 모두 뽑아내게 될 것인 바, 만약 디스플레이 모듈에 실제로 남은 액량 값이 디스플레이되지 않으면, 작업 요원이 다음 단계를 수행하는 것을 수동으로 확인할 필요도 없이, 제1 제어기에 의해 자동으로 목표 주입 액량 값을 확정하면, 확정된 목표 주입 액량 값은 3.3리터인 바, 최종 액체 용기 중의 전부의 액체량은 3.3리터로 된다. 하지만 실제상, 이번 주입은 액체 용기 중의 총 액체량이 5리터에 도달하도록 하고자 한다. 따라서 주입 액체량이 부정확한 문제가 발생하게 될 것이다.
만약 디스플레이 모듈을 통해 나머지 액량 값을 디스플레이 한다면, 사용자에게 나머지 액량 값을 고쳐야 함을 알릴 수 있다. 작업 요원이 액체 용기 중의 액체를 모두 뽑아내는 정황이 출현할 경우, 작업 요원은 순응하여 제1 제어기가 획득한 나머지 액량 값을 0으로 갱신하고, 당해 값을 갱신한 후, 디스플레이 모듈을 통해 제1 제어기로 확인 지시를 송신할 수 있고, 제1 제어기는 갱신후의 나머지 액량 값과 총 주입 액량 값에 근거하여 목표 주입 액량 값을 확정할 수 있다. 나머지 액량 값이 0이고, 총 주입 액량 값이 5리터이기 때문에, 확정한 후의 목표 주입 액량 값은 5리터이며, 주입 후 액체 용기 중의 총 액체량이 바로 5리터에 도달하도록 한다.
본 개시의 실시예에서, 나머지 액량 값의 정확성을 확보하기 위하여, 액체 주입 장치(201)에 또 중량 센서(2015)를 설치하여, 중량 센서(2015)를 통해 액체 용기의 실제 중량을 측량하고, 다음 실제 중량에 근거하여 나머지 액량 값의 정확성을 판단할 수 있다. 바람직한 제1 제어기(2012)가 나머지 액량 값과 총 주입 액량 값에 근거하여 목표 주입 액량 값을 확정하는 것은, 제1 제어기(2012)는 나머지 액량 값의 유효성을 판단하고, 나머지 액량 값이 유효함을 판단하였을 경우, 나머지 액량 값에 대하여 수정을 진행한다. 실행 가능한 구체적인 형태는 하기와 같다.
액체 용기(202)와 액체 주입 장치(201)의 중량 센서(2015)가 접촉할 때, 중량 센서(2015)는 액체 용기의 현재의 제1 중량을 감응할 수 있다. 제1 제어기(2012)는 제1 중량, 액체 용기의 순량 값 및 액체의 밀도 값을 획득하고, 획득한 나머지 액량 값, 액체 용기의 순량 값, 액체의 밀도 값에 근거하여 액체 용기의 현재의 제2 중량을 확정할 수 있다. 제1 제어기(2012)는 제1 중량 및 제2 중량에 근거하여 나머지 액량 값의 유효 여부를 확정할 수 있고, 유효하면, 나머지 액량 값에 대하여 수정을 진행하고, 수정후의 나머지 액량 값과 총 주입 액량 값에 근거하여 목표 주입 액량 값을 확정한다.
제1 제어기(2012)가 제1 중량 및 제2 중량에 근거하여 나머지 액량 값의 유효 여부를 확정할수 있을 경우, 양자의 차이 값이 미리 설정된 범위 내에 있을 경우, 나머지 액량 값이 유효 함을 확정하고, 양자의 차이 값이 미리 설정된 범위를 초과할 경우, 나머지 액량 값이 무효함을 확정한다. 본 개시의 실시예에서, 나머지 액량 값이 무효한 정황이 출현할 경우, 통신 모듈 사이의 통신이 문제가 생겨 나머지 액량 값을 제때에 갱신하지 못하였을 수 있고, 중량 센서에 문제가 생겼을 수도 있다. 따라서, 데이터의 유효성 판단을 진행하면 시스템중의 모듈에 문제가 생겼을 때 제때에 작업 요원에게 알릴 수 있다. 뿐만아니라, 무효 데이터가 주입의 정확성에 미치는 영향도 피면할 수 있다.
나머지 액량 값에 대하여 수정을 진행할 경우, 제1 중량, 제2 중량을 편균치를 취하고, 편균치를 액체 용기의 현재 중량의 수정 값으로 하고; 얻은 편균치에서 액체 용기의 순량 값을 감하면 나머지 액체의 중량 값을 얻고, 마지막으로 나머지 액체의 중량 값에서 액체의 밀도 값을 나누면 수정 후의 나머지 액량 값을 얻는다. 제1 중량 및 제2 중량 및 양자가 차지하는 가중으로부터 액체 용기의 현재 중량의 수정 값을 확정할 수도 있다. 제1 중량을 직접 액체 용기의 현재 중량의 수정 값으로 해도 된다. 상기는 나머지 액량 값에 대한 구체적인 수정 방안을 예를 들었을 뿐, 구체실현과정에서, 본 개시가 속하는 기술분야의 통상의 지식을 가진 자들에 의해 실제수요에 따라 어떤 실행 가능한 방안을 설치하여도 되며, 본 개시의 실시예에서 하나하나 설명하지 않는다.
설명드려야 할 바로는, 실제 실현과정에서 본 개시가 속하는 기술분야의 통상의 지식을 가진 자들은 실제수요에 따라 디스플레이 모듈과 중량 센서를 장착할지 않을지를 선택할 수 있다. 물론, 양자중의 어떤 하나만을 선택하여 장착할 수도 있다.
제1 제어기(2012)는 목표 주입 액량 값을 확정한 후, 액체 용기로 액체를 주입하는 조작을 바로 시작할 수 있다.
액체 용기에 액체를 주입하는 과정에서, 제1 제어기(2012)는 제1 유량 검출 모듈(2013)이 출력한 제1 유량 신호를 수신하고, 제1 유량 신호에 근거하여 액체 용기에 주입하는 액체량을 계산할 수 있다. 그 중, 제1 유량 신호는 액체의 단위 시간 내의 유량을 반영하고, 단위 시간 내의 유량 및 액체 주입시간을 통해 액체 용기에 주입된 액체량을 바로 확정할 수 있다. 액체 용기(202)에 주입한 액체량이 목표 주입 액량 값에 도달할 경우, 액체 주입 조작을 정지할 수 있다.
제1 제어기(2012)는 제1 통신 모듈(2011)을 통해 총 주입 액량 값을 제2 통신 모듈(2021)에 송신할 수 있다. 제2 통신 모듈은 상기 제1 통신 모듈이 송신한 총 주입 액량 값을 수신할 수 있고, 총 주입 액량 값을 저장한다.
액체 용기(202)와 무인기(203)가 결합할 경우, 즉 액체 용기가 무인기의 지정된 위치에 놓여있을 경우, 무인기(203)에 설치한 제3 제어기(2032)는 제3 통신 모듈(2031)을 통해 제2 통신 모듈(2021)로부터 총 주입 액량 값을 획득할 수 있다.
제3 제어기(2032)는 총 주입 액량 값을 획득한 후, 액체를 살포하는 부재를 제어하여 액체 살포를 진행할 수 있고, 제2 유량 검출 모듈(2033)은 액체 살포 과정에서 실시간으로 제2 유량 신호를 출력할 수 있다. 제3 제어기(2032)는 제2 유량 검출 모듈이 출력한 제2 유량 신호를 실시간으로 수신할 수 있고, 살포를 완성한 후, 수신한 제2 유량 신호에 근거하여 살포한 액량 값을 확정할 수 있다.
제2 유량 신호는 단위 시간 내의 액체 유량을 반영할 수 있고, 단위 시간 내의 유량 및 액체를 살포한 전부의 시간을 통해, 이번 작업에서 살포한 액체량을 바로 확정할 수 있다.
제3 제어기(2032)는 총 주입 액량 값과 살포한 액량 값에 근거하여 나머지 액량 값을 확정하고, 제3 통신 모듈(2031)을 통해 나머지 액량 값을 제2 통신 모듈(2021)에 송신할 수 있고, 제2 통신 모듈(2021)은 제3 통신 모듈(2031)이 송신한 나머지 액량 값을 수신할 수 있어서, 다음 번 작업전에 액체 주입 장치가 제2 통신 모듈(2021)로부터 이번 작업에서의 액체 용기 중의 나머지 액량 값을 획득하도록 한다.
설명드려야 할 바로는, 실제 응용과정에서, 본 개시가 속하는 기술분야의 통상의 지식을 가진 자들은 실제수요에 따라 각 통신 모듈의 유형을 선택할 수 있다. 예를 들면, 제1 통신 모듈, 제3 통신 모듈을 모두 근거리 자기장 통신 카드 리더로 설정하고, 제2 통신 모듈을 근거리 자기장 통신 카드 리더와 매칭되는 근거리 자기장 통신 태그로 설정할 수 있다. 또 예를 들면, 제1 통신 모듈, 제3 통신 모듈 모두를 블루투스 무선 트랜시버로 설정하고, 제2 통신 모듈을 메모리, 제어기 및 블루투스 무선 트랜시버를 포함하는 장치로 설정한다.
본 개시의 실시예가 제공하는 액체량 전달 시스템은, 상기 실시예에서의 액체량 전달 시스템이 구비하는 유익한 효과를 가지는 외에 또 하기의 효과를 구비한다. 첫째, 액체 주입 장치에 디스플레이 모듈을 설치하여, 당해 디스플레이 모듈을 통해 나머지 액량 값을 디스플레이하여, 전후 두번의 작업에서 주입한 액체가 다른 정황하에서, 확정된 목표 주입 액량 값이 잘못된 문제를 방지할 수 있다. 둘째, 액체 주입 장치에 중량 센서를 설치하여, 중량 센서를 통해 액체 용기의 실제 중량을 측량하고, 다음 실제 중량에 근거하여 나머지 액량 값의 유효성을 판단하고, 나머지 액량 값이 유효하면 나머지 액량 값에 대하여 수정을 진행하여, 나머지 액량 값의 정확도를 향상함으로, 주입 액체 용기의 정확도를 향상한다.
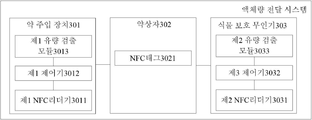
도 3을 참조하여, 본 개시의 일 실시예의 액체량 전달 시스템의 구조 블록도를 나타냈다.
본 개시의 실시예에서 액체 주입 장치는 약 주입 장치이고, 액체 용기는 약상자이고, 무인기는 식물 보호 무인기이고, 제1 통신 모듈, 제3 통신 모듈은 모두 근거리 자기장 통신 카드 리더이고, 제2 통신 모듈은 근거리 자기장 통신 카드 리더와 매칭되는 근거리 자기장 통신 태그인 것을 예로 하여, 본 개시의 실시예에서의 액체량 전달 시스템에 대하여 설명한다.
RFID(Radio Frequency Identification, 전파 식별)기술은, 통신기술로서, 무선전 신호를 통해 특정 목표를 식별하고 관련 데이터를 판독 할 수 있는 바, 시스템과 특정 목표사이에 기계 또는 광학 접촉 수립을 식별할 필요가 없다. RFID 중의 리더와 태그는 일대 다(one-to-many)의 관계(저주파수와 고주파수가 사용하는 ISO/IEC14443 프로토콜은 일대일의 관계이다)일 수 있고, 일반적으로 작용 거리는 몇 미터에서 수십 미터로 부등하다. 주요하게 저주파수(125KHz~135KHz), 고주파수(13.56MHz)와 초고주파(860MHz~960MHz사이)를 포함한다.
NFC(Near Field Communication, 근거리 자기장 통신)기술은 RFID에 의해 발전되어 왔고, 단거리 고주파 무선 기술이며, RFID기술에 비하여, NFC기술은 점 대 점 통신 기능(일대일의 관계)을 강조하며, 거리가 짧고(20센치미터), 대역폭이 높으며, 에너지 소비가 낮고, 호환성이 좋으며, 안전성이 높은 등 특점들을 구비한다.
NFC리더기: 비접촉식 스마트 카드 판독/기록 장치는 NFC데이터의 판독/기록을 진행할 수 있다. NFC태그: 판독 가능, 재기록 능력을 구비한 정보 태그이고, 전원을 필요로 하지 않는 피동 장치이다. 약 주입 장치, 예를 들면 약 주입기는 액체 주입 설비로서, 주요하게 식물 보호 무인기의 약물의 정확한 주입에 응용된다.
본 개시의 실시예에서의 액체량 전달 시스템은 NFC기술에 기초하여 실현된다.
도 3에서 도시한 바와 같이, 본 개시의 실시예의 액체량 전달 시스템은 약 주입 장치(301), 약상자(302) 및 식물 보호 무인기(303)를 포함한다. 약 주입 장치(301)는 제1 NFC리더기(3011), 제1 제어기(3012) 및 제1 유량 검출 모듈(3013)을 포함한다. 약상자(302)는 NFC태그(3021)을 포함한다. 식물 보호 무인기(303)는 제2 NFC리더기(3031), 제3 제어기(3032) 및 제2 유량 검출 모듈(3033)을 포함한다.
약 주입 장치(301)가 약 주입 프로세스를 스타트할 때, 제1 제어기(3012)는 제1 NFC리더기의 데이터 포트를 통해 약상자(302)의 NFC태그로부터 나머지 액량 값을 판독할 수 있다. 제1 제어기(3012)는 나머지 액량 값 및 총 주입 액량 값에 근거하여 목표 주입 액량 값을 확정할 수 있다. 목표 주입 액량 값을 확정한 후 약상자(302)로의 약 주입을 시작한다. 약 주입 과정에서 제1 유량 검출 모듈(3013)은 제1 유량 신호를 출력할 수 있고, 제1 제어기(3012)는 제1 유량 검출 모듈(3013)이 전송한 이번에 주입할 약량의 제1 유량 신호를 수신할 수 있고, 제1 유량 신호에 따라 약상자(302)에 주입할 주입 약량을 계산하고, 주입 약량이 목표 주입 액량 값에 도달할 경우, 약상자(302)로의 약 주입을 정지할 수 있다. 제1 제어기(3012)는 제1 NFC리더기(3011)의 데이터 포트를 통해 NFC기술에 의해 총 주입 액량 값을 NFC태그(3021)에 기록할 수 있고, NFC태그(3021)는 수신한 총 주입 액량 값을 저장할 수 있다.
약상자(302)를 식물 보호 무인기(303)에 장착한 후, 제3 제어기(3032)는 제2 NFC리더기(3031)를 통해 NFC태그(3021)로부터 총 주입 액량 값을 획득할 수 있고, 제2 NFC리더기(3031)는 NFC기술을 통해 NFC태그 중의 총 주입 액량 값을 획득하고, 총 주입 액량 값을 식물 보호 무인기(303) 중의 제3 제어기(3032)에 전송할 수 있다.
식물 보호 무인기(303)는 총 주입 액량 값을 획득한 후 사용자의 제어에 따라 살포 프로세스를 스타트하고, 살포 과정에서, 제2 유량 검출 모듈(3033)은 실시간 유량 값을 제3 제어기(3032)에 출력할 수 있고, 제3 제어기(3032)는 실시간 유량 값에 따라 식물 보호 무인기가 살포한 약량 값을 계산할 수 있다. 따라서, 살포를 완성한 후, 제3 제어기(3032)는 이번 살포한 약량 값을 바로 계산할 수 있고, 총 주입 액량 값에서 살포한 약량 값을 감하는 것을 통해 나머지 약량 값을 바로 얻을 수 있다. 제3 제어기(3032)는 제2 NFC리더기(3011)의 데이터 포트를 통해 나머지 약량 값을 NFC태그(3021)에 기록하고, NFC태그(3021)는 수신한 나머지 약량 값을 적용하여 이미 저장한 총 주입 액량 값을 갱신하여, 다음 번에 액체 주입 장치가 약상자에 약을 주입할 때 획득하도록 할 수 있다.
본 개시의 실시예가 제공하는 액체량 전달 시스템을 통해, 약 주입 장치, 약상자 및 식물 보호 무인기에 모두 통신 모듈을 설치하여, 3개의 통신 모듈 사이의 통신을 통해, 약상자 내의 실제로 주입된 총 주입 액량 값을 제3 제어기에 전달하고; 이번 작업을 완성한 후, 제3 제어기에 의해 총 주입 액량 값과 작업 과정에서 실제 살포한 액량 값에 근거하여 나머지 액량 값을 확정하고, 또 통신 모듈 사이의 통신을 통해 나머지 액량 값 또는 나머지 약량 정보를 약 주입 장치에 리턴한다. 약 주입 장치는 나머지 액량 값을 획득한 후, 바로 나머지 액량 값에 근거하여 자동으로 목표 주입 액량 값을 확정하고, 목표 주입 액량 값에 근거하여 자동으로 액체 주입 조작의 수행을 제어하여 자동으로 정확하게 액체를 주입하는 목적에 도달하며, 이리하여 작업 효율을 향상할 수 있다.
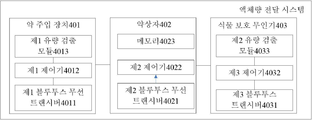
도 4를 참조하여, 본 개시의 일 실시예의 액체량 전달 시스템의 구조 블록도를 나타냈다.
본 개시의 실시예에서 액체 주입 장치는 약 주입 장치이고, 액체 용기는 약상자이고, 무인기는 식물 보호 무인기이고, 제1 통신 모듈, 제3 통신 모듈은 모두 블루투스 무선 트랜시버이고, 제2 통신 모듈이 메모리, 제2 제어기 및 블루투스 무선 트랜시버를 포함하는 장치를 예로 들어, 본 개시의 실시예에서의 액체량 전달 시스템을 설명한다.
도 4에서 도시한 바와 같이, 본 개시의 실시예의 액체량 전달 시스템은 약 주입 장치(401), 약상자(402) 및 식물 보호 무인기(403)를 포함한다. 약 주입 장치(401)는 제1 블루투스 무선 트랜시버(4011), 제1 제어기(4012) 및 제1 유량 검출 모듈(4013)을 포함한다. 약상자(402)는 제2 블루투스 무선 트랜시버(4021), 제2 제어기(4022), 메모리(4023)을 포함한다. 식물 보호 무인기(403)는 제3 블루투스 트랜시버(4031), 제3 제어기(4032) 및 제2 유량 검출 모듈(4033)을 포함한다.
약 주입 장치(401)가 약 주입 프로세스를 스타트할 경우, 제1 제어기(4012)는 제1 블루투스 트랜시버(4011)을 통해 블루투스 전송 기술을 적용하여 약상자(402)의 제2 블루투스 트랜시버(4021)와 인터랙션을 진행하여 나머지 액량 값을 획득할 수 있다. 그중, 제2 블루투스 트랜시버(4021)는 제2 제어기(4022)를 통해 메모리로부터 나머지 액량 값을 판독할 수 있다.
제1 제어기(4012)는 나머지 액량 값 및 총 주입 액량 값에 근거하여 목표 주입 액량 값을 확정할 수 있다. 목표 주입 액량 값을 확정한 후 약상자(402)로의 약 주입을 시작할 수 있다. 약 주입 과정에서 제1 유량 검출 모듈(4013)은 제1 유량 신호를 출력할 수 있고, 제1 제어기(4012)는 제1 유량 검출 모듈(4013)이 전송한 이번에 주입할 약량의 제1 유량 신호를 수신할 수 있고, 제1 제어기(4012)는 제1 유량 신호에 따라 약상자에 주입할 주입 약량을 계산할 수 있고, 주입 약량이 목표 주입 액량 값에 도달할 경우, 약상자(402)로의 약 주입을 정지할 수 있다.
제1 제어기(4012)는 제1 블루투스 트랜시버(4011)을 통해 블루투스 전송 기술에 의해 총 주입 액량 값을 제2 블루투스 무선 트랜시버(4021)에 송신할 수 있다. 제2 제어기(4022)는 제2 블루투스 무선 트랜시버(402)로부터 총 주입 액량 값을 획득하고, 총 주입 액량 값을 메모리(4023)에 저장할 수 있다. 설명드려야 할 바로는, 메모리(4023)은 제2 제어기 내부에 설치할 수도 있고, 제어기와 분리하여 설치할 수도 있다.
약상자(402)를 식물 보호 무인기(403)에 장착한 후, 제2 제어기(4022)는 제2 블루투스 무선 트랜시버(4021)가 블루투스 전송 기술을 통해 제3 블루투스 무선 트랜시버(4031)로 저장한 총 주입 액량 값을 전송하도록 제어할 수 있다. 구체적으로, 제2 제어기(4022)는 메모리로부터 총 주입 액량 값을 획득하고, 총 주입 액량 값을 제2 블루투스 트랜시버(4021)에 송신할 수 있고, 제2 블루투스 무선 트랜시버(4021)는 블루투스 전송기술을 통해 총 주입 액량 값을 제3 블루투스 무선 트랜시버(4031)에 송신할 수 있다. 제3 블루투스 무선 트랜시버(4031)는 총 주입 액량 값을 획득하고, 총 주입 액량 값을 식물 보호 무인기중의 제3 제어기(4032)에 전송할 수 있다.
식물 보호 무인기(403)는 총 주입 액량 값을 획득한 후 살포 프로세스를 스타트할 수 있고, 살포 과정에서, 제2 유량 검출 모듈(4033)은 실시간 유량 값을 제3 제어기(4032)에 출력할 수 있고, 제3 제어기(4032)는 실시간 유량 값에 따라 식물 보호 무인기가 살포한 약량 값을 계산할 수 있다. 따라서, 살포를 완성한 후, 제3 제어기(4032)는 이번 살포한 약량 값을 바로 계산할 수 있고, 총 주입 액량 값에서 살포한 약량 값을 감하는 것을 통해 나머지 약량 값을 바로 얻을 수 있다. 제3 제어기(4032)는 제3 블루투스 무선 트랜시버(4031)를 제어하여 제2 블루투스 무선 트랜시버(4021)에 나머지 약량 값을 송신하도록 할 수 있고, 제2 제어기(4022)는 제2 블루투스 무선 트랜시버(4021)로부터 나머지 약량 값을 획득하고, 메모리에 저장한 총 주입 액량 값을 지우고, 획득한 나머지 약량 값을 메모리에 저장하여, 다음 번에 액체 주입 장치가 약상자로 약을 주입할 때 획득하도록 할 수 있다.
본 개시의 실시예가 제공하는 액체량 전달 시스템을 통해, 약 주입 장치, 약상자 및 식물 보호 무인기에 모두 통신 모듈을 설치하여, 3개의 통신 모듈 사이의 통신을 통해, 약상자 내의 실제 주입한 총 주입 액량 값을 제3 제어기에 전달한다. 이번 작업을 완성한 후, 제3 제어기는 총 주입 액량 값과 작업 과정에서 실제 살포한 액량 값에 근거하여 나머지 액량 값을 확정하고, 또 통신 모듈 사이의 통신을 통해 나머지 액량 값 또는 나머지 약량 정보를 액체 주입 장치에 리턴한다. 약 주입 장치는 나머지 액량 값을 획득한 후, 바로 나머지 액량 값에 근거하여 자동으로 목표 주입 액량 값을 확정하고, 목표 주입 액량 값에 근거하여 자동으로 액체 주입 조작의 수행을 제어하여, 자동으로 정확하게 액체를 주입하는 목적에 도달하며, 이리하여 작업 효율을 향상할 수 있다.
도 5를 참조하여 본 개시의 일 실시예의 액체 주입 장치의 구조 블록도를 나타냈다.
도 5에서 도시한 바와 같이, 본 개시의 실시예의 액체 주입 장치는 제1 통신 모듈(501), 제1 제어기(502) 및 제1 유량 검출 모듈(503)을 포함한다.
그중, 제1 통신 모듈은 어떤 적합한 통신 모듈일 수 있으며, 예를 들면, 근거리 자기장 통신 카드 리더 또는 블루투스 무선 트랜시버일 수 있다.
액체 용기에 대하여 액체 주입 조작을 수행할 경우, 제1 제어기(502)는 제1 통신 모듈(501)을 통해 액체 용기에 설치한 제2 통신 모듈로부터 나머지 액량 값을 획득하고, 나머지 액량 값과 총 주입 액량 값에 근거하여 목표 주입 액량 값을 확정할 수 있다. 목표 주입 액량 값을 확정한 후, 제1 제어기(502)는 액체 용기 중의 액체 주입 조작을 바로 시작할 수 있다.
액체 용기에 액체를 주입하는 과정에서, 제1 제어기(502)는 제1 유량 검출 모듈(503)이 출력한 제1 유량 신호를 수신하고, 제1 유량 신호에 근거하여 액체 용기에 주입하는 액체량을 계산할 수 있다. 그중, 제1 유량 신호는 액체의 단위 시간 내의 유량을 반영할 수 있고, 단위 시간 내의 유량 및 액체 주입 시간을 통해 액체 용기에 주입한 액체량을 바로 확정할 수 있다. 액체 용기에 주입한 액체량이 목표 주입 액량 값에 도달할 경우, 액체 주입 조작을 정지할 수 있다.
제1 제어기(502)는 제1 통신 모듈(501)을 통해 총 주입 액량 값을 액체 용기 중의 제2 통신 모듈에 송신하여, 제2 통신 모듈이 총 주입 액량 값을 수신하고 저장하도록 할 수 있다.
액체 용기 중의 제2 통신 모듈에 총 주입 액량 값이 저장되어 있으므로, 액체 용기가 무인기에 장착될 경우, 무인기의 제3 제어기는 제2 통신 모듈로부터 총 주입 액량 값을 바로 획득할 수한다. 무인기의 제3 제어기는 액체 살포를 완성한 후, 이번에 살포한 전부의 액체량을 확정하고, 그 다음 총 주입 액체량 및 살포한 액체량에 따라 액체 용기 중의 나머지 액량 값을 확정하고, 그리고 나머지 액량 값을 통신 모듈을 통해 제2 통신 모듈에 전송하여, 다시 액체를 주입할 시 액체 주입 장치가 획득하도록 할 수 있다.
일 실시예에서, 본 개시의 실시예에서의 액체 주입 장치는 디스플레이 모듈을 설치할 수 있다. 제1 제어기는 나머지 액량 값을 획득한 후, 디스플레이 모듈을 제어하여 나머지 액량 값을 디스플레이할 수 있고, 제1 제어기는 디스플레이 모듈을 통해 확인 지시를 수신한 후, 나머지 액량 값과 총 주입 액량 값에 근거하여 목표 주입 액량 값을 확정할 수 있다.
액체 주입 장치에 설치한 디스플레이 모듈의 작용 및 효과는 상기 실시예의 관련 설명을 참조하면 되는 바, 본 개시의 실시예에서는 다시 중복하지 않는다.
일 실시예에서, 액체 주입 장치에 중량 센서를 더 설치할 수 있다. 중량 센서는 액체 용기의 현재의 제1 중량을 감응할 수 있다. 제1 제어기는 제1 중량을 획득하고, 획득한 나머지 액량 값, 액체 용기의 순량 값, 액체의 밀도 값에 근거하여 액체 용기의 현재의 제2 중량을 확정할 수 있다. 제1 제어기는 제1 중량 및 제2 중량에 근거하여 나머지 액량 값의 유효 여부를 확정할 수 있고, 유효하면, 나머지 액량 값에 대하여 수정을 진행한다.
액체 주입 장치에 설치한 중량 센서의 작용, 효과 및 나머지 액량 값에 대하여 수정을 진행하는 구체적인 방법은 상기 실시예의 관련 설명을 참조하면 되는 바, 본 개시의 실시예에서는 이에 대해 다시 중복하지 않는다.
본 개시의 실시예가 제공하는 액체 주입 장치는, 액체 주입 장치에 통신 모듈을 설치하여, 액체 용기 중의 나머지 액량 값을 획득할 수 있고, 액체 주입 장치가 나머지 액량 값을 획득한 후, 바로 나머지 액량 값에 근거하여 자동으로 목표 주입 액량 값을 확정하고, 목표 주입 액량 값에 근거하여 자동으로 액체 주입 조작의 수행을 제어하여, 자동으로 정확하게 액체를 주입하는 목적에 도달하며, 이리하여 작업 효율을 향상할 수 있다.
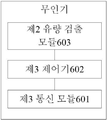
도 6을 참조하여, 본 개시의 일 실시예의 무인기의 구조 블록도를 나타냈다.
도 6에서 도시한 바와 같이, 본 개시의 실시예의 무인기는 제3 통신 모듈(601), 제3 제어기(602) 및 제2 유량 검출 모듈(603)을 포함한다.
그 중, 제3 통신 모듈은 어떤 적합한 통신 모듈일 수 있는 바, 예를 들면, 근거리 자기장 통신 카드 리더, 또는 블루투스 무선 트랜시버을 일 수 있다.
액체 용기와 무인기가 결합할 경우, 즉 액체 용기(202)가 무인기(103)의 지정된 위치에 놓여있을 경우, 무인기에 설치한 제3 제어기(602)는 제3 통신 모듈(601)을 통해 액체 용기에 설치한 제2 통신 모듈로부터 총 주입 액량 값을 획득할 수 있다.
제3 제어기(602)는 총 주입 액량 값을 획득한 후, 액체를 살포하는 부재를 제어하여 액체를 살포할 수 있고, 제2 유량 검출 모듈(603)은 액체 살포 과정에서 살포 유량에 근거하여 유량 신호를 생성하며, 유량 신호를 실시간으로 출력할 수 있다. 제3 제어기(602)는 제2 유량 검출 모듈(603)이 출력한 제2 유량 신호를 실시간으로 수신할 수 있고, 살포를 완성한 후, 수신한 제2 유량 신호에 근거하여 살포한 액량 값을 확정할 수 있다. 제2 유량 신호는 액체의 단위 시간 내의 유량을 반영할 수 있고, 단위 시간 내의 유량 및 액체를 살포한 전부의 시간에 근거하여, 이번 작업에서 살포한 액체량을 바로 확정할 수 있다.
제3 제어기(602)는 총 주입 액량 값과 살포한 액량 값에 근거하여 나머지 액량 값을 확정하고, 나머지 액량 값을 제3 통신 모듈(601)을 통해 액체 용기 중의 제2 통신 모듈에 송신하여, 다음 번 작업전에 액체 주입 장치가 제2 통신 모듈로부터 이번 작업에서의 액체 용기 중의 나머지 액량 값을 획득하도록 한다.
본 개시의 실시예가 제공하는 무인기는 무인기에 통신 모듈을 설치하여, 통신 모듈을 통해 액체 용기 중의 통신 모듈과 통신을 진행하고, 제3 제어기가 통신 모듈을 통해 액체 용기 내 실제 주입한 총 주입 액량 값을 획득한다. 이번 작업을 완성한 후, 제3 제어기는 총 주입 액량 값과 작업 과정에서 실제 살포한 액량 값에 근거하여 나머지 액량 값을 확정하고, 또 통신 모듈 사이의 통신을 통해 나머지 액량 값 또는 나머지 약량 정보를 액체 주입 장치의 통신모듈에 리턴하고, 액체 주입 장치가 액체 용기에 대하여 액체 주입 조작을 수행할 경우, 액체 용기 중의 통신 모듈로부터 나머지 액량 값을 획득하고, 액체 주입 장치가 나머지 액량 값을 획득한 후, 바로 나머지 액량 값에 근거하여 자동으로 목표 주입 액량 값을 확정하고, 목표 주입 액량 값에 근거하여 자동으로 액체 주입 조작의 수행을 제어하여, 자동으로 정확하게 액체를 주입하는 목적에 도달하며, 이리하여 작업 효율을 향상할 수 있다.
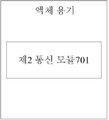
도 7을 참조하여, 본 개시의 일 실시예의 구조 블록도를 나타냈다.
도7에서 도시한 바와 같이, 본 개시의 일 실시예의 액체 용기는 제2 통신 모듈(701)을 포함한다.
그 중, 제2 통신 모듈은 어떤 적합한 통신 모듈일 수 있는 바, 예를 들면, 근거리 자기장 통신 카드 리더와 매칭되는 근거리 자기장 통신 태그일 수 있고, 제2 통신 모듈은 또 메모리, 제어기 및 블루투스 무선 트랜시버를 포함하는 것으로 구성되는 통신 모듈일 수 있다.
액체 용기에 대하여 액체 주입 조작을 수행할 경우, 액체 주입 장치의 제1 제어기는 제1 통신 모듈을 통해 액체 용기에 설치한 제2 통신 모듈(701)로부터 나머지 액량 값을 획득할 수 있고, 제2 통신 모듈은 액체 주입 장치의 제1 통신 모듈에 나머지 액량 값을 송신하여, 제1 제어기가 나머지 액량 값과 총 주입 액량 값에 근거하여 목표 주입 액량 값을 확정할 수 있도록 한다.
액체 주입을 완성한 후, 제1 제어기는 제1 통신 모듈을 통해 총 주입 액량 값을 제2 통신 모듈(701)에 송신할 수 있고, 제2 통신 모듈(701)은 제1 통신 모듈이 송신한 총 주입 액량 값을 수신할 수 있다.
액체 용기와 무인기가 결합할 경우, 무인기에 설치한 제3 제어기는 제3 통신 모듈을 통해 액체 용기에 설치된 제2 통신 모듈(701)로부터 총 주입 액량 값을 획득할 수 있다. 제2 통신 모듈(701)은 무인기의 제3 통신 모듈이 송신한 총 주입 액량 값을 획득하는 청구를 수신하고, 총 주입 액량 값을 제3 통신 모듈에 송신하여, 무인기가 총 주입 액량 값 및 이번 살포 과정에 살포한 액량 값에 근거하여 액체 용기 중의 나머지 액량 값을 확정하도록 한다. 무인기가 나머지 액량 값을 확정하는 구체적인 방안은 상기 실시예의 관련 설명을 참조하면 되는 바, 본 개시의 실시예에서는 이에 대해 중복하지 않는다.
살포를 완성한 후, 무인기중의 제3 제어기는 제3 통신 모듈을 통해 제2 통신 모듈(701)에 나머지 액량 값을 송신할 수 있고, 제2 통신 모듈은 제3 통신 모듈이 송신한 나머지 액량 값을 수신할 수 있어서, 다음 번 작업전에 액체 주입 장치가 제2 통신 모듈로부터 이번 작업에서의 액체 용기 중의 나머지 액량 값을 획득할 수 있도록 한다.
본 개시의 실시예가 제공하는 액체 용기는, 액체 용기에 통신 모듈을 설치하여, 통신 모듈을 통해 액체 주입 장치 및 무인기의 통신 모듈 사이에서 통신을 진행하고, 액체 용기 내 실제 주입한 총 주입 액량 값을 제3 제어기에 전달하고; 이번 작업을 완성한 후, 제3 제어기가 총 주입 액량 값과 작업 과정에서 실제 살포한 액량 값에 근거하여 나머지 액량 값을 확정하고, 또 통신 모듈 사이의 통신을 통해 나머지 액량 값 또는 나머지 약량 정보를 액체 주입 장치에 리턴한다. 액체 주입 장치는 나머지 액량 값을 획득한 후, 바로 나머지 액량 값에 근거하여 자동으로 목표 주입 액량 값을 확정하고, 목표 주입 액량 값에 근거하여 자동으로 액체 주입 조작의 수행을 제어하여, 자동으로 정확하게 액체를 주입하는 목적에 도달하며, 이리하여 작업 효율을 향상할 수 있다.
도 8은 본 개시의 일 실시예 중 제어기의 구조 블록도이다. 제어기(800)는 사양 또는 성능이 다름에 따라 큰 차이가 발생하고, 하나 또는 하나 이상의 프로세서(central processing units)(822)와 메모리(832), 하나 또는 하나 이상의 응용 프로그램(842) 또는 데이터(844)를 저장하는 저장 매체(830)(예를 들면, 하나 또는 하나 이상의 대용량 저장 장치)을 포함할 수 있다. 그 중, 메모리(832)와 저장 매체(830)는 일시적인 저장 또는 지속적인 저장일 수 있다. 저장 매체(830)에 저장된 프로그램은 하나 또는 하나 이상의 모듈(도면에서 표시하지 않았음)을 포함할 수 있고, 매개 모듈은 제어기에 대한 일련의 명령 조작을 포함할 수 있다. 더 나아가, 프로세서(822)는 저장 매체(830)과 통신하게 설치할 수 있으며, 제어기(800)에서 저장 매체(830)의 일련의 명령 조작을 진행하여, 상술한 제어기측의 기능의 전부 또는 부분 단계를 완성한다.
제어기(800)은 하나 또는 하나 이상의 전원(826), 하나 또는 하나 이상의 유선 또는 무선 네트워크 인터페이스(850), 하나 또는 하나 이상의 입력출력 인터페이스(858), 하나 이상의 키보드(856), 및/또는, 하나 또는 하나 이상의 운영 시스템(841), 예를 들면, Windows ServerTM, Mac OS XTM, UnixTM, LinuxTM, FreeBSDTM 등을 포함할 수 있다.
예시적인 실시 예에서, 명령을 포함하는 비휘발성 컴퓨터 판독 가능한 저장 매체를 더 제공하는 바, 예를 들면, 명령을 포함하는 메모리이고, 상기 명령은 제어기(800)의 프로세서(822)에 의해 수행되어 상기 기능을 완성할 수 있다. 예를 들면, 상기 비휘발성 컴퓨터 판독 가능한 저장 매체는 ROM, 랜덤 액세스 메모리(RAM), CD-ROM, 자기 테이프, 디스켓 및 광 데이터 저장 장치 등 일 수 있다.
제어기는 상기 제1 제어기, 제2 제어기 또는 제3 제어기일 수 있다.
본 명세서에서의 각 실시예는 모두 점차적인 방식을 적용하여 서술하였으며, 매 실시예마다 중점적으로 설명한 것은 모두 기타 실시예와의 다른 부분이고, 각 실시예 사이에서 서로 같거나 유사한 부분은 서로 참조하면 된다.
상기에서 본 개시가 제공한 액체량 전달 시스템을 상세히 설명하였고, 본문에서는 구체적으로 개별적인 예를 응용하여 본 개시의 원리 및 실시예에 대하여 설명하였지만, 상기 실시예의 설명은 단지 본 개시의 방법 및 핵심사상의 이해를 돕기 위한 것이다. 동시에, 본 개시가 속하는 기술분야의 통상의 기술자들에 대하여, 본 개시의 사상에 근거하여, 구체적인 실시방식 및 응용범위에서 모두 개변할 수 있는 바, 앞서 말한 내용을 종합하면, 본 명세서의 내용은 본 개시를 한정하는 것으로 이해해서는 않된다.
여기에서 제공한 액체량 전달 시스템은 어떤 특정된 계산기, 가상 시스템 또는 기타 장치와 고유적으로 관련되지 않는다. 각종 범용 시스템은 여기에서의 시범적 교시에 기초하여 함께 사용할 수 있다. 위의 설명에 따라, 본 개시 방안의 시스템이 요구하는 구조를 조립하는 것은 자명한 것이다. 이 외에, 본 개시는 어떤 특정한 프로그래밍 언어에 겨냥하지 않는다. 알아야 할 바로는, 각종 프로그래밍 언어를 이용하여 여기에서 설명한 본 개시의 내용을 실현할 수 있고, 또한 상기 특정된 언어에 대하여 진행한 설명은 본 개시의 최적의 실시예를 나타내기 위해서 이다.
여기에서 제공하는 명세서에서는 대량의 구체적인 디테일을 설명하였다. 그러나, 본 개시의 실시예는 이러한 구체적인 디테일이 없는 정황에서도 실현할 수 있다는 것을 이해해야 한다. 일부 실시예에서, 본 명세서에 대한 이해를 흐리우지 않도록 공지의 방법, 구조 및 기술을 상세하게 설명하지 않았다
유사하게, 본 개시가 정간하고, 각 발명 방면 중의 하나 또는 복수를 이해하는 것을 돕기 위하여, 상기 본 개시의 예시적 실시예의 설명에서는, 본 개시의 각 특징을 때로는 함께 하나의 실시예, 도면, 또는 그에 대한 설명에 분조하였다. 하지만, 본 개시의 방법을 아래와 같은 의도로 해석해서는 않된다. 즉, 보호를 요구하는 본 개시의 요구는 매개 청구항에서 명확히 기재한 특징보다 더 많은 특징를 요구한다. 보다 명확하게 말하자면, 청구항에 반영된 것과 같이, 발명 방면에 있어서, 앞에 개시한 단일 실시예의 모든 특징보다 적다. 따라서, 실시예를 따르는 청구항은 이에따라 명확하게 당해 실시예에 병합되고, 그 중 매 청구항마다 모두 본 개시의 단독 실시예로 된다.
본 개시가 속하는 기술분야의 통상의 지식을 가진 자들은, 실시예의 설비 중의 모듈에 대하여 자기 적응적 개변을 진행하고, 또한 이를 당해 실시예와 다른 하나 또는 복수의 설비에 설치할 수 있음을 이해할 수 있다. 실시예의 모듈 또는 유닛 또는 컴포넌트를 하나의 모듈 또는 유닛 또는 컴포넌트로 조합할 수 있고, 및 이 외에, 이들을 복수의 서브 모듈 또는 서브 유닛 또는 서브 컴포넌트로 나눌 수 있다. 이러한 특징 및/또는 과정 또는 유닛중의 적어도 일부가 서로 배척하는 외에, 어떤 조합을 적용하여 본 명세서(따르는 청구항, 요약 및 도면을 포함)에서 개시한 모든 특징 및 이렇게 개시한 어떤 방법 또는 설비의 모든 과정 또는 유닛을 조합할 수 있다. 별도의 명확한 설명이 없는 한, 본 명세서(따르는 청구항, 요약 및 도면을 포함)에서 개시한 매 특징마다 제공한 것과 같거나, 동등 또는 유사한 목적의 대체 특징에 의해 대체 될 수 있다.
이 외에, 본 개시가 속하는 기술분야의 통상의 지식을 가진 자들은, 여기에서 상술한 일부 실시예는 기타 특징이 아닌 기타 실시예에 포함되는 어떤 특징을 포함하지만, 다른 실시예의 특징의 조합은 본 개시의 범위내에 있으며 또한 다른 실시예를 형성함을 의미하는 것을 이해할 수 있다. 예를 들면, 특허청구범위에서, 보호를 청구하는 실시예의 어떤 하나는 모두 어떤 조합방식으로 사용할 수 있다.
본 개시의 각 부재의 실시예는 하드웨어로 실현할 수 있고, 또는 하나 또는 복수의 프로세서에서 운행하는 소프트웨어 모듈로 실현하거나, 또는 그들의 조합으로 실현할 수 있다. 본 개시가 속하는 기술분야의 통상의 지식을 가진 자들은, 실천 중 마이크로 프로세서 또는 디지털 신호프로세서(DSP)를 사용하여, 본 개시의 실시예의 액체량 전달 시스템의 일부 또는 전부 부재의 일부 또는 전부 기능을 실현할 수 있음을 이해할 수 있다. 본 개시는 또 여기에서 설명한 방법을 진행하는 일부 또는 전부의 설비 또는 창치 프로그램(예를 들면, 컴퓨터 프로그램과 컴퓨터 프로그램 제품)으로 실현할 수 있다. 이러한 본 개시를 실현하는 프로그램은 컴퓨터 판독 가능한 매체에 저장될 수 있고, 또는 하나 또는 복수의 신호형식을 구비할 수 있다. 이러한 신호는 인터넷 사이트에서 다운로드하여 얻을 수 있거나, 또는 운반체 신호에서 제공되거나, 또는 어떤 기타 형식으로 제공될 수 있다.
주의해야 하는 바로는, 상기 실시예는 본 개시를 설명하는 것이지 본 개시를 한정하는 것이 아니고, 또한 본 개시가 속하는 기술분야의 통상의 지식을 가진자들은 부가된 상기 청구항의 보호 범위를 탈리하지 않는 정황하에서 교체 실시예를 설계해 낼 수 있다. 청구항에서, 괄호 사이에 위치한 어떠한 참고 부호를 청구항에 대한 한정으로 해서는 않된다. 단어 "포함"은 청구항에 열거하지 않은 소자 또는 단계가 존재하는 정황을 배제하지 않는다. 소자 앞에 위치한 "일" 또는 "하나" 는 복수의 이러한 소자가 존재하는 것을 배제하지 않는다. 본 개시는 몇개의 다른 소자를 포함하는 하드웨어 및 프로그래밍에 적합한 컴퓨터에 의해 실현될 수 있다. 몇 개의 장치를 열거한 유닛 청구항에서, 이러한 장치 중의 몇 개는 동일한 하드웨어로 실현할 수 있다. 단어 제1, 제2 및 제3 등의 사용은 어떤 순서도 표시하지 않는다. 이러한 단어는 명칭으로 해석할 수 있다.

Claims (15)

  1. 액체량 전달 시스템에 있어서,
    상기 시스템은 액체 주입 장치, 액체 용기 및 무인기를 포함하고,
    상기 액체 주입 장치는 제1 통신 모듈, 제1 제어기 및 제1 유량 검출 모듈을 포함하고, 상기 액체 용기는 제2 통신 모듈을 포함하고, 상기 무인기는 제3 통신 모듈, 제3 제어기 및 제2 유량 검출 모듈을 포함하고,
    상기 제1 제어기는 상기 제1 통신 모듈을 통해 상기 제2 통신 모듈로부터 나머지 액량 값을 획득하고, 상기 나머지 액량 값과 총 주입 액량 값에 근거하여 목표 주입 액량 값을 확정하고,
    상기 제1 제어기는 제1 유량 검출 모듈이 출력한 제1 유량 신호를 수신하고, 상기 제1 유량 신호에 근거하여 상기 액체 용기에 주입하는 액체량을 계산하고, 액체 용기에 주입한 액체량이 목표 주입 액량 값에 도달할 경우, 액체 주입 조작을 정지하고, 상기 제1 통신 모듈을 통해, 상기 총 주입 액량 값을 상기 제2 통신 모듈에 송신하고,
    상기 제2 통신 모듈은 상기 제1 통신 모듈이 송신한 상기 총 주입 액량 값을 수신하고,
    상기 제3 제어기는 상기 제3 통신 모듈을 통해 상기 제2 통신 모듈로부터 상기 총 주입 액량 값을 획득하고, 상기 제2 유량 검출 모듈이 출력한 제2 유량 신호를 실시간으로 수신하고, 살포를 완성한 후, 수신한 제2 유량 신호에 근거하여 살포한 액량 값을 확정하고, 상기 제3 제어기는 상기 총 주입 액량 값 및 상기 살포한 액량 값에 근거하여 나머지 액량 값을 확정하고, 상기 제3 통신 모듈을 통해 상기 나머지 액량 값을 상기 제2 통신 모듈에 송신하고, 상기 제2 통신 모듈은 상기 제3 통신 모듈이 송신한 상기 나머지 액량 값을 수신하는 것을 특징으로 하는 액체량 전달 시스템.
  2. 제1 항에 있어서,
    상기 액체 주입 장치는 디스플레이 모듈을 더 포함하고,
    상기 제1 제어기는 나머지 액량 값을 획득한 후, 상기 디스플레이 모듈을 제어하여 상기 나머지 액량 값을 디스플레이하고, 상기 제1 제어기는 디스플레이 모듈을 통해 확인 지시를 수신한 후, 상기 나머지 액량 값과 총 주입 액량 값에 근거하여 목표 주입 액량 값을 확정하는 것을 특징으로 하는 액체량 전달 시스템.
  3. 제1 항에 있어서,
    상기 액체 주입 장치는 중량 센서를 더 포함하고,
    상기 중량 센서는 상기 액체 용기의 현재의 제1 중량을 감응하고,
    상기 제1 제어기는 상기 제1 중량, 상기 액체 용기의 순량 값 및 액체의 밀도 값을 획득하고, 획득한 상기 나머지 액량 값, 상기 액체 용기의 순량 값, 액체의 밀도 값에 근거하여 상기 액체 용기의 현재의 제2 중량을 확정하고, 상기 제1 제어기는 상기 제1 중량 및 제2 중량에 근거하여 상기 나머지 액량 값의 유효 여부를 확정하고, 유효하면, 상기 나머지 액량 값에 대하여 수정을 진행하는 것을 특징으로 하는 액체량 전달 시스템.
  4. 제1 항에 있어서,
    상기 제1 통신 모듈, 제3 통신 모듈은 모두 근거리 자기장 통신 카드 리더이고, 상기 제2 통신 모듈은 근거리 자기장 통신 카드 리더와 매칭되는 근거리 자기장 통신 태그인 것을 특징으로 하는 액체량 전달 시스템.
  5. 제1 항에 있어서,
    상기 제1 통신 모듈, 제3 통신 모듈은 모두 블루투스 무선 트랜시버이고, 상기 제2 통신 모듈은, 메모리, 제어기 및 블루투스 무선 트랜시버를 포함하는 것을 특징으로 하는 액체량 전달 시스템.
  6. 액체 주입 장치에 있어서,
    상기 액체 주입 장치는 제1 통신 모듈, 제1 제어기 및 제1 유량 검출 모듈을 포함하고,
    액체 용기에 대하여 액체 주입 조작을 수행할 때, 상기 제1 제어기는 상기 제1 통신 모듈을 통해 액체 용기에 설치한 제2 통신 모듈로부터 나머지 액량 값을 획득하고, 상기 나머지 액량 값과 총 주입 액량 값에 근거하여 목표 주입 액량 값을 확정하고,
    상기 제1 제어기는 제1 유량 검출 모듈이 출력한 제1 유량 신호을 수신하고, 상기 제1 유량 신호에 근거하여 상기 액체 용기에 주입하는 액체량을 계산하고, 액체 용기에 주입한 액체량이 목표 주입 액량 값에 도달할 경우 액체 주입 조작을 정지하고, 상기 제1 통신 모듈을 통해 상기 총 주입 액량 값을 상기 제2 통신 모듈에 송신하는 것을 특징으로 하는 액체 주입 장치.
  7. 제6 항에 있어서,
    상기 액체 주입 장치는 디스플레이 모듈을 더 포함하고,
    상기 제1 제어기는 나머지 액량 값을 획득한 후, 상기 디스플레이 모듈을 제어하여 상기 나머지 액량 값을 디스플레이하고, 상기 제1 제어기는 디스플레이 모듈을 통해 확인 지시를 수신한 후, 상기 나머지 액량 값과 총 주입 액량 값에 근거하여 목표 주입 액량 값을 확정하는 것을 특징으로 하는 액체 주입 장치.
  8. 제6 항에 있어서,
    상기 액체 주입 장치는 중량 센서를 더 포함하고,
    상기 중량 센서는 상기 액체 용기의 현재의 제1 중량을 감응하고,
    상기 제1 제어기는 상기 제1 중량을 획득하고, 획득한 상기 나머지 액량 값, 상기 액체 용기의 순량 값, 액체의 밀도 값에 근거하여 상기 액체 용기의 현재의 제2 중량을 확정하고, 상기 제1 제어기는 상기 제1 중량 및 제2 중량에 근거하여 상기 나머지 액량 값의 유효 여부를 확정하고, 유효하면, 상기 나머지 액량 값에 대하여 수정을 진행하는 것을 특징으로 하는 액체 주입 장치.
  9. 제8 항에 있어서,
    상기 나머지 액량 값이 유효하면, 상기 제1 제어기는 상기 제1 중량 및 제2 중량에 근거하여 상기 나머지 액량 값에 대하여 수정을 진행하는 것을 특징으로 하는 액체 주입 장치.
  10. 제6 항에 있어서,
    상기 제1 통신 모듈은 근거리 자기장 통신 카드 리더 또는 블루투스 무선 트랜시버인 것을 특징으로 하는 액체 주입 장치.
  11. 무인기에 있어서,
    상기 무인기는 제3 통신 모듈, 제3 제어기 및 제2 유량 검출 모듈을 포함하고,
    상기 제3 제어기는 상기 제3 통신 모듈을 통해 액체 용기에 설치한 제2 통신 모듈로부터 총 주입 액량 값을 획득하고,
    상기 제2 유량 검출 모듈은 살포 유량에 근거하여 제2 유량 신호를 생성하고,
    상기 제3 제어기는 상기 제2 유량 검출 모듈이 출력한 제2 유량 신호를 실시간으로 수신하고, 살포를 완성한 후, 수신한 제2 유량 신호에 근거하여 살포한 액량 값을 확정하고,
    상기 제3 제어기는 상기 총 주입 액량 값 및 상기 살포한 액량 값에 근거하여 나머지 액량 값을 확정하고, 상기 제3 통신 모듈을 통해 상기 나머지 액량 값을 상기 제2 통신 모듈에 송신하는 것을 특징으로 하는 무인기.
  12. 제11 항에 있어서,
    상기 제3 통신 모듈은 근거리 자기장 통신 카드 리더 또는 블루투스 무선 트랜시버인 것을 특징으로 하는 무인기.
  13. 액체 용기에 있어서,
    상기 액체 용기는 제2 통신 모듈을 포함하고,
    상기 제2 통신 모듈은 액체 주입 장치의 제1 통신 모듈로 나머지 액량 값을 송신하여, 상기 액체 주입 장치의 제1 제어기가 상기 나머지 액량 값과 총 주입 액량 값에 근거하여 목표 주입 액량 값을 확정하도록 하고,
    상기 제2 통신 모듈은 상기 제1 통신 모듈이 송신한 총 주입 액량 값을 수신하고,
    상기 제2 통신 모듈은 무인기의 제3 통신 모듈이 송신한 총 주입 액량 값을 획득하는 청구를 수신하고, 상기 총 주입 액량 값을 상기 제3 통신 모듈에 송신하고,
    살포를 완성한 후, 상기 제2 통신 모듈은 상기 제3 통신 모듈이 송신한 나머지 액량 값을 수신하는 것을 특징으로 하는 액체 용기.
  14. 제13 항에 있어서,
    상기 제2 통신 모듈은 근거리 자기장 통신 카드 리더와 매칭되는 근거리 자기장 통신 태그인 것을 특징으로 하는 액체 용기.
  15. 제13 항에 있어서,
    상기 제2 통신 모듈은 메모리, 제어기 및 블루투스 무선 트랜시버를 포함하는 것을 특징으로 하는 액체 용기.
KR1020177032753A 2016-04-18 2017-04-17 액체량 전달 시스템, 액체 주입 장치, 무인기 및 액체 용기 Ceased KR20170139062A (ko)

Applications Claiming Priority (5)

Application Number Priority Date Filing Date Title
CN201610241298.4 2016-04-18
CN201620328196.1U CN205554679U (zh) 2016-04-18 2016-04-18 液体量传递系统、灌液装置、无人机以及液体容器
CN201620328196.1 2016-04-18
CN201610241298.4A CN105711869B (zh) 2016-04-18 2016-04-18 液体量传递系统、灌液装置、无人机以及液体容器
PCT/CN2017/080827 WO2017181929A1 (en) 2016-04-18 2017-04-17 Liquid volume transfer system, liquid infusion device, unmanned aerial vehicle and liquid container

Publications (1)

Publication Number Publication Date
KR20170139062A true KR20170139062A (ko) 2017-12-18

Family

ID=60116545

Family Applications (1)

Application Number Title Priority Date Filing Date
KR1020177032753A Ceased KR20170139062A (ko) 2016-04-18 2017-04-17 액체량 전달 시스템, 액체 주입 장치, 무인기 및 액체 용기

Country Status (9)

Country Link
US (1) US10435288B2 (ko)
EP (1) EP3445659B1 (ko)
JP (1) JP6612902B2 (ko)
KR (1) KR20170139062A (ko)
AU (1) AU2017219127B2 (ko)
ES (1) ES2902138T3 (ko)
HU (1) HUE057476T2 (ko)
PL (1) PL3445659T3 (ko)
WO (1) WO2017181929A1 (ko)

Cited By (1)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
KR20210012614A (ko) * 2019-07-26 2021-02-03 이승원 방제 통합 관리 방법 및 시스템

Families Citing this family (2)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JP6612902B2 (ja) * 2016-04-18 2019-11-27 グァンジョウ エックスエアクラフト テクノロジー カンパニー リミテッド 液体量伝送システム、液体注入装置、無人航空機及び液体容器
CN109933079B (zh) * 2019-04-16 2021-08-27 瑞安市浙工大创新创业研究院 一种无人机农药喷洒流量监测方法

Family Cites Families (27)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
FR2705082B1 (fr) * 1993-05-12 1995-08-04 Aerospatiale Système de ravitaillement en vol.
JP3858378B2 (ja) * 1997-09-22 2006-12-13 株式会社タツノ・メカトロニクス 給油所用の販売管理システム
US20030136874A1 (en) * 2001-12-10 2003-07-24 Gjerdrum David Michael Method for safer mid-air refueling
US7165627B2 (en) 2004-01-10 2007-01-23 Richard Lawnewce Ken Woodland Portable airborne firefighting and sensing system
JP4947252B2 (ja) * 2005-04-07 2012-06-06 トヨタ自動車株式会社 移動体及び管理方法
US20070102583A1 (en) * 2005-10-26 2007-05-10 Cutler Theron L Systems and methods for reducing surge loads in hose assemblies, including aircraft refueling hose assemblies
JP2009179275A (ja) * 2008-01-31 2009-08-13 New Delta Ind Co 無人ヘリコプター
US20100072320A1 (en) * 2008-09-24 2010-03-25 Asher Bartov Programmable aerial refueling range
KR101147640B1 (ko) 2009-08-18 2012-05-24 주식회사 디에이치플로우 유류 사용량의 관제를 위한 전자식 유량계
PT2576347T (pt) * 2010-06-01 2016-07-13 Zodiac Aerotechnics Equipamentos de reabastecimento de combustível e método para reabastecimento de combustível do sistema de tanques de aeronave
GB201012730D0 (en) * 2010-07-29 2010-09-15 Airbus Operations Ltd A refuel valve assembly and method for refuelling an aircraft
GB201012735D0 (en) * 2010-07-29 2010-09-15 Airbus Operations Ltd A refuel control system and method of refuelling
GB201107115D0 (en) * 2011-04-28 2011-06-08 Airbus Operations Ltd Aircraft aerial refuelling system
US8381779B1 (en) * 2011-10-11 2013-02-26 General Electric Company System for wireless refueling of an aircraft
US9457912B2 (en) * 2012-01-04 2016-10-04 Israel Aerospace Industries Ltd. Systems and methods for air vehicles
US9382003B2 (en) * 2013-03-24 2016-07-05 Bee Robotics Corporation Aerial farm robot system for crop dusting, planting, fertilizing and other field jobs
US20140319181A1 (en) * 2013-04-30 2014-10-30 E I Du Pont De Nemours And Company Dispensing vessel having a corrugated secondary container for use in a printing apparatus for depositing a liquid composition on a backplane
US20140326752A1 (en) * 2013-05-06 2014-11-06 E I Du Pont De Nemours And Company Dispensing vessel having a self-supporting secondary container for use in a printing apparatus for depositing a liquid composition on a backplane
KR101370690B1 (ko) * 2013-08-08 2014-03-06 이용재 약제를 나노포그 미립화 상태로 분무하여 최상 방제 효과를 얻고 농약중독 예방이 가능한 무인방제시스템
CN103523733A (zh) 2013-10-29 2014-01-22 高佳太阳能股份有限公司 一种peg液精确泵送装置
EP2942288B1 (en) 2014-05-07 2017-01-25 OCME S.r.l. Filling machine, in particular of the weigh filling type, for filling containers, such as for example barrels, bottles, cans and/or the like, and the relative filling method
CN104386258A (zh) * 2014-08-20 2015-03-04 华南农业大学 一种适于农用无人机田间作业补给的补给平台及补给方法
CN105197245B (zh) 2015-09-22 2017-04-05 北京农业信息技术研究中心 一种雾化盘幅宽精准控制系统及方法
CN205131718U (zh) * 2015-10-16 2016-04-06 广州极飞电子科技有限公司 一种液体灌装装置
CN105711869B (zh) 2016-04-18 2017-05-24 广州极飞科技有限公司 液体量传递系统、灌液装置、无人机以及液体容器
CN205554679U (zh) 2016-04-18 2016-09-07 广州极飞电子科技有限公司 液体量传递系统、灌液装置、无人机以及液体容器
JP6612902B2 (ja) * 2016-04-18 2019-11-27 グァンジョウ エックスエアクラフト テクノロジー カンパニー リミテッド 液体量伝送システム、液体注入装置、無人航空機及び液体容器

Cited By (1)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
KR20210012614A (ko) * 2019-07-26 2021-02-03 이승원 방제 통합 관리 방법 및 시스템

Also Published As

Publication number Publication date
AU2017219127A1 (en) 2017-11-02
PL3445659T3 (pl) 2022-02-28
WO2017181929A1 (en) 2017-10-26
EP3445659B1 (en) 2021-10-06
ES2902138T3 (es) 2022-03-25
EP3445659A4 (en) 2019-10-16
JP2018527555A (ja) 2018-09-20
AU2017219127B2 (en) 2019-03-14
HUE057476T2 (hu) 2022-05-28
EP3445659A1 (en) 2019-02-27
US10435288B2 (en) 2019-10-08
JP6612902B2 (ja) 2019-11-27
US20180111817A1 (en) 2018-04-26

Similar Documents

Publication Publication Date Title
CN105711869B (zh) 液体量传递系统、灌液装置、无人机以及液体容器
EP3327531B1 (en) Flight range-restricting systems and methods for unmanned aerial vehicles
CN107950506B (zh) 移动装置、基于移动装置的喷洒控制方法及装置
EP3547066B1 (en) Method and apparatus for controlling flight of unmanned aerial vehicle
CN106550611B (zh) 将信标与移动式割草机器人配对的方法和割草机系统
US9896207B2 (en) Product delivery methods and systems utilizing portable unmanned delivery aircraft
US11003243B2 (en) Calibration method and device, storage medium and processor
CN108319288A (zh) 无人机及其飞行控制方法与系统
EP3272705B1 (en) System and method for controlling the dispensing of fuel by a distribution apparatus
KR101391359B1 (ko) 지리정보시스템을 이용한 무인항공 방제 시스템 및 그 제어방법
JP6612902B2 (ja) 液体量伝送システム、液体注入装置、無人航空機及び液体容器
CN110162087A (zh) 一种植保无人机自动识别农作物病害的方法及装置
CN205554679U (zh) 液体量传递系统、灌液装置、无人机以及液体容器
WO2017120290A1 (en) Systems and methods of assisting in the delivery of products
CN110460132A (zh) 一种机器人自动充电上桩系统和一种上桩方法
KR101753829B1 (ko) 자동운항 방제장치
CN117849818B (zh) 一种基于激光雷达的无人机定位方法、装置及电子设备
EA037525B1 (ru) Способ и устройство для мобильной заправки топливом
CN109709971A (zh) 用于植物保护的方法和装置,存储介质和电子设备
KR20140136818A (ko) 수액치료 관리방법 및 수액치료 관리방법을 모바일 디바이스에서 실행할 수 있는 애플리케이션으로 기록한 기록매체
CN107330657B (zh) 配送系统及配送方法
KR20190136552A (ko) 드론을 이용한 사용자 추적 시스템
CN111027914A (zh) 一种用于配送的无人机及配送方法
CN111279399B (zh) 可飞行设备及其控制方法、系统和计算机可读存储介质
CN111166015B (zh) 一种儿童监护的方法、装置及智能手环

Legal Events

Date Code Title Description
A201 Request for examination
AMND Amendment
P11-X000 Amendment of application requested

St.27 status event code: A-2-2-P10-P11-nap-X000

P13-X000 Application amended

St.27 status event code: A-2-2-P10-P13-nap-X000

PA0105 International application

St.27 status event code: A-0-1-A10-A15-nap-PA0105

PA0201 Request for examination

St.27 status event code: A-1-2-D10-D11-exm-PA0201

PG1501 Laying open of application

St.27 status event code: A-1-1-Q10-Q12-nap-PG1501

R17-X000 Change to representative recorded

St.27 status event code: A-3-3-R10-R17-oth-X000

P22-X000 Classification modified

St.27 status event code: A-2-2-P10-P22-nap-X000

E902 Notification of reason for refusal
PE0902 Notice of grounds for rejection

St.27 status event code: A-1-2-D10-D21-exm-PE0902

R18-X000 Changes to party contact information recorded

St.27 status event code: A-3-3-R10-R18-oth-X000

AMND Amendment
P11-X000 Amendment of application requested

St.27 status event code: A-2-2-P10-P11-nap-X000

P13-X000 Application amended

St.27 status event code: A-2-2-P10-P13-nap-X000

E601 Decision to refuse application
PE0601 Decision on rejection of patent

St.27 status event code: N-2-6-B10-B15-exm-PE0601

X091 Application refused [patent]
AMND Amendment
P11-X000 Amendment of application requested

St.27 status event code: A-2-2-P10-P11-nap-X000

P13-X000 Application amended

St.27 status event code: A-2-2-P10-P13-nap-X000

PX0901 Re-examination

St.27 status event code: A-2-3-E10-E12-rex-PX0901

PX0601 Decision of rejection after re-examination

St.27 status event code: N-2-6-B10-B17-rex-PX0601

X601 Decision of rejection after re-examination
P22-X000 Classification modified

St.27 status event code: A-2-2-P10-P22-nap-X000

P22-X000 Classification modified

St.27 status event code: A-2-2-P10-P22-nap-X000

R18 Changes to party contact information recorded

Free format text: ST27 STATUS EVENT CODE: A-3-3-R10-R18-OTH-X000 (AS PROVIDED BY THE NATIONAL OFFICE)

R18-X000 Changes to party contact information recorded

St.27 status event code: A-3-3-R10-R18-oth-X000