KR20200030571A - 작업 기계 - Google Patents
작업 기계 Download PDFInfo
- Publication number
- KR20200030571A KR20200030571A KR1020207004318A KR20207004318A KR20200030571A KR 20200030571 A KR20200030571 A KR 20200030571A KR 1020207004318 A KR1020207004318 A KR 1020207004318A KR 20207004318 A KR20207004318 A KR 20207004318A KR 20200030571 A KR20200030571 A KR 20200030571A
- Authority
- KR
- South Korea
- Prior art keywords
- load
- work machine
- bucket
- overflow
- work
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
Images











Classifications
-
- E—FIXED CONSTRUCTIONS
- E02—HYDRAULIC ENGINEERING; FOUNDATIONS; SOIL SHIFTING
- E02F—DREDGING; SOIL-SHIFTING
- E02F3/00—Dredgers; Soil-shifting machines
- E02F3/04—Dredgers; Soil-shifting machines mechanically-driven
- E02F3/28—Dredgers; Soil-shifting machines mechanically-driven with digging tools mounted on a dipper- or bucket-arm, i.e. there is either one arm or a pair of arms, e.g. dippers, buckets
- E02F3/36—Component parts
- E02F3/42—Drives for dippers, buckets, dipper-arms or bucket-arms
- E02F3/43—Control of dipper or bucket position; Control of sequence of drive operations
- E02F3/435—Control of dipper or bucket position; Control of sequence of drive operations for dipper-arms, backhoes or the like
-
- E—FIXED CONSTRUCTIONS
- E02—HYDRAULIC ENGINEERING; FOUNDATIONS; SOIL SHIFTING
- E02F—DREDGING; SOIL-SHIFTING
- E02F9/00—Component parts of dredgers or soil-shifting machines, not restricted to one of the kinds covered by groups E02F3/00 - E02F7/00
- E02F9/26—Indicating devices
-
- E—FIXED CONSTRUCTIONS
- E02—HYDRAULIC ENGINEERING; FOUNDATIONS; SOIL SHIFTING
- E02F—DREDGING; SOIL-SHIFTING
- E02F3/00—Dredgers; Soil-shifting machines
- E02F3/04—Dredgers; Soil-shifting machines mechanically-driven
- E02F3/28—Dredgers; Soil-shifting machines mechanically-driven with digging tools mounted on a dipper- or bucket-arm, i.e. there is either one arm or a pair of arms, e.g. dippers, buckets
- E02F3/36—Component parts
- E02F3/42—Drives for dippers, buckets, dipper-arms or bucket-arms
- E02F3/43—Control of dipper or bucket position; Control of sequence of drive operations
- E02F3/431—Control of dipper or bucket position; Control of sequence of drive operations for bucket-arms, front-end loaders, dumpers or the like
-
- E—FIXED CONSTRUCTIONS
- E02—HYDRAULIC ENGINEERING; FOUNDATIONS; SOIL SHIFTING
- E02F—DREDGING; SOIL-SHIFTING
- E02F9/00—Component parts of dredgers or soil-shifting machines, not restricted to one of the kinds covered by groups E02F3/00 - E02F7/00
- E02F9/20—Drives; Control devices
- E02F9/2025—Particular purposes of control systems not otherwise provided for
- E02F9/2029—Controlling the position of implements in function of its load, e.g. modifying the attitude of implements in accordance to vehicle speed
-
- E—FIXED CONSTRUCTIONS
- E02—HYDRAULIC ENGINEERING; FOUNDATIONS; SOIL SHIFTING
- E02F—DREDGING; SOIL-SHIFTING
- E02F9/00—Component parts of dredgers or soil-shifting machines, not restricted to one of the kinds covered by groups E02F3/00 - E02F7/00
- E02F9/24—Safety devices, e.g. for preventing overload
-
- E—FIXED CONSTRUCTIONS
- E02—HYDRAULIC ENGINEERING; FOUNDATIONS; SOIL SHIFTING
- E02F—DREDGING; SOIL-SHIFTING
- E02F9/00—Component parts of dredgers or soil-shifting machines, not restricted to one of the kinds covered by groups E02F3/00 - E02F7/00
- E02F9/26—Indicating devices
- E02F9/264—Sensors and their calibration for indicating the position of the work tool
- E02F9/265—Sensors and their calibration for indicating the position of the work tool with follow-up actions (e.g. control signals sent to actuate the work tool)
-
- E—FIXED CONSTRUCTIONS
- E02—HYDRAULIC ENGINEERING; FOUNDATIONS; SOIL SHIFTING
- E02F—DREDGING; SOIL-SHIFTING
- E02F9/00—Component parts of dredgers or soil-shifting machines, not restricted to one of the kinds covered by groups E02F3/00 - E02F7/00
- E02F9/26—Indicating devices
- E02F9/267—Diagnosing or detecting failure of vehicles
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01G—WEIGHING
- G01G19/00—Weighing apparatus or methods adapted for special purposes not provided for in the preceding groups
- G01G19/08—Weighing apparatus or methods adapted for special purposes not provided for in the preceding groups for incorporation in vehicles
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01G—WEIGHING
- G01G19/00—Weighing apparatus or methods adapted for special purposes not provided for in the preceding groups
- G01G19/08—Weighing apparatus or methods adapted for special purposes not provided for in the preceding groups for incorporation in vehicles
- G01G19/083—Weighing apparatus or methods adapted for special purposes not provided for in the preceding groups for incorporation in vehicles lift truck scale
Landscapes
- Engineering & Computer Science (AREA)
- Mining & Mineral Resources (AREA)
- Civil Engineering (AREA)
- General Engineering & Computer Science (AREA)
- Structural Engineering (AREA)
- Mechanical Engineering (AREA)
- Physics & Mathematics (AREA)
- General Physics & Mathematics (AREA)
- Operation Control Of Excavators (AREA)
- Component Parts Of Construction Machinery (AREA)
Abstract
Description
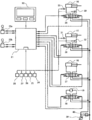
도 2는 본 발명의 실시 형태와 관련된 유압 셔블의 유압 회로의 개략도.
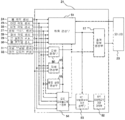
도 3은 제 1 실시 형태의 하중 계측 시스템의 시스템 구성도.
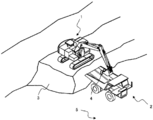
도 4는 유압 셔블의 작업의 일례를 나타내는 개관도(槪觀圖).
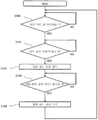
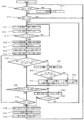
도 5는 제 1 실시 형태에 있어서의 운반 판정부가 실행하는 플로우 차트.
도 6은 아암 보텀압 센서의 검출값 및 버킷 각도 센서의 검출값과 운반 판정부(50)에 의한 판정 결과의 관계를 나타내는 그래프의 일례.
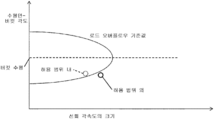
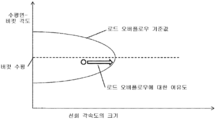
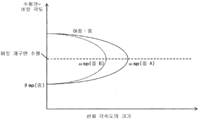
도 7은 제 1 실시 형태에 있어서의 로드 오버플로우 기준값을 나타내는 그래프.
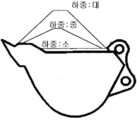
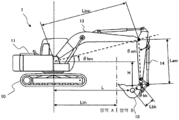
도 8은 하중의 크기의 분류 방법을 나타내는 버킷(15)의 측면도.
도 9는 컨트롤러(21)에 있어서의 하중 연산부(51)에 의한 버킷(15) 내의 작업 대상물의 순시(瞬時) 하중 Ml의 연산 방법의 설명도.
도 10은 제 1 실시 형태의 컨트롤러(21)가 실행하는 하중값 확정 처리와 로드 오버플로우 추정 처리를 나타내는 플로우 차트.
도 11은 순시 하중값 Ml의 시간 변화를 나타내는 그래프.
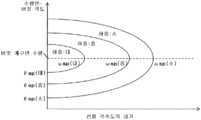
도 12는 운반 중의 로드 오버플로우의 발생을 추정할 때에 이용하는 그래프(로드 오버플로우 기준값)의 설명도.
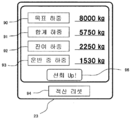
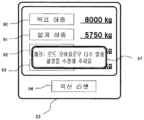
도 13a는 로드 오버플로우를 추정하고 있지 않을 때(로드 오버플로우 추정 플래그 OFF일 때)의 모니터(23)의 출력 화면을 나타내는 외관도.
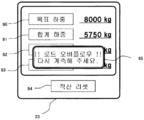
도 13b는 로드 오버플로우를 추정하였을 때(로드 오버플로우 추정 플래그 ON일 때)의 모니터(23)의 출력 화면을 나타내는 외관도.
도 14는 제 2 실시 형태의 하중 계측 시스템의 시스템 구성도.
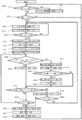
도 15는 제 2 실시 형태의 컨트롤러(21)가 실행하는 처리의 플로우 차트.
도 16은 제 2 실시 형태의 로드 오버플로우 요인 기준값의 설명도.
도 17은 로드 오버플로우를 추정하였을 때(로드 오버플로우 추정 플래그 ON일 때)의 모니터(23)의 출력 화면을 나타내는 외관도.
도 18은 제 3 실시 형태의 컨트롤러(21)가 실행하는 처리의 플로우 차트.
도 19는 제 3 실시 형태의 로드 오버플로우 여유도의 설명도.
도 20은 로드 오버플로우를 추정하고 있지 않을 때(로드 오버플로우 추정 플래그 OFF일 때)의 모니터(23)의 출력 화면을 나타내는 외관도.
도 21은 제 4 실시 형태의 하중 계측 시스템의 시스템 구성도.
도 22는 제 4 실시 형태의 컨트롤러(21)가 실행하는 처리의 플로우 차트.
도 23은 로드 오버플로우를 추정하였을 때(로드 오버플로우 추정 플래그 ON일 때)의 모니터(23)의 출력 화면을 나타내는 외관도.
도 24는 제 5 실시 형태의 컨트롤러(21)가 실행하는 처리의 플로우 차트.
도 25는 도 24 중의 로드 오버플로우 추정 처리의 플로우 차트.
도 26은 도 25 중의 단계 S150에서 연산되는 버킷 중심 위치 L, H의 설명도.
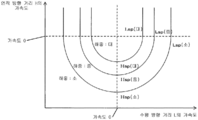
도 27은 도 25 중의 단계 S151-153과 관련된 로드 오버플로우 기준값의 그래프.
도 28은 도 25 중의 단계 S15-156과 관련된 로드 오버플로우 기준값의 그래프.
Claims (7)
- 버킷을 가지는 다관절형의 작업기와,
상기 작업기를 구동하는 액추에이터와,
조작량에 따라 상기 액추에이터에 대한 속도 지령을 생성하는 조작 장치와,
운반 기계의 상방으로의 작업 대상물의 운반이 상기 작업기에 의해 행해지고 있는 동안의 상기 액추에이터의 추력 정보에 의거하여 상기 작업 대상물의 하중값을 연산하는 컨트롤러를 구비한 작업 기계에 있어서,
상기 컨트롤러는,
상기 버킷으로부터 작업 대상물의 로드 오버플로우가 발생하였는지 여부를 추정하기 위한 기준값으로서, 작업 대상물의 하중값, 상기 작업기의 자세, 및 상기 작업기의 운동 상태의 상호 관계로 규정된 기준값이 기억된 기억 장치를 구비하고,
상기 작업기의 자세를 연산하며,
상기 작업기의 운동 상태를 나타내는 물리량을 연산하고,
상기 기억 장치에 기억된 상기 기준값, 상기 작업 대상물의 하중값, 상기 작업기의 자세, 및 상기 작업기의 운동 상태를 나타내는 물리량에 의거하여, 상기 작업기가 작업 대상물의 운반 중에 로드 오버플로우를 발생시켰는지 여부를 추정하며,
상기 컨트롤러로 로드 오버플로우가 발생하였다고 판정된 취지를 통지하는 통지 장치를 더 구비하는 것을 특징으로 하는 작업 기계. - 제 1 항에 있어서,
상기 기억 장치에는, 또한, 상기 작업기의 자세와 운동 상태 중 어느 것이 로드 오버플로우의 요인으로 되어 있는지를 판별하기 위한 기준값이 기억되어 있으며,
상기 컨트롤러는, 상기 작업기가 작업 대상물의 운반 중에 로드 오버플로우를 발생시켰다고 판정하였을 때, 상기 기억 장치에 기억된 기준값, 상기 작업기의 자세, 상기 작업기의 운동 상태를 나타내는 물리량에 의거하여, 로드 오버플로우의 요인을 추정하고,
상기 통지 장치는, 상기 컨트롤러에 의해 추정된 로드 오버플로우의 요인을 추가로 통지하는 것을 특징으로 하는 작업 기계. - 제 1 항에 있어서,
상기 컨트롤러는, 또한, 상기 기억 장치에 기억된 상기 기준값에 대한 상기 작업기의 운동 상태를 나타내는 물리량의 여유도를 연산하고,
상기 통지 장치는, 상기 여유도가 임계값을 초과하였을 때, 상기 작업기의 운동 상태를 나타내는 물리량이 증가해도 로드 오버플로우가 발생하지 않는 취지를 추가로 통지하는 것을 특징으로 하는 작업 기계. - 제 1 항에 있어서,
상기 컨트롤러는, 상기 작업기가 작업 대상물의 운반 중에 로드 오버플로우를 발생시켰다고 상기 로드 오버플로우 추정부가 추정한 횟수를 카운트하고,
상기 통지 장치는, 상기 횟수가 소정의 값을 초과하였을 때, 상기 기억 장치에 기억된 상기 기준값의 변경을 촉구하는 취지를 추가로 통지하는 것을 특징으로 하는 작업 기계. - 제 1 항에 있어서,
상기 컨트롤러는, 상기 작업기의 자세로서 상기 버킷의 수평면에 대한 각도를 산출하고 있으며,
상기 컨트롤러는, 상기 작업기의 운동 상태를 나타내는 물리량으로서 상기 작업기의 이동 속도를 산출하고 있고,
상기 기억 장치에 기억된 상기 기준값은, 상기 버킷의 수평면에 대한 각도를 제 1 축으로 하고, 상기 작업기의 이동 속도를 제 2 축으로서 가지는 좌표계상의 소정의 영역으로서 규정되어 있으며, 그 영역은 작업 대상물의 하중값마다 복수 규정된 복수의 영역이고,
상기 컨트롤러는, 상기 작업 대상물의 하중값에 의거하여 상기 기억 장치에 기억된 상기 복수의 영역으로부터 하나의 영역을 선택하며,
상기 컨트롤러는, 상기 버킷의 수평면에 대한 각도와 상기 작업기의 이동 속도가 상기 선택된 영역의 외부에 포함되는 경우에 상기 작업기가 작업 대상물의 운반 중에 로드 오버플로우를 발생시켰다고 판정하는 것을 특징으로 하는 작업 기계. - 제 5 항에 있어서,
상기 작업기의 자세에는, 상기 작업 기계로부터 상기 작업기의 선단부까지의 수평 방향 거리가 포함되어 있으며, 상기 수평 방향 거리의 감소에 따라 상기 영역의 넓이가 증가하도록 규정되어 있는 것을 특징으로 하는 작업 기계. - 제 1 항에 있어서,
상기 컨트롤러는, 상기 작업기의 자세로서 상기 버킷의 위치를 산출하고 있으며,
상기 컨트롤러는, 상기 버킷의 위치에 의거하여, 상기 작업기의 운동 상태를 나타내는 물리량으로서 상기 버킷의 연직 방향 가속도와 수평 방향 가속도를 산출하고 있고,
상기 기억 장치에 기억된 상기 기준값은, 상기 버킷의 연직 방향 가속도를 제 1 축으로 하고, 상기 버킷의 수평 방향 가속도를 제 2 축으로서 가지는 좌표계상의 소정의 영역으로서 규정되어 있으며, 그 영역은 작업 대상물의 하중값마다 복수 규정된 복수의 영역이고,
상기 컨트롤러는, 상기 작업 대상물의 하중값에 의거하여 상기 기억 장치에 기억된 상기 복수의 영역으로부터 하나의 영역을 선택하며,
상기 컨트롤러는, 상기 버킷의 연직 방향 가속도와 수평 방향 가속도가 상기 선택된 영역의 외부에 포함되는 경우에 상기 작업기가 작업 대상물의 운반 중에 로드 오버플로우를 발생시켰다고 판정하는 것을 특징으로 하는 작업 기계.
Applications Claiming Priority (3)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JPJP-P-2018-041286 | 2018-03-07 | ||
| JP2018041286A JP6849623B2 (ja) | 2018-03-07 | 2018-03-07 | 作業機械 |
| PCT/JP2019/008972 WO2019172346A1 (ja) | 2018-03-07 | 2019-03-06 | 作業機械 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| KR20200030571A true KR20200030571A (ko) | 2020-03-20 |
| KR102410416B1 KR102410416B1 (ko) | 2022-06-22 |
Family
ID=67847184
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| KR1020207004318A Expired - Fee Related KR102410416B1 (ko) | 2018-03-07 | 2019-03-06 | 작업 기계 |
Country Status (6)
| Country | Link |
|---|---|
| US (1) | US11236488B2 (ko) |
| EP (1) | EP3763886B1 (ko) |
| JP (1) | JP6849623B2 (ko) |
| KR (1) | KR102410416B1 (ko) |
| CN (1) | CN111051620B (ko) |
| WO (1) | WO2019172346A1 (ko) |
Families Citing this family (19)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US11125605B2 (en) * | 2017-03-03 | 2021-09-21 | Cnh Industrial America Llc | System and method for estimating implement load weights for a work vehicle |
| JP6849623B2 (ja) * | 2018-03-07 | 2021-03-24 | 日立建機株式会社 | 作業機械 |
| CN114080481B (zh) * | 2019-07-17 | 2024-01-16 | 住友建机株式会社 | 施工机械及支援基于施工机械的作业的支援装置 |
| JP7149912B2 (ja) * | 2019-09-25 | 2022-10-07 | 日立建機株式会社 | 作業機械 |
| JP7234891B2 (ja) * | 2019-09-30 | 2023-03-08 | コベルコ建機株式会社 | 作業機械 |
| JP7268577B2 (ja) * | 2019-10-31 | 2023-05-08 | コベルコ建機株式会社 | 作業機械 |
| JP7287320B2 (ja) * | 2020-03-19 | 2023-06-06 | コベルコ建機株式会社 | 作業機械 |
| US11920321B2 (en) | 2020-03-30 | 2024-03-05 | Cnh Industrial America Llc | System and method for automatically performing an earthmoving operation |
| CN115427639A (zh) * | 2020-05-25 | 2022-12-02 | 住友建机株式会社 | 挖土机及挖土机用的系统 |
| JP7016936B1 (ja) * | 2020-11-25 | 2022-02-07 | 日立建機株式会社 | 動作把握システム |
| JP7161561B2 (ja) * | 2021-03-19 | 2022-10-26 | 日立建機株式会社 | 作業機械 |
| JP7770776B2 (ja) * | 2021-03-29 | 2025-11-17 | 住友建機株式会社 | ショベル |
| JP7682004B2 (ja) * | 2021-03-31 | 2025-05-23 | 株式会社小松製作所 | 演算装置および演算方法 |
| JP7559691B2 (ja) * | 2021-07-09 | 2024-10-02 | コベルコ建機株式会社 | 作業機械 |
| US12123162B2 (en) * | 2021-09-29 | 2024-10-22 | Caterpillar Sarl | System, method, and apparatus for accurately determining payload transfer |
| KR20230111516A (ko) * | 2022-01-18 | 2023-07-25 | 에이치디현대인프라코어 주식회사 | 웨잉 값을 산출하는 방법 및 장치 |
| CN118265831A (zh) * | 2022-03-31 | 2024-06-28 | 住友重机械工业株式会社 | 施工机械 |
| US20240159017A1 (en) * | 2022-11-14 | 2024-05-16 | Cnh Industrial America Llc | System and method for estimating a weight of a load in a bucket of a work vehicle |
| WO2025069599A1 (ja) * | 2023-09-26 | 2025-04-03 | 日立建機株式会社 | 作業機械 |
Citations (9)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS546223B2 (ko) | 1973-10-16 | 1979-03-26 | ||
| JPH0626073A (ja) * | 1992-07-08 | 1994-02-01 | Yutani Heavy Ind Ltd | 建設機械の自動制御方法 |
| KR19990043610A (ko) * | 1997-11-29 | 1999-06-15 | 토니헬샴 | 중장비 전도 방지장치 |
| JP2002004336A (ja) * | 2000-06-15 | 2002-01-09 | Hitachi Constr Mach Co Ltd | 油圧ショベルの操作土量算出方法 |
| JP2002242233A (ja) * | 2000-12-18 | 2002-08-28 | Caterpillar Inc | 関節型作業機械のための機械安定化装置及び方法 |
| KR20070051047A (ko) * | 2005-11-14 | 2007-05-17 | 볼보 컨스트럭션 이키프먼트 홀딩 스웨덴 에이비 | 굴삭기의 자가진단 제어장치 |
| KR20090034618A (ko) * | 2007-10-04 | 2009-04-08 | 두산인프라코어 주식회사 | 건설 기계의 과부하 경고 장치 및 그 제어 방법 |
| KR20150041936A (ko) * | 2013-10-10 | 2015-04-20 | 현대중공업 주식회사 | 최대 적재하중 제어장치를 갖춘 휠 로더 |
| JP2015141092A (ja) * | 2014-01-28 | 2015-08-03 | 日立建機株式会社 | 建設機械における積載重量超過予測装置 |
Family Cites Families (26)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE3376573D1 (en) * | 1982-12-01 | 1988-06-16 | Hitachi Construction Machinery | Load weight indicating system for load moving machine |
| JPH0783740A (ja) * | 1993-09-14 | 1995-03-31 | Shin Caterpillar Mitsubishi Ltd | 重量物搬送積載装置 |
| US5659470A (en) * | 1994-05-10 | 1997-08-19 | Atlas Copco Wagner, Inc. | Computerized monitoring management system for load carrying vehicle |
| US5493798A (en) * | 1994-06-15 | 1996-02-27 | Caterpillar Inc. | Teaching automatic excavation control system and method |
| DE59509448D1 (de) * | 1995-04-03 | 2001-08-30 | Ascorel Controle Et Regulation | Wägeverfahren und Hubfahrzeug zur Durchführung des Verfahrens |
| CN1265065C (zh) * | 2001-10-18 | 2006-07-19 | 日立建机株式会社 | 油压挖掘机作业量的检测装置、检测方法和检测结果显示装置 |
| SE526913C2 (sv) * | 2003-01-02 | 2005-11-15 | Arnex Navigation Systems Ab | Förfarande i form av intelligenta funktioner för fordon och automatiska lastmaskiner gällande kartläggning av terräng och materialvolymer, hinderdetektering och styrning av fordon och arbetsredskap |
| US7276669B2 (en) * | 2004-10-06 | 2007-10-02 | Caterpillar Inc. | Payload overload control system |
| US7555855B2 (en) * | 2005-03-31 | 2009-07-07 | Caterpillar Inc. | Automatic digging and loading system for a work machine |
| JP4338678B2 (ja) * | 2005-06-06 | 2009-10-07 | Tcm株式会社 | 作業用車両の荷重検出方法および装置 |
| US8340872B2 (en) * | 2005-12-12 | 2012-12-25 | Caterpillar Inc. | Control system and method for capturing partial bucket loads in automated loading cycle |
| US7865285B2 (en) * | 2006-12-27 | 2011-01-04 | Caterpillar Inc | Machine control system and method |
| US8156048B2 (en) | 2008-03-07 | 2012-04-10 | Caterpillar Inc. | Adaptive payload monitoring system |
| KR101090619B1 (ko) * | 2008-03-26 | 2011-12-08 | 가부시끼 가이샤 구보다 | 작업기의 표시 장치 |
| JP2010253049A (ja) | 2009-04-24 | 2010-11-11 | Toshiba Corp | 放射線治療装置および放射線透視装置 |
| JP5132635B2 (ja) * | 2009-07-09 | 2013-01-30 | 株式会社クボタ | フロントローダ |
| US9232687B2 (en) * | 2010-09-15 | 2016-01-12 | Dawn Equipment Company | Agricultural systems |
| JP2013001362A (ja) * | 2011-06-21 | 2013-01-07 | Komatsu Ltd | 運搬車両 |
| JP5315443B2 (ja) * | 2012-07-03 | 2013-10-16 | 株式会社小松製作所 | ホイールローダ |
| US8838331B2 (en) * | 2012-09-21 | 2014-09-16 | Caterpillar Inc. | Payload material density calculation and machine using same |
| US8965642B2 (en) * | 2012-10-05 | 2015-02-24 | Komatsu Ltd. | Display system of excavating machine and excavating machine |
| JP5624101B2 (ja) * | 2012-10-05 | 2014-11-12 | 株式会社小松製作所 | 掘削機械の表示システム、掘削機械及び掘削機械の表示用コンピュータプログラム |
| US8924094B2 (en) * | 2012-10-17 | 2014-12-30 | Caterpillar Inc. | System for work cycle detection |
| US9689145B1 (en) | 2015-12-09 | 2017-06-27 | Komatsu Ltd. | Work vehicle and method for obtaining tilt angle |
| US9695571B1 (en) * | 2015-12-10 | 2017-07-04 | Caterpillar Inc. | Payload monitoring system |
| JP6849623B2 (ja) * | 2018-03-07 | 2021-03-24 | 日立建機株式会社 | 作業機械 |
-
2018
- 2018-03-07 JP JP2018041286A patent/JP6849623B2/ja active Active
-
2019
- 2019-03-06 WO PCT/JP2019/008972 patent/WO2019172346A1/ja not_active Ceased
- 2019-03-06 US US16/643,187 patent/US11236488B2/en not_active Expired - Fee Related
- 2019-03-06 KR KR1020207004318A patent/KR102410416B1/ko not_active Expired - Fee Related
- 2019-03-06 CN CN201980004073.9A patent/CN111051620B/zh not_active Expired - Fee Related
- 2019-03-06 EP EP19765074.0A patent/EP3763886B1/en active Active
Patent Citations (9)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS546223B2 (ko) | 1973-10-16 | 1979-03-26 | ||
| JPH0626073A (ja) * | 1992-07-08 | 1994-02-01 | Yutani Heavy Ind Ltd | 建設機械の自動制御方法 |
| KR19990043610A (ko) * | 1997-11-29 | 1999-06-15 | 토니헬샴 | 중장비 전도 방지장치 |
| JP2002004336A (ja) * | 2000-06-15 | 2002-01-09 | Hitachi Constr Mach Co Ltd | 油圧ショベルの操作土量算出方法 |
| JP2002242233A (ja) * | 2000-12-18 | 2002-08-28 | Caterpillar Inc | 関節型作業機械のための機械安定化装置及び方法 |
| KR20070051047A (ko) * | 2005-11-14 | 2007-05-17 | 볼보 컨스트럭션 이키프먼트 홀딩 스웨덴 에이비 | 굴삭기의 자가진단 제어장치 |
| KR20090034618A (ko) * | 2007-10-04 | 2009-04-08 | 두산인프라코어 주식회사 | 건설 기계의 과부하 경고 장치 및 그 제어 방법 |
| KR20150041936A (ko) * | 2013-10-10 | 2015-04-20 | 현대중공업 주식회사 | 최대 적재하중 제어장치를 갖춘 휠 로더 |
| JP2015141092A (ja) * | 2014-01-28 | 2015-08-03 | 日立建機株式会社 | 建設機械における積載重量超過予測装置 |
Also Published As
| Publication number | Publication date |
|---|---|
| CN111051620B (zh) | 2022-02-25 |
| EP3763886A1 (en) | 2021-01-13 |
| EP3763886A4 (en) | 2021-12-08 |
| EP3763886B1 (en) | 2024-05-08 |
| CN111051620A (zh) | 2020-04-21 |
| KR102410416B1 (ko) | 2022-06-22 |
| US11236488B2 (en) | 2022-02-01 |
| JP6849623B2 (ja) | 2021-03-24 |
| WO2019172346A1 (ja) | 2019-09-12 |
| JP2019157362A (ja) | 2019-09-19 |
| US20200208373A1 (en) | 2020-07-02 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| KR102410416B1 (ko) | 작업 기계 | |
| JP6807293B2 (ja) | 作業機械 | |
| KR102402515B1 (ko) | 작업 기계 | |
| KR102234963B1 (ko) | 유압 셔블 | |
| KR20200037351A (ko) | 작업 기계 | |
| WO2018199069A1 (ja) | 作業機械および作業機械の制御方法 | |
| US12523002B2 (en) | Work machine | |
| JP2018145754A (ja) | 作業機械の荷重計測装置 | |
| JP6887401B2 (ja) | 作業機械 | |
| US12163825B2 (en) | Work machine | |
| JP2025074594A (ja) | 作業機械および作業機械の制御方法 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PA0105 | International application |
St.27 status event code: A-0-1-A10-A15-nap-PA0105 |
|
| PA0201 | Request for examination |
St.27 status event code: A-1-2-D10-D11-exm-PA0201 |
|
| PG1501 | Laying open of application |
St.27 status event code: A-1-1-Q10-Q12-nap-PG1501 |
|
| D13-X000 | Search requested |
St.27 status event code: A-1-2-D10-D13-srh-X000 |
|
| D14-X000 | Search report completed |
St.27 status event code: A-1-2-D10-D14-srh-X000 |
|
| E902 | Notification of reason for refusal | ||
| PE0902 | Notice of grounds for rejection |
St.27 status event code: A-1-2-D10-D21-exm-PE0902 |
|
| T11-X000 | Administrative time limit extension requested |
St.27 status event code: U-3-3-T10-T11-oth-X000 |
|
| P11-X000 | Amendment of application requested |
St.27 status event code: A-2-2-P10-P11-nap-X000 |
|
| P13-X000 | Application amended |
St.27 status event code: A-2-2-P10-P13-nap-X000 |
|
| E701 | Decision to grant or registration of patent right | ||
| PE0701 | Decision of registration |
St.27 status event code: A-1-2-D10-D22-exm-PE0701 |
|
| GRNT | Written decision to grant | ||
| PR0701 | Registration of establishment |
St.27 status event code: A-2-4-F10-F11-exm-PR0701 |
|
| PR1002 | Payment of registration fee |
St.27 status event code: A-2-2-U10-U12-oth-PR1002 Fee payment year number: 1 |
|
| PG1601 | Publication of registration |
St.27 status event code: A-4-4-Q10-Q13-nap-PG1601 |
|
| PC1903 | Unpaid annual fee |
St.27 status event code: A-4-4-U10-U13-oth-PC1903 Not in force date: 20250615 Payment event data comment text: Termination Category : DEFAULT_OF_REGISTRATION_FEE |
|
| H13 | Ip right lapsed |
Free format text: ST27 STATUS EVENT CODE: N-4-6-H10-H13-OTH-PC1903 (AS PROVIDED BY THE NATIONAL OFFICE); TERMINATION CATEGORY : DEFAULT_OF_REGISTRATION_FEE Effective date: 20250615 |
|
| PC1903 | Unpaid annual fee |
St.27 status event code: N-4-6-H10-H13-oth-PC1903 Ip right cessation event data comment text: Termination Category : DEFAULT_OF_REGISTRATION_FEE Not in force date: 20250615 |