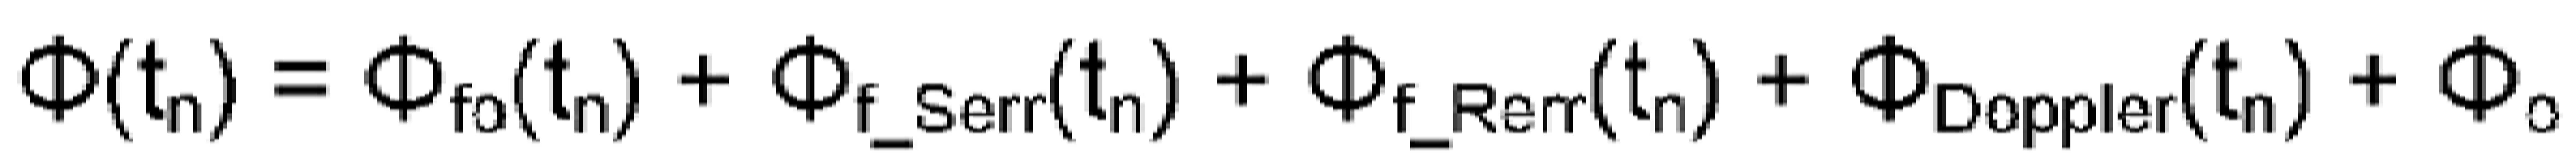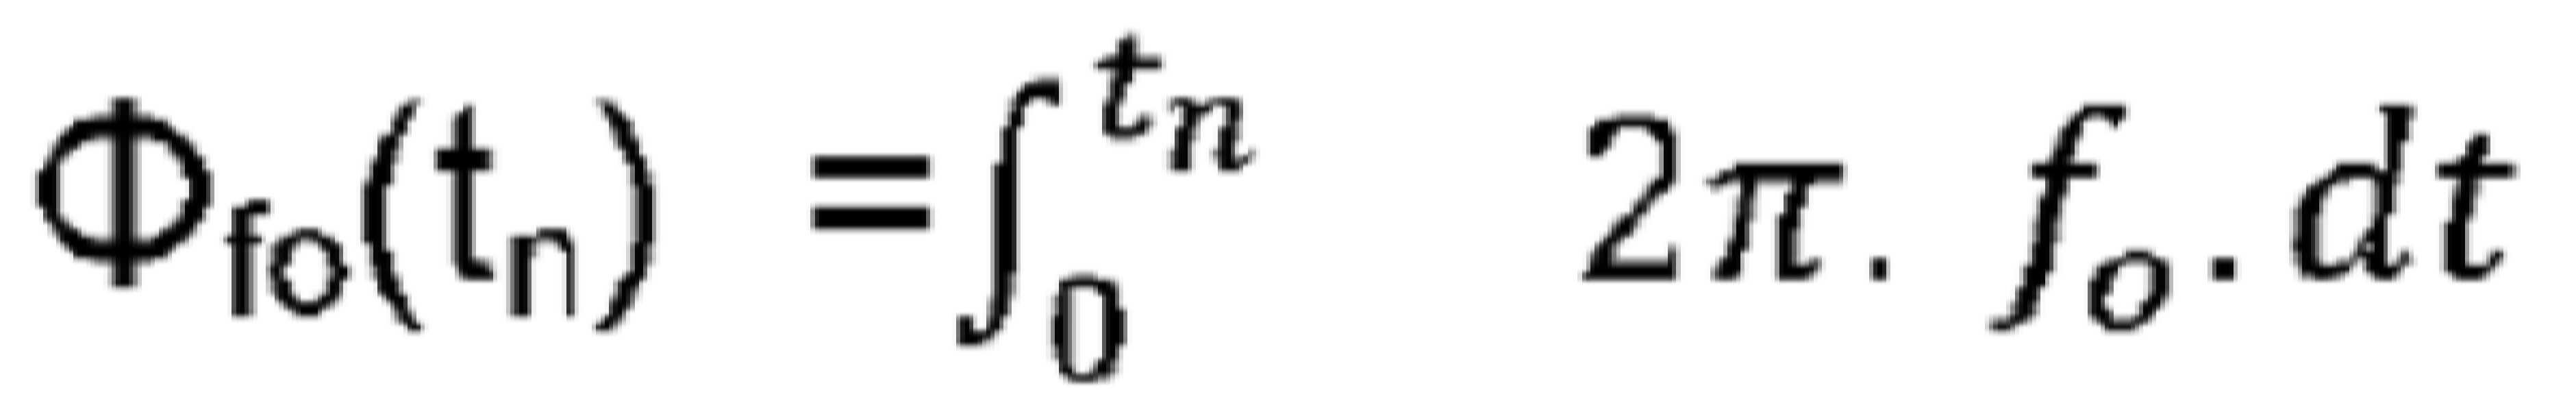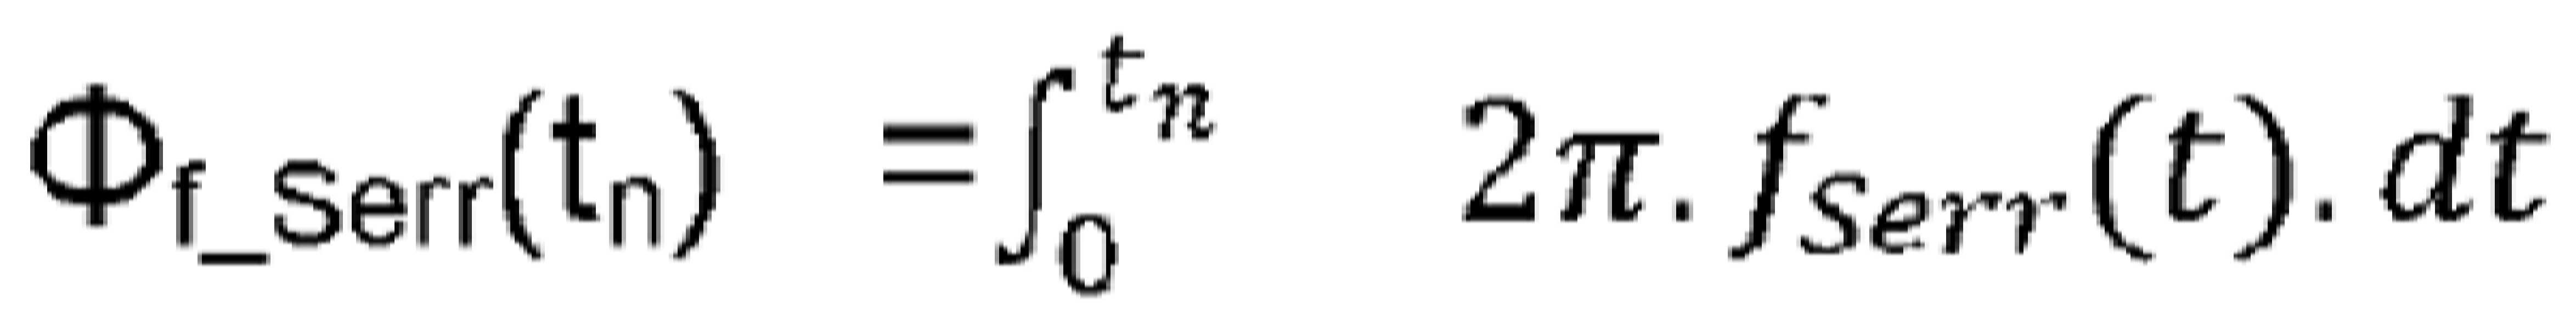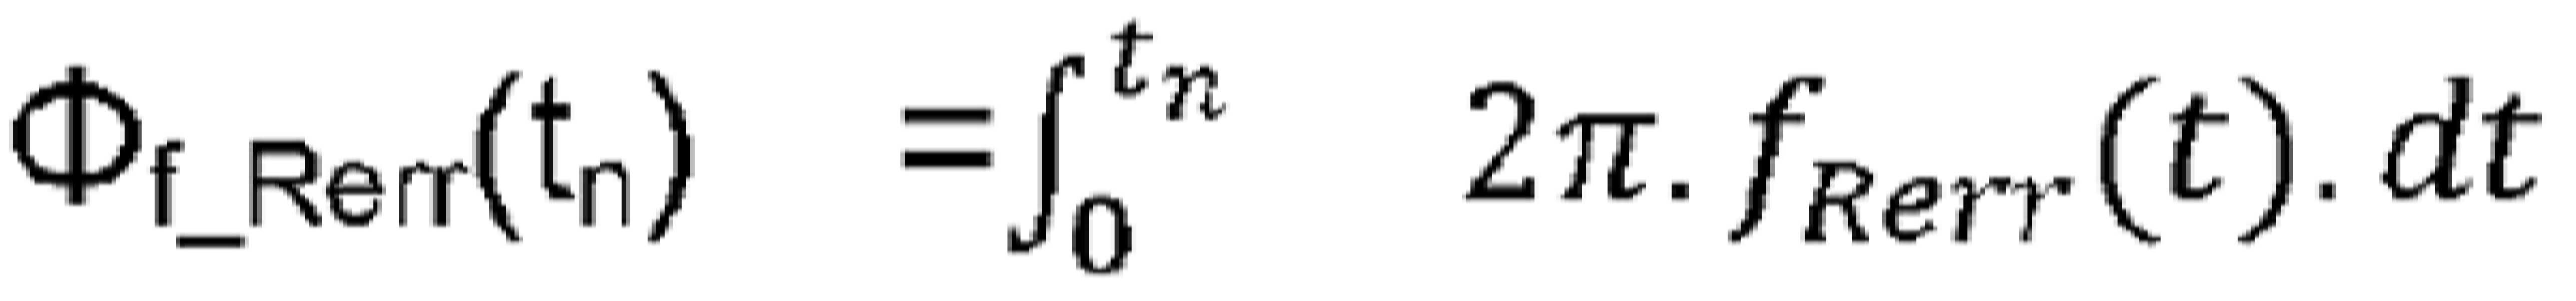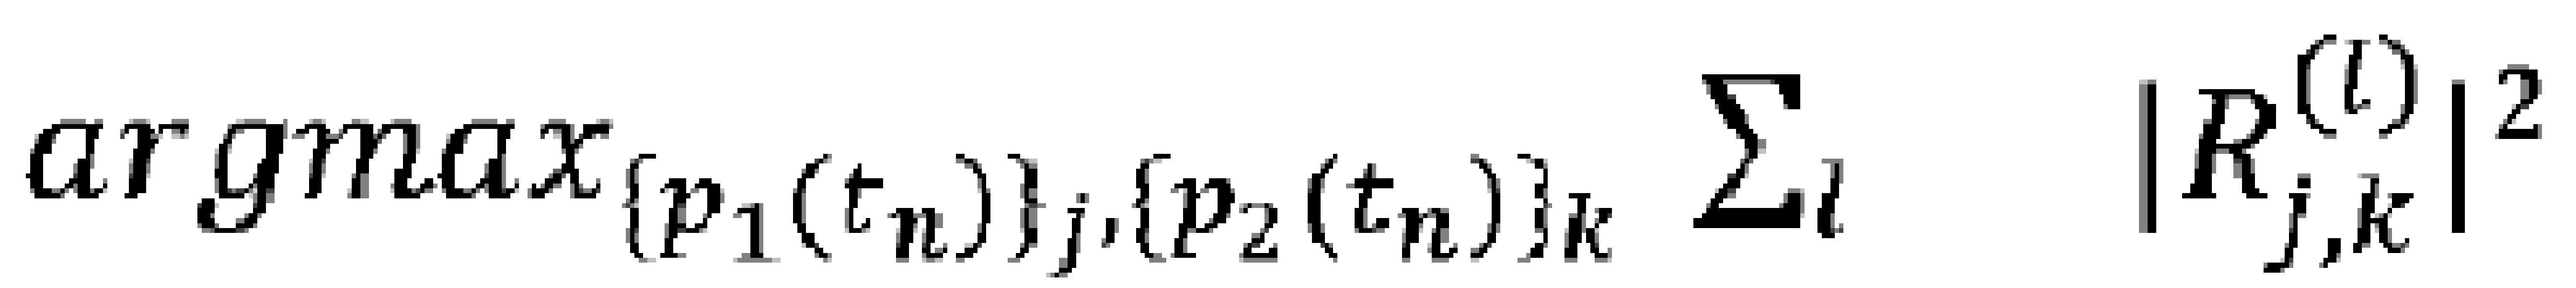KR20200060368A - 시스템 파라미터 캘리브레이션을 위한 방법 및 시스템 - Google Patents

시스템 파라미터 캘리브레이션을 위한 방법 및 시스템 Download PDF

Info

Publication number
KR20200060368A
KR20200060368A KR1020207007672A KR20207007672A KR20200060368A KR 20200060368 A KR20200060368 A KR 20200060368A KR 1020207007672 A KR1020207007672 A KR 1020207007672A KR 20207007672 A KR20207007672 A KR 20207007672A KR 20200060368 A KR20200060368 A KR 20200060368A
Authority
KR
South Korea
Prior art keywords
phase
correlation
receiver
signal
period
Prior art date
Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
Granted
Application number
KR1020207007672A
Other languages
English (en)
Other versions
KR102712908B1 (ko
Inventor
램시 마이클 파라거
니콜라스 커로니우
로버트 마크 크로켓
Original Assignee
포컬 포인트 포지셔닝 리미티드
Priority date (The priority date is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the date listed.)
Filing date
Publication date
Application filed by 포컬 포인트 포지셔닝 리미티드 filed Critical 포컬 포인트 포지셔닝 리미티드
Publication of KR20200060368A publication Critical patent/KR20200060368A/ko
Application granted granted Critical
Publication of KR102712908B1 publication Critical patent/KR102712908B1/ko
Active legal-status Critical Current
Anticipated expiration legal-status Critical

Links

Images

Classifications

    • G—PHYSICS
    • G01—MEASURING; TESTING
    • G01S—RADIO DIRECTION-FINDING; RADIO NAVIGATION; DETERMINING DISTANCE OR VELOCITY BY USE OF RADIO WAVES; LOCATING OR PRESENCE-DETECTING BY USE OF THE REFLECTION OR RERADIATION OF RADIO WAVES; ANALOGOUS ARRANGEMENTS USING OTHER WAVES
    • G01S19/00—Satellite radio beacon positioning systems; Determining position, velocity or attitude using signals transmitted by such systems
    • G01S19/01—Satellite radio beacon positioning systems transmitting time-stamped messages, e.g. GPS [Global Positioning System], GLONASS [Global Orbiting Navigation Satellite System] or GALILEO
    • G01S19/13—Receivers
    • G01S19/23—Testing, monitoring, correcting or calibrating of receiver elements
    • G—PHYSICS
    • G01—MEASURING; TESTING
    • G01S—RADIO DIRECTION-FINDING; RADIO NAVIGATION; DETERMINING DISTANCE OR VELOCITY BY USE OF RADIO WAVES; LOCATING OR PRESENCE-DETECTING BY USE OF THE REFLECTION OR RERADIATION OF RADIO WAVES; ANALOGOUS ARRANGEMENTS USING OTHER WAVES
    • G01S19/00—Satellite radio beacon positioning systems; Determining position, velocity or attitude using signals transmitted by such systems
    • G01S19/01—Satellite radio beacon positioning systems transmitting time-stamped messages, e.g. GPS [Global Positioning System], GLONASS [Global Orbiting Navigation Satellite System] or GALILEO
    • G01S19/13—Receivers
    • G01S19/24—Acquisition or tracking or demodulation of signals transmitted by the system
    • G01S19/25—Acquisition or tracking or demodulation of signals transmitted by the system involving aiding data received from a cooperating element, e.g. assisted GPS
    • G—PHYSICS
    • G01—MEASURING; TESTING
    • G01S—RADIO DIRECTION-FINDING; RADIO NAVIGATION; DETERMINING DISTANCE OR VELOCITY BY USE OF RADIO WAVES; LOCATING OR PRESENCE-DETECTING BY USE OF THE REFLECTION OR RERADIATION OF RADIO WAVES; ANALOGOUS ARRANGEMENTS USING OTHER WAVES
    • G01S19/00—Satellite radio beacon positioning systems; Determining position, velocity or attitude using signals transmitted by such systems
    • G01S19/01—Satellite radio beacon positioning systems transmitting time-stamped messages, e.g. GPS [Global Positioning System], GLONASS [Global Orbiting Navigation Satellite System] or GALILEO
    • G01S19/13—Receivers
    • G01S19/24—Acquisition or tracking or demodulation of signals transmitted by the system
    • G01S19/29—Acquisition or tracking or demodulation of signals transmitted by the system carrier including Doppler, related
    • G—PHYSICS
    • G01—MEASURING; TESTING
    • G01S—RADIO DIRECTION-FINDING; RADIO NAVIGATION; DETERMINING DISTANCE OR VELOCITY BY USE OF RADIO WAVES; LOCATING OR PRESENCE-DETECTING BY USE OF THE REFLECTION OR RERADIATION OF RADIO WAVES; ANALOGOUS ARRANGEMENTS USING OTHER WAVES
    • G01S19/00—Satellite radio beacon positioning systems; Determining position, velocity or attitude using signals transmitted by such systems
    • G01S19/01—Satellite radio beacon positioning systems transmitting time-stamped messages, e.g. GPS [Global Positioning System], GLONASS [Global Orbiting Navigation Satellite System] or GALILEO
    • G01S19/13—Receivers
    • G01S19/24—Acquisition or tracking or demodulation of signals transmitted by the system
    • G01S19/30—Acquisition or tracking or demodulation of signals transmitted by the system code related
    • G—PHYSICS
    • G01—MEASURING; TESTING
    • G01S—RADIO DIRECTION-FINDING; RADIO NAVIGATION; DETERMINING DISTANCE OR VELOCITY BY USE OF RADIO WAVES; LOCATING OR PRESENCE-DETECTING BY USE OF THE REFLECTION OR RERADIATION OF RADIO WAVES; ANALOGOUS ARRANGEMENTS USING OTHER WAVES
    • G01S19/00—Satellite radio beacon positioning systems; Determining position, velocity or attitude using signals transmitted by such systems
    • G01S19/38—Determining a navigation solution using signals transmitted by a satellite radio beacon positioning system
    • G01S19/39—Determining a navigation solution using signals transmitted by a satellite radio beacon positioning system the satellite radio beacon positioning system transmitting time-stamped messages, e.g. GPS [Global Positioning System], GLONASS [Global Orbiting Navigation Satellite System] or GALILEO
    • G01S19/42—Determining position
    • G01S19/45—Determining position by combining measurements of signals from the satellite radio beacon positioning system with a supplementary measurement
    • G01S19/47—Determining position by combining measurements of signals from the satellite radio beacon positioning system with a supplementary measurement the supplementary measurement being an inertial measurement, e.g. tightly coupled inertial

Landscapes

  • Engineering & Computer Science (AREA)
  • Radar, Positioning & Navigation (AREA)
  • Remote Sensing (AREA)
  • Computer Networks & Wireless Communication (AREA)
  • Physics & Mathematics (AREA)
  • General Physics & Mathematics (AREA)
  • Position Fixing By Use Of Radio Waves (AREA)

Abstract

위치결정, 네비게이션, 트래킹, 주파수 측정 또는 타이밍 시스템에서 수행하기 위한 방법이 제공된다. 방법은: 제1 기간 동안 적어도 하나의 시스템 파라미터의 제1 및 제2 추산치를 제공하는 단계, 상기 적어도 하나의 시스템 파라미터는 상기 제1 기간 동안 시간에 따른 실제 값 및/또는 실제 진화를 가지고; 로컬 신호를 제공하는 단계; 수신기에서, 원격 소스로부터 신호를 수신하는 단계; 상기 로컬 신호를 상기 수신된 신호와 상관시킴으로써 상관 신호를 제공하는 단계; 상기 제1 기간 동안 적어도 하나의 시스템 파라미터의 제1 및 제2 추산치에 대응하는 제1 및 제2 진폭 보상 및/또는 위상 보상 상관 신호를 제공하도록, 상기 제1 및 제2 추산치 각각에 기초하여 상기 로컬 신호, 상기 수신된 신호 및 상기 상관 신호 중 적어도 하나의 진폭 및/또는 위상 보상을 제공하는 단계; 및 상기 제1 및 제2 진폭 보상 및/또는 위상 보상 상관 신호 사이의 비교에 기초하여, 상기 제1 및 제2 추산치 중 어느 것이 상기 제1 기간 동안 적어도 하나의 시스템 파라미터의 시간에 따른 실제 값 및/또는 실제 진화에 더 가까운지를 결정하는 단계를 포함한다. 컴퓨터 판독 가능 매체 및 시스템이 또한 개시된다.

Description

시스템 파라미터 캘리브레이션을 위한 방법 및 시스템
본 발명은 시스템 파라미터를 캘리브레이션 하기 위한 방법 및 시스템에 관한 것이며, 위치결정, 트래킹, 네비게이션, 주파수 측정 및 타이밍 시스템에 특히 응용된다.
표준 글로벌 네비게이션 위성 시스템(Global Navigation Satellite System)(GNSS) 절차에서, 수신기는 위성과 같은 원격 소스로부터 브로드캐스트 된 신호를 수신하고, 수신기가 수신된 신호와 동기화 할 수 있도록 상관 코드(correlation code)를 제공하기 위해 이를 로컬-생성(locally-produced) 신호와 상관시킨다. 이러한 수신된 신호의 예는 무선 전송 내에 인코딩 된 골드 코드(Gold Code)를 포함하는 GPS 신호 및 GLONASS 신호를 포함한다.
잡음은 예를 들어 그것을 수신하는 통신 채널을 통해 또는 다중 경로 효과에 의해 수신된 신호의 위상 변경를 통해 수신된 신호에 도입될 수 있다. 수신된 신호의 신호 대 잡음비가 감소함에 따라, 로컬 신호(local signal)와 수신된 신호의 정확한 상관을 수행하는 것이 더 어려워진다.
그러므로, 로컬 신호를 수신된 신호와 상관시키기 위한 개선된 접근법을 제공하는 것이 바람직하다.
본 발명의 제1 양태에 따르면, 위치결정(positioning), 네비게이션(navigation), 트래킹(tracking), 주파수 측정(frequency-measuring) 또는 타이밍 시스템(timing system)에서 수행하는 방법에 있어서, 제1 기간 동안 적어도 하나의 시스템 파라미터(system parameter)의 제1 및 제2 추산치(estimates)를 제공하는 단계, 적어도 하나의 시스템 파라미터는 제1 기간 동안 시간에 따른 실제 값(true value) 및/또는 실제 진화(true evolution)를 가지고; 로컬 신호(local signal)를 제공하는 단계; 수신기에서, 원격 소스(remote source)로부터 신호를 수신하는 단계; 로컬 신호를 수신된 신호와 상관시킴으로써 상관 신호(correlation signal)를 제공하는 단계; 제1 기간 동안 적어도 하나의 시스템 파라미터의 제1 및 제2 추산치에 대응하는 제1 및 제2 진폭 보상(amplitude-compensated) 및/또는 위상 보상(phase-compensated) 상관 신호를 제공하도록, 제1 및 제2 추산치 각각에 기초하여 로컬 신호, 수신된 신호 및 상관 신호 중 적어도 하나의 진폭 및/또는 위상 보상을 제공하는 단계; 및 제1 및 제2 진폭 보상 및/또는 위상 보상 상관 신호 사이의 비교에 기초하여, 제1 및 제2 추산치 중 어느 것이 제1 기간 동안 적어도 하나의 시스템 파라미터의 실제 값(true value) 및/또는 시간에 따른 실제 진화(true evolution)에 더 가까운지를 결정하는 단계를 포함하는 방법을 제공한다.
본 발명자들은 시스템의 하나 이상의 파라미터를 동시에 캘리브레이션 하면서 수신된 신호와 로컬 신호의 상관이 최적화될 수 있다는 것을 유리하게 인식하였다. 이것은 제1 및 제2 위상 보상 및/또는 진폭 보상 상관 신호를 제공하고, 신호를 비교하고, 전형적으로 시간에 따라 더 높은 상관 또는 더 진화할 수 있는 보상된 상관 신호를 선택함으로써 달성된다. 따라서, 선택은 로컬 신호와 수신된 신호의 상관을 개선할 뿐만 아니라, 또한 더 높은 상관 또는 시간에 따른 진화 가능성을 갖는 보상된 상관 신호와 관련된 시스템 파라미터의 추산치가 시스템 파라미터의 실제 값 및/또는 시간에 따른 실제 진화에 가깝다는 것을 암시한다.
사실, 전통적으로, 수신된 신호의 위상 및 진폭 변경(예를 들어, 수신기와 원격 소스 사이의 가시선 경로의 변경으로 인한)은 위치결정 정확도를 감소시키는 방해 요소로 여겨졌다. 본 발명에서, 제1 기간에 걸친 진폭 및/또는 위상 진화로서 구현되는, 수신된 신호에서의 이들 진폭 및/또는 위상 변경은 어떤 추산치가 실제 값 및/또는 시간이 지남에 따른 진화에 가까운지 결정하기 위해 적어도 하나의 시스템 파라미터의 상이한 추산치(estimates)에 기초하여 상이한 진폭 및/또는 위상 보상을 "테스트" 하기 위해 유리하게 사용된다. 이러한 방식으로 테스트할 수 있는 시스템 파라미터의 예로는 위치, 속도, 방향, 헤딩(heading) (움직임 방향), 로컬 발진기(local-oscillator) 주파수 에러 자력계 바이어스 에러, 자이로스코프 드리프트 속도, 가속도계 드리프트 속도 및 기타 당업자에게 발생할 수 있는 기타 파라미터가 있다.
관련된 진폭 및/또는 위상 보상을 사용하여 시스템 파라미터(system parameter)의 둘 이상의 추산치가 제공되고 "테스트" 될 수 있는 것으로 생각된다.  또한, 각각의 시스템 파라미터의 제1 및 제2(및 추가의) 추산치를 제공함으로써 둘 이상의 시스템 파라미터가 실질적으로 동시에 캘리브레이션 될 수 있는 것으로 생각된다.
위상 및/또는 진폭 보상은 신호가 상관되기 전에 수신된 신호, 로컬 신호 또는 이들의 조합에 적용될 수 있다. 위상 및/또는 진폭 보상은 또한 상관 후에 적용될 수 있다. 바람직한 실시 예에서, 보상은 로컬 신호, 수신된 신호 및 상관 신호 중 2 개 또는 3 개 모두에 부분적으로 적용될 수 있다. 예를 들어, 로컬 발진기 주파수 에러의 추산치에 대응하는 보상이 수신된 신호에 적용될 수 있고, 동시에 수신기 속도의 추산치에 대응하는 로컬 신호에 보상을 적용할 수 있다.
특히 유리하게, 위상 보상은 종래의 프로세싱(일반적으로 GPS의 경우 20 밀리 초 이하)을 사용하여 가능한 것보다 훨씬 더 긴 코히어런트 적분 시간(coherent integration time)(일반적으로 1 초 지속 시간 이상)을 사용하여 상관을 가능하게 한다. 긴 코히어런트 적분 시간은 매우 약한 신호의 수신된 신호 대 잡음비를 증가시킬 수 있으며, 예를 들어 본 발명은 어려운 환경(예컨대 실내 또는 도시 협곡과 같은)에서 감쇠된 GNSS 신호와 함께 사용될 수 있다. 또한, 증가된 상관 시간은 주파수 공간에서 해상도를 증가시켜서, 본 발명은 상이한 위상 보상들 사이에서 그리고 더 나아가 하나 이상의 시스템 파라미터의 상이한 추산치들 사이를 더 잘 구별할 수 있게 한다. 주파수 해상도는 코히어런트 적분 시간에 반비례한다.
수신된 신호는 동일한 패턴의 로컬 카피를 사용하는 교차 상관 프로세스(cross-correlation process)에 의해 브로드캐스트 신호 내에서 발견될 수 있는 디지털 또는 아날로그 중 어느 알려진 또는 알려지지 않은 전송 정보 패턴을 포함할 수 있다. 수신된 신호는 거리 범위(ranging)에 사용될 수 있는 치핑 코드(chipping code)로 인코딩 될 수 있다. 이러한 수신된 신호의 예는 무선 전송 내에 인코딩 된 골드 코드(gold code)를 포함하는 GPS 신호를 포함한다. 또 다른 예는 GSM 셀룰러 전송에 사용되는 확장 트레이닝 시퀀스이다.
실제로, 수신된 신호는 동 위상 및 직교 성분을 포함하는 복잡한 코드로서 프로세스 될 수 있다. 로컬 신호는 유사하게 복잡할 수 있다. 상관 신호는 이들 복소 신호(complex signal) 간의 상관의 측정으로서 사용될 수 있다.
제1 기간(first time period)은 상관이 수행되는 기간이다.
전형적으로, 적어도 하나의 시스템 파라미터의 제1 및 제2 추산치는 제1 기간 동안 원격 소스로부터 수신된 신호의 위상 및/또는 진폭 진화(amplitude evolution)의 각각의 제1 및 제2 예측치(prediction)를 제공하기 위해 사용되고, 여기서 진폭 및 및/또는 위상 보상(phase compensation)은 상기 제1 및 제2 예측치에 기초하여 수행된다.
시스템 파라미터의 추산치는 제1 기간 동안 수신된 신호의 위상 및/또는 진폭 진화의 각각의 예측치를 제공하기 위해 수학적 모델과 조합하여 사용될 수 있다. 모델은 일반적으로 각 시스템 파라미터에 대해 사전 선택된다. 일반적으로, 제1 기간 동안의 예측된 위상 진화는 제1 기간 동안 수신된 신호의 예측된 주파수 진화로부터 도출된다. 시스템 파라미터의 상이한 추산치들은 제1 기간 동안 수신된 신호의 위상 및/또는 진폭 진화의 상이한 예측치를 야기할 것이고, 따라서 수행되는 진폭 및/또는 위상 보상은 적어도 하나의 시스템 파라미터의 상이한 추산치에 대해 상이하다는 것을 의미한다. 진폭 및/또는 위상 보상의 결과로서 획득된 상관 신호를 비교함으로써, 실제 값 및/또는 시간에 따른 실제 진화에 더 가까운 추산치가 선택될 수 있다.
방법은 제1 기간 동안 적어도 하나의 시스템 파라미터의 제3 추산치를 제공하는 단계를 더 포함할 수 있고, 상기 제3 추산치는 상기 제1 및 제2 추산치 중 어느 것이 상기 제1 기간 동안 상기 적어도 하나의 시스템 파라미터의 실제 값 및/또는 시간에 따른 실제 진화에 가장 가까운지를 결정하는 것에 기초한다. 이러한 방식으로, 최적의 추산치에 도달할 때까지 테스트된 추산치에 대한 조정(adjustment)이 이루어지는 반복적 접근이 사용될 수 있다.
예를 들어, 캘리브레이션 하려는 시스템 파라미터가 수신기의 움직임 방향이라고 가정한다. 이 예에서 우리는 이것이 제1 기간 동안 일정하고(즉, 시간 독립적), 따라서(알 수는 없지만) 값이 있다고 가정한다. 수학적 모델을 사용하여, 움직임 방향(direction-of-motion)의 제1 추산치는 제1 기간에 걸쳐 제1 예측 진폭 및/또는 위상 진화를 제공할 것이고, 그리고 제1 기간 동안의 움직임 방향의 제2(다른) 추산치는 제1 기간 동안 제2 예측 진폭 및/또는 위상 진화를 제공할 것이다. 각각의 추산치에 대해 로컬 신호, 수신된 신호 및 상관 신호 중 적어도 하나의 진폭 및/또는 위상 보상을 수행함으로써, 그리고 어느 것이 더 높은 상관(higher correlation) 또는 시간에 따른 보다 유사한 진화(more-likely evolution with time)를 갖는지 확인하기 위하여 결과적으로 보상된 상관 코드를 비교함으로써, 우리는 수신기의 움직임 방향의 두 추산치 중 어느 것이 제1 기간 동안 현실 값(real value)에 더 가까운지 추론할 수 있다. 최적의 추산치를 결정하기 위해 반복적 접근법이 사용될 수 있다.
전형적으로, 진폭 및/또는 위상 보상은 제1 기간에 걸친 진폭 및/또는 위상 진화의 제1 및 제2 예측치로부터 도출된 복수의 벡터에 기초한다. 이러한 맥락에서 벡터는 여러 값을 나타내는 열 매트릭스(column matrix)과 같다. 복수의 벡터는 제1 기간 동안 수신된 신호에 도입된 예측된 진폭 및/또는 위상 변경을 나타내는 2D 위상 벡터(2D phase vector)인 페이저(phasor) 또는 위상 벡터의 시퀀스(sequence of phase vector) 일 수 있다. 복수의 벡터는 진폭 및/또는 위상 보상을 제공하기 위해 로컬 신호, 수신된 신호 및 상관 신호 중 적어도 하나와 결합될 수 있다. 제1 기간 동안 진폭 진화가 없는 일부 예에서, 벡터는 단위 벡터 일 수 있다.
본 발명의 특히 유리한 실시예에서, 상기 방법은 제1 기간 동안 수신기의 측정 또는 추정된 이동을 제공하는 단계를 더 포함하고, 진폭 및/또는 위상 보상은 수신기의 측정 또는 추정된 이동에 기초한다. 전형적으로, 적어도 하나의 시스템 파라미터의 제1 및 제2 추산치는 측정 또는 추정된 이동에 기초한다.
제1 및 제2 추산치가 수신기의 측정된 이동에 기초한 경우, 이것은 전형적으로 어느 위치 및/또는 방향 및/또는 이동이 결정될 수 있는지 측정하도록 구성된 적어도 하나의 센서에 의해 제공된다. 이것은 가속도계, 자이로스코프, 기압계 또는 자력계와 같은 관성 측정 유닛 일 수 있다. 당업자가 이해할 수 있는 다른 센서가 사용될 수 있다. 적어도 하나의 센서는 전형적으로 수신기에 장착된다.
바람직하게는, 적어도 하나의 센서로부터의 측정(measurement)은 제1 기간 동안 수신기의 측정된 이동을 제공하기 위해 제1 기간 동안 획득되며, 그리고 이 측정된 이동은 시스템 파라미터들 중 적어도 하나를 사용하여, 기간 동안 수신된 신호의 진폭 및/또는 위상 진화를 예측하는데 사용된다. 적어도 하나의 시스템 파라미터는 제1 기간 동안 수신기의 움직임 및/또는 위치 및/또는 방향의 파라미터 일 수 있다. 이는 예를 들어 가속도계 측정을 수신기 속도로 변환하기 위한 적절한 물리적 모델을 사용하여 제1 기간 동안 가속도계에 의한 측정의 분석에 의해 획득된 수신기의 속도 일 수 있다. 수신기 속도의 제1 및 제2 추산치는 제1 주기에 걸쳐 상관을 최적화하고, 수신기 속도의 추산치 중 어느 것이 실제 값 및/또는 시간에 따른 진화 더 가까운지를 결정하기 위해 본 발명의 방법을 사용하여 "테스트" 될 수 있다. 진폭 및/또는 위상 보상은 제1 기간 동안 획득된 로컬 신호 및 수신된 신호 중 적어도 하나에 대해 수행된다. 위에서 설명된 바와 같이, 진폭 및/또는 위상 보상은 또한 상관 후에 상관 신호에 적용될 수 있다.
수신기의 움직임 및/또는 위치 및/또는 방향의 파라미터인 시스템 파라미터의 다른 실시예는 수신기 위치, 수신기 방향(receiver orientation), 수신기 헤딩(receiver heading), 수신기 헤딩 오프셋(receiver heading offset)(예를 들어, 수신기 방향과 움직임 방향 사이의 오프셋), 수신기의 사용자의 스텝 길이(step length)(예를 들어, 추측항법 시스템(dead-reckoning system)의 경우), 및 수신기와 원격 소스 사이의 가시선 벡터를 포함한다. 일부 사례에서, 파라미터는 원격 소스로부터 발생하는 반사 또는 굴절된 신호의 도달 각도 일 수 있다. 예를 들어, 이러한 신호는 표면에서 반사되거나 원격 소스와 수신기 사이에 위치한 비균질 플라즈마(inhomogeneous plasma)를 통해 굴절되었을 수 있다.
시스템 파라미터는 적어도 하나의 센서의 바이어스 및/또는 드리프트 레이트(drift rate) 일 수 있다. 이는 적어도 하나의 센서가 일반적으로 저품질이고 고유한 바이어스가 큰 저비용 센서(예를 들어, 스마트 폰에서 볼 수 있는) 일 때 특히 유리하다. 예를 들어, 어느 추산치가 센서 바이어스의 실제 값 및/또는 시간에 따른 진화에 가까운지를 결정하기 위하여, 가속도계 바이어스의 제1 및 제2 추산치가 제공될 수 있고, 제1 및 제2 추산치에 기초하여 진폭 및/또는 위상 보상이 수행된다.
시스템 파라미터는 수신기 또는 원격 소스의 주파수 기준 에러(frequency reference error) 일 수 있다.
시스템 파라미터는 제1 기간 동안 고정될(즉, 일정한 값을 가짐) 수 있거나, 시간 의존적일 수 있다.
특히 유리하게, 제1 및 제2 진폭 보상 및/또는 위상 보상 상관 신호는 제1 기간(상관 시간이 수행되는 기간) 동안 움직임 센서에 의해 획득된 측정으로부터 시스템 파라미터를 도출하는데 사용되는 물리적 모델과 완전히 일치할 수 있다. 이는 기간 동안 수신기 움직임의 물리적 모델과 일치하지 않는 진폭 및/또는 위상 진화로 쉽게 이를 수 있는 상관 기간에 걸쳐 주파수와 시간의 부분별 분석(piece-wise analysis)을 사용하는 최첨단 방법과는 대조적이다. 이러한 불일치는 특히 강력한 반사된 신호(수신된 신호의 위상 변경을 포함하는)를 포함하는 경우, 최첨단 방법이 더 약하지만 더 바람직한 가시선 신호(line of sight signal)에 우선적으로 고정되는 경우에 분명하다.
실제로 하나 이상의 시스템 파라미터를 캘리브레이션 할 수 있을 뿐만 아니라, 제1 기간 동안 수신기의 이러한 측정 또는 추정된 이동의 사용은 유리하게는 위치결정, 네비게이션 및/또는 타이밍 정확도의 증가를 허용한다. 수신기 및 원격 소스 사이에서 연장되는 제1 방향으로 위상 및/또는 진폭 보상이 제공되는 경우, 이 방향을 따라 수신된 신호에 대해 우선적인 게인(preferential gain)을 달성할 수 있다. 따라서, 수신기와 원격 소스 사이의 가시선 신호(line-of-sight signal)는 다른 방향으로 수신된 반사된 신호보다 우선적으로 게인(gain) 될 것이다. GNSS 수신기에서는 비 가시선 신호(non-line-of-sight signal)(예를 들어, 반사 신호)가 충분히 억제되므로 위치결정 정확도가 크게 향상될 수 있다. 이 신호의 절대 전력이 비 가시선 신호의 절대 전력보다 작더라도, 가시선 신호에 대해 가장 높은 상관(highest correlation)이 달성될 수 있다. 시스템 파라미터가 수신기와 원격 소스 사이의 가시선 벡터로 선택되면 실제 가시선 벡터의 상이한 추산치를 테스트하고 동시에 이 시스템 파라미터를 캘리브레이션 하여 추가 정확도를 얻을 수 있다.
제1 방향으로의 수신기의 측정 또는 추정된 이동에 기초한 진폭 및/또는 위상 보상은 "움직임 보상(motion compensation)"으로 지칭될 수 있다. 전형적으로, 측정 또는 추정된 이동을 나타내는 벡터가 움직임 보상을 수행하는데 사용될 수 있다. 따라서, 제1 기간 동안 적어도 하나의 시스템 파라미터의 제1 및 제2 추산치 각각에 기초하여 로컬 신호, 수신된 신호 및 상관 신호 중 적어도 하나의 움직임 보상이 제공될 수 있다.
센서가 존재하지 않거나 적어도 하나의 센서로부터의 출력이 이용 가능하지 않은 경우, 제1 기간 동안 수신기의 추정된 이동(movement)이 제공될 수 있다. 추정된 이동은 이전 에포크(epoch)에서의 이동 패턴(patterns of movement)에 기초하여 계산될 수 있다.
위에서 설명한 것처럼, 제1 및 제2 위상 보상 및/또는 진폭 보상 상관 신호 사이의 전형적인 비교는 시간에 따라 더 높은 상관 또는 시간에 따른 보다 유사한 진화를 갖는 보상된 상관 신호를 선택하는 것을 포함한다. 본 발명이 상이한 위상 보상을 구별할 수 있는 주파수 공간에서의 해상도는 상관의 코히어런트 적분 시간(coherent integration time)에 반비례한다. 따라서, 선택된 상관 신호는 코히어런트 적분 시간에 반비례하는 주파수 윈도우 폭 내에 놓이도록 제한될 수 있다. 코히어런트 적분 시간은 1 초 이상일 수 있으며, 이는 현재의 최신 GNSS 수신기 구현에서 사용되는 코히어런트 적분 시간(일반적으로 20 밀리 초 이하)보다 상당히 크다.
본 발명의 강화된 주파수 해상도는 테스트 중인 시스템 파라미터 값의 해상도 증가에 대응한다. 일 실시 예에서, 제1 파라미터 와 제2 파라미터 추산치의 차이에 대한 하한은 코히어런트 적분 시간에 반비례하도록 선택될 수 있다. 이러한 방식으로, 시스템은 종래의 수신기를 사용하여 가능한 것보다 더 미세하게 분리된 파라미터 추산치를 테스트할 수 있고, 불필요한 계산을 피하면서 테스트될 파라미터 추산치의 해상도를 최적으로 선택할 수 있다.
다음과 같은 작동 예를 고려하자: 헤딩 에러(heading error)를 결정할 때 다음과 같은 프로세스를 수행할 수 있다. 현재 헤딩 추산치를 따라 수신기의 측정 또는 추정된 움직임(예를 들어, 움직임 모듈의 센서에 의해 검출된)에 대응하는 일련의 진폭 및/또는 위상 보상 페이저를 구성한다. 이러한 위상 및/또는 진폭 보상 페이저는 "움직임 보상 페이저(motion compensated phasors)"라고 지칭될 수 있다. 헤딩 추산치(heading estimate)의 작은 변경에 맞게 조정된 제2 움직임 보상 페이저 세트를, 예를 들어 X 도의 헤딩 회전을 구성한다. 추산치의 해석 가능한 차이는 사용자의 속도와 코히어런트 적분 시간의 길이에 의해 결정된다. 사용자 움직임에 의해 야기된 신호의 도플러 시프트(Doppler shift)는 잘 알려진 도플러 방정식에 따라 주파수 시프트를 일으킨다. 수행될 수 있는 주파수 측정의 해상도는 코히어런트 적분 시간의 역수에 의해 결정된다. 예를 들어, 1 초 코히어런트 적분을 사용하여 사용자 움직임으로 인한 1Hz의 도플러 시프트를 해결할 수 있다. 이 두 가지 움직임 보상 페이저(motion compensated phasor) 세트는 수신 데이터와 상관되며 상관 신호가 비교된다. 현재 헤딩 추산치가 "테스트" X도 추산치보다 실제 값에 더 가까운 경우 상관 신호가 더 강해진다(더 높은 상관). 이러한 방식으로 실제 헤딩 추산치(heading estimate)는 여러 "가설 테스트(hypothesis testing)" 및 최적화 루틴(optimisation routine)을 통해 수렴될 수 있다.
기존의 GNSS 프로세싱을 사용한 이러한 테스트에는 문제가 발생한다. 상관 신호는 다중 경로 페이딩(multipath fading)(본 발명의 위상 및/또는 진폭 보상에 의해 완화된 효과)을 겪으며, 이는 테스트를 지배하고 관심 파라미터에서 작은 에러를 명확하게 식별하는 것을 불가능하게 한다. 결과는 매우 잡음 효과가 있다. 유사하게, 종래의 GNSS 프로세싱은 훨씬 짧은 코히어런트 적분 시간을 사용하여, 파라미터의 작은 변경을 해결하기 위해 종래의 GNSS 프로세싱 방법에 이용 가능한 주파수 해상도를 감소시킨다. 본 발명에 의해 가능한 긴 코히어런트 적분 시간은 주파수 및 위상 측정의 해상도를 증가시킨다. 이러한 방식으로, 그리고 이 두 가지 이유로 인해, 본 발명은 파라미터를 보다 정확하고 자신감 있게 학습하고 모니터링 할 수 있게 한다. 더 어려운 신호 환경에서는 표준 칼만 필터 기반 방법을 사용하는 기존의 수신기로 얻을 수 있는 것보다 더 낫다.
방법은 시스템 파라미터의 실제 값 및/또는 시간에 따른 실제 진화에 더 가까운 것으로 결정된 추산치를 메모리에 저장하는 단계를 더 포함할 수 있다. 추산치(estimate)(값 및/또는 시간에 따른 진화의 형태를 취함)는 제1 기간 동안의 결정하는 것에 기초하여 저장될 수 있다. 제2 시간 또는 기간에, 저장된 추산치는 적절하게 재사용될 수 있다. 제2 시간 또는 기간은 전형적으로 제1 기간(이후)에 후속한다.  예를 들어, 추산치는 제2 시간 또는 기간에 위치결정, 네비게이션, 주파수 또는 타이밍 데이터를 제공하기 위해 사용될 수 있는 센서 바이어스와 관련될 수 있다. 시스템 파라미터의 캘리브레이션은 설정된 시간 간격으로 수행될 수 있으며, 그 사이에 저장된 추산치가 사용될 수 있다. 방법이 제1 기간 동안 수신기의 측정 또는 추정된 이동을 제공하는 단계를 포함하는 경우, 추산치는 제2 시간 또는 기간에서 수신기의 측정 또는 추정된 움직임이 제1 기간의 그것과 실질적으로 유사할 때 재사용될 수 있다.
저장된 추산치를 적절하게 재사용하면, 계산 부하를 감소시켜 전력 소비를 감소시키고, 이에 따라 사용자 장치에서 방법을 구현할 때 배터리 수명을 개선시킨다.
바람직한 구성에서, 수신기는 GNSS 수신기이고 원격 소스는 GNSS 위성이다. GNSS 위치결정 및 네비게이션 장치를 사용한 위치결정 및 네비게이션은 신호가 약한 실내 및 다중 경로 신호가 있을 수 있는 소위 "도시 협곡"에서 많은 어려움을 발생시킨다. 관련 보상 상관 신호를 비교하여 시스템 파라미터의 추산치를 테스트할 수 있게 함으로써, 하나 이상의 시스템 파라미터를 캘리브레이션 하면서 동시에 상관을 최적화할 수 있다.
제1 양태의 방법은 일반적으로 컴퓨터로 구현되는 방법이다. 상기 방법은 바람직하게는 위치결정, 네비게이션, 트래킹, 주파수 측정 또는 타이밍 시스템에서 수행된다.
본 발명의 제2 양태에 따르면, 컴퓨터에 의해 실행될 때 컴퓨터로 하여금 제1 양태의 방법을 수행하게 하는 명령어를 포함하는 컴퓨터 판독 가능 매체가 제공된다. 컴퓨터 판독 가능 매체는 다운로드 서버에 제공될 수 있다. 따라서, 실행 가능한 명령은 소프트웨어 업그레이드에 의해 컴퓨터에 의해 획득될 수 있다.
본 발명의 제3 양태에 따르면, 위치결정, 네비게이션, 트래킹, 주파수 측정 또는 타이밍 시스템이 제공되며, 로컬 신호를 제공하도록 구성된 로컬 신호 생성기; 원격 소스로부터 신호를 수신하도록 구성된 수신기; 상기 로컬 신호를 상기 수신된 신호와 상관시킴으로써 상관 신호를 제공하도록 구성된 상관 유닛; 및 상기 제1 기간 동안 적어도 하나의 시스템 파라미터의 제1 및 제2 추산치에 대응하는 제1 및 제2 진폭 보상 및/또는 위상 보상 상관 신호를 제공하도록, 상기 제1 기간 동안 적어도 하나의 시스템 파라미터의 제1 및 제2 추산치에 기초하여 상기 로컬 신호, 상기 수신된 신호 및 상기 상관 신호 중 적어도 하나의 진폭 및/또는 위상 보상을 제공하는 단계, 상기 적어도 하나의 시스템 파라미터는 상기 제1 기간 동안 시간에 따른 실제 값 및/또는 실제 진화를 가지며; 및 상기 제1 및 제2 진폭 보상 및/또는 위상 보상 상관 신호 사이의 비교에 기초하여, 상기 제1 및 제2 추산치 중 어느 것이 상기 제1 기간 동안 적어도 하나의 시스템 파라미터의 실제 값 및/또는 시간에 따른 실제 진화에 더 가까운지를 결정하는 단계를 수행하도록 구성된 프로세서를 포함한다.
네비게이션, 트래킹, 주파수 측정, 타이밍 또는 위치결정 시스템은 네비게이션, 트래킹, 주파수 측정, 타이밍 또는 위치결정 동작 중 적어도 하나를 수행하도록 동작할 수 있다.
본 발명의 제3 양태의 바람직한 실시 예는 첨부된 청구 범위에 제시되어 있으며 상술한 바와 같은 대응하는 이점을 제공한다.
시스템은 제1 기간 동안 수신기의 측정 또는 추정된 이동을 제공하도록 구성된 움직임 모듈을 더 포함할 수 있고, 그리고 상기 진폭 및/또는 위상 보상은 상기 수신기의 측정 또는 추정된 이동에 기초한다. 움직임 모듈은 바람직하게는 위치 및/또는 방향 및/또는 이동이 결정될 수 있는 측정을 하도록 구성된 적어도 하나의 센서를 포함하고, 전형적으로 가속도계, 자이로스코프, 기압계 또는 자력계와 같은 관성 센서이다. 당업자가 이해할 수 있는 다른 센서가 사용될 수 있다.
위치결정, 트래킹, 네비게이션, 주파수 측정 또는 타이밍 시스템은 단일 장치에 제공될 수 있다. 시스템에 다양한 모듈을 별도로 제공하여 시스템을 배포할 수 있다. 예를 들어, 상관 유닛 및 움직임 유닛에 의해 수행된 계산과 같은 특정 계산은 네트워크의 프로세서에 의해 수행될 수 있다. 따라서, 전자 사용자 장치는 효율을 위해 적절한 경우 계산을 네트워크의 다른 프로세서로 대체(offload)할 수 있다.
바람직한 구성에서, 시스템은 GNSS 위치결정 장치를 포함하고, 원격 소스는 GNSS 위성이다. 이러한 GNSS 위치결정 장치는 스마트 폰과 같은 전자 사용자 장치에 제공될 수 있다.
시스템은 시스템 파라미터의 실제 값 및/또는 시간에 따른 실제 진화에 더 가까운 것으로 결정된 추산치를 저장하도록 구성된 메모리를 포함할 수 있다. 추산치(값 및/또는 시간에 따른 진화의 형태를 취할 수 있음)는 제1 기간 동안의 결정하는 것에 기초하여 저장될 수 있다. 제2 시간 또는 기간에, 저장된 추산치는 적절하게 재사용될 수 있다. 예를 들어, 추산치는 제2 시간 또는 기간에서 위치결정, 트래킹, 주파수 측정, 네비게이션 또는 타이밍 데이터를 제공하기 위해 사용될 수 있는 센서 바이어스와 관련될 수 있다. 시스템 파라미터의 캘리브레이션은 설정된 시간 간격으로 수행될 수 있으며, 그 사이에 저장된 추산치가 사용될 수 있다. 시스템이 움직임 모듈을 포함하는 경우, 추산치는 제2 시간 또는 기간에서 수신기의 측정 또는 추정된 움직임이 제1 기간의 그것과 실질적으로 유사할 때 재사용될 수 있다.
적절한 경우, 저장된 추산치의 재사용은 계산 부하를 감소시켜 전력 소비를 감소시키고 따라서 시스템이 전자 사용자 장치에서 구현될 때 배터리 수명을 향상시킨다.
실제 값 및/또는 시간에 따른 실제 진화에 더 가까운 것으로 결정된 추산치는 예를 들어 시스템이 단일 장치 상에 제공되는 사용자 장치에 위치한 로컬 스토리지에 저장될 수 있다. 대안적으로 또는 추가적으로, 추산치는 예를 들어 클라이언트-서버 시스템의 사용을 통해 사용자 장치로부터 원격으로 저장될 수 있다.
본 발명은 이제 첨부 도면을 참조하여 설명될 것이다.
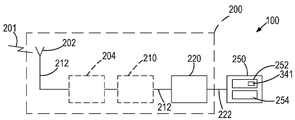
도 1은 디지털 신호와 상관 코드를 상관시키기 위한 시스템의 일례를 도시한다.
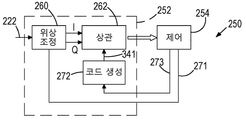
도 2는 위상 보상 상관 시퀀스에 기초하여 위상 보상 상관을 사용하지 않는 디지털 신호와 상관 코드를 상관시키기 위한 시스템의 일례를 도시한다.
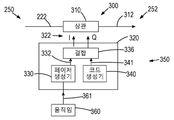
도 3은 디지털 신호와 상관 코드의 위상 보상 상관을 위한 시스템의 프로세싱 시스템에서 사용하기에 적합한 상관 시스템의 예를 도시한다.
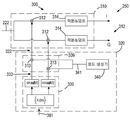
도 4는 위상 보상 상관기의 일례를 도시한다.
도 5는 긴 상관 코드 생성기의 예를 도시한다.
도 6은 긴 디지털 신호 버퍼의 예를 도시한다.
도 7은 위상 보상 상관기의 일례를 도시한다.
도 8은 위상 보상 상관기의 일례를 도시한다.
도 9는 위상 보상 상관 코드 생성기의 예를 도시한다.
도 10a 및 10b는 이동 신호를 생성하기 위한 수신기 움직임 모듈의 다른 예를 도시한다.
도 11은 기록 매체의 예를 도시한다.
도 12a는 제어기의 예를 도시한다.
도 12b는 컴퓨터 프로그램의 예를 도시한다.
도 13은 칩셋의 예를 도시한다.
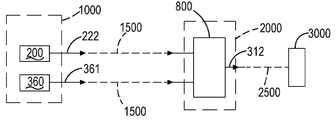
도 14a, 14b, 14c는 원격 장치와 원격 프로세싱 시스템 사이에 상이한 기능 분포를 갖는 원격 장치 및 원격 프로세싱 시스템을 포함하는 시스템의 예를 도시한다.
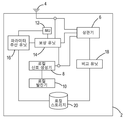
도 15는 본 발명의 일 실시 예에 따라 사용될 수 있는 위치결정 시스템을 도시한 개략도이다.
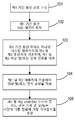
도 16은 본 발명의 일 실시 예에서 수행될 수 있는 단계를 도시한 흐름도이다.
도 15는 본 발명의 일 실시 예에 따라 사용될 수 있는 위치결정 시스템(positioning system)을 도시한 개략도이다. 수신기(receiver)(2)는 GNSS 신호를 포함하는 무선 신호를 수신하 기위한 안테나(antenna)(4)를 포함한다. 수신된 신호는 로컬 신호 생성기(local signal generator)(8)에 의해 생성된 로컬 신호에 대해 상관기(correlator)(6)에서 상관된다. 로컬 신호 생성기(8)는 로컬 발진기(local oscillator)(LO)(10)의 주파수 기준을 사용하여 알려진 상관 시퀀스(예를 들어, GNSS 위성에 대한 의사 난수(pseudorandom number)(PRN) 코드)의 로컬 사본을 생성하도록 구성된다.
관성 측정 유닛(inertial measurement unit)(IMU)(12)은 제1 기간 동안 수신기(2)의 움직임, 위치 및/또는 방향, 특히 안테나(4)의 움직임, 위치 및/또는 방향을 결정할 수 있는 센서를 포함한다. IMU(12)는 가속도계(accelerometer), 자이로스코프 센서(gyroscopic sensor) 및 기타 관성 센서를 포함 할 수 있습니다. 파라미터 추산 유닛(parameter estimation unit)(16)은 제1 기간 동안 획득된 IMU로부터 데이터를 수신한다. 이 예에서, IMU로부터의 데이터는 제1 기간 동안 적어도 하나의 시스템 파라미터의 제1 및 제2 추산치(first and second estimate)를 제공하는데 사용된다. 적어도 하나의 시스템 파라미터는 제1 기간 동안 실제 값 및/또는 시간에 따른 실제 진화를 갖는다. 파라미터는, 예를 들어, 제1 기간 동안 수신기(2)의 움직임 방향 일 수 있다. 다른 예에서, 파라미터는 LO의 주파수 에러 일 수 있다.
보상 유닛(Compensation unit)(14)은 제1 기간 동안 수신기(2)의 측정 또는 추정된 움직임에 기초하여 제1 기간 동안 수신된 신호의 위상 및/또는 진폭 진화의 예측치(prediction)을 제공하는데 사용되는 데이터를 IMU로부터 수신한다. 보상 유닛(14)은 또한 파라미터 추산 유닛(parameter estimation unit)(16)으로부터 제1 및 제2 추산치를 수신한다. 보상 유닛(14)은 제1 및 제2 추산치 각각에 의존하여 제1 기간 동안 수신된 신호의 위상 및/또는 진폭의 예측된 진화를 나타내는 페이저 세트(set of phasor)를 계산한다. 그 다음, 페이저(phasor)는 제1 및 제2 파라미터 추산치 모두에 대해 제1 기간에 걸쳐 진폭 및/또는 위상 보상을 수행하는 데 사용된다. 진폭 및/또는 위상 보상은 로컬 신호, 수신된 신호 또는 상관기(6)에 의해 제공된 상관 신호, 또는 이들의 조합에 대해 수행될 수 있다.
제1 및 제2 파라미터 추산치에 각각 대응하는 제1 및 제2 진폭 및/또는 위상 보상된 상관 신호는 상관기(6)에 의해 비교 유닛(comparison unit)(18)에 제공된다. 여기서, 비교 유닛(18)은 제1 및 제2 상관 신호를 비교함으로써 제1 및 제2 추산치 중 어느 것이 제1 기간 동안 적어도 하나의 시스템 파라미터의 실제 값 및/또는 시간에 따른 실제 진화에 가장 가까운지를 결정한다. 이것은 일반적으로 더 높은 상관 또는 시간에 따른 보다 유사한 진화를 갖는 상관 신호를 선택함으로써 수행된다.
시스템 파라미터의 결정된 추산치는 로컬 저장소(local storage)(20)에 저장될 수 있다. 실시 예에서, 반복 프로세스(iterative process)는 제1 기간 동안 시스템 파라미터의 최적 추산치를 제공하기 위해, 제1 기간 동안 파라미터 값 및/또는 시간에 따른 진화의 추가 추산치를 제공하기 위해 결정된 추산치를 사용함으로써 수행될 수 있다.
도 16은, 예를 들어 수신기(2)를 참조하여 본 발명의 실시 예에서 수행될 수 있는 단계를 도시한 흐름도이다.
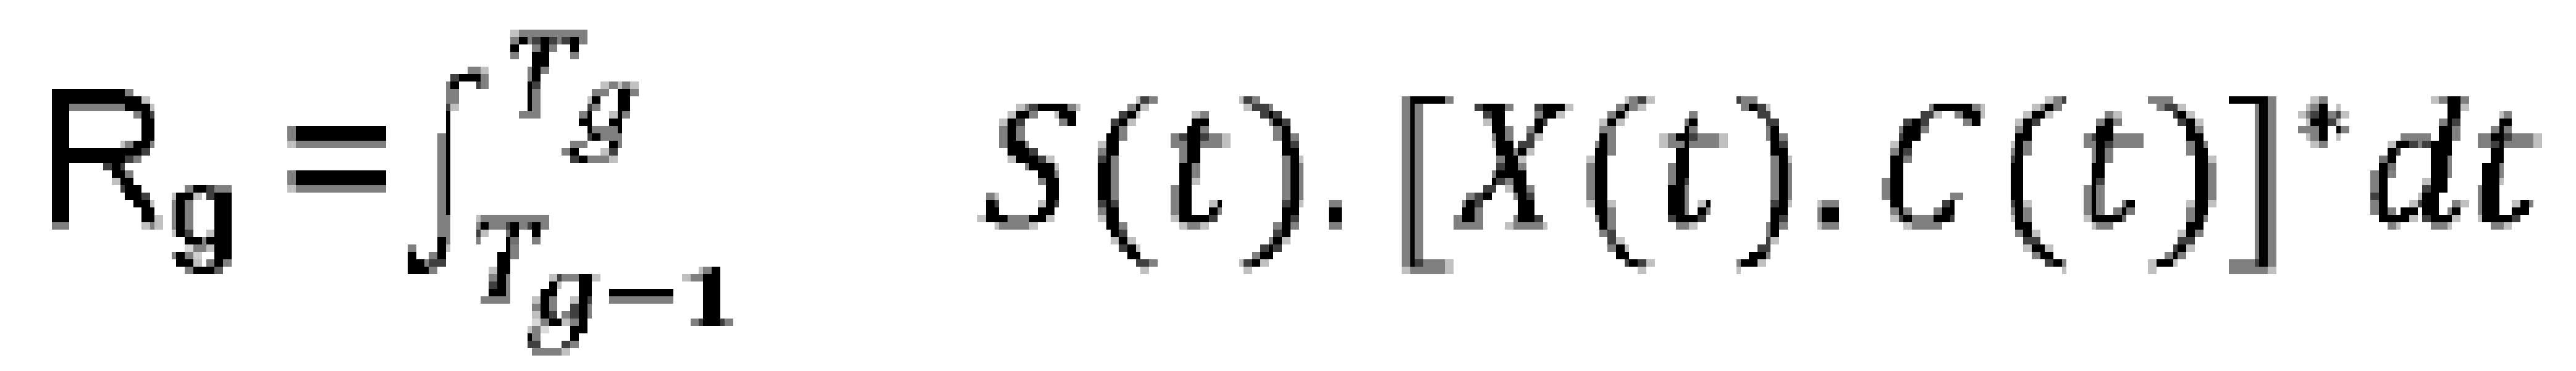
단계 101에서, 안테나(4)는 제1 기간 동안 GNSS 신호를 포함하는 무선 신호를 수신한다. 단계 102에서, IMU 데이터는 제1 기간 동안 관성 측정 유닛(12)에 의해 획득된다.
단계 103에서, 파라미터 추산 유닛(parameter estimation unit)(16)은 제1 기간 동안 실제 값 및/또는 시간에 따른 진화를 갖는 적어도 하나의 시스템 파라미터의 제1 및 제2 추산치를 제공한다. 제1 및 제2 추산치는 IMU 데이터에 기초할 수 있다. IMU의 데이터와 함께 제1 및 제2 추산치에 기초하여, 보상 유닛(14)은 제1 기간 동안 수신된 신호의 위상 및/또는 진폭 진화의 각각의 제1 및 제2 예측치(first and second prediction)를 제공한다.
단계 104에서, 제1 기간 동안 수신된 신호는 위상 및/또는 진폭 보상을 제공하기 위해 프로세스 된다. 이것은 로컬 신호 생성기(8)에 의해 생성된 로컬 신호, 수신된 신호 및 상관기(6)에 의해 생성된 상관 신호 중 적어도 하나에 대해 수행된다.  진폭 및/또는 위상 보상은 제1 기간 동안 수신된 신호의 위상 및/또는 진폭 진화의 제1 및 제2 예측치에 기초하여 수행되며, 일반적으로 예측된 진폭 및/또는 위상 진화를 나타내는 페이저의 세트에 기초한다. 결과적인 상관 신호는 보상된 상관 신호로 지칭될 수 있다.
단계 105에서, 비교 유닛(18)은 제1 및 제2 보상 상관 신호 간의 비교에 기초하여 제1 및 제2 파라미터 추산치 중 어느 것이 제1 기간 동안 실제 값 및/또는 시간에 걸쳐 실제 진화에 가장 가까운지를 결정한다. 전형적으로, 시간에 따라 가장 높은 상관 및/또는 시간에 걸쳐 보다 유사한 진화를 갖는 보상된 상관 신호가 선택되고, 선택된 보상된 상관 신호에 대응하는 파라미터 추산치는 제1 기간 동안 실제 값 및/또는 시간에 따른 실제 진화에 근접한 것으로 결정된다.
이어서, 실제 값 및/또는 시간에 따른 진화에 더 가까운 것으로 결정된 추산치는 최적 값 및/또는 시간에 따른 진화가 결정될 때까지 추가 추산치를 반복적으로 제공하는데 사용될 수 있다.
통신 채널에서 발생할 수 있는 잡음의 한 형태는 다중 경로 효과에서 발생한다. 수신기에서 수신된 신호는 경로 길이와 같은 각각 다른 특성을 갖는 다수의 상이한 경로를 통해 수신기에 도달했을 수 있다. 따라서, 수신된 다중 경로 신호(multi-path signal)는 일반적으로 상이한 시간에 그리고 간혹 상이한 감쇠 특성 및 위상으로 수신된다. 따라서, 각각의 다중 경로 신호는 다른 다중 경로 신호 각각에 대하여 잡음으로 작용할 수 있다. 다중 경로 조건이 널리 퍼져 있는 상황에서 이는 심각한 문제가 될 수 있다.
다중 경로 조건이 널리 퍼져 있지 않은 경우에도, 예를 들어, 수신기에서의 주파수 기준 불안정성으로 인한 주파수 기준 드리프트, 도플러가 주파수를 이동시키는 수신기의 이동, 및 송신기와 수신기 사이의 타이밍 오정렬, 전자기 간섭 및 의도적 전파방해(intentional jamming)과 같은 다른 소스에서 노이즈가 발생할 수 있다
신호는 또한 환경, 예를 들어 전파 채널의 방해물에 의해 감쇠되어, 수신된 신호의 신호 대 잡음비를 저하시킬 수 있다.
본 발명자들은 위상 보상 상관(phase-compensated correlation)을 수행함으로써 수신된 디지털 신호와 상관 코드의 상관을 상당히 개선할 수 있음을 인식하였다. 위상 변화(phase variation)(수신기의 이동 등으로 인한)를 보상함으로써 수신된 신호의 게인(gain)이 향상되고 수신된 신호의 신호 대 잡음비가 증가한다.
예를 들어, 특정 방향을 따라 위상 보상 상관을 수행함으로써, 수신된 디지털 신호와 상관 코드 사이의 상관은 특정 방향을 따라 수신된 디지털 신호와 상관 코드의 상관을 향해 크게 바이어스 된다. 특정 방향으로의 위상 변화(수신기의 이동 및 다른 이유로 발생)를 보상함으로써, 특정 방향으로부터 수신된 신호의 게인(gain)은 향상되는 반면, 그 방향으로부터 수신되지 않은 신호의 게인(즉, 다른 방향으로부터 수신기에 도달하는 반사된 신호)이 줄어든다.
움직임 보상 상관(Motion-compensated correlation)은 수신기의 이동으로 인한 도플러 주파수 시프트의 영향을 줄이거나 제거하는 위상 보상 상관의 한 유형이다.
본 발명자들은 새로운 유형의 위상 보상 상관 시퀀스를 만들었다. 이러한 위상 보상된 상관 시퀀스는 저장되어 재사용될 수 있다.
한 유형(수퍼 상관기(supercorrelator))은, 예를 들어 로컬 발진기 드리프트(local oscillator drift)와 같은 다른 에러 소스가 무시할 수 있거나 모델링/추산(modelling/estimation)을 통해 제거되는 상황에서. 움직임 보상 상관을 수행하는 데 사용할 수 있는 움직임 보상 상관 시퀀스(motion-compensated correlation sequence)이다. 다른 유형(울트라 상관기(ultracorrelator))은 모델링에 의존하지 않고 로컬 발진기 주파수 에러(local oscillator frequency error)가 직접 보상되는 움직임 보상 상관 시퀀스이며, 움직임 보상 상관을 수행하는데 사용될 수 있다.
위상 보상 상관(phase-compensated correlation)을 사용하는 또 다른 장점은 더 긴 상관 기간(longer correlation period)을 사용하여 상관 게인(correlation gain)을 개선할 수 있다는 것이다. 더 긴 상관 기간을 사용하면 상관 게인이 크게 향상되어 수신기가 훨씬 더 민감 해진다.
위상 보상 상관의 또 다른 장점은 긴 코히어런트 적분(long coherent integration)을 수행할 수 있다는 것이다.
이 상세한 설명에는 다음과 같은 정의가 사용된다:
디지털 신호(digital signal)는 일련의 불연속 기호(sequence of discrete symbol)이다. 디지털 신호는, 예를 들어 변조된 아날로그 반송파(modulated analog carrier wave), 변조된 아날로그 반송파의 샘플링 된 버전 또는 변조된 아날로그 반송파의 샘플링 된 및 양자화된 버전 일 수 있다.
심볼(symbol)은 하나 이상의 비트의 정수를 나타낸다. 심볼은 예를 들어 특정 파형, 샘플 또는 특정 파형의 샘플 또는 정량화된 샘플 또는 특정 파형의 샘플로 표현될 수 있다. 샘플은 예를 들어 복소수 값 또는 실수 값일 수 있다.
상관 코드(correlation code)는 특정 자기 상관 특성을 갖는 것으로 알려진 특정 심볼 시퀀스(sequence of symbol)이다.
상관 시퀀스(correlation sequence)는 상관 동안 디지털 신호와 상관되는 심볼 시퀀스이다. 상관 시퀀스는 실수 시퀀스 또는 복소수 시퀀스의 형태로 표현될 수 있다.
위상 보상 상관(Phase-compensated correlation)은 위상 보상 상관 시퀀스를 사용하는 상관이다.
위상 보상 상관 시퀀스(phase-compensated correlation sequence)는 시변 또는 시불변 위상에 의존하여, 일부 예에서, 길이를 따라 상이하게 위상 보상 상관 시퀀스이다.
움직임 보상 상관(Motion-compensated correlation)은 움직임 보상 상관 시퀀스를 사용하는 상관이다.
움직임 보상 상관 시퀀스(motion-compensated correlation sequence)는 수신기의 이동(추정 또는 측정)에 따라 위상 보상 상관 시퀀스이다. 본 명세서에서 움직임 보상 상관 시퀀스는 움직임 보상 페이저 시퀀스(motion-compensated phasor sequence) 또는 움직임 보상 상관 코드(motion-compensated correlation code)를 지칭하기 위해 사용된다. 실제로, 움직임 보상 상관 시퀀스는 움직임 보상 페이저 시퀀스를 사용하여 구성된다.
움직임 보상 페이저 시퀀스(motion-compensated phasor sequence)는 수신기의 이동(추정 또는 측정)에 따라 위상 보상된 페이저의 시퀀스이다.
움직임 보상 상관 코드(motion-compensated correlation code)는 수신기의 이동(추정 또는 측정)에 따라 위상 보상된 일련의 페이저에 의해 보상된 상관 코드이다. 움직임 보상 상관 코드는, 예를 들어, 상관 코드와 움직임 보상 페이저 시퀀스의 조합에 의해 형성될 수 있다.
위상 보상(Phase compensation)은 직접 측정, 모델링/예측/추산 동작 또는 다양한 가능성에 대한 최적화 프로세스와 같은 간접적인 방법을 통해 제공될 수 있다.
위상 보상 상관 코드(phase-compensated correlation code)는 무선 수신기의 로컬 주파수 기준에 대한 시간 의존 주파수 에러와 같은, 수신기의 이동(추정된 또는 측정된) 및/또는 주파수 변화의 다른 소스에 의존하여 위상 보상된 페이저의 시퀀스에 의해 보상된 상관 코드이다. 위상 보상 상관 코드는, 예를 들어, 상관 코드와 위상 보상 페이저 시퀀스의 조합에 의해 형성될 수 있다.
코히어런트 적분(Coherent integration)은 입력 시퀀스의 위상 관계(phase relationship)를 유지하는 방식으로 심볼 시퀀스의 합산으로, 시퀀스의 섹션이 진폭과 위상 모두에서 건설적으로 함께 더해질 수 있다.
도 1은 디지털 신호(digital signal)(222)와 상관 코드(correlation code)(341)를 상관시키기 위한 시스템(100)의 예를 도시한다. 시스템(100)은 수신기 시스템(receiver system)(수신기)(200) 및 프로세싱 시스템(processing system)(250)을 포함한다.
수신기(200)는 디지털 신호(222)를 포함하는 아날로그 신호(analogue signal)(212)를 생성하기 위해 신호(201)를 수신하기 위한 안테나 또는 안테나(202)를 포함한다.  이 예에서, 반드시 모든 예는 아니지만, 아날로그 신호(212)는 전치 증폭기(pre-amplifier)(204)에 의해 증폭되지만, 이 단계는 선택적이다. 다음으로, 이 예에서 모든 예일 필요는 없지만, 아날로그 신호(212)는 다운 변환기(down-converter)(210)에 의해 디지털 신호(222)를 포함하는 저주파 아날로그 신호로 다운 변환된다. 그러나, 이 단계는 또한 선택적이다. 그 후, 아날로그 신호(212)는 아날로그-디지털 변환기(analogue to digital converter)(220)에 의해 아날로그 형태에서 디지털 형태로 변환되어 디지털 형태의 디지털 신호(222)를 생성한다.  수신된 디지털 신호(222)는 아날로그 형태이든 디지털 형태이든 프로세싱 시스템(250)에 제공된다.
프로세싱 시스템(processing system)(250)은 상관 시스템(correlation system)(252)을 포함하고, 또한 이 예에서 모든 예는 아니지만 제어 시스템(control system)(254)을 포함한다. 상관 시스템(252)은 수신된 디지털 신호(222)를 상관 코드(correlation code)(341)와 상관시킨다. 존재한다면, 제어 시스템(254)은 상관 시스템(252)을 제어하는데 사용될 수 있다.
도 2는 디지털 신호(222)와 상관 코드(341)를 상관시키기 위한 프로세싱 시스템(250)의 예를 도시한다. 이 특정 예에서, 반드시 모든 예는 아니지만, 디지털 신호(22)는 아날로그-디지털 변환기(220)로부터 출력되었고 디지털 형태이다. 이 예에서는 위상 보상 상관 시퀀스에 기초한 위상 보상 상관을 사용하지 않고, 위상 보상 상관 시퀀스를 사용하는 위상 보상 상관과 위상 보상 상관 시퀀스를 사용하기 않기 때문에 위상 보상이 되지 않는 상관의 차이를 보여주도록 의도된다.
초기에 위상 조정 모듈(phase-adjustment module)(260)은 수신된 디지털 신호(222)의 위상을 조정한다. 이 위상 조정은 동 위상 디지털 신호(I)와 직교 위상 디지털 신호(Q)를 생성한다. 이들 복잡한 디지털 신호는 위상 조정된 디지털 신호를 상관 코드(correlation code)(341)와 상관시키는 상관 모듈(correlation module)(262)에 제공된다. 상관 모듈(262)의 결과는 상관 시스템(252)으로부터 제어 시스템(254)으로 출력된다.
제어 시스템(control system)(254)은 상관 결과를 이용하여 폐쇄 루프 위상 조정 신호(closed loop phase adjustment signal)(271)를 위상 조정 모듈(260)에 제공하고, 폐쇄 루프 코드 조정 신호(closed loop code adjustment signal)(273)를 상관 코드(341)를 생성하기 위해 사용되는 코드 생성 모듈(code generation module)(272)에 제공하도록 구성된다.
코드 위상 정렬(Code-phase alignment)은 예를 들어 지연 고정 루프의 일부를 형성할 수 있는 폐쇄 루프 코드 조정 신호(273)를 사용하여 상관 코드(341)를 조정함으로써 달성될 수 있다. 반송파 위상 정렬(Carrier-phase alignment)은 위상 동기 루프의 일부일 수 있는 폐쇄 루프 위상 조정 신호(271)를 통해 수신된 디지털 신호의 위상을 조정함으로써 달성될 수 있다.
신호 대 잡음 레벨이 충분히 높고 폐쇄 제어 루프의 잠금이 유지되는 동안, 폐쇄된 제어 루프는 안테나(202)와 수신된 디지털 신호(222)의 소스 사이의 상대 이동으로 인해 발생하는 도플러 시프트를 자동으로 보상한다. 그러나, 예를 들어 획득 상태 동안 "잠금(lock)"이 없거나, 일시적인 신호 손실 또는 낮은 신호 대 잡음 레벨로 인해 손실될 수 있다.
본 발명자들은 도 1에 도시된 시스템에서 사용하기에 적합한 도 3에 도시된 새로운 프로세싱 시스템(processing system)(250)을 개발하였다.
새로운 프로세싱 시스템은 위상 보상 상관 시퀀스에 기초하여 위상 보상 상관을 사용함으로써 수신된 디지털 신호(222) 및 상관 코드(341)의 개선된 상관을 제공한다.
도 3의 프로세싱 시스템(250)은 도 2의 프로세싱 시스템(250)과 대조적으로, 수신된 디지털 신호(222)와 상관시키기 위해 상관기(310)에서 사용되는 위상 보상 상관 코드(322)를 생성하기 위해 개방 루프 제어(open loop control)(350)를 사용한다는 것을 이해해야 한다.
도 3에 도시된 프로세싱 시스템(250)은 예를 들어 도 2에 도시된 프로세싱 시스템(250)을 영구적으로 대체하거나 도 2에 도시된 프로세싱 시스템(250)에 대한 대안으로서 일시적으로 사용될 수 있다.
도 3의 프로세싱 시스템(250)의 개방 루프 제어(350)는 위상 파라미터 정보(phase parameter information)(361)에 기초할 수 있다. 위상 파라미터 정보는 예를 들어 모델(추정) 또는 센서(측정)로부터 제공될 수 있다. 모든 예는 아니지만 일부 예에서는, 위상 파라미터 정보는 센서 정보, 예를 들어 수신기(200)의 추정 또는 측정된 이동(movement)(361)이며, 임의의 상관 결과로부터의 피드백(루프 폐쇄)에 기초하지 않는다.
수신된 디지털 신호(222)와 상관 코드(341)의 위상 보상 상관을 위한 프로세싱 시스템(250)은 다수의 상이한 애플리케이션에 사용될 수 있다. 예를 들어, 시간 및/또는 주파수 동기화 및/또는 채널 추산 및/또는 채널 분리에 사용될 수 있다.
사용된 상관 코드(341)는 애플리케이션 특정적일 수 있다. 예를 들어, 프로세싱 시스템(250)이 CDMA 이동 통신 수신기와 같은 직접 시퀀스 확산 스펙트럼 통신 시스템의 일부인 경우, 상관 코드(치핑 코드(chipping code))는 의사 랜덤 노이즈 코드이다. 예를 들어, 수신기(200)가 글로벌 네비게이션 위성 시스템 (Global Navigation Satellite System)(GNSS)의 수신기인 경우, 상관 코드는 의사 랜덤 노이즈 코드(pseudo-random noise code), 예를 들어 골드 코드(Gold code)이다. 예를 들어, 수신기(200)가 통신 시스템을 위한 수신기라면, 상관 코드는 직교 주파수 분할 다중화(orthogonal frequency division multiplexing)(OFDM), 장기 진화(long term evolution)(LTE) 및 디지털 비디오 방송(digital video broadcasting)(DVB) 표준에서 사용되는 것과 같은 훈련 또는 파일럿 심볼 시퀀스 일 수 있다.
일부 예에서, 상관 코드(correlation code)(341)는 코드 분할 다중 액세스(code division multiple access)를 통해 통신 채널을 상이한 코드 분할 채널(code divided channel)로 분리하는 디지털 신호(222)의 송신기의 식별(identity)에 의존할 수 있다.
일부 상황에서, 디지털 신호(222)는 데이터, 예를 들어 GNSS 시스템의 네비게이션 비트로 변조된다. 그러나, 다른 예에서, 디지털 신호(222)는 예를 들어 그것이 훈련 또는 파일럿 시퀀스 일 때와 같은 데이터로 변조되지 않는다.
 도 3은 디지털 신호(222)와 상관 코드(341)의 위상 보상 상관을 위한 시스템(100)의 프로세싱 시스템(250)에 사용하기에 적합한 상관 시스템(252)의 예를 도시한다. 위상 보상 상관 시스템(phase-compensated correlation system)(252)은 상관기(310) 및 위상 보상 상관 시퀀스 생성기(phase-compensated correlation sequence generator)(320)를 포함하는 위상 보상 상관기(phase-compensated correlator)(300)를 제공한다.
도 3은 디지털 도메인 포스트 샘플링(digital domain post-sampling)에서 상관을 수행하는 위상 보상 상관 시스템(252)의 예를 도시한다는 것을 이해해야 한다. 이 위상 보상 상관 시스템(252)은 도 2에 도시된 프로세싱 시스템(250)에 사용하기에 적합하다. 그러나, 상이한 프로세싱 시스템(250)이 가능하고 상이한 위상 보상 상관 시스템(252)이 가능하다. 위상 보상 상관 시스템(252)은 반드시 도 2에 도시된 프로세싱 시스템(250)에 사용하기에 반드시 적합할 필요는 없다. 일부 위상 보상 상관 시스템(252)은 다운 변환 전 또는 후에 아날로그 도메인에서 상관을 수행할 수 있다. 상이한 위상 보상 상관 시스템(252)은 디지털 도메인에서 상관을 수행할 수 있지만 아날로그 다운 변환없이 또는 전체 아날로그 다운변환 없이도 가능하고, 일부 예에서는 디지털 다운 변환을 사용할 수 있다.
위상 보상 상관기(phase-compensated correlator)(300)의 일부를 형성하거나 형성하지 않을 수 있는 위상 파라미터 모듈(phase parameter module)(360)은 시변 위상 파라미터(time-variable phase parameter)를 나타내는 위상 파라미터 정보(361)를 위상 보상 상관 시퀀스 생성기(320)에 제공한다.
예를 들어, 모든 예제는 아니지만 일부 예에서는, 위상 보상 상관기(300)의 일부를 형성하거나 형성하지 않을 수 있는 수신기 움직임 모듈(receiver-motion module)(360)은 수신기(200)의 이동을 나타내는 이동 신호(movement signal)(361)를 위상 보상 상관 시퀀스 생성기(320)에 제공한다.
위상 보상 상관 시퀀스 생성기(phase-compensated correlation sequence generator)(320)는 위상 파라미터 정보(phase parameter information)(361)를 수신하고 위상 보상 페이저 시퀀스(phase-compensated correlation sequence generator)(332)를 생성하는 위상 보상 페이저 생성기(phase-compensated phasor generator)(330)를 포함한다.
위상 보상 상관 시퀀스 생성기(320)는 상관 코드(341)를 생성하는 상관 코드 생성기(correlation code generator)(340)를 추가로 포함한다.
위상 보상 상관 시퀀스 생성기(320)는 위상 보상 페이저 시퀀스(332)와 상관 코드(341)를 결합하여 위상 보상 상관 코드(322)를 생성하는 결합기(믹서)(combiner)(336)를 추가로 포함한다.
위상 보상 상관 코드(322)는 위상 보상 상관 시퀀스 생성기(320)에 의해 상관기(310)에 제공되어, 상관기(310)는 위상 보상 상관 코드(322)를 수신된 디지털 신호(222)와 상관시켜 상관 출력(312)을 생성한다.
움직임 보상(motion-compensation)을 수행할 때 위상 보상 상관기(300)는 수신기 움직임 보상 모듈(receiver-motion module)(360)로부터 위상 보상 상관 시퀀스 생성기(320)를 통해 상관기(310)로의 개방 루프(open loop)(350)를 포함한다. 상관 출력(correlation output)(312)으로부터 위상 보상 상관 시퀀스 생성기(320) 로의 피드백이 있을 수 있다. 폐쇄 보상 피드백은 위상 보상 상관기(300)의 출력과 위상 보상 상관 시퀀스 생성기(320) 또는 위상 파라미터 모듈(360) 또는 위상 조절 모듈(260) 또는 다운 컨버터(210) 사이에서 발생할 수 있다.
따라서, 상관기(310)는 다음 방법을 수행한다는 것이 이해될 것이다: 수신기(200)에 의해 제공된 디지털 신호(222)를 위상 보상 상관 코드(322)와 상관시키는 단계, 위상 보상 상관 코드(322)는 하나 이상의 페이저를 사용하여 상관시 또는 상관 전에 보상 상관 코드(341)이다. 상관 코드(341)는 상관 코드(341)와 위상 보상 페이저 시퀀스(332)를 결합함으로써 상관시 또는 상관 전의 위상 변화에 대해 보상된다. 위상 보상 페이저 시퀀스(332)는 수신기(200)가 디지털 신호(222)를 수신하는 시간 동안 위상 변화(phase variation)에 의존한다.
위상 보상 상관을 제어하기 위한 개방 루프(350)의 사용은 장점을 가지며, 예를 들어, 제어가 선행 상관(preceding correlation)의 결과에 기초하지 않기 때문에 빠르다. 위상 보상 상관을 수행하기 위해 개방 루프 제어를 사용함으로써 상관기(310)로 하여금 낮은 신호대 잡음비가 있는 상황에서 동작하도록 한다.
도 3의 위상 파라미터 모듈(360)에서, 위상 보상 상관 시퀀스 생성기(320) 및 상관기(310)는 위상 보상 상관기(300)의 일부로서 도시되고, 다른 예에서, 상관기(310)만이 위상 보상 상관기(300)의 일부가 아닌 위상 보상 상관 시스템 생성기(320)에 의해 위상 보상 상관기(300)에 위상 보상 상관 코드(322)가 제공되는 상관 시스템의 일부일 수 있다. 다른 예에서는, 상관기(310) 및 위상 보상 상관 시퀀스 생성기(320)만이 위상 보상 정보(361)를 위상 보상 상관기(300)에 제공하는 위상 파라미터 모듈(360)을 갖는 위상 보상 상관기(300)의 일부일 수 있다.
이 예에서는, 위상 보상 상관 시퀀스 생성기(320)는 위상 보상 페이저 생성기(330), 상관 코드 생성기(340) 및 결합기(믹서)(336)를 포함하는 단일 엔티티로서 도시되고 있으나, 이들은 위상 보상 상관 시퀀스 생성기(320)와 구별되거나 위상 보상 상관 시퀀스 생성기(320) 내에 도시된 것 이외의 컴포넌트로서 결합된 컴포넌트 일 수 있음을 이해해야 한다.
도 3에 도시된 위상 보상 상관기(300)는 상관 코드(341)가 뛰어난 크로스-상관 결과를 위해 신중하게 설계되었을 지라도, 상관 코드(341)를 상관시 또는 상관 이전에 수정함으로써 반직관적인 접근법을 채택한다는 점에서 이전에 수행된 것으로부터 중요하고 현저한 발전이라는 점에서 당 업자에게 이해될 것이다.
도 3에 도시된 위상 보상 상관기(300)는 영구적으로 기능적이거나 일시적으로 기능적일 수 있다. 예를 들어, 이는 GNSS 수신기에서 위성 획득 단계 동안 및/또는 신호 손실이 있을 때 및/또는 낮은 신호 대 잡음 레벨이 있을 때 기능할 수 있다.  위상 보상 상관기(300)는 디지털 신호(222)의 위상 일관성을 유지하여, 더 긴 코히어런트 적분 시간을 허용한다.
도 4는 도 3에 도시된 위상 보상 상관기(300)의 예를 도시한다. 이 도면은 상관기(310)의 잠재적 하위 컴포넌트들 및 위상 보상 상관 시퀀스 생성기(320)를 도시한다.
이 예에서, 위상 보상 페이저 생성기(330)는 동 위상 성분 I 및 직교 위상 성분 Q를 포함하는 위상 보상 페이저 시퀀스(332)를 생성한다. 동 위상 성분 I과 직교 위상 성분 Q는 모두 위상 보상 상관 코드(322)로서 동 위상 성분 I 및 직교 위상 성분 Q를 생성하기 위해 코드 생성기(340)에 의해 생성된 동일한 상관 코드(341)와 혼합(313)된다. 상관기(320)는 위상 보상 상관 코드(322)의 동 위상 성분을 수신된 디지털 신호(222)와 혼합하고(312), 결과에 대해 적분 및 덤프(integration and dump)(314)를 수행하여 동 위상 상관 결과(312)를 생성한다. 상관기(310)는 직교 위상 위상 보상 상관 코드(quadrature phase phase-compensated correlation code)(322)를 동일한 수신된 디지털 신호(222)와 혼합하고(312), 그 결과에 대해 적분 및 덤프(314)를 수행하여 직교 위상 상관 결과(312)를 생성한다.
위상 보상 페이저 시퀀스(phase-compensated phasor sequence)(332)가 생성될 때 위상 보상 상관 코드 생성기(320) 내에서 동 위상 및 직교 위상 신호의 생성이 발생한다는 것을 주목하는 것이 중요하다. 위상 보상 페이저 시퀀스(332)와 상관 코드(341)의 조합(믹싱)은 수신된 디지털 신호(222)와 상관되어 상관 출력(312)을 생성하는 위상 보상 상관 코드(322)를 생성한다.
상관기(310) 내에서 수행된 통합은 위상 보상 페이저 시퀀스(332)와 상관된 수신된 디지털 신호(222)에 대해 양의 게인을 생성한다. 위상 보상 페이저 시퀀스(332)와 상관되지 않은 수신된 디지털 신호(222)는 위상 보상 상관 코드(322)와의 상관성이 낮다. 그러므로, 위상 보상 상관기(300)에 의해 잡음과 비교하여 수신된 디지털 신호(222)에 인가되는 차동 게인(differential gain)이 존재한다. 그러므로, 위상 보상 상관기(300)는 상관 성능을 상당히 향상시킨다는 것이 이해될 것이다.
위상 변이를 위한 파라메트릭 모델(PARAMETRIC MODEL FOR PHASE VARIATION)
위상 시퀀스 {Φ(tn)}는 시간 t = 0 내지 t = T 동안, N 정의된 시간 tn에서, 라디안으로 위상 값 Φ(tn)의 N(N> 1) 시퀀스에 의해 정의된다. 시간 간격(tn-1 내지 tn)은 무선 샘플링 간격에 대응한다.
Figure pct00001
식(1)
또는
Figure pct00002
식(2)
여기서, F(t) = fD(t) + fRerr(t)이고, Φo는 시간 t = 0에서 위상의 초기 값이다.
적분의 F(t)는 무선 샘플링 주기까지의 시간 스케일에 따라 변하는 시간이다. 즉, 연속적인 무선 샘플 사이의 시간이다. 상관 코드 워드 길이에 고정되지 않고 상관 코드 워드 길이에 따라 달라진다.
fD(t)는 사용자 및 소스 (예를 들어, 위성) 움직임으로 인한 수신기에서의 (시간 의존) 도플러 주파수이다.
fRerr(t) = (시간 의존) 수신기 주파수 기준 주파수 에러이다.
여기서, 1 차 도플러 방정식 fD =(1 +(vu/c))(fo + fSerr(t))
여기서,
c는 빛의 속도이고,
vu는 u방향(vu = (vs-vr).u)의 실제 또는 추정된 신호 소스를 향한 수신기의(시간에 따라) 상대 속도이다.
vr은 수신기의 (시간 의존) 속도이고,
vs는 디지털 신호 소스의 (시간 의존) 속도이고,
u는 신호의 도달 방향을 정의하는 (시간 의존) 단위 벡터이며, 직접 수신된 신호의 경우 수신기와 신호 소스 사이의 가시선(LOS) 단위 벡터 u LOS를 정의하고,
그러나, 대안적으로 예상되는 도착 방향 일 수 있다.
fo는 공칭 전송 주파수(nominal transmitted frequency)이다. 모든 신호 소스는 공통 fo를 가질 수 있다.
fSerr(t)는 (시간 의존) 소스 주파수 기준 주파수 에러(source frequency reference frequency error)이다.
일반적으로 상대론적 도플러 방정식(relativistic Doppler equation)과 같은 고차 도플러 방정식을 사용할 필요는 없다. 예를 들어, 매우 긴 통합 시간(수초) 동안, 일부 환경에서 사용될 수 있다.
위상 Φ(tn)은 공칭 전송 주파수, 소스에 대한 수신기의 움직임으로 인한 도플러 주파수 시프트, 소스 및 수신기 주파수 기준과 연관된 주파수 에러의 결과로 생성된 위상의 총 변경이다. 파라메트릭 모델(parametric model)을 기초로 상관을 보상하거나 모델 상태로 사용하기 때문에 '전체' 상태 또는 보상 상태라고 하며, 여기서 잠재적으로 가변적인 파라미터는 예를 들어 fRerr(t), v r v s u, fSerr(t) 일 수 있다.
확장 방정식(Expanding Equation) 1
Figure pct00003
식(3)
따라서, 위상 시퀀스 {Φ(tn)}는 fo, fRerr, fSerr, v s, v r 및 u에 따라 모델링 된다. 따라서, 이 모델에 따른 위상 시퀀스 {Φ(tn)}는 상관 동안 상관 시퀀스와 수신된 신호 사이의 위상 일치/정렬을 개선하여 상관 게인을 크게 개선하는데 사용될 수 있다. 이 모델은 모델에 따라 수신된 디지털 신호를 나타내는 위상 보상 상관 코드를 생성하는 데 사용된다.
단일 위상 값(Φ(tn))을 결정하기 위한 식(2)의 적분은 상관 코드 워드 길이 보다 작은 기간(time period)에 걸쳐 있음을 주목해야 한다. 그러므로, 예를 들어 단일 상관 코드 워드 길이보다 짧은 시간 스케일(timescale)에서의 수신기 움직임에서의 변경을 설명할 수 있다. 또한, 식(1) 및 식(2)에서 F(t)의 값은 상관 코드 워드 길이보다 짧은 시간 스케일에서 변할 수 있음에 유의해야 한다. 위상 시퀀스 {Φ(tn)}의 기간 T는 일부 예에서 하나 이상의 상관 코드 워드 기간과 동일하다. 일부 예에서, 그것은 수천 개의 상관 코드 워드 길이 일 수 있다.
위상 시퀀스 {Φ(tn)} 내의 위상 값은 무선 샘플링 속도에 따라 다르다. 주파수 fRerr(t), fSerr(t)는 둘 이상의 무선 샘플에서 일정하거나 수신기가 둘 이상의 무선 샘플에서 고정되어 있을 수 있으나, 식(1) 내지 식(3)에 따르면, 위상은 항상 변하고, 코히어런트 적분 시간 T에 걸쳐 일정하지 않다.
총 위상 변화 Φ(tn)을 나타내는 식(3)은 다음과 같이 다시 작성될 수 있다.
Figure pct00004
식(4)
Φfo(tn)은 공칭 전송 주파수(nominal transmission frequency)로 인한 위상 변화(phase variation)이다.
Figure pct00005
Φf_Serr(tn)은 위성 주파수 기준 주파수 에러로 인한 위상 변화이다.
Figure pct00006
Φf_Rerr(tn)은 수신기 주파수 기준 주파수 에러로 인한 위상 변화이다.
Figure pct00007
식(5)
이 위상 Φf_Rerr(tn)의 변동이 수신기 주파수 기준 주파수 에러로부터 발생하므로, 이를 수신기 주파수 기준 위상(receiver frequency reference phase)이라 칭할 수 있다.
ΦDoppler(tn)는 도플러 주파수 시프트로 인한 위상 변화이다.
Figure pct00008
식(6)
이 위상의 변화 ΦDoppler(tn)는 도플러 주파수 시프트로부터 발생하므로, 모니 커(moniker) '도플러 위상(Doppler phase)'을 사용하여 참조할 수 있다.
일부 예에서, Φfo(tn)은 고정 주파수에서 생성되고 Φf_Serr(tn)은 알려져 있고 잘 작동하며, 전체 위상 변화 Φ(tn)에 대한 영향과 상관은 일정한 주파수 성분(constant frequency component)에 의해 코히어런트 적분 시간에 걸쳐 보상될 수 있다고 추정될 수 있다.
전체 위상 변화 Φ(tn)에 대한 부분 지식과 하나 이상의 수신된 신호와의 상관 결과의 식(4)(또는 식(3))에 의해 정의된 위상 모델을 사용하여, 수신기 주파수 기준 주파수 에러 Φf_Rerr(tn)(있는 경우)로 인한 위상 변화 및/또는 도플러 주파수 시프트로 인한 위상 변화 ΦDoppler(tn)(있는 경우) 및/또는 전체 위상 변화 Φ(tn)을 결정할 수 있다.
수신기 주파수 기준 주파수 에러 Φf_Rerr(tn)로 인한 위상 변화는 fRerr(t)에 의존하며, 이는 특히 더 긴 코히어런트 적분 시간 및/또는 덜 안정적인 주파수 기준에 대해 코히어런트 적분 시간에 따라 변할 수 있다.
수신기 주파수 기준 주파수 에러 Φf_Rerr(tn)로 인한 위상 변화는 덜 정확한 주파수 기준을 보상하기 위해 사용될 수 있으며, 수신기에서 저비용 주파수 기준의 사용을 가능하게 한다.
수신기 주파수 기준 주파수 에러 Φf_Rerr(tn)로 인한 위상 변화를 상이한 시간에 측정함으로써, 수신기 주파수 기준 주파수 에러 Φf_Rerr(tn)로 인한 위상 변화를 다른 시간에 모델링 할 수 있다. 예를 들어, 다른 시간에 결정된 수신기 주파수 기준 주파수 에러 Φf_Rerr(tn) 로 인한 위상 변화에 다항식 피트(polynomial fit) 또는 다른 모델이 적용될 수 있다. 가속도계, 자이로 스코프 또는 기타 움직임 측정 센서를 사용하여 예측 가능한 주파수 변경을 초래하는 수신기 주파수 기준에 대한 힘을 결정할 수도 있다. 이러한 방식으로, 움직임에 의한 힘으로 인한 주파수 기준 에러는 이 주파수 기준 에러 페이저 항의 구성 또는 모델링에서 직접 보상될 수 있다.
도플러 주파수 시프트 ΦDoppler(tn)로 인한 위상 변화는 fDoppler(t)에 의존하며, 이는 특히 더 긴 코히어런트 적분 시간 및/또는 이동하는 수신기에 대해 코히어런트 적분 시간에 따라 변할 수 있다.
도플러 주파수 시프트 ΦDoppler(tn)로 인한 위상 변화는 v r, v s, u에 관한 추정 또는 측정을 캘리브레이션 하는 데 사용될 수 있다.
도플러 주파수 시프트 ΦDoppler(tn)로 인한 위상 변화에 대한 지식은 상관 동안 그 변화를 보상할 수 있게 한다. 이 보상은 도플러 주파수 시프트로 인한 위상 변화를 정의하는 것과 비교하여 v r에만 해당한다. 따라서 v r에 의존하여 잘못된 소스 v s와 잘못된 도착 방향 u의 신호를 크게 감쇠시키는 선택적 필터이다. 따라서, 이동하는 수신기는 도플러 주파수 시프트 ΦDoppler(tn)로 인한 위상 변화에 의해 제공된 움직임 보상 상관에서 야기되는, '올바른' 신호에 대한 게인이 크게 증가하고 '올바르지 않은' 신호의 게인이 크게 감소했을 수 있다.
총 위상 변화 Φ(tn)의 시간 변동에 대한 지식을 통해 상관 동안 변동이 보상되어 매우 긴 코히어런트 적분 시간과 매우 크게 증가된 게인이 가능하다.
모든 예는 아니지만 일부 예에서, 수신기 주파수 기준 주파수 에러 Φf_Rerr(tn)(및 Φf_Serr(tn))로 인한 위상 변화가 알려져 있고 상관에 사용되는 코히어런트 적분 시간에 걸쳐 잘 동작한다고 추정될 수 있다. 총 위상 변화 Φ(tn)의 나머지 미지의 성분은 도플러 주파수 시프트 ΦDoppler(tn)로 인한 위상 변화며, 이는 v r, v s, u에 기초하여 계산될 수 있다. v r의 값은 추정 또는 측정될 수 있다. 코히어런트 적분 시간은 다수의 상관 코드 워드 길이 일 수 있으며, 예를 들어 지속 시간 1ms의 1000 상관 코드 워드의 길이가 가능하다.
반드시 모든 것은 아니지만 일부 예에서, 상관에 사용된 코히어런트 적분 시간에 걸친 수신기 주파수 기준 주파수 에러 Φf_Rerr(tn)로 인한 위상 변화가 직접 측정된다. Φf_Serr(tn)이 알려진 경우, 총 위상 변화 Φ(tn)의 나머지 미지 성분은 도플러 주파수 시프트 ΦDoppler(tn)로 인한 위상 변화이며, 이는 v r, v s, u를 기초로 계산될 수 있다. v r의 값은 추정되거나 측정될 수 있다. 코히어런트 적분 시간은 다수의 상관 코드 워드 길이 일 수 있으며, 예를 들어 지속 시간 1ms의 10000 상관 코드 워드의 길이가 가능하다.
모든 예는 아니지만 일부 예에서, ΦDoppler(tn)가 알려져 있고 상관에 사용되는 코히어런트 적분 시간에 걸쳐 잘 동작한다고 추정할 수 있다. 이것은 예를 들어 위성 신호 소스가 직접 오버 헤드이거나 v r, v s, u가 알려져 있을 때 추정될 수 있다. 총 위상 변화 Φ(tn)의 나머지 미지의 성분은 수신기 주파수 기준 주파수 에러 Φf_Rerr(tn)로 인한 위상 변화 및 위성 주파수 기준 주파수 에러 Φf_Serr(tn)로 인한 위상 변화다(있는 경우). 이 컴포넌트는 고품질 수신된 신호의 상관을 사용하거나 하나 이상의 저품질 신호를 사용하는 가설 테스트를 사용하여 직접 측정하여 찾을 수 있다.
모든 예는 아니지만 일부 예에서는, 그것은 수신기 주파수 기준 주파수 에러 Φf_Rerr(tn)로 인한 위상 변화는 특정 범위 내에 있는 것으로 알려져 있고, 예를 들어 수신기 주파수 기준의 예상 안정성(예를 들어, Allan 분산)에 의해 정의된 및/또는 도플러 주파수 시프트로 인한 위상 변화 ΦDoppler(tn)는 특정 범위 내에 있는 것으로 알려져 있고, 예를 들어, v r 및/또는 v r의 예상 값을 측정하기 위해 사용되는 관성 센서의 예상 안정성에 의해 정의된 다중 신호 가설 테스트는 수신기 주파수 기준 주파수 에러 Φf_Rerr(tn)로 인한 코히어런트 적분 시간에 걸친 실제 위상 변화 및/또는 도플러 주파수 시프트 ΦDoppler(tn)로 인한 실제 위상 변화를 결정하기 위해 사용될 수 있다고 추정될 수 있다. 가설은 위상 모델(식(3), 식(4))과 예상 범위에 의해 제한된다.
예를 들어, 수신기 주파수 기준 주파수 에러 Φf_Rerr(tn)로 인한 위상 변화를 추산하기 위한 모델이 만료되어 갱신될 때, 수신기 주파수 기준 주파수 에러 Φf_Rerr(tn)로 인한 위상 변화가 특정 범위 내에 있다고 추정될 수 있다.
예를 들어, 수신기가 실내로 이동한 것으로 판단되거나 모든 수신된 신호가 동시에 감쇠되는 경우, 도플러 주파수 시프트 ΦDoppler(tn)로 인한 위상 변화가 특정 범위 내에 있다고 추정할 수 있다.
식(3)의 특정 위상 파라미터가 0이거나 알려질 때(예를 들어, 직접 측정, 신호 소스 선택 또는 다른 방식으로), 식(3)의 모델을 사용하여 다른 미지의 위상 파라미터 및 시간에 따른 진화를 결정할 수 있음을 이해할 것이다. 예를 들어, 아래에 설명된 가설 테스트를 사용하여 v r(t)를 결정하는 것이 가능할 수 있다.
도플러 위상 ΦDoppler(tn)은 특히 수신기의(특이성을 증가시키는) 이동 v r; 신호 소스(signal source)에 대한 수신기의 이동(v s -v r ); 정의된 방향 u를 따라 신호 소스에 대한 수신기 속도의 구성 요소(v u =(v s -v r ).u)에 특히 의존한다.
위상 파라미터(Phase Parameters)
이 문서에서 파라미터를 일관되게 참조하려면, 총 위상 Φ(tn)에 영향을 미치는 파라미터를 위상 파라미터로 분류하는 것이 유용하다. 이들 위상 파라미터는 집합적으로 위상 파라미터 p(t) 또는 개별적으로 위상 파라미터 pi(t)로 지칭될 수 있으며, 여기서 인덱스 i는 파라미터의 유형 또는 클래스를 나타낸다. 위상 파라미터 p(t)는 시간에 따라 연속적으로 변할 수 있고, 시간 간격(tn-1 내지 tn)이 무선 샘플링 간격에 대응하는 각각의 시간(tn)에서 정의된다.
수신기 시스템 파라미터는 모든 수신된 신호의 위상에 동일한 정도로 영향을 주는 위상 파라미터 pi(t)이다.
위상 파라미터 p(t)의 유형은 다음과 같이 분류될 수 있다.
fRerr는 수신기 시스템 파라미터의 예이다. 수신기가 수신한 모든 신호의 위상 Φ(tn)에 동일한 영향을 미치는 파라미터이다. 모든 신호에 동일한 시변 위상 시퀀스(time-varying phase sequence) {Φf_Rerr(tn)}를 적용하여 제거할 수 있다. 헤딩(방향) 에러가 있는 경우 v r(δv r)에 대응하는 에러가 있다. 이 헤딩 에러는 수신기가 수신한 모든 신호의 위상에 영향을 주는 파라미터이다.
v r 및 v s는 운동 학적 파라미터의 예이다. v r은 관련 변위 파라미터(displacement parameter) δrr과 마찬가지로 수신기 운동학 파라미터의 예이다.
v s는 관련 변위 파라미터 δrs와 마찬가지로 소스 운동학 파라미터의 예이다.
임의의 물체의 속도는 지상-속도 v r에 대한 헤딩 h 및 속도 s의 2 개의 파라미터로 해석될 수 있다
u는 신호 도달 파라미터(signal arrival parameter)의 방향의 예이다.
u LOS 는 가시선을 따라 정렬된 벡터이며 r s -r r 로 정의된 벡터 파라미터(vector parameter) 및 운동 학적 파라미터(kinematic parameter)(상대 변위 파라미터(relative displacement parameter))이다(rs는 디지털 신호 소스의 변위이고 r r 은 수신기의 변위이다).
코히어런트 적분 시간 T와 같은 기간에 걸친 위상 파라미터 p(t)의 진화(시간에 따른 변화)는 다중 값(multi-value) 시퀀스 {p(tn)}로 표현될 수 있다.
코히어런트 적분 시간 T와 같은 시간주기에 걸친 특정 위상 파라미터 pi(t)의 진화(시간에 따른 변화)는 다중 값 시퀀스 {pi(tn)}로 표현될 수 있다.
하나 이상의 위상 파라미터는 위상 보상 페이저 시퀀스(332)를 생성하기 위해 위상 파라미터 정보(361)에서 제공될 수 있다.
시변 위상 시퀀스는 상관 이전 또는 이후에 적용될 수 있다. 상관 후 적용되면 상관 전에 적용되는 서브 샘플링 된 버전 일 가능성이 높다. 이 경우 F(t)는 각 상관 코드 워드 상관 동안 F(t)가 일정한 계단 함수에 의해 근사된 후 다음 값에 대한 새 값으로 이동한다.
따라서, F(t)는 코히어런트 적분 시간에 따라 다르며 파라메트릭 모델을 기반으로 한다. 이 모델은 이전 상관 결과에 의존하지 않으므로 상관이 발생하기 전에 적용할 수 있다.
페이저 시퀀스(Phasor Sequence)
위상 시퀀스 {Φ(tn)}는 시간 t = 0 내지 t = T 동안 정의된 시간 tn을 통한 위상의 진화(시간에 따른 변화)를 나타낸다.
복합 페이저 X(tn)은 정의된 시간 tn에서의 위상 Φ(tn)을 나타낸다.
X(tn) = exp(iΦ(tn)). 식(7)
페이저 시퀀스 {X(tn)}는 각각 상이한 정의된 시간(Arg(X(tn)) = Φ(tn))에서 위상 Φ(tn)을 나타내는 각각의 다수의 페이저 X(tn)을 포함한다.
{X(tn)}은 1 ≤ n ≤ N 및 N ≥ 2 인, 각 n에 대한 페이저 X(tn)의 시퀀스이다.
각각의 페이저 X(tn)는 상관 코드(341)의 대응하는 샘플에 적용되는 시간 tn에서의 수신기의 위상에 기초한 위상 보상을 나타낸다. 이러한 방식으로, 상관 코드(341)는 상관 코드(341)가 위상 보상 페이저 시퀀스(332)와 결합될 때 위상 보상된다.
페이저 X(t)는 위상 공간에서의 변환이고 복소수 값을 가지며, 실수 값을 통해 위상 보상 페이저 시퀀스(332)의 동 위상 성분과 허수 값을 통해 위상 보상 페이저 시퀀스(332)의 직교 위상 성분을 생성한다. 페이저 X(t)는 사이 클릭 페이저이고, 다수의 상이한 방식으로, 예를 들어 복소 평면에서의 벡터로서 표현될 수 있다. 실수 축에서 이 벡터까지의 각도는 라디안 단위의 위상 각도 Φ(t)와 같으며 시계 반대 방향 회전에 대해서는 양의 값이다. 이 예에서, 위상 X(t)는 위상 보상 페이저 시퀀스(332) 내에서 일정한 진폭을 가지나, 다른 예에서 페이저는 단지 회전만이 아니라 회전 및 진폭의 변경 모두를 나타낼 수 있다. 그러나, 도시된 것과 같은 다른 예에서, 페이저는 회전만을 위한 것이다.
위상 보상 상관(Phase-compensated Correlation)
시간 간격 Tg-Tg-1에 대한 복소수 상관 결과(complex correlation result) R은
Figure pct00009
식(8)
여기서, X(t)는 페이저이고, S(t)는 디지털 신호이며, 상관 코드 워드 C(t)는 단일 상관 코드 워드이거나 수신된 신호에 대한 기본 상관 코드 워드(base correlation code word)의 연결(concatenation)일 수 있다.
시간 간격 Tg-Tg-1(코히어런트 적분 기간)은 하나 이상의 상관 코드 지속 시간과 동일하며, 예를 들어 수 초의 데이터(수천 개의 상관 코드 워드 길이)와 같이 매우 길 수 있다. X(t) .C(t)의 항별 곱셈(term-by-term multiplication)은 특정 상황에서 재 계산없이 재사용될 수 있는 위상 보상 상관 코드(phase-compensated correlation code)를 생성한다. 식(8)의 별표는 복소 켤레행렬(complex conjugate)을 나타낸다.
신호 S(t)는 상관을 허용하는 특성을 갖는 임의의 신호일 수 있다(즉, GNSS 신호, 셀룰러 원거리 통신 신호, DVB-T 신호, 레이더 신호, 소나 신호 등과 같은 반복적이거나 예측 가능한 신호 내용을 가지는).
모든 예는 아니지만 일부 예에서 신호 소스는 GNSS 위성이다.
상관은 GNSS 수신기에서 획득 전 또는 획득 후 발생할 수 있다.
획득은 수신된 신호의 코드 지연 및 반송파 주파수를 결정하는 것을 지칭한다. 일부 예에서, 상관은 GNSS 수신기 획득 엔진의 상관기를 사용할 수 있다.
위상 시퀀스 {Φ(tn)}는 단일 상관 코드 워드(single correlation code word) 내에서 상이한 시간에 대한 다수의 위상 값 Φ(tn)을 포함한다. 위상 시퀀스 {Φ(tn)}는 위상-시간 공간(phase-time space)을 통한 엔드-투-엔드 다단계 지향(임의 아님) 경로를 나타낸다. 서브 코드 워드 해상도(sub-code word resolution)를 갖는다(상관 코드 워드마다 여러 개의 다른 주파수 값 F(t)). 위상 시퀀스 {Φ(tn)}는 위상-시간 공간을 통한 알려진, 추정 또는 모델링 된 엔드-투-엔드 다단계 경로이고 상관 기간인 전체 길이 T에 걸쳐 평가된다(코히어런트 적분).
상관은 벡터 u를 따라 코히어런트 적분을 수행한다는 점에 유의해야 한다. u를 따라 도착하지 않는 신호는 수신기의 다른 위치에 일관되게 통합되지 않는다.
선험적 보상(A priori-compensation)
수신된 신호에 대한 위상 파라미터 시퀀스 {p(tn)}가 시간(예를 들어 T)에 걸쳐 알려지거나 추정된다면, 위상 시퀀스 {Φ(tn)}는 그 기간 동안 정확하게 정의된다. 이는 그 기간 동안의 위상 변화가 코히어런트 적분(상관)에 영향을 미치는 위상 에러를 감소시키기 위해 정확하게 보상될 수 있음을 의미한다. 이것은 코히어런트 적분에 대한 상관 코드 워드(예를 들어, 연결된 상관 코드 워드)를 사용함으로써 코히어런트 적분 시간이 상당히 크게 연장될 수 있게 한다. 결과적으로 신호 게인이 매우 크게 증가한다. 이전에는 사용할 수 없는 신호를 사용할 수 있다.
따라서, 정확한 위상 시퀀스 {Φ(tn)}가 올바른 페이저 시퀀스 {X(tn)}를 생성하는데 사용된다면, 많은 상관 코드 워드 길이의 매우 긴 코히어런트 적분 시간이 게인을 증가시키기 위해 사용될 수 있다.
위상 시퀀스의 길이 {Φ(tn)} 및 코히어런트 적분 시간(수식 8에서 T = Tg-Tg-1)을 증가시킴으로써 상관의 감도가 증가될 수 있다. 노이즈보다 약한 신호가 보일 때까지 감도가 증가할 수 있다.
코히어런트 적분 시간 T 동안 위상 시퀀스 {Φ(tn)}에 대한 가장 큰 영향은 일반적으로 수신기 주파수 기준의 불안정성(위상 파라미터 fRerr) 및 신호 소스에 대한 수신기의 상대적인 위치/방향의 변경으로부터 발생한다. (위상 파라미터 u및 v r).
페이저 시퀀스 {X(tn)}는 일부 예에서 움직임 보상 페이즈 시퀀스 {Φ(tn)}에 기초한 움직임 보상 페이저 X(tn)를 포함하는 움직임 보상 페이저 시퀀스 일 수 있다. 움직임 보상 위상 시퀀스 {Φ(tn)}는 예를 들어, v u(t) 또는 v r(t) 또는 v s(t) - v r(t) 또는 v r(t).u 와 같은 수신기의 추정 또는 측정된 움직임에 기초한다. 움직임 보상 페이저 시퀀스 {X(tn)}는 움직임 보상 위상 시퀀스 {Φ(tn)}에 기초한다. 위상 시퀀스 {Φ(tn)}는 송신기 및 수신기 모두에서 주파수 기준과 연관된 에러 및 불안정성 및 다른 위상 에러 소스에 대해 추가로 보상될 수 있다.
가설 테스트에 의한 파라미터 캘리브레이션(Parameter Calibration By Hypothesis Testing)
추정 위상 시퀀스(putative phase sequence) {Φ(tn)}를 사용하여 가설 H에 기초하여 추정 페이저 시퀀스(putative phasor sequence) {X(tn)}을 생성할 수 있고 상관 결과 R의 결과 게인 또는 다른 평가는 추정 위상 시퀀스 {Φ(tn)} 및 페이저 시퀀스 {X(tn)}가 정확한 위상 시퀀스 {Φ(tn)} 및 추정 페이저 시퀀스{X(tn)} 인지를 결정하기 위해 사용될 수 있다. 이러한 방식으로, 주파수 fRerr, h, v r, u, v s., δrs, δrr 등과 같은, {X(tn)} 및 {Φ(tn)}을 결정하는 하나 이상의 위상 파라미터 pi(t)에 대한 대응하는 파라미터 시퀀스 {p(tn)}를 결정하는 것이 가능할 수 있다.
파라미터는 위상 시퀀스 {Φ(tn)} 내에서와 같이 매우 짧은 시간 단위로 변할 수 있다. 파라미터(pi)는 시간에 따라 연속적으로 변할 수 있으며, 일부 예에서 모든 예가 시간(tn-1 내지 tn)이 무선 샘플링 간격에 대응하는 각각의 시간(tn)에서 정의되는 것은 아니다.
예를 들어, 방법은: 통신 채널을 통해, 기간 동안 수신기에 의해 수신된 디지털 신호의 다중 샘플의 상관 및 상이한 다중 추정 페이저 시퀀스 각각에 대한 상관 결과를 생성하기 위해 상이한 다중 추정 페이저 시퀀스를 사용하여 보상된 동일한 상관 코드를 야기하는 단계, 여기서 각각의 페이저 시퀀스는 기간 동안 상이한 정의된 시간에 상이한 위상을 나타내는 다중 페이저을 포함하고, 다중 추정 페이저 시퀀스는 각각의 추정 페이저 시퀀스가 기간 동안 정의된 시간을 통해 주파수와 위상의 진화에 관한 상이한 가설에 기초하는 것과는 상이하고; 및 기간 동안 주파수 및 위상의 진화에 관한 바람직한 가설을 결정하기 위하여 상관 결과를 사용하는 단계를 포함할 수 있다.
상이한 가설은 위상 진화의 파라메트릭 모델의 위상 파라미터를 기반으로 한다(식(3) 참조).
이것은 다수의 가설 {Hk}에 기초하여 다수의 상이한 위상 시퀀스 {Φ(tn)}k를 사용하여 확장될 수 있다. 각각의 다른 추정 위상 시퀀스 {Φ(tn)} k는 추정 페이저 시퀀스 {X(tn)}k를 생성하는 데 사용될 수 있고 상관 결과 Rk의 결과 게인 또는 다른 평가는 어는 다중 추정 위상 시퀀스 {Φ(tn)}k(및 페이저 시퀀스 {X(tn)}k)가 정확하거나 또는 적어도 최상의 위상 시퀀스 {Φ(tn)}#(및 추정 페이저 시퀀스 {X(tn)}#) 인지 결정하는 데 사용될 수 있다.
따라서, 상관 결과 Rk는 코히어런트 적분 기간 동안 위상 {Φ(tn)}#의 진화에 관한 바람직한 가설 H#을 결정하는데 사용될 수 있다. 이러한 방식으로, 수신기 주파수 에러 {fRerr}#, {vr}#, {u}#, {vs}#., {δrs}#, {δrr}# 등과 같은 {X(tn)}# 및 {Φ(tn)}#을 결정하는 하나 이상의 위상 파라미터에 대한 대응하는 바람직한 시퀀스를 결정하는 것이 가능할 수 있다.
예들 들어, 가설 {Hk}는 수신기의 로컬 발진기의 주파수 편차(frequency deviation) {fRerr}; 기간에 걸친 수신기의 방향{h}; 기간에 걸친 수신기의 이동 {vr}, {δrr}; 기간에 걸친 디지털 신호 소스의 이동 {vs}, 기간에 걸친 수신기 및 소스의 상대 위치 {u}; 신호 소스를 향한 수신기의 상대 속도 v u에 의존하는 하나 이상의 위상 파라미터의 상이한 진화(시간 변화)에 기초할 수 있다.
상관 결과 Rk는 코히어런트 적분 기간 동안 위상 Φ(tn)}#의 진화에 관한 바람직한 가설 H#을 결정하는데 사용될 수 있다. 바람직한 상관 결과는 기간 동안 위상의 진화에 관한 대응하는 바람직한 가설을 결정하도록 선택된다.
일 예에서, 상관 결과 Rk=# 중 하나는 코히어런트 적분 기간 동안 위상의 진화에 관한 하나의 바람직한 상관 결과 및 대응하는 하나의 바람직한 가설 H#로서 선택된다. 예를 들어, 이러한 접근법은 위상 시퀀스 {Φ(tn)}k가 가설로서 수신기의 추산된 궤도에 기초할 때 사용될 수 있다.
다른 예에서, 각각의 가설(Hk)은 수신기가 소 정량 이동한 것으로 추측한다. 이것은 효과적으로 v r(t)에 대한 시퀀스를 가설한다. 상이한 가설은 상이한 이동량 및 또한 상이한 신호 소스에 대해 생성된다. 이 예에서, 각각의 이동 가설에 대해, 다중 신호 소스 각각에 대한 대응하는 상관 결과 Rk는 모든 신호 소스에 대한 각각의 가설에 대한 조인트 스코어(score)를 제공하기 위해 결합된다. 사용중인 신호 소스에 걸쳐 가장 높은 조인트 스코어를 초래하는 가설은 수신기의 이동에 관한 바람직한 가설 H#으로 선택된다. 따라서, 위상 파리미터(예를 들어, 헤딩 에러)를 캘리브레이션 하면, 우리는 모든 가시 신호 소스가 예상 가시선 상에 최대 상관 결과를 가질 때 올바른 파라미터를 갖는다.
바람직한 상관 결과 또는 바람직한 상관 결과의 선택은 하나 이상을 선택하기 위하여 다중의 해당 상관 결과의 비교에 기초할 수 있다.
예를 들어, 선택은 위상 의존적 또는 움직임 의존적 파라미터 값을 최적화할 수 있다.
예를 들어, 선택은 하나의 신호 소스, 모든 신호 소스 또는 선택된 서브 세트의 신호 소스에 대해 최대 누적 전력을 최적화할 수 있다.
어떤 상황에서, 가장 높은 전력은 예를 들어 위성, 원래의 신호 소스로부터 직접 수신된 신호에 기인할 수 있다. 예를 들어, r s -r r 과 정렬될 수 있는 값의 범위로 u를 제한하여 가시 신호(sight signal)의 직접적인 라인만을 고려하는 것이 가능할 수 있으며, 여기서 r s 는 원점에서 원래 신호 소스의 벡터 변위이고 r r 은 원점에서 수신기의 벡터 변위이다.
다른 상황에서, 가장 높은 전력은 간접적으로 수신된 신호(반사된 신호)에 기인할 수 있다. 예를 들어, r s -r r 과 정렬되지 않는 값의 범위로 u를 제한하여 반사된 신호만 고려할 수 있다.
다른 상황에서, 최대 전력이 승인되지 않은 소스에서 보낸 신호(왜곡된 신호(spoofed signal))로 인하여 발생할 수 있다. 예를 들어, r s -r r 과 정렬되지 않는 값 범위로 u를 제한하여 이러한 신호를 인식하거나 r s -r r 과 정렬될 수 있는 값 범위로 u를 제한하여 이러한 신호를 필터링이 가능할 수 있다.
개요(Overview)
느리게 변하는 시스템 파라미터를 캘리브레이션/업데이트/모니터링하기 위해, 위상(움직임) 보상 상관은 매우 큰 위상(움직임) 보상 코드 워드를 구성하는 단계 및 다음 위상 변화의 파라메트릭 모델에 기초한 구성에서 작은 변화를 테스트하는 단계를 포함할 수 있다. 이것은 특히 다중 경로가 심한 경우 및 실내와 같이 어려운 감쇠 조건에서 효과적이다.
작은 변화는 단지 측정 잡음에 기여할 수 없는 전력의 변경을 이끌어 내기에 충분히 큰, 가장 작을 것으로 예측되는 조정이다. 시스템 파라미터를 약간 조정하면 전력을 최대화하고 시스템 파라미터의 양호한 캘리브레이션을 유지할 수 있다. 느리게 변화한다는 것은 데이터 신호의 샘플링 속도보다 느리게 변화함을 의미한다. 변화는, 예를 들어, 코히어런트 적분 길이 T의 시간 스케일 상에서 시간에 따라 파라미터가 선형으로 변하는 모델을 사용하거나 다른 모델, 예를 들어 파라미터(예를 들어, 수신기 주파수 기준 주파수 에러)가 n차 다항식(여기서, n은 2보다 크거나 같은 값이다)에 따라 변화하는 모델을 사용하여 모델 및 예측될 수 있다. 예를 들어, 로컬 수신기 주파수 기준은 코히어런트 적분 시간 T에 걸쳐 주파수에서 점진적 선형 드리프트 또는 코히어런트 적분 시간 T에 걸쳐 주파수에서 다항식 드리프트를 나타낼 수 있다. 예를 들어, 스텝 길이(step length) 추산치(step length estimate)가 고정된 값으로 너무 클 수 있다. 사용자가 피곤해짐에 따라 스텝 길이가 점차 짧아질 수 있으며, 이 스텝 길이의 점진적인 단축은 코히어런트 적분 시간 T보다 훨씬 큰 시간 스케일에 걸쳐 있을 것이다.
"파라메트릭 모델"은 파라메트릭 정보(예를 들어, 센서 측정)가 시간-주파수 공간으로 변환되어 궁극적으로 수신기에서 수신된 신호의 주파수 및 위상 진화에 대한 예측치(측정 기반)을 제공하는 일련의 방정식을 나타낸다. 방정식은 시변 및 시불변의 파라미터를 포함할 수 있으며, 그 값은 초기에 알려지지 않았거나 불확실하지만, 기술된 바와 같이 결정/캘리브레이션/최적화될 수 있다.
예를 들어, 측정이 수신기에 부착된 관성 측정 유닛(inertial measurement unit)의 가속 및 회전 속도인 경우, 이들을 먼저 속도로 변환하고 궁극적으로 도플러 주파수 시프트로 변환하는 방식을 결정하는 일련의 방정식은 관성 네비게이션 방정식(inertial navigation equation) 및 다양한 좌표 프레임 변환이다. 최적화될 수 있는 관성 네비게이션 방정식 내의 파라미터는 가속도계 및 자이로 바이어스, 스케일 팩터 및 정렬을 포함할 수 있다. 이러한 파라미터의 최적화는 설명된 방법에 의해 달성될 수 있다. 기본 방정식 세트인 모델은 변경되지 않으므로, 최적의 주파수 및 위상 진화는 항상 실제 모델과 완전히 일치한다.
큰 움직임(또는 위상) 보상 코드 워드의 구성은 기본 파라메트릭 모델을 기초로 한다(일관됨). 결과 주파수(및 위상) 진화는 기본 모델과 완전히 일치하며 시간-주파수 공간 내의 경로를 따라갈 수 없다.
기간 동안 다수의 상이한 파라미터 시퀀스 {p(tn)}에 대해 병렬로 상관을 수행함으로써, 기간을 통한 위상의 진화에 관한 상이한 가설 Hk를 사용하여 상관을 수행한다. 각각의 가설 Hk는 상이한 위상 파라미터 시퀀스 {p(tn)}k에 의해 정의된다.
단일 파라미터(Single Parameters)
하나의 파라미터 pi(t)를 제외하고 모든 위상 파라미터 p(t)가 기간 T에 대해 알려져 있거나 잘 정의되어 있다고 추정하면, R을 최적화하는 기간 동안 파라미터 시퀀스 {pi(tn)}을 찾을 수 있다. 최적의 값은 상관 결과에 기초하여 스코어 함수를 최적화함으로써 결정될 수 있다.
상이한 측정 및 파라미터와 관련된 에러의 추산치 및 이전 모델을 사용하여 최적화 스코어에 가중치를 부여하는 것을 포함하는 추가 최적화 방식(Further optimisation schemes)이 또한 사용될 수 있다.
일 예에서, 상관 스코어가 최대인 곳을 결정함으로써 최적의 스코어가 발견될 수 있다. 시나리오에 따라 파라메트릭 모델에 의해 제한되는 로컬 최대 값 또는 전체 최대 값을 찾는 것이 바람직할 수 있다. 예를 들어, 감쇠된 LOS 신호를 사용하여 시스템 파라미터를 캘리브레이션 하는 경우, 전체 검색 공간의 글로벌 최대 값이 더 강한 반사 신호와 연관될 수 있으므로, 로컬 최대 값이 사용된다.
가설 테스트 방법은 통신 채널을 통해, 제1 기간(예를 들어, t = 0 내지 t = T) 동안 수신기에 의해 수신된 디지털 신호 {S(tn)}의 상관, 및 각각의 상이한 다중 추정 페이저 시퀀스 {X(tn)}k에 대한 상관 결과 Rk를 생성하기 위해 상이한 다중 페이저 페이저 시퀀스 {X(tn)}k를 사용하여 보상된 동일한 상관 코드 C(t)를 포함한다.
각각의 페이저 시퀀스 {X(tn)}k는 각각 제1 기간(t = 0 내지 t = T) 동안 정의된 시간 tn에서 위상 Φ(tn)을 나타내는 다수의 페이저 X(tn)을 포함한다.
다중 추정 페이저 시퀀스 {X(tn)}k는 각각의 추정 페이저 시퀀스 {X(tn)}k가 제1 기간 동안 정의된 시간 tn을 통한 위상 시퀀스 {Φ(tn)}k의 진화에 관한 상이한 가설 Hk에 기초한다는 점에서 상이하다(인덱스 k).
이 방법은 상관 결과 Rk를 사용하여 제1 기간 동안 위상 시퀀스 {Φ(tn)}#의 진화에 관한 바람직한 가설 H#을 결정한다.
각각의 위상 시퀀스 {Φ(tn)}k는 단일 상관 코드 또는 연결된 상관 코드 내에서 상이한 시간 tn에 대한 다중 위상 값 Φ(tn)을 포함한다. 위상 시간 공간을 통한 엔드-투-엔드 다단계 경로를 나타낸다. 가설 Hk(파라미터 시퀀스 {p(tn)}k에 의해 정의됨)는 전체 시간에 걸쳐 동시에 평가되는 위상-시간 공간을 통한 가능한 엔드-투-엔드 다단계 경로 모델을 나타낸다. 무차별 강제 검색보다는 시간에 따른 위상 시퀀스 {Φ(tn)}k의 추정 또는 측정된 모델(다단계 경로)이 사용된다. 모델은 상관 결과의 최적화가 항상 기본 모델에 의해 제한되고 일치하도록 상관(코히어런트 적분) 기간 동안 위상 값 Φ(tn)의 진화를 정의한다.
다중 신호(Multiple signals)
일부 경우에, 최적의 위상 파라미터 시퀀스 {pi(tn)}#는 수신된 신호가 충분히 강한 단일 신호 소스를 사용하여 결정될 수 있다. 사용된 단일 신호 소스는 이용 가능한 신호 소스 또는 이용 가능한 유일한 신호 소스 중 선택된 하나 일 수 있다.
최적의 위상 파라미터 시퀀스 {pi(tn)}#는 다수의 신호 소스를 사용하여 결정될 수 있다. 사용된 다수의 신호 소스는 이용 가능한 모든 신호 소스이거나 이용 가능한 신호 소스의 선택된 서브 세트 일 수 있다.
예를 들어, 이용 가능한 신호 소스의 서브 세트는 동일한 k에 대해 최대 상관 결과를 갖는 신호 소스를 선택함으로써 선택될 수 있다(즉, 각각의 수신된 신호에 다르게 적용되는 동일한 가설 Hk에 대해).
각각의 신호 소스에 대한 상관 결과 Rk를 고려함으로써 다중 신호 소스가 최적 위상 파라미터 시퀀스 {pi(tn)}#를 결정하는데 사용될 수 있다.
예를 들어, 최적의 위상 파라미터 시퀀스 {pi(tn)}#는 다수의 신호 소스가 동일한 k에 대해 최대 상관 결과 최대 Rk를 갖는 것을 식별함으로써 결정될 수 있다(즉, 동일한 가설 Hk에 대해 {pi(tn)}#을 정의하는 최적의 k = # 을 제공하는 각각의 수신된 신호에 다르게 적용되므로).
일례로, 각 신호에 대해 전력이 최대인 Hk의 값을 결정함으로써 각각의 신호 소스에 대해 {pi(tn)}을 별도로 찾을 수 있다.
예를 들어, 수치 최적화 방법을 사용하여 가능한 위상 파라미터 시퀀스 세트에 대한 코히어런트 상관 값(coherent correlation value)을 최대화할 수 있으며, 즉
Figure pct00010
여기서 l은 고려중인 신호 소스이고, 및 이 예에서 argmax는 최대 상관 값을 초래하는 파라미터 시퀀스 {pi(tn)}#를 도출하는 함수이다.
일부 예에서, 신호의 결합 전력이 최대인 Hk의 값을 결정함으로써, 즉
Figure pct00011
, 다중 신호에 대해 {pi(tn)}을 집합적으로 찾을 수 있다. 여기서, 목적 함수(objective function)는 개별 신호의 비 코히어런트 상관(non-coherent correlation)을 사용하는 전체 신호 전력이다. 예를 들어, 신호의 코히어런트 전체 상관을 사용하는 다른 목적 함수가 사용될 수 있음을 이해할 것이다.
다중 파라미터(Multiple parameters)
위에서 설명한 최적화는 단일 위상 파라미터의 최적화를 고려한다. 둘 이상의 파라미터에 대해 이러한 최적화를 동시에 수행할 수도 있다.
복수의 파라미터(pi(t))를 제외한 모든 위상 파라미터(p(t))가 기간 T에 걸쳐 알려져 있거나 잘 정의되어 있다고 추정하면, R을 최적화하는 기간 동안 위상 파라미터 시퀀스 {pi(t)}를 찾을 수 있다.
설명의 편의를 위해, 복수의 파라미터 pi(t)는 파라미터 p1(t) 및 p2(t)로 지칭될 것이다. 그러나, 반드시 모든 것은 아니지만 일부 예에서, 복수의 파라미터 pi(t)는 2보다 더 많을 수 있다는 것을 인식해야 한다.
기간에 걸쳐 복수의 상이한 파라미터 시퀀스 {p1(tn)}j, {p2(tn)}k에 대해 병렬로 상관을 수행함으로써, 하나는 기간을 통한 위상의 진화에 관한 상이한 가설 Hj,k를 사용하여 상관을 수행하는 것이다. 각 가설 Hj,k는 시퀀스 {p1(tn)}j 및 동시에 {p2(tn)}k의 상이한 조합 {p1(tn)}j{p2(tn)}k에 의해 정의된다.
일 예에서, 전체 신호 소스(({p1(tn)}#, {p2(tn)}#) =
Figure pct00012
에 걸쳐 상관 전력의 비 코히어런트 합을 최대화함으로써 최적의 위상 시퀀스 {Φ(tn)}#를 생성하는 파라미터 시퀀스({p1(tn)}#{p2(tn)}#)의 최적의 조합을 찾는 것이 가능하다.
신호 소스와 수신기는 상대적 움직임이다. 예를 들어, 신호 소스가 일정한 움직임(예를 들어, GNSS 위성)이라면, 이는 감지 또는 추정될 수 있다.
접근(Approach)
가설 테스트 방법은 통신 채널을 통해, 제1 기간(예를 들어, t = 0 내지 t = T) 동안 수신기에 의해 수신된 디지털 신호의 시퀀스 {S(tn)}을 상관시키는 단계, 및 각각의 상이한 다중 j,k 추정 페이저 시퀀스 {X(tn)}j.k에 대한 상관 결과 Rj,k를 생성하기 위해 상이한 다중 추정 페이저 시퀀스 {X(tn)}j,k를 사용하여 보상된 동일한 상관 코드 C(t)를 포함한다.
각각의 페이저 시퀀스 {X(tn)}j,k는 각각 제1 기간(t = 0 내지 t = T) 동안 정의된 시간 tn에서 위상 X(tn)을 나타내는 다수의 페이저 X(tn)을 포함한다.
다중 j,k 추정 페이저 시퀀스 {X(tn)}j,k는 각각의 추정 페이저 시퀀스 {X(tn)}j,k가 기간 동안 정의된 시간 tn을 통한 위상 {Φ(tn)}j,k의 진화에 관한 상이한 가설 Hj,k에 기초한다는 점에서 상이하다.
이 방법은 상관 결과 Rj,k를 사용하여 코히어런트 적분(상관) T의 기간 동안 위상 {Φ(tn)}#의 진화에 관한 바람직한 가설 H#을 결정한다.
각각의 위상 시퀀스 {Φ(tn)}j,k는 단일 상관 코드 또는 연결된 상관 코드 내에서 상이한 시간 tn에 대한 다중 위상 값 Φ(tn)을 포함한다. 이것은 위상 시간 공간을 통한 엔드-투-엔드 다단계 경로를 나타낸다. 가설 Hj,k(파라미터 시퀀스 조합 {p1(tn)}j, {p2(tn)}k에 의해 정의됨)는 전체 길이에 대해 동시에 평가되는 위상 시간 공간을 통해 가능한 엔드-투-엔드 다단계 경로 모델을 나타낸다. 무차별 강제 검색보다는 시간에 따른 위상 값 Φ(tn)의 추정 또는 측정된 모델(다단계 경로)이 사용된다. 모델은 상관 결과의 최적화가 항상 기본 모델에 의해 제한되고 일치하도록 상관(코히어런트 적분) 기간 동안 위상 값 Φ(tn)의 진화를 정의한다.
애플리케이션(Application)
위상 보상 상관에 의해 제공되는 데이터는 훨씬 더 높은 신호 강도를 가지며 훨씬 더 깨끗하기 때문에(다중 경로 완화), 위상 보상 상관은 경쟁 기술보다 훨씬 적은 데이터로 헤딩(heading) 및 로컬 발진기 오프셋과 같은 특정 위상 파라미터 값 p(t)에 대해 높은 신뢰도를 제공할 수 있다. 위상 보상 상관은 표준 방법이 작동하지 않는, 이러한 방법으로 신호를 추출할 수 없는 어려운 환경에서 매우 약한 신호를 사용할 수 있다. 위상 보상 상관은 신호 소스에 대한 가시선이 없는 완전 양성 신호 환경에서도 작동한다.
최적의 위상 파라미터 시퀀스 {pi(tn)}#는 상이한 목적 함수 및 상이한 애플리케이션에 대한 최적화 기준을 사용하여 계산될 수 있다.
최적 위상 파라미터 시퀀스 {pi(tn)}#는 예를 들어 운동학 파라미터 시퀀스, 예를 들어 수신기 운동학 파라미터 시퀀스 또는 상대 변위 운동학 파라미터 시퀀스 일 수 있다.
최적의 위상 파라미터 시퀀스 {pi(tn)}#는 pi(t) = v r(t) 일 때 수신기의 궤적, 예를 들어 {vr(tn)}을 결정하기 위해 사용될 수 있다. 시퀀스 {vr(tn)}은 또한 {rr(t)}를 미분함으로써 결정될 수 있다.
최적의 위상 파라미터 시퀀스 v r(tn)는 pi(t) = rr(t) 일 때 수신기 {rr(tn)}의 위치를 결정하기 위해 사용될 수 있다. 시퀀스 {rr(tn)}은 또한 {vr(tn))을 적분함으로써 결정될 수 있다.
최적의 위상 파라미터 시퀀스(optimum phase parameter sequence) {pi(tn)}#는, pi(t) = δrstep(t) 일 때, 수신기 {δrstep(t)}를 운반하는 사용자에 의해 취해진 스텝의 길이를 결정하기 위해 사용될 수 있다. 사용자 스텝 길이(User step length) δrstep은 개인 추측항법 네비게이션(personal dead-reckoning navigation)의 올바른 작동에 기본이다. δrstep은 스텝 이벤트(step event) 사이에서 지면 위로 이동(travel)한 거리이다(예를 들어, 가속도계 트레이스에서 스텝 이벤트가 감지될 수 있음).
최적의 위상 파라미터 시퀀스 {pi(tn)}#는 pi(t) = h(t) 일 때 수신기 {h(tn)}의 헤딩을 결정하기 위해 사용될 수 있다. 예를 들어, GPS와 같은 GNSS를 고려하면 수신기의 관성 센서 기준 프레임과 GNSS 위성에 의해 정의된 기준 프레임 사이의 헤딩 에러는 수십 센티미터의 움직임으로 1 초의 데이터로 해결할 수 있다.
최적의 위상 파라미터 시퀀스 {pi(tn)}#는 pi(t) = u일 때 시선 u LOS를 결정하는데 사용될 수 있다. 신호 도달 u의 시험 방향과 연관된 페이저 시퀀스가 신호 감지를 발생시키는 경우, 신호는 그 방향에서 도달한다. 이 방향이 예상 가시 방향 광 u LOS에 해당하는 경우, 이 신호를 신호 소스로부터의 직접 경로로 취급할 수 있다. 다른 방향으로의 테스트 u벡터가 신호를 검출하면, 이것은 수신된 신호가 반사된 신호 또는 왜곡된(spoof) 신호임을 나타낼 수 있다. 반사된 신호 또는 왜곡된 신호로서 신호의 식별은 그 사용이 배제(거부됨)될 수 있게 할 수 있다.
최적의 위상 파라미터 시퀀스 {pi(tn)}#는 다른 시스템/시스템 구성 요소에 대한 초기 조건, 바이어스 및 오프셋을 캘리브레이션 하는 데 사용될 수 있다(예를 들어, 관성 센서, 주파수 기준, 자세와 헤딩 기준 시스템(Attitude and Heading Reference System)(AHRS), 나침반, 기타 RF 기반 네비게이션 보조 장치). 프로세스 중에 수신기가 정적일 필요는 없으며 사용자가 정의된 절차를 따를 필요가 없다. 프로세스는 수신기의 사용자에게 투명할 수 있다(사용자를 포함하지 않음).
캘리브레이션 할 수 있는 구성 요소의 예로는 저주파 주파수 발진기, 휴먼 스텝 측정 센서, 관성 센서, 자력계, 자이로스코프 및 가속도계를 사용할 수 있는 주파수 발진기 중 하나 이상이 있다.
pi(t) = fRerr(t) 일 때 수신기의 발진기/주파수 기준 주파수 에러를 결정하기 위해 최적의 {pi(tn)}#가 사용될 수 있다.
사용 사례(Use cases)
움직임 보상 상관(식(6) 참조)는 특정 방향에서 에너지와 결합하여 다른 방향으로 에너지를 씻어낸다(수신기가 움직일 때).
스마트 폰은 예를 들어 주머니 또는 백에 있을 때 실제 움직임 방향에 대해 임의의 방향으로 배치될 수 있다. 스마트 폰 나침반 헤딩과 실제 사용자 움직임 헤딩 사이의 오프셋은 인간 움직임 모델링이 궤적 재구성을 지원할 수 있도록 결정되어야 한다. 우리는 이 헤딩 에러 항 h에 주목한다.
사용자가 외부로 나가고 GNSS 신호를 표준 신호 수준에서 쉽게 사용할 수 있는 동안, 초기 헤딩 추산치와 유사하고 헤딩 추산치의 범위를 나타내는 시험 궤적(trial trajectories)의 범위는, 최적화를 위한 미터법을 제공하는 모든 수신된 신호에 걸쳐 수신기 GPS 신호 상관 피크의 조인트 게인을 가지는 수퍼 상관(supercorrelation)을 사용하여 테스트될 수 있다.
수퍼 상관은 상관 코드 워드 길이보다 긴 길이를 갖는 위상 Φ(tn)을 각각 나타내는 다수의 페이저 X(tn)을 포함하는 페이저 시퀀스 {X(tn)}를 사용하는 것을 말한다. 예를 들어, 1 초 수퍼 상관을 수행하는 경우, 100Hz에서 작동하는 관성 측정 유닛을 사용하여 원하는 1 초에 걸쳐 100 개의 속도 값으로 구성된 벡터를 생성할 수 있다. 그런 다음 1 초 동안 무선 샘플이 있는 것만 큼 많은 속도 값을 제공하기 위해 보간한다. 이제 이 "시험 궤적(trial trajectories)" 양태에서, 우리는 다수의 헤딩 보정(heading correction)을 테스트하기 위해 고정점을 중심으로 속도 시퀀스를 기하학적으로 회전하도록 선택한다(관성 측정 유닛 헤딩 추산치에 대한 약간의 변화의 묶음).
실제 헤딩 추산치만으로 모든 신호 소스의 에너지를 해당 방향에 대한 단일 스코어 값으로 동시에 합산할 수 있기 때문에, 모든 신호를 결합하여 사용함으로써 이 방법은 다중 경로 간섭 및 반사된 신호에 견고하다.
대안적으로, 각 신호 소스의 방향으로 궤적의 간단한 선형 압축 또는 팽창은 수퍼 상관 페이저 시퀀스를 생성하는데 사용되는 기본 주파수에 추가된 고정 주파수 오프셋을 조정함으로써 테스트될 수 있다. 이러한 방식으로 각각의 신호 소스 b = 1, 2... B에 대해 최적화함으로써, 자유 파라미터 h가 캘리브레이션 될 헤딩 에러인 B 세트의 연립방정식(simultaneous equation)이 구성될 수 있고, 및 방정식 세트의 입력 측정값은 각 송신기에 대해 이 프로세스를 수행하여 결정된 주파수 시프트이다. 다음은 최적화 방법의 두 가지 예일뿐이지 전체 목록은 아니다.
기존 방법에 비해이 방법의 장점은 다중 경로 완화 및 신호 부스팅(multipath mitigation and signal boosting)이다. 둘 다 어려운 신호 환경(LOS + 반사, LOS가 아닌 일부 신호 등)에서 더 적은 데이터로 보다 자신 있게 캘리브레이션 할 수 있다.
긴 위상 보상 시퀀스(예를 들어, 1 초)에 대해 주어진 순간에 상관기(correlator)의 수퍼 상관 게인을 플로팅 하고 일부 관심 파라미터의 범위를 테스트하는 단계; 이 예에서, 수신되는 신호에 대해 예측된 주파수 시퀀스 F(t)에 더해지는 작은 상수 항 ftest를 변화시킨다. 상관 결과의 전력은 정확한 F(t) + ftest 추산치에서 최대가 된다. 시스템이 제대로 캘리브레이션 되면 각 입력 신호에 대해 ftest는 0이거나 측정 잡음 내에서 0에 매우 가깝다. 각 신호에 대해 공통 ftest가 있는 경우 공통 주파수 에러가 있다(예를 들어, 로컬 주파수 기준 주파수 오프셋). 이 공통 주파수 에러는 각 신호에 의해 생성된 ftest 값의 평균을 취하여 추산할 수 있다. ftest 값이 각 신호마다 뚜렷하게 다르면 일반적인 에러가 아닌 캘리브레이션이 필요한 파라미터가 하나 이상 있다. 어떤 경우에는 각 수신된 신호에서 ftest 값의 분포를 관심있는 파라미터에 직접 다시 매핑할 수 있다. 수신기와 모든 소스 사이의 모든 가시선 벡터에서 수신기 헤딩 에러와 삼각법 보정(trigonometric correction) 사이에 직접 매핑이 있기 때문에, 헤딩 에러가 이러한 용어의 예다. 이러한 방식으로 헤딩 에러를 추산하면 여전히 0이 아닌 잔존값(residual)인 ftest가 남을 수 있다. 이 경우 ftest의 나머지 값(remaining value)이 수신기 주파수 에러 fRerr를 나타낼 가능성이 있다.
이러한 방식으로, 신호 지오메트리(signal geometry)를 활용하고 일부 파라미터가 모든 신호 소스 채널(예를 들어, 수신기 주파수 에러 fRerr)에 공통 에러를 야기한다는 사실을 인지함으로써 다중 파라미터는 동일한 단계에서 캘리브레이션 할 수 있고, 다른 것들은 문제의 파라미터 에러가 관찰되고 튜닝 될 수 있게 하는 일반적이지 않은 모든 에러 패턴을 야기할 것이다.
제대로 캘리브레이션 되지 않은 시스템에서는 상관에 사용되는 예측 위상에 에러가 있다. 이러한 값은 다른 파라미터 범위(수신기 위치, 수신기 시간, 위성 궤도 데이터, 수신기 주파수 기준 에러 추산치, 수신기 움직임 추산치)를 사용하여 예측되므로, 위성 측정 전반에 걸쳐 이 에러 분포를 사용하여 가능한 에러 원인으로 알려진 파라미터의 에러를 최적화할 수 있다.
관심있는 파라미터에 대한 가설 테스트를 추가로 또는 대안으로 수행할 수 있다. 예를 들어, 위상 보상 페이저 시퀀스를 시프트 하여 기본 시스템 파라미터에 대한 보정(correction)을 추론하는 대신, 기본 시스템 파라미터를 변경하여 각 가설(예를 들어, 헤딩 오프셋 추산치)에 대한 맞춤형 위상 보상 페이저 시퀀스를 직접 계산하고 위에서 설명한 최상의 가설을 결정할 수 있다.
모든 주파수 기준 관련 주파수 에러의 영향이 없거나 보상된 경우에서, 위상 보상 페이저 시퀀스 {X(tn)}의 계산에 사용된 위상 시퀀스 {Φ(tn)}는 t=0에서 t=T의 제1 기간 동안 도플러 주파수 시트프의 진화에 관한 가설을 나타내는 속도 시퀀스 {vu(tn)}에 의해 결정된다. 가장 높은 누적 전력의 결과를 갖는 상관의 선택은 제1 기간 동안 도플러 주파수 시프트의 진화에 관한 대응하는 가설이 최상의 가설로 선택한다. 최상의 가설을 나타내는 대응하는 속도 시퀀스 {vu(tn)}도 식별되며 수신기의 변화하는 위치를 계산하는 데 사용될 수 있다.
다중 경로 간섭 및 신호 선택(Multipath interference and signal selection)
전술한 단락은 하나 이상의 소스로부터의 하나 이상의 신호의 위상 보상 상관을 설명하였다. 사용할 신호 또는 신호의 선택은 하나 이상의 기준에 기초할 수 있다.
예를 들어, 가시선 신호와 동일한 신호 소스로부터의 반사 신호를 구별하는 것이 바람직할 수 있다. 반사된 신호는 지연된다. 이 지연은 알려지지 않은 위상 오프셋으로 모델링 될 수 있다.
가시선 신호는 지연이 가장 적고 경로가 상이한 지연이 있기 때문에 가시선 신호와 반사된 신호 사이를 명확하게 할 수 있다. 이 명확성은 지연이 신호의 코히어런스 길이보다 클 때 전통적인 상관 방법을 사용하여 가능하다. 코히어런스 길이는 신호의 대역폭과 관련이 있으며 GPS L1 신호의 경우 약 300m이다. 가시선 신호에 강한 위상 보상 상관 코드(수퍼 상관)는, 신호의 코히어런스 길이보다 매우 짧은 지연을 가진 반사신호 조차로 부터의, 다중 간섭을 제거하여 반사 신호를 감쇠시키는데 사용될 수 있고,
또한, 가시선 신호는 지연이 가장 적고 그룹으로서의 제1 반사 신호는 그룹으로서의 제2 반사 신호와는 다른 지연을 갖기 때문에, 가시선 신호와 유사하지만 동일하지 않은 제1 경로에 의해 도달한 제1 반사 신호와 유사하지만 동일하지 않은 제2 경로에 의해 도달된 제2 반사 신호와 가시선 신호를 명확하게 구별하는 것이 가능할 수 있다. 그러한 그룹을 식별함으로써, 특정 지연 내에 도달한 선택 신호를 선택하거나 제외할 수 있다.
움직임 보상 상관 이전 또는 이후에 공통 위상 오프셋을 적용하여 그룹 지연을 보상할 수 있다. 유사한 그룹 지연을 갖는 수신된 신호의 서브 세트에 적용되는 움직임 보상 상관의 사용은 신호 대 잡음 비를 증가시키고 하나 이상의 위상 파라미터의 결정하는 것을 가능하게 할 수 있으며, 이는 신호 대 잡음을 추가로 개선하는데 사용될 수 있다.
일부 상황에서, 그룹 지연을 보상하는 대신에, 다른 그룹의 소스 신호는 다른 소스로부터의 신호로 취급될 수 있다.
부가적으로 또는 대안적으로, 상이한 방향으로부터 수신된 동일한 신호 소스로부터의 신호를 구별하는 것이 바람직할 수 있다. 상이한 u를 사용하는 위상 보상 상관의 사용이 이 목적을 위해 사용될 수 있다. u의 방향에서 비교적 작은 변경에 대해 상당한 위상 변경이 있도록 수신기가 이동하는 것이 바람직할 수 있다.
이것은 가시선 신호와 반사 신호를 구별하기 위해 사용될 수 있다.
이것은 또한 예상 방향으로부터 수신된 신호와 예상치 못한 방향으로부터 수신된 신호를 구별하는데 사용될 수 있다. 이것은 예기치 않은 방향으로부터의 신호가 왜곡된 신호로서 거부될 수 있게 한다.
예를 들어, 그 가시선 벡터 u LOS가 수신기에 대한 특정 방향을 갖거나/또는 그 위치 및/또는 이동이 수신기의 위치 및/또는 이동과 어떤 다른 관계를 갖기 때문에, 특정 신호 소스를 선택하는 것이 바람직할 수 있다.
다중 경로(Multipath)
어떤 상황에서는 반사된 신호인지 여부에 상관없이 가장 강한 신호를 사용(선택)하는 것이 바람직할 수 있다. 반사된 신호는 알려지지 않은 지연을 갖지만 위상 보상 상관(및 상관을 사용하여 지연의 결정)을 위해 사용될(선택될) 수 있다. 예를 들어, 반사된 신호는 여전히 로컬 주파수 기준 에러를 결정하는데 유용할 수 있다.
경우에 따라, 수신된 선택된 다수의 반사된 신호가 동일한 지연을 갖는 경우, 극도의 지연(신호 대역폭의 역보다 시간이 오래 지연되는 경우)에도 여러 개의 반사된 신호를 사용(선택)할 수 있다. 이러한 상황에서, 지연된 신호는 여전히 로컬 주파수 기준 에러를 결정하는데 유용할 수 있다. 이러한 오프셋 에러를 결정하는 방법에 대한 예가 위에서 제공되었다.
사용을 위한 반사된 신호의 선택은 위상 보상 상관 이전(신호를 식별하기에 충분한 정보가 있는 경우) 또는 위상 보상 상관 후에 발생할 수 있다.
어떤 상황에서는 가장 강한 신호 가시선 신호를 사용(선택)하는 것이 바람직할 수 있다.
샘플 선택(Sample selection)
일부 상황에서, 수신된 신호의 모든 샘플에 대해 상관, 예를 들어 위상 보상된 상관을 수행하는 것이 바람직하지 않을 수 있다. 수신된 신호의 샘플의 어떤 서브 세트가 사용될지 또는 사용되지 않을 지를 결정하기 위해, 또는 상관이 수행되는지 또는 수행되지 않은 것으로 결정되는 기간을 결정하기 위해 선택 프로세스가 발생할 수 있다.
일 예에서, 선택은 간헐적 샘플이 상관되는 것일 수 있다. 이것은 프로세싱 전력을 감소시키는 데 사용될 수 있다. 위상 보상 상관에 적용될 때, 장기 코히어런트 적분의 이점 중 일부를 얻을 수 있지만 각 샘플보다 더 큰 규모로 사용할 수 있다.
일 예에서, 선택은 하나 이상의 샘플이 위상 보상 상관에 사용되지 않거나, 위상 보상 상관의 결과가 하나 이상의 샘플에 사용되지 않는 것일 수 있다. 예를 들어, 특정 기간(사용되지 않은 기간) 동안 변칙(anomaly)(위상 보상 상관을 방해하는 이벤트)이 감지되면 해당 변칙과 일치하는 샘플(일치 샘플)이 사용되지 않을 수 있다(위상 보상 상관 또는 위상 보상 상관의 결과는 하나 이상의 샘플에 사용되지 않는다). 일 예에서, 가속도계 프로파일(accelerometer profile)은 수정 발진기의 동작에 영향을 줄 수 있고 그 기간 동안 일치 샘플을 사용하지 않을 수 있는 빠른 가속 또는 감속이 있는 기간을 식별하기 위해 사용될 수 있다. 다른 예에서, 수신기를 운반하는 사람이 걷고 있는 동안 힐 스트라이크(heel strike)가 발생하는 기간은 일치 샘플이 사용되지 않는 기간을 결정하는데 사용될 수 있다. 다른 예에서, 매우 빠른 회전은 자이로스코프의 판독 값이 부정확할 수 있다.
파라메트릭 모델의 파라미터 값을 캘리브레이션 하기 위해 변칙이 사용될 수 있다. 예를 들어, 충격은 수신기 주파수 기준(로컬 발진기)의 위상 변경을 유발할 수 있다. 가속도계로 측정한 스트라이크 크기를 사용하여 수신기 주파수 기준(로컬 발진기)의 주파수를 캘리브레이션 할 수 있다. 가속도계는 수신기 주파수 기준 출력에서 충격에 따른 변화를 추론하기 위해 사용될 수 있다.
신호 선택에 의한 파라미터 캘리브레이션(PARAMETER CALIBRATION BY SIGNAL SELECTION)
위상은 v u =(v s-v r) .u에 의존한다.
fSerr 및 fRerr가 0 또는 보상되었다고 추정하면, 신호가 선택되고 수신기의 움직임이 v s(신호 소스 속도) 및 v r(수신기 속도)이 직교하고 v r이 u LOS를 따르도록 제어되거나 지시되는 경우, 위상은 v r에서 선형이다.
따라서, 수신기가 소스에 대해 이동하면, 소스로부터의 신호의 상관은 v r을 제공할 수 있다.
대안적으로, 움직임 v s가 u에 직교하는, 예를 들어 오버헤드 GNSS 위성이
소스로 선택될 수 있다. 대안적으로, 수신기의 움직임은 그것이 u에 직교하는 움직임 v r 을 갖도록 또는 v s -v r 이 u에 직교하도록 제어되거나 지시될 수 있다.
파라미터 변수 모델링(PARAMETER VARIATION MODELING)
위상 파라미터의 시간 진화를 모델링하여 모델이 각 데이터 샘플에 대한 위상 파라미터 값을 제공하는 데 사용될 수 있도록 하는 것이 바람직할 수 있다.
예를 들어, 측정값은 각각의 데이터 샘플보다 덜 빈번한 위상 파라미터 값으로 이루어질 수 있고, 이러한 측정값은 위상 파라미터의 시간 진화 모델을 캘리브레이션 하는데 사용될 수 있다.
측정 및 캘리브레이션은 예를 들어 일정에 따라, 예를 들어 주기적으로 또는 일부 다른 기준에 따라, 예를 들어 위상 파라미터 측정 시스템의 안정성에 기초하여 간헐적으로 이루어질 수 있다.
일 예에서, 수신기 주파수 기준 주파수 에러(및 결과적으로 그로부터 발생하는 위상 변화)는 시간 t의 선형 방정식 또는 시간 t의 차수 n의 다항식으로 모델링 될 수 있으며, 여기서 n은 2 이상이다.
수신기 주파수 기준 주파수 에러의 다중 개별 측정을 수행함으로써, 다항식을 정의하는 것이 가능하다.
수신기 주파수 기준 주파수 에러는, 예를 들어 가설 테스트, 양호한 신호의 움직임 보상 상관, 또는 방해받지 않은 위성, 예를 들어 오버 헤드 위성으로부터의 신호의 상관을 이용하여 측정될 수 있다.
수신기 주파수 기준 주파수 에러에 대한 다항식의 측정 및 캘리브레이션은 예를 들어 스케줄에 따라, 예를 들어 주기적으로 또는 일부 다른 기준에 따라, 예를 들어 수신기 주파수 기준의 안정성에 기초하여 간헐적으로 이루어질 수 있다. 예를 들어, 주변 온도의 상당한 변화는 수신기 주파수 기준 주파수 에러를 정의하는 다항식의 정의 또는 재정의를 유발할 수 있다.
일부 예에서, 차수 n은 고정될 수 있다. 다른 예에서, 차수 n은 가변적일 수 있다.
긴 코드(Long Codes)
도 5는 전술한 바와 같이 상관에 사용될 수 있는 상관 코드(correlation code)(341)를 제공하는 상관 코드 생성기(correlation code generator)(340)의 예를 도시한다. 상관 코드(341)는 후술하는 바와 같이 긴 상관 코드이다. 짧은 코드 생성기(short code generator)(470)는 상관 코드(341')을 생성한다. 긴 코드 생성기(long code generator)(472)는 상관 코드(341')를 여러번 연결하여 긴 상관 코드(341)를 생성한다. 긴 상관 코드는 다중 상관 코드(341')의 연결을 일시적으로 저장하기에 충분한 크기의 버퍼 메모리(buffer memory)(474)에 저장될 수 있다. 도 6은 전술한 바와 같이 움직임 보상 상관에 사용될 수 있는 수신된 디지털 신호(222)를 일시적으로 저장하는 긴 디지털 신호 버퍼(long digital signal buffer)(480)의 예를 도시한다. 이것은 긴 상관 코드(341)만큼 지속 시간을 갖는 수신된 디지털 신호(222)를 일시적으로 저장하기에 충분한 크기의 버퍼 메모리(474)이다.
디지털 신호(222)는 긴 디지털 신호이고, 상관 코드(341)는 긴 상관 코드이고, 위상 보상 상관 코드(322)는 긴 위상 보상 상관 코드이다.
긴 디지털 신호(222), 긴 상관 코드(341) 및 긴 위상 보상 상관 코드(322)는 동일한 길이를 갖는다. 각각은 상관 코드 워드의 길이보다 긴 지속 시간을 갖는데, 예를 들면 GPS의 경우 1ms 이상, GALILEO의 경우 4ms 이상이다. 예를 들어, 지속 시간은 N * 1ms 또는 M * 4ms 일 수 있으며, 여기서 N, M은 1보다 큰 자연수이다. 일부 예에서, 예를 들어 움직임 보상 상관을 수행할 때 수신기 움직임 측정의 신뢰도에 따라 지속 시간을 변경하는 것이 가능할 수 있다. 일부 예에서 N 또는 M을 증가 및/또는 감소시키는 것이 가능할 수 있다. 일부 예에서, 지속 시간 N * 1ms 또는 M * 4ms를 갖는 것을 선택하는 것이 가능할 수 있다. 지속 시간이 길수록 상관 시간이 증가하여 더 나은 게인을 제공한다.
긴 상관 코드(341)는 동일한 제1 상관 코드(341')의 다중 연결 코드이다.
제1 상관 코드(341')는, 예를 들어 골드 코드, 바커 코드(Barker code) 또는 고정 기간 T 및 소정의 상호 상관 특성을 갖는 유사한 코드인 표준 또는 참조 코드일 수 있다.
긴 위상 보상 상관 시퀀스(422)는 수퍼 상관 시퀀스로 지칭될 수 있다. 수퍼 상관 시퀀스는 긴 위상 보상 페이저 시퀀스 또는 긴 위상 보상 상관 코드(페이저 조정된)일 수 있다.
도 7은 다중 위상 보상 상관 시퀀스(PCCS) 생성기(320)를 포함하는 위상 보상 상관기(phase-compensated correlator)(300)의 예를 도시한다.
위상 보상 상관기(300)는 또한 위상 보상 상관 시퀀스(PCSS) 저장 시스템(420), 위상 보상 상관 시퀀스(PCCS) 재사용 시스템(450) 및 다중 위상 보상 상관 시퀀스(MCCS) 생성기(320)을 포함하는 위상 보상 상관 시퀀스 시스템(500)를 포함한다.
PCCS 재사용 시스템(PCCS re-use system)(450)은 수신된 디지털 신호(222) 상에 대해 어떤 위상 상관이 수행되어야 하는지 여부를 결정하고, PCCS 재사용 시스템(450)은 수신된 디지털 신호(222)의 위상 보상 상관(재사용 전류)을 위해 사용중인 위상 보상 상관 시퀀스(422)가 재사용되어야 하는지 여부, 및/또는 수신된 디지털 신호(222)(PCCS 액세스)의 위상 보상 상관에 대해 이전에 사용/저장된 위상 보상 상관 시퀀스(422)가 재사용/사용되어야 하는지 여부 및/또는 수신된 디지털 신호(222)의 위상 보상 상관(PCCS 생성)을 위해 새로운 위상 보상 상관 시퀀스(422)가 생성되어야 하는지 여부 및/또는 수신된 디지털 신호(222)의 위상 보상된 상관이 중지(suspend)되어야 하는 지의 여부를 결정하기 위해 사용될 수 있는 파라미터 정보(parameter information)(361)를 입력으로서 수신한다.
모든 예는 아니지만 일부 예에서, 파라미터 정보(parameter information)(361)가 직전 상태와 동일하거나 대응하는 상태(예를 들어, 수신기(200)의 추정 또는 측정된 이동)를 나타내는 것으로 결정되면(예를 들어, 수신기(200)의 추정 또는 측정된 이동), 수신기(200)에 대한 위상 보상이 변하지 않고(반복됨) 현재 사용된 위상 보상 상관 시퀀스(422)가 재사용을 통해 재사용될 수 있다고 결정될 수 있다.
모든 예는 아니지만 일부 예에서, 파라미터 정보(361)가 그 상태와 연관된 저장된 위상 보상 상관 시퀀스(422)가 존재하는 상태(예를 들어, 수신기(200)의 추정 또는 측정된 이동)와 동일하거나 대응하는 상태(예를 들어, 수신기(200)의 추정 또는 측정된 이동)를 나타내는 것으로 결정되면, 저장된 위상 보상 상관 시퀀스(422)는 어드레싱 가능한(addressable) 메모리에서 액세스되고 PCCS 저장 시스템(420)을 통해 사용된다.
액세스 된 저장된 위상 보상 상관 시퀀스(422)는 이전에 사용된 및/또는 이전에 생성된 위상 보상 상관 시퀀스(422) 일 수 있다. PCSS 저장 시스템(420)에 의해 재사용을 위해 어드레싱 가능한 메모리에 저장되었을 수 있다.
다중 위상 보상 상관 코드 생성기(multiple phase-compensated correlation code generator)(320) 각각은 동일한 긴 위상 보상 페이저 시퀀스(332)를 사용하여 상관 전에 보상된 긴 상관 코드(341)인 긴 위상 보상 상관 코드(322)를 생성한다.
다중 위상 보상 상관 코드 생성기(320) 중 제1의 하나는 동일한 긴 위상 보상 페이저 시퀀스(332)를 사용하여 상관 전에 보상되었고 초기로 시간 시프트 된 긴 상관 코드(341)인 초기의 긴 위상 보상 상관 코드(322)를 생성한다.
다중 위상 보상 상관 코드 생성기(320) 중 제2의 하나는 동일한 긴 위상 보상 페이저 시퀀스(332)를 사용하여 상관 전에 보상된 긴 상관 코드(341)인 현재(프롬프트) 긴 위상 보상 상관 코드(322)를 생성한다.
다중 위상 보상 상관 코드 생성기(320) 중 제3의 하나는 이는 동일한 긴 위상 보상 페이저 시퀀스(332)를 사용하여 상관 전에 보상되었고 후기로 시간 시프트 된 긴 상관 코드(341)인 후기의 긴 위상 보상 상관 코드(322)를 생성한다
초기 긴 위상 보상 상관 코드, 현재(프롬프트) 긴 위상 보상 상관 코드 및 후기 긴 위상 보상 상관 코드 각각은 동일한 긴 디지털 신호(222)와 개별적으로 상관된다.
위상 보상 상관기(300)는 수신된 디지털 신호(222)가 GNSS 위성에 의해 전송되는 글로벌 네비게이션 위성 시스템(GNSS)에 사용하기에 적합하다. 위상 보상 상관기(300)는 GNSS 수신기(200)의 일부일 수 있다.
모든 예는 아니지만 일부 예에서, 디지털 신호(222)를 생성하기 위해 아날로그에서 디지털로 변환하기 전에 수신된 신호의 다운 변환(down-conversion)이 발생하지만, 다른 예에서는 그렇지 않다. 디지털 신호(222)를 생성하기 위해 아날로그를 디지털로 변환하기 전에 수신된 신호의 다운 변환이 발생하는 경우, 모든 예는 아니지만, 다운 변환은 수신기(200)의 측정된 이동과 무관하며 수신된 신호의 수신기(200)의 측정된 이동에 의존하여 제어되지 않는다.
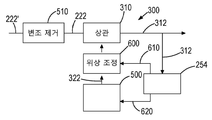
반드시 모든 예는 아니지만 일부 예에서, 변조 제거 블록(modulation removal block)(510)은 위상 보상 상관기를 사용하여 코히어런트 하게 통합된 신호로 변조된 임의의 데이터를 제거할 수 있다. 이것의 예는 위상 보상 상관기(300)에 의해 프로세스 된 디지털 신호(222)를 생성하기 위해 수신된 GNSS 디지털 신호(222')로부터 네비게이션 비트(navigation bit)를 제거하는 것이다.
이 예에서, 긴 상관 코드(341)를 생성하기 위해 연결된 상관 코드는 치핑 코드(chipping code) 또는 의사 난수 잡음 코드(pseudorandom noise code)이다. 예를 들어, 골드 코드 일 수 있다.
일부 예에서 각각의 GNSS 위성은 상이한 긴 상관 코드(341)를 사용할 수 있다. 다수의 위상 보상 상관기(300)가 제공될 수 있고 상이한 위성에 할당될 수 있다. 위상 보상 상관기(300)는 할당된 GNSS 위성에 대해 위상 보상 상관을 수행한다.
일부 예에서, 할당된 위성의 이동은 수신기(200)와 할당된 위성 사이의 가시선 상대 속도(line of sight relative velocity) v u를 사용함으로써 보상될 수 있다. 다른 예에서, 할당된 위성의 이동은 도 8에 도시된 바와 같이 폐쇄 제어 루프(closed control loop)를 사용함으로써 보상될 수 있다. 수신기(200)에 의해 제공되는 디지털 신호(222)를 긴 위상 보상 상관 코드(322)와 상관시키는 것은 코드 위상 정렬 및/또는 반송파 위상 정렬(carrier-phase alignment)(620)의 유지를 위해 하나 이상의 폐쇄 제어 루프(610, 620)를 추가로 사용한다.
제어 시스템(254)은 위상-상관 상관(phase-correlated correlation)의 결과(312)를 사용하여 폐쇄 루프 제어 신호(closed-loop control signal)(610) 및/또는 폐쇄 루프 제어 신호(620)를 제공한다.
폐쇄 루프 제어 신호(610)는 반송파 위상 정렬(carrier phase alignment)을 유지하기 위해 위상 보상 상관 코드(322)의 위상을 조정하도록 위상 조정 모듈(phase adjust module)(600)을 제어한다.
폐쇄 루프 제어 신호(closed-loop control signal)(620)는 코드 위상 정렬(code phase alignment)을 유지하기 위해 위성에 대한 다중 위상 보상 상관 코드 생성기(code phase alignment)(320) 각각을 제어한다.
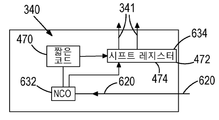
도 9는 위상 보상 상관 코드 생성기(320)가 폐쇄 루프 제어 신호(620)를 통해 어떻게 코드 위상 정렬을 유지할 수 있는 지의 예를 도시한다. 수치 제어 발진기(numerical controlled oscillator)(NCO)(632)는 제어 신호(620)를 수신하고 쇼트 코드 생성기(short code generator)(470) 및 긴 상관 코드(341)를 버퍼링하고 동시에 특정 신호 소스, 예를 들어 위성에 사용되는 다중 위상 보상 상관 코드 생성기(320)에 대한 긴 코드 생성기(472) 및 긴 코드 버퍼(474)로서 동작하는 시프트 레지스터(shift register)(634)를 사용하여 긴 상관 코드 생성기(340)를 제어한다
도 10a 및 10b는, 예를 들어 하나 이상의 시변 파라미터 {pi(tn)}를 나타내는 위상 파라미터 정보(361)를 생성하기 위한 위상 파라미터 모듈(360)의 상이한 예를 도시한다. 
예를 들어, 반드시 모든 것은 아니지만 일부 예에서, 도 10a 및 10b는 특정 기간 동안 수신기(200)의 이동을 나타내는 이동 신호(movement signal)(361)를 생성하기 위한 수신기 움직임 모듈(360)의 다른 예를 도시한다. 도 10a에 도시된 수신기 움직임 모듈(360)은 수신기(200)의 측정된 이동을 나타내는 이동 신호(361)를 생성한다. 도 10b에 도시된 수신기 움직임 모듈(360)은 수신기(200)의 추정된 이동을 나타내는 이동 신호(361)를 생성한다.
이동 신호(361)는 하나 이상의 파라미터 세트에 의해 정의된 파라미터 화 된 신호일 수 있다.
수신기 움직임 모듈(360)은, 예를 들어 보행자 또는 차량의 속도를 결정하는 데 사용될 수 있다.
도 10a에 도시된 바와 같이 수신기 이동을 측정하는 수신기 움직임 모듈(360)은, 보행자 추측항법, 관성 네비게이션 시스템, 시각 트래킹 시스템 또는 무선 위치 확인 시스템 등이 있습니다 수신기 (200)의 움직임을 트래킹 로컬 네비게이션 또는 위치결정 시스템을 가질 수 있다.
관성 네비게이션 시스템은 일반적으로 다축 가속도계 및 자이로스코프와 같은 관성 센서의 가속도 측정을 통합하여 속도를 계산한다.
보행자 추측항법 시스템은, 예를 들어 힐 스트라이크로부터 스텝을 검출하고, 스텝/스트라이드 길이를 추산하고, 헤딩을 추산하고, 2D 위치를 결정할 수 있다.
무선 위치결정 시스템은, 예를 들어 Wi-Fi 위치결정 및/또는 블루투스 위치결정을 사용할 수 있다.
도 10b에 도시된 수신기 이동을 추정하는 수신기 움직임 모듈(360)은 특정 시간에서의 특정 위치와 같은 수신기(200)의 상황(context)을 검출하고 동일한 상황에 대한 수신기 속도의 과거 이력에 대한 수신기 속도를 결정하는 상황 검출 시스템(context detection system)을 가질 수 있다. 학습 알고리즘은 수신기 속도가 예측 가능할 때 재발생 상황을 식별하고 그 상황을 검출하여 수신기 속도를 추산하는데 사용될 수 있다.
다른 예에서, 도 10a 및 10b는 시변 파라미터 {pi(tn)}를 나타내는 위상 파라미터 신호(361)를 생성하기 위한 위상 파라미터 모듈(360)의 다른 예를 도시할 수 있다. 예를 들어, 수신기 주파수 기준 주파수 에러 {Φf_Rerr(tn)}로 인한 위상 변화.
전술한 바와 같이, 위상 파라미터의 시간 진화를 모델링하여 모델이 각 데이터 샘플에 대한 위상 파라미터 값을 제공하는데 사용될 수 있도록 하는 것이 바람직할 수 있다.
도 11은 데이터 구조(data structure)(432)를 저장하는 휴대용 메모리 장치와 같은 기록 매체(700)의 예를 도시한다. 데이터 구조(432)는: (긴)상관 코드(341)와(긴)위상 보상 페이저 시퀀스(332)의 조합이거나(긴)위상 보상 페이저 시퀀스(332)인 위상 보상 상관 시퀀스(422)를 포함한다. 기록 매체(700) 및 데이터 구조(432)는 위상 보상 상관 시퀀스(422)의 전송을 가능하게 한다. 데이터 구조(432)는 움직임 의존 인덱스(motion-dependent index)를 사용하여 읽기 액세스를 위해 어드레스 가능한 데이터 구조로 구성될 수 있다.
모든 예는 아니지만 일부 예에서, 긴 위상 보상 상관 시퀀스(422)는 긴 상관 코드(341)와 긴 위상 보상 페이저 시퀀스(332)의 조합이고 긴 상관 코드(341)는 동일한 표준 상관 코드 중 다중의 것의 연결이다.
제어기(800)는 전술한 방법 중 하나 이상, 전술한 블록 및/또는 위상 보상 상관기(300)의 전부 또는 일부를 수행하는 데 사용될 수 있다.
제어기(800)의 구현은 제어기 회로일 수 있다. 제어기(800)는 하드웨어 단독으로 구현될 수 있고, 펌웨어 단독을 포함하는 소프트웨어의 특정 양태를 갖거나 하드웨어 및 소프트웨어(펌웨어 포함)의 조합일 수 있다.
도 12a에 도시된 바와 같이, 컨트롤러(800)는, 예를 들어, 컴퓨터 판독 가능 저장 매체(디스크, 메모리 등)에 저장되어 프로세서(810)에 의해 실행될 수 있는 범용 또는 특수 목적 프로세서(810)에서 실행 가능한 컴퓨터 프로그램 명령(710)을 사용함으로써, 하드웨어 기능을 가능하게 하는 명령을 사용하여 구현될 수 있다.
프로세서(810)는 메모리(820)로부터 읽고 쓸 수 있다. 프로세서(810)는 또한 데이터 및/또는 명령이 프로세서(810)에 의해 출력되는 출력 인터페이스 및 데이터 및/또는 명령이 프로세서(810)에 입력되는 입력 인터페이스를 포함할 수 있다.
메모리(820)는 프로세서(810)에 로딩 될 때 위상 보상 상관기(300)의 전부 또는 일부의 동작을 제어하는 컴퓨터 프로그램 명령(컴퓨터 프로그램 코드)을 포함하는 컴퓨터 프로그램(710)을 저장한다. 컴퓨터 프로그램(710)의 컴퓨터 프로그램 명령은 장치가 도 3 내지 도 19에 도시된 방법을 수행할 수 있게 하는 논리 및 루틴을 제공한다. 메모리(820)를 읽음으로써 프로세서(810)는 컴퓨터 프로그램(710)을 로드하여 실행할 수 있다.
따라서, 제어기를 포함하는 장치는: 적어도 하나의 프로세서(processor)(810); 및 컴퓨터 프로그램 코드(710)를 포함하는 적어도 하나의 메모리(820) 적어도 하나의 메모리(820) 및 적어도 하나의 프로세서(810)와 함께, 장치로 하여금 적어도 전술한 방법들 중 하나, 일부 또는 전부의 작용(causation)을 수행하게 하도록 또는 전술한 방법 중 하나, 일부 또는 전부의 수행을 야기하도록 구성된 컴퓨터 프로그램 코드(710)를 포함할 수 있다.
도 12b에 도시된 바와 같이, 컴퓨터 프로그램(computer program)(710)은 임의의 적절한 전달 메커니즘(delivery mechanism)(700)을 통해 장치(800)에 도달할 수 있다. 전달 메커니즘(700)은, 예를 들어 비 일시적 컴퓨터 판독 가능 저장 매체(non-transitory computer-readable storage medium), 컴퓨터 프로그램 제품, 메모리 장치, CD-ROM(compact disc read-only memory) 또는 디지털 다용도 디스크(DVD) 또는 솔리드 스테이트 메모리 와 같은 기록 매체, 컴퓨터 프로그램(710)을 유형적으로 구현하는 제조품일 수 있다. 전달 메커니즘은 컴퓨터 프로그램(710)을 신뢰성 있게 전송하도록 구성된 신호일 수 있다. 장치(800)는 컴퓨터 프로그램(710)을 컴퓨터 데이터 신호로서 전파 또는 전송할 수 있다.
메모리(820)가 단일 컴포넌트/회로로서 도시되어 있지만, 그것은 하나 이상의 개별 컴포넌트/회로로서 구현될 수 있으며, 이들 중 일부 또는 전부는 통합/제거 가능하고 /하거나 영구/반영구/동적/캐시된 스토리지를 제공할 수 있다.
프로세서(810)는 단일 컴포넌트/회로로서 도시되어 있지만, 일부 또는 전부가 통합/제거 가능한 하나 이상의 개별 컴포넌트/회로로서 구현될 수 있다. 로세서(810)는 단일 코어 또는 다중 코어 프로세서 일 수 있다.
'컴퓨터 판독 가능 저장 매체', '컴퓨터 프로그램 제품', '실제로 구현된 컴퓨터 프로그램' 등 또는 '제어기', '컴퓨터', '프로세서' 등은 서로 다른 아키텍처를 가진 컴퓨터뿐만 아니라 단일/다중 프로세서 아키텍처 및 순차(Von Neumann)/병렬 아키텍처와 같이 FPGA(Field-Programmable Gate Array), ASIC(application specific circuits), 신호 프로세싱 장치 및 기타 프로세싱 회로와 같은 특수 회로도 포함된다. 컴퓨터 프로그램, 명령어, 코드 등은, 예를 들어, 프로세서를 위한 명령이든, 고정 기능 장치, 게이트 어레이 또는 프로그램 가능한 논리 장치 등에 대한 구성 설정과 같은 하드웨어 장치의 프로그램 가능 컨텐츠와 같은 프로그램 가능 프로세서 또는 펌웨어를 위한 소프트웨어를 포함하는 것으로 이해되어야 한다.
도 13에 도시된 바와 같이, 칩셋(840)은 예를 들어 제어기(800)의 기능을 제공하도록 구성될 수 있다. 위상 보상 상관기(300)의 전부 또는 일부를 제공할 수 있다.
도 3 내지 도 19에 도시된 블록은 컴퓨터 프로그램(710)에서의 방법 및/또는 코드 섹션의 단계를 나타낼 수 있다. 블록에 대한 특정 순서의 예시는 반드시 블록에 대해 요구되거나 바람직한 순서가 있음을 의미하는 것은 아니며 블록의 순서 및 배열이 변경될 수 있다. 또한, 일부 블록이 생략될 수 있다.
전술한 방법 중 하나 이상, 전술한 블록 및/또는 위상 보상 상관기(300)의 전부 또는 일부를 수행하는 데 필요한 장치 또는 시스템의 구성 요소는 병치될 필요가 없으며, 데이터는 하나 또는 더 많은 통신 링크를 통해 구성 요소 간에 공유될 수 있다.
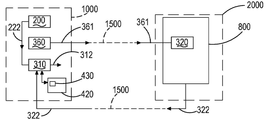
도 14a는 원격 장치(remote device)(1000) 및 원격 프로세싱 시스템(remote processing system)(2000)을 포함하는 시스템의 일례를 도시한다. 원격 장치(1000)는 수신기(200) 및 위상 파라미터 모듈(phase parameter module)(360)을 포함한다. 위상 파라미터 모듈(360)은 파라미터 정보(361)를 원격 프로세싱 시스템(2000)에 제공한다. 이 예에서, 위상 파라미터 모듈(360)은 파라미터 정보(361)로서 수신기 움직임 센서 데이터(receiver-motion sensor data)(이동 신호)를 제공하는 수신기 움직임 센서를 포함하는 수신기 움직임 모듈(360)이다. 원격 장치(1000)는 제어기(800)를 포함하는 원격 프로세싱 시스템(2000)으로부터 물리적으로 떨어져 있다. 원격 장치(1000) 및 원격 프로세싱 시스템(2000)은 통신 링크(들)(communications link(s))(1500)를 통해 통신한다.
통신 링크(들)(1500)는, 예를 들어 무선 통신(예를 들어, WiFi, BLE, 셀룰러 전화, 위성 통신), 케이블 통신(예를 들어, 이더넷, 유선 전화, 광섬유 케이블), 구성 요소들 간에 운송될 수 있는 물리적 저장 매체(예를 들어, 솔리드 스테이트 메모리, CD-ROM) 또는 이들의 조합을 포함할 수 있다.
디지털 신호(222)는 원격 장치(1000)에 의해 통신 링크(들)(1500)를 통해 원격 프로세싱 시스템(2000)에 제공된다. 수신기 움직임 센서 데이터는 통신 링크(들)(1500)를 통해 원격 프로세싱 시스템(2000)에 원격 장치(1000)에 의해 파라미터 정보(361)로서 제공된다.
원격 프로세싱 시스템(2000)의 제어기(800)는 상관기(310) 및 위상 보상 상관 시퀀스 생성기(320)를 포함하는 위상 보상 상관기(300)를 포함한다.
위상 보상 상관 시퀀스 생성기(320)는 파라미터 정보(361)의 프로세싱으로부터 위상 보상 상관 시퀀스(322)를 생성하고, 상관기(310)는 위상 보상 상관 시퀀스(322)를 사용하여 디지털 신호(222)의 위상 보상 상관을 수행하여 상관 결과(312)를 생성한다.
위상 보상 상관 시퀀스(322)는 선택적으로 위상 보상 상관 시퀀스 저장 시스템(420)에 의해 재사용을 위해 원격 프로세싱 시스템(2000)의 어드레스 가능한 메모리(430)에 저장될 수 있다.
모든 예는 아니지만 일부 예에서, 상관 결과(312)는 통신 링크(들)(1500)를 통해 원격 장치(1000)로 리턴 된다.
모든 예는 아니지만 일부 예에서, 위상 보상 상관 시퀀스(322)는 통신 링크(들)(1500)를 통해 원격 장치(1000)로 리턴된다.
모든 예는 아니지만 일부 예에서, 제어기(800)는 통신 링크(들)(1500)를 통해 원격 장치(1000)로 전송되는 더 높은 값 출력(higher-value output)(801)(예를 들어, GNSS 의사 거리(pseudorange) 또는 GNSS 신호로부터의 위치 고정)을 도출하기 위해 상관 결과(312)의 추가적인 사후 프로세싱을 수행한다.
도 14b는 원격 장치(1000) 및 원격 프로세싱 시스템(2000)을 포함하는 시스템의 다른 예를 도시한다. 원격 장치(1000)는 수신기(200) 및 위상 파라미터 모듈(360)을 포함한다. 위상 파라미터 모듈(360)은 파라미터 정보(361)를 원격 프로세싱 시스템(2000)에 제공한다. 이 예에서, 위상 파라미터 모듈(360)은 파라미터 정보(361)로서 수신기 움직임 센서 데이터(이동 신호)를 제공하는 수신기 움직임 센서를 포함하는 수신기 움직임 모듈(360)이다. 원격 장치(1000)는 제어기(800)를 포함하는 원격 프로세싱 시스템(2000)으로부터 물리적으로 떨어져 있다. 원격 장치(1000) 및 원격 프로세싱 시스템(2000)은 통신 링크(들)(1500)를 통해 통신한다. 통신 링크(들)(1500)는, 예를 들어 무선 통신(예를 들어, WiFi, BLE, 셀룰러 전화, 위성 통신), 케이블 통신(예를 들어, 이더넷, 유선 전화, 광섬유 케이블), 구성 요소들 간에 운송될 수 있는 물리적 저장 매체(예를 들어, 솔리드 스테이트 메모리, CD-ROM) 또는 이들의 조합을 포함할 수 있다.
수신기 움직임 센서 데이터는 통신 링크(들)(1500)를 통해 원격 장치(1000)에 의해 원격 프로세싱 시스템(2000)에 파라미터 정보(361)로서 제공된다.
위상 보상 상관기(300)(상관기(310))의 일부는 원격 장치(1000)에 있고 일부(위상 보상 상관 시퀀스 생성기(320))는 원격 프로세싱 시스템(2000)에 있다.
원격 프로세싱 시스템(2000)에서의 위상 보상 상관 시퀀스 생성기(320)는 수신된 파라미터 정보(361)의 프로세싱으로부터 위상 보상 상관 시퀀스 생성기(322)를 생성한다. 위상 보상 상관 시퀀스(322)는 통신 링크(들)(1500)를 통해 원격 프로세싱 시스템(2000)으로부터 원격 장치(100)로 전송된다.
디지털 신호(222)는 통신 링크(들)(1500)를 통해 원격 장치(1000)에 의해 원격 프로세싱 시스템(2000)에 제공되지 않는다. 대신에 그것은 원격 장치(1000)의 상관기(310)에 제공된다. 상관기(310)는 전달된 위상 보상 상관 시퀀스(322)를 사용하여 디지털 신호(222)의 위상 보상 상관을 수행하여 상관 결과(312)를 생성한다.
원격 장치(1000)에서, 위상 보상 상관 시퀀스(322)는 선택적으로 위상 보상 상관 시퀀스 저장 시스템(420)에 의해 재사용을 위해 원격 장치(1000)의 어드레스 가능한 메모리(430)에 저장될 수 있다. 전술한 예의 변형에서, 수신기 움직임 모듈(360)은 파라미터 정보(361)로서 제공되는 측정 또는 추정된 수신기 움직임 값을 도출하기 위해 수신기 움직임 센서 데이터를 프로세스 하도록 구성될 수 있다. 이 프로세스 된 파라미터 정보(361)는 원시(raw) 수신기 움직임 센서 데이터 대신에 원격 프로세싱 시스템(2000)으로 전달될 수 있으며, 원격 프로세싱 시스템(2000)이 수신기 움직임 센서 데이터로부터 수신기 움직임을 계산할 필요가 없다.
전술한 예의 변형에서, 수신기 움직임 모듈(360)은 원격 장치(1000)에 위치되지 않을 수 있지만, 예를 들어 원격 프로세싱 시스템(2000) 또는 다른 곳에 위치될 수 있다. 도 14c는 원격 장치(1000) 및 원격 프로세싱 시스템(2000)을 포함하는 시스템의 다른 예를 도시한다. 이 시스템은 도 14a에 도시된 것과 유사하지만, 상관 결과(312)(및/또는 더 높은 값의 출력(801))는 원격 장치(1000)에 제공되지 않는다. 상관 결과(312)(및/또는 더 높은 값의 출력(801))는 원격 프로세싱 시스템(2000)에서 이용/저장되거나, 추가 사용/프로세싱/저장을 위해 통신 링크(들)(2500)를 통해 원격 제3 자 클라이언트(third-party client)(3000)에 제공된다.
상기 예는 모두 복수의 통신 링크(1500/2000)에 의해 연결된 복수의 원격 장치(1000) 및/또는 복수의 원격 프로세싱 시스템(2000) 및/또는 복수의 원격 제3 자 클라이언트(3000)를 포함하도록 추가로 수정될 수 있음을 이해해야 한다.
앞서 설명되고 예시된 수신기(200) 및 위상 보상 상관기(300)는, 예를 들어 GNSS 시스템, 무선 시스템(예를 들어, OFDM, DVB-T, LTE), 소나 시스템, 레이저 시스템, 지진 시스템 등에 사용될 수 있다.
청구 범위에 나타난 바와 같이 '야기하는 또는 수행하는(causing or performing)'이라는 용어는 수행하지는 않지만 야기하는, 야기하지 않지만 수행하거나 야기하고 수행하는 것을 의미할 수 있다. 하나의 구성이 실행을 발생시키는 경우, 구성이 제거되면 실행이 발생하지 않음을 의미한다. 구성이 실행을 수행하면 해당 구성이 실행을 수행한다.
도면에서 항목들의 상호 연결은 작동 결합을 나타내며, 임의의 수 또는 개재 요소의 조합이 존재할 수 있다(개재 요소를 포함하지 않음).
구조적 특징이 설명된 경우, 그 특징 또는 기능이 명시적으로 또는 암시적으로 설명되는지에 상관없이 구조적 특징의 하나 이상의 기능을 수행하기 위한 수단으로 대체될 수 있다.
여기서 사용된 '하드웨어 모듈'은 최종 제조업체 또는 사용자가 추가할 특정 부품/구성 요소를 제외하는 물리적 유닛 또는 장치를 나타낸다.
위상 보상 상관기(300)는 하드웨어 모듈 일 수 있다. 위상 보상 상관 시퀀스 생성기(320)는 하드웨어 모듈이거나 하드웨어 모듈의 일부일 수 있다. 위상 보상 페이저 생성기(330)는 하드웨어 모듈이거나 하드웨어 모듈의 일부일 수 있다. 상관 코드 생성기(340)는 하드웨어 모듈일 수 있거나 하드웨어 모듈의 일부일 수 있다. 위상 파라미터 모듈(360), 예를 들어 수신기 움직임 모듈(360)은 하드웨어 모듈이거나 하드웨어 모듈의 일부일 수 있다. 상관기(310)는 하드웨어 모듈일 수 있거나 하드웨어 모듈의 일부일 수 있다. 위상 보상 상관 시퀀스 저장 시스템은 하드웨어 모듈이거나 그 일부일 수 있다.
이 문서에서 '포함(comprise)'이라는 용어는 배타적 의미가 아닌 포괄적인 의미로 사용된다. 즉, Y를 포함하는 X에 대한 임의의 언급은 X가 하나의 Y만을 포함하거나 하나 이상의 Y를 포함할 수 있음을 나타낸다. 독점적 의미로 '포함하다'를 사용하려는 경우, "하나만 포함하는 것" 또는 "포함하는(consisting)"을 사용하여 문맥에서 명확해진다.
이 간단한 설명에서, 다양한 예들이 참조되었다. 예와 관련된 특징 또는 기능의 설명은 그러한 특징 또는 기능이 그 예에 존재함을 나타낸다. 텍스트에서 '예' 또는 '예를 들어' 또는 '할 수 있다' 라는 용어의 사용은, 명시적으로 언급되어 있든 없든, 그러한 특징 또는 기능이 예로써 설명되든 아니든, 적어도 기술된 예에 존재함을 나타내며, 그리고 그것들이 일부 또는 모든 다른 예에 존재할 수 있지만 반드시 그런 것은 아니다. 따라서, '예’, '예를 들어' 또는 '일 수 있다'는 예를 들어 특정 경우를 지칭한다. 경우의 속성은 해당 경우의 속성 또는 유형의 속성 또는 유형의 모든 경우가 아닌 일부를 포함하는 유형의 하위 유형의 속성 일 수 있다. 그러므로, 하나의 예를 참조하여 설명되었지만, 다른 예를 참조하여 설명되지 않은 특징은 가능한 다른 예에서 사용될 수 있지만 반드시 다른 예에서 사용될 필요는 없음을 암시적으로 개시한다.
본 발명의 실시 예가 다양한 예를 참조하여 앞 단락에서 설명되었지만, 주어진 실시 예에 대한 수정은 청구된 본 발명의 범위를 벗어나지 않고 이루어질 수 있음을 이해해야 한다.
신호에서 데이터 변조를 제거하는 것(GNSS 용어로 "데이터 삭제(data wipe-off)"라고 함)이 바람직할 수 있는데, 예를 들어 이진 위상 시프트 변조(BPSK) 변조의 경우 각 샘플에 대해 +/- π 위상 시프트를 적용하여 수행된다. 위상 보상이라는 용어는 보상 위상이 +/- π로 제한되지 않는 다중 값 중 하나일 수 있음을 의미한다. 따라서, 위상 보상의 부재(또는 존재)는 데이터 삭제를 방지하지 않는다.
연결된 상관 코드 워드의 상관을 위해 하나 이상의 상관기를 사용하는 것이 바람직할 수 있다. 상관기의 시작 위상은 직전 상관기의 종료 위상에 대응하고 상관기의 종료 위상은 바로 다음 상관기의 시작 위상에 대응하도록 상관기들 사이에서 위상 일관성이 유지되는 것이 중요하다.
전술한 설명에서 설명된 특징은 명시적으로 설명된 조합 이외의 조합으로 사용될 수 있다. 기능들은 특정 특징을 참조하여 설명되었지만, 이러한 기능들은 설명 여부에 관계없이 다른 특징들에 의해 수행될 수 있다.
특징은 특정 실시예를 참조하여 설명되었지만, 이러한 특징은 설명 여부에 관계없이 다른 실시예에도 존재할 수 있다.
상기 명세서에서 특히 중요한 것으로 여겨지는 본 발명의 특징에 주의를 기울이려고 노력하는 동안, 본 출원인은 특정한 강조가 있었는지 여부와 관련하여 상기에 언급되고 /되거나 도면에 도시된 임의의 특허 가능한 특징 또는 특징들의 조합에 대하여 보호를 청구하는 것으로 이해되어야 한다.

Claims (33)

  1. 위치결정, 네비게이션, 트래킹, 주파수 측정 또는 타이밍 시스템에서 수행하는 방법에 있어서,
    제1 기간 동안 적어도 하나의 시스템 파라미터의 제1 및 제2 추산치를 제공하는 단계, 상기 적어도 하나의 시스템 파라미터는 상기 제1 기간 동안 시간에 따른 실제 값 및/또는 실제 진화를 가지고;
    로컬 신호를 제공하는 단계;
    수신기에서, 원격 소스로부터 신호를 수신하는 단계;
    상기 로컬 신호를 상기 수신된 신호와 상관시킴으로써 상관 신호를 제공하는 단계;
    상기 제1 기간 동안 적어도 하나의 시스템 파라미터의 제1 및 제2 추산치에 대응하는 제1 및 제2 진폭 보상 및/또는 위상 보상 상관 신호를 제공하도록, 상기 제1 및 제2 추산치 각각에 기초하여 상기 로컬 신호, 상기 수신된 신호 및 상기 상관 신호 중 적어도 하나의 진폭 및/또는 위상 보상을 제공하는 단계; 및
    상기 제1 및 제2 진폭 보상 및/또는 위상 보상 상관 신호 사이의 비교에 기초하여, 상기 제1 및 제2 추산치 중 어느 것이 상기 제1 기간 동안 적어도 하나의 시스템 파라미터의 실제 값 및/또는 시간에 따른 실제 진화에 더 가까운지를 결정하는 단계
    를 포함하는
    방법.
  2. 제1항에 있어서,
    적어도 하나의 시스템 파라미터의 상기 제1 및 제2 추산치는,
    제1 기간 동안 상기 원격 소스로부터 수신된 신호의 위상 및/또는 진폭 진화의 각각의 제1 및 제2 예측치를 제공하기 위해 사용되고,
    상기 진폭 및/또는 위상 보상은 상기 제1 및 제2 예측치에 기초하여 수행되는
    방법.
  3. 제2항에 있어서,
    상기 진폭 및/또는 위상 보상은,
    제1 및 제2 예측치로부터 도출된 복수의 벡터에 기초하는
    방법.
  4. 제1항 내지 제3항 중 어느 한 항에 있어서,
    상기 제1 기간 동안 상기 수신기의 측정 또는 추정된 이동을 제공하는 단계를 더 포함하고, 및
    상기 진폭 및/또는 위상 보상은 상기 수신기의 측정 또는 추정된 이동에 기초하는
    방법.
  5. 제4항에 있어서,
    상기 제1 및 제2 추산치는,
    상기 수신기의 측정 또는 추정된 이동에 기초하는
    방법.
  6. 제5항에 있어서,
    상기 제1 및 제2 추산치는,
    위치 및/또는 방향 및/또는 이동이 결정될 수 있는 측정을 수행하도록 구성된 적어도 하나의 센서에 의해 제공되는 수신기의 측정된 이동에 기초하는
    방법.
  7. 제6항에 있어서,
    상기 적어도 하나의 센서는 관성 측정 유닛인
    방법.
  8. 제6항 또는 제7항에 있어서,
    상기 적어도 하나의 시스템 파라미터는 상기 적어도 하나의 센서의 바이어스인
    방법.
  9. 제1항 내지 제8항 중 어느 한 항에 있어서,
    상기 적어도 하나의 시스템 파라미터는 상기 제1 기간 동안 상기 수신기의 움직임 및/또는 위치 및/또는 방향의 파라미터인
    방법.
  10. 제9항에 있어서,
    상기 적어도 하나의 시스템 파라미터는,
    수신기 속도, 수신기 위치, 수신기 방향 수신기 헤딩, 수신기 헤딩 오프셋, 상기 수신기의 사용자의 스텝 길이, 및 상기 수신기와 원격 소스 사이의 가시선 벡터 중의
    하나인
    방법.
  11. 제1항 내지 제10항 중 어느 한 항에 있어서,
    상기 적어도 하나의 시스템 파라미터는 상기 수신기 또는 원격 소스의 주파수 기준 에러인
    방법.
  12. 제1항 내지 제11항 중 어느 한 항에 있어서,
    상기 제1 및 제2 추산치 중 어느 것이 상기 적어도 하나의 시스템 파라미터의 실제 값 및/또는 시간에 따른 실제 진화에 더 가까운지를 결정하는 단계는,
    가장 높은 상관을 갖는 상관 신호의 선택을 포함하는
    방법.
  13. 제12항에 있어서,
    상기 선택된 상관 신호는,
    상기 상관의 코히어런트 적분 시간에 반비례하는 주파수 윈도우 폭 내에 놓이도록 제한되는
    방법.
  14. 제13항에 있어서,
    상기 코히어런트 적분 시간은 1초 이상인
    방법.
  15. 제13항 또는 제14항에 있어서,
    상기 제1 및 제2 파라미터 추산치의 차이에 대한 하한은 코히어런트 적분 시간에 반비례하는
    방법.
  16. 제1항 내지 제15항 중 어느 한 항에 있어서,
    상기 시스템 파라미터의 실제 값 및/또는 시간에 따른 실제 진화에 더 가까운지가 결정된 추산치를 메모리에 저장하는 단계
    를 더 포함하는
    방법.
  17. 제1항 내지 제16항 중 어느 한 항에 있어서,
    상기 제1 기간 동안 상기 적어도 하나의 시스템 파라미터의 제3 추산치를 제공하는 단계를 더 포함하고,
    상기 제3 추산치는 상기 제1 및 제2 추산치 중 어느 것이 상기 제1 기간 동안 상기 적어도 하나의 시스템 파라미터의 실제 값 및/또는 시간에 따른 실제 진화에 더 가까운지를 결정하는 것에 기초하는
    방법.
  18. 제1항 내지 제17항 중 어느 한 항에 있어서,
    상기 수신기는 GNSS 수신기이고 상기 원격 소스는 GNSS 위성인
    방법.
  19. 컴퓨터에 의해 실행될 때 컴퓨터로 하여금 이전의 청구항 중 어느 한 항의 방법을 수행하게 하는 명령을 포함하는 컴퓨터 판독 가능 매체.
  20. 위치결정, 네비게이션, 트래킹, 주파수 측정 또는 타이밍 시스템에 있어서,
    로컬 신호를 제공하도록 구성된 로컬 신호 생성기;
    원격 소스로부터 신호를 수신하도록 구성된 수신기;
    상기 로컬 신호를 상기 수신된 신호와 상관시킴으로써 상관 신호를 제공하도록 구성된 상관 유닛; 및
    상기 제1 기간 동안 적어도 하나의 시스템 파라미터의 제1 및 제2 추산치에 대응하는 제1 및 제2 진폭 보상 및/또는 위상 보상 상관 신호를 제공하도록, 상기 제1 기간 동안 적어도 하나의 시스템 파라미터의 제1 및 제2 추산치에 기초하여 상기 로컬 신호, 상기 수신된 신호 및 상기 상관 신호 중 적어도 하나의 진폭 및/또는 위상 보상을 제공하는 단계, 상기 적어도 하나의 시스템 파라미터는 상기 제1 기간 동안 시간에 따른 실제 값 및/또는 실제 진화를 가지며; 및 상기 제1 및 제2 진폭 보상 및/또는 위상 보상 상관 신호 사이의 비교에 기초하여, 상기 제1 및 제2 추산치 중 어느 것이 상기 제1 기간 동안 적어도 하나의 시스템 파라미터의 실제 값 및/또는 시간에 따른 실제 진화에 더 가까운지를 결정하는 단계를 수행하도록 구성된 프로세서
    를 포함하는
    장치.
  21. 제20항에 있어서,
    상기 프로세서는,
    적어도 하나의 시스템 파라미터의 각각의 제1 및 제2 추산치에 기초하여 제1 기간 동안 원격 소스로부터 수신된 신호의 위상 및/또는 진폭 진화의 제1 및 제2 예측치를 제공하도록 더 구성되고; 및
    상기 진폭 및/또는 위상 보상은 상기 제1 및 제2 예측치에 기초하여 수행되는
    장치.
  22. 제20항 또는 제21항에 있어서,
    상기 진폭 및/또는 위상 보상은,
    상기 제1 및 제2 예측치로부터 도출된 복수의 벡터에 기초하는
    장치.
  23. 제20항 내지 제22항 중 어느 한 항에 있어서,
    상기 제1 기간 동안 상기 수신기의 측정 또는 추정된 이동을 제공하도록 구성된 움직임 모듈을 더 포함하고, 및
    상기 진폭 및/또는 위상 보상은 상기 수신기의 측정 또는 추정된 이동에 기초하는
    장치.
  24. 제23항에 있어서,
    상기 제1 및 제2 추산치는 수신기의 측정 또는 추정된 이동에 기초하는
    장치.
  25. 제23항 또는 제24항에 있어서,
    상기 움직임 모듈은 위치 및/또는 방향 및/또는 이동이 결정될 수 있는 측정을 하도록 구성된 적어도 하나의 센서
    를 포함하는
    장치.
  26. 제25항에 있어서,
    상기 적어도 하나의 센서는 관성 측정 유닛인
    장치.
  27. 제25항 또는 제26항에 있어서,
    상기 적어도 하나의 시스템 파라미터는 상기 적어도 하나의 센서의 바이어스인
    장치.
  28. 제20항 내지 제27항 중 어느 한 항에 있어서,
    상기 적어도 하나의 시스템 파라미터는 상기 제1 기간 동안 상기 수신기의 움직임 및/또는 위치 및/또는 방향의 파라미터인
    장치.
  29. 제28항에 있어서,
    상기 적어도 하나의 시스템 파라미터는,
    수신기 속도, 수신기 위치, 수신기 방향 수신기 헤딩, 수신기 헤딩 오프셋, 상기 수신기의 사용자의 스텝 길이, 및 상기 수신기와 원격 소스 사이의 가시선 벡터 중의
    하나인
    장치.
  30. 제20항 내지 제29항 중 어느 한 항에 있어서,
    상기 적어도 하나의 시스템 파라미터는 상기 수신기 또는 원격 소스의 주파수 기준 에러인
    방법.
  31. 제20항 내지 제30항 중 어느 한 항에 있어서,
    상기 수신기는 GNSS 수신기이고 상기 원격 소스는 GNSS 위성인
    장치.
  32. 제20항 내지 제31항 중 어느 한 항에 있어서,
    상기 시스템 파라미터의 시간에 따른 실제 값 및/또는 실제 진화에 근접한 것으로 결정된 추산치를 저장하도록 구성된 메모리
    를 더 포함하는
    장치.
  33. 제20항 내지 제32항 중 어느 한 항에 있어서,
    상기 프로세서는,
    상기 제1 기간 동안 상기 적어도 하나의 시스템 파라미터의 제3 추산치에 기초하여 로컬 신호, 수신된 신호 및 상관 신호 중 적어도 하나의 진폭 및/또는 위상 보상을 제공하도록 더 적용되고,
    상기 제3 추산치는 상기 제1 및 제2 추산치 중 어느 것이 상기 제1 기간 동안 상기 적어도 하나의 시스템 파라미터의 실제 값 및/또는 시간에 따른 실제 진화에 더 가까운지를 결정하는 것에 기초하는
    장치.

KR1020207007672A 2017-09-26 2018-09-25 시스템 파라미터 캘리브레이션을 위한 방법 및 시스템 Active KR102712908B1 (ko)

Applications Claiming Priority (3)

Application Number Priority Date Filing Date Title
GB1715573.0A GB2566748B (en) 2017-09-26 2017-09-26 A method and system for calibrating a system parameter
GB1715573.0 2017-09-26
PCT/GB2018/052716 WO2019063983A1 (en) 2017-09-26 2018-09-25 METHOD AND SYSTEM FOR CALIBRATING A SYSTEM PARAMETER

Publications (2)

Publication Number Publication Date
KR20200060368A true KR20200060368A (ko) 2020-05-29
KR102712908B1 KR102712908B1 (ko) 2024-10-04

Family

ID=60244314

Family Applications (1)

Application Number Title Priority Date Filing Date
KR1020207007672A Active KR102712908B1 (ko) 2017-09-26 2018-09-25 시스템 파라미터 캘리브레이션을 위한 방법 및 시스템

Country Status (6)

Country Link
US (2) US11982753B2 (ko)
EP (2) EP3676638B1 (ko)
KR (1) KR102712908B1 (ko)
CN (1) CN111149018B (ko)
GB (1) GB2566748B (ko)
WO (1) WO2019063983A1 (ko)

Families Citing this family (17)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
US10935651B2 (en) * 2017-12-15 2021-03-02 Google Llc Radar angular ambiguity resolution
WO2019195327A1 (en) 2018-04-05 2019-10-10 Google Llc Smart-device-based radar system performing angular estimation using machine learning
GB2593459B (en) 2020-03-20 2024-04-10 Focal Point Positioning Ltd A method, system and computer program product for performing correlation in a positioning system
CN113792371B (zh) * 2021-09-27 2024-01-26 江西科技学院 基于锁相值的轨道异常匹配的诊断方法
GB2612114B (en) 2021-10-22 2024-11-20 Focal Point Positioning Ltd Positioning system and method
GB2620145B (en) 2022-06-28 2025-06-11 Focal Point Positioning Ltd Wireless communication systems and methods
WO2024002532A1 (en) * 2022-06-30 2024-01-04 Focal Point Positioning Limited Method and apparatus for locating emitters in a cellular network
CN115173923B (zh) * 2022-07-04 2023-07-04 重庆邮电大学 一种低轨卫星网络能效感知路由优化方法和系统
GB2620426B (en) 2022-07-07 2024-12-25 Focal Point Positioning Ltd Method and apparatus for processing radio signals
EP4555341A1 (en) * 2022-07-15 2025-05-21 Focal Point Positioning Limited Method and apparatus that uses a transmission from a single transmitter for receiver positioning
TW202415036A (zh) 2022-08-03 2024-04-01 英商焦點定位有限公司 用於確定頻率源之頻率相關參數的方法及裝置
US20240045077A1 (en) * 2022-08-03 2024-02-08 Fecal Point Positioning Limited Method and apparatus for determining a frequency related parameter of a frequency source
GB2626378A (en) 2023-01-23 2024-07-24 Focal Point Positioning Ltd Wireless communications systems
EP4754563A1 (en) 2023-08-03 2026-06-10 Focal Point Positioning Ltd. Method performed in a radio system
WO2025027262A1 (en) 2023-08-03 2025-02-06 Focal Point Positioning Ltd. Method performed in a radio system
WO2025074115A1 (en) * 2023-10-05 2025-04-10 Focal Point Positioning Limited Method, apparatus and system for performing signal acquisition in a radio signal receiver
WO2026120267A1 (en) * 2024-12-02 2026-06-11 Focal Point Positioning Limited Method and apparatus for initializing a radio signal receiver

Citations (4)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
US20050116859A1 (en) * 2003-04-23 2005-06-02 Miller Steven R. Method and system for synchronizing multiple tracking devices for a geo-location system
US20060074558A1 (en) * 2003-11-26 2006-04-06 Williamson Walton R Fault-tolerant system, apparatus and method
US20110169689A1 (en) * 2005-11-23 2011-07-14 The Boeing Company Ultra-tightly coupled gps and inertial navigation system for agile platforms
WO2015015422A1 (en) * 2013-07-29 2015-02-05 Selex Es S.P.A. Electronic receiver with open-loop correlators for mitigating the multipath interference, and method for estimating an alignment error

Family Cites Families (104)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPS5762702A (en) 1980-10-03 1982-04-15 Hitachi Ltd Automatic train control device
US4580224A (en) 1983-08-10 1986-04-01 E. W. Bliss Company, Inc. Method and system for generating an eccentricity compensation signal for gauge control of position control of a rolling mill
US4578678A (en) * 1983-11-14 1986-03-25 The United States Of America As Represented By The United States National Aeronautics And Space Administration High dynamic global positioning system receiver
JPH0656411B2 (ja) * 1984-12-27 1994-07-27 ソニー株式会社 スペクトラム拡散信号受信装置
US5079553A (en) 1989-10-13 1992-01-07 Cincinnati Microwave, Inc. Long range police radar warning receiver
DE4026740A1 (de) * 1990-08-24 1992-02-27 Wild Heerbrugg Ag Verfahren zur praezisen lagebestimmung
US5630208A (en) 1994-07-19 1997-05-13 Trimble Navigation Limited Adaptive multipath equalization
US6393046B1 (en) 1996-04-25 2002-05-21 Sirf Technology, Inc. Spread spectrum receiver with multi-bit correlator
US5893044A (en) 1997-01-21 1999-04-06 Motorola Inc. Real time clock apparatus for fast acquisition or GPS signals
US6140568A (en) * 1997-11-06 2000-10-31 Innovative Music Systems, Inc. System and method for automatically detecting a set of fundamental frequencies simultaneously present in an audio signal
DE69942269D1 (de) 1999-02-08 2010-06-02 Ses Astra Sa Verfahren und Vorrichtung zur Entfernungsmessung für Satelliten
US6300899B1 (en) 1999-02-19 2001-10-09 Thomas M. King Fixed site data-aided GPS signal acquisition method and system
US6556688B1 (en) 1999-03-15 2003-04-29 Seiko Epson Corporation Watermarking with random zero-mean patches for printer tracking
US6577271B1 (en) * 1999-03-30 2003-06-10 Sirf Technology, Inc Signal detector employing coherent integration
GB9912724D0 (en) 1999-06-01 1999-08-04 Cambridge Positioning Sys Ltd Radio positioning system
US6931055B1 (en) * 2000-04-18 2005-08-16 Sirf Technology, Inc. Signal detector employing a doppler phase correction system
US6952440B1 (en) * 2000-04-18 2005-10-04 Sirf Technology, Inc. Signal detector employing a Doppler phase correction system
US6850557B1 (en) * 2000-04-18 2005-02-01 Sirf Technology, Inc. Signal detector and method employing a coherent accumulation system to correlate non-uniform and disjoint sample segments
US6922546B1 (en) 2000-05-03 2005-07-26 Lucent Technologies Inc. GPS signal acquisition based on frequency-domain and time-domain processing
US7929928B2 (en) 2000-05-18 2011-04-19 Sirf Technology Inc. Frequency phase correction system
JP4433438B2 (ja) 2000-07-24 2010-03-17 日本ビクター株式会社 情報再生装置および位相同期制御装置
US6639541B1 (en) 2000-08-29 2003-10-28 The United States Of America As Represented By The Secretary Of The Navy Device and method for detecting, measuring, and reporting low-level interference at a receiver
JP2004509358A (ja) 2000-09-18 2004-03-25 スカイビッツ,インコーポレイテッド Gps受信機におけるコード位相ならびにキャリア周波数の高速捕捉システム並びに方法
US6718174B2 (en) * 2000-10-27 2004-04-06 Qualcomm Incorporated Method and apparatus for estimating velocity of a terminal in a wireless communication system
US6577952B2 (en) * 2001-01-08 2003-06-10 Motorola, Inc. Position and heading error-correction method and apparatus for vehicle navigation systems
US20030164200A1 (en) 2001-03-16 2003-09-04 American Controls, Inc. Assembly line fluid filling system and method
US6917654B1 (en) 2001-04-23 2005-07-12 Sprint Communications Company L.P. Increased digital bandwidth carried on an analog signal cycle using a data structure
US20020158796A1 (en) * 2001-04-25 2002-10-31 Ian Humphrey Integrated GPS and IGS system and method
US7030814B2 (en) 2001-09-07 2006-04-18 Sirf Technology, Inc. System and method to estimate the location of a receiver in a multi-path environment
KR100591700B1 (ko) * 2001-10-06 2006-07-03 엘지노텔 주식회사 배열 안테나 시스템에서 신호 경로 탐색 방법 및 이를위한 장치
US6760388B2 (en) * 2001-12-07 2004-07-06 Qualcomm Incorporated Time-domain transmit and receive processing with channel eigen-mode decomposition for MIMO systems
US6661371B2 (en) 2002-04-30 2003-12-09 Motorola, Inc. Oscillator frequency correction in GPS signal acquisition
US6793390B2 (en) * 2002-10-10 2004-09-21 Eastman Kodak Company Method for automatic arrangement determination of partial radiation images for reconstructing a stitched full image
US7193559B2 (en) * 2003-01-21 2007-03-20 Novatel, Inc. Inertial GPS navigation system with modified kalman filter
US7161977B1 (en) * 2003-01-28 2007-01-09 Trimble Navigation Limited Receiver having a ratio-based signal acquisition method
US20050114023A1 (en) 2003-11-26 2005-05-26 Williamson Walton R. Fault-tolerant system, apparatus and method
US7688468B2 (en) * 2004-07-12 2010-03-30 Canon Kabushiki Kaisha Method of illuminant adaptation
US7453956B2 (en) * 2004-08-16 2008-11-18 Sony Ericsson Mobile Communications Ab Apparatus, methods and computer program products for signal acquisition using common demodulation templates
US7012563B1 (en) * 2004-09-10 2006-03-14 Motorola, Inc. Method and system for frequency drift prediction
US8013789B2 (en) 2004-10-06 2011-09-06 Ohio University Systems and methods for acquisition and tracking of low CNR GPS signals
US7440493B2 (en) 2004-12-29 2008-10-21 Nokia Corporation Multi-path detection method for CDMA receivers
US7453961B1 (en) 2005-01-11 2008-11-18 Itt Manufacturing Enterprises, Inc. Methods and apparatus for detection of signal timing
FR2892202B1 (fr) 2005-10-14 2007-11-30 Thales Sa Recepteur gnss a precision amelioree utilisant deux porteuses de signal
CN101313501B (zh) * 2005-12-09 2013-03-20 桥扬科技有限公司 多载波通信系统中的频率校正方法、移动设备和基站
JP4274173B2 (ja) * 2005-12-15 2009-06-03 セイコーエプソン株式会社 測位装置、測位方法及びプログラム
US7570206B2 (en) * 2006-03-23 2009-08-04 Seiko Epson Corporation Positioning device, positioning control method, positioning control program, and computer-readable recording medium having positioning control program recorded thereon
US20160033649A1 (en) 2006-04-28 2016-02-04 Telecommunication Systems, Inc. Geolocation and frequency synchronization of earth-based satellite uplinks
US9658341B2 (en) 2006-04-28 2017-05-23 Telecommunication Systems, Inc. GNSS long-code acquisition, ambiguity resolution, and signal validation
US7397422B2 (en) 2006-09-19 2008-07-08 The Boeing Company Method and system for attitude determination of a platform using global navigation satellite system and a steered antenna
JP4905054B2 (ja) * 2006-10-24 2012-03-28 トヨタ自動車株式会社 移動体用衛星電波受信機
US7668629B2 (en) 2006-12-05 2010-02-23 The Boeing Company Ultra-tightly coupled global navigation satellite system space borne receiver system
US7907679B2 (en) * 2007-01-12 2011-03-15 General Dynamics C4 Systems, Inc. Methods and systems for acquiring signals using coherent match filtering
WO2008092008A2 (en) 2007-01-24 2008-07-31 Ohio University Method and apparatus for using multipath signal in gps architecture
US7830951B2 (en) 2007-03-30 2010-11-09 Sirf Technology Holdings, Inc. Efficient and flexible numerical controlled oscillators for navigational receivers
US8270457B2 (en) * 2007-06-27 2012-09-18 Qualcomm Atheros, Inc. High sensitivity GPS receiver
CN100498373C (zh) * 2007-08-27 2009-06-10 北京航空航天大学 一种sar运动补偿用sins/gps组合导航自适应降维滤波方法
EP2288930B1 (en) 2008-02-28 2013-12-11 Magellan Systems Japan, Inc. Method and apparatus for acquisition, tracking, and sub-microsecond time transfer using weak gps/gnss signals
US8406280B2 (en) 2008-03-18 2013-03-26 Argon St, Inc. System and method for mitigating severe multipath interference for geolocation and navigation
JP5051011B2 (ja) * 2008-06-12 2012-10-17 セイコーエプソン株式会社 サーチ周波数補正方法、測位方法、プログラム及び受信装置
US8442095B2 (en) * 2008-06-14 2013-05-14 Qualcomm Incorporated Multiple correlation processing in code space search
FR2936669B1 (fr) * 2008-09-26 2011-11-25 Thales Sa Procede pour optimiser une acquisition d'un signal a spectre etale provenant d'un satellite par un recepteur mobile
US8525727B2 (en) * 2009-12-29 2013-09-03 Texas Instruments Incorporated Position and velocity uncertainty metrics in GNSS receivers
US8447517B2 (en) * 2008-11-06 2013-05-21 Texas Instruments Incorporated Tightly-coupled GNSS/IMU integration filter having speed scale-factor and heading bias calibration
US20100117884A1 (en) 2008-11-11 2010-05-13 Qualcomm Incorporated Method for performing consistency checks for multiple signals received from a transmitter
US8238490B2 (en) * 2009-02-25 2012-08-07 Mediatek Inc. Method and circuit for determining a Doppler shift of a signal
US8843181B2 (en) 2009-05-27 2014-09-23 Qualcomm Incorporated Sensor uses in communication systems
US8044857B2 (en) 2009-08-26 2011-10-25 Raytheon Company System and method for correcting global navigation satellite system pseudorange measurements in receivers having controlled reception pattern antennas
US8089402B2 (en) 2009-08-26 2012-01-03 Raytheon Company System and method for correcting global navigation satellite system carrier phase measurements in receivers having controlled reception pattern antennas
CN101692163B (zh) * 2009-09-24 2011-01-05 中国计量科学研究院 一种频率标准远程校准方法及其系统
CN102129068B (zh) * 2009-12-08 2013-05-29 中国科学院声学研究所 一种对合成孔径声纳系统相位误差估计的测试系统及方法
US8154445B2 (en) 2010-03-30 2012-04-10 Raytheon Company System and method for frequency domain correction of global navigation satellite system pseudorance measurements in receivers having controlled reception pattern antennas
JP2011220793A (ja) * 2010-04-08 2011-11-04 Seiko Epson Corp 位置算出方法及び位置算出装置
FR2962812B1 (fr) 2010-07-19 2012-10-12 Thales Sa Dispositif d'antenne a ouverture synthetique de reception de signaux d'un systeme comprenant une porteuse et des moyens de determination de sa trajectoire
FR2962811B1 (fr) * 2010-07-19 2013-09-27 Thales Sa Dispositif d'antenne a ouverture synthetique d'emission de signaux d'un systeme de navigation par satellites comprenant une porteuse et des moyens de determination de sa trajectoire
KR101268291B1 (ko) * 2010-09-03 2013-05-28 한국과학기술원 동료 지원을 통한 초고속 gnss 초기 위치 획득 장치, 방법 및 그 기록매체
DE102010041999A1 (de) * 2010-10-05 2012-04-05 Robert Bosch Gmbh Verfahren und Vorrichtung zum Korrigieren einer Sensorgröße eines Sensors und zum Betreiben einer Regelung für ein Stellglied
US8837525B2 (en) * 2011-03-21 2014-09-16 Xiao-an Wang Carrier-phase difference detection and tracking in multipoint broadcast channels
JP6123974B2 (ja) * 2011-04-15 2017-05-10 パナソニックIpマネジメント株式会社 レーダ装置
US8891668B2 (en) * 2011-06-30 2014-11-18 Intel IP Corporation System and method for estimating and correcting phase shift in a wireless communication device
CN102413082B (zh) * 2011-07-29 2014-08-27 西安空间无线电技术研究所 一种星载dbf发射通道幅相误差校准方法及校准系统
CN102393201B (zh) * 2011-08-02 2013-05-15 北京航空航天大学 航空遥感用位置和姿态测量系统(pos)动态杆臂补偿方法
US9031585B2 (en) 2011-11-29 2015-05-12 Trimble Navigation Limited Integrating position information into a handheld tool
WO2013088529A1 (ja) 2011-12-14 2013-06-20 古野電気株式会社 Gnss信号処理方法、測位方法、gnss信号処理プログラム、測位プログラム、gnss信号処理装置、測位装置、および、移動端末
WO2013140911A1 (ja) * 2012-03-22 2013-09-26 古野電気株式会社 信号サーチ方法、信号サーチプログラム、信号サーチ装置、gnss信号受信装置、および情報機器端末
CN102749633B (zh) * 2012-06-29 2013-11-27 北京航空航天大学 一种卫星导航接收机的动态定位解算方法
US9341719B2 (en) 2012-09-07 2016-05-17 Qualcomm Technologies International, Ltd. Psuedo maximum likelihood tracking for global navigation satellite systems
US9320003B2 (en) * 2013-11-27 2016-04-19 Cisco Technology, Inc. Detecting a narrow band ranging signal in an OFDM frame
US10466337B2 (en) 2013-12-10 2019-11-05 Intel IP Corporation Techniques for wireless time-of-flight calculation complexity reduction
DE102014208899A1 (de) * 2014-05-12 2015-11-12 Robert Bosch Gmbh Verfahren zur Kalibrierung eines MIMO-Radarsensors für Kraftfahrzeuge
US10091754B2 (en) 2014-05-21 2018-10-02 Apple Inc. Correcting interference of non-line-of-sight signals
GB2530842B (en) * 2014-07-09 2018-10-03 Deere & Co Determining location of a receiver with a multi-subcarrier signal
JP6783751B2 (ja) * 2014-09-08 2020-11-11 インベンセンス・インコーポレーテッド 地図情報支援の質を高められたポータブルナビゲーションを使用する方法および装置
CN104375129B (zh) * 2014-10-17 2016-08-24 西安电子工程研究所 一种分布式阵列相参合成雷达发射相参参数校准方法
CN104297738B (zh) * 2014-11-13 2017-09-29 中国科学院电子学研究所 多通道接收机同步校准装置及同步校准与误差补偿方法
CN104502926B (zh) * 2014-12-17 2017-10-24 武汉大学 一种基于精密机械臂的室外gnss接收机绝对天线相位中心校正方法
FR3038390B1 (fr) 2015-07-03 2019-09-20 Thales Procede de localisation d'une source de brouillage de signaux d'un systeme de navigation par satellites et systeme associe
US10018474B2 (en) * 2015-12-21 2018-07-10 Invensense, Inc. Method and system for using offline map information aided enhanced portable navigation
EP3217554B1 (en) * 2016-03-11 2019-10-02 Intel IP Corporation Apparatuses and methods for compensating phase fluctuations
US10321430B2 (en) 2016-03-24 2019-06-11 Focal Point Positioning Ltd. Method, apparatus, computer program, chip set, or data structure for correlating a digital signal and a correlation code
US11808865B2 (en) 2016-03-24 2023-11-07 Focal Point Positioning Limited Method and system for calibrating a system parameter
US9780829B1 (en) 2016-03-24 2017-10-03 Focal Point Positioning Ltd. Method, apparatus, computer program, chip set, or data structure for correlating a digital signal and a correlation code
GB2548620B (en) * 2016-03-24 2020-01-01 Focal Point Positioning Ltd A method, apparatus, computer program, chip set, or data structure for correlating a digital signal and a correlation code
US10257776B2 (en) * 2016-09-14 2019-04-09 Indian Institute Of Technology, Hyderabad Method of performing cell search by user equipment (UE)
EP3602129B1 (en) * 2017-03-31 2021-03-17 u-blox AG Global navigation satellite system (gnss) signal tracking

Patent Citations (4)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
US20050116859A1 (en) * 2003-04-23 2005-06-02 Miller Steven R. Method and system for synchronizing multiple tracking devices for a geo-location system
US20060074558A1 (en) * 2003-11-26 2006-04-06 Williamson Walton R Fault-tolerant system, apparatus and method
US20110169689A1 (en) * 2005-11-23 2011-07-14 The Boeing Company Ultra-tightly coupled gps and inertial navigation system for agile platforms
WO2015015422A1 (en) * 2013-07-29 2015-02-05 Selex Es S.P.A. Electronic receiver with open-loop correlators for mitigating the multipath interference, and method for estimating an alignment error

Also Published As

Publication number Publication date
EP4718121A3 (en) 2026-06-03
US20220283322A1 (en) 2022-09-08
GB2566748A (en) 2019-03-27
US11982753B2 (en) 2024-05-14
EP3676638C0 (en) 2026-02-18
EP3676638B1 (en) 2026-02-18
CN111149018A (zh) 2020-05-12
CN111149018B (zh) 2023-09-15
KR102712908B1 (ko) 2024-10-04
WO2019063983A1 (en) 2019-04-04
GB2566748B (en) 2022-08-17
GB201715573D0 (en) 2017-11-08
EP4718121A2 (en) 2026-04-01
US20250258303A1 (en) 2025-08-14
EP3676638A1 (en) 2020-07-08

Similar Documents

Publication Publication Date Title
US12270920B2 (en) Method and system for calibrating a system parameter
US11982753B2 (en) Method and system for calibrating a system parameter
KR102572948B1 (ko) 로컬 오실레이터를 사용하여 생성된 로컬 신호의 주파수 또는 위상을 정정하는 방법 및 시스템
US12429602B2 (en) System for determining a physical metric such as position
US10321430B2 (en) Method, apparatus, computer program, chip set, or data structure for correlating a digital signal and a correlation code
US11137500B2 (en) Method, apparatus, computer program, chip set, or data structure for correlating a digital signal and a correlation code
KR102326290B1 (ko) 디지털 신호 및 상관 코드를 상관시키기 위한 방법, 장치, 컴퓨터 프로그램, 칩 셋, 또는 데이터 구조

Legal Events

Date Code Title Description
PA0105 International application

Patent event date: 20200316

Patent event code: PA01051R01D

Comment text: International Patent Application

PG1501 Laying open of application
A201 Request for examination
PA0201 Request for examination

Patent event code: PA02012R01D

Patent event date: 20210623

Comment text: Request for Examination of Application

E902 Notification of reason for refusal
PE0902 Notice of grounds for rejection

Comment text: Notification of reason for refusal

Patent event date: 20231228

Patent event code: PE09021S01D

PE0701 Decision of registration

Patent event code: PE07011S01D

Comment text: Decision to Grant Registration

Patent event date: 20240701

GRNT Written decision to grant
PR0701 Registration of establishment

Comment text: Registration of Establishment

Patent event date: 20240927

Patent event code: PR07011E01D

PR1002 Payment of registration fee

Payment date: 20240930

End annual number: 3

Start annual number: 1

PG1601 Publication of registration