KR20230077018A - 상완 관절과 손목 관절의 재활을 포함하는 상지 재활 로봇 - Google Patents
상완 관절과 손목 관절의 재활을 포함하는 상지 재활 로봇 Download PDFInfo
- Publication number
- KR20230077018A KR20230077018A KR1020210163493A KR20210163493A KR20230077018A KR 20230077018 A KR20230077018 A KR 20230077018A KR 1020210163493 A KR1020210163493 A KR 1020210163493A KR 20210163493 A KR20210163493 A KR 20210163493A KR 20230077018 A KR20230077018 A KR 20230077018A
- Authority
- KR
- South Korea
- Prior art keywords
- wrist
- unit
- rehabilitation
- rehabilitation robot
- elbow
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Ceased
Links
Images



Classifications
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61H—PHYSICAL THERAPY APPARATUS, e.g. DEVICES FOR LOCATING OR STIMULATING REFLEX POINTS IN THE BODY; ARTIFICIAL RESPIRATION; MASSAGE; BATHING DEVICES FOR SPECIAL THERAPEUTIC OR HYGIENIC PURPOSES OR SPECIFIC PARTS OF THE BODY
- A61H1/00—Apparatus for passive exercising; Vibrating apparatus; Chiropractic devices, e.g. body impacting devices, external devices for briefly extending or aligning unbroken bones
- A61H1/02—Stretching or bending or torsioning apparatus for exercising
- A61H1/0274—Stretching or bending or torsioning apparatus for exercising for the upper limbs
- A61H1/0277—Elbow
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61H—PHYSICAL THERAPY APPARATUS, e.g. DEVICES FOR LOCATING OR STIMULATING REFLEX POINTS IN THE BODY; ARTIFICIAL RESPIRATION; MASSAGE; BATHING DEVICES FOR SPECIAL THERAPEUTIC OR HYGIENIC PURPOSES OR SPECIFIC PARTS OF THE BODY
- A61H1/00—Apparatus for passive exercising; Vibrating apparatus; Chiropractic devices, e.g. body impacting devices, external devices for briefly extending or aligning unbroken bones
- A61H1/02—Stretching or bending or torsioning apparatus for exercising
- A61H1/0274—Stretching or bending or torsioning apparatus for exercising for the upper limbs
- A61H1/0285—Hand
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J11/00—Manipulators not otherwise provided for
- B25J11/008—Manipulators for service tasks
-
- G—PHYSICS
- G16—INFORMATION AND COMMUNICATION TECHNOLOGY [ICT] SPECIALLY ADAPTED FOR SPECIFIC APPLICATION FIELDS
- G16H—HEALTHCARE INFORMATICS, i.e. INFORMATION AND COMMUNICATION TECHNOLOGY [ICT] SPECIALLY ADAPTED FOR THE HANDLING OR PROCESSING OF MEDICAL OR HEALTHCARE DATA
- G16H20/00—ICT specially adapted for therapies or health-improving plans, e.g. for handling prescriptions, for steering therapy or for monitoring patient compliance
- G16H20/30—ICT specially adapted for therapies or health-improving plans, e.g. for handling prescriptions, for steering therapy or for monitoring patient compliance relating to physical therapies or activities, e.g. physiotherapy, acupressure or exercising
-
- G—PHYSICS
- G16—INFORMATION AND COMMUNICATION TECHNOLOGY [ICT] SPECIALLY ADAPTED FOR SPECIFIC APPLICATION FIELDS
- G16H—HEALTHCARE INFORMATICS, i.e. INFORMATION AND COMMUNICATION TECHNOLOGY [ICT] SPECIALLY ADAPTED FOR THE HANDLING OR PROCESSING OF MEDICAL OR HEALTHCARE DATA
- G16H40/00—ICT specially adapted for the management or administration of healthcare resources or facilities; ICT specially adapted for the management or operation of medical equipment or devices
- G16H40/60—ICT specially adapted for the management or administration of healthcare resources or facilities; ICT specially adapted for the management or operation of medical equipment or devices for the operation of medical equipment or devices
- G16H40/67—ICT specially adapted for the management or administration of healthcare resources or facilities; ICT specially adapted for the management or operation of medical equipment or devices for the operation of medical equipment or devices for remote operation
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61H—PHYSICAL THERAPY APPARATUS, e.g. DEVICES FOR LOCATING OR STIMULATING REFLEX POINTS IN THE BODY; ARTIFICIAL RESPIRATION; MASSAGE; BATHING DEVICES FOR SPECIAL THERAPEUTIC OR HYGIENIC PURPOSES OR SPECIFIC PARTS OF THE BODY
- A61H1/00—Apparatus for passive exercising; Vibrating apparatus; Chiropractic devices, e.g. body impacting devices, external devices for briefly extending or aligning unbroken bones
- A61H1/02—Stretching or bending or torsioning apparatus for exercising
- A61H2001/0207—Nutating movement of a body part around its articulation
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61H—PHYSICAL THERAPY APPARATUS, e.g. DEVICES FOR LOCATING OR STIMULATING REFLEX POINTS IN THE BODY; ARTIFICIAL RESPIRATION; MASSAGE; BATHING DEVICES FOR SPECIAL THERAPEUTIC OR HYGIENIC PURPOSES OR SPECIFIC PARTS OF THE BODY
- A61H2201/00—Characteristics of apparatus not provided for in the preceding codes
- A61H2201/16—Physical interface with patient
- A61H2201/1602—Physical interface with patient kind of interface, e.g. head rest, knee support or lumbar support
- A61H2201/1635—Hand or arm, e.g. handle
- A61H2201/1638—Holding means therefor
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61H—PHYSICAL THERAPY APPARATUS, e.g. DEVICES FOR LOCATING OR STIMULATING REFLEX POINTS IN THE BODY; ARTIFICIAL RESPIRATION; MASSAGE; BATHING DEVICES FOR SPECIAL THERAPEUTIC OR HYGIENIC PURPOSES OR SPECIFIC PARTS OF THE BODY
- A61H2201/00—Characteristics of apparatus not provided for in the preceding codes
- A61H2201/16—Physical interface with patient
- A61H2201/1657—Movement of interface, i.e. force application means
- A61H2201/1671—Movement of interface, i.e. force application means rotational
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61H—PHYSICAL THERAPY APPARATUS, e.g. DEVICES FOR LOCATING OR STIMULATING REFLEX POINTS IN THE BODY; ARTIFICIAL RESPIRATION; MASSAGE; BATHING DEVICES FOR SPECIAL THERAPEUTIC OR HYGIENIC PURPOSES OR SPECIFIC PARTS OF THE BODY
- A61H2201/00—Characteristics of apparatus not provided for in the preceding codes
- A61H2201/50—Control means thereof
- A61H2201/5007—Control means thereof computer controlled
- A61H2201/501—Control means thereof computer controlled connected to external computer devices or networks
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61H—PHYSICAL THERAPY APPARATUS, e.g. DEVICES FOR LOCATING OR STIMULATING REFLEX POINTS IN THE BODY; ARTIFICIAL RESPIRATION; MASSAGE; BATHING DEVICES FOR SPECIAL THERAPEUTIC OR HYGIENIC PURPOSES OR SPECIFIC PARTS OF THE BODY
- A61H2201/00—Characteristics of apparatus not provided for in the preceding codes
- A61H2201/50—Control means thereof
- A61H2201/5023—Interfaces to the user
- A61H2201/5025—Activation means
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61H—PHYSICAL THERAPY APPARATUS, e.g. DEVICES FOR LOCATING OR STIMULATING REFLEX POINTS IN THE BODY; ARTIFICIAL RESPIRATION; MASSAGE; BATHING DEVICES FOR SPECIAL THERAPEUTIC OR HYGIENIC PURPOSES OR SPECIFIC PARTS OF THE BODY
- A61H2201/00—Characteristics of apparatus not provided for in the preceding codes
- A61H2201/50—Control means thereof
- A61H2201/5058—Sensors or detectors
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61H—PHYSICAL THERAPY APPARATUS, e.g. DEVICES FOR LOCATING OR STIMULATING REFLEX POINTS IN THE BODY; ARTIFICIAL RESPIRATION; MASSAGE; BATHING DEVICES FOR SPECIAL THERAPEUTIC OR HYGIENIC PURPOSES OR SPECIFIC PARTS OF THE BODY
- A61H2201/00—Characteristics of apparatus not provided for in the preceding codes
- A61H2201/50—Control means thereof
- A61H2201/5097—Control means thereof wireless
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61H—PHYSICAL THERAPY APPARATUS, e.g. DEVICES FOR LOCATING OR STIMULATING REFLEX POINTS IN THE BODY; ARTIFICIAL RESPIRATION; MASSAGE; BATHING DEVICES FOR SPECIAL THERAPEUTIC OR HYGIENIC PURPOSES OR SPECIFIC PARTS OF THE BODY
- A61H2205/00—Devices for specific parts of the body
- A61H2205/06—Arms
- A61H2205/065—Hands
Landscapes
- Health & Medical Sciences (AREA)
- Engineering & Computer Science (AREA)
- General Health & Medical Sciences (AREA)
- Epidemiology (AREA)
- Public Health (AREA)
- Physical Education & Sports Medicine (AREA)
- Life Sciences & Earth Sciences (AREA)
- Animal Behavior & Ethology (AREA)
- Veterinary Medicine (AREA)
- Rehabilitation Therapy (AREA)
- Pain & Pain Management (AREA)
- Biomedical Technology (AREA)
- Medical Informatics (AREA)
- Primary Health Care (AREA)
- Biophysics (AREA)
- Mechanical Engineering (AREA)
- Robotics (AREA)
- Business, Economics & Management (AREA)
- General Business, Economics & Management (AREA)
- Rehabilitation Tools (AREA)
Abstract
Description
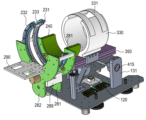
도 3은 본 발명의 일 실시 예에 따른 상지 재활 로봇의 팔꿈치 재활 장치부의 커프 장착 구조를 도시한 것이다.
도 4는 본 발명의 일 실시 예에 따른 상지 재활 로봇의 팔꿈치 재활 장치부의 하부 및 댐퍼 구조를 도시한 것이다.
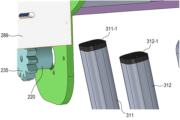
도 5는 본 발명의 일 실시 예에 따른 상지 재활 로봇의 팔꿈치 재활 장치부의 리미트 포스트바의 구조를 도시한 것이다
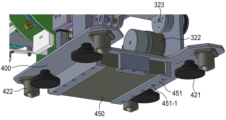
도 6은 본 발명의 일 실시 예에 따른 상지 재활 로봇의 베이스 플레이트의 하부의 무게장착부의 구조를 도시한 것이다.
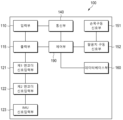
120: IMU 센서
110: 입력부
115: 출력부
121: 제1 엔코더 신호입력부
122: 제2 엔코더 신호입력부
123: IMU 신호입력부
140: 통신부
151: 손목구동 신호부
152: 팔꿈치 구동 신호부
160: 데이터베이스부.
190: 제어부(190),
200: 손목 재활 장치부
220: 제1구동부
231: 제1 손목거치 링부
232: 제2 손목거치 링부
235: 제1 톱니기어체
241: 제1 받침대 홀더
281: 제1수직 가이드판
282: 제2수직 가이드판
290: 손등 거치부
311, 312: 리미트 포스트바
311-1, 312-1: 실리콘 패드
330: 팔꿈치 지지 커프
335: 팔꿈치 잠금부
341: 제2 받침대 홀더
345: 나사조임부
350: 상부 지지 플레이트
360: 댐퍼
400: 베이스 플레이트
411; 좌측 지지프레임
412: 우측 지지프레임
415, 415: 회전축)
450: 무게추
451: 서포트 클램프
Claims (11)
- 상완 관절과 손목 관절의 재활을 포함하는 상지 재활 로봇에 있어서,
상기 상지 재활 로봇은,
상기 상지 재활 로봇의 몸체를 하부에서 지지하여 주며, 평판으로 형성된 하부 베이스 플레이트;
상기 하부 베이스 플레이트의 일측의 양단에 수직으로 형성된 제1 지지프레임 및 제2 지지프레임;
상기 제1지지프레임 및 제2 지지프레임의 상단에 형성된 양측 회전축과 연결되어 상기 회전축을 중심으로 상, 하로 동작되는 회전 브라켓;
상기 회전 브라켓의 상부에 고정되며, 상기 회전 브라켓의 동작에 따라 상, 하로 동작되는 상부 지지 플레이트;
상기 상부 지지 플레이트의 전방에 장착이 되며, 손목 관절의 좌, 우의 회전운동을 위한 손목 재활 장치부; 및
상기 손목 재활 장치부와 일정 간격을 가지며 상기 상부 지지 플레이트의 후방에 장착이 되고 전완 근육 및 팔꿈치 관절의 상, 하 재활운동을 위한 팔꿈치 재활 장치부; 를 포함하는 것을 특징으로 하는 상지 재활 로봇. - 제1항에 있어서,
상기 손목 재활 장치부는,
상기 상부 지지 플레이트의 전방 측에 장착되는 제1 받침대 홀더;
상기 제1받침대 홀더 상부에 장착되며, 상부가 개방된 반원형 형상으로 형성되고, 손목의 상단을 지지하여 주는 손목 지지몸체;
상기 손목 지지 몸체의 앞 측에 장착되며 Y자 형상으로 제1수직벽을 형성한 제1수직 가이드판;
상기 제1 수직 가이드판과 가이드 써포트에 의해 일정 간격으로 장착되며, Y자 형상으로 제2수직벽을 형성한 제2수직 가이드판;
상기 제2수직 가이드판과의 사이 공간에서 상기 제1수직 가이드판의 하부에 장착되는 제1구동부; 및
상기 제1구동부와 연동되어 상기 제1수직 가이드판과 제2수직 가이드판 사이의 개방된 상부 공간에서 좌, 우의 회전운동을 하는 제1 손목거치 링부; 를 포함하는 것을 특징으로 하는 상지 재활 로봇. - 제2항에 있어서,,
상기 제1 손목거치 링부는 반원호형 형상으로 형성되며, 상기 반원호형 원주 외측에 톱니가 형성되고,
상기 제1구동부는 상기 제1구동부 축과 연결되며 하나 이상의 톱니로 연결되는 제1 톱니기어체의 상부에, 상기 반원호형 원주 외측에 톱니와 연결되어 연동되는 것을 특징으로 하는 상지 재활 로봇. - 제2항에 있어서,
상기 재활 로봇은
상기 제1 손목거치 링부와 일정 간격으로 평행하게 설치되는 제2 손목거치 링부를 더 포함하고,
상기 제2 손목거치 링부의 하부 중앙에는 전방 측의 수평의 평판으로 형성되며, 손등을 거치할 수 있는 손등 거치부가 설치되며,
상기 제1 손목거치 링부와 제2 손목거치 링부의 상단 사이에는 손목이 거치된 상태에서 손목을 고정시킬 수 있는 밴드가 장착되는 밴드바가 형성된 것을 특징으로 하는 상지 재활 로봇. - 제2항에 있어서,
상기 팔꿈치 재활 장치부는,
상기 상부 지지 플레이트의 중간 위치에 장착되는 제2 받침대 홀더;
상기 제2받침대 홀더 상부에 장착되며, 원통관 형상으로 형성되되, 상단으로 팔을 진입할 수 있도록 일정 간격으로 개방된 이격부를 가지는 팔꿈치 지지 커프; 및, 상기 팔꿈치 지지 커프의 이격부를 원호형의 커버로 개, 폐하여 주는 팔꿈치 잠금부; 를 포함하는 것을 특징으로 하는 상지 재활 로봇. - 제5항에 있어서,
상기 상부 지지 플레이트의 양측 옆면은 복수의 요홈이 길이 방향으로 형성된 피카티니 레일 형상으로 형성되며, 상기 제2받침대 홀더의 내측 면에는 상기 상부 지지 플레이트의 양측 옆면의 복수의 요홈과 반대 형상의 요홈이 형성되어 상기 제2받침대 홀더는 상기 상부 지지 플레이트의 길이 방향으로 미끄럼 이동이 가능한 것을 특징으로 하는 상지 재활 로봇.. - 제5항에 있어서,
상기 제1 지지프레임에는 내측면 하부에 제2구동부가 장착되며, 제2구동부가 장착되며, 상기 제2구동부의 축에는 제2롤러구동체가 연결되며, 상기 제2롤러구동체는 상기 제1 지지프레임의 회전축과 연결된 제2-1 롤러구동체와 회전이 마찰에 의해 연동되도록 설치되는 것을 특징으로 하는 상지 제활 로봇. - 제 5항에 있어서,
상기 상부 지지 플레이트와 하부 베이스 플레이트 사이에는 수직에서 일정 각도의 경사각으로 형성된 댐퍼로 연결되며,
상기 하부 베이스 플레이트의 전방 일측에는 상기 상부 지지 플레이트의 하부 측 이동을 제한하고, 거치할 수 있는 일정 높이를 가진 리미트 포스트바가 형성된 것을 특징으로 하는 상지 재활 로봇. - 제5항에 있어서,
상기 하부 베이스 플레이트의 하부에는 무게추를 장착하기 위한 하부 공간의 주변에 L 형의 복수의 서포트 클램프가 형성된 것을 특징으로 하는 상지 재활 로봇. - 제5항에 있어서,
상기 제1구동부의 축에는 제1 엔코더 센서가 장착이 되고, 상기 제2구동부의 축에는 제2엔코더 센서가 장착이 되며,
상기 하부 베이스 플레이트의 상부에는 위치 및 이동 속도를 측정할 수 있는 IMU 센서 및 상기 상지 재활 로봇을 제어하는 제어 모듈이 장착된 것을 특징으로 하며,
상기 제어 모듈은,
사용자에 의해 제어조건이 입력되는 입력부;
상기 상지 재활 로봇의 제어 상태가 출력되는 출력부;
상기 제1 엔코더 센서의 센싱신호가 입력되는 제1 엔코더 신호입력부;
상기 제2 엔코더 센서의 센싱신호가 입력되는 제2 엔코더 신호입력부;
상기 IMU 센서의 센싱신호가 입력되는 IMU 신호입력부;
상기 입력부 및 출력부의 기능을 원격에서 제어할 수 있도록 무선으로 연결하여 주는 통신부;
제어부의 제어신호에 의해 상기 제1구동부에 제어신호를 전송하는 손목구동 신호부;
상기 제어부의 제어신호에 의해 상기 제2구동부에 제어신호를 전송하는 팔꿈치 구동 신호부; 및
상기 상지 재활 로봇의 제어 및 상태가 저장되는 데이터베이스부; 를 포함하는 것을 특징으로 하는 상지 재활 로봇. - 제10항에 있어서,
상기 사용자가 상기 입력부를 통하여 자력으로 재활훈련 동작을 수행하는 수동 동작 또는 동력의 힘에 의해 수동적으로 재활훈련 동작을 수행하는 자동 동작을 선택하는 것에 의해 상기 수동 동작 및 자동 동작을 수행하는 것을 특징으로 하는 상지 재활 로봇.
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| KR1020210163493A KR20230077018A (ko) | 2021-11-24 | 2021-11-24 | 상완 관절과 손목 관절의 재활을 포함하는 상지 재활 로봇 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| KR1020210163493A KR20230077018A (ko) | 2021-11-24 | 2021-11-24 | 상완 관절과 손목 관절의 재활을 포함하는 상지 재활 로봇 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| KR20230077018A true KR20230077018A (ko) | 2023-06-01 |
Family
ID=86770908
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| KR1020210163493A Ceased KR20230077018A (ko) | 2021-11-24 | 2021-11-24 | 상완 관절과 손목 관절의 재활을 포함하는 상지 재활 로봇 |
Country Status (1)
| Country | Link |
|---|---|
| KR (1) | KR20230077018A (ko) |
Citations (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| KR101163903B1 (ko) | 2010-08-13 | 2012-07-09 | 한국과학기술원 | 뇌졸중 환자의 상지 재활을 위한 외골격 로봇 |
| KR101465176B1 (ko) | 2012-12-21 | 2014-11-25 | 한국기계연구원 | 상지 재활 로봇 |
-
2021
- 2021-11-24 KR KR1020210163493A patent/KR20230077018A/ko not_active Ceased
Patent Citations (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| KR101163903B1 (ko) | 2010-08-13 | 2012-07-09 | 한국과학기술원 | 뇌졸중 환자의 상지 재활을 위한 외골격 로봇 |
| KR101465176B1 (ko) | 2012-12-21 | 2014-11-25 | 한국기계연구원 | 상지 재활 로봇 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN110237501B (zh) | 踝关节训练适配件及康复训练设备 | |
| KR101065420B1 (ko) | 상지거동을 위한 착용형 로봇장치 | |
| CN109276407B (zh) | 肘关节训练适配件及康复训练设备 | |
| Williams et al. | A robot for wrist rehabilitation | |
| KR101099063B1 (ko) | 공압근육을 이용한 양팔 재활 운동 기구 | |
| JP2012527907A (ja) | 人体下肢の治療的処置及び/又はトレーニング用装置 | |
| US20160144229A1 (en) | Modular multi-joint rehabilitation training system and method | |
| TW200946095A (en) | Rehabilitating and training device and controlling method thereof | |
| CN207341899U (zh) | 一种多功能康复训练器材 | |
| WO2013168738A1 (ja) | 運動訓練装置 | |
| CN109011404A (zh) | 肩关节康复训练医疗设备 | |
| WO2011076240A1 (en) | Robotic arm trainer | |
| KR101964039B1 (ko) | 고령자 맞춤형 하지 통합 재활 운동기구 | |
| JP2017524410A (ja) | 脚矯正器具及び矯正器具 | |
| JP2023119062A (ja) | トレーニング器具 | |
| WO2008047355A2 (en) | Methods and gyroscopic apparatus for rehabilitation training | |
| CN216536718U (zh) | 一种多功能主被动康复训练装置 | |
| KR102104262B1 (ko) | 탑승형 보행 훈련장치 | |
| KR20160056235A (ko) | 손 재활 장치 | |
| EP4454627B1 (en) | Physiotherapy treatment device | |
| US20240148593A1 (en) | Apparatus for limb rehabilitation and method of using same | |
| WO2025062260A1 (en) | Manipulation unit and rehabilitation apparatus for the upper limb | |
| KR20180076400A (ko) | 고령자 맞춤형 하지 대퇴근 내전 및 외전 재활운동기구 | |
| KR20230145636A (ko) | 재활 운동 장치 | |
| CN209392331U (zh) | 一种手功能康复训练机器人 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PA0109 | Patent application |
St.27 status event code: A-0-1-A10-A12-nap-PA0109 |
|
| PA0201 | Request for examination |
St.27 status event code: A-1-2-D10-D11-exm-PA0201 |
|
| PN2301 | Change of applicant |
St.27 status event code: A-3-3-R10-R13-asn-PN2301 St.27 status event code: A-3-3-R10-R11-asn-PN2301 |
|
| R18-X000 | Changes to party contact information recorded |
St.27 status event code: A-3-3-R10-R18-oth-X000 |
|
| P22-X000 | Classification modified |
St.27 status event code: A-2-2-P10-P22-nap-X000 |
|
| D13-X000 | Search requested |
St.27 status event code: A-1-2-D10-D13-srh-X000 |
|
| D14-X000 | Search report completed |
St.27 status event code: A-1-2-D10-D14-srh-X000 |
|
| PG1501 | Laying open of application |
St.27 status event code: A-1-1-Q10-Q12-nap-PG1501 |
|
| E902 | Notification of reason for refusal | ||
| PE0902 | Notice of grounds for rejection |
St.27 status event code: A-1-2-D10-D21-exm-PE0902 |
|
| E601 | Decision to refuse application | ||
| PE0601 | Decision on rejection of patent |
St.27 status event code: N-2-6-B10-B15-exm-PE0601 |
|
| P22-X000 | Classification modified |
St.27 status event code: A-2-2-P10-P22-nap-X000 |
|
| R18 | Changes to party contact information recorded |
Free format text: ST27 STATUS EVENT CODE: A-3-3-R10-R18-OTH-X000 (AS PROVIDED BY THE NATIONAL OFFICE) |
|
| R18-X000 | Changes to party contact information recorded |
St.27 status event code: A-3-3-R10-R18-oth-X000 |
|
| R18 | Changes to party contact information recorded |
Free format text: ST27 STATUS EVENT CODE: A-3-3-R10-R18-OTH-X000 (AS PROVIDED BY THE NATIONAL OFFICE) |
|
| R18-X000 | Changes to party contact information recorded |
St.27 status event code: A-3-3-R10-R18-oth-X000 |