KR900000056B1 - 세탁기의 인버터 수류 형성과 모터 및 교반익 구속 판단방법 - Google Patents

세탁기의 인버터 수류 형성과 모터 및 교반익 구속 판단방법 Download PDF

Info

Publication number
KR900000056B1
KR900000056B1 KR1019860006768A KR860006768A KR900000056B1 KR 900000056 B1 KR900000056 B1 KR 900000056B1 KR 1019860006768 A KR1019860006768 A KR 1019860006768A KR 860006768 A KR860006768 A KR 860006768A KR 900000056 B1 KR900000056 B1 KR 900000056B1
Authority
KR
South Korea
Prior art keywords
motor
rotation
signal
washing
output
Prior art date
Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
Expired
Application number
KR1019860006768A
Other languages
English (en)
Other versions
KR880003057A (ko
Inventor
한상수
Original Assignee
삼성전자 주식회사
한형수
Priority date (The priority date is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the date listed.)
Filing date
Publication date
Application filed by 삼성전자 주식회사, 한형수 filed Critical 삼성전자 주식회사
Priority to KR1019860006768A priority Critical patent/KR900000056B1/ko
Publication of KR880003057A publication Critical patent/KR880003057A/ko
Application granted granted Critical
Publication of KR900000056B1 publication Critical patent/KR900000056B1/ko
Expired legal-status Critical Current

Links

Images

Landscapes

  • Control Of Washing Machine And Dryer (AREA)
  • Motor And Converter Starters (AREA)

Abstract

내용 없음.

Description

세탁기의 인버터 수류 형성과 모터 및 교반익 구속 판단방법
제1도는 본 발명에 따른 블럭도.
제2도는 상기 제1도의 블록도의 일실시예의 구체회로도.
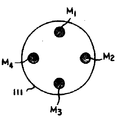
제3a, b도는 본 발명에 따른 홀센서 및 마그네트의 취부도.
제4a, b도는 세탁물량 및 질에 따른 모터의 관성각의 상태도.
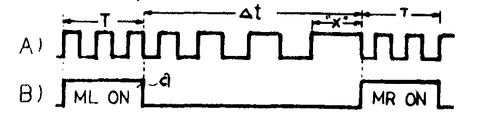
제5a, b도는 수류 변화에 따른 회전각도 측정부의 출력 파형도.
제6도는 본 발명에 따른 흐름도.
* 도면의 주요부분에 대한 부호의 설명
10 : 스타트신호 발생부 20 : 제어부
30 : 모터제어부 40 : 모터 좌우신호 동시 동작 방지부
50 : 모터 구동부 60 : 회전각도 측정부
70 : 표시부
본 발명은 세탁기의 인버터 수류 형성과 모터 및 교반익 구속판단방법에 관한 것으로, 특히 모터의 관성각도의 상태를 감지하여 세탁량 및 질에 대한 인버터 수류를 형성하는 동시에 모터 및 교반익 구속 여부를 판단하는 세탁기의 인버터 수류 형성 및 교반익 구속 판단방법에 관한 것이다.
종래 세탁기의 수류 형성방법에 있어서는 사용자가 세탁량과 세탁질에 적절한 수류를 선택하여 세탁물을 세척하여 왔다.
또한 , 상기 수류는 세탁기에 따라 많은 경우에는 강, 중, 약으로 구분하여 수류를 선택할 수 있지만, 첫째로 사용자가 세탁량 및 세탁질에 대한 정확한 수류를 선택하기가 매우 어려울 뿐만 아니라 세탁량과 질이 여러군으로 분류되기 때문에 세탁량 및 질에 대한 최적의 수류로 세척할 수 없는 동시에 사용자가 수류를 잘못선택하여 세척을 하였을때에는 옷의 마모가 발생하였으며 이로 인해 세정효율이 떨어지는 문제가 있었다.
둘째로 세탁량 및 질에대한 반전수류를 형성하는 방법에 있어서도 타이머에 의한 설정시간으로 반전수류를 형성함으로서 세탁량 및 세탁질에 대한 최적의 수류를 형성하지 못하는 동시에 급작스런 반전동작으로 모터에 무리를 주는 문제가 있었다.
셋째로 교반익과 모터가 구속되어 있는 상태를 인지하지 못한 상태하에서 전원을 공급하므로써 화재를 일으킬 수 있는 문제가 발생하여 안전성의 문제가 대두되어 왔다.
따라서, 본 발명의 목적은 모터의 관성각을 측정하여 세탁량과 질을 감지하여 최적의 인버터 수류를 형성하는 방법을 제공함에 있다.
본 발명이 다른 목적은 모터의 관성회전을 측정하여 모터 및 교반익의 구속여부를 판단하고 이를 디스플레이하는 방법을 제공함에 있다.
상기 목적을 달성하기 위한 본 발명은 모터의 회전에 따라 펄스를 발생하여 모터 및 교반익의 구속여부를 판단하는 제1단계와, 모터 강제 기동후의 소정시간이 경과후 세탁완료 인가를 검색하는 제2단계와, 모터 강제기동이 정지한 상태의 모터 관성각도를 감지하여 세탁량 및 질을 판단한 후에 관성회전의 정지시점을 검색하여 관성회전이 정지시점에 이르면 모터를 강제 반전기동시키어 인버터 수류를 형성하는 제3단계로 구성함을 특징으로 한다.
이하 본 발명을 첨부된 도면을 참조하여 상세히 설명한다.
제1도는 본 발명에 따른 블록도로서, 초기 동작신호와 세탁조내의 수위를 감지하여 초기동작 신호 및 수위감지 신호를 출력하는 스타트신호 발생부(10)와, 상기 스타트신호 발생부(10)에서 출력하는 신호와 후술할 모터회전각 측정신호를 입력하여 판단 후 모터 동작신호와 모터구속신호를 출력하는 제어부(20)와, 상기 제어부(20)에서 출력하는 모터 동작신호를 제어하여 출력하는 모터제어부(30)와, 상기 모터제어부(30)에서 출력되는 모터제어신호를 입력하여 모터의 좌우 동시 회전을 방지하는 신호를 출력하는 모터 좌우 동시 회전 방지부(40)와, 상기 모터제어부(30)에서 출력되는 모터제어 신호를 입력하여 제어신호에 따라 모터를 구동하는 모터구동부(50)와, 상기 모터구동부(50)의 구동에 의한 모터의 회전을 감지하여 소정의 펄스를 발생하는 동시에 모터가 정지시 관성각도에 의한 펄스를 발생하는 회전각도 측정부(60)와, 상기 제어부(20)에서 출력되는 모터 구속신호를 입력하여 이를 디스플레이 하는 표시부(70)로 구성된다.
상기 구성중 제어부(20)는 마이크로 프로세서이다.
지금 스타트신호 발생부(10)로부터 스타트신호가 제어부(20)로 입력되면, 제어부(20)는 급수시작이라고 판단하여 급수신호를 모터제어부(30)로 출력한다.
이때 급수신호를 입력한 모터제어부(30)는 급수신호를 모터 구동부(50)로 드라이브하며, 급수제어신호를 입력한 모터구동부(50)는 급수변을 구동하여 세탁조내에 급수를 시작한다.
상기 세탁조내 소정수위로 급수가 완료되면 스타트신호 발생부(10)내에서 이를 감지하여 급수완료 신호를 제어부(20)로 출력하며, 급수완료 신호를 입력한 제어부(20)는 소정시간 동안 모터가 좌 또는 우회전 동작될 수 있는 모터 동작신호를 모터제어부(30)로 출력한다.
또한, 상기 제어부(20)에서 출력하는 모터 동작신호를 입력한 모터제어부(30)는 모터 동작신호를 모터 좌우 동시 회전방지부(40) 및 모터구동부(50)로 드라이브 한다.
상기 모터제어부(30)에서 출력되는 모터 제어 신호를 입력한 모터 좌우 동시 회전방지부(40)는 모터제어 신호를 감시하여 좌우회전 제어신호가 동시에 모터제어부(30)에서 출력되면 모터 구동회로(50)에서 드라이브 출력되는 모터 동작신호를 차단하는 신호를 출력한다.
한편 모터제어부(30)에서 출력하는 소정시간이 모터 제어신호를 입력한 모터구동부(50)는 모터제어신호에 의한 모터를 구동시킨다.
이때 모터구동부(50)의 구동에 의해 소정시간 동안 회전하는 모터의 회전각을 회전각도 측정부(60)에서 감지하여 펄스를 발생하는 동시에 세탁량 및 질에 따른 관성각도를 감지하여 펄스신호를 출력한다.
즉 상기 회전각도 측정부(60)는 관성회전에 의한 모터의 회전에 따라 주기를 달리한 펄스신호를 제어부(20)로 출력한다.
상기 회전각도 측정부(60)에서 출력하는 펄스신호를 입력한 제어부(20)는 관성회전에 의한 펄스의 주기가 일정주기 이상이라고 판단하면 관성회전이 정지되었다고 판단하고 이전의 강제 회전신호와 반전된 동작을 할 수 있는 모터 동작신호를 모터제어부(30)로 출력한다.
한편 회전각도 측정부(60)에서 펄스신호가 출력되지 않으면 제어부(20)에서는 모터 동작신호의 출력을 중단하는 동시에 모터 구속 신호를 표시부(70)로 출력하여 디스플레이 함으로써 현재의 모터가 구속중 임을 알 수 있다.
상기 제어부(20)에서 출력되는 모터 반전 동작신호를 입력한 모터제어부(30)는 이전에 출력하였던 모터 동작신호와 상반된 모터 회전 신호를 전술한 바와 같이 모터구동부(50)와 모터 좌우 동시 동작방지부(40)로 드라이브 한다.
이때 모터 좌우 동시 동작방지부(40)는 전술한 바와 같이 모터의 좌우 동시 동작을 방지하며 모터구동부(50)는 이전의 모터회전과 반대되는 구동신호로 모터를 회전시킨다.
또한 상기 모터 구동부(50)는 구동에 의한 모터의 회전은 회전각도 측정부(60)에 의해 감지되며 관성회전의 정지시점이 감지되면 제어부(20)는 모터를 역구동 할수 있는 모터 동작신호를 모터제어부(30)로 출력함으로써 세탁량 및 질에 대응하는 인버터 수류가 형성된다.
제2도는 상기 제1도의 블록도의 일실시예의 구체회로도로서 스위치(SW1-SW2)와 저항(R1-R2)과 캐패시터(C1-C2)로 구성된 스타트신호 발생부(10)와, 제어부(20)와, 저항(R8-R12)과 인버터회로(31)로 구성된 모터제어부(30)와, 저항(R6-R7)과 트랜지스터(Q1)로 구성된 모터 좌우 동시 동작 방지부(40)와, 실리콘 정류제어기(Silicon Controlled Rectifier : 이하 SCR이라함) (SCR1-SCR4)와 캐패시터(C6)와 모터(MR)(ML)나 솔레노이드(Soienoid)(DV,WV)로 구성된 모터구동부 (50)와, 저항(R3)와 캐패시터(C3)와 각도감지부(61)로 구성된 회전각도 측정부(60)와, 저항(R4-R5)과 발광다이오드(LED1-LED2)로 구성된 표시부(70)로 구성된다.
상기한 구성중 MR과 ML을 제3a도의 모터(100)을 우회전, 좌회전 시키도록하는 솔레노이드이고, DV과 WV는 배수변과 급수변을 구동하는 솔레노이드이다.
(DV와 WV는 배수변, 급수변이라 칭함).
제3a,b도는 본 발명에 따른 홀센서 및 마그네트가 취부된 것을 보인 도면이며, 제4a,b도는 세탁물량 및 질에 따른 모터의 관성회전 상태도이다.
또한 제5a,b도는 수류변화에 따른 회전각도 측정부의 출력파형도이며, 제6도는 본 발명에 따른 흐름도이다.
이하 상술한 도면과 구성에 의거하여 본 발명의 제2도를 상세히 설명한다.
지금 스위치(SW1)를 누르면 "하이"레벨의 "온"신호가 제어부(20)의 입력단자(IN1)에 입력된다.
이때 제어부(20)는 동작시작 이라고 판단 후 세척행정을 실시하기 위해 제6도 6a과정에서 출력단자(OUT4)로 "하이"의 신호를 출력하면 인버터회로(31)가 이를 반전하여 "로우"의 신호로 저항(R12)을 통해 SCR4의 게이트에 입력에 입력시킨다.
따라서 SCR4는 "턴온"되며 이로 인해 급수변(WV)이 "온"되어 제3a도의 세탁조(120)내에 급수를 시작한다.
이때 세탁조(120)내의 수위가 설정 수위에 도달하면 호스(121)를 통한 수압력이 커짐으로 인해 압력센서(117)에 접속된 스위치(SW2)가 (온)되어 급수완료 신호를 제어부(20)의 입력단자(IN2)로 출력한다.
상기 급수완료 신호를 입력단자(IN2)로 입력한 제어부(20)는 제6도 6b과정에서 급수가 완료되었다고 판단하고 6c과정에서 출력단자(OUT4)로 "로우"의 신호를 출력하여 급수를 중단하고 세척행정인 차기 행정을 실시하기 위해 출력단자(OUT1)로 제6d도 과정에서 제5b도와 같이 소정시간(T초) 동안 "하이"의 신호를 인버터회로 (31)의 입력단자(P1)로 출력한다.
한편 상기 제6도 6d과정에서 출력단자(OUT1)(or OUT2)로 모터(100)강제기동을 위한 논리"하이"를 출력한 제어부(20)는 6e과정에서 단자(IN3)로 홀센서(61)의 쎈서 펄스가 있는가 검색한다.
만약, 모터강제 기동신호를 출력하였는데도 불구하고 센서펄스가 없으면 모터 (100) 및 교반익(116)이 구속상태라고 판단하여 6j과정에서 출력단자(OUT1)(or OUT2)로 출력하는 모터 강제 기동신호를 차단한다.
그리고 출력단자(DIS1, DIS2)로 로우신호를 교번출력하여 6k과정에서 에러를 디스플레이한다.
즉 모터(100)가 구속되었음을 표시한다.
상기 6e과정에서 센서펄스가 입력된다고 판단하면, 제어부(20)는 6f과정에서 강제기동 신호 출력이 "T"초 경과 하였는가를 검색하며, T초가 될 때까지 모터 기동신호를 출력한다.
T초동안 강제기동 신호가 출력되었다면 제어부(20)는 6g과정에서 모터오프 신호를 출력한 후 타이머에 의해 설정된 세탁시간이 완료되었는가를 검색하며, 완료시에는 6l과정에서 차기행정을 수행한다.
6g과정에서 세탁완료가 아니라면 6i과정에서 관성회전이 정지하였는가를 검색한다.
제어부(20)에서 솔레노이드(ML)를 구동하기 위하여 출력되는 "하이"의 신호를 입력한 인버터회로(31)는 "로우"의 신호로 반전하여 저항(R8)을 통해 SCR1의 게이트로 출력하여 SCR1을 "턴온"시킨다.
이로 인해 솔레노이드(ML)가 "턴온"되어 제3a도의 모터(100)를 좌회전시킨다.
이때 상기 모터(100)의 회전에 의해 쿨링펜(Cooling Fan)(111)도 소정시간 (T초) 동안 강제회전을 하는 동시에 상기 모터(100)의 회전에 의해 M형 도트레(113)와 V형 벨트(114)와 V형 도트레(115)를 통해 교반익(116)이 소정시간(T초)동안 강제회전을 하게된다.
이때 상기 모터(100)의 회전축에 축지된 쿨링펜(111)에는 관성회전의 정지를 감지하기 위해 제3b도와 같이 90°각도의 간격으로 4개의 마그네트(Magnet)(M1-M4)가 취부(후술할 관성회전의 미세한 과성 회전각도를 측정하기 위함)되어 있어 소정시간(T초)동안 모터(100)가 강제 회전시에는 새들(Saddle)(119)에 부착된 센서홀더(SensorHolder)(118)의 마그네트센서(Magnet Sensor)(112)와 직교할때마다 홀센서(Hall sensor)(61)가 이를 감지하여 "로우"의 신호를 제어부(20)의 입력단자(IN3)로 출력한다.
이때 소정시간(T초) 동안 모터(100)가 강제회전후 "오프"되어도 관성법칙에 의해 교반익(116) 및 모터(100)는 관성회전을 하게된다.
세탁조에 세탁량이 많을 때 및 세탁량이 두꺼운 옷일때의 모터(100)의 관성각의 상태는 제4a도와 같이 회전각도는 적게 되고, 세탁조(120)내의 세탁량이 소량이거나 세탁물의 질이 얇은(Delicate)옷일 때에는 제4b도와 소량이거나 세탁물의 질이 얇은(Ddelicate)옷일때에는 제4b도와 같이 관성 회전각이 크게됨을 알 수 있다.
따라서 각도감지부(61)는 관성회전에 의해 회전하는 쿨링펜(111)의 마그네트 (M1-M4)가 홀센서(61)와 직교할 때 "로우", 벗어날 때 "하이"의 신호를 제어부(20)의 입력단자(IN3)로 입력시키게 된다.
이때 제어부(20)은 입력단자(IN3)로 입력되는 "하이"의 상태신호가 "X"초 이상 유지되면 관성회전이 정지되었다고 제6도 6i과정에서 판단하고 제어부(20)는 6d과정으로 점프하여 출력단자(OUT2)로 소정시간(T초)동안 "하이"의 신호를 출력한다.
이는 인버터회로(31)에 의해 "로우"로 인버팅되어 저항(R9)과 (R10)을 통해 SCR2의 게이트 신호로 입력된다.
상기 인버터회로(31)에서 출력되는 "로우"의 신호를 입력한 SCR2는 "턴온" 되며 이로인해 솔레노이드(MR)도 "온"되어 모터(100)는 "T"초동안 강제로 우회전을 된다.
이때 제6도는 6d과정에서 모터강제 기동신호를 출력한 제어부(20)는 전술한 6e, 6f, 6g과정을 수행하여 모터(100)가 구속되었는지와 세탁완료 시점인지를 검색하게 된다.
한편 상기 소정시간(T초)동안 회전하는 모터의 강제회전의 경과후의 관성 회전을 전술한 바와 같이 회전각도 홀센서(6l)에 의해서 감지되어 회전각도 측정신호가 "X"초 동안 "하이" 상태 신호가 단자(IN3)로 입력되면 제어부(20)에서는 제6도 6i과정에서 관성회전이 정지하였다고 판단한다.
관성회전이 정지되었다고 판단한 제어부(20)는 출력단자(OUT1)로 "하이"의 신호를 출력하여 세탁량과 질에 따른 수류가 형성되도록 전술한 과정에 의해 모터 (100)를 발전시킨다.
상기 세탁량과 세탁질에 따른 수류의 형성변화를 제5도의 파형도를 참조하여 설명하면 제5a도 (A)의 (a)와 같이 소정시간(T초)동안 "하이"신호가 제어부(20)의 출력단자(OUT1)에서 출력하면 SCR1과 솔레노이드(ML)가 "턴온"되어 소정시간 동안 모터를 강제기동시키며 이로인해 홀센서(6l)에서 출력되는 펄스는 시간(t)와 같이 세탁량과 질에 관계없이 일정하게 나타난다.
소정시간(T초)가 경과 후 솔레노이드(ML)가 "오프"되면 세탁량이 많거나 두꺼운 옷일 때 홀센서(6l)의 출력 전술한 바와 같이 관성각도가 작기 때문에 "하이"상태가 "X"되는 시간(관성회전의 정지시점)은 △t가 소요된 후 "하이"상태가 "X"초 동안 유지되어 지게 된다.
이때 제어부(20)는 관성회전이 정지하였다고 판단후 소정시간(T초)동안 모터 반전동작 신호를 출력단자(OUT2)로 출력하여 SCR2와 솔레노이드(MR)를 "턴온"한다.
따라서 모터(100)를 소정시간 강제기동후의 "오프"시간이 짧기 때문에 수류는 강하게 발생되어 세척이 잘되게 되어진다.
이와 반대로, 세탁량이 적고 세탁질이 델리게이트(DElicate)한 옷일 때 제5b도의 (B)와 같이 모터를 좌측으로 소정시간(T초)동안 강제기동 시키면 앞서 설명한 바와 같이 모터강제 기동시간(T초)동안 모터를 "온"시에는 세탁량 및 세탁질에 관계없이 홀센서(6l)의 출력은 일정한 주기펄스로 출력된다.
소정시간(T초)동안 모터를 동작후 모터(100)를 "오프"시키면 관성각은 제4b도에서 전술한 바와 같이 길어지고 이로 인해 홀센서(6l)의 출력 "하이"가 X초 동안 출력되는 관성회전의 정지시점은 △t+α만큼 늦게 나타난다.
따라서 제어부(20)는 +α만큼 늦게 나타나는 관성회전의 정지시점을 인식하였을 때 모터 반전동작 신호를 인버터회로(31)로 출력하여 모터(100)를 반전시킴으로서 모터(100)의 오프신간은 △t+α가 되어 두꺼운 옷과 세탁량이 많은 때보다도 오프시간이 +α초 만큼 길어지므로 수류는 약하게 되어 세탁물질의 마모를 제거하게 된다.
한편 제어부(20)가 SCR1 or SCR2와 솔레노이드(ML or MR)를 구동하기 위해 출력단자(OUT1 or OUT2)로 "하이"의 신호를 출력하였음에도 불구하고 홀센서(61로부터 펄스가 발생치 않으면 제어부(20)는 모터(100) 및 교반익(116)이 구속되었다고 판단후 출력단자(DIS1 or DIS2)로 소정의 신호를 교번으로 출력하여 발광다이오드(LED1-LED2)를 발광하여 디스플레이 하는 동시에 출력단자(OUT1-OUT2)로 "하이"신호를 차단하여 모터의 회전을 중지한다.
따라서 본 발명은 세탁물, 세탁량에 따라 다른 관성회전이 정지하는 시점에서 모터를 제어하여 세탁물과 세탁량에 따른 수류를 형성하게 되는 것이다.
상술한 바와 같이 본 발명은 세탁량 및 질에 따라 변화되는 관성회전각의 정지시점에서 모터의 회전방향을 변화시키어 세탁량 및 질에 대응한 최적의 수류를 발생함으로써 세탁효율이 최적으로 될 수 있는 동시에 모터의 회전에 의한 펄스로서 모터의 교반익의 구속여부를 판단하여 모터를 제어함으로써 화재의 위험으로부터 벗어나는 이점이 있다.

Claims (1)

  1. 모터의 회전을 감지하여 회전 구동제어에 의한 모터의 회전펄스, 구동제어 차단에 의한 모터의 관성회전 정지펄스를 출력하는 회전각도 측정부(60)와, 상기 모터의 회전구동을 제어하여 상기 회전각도 측정부(60)의 관성회전 정지펄스에 의해 상기 모터의 회전을 교번제어하는 제어부(20)를 구비한 세탁기의 인버터 수류형성과 모터 및 교반익 구속 판단방법에 있어서, 세척을 실시하기 위해 세탁조내 급수를 하는 제1단계와, 상기 제1단계에서 급수가 완료되면 모터를 소정시간 동안 상기 강제 기동하여 펄스로서 모터의 구속여부를 판단하며 모터가 구속시 오프시키는 동시에 디스플레이 하는 제2단계와, 상기 제2단계에서 모터를 강제 기동시키는 시간이 일정시간이 되었는가를 판단하는 제3단계와, 상기 제3단계에서 모터가 오프되면 세탁완료 인가를 판단하여 완료시점이면 차기행정을 실시토록 하는 동시에 완료시점이 아니면 관성회전을 감지하여 정지시점에 이르면 모터를 역 기동시키어 인버터 수류를 형성하는 제4단계로 구성함을 특징으로 하는 방법.
KR1019860006768A 1986-08-18 1986-08-18 세탁기의 인버터 수류 형성과 모터 및 교반익 구속 판단방법 Expired KR900000056B1 (ko)

Priority Applications (1)

Application Number Priority Date Filing Date Title
KR1019860006768A KR900000056B1 (ko) 1986-08-18 1986-08-18 세탁기의 인버터 수류 형성과 모터 및 교반익 구속 판단방법

Applications Claiming Priority (1)

Application Number Priority Date Filing Date Title
KR1019860006768A KR900000056B1 (ko) 1986-08-18 1986-08-18 세탁기의 인버터 수류 형성과 모터 및 교반익 구속 판단방법

Publications (2)

Publication Number Publication Date
KR880003057A KR880003057A (ko) 1988-05-13
KR900000056B1 true KR900000056B1 (ko) 1990-01-19

Family

ID=19251735

Family Applications (1)

Application Number Title Priority Date Filing Date
KR1019860006768A Expired KR900000056B1 (ko) 1986-08-18 1986-08-18 세탁기의 인버터 수류 형성과 모터 및 교반익 구속 판단방법

Country Status (1)

Country Link
KR (1) KR900000056B1 (ko)

Also Published As

Publication number Publication date
KR880003057A (ko) 1988-05-13

Similar Documents

Publication Publication Date Title
JP2721136B2 (ja) 洗濯機の布負荷量検出方法
JPH0255073B2 (ko)
US4554805A (en) Agitating type washing machine
JP2574305B2 (ja) 洗濯機の負荷量検知装置
JP2588983B2 (ja) 攪拌式洗濯機の運転制御方法
KR950004259B1 (ko) 세탁기의 포량감지 및 세제량 표시장치와 방법
KR960015475B1 (ko) 세탁기의 포량 감지방법
KR970005275B1 (ko) 세탁기의 포량 감지장치
KR950007057B1 (ko) 세탁기의 세탁시간 및 수위 설정 방법
JPS63121490A (ja) ブラシレスモ−タの制御装置
KR950007056B1 (ko) 브러쉬레스 직류(bldc) 모터 적용 세탁기의 포량감지 방법 및 그 장치
JPS6366238B2 (ko)
JP2532415B2 (ja) 洗濯機の負荷量検知装置
JP2532544B2 (ja) 洗濯機の負荷量検知装置
JPH0444797A (ja) 洗濯機の布量検知装置
KR100420309B1 (ko) 인버터세탁기의포량감지장치
JP2815677B2 (ja) 洗濯機の運転制御方法
KR950018849A (ko) 세탁기의 포량풀림장치 및 방법
JPH02258000A (ja) 衣類乾燥機
KR950004268B1 (ko) 세탁모터 프로텍터(protector)작동시 세탁제어방법
JPH04220288A (ja) 電気洗濯機の制御装置
KR0120552B1 (ko) 세탁기의 세탁 및 헹굼방법
KR950018847A (ko) 세탁기의 회전익 구동제어 장치 및 방법
JPS59171580A (ja) 撹拌式洗たく機
JPH0330800A (ja) 衣類乾燥機の制御装置

Legal Events

Date Code Title Description
A201 Request for examination
PA0109 Patent application

St.27 status event code: A-0-1-A10-A12-nap-PA0109

PA0201 Request for examination

St.27 status event code: A-1-2-D10-D11-exm-PA0201

R17-X000 Change to representative recorded

St.27 status event code: A-3-3-R10-R17-oth-X000

PG1501 Laying open of application

St.27 status event code: A-1-1-Q10-Q12-nap-PG1501

E902 Notification of reason for refusal
PE0902 Notice of grounds for rejection

St.27 status event code: A-1-2-D10-D21-exm-PE0902

P11-X000 Amendment of application requested

St.27 status event code: A-2-2-P10-P11-nap-X000

P13-X000 Application amended

St.27 status event code: A-2-2-P10-P13-nap-X000

G160 Decision to publish patent application
PG1605 Publication of application before grant of patent

St.27 status event code: A-2-2-Q10-Q13-nap-PG1605

E701 Decision to grant or registration of patent right
PE0701 Decision of registration

St.27 status event code: A-1-2-D10-D22-exm-PE0701

GRNT Written decision to grant
PR0701 Registration of establishment

St.27 status event code: A-2-4-F10-F11-exm-PR0701

PR1002 Payment of registration fee

St.27 status event code: A-2-2-U10-U11-oth-PR1002

Fee payment year number: 1

PR1001 Payment of annual fee

St.27 status event code: A-4-4-U10-U11-oth-PR1001

Fee payment year number: 4

PR1001 Payment of annual fee

St.27 status event code: A-4-4-U10-U11-oth-PR1001

Fee payment year number: 5

PR1001 Payment of annual fee

St.27 status event code: A-4-4-U10-U11-oth-PR1001

Fee payment year number: 6

PR1001 Payment of annual fee

St.27 status event code: A-4-4-U10-U11-oth-PR1001

Fee payment year number: 7

PR1001 Payment of annual fee

St.27 status event code: A-4-4-U10-U11-oth-PR1001

Fee payment year number: 8

PR1001 Payment of annual fee

St.27 status event code: A-4-4-U10-U11-oth-PR1001

Fee payment year number: 9

FPAY Annual fee payment

Payment date: 19970829

Year of fee payment: 10

PR1001 Payment of annual fee

St.27 status event code: A-4-4-U10-U11-oth-PR1001

Fee payment year number: 10

R18-X000 Changes to party contact information recorded

St.27 status event code: A-5-5-R10-R18-oth-X000

PN2301 Change of applicant

St.27 status event code: A-5-5-R10-R13-asn-PN2301

St.27 status event code: A-5-5-R10-R11-asn-PN2301

PN2301 Change of applicant

St.27 status event code: A-5-5-R10-R13-asn-PN2301

St.27 status event code: A-5-5-R10-R11-asn-PN2301

LAPS Lapse due to unpaid annual fee
PC1903 Unpaid annual fee

St.27 status event code: A-4-4-U10-U13-oth-PC1903

Not in force date: 20000120

Payment event data comment text: Termination Category : DEFAULT_OF_REGISTRATION_FEE

R18-X000 Changes to party contact information recorded

St.27 status event code: A-5-5-R10-R18-oth-X000

PC1903 Unpaid annual fee

St.27 status event code: N-4-6-H10-H13-oth-PC1903

Ip right cessation event data comment text: Termination Category : DEFAULT_OF_REGISTRATION_FEE

Not in force date: 20000120

PN2301 Change of applicant

St.27 status event code: A-5-5-R10-R13-asn-PN2301

St.27 status event code: A-5-5-R10-R11-asn-PN2301

R18-X000 Changes to party contact information recorded

St.27 status event code: A-5-5-R10-R18-oth-X000

R18-X000 Changes to party contact information recorded

St.27 status event code: A-5-5-R10-R18-oth-X000

R18-X000 Changes to party contact information recorded

St.27 status event code: A-5-5-R10-R18-oth-X000

PN2301 Change of applicant

St.27 status event code: A-5-5-R10-R13-asn-PN2301

St.27 status event code: A-5-5-R10-R11-asn-PN2301

PN2301 Change of applicant

St.27 status event code: A-5-5-R10-R13-asn-PN2301

St.27 status event code: A-5-5-R10-R11-asn-PN2301

R18-X000 Changes to party contact information recorded

St.27 status event code: A-5-5-R10-R18-oth-X000

P22-X000 Classification modified

St.27 status event code: A-4-4-P10-P22-nap-X000

P22-X000 Classification modified

St.27 status event code: A-4-4-P10-P22-nap-X000

P22-X000 Classification modified

St.27 status event code: A-4-4-P10-P22-nap-X000

R18-X000 Changes to party contact information recorded

St.27 status event code: A-5-5-R10-R18-oth-X000

R18-X000 Changes to party contact information recorded

St.27 status event code: A-5-5-R10-R18-oth-X000

R18-X000 Changes to party contact information recorded

St.27 status event code: A-5-5-R10-R18-oth-X000