RU2471702C2 - Кран с преодолением мертвой точки - Google Patents
Кран с преодолением мертвой точки Download PDFInfo
- Publication number
- RU2471702C2 RU2471702C2 RU2010118314/11A RU2010118314A RU2471702C2 RU 2471702 C2 RU2471702 C2 RU 2471702C2 RU 2010118314/11 A RU2010118314/11 A RU 2010118314/11A RU 2010118314 A RU2010118314 A RU 2010118314A RU 2471702 C2 RU2471702 C2 RU 2471702C2
- Authority
- RU
- Russia
- Prior art keywords
- crane
- piston
- boom section
- cylinder
- crane according
- Prior art date
Links
- 238000003032 molecular docking Methods 0.000 claims description 16
- 230000009471 action Effects 0.000 claims description 7
- 230000000694 effects Effects 0.000 abstract description 2
- 239000000126 substance Substances 0.000 abstract 1
- 238000000034 method Methods 0.000 description 11
- 230000008569 process Effects 0.000 description 7
- 230000008901 benefit Effects 0.000 description 2
- 230000005540 biological transmission Effects 0.000 description 2
- 230000004048 modification Effects 0.000 description 2
- 238000012986 modification Methods 0.000 description 2
- 238000010276 construction Methods 0.000 description 1
- 230000001419 dependent effect Effects 0.000 description 1
- 230000007613 environmental effect Effects 0.000 description 1
- 230000005484 gravity Effects 0.000 description 1
- 230000008707 rearrangement Effects 0.000 description 1
Images






Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B66—HOISTING; LIFTING; HAULING
- B66C—CRANES; LOAD-ENGAGING ELEMENTS OR DEVICES FOR CRANES, CAPSTANS, WINCHES, OR TACKLES
- B66C23/00—Cranes comprising essentially a beam, boom, or triangular structure acting as a cantilever and mounted for translatory of swinging movements in vertical or horizontal planes or a combination of such movements, e.g. jib-cranes, derricks, tower cranes
- B66C23/62—Constructional features or details
- B66C23/64—Jibs
- B66C23/68—Jibs foldable or otherwise adjustable in configuration
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B66—HOISTING; LIFTING; HAULING
- B66C—CRANES; LOAD-ENGAGING ELEMENTS OR DEVICES FOR CRANES, CAPSTANS, WINCHES, OR TACKLES
- B66C23/00—Cranes comprising essentially a beam, boom, or triangular structure acting as a cantilever and mounted for translatory of swinging movements in vertical or horizontal planes or a combination of such movements, e.g. jib-cranes, derricks, tower cranes
- B66C23/54—Cranes comprising essentially a beam, boom, or triangular structure acting as a cantilever and mounted for translatory of swinging movements in vertical or horizontal planes or a combination of such movements, e.g. jib-cranes, derricks, tower cranes with pneumatic or hydraulic motors, e.g. for actuating jib-cranes on tractors
- B66C23/545—Cranes comprising essentially a beam, boom, or triangular structure acting as a cantilever and mounted for translatory of swinging movements in vertical or horizontal planes or a combination of such movements, e.g. jib-cranes, derricks, tower cranes with pneumatic or hydraulic motors, e.g. for actuating jib-cranes on tractors with arrangements for avoiding dead centre problems during cylinder motion
Landscapes
- Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- Jib Cranes (AREA)
Abstract
Изобретение относится к области краностроения. Кран снабжен первой стреловой секцией (11) крана и, по меньшей мере, одной второй стреловой секцией (12) крана, которые соединены друг с другом через шарнир (14) и могут поворачиваться относительно друг друга посредством привода, снабженного блоком (13) поршень-цилиндр, начиная из одного из двух конечных положений, в котором стреловые секции крана расположены по существу параллельно друг другу, до достижения мертвой точки. Продольная ось блока (13) находится по существу на одной прямой с шарниром (14), причем одно из обоих конечных положений выполнено в виде положения парковки. Кран содержит, по меньшей мере, один дополнительный привод, с помощью которого положение мертвой точки блока (13) поршень-цилиндр относительно шарнира (14) может преодолеваться в направлении положения парковки. Достигается расширение функциональных возможностей крана. 2 н. и 16 з.п. ф-лы, 13 ил.
Description
Изобретение касается крана, в частности автокрана, снабженного первой стреловой секцией крана и, по меньшей мере, одной второй стреловой секцией крана, которые соединены друг с другом через шарнир и могут поворачиваться относительно друг друга посредством привода, снабженного блоком поршень-цилиндр, соответственно начиная из одного из двух конечных положений, в котором стреловые секции крана расположены по существу параллельно друг другу, до достижения мертвой точки, когда продольная ось блока поршень-цилиндр находится по существу на одной линии с шарниром.
Обычный метод преодоления мертвых точек блока поршень-цилиндр относительно шарнира заключается в том, что секции крана с их грузозахватным приспособлением упираются в основание. Возникающий при этом крутящий момент относительно шарнира переводит блок поршень-цилиндр через мертвую точку, и кран может быть сложен. Этот метод является крайне экономичным, так как не требуется никаких дополнительных затрат материала. Недостатком этого метода является то, что складывание вместе с тем требует больших затрат времени и места, так как стреловые секции крана - а точнее, их грузозахватные приспособления - должны войти в контакт с грунтом в то время, когда обе стрелы крана разложены. Часто такого рода краны выполнены так, что привод имеет не только один блок поршень-цилиндр, но и, например, применяет два параллельно выполненных блока поршень-цилиндр, которые, действуя симметрично в одинаковом направлении, перемещают обе стреловые секции крана относительно друг друга. При этом мертвая точка двух блоков поршень-цилиндр возникает при одном и том же положении шарнира, преодоление положения мертвой точки может осуществляться таким же образом, как уже описано выше.
Из DE 69 16 283 известна система шарнирного соединения для угловой стрелы, которая имеет промежуточное звено, расположенное между двумя стреловыми секциями крана, и два установленных на стреловых секциях крана и на промежуточном звене подъемных цилиндра. Общий угол поворота увеличивается за счет того, что один подъемный цилиндр отвечает за один диапазон поворота приблизительно 160 градусов, а второй подъемный цилиндр отвечает за другой дополнительный диапазон поворота приблизительно 120 градусов. Таким образом удается избежать необходимости преодоления мертвой точки подъемного цилиндра, так как ни один из двух подъемных цилиндров не должен выдвигаться до своей мертвой точки. Благодаря этому рабочие диапазоны распределяются на два подъемных цилиндра. Недостаток этого метода заключается в том, что он связан с повышенными затратами материала и обусловленными этим повышенными расходами, так как необходимо одно промежуточное звено и два высокопроизводительных подъемных цилиндра, чтобы обеспечить диапазон поворота двух стрел крана более 180 градусов.
Задачей изобретения является избежать описанных выше недостатков и предложить улучшенный по сравнению с уровнем техники кран, у которого преодолевается мертвая точка блока поршень-цилиндр относительно шарнира.
Эта задача у предлагаемого изобретением крана решается путем того, что предусмотрен, по меньшей мере, один дополнительный привод, с помощью которого может преодолеваться положение мертвой точки блока поршень-цилиндр относительно шарнира.
Другими словами, этот дополнительный привод способствует тому, что находящийся в области положения мертвой точки блок поршень-цилиндр - а точнее, мертвая точка возникает тогда, когда вектор силы блока поршень-цилиндр находится на одной линии с шарниром между первой стреловой секцией крана и второй стреловой секцией крана - освобождается из этого положения мертвой точки и таким образом блок поршень-цилиндр продолжает выполнять дальнейший поворот обеих секций крана относительно друг друга. При этом поворот обеих секций крана, за исключением области положения мертвой точки, происходит во всем диапазоне, равном приблизительно 360 градусам, с помощью одного и того же блока поршень-цилиндр. Дополнительный привод необходим исключительно в области положения мертвой точки обеих секций крана и поэтому должен быть выполнен только с такой мощностью, чтобы его усилия было достаточно для преодоления мертвой точки. Дополнительный привод не должен быть выполнен так, чтобы продолжать поворачивать обе секции крана, так как после преодоления мертвой точки блок поршень-цилиндр продолжает выполнять поворот, поэтому его можно было бы рассматривать в качестве вспомогательного привода. Существующая до сих пор конструкция крана может - в противоположность показанному в DE 69 16 283 крану - оставаться неизменной, нет необходимости в значительных модификациях, стреловые секции крана только оснащаются дополнительным приводом. Таким образом, возможно также дополнительное оснащение существующих кранов дополнительным приводом такого рода для преодоления положения мертвой точки блока поршень-цилиндр. Потребность в месте во время складывания сокращается до минимума, так как не требуется упирать разложенные секции крана в грунт, и оно может осуществляться даже в поднятом состоянии секций крана, что представляет собой большое преимущество особенно в тесном пространстве, таком как между домами, на стройплощадках и в лесу и пр. При этом следует заметить, что, конечно, также возможно выполнение блока поршень-цилиндр таким образом, чтобы, например, применялись два практически параллельно выполненных блока поршень-цилиндр, которые, действуя симметрично в одинаковом направлении, перемещают обе секции крана относительно друг друга. Благодаря применению дополнительного привода можно также обойтись без дополнительного шарнира или промежуточного звена между двумя секциями крана и блоком поршень-цилиндр, чтобы обеспечить возможность поворота через область мертвой точки.
Другие предпочтительные варианты осуществления изобретения определены в зависимых пунктах.
Предпочтительно дополнительный привод включает в себя линейный привод, особенно предпочтительно, если линейный привод имеет блок поршень-цилиндр, так как этот блок обеспечивает возможность как компактной конструкции, так и хорошей защиты против влияний окружающей среды.
Предпочтительно дополнительный привод снабжается тяговым средством, которое проходит от нижней стороны первой секции крана мимо шарнира к верхней стороне второй секции крана и благодаря этому обеспечивает возможность хорошей передачи усилий при малой потребности в месте. Также особенно предпочтительно здесь в качестве тягового средства подходит цепь, также возможны, конечно, ремни, тросы и другие подвижные тяговые средства.
По одному из предпочтительных вариантов осуществления может быть предусмотрено действие дополнительного привода через разъемное стыковочное устройство, так как благодаря этому становятся возможными малые габариты, и поэтому складывание не ограничено системами тяг, шарнирами или т.п. Так, первая стыковочная часть может, например, быть выполнена в виде улавливающего устройства, а улавливаемая вторая стыковочная часть находится на дополнительном приводе. Предпочтительно разъемное стыковочное устройство может быть также снабжено рычагом, так как это создает возможность улучшенной передачи усилий.
При этом выяснилось, что особенно предпочтительно, если дополнительный привод выполняется внутри обеих секций крана, так как при этом не занимается место с наружной стороны одной из обеих секций крана и поэтому обеспечивается максимальная возможность складывания и экономии места.
Предпочтительно секции крана выполняются телескопическими, так как при этом могут быть достигнуты увеличенные зоны досягаемости.
В соответствии с одним из предпочтительных вариантов осуществления может быть предусмотрено оснащение крана устройством управления, которое активирует автоматическое переключение направления действия блока поршень-цилиндр, и поэтому необходимость в ручном переключении отсутствует. Предпочтительно этот процесс переключения выполняется с помощью переключающего устройства, которое имеет клапан переключения, выполняющий функцию концевого выключателя, который в точке переключения вызывает реверсирование блока поршень-цилиндр. В качестве переключающего устройства может, конечно, рассматриваться также любая другая техническая возможность, которая может активировать процесс переключения, такая как, например, сенсор, или световой затвор, или т.п.
В соответствии с одним из предпочтительных вариантов осуществления может быть предусмотрено расположение дополнительного привода на секции крана таким образом, чтобы положение мертвой точки блока поршень-цилиндр возникало в другом положении шарнира, чем положение мертвой точки блока поршень-цилиндр дополнительного привода. Таким образом обеспечивается возможность освобождения одним блоком поршень-цилиндр другого блока поршень-цилиндр из положения мертвой точки.
При этом выяснилось, что особенно предпочтительно, если блоки поршень-цилиндр приводов выполнены так, что они по существу равноценны и их расположение относительно друг друга по существу параллельно на сторонах первой секции крана и асимметрично на сторонах второй секции крана.
В качестве особенно предпочтительной области применения может быть предусмотрено выполнение крана в виде Z-образного крана, который снабжен установленной с возможностью вращения вертикальной мачтой крана, шарнирно соединенной с ней подъемной стреловой секцией и, по меньшей мере, одной шарнирно соединенной с подъемной стреловой секцией угловой стреловой секцией. Далее для примера подъемная стреловая секция будет называться первой стреловой секцией крана, а угловая стреловая секция - второй стреловой секцией крана, однако это не следует рассматривать как ограничение.
Конкретно кран такого рода может применяться на автомобиле.
Другие подробности и преимущества настоящего изобретения поясняются более подробно ниже с помощью описания фигур со ссылкой на изображенные на чертежах примеры осуществления. На них показано:
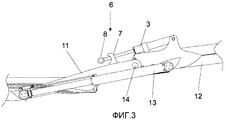
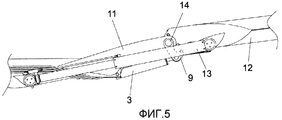
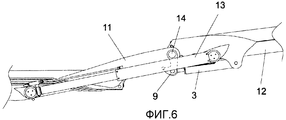
Фиг. 1-8 - примеры осуществления предлагаемой изобретением системы на 8 схематичных видах,
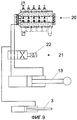
Фиг. 9-11 - схематичное изображение устройства управления и переключающего устройства,
Фиг.12 и 13 - Z-образный кран в положении парковки (в сложенном состоянии).
На фиг.1 показана первая стреловая секция 11 крана, которая через шарнир 14 соединена со второй стреловой секцией 12 крана. С нижней стороны первой стреловой секции 11 крана расположен дополнительный привод, который снабжен блоком 3 поршень-цилиндр. Блок 3 поршень-цилиндр соединен через цепь 5 со второй стреловой секцией 12 крана. Раскладывание происходит, как обычно, - без использования дополнительного привода - блок 13 поршень-цилиндр выдвигает вторую стреловую секцию 12 крана до тех пор, пока блок 13 не попадет в область мертвой точки (когда продольная ось блока 13 и шарнир 14 лежат на одной линии). Под действием силы тяжести положение мертвой точки преодолевается, и блок 13 может втягиваться и перемещать вторую стреловую секцию 12 крана. Для складывания второй стреловой секции 12 крана блок 13 выдвигается до тех пор, пока он не попадет в область своей мертвой точки. Теперь блок 3 поршень-цилиндр дополнительного привода втягивается, цепь 5 перемещает вторую стреловую секцию 12 крана, и блок 13 преодолевает при этом свое положение мертвой точки. В заключение блок 13 поршень-цилиндр втягивается до тех пор, пока обе стреловые секции крана не достигнут своего конечного положения, положения парковки.
На фиг.2 показан вариант фиг.1, в котором блок 3 поршень-цилиндр дополнительного привода закреплен на верхней стороне второй стреловой секции 12 крана. Цепь 5 дополнительного привода также проходит от нижней стороны первой стреловой секции 11 крана к верхней стороне второй стреловой секции 12 крана. Принцип действия процесса складывания по смыслу идентичен описанию фиг.1.
На фиг.3 показано разъемное стыковочное устройство 6, у которого первая стыковочная часть 7, которая выполнена в виде улавливающего устройства, закреплена на первой стреловой секции 11 крана, а вторая стыковочная часть 8 расположена на блоке 3 поршень-цилиндр дополнительного привода. В области положении мертвой точки блока 13 поршень-цилиндр блок 3 поршень-цилиндр дополнительного привода втягивается, и вторая стыковочная часть 8 входит в первую стыковочную часть 7 и тем самым способствует тому, что вторая стреловая секция 12 крана откидывается вверх и блок 13 поршень-цилиндр освобождается из своего положения мертвой точки. Затем блок 13 поршень-цилиндр втягивается до тех пор, пока обе стреловые секции крана не достигнут своего конечного положения, положения парковки, при этом во время втягивания обе стыковочные части 7 и 8 снова отделены друг от друга.
На фиг.4 показан вариант фиг.3, в котором блок 3 поршень-цилиндр дополнительного привода находится на первой стреловой секции 11 крана, а первая стыковочная часть 7, также выполненная в виде улавливающего устройства, - на второй секции 12 крана. Принцип действия процесса складывания по смыслу идентичен описанию фиг.3.
На фиг.5 показано, как блок 3 поршень-цилиндр дополнительного привода, который находится на первой стреловой секции 11 крана, нажимает на рычаг 9, который находится на второй стреловой секции 12 крана, и тем самым может преодолеть положение мертвой точки блока 13 поршень-цилиндр относительно шарнира 14. Ход процесса складывания по смыслу идентичен предыдущим показанным примерам.
На фиг.6 показан вариант фиг.5, в котором блок 3 поршень-цилиндр дополнительного привода находится на второй стреловой секции 12 крана, а рычаг 9 - на первой стреловой секции 11 крана. Ход процесса складывания по смыслу идентичен предыдущим показанным примерам.
На фиг.7 показан вариант фиг.1, в котором дополнительный привод выполнен внутри первой стреловой секции 11 крана, а не находится с наружной стороны одной из двух стреловых секций крана. Таким образом обеспечивается максимальная экономия места. Принцип действия процесса складывания по смыслу идентичен описанию фиг.1.
На фиг.8 показано асимметричное расположение блока 13 поршень-цилиндр относительно блока 3 поршень-цилиндр дополнительного привода, при этом блок 13 расположен с левой стороны стреловых секций крана, а блок 3 дополнительного привода - с правой стороны стреловых секций крана. Для лучшей наглядности на фиг.8 оба блока поршень-цилиндр изображены видимыми, чтобы были лучше видны различия. При этом блок 3 дополнительного привода шарнирно соединен со стреловой секцией 12 крана в другом, более низко расположенном месте, чем блок 13, благодаря чему положение мертвой точки соответствующего блока поршень-цилиндр возникает при отличающемся положении шарнира 14. Для складывания второй стреловой секции 12 крана как блок 13, так и блок 3 дополнительного привода выдвигаются до тех пор, пока блок 13 не попадет в область своей мертвой точки. Блок 3 дополнительного привода при этом еще не достиг своей мертвой точки и продолжает выдвигаться, способствуя при этом преодолению блоком 13 его мертвой точки. Затем оба блока поршень-цилиндр втягиваются до тех пор, пока обе стреловые секции крана не достигнут своего конечного положения, положения парковки.
На фиг.9 показано устройство 20 управления, которое через переключающее устройство 21 заставляет блок 13 поршень-цилиндр выполнять реверсирование направления своего действия. Это реверсирование направления активируется клапаном 22 переключения, который выполняет функцию концевого выключателя.
На фиг.10 показаны две раскрытые стреловые секции крана и клапан 22 переключения, который в области положения мертвой точки блока 13 относительно шарнира 14 заставляет устройство 20 управления выполнять реверсирование направления действия блока 13. Поэтому необходимость в ручной перестановке или, соответственно, переключении пользователем отсутствует, и обе стреловые секции крана складываются до своего конечного положения, положения парковки.
На фиг.11 показано устройство 20 управления, которое через переключающее устройство 21 заставляет блок 13 выполнять реверсирование направления своего действия. Это реверсирование направления активируется клапаном 22 переключения (см. также фиг.8). Кроме того, переключающее устройство 24 заставляет блок 3 выполнять реверсирование направления своего действия. Это реверсирование направления активируется клапаном 23 переключения (см. также фиг.8).
На фиг.12 показан сложенный Z-образный кран 1, состоящий из мачты 2 крана и двух стреловых секций крана. Блок 3 поршень-цилиндр дополнительного привода выполнен при этом внутри первой стреловой секции 11 крана.
На фиг.13 также показан сложенный Z-образный кран 1 (положение парковки), у которого блок 3 поршень-цилиндр дополнительного привода выполнен на первой стреловой секции 11 крана снаружи.
Хотя изобретение и описано конкретно с помощью показанного примера осуществления, само собой разумеется, что предмет заявки не ограничен этим примером осуществления. Более того, само собой разумеется, что мероприятия и модификации, которые служат для воплощения идеи изобретения, являются вполне возможными и желательными.
Список ссылочных позиций
1 Z-образный кран
2 Мачта крана
3 Блок поршень-цилиндр дополнительного привода
4 Точка приложения тяги цепи 5
5 Цепь
6 Стыковочное устройство
7 Первая стыковочная часть
8 Вторая стыковочная часть
9 Рычаг
11 Первая стреловая секция крана
12 Вторая стреловая секция крана
13 Блок поршень-цилиндр
14 Шарнир
20 Устройство управления
21 Переключающее устройство блока 13 поршень-цилиндр
22 Клапан переключения переключающего устройства 21
23 Клапан переключения переключающего устройства 24
24 Переключающее устройство блока 3 поршень-цилиндр
Claims (18)
1. Кран, снабженный первой стреловой секцией крана и, по меньшей мере, одной второй стреловой секцией крана, которые соединены друг с другом через шарнир и выполнены с возможностью поворота относительно друг друга посредством привода, имеющего блок поршень-цилиндр соответственно начиная из одного из двух конечных положений, в котором стреловые секции крана расположены, по существу, параллельно друг другу, до достижения мертвой точки, когда продольная ось блока поршень-цилиндр находится, по существу, на одной прямой с шарниром, причем одно из обоих конечных положений выполнено в виде положения парковки, отличающийся тем, что предусмотрен, по меньшей мере, один дополнительный привод, с помощью которого положение мертвой точки блока (13) поршень-цилиндр относительно шарнира (14) может преодолеваться в направлении положения парковки.
2. Кран по п.1, отличающийся тем, что дополнительный привод включает в себя линейный привод.
3. Кран по п.2, отличающийся тем, что линейный привод имеет, по меньшей мере, один блок (3) поршень-цилиндр,
4. Кран по одному из пп.1-3, отличающийся тем, что дополнительный привод снабжен тяговым средством, которое проходит в случае, по существу, вытянутых стреловых секций крана от нижней стороны первой стреловой секции (11) крана к верхней стороне второй стреловой секции (12) крана.
5. Кран по п.4, отличающийся тем, что тяговое средство представляет собой цепь (5).
6. Кран по одному из пп.1-3, отличающийся тем, что дополнительный привод находится в активном соединении через разъемное стыковочное устройство (6) с первой стреловой секцией (11) крана или второй стреловой секцией (12) крана, по меньшей мере, в области мертвой точки.
7. Кран по п.6, отличающийся тем, что стыковочное устройство (6) имеет установленную на первой стреловой секции (11) крана первую стыковочную часть (7), которая стыкуется с установленной на второй стреловой секции (12) крана ответной второй стыковочной частью (8), по меньшей мере, в области мертвой точки, а вне области мертвой точки отсоединена от этой второй стыковочной части (8).
8. Кран по п.7, отличающийся тем, что стыковочное устройство (6) имеет, по меньшей мере, один рычаг (9).
9. Кран по п.1, отличающийся тем, что дополнительный привод, по меньшей мере, в отдельных областях предпочтительно, по существу, полностью расположен внутри первой стреловой секции (11) крана или второй стреловой секции (12) крана.
10. Кран по п.1, отличающийся тем, что, по меньшей мере, одна из стреловых секций (11, 12) крана выполнена телескопической.
11. Кран по п.1, отличающийся тем, что предусмотрено устройство (20) управления, с помощью которого в блоке (13) поршень-цилиндр при определенном угле первой стреловой секции (11) крана относительно второй стреловой секции (12) крана осуществляется переключение направления действия блока (13) поршень-цилиндр.
12. Кран по п.11, отличающийся тем, что предусмотрено, по меньшей мере, одно переключающее устройство (21), сигналы которого могут передаваться на устройство (20) управления.
13. Кран по п.12, отличающийся тем, что переключающее устройство (21) имеет клапан переключения (22), с помощью которого при достижении точки переключения реверсируется направление действия блока (13) поршень-цилиндр.
14. Кран по п.1, отличающийся тем, что положение шарнира обеих стреловых секций крана, в котором возникает положение мертвой точки блока (13) поршень-цилиндр относительно шарнира (14), отличается от того положения шарнира, в котором возникает положение мертвой точки блока (3) поршень-цилиндр дополнительного привода относительно шарнира (14).
15. Кран по п.1, отличающийся тем, что блок (13) поршень-цилиндр и блок (3) поршень-цилиндр дополнительного привода асимметрично шарнирно соединены, по меньшей мере, с одной из обеих стреловых секций крана.
16. Кран по п.1, отличающийся тем, что он выполнен в виде автокрана.
17. Кран по п.1 или 16, отличающийся тем, что он выполнен в виде Z-образного крана.
18. Автомобиль с краном по одному из пп.1-17.
Applications Claiming Priority (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| AT0069109A AT508171A1 (de) | 2009-05-07 | 2009-05-07 | Kran mit totpunktüberwindung |
| ATA691/2009 | 2009-05-07 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| RU2010118314A RU2010118314A (ru) | 2011-11-20 |
| RU2471702C2 true RU2471702C2 (ru) | 2013-01-10 |
Family
ID=42557506
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| RU2010118314/11A RU2471702C2 (ru) | 2009-05-07 | 2010-05-06 | Кран с преодолением мертвой точки |
Country Status (11)
| Country | Link |
|---|---|
| US (1) | US8596474B2 (ru) |
| EP (1) | EP2248753B1 (ru) |
| JP (1) | JP5508123B2 (ru) |
| KR (1) | KR20100121426A (ru) |
| AT (1) | AT508171A1 (ru) |
| BR (1) | BRPI1001923A2 (ru) |
| CA (1) | CA2702707C (ru) |
| ES (1) | ES2595983T3 (ru) |
| PL (1) | PL2248753T3 (ru) |
| RU (1) | RU2471702C2 (ru) |
| SI (1) | SI2248753T1 (ru) |
Families Citing this family (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| WO2013116632A1 (en) * | 2012-02-02 | 2013-08-08 | United States Of America, As Represented By The Administrator Of The National Aeronautics And Space Administration | Tension stiffened and tendon actuated manipulator and a hinge for use therein |
| CN103373671B (zh) * | 2013-07-23 | 2015-07-22 | 徐州重型机械有限公司 | 伸缩臂及具有该伸缩臂的起重机 |
| US10569415B2 (en) | 2016-08-31 | 2020-02-25 | United States Of America As Represented By The Administrator Of Nasa | Tension stiffened and tendon actuated manipulator |
| SI25285B (sl) * | 2016-10-25 | 2022-10-28 | Tajfun Liv, Proizvodnja In Razvoj D.O.O. | Zložljivi žerjav |
| CN107628555A (zh) * | 2017-11-17 | 2018-01-26 | 长沙理工大学 | 一种卷扬机自动控制的两节折叠输送机 |
| JP7088801B2 (ja) * | 2018-09-28 | 2022-06-21 | 日立建機株式会社 | 作業機械 |
Citations (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US3533515A (en) * | 1968-09-03 | 1970-10-13 | Baker Equipment Eng Co | Boom structure for utility trucks and the like |
| DE1920593A1 (de) * | 1969-04-23 | 1970-11-19 | Weyhausen Kg Maschf H | Drehgelenkanordnung fuer Knickarmausleger |
| US4183712A (en) * | 1976-12-10 | 1980-01-15 | Hiab-Foco Aktiebolag | Device in loading cranes |
| SU893829A1 (ru) * | 1980-03-12 | 1981-12-30 | Предприятие П/Я А-3681 | Грузоподъемный кран Пындака |
| EP0733585A2 (de) * | 1995-03-24 | 1996-09-25 | Rochus Penz GmbH Kranbau | Ladekran |
| EP1475345A1 (en) * | 2003-05-09 | 2004-11-10 | Loglift Oy Ab | Method of controlling crane boom arrangement and apparatus for implementation thereof |
Family Cites Families (31)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| GB579545A (en) | 1943-05-26 | 1946-08-07 | Herbert Oliver Day | Improvements relating to loading apparatus on motor vehicles |
| US3035711A (en) * | 1958-05-20 | 1962-05-22 | Forslund & Co Fabriks Ab | Hydraulic pillar-type rotary cranes, particularly for motor trucks |
| US3032207A (en) * | 1960-02-23 | 1962-05-01 | Humboldt Company | Loading boom with adjustable extension arm |
| US3032206A (en) * | 1960-02-23 | 1962-05-01 | Humboldt Company | Mobilized lifting and loading boom |
| GB935985A (en) * | 1961-02-27 | 1963-09-04 | Hydrauliska Ind Aktiebolaget | Improvements in or relating to vehicle-mounted luffing-arm lifting apparatus |
| US3265219A (en) * | 1964-10-27 | 1966-08-09 | Hydrauliska Ind Aktiebolaget | Crane with folding boom which passes close to but clears its mast |
| US3389820A (en) * | 1966-06-06 | 1968-06-25 | Caterpillar Tractor Co | Bucket actuating linkage for tractor mounted loader |
| GB1202279A (en) * | 1966-11-18 | 1970-08-12 | Massey Ferguson Services Nv | Improvements in material handling devices which include a pivotable boom |
| US3536216A (en) * | 1968-11-18 | 1970-10-27 | Baldwin Lima Hamilton Corp | Bucket tilt control system for level-crowd type loaders |
| DE6916283U (de) | 1969-04-18 | 1969-09-18 | H Weyhausen Kg Maschf | Drehgelenkanordnung fuer knickarmausleger |
| JPS5148144Y2 (ru) * | 1971-10-20 | 1976-11-19 | ||
| US3913768A (en) * | 1974-03-20 | 1975-10-21 | Caterpillar Tractor Co | Large capacity bucket with high-dumping capability |
| JPS5262902U (ru) * | 1975-11-06 | 1977-05-10 | ||
| US4185945A (en) * | 1977-07-07 | 1980-01-29 | Caterpillar Tractor Co. | Cylinder mounting |
| US4475870A (en) * | 1980-08-19 | 1984-10-09 | Karl Eickmann | Hydraulic arrangement |
| FR2514051A1 (fr) * | 1981-10-05 | 1983-04-08 | Komatsu Mfg Co Ltd | Pelle mecanique a commande hydraulique |
| US4925358B1 (en) * | 1986-11-14 | 1996-03-05 | Hcc Inc | Trailerable earth digging apparatus |
| US5083689A (en) * | 1986-12-01 | 1992-01-28 | Arva Ag | Outlet and flow control device for metallurgical vessels |
| JPH0830346B2 (ja) | 1987-11-26 | 1996-03-27 | 株式会社小松製作所 | 油圧式掘削機の作業機姿勢変更装置及び方法 |
| US5266001A (en) * | 1987-11-26 | 1993-11-30 | Kabushiki Kaisha Komatsu Seisakusho | Working machine for construction vehicles and method of operating the same |
| US5016767A (en) * | 1989-03-10 | 1991-05-21 | Posi-Plus Technologies Inc. | Boom articulation mechanism with, simultaneously operable, cylinders |
| SE470437B (sv) * | 1992-08-04 | 1994-03-07 | Hiab Ab | Vipparmskran med länkanordning som växlar ledpunkt mellan arbetsområdet och parkeringsläget |
| JP3313784B2 (ja) * | 1992-09-30 | 2002-08-12 | 株式会社小松製作所 | 建設機械の作業機装置 |
| US5688101A (en) * | 1995-04-29 | 1997-11-18 | Samsung Heavy Industries, Co., Ltd. | Working unit of construction equipment with attachment self leveling function |
| US6095500A (en) * | 1996-08-05 | 2000-08-01 | Mcvaugh; Arthur K. | Winch device |
| US6250485B1 (en) * | 1997-07-30 | 2001-06-26 | Terex Telelect | Boom articulation assembly for aerial boom sections |
| FR2796632B1 (fr) * | 1999-07-22 | 2001-08-24 | Potain Sa | Dispositif de repliage d'une fleche de grue a elements emboitables |
| US6966448B1 (en) * | 2000-08-23 | 2005-11-22 | Darryl Scott Burkett | Trailer-mounted crane apparatus |
| JP2003104686A (ja) | 2001-09-28 | 2003-04-09 | Tadano Ltd | クレーンの操作装置 |
| US7698838B1 (en) * | 2005-11-09 | 2010-04-20 | Strayhorn David W | Hoe equipped excavator having increased range |
| US8142132B2 (en) * | 2009-01-05 | 2012-03-27 | Cnh America Llc | Automatic over-center system |
-
2009
- 2009-05-07 AT AT0069109A patent/AT508171A1/de not_active Application Discontinuation
-
2010
- 2010-05-03 US US12/772,318 patent/US8596474B2/en active Active
- 2010-05-03 CA CA2702707A patent/CA2702707C/en not_active Expired - Fee Related
- 2010-05-06 ES ES10004785.1T patent/ES2595983T3/es active Active
- 2010-05-06 EP EP10004785.1A patent/EP2248753B1/de active Active
- 2010-05-06 JP JP2010106650A patent/JP5508123B2/ja active Active
- 2010-05-06 RU RU2010118314/11A patent/RU2471702C2/ru active
- 2010-05-06 KR KR1020100042345A patent/KR20100121426A/ko not_active Ceased
- 2010-05-06 SI SI201031299A patent/SI2248753T1/sl unknown
- 2010-05-06 PL PL10004785T patent/PL2248753T3/pl unknown
- 2010-05-07 BR BRPI1001923-5A patent/BRPI1001923A2/pt not_active IP Right Cessation
Patent Citations (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US3533515A (en) * | 1968-09-03 | 1970-10-13 | Baker Equipment Eng Co | Boom structure for utility trucks and the like |
| DE1920593A1 (de) * | 1969-04-23 | 1970-11-19 | Weyhausen Kg Maschf H | Drehgelenkanordnung fuer Knickarmausleger |
| US4183712A (en) * | 1976-12-10 | 1980-01-15 | Hiab-Foco Aktiebolag | Device in loading cranes |
| SU893829A1 (ru) * | 1980-03-12 | 1981-12-30 | Предприятие П/Я А-3681 | Грузоподъемный кран Пындака |
| EP0733585A2 (de) * | 1995-03-24 | 1996-09-25 | Rochus Penz GmbH Kranbau | Ladekran |
| EP1475345A1 (en) * | 2003-05-09 | 2004-11-10 | Loglift Oy Ab | Method of controlling crane boom arrangement and apparatus for implementation thereof |
Also Published As
| Publication number | Publication date |
|---|---|
| JP2010260724A (ja) | 2010-11-18 |
| BRPI1001923A2 (pt) | 2014-02-11 |
| JP5508123B2 (ja) | 2014-05-28 |
| RU2010118314A (ru) | 2011-11-20 |
| PL2248753T3 (pl) | 2017-02-28 |
| US20100282702A1 (en) | 2010-11-11 |
| CA2702707C (en) | 2013-11-26 |
| EP2248753A1 (de) | 2010-11-10 |
| SI2248753T1 (sl) | 2016-11-30 |
| CA2702707A1 (en) | 2010-11-07 |
| EP2248753B1 (de) | 2016-07-06 |
| KR20100121426A (ko) | 2010-11-17 |
| US8596474B2 (en) | 2013-12-03 |
| AT508171A1 (de) | 2010-11-15 |
| ES2595983T3 (es) | 2017-01-04 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CA2702707C (en) | Crane with a second drive | |
| US8839969B2 (en) | Lattice piece and crane | |
| US20180327234A1 (en) | Mobile crane and method for angling a main jib extension relative to a main jib of a mobile crane | |
| US20100078403A1 (en) | Adjusting mechanism for a winch | |
| US10131264B2 (en) | Hooklift trailer | |
| US10124993B2 (en) | Method for operating a crane and crane | |
| US20130328295A1 (en) | Stabilizer device for an operating machine | |
| CN103896166B (zh) | 集装箱运输车起重装置及集装箱运输车 | |
| CN103626036A (zh) | 随车起重机的操纵系统、随车起重机及随车起重运输车 | |
| CN103895548A (zh) | 一种集装箱双侧自装卸运输车 | |
| RU2249561C2 (ru) | Устройство складывания стрелы крана с элементами, укладываемыми один в другой | |
| RS63016B1 (sr) | Sklopivi kran | |
| CN105862587B (zh) | 一种桥梁检查车及检测方法 | |
| EP0726872B1 (en) | Outer-boom crane | |
| EP2325045A1 (en) | Lifting device for a vehicle and a corresponding arrangement in a vehicle | |
| CN107640710B (zh) | 具有空间拉线装配部的伸缩吊臂 | |
| KR20160029345A (ko) | 차량 견인장치 | |
| JP2004091142A (ja) | クレーン | |
| CN110271978A (zh) | 支撑装置、工程机械、控制方法以及控制系统 | |
| CN102635585B (zh) | 阀组、液压控制回路及安装或拆卸零部件的辅助装置 | |
| EP2197779B1 (en) | Articulated mechanical arm | |
| EP3339237B1 (en) | Hydraulic crane | |
| CN105174091A (zh) | 伸缩式悬臂和起重机 | |
| RU2045466C1 (ru) | Стреловой кран | |
| EP2708488B1 (en) | Foldable jib for a crane and such crane |