EP0311016B1 - Anordnung zur automatischen Ver- und Entsorgung eines technischen Bedienbereiches in der Ringspinnerei und -zwirnerei mit Spulen, vorzugsweise Vorgarnspulen - Google Patents
Anordnung zur automatischen Ver- und Entsorgung eines technischen Bedienbereiches in der Ringspinnerei und -zwirnerei mit Spulen, vorzugsweise Vorgarnspulen Download PDFInfo
- Publication number
- EP0311016B1 EP0311016B1 EP19880116405 EP88116405A EP0311016B1 EP 0311016 B1 EP0311016 B1 EP 0311016B1 EP 19880116405 EP19880116405 EP 19880116405 EP 88116405 A EP88116405 A EP 88116405A EP 0311016 B1 EP0311016 B1 EP 0311016B1
- Authority
- EP
- European Patent Office
- Prior art keywords
- bobbins
- disposed
- bobbin
- ring spinning
- arrangement according
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Lifetime
Links
Images

Classifications
-
- D—TEXTILES; PAPER
- D01—NATURAL OR MAN-MADE THREADS OR FIBRES; SPINNING
- D01H—SPINNING OR TWISTING
- D01H9/00—Arrangements for replacing or removing bobbins, cores, receptacles, or completed packages at paying-out or take-up stations ; Combination of spinning-winding machine
- D01H9/18—Arrangements for replacing or removing bobbins, cores, receptacles, or completed packages at paying-out or take-up stations ; Combination of spinning-winding machine for supplying bobbins, cores, receptacles, or completed packages to, or transporting from, paying-out or take-up stations ; Arrangements to prevent unwinding of roving from roving bobbins
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B65—CONVEYING; PACKING; STORING; HANDLING THIN OR FILAMENTARY MATERIAL
- B65H—HANDLING THIN OR FILAMENTARY MATERIAL, e.g. SHEETS, WEBS, CABLES
- B65H67/00—Replacing or removing cores, receptacles, or completed packages at paying-out, winding, or depositing stations
- B65H67/06—Supplying cores, receptacles, or packages to, or transporting from, winding or depositing stations
- B65H67/064—Supplying or transporting cross-wound packages, also combined with transporting the empty core
- B65H67/065—Manipulators with gripping or holding means for transferring the packages from one station to another, e.g. from a conveyor to a creel trolley
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B65—CONVEYING; PACKING; STORING; HANDLING THIN OR FILAMENTARY MATERIAL
- B65H—HANDLING THIN OR FILAMENTARY MATERIAL, e.g. SHEETS, WEBS, CABLES
- B65H2701/00—Handled material; Storage means
- B65H2701/30—Handled filamentary material
- B65H2701/31—Textiles threads or artificial strands of filaments
Definitions
- the invention relates to an automatically supplied and disposed of technical operating area in the textile industry, especially in the ring spinning of cotton and worsted spinning mills.
- a solution (DE-OS 3312116) is known in which the roving bobbins or empty tubes are transferred to a gate arranged above the ring spinning machine by means of a gripper which can be moved up and down and swiveled horizontally and which can grip both wound bobbins and empty tubes can be extracted from it.
- the gripper sits on a movable along the gate Control unit that carries a roving bobbin magazine with it.
- Each individual coil take-up device of the gate is individually attached to a supporting beam and can be moved into the working area of the gripper by means of a displacement device.
- a disadvantage is the complex construction, which also makes it necessary to carry out extensive design changes when retrofitting existing ring spinning machines.
- DD-A-234 579 it is proposed to equip reserve gates formed as a transport chain on ring spinning machines with roving bobbins by means of handling technology which can be moved from machine to machine, but without revealing the technical means.
- a solution is known (DE-OS 3240822) in which roving bobbins in the area of the ring spinning machines are removed from a bobbin transport wagon coming from the flyer by means of a transfer device and attached to a reserve gate described above.
- the transfer device is arranged on the head of the machine. It has a gripper that can be moved back and forth, swivels between the vertical and horizontal planes and can be moved up and down to manipulate the roving bobbins, which are arranged horizontally in a transport carriage.
- the disadvantage of this solution is that the reserve gate, which is designed as a transport chain, must be at rest when the bobbin is handed over, ie. H. the reserve gate must be accelerated and braked again with each transfer cycle. In addition, this type of coil transfer is associated with a great loss of time.
- a device for the automatic supply and disposal of a technical operating area by means of a robot arm is known.
- the coils are fed by means of a centrally arranged on-direction.
- the aim of the invention is to improve the working conditions in the spinning mill by eliminating physically difficult work, to automate the technological process of changing the reel spool and to enlarge the operating area without increasing the labor intensity of the operator.
- the invention has for its object to develop an arrangement of ring spinning and ring twisting machines, which makes it possible to automatically supply transport chains with bobbins, preferably roving bobbins, and to dispose of empty tubes.
- the supply and disposal should take place with a circulating transport chain and the chronological order of supply and disposal of the individual transport chains should be programmed in dependence on technological data, technical parameters, existing operating conditions and possible external interventions by the operator.
- each ring spinning machine of a technical operating area is assigned a robot station into which a mobile industrial robot can enter and be positioned.
- the industrial robot preferably consists of an arbitrarily long, non-numerically controlled portal arranged on one end of the ring spinning machines for the defined approach to the respective robot stations, numerical translation units, a gripper for loading and a notching device for disposing of the individual transport chains.
- the numerical translation units are arranged so that there is a translation axis that can be moved in the direction of movement of the transport chain on the portal carriage. These Axis is used to feed the roving bobbins with a circulating transport chain, ie this axis travels synchronously with the chain during supply and disposal.
- a vertical translation unit is arranged on the front side of the translation axis mentioned, which serves both for removing the roving bobbins from the bobbin pallet and for placing and removing the roving bobbins from the bobbin receiving devices attached to the transport chain at a defined pitch and for the disposal of empty tubes.
- a translation unit is attached to the lower end of the vertically movable axis and is used to hold a gripper. At the same time, it has the task of executing a delivery movement to the transport chain.
- a device which serves to release the empty sleeves from the bobbin receiving devices. These are directed through a transport channel into a container located below the portal next to the said shifting device.
- the detection of the respective occupancy of the bobbin take-up devices of the transport chain takes place via a special recognition unit, which is able to reliably distinguish between empty bobbin take-up devices and full and wound roving bobbins from empty tubes, i.e. tubes without roving residues.
- the chronological order of supply and disposal of the individual transport chains at the respective robot stations is programmed depending on technological data, technical parameters, existing operating states and any external intervention by the operator.
- a roving bobbin is first removed from the bobbin pallet with the translating unit which can be moved in the vertical by means of the gripper and moved into a waiting position on the transport chain.
- the coil is gripped on its upper sleeve end.
- the next bobbin is brought into the removal position by a spring mechanism.
- the Robot with superimposed movements of the three numerically controlled translation axes under the coil receiving device and transfers the coil to this.
- the robot then picks up the reel of the same mandrel from the pallet and transfers it to the transport chain in the manner described.
- the next mandrel is cleared in the direction of the axis of movement of the translation unit arranged directly on the portal carriage and the coils are transferred to the chain. This process is repeated until a number of the coil range is cleared. Now the bobbin pallet is shifted by one division into the gripping area of the robot and the next row of bobbins can be processed.
- the clearing of the transport chain which is necessary, for example, when changing lots, takes place in the reverse order with approximately the same sequence of movements.
- a portal 4 on supports is located on the head side of the ring spinning machines.
- a non-numerically controlled portal carriage 5 moves along the portal 4, which drives to the individual robot stations of the technical operating area and can be positioned in a defined manner in the respective station.
- the portal carriage 5 carries the robot units, which, consisting of numerical translation units 6, 7, 8 and a gripper 9, implement the following movement cycle.
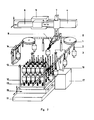
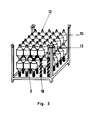
- the pliers gripper 9 grips from the bobbin pallet 10, which in the exemplary embodiment described can hold two roving bobbins 3 per mandrel 13 and in which the mandrels 13 are arranged in a grid of 5 ⁇ 6, from the first row from the first place the first roving bobbin 3 at the upper end of the sleeve.
- the translation unit 7 By means of the translation unit 7, the roving bobbin 3 is lifted vertically from the mandrel 13 via the locking device 12 and brought into a waiting position below the bobbin receiving device 2, but outside the reserve gate, by means of the unit 8.
- the roving bobbin 3 is synchronized by the unit 6 Carried speed with the transport chain 1, wherein at the same time a delivery movement is carried out by the unit 8 under the bobbin receiving device 2 and then the roving bobbin 3 is transferred to the reserve gate by means of the unit 7 and the pincer gripper 9.
- the pliers gripper 9 has been returned to the starting position above the bobbin pallet 10
- the second roving bobbin 3 of the first mandrel 13, which has moved into the removal position, is transferred to the transport chain 1 in the manner described above.
- the other mandrels 13 of the first row in the bobbin pallet 10 are cleared of roving bobbins 3 and these are attached to the bobbin receiving devices 2 of the transport chain 1.
- the spool pallet 10 is shifted by a mandrel distance to the second row. This is done by the telescopic fork 15.
- the disposal of the transport chain 1 from roving bobbins 3 that have only been partially processed is carried out in a similar manner with the reverse movement of the translation units while the transport chain 1 is running.
- the roving bobbins 3 are again placed in an organized manner in a bobbin pallet 10. In the exemplary embodiment, approximately 120 bobbin changes are achieved per hour.
- the transport chain 1 of empty tubes is disposed of by pushing open the empty tubes by means of a notching device designed as a funnel-shaped enclosure on the gear housing of the forceps gripper 9 by means of the translation unit 7 while the transport chain 1 is also revolving.
Landscapes
- Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- Textile Engineering (AREA)
- Spinning Or Twisting Of Yarns (AREA)
Description
- Die Erfindung bezieht sich auf einen automatisch ver- und entsorgten technischen Bedienbereich in der Textilindustrie, speziell in der Ringspinnerei der Baumwoll- und Kammgarnspinnereien.
- Bekannt sind Lösungen, bei denen die Vorgarnspulen mittels Hängefördersystem vom Flyer zu den Ringspinnmaschinen transportiert werden und dort blockweise gegen abgelaufene Vorgarnspulen im Spulengatter getauscht werden. Von Nachteil ist dabei, daß, unabhängig vom Abarbeitungsgrad der einzelnen Spulen im Gatter, immer alle Spulen gleichzeitig entnommen werden. Mit dem Einsatz des Luntenstops an den Ringspinnmaschinen ist dies ökonomisch nicht mehr zu vertreten, da der Abarbeitungsgrad der Spulen sehr unterschiedlich ist und der ökonomische Vorteil des Luntenstops durch teure Materialreste auf den auszuwechselnden Spulen zunichte gemacht würde.
- Bekannt ist, die Spulen blockweise in ein einreihiges Reservegatter vor die Ringspinnmaschine zu fahren und sie dann individuell an den Arbeitsstellen der Maschine gegen Leerhulsen zu wechseln. Auch hier ist von Nachteil, daß alle Spulen gleichzeitig getauscht werden müssen und damit also auch unnötigerweise volle Spulen wieder aus dem Reservegatter entnommen werden.
- Bekannt ist eine Lösung (DE-OS 3312116), bei der die Vorgarnspulen bzw. Leerhülsen mittels eines auf- und abbewegbaren und horizontal schwenkbaren Greifers, welcher sowohl bewickelte Spulen, als auch Leerhülsen greifen kann, an ein oberhalb der Ringspinnmaschine angeordnetes Gatter übergeben werden bzw. daraus entnommen werden können. Der Greifer sitzt dabei auf einem, entlang des Gatters bewegbaren Bediengerät, welches ein Vorgarnspulenmagazin mit sich führt. Jede einzelne Spulenaufnahmevorrichtung des Gatters ist einzeln an einem Tragbalken angebracht und mittels einer Verschiebeeinrichtung in den Arbeitsbereich des Greifers bewegbar. Als nachteilig erweist sich die aufwendige Konstruktion, die es zudem erforderlich macht, bei eventueller Nachrüstung an vorhandenen Ringspinnmaschinen umfangreiche konstruktive Änderungen vorzunehmen. In DD-A-234 579 wird vorgeschlagen, als Transportkette ausgebildete Reservegatter an Ringspinnmaschinen, mittels von Maschine zu Maschine bewegbare Handhabetechnik mit Vorgarnspulen zu bestücken, ohne jedoch das technische Mittel zu offenbaren.
- Es ist eine Lösung bekannt (DE-OS 3240822), bei welcher im Bereich der Ringspinnmaschinen Vorgarnspulen, mittels einer Übergabevorrichtung, von einem vom Flyer kommenden Spulentransportwagen entnommen und auf ein oben beschriebenes Reservegatter aufgesteckt werden. Dabei ist die Übergabevorrichtung am Kopf der Maschine angeordnet. Sie verfügt über einen vor- und zurückbewegbaren, zwischen vertikaler und horizontaler Ebene schwenkbaren und auf- und abbewegbaren Greifer zum Manipulieren der Vorgarnspulen, welche horizontal in einem Transportwagen angeordnet sind. Der Nachteil dieser Lösung besteht darin, daß das als Transportkette ausgebildete Reservegatter bei der Spulenübergabe in Ruhe sein muß, d. h. das Reservegatter muß bei jedem Übergabetakt aufs neue beschleunigt und wieder abgebremst werden. Zudem ist diese Art der Spulenübergabe mit einem hohen Zeitverlust verbunden.
- Gemäß DE-OS 3332898 ist eine Vorrichtung zur automatischen Ver- und Entsorgung eines technischen Bedienbereiches mittels eines Roboterarmes bekannt. Bei dieser Vorrichtung werden die Spulen mittels einer mittig angebrachten Ein-Richtung zugeführt.
- Das Ziel der Erfindung besteht darin, die Arbeitsbedingungen in der Spinnerei durch Beseitigung körperlich schwerer Arbeit zu verbessern, den technologischen Prozeß des Flyerspulenwechsels zu automatisieren und den Bedienbereich zu vergrößern, ohne die Arbeitsintensität der Bedienkraft zu erhöhen.
- Der Erfindung liegt die Aufgabe zugrunde, eine Anordnung an Ringspinn- und Ringzwirnmaschinen zu entwickeln, die es ermöglicht, Transportketten automatisch mit Spulen, vorzugsweise Vorgarnspulen, zu versorgen und von Leerhülsen zu entsorgen. Die Ver- und Entsorgung sollen bei umlaufender Transportkette erfolgen und die zeitliche Reihenfolge des Ver- und Entsorgens der einzelnen Transportketten in Abhängigkeit von technologischen Daten, technischen Parametern, vorliegenden Betriebszuständen und eventuellen äußeren Eingriffen durch die Bedienkraft programmiert möglich sein.
- Erfindungsgemäß wird diese Aufgabe dadurch gelöst, daß jeder Ringspinnmaschine eines technischen Bedienbereiches eine Roboterstation zugeordnet ist, in welche ein mobiler Industrieroboter einfahren und dort positioniert werden kann. Der Industrieroboter besteht vorzugsweise aus einem beliebig langen, an einer Stirnseite der Ringspinnmaschinen angeordneten, nichtnumerischen gesteuerten Portal zum definierten Anfahren der jeweiligen Roboterstationen, numerischen Translationseinheiten, einem Greifer zum Beschicken und einer Ausklinkeinrichtung zum Entsorgen der einzelnen Transportketten. Unterhalb des Portales befindet sich in der jeweiligen Roboterstation eine Verschiebeeinrichtung der Spulenpalette in x, y und z-Richtung zur Aufnahme und zum, senkrecht zum Portal in Richtung der Maschinenachse, teilungsgerechten Verschieben einer speziellen Spulenpalette.
- Die numerischen Translationseinheiten sind so angeordnet, daß sich am Portalwagen eine, in Bewegungsrichtung der Transportkette bewegbare Translationsachse befindet. Diese Achse dient zur Aufgabe der Vorgarnspulen bei umlaufender Transportkette, d.h. diese Achse fährt beim Ver- bzw. Entsorgen synchron mit der Kette mit. An der Stirnseite der genannten Translationsachse ist eine senkrechte Translationseinheit angeordnet, welche sowohl der Entnahme der Vorgarnspulen aus der Spulenpalette als auch dem Aufgeben und Entnehmen der Vorgarnspulen aus den, an der Transportkette in definiertem Teilungsabstand angebrachten, Spulenaufnahmevorrichtungen und der Entsorgung dieser von Leerhülsen dient. Eine Translationseinheit ist am unteren Ende der senkrecht verfahrbaren Achse angebracht und dient der Aufnahme eines Greifers. Gleichzeitig hat sie die Aufgabe, eine Zustellbewegung zur Transportkette auszuführen.
- Auf dem Gehäuse des Greifers befindet sich eine Einrichtung, die dem Ausklinken der Leerhülsen aus den Spulenaufnahmevorrichtungen dient. Diese werden durch einen Transportkanal in einen sich unterhalb des Portales neben der genannten Verschiebeeinrichtung befindenden Behälter gelenkt.
- Das Erkennen des jeweiligen Belegungszustandes der Spulenaufnahmevorrichtungen der Transportkette geschieht über eine spezielle Erkennungseinheit, welche in der Lage ist, leere Spulenaufnahmevorrichtungen von vollen und bewickelte Vorgarnspulen von Leerhülsen, also Hülsen ohne Vorgarnreste, sicher zu unterscheiden. Die zeitliche Reihenfolge des Ver- und Entsorgens der einzelnen Transportketten an den jeweiligen Roboterstationen erfolgt programmiert in Abhängigkeit von technologischen Daten, technischen Parametern, vorliegenden Betriebszuständen und eventuellen äußeren Eingriffen durch die Bedienkraft.
- Zum Aufgeben einer Vorgarnspule an die Transportkette wird zunächst mit der in der Senkrechten verfahrbaren Translationseinheit mittels des Greifers eine Vorgarnspule aus der Spulenpalette entnommen und in eine Warteposition an der Transportkette gefahren. Die Spule wird dabei an ihrem oberen Hülsenende gegriffen. Nach der Entnahme der Spule von einem Dorn der Spulenpalette wird durch einen Federmechanismus die nächste Spule in die Entnahmeposition gebracht. Bei einer erkannten freien Spulenaufnahmevorrichtung fährt der Roboter bei sich überlagernden Bewegungen der drei numerisch gesteuerten Translationsachsen unter die Spulenaufnahmevorrichtung und übergibt die Spule an diese. Anschließend holt sich der Roboter die nachgerückte Spule des gleichen Dornes aus der Palette und übergibt diese in der beschriebenen Weise an die Transportkette. Wenn ein Dorn beräumt ist, wird in Richtung der Bewegungsachse der umittelbar am Portalwagen angeordneten Translationseinheit der nächste Dorn beräumt und die Spulen an die Kette übergeben. Dieser Vorgang wiederholt sich, bis eine Reihe der Spulenpalette beräumt ist. Nun wird die Spulenpalette durch die Verschiebeeinrichtung um eine Teilung in den Greifbereich des Roboters verschoben und die nächste Spulenreihe kann abgearbeitet werden. Das beispielsweise bei Partiewechsel notwendige Beräumen der Transportkette erfolgt bei etwa gleichem Bewegungsablauf in umgekehrter Reihenfolge.
- Die Erfindung soll nachstehend an einem Ausführungsbeispiel näher erläutert werden.
- In den zugehörigen Zeichnungen zeigen:
- Figur 1:
- den technischen Bedienbereich der erfindungsgemäßen Lösung,
- Figur 2:
- Roboterstation einer Ringspinnmaschine,
- Figur 3:
- Spulenpalette.
- Gemäß Figur 2 befindet sich in Höhe der als Reservegatter ausgebildeten, um die Ringspinnmaschinen umlaufenden Transportketten 1, an denen in einem definierten Teilungsabstand die Spulenaufnahmevorrichtungen 2 für die Vorgarnspulen 3 angebracht sind, an der Kopfseite der Ringspinnmaschinen ein Portal 4 auf Stützen. Längs des Portals 4 bewegt sich ein nichtnumerisch gesteuerter Portalwagen 5, der die einzelnen Roboterstationen des technischen Bedienbereiches anfahren und in der jeweiligen Station definiert positioniert werden kann. Der Portalwagen 5 trägt die Robotereinheiten, die, bestehend aus numerischen Translationseinheiten 6,7,8 und einem Zangengreifer 9, folgenden Bewegungszyklus realisieren. Der Zangengreifer 9 greift aus der Spulenpalette 10, welche im beschriebenen Ausführungsbeispiel pro Dorn 13 zwei Vorgarnspulen 3 aufnehmen kann und bei der die Dorne 13 in einem Raster von 5x6 angeordnet sind, aus der ersten Reihe vom ersten Platz die erste Vorgarnspule 3 am oberen Hülsenende. Durch die Translationseinheit 7 wird die Vorgarnspule 3 über die Arretierung 12 vom Dorn 13 senkrecht abgehoben und mittels der Einheit 8 in eine Wartestellung unterhalb der Spulenaufnahmevorrichtung 2, aber außerhalb des Reservegatters gebracht. Nach Vorliegen der Information "Freie Spulenaufnahmevorrichtung" durch das Erkennungssystem 14 wird die Vorgarnspule 3 durch die Einheit 6 mit synchroner Geschwindigkeit mit der Transportkette 1 mitgeführt, wobei gleichzeitig durch die Einheit 8 eine Zustellbewegung unter die Spulenaufnahmevorrichtung 2 ausgeführt und anschließend die Vorgarnspule 3 mittels der Einheit 7 und dem Zangengreifer 9 an das Reservegatter übergeben wird. Nach dem Rückführen des Zangengreifers 9 in die Ausgangslage über der Spulenpalette 10 wird die in die Entnahmeposition nachgerückte zweite Vorgarnspule 3 des ersten Dornes 13 in oben beschriebener Weise an die Transportkette 1 übergeben. Danach werden die anderen Dorne 13 der ersten Reihe in der Spulenpalette 10 von Vorgarnspulen 3 beräumt und diese an die Spulenaufnahmevorrichtungen 2 der Transportkette 1 angehängt. Dann erfolgt das Verschieben der Spulenpalette 10 um einen Dornabstand zur 2. Reihe. Dies erfolgt durch die Teleskopgabel 15. Das Entsorgen der Transportkette 1 von nur teilweise abgearbeiteten Vorgarnspulen 3 erfolgt in ähnlicher Weise bei umgekehrtem Bewegungsablauf der Translationseinheiten bei laufender Transportkette 1. Die Vorgarnspulen 3 werden dabei wieder geordnet in eine Spulenpalette 10 abgelegt. Im Ausführungsbeispiel werden pro Stunde ca. 120 Spulenwechsel erreicht. Das Entsorgen der Transportkette 1 von Leerhülsen geschieht durch Aufstoßen der Leerhülsen durch eine als trichterförmige Umfassung ausgebildete Ausklinkeinrichtung auf dem Getriebegehäuse des Zangengreifers 9 mittels der Translationseinheit 7 bei ebenfalls umlaufender Transportkette 1. Die herabfallenden Leerhülsen gelangen über einen trichterförmigen Kanal 16 in einen bereitstehenden Behälter 17.
Claims (6)
- Anordnung zur automatischen Ver- und Entsorgung eines technischen Bedienbereiches in der Ringspinnerei und Zwirnerei mit Spulen (3), vorzugsweise Vorgarnspulen, wobei die Maschinen mit einer ständig umlaufenden Transportkette (1) fur die Spulen (3) ausgerüstet sind und die automatische Ver- und Entsorgung eines technischen Bedienbereiches mit Spulen (3) mittels eines Roboterarmes erfolgt, gekennzeichnet dadurch, daß an der Stirnseite von in Reihe nebeneinander angeordneten Ringspinn- bzw. Ringzwirnmaschinen mindestens ein mobiler Industrieroboter, bestehend aus Translationseinheiten (6, 7, 8) für Hub- und Querbewegungen und einem Greifer (9), daß unterhalb der Transportkette (1) eine Spulenpalette (10) und im Bereich der Transportkette (1) ein Erkennungssystem (14) sowie unterhalb der Transportkette (1) ein Behälter (17) mit einem Kanal (16) für die Aufnahme der Leerspulen angeordnet sind und jede Roboterstation (11) zur Aufnahme und zum teilungsgerechten Verschieben der Spulenpalette (10) in x, y und z-Richtung mit einer Verschiebeeinrichtung (15) ausgerüstet ist.
- Anordnung nach Anspruch 1, gekennzeichnet dadurch, daß der mobile Industrieroboter vorzugsweise an einen beliebig langen, nichtnumerischen gesteuerten Portal (4) mit mindestens einem Portalwagen (5) angeordnet ist.
- Anordnung nach Anspruch 1, gekennzeichnet dadurch, daß am Greifer (9) eine Ausklinkeinrichtung zum Entsorgen der Transportkette (1) von Leerhülsen angeordnet ist.
- Anordnung nach Anspruch 1 bis 3, gekennzeichnet dadurch, daß für den Synchronlauf der Translationseinheit (8) mit der umlaufenden Transportkette (1) ein Erkennungssystem (14) mit einer Steuerung und/oder einem Sensor im Bereich der Translationseinheiten (7,8) verbunden ist.
- Anordnung nach Anspruch 1, gekennzeichnet dadurch, daß die Spulenpalette (10) aus einem Grundgestell besteht, welches stapelfähig ausgebildet ist, und daß zur Aufnahme der Vorgarnspulen (3) Dorne (13) vertikal, im unteren Teil der Dorne (13) Druckfedern (18) und im oberen Teil der Dorne (13) Arretierungen (12) angeordnet sind.
- Anordnung nach Anspruch 1 und 5, gekennzeichnet dadurch, daß die Dorne (13) in mindestens einer Reihe auf dem Grundgestell angeordnet sind, und daß ein Dorn (13) für die Aufnahme von mindestens einer Vorgarnspule ausgebildet ist.
Applications Claiming Priority (6)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| DD307641 | 1987-10-05 | ||
| DD307642 | 1987-10-05 | ||
| DD30764187A DD265435A1 (de) | 1987-10-05 | 1987-10-05 | Erkennungssystem fuer textile ablaufkoerper, leerhuelsen und leere haltevorrichtungen |
| DD30764287A DD265383A1 (de) | 1987-10-05 | 1987-10-05 | Vorrichtung zum speichern und transportieren von spulen in der textilindustrie, vorzzugsweise von vorgarnspulen in der spinnerei |
| DD307643 | 1987-10-05 | ||
| DD30764387A DD265434A1 (de) | 1987-10-05 | 1987-10-05 | Anordnung zur automatischen ver- und entsorgung eines technischen bedienbereiches in der ringspinnerei und -zwirnerei mit spulen, vorzugsweise vorgarnspulen |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| EP0311016A1 EP0311016A1 (de) | 1989-04-12 |
| EP0311016B1 true EP0311016B1 (de) | 1992-07-01 |
Family
ID=27179912
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP19880116405 Expired - Lifetime EP0311016B1 (de) | 1987-10-05 | 1988-10-04 | Anordnung zur automatischen Ver- und Entsorgung eines technischen Bedienbereiches in der Ringspinnerei und -zwirnerei mit Spulen, vorzugsweise Vorgarnspulen |
Country Status (2)
| Country | Link |
|---|---|
| EP (1) | EP0311016B1 (de) |
| DE (1) | DE3872477D1 (de) |
Families Citing this family (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| EP0401860A3 (de) * | 1989-06-09 | 1991-06-12 | Innovatex Automatisierungstechnik GmbH | Verfahren und Vorrichtung zur Durchführung des Verfahrens sowie Anordnung zur automatischen Übergabe oder Übernahme von Spulen, vorzugsweise von Vorgarnspulen, an oder von Transportketten |
| DE4031076A1 (de) * | 1990-10-02 | 1992-04-09 | Juergen H Watermann | Vorrichtung zum automatischen handhaben von spulenhuelsen und fertiggewickelten spulen von spinnmaschinen |
| US5393003A (en) * | 1990-10-02 | 1995-02-28 | Watermann; J. Juergen | Apparatus for the automatic handling of bobbin tubes and completely wound bobbins of spinning machines |
| CN102583046B (zh) * | 2012-03-14 | 2014-08-06 | 机械科学研究总院先进制造技术研究中心 | 自动化抓纱机及自动化抓纱方法 |
| EP4345040A3 (de) * | 2018-07-30 | 2024-05-15 | Shaw Industries Group, Inc. | Spulengatterladevorrichtung und -system |
| CN110485006A (zh) * | 2019-07-12 | 2019-11-22 | 广州赫伽力智能科技有限公司 | 一种加捻机机器人智能上丝系统 |
Family Cites Families (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DD154371A1 (de) * | 1980-12-19 | 1982-03-17 | Knauth Karl Heinz | Vorrichtung zum entfernen von vorgarnhuelsen und zum zufuehren von vorgarnspulen an spinn-und zwirnmaschinen |
| DE3332898A1 (de) * | 1983-09-13 | 1985-04-04 | W. Schlafhorst & Co, 4050 Mönchengladbach | Vorrichtung zum uebergeben von spulen an einen kreisfoerderer |
-
1988
- 1988-10-04 DE DE8888116405T patent/DE3872477D1/de not_active Expired - Fee Related
- 1988-10-04 EP EP19880116405 patent/EP0311016B1/de not_active Expired - Lifetime
Also Published As
| Publication number | Publication date |
|---|---|
| EP0311016A1 (de) | 1989-04-12 |
| DE3872477D1 (de) | 1992-08-06 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| EP0528907B1 (de) | Verfahren und vorrichtung zum transportieren von flachkannen zwischen faserbänder be- oder verarbeitenden maschinen oder vorrichtungen | |
| DE3872476T2 (de) | Verfahren und vorrichtung zum abnehmen von garnspulen und zum ablegen dieser spulen in einen spulenwagen. | |
| CH682086A5 (de) | ||
| EP0274626A1 (de) | Einrichtung für den Transport von Spulen aus oder in Vielstellenspinn- oder Vielstellenzwirnmaschinen hinein | |
| CH662586A5 (de) | Spinnanlage zur herstellung von garn aus vorgarn. | |
| EP0427005B1 (de) | Verfahren und Vorrichtung zum Wechseln von Faserbandbehältern an Textilmaschinen | |
| DE68925017T2 (de) | Automatisches Ansetzen eines Faserbandes in einer Textilmaschine. | |
| DE29620792U1 (de) | Handhabungssystem für Filamentspulen oder Doffs | |
| EP3879016A1 (de) | Spinnmaschine | |
| DE4015938A1 (de) | Spinnereianlage | |
| EP0311016A1 (de) | Anordnung zur automatischen Ver- und Entsorgung eines technischen Bedienbereiches in der Ringspinnerei und -zwirnerei mit Spulen, vorzugsweise Vorgarnspulen | |
| DE4219707A1 (de) | Vorrichtung zum transport von spulen | |
| CH675412A5 (de) | ||
| DE19621151B4 (de) | Vorrichtung zum Transportieren von Garnspulen | |
| DE3942492C2 (de) | Palettiervorrichtung für Spulen | |
| EP0628648B1 (de) | Vorrichtung zum Bestücken der Spulendorne eines Spulengatters | |
| DE3210329C2 (de) | ||
| CH691490A5 (de) | Transport- und Umsetzanlage zwischen mindestens einer Vorspinnmaschine und einem nachgeordneten Lager- oder Verarbeitungsbereich. | |
| DE69112539T2 (de) | Vorrichtung zum automatischen Abnehmen von Spulen auf einer Vorspinnmaschine für Fasern und Kurzfasern und Verfahren zum Einsatz dieser Vorrichtung. | |
| DE68909831T2 (de) | Verfahren zum Transport von Vorgarnspulen, bei dem das Vorgarn vorher in eine bestimmte Lage gebracht wurde. | |
| EP0451477A2 (de) | Vorrichtung zum selbsttätigen Auswechseln abgelaufener Vorgarnspulen gegen neue Vorgarnspulen im Gatter einer Ringspinnmaschine | |
| DE19620265B4 (de) | Vorrichtung zum Entfernen von Garnspulen aus einer Sammelstation | |
| DD265434A1 (de) | Anordnung zur automatischen ver- und entsorgung eines technischen bedienbereiches in der ringspinnerei und -zwirnerei mit spulen, vorzugsweise vorgarnspulen | |
| DE4407099A1 (de) | Verfahren zum Austauschen voller Spulen gegen leere Hülsen bei einer Ringspinnmaschine | |
| EP0401860A2 (de) | Verfahren und Vorrichtung zur Durchführung des Verfahrens sowie Anordnung zur automatischen Übergabe oder Übernahme von Spulen, vorzugsweise von Vorgarnspulen, an oder von Transportketten |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| AK | Designated contracting states |
Kind code of ref document: A1 Designated state(s): BE CH DE FR GB IT LI |
|
| 17P | Request for examination filed |
Effective date: 19890606 |
|
| 17Q | First examination report despatched |
Effective date: 19901203 |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| RAP1 | Party data changed (applicant data changed or rights of an application transferred) |
Owner name: MASCHINENBAU- UND HEIZTECHNIK GMBH |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): BE CH DE FR GB IT LI |
|
| RAP4 | Party data changed (patent owner data changed or rights of a patent transferred) |
Owner name: MASCHINENBAU- UND HEIZTECHNIK GMBH |
|
| ITF | It: translation for a ep patent filed | ||
| REF | Corresponds to: |
Ref document number: 3872477 Country of ref document: DE Date of ref document: 19920806 |
|
| ET | Fr: translation filed | ||
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: GB Payment date: 19921002 Year of fee payment: 5 |
|
| GBT | Gb: translation of ep patent filed (gb section 77(6)(a)/1977) | ||
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: BE Effective date: 19921031 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: CH Payment date: 19921103 Year of fee payment: 5 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: DE Payment date: 19921229 Year of fee payment: 5 |
|
| BERE | Be: lapsed |
Owner name: MASCHINENBAU- UND HEIZTECHNIK G.M.B.H. Effective date: 19921031 |
|
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| 26N | No opposition filed | ||
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: FR Effective date: 19930630 |
|
| REG | Reference to a national code |
Ref country code: FR Ref legal event code: ST |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: GB Effective date: 19931004 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LI Effective date: 19931031 Ref country code: CH Effective date: 19931031 |
|
| GBPC | Gb: european patent ceased through non-payment of renewal fee |
Effective date: 19931004 |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: PL |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: DE Effective date: 19940701 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IT Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES;WARNING: LAPSES OF ITALIAN PATENTS WITH EFFECTIVE DATE BEFORE 2007 MAY HAVE OCCURRED AT ANY TIME BEFORE 2007. THE CORRECT EFFECTIVE DATE MAY BE DIFFERENT FROM THE ONE RECORDED. Effective date: 20051004 |