EP0319007B1 - Verfahren zum Antrieb der Selektions-Nadelstösser einer Strickmaschine und Vorrichtung zur Durchführung dieses Verfahrens - Google Patents
Verfahren zum Antrieb der Selektions-Nadelstösser einer Strickmaschine und Vorrichtung zur Durchführung dieses Verfahrens Download PDFInfo
- Publication number
- EP0319007B1 EP0319007B1 EP88120095A EP88120095A EP0319007B1 EP 0319007 B1 EP0319007 B1 EP 0319007B1 EP 88120095 A EP88120095 A EP 88120095A EP 88120095 A EP88120095 A EP 88120095A EP 0319007 B1 EP0319007 B1 EP 0319007B1
- Authority
- EP
- European Patent Office
- Prior art keywords
- needle
- jack
- impact
- selection
- drive
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Lifetime
Links
Images


Classifications
-
- D—TEXTILES; PAPER
- D04—BRAIDING; LACE-MAKING; KNITTING; TRIMMINGS; NON-WOVEN FABRICS
- D04B—KNITTING
- D04B15/00—Details of, or auxiliary devices incorporated in, weft knitting machines, restricted to machines of this kind
- D04B15/66—Devices for determining or controlling patterns ; Program-control arrangements
- D04B15/82—Devices for determining or controlling patterns ; Program-control arrangements characterised by the needle cams used
-
- D—TEXTILES; PAPER
- D04—BRAIDING; LACE-MAKING; KNITTING; TRIMMINGS; NON-WOVEN FABRICS
- D04B—KNITTING
- D04B15/00—Details of, or auxiliary devices incorporated in, weft knitting machines, restricted to machines of this kind
- D04B15/66—Devices for determining or controlling patterns ; Program-control arrangements
- D04B15/68—Devices for determining or controlling patterns ; Program-control arrangements characterised by the knitting instruments used
- D04B15/78—Electrical devices
Definitions
- the present invention relates to a method for driving the selection needle pusher of a knitting machine, and a device for carrying out this method, wherein the selection needle pusher can assume two limit positions, and wherein the method takes the path from the first to the second of these limit positions in two stages the first stage of which is to engage an element of the needle pusher with a cam and the second stage results from the relative displacement of the cam and the needle pusher transversely to the plane of the vibration path of the needle pusher.
- the electromagnetic selection organ produces only a very slight displacement of the selection organs, the rest of the displacement being carried out by the magnetic ramps. Taking into account this slight shift controlled by the electromagnetic selection mechanism, the selection frequency, which is a function of the movement amplitude to be realized, can be increased significantly.
- this solution has a number of disadvantages. Assuming that the selection organ consists of a soft steel with weak magnetic remanence, the selection can only be made for an organ different from the needle, which is only intended to control the displacement of the needle shaft, which must consist of spring steel. Another disadvantage of this solution is that there are only two positions can be controlled. In fact, the selection element is intended to be attracted to one or the other of the poles when it enters the air gap of the electromagnet adjacent to the two magnetic ramps. The selection member cannot be left in an unguided intermediate position where there would be a risk of being attracted to one or the other of the magnetic ramps which are very close to the selection member at their ends adjacent to the electromagnet.
- the transmission of motion by means of an elastic impact implies that after an infinitely short time of contact between the impacting and the impacted organs, the speeds of these organs experience a finite change. It is known that when movements between two organs are transmitted by means of an elastic shock, the shock coefficient connecting the speed components of each organ is approximately equal to one at the beginning and at the end of the shock. This means that the thrusting organ suddenly loses all or most of its speed in favor of the thrusting organ, as it does between two billiard balls. Under these circumstances it is obvious that the displacement of the struck organ would in no way depend on the amplitude of the striking organ, as is the case in DE-A-18 04 350.
- the aim of the present invention is, at least to remedy some of the disadvantages mentioned above.
- the subject of the present invention is first of all a method for driving the selection needle pushers in a knitting machine, as defined by claim 1.
- the present invention also relates to an apparatus for performing the method according to claim 2.
- This method has numerous advantages for a device for selecting needles with a high frequency. It allows, as shown below, a selection at a single level with a frequency of at least 1000 Hz.
- the shock causes friction between the drive element and the driven element to be prevented. Assuming that the transmission of energy between the two organs takes place in a very short moment, the stroke of the drive element can be very small. As soon as the impact energy has been transmitted to the driven organ, it shifts until this energy is consumed, so that the drive organ can be withdrawn during the displacement of the driven organ. The energy efficiency of such a movement transmission is excellent.
- the drive member may, for example, be of the type of a needle printer which allows the drive motor of this member to be pushed outwards, in the case of a circular knitting machine increasing the available space in which the motor is located radially away from the knitting head, and the volume and the performance of the engine can be improved.
- the goal to be achieved is to enable the selection of the needles of the cylinder and the (rib) disc of a machine with a diameter of 76.2 cm (30 "), which contains 72 knitting systems with the fineness number 28 and a peripheral speed of 1 m / s has, with the possibility of the simultaneous selection of three processes, namely stitching, splicing, Zero. Except for the problems of space required by the selection of the needles of such a machine, the implementation of the machine is primarily subordinate to the possibility of selecting the selection needle pusher with practically complete certainty.
- Fig. 1 shows the different interrelated parameters for the preselection of the needle pusher.
- reference numeral 1 designates a drive needle of the needle ram 2.
- This drive needle 1 is displaceable longitudinally to its axis. In the idle state, it assumes the position shown, the front end of this needle 1 reaching the base line 3.
- the baseline 4 corresponds to the position that the needle pushers 2 are to assume after the preselection.
- the distance between two side surfaces 2a of two adjacent needle pusher 2 with a fineness number 28 is 0.9 mm and is composed of the thickness of the needle pusher of 0.4 mm and the distance between the needle pusher of 0.5 mm.
- the time between the passage of the two side surfaces 2a of two successive needle pushers is 0.9 ms.
- the distance between the end face 2b of the needle pusher 2 and the base line 4 is 0.6 mm.
- the mass of a needle pusher is 0.3 g, which, taking into account the moment of inertia, corresponds to an equivalent mass of 0.1 g.
- a complete analysis of the different types of drive of the needle pusher 2 shows that there are essentially two problems with both a push drive of the needle pusher and with a drive needle acting by lateral pushing against an oblique surface of the needle pusher . These problems consist in the friction in the two cases and the lack of safety in the drive due to pure impact.
- a drive has also been analyzed in which the two surfaces in contact are chamfered and parallel to each other, whereby the drive is generated in part by the displacement of the drive needle and in part by the peripheral speed of the needle pusher driven by the knitting head.
- the disadvantage of this solution is the change in the drive conditions of the needle pusher after the start-up of the machine in such a way that the drive of the needle pusher is not guaranteed at this stage.
- the size of the Force can be determined using the theory of Hertz as a function of elastic deformation.
- This example shows that the drive method according to the invention, which uses a push to drive the needle pusher 2, which fulfills the required conditions at the level of the mechanical interface.
- the initial speed given to the needle pusher can be greater than 1 m / s, while the required speed is 0.6 m / s.
- the maximum pressure of 5000 MPa with a bending radius of the contacting surfaces of 2 mm is acceptable. This pressure can also be reduced by increasing the bending radius.
- the contact time is of the order of 10 ⁇ s.
- the available space for this drive mechanism is 25 mm
- the mass of the needle moves between 0.1 and 0.5 g
- its necessary thickness is 0.4 to, taking into account the safety margins to be observed 0.6 mm
- the depth of penetration into the path of the needle pushers is between 0.2 and 0.3 mm.
- the speed to be reached at the moment of impact is 1 m / s.
- the time available to reach this speed is between 0.2 and 0.4 ms
- the required acceleration is between 2500 and 5000 m / s2.
- the backward movement should be similar, since a pass for the back and forth movement of the needle should have a duration of less than 1 ms.
- FIG. 2 A knitting needle 5, only partially shown, is embedded in a section of a knitting head.
- a selection needle pusher 2 is swingingly mounted in a receptacle 6 of the knitting needle 5.
- the sides 6a and 6b of this receptacle 6 are designed in the shape of an arc of a circle and serve to transmit an arc-shaped movement path to the shoulders 2b, 2e of the selection needle pusher 2 between its two limit positions, which on the one hand by its two sides 2c, 2d and on the other hand by the base 6c Recording 6 are formed.
- a cam 13 is arranged opposite the knitting head 7. With respect to the vertical plane of FIG.
- this cam is fixed or movable in a round machine type and movable in a rectangular machine and is intended to come into engagement with the projection 2b of the needle pusher 2 so that the needle pusher 2 passes through it
- Drive needle 1 is moved to bring it into its second limit position.
- the drive needle 1 is guided in the longitudinal direction by a sapphire slide bearing 8, which is fastened in a housing B carrying the electromagnetic mechanism and is formed integrally with the cam 13.
- the rear end of this drive needle 1 is attached to a sleeve 9 which is in engagement with a slide 10, which is arranged oscillating in the gap between two electromagnets 11 and 12.
- a return spring 14 arranged coaxially to the needle 1 is supported at one end on a bearing surface of the housing B and at the other end on the sleeve 9, thus pressing the sleeve 9 against the slide 10.
- An adjustable abutment 15 consisting of a screw serves to limit the slippage of the slide 10 in order to prevent it from touching the stator of the electromagnet 12 and thus to prevent it from getting caught and avoiding the remanence phenomena.
- a second adjustable abutment 16 has an elastic element which is connected to an adjusting screw 17 which, by means of its spring force, can deform the elastic element more or less and thus makes it possible to adjust the position of the abutment to prevent the slide from touching the To prevent stator of the electromagnet 11. It is also worth noting that in the event of a power failure, the return spring 14 enables the needle 1 to be withdrawn from the path of movement of the needle pushers.
- g corresponds to the air gap, for example 0.5 mm, which results in the reluctance (taking into account the scattering inflow):
- Reluctance 1.25 x 10⁷
- U 24 volts
- I 6A
- U 120 volts
- I 1.2A
- the return movement of the drive needle 1 after the impact against the selection needle plunger 2 must be ensured by an opposing force.
- the device according to FIG. 2 was realized in order to put into practice what was theoretically presented above.
- This device was realized on the principle of a dot matrix printer head, with a tungsten wire with a diameter of 0.35 mm, which is held elastically against the slide 10 and is guided in the sapphire bearing 8.
- the peak value of the current is 11A.
- a speed of the needle 1 at the moment of the impact is of the order of 1.5 m / s, so that the speed of the needle ram immediately after the impact is of the order of 1 m / s lies, which exceeds the required speed of 0.6 m / s calculated above.
- Figure 4 shows the relative positions of the drive needle 1 and the selection pusher 2 in their respective two extreme positions before and after the impact.
- the needle pusher 2 is at rest at a distance of 0.2 mm from the end of the needle 1. After the impact, the needle moves to a distance of 0.4 mm from its point of rest and the needle pusher pivots in its receptacle 6 by one To achieve amplitude of 0.6 mm.
- the peak value of the current is 4 A
- the pulse duration is 100 ⁇ s
- the speed is ⁇ 2.4 mS.
- the solution adopted for the fixed magnetic armatures of the electromagnets 11 and 12 is that of the magnetic circuit C, which, like the circuits sold under the Trafoperm® brand, are separated by vacuum melt.
- the slider 10 also consists of sheet-shaped, at least smooth sheets, even at the interface, which is preferred. The slider is subjected to heating twice by experiencing a change in flow twice, namely during forward and backward movements.
- Fig. 6 shows an embodiment of this slide 10, which is formed from a sheet 10a in a U-shape, in which flat sheets 10b are layered.
- the length of the plates 10b can be limited to the length of the air gap of the electromagnets 11, 12, the portion of the slider 10 which projects from the air gap and to which the needle is attached only through the U-profile 10a is formed.
- An essential element of this invention is the very important concentration of force on the needle 1.
- the surface of the slider 10 in the air gap is 24 mm2, a needle with only 0.3 mm diameter then only has a surface area of 0.1 mm2, a ratio of 240 results, with the total energy being concentrated on this surface area of 0.1 mm2.
- the voltage on the winding 12 can be reduced to 50 volts, so that the peak current drops to 2 A.
- the device can reach 2000 Hz. Assuming that you do not want to exceed ⁇ 1100 Hz for mechanical reasons, you can reduce the return speed of the needle.
- the long-term tests with the impact (10 consecutive hours) showed no signs of wear on the needle 1 or on the attachment 2b of the needle pusher 2. In any case, the exertion of force is limited by a certain bending of the needle 1.
Landscapes
- Engineering & Computer Science (AREA)
- Textile Engineering (AREA)
- Knitting Machines (AREA)
Description
- Die vorliegende Erfindung betrifft ein Verfahren zum Antrieb der Selektions-Nadelstößer einer Strickmaschine, sowie eine Vorrichtung zur Durchführung dieses Verfahrens, wobei die Selektions-Nadelstößer zwei Grenzpositionen einnehmen können, und wobei mit dem Verfahren der Weg von der ersten zur zweiten dieser Grenzpositionen in zwei Etappen zurückgelegt wird, von denen die erste Etappe darin besteht, ein Element des Nadelstößers mit einem Nocken in Eingriff zu bringen, und die zweite Etappe sich aus der relativen Verschiebung des Nockens und des Nadelstößers quer zur Ebene der Schwingungsbahn des Nadelstößers ergibt.
- Zur Steigerung der Selektionsgeschwindigkeit von Strickmaschinen sah man sich, sowohl aus Gründen des Raumbedarfs als auch zur Beschränkung der Antriebsfrequenz, die im allgemeinen bei einem Maximum von ungefähr 150 Hz liegt, datz veranlaßt, die Selektionsniveaus zu vervielfachen. Diese Steigerung der Anzahl der Selektionsniveaus ist durch die zahlenmäßige Zunahme der Elektromagneten zu Lasten des Raumbedarfs und zu Lasten des Preises erfolgt. Außerdem ist die Anzahl dieser Niveaus auf jeden Fall begrenzt und ermöglicht es, die Selektionsfrequenzen von maximal 600 bis 800 Hz über die Gesamtheit der Niveaus zu addieren.
- In der CH-A-476.880 hat man bereits einen Selektions-Mechanismus vorgeschlagen, in dem alle Selektionsorgane eine erste, am Anfang jeder Inbetriebnahme der Strickmaschine festgelegte Position einnehmen und in dieser Position in den Luftspalt eines Elektromagneten gelangen, wo die Selektionsorgane durch einen der Pole des Elektromagneten angezogen werden. Eine durch einen Permanentmagneten gebildete Rampe folgt jedem Pol dieses Elektromagneten, so daß das von dem einem der Pole angezogene Selektionsorgan der Rampe folgt, welche das Selektionsorgan in eine zweite Position entlang einer Richtung verschiebt, welche in einer zur relativen Bewegungsbahn zwischen dem Selektionsorgan und den magnetischen Rampen senkrechten Ebene angeordnet ist. Wenn das Selektionsorgan dieser zweiten Position zugeführt wurde, wirkt es oder wirkt es nicht auf ein Kipp-Schaltelement ein, das dazu dient, selektiv eine Nadel mit einem Stricknocken in Eingriff zu bringen, je nachdem, welcher Pol des Elektromagneten das Selektionsorgan angezogen hat.
- Das elektromagnetische Selektionsorgan erzeugt nur eine sehr geringe Verschiebung der Selektionsorgane, wobei der Rest der Verschiebung durch die magnetischen Rampen erfolgt. Unter Berücksichtigung dieser geringen, durch den elektromagnetischen Selektionsmechanismus gesteuerten Verschiebung kann die Selektionsfrequenz, welche eine Funktion der zu realisierenden Bewegungsamplitude ist, wesentlich gesteigert werden.
- Diese Lösung weist jedoch eine Reihe von Nachteilen auf. Angenommen, daß das Selektionsorgan aus einem weichen Stahl mit schwacher magnetischer Remanenz besteht, kann die Selektion nur für ein von der Nadel verschiedenes Organ erfolgen, welches lediglich zur Steuerung der Verschiebung des Nadelschaftes bestimmt ist, der aus Federstahl bestehen muß. Ein weiterer Nachteil dieser Lösung ist, daß nur zwei Positionen gesteuert werden können. Tatsächlich soll das Selektionsorgan beim Eintritt in den Luftspalt des den beiden magnetischen Rampen benachbarten Elektromagneten von dem einen oder anderen der Pole angezogen werden. Das Selektionsorgan kann nicht in einer ungeführten Zwischenposition belassen werden, wo es Gefahr laufen würde, trotzdem von der einen oder der anderen der magnetischen Rampen angezogen zu werden, welche an ihren dem Elektromagneten benachbarten Enden dem Selektionsorgan sehr nahe sind. Da dieses dann nicht geführt ist, besteht bei einer sehr kleinen Dezentrierung die Möglichkeit, daß das Selektionsorgan der nächststehenden Rampe zugeführt und dadurch ein Selektionsfehler bwirkt wird. Das ist der Grund dafür, daß bei dieser Lösung die dritte Position manuell gesteuert wird und somit während des Strickens nicht geändert werden kann. Ein weiterer Nachteil dieser Lösung ergibt sich daraus, daß die Verschiebung des Selektionsorgans durch Anziehen dieses Organs erfolgt, entsprechend seiner Verschiebung entlang der magnetischen Rampen. Falls sich ein ungewöhnlicher Widerstand bei der Verschiebung des Selektionsorgans bemerkbar macht, kann sich dieses von der magnetischen Rampe lösen.
- Außerdem wurde in der DE-A-18 04 350 vorgeschlagen, die hinteren Enden von Kipp-Schaltelementen zur Selektion mit Hilfe eines Mechanismus' anzutreiben, der durch ein Antriebsorgan bewegt wird, welches unter der Wirkung eines elektrischen Stromes oder eines elektrischen Feldes dimensionale Verformungen erfährt, um die Erscheinungen der magnetischen Remanenz zu umgehen, die sich durch Aneinanderhaften der festen und beweglichen Teile äußern. Diese Erscheinungen treten über den direkten Kontakt zwischen den festen und beweglichen Armaturen eines elektromagenetischen Kreises auf. Indessen wird aus diesem Dokument klar, daß die Verschiebung des Kipp-Schaltelementansatzes über den Eingriff mit dem Ausrichtungsnocken eine direkte Funktion der Amplitude der Verformungen des Antriebsorgans ist, was jegliche Verschiebung nach einem elastischen Stoß ausschließt. Gemäß der Theorie der Dynamik von Stößen impliziert die Übertragung einer Bewegung mittels eines elastischen Stoßes, daß nach einer unendlich kurzen Zeit des Kontaktes zwischen den stoßendem und den gestoßenen Organen die Geschwindigkeiten dieser Organe eine endliche Änderung erfahren. Es ist bekannt, daß bei einer Übertragung von Bewegungen zwischen zwei Organen mittels eines elastischen Stoßes der die Geschwindigkeitskomponenten jedes Organes verbindende Stoßkoeffizient zu Beginn und am Ende des Stoßes ungefähr gleich eins ist. Das bedeutet, daß das Stoßorgan plötzlich seine ganze oder den größten Teil seiner Geschwindigkeit zugunsten des gestoßenen Organs verliert, etwa so, wie es zwischen zwei Billard-Kugeln abläuft. Unter diesen Umständen ist es offensichtlich, daß die Verschiebung des gestoßenen Organs in keinem Falle von der Amplitude des Stoßorgans abhängen würde, wie es in der DE-A-18 04 350 der Fall ist. Ferner nimmt dieses Dokument nirgends Bezug auf eine Verschiebung in zwei Etappen, bei der das Antriebsorgan nur einen Teil der Bewegung des ausgewählten Organs erzeugt, wobei diese Bewegung anschließend durch das Zusammenwirken eines Nockenprofils und der Relativverschiebung zwischen dem Strickkopf und dem Nockenträger verstärkt wird, was den Antrieb der Strickmaschine erzeugt.
- Das Ziel der vorliegenden Erfindung ist, wenigstens einem Teil der oben genannten Nachteile abzuhelfen.
- Gegenstand der vorliegenden Erfindung ist hierzu zunächst ein Verfahren zum Antrieb der Selektions-Nadelstößer in einer Strickmaschine, wie er durch den Anspruch 1 definiert ist. Ebenfalls Gegenstand der vorliegenden Erfindung ist eine Vorrichtung zur Durchführung des Verfahrens gemäß Anspruch 2.
- Dieses Verfahren besitzt zahlreiche Vorteile für eine Vorrichtung zur Selektion von Nadeln mit hoher Frequenz. Es gestattet, wie nachfolgend gezeigt wird, eine Selektion auf einem einzigen Niveau mit einer Frequenz von mindestens 1000 Hz. Der Stoß bewirkt eine Verhinderung von Reibung zwischen dem Antriebsorgan und dem angetriebenen Organ. Angenommen, die Übertragung der Energie zwischen den beiden Organen erfolgt in einem sehr kurzen Moment, kann der Hub des Antriebsorgans sehr gering sein. Sobald die Stoßenergie an das angetriebene Organ übertragen wurde, verschiebt sich dieses bis zur Aufzehrung dieser Energie, so daß das Antriebsorgan während der Verschiebung des angetriebenen Organs zurückgezogen werden kann. Der energetische Wirkungsgrad einer derartigen Bewegungsübertragung ist hervorragend. Das Antriebsorgan kann beispielsweise vom Typ einer Nadel eines Nadeldruckers sein, die es gestattet, den Antriebsmotor dieses Organs nach außen zurückzustoßen, wobei im Falle einer Rundstrickmaschine der verfügbare Platz vergrößert wird, in dem der Motor radial entfernt vom Strickkopf angeordnet ist, und wobei das Volumen und die Leistung des Motors verbesserbar sind.
- Diese vorteilhaften Unterschiede sowie andere werden anhand der nachfolgenden Beschreibung und der dazugehörigen Zeichnung verdeutlicht, welche sehr schematisch und beispielhaft sowohl eine Durchführungsform des Verfahren als auch eine Ausführungsform der Vorrichtung zur Durchführung des Verfahrens illustriert.
- Fig. 1
- zeigt schematisch die Postion mit dem zu lösenden Problem;
- Fig. 2
- zeigt eine diametrale bzw. transversale Teilschnittdarstellung dieser Ausführungsform der Vorrichtung, je nachdem, ob es sich um eine runde oder eine rechteckige Maschine handelt;
- Fig. 3a-d
- zeigen Diagramme des allgemeinen theoretischen Ablaufs einer Selektionsbewegung;
- Fig. 4
- zeigt eine schematische Darstellung der Grenzpositionen relativ zum Antriebsorgan und zum angetriebenen Organ;
- Fig. 5
- zeigt ein Diagramm des relativen Bewegungsablaufs des Antriebsorgans und des angetriebenen Organs; und
- Fig. 6
- zeigt eine stark vergrößerte Schnittdarstellung eines Details der Fig. 2.
- Das zu erreichende Ziel ist die Ermöglichung der Selektion der Nadeln des Zylinders und der (Ripp-) Scheibe einer Maschine mit einem Durchmesser von 76,2 cm (30"), die 72 Stricksysteme der Feinheitsnummer 28 beinhaltet und eine Umfangsgeschwindigkeit von 1 m/s besitzt, mit der Möglichkeit der gleichzeitigen Selektion dreier Abläufe, nämlich Maschen, Kulieren, Null. Bis auf die Probleme des Raumbedarfs, die die Selektion der Nadeln einer derartigen Maschine mit sich bringen, ist die Realisierung der Maschine vor allem der Möglichkeit untergeordnet, die Selektions-Nadelstößer mit einer praktisch vollständigen Sicherheit zu selektionieren.
- In dieser Beschreibung wird nicht näher auf die Probleme eingegangen, die mit dem Antrieb der Selektions-Nadelstößer zu tun haben, welche gelenkig in Sitzen des Nadelschaftes montiert sind, womit sie einen bekannten Typ eines Selektionsorgans bilden, sondern es wird einzig und allein eingegangen auf die Antriebsmöglichkeiten dieser Nadelstößer unter Berücksichtigung der oben genannten Parameter. In bekannter Weise wird die Kippbewegung des Selektionsorgans in zwei Etappen ausgeführt, von denen die erste mittels einer geringen Verschiebung darin besteht, den Nadelstößer in Wirkkontakt mit dem Nocken zu bringen. Genau diese erste Etappe bildet den Gegenstand der Erfindung.
- Fig. 1 zeigt die unterschiedlichen miteinander zusammenspielenden Parameter für die Vorselektion der Nadelstößer. In dieser Figur bezeichnet die Bezugsziffer 1 eine Antriebsnadel der Nadelstößer 2. Diese Antriebsnadel 1 ist longitudinal zu ihrer Achse verschiebbar. Im Ruhezustand nimmt sie die dargestellte Stellung ein, wobei das vordere Ende dieser Nadel 1 bis an die Grundlinie 3 reicht. Die Grundlinie 4 entspricht der Position, die die Nadelstößer 2 nach der Vorselektion einnehmen sollen.
- Für die noch folgenden theoretischen Berechnungen werden folgende Werte zugelassen:
Der Abstand zwischen zwei Seitenflächen 2a zweier benachbarter Nadelstößer 2 mit einer Feinheitsnummer 28 beträgt 0,9 mm und setzt sich aus der Dicke des Nadelstößers von 0,4 mm und aus dem Abstand zwischen den Nadelstößern von 0,5 mm zusammen. Bei einer Bewegung des Strickkopfes von 1 m/s beträgt die Zeit zwischen dem Vorbeilaufen der zwei Seitenflächen 2a zweier aufeinanderfolgender Nadelstößer 0,9 ms. Die Entfernung zwischen der Stirnseite 2b des Nadelstößers 2 und der Grundlinie 4 beträgt 0,6 mm. Die Masse eines Nadelstößers beträgt 0,3 g, was unter Berücksichtigung des Trägheitsmoments einer Äquivalenzmasse von 0,1 g entspricht. - Eine vollständige Analyse der unter Berücksichtigung der oben genannten Parameter möglichen unterschiedlichen Antriebsarten der Nadelstößer 2 zeigt, daß man sowohl mit einem Stoß-Antrieb des Nadelstößers als auch mit einer durch seitliches Stoßen gegen eine schräge Oberfläche des Nadelstößers wirkende Antriebsnadel im wesentlichen mit zwei Problemen konfrontiert sieht. Diese Probleme bestehen in der Reibung in den beiden Fällen und im Fehlen der Sicherheit beim Antrieb durch reinen Stoß. Man hat auch einen Antrieb analysiert, bei dem die beiden in Kontakt tretenden Flächen angeschrägt und parallel zueinander sind, wodurch der Antrieb teilweise durch die Verschiebung der Antriebsnadel und teilweise durch die Umfangsgeschwindigkeit des durch den Strickkopf angetriebenen Nadelstößers erzeugt wird. Der Nachteil dieser Lösung besteht in der Änderung der Antriebskonditionen des Nadelstößers nach der Inbetriebnahme der Maschine, derart, daß der Antrieb der Nadelstößer in diesem Stadium nicht gewährleistet ist.
- Das ist der Grund dafür, daß sich als die Lösung der Probleme, welche eine Verbindung der Sicherheitskonditionen mit einer Umgehung von Reibung ermöglicht, der Antrieb des Nadelstößers allein durch Stoß erwiesen hat, was im folgenden näher erläutert wird.
- Das Prinzip der Bewegungsübertragung durch Stoß ist:
Vor dem Stoß V₁ V₂ M₁ M₂ Nach dem Stoß V′₁ V′₂ M₁ M₂ - Der Stoß folgt den folgenden zwei Gesetzen, nämlich dem Geschwindigkeitserhaltungssatz:

und dem des Quotienten R der Wiederherstellung der Geschwindigkeiten:

Wenn R = 1 und V′₂= 0 ist, werden diese Gleichungen zu:


- Daraus ergibt sich:
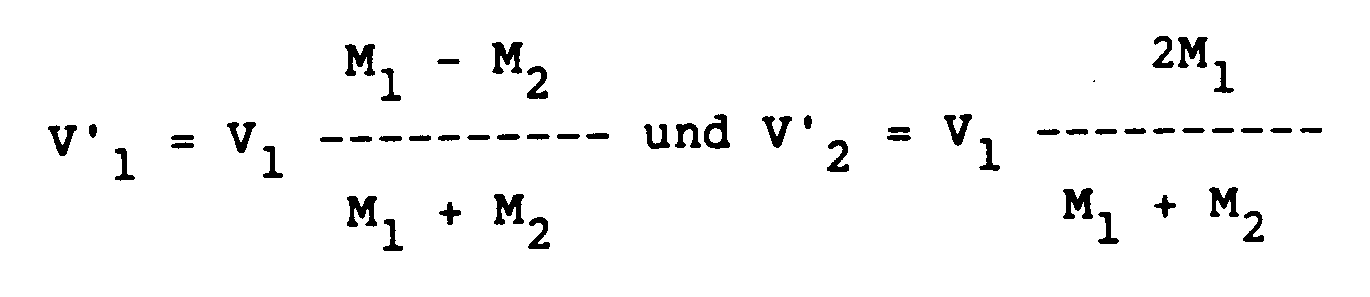
- Gegeben sei ein Beispiel mit folgenden Werten:

- Im folgenden wird untersucht, was sich auf der Ebene der mechanischen Beanspruchungen nach dem Stoß ereignet. Zu diesem Zweck wird die Methode von Hertz verwendet, gemäß Peter A. Engel "Impact Wear of Materials", S. 47 Elsevier 1976. Im Augenblick des Stoßes werden die Materiale unter Erzeugung eines Kraftimpulses F (t) gedrückt, welcher gemäß den Gleichungen für V′₁ und V′₂ eine Änderung der Bewegungsgröße der beiden gegenwärtigen Massen erzeugt und auf die Massen M₁, M₂ nach folgender Gleichung einwirkt:

- Der Kraftimpuls F(t) ist über dem Wert für die elastische Verformung Δx = x₁ - x₂ der Form der in Kontakt stehenden Körper und der Natur der Materiale (Elastizitätsmodul und Poisson-Koeffizient) verbunden. Im quasi-stationären Zustand kann die Größe der Kraft mittels der Theorie von Hertz als Funktion der elastischen Verformung bestimmt werden. Im Falle zweier Eisenkugeln mit dem gleichen Radius R und einem Elastizitätsmodul von 2 x 10¹¹ N/m² und einem Poisson-Koeffizienten 0,3:

mit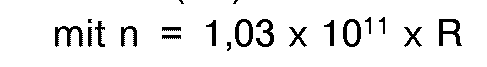
- Die Differenzialgleichung für die elastische Verformung und die relative Beschleunigung der beiden Massen M₁ und M₂ ist dann:
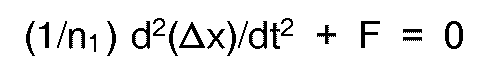
mit
mit den Anfangsbedingungen:

- Die Lösung dieser Gleichung liefert die maximale Amplitude und die Dauer der elastischen Verformung:


- Die Maximalkraft Fmax, der maximale Radius rmax der Kontaktoberfläche sowie der entsprechende Druck Pmax sind dann:

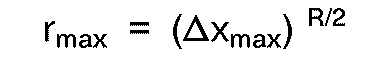

Gegeben sei folgendes Zahlenbeispiel:
R = 2 x 10⁻³m, V₁ = 2 m/s
M₁ = 0,4 g, M₂ = 0,1 g
Man erhält: - (Δx)max =
- 6µm
- T =
- 8,6 µs
- Fmax =
- 67 N
- rmax =
- 80 µm
- Pmax =
- 5000 MPa
- Dieses Beispiel zeigt, daß das erfindungsgemäße Antriebsverfahren, welches zum Antrieb des Nadelstößers 2 einen Stoß verwendet, der die geforderten Bedingungen auf der Ebene der mechanischen Schnittstelle erfüllt. So kann die dem Nadelstößer gegebene Anfangsgeschwindigkeit größer sein, als 1 m/s, während die geforderte Geschwindigkeit 0,6 m/s beträgt. Der maximale Druck von 5000 MPa mit einem Biegeradius der miteinander in Kontakt stehenden Oberflächen von 2 mm ist akzeptabel. Dieser Druck kann außerdem durch Vergrößerung des Biegeradius' reduziert werden. Die Kontaktzeit liegt in der Größenordnung von 10 µs. Unter Berücksichtigung der Tatsache, daß der Strickkopf, der die Stricknadeln mit den angelenkten Nadelstößern 2 trägt, sich mit einer Geschwindigkeit von 1 m/s dreht, beträgt die relative Verschiebung zwischen der Antriebsnadel 1 und dem Selektions-Nadelstößer 2 während der Dauer des Kontaktes 10 µm, welche mit Leichtigkeit von der Elastizität der Antriebsnadel 1 aufgenommen werden kann, genauso wie das Spiel des Nadelstößers in seiner Führungsnut. Folglich bestätigt es sich, daß mittels dieser Antriebsart durch Stöße jegliche Reibung zwischen der Antriebsnadel 1 und dem Nadelstößer 2 vermieden werden kann, wodurch die Abnutzung beträchtlich herabgesetzt und damit die Wartungsarbeiten an der Strickmaschine verringert werden können.
- Unter der Voraussetzung eines sehr geringen Eindringens der Antriebsnadel in die Bewegungsbahn der Ansätze 2b der Nadelstößer 2 ist es relativ einfach, die Nicht-Zerstörung des Systems für den Fall sicherzustellen, in dem eine Antriebsnadel 1 nicht ausreichend frühzeitig aus der Bewegungsbahn des nachfolgenden Nadelstößers zurückgezogen wird.
- Da die Übertragung der Bewegung durch Stoß eine gewisse Trägheit und somit eine gewisse Masse des Stoßorgans, d. h. der Antriebsnadel, erfordert, erscheint es angebracht, die Bedingungen zu untersuchen, die der Antriebsmechanismus dieser Nadel erfüllen muß.
- Unter Berücksichtigung der oben genannten festen Vorgaben für die Strickmaschine beträgt der verfügbare Platz für diesen Antriebsmechanismus 25 mm, die Masse der Nadel bewegt sich zwischen 0,1 und 0,5 g, ihre notwendige Dicke beträgt unter Berücksichtigung der zu beachtenden Sicherheitsmargen 0,4 bis 0,6 mm, die Eindringtiefe in die Bewegungsbahn der Nadelstößer beträgt zwischen 0,2 und 0,3 mm. Die zu erreichende Geschwindigkeit im Augenblick des Stoßes beträgt 1 m/s. Die verfügbare Zeit zum Erreichen dieser Geschwindigkeit beträgt zwischen 0,2 und 0,4 ms, die erforderliche Beschleunigung liegt zwischen 2500 und 5000 m/s². Die Rückwärtsbewegung sollte ähnlich verlaufen, da ein Durchlauf für die Hin- und Rückbewegung der Nadel eine Dauer von weniger als 1 ms haben soll.
- Diese Vorgaben führten in diesem Beispiel zur Wahl eines elektromagnetischen Zweifach-Antriebsmechanismus, wie er in Fig. 2 dargestellt ist. Eine nur teilweise dargestellte Stricknadel 5 ist in einem Abschnitt eines Strickkopfes glagert. Ein Selektions-Nadelstößer 2 ist schwingend in einer Aufnahme 6 der Stricknadel 5 montiert. Die Seiten 6a und 6b dieser Aufnahme 6 sind kreisbogenförmig ausgebildet und dienen der Übertragung einer kreisbogenförmigen Bewegungsbahn auf die Ansätze 2b, 2e des Selektions-Nadelstößers 2 zwischen seinen beiden Grenzpositionen, welche einerseits durch seine beiden Seiten 2c, 2d und andererseits durch den Boden 6c der Aufnahme 6 gebildet werden. Ein Nocken 13 ist gegenüber dem Strickkopf 7 angeordnet. In bezug auf die senkrechte Ebene der Fig. 2 ist dieser Nocken bei einem runden Maschinentyp fest oder beweglich und bei einer rechteckigen Maschine beweglich und ist dazu bestimmt, mit dem Ansatz 2b des Nadelstößers 2 in Eingriff zu kommen, so daß der Nadelstößer 2 durch die Antriebsnadel 1 verschoben wird, um ihn in seine zweite Grenzposition zu bringen. Die Antriebsnadel 1 ist in Längsrichtung durch ein Saphir-Gleitlager 8 geführt, welches in einem den elektromagnetischen Mechanismus tragenden Gehäuse B befestigt und einstöckig mit dem Nocken 13 ausgebildet ist. Das hintere Ende dieser Antriebsnadel 1 ist an einer Hülse 9 befestigt, die in Eingriff mit einem Schieber 10 steht, welcher schwingend in dem Spalt zweier Elektromagneten 11 und 12 angeordnet ist. Eine koaxial zur Nadel 1 angeordnete Rückstellfeder 14 stützt sich mit einem Ende auf einer Lagerfläche des Gehäuses B und mit dem anderen Ende an der Hülse 9 ab, drückt somit also die Hülse 9 gegen den Schieber 10. Ein einstellbares, aus einer Schraube bestehendes Widerlager 15 dient der Begrenzung des Schlupfes des Schiebers 10, um ihn vor einer Berührung mit dem Stator des Elektromagneten 12 zu bewahren und somit ein Hängenbleiben und die Remanenz-Erscheinungen zu umgehen. Ein zweites einstellbares Widerlager 16 weist ein elastisches Element auf, das mit einer Stellschraube 17 verbunden ist, welche, durch ihre Federkraft das elastische Element mehr oder weniger verformen kann und es somit ermöglicht, die Position des Widerlagers einzustellen, um eine Berührung des Schiebers mit dem Stator des Elektromagneten 11 zu verhindern. Ferner ist beachtenswert, daß im Falle eines Stromausfalls die Rückholfeder 14 ein Zurückziehen der Nadel 1 aus der Bewegungsbahn der Nadelstößer ermöglicht.
- Das bei diesem Typ von Antriebsmechanismus bei seiner Verwendung bei hohen Frequenzen auftretende Problem liegt in der durch die Induktivität der Wicklung erzeugten Verzögerung. Wenn an die Wicklung eine Versorgungsspannung angelegt wird, fließt nicht sogleich Strom, sondern erst nach einer Zeitfunktion gemäß der Gleichung (für den Fall konstanter Spannung)

mit dem Strom i, der Spannung U, der Induktivität L = φ N/i, der Zeit t, der Wicklungszahl N, dem magnetischen Fluß φ = BS, der magnetischen Induktion B, dem Querschnitt S des magnetischen Kreises. - Der Fluß und die magnetische Induktion können als Funktion der angelegten Spannung ausgedrückt werden:


- Die Induktion nimmt proportional zur Zeit bis zur Sättigung des ferromagnetischen Materials zu, mit dem Ziel des Induktionswertes Bs nach einer Zeit T:

- Die auf den beweglichen Schieber ausgeübte Kraft in Höhe der beiden Luftspalte beträgt

worin µ₀ die magnetische Feldkonstante für den luftleeren Raum ist.
Als Funktion der Zeit ist die Kraft:
- Man sieht, daß die Kraft eine Funktion von t² ist, was eine gehörige Verzögerung beim Auftreten der Geschwindigkeit v mit sich bringt. Betrachtet man die Beschleunigung: F/m, wobei m die Masse des Schiebers 10 ist, so erhält man:
dv / dt = F/m=(B
v = (B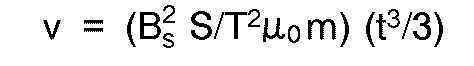
- Die Verschiebung e ist durch Integration des Ausdrucks v = de/dt erhältlich:
e = (B
- Die Kraft erreicht ihr Maximum zum Zeitpunkt t=T. Die entsprechende Geschwindigkeit und Verschiebung sind:
v (T) = (B
e (T) = (B
- Die Masse m ist abhängig von dem Querschnitt S des magnetischen Kreises, unter der Voraussetzung, daß der einen Teil dieses magnetischen Kreises bildende Schieber 10 auch den gleichen Querschnitt besitzt. Wird letzterer rechteckig mit der Seitenlänge a, wobei der Querschnitt dann überall = a² ist, und unter der Voraussetzung, daß die Länge des Schiebers 10 = 3a ist, wird seine Masse zu:

- Schließlich:
v (T) = (B
e (T) = (B
- Das setzt voraus, daß die Induktion B überall den Wert Bs besitzt, wenn t = T. Daraus ergibt sich, daß
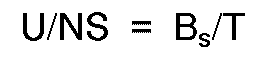
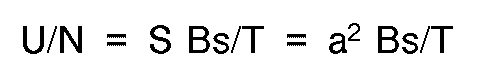
- Beispielhaft sollen jetzt die Werte für die Geschwindigkeit und für die Verschiebung untersucht werden, welche mit folgenden Werten erreicht werden können:

- Dann ist:
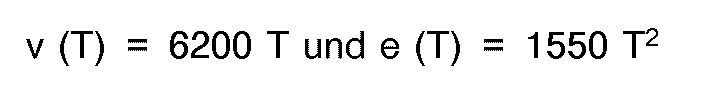
für T = 0,2 x 10⁻³ s ergibt sich dann:

Wenn die in diesem theoretischen Beispiel erreichte Geschwindigkeit ausreichend ist, so ist es die Verschiebung nicht. Um die nötigen 400 µm zu erreichen, ist unter diesen Bedingungen eine zusätzliche Zeit von 0,27 ms nötig, wodurch sich die Gesamtzeit auf 0,47 ms beläuft. - Ferner ergibt sich theoretisch ein Verhältnis

welches den Streufluß nicht berücksichtigt. Nun liegt dieser in der gleichen Größenordnung wie der Hauptfluß, so daß bei einer gleichmäßigen Durchflutung der erzeugte Fluß den doppelten Wert besitzt wie derjenige, der die Kraft erzeugt. Die Induktivität ist somit doppelt so groß, so daß das zu berücksichtigende Verhältnis U/N = 0,24 Volt beträgt. - Wenn man berücksichtigt, daß der Schieber 10 drehbar angeordnet ist und daß deshalb seine Rotationsträgheit nur zwischen 0,6 und 0,7 g liegt, und daß die elektromagnetische Kraft nur über einem Luftspalt (Fig. 2) ausgeübt wird, der diese Kraft durch zwei teilt, erreicht man die gewünschte Dimensionierung.
- Der Wert des verbrauchten Stromes liegt bei I = (U/L) T. Die Induktivität bewegt sich in der Größenordnung:

- Wobei die

g entspricht dem Luftspalt, beispielsweise 0,5 mm, wodurch sich für die Reluktanz ergibt (unter Berücksichtigung des Streuzuflusses):

Schließlich erhält man mit:
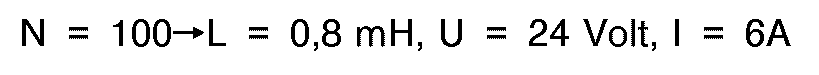

Die Rückbewegung der Antriebsnadel 1 nach dem Stoß gegen den Selektions-Nadelstößer 2 muß durch eine entgegenwirkende Kraft sichergestellt sein. Das ist die Aufgabe des Elektromagneten 12, der wie der Elektromagnet 11 dimensioniert ist, unter der Voraussetzung, daß die Rückbewegung des Schiebers 10 identisch mit der Vorwärtsbewegung ist, unter der Bedingung, daß die Geschwindigkeit nach dem Stoß gleich Null sein soll und daß ein Widerlager die Geschwindigkeit vor der Rückholbewegung anuliert. - Die Diagramme der Fig. 3a bis 3d zeigen jeweils über eine gleiche Zeitachse aufgetragen die Impulse der Spannung U und des Stromes I einerseits und der Geschwindigkeit v sowie der Verschiebung e andererseits für einen vollständigen Zyklus, wobei die Elektromagneten 11 und 12 jeweils eine Wicklungszahl N = 100 besitzen.
- Zu entnehmen ist, daß die Bewegung der Antriebsnadel 1 theoretisch einen Wert von 400 µm bei 0,4 ms erreicht. Zum Zeitpunkt t₁ überträgt sich der Stoß unter plötzlichem Verlust der Geschwindigkeit dieser Nadel, zum Zeitpunkt t₂ beendet ein Widerlager die Vorwärtsbewegung. Bei der Rückbewegung des Schiebers 10 wird die Antriebsnadel 1 mitgenommen. Ein hinteres Widerlager beendet diese Rückbewegung, und der gesamte Zyklus dauerte 0,95 ms.
- Die Vorrichtung gemäß Fig. 2 wurde realisiert, um praktisch das in die Tat umzusetzen, was vorstehend theoretisch dargestellt wurde.
- Diese Vorrichtung wurde nach dem Prinzip eines Nadeldruckerkopfes realisiert, mit einem Wolframdraht mit einem Durchmesser von 0,35mm, der elastisch gegen den Schieber 10 gehalten und in dem Saphierlager 8 geführt ist.
- Der Versorgungskreis liefert der Wicklung des Elektromagneten 11, der die Vorwärtsbewegung der Antriebsnadel 1 bewirkt (Induktivität =5,5mH bei 1 KHz, Widerstand = 12 Ohm) einen Spannungspuls von 140 Volt für 0,12 ms und der Scheitelwert des Stromes beträgt 3,2 A.
- Vor dem Steuerbefehl zum Rückholen der Antriebsnadel liefert der Versorgungskreis an den Elektromagneten 12 (Induktivität = 0,4 mH bei 1 KHz, Widerstand = 0,5 Ohm) einen Spannungspuls von 40 Volt für 0,12 ms, 0,4 ms nach dem Steuerbefehl des Elektromagneten 11. Der Scheitelwert des Stromes liegt bei 11A.
- Das Verhalten dieser Vorrichtung war Gegenstand einer stroboskopischen Überwachung und die Verschiebungen wurden mittels einer im Beobachtungsmikroskop verbundenen Feintriebskala gemessen. Die Dauer dieser Verschiebungen wird mit Hilfe der Speisestrompulse der Diode LED des Stroboskops gemessen, die auf Oscillographen beobachtet werden. Durch Einstellung der Position des Versorgungsimpulses dieser Diode LED in bezug auf den Steuerbefehl der Antriebsnadel 1 ist es möglich, das Diagramm der Fig. 5 aufzuzeichnen, welches die Verschiebung der Nadel 1 anhand der durchgezogenen Kurve und der des Nadelstößers anhand der gestrichelten Kurve zeigt. Die Abschnitte A und B stellen die Steuerimpulse dar. Zugelassen ist eine Geschwindigkeit der Nadel 1 im Augenblick des Stoßes in der Größenordnung von 1,5 m/s, so daß die Geschwindigkeit des Nadelstößers unmittelbar nach dem Stoß in der Größenordnung von 1 m/s liegt, was die vorstehend berechnete erforderliche Geschwindigkeit von 0,6 m/s übertrifft.
- Zur Erläuterung wird angemerkt, daß diese Versuche unter Laborbedingungen durchgeführt wurden, mit einem einzigen Selektions-Nadelstößer 2 und unter fortwährender Einwirkung auf den gleichen Ansatz dieses Nadelstößers, der durch eine Rückholfeder zurückgeholt wird, welche auf den anderen Ansatz des Nadelstößers einwirkt, die die Bewegung des Nadelstößers in bezug auf reelle Konditionen verlangsamt, welche vorteilhafter wären. Inzwischen hat man eine Feder ausgewählt, deren Härte so gering wie möglich ist, um die Störung auf ein Minimum zu reduzieren; die Wiederholungsfrequenz des Antriebs kann somit ausreichend hoch sein, um realitätsnahe Betriebsbedingungen zu reproduzieren.
- Fig. 4 zeigt die relativen Positionen der Antriebsnadel 1 und des Selektions-Nadelstößers 2 in ihren entsprechenden zwei extremen Positionen vor und nach dem Stoß. Der Nadelstößer 2 befindet sich im Ruhezustand in 0,2 mm Entfernung von dem Ende der Nadel 1. Nach dem Stoß bewegt sich die Nadel bis zu einem Abstand von 0,4 mm von ihrem Ruhepunkt und der Nadelstößer schwenkt in seiner Aufnahme 6, um eine Amplitude von 0,6 mm zu erreichen.
- Weitere Versuche wurden noch dahingehend durchgeführt, den magnetischen Fluß möglichst schnell auftreten zu lassen, insbesondere den durch den Elektromagneten 11 erzeugten Fluß, der die Vorwärtsbewegung der Antriebsnadel 1 bewirkt. Um dieses Ergebnis zu erreichen, ist ein größeres Verhältnis U/SN und eine größere Spannung erforderlich. Hier ist die Spannung U gleich 75 Volt, der Querschnitt S = 24 mm² und die Wicklungszahl N = 200.
- Der Scheitelwert des Stromes beträgt 4 A, die Impulsdauer beträgt 100 µs und die Geschwindigkeit beträgt ∼ 2,4 mS. Diese Werte wurden in die Diagramme der Fig. 3 und 5 in strichpunktierten Linien eingetragen, um sie von den theoretischen Werten zu unterscheiden. Man stellt eine klare Verbesserung der Leistungswerte fest. Angenommen, daß sich noch ein Fluß rasch ändert und er außerdem erhöhte Verluste durch den Foucaultschen Strom erzeugt, ist es nötig, auf magnetisches Material erhöhter Resistivität zurückgreifen zu können, wie etwa auf Silicium-haltiges Eisen mit ausgerichteten Spänen, und den magnetischen Kreis mit einem derartigen Material in Form von dünnblättrigen Blechen zu realisieren. Die für die festen Magnetanker der Elektromagneten 11 und 12 übernommene Lösung ist diese genannte des magnetischen Kreises C, der, wie die unter der Marke Trafoperm® im Handel befindlichen Kreise durch Vakuum-Schmelze getrennt sind. Der Schieber 10 besteht auch aus blattförmigen, wenigstens glatten Blechen, selbst an der Schnittstelle, was bevorzugt wird. Der Schieber ist zweifach einer Erwärmung ausgesetzt, indem er zweimal eine Änderung des Flußes erfährt, nämlich während der Vorwärts- und der Rückwärtsbewegungen.
- Fig. 6 zeigt eine Ausführungsform dieses Schiebers 10, der aus einem Blech 10a in U-Form gebildet ist, in welches flache Bleche 10b geschichtet sind. Um diesen Schieber leichter zu gestalten, kann die Länge der Bleche 10b auf die Länge des Luftspalts der Elektromagneten 11, 12 beschränkt sein, wobei der aus dem Luftspalt hervortretende Abschnitt des Schiebers 10, an dem die Nadel befestigt ist, nur durch das U-Profil 10a gebildet ist.
- Ein wesentliches Element dieser Erfindung ist die sehr wichtige Kraftkonzentration auf die Nadel 1. Beträgt beispielsweise die Oberfläche des Schiebers 10 in dem Luftspalt 24 mm², wobei eine Nadel mit nur 0,3 mm Durchmesser dann nur eine Oberfläche 0,1 mm² aufweist, ergibt sich ein Verhältnis von 240, wobei die gesamte Energie auf diese Oberfläche von 0,1 mm² konzentriert wird.
- Es wird noch darauf hingewiesen, daß zur Reduzierung der Erwährmung des Schiebers 10 die Spannung an der Wicklung 12 auf 50 Volt reduziert werden kann, so daß der Spitzenstrom auf 2 A sinkt. Unter Berücksichtigung der erhaltenen Leistungsdaten kann die Vorrichtung 2000 Hz erreichen. Angenommen, daß man aus mechanischen Gründen nicht über ∼ 1100 Hz hinausgehen will, kann man die Rückholgeschwindigkeit der Nadel reduzieren. Die Langzeitversuche mit dem Stoß (10 aufeinanderfolgende Stunden) haben keinerlei Abnutzungserscheinungen an der Nadel 1 oder an dem Ansatz 2b des Nadelstößers 2 gezeigt. Jedenfalls ist die Kraftausübung durch ein gewisses Ausknicken der Nadel 1 begrenzt.
Claims (12)
- Verfahren zum Antrieb der Selektions-Nadelstößer einer Strickmaschine, die zwei Grenzpositionen einnehmen können, wobei mit dem Verfahren der Weg von der ersten zur zweiten dieser Grenzpositionen in zwei Etappen zurückgelegt wird, von denen die erste Etappe darin besteht, ein Element des Nadelstößers mit einem Nocken in Eingriff zu bringen, und die zweite Etappe sich aus der relativen Verschiebung des Nockens und des Nadelstößers quer zur Schwingungsbahn-Ebene des Nadelstößers ergibt,
dadurch gekennzeichnet, daß, um das Element des Nadelstößers mit dem Nocken in Eingriff zu bringen, der Nadelstößer verschoben wird, indem auf eine seiner Oberflächen, die einen Hebelarm mit seinem Anlenkpunkt bildet, eine Bewegungsübertragung mit Hilfe eines elastischen Stoßes ausgeübt wird. - Vorrichtung zur Durchführung des Verfahrens nach Anspruch 1,
dadurch gekennzeichnet, daß der Stoßmechanismus des Nadelstößers (2) eine schlanke, in Längsrichtung geführte Nadel (1) aufweist, deren hinteres Ende mit dem freien Ende einer beweglichen Armatur (10) verbunden ist, welche mit ihrem anderen Ende gelenkig verbunden und zwei Elektromagneten (11, 12) zugeordnet ist, die abwechselnd gegensinnige Kräfte auf diese bewegliche Armatur (10) ausüben. - Verfahren nach Anspruch 1,
dadurch gekennzeichnet, daß auf die Oberfläche des Nadelstößers ein Stoß ausgeübt wird, der ausreicht, dem Nadelstößer eine Minimalgeschwindigkeit von 0,6 m/s zu übertragen. - Verfahren nach Anspruch 1,
dadurch gekennzeichnet, daß der elastische Stoß ausgeübt wird, indem einem Stoßorgan eine Beschleunigung größer als 2500 m/s² übertragen wird. - Verfahren nach Anspruch 4,
dadurch gekennzeichnet, daß das Eindringen des Stoßorgans in bezug auf die erste Stellung der stoßbeaufschlagten Oberfläche des Nadelstößers nach dem Stoß und nach der Separation der an dem Stoß beteiligten Organe auf weniger als 0,3 mm begrenzt. - Verfahren nach Anspruch 1,
dadurch gekennzeichnet, daß der elastische Stoß ausgeübt wird, indem ein Stoßorgan sowohl in Vorlaufrichtung als auch in Rücklaufrichtung angetrieben wird. - Verfahren nach Anspruch 1,
dadurch gekennzeichnet, daß die durch den Stoß bedingte Verschiebung der Oberfläche des Nadelstößers, auf die der Stoß ausgeübt wird, in der Größenordnung von 0,6 mm liegt. - Verfahren nach Anspruch 1,
dadurch gekennzeichnet, daß Stöße auf die Nadelstößer aufeinanderfolgender Nadeln der Strickmaschine ausgeübt werden, welche sich bei einer Frequenz in der Größenordung von 1000 Hz auf einem gleichen Selektionsniveau befinden. - Vorrichtung nach Anspruch 2,
dadurch gekennzeichnet, daß das Verhältnis zwischen der Oberfläche der beweglichen Armatur zwischen den zwei Elektromagneten und des Nadelquerschnitts größer als 200 ist. - Vorrichtung nach Anspruch 2,
dadurch gekennzeichnet, daß der Magnetkreis jedes Elektromagneten und die bewegliche Armatur aus geblechtem Material bestehen. - Vorrichtung nach Anspruch 2,
dadurch gekennzeichnet, daß die schlanke Nadel im wesentlichen senkrecht zu einem Stricknadeln tragendem Strickkopf angeordnet ist. - Vorrichtung nach Anspruch 2,
dadurch gekennzeichnet, daß eine Rückholfeder mit der schlanken Nadel verbunden ist, die ständig bestrebt ist die Nadel an die bewegliche Armatur zu ziehen.
Applications Claiming Priority (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CH4745/87A CH673664A5 (de) | 1987-12-04 | 1987-12-04 | |
| CH4745/87 | 1987-12-04 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| EP0319007A1 EP0319007A1 (de) | 1989-06-07 |
| EP0319007B1 true EP0319007B1 (de) | 1992-08-26 |
Family
ID=4281778
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP88120095A Expired - Lifetime EP0319007B1 (de) | 1987-12-04 | 1988-12-01 | Verfahren zum Antrieb der Selektions-Nadelstösser einer Strickmaschine und Vorrichtung zur Durchführung dieses Verfahrens |
Country Status (10)
| Country | Link |
|---|---|
| US (1) | US4875347A (de) |
| EP (1) | EP0319007B1 (de) |
| JP (1) | JP2927436B2 (de) |
| KR (1) | KR890010323A (de) |
| CH (1) | CH673664A5 (de) |
| CS (1) | CS275403B2 (de) |
| DD (1) | DD283658A5 (de) |
| DE (1) | DE3874095D1 (de) |
| ES (1) | ES2035231T3 (de) |
| RU (1) | RU2018548C1 (de) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE102008061699A1 (de) | 2008-12-11 | 2010-06-17 | Sipra Patententwicklungs- Und Beteiligungsgesellschaft Mbh | Strickmaschine zur Herstellung von mit Mustern versehenen Strickwaren |
Families Citing this family (7)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| IT1216712B (it) * | 1988-01-27 | 1990-03-08 | Savio Spa | Sistema perfezionato di selezione degli aghi nelle macchine circolari per maglieria ed in particolareper calze. |
| DE4008155C2 (de) * | 1989-03-15 | 1996-04-18 | Nagata Seiki Kk | Piezoelektrische Nadelauswahleinrichtung |
| DE4007253A1 (de) * | 1990-03-08 | 1991-09-12 | Sipra Patent Beteiligung | Strickmaschine |
| ES2069871T3 (es) * | 1991-03-15 | 1995-05-16 | Conti Florentia Srl | Dispositivo de seleccion de las agujas de una maquina de tricotar circular, en especial para medias. |
| CZ280577B6 (cs) * | 1991-12-30 | 1996-02-14 | Uniplet, A.S. | Okrouhlý pletací stroj |
| DE19822862C2 (de) * | 1998-05-22 | 2001-05-17 | Sipra Patent Beteiligung | Strickmaschinennadel und damit ausgerüstete Strickmaschine |
| EP0961393A1 (de) * | 1998-05-28 | 1999-12-01 | Sulzer Rüti Ag | Linearmotor für eine Textilmaschine sowie Vorrichtung mit einem Linearmotor und Webmaschine mit dieser Vorrichtung |
Family Cites Families (11)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE1804350A1 (de) * | 1967-10-24 | 1970-05-14 | Lebocey & Cie Georges | Verfahren und Vorrichtung zum Auswaehlen der Stricknadeln oder der Strickhilfsmittel auf Strickmaschinen und mit dieser Vorrichtung versehene Strickmaschine |
| DE1760710A1 (de) * | 1968-06-22 | 1971-12-30 | Terrot Soehne & Co C | Schaltmagnet fuer Rundstrickmaschinen |
| GB1281391A (en) * | 1969-02-25 | 1972-07-12 | Bentley Machine Dev Company Lt | Improvements in needle operating means in knitting machines |
| US3620047A (en) * | 1969-05-19 | 1971-11-16 | Warner Swasey Co | Dial mechanism for knitting machine |
| US3812691A (en) * | 1969-10-07 | 1974-05-28 | Terrot Soehne & Co C | Jack and needle actuator for a circular knitting machine |
| CH571602A5 (de) * | 1973-02-28 | 1976-01-15 | Junberca Etabl Sa | |
| JPS5421466B2 (de) * | 1973-08-15 | 1979-07-31 | ||
| DE2424190A1 (de) * | 1974-05-17 | 1975-12-18 | Erich Ribler | Elektrisch gesteuerte mustervorrichtung an einer rundstrickmaschine |
| DE2519896C3 (de) * | 1975-05-03 | 1980-11-06 | Mayer & Cie Gmbh & Co, 7470 Albstadt | Elektrisch gesteuerte Nadelauswahlvorrichtung für Strickmaschinen |
| DE2844135C2 (de) * | 1978-10-10 | 1982-09-30 | Universal-Maschinenfabrik Dr. Rudolf Schieber Gmbh & Co Kg, 7081 Westhausen | Elektrisch gesteuerte Auswahlvorrichtung für die Nadeln einer Flachstrickmaschine |
| DE3232471A1 (de) * | 1981-09-08 | 1983-03-24 | Edouard Dubied & Cie. S.A., 2108 Couvet, Neuchâtel | Strickmaschine mit elektromagnetischer wahl der nadeln |
-
1987
- 1987-12-04 CH CH4745/87A patent/CH673664A5/fr not_active IP Right Cessation
-
1988
- 1988-12-01 EP EP88120095A patent/EP0319007B1/de not_active Expired - Lifetime
- 1988-12-01 DE DE8888120095T patent/DE3874095D1/de not_active Expired - Fee Related
- 1988-12-01 US US07/278,339 patent/US4875347A/en not_active Expired - Lifetime
- 1988-12-01 ES ES198888120095T patent/ES2035231T3/es not_active Expired - Lifetime
- 1988-12-02 DD DD88322551A patent/DD283658A5/de not_active IP Right Cessation
- 1988-12-02 JP JP63304301A patent/JP2927436B2/ja not_active Expired - Lifetime
- 1988-12-02 RU SU884613024A patent/RU2018548C1/ru active
- 1988-12-02 CS CS887939A patent/CS275403B2/cs not_active IP Right Cessation
- 1988-12-05 KR KR1019880016179A patent/KR890010323A/ko not_active Withdrawn
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE102008061699A1 (de) | 2008-12-11 | 2010-06-17 | Sipra Patententwicklungs- Und Beteiligungsgesellschaft Mbh | Strickmaschine zur Herstellung von mit Mustern versehenen Strickwaren |
| WO2010066219A1 (de) | 2008-12-11 | 2010-06-17 | Sipra Patententwicklungs- Und Beteiligungsgesellschaft Mbh | Strickmaschine zur herstellung von mit mustern versehenen strickwaren und dafür bestimmtes nadelbett |
Also Published As
| Publication number | Publication date |
|---|---|
| JP2927436B2 (ja) | 1999-07-28 |
| JPH01306660A (ja) | 1989-12-11 |
| DE3874095D1 (de) | 1992-10-01 |
| CS275403B2 (en) | 1992-02-19 |
| RU2018548C1 (ru) | 1994-08-30 |
| DD283658A5 (de) | 1990-10-17 |
| CH673664A5 (de) | 1990-03-30 |
| KR890010323A (ko) | 1989-08-08 |
| US4875347A (en) | 1989-10-24 |
| CS793988A2 (en) | 1990-03-14 |
| ES2035231T3 (es) | 1993-04-16 |
| EP0319007A1 (de) | 1989-06-07 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| EP0890397B1 (de) | Vorrichtung und Verfahren zum mechanischen Fügen von Blechen, Profilen oder Mehrblechverbindungen | |
| DE3010252C2 (de) | Antriebsvorrichtung | |
| DE2526151C3 (de) | Vorrichtung zum Abscheren von Stangenabschnitten auf automatischen Mehrstufen-Quertransportpressen | |
| EP0319007A1 (de) | Verfahren zum Antrieb der Selektions-Nadelstösser einer Strickmaschine und Vorrichtung zur Durchführung dieses Verfahrens | |
| DE102008011024B4 (de) | Schneidverfahren zum Vermindern eines Schnittschlags und Schneidmaschine mit einem Kurbelantrieb zur Durchführung dieses Verfahrens | |
| DE19821763B4 (de) | Vorschubeinrichtung für eine Industriemaschine und Industriemaschine, die diese verwendet | |
| DE2054499A1 (de) | Druckhammervorrichtung | |
| DE2743896A1 (de) | Schreibgeraet | |
| DE2629235A1 (de) | Druckvorrichtung fuer rechen-, buchhaltungs- und aehnliche druckmaschinen | |
| DE1933205A1 (de) | Mikroschritt-Motor | |
| DE1279983B (de) | Druckhammeraggregat fuer Schnelldrucker | |
| EP0739663A2 (de) | Bearbeitungsmaschine zum Umformen von Werkstücken | |
| DE2817623A1 (de) | Drahtdrucker | |
| EP0028838A2 (de) | Vorrichtung zum Schreiben von Blindenschrift | |
| DE2944287A1 (de) | Elektromagnetische ausloesevorrichtung, insbesondere fuer den antrieb von druckhaemmern | |
| DE3330563A1 (de) | Antriebsvorrichtung fuer eine praegemaschine | |
| DE1952880A1 (de) | Lochmaschine | |
| DE3401420C2 (de) | ||
| DE1915926A1 (de) | Druckkopfverschiebeeinrichtung | |
| DE1099077B (de) | Kraftuebertragungsvorrichtung mit magnetisch kuppelbaren Teilen | |
| DE1269762C2 (de) | Nadelwaehlvorrichtung fuer strickmaschinen | |
| DE3829174C3 (de) | Typenrad-Prägevorrichtung zum Herstellen von Oberflächenprägungen auf Gegenständen, insbesondere Typenschildern | |
| DE3202976C2 (de) | Anordnung für eine verschleißkompensierende Betätigung von Drucknadeln eines Nadeldruckkopfes | |
| DE1549807A1 (de) | Zungenbetaetigter Drucker | |
| DE10050012C2 (de) | Verfahren und Vorrichtung zum Schneiden von Blechen |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| AK | Designated contracting states |
Kind code of ref document: A1 Designated state(s): CH DE ES GB IT LI |
|
| 17P | Request for examination filed |
Effective date: 19891115 |
|
| 17Q | First examination report despatched |
Effective date: 19911030 |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): CH DE ES GB IT LI |
|
| GBT | Gb: translation of ep patent filed (gb section 77(6)(a)/1977) | ||
| REF | Corresponds to: |
Ref document number: 3874095 Country of ref document: DE Date of ref document: 19921001 |
|
| ITF | It: translation for a ep patent filed | ||
| REG | Reference to a national code |
Ref country code: ES Ref legal event code: FG2A Ref document number: 2035231 Country of ref document: ES Kind code of ref document: T3 |
|
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| 26N | No opposition filed | ||
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: ES Payment date: 20011130 Year of fee payment: 14 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: GB Payment date: 20011205 Year of fee payment: 14 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: CH Payment date: 20011212 Year of fee payment: 14 |
|
| REG | Reference to a national code |
Ref country code: GB Ref legal event code: IF02 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: DE Payment date: 20020128 Year of fee payment: 14 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: GB Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20021201 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: ES Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20021202 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LI Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20021231 Ref country code: CH Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20021231 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: DE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20030701 |
|
| GBPC | Gb: european patent ceased through non-payment of renewal fee | ||
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: PL |
|
| REG | Reference to a national code |
Ref country code: ES Ref legal event code: FD2A Effective date: 20021202 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IT Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20051201 |