EP2899091B1 - Schwenkschiebetürmodul mit sensorisch überwachter Übertotpunktverriegelung und Betriebsverfahren hierfür - Google Patents
Schwenkschiebetürmodul mit sensorisch überwachter Übertotpunktverriegelung und Betriebsverfahren hierfür Download PDFInfo
- Publication number
- EP2899091B1 EP2899091B1 EP14185821.7A EP14185821A EP2899091B1 EP 2899091 B1 EP2899091 B1 EP 2899091B1 EP 14185821 A EP14185821 A EP 14185821A EP 2899091 B1 EP2899091 B1 EP 2899091B1
- Authority
- EP
- European Patent Office
- Prior art keywords
- component
- over
- door
- sensor
- movement
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images






Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B61—RAILWAYS
- B61D—BODY DETAILS OR KINDS OF RAILWAY VEHICLES
- B61D19/00—Door arrangements specially adapted for rail vehicles
- B61D19/003—Door arrangements specially adapted for rail vehicles characterised by the movements of the door
- B61D19/008—Door arrangements specially adapted for rail vehicles characterised by the movements of the door both swinging and sliding
-
- E—FIXED CONSTRUCTIONS
- E05—LOCKS; KEYS; WINDOW OR DOOR FITTINGS; SAFES
- E05F—DEVICES FOR MOVING WINGS INTO OPEN OR CLOSED POSITION; CHECKS FOR WINGS; WING FITTINGS NOT OTHERWISE PROVIDED FOR, CONCERNED WITH THE FUNCTIONING OF THE WING
- E05F15/00—Power-operated mechanisms for wings
- E05F15/60—Power-operated mechanisms for wings using electrical actuators
- E05F15/603—Power-operated mechanisms for wings using electrical actuators using rotary electromotors
- E05F15/632—Power-operated mechanisms for wings using electrical actuators using rotary electromotors for horizontally-sliding wings
-
- E—FIXED CONSTRUCTIONS
- E05—LOCKS; KEYS; WINDOW OR DOOR FITTINGS; SAFES
- E05Y—INDEXING SCHEME ASSOCIATED WITH SUBCLASSES E05D AND E05F, RELATING TO CONSTRUCTION ELEMENTS, ELECTRIC CONTROL, POWER SUPPLY, POWER SIGNAL OR TRANSMISSION, USER INTERFACES, MOUNTING OR COUPLING, DETAILS, ACCESSORIES, AUXILIARY OPERATIONS NOT OTHERWISE PROVIDED FOR, APPLICATION THEREOF
- E05Y2201/00—Constructional elements; Accessories therefor
- E05Y2201/20—Brakes; Disengaging means; Holders; Stops; Valves; Accessories therefor
- E05Y2201/218—Holders
-
- E—FIXED CONSTRUCTIONS
- E05—LOCKS; KEYS; WINDOW OR DOOR FITTINGS; SAFES
- E05Y—INDEXING SCHEME ASSOCIATED WITH SUBCLASSES E05D AND E05F, RELATING TO CONSTRUCTION ELEMENTS, ELECTRIC CONTROL, POWER SUPPLY, POWER SIGNAL OR TRANSMISSION, USER INTERFACES, MOUNTING OR COUPLING, DETAILS, ACCESSORIES, AUXILIARY OPERATIONS NOT OTHERWISE PROVIDED FOR, APPLICATION THEREOF
- E05Y2900/00—Application of doors, windows, wings or fittings thereof
- E05Y2900/50—Application of doors, windows, wings or fittings thereof for vehicles
- E05Y2900/51—Application of doors, windows, wings or fittings thereof for vehicles for railway cars or mass transit vehicles
Definitions
- the invention relates to a sliding door module for a rail vehicle, comprising a door which is movable in a Ausstellraum and a sliding direction, and a first acting in Ausstellraum the door leaf over-center interlock. Furthermore, the invention relates to a method for determining an operating state of a sliding door module for a rail vehicle, wherein the sliding sliding door module comprises a movable in a Ausstellraum and a sliding direction door leaf and a first acting in Ausstellraum the door leaf over-the-counter locking.
- the invention also relates to a controller for determining an operating state of a sliding sliding door module for a rail vehicle, wherein the sliding sliding door module comprises a movable in a Ausstellcardi and a sliding direction door leaf and a first acting in Ausstellcardi the door leaf over-center interlock.
- the EP 1 314 626 B1 to a sliding door for vehicles with at least one sliding in its longitudinal direction door leaf, which is suspended in a support guide and slidably guided.
- the carrying guide can be moved together with the door leaf from a closed position into a displaced position, in which the door leaf lies outside in front of the vehicle wall.
- the arrangement is such that the support guide in the closed position in a dead center position, so that the door can not be opened by pressing from inside.
- the guidance and support of the door leaf takes place in the region of the lower edge via roller guides, which are each connected to a arranged on a vertically arranged in the door frame rotary column first pivot lever.
- the rotary column carries a second pivot lever, which has a connecting rod is connected to the support guide, so that a displacement of the support guide causes a rotational movement of the rotary column.
- wear during operation of the swing door module may result in reduced function or malfunction.
- the response of the swing door module to dynamic effects in the operation of the rail vehicle may change over time. A load that has not led to any unexpected opening of the door leaf during commissioning, may possibly cause this at a later date.
- the components of a sliding door module are not immune to material failure, which can result in very dangerous situations when such a functional failure is not detected promptly or if this is not readily apparent.
- An object of the invention is therefore to provide an improved swing door module, an improved control for a sliding door module and a method for operating a sliding door module.
- the above-mentioned disadvantages should be avoided and the reliability of a sliding door module should be increased.
- a sliding door module of the type mentioned additionally comprising a first arranged on a component of the first Mattertot Vietnameseverriegelung or directed to this sensor whose first output signal is continuously or is divided into at least 8 stages, said component of the first Automattot Vietnameseverriegelung is required to maintain a dead center.
- Further advantageous values are at least 16 or at least 64 stages.
- the object of the invention is further achieved by a method of the type mentioned, in which a first stepless or at least 8 stages subdivided output of a first on a component of the first Mattertot Vietnameseverriegelung arranged or evaluated on this sensor is evaluated, said component for Maintaining a dead center is required.
- the object of the invention is finally achieved by a control of the type mentioned, which is adapted to evaluate a first continuously variable or at least 8 stages divided output signal of a first arranged on a component of the first Mattertot Vietnameseverriegelung or sensor, said Component is required to maintain a dead center.
- An "over-center lock” typically comprises at least two hinged levers which can be rotated to a position in which movement of the door leaf normal to its surface relative to the carriage is not possible. The Studentstot Vietnamese fixturegelung is then in the "dead center”.
- the "dead center” designates the position of the over-center interlock in which an external force or force component normally acting on the surface of the door leaf can not cause the door leaf to move normally to its surface relative to the carriage.
- the levers of a Kochtot Vietnamese fixture are rotatably mounted about a carriage-fixed pivot point or a door-fixed point. It is also conceivable that a lever or more levers is guided in a backdrop. When using a gate, the Kochtot Vietnameseverriegelung may also have only a rotatable lever.
- the required for maintaining a dead center components of the over-center interlock are those that are essential for holding the dead center.
- a (mental) removal of such a part would lead directly to the Dead center can not be maintained.
- these are those articulated levers that can be rotated to a dead center position.
- Drive elements such as rotary columns, gears, motors and the like are the dead center but virtually free of driving forces and can be (mentally) removed. These elements do not form components necessary to maintain a dead center position.
- a “sensor” outputs a continuously variable or an output signal which is subdivided into at least 8 stages.
- a “switch” is therefore not a sensor in the context of the invention.
- the first output signal of the first sensor can be compared with the second output signal of the second sensor and an alarm for a defect of the sliding door module are triggered when the deviation between the first and the second output signal exceeds specified threshold.
- a deviation may be caused by the fact that the drive mechanism is adjusted, worn or even broken.
- an alarm can be issued in different ways and / or logged, that is stored.
- an information lamp can be activated or a sound can be output.
- An alarm message can also be output in text form and in particular transmitted by radio to a hotline.
- an alarm in particular including a time stamp, can be stored in a memory. This can also be subsequently determined how long a defect of the sliding door module already exists.
- spatial position generally refers to the combination of position and orientation of an object.
- the position is indicated by a tuple of three coordinates, the position by a tuple of three angles.
- a “parameter of the spatial position” is therefore one of these coordinates or one of these angles.
- Position sensors and rotary encoders can each be designed as absolute encoders or differential encoders, as analog sensors or as digital (incremental) sensors.
- a position sensor measures, for example, a linear displacement of two reference points of the over-center interlock, a rotary encoder, for example, a rotation of parts of the Sprinttot Vietnameseverriegelung.
- the position sensor / rotary encoder By means of a time differential, the position sensor / rotary encoder not only detects a position / angular position, but also a speed / angular velocity.
- the speed / angular velocity can also be measured directly via a speed sensor.
- the acceleration / angular acceleration can be determined via the second derivative.
- the latter can also be measured directly with an acceleration sensor which is attached to a component of the over-center interlock.
- a temporal integral can again be used to determine a velocity / angular velocity and an integral of the velocity / angular velocity to determine a position / angular position.
- you can also acting in a component of the Kochtot Vietnameseverriegelung or the forces acting on this are measured. For example, this can be done via strain gauges, which are connected in a measuring bridge, or via piezoelectric sensors, which can measure, for example, a compressive load or shear stress.
- the swiveling sliding door module has a switch arranged on or actuated by a component of the first / second over-center interlock, wherein said component is required to maintain a dead-center position.
- the first / second sensor in case a) can be advantageously calibrated.
- the first / second sensor is calibrated during movement of the door leaf between an open position and a closed position by means of a signal occurring during this movement of the switch arranged on or actuated by a component of the first / second over-center interlock wherein said component is required to maintain a dead center position.
- the switching signal used for the calibration may occur in the end position of an over-center interlock.
- the switch can be mounted on a stop the fürtot Vietnameseverriegelung or operated by this. Said switch is often already present in a sliding door module to turn off a door drive (limit switch) and / or indicate the closed position of the door leaf.
- the switch can thus provide multiple benefits.
- the switch can also be arranged at a different position and thus output the switching signal at another point.
- an alarm for a defect of the sliding sliding door module is triggered if a spatial position of the at least one component and / or a movement thereof and / or a force on or in the same at a time outside a predetermined reference range, to which a signal occurring during a movement of the door leaf between an open position and a closed position of a switch is detected, which is arranged on a component of the first / second Kochtot Vietnameseverriegelung or operated by this, said component is required to maintain a dead center.
- a plausibility check between the output signals of the sensor and the switch can be performed. Correlate the current one Actual signal of the switch and the measuring signal of the sensor is not, so this allows the conclusion that a defect has occurred on the sliding door module.
- the sensor is thus used in this case for switching off the door drive when reaching the end position (closed position) of the door leaf. It is detected that it occupies a certain position (case a), or that it stops (case b, case c and case d). Cases b), c) and d) occur in any case when the drive mechanism is moved against a stop, but even if an obstacle prevents the door from closing, for example a passenger.
- the presented variant can also be used as a safety circuit (Einklemmerkennung).
- the door drive comprises an H-bridge (also referred to as "full bridge” or “four-quadrant”).
- H-bridge also referred to as "full bridge” or "four-quadrant”
- This can be used on the one hand for the active control of the motor / door drive in the opening and closing direction, but also for shorting the motor / door drive or to comply with a predetermined voltage level.
- opposing transistors can be activated in the bridge; for compliance with a predetermined voltage level, these transistors can be clocked accordingly.
- the motor / door drive consumes no energy in passive operation, the motor / door drive without substantial disadvantage in principle regardless of the cases a) to d) and thus always be slowed passive, when the detection last as the closing position of the sliding door-influencing control command not a control command has preceded to open the sliding door respectively provided the last the closed position of the sliding door influencing control command before detection was a control command to close the sliding door.
- the actual motor current of a door drive of the sliding sliding door module is measured as a function of a signal of the first / second sensor and / or a time and an alarm for a defect of the sliding door module or an obstacle in the direction of movement of the door leaf is triggered, if the course of the actual motor current is outside a desired range. If the currently measured actual motor current or its course deviates strongly from a reference value or reference curve, this leads to the conclusion that under certain circumstances a defect has occurred at the sliding-door module. In particular, when the motor current is excessive, it is also conceivable that an obstacle is in the direction of movement of the door leaf, for example a passenger.
- an external temperature, an internal temperature and / or a temperature of the sliding sliding door module can generally be taken into account.
- the reference profile can be programmed in fixed during the manufacture of the sliding door module or initially recorded, for example, during commissioning.
- the at the Initialization recorded actual motor current or its actual course forms the desired motor current or its desired course in sequence.
- the setpoint range for the motor current or its course is determined as a result.
- the course of the motor current over time and the course of a signal of the first / second sensor over time is used for the assessment of the operating state of the sliding door module. If the speed of movement of the door leaf changes or stops and if there is a delay in the increase of the motor current, this can be an indication of an increased bearing play and / or play in the drive train of the sliding sliding door module. Play in the drive train can be caused for example by (increased) backlash of a gear transmission. If the movement of the door leaves despite normal motor current in the normal range, this may be an indication that a passenger inhibits the door in its movement or increased bearing friction exists. It is also conceivable that the door drive comes into generator mode.
- an alarm for increased bearing play and / or play in the drive train is triggered if movement of the at least one component and / or a force on or in the same is detected only after a predefinable delay time after the door drive is switched on and / or said movement or said force remains below a threshold value.
- a predefinable delay time after the door drive is switched on and / or said movement or said force remains below a threshold value.
- an increased bearing clearance in the bearings of the moving parts of the sliding sliding door module or, for example, backlash cause a movement of the door only after a certain time (ie after breaking down all storage games / games in the drive train) after switching on the door drive uses and / or not done in the expected size.
- an alarm for increased bearing clearance and / or play in the drive train can be triggered if a movement of a component of an over-center interlock and / or a force on or in the same is detected only after a predeterminable delay time after switching on the door drive and / or said movement respectively the named force below a threshold remains. Accordingly, the operator of the rail vehicle may be informed that the swing door module should be serviced or that such maintenance will be forthcoming soon. For example, an estimated remaining operating time can also be determined and output.
- the over-center locks are part of the powertrain. Games that appear "behind" a sensor of the Kochtotriosverriegelung seen from the drive motor, however, remain unconsidered in this variant.
- an alarm for increased bearing play and / or play in the drive train is triggered if a movement of the at least one component and / or a force on or in the same is detected in a range between a first and a second threshold value, although the door drive is switched off.
- external forces acting on the sliding door module may result in movement within the sliding door module without being initiated by a door operator.
- an alarm for increased bearing clearance, increased play in the drive train and / or excessive deformation of the drive train is triggered when the deviation between the first output signal of the first sensor and the second output signal of the second sensor in a range between a first and a second threshold is detected.
- Low clearance, low driveline drag, and / or low driveline drift should more or less balance the positions, first and second over-center lock movements, or the forces acting on or acting thereon. If this no longer applies and there is a significant deviation between the first and second over-center interlocking, then it can be assumed that increased bearing play, increased play in the drive train and / or excessive deformation of a component in the drive train is responsible for this.
- This variant can be applied when the door drive is switched on or off, so the check can be carried out, in particular, in a largely load-free state.
- the over-center locks are part of the powertrain. Games and deformations that occur "behind” a sensor of the Kochtot Vietnameseverriegelung seen from the drive motor, remain unconsidered in this variant.
- an alarm is triggered for a break in the sliding sliding door module if a movement of the at least one component and / or a force on or in the same after the door drive is switched on is detected below a predefinable limit value.
- it is therefore checked whether the switching on of the door drive ever leads to a significant reaction to the fürtot Vietnameseverriegelung. If this is not true, then it can be concluded that there has been a break within the drive train, since the motion / force of the engine is not forwarded in the manner anticipated to the over-center interlock. For example, the tooth flanks of a motor pinion could be broken or heavily worn.
- an alarm for a break in the sliding sliding door module is triggered if movement of the at least one component and / or a force on or in the same is detected in a region above a third threshold, even though the door drive is switched off.
- external forces acting on the sliding door module may in turn result in movement within the sliding door module without being initiated by a door operator.
- they are so large that an increased bearing clearance, increased play in the drive train and / or excessive deformation of the drive train can no longer be held responsible.
- an alarm is triggered for a break in the sliding sliding door module when the deviation between the first output signal of the first sensor and the second output signal of the second sensor is detected in a region above a third threshold value. If excessive deviations occur between the positions, movements of the first and second over-center interlocks, or the forces acting thereon, it can be considered that a break has occurred in the connection between said over-center interlocks. The mentioned deviation is therefore so great that it can no longer be assumed that there is an increased bearing clearance, an increased play in the drive train and / or an excessive deformation of the drive train.
- This variant can be applied when the door drive is switched on or off, so the check can be carried out, in particular, in a largely load-free state.
- a raised bearing clearance alarm may be triggered in the powertrain, excessive drive train deformation, and / or a break in the swing door module if movement of a component of an over-center lock and / or force on or in a frequency range above a threshold, in particular above 100 Hz, is detected.
- a threshold in particular above 100 Hz
- an alarm for too low a pressure of a door seal is triggered if a motor current and / or a force on or in a component of the over-center interlocking when reaching the closed position of the door leaf is below a predefinable threshold value. If said motor current or said force is below a certain value, then it can be assumed that the door seal is defective, since it is no longer sufficiently strong pressed against a wall of the rail vehicle or not sufficiently strong against another seal and the sealing function therefore is no longer fulfilled.
- the threshold value is adjusted on the basis of a measured temperature, in particular based on a measured temperature in or on the door seal. In this way, a temperature-dependent elastic modulus of the door seal be taken into account, so that a comparatively low value for the above-mentioned motor current or the above-mentioned force at high temperatures does not lead to a false alarm.
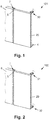
- the Fig. 1 shows a highly simplified representation of a first sliding door module 101 for a rail vehicle.
- the sliding door module 101 comprises a door leaf 20 and a door drive system coupled to the door leaf 20, which causes a deployment movement and a sliding movement of the door leaf 20.
- the door drive system is for better understanding of the arrangement in the Fig. 1 only partially shown (but see the FIG. 11 ).
- the shows Fig. 1 a first Mattertot Vietnameseverriegelung 30, which is part of the door drive system and acts in the direction of the door leaf 20 (blocked).
- a lower door bracket 4 and a door seal 5 shown shown.
- the Fig. 1 also schematically shows a wall 6 of the rail vehicle with a door rebate 7. In the closed position, the door seal 5 is pressed into the door rebate 7, so that the door 20 closes tight.
- a door seal 5 is shown at the front edge of the door leaf 20. This is of course purely schematic. In general, the door seal 5 is guided around the door leaf 20 so that it seals on all sides. In addition, it is conceivable that, alternatively or in addition to the door seal 5, a rebate seal is provided in the door rebate 7.
- Fig. 2 shows another example of a sliding door module 102, which corresponds to the in Fig. 1 shown pivot sliding door module 101 is very similar.
- a second over-center interlock 32 is provided instead of the lower door support 4, which acts in the same way as the first over-center interlock 31.
- Fig. 3 shows the Mattertot Vietnameseverriegelung 30 now in detail.
- This comprises a release lever 8, a hingedly connected connecting lever 9 and a stop 10.
- the release lever 9 is rotatably mounted about a pin 11 which is fixed in position relative to the rail vehicle.
- the connection between the release lever 8 and the connecting lever 9 is accomplished via another, realized by means of the bolt 12 pivot.
- the door leaf 20 is moved in a manner known per se by an over-center path or over-center angle ⁇ TP via a dead center TP and moved against the stop 10.
- the door leaf 20 can not be opened with an external static force acting on the door leaf 20. If the said force acts outwards (in the illustration downward), only the connecting lever 9 is pressed more strongly against the stop 10, without the door leaf 20 moving. If the said force acts inwardly (in the illustration above), then the deployment lever 8 can be pressed at most until the dead center TP, at least if the process proceeds sufficiently slowly, but not further.
- the force acting on the door leaf 20 normal force is then on the line connecting the two formed by the bolts 11 and 12 fulcrums. The door leaf 20 thus remains closed as well.
- the Fig. 3 discloses details of the over-center interlock 30.
- the over-center interlocks 31 and 32 are identically constructed, and therefore the disclosed teachings can fully apply over-tempo interlocks 31 and 32.
- the disclosed swing door module 101, 102 includes a first sensor disposed on or directed to a component 8, 9, 11, 12 of the first over-center latch 30, 31, the first output thereof is stepless or divided into at least 8 stages, said component 8, 9, 11, 12 of the first over-center interlock 30, 31 being required to maintain a dead center position.
- the stop 10 could be removed in the dead center position, without affecting the persistence of the fürtot Vietnameseverriegelung 30, 31 in the dead center.
- the stop 10 is therefore not a component that is required to maintain a dead center.
- the swivel sliding door module 101, 102 advantageously has a second sensor arranged on or directed towards a component 8, 9, 11, 12 of the second over-center interlock 32 whose first output signal is stepless or subdivided into at least 8 stages, wherein the second Studentstot Vietnameseverriegelung 32 also acts in Ausstellcardi the door leaf 20 and said component is required to maintain a dead center.
- Fig. 4 shows a first example in which in the region of the bolt 11, a rotary encoder 13 is arranged, which may be formed, for example, as shown as an incremental encoder or as a rotary potentiometer.
- the rotary encoder has a simplified incremental disc 14 and a detector 15, wherein the incremental disc 14 is fixed in position relative to the rail vehicle and the detector 15 is arranged on the release lever 8.
- the detector 15 fixed in position relative to the rail vehicle and the incremental disc 14 may be arranged on the release lever 8. The detector 15 is then directed only to the deployment lever 8.
- the detectors 15 count the increments provided on the incremental disk 14 when a relative movement takes place between the two.
- the rotary encoder 13 can work, for example, according to the optical or magnetic principle. Furthermore, the rotary encoder can be configured as an absolute value encoder or as a differential encoder. About a time differential can be determined with the rotary encoder 13 not only the angular position of the deployment lever 8 relative to the rail vehicle, but also its angular velocity and its angular acceleration.
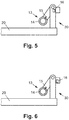
- Fig. 5 now shows an embodiment, which in Fig. 4 shown embodiment is very similar.
- a switch 16 is arranged on a component of the first over-center interlocking 20, said component being required to maintain a dead-center position.
- the switch 16 is arranged on the connecting lever 9.
- the switching signal occurs in the end position of the over-center interlock 30.
- Switches of the type mentioned are often already present in a sliding-door module 101, 102 in order to switch off a door drive and / or to indicate the closed position of the door leaf 20.
- the switch 16 can thus provide multiple benefits.
- the switch 16 may also be arranged at a different position and thus output the switching signal at another point.
- the arrangement shown can also be used to trigger an alarm for a defect of the sliding sliding door module 101, 102 when a spatial position of the connecting lever 9 (and / or a movement thereof and / or a force on or in the same) at a time outside of predetermined reference range is located, to which a signal occurring during movement of the door leaf 20 between an open position and a closed position of the switch 16 is detected.
- a spatial position of the connecting lever 9 (and / or a movement thereof and / or a force on or in the same) at a time outside of predetermined reference range is located, to which a signal occurring during movement of the door leaf 20 between an open position and a closed position of the switch 16 is detected.
- Fig. 6 shows an arrangement which in Fig. 5 is very similar to the arrangement shown.
- the switch 16 is now arranged on the stop 10 and is only actuated by the connecting lever 9.
- Fig. 7 now shows an arrangement in which the rotary encoder 13 is arranged in the region of the bolt 12, whereby a relative movement between the release lever 8 and the connecting lever 9 can be determined. That to the FIGS. 4 to 6 The same applies mutatis mutandis to those in the Fig. 7 illustrated arrangement.
- Fig. 8 shows an embodiment in which on the connecting lever 9, a sensor 17 is arranged, which may be formed for example as an acceleration sensor.
- a sensor 17 is arranged, which may be formed for example as an acceleration sensor.
- the movements of the connecting lever 9, on temporal integration but also its location can be determined.
- the sensor 17 can also be designed, for example, as a force sensor, as a result of which the forces occurring in the connection lever 9 can be measured. It is also conceivable that the sensor 17 is designed as a speed sensor.
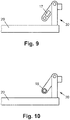
- Fig. 9 now shows an arrangement which in Fig. 8 shown arrangement is very similar.
- the sensor 17 is now arranged on the release lever 8, whereby its movement / position respectively the forces occurring in this can be measured.
- Fig. 10 further shows an arrangement in which a bearing of the bolt 11 is equipped with radially arranged pressure sensors 18.
- these pressure sensors 18 may be designed as piezoelectric sensors. In this way it is possible to measure the forces transmitted to the release lever 8. It is also conceivable in this connection that the pressure sensors 18 are arranged on the bolt 11. It is also conceivable that the pressure sensors 18 are arranged on the bolt 12 or on the bearing. For example, then the forces acting on the connecting lever 9 forces can be measured.
- Fig. 11 now shows a more detailed example of a sliding door module 103.
- the sliding door module 103 comprises an upper frame 23 and a lower frame 24, which are provided for rigid attachment to the rail vehicle, here on a wall 6 thereof.
- the sliding sliding door module 103 comprises an upper door guide 25 and a lower door guide 26, which in relation to the frame 23, 24 in a Ausstellraum 27 of the sliding door 20 are movable.
- the swivel sliding door module 103 comprises an upper linear guide 28 and a lower linear guide 29, whose bearings are fixedly connected to the upper and lower frame 23 and 24 and are thus fixed in position relative to the wall 6 of the rail vehicle.
- the linear guides 28 and 29 thus form in this example means for guiding the sliding door 20 in the Ausstellraum 27.
- the sliding door 20 can also be moved in a sliding direction 33.
- the swivel sliding door module 103 comprises a motor / door drive 34, the rotor and the stator of which are rotatably mounted about a fixedly arranged in relation to the door guides 25 and 26 pivot point.
- the swing door module 103 comprises an over-center lock 31, 32 cooperating with the rotor / stator and a sliding mechanism 20 (integrated with the upper door guide 25) which cooperates with the stator / rotor and which is adapted to open the sliding door 20 when opening the Ausstellcardi 27 and the sliding direction 33 to move.
- the rotational movement of the motor 34 is also transmitted to the lower fürtotddlingverriegelung 31.
- the arrangement shown is also known by the term "stabilizer door".
- linear incremental encoders 36 and 37 are arranged, which are connected to a controller 38.
- the controller 38 is also connected to the motor 34.
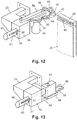
- Fig. 12 shows the upper part of the sliding door module 103 in detail now:
- the bearing 39 of the linear guide 22 is fixed, in which the rod 40 is slidably mounted.
- the linear guide 28 may be formed as a sliding or rolling guide.
- the rod 40 is fixedly connected to the motor 34, specifically with its housing.
- the rod 40 thus forms a guide part of the sliding sliding door module 103, which is linearly displaceable relative to the frame 23, 24 transversely to the sliding direction 33 of the sliding door 20 (here normal to said sliding direction 33), and against which the door guide 25 is rigidly arranged.
- both the rotor and the stator are rotatably mounted around the same. If the motor 34 is activated, a relative movement between the rotor and stator is generated, but neither the rotor nor the stator can be supported on the housing. Instead of the term “stator” can therefore also the term “counter rotor” can be used.
- stator can therefore also the term “counter rotor” can be used.
- the stator with the first gear 41 and the rotor with the upper deployment lever 42 can be connected completely equally.
- a bearing plate 43 is fixedly connected relative to the rod 40.
- a second gear 44, a support roller 45 and a rear guide roller 46 and a front guide roller 47 are rotatably mounted.
- a support rail 48 is formed or connected thereto, which cooperates with the support roller 45 and the guide rollers 46 and 47. The support rail 48, the support roller 45 and the guide rollers 46 and 47 thus form the upper door guide 25 in this example.
- a rack 49 is formed on the support rail 48 or connected thereto. This rack 49 cooperates with the second gear 44.
- the second gear 44 is rotatably mounted about a fixedly arranged in relation to the door guide 25 fulcrum. The rotor, the first gear 41 connected thereto, the second gear 44 and the rack 49 thus form the sliding mechanism for the sliding door 20 in this example.
- the incremental encoder 36 comprises a ruler 51 and a detector 52.
- the detectors 52 count the increments provided on the ruler 51 when a relative movement takes place between the two. In this way, a relative movement of the rod 40 and the associated parts relative to the rail vehicle can be determined.
- the incremental encoder 36 can work, for example, according to the optical or magnetic principle.
- the incremental encoder 36 may be designed as an absolute value encoder or as a differential encoder. Over a temporal differential can With the incremental encoder 36 not only the position of the rod 40 relative to the rail vehicle can be determined, but also its speed and acceleration.
- Fig. 13 shows the lower part of the sliding door module 103 now in detail:
- the bearing 53 of a linear guide 29 is fixed, in which the rod 54 is slidably mounted.
- the linear guide 29 may in turn be designed as a sliding or rolling guide.
- the rod 54 thus forms a further guide part of the sliding sliding door module 103, which is linearly displaceable relative to the frame 23, 24 transversely to the sliding direction 33 of the sliding door 20 (here normal to said sliding direction 33), and against which the door guide 26 is rigidly arranged.
- the rod 54 is fixedly connected to a lower door bearing 55, on which a guide roller 56 is rotatably mounted. This engages in a sliding door 20 at the bottom arranged groove (see also Fig. 11 ) and forms with this in this example thus the lower door guide 26th
- the incremental encoder 37 comprises a ruler 60 and a detector 61 and functions in the same whiteness as the incremental encoder 36.
- FIGS. 11 to 13 shown sliding door module 103 The function of the in the FIGS. 11 to 13 shown sliding door module 103 is now based on the FIG. 14 explained in more detail, which in the FIGS. 11 to 13 shown arrangement in simplified form from above.
- the arrangement is shown in a first state, in which the sliding door 20 is closed and locked. From this state, the motor 34 is activated, so that the rotor with the first gear 41 and the stator with the upper deployment lever 42 in the direction indicated are rotated against each other.
- the rotational movement of the First gear 41 is transmitted to the second gear 44 and transmitted by means of the rack 49 on the sliding door 20.
- this is supported against the wall 6 and can not be moved to the left in the state shown. Therefore, the release lever 42 is inevitably rotated in a counterclockwise rotation and away from the stop 62.
- the motor 34 together with the sliding door 20 is pressed outwards and thereby guided by the linear guides 28 and 29 (39, 40, 53, 54).
- the over-center lock 31 comprising the lever system 42, 50 is also moved over a dead center TP when the sliding door 20 is opened, before the sliding mechanism is actuated, and the motor lever 42 has moved against a stop 63. Since a further rotational movement of the deployment lever 42 is prevented because of the stop 63, now the gears 42 and 44 are rotated and pushed the sliding door 20 in the sliding direction 33.
- the components required for maintaining a dead center of the Kochtot Vietnameseverriegelung 31 are in this example, the release lever 42, the lever 50 and the bearing points (in particular the bearings 39, 53) and their connection points.
- incremental encoder module 103 includes incremental encoders 35, 36. Additionally or alternatively, pivoting door module 103 could also include those shown in FIGS Fig. 4 to 10 having sensors 13, 17, 18 shown. Of course, the invention is not bound to the concretely disclosed arrangements, but other sensors and / or other positions may be selected therefor.
- the controller 38 can now control the motor 34 in accordance with the signals of the incremental encoders 35, 36.
- the controller 38 may stop the motor 34 when the incremental encoders 35, 36 indicate the closed position of the door leaf 20. Furthermore, the speed of the motor 34 can be varied according to the signals of the incremental encoder 35, 36 in order to achieve a fluid movement sequence. Finally, the controller 38 can also evaluate signals of the motor 34, for example a rotation angle, a rotational speed and / or a motor current and a temperature.
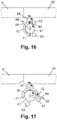
- the lever system of the drive module comprises three levers 64, 65, 66, wherein the lever 65 is rotatably mounted about a pivot point 67.
- the components required for maintaining a dead center of the Kochtot Vietnameseverriegelung 31 are in this example the deployment lever 42, the lever 64, 65 and their bearing points or connection points.
- the in the FIG. 16 The arrangement shown does not require linear guides 28, 29, since the motor 34 and the components connected thereto can be swung out via a lever 68, which is rotatably mounted on a pivot point 69 fixed in relation to the rail vehicle.
- the deployment lever 42 is connected to a lever 70 which is rotatably mounted about a pivotally fixed in relation to the rail vehicle pivot point 71.
- the components required for maintaining a dead center of the Kochtot Vietnameseverriegelung 31 are in this example, the release lever 42, the lever 70 and the bearing points or connection points.
- FIG. 17 The in the FIG. 17 The arrangement shown is very similar to that in the FIG. 16 illustrated arrangement. However, the levers 68 and 70, their bearing points 69 and 71 and the stops 62 and 63 are arranged slightly differently. The components required for maintaining a dead center of the Kochtot Vietnameseverriegelung 31 are in turn the release lever 42, the lever 70 and the bearing points or connection points.
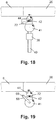
- Fig. 18 shows an arrangement which the in Fig. 14 similar arrangement shown, in which the release lever 42 but is guided in a link 72.
- the necessary to maintain a dead center components of the Kochtot Vietnameseverriegelung 31 are thus the deployment lever 42 and the link 72 and their bearing points.
- Fig. 19 shows a further arrangement, which in Fig. 16 similar arrangement is shown, in which the release lever 42 but again guided in a link 72.
- the necessary to maintain a dead center components of the fürtot Vietnameseverriegelung 31 are thus turn the Ausstellhebel 42 and the link 72 and their bearing points.
- Fig. 20 Now shows a further exemplary embodiment of a sliding door module 104.
- the sliding door module 104 comprises two door leaves 21, 22 and a sliding in the direction of the door 21, 22 longitudinally aligned support 73, which mounted transversely to its longitudinal extent in the horizontal direction, ie in the Ausstellraum 27, slidably is (see the double arrow in the Fig. 20 ).
- a linear guide is arranged, by means of which the door leaf 21, 22 are mounted displaceably.
- the carrier 73 is moved when opening the door in the Ausstellraum 27, which can be done for example with the first Mattertotigeverriegelungen 74 and 75.
- the door leaves 21, 22 or connected to these drive elements can be guided in a curved backdrop, with which the deployment movement and displacement movement can be "mixed” so that they run at least temporarily simultaneously. That is, the relationship between Ausstellieri and displacement movement is controlled by the slide control.
- the right door leaf 22 via a pin 76 in a relation to the rail vehicle fixedly arranged gate 77 (shown with thin lines), so that the raising movement and the sliding movement are always performed in a predetermined relation to each other.
- This gate 77 may have a first straight portion, which is aligned in the sliding direction 33 of the sliding door 22, a second portion, which is aligned normal to the first portion, and a curved piece, which connects the two straight sections have. Accordingly, only the sliding movement is permitted in the first section and only the raising movement is permitted in the second section, whereas the sliding movement and the raising movement are carried out simultaneously in the curved section.
- the deploying movement of the carrier 73 is converted into a rotational movement of gears 80 and 81 with racks 78, 79 arranged laterally on the carrier 73.
- These gears 80 and 81 are mounted on rotary columns 82 and 83, which also rotate them and activate the second (lower) over-center locks 84 and 85.
- the over-center interlocks 74, 75, 84 and 85 are analogous to those in FIG Fig. 3 shown
- Mattertot Vietnameseverriegelung 30 each have a rotatably mounted release lever 8, a hingedly connected connecting lever 9 and a stopper 10 and pin 11, 12th
- the rotary columns 82 and 83 are mounted in pivot bearings, which are firmly anchored in the rail vehicle (ie not be issued as the pivot sliding door module 103).
- the bearing points 86 and 87 are firmly anchored in the rail vehicle and so store the connecting lever 10.
- the opening movement and sliding movement of the door leaves 21, 22 can basically be done with several separate motors.
- a first motor to set the carrier 73 and thus also the rotary columns 82 and 83 in motion whereas a second motor for the sliding movement of the door wings 21, 22 is provided.
- the first motor may cause the levers of the upper over-center latches 74 and 75 to rotate.
- the second motor is activated and thus causes the sliding movement, which can be realized for example in a conventional manner with a rack drive, a spindle drive or via a cable.
- the engine may be connected to a transmission having two output shafts.
- One of the shafts can then with the Austellhebeln 9 (see Fig. 3 ) of the first over-center interlocks 74 and 75, the other shaft to be connected to a linear drive system for the door leaves 21, 22.
- a planetary gear or a motor in which both the rotor and the stator each form an output.
- the stator is then not as usual usually fixed to the sliding sliding door module 104 but as the rotor rotatably mounted (see also Fig. 11 ).
- the door leaves 21, 22 for the sliding movement, the door leaves 21, 22 in the upper region on a linear guide on the support 73 and in the lower region by means of a groove in which the connecting lever of the lower Mattertot Vietnameseverriegelungen 84 and 85 are guided stored.
- the linear drive system for the door leaf 21, 22 can in turn be realized in a conventional manner with a rack drive, a spindle drive or via a cable.
- the Fig. 21 shows now another variant of a sliding door module 105, which the in Fig. 20 shown pivot sliding door module 104 is very similar.
- the rotational movement of the rotary column 83 is not effected with a rack drive, but transferred to the transmission lever 88 and the rotary lever 89 on the rotary column 83. If the upper Mattertot Vietnameseverriegelung 75 is released, the transmission lever 88 is pulled to the left, causing the rotary lever 89 and the rotary column 83 to start to rotate and solve the lower Mattertot Vietnameseverriegelung 85 in a row.
- FIG. 21 only one half of a sliding door module 105 is shown. In general, however, the illustrated embodiments are suitable for both single-leaf and multi-leaf sliding sliding door modules. It should also be noted that in the FIG. 21 the pin 76 and the gate 77 are not shown. Of course, these can also for the in the FIG. 21 shown sliding door modules 104 may be provided.
- Fig. 22 shows yet another example of a sliding door module 106, which is also the in Fig. 20 shown sliding door module 104 and the in Fig. 21 shown pivot sliding door module 105 is very similar.
- the drive of the second (lower) fürtot Vietnameseverriegelonne 84, 85 but with Bowden cables 90, 91 causes.
- the movement of the deployment lever 8 or connecting lever 9 of the upper Mattertot Vietnameseverriegelonne 74, 75 using the Bowden cables 90, 91 on the release lever 8 and connecting lever 9 of the lower Mattertot Vietnameseverriegelungen 84, 85 is transmitted.
- the Bowden cables 90, 91 can also be designed as hydraulic Bowden cables.
- Fig. 23 shows yet another example of a sliding door module 107, which also the in Fig. 20 shown pivot sliding door module 104 is very similar. In contrast, however, in the middle region of the door further second Mattertot Vietnameseverriegelept 92, 92 are provided.
- pivot sliding door modules 104..107 applies that required to maintain a dead center components of the over-center interlocks 74, 75, 84, 85, 92, 93 by the respective release lever 8, connecting lever 9 and bolts 11, 12 are formed.
- a rack drive 78, 79, 80, 81 ( Fig. 20 . 23 ), a connecting lever 88 and rotary lever 89 ( Fig. 21 ), a Bowden cable 90, 91 ( Fig. 22 ) and a rotary column 82, 83 ( Fig. 20 . 21 . 23 ) are not necessary.
- the first output signal of the first sensor 13, 17, 18 with the second output signal of the second Sensors 13, 17, 18 are compared and an alarm for a defect of the sliding door module 100..107 be triggered when the deviation between the first and the second output signal exceeds a predetermined threshold.
- a deviation may be caused by the fact that the drive mechanism is adjusted, worn or even broken.
- a sliding door module 100..107 is not tied to the application of one sensor or two sensors 13, 17, 18, and more than two sensors 13, 17, 18 may be used.
- a sensor 13, 17, 18 may be arranged on the swivel sliding door module 107 of Fig. 23 at more than two or even at each of the over-center interlocks 74, 75, 84, 85, 92, 93 a sensor 13, 17, 18 may be arranged.
- the door drive 34 is driven in the direction of the closed position, if such an external influence is detected to counteract this influence and keep the door 20, 21, 22 closed despite the influence or if this is not possible, the door 20, 21, 22 to close as soon as possible.
- the motor / door drive 34 can be short-circuited for this purpose, or the voltage regeneratively generated by the motor / door drive 34 during a movement of the sliding door 2 is kept at a predetermined level. In these two cases, the motor / door drive 34 is thus not actively driven, but passively inhibits the movement of the sliding door 2 in the opening direction.
- the short circuit can also be seen as a special case for the specified voltage level, which is zero here. Of course, a specially provided regulation for maintaining the voltage level can be omitted.
- the door drive 34 comprises an H-bridge (also referred to as "full bridge” or "four-quadrant”). This can be used on the one hand for the active control of the motor / door drive 34 in ⁇ ffhungs- and closing direction, but also for shorting the same or to comply with a predetermined voltage level. In the case of a short circuit, opposing transistors can be activated in the bridge and clocked accordingly for compliance with a predetermined voltage level.
- the actual motor current of a door drive 34 of a sliding sliding door module 100... 107 is measured as a function of a signal of the first / second sensor 13, 17, 18 and / or a time, and an alarm for a defect of the sliding sliding door module 100 is displayed. .107 or an obstacle in the direction of movement of the door leaf 20..22 triggered when the course of the actual motor current is outside a desired range. If the currently measured actual motor current or its course deviates strongly from a reference value or reference curve, this leads to the conclusion that under certain circumstances a defect has occurred on the sliding sliding door module 100... 107, in particular if the motor current is significantly smaller than expected.
- an obstacle is located in the direction of movement of the door leaf 20..22.
- an external temperature, an internal temperature and / or a temperature of the sliding sliding door module 100... 107 can also be taken into account.
- An increased bearing clearance in the bearings of the moving parts and / or play in the drive train of the sliding door module 100..107 can also cause a movement of the door leaf 20, 21, 22 only after a certain time (ie after all (bearing) games) after switching on the door drive 34 is used. Accordingly, an alarm for increased bearing clearance and / or play in the drive train may be triggered when movement of a component of an over-center interlock 30, 31, 32, 74, 75, 84, 85, 92, 93 and / or a force on or in the same first is detected after a predetermined delay time after switching on the door drive 34 and / or said movement respectively the said force remains below a threshold value.
- An alarm for increased bearing play, increased play in the drive train and / or excessive deformation of the drive train can furthermore be triggered when the deviation between the first output signal of a first over-center interlock 30, 31, 74, 84, 92 provided first sensor 13, 17, 18 and the second output signal of a second sensor 13, 17, 18 provided in the region of a second over-center interlock 32, 75, 85, 93 is detected in a range between a first and a second threshold value.
- the sensors 13, 17, 18 can also be used to detect a break in the swiveling sliding door module 100... 107.
- an alarm may be triggered for a break in the sliding door module 100..107 when movement of the at least one component of an over-center latch 30, 31, 32, 74, 75, 84, 85, 92, 93 and / or a force on or in the same is detected after switching on the door drive 34 below a predetermined limit value.
- the movement of the door drive 34 or the force applied by this is not forwarded to the door leaf 20, 21, 22, which suggests that there has been a break within the drive train.
- the tooth flanks of a motor pinion could be broken or worn.
- An alarm for a break in the sliding door module may also be triggered when movement of said component and / or force on or in it is detected in a region above a third threshold, although the door operator 34 is off.
- external forces acting on the swivel sliding door module 100... 107 may lead to movement within the sliding sliding door module 100... 107 without being initiated by a door drive 34.
- these are so great in this case that an increased bearing clearance or play in the drive train can no longer be held responsible.
- the deviation between the first output signal of a first sensor 13, 17, 18 provided in the region of a first over-tether lock 30, 31, 74, 84, 92 and the second output signal an alarm for a break in the sliding door module 100..
- a second sensor 13, 17, 18 provided in the region of a second over-center interlock 32, 75, 85, 93 is detected in a region above a third threshold value.
- a detection can also take place when the door drive 34 is switched off, that is to say in a largely load-free state. Again, the deviation is so great that it can no longer be assumed that increased bearing clearance, increased play in the drive train or excessive deformation in the drive train.
- Another possibility for detecting an increased bearing clearance, increased play in the drive train, excessive deformation of the drive train and / or a break in the sliding door module 100..107 is the dynamic behavior of the over-center interlock 30, 31, 32, 74, 75, 84, 85, 92, 93 evaluate. Due to the masses involved, a low-pass behavior can be assumed, that is, above a certain frequency no oscillations of appreciable amplitude should occur in normal operation. If this is the case, however, it can be assumed that a connection to vibration-damping masses in the drive train is interrupted or has a limited effect.
- an alarm may be triggered for increased bearing clearance, increased driveline drag, excessive driveline deformation, and / or a break in the swing door module 100, 107 when movement of a component of an over-center latch 30, 31, 32, 74, 75, 84, 85, 92, 93 and / or a force on or in the same in a frequency range above a threshold value, in particular above 100 Hz, is detected.
- the sensors 13, 17, 18 can finally be used to monitor the function of the door seal 5. For example, an alarm for a too low pressure of the door seal 5 are triggered when a motor current and / or force on or in a component of the Kochtot Vietnameseverriegelung 30, 31, 32, 74, 75, 84, 85, 92, 93 upon reaching the Closed position of the door leaf 20, 21, 22 is below a predetermined threshold. If this case occurs, it can be assumed that the door seal 5 is defective.
- the motor current and / or the force can be measured at the dead center TP, since the highest values are to be expected there.
- said threshold value is adjusted on the basis of a measured temperature, in particular based on a measured temperature in or on the door seal 5.
- the presented pivoting sliding door module 100..107, the presented controller 38 and the proposed method are not only suitable for monitoring the ongoing operation of the sliding sliding door module, but can also be used for a quality test during the production thereof. For example, it can be checked before delivery of the sliding door module 100..107 whether the tolerances are within a certain permitted range.
- the tolerances are within a certain permitted range.
- the entire tolerance chain is tested.
- the illustrated devices may in reality also comprise more components than illustrated.
Landscapes
- Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- Lock And Its Accessories (AREA)
- Power-Operated Mechanisms For Wings (AREA)
- Fittings On The Vehicle Exterior For Carrying Loads, And Devices For Holding Or Mounting Articles (AREA)
Description
- Die Erfindung betrifft ein Schwenkschiebetürmodul für ein Schienenfahrzeug, umfassend einen Türflügel, welcher in eine Ausstellrichtung und eine Schieberichtung bewegbar ist, und eine erste in Ausstellrichtung des Türflügels wirkende Übertotpunktverriegelung. Weiterhin betrifft die Erfindung ein Verfahren zum Ermitteln/Herbeiführen eines Betriebszustands eines Schwenkschiebetürmoduls für ein Schienenfahrzeug, wobei das Schwenkschiebetürmodul einen in eine Ausstellrichtung und eine Schieberichtung bewegbaren Türflügel sowie eine erste in Ausstellrichtung des Türflügels wirkende Übertotpunktverriegelung umfasst. Die Erfindung betrifft schließlich auch eine Steuerung zum Ermitteln/Herbeiführen eines Betriebszustands eines Schwenkschiebetürmoduls für ein Schienenfahrzeug, wobei das Schwenkschiebetürmodul einen in eine Ausstellrichtung und eine Schieberichtung bewegbaren Türflügel sowie eine erste in Ausstellrichtung des Türflügels wirkende Übertotpunktverriegelung umfasst.
- Diese Gegenstände entsprechen den Oberbegriffen der unabhängigen Ansprüche 1, 6 und 9 sowie der
US 5,483,769 . - Diese
US 5,483,769 offenbart, insbesondere in IhrerFig. 6 und dazugehörigen Beschreibung, eine Schwenkschiebetür für ein Fahrzeug bei der die Türblätter mittels eines Über-Totpunkt-Mechanismus etwa normal zu ihrer Türfläche nach außen, vor die Außenseite des Wagenkastens gedreht werden und sodann durch einen Linearantrieb parallel zur Fahrzeuglängsachse verschoben werden, wodurch die Türöffnung freigegeben wird. Der Über-Totpunkt-Mechanismus weist die weiter unten erläuterten Vorteile aber auch die dort angegebenen Nachteile auf. - Aus der
EP 837 209 - Schwenkschiebetürmodule, Steuerungen sowie Verfahren der oben genannten Art sind grundsätzlich bekannt. Übertotpunktverriegelungen werden seit geraumer Zeit eingesetzt, um Türen von Schienenfahrzeugen in Ausstellrichtung zu bewegen sowie auch in einem stromlosen Zustand von Türantrieben vor dem ungewollten Aufspringen zu bewahren und damit die Sicherheit der Fahrgaste sicherzustellen.
- Beispielsweise offenbart die
EP 1 314 626 B1 dazu eine Schwenkschiebetür für Fahrzeuge mit mindestens einem in seiner Längsrichtung verschiebbaren Türblatt, das in einer Tragführung aufgehängt und verschiebbar geführt ist. Die Tragführung kann zusammen mit dem Türblatt aus einer Geschlossenstellung in eine Verschiebestellung bewegt werden, in der das Türblatt außen vor der Fahrzeugwand liegt. Dabei ist die Anordnung so, dass die Tragführung in der Geschlossenstellung in eine Totpunktlage gerat, sodass die Tür auch durch Drücken von innen nicht mehr geöffnet werden kann. Die Führung und Abstützung des Türblattes erfolgt im Bereich der Unterkante über Rollenführungen, die jeweils mit einem an einer vertikal im Türrahmen angeordneten Drehsäule angeordneten ersten Schwenkhebel verbunden sind. An ihrem oberen Ende trägt die Drehsäule einen zweiten Schwenkhebel, der über eine Verbindungsstange mit der Tragführung verbunden ist, sodass ein Verschieben der Tragführung eine Drehbewegung der Drehsäule bewirkt. - Ohne weitere Maßnahmen können sich die Betreiber eines Schienenfahrzeugs respektive die mit diesem transportierten Fahrgäste jedoch in falscher Sicherheit wiegen, denn obwohl eine intakte Übertotpunktverriegelung die Schließstellung des Türflügels bei statischer Belastung sicherstellt, können dynamische Effekte im Betrieb des Schienenfahrzeugs dazu führen, dass diese unerwartet aufspringt. Diese dynamischen Effekte können Schwingungen sein, die im Betrieb des Schienenfahrzeugs auftreten, aber auch singuläre Ereignisse, wie zum Beispiel Druckwellen bei Zugbegegnungen und Tunneleinfahrten, oder auch verschlissene Türdichtungen, die nicht mehr den nötigen Gegendruck erzeugen.
- Verschleiß kann im Laufe des Betriebs des Schwenkschiebetürmoduls darüber hinaus zu eingeschränkter Funktion oder Fehlfunktion führen. Insbesondere kann sich die Reaktion des Schwenkschiebetürmoduls auf dynamische Effekte im Betrieb des Schienenfahrzeug im Laufe der Zeit ändern. Eine Belastung, die bei Inbetriebnahme zu keiner unerwarteten Öffnung des Türflügels geführt hat, kann zu einem späteren Zeitpunkt unter Umständen eben dies bewirken. Darüber hinaus sind die Bauteile eines Schwenkschiebetürmoduls nicht vor Materialversagen gefeit, wodurch sehr gefährliche Situationen entstehen können, wenn ein solches funktionelles Versagen nicht zeitnah erkannt wird beziehungsweise wenn diese nicht ohne weiteres erkennbar ist.
- Eine Aufgabe der Erfindung ist es daher, ein verbessertes Schwenkschiebetürmodul, eine verbesserte Steuerung für ein Schwenkschiebetürmodul sowie ein Verfahren zum Betrieb eines Schwenkschiebetürmoduls anzugeben. Insbesondere sollen die oben angeführten Nachteile vermieden und die Betriebssicherheit eines Schwenkschiebetürmoduls gesteigert werden.
- Die Aufgabe der Erfindung wird durch ein Schwenkschiebetürmodul der eingangs genannten Art gelöst, zusätzlich umfassend einen ersten auf einem Bauteil der ersten Übertotpunktverriegelung angeordneten oder auf diesen gerichteten Sensor, dessen erstes Ausgangssignal stufenlos ist oder in wenigstens 8 Stufen unterteilt ist, wobei der genannte Bauteil der ersten Übertotpunktverriegelung zur Aufrechterhaltung einer Totpunktlage erforderlich ist. Weitere vorteilhafte Werte sind wenigstens 16 oder wenigstens 64 Stufen.
- Die Aufgabe der Erfindung wird weiterhin durch ein Verfahren der eingangs genannten Art gelöst, bei dem ein erstes stufenloses oder ein in wenigstens 8 Stufen unterteiltes Ausgangssignal eines ersten auf einem Bauteil der ersten Übertotpunktverriegelung angeordneten oder auf diesen gerichteten Sensors ausgewertet wird, wobei der genannte Bauteil zur Aufrechterhaltung einer Totpunktlage erforderlich ist.
- Die Aufgabe der Erfindung wird schließlich auch durch eine Steuerung der eingangs genannten Art gelöst, welche dazu eingerichtet ist ein erstes stufenloses oder ein in wenigstens 8 Stufen unterteiltes Ausgangssignal eines ersten auf einem Bauteil der ersten Übertotpunktverriegelung angeordneten oder auf diesen gerichteten Sensors auszuwerten, wobei der genannte Bauteil zur Aufrechterhaltung einer Totpunktlage erforderlich ist.
- Durch die Verwendung des genannten Sensors respektive der Auswertung seines Signals können wichtige Informationen über den Zustand der Übertotpunktverriegelung und dem Schwenkschiebetürmodul im allgemeinen gewonnen werden. Dadurch können die oben erwähnten Nachteile vermieden und die Betriebssicherheit des Schwenkschiebetürmoduls maßgeblich gesteigert werden.
- Eine "Übertotpunktverriegelung" umfasst in der Regel wenigstens zwei gelenkig miteinander verbundene Hebel, die durch Drehung in eine solche Stellung gebracht werden können, in der eine Bewegung des Türflügels normal auf seine Fläche in Bezug auf den Wagen nicht möglich ist. Die Übertotpunktverriegelung befindet sich dann in der "Totpunktlage".
- Demgemäß bezeichnet der "Totpunkt" jene Stellung der Übertotpunktverriegelung, in der eine externe, normal auf die Fläche des Türflügels wirkende Kraft oder Kraftkomponente keine Bewegung des Türflügels normal auf seine Fläche in Bezug auf den Wagen hervorrufen kann.
- Häufig sind die Hebel einer Übertotpunktverriegelung um einen wagenfesten Drehpunkt oder um einen Türflügel-festen Punkt drehbar gelagert. Denkbar ist aber auch, dass ein Hebel oder mehrere Hebel in einer Kulisse geführt ist/sind. Bei Verwendung einer Kulisse kann die Übertotpunktverriegelung auch nur einen drehbaren Hebel aufweisen.
- Die zur Aufrechterhaltung einer Totpunktlage erforderlichen Bauteile der Übertotpunktverriegelung sind jene, die zum Halten der Totpunktlage unbedingt nötig sind.
Ein (gedankliches) Entfernen eines solchen Teils würde unmittelbar dazu führen, dass die Totpunktlage nicht aufrechterhalten werden kann. Beispielsweise sind dies jene gelenkig verbundenen Hebel, die in eine Totpunktlage gedreht werden können. Antriebselemente wie zum Beispiel Drehsäulen, Getriebe, Motoren und dergleichen sind der Totpunktlage jedoch praktisch frei von Antriebskräften und können (gedanklich) entfernt werden. Diese Elemente bilden keine Bauteile, die zur Aufrechterhaltung einer Totpunktlage erforderlich sind. - Im Rahmen der Erfindung gibt ein "Sensor" ein stufenloses oder ein in wenigstens 8 Stufen unterteiltes Ausgangssignal aus. Ein "Schalter" ist daher kein Sensor im Sinne der Erfindung.
- Anstelle eines Hebels können in einer Übertotpunktverriegelung gleichwertig auch drehbar gelagerte Scheiben mit einem exzentrischen Zapfen oder eine exzentrischen Lagerstelle verwendet werden.
- Vorteilhafte Ausgestaltungen und Weiterbildungen der Erfindung ergeben sich aus den Unteransprüchen sowie aus der Beschreibung in Zusammenschau mit den Figuren.
- Vorteilhaft ist es, wenn das Schwenkschiebetürmodul einen zweiten auf einem Bauteil einer zweiten Übertotpunktverriegelung angeordneten oder auf diesen gerichteten Sensor aufweist, dessen erstes Ausgangssignal stufenlos ist oder in wenigstens 8 Stufen unterteilt ist, wobei die zweite Übertotpunktverriegelung ebenfalls in Ausstellrichtung des Türflügels wirkt und der genannte Bauteil zur Aufrechterhaltung einer Totpunktlage erforderlich ist. Vorteilhaft ist es in diesem Zusammenhang darüber hinaus, wenn bei dem offenbarten Verfahren
- ein zweites stufenloses oder ein in wenigstens 8 Stufen unterteiltes Ausgangssignal eines zweiten auf einem Bauteil einer zweiten Übertotpunktverriegelung angeordneten oder auf diesen gerichteten Sensors ausgewertet wird, wobei die zweite Übertotpunktverriegelung ebenfalls in Ausstellrichtung des Türflügels wirkt und der genannte Bauteil zur Aufrechterhaltung einer Totpunktlage erforderlich ist.
- das erste Ausgangssignal mit dem zweiten Ausgangssignal verglichen wird und
- ein Alarm für einen Defekt des Schwenkschiebetürmoduls ausgelöst wird, wenn die Abweichung zwischen dem ersten und dem zweiten Ausgangssignal einen vorgebbaren Schwellwert überschreitet.
- Vorteilhaft ist es in diesem Zusammenhang weiterhin, wenn die offenbarte Steuerung zur Durchführung des obigen Verfahrens ausgebildet ist, das heißt dass die Steuerung mit dem ersten und zweiten Sensor verbunden ist und dazu eingerichtet ist
- ein zweites stufenloses oder ein in wenigstens 8 Stufen unterteiltes Ausgangssignal eines zweiten auf einem Bauteil einer zweiten Übertotpunktverriegelung angeordneten oder auf diesen gerichteten Sensor auszuwerten, wobei die zweite Übertotpunktverriegelung ebenfalls in Ausstellrichtung des Türflügels wirkt und der genannte Bauteil zur Aufrechterhaltung einer Totpunktlage erforderlich ist.
- das erste Ausgangssignal mit dem zweiten Ausgangssignal zu vergleichen und
- einen Alarm für einen Defekt des Schwenkschiebetürmoduls auszulösen, wenn die Abweichung zwischen dem ersten und dem zweiten Ausgangssignal einen vorgebbaren Schwellwert überschreitet.
- Im Falle dass zwei Sensoren an zwei verschiedenen Übertotpunktverriegelungen angeordnet sind, kann das erste Ausgangssignal des ersten Sensors mit dem zweiten Ausgangssignal des zweiten Sensors verglichen werden und ein Alarm für einen Defekt des Schwenkschiebetürmoduls ausgelöst werden, wenn die Abweichung zwischen dem ersten und dem zweiten Ausgangssignal einen vorgebbaren Schwellwert überschreitet. Beispielsweise kann eine solche Abweichung dadurch hervorgerufen sein, dass die Antriebsmechanik verstellt, verschlissen oder gar gebrochen ist.
- Generell kann ein Alarm auf unterschiedliche Art und Weise ausgegeben werden und/oder protokoliert, das heißt gespeichert werden. Beispielsweise kann eine Hinweislampe aktiviert oder ein Ton ausgegeben werden. Eine Alarmmeldung kann auch in Textform ausgegeben und insbesondere per Funk an eine Meldestelle übermittelt werden. Alternativ oder zusätzlich kann ein Alarm, insbesondere inklusive einem Zeitstempel, in einem Speicher gespeichert werden. Dadurch kann nachträglich auch festgestellt werden, wie lange ein Defekt des Schwenkschiebetürmoduls schon vorliegt.
- Günstig ist es, wenn der erste/zweite Sensor
- a) zur Erfassung wenigstens eines Parameters der räumlichen Lage zumindest eines bewegten Bauteils der ersten/zweiten Übertotpunktverriegelung ausgebildet ist, der zur Aufrechterhaltung einer Totpunktlage erforderlich ist, und/oder
- b) zur Erfassung einer Bewegung des genannten Bauteils und/oder
- c) zur Erfassung einer Beschleunigung des genannten Bauteils und/oder
- d) zur Erfassung einer auf den oder in dem genannten Bauteil wirkenden Kraft.
- Dementsprechend ist es günstig, wenn der erste/zweite Sensor bei dem vorgestellten Verfahren
- a) wenigstens einen Parameter der räumlichen Lage zumindest eines bewegten Bauteils der ersten/zweiten Übertotpunktverriegelung erfasst, der zur Aufrechterhaltung einer Totpunktlage erforderlich ist, und/oder
- b) eine Bewegung des genannten Bauteils und/oder
- c) eine Beschleunigung des genannten Bauteils und/oder
- d) eine auf den oder in dem genannten Bauteil wirkende Kraft.
- In obigem Zusammenhang ist es auch von Vorteil, wenn der erste/zweite Sensor
- im Fall a) als Positionssensor, Drehgeber, Geschwindigkeitssensor mit zeitlicher Integrierung oder Beschleunigungssensor mit zeitlicher Integrierung,
- im Fall b) als Bewegungssensor, Positionssensor mit zeitlicher Differenzierung, Drehgeber mit zeitlicher Differenzierung oder Beschleunigungssensor mit zeitlicher Integrierung,
- im Fall c) als Beschleunigungssensor, Bewegungssensor mit zeitlicher Differenzierung, Positionssensor mit zeitlicher Differenzierung oder Drehgeber mit zeitlicher Differenzierung und/oder
- im Fall d) als Dehnmeßstreifen oder Piezo-Kristall ausgebildet ist.
- Als "räumliche Lage" wird im technischen Zusammenhang allgemein die Kombination von Position und Orientierung eines Objektes bezeichnet. Die Position wird durch ein Tupel von drei Koordinaten, die Lage durch ein Tupel von drei Winkeln angegeben. Ein "Parameter der räumlichen Lage" ist demzufolge eine dieser Koordinaten oder einer dieser Winkel.
- Positionssensoren und Drehgeber können jeweils als Absolutwertgeber oder Differenzwertgeber, als analoge Sensoren oder als digitale (inkrementelle) Sensoren ausgebildet sein. Ein Positionssensor misst beispielsweise eine lineare Verschiebung zweier Bezugspunkte der Übertotpunktverriegelung, ein Drehgeber beispielsweise eine Drehung von Teilen der Übertotpunktverriegelung. Über ein zeitliches Differential kann mit dem Positionssensor/Drehgeber nicht nur eine Position/Winkellage festgestellt werden, sondern auch eine Geschwindigkeit/Winkelgeschwindigkeit. Die Geschwindigkeit/Winkelgeschwindigkeit kann auch direkt über einen Geschwindigkeitssensor gemessen werden. Über die zweite Ableitung kann darüber hinaus die Beschleunigung/Winkelbeschleunigung ermittelt werden. Letztere können auch direkt mit einem Beschleunigungssensor gemessen werden, welcher an einem Bauteil der Übertotpunktverriegelung angebracht ist. Über ein zeitliches Integral kann wiederum eine Geschwindigkeit/Winkelgeschwindigkeit und über ein Integral der Geschwindigkeit/Winkelgeschwindigkeit eine Position/Winkellage ermittelt werden. Schließlich können auch die in einem Bauteil der Übertotpunktverriegelung wirkenden oder die auf dieses einwirkenden Kräfte gemessen werden. Beispielsweise kann dies über Dehnmeßstreifen erfolgen, welche in einer Messbrücke verschaltet sind, oder auch über Piezo-Sensoren, welche beispielsweise eine Druckbelastung oder Scherbelastung messen können.
- Vorteilhaft ist es weiterhin, wenn das Schwenkschiebetürmodul einen auf einem Bauteil der ersten/zweiten Übertotpunktverriegelung angeordneten oder durch diesen betätigten Schalter aufweist, wobei der genannte Bauteil zur Aufrechterhaltung einer Totpunktlage erforderlich ist. Mit Hilfe eines solchen Schalters kann der erste/zweite Sensor im Fall a) vorteilhaft kalibriert werden. Bei dem offenbarten Verfahren wird der erste/zweite Sensor im Fall a) dazu während einer Bewegung des Türflügels zwischen einer Offenstellung und einer Schließstellung mit Hilfe eines während dieser Bewegung auftretenden Signals des auf einem Bauteil der ersten/zweiten Übertotpunktverriegelung angeordneten oder durch diesen betätigten Schalters kalibriert, wobei der genannte Bauteil zur Aufrechterhaltung einer Totpunktlage erforderlich ist. Diese Variante ist insbesondere von Vorteil, wenn es sich bei den verwendeten Sensoren um Differenzwertgeber (und nicht um Absolutwertgeber) handelt. Beispielsweise kann das für die Kalibrierung verwendete Schaltsignal in der Endstellung einer Übertotpunktverriegelung auftreten. Dazu kann der Schalter auf einem Anschlag der Übertotpunktverriegelung montiert sein oder durch diesen betätigt werden. Der genannte Schalter ist in einem Schwenkschiebetürmodul oft ohnehin vorhanden, um einen Türantrieb auszuschalten (Endschalter) und/oder die Schließstellung des Türflügels anzuzeigen. Der Schalter kann somit einen Mehrfachnutzen erbringen. Selbstverständlich kann der Schalter aber auch an einer anderen Position angeordnet sein und damit das Schaltsignal an einer anderen Stelle ausgeben.
- Vorteilhaft ist es auch, wenn ein Alarm für einen Defekt des Schwenkschiebetürmoduls ausgelöst wird, wenn eine räumliche Lage des zumindest einen Bauteils und/oder eine Bewegung desselben und/oder eine Kraft auf oder in demselben zu einem Zeitpunkt außerhalb eines vorgebbaren Referenzbereichs liegt, zu dem ein während einer Bewegung des Türflügels zwischen einer Offenstellung und einer Schließstellung auftretendes Signal eines Schalters detektiert wird, der auf einem Bauteil der ersten/zweiten Übertotpunktverriegelung angeordneten oder durch diesen betätigt wird, wobei der genannte Bauteil zur Aufrechterhaltung einer Totpunktlage erforderlich ist. Auf diese Weise kann also eine Plausibilitätsprüfung zwischen den Ausgangssignalen des Sensors und des Schalters durchgeführt werden. Korrelieren das aktuelle Ist-Signal des Schalters und das Meßsignal des Sensors nicht, so lässt dies den Schluss zu, dass ein Defekt am Schwenkschiebetürmodul aufgetreten ist.
- Vorteilhaft ist es, wenn der Türantrieb ausgeschaltet wird, wenn
- im Fall a) wenigstens ein Parameter einer räumliche Lage des genannten Bauteils detektiert wird, welcher einer Schließstellung des Türflügels zugeordnet ist, und/oder
- im Fall b) ein Enden einer Bewegung des genannten Bauteils detektiert wird und/oder
- im Fall c) ein Abbremsen einer Bewegung des genannten Bauteils detektiert wird und/oder
- im Fall d) eine auf den oder in dem genannten Bauteil wirkende Kraft über einem vorgebbaren Schwellwert detektiert wird, und
- Der Sensor wird in diesem Fall also für das Ausschalten des Türantriebs bei Erreichen der Endlage (Schließstellung) des Türflügels eingesetzt. Dabei wird detektiert, dass er eine bestimmte Lage einnimmt (Fall a), oder dass er anhält (Fall b, Fall c und Fall d). Die Fälle b), c) und d) treten jedenfalls auf, wenn die Antriebsmechanik gegen einen Anschlag bewegt wird, jedoch auch dann, wenn ein Hindernis das Schließen des Türflügels verhindert, beispielsweise ein Fahrgast. Damit kann die vorgestellte Variante auch als Sicherheitsschaltung (Einklemmerkennung) eingesetzt werden.
- Vorteilhaft ist es weiterhin, wenn ein
Türantrieb in Richtung der Schließstellung des Türflügels angesteuert oder eine vom Türantrieb aufgrund einer Bewegung des Türflügels generatorisch erzeugte Spannung auf einem vorgegebenen Niveau gehalten beziehungsweise der besagte Türantrieb kurzgeschlossen wird, wenn - im Fall a) wenigstens ein Parameter einer räumliche Lage des genannten Bauteils detektiert wird, welcher eine Öffnung des Türflügels über einem vorgebbaren Schwellwert zugeordnet ist, und/oder
- im Fall b) eine die Öffnung des Türflügels bewirkende Bewegung des genannten Bauteils über einem vorgebbaren Schwellwert detektiert wird und/oder
- im Fall c)eine die Öffnung des Türflügels bewirkende Beschleunigung des genannten Bauteils über einem vorgebbaren Schwellwert detektiert wird und/oder
- im Fall d) eine die Öffnung des Türflügels bewirkende und auf den oder in dem genannten Bauteil wirkende Kraft über einem vorgebbaren Schwellwert detektiert wird, und
- In einer günstigen Ausführungsform des Schwenkschiebetürmoduls umfasst der Türantrieb eine H-Brücke (auch als "Vollbrücke" beziehungsweise " Vierquadrantensteller" bezeichnet). Diese kann einerseits für die aktive Ansteuerung des Motors/Türantriebs in Öffhungs- und Schließrichtung, aber auch zum Kurzschließen des Motors/Türantriebs beziehungsweise zum Einhalten eines vorgegebenen Spannungsniveaus eingesetzt werden. Beim Kurzschluss können in der Brücke einander gegenüberliegende Transistoren aktiviert werden, für die Einhaltung eines vorgegebenen Spannungsniveaus können diese dementsprechend getaktet werden.
- Da der Motor/Türantrieb im passiven Betrieb keine Energie verbraucht, kann der Motor/Türantrieb ohne wesentlichen Nachteil prinzipiell auch unabhängig von den Fällen a) bis d) und somit immer dann passiv gebremst werden, wenn der Detektion als letzter die Schließstellung der Schiebetür beeinflussender Steuerbefehl nicht ein Steuerbefehl zum Öffnen der Schiebetür vorangegangen ist respektive sofern der letzte die Schließstellung der Schiebetür beeinflussende Steuerbefehl vor der Detektion ein Steuerbefehl zum Schließen der Schiebetür war.
- Umgekehrt ist es auch günstig, wenn der Türantrieb in Richtung der Offenstellung des Türflügels angesteuert oder eine vom Türantrieb aufgrund einer Bewegung des Türflügels generatorisch erzeugte Spannung auf einem vorgegebenen Niveau gehalten beziehungsweise der besagte Türantrieb kurzgeschlossen wird, wenn
- im Fall a) wenigstens ein Parameter einer räumliche Lage des genannten Bauteils detektiert wird, welcher eine Schließung des Türflügels über einem vorgebbaren Schwellwert zugeordnet ist, und/oder
- im Fall b) eine die Schließung des Türflügels bewirkende Bewegung des genannten Bauteils über einem vorgebbaren Schwellwert detektiert wird und/oder
- im Fall c) eine die Schließung des Türflügels bewirkende Beschleunigung des genannten Bauteils über einem vorgebbaren Schwellwert detektiert wird und/oder
- im Fall d) eine die Schließung des Türflügels bewirkende und auf den oder in dem genannten Bauteil wirkende Kraft über einem vorgebbaren Schwellwert detektiert wird, und
- Besonders vorteilhaft ist es, wenn der Ist-Motorstrom eines Türantriebs des Schwenkschiebetürmoduls in Abhängigkeit eines Signals des ersten/zweiten Sensors und/oder einer Zeit gemessen wird und ein Alarm für einen Defekt des Schwenkschiebetürmoduls oder ein Hindernis in der Bewegungsrichtung des Türflügels ausgelöst wird, wenn der Verlauf des Ist-Motorstroms außerhalb eines Soll-Bereichs liegt. Weicht der aktuell gemessene Ist-Motorstrom beziehungsweise dessen Verlauf stark von einem Referenzwert beziehungsweise Referenzverlauf ab, so lässt dies den Schluss zu, dass unter Umständen ein Defekt am Schwenkschiebetürmodul aufgetreten ist. Insbesondere wenn der Motorstrom überhöht ist, ist auch denkbar, dass sich ein Hindernis in der Bewegungsrichtung des Türflügels befindet, zum Beispiel ein Fahrgast. Für die Messung kann generell eine Außentemperatur, eine Innentemperatur und/oder eine Temperatur des Schwenkschiebetürmoduls berücksichtigt werden. Der Referenzverlauf kann bei der Fertigung des Schwenkschiebetürmoduls fix einprogrammiert oder zum Beispiel auch bei einer Inbetriebnahme initial aufgezeichnet werden. Der bei der Initialisierung aufgenommene Ist-Motorstrom beziehungsweise dessen Ist-Verlauf bildet in Folge den Soll-Motorstrom beziehungsweise dessen Soll-Verlauf. Mit Hilfe einer vorgegebenen Toleranz wird in Folge der Soll-Bereich für den Motorstrom beziehungsweise dessen Verlauf festgelegt.
- In einer besonders vorteilhaften Variante wird der Verlauf des Motorstroms über der Zeit und der Verlauf eines Signals des ersten/zweiten Sensors über Zeit für die Beurteilung des Betriebszustands des Schwenkschiebetürmoduls herangezogen. Ändert sich die Bewegungsgeschwindigkeit des Türflügels oder stoppt dieser und kommt es verzögert zu einem Anstieg des Motorstroms, so kann dies ein Indiz für ein erhöhtes Lagerspiel und/oder Spiel im Antriebsstrang des Schwenkschiebetürmoduls sein. Spiel im Antriebsstrang kann beispielsweise durch (erhöhtes) Zahnflankenspiel eines Zahnradgetriebes verursacht sein. Bleibt die Bewegung des Türflügels trotz anliegendem Motorstrom im Normalbereich zurück, so kann dies ein Indiz dafür sein, dass ein Fahrgast den Türflügel in seiner Bewegung hemmt oder erhöhte Lagerreibung vorliegt. Denkbar ist auch, dass der Türantrieb in den Generatorbetrieb gerät. Dies kann zum Beispiel dann eintreten, wenn ein Fahrgast den Türflügel bei deaktiviertem Motor manuell bewegt. Unter Umständen kann es auch zu einem Wenden des Stroms kommen, das heißt zu einem Wechsel des Türantriebs vom Motorbetrieb in den Generatorbetrieb. Beispielsweise kann dieser Fall eintreten, wenn ein Fahrgast den Türflügel schneller bewegt als der Türantrieb.
- Besonders vorteilhaft ist es, wenn ein Alarm für erhöhtes Lagerspiel und/oder Spiel im Antriebsstrang ausgelöst wird, wenn eine Bewegung des zumindest einen Bauteils und/oder eine Kraft auf oder in demselben erst nach einer vorgebbaren Verzögerungszeit nach dem Einschalten des Türantriebs detektiert wird und/oder die genannte Bewegung respektive die genannte Kraft unterhalb eines Schwellwertes bleibt. Beispielsweise kann ein erhöhtes Lagerspiel in den Lagern der bewegten Teile des Schwenkschiebetürmoduls oder beispielsweise auch Zahnflankenspiel dazu führen, dass eine Bewegung des Türflügels erst nach einer gewissen Zeit (d.h. nach Abbau aller Lagerspiele/Spiele im Antriebsstrang) nach dem Einschalten des Türantriebs einsetzt und/oder nicht in der erwarteten Größe erfolgt. Demzufolge kann ein Alarm für erhöhtes Lagerspiel und/oder Spiel im Antriebsstrang ausgelöst werden, wenn eine Bewegung eines Bauteils einer Übertotpunktverriegelung und/oder eine Kraft auf oder in demselben erst nach einer vorgebbaren Verzögerungszeit nach dem Einschalten des Türantriebs detektiert wird und/oder die genannte Bewegung respektive die genannte Kraft unterhalb eines Schwellwertes bleibt. Dementsprechend kann der Betreiber des Schienenfahrzeugs darüber informiert werden, dass das Schwenkschiebetürmodul gewartet werden sollte oder darüber, dass eine solche Wartung bald anstehen wird. Beispielsweise kann auch eine geschätzte Restbetriebsdauer ermittelt und ausgegeben werden. Der Vollständigkeit halber wird angemerkt, dass die Übertotpunktverriegelungen Teil des Antriebsstrangs sind. Spiele, die vom Antriebsmotor aus gesehen "hinter" einem Sensor der Übertotpunktverriegelung auftreten, bleiben bei dieser Variante allerdings unberücksichtigt.
- Besonders vorteilhaft ist es weiterhin, wenn ein Alarm für erhöhtes Lagerspiel und/oder Spiel im Antriebsstrang ausgelöst wird, wenn eine Bewegung des zumindest einen Bauteils und/oder eine Kraft auf oder in demselben in einem Bereich zwischen einem ersten und einem zweiten Schwellwert detektiert wird, obwohl der Türantrieb ausgeschaltet ist. Beispielsweise können externe auf das Schwenkschiebetürmodul einwirkende Kräfte zu einer Bewegung innerhalb des Schwenkschiebetürmoduls führen, ohne dass diese durch einen Türantrieb initiiert werden. Das oben Gesagte zur Informierung eines Betreibers eines Schienenfahrzeugs sowie zum Aufbau eines Antriebsstrangs ist sinngemäß auch auf diese Variante übertragbar.
- Besonders vorteilhaft ist es weiterhin, wenn ein Alarm für erhöhtes Lagerspiel, erhöhtes Spiel im Antriebsstrang und/oder übermäßige Deformation des Antriebsstrangs ausgelöst wird, wenn die Abweichung zwischen dem ersten Ausgangssignal des ersten Sensors und dem zweiten Ausgangssignal des zweiten Sensors in einem Bereich zwischen einem ersten und einem zweiten Schwellwert detektiert wird. Bei geringem Lagerspiel, geringem Spiel im Antriebsstrang und/oder geringer Deformation des Antriebsstrangs sollten die Positionen, Bewegungen der ersten und zweiten Übertotpunktverriegelung oder die darin auftretenden oder darauf einwirkenden Kräfte mehr oder minder im Einklang stehen. Trifft dies nicht mehr zu und kommt es zu einer nennenswerten Abweichung zwischen der ersten und zweiten Übertotpunktverriegelung, so kann davon ausgegangen werden, dass erhöhtes Lagerspiel, erhöhtes Spiel im Antriebsstrang und/oder eine übermäßige Deformation eines Bauteils im Antriebsstrang dafür verantwortlich ist. Diese Variante kann bei ein- oder ausgeschaltetem Türantrieb angewendet werden, die Überprüfung kann also insbesondere in einem weitgehend lastfreien Zustand erfolgen. Der Vollständigkeit halber wird wiederum angemerkt, dass die Übertotpunktverriegelungen Teil des Antriebsstrangs sind. Spiele und Deformationen, die vom Antriebsmotor aus gesehen "hinter" einem Sensor der Übertotpunktverriegelung auftreten, bleiben auch bei dieser Variante unberücksichtigt.
- Besonders vorteilhaft ist es auch, wenn ein Alarm für einen Bruch im Schwenkschiebetürmodul ausgelöst wird, wenn eine Bewegung des zumindest einen Bauteils und/oder eine Kraft auf oder in demselben nach dem Einschalten des Türantriebs unterhalb eines vorgebbaren Grenzwerts detektiert wird. Bei dieser Variante wird also geprüft, ob das Einschalten des Türantriebs überhaupt zu einer nennenswerten Reaktion an der Übertotpunktverriegelung führt. Trifft dies nicht zu, so kann daraus geschlossen werden dass es innerhalb des Antriebsstrangs zu einem Bruch gekommen ist, da die Bewegung/Kraft des Motors nicht in vorhergesehener Weise an die Übertotpunktverriegelung weitergeleitet wird. Beispielsweise könnten die Zahnflanken eines Motorritzels abgebrochen oder stark verschlissen sein.
- Besonders vorteilhaft ist es auch, wenn ein Alarm für einen Bruch im Schwenkschiebetürmodul ausgelöst wird, wenn eine Bewegung des zumindest einen Bauteils und/oder eine Kraft auf oder in demselben in einem Bereich oberhalb eines dritten Schwellwerts detektiert wird, obwohl der Türantrieb ausgeschaltet ist. Beispielsweise können externe auf das Schwenkschiebetürmodul einwirkende Kräfte wiederum zu einer Bewegung innerhalb des Schwenkschiebetürmoduls führen, ohne dass diese durch einen Türantrieb initiiert werden. Diese sind in diesem Fall aber so groß, dass ein erhöhtes Lagerspiel, erhöhtes Spiel im Antriebsstrang und/oder eine übermäßige Deformation des Antriebsstrangs nicht mehr dafür verantwortlich gemacht werden kann. Das weiter oben zum Aufbau eines Antriebsstrangs sowie zur Informierung eines Betreibers eines Schienenfahrzeugs Gesagte ist sinngemäß auch auf diese Variante übertragbar.
- Besonders vorteilhaft ist es zudem, wenn ein Alarm für einen Bruch im Schwenkschiebetürmodul ausgelöst wird, wenn die Abweichung zwischen dem ersten Ausgangssignal des ersten Sensors und dem zweiten Ausgangssignal des zweiten Sensors in einem Bereich oberhalb eines dritten Schwellwerts detektiert wird. Treten übermäßige Abweichungen zwischen den Positionen, Bewegungen der ersten und zweiten Übertotpunktverriegelung oder den darin auftretenden / darauf einwirkenden Kräften auf, so kann davon ausgegangen werden, dass ein Bruch in der Verbindung zwischen den genannten Übertotpunktverriegelungen aufgetreten ist. Die genannte Abweichung ist also so groß, dass nicht mehr von einem erhöhten Lagerspiel, einem erhöhten Spiel im Antriebsstrang und/oder einer übermäßigen Deformation des Antriebsstrangs ausgegangen werden kann. Diese Variante kann bei ein- oder ausgeschaltetem Türantrieb angewendet werden, die Überprüfung kann also insbesondere in einem weitgehend lastfreien Zustand erfolgen.
- Besonders vorteilhaft ist es zudem, wenn ein Alarm für erhöhtes Lagerspiel erhöhtes Spiel im Antriebsstrang, übermäßige Deformation des Antriebsstrangs und/oder einen Bruch im Schwenkschiebetürmodul ausgelöst wird, wenn eine Bewegung des zumindest einen Bauteils und/oder eine Kraft auf oder in demselben in einem Frequenzbereich oberhalb eines Schwellwerts, insbesondere oberhalb von 100 Hz, detektiert wird. Aufgrund der im Schwenkschiebetürmodul vorhandenen bewegten Massen kann von einem Tiefpassverhalten ausgegangen werden, das heißt oberhalb einer bestimmten Frequenz sollten im Normalbetrieb keine Schwingungen mit nennenswerter Amplitude auftreten. Ist dies dennoch der Fall, so kann aber davon ausgegangen werden, dass eine Verbindung zu schwingungshemmenden Massen im Antriebsstrang unterbrochen oder nur eingeschränkt wirksam ist. Demzufolge kann ein Alarm für erhöhtes Lagerspiel erhöhtes Spiel im Antriebsstrang, übermäßige Deformation des Antriebsstrangs und/oder einen Bruch im Schwenkschiebetürmodul ausgelöst werden, wenn eine Bewegung eines Bauteils einer Übertotpunktverriegelung und/oder eine Kraft auf oder in demselben in einem Frequenzbereich oberhalb eines Schwellwerts, insbesondere oberhalb von 100 Hz, detektiert wird. Das bereits zur Informierung eines Betreibers eines Schienenfahrzeugs sowie zum Aufbau eines Antriebsstrangs Gesagte ist sinngemäß auch auf diese Variante übertragbar.
- In einer weiteren vorteilhaften Variante des vorgestellten Verfahrens wird ein Alarm für eine zu geringe Pressung einer Türdichtung ausgelöst, wenn ein Motorstrom und/oder eine Kraft auf oder in einem Bauteil der Übertotpunktverriegelung bei Erreichen der Schließstellung des Türflügels unterhalb eines vorgebbaren Schwellwerts liegt. Liegt der genannte Motorstrom oder die genannte Kraft unter einem bestimmten Wert, so kann davon ausgegangen werden, dass die Türdichtung defekt ist, da diese nicht mehr ausreichend stark gegen eine Wand des Schienenfahrzeugs beziehungsweise nicht mehr ausreichend stark gegen eine andere Dichtung gepresst wird und die Dichtungsfunktion daher nicht mehr erfüllt wird.
- Günstig ist es in diesem Zusammenhang, wenn der Motorstrom und/oder die Kraft im Bereich des Totpunkts oder beim Totpunkt selbst gemessen wird. Auf diese Weise sind die Messungen gut reproduzierbar beziehungsweise untereinander gut vergleichbar.
- Besonders vorteilhaft ist es auch, wenn der Schwellwert anhand einer gemessenen Temperatur angepasst wird, insbesondere anhand einer gemessenen Temperatur in oder an der Türdichtung. Auf diese Weise kann eine temperaturabhängiger Elastizitätsmodul der Türdichtung berücksichtigt werden, sodass eine vergleichsweise niedriger Wert für den oben genannten Motorstrom oder die oben genannte Kraft bei hohen Temperaturen nicht zu einem Fehlalarm führt.
- An dieser Stelle wird angemerkt, dass sich die zum Verfahren offenbarten Ausführungsvarianten und die daraus resultierenden Vorteile gleichermaßen auf die Steuerung zum Ermitteln/Herbeiführen eines Betriebszustands eines Schwenkschiebetürmoduls respektive das Schwenkschiebetürmodul beziehen und umgekehrt.
- Zum besseren Verständnis der Erfindung wird diese anhand der nachfolgenden Figuren näher erläutert.
- Es zeigen jeweils in stark vereinfachter, schematischer Darstellung:
- Fig. 1
- ein erstes schematisch dargestelltes Beispiel für ein Schwenkschiebetürmodul mit einer oben angeordneten Übertotpunktverriegelung in Schrägansicht;
- Fig. 2
- ein zweites schematisch dargestelltes Beispiel für ein Schwenkschiebetürmodul mit zwei Übertotpunktverriegelungen in Schrägansicht;
- Fig. 3
- die Übertotpunktverriegelung des Schwenkschiebetürmoduls aus
Fig. 1 im Detail; - Fig. 4
- ein Beispiel für einen auf einem Ausstellhebel der Übertotpunktverriegelung angeordneten Drehgeber;
- Fig. 5
- wie
Fig. 4 , nur mit einem zusätzlichen Schalter auf einem Verbindungshebel der Übertotpunktverriegelung; - Fig. 6
- wie
Fig. 4 , nur mit einem zusätzlichen Schalter auf einem Anschlag der Übertotpunktverriegelung; - Fig. 7
- ein Beispiel für einen zwischen Ausstellhebel und Verbindungshebel angeordneten Drehgeber;
- Fig. 8
- ein Beispiel für einen auf dem Verbindungshebel angeordneten Kraftsensor oder Beschleunigungssensor;
- Fig. 9
- ein Beispiel für einen auf dem Ausstellhebel angeordneten Kraftsensor oder Beschleunigungssensor;
- Fig. 10
- ein Beispiel für einen in einer Lagerung des Ausstellhebels angeordneten Kraft- beziehungsweise Drucksensor;
- Fig. 11
- ein weiteres schematisch dargestelltes Beispiel für ein Schwenkschiebetürmodul in Schrägansicht;
- Fig. 12
- den oberen Teil des Schwenkschiebetürmoduls aus
Fig. 11 im Detail; - Fig. 13
- den unteren Teil des Schwenkschiebetürmoduls aus
Fig. 11 im Detail; - Fig. 14
- eine schematische Darstellung des Schwenkschiebetürmoduls aus
Fig. 11 von oben; - Fig. 15
- ähnlich wie
Fig. 14 , nur mit einer anderen Anordnung von Hebeln; - Fig. 16
- ähnlich wie
Fig. 14 , jedoch mit einer Ausschwenkmechanik für den Türantrieb anstelle der inFig. 14 verwendeten Ausschiebemechanik; - Fig. 17
- ähnlich wie
Fig. 16 , nur mit einer anderen Anordnung von Hebeln; - Fig. 18
- ähnlich wie
Fig. 14 , jedoch mit einer Kulissensteuerung; - Fig. 19
- ähnlich wie
Fig. 18 , jedoch mit einer Ausschwenkmechanik für den Türantrieb anstelle der inFig. 18 verwendeten Ausschiebemechanik; - Fig. 20
- ein schematisch dargestelltes Beispiel für ein Schwenkschiebetürmodul mit einem seitlich ausstellbaren Träger in Schrägansicht;
- Fig. 21
- ähnlich wie das Schwenkschiebetürmodul aus
Fig. 20 , nur mit einem Hebelsystem zum Antrieb der Drehsäule anstelle eines Zahnstangenantriebs; - Fig. 22
- ähnlich wie das Schwenkschiebetürmodul aus
Fig. 20 , nur mit einem Bowdenzug zum Antrieb der unteren Totpunktverriegelung und - Fig. 23
- wie
Fig. 20 , nur mit zusätzlichen mittleren Übertotpunktverriegelungen. - Einführend sei festgehalten, dass in den unterschiedlich beschriebenen Ausführungsformen gleiche Teile mit gleichen Bezugszeichen bzw. gleichen Bauteilbezeichnungen versehen werden, wobei die in der gesamten Beschreibung enthaltenen Offenbarungen sinngemäß auf gleiche Teile mit gleichen Bezugszeichen bzw. gleichen Bauteilbezeichnungen übertragen werden können. Auch sind die in der Beschreibung gewählten Lageangaben, wie z.B. oben, unten, seitlich usw. auf die unmittelbar beschriebene sowie dargestellte Figur bezogen und sind bei einer Lageänderung sinngemäß auf die neue Lage zu übertragen. Weiterhin können auch Einzelmerkmale oder Merkmalskombinationen aus den gezeigten und beschriebenen unterschiedlichen Ausführungsbeispielen für sich eigenständige, erfinderische oder erfindungsgemäße Lösungen darstellen.
- Die
Fig. 1 zeigt eine stark vereinfachte Darstellung eines ersten Schwenkschiebetürmoduls 101 für ein Schienenfahrzeug. Das Schwenkschiebetürmodul 101 umfasst einen Türflügel 20 und ein mit dem Türflügel 20 gekoppeltes Türantriebssystem, welches eine Ausstellbewegung und eine Verschiebebewegung des Türflügels 20 bewirkt. Das Türantriebssystem ist zum besseren Verständnis der Anordnung in derFig. 1 lediglich in Teilen dargestellt (siehe jedoch dieFigur 11 ). Konkret zeigt dieFig. 1 eine erste Übertotpunktverriegelung 30, die Teil des Türantriebssystems ist und in Ausstellrichtung des Türflügels 20 wirkt (blockiert). Weiterhin ist in derFig. 1 eine untere Türhalterung 4 sowie eine Türdichtung 5 dargestellt. Schließlich ist in derFig. 1 auch schematisch eine Wand 6 des Schienenfahrzeugs mit einem Türfalz 7 dargestellt. In der Schließstellung wird die Türdichtung 5 in den Türfalz 7 gepresst, sodass der Türflügel 20 dicht abschließt. - In der
Fig. 1 ist lediglich an der Vorderkante des Türflügels 20 eine Türdichtung 5 dargestellt. Dies ist natürlich rein schematisch. In der Regel ist die Türdichtung 5 um den Türflügel 20 herumgeführt, sodass dieser allseitig abdichtet. Zudem ist es denkbar, dass alternativ oder zusätzlich zur Türdichtung 5 eine Falzdichtung im Türfalz 7 vorgesehen ist. -
Fig. 2 zeigt ein weiteres Beispiel für ein Schwenkschiebetürmodul 102, das dem inFig. 1 dargestellten Schwenkschiebetürmodul 101 sehr ähnlich ist. Im Unterschied dazu ist aber zusätzlich zu der ersten Übertotpunktverriegelung 31 anstelle der unteren Türhalterung 4 eine zweite Übertotpunktverriegelung 32 vorgesehen, die in derselben Weise wirkt wie die erste Übertotpunktverriegelung 31. -
Fig. 3 zeigt die Übertotpunktverriegelung 30 nun im Detail. Diese umfasst einen Ausstellhebel 8, einen damit gelenkig verbundenen Verbindungshebel 9 sowie einen Anschlag 10. Der Ausstellhebel 9 ist um einen Bolzen 11 drehbar gelagert, welcher gegenüber dem Schienenfahrzeug lagefixiert ist. Die Verbindung zwischen dem Ausstellhebel 8 und dem Verbindungshebel 9 ist über ein weiteres, mit Hilfe des Bolzens 12 realisiertes Drehgelenk bewerkstelligt. - Der Einfachheit halber wird für das folgende Beispiel angenommen, dass die untere Türhalterung 4 und der Verbindungshebel 9 fix mit dem Türflügel 20 verbunden sind und für die Schiebebewegung des Türflügels 20 die gesamte dargestellte Anordnung in der Ebene des Türflügels 20 seitlich verschoben wird. Vorstellbar ist gleichwertig aber auch, dass die untere Türhalterung 4 und der Verbindungshebel 9 verschiebbar im Türflügel 20 gelagert sind, sodass für die Schiebebewegung des Türflügels 20 dieser relativ gegenüber der unteren Türhalterung 4 und dem Verbindungshebel 9 verschoben wird (vergleiche auch
Fig. 11 und20 bis 23 ). - Beim Schließvorgang wird der Türflügel 20 in an sich bekannter Weise um einen Übertotpunktweg oder Übertotpunktwinkel αTP über einen Totpunkt TP bewegt und gegen den Anschlag 10 gefahren. Dadurch kann der Türflügel 20 bei einer externen statischen auf den Türflügel 20 wirkenden Kraft nicht geöffnet werden. Wirkt die genannte Kraft nach außen (in der Darstellung nach unten), wird lediglich der Verbindungshebel 9 stärker gegen den Anschlag 10 gedrückt, ohne dass es zu einer Bewegung des Türflügels 20 kommt. Wirkt die genannten Kraft nach innen (in der Darstellung nach oben), so kann der Ausstellhebel 8 - zumindest wenn der Vorgang hinreichend langsam erfolgt - maximal bis zum Totpunkt TP gedrückt werden, jedoch nicht weiter. Die auf den Türflügel 20 einwirkende Normalkraft liegt dann auf der Verbindungslinie der beiden durch die Bolzen 11 und 12 gebildeten Drehpunkte. Der Türflügel 20 bleibt somit ebenfalls verschlossen.
- Die
Fig. 3 offenbart Details der Übertotpunktverriegelung 30. Die Übertotpunkverriegelungen 31 und 32 sind jedoch ident aufgebaut, weswegen die offenbarte Lehre uneingeschränkt Übertotpunkverriegelungen 31 und 32 angewandt werden kann. - Allgemein umfasst das offenbarte Schwenkschiebetürmodul 101, 102 zusätzlich zu den bereits erwähnten Bestandteilen einen ersten auf einem Bauteil 8, 9, 11, 12 der ersten Übertotpunktverriegelung 30, 31 angeordneten oder auf diesen gerichteten Sensor, dessen erstes Ausgangssignal stufenlos ist oder in wenigstens 8 Stufen unterteilt ist, wobei der genannte Bauteil 8, 9, 11, 12 der ersten Übertotpunktverriegelung 30, 31 zur Aufrechterhaltung einer Totpunktlage erforderlich ist. Konkret betrifft dies in der
Fig. 3 den Ausstellhebel 8, den Verbindungshebel 9 sowie die Bolzen 11 und 12. Beispielsweise könnte der Anschlag 10 in der Totpunktlage entfernt werden, ohne das Verharren der Übertotpunktverriegelung 30, 31 in der Totpunktlage zu beeinflussen. Der Anschlag 10 ist daher kein Bauteil, das zur Aufrechterhaltung einer Totpunktlage erforderlich ist. - Vorteilhaft weist das Schwenkschiebetürmodul 101, 102 in analoger Weise einen zweiten auf einem Bauteil 8, 9, 11, 12 der zweiten Übertotpunktverriegelung 32 angeordneten oder auf diesen gerichteten Sensor aufweist, dessen erstes Ausgangssignal stufenlos ist oder in wenigstens 8 Stufen unterteilt ist, wobei die zweite Übertotpunktverriegelung 32 ebenfalls in Ausstellrichtung des Türflügels 20 wirkt und der genannte Bauteil zur Aufrechterhaltung einer Totpunktlage erforderlich ist.
- Beispielsweise ist der erste/zweite Sensor
- a) zur Erfassung wenigstens eines Parameters der räumlichen Lage zumindest eines bewegten Bauteils 8, 9, 11, 12 der ersten/zweiten Übertotpunktverriegelung 30..32 ausgebildet, der zur Aufrechterhaltung einer Totpunktlage erforderlich ist. und/oder
- b) zur Erfassung einer Bewegung des genannten Bauteils 8, 9, 11, 12 und/oder
- c) zur Erfassung einer Beschleunigung des genannten Bauteils 8, 9, 11, 12 und/oder
- d) zur Erfassung einer auf den oder in dem genannten Bauteil 8, 9, 11, 12 wirkenden Kraft.
-
Fig. 4 zeigt ein erstes Beispiel bei dem im Bereich des Bolzens 11 ein Drehgeber 13 angeordnet ist, der beispielsweise wie dargestellt als Inkrementalgeber oder auch als Drehpotentiometer ausgebildet sein kann. In diesem Beispiel weist der Drehgeber vereinfacht eine Inkrementalscheibe 14 sowie einen Detektor 15 auf, wobei die Inkrementalscheibe 14 lagefixiert gegenüber dem Schienenfahrzeug und der Detektor 15 auf dem Ausstellhebel 8 angeordnet ist. Selbstverständlich kann auch der Detektor 15 lagefixiert gegenüber dem Schienenfahrzeug und die Inkrementalscheibe 14 auf dem Ausstellhebel 8 angeordnet sein. Der Detektor 15 ist dann lediglich auf den Ausstellhebel 8 gerichtet. - In an sich bekannter Weise werden vom Detektor 15 die auf der Inkrementalscheibe 14 vorgesehenen Inkremente gezählt, wenn eine Relativbewegung zwischen den beiden stattfindet.
- Auf diese Weise kann eine Relativbewegung des Ausstellhebel 8 gegenüber dem Schienenfahrzeug festgestellt werden. Der Drehgeber 13 kann dabei beispielsweise nach dem optischen oder magnetischen Prinzip arbeiten. Weiterhin kann der Drehgeber als Absolutwertgeber oder als Differenzgeber ausgebildet sein. Über ein zeitliches Differential kann mit dem Drehgeber 13 nicht nur die Winkellage des Ausstellhebels 8 gegenüber dem Schienenfahrzeug festgestellt werden, sondern auch seine Winkelgeschwindigkeit und seine Winkelbeschleunigung.
-
Fig. 5 zeigt nun eine Ausführungsform, welche der inFig. 4 gezeigten Ausführungsform sehr ähnlich ist. Im Unterschied dazu ist aber auf einem Bauteil der ersten Übertotpunktverriegelung 20 ein Schalter 16 angeordnet, wobei der genannte Bauteil zur Aufrechterhaltung einer Totpunktlage erforderlich ist. Konkret ist der Schalter 16 auf dem Verbindungshebel 9 angeordnet. - Beispielsweise kann der Drehgeber 13, insbesondere wenn es sich um einen Differenzwertgeber handelt, während einer Bewegung des Türflügels 20 zwischen einer Offenstellung und einer Schließstellung mit Hilfe eines während dieser Bewegung auftretenden Signals des Schalters 16 kalibriert werden. Konkret tritt das Schaltsignal in diesem Fall in der Endstellung der Übertotpunktverriegelung 30 auf. Schalter der genannten Art sind in einem Schwenkschiebetürmodul 101, 102 oft ohnehin vorhanden, um einen Türantrieb auszuschalten und/oder die Schließstellung des Türflügels 20 anzuzeigen. Der Schalter 16 kann somit einen Mehrfachnutzen erbringen. Selbstverständlich kann der Schalter 16 aber auch an einer anderen Position angeordnet sein und damit das Schaltsignal an einer anderen Stelle ausgeben.
- Die gezeigte Anordnung kann auch dazu eingesetzt werden, einen Alarm für einen Defekt des Schwenkschiebetürmoduls 101, 102 auszulösen, wenn eine räumliche Lage des Verbindungshebels 9 (und/oder eine Bewegung desselben und/oder eine Kraft auf oder in demselben) zu einem Zeitpunkt außerhalb eines vorgebbaren Referenzbereichs liegt, zu dem ein während einer Bewegung des Türflügels 20 zwischen einer Offenstellung und einer Schließstellung auftretendes Signal des Schalters 16 detektiert wird. Konkret bedeutet dies, dass ein einmal kalibrierter Drehgeber 13 diese Kalibrierung an sich beibehalten sollte. Wird das aktuelle Ist-Signal des Schalters 16 an einer deutlich anderen Position als der Kalibrierungsposition erhalten, so lässt dies den Schluss zu, dass ein Defekt am Schwenkschiebetürmodul 101, 102 aufgetreten ist.
-
Fig. 6 zeigt eine Anordnung, welche der inFig. 5 dargestellten Anordnung sehr ähnlich ist. Im Unterschied dazu ist der Schalter 16 nun aber auf dem Anschlag 10 angeordnet und wird durch den Verbindungshebel 9 lediglich betätigt. -
Fig. 7 zeigt nun eine Anordnung, bei welcher der Drehgeber 13 im Bereich des Bolzens 12 angeordnet ist, wodurch eine Relativbewegung zwischen dem Ausstellhebel 8 und dem Verbindungshebel 9 ermittelt werden kann. Das zu denFiguren 4 bis 6 Gesagte gilt sinngemäß auch für die in derFig. 7 dargestellte Anordnung. -
Fig. 8 zeigt eine Ausführungsform, bei der auf dem Verbindungshebel 9 ein Sensor 17 angeordnet ist, der zum Beispiel als Beschleunigungssensor ausgebildet sein kann. Mit diesem können einerseits die Bewegungen des Verbindungshebels 9, über zeitliche Integration aber auch dessen Lage ermittelt werden. Der Sensor 17 kann aber beispielsweise auch als Kraftsensor ausgebildet sein, wodurch die im Verbindungshebel 9 auftretenden Kräfte gemessen werden können. Denkbar ist auch, dass der Sensor 17 als Geschwindigkeitssensor ausgebildet ist. -
Fig. 9 zeigt nun eine Anordnung, welche der inFig. 8 gezeigten Anordnung sehr ähnlich ist. Im Unterschied dazu ist der Sensor 17 nun aber auf dem Ausstellhebel 8 angeordnet, wodurch dessen Bewegung/Position respektive die in diesem auftretenden Kräfte gemessen werden können. -
Fig. 10 zeigt weiterhin eine Anordnung, bei der eine Lagerung des Bolzens 11 mit radial angeordneten Drucksensoren 18 ausgestattet ist. Beispielsweise können diese Drucksensoren 18 als Piezo-Sensoren ausgebildet sein. Auf diese Weise ist es möglich, die auf den Ausstellhebel 8 übertragenen Kräfte zu messen. Denkbar ist es in diesem Zusammenhang auch, dass die Drucksensoren 18 auf dem Bolzen 11 angeordnet sind. Vorstellbar ist es weiterhin, dass die Drucksensoren 18 am Bolzen 12 oder an dessen Lagerung angeordnet sind. Beispielsweise können dann auch die auf den Verbindungshebel 9 wirkenden Kräfte gemessen werden. -
Fig. 11 zeigt nun ein detaillierter dargestelltes Beispiel für ein Schwenkschiebetürmodul 103. Das Schwenkschiebetürmodul 103 umfasst ein oberes Gestell 23 und ein unteres Gestell 24, welche zur starren Befestigung am Schienenfahrzeug, hier an einer Wand 6 desselben, vorgesehen sind. Weiterhin umfasst das Schwenkschiebetürmodul 103 eine obere Türführung 25 und eine untere Türführung 26, welche gegenüber dem Gestell 23, 24 in eine Ausstellrichtung 27 der Schiebetür 20 bewegbar sind. Dazu umfasst das Schwenkschiebetürmodul 103 eine obere Linearführung 28 und eine untere Linearführung 29, deren Lager fix mit dem oberen und unteren Gestell 23 und 24 verbunden sind und somit lagefixiert relativ zur Wand 6 des Schienenfahrzeugs sind. Die Linearführungen 28 und 29 bilden in diesem Beispiel also Mittel zur Führung der Schiebetür 20 in die Ausstellrichtung 27. Mit Hilfe der Türführungen 25 und 26 kann die Schiebetür 20 zudem in einer Schieberichtung 33 bewegt werden. - Weiterhin umfasst das Schwenkschiebetürmodul 103 einen Motor/Türantrieb 34, dessen Rotor und dessen Stator um einen in Bezug auf die Türführungen 25 und 26 fix angeordneten Drehpunkt drehbar gelagert sind. Darüber hinaus umfasst das Schwenkschiebetürmodul 103 eine mit dem Rotor/Stator zusammenwirkenden Übertotpunktverriegelung 31, 32 sowie einen mit dem Stator/Rotor zusammenwirkenden Schiebemechanismus der Schiebetür 20 (in der oberen Türführung 25 integriert), welche dazu eingerichtet sind, die Schiebetür 20 beim Öffnen nacheinander in die Ausstellrichtung 27 und die Schieberichtung 33 zu bewegen. Mit Hilfe der Drehsäule 35, wird die Drehbewegung des Motors 34 dazu auch auf die untere Übertotpunktverriegelung 31 übertragen. Die in
Fig. 11 dargestellte Anordnung ist auch unter dem Begriff "Stabilisatortüre" bekannt. - An den Linearführungen 28 und 29 sind lineare Inkrementalgeber 36 und 37 angeordnet, welche mit einer Steuerung 38 verbunden sind. Die Steuerung 38 ist auch an den Motor 34 angeschlossen.
-
Fig. 12 zeigt den oberen Teil des Schwenkschiebetürmodul 103 nun im Detail: Auf der Konsole 23 ist das Lager 39 der Linearführung 22 befestigt, in der die Stange 40 verschiebbar gelagert ist. Beispielsweise kann die Linearführung 28 als Gleitführung oder Wälzführung ausgebildet sein. Die Stange 40 ist mit dem Motor 34, konkret mit dessen Gehäuse, fix verbunden. Die Stange 40 bildet somit ein Führungsteil des Schwenkschiebetürmoduls 103, welches gegenüber dem Gestell 23, 24 quer zur Schieberichtung 33 der Schiebetür 20 linear verschiebbar ist (hier normal zu der genannten Schieberichtung 33), und gegenüber welchem die Türführung 25 starr angeordnet ist. - Im Inneren des Motorgehäuses sind sowohl der Rotor als auch der Stator drehbar um dasselbe gelagert. Wird der Motor 34 aktiviert, so wird eine Relativbewegung zwischen Rotor und Stator erzeugt, aber weder der Rotor noch der Stator können sich am Gehäuse abstützen. Anstelle des Begriffs "Stator" kann daher auch der Begriff "Gegenrotor" verwendet werden. Im dargestellten Beispiel wird angenommen, dass der Rotor mit einem ersten Zahnrad 41 und der Stator mit einem oberen Ausstellhebel 42 verbunden sind. Da aber sowohl Rotor als auch Stator frei drehbar gegenüber dem Gehäuse des Motors 34 sind, kann völlig gleichwertig auch der Stator mit dem ersten Zahnrad 41 und der Rotor mit dem oberen Ausstellhebel 42 verbunden sein.
- Weiterhin ist auch eine Lagerplatte 43 fix relativ zur Stange 40 verbunden. Auf dieser Lagerplatte 43 sind ein zweites Zahnrad 44, eine Tragrolle 45 sowie eine hintere Führungsrolle 46 und eine vordere Führungsrolle 47 drehbar gelagert. An der Schiebetüre 20 ist eine Tragschiene 48 ausgebildet oder mit dieser verbunden, welche mit der Tragrolle 45 und den Führungsrollen 46 und 47 zusammenwirkt. Die Tragschiene 48, die Tragrolle 45 und die Führungsrollen 46 und 47 bilden in diesem Beispiel somit die obere Türführung 25.
- Zudem ist an der Tragschiene 48 eine Zahnstange 49 ausgebildet oder mit dieser verbunden. Diese Zahnstange 49 wirkt mit dem zweiten Zahnrad 44 zusammen. Dazu ist das zweite Zahnrad 44 um einen in Bezug auf die Türführung 25 fix angeordneten Drehpunkt drehbar gelagert. Der Rotor, das mit diesem verbundene erste Zahnrad 41, das zweite Zahnrad 44 sowie die Zahnstange 49 bilden in diesem Beispiel somit den Schiebemechanismus für die Schiebetür 20.
- Schließlich ist in der
Fig. 12 noch ein Hebel 50 vorgesehen, welcher beabstandet zur Motorachse mit dem oberen Ausstellhebel 42 drehbar verbunden ist. Ein weiterer Drehpunkt des Hebels 50 ist am Lager 39 angeordnet. Selbstverständlich könnte dieser Drehpunkt aber auch auf einem anderen Bauteil des Schwenkschiebetürmoduls 103 angeordnet sein, welches fix gegenüber dem Gestell 23 ist. Der Stator, der mit diesem verbundene obere Ausstellhebel 42 sowie der Hebel 50 bilden in diesem Beispiel somit Teile der Übertotpunktverriegelung 31. - Der Inkrementalgeber 36 umfasst ein Lineal 51 sowie einen Detektor 52. In an sich bekannter Weise werden vom Detektor 52 die auf dem Lineal 51 vorgesehenen Inkremente gezählt, wenn eine Relativbewegung zwischen den beiden stattfindet. Auf diese Weise kann eine Relativbewegung der Stange 40 sowie der damit verbundenen Teile gegenüber dem Schienenfahrzeug festgestellt werden. Der Inkrementalgeber 36 kann dabei beispielsweise nach dem optischen oder magnetischen Prinzip arbeiten. Weiterhin kann der Inkrementalgeber 36 als Absolutwertgeber oder als Differenzgeber ausgebildet sein. Über ein zeitliches Differential kann mit dem Inkrementalgeber 36 nicht nur die Position der Stange 40 gegenüber dem Schienenfahrzeug festgestellt werden, sondern auch seine Geschwindigkeit und Beschleunigung.
-
Fig. 13 zeigt den unteren Teil des Schwenkschiebetürmodul 103 nun im Detail: Auf der Konsole 24 ist das Lager 53 einer Linearführung 29 befestigt, in der die Stange 54 verschiebbar gelagert ist. Beispielsweise kann die Linearführung 29 wiederum als Gleitführung oder Wälzführung ausgebildet sein. Die Stange 54 bildet somit ein weiteres Führungsteil des Schwenkschiebetürmoduls 103, welches gegenüber dem Gestell 23, 24 quer zur Schieberichtung 33 der Schiebetür 20 linear verschiebbar ist (hier normal zu der genannten Schieberichtung 33), und gegenüber welchem die Türführung 26 starr angeordnet ist. - Die Stange 54 ist mit einem unteren Türlager 55 fix verbunden, auf welchem eine Führungsrolle 56 drehbar gelagert ist. Diese greift in eine an der Schiebetür 20 unten angeordnete Nut (siehe auch
Fig. 11 ) ein und bildet mit dieser in diesem Beispiel somit die untere Türführung 26. - Durch eine Bohrung 57 im unteren Türlager 55 ist die Drehsäule 35 (in
Fig. 13 nicht dargestellt) hindurchgeführt und drehfest mit einem unteren Ausstellhebel 58 verbunden. Schließlich ist in derFig. 13 noch ein Hebel 59 vorgesehen, welcher wie inFig.12 mit dem unteren Ausstellhebel 58 und dem Lager 53 drehbar gelagert ist. - Beim Schließen des Türflügels 20 werden die obere Übertotpunktverriegelung 31 und die untere Übertotpunktverriegelung 32 wie gehabt über einen Totpunkt TP bewegt. Das zur Figur 3 Gesagte ist daher gleichwertig auf das in den
Figuren 11 bis 13 dargestellte Schwenkschiebetürmodul 103 anwendbar. Der Inkrementalgeber 37 umfasst ein Lineal 60 sowie einen Detektor 61 und funktioniert in gleicher Weiße wie der Inkrementalgeber 36. - Die Funktion des in den
Figuren 11 bis 13 dargestellten Schwenkschiebetürmoduls 103 wird nun anhand derFigur 14 näher erläutert, welche die in denFiguren 11 bis 13 dargestellte Anordnung in vereinfachter Form von oben zeigt. - In der
Fig. 14 ist die Anordnung in einem ersten Zustand dargestellt, in dem die Schiebetüre 20 geschlossen und verriegelt ist. Ausgehend von diesem Zustand wird der Motor 34 aktiviert, sodass der Rotor mit dem ersten Zahnrad 41 und der Stator mit dem oberen Ausstellhebel 42 in der angegebenen Richtung gegeneinander verdreht werden. Die Drehbewegung des ersten Zahnrads 41 wird auf das zweite Zahnrad 44 übertragen und mit Hilfe der Zahnstange 49 auf die Schiebetüre 20 übertragen. Diese stützt sich aber gegen die Wand 6 ab und kann in dem gezeigten Zustand nicht nach links bewegt werden. Deshalb wird zwangsläufig der Ausstellhebel 42 in eine Drehbewegung gegen den Uhrzeigersinn und vom Anschlag 62 weg versetzt. Durch die Bewegung des Ausstellhebels 42, welcher mit dem Hebel 50 verbunden ist, wird der Motor 34 samt der Schiebetür 20 nach außen gedrückt und dabei durch die Linearführungen 28 und 29 (39, 40, 53, 54) geführt. - Die das Hebelsystem 42, 50 umfassende Übertotpunktverriegelung 31 wird auch beim Öffnen der Schiebetür 20 über einen Totpunkt TP bewegt, bevor der Schiebemechanismus betätigt wird, und der Motorhebel 42 gegen einen Anschlag 63 gefahren ist. Da eine weitere Drehbewegung des Ausstellhebels 42 wegen des Anschlags 63 verhindert wird, werden nun die Zahnräder 42 und 44 in Drehung versetzt und die Schiebetür 20 in die Schieberichtung 33 geschoben.
- Die zur Aufrechterhaltung einer Totpunktlage erforderlichen Bauteile der Übertotpunktverriegelung 31 sind in diesem Beispiel der Ausstellhebel 42, der Hebel 50 sowie deren Lagerpunkte (hier insbesondere die Lager 39, 53) beziehungsweise deren Verbindungspunkte.
- Das in den
Figuren 11 bis 14 dargestellte Schwenkschiebtürmodul 103 umfasst in diesem Beispiel Inkrementalgeber 35, 36. Zusätzlich oder alternativ dazu könnte das Schwenkschiebtürmodul 103 auch die in denFig. 4 bis 10 dargestellten Sensoren 13, 17, 18 aufweisen. Selbstverständlich ist die Erfindung nicht an die konkret offenbarten Anordnungen gebunden, sondern es können auch andere Sensoren und/oder andere Positionen für dieselben gewählt werden. Mit Hilfe der Inkrementalgeber 35, 36 kann und der Steuerung 38 kann die Lage des Türflügels 20 in Ausstellrichtung 27 und implizit damit auch die Lage der Übertotpunktverriegelungen 31, 32 und deren Teile ermittelt werden. Die Steuerung 38 kann den Motor 34 nun entsprechend der Signale der Inkrementalgeber 35, 36 ansteuern. Zum Beispiel kann die Steuerung 38 den Motor 34 stoppen, wenn die Inkrementalgeber 35, 36 die Schließstellung des Türflügels 20 anzeigen. Weiterhin kann die Drehzahl des Motors 34 entsprechend der Signale der Inkrementalgeber 35, 36 variiert werden, um einen flüssigen Bewegungsablauf zu erzielen. Schließlich kann die Steuerung 38 auch Signale des Motors 34 auswerten, beispielsweise einen Drehwinkel, eine Drehzahl und/oder einen Motorstrom sowie eine Temperatur. - Die nun in der
Figur 15 dargestellte Anordnung ist sehr ähnlich aufgebaut wie die in den Figuren 11 bis 14 dargestellte Anordnung. Allerdings umfasst das Hebelsystem des Antriebsmoduls drei Hebel 64, 65, 66, wobei der Hebel 65 um einen Drehpunkt 67 drehbar gelagert ist. Die zur Aufrechterhaltung einer Totpunktlage erforderlichen Bauteile der Übertotpunktverriegelung 31 sind in diesem Beispiel der Ausstellhebel 42, die Hebel 64, 65 sowie deren Lagerpunkte beziehungsweise Verbindungspunkte. - Die in der
Figur 16 dargestellte Anordnung kommt ohne Linearführungen 28, 29 aus, da der Motor 34 sowie die mit diesem verbundenen Komponenten über einen Hebel 68 ausgeschwenkt werden kann, der an einem in Bezug zum Schienenfahrzeug lagefixierten Drehpunkt 69 drehbar gelagert ist. Der Ausstellhebel 42 ist mit einem Hebel 70 verbunden, welcher um einen in Bezug zum Schienenfahrzeug ebenfalls lagefixierten Drehpunkt 71 drehbar gelagert ist. Die zur Aufrechterhaltung einer Totpunktlage erforderlichen Bauteile der Übertotpunktverriegelung 31 sind in diesem Beispiel der Ausstellhebel 42, der Hebel 70 sowie deren Lagerpunkte beziehungsweise Verbindungspunkte. - Die in der
Figur 17 dargestellte Anordnung ist ganz ähnlich aufgebaut wie die in derFigur 16 dargestellte Anordnung. Allerdings sind die Hebel 68 und 70, deren Lagerpunkte 69 und 71 sowie die Anschläge 62 und 63 etwas anders angeordnet. Die zur Aufrechterhaltung einer Totpunktlage erforderlichen Bauteile der Übertotpunktverriegelung 31 sind wiederum der Ausstellhebel 42, der Hebel 70 sowie deren Lagerpunkte beziehungsweise Verbindungspunkte. -
Fig. 18 zeigt eine Anordnung, welcher der inFig. 14 dargestellten Anordnung ähnlich ist, bei welcher der Ausstellhebel 42 aber in einer Kulisse 72 geführt ist. Die zur Aufrechterhaltung einer Totpunktlage erforderlichen Bauteile der Übertotpunktverriegelung 31 sind somit der Ausstellhebel 42 und die Kulisse 72 sowie deren Lagerpunkte. -
Fig. 19 zeigt eine weitere Anordnung, welcher der inFig. 16 dargestellten Anordnung ähnlich ist, bei welcher der Ausstellhebel 42 aber wiederum in einer Kulisse 72 geführt ist. Die zur Aufrechterhaltung einer Totpunktlage erforderlichen Bauteile der Übertotpunktverriegelung 31 sind somit wiederum der Ausstellhebel 42 und die Kulisse 72 sowie deren Lagerpunkte. -
Fig. 20 zeigt nun eine weitere beispielhafte Ausführungsform eines Schwenkschiebetürmoduls 104. Das Schwenkschiebetürmodul 104 umfasst zwei Türflügel 21, 22 und einen in Schieberichtung der Türflügel 21, 22 längs ausgerichteten Träger 73, welcher quer zu seiner Längserstreckung in horizontaler Richtung, also in die Ausstellrichtung 27, verschiebbar gelagert ist (siehe den Doppelpfeil in derFig. 20 ). In oder auf dem Träger 73 ist eine Linearführung angeordnet, mit deren Hilfe die Türflügel 21, 22 verschiebbar gelagert sind. Der Träger 73 wird beim Öffnen der Tür in der Ausstellrichtung 27 verschoben, was beispielsweise mit den ersten Übertotpunktverriegelungen 74 und 75 erfolgen kann. Dabei können die Türflügel 21, 22 oder mit diesen verbundene Antriebselemente in einer kurvenförmig verlaufenden Kulisse geführt werden, mit der die Ausstellbewegung und Verschiebebewegung "gemischt" werden kann, sodass diese zumindest zeitweise simultan ablaufen. Das heißt das Verhältnis zwischen Ausstellbewegung und Verschiebebewegung wird durch die Kulissensteuerung gesteuert. - In der
Fig. 20 ist dazu der rechte Türflügel 22 über einen Zapfen 76 in einer gegenüber dem Schienenfahrzeug fix angeordneten Kulisse 77 (mit dünnen Linien dargestellt) geführt, sodass die Ausstellbewegung und die Schiebebewegung immer in einer vorgegebenen Relation zueinander ausgeführt werden. Diese Kulisse 77 kann dazu einen ersten geraden Abschnitt, welcher in der Schieberichtung 33 der Schiebetür 22 ausgerichtet ist, einen zweiten Abschnitt, welcher normal zum ersten Abschnitt ausgerichtet ist, sowie ein Bogenstück, welches die beiden geraden Abschnitte verbindet, aufweisen. Im ersten Abschnitt wird demgemäß nur die Schiebebewegung und im zweiten Abschnitt nur die Ausstellbewegung zugelassen, wohingegen die Schiebebewegung und die Ausstellbewegung im bogenförmigen Abschnitt simultan ausgeführt werden. In derFig. 20 ist nur einer der Türflügel 22 in der Kulisse 77 geführt, da angenommen wird, dass der andere Türflügel 21 kinematisch mit dem in der Kulisse 77 geführten Türflügel 22 gekoppelt ist, beispielsweise über eine Antriebsspindel eines Linearantriebs für die Schiebebewegung. Selbstverständlich könnten aber auch beide Türflügel 21, 22 in einer Kulisse 77 geführt sein. - Die Ausstellbewegung des Trägers 73 wird mit seitlich auf dem Träger 73 angeordneten Zahnstangen 78, 79 in eine Drehbewegung von Zahnrädern 80 und 81 umgewandelt. Diese Zahnräder 80 und 81 sind auf Drehsäulen 82 und 83 montiert, wodurch auch diese in Drehung versetzt werden und die zweiten (unteren) Übertotpunktverriegelungen 84 und 85 aktivieren. Die Übertotpunktverriegelungen 74, 75, 84 und 85 umfassen analog zu der in
Fig. 3 dargestellten Übertotpunktverriegelung 30 jeweils einen drehbar gelagerten Ausstellhebel 8, einen damit gelenkig verbundenen Verbindungshebel 9 sowie einen Anschlag 10 und Bolzen 11, 12. - Zum Verständnis der Funktion wird noch angemerkt, dass die Drehsäulen 82 und 83 in Drehlagern gelagert sind, die fix im Schienenfahrzeug verankert sind (also nicht wie bei dem Schwenkschiebetürmodul 103 ausgestellt werden). Darüber hinaus sind auch die Lagerpunkte 86 und 87 fix im Schienenfahrzeug verankert und lagern so die Verbindungshebel 10. Werden nun die Ausstellhebel 9 der oberen Übertotpunktverriegelungen 74 und 75 in Drehung versetzt, so stützen sich die Verbindungshebel 10 an den Lagerpunkten 86 und 87 ab und verriegeln den Träger 73 in der Ausstellrichtung 27.
- Die Ausstellbewegung und Schiebebewegung der Türflügel 21, 22 kann grundsätzlich mit mehreren gesonderten Motoren erfolgen. Beispielsweise versetzt ein erster Motor dazu den Träger 73 und damit auch die Drehsäulen 82 und 83 in Bewegung, wohingegen ein zweiter Motor für die Schiebebewegung der Türflügel 21, 22 vorgesehen ist. Beispielsweise kann der erste Motor die Hebel der oberen Übertotpunktverriegelungen 74 und 75 in Drehung versetzen. Zeitversetzt wird der zweite Motor aktiviert und bewirkt damit die Schiebebewegung, welche beispielsweise in an sich bekannter Weise mit einem Zahnstangenantrieb, einem Spindelantrieb oder auch über einen Seilzug realisiert sein kann.
- Besonders vorteilhaft ist es, wenn das Türantriebssystem einen einzigen Motor aufweist, welcher sowohl die Ausstellbewegung als auch die Schiebebewegung der Türflügel 21, 22 bewirkt. Beispielsweise kann der Motor mit einem Getriebe verbunden sein, das zwei Abtriebswellen aufweist. Eine der Wellen kann dann mit den Austellhebeln 9 (siehe
Fig. 3 ) der ersten Übertotpunktverriegelungen 74 und 75, die andere Welle mit einem Linearantriebssystem für die Türflügel 21, 22 verbunden sein. Denkbar wäre auch der Einsatz eines Planetengetriebes oder auch eines Motors, bei dem sowohl der Rotor als auch der Stator je einen Abtrieb bilden. Der Stator ist dann nicht wie meist üblich fix mit dem Schwenkschiebetürmodul 104 verbunden sondern so wie der Rotor drehbar gelagert (vergleiche auchFig. 11 ). - Für die Schiebebewegung sind die Türflügel 21, 22 im oberen Bereich an einer Linearführung auf dem Träger 73 und im unteren Bereich mit Hilfe einer Nut, in welcher die Verbindungshebel der unteren Übertotpunktverriegelungen 84 und 85 geführt sind, gelagert. Das Linearantriebssystem für die Türflügel 21, 22 kann wiederum in an sich bekannter Weise mit einem Zahnstangenantrieb, einem Spindelantrieb oder auch über einen Seilzug realisiert sein.
- Die
Fig. 21 zeigt nun eine weitere Variante eines Schwenkschiebetürmoduls 105, welches dem inFig. 20 gezeigten Schwenkschiebetürmodul 104 sehr ähnlich ist. Im Unterschied dazu wird die Drehbewegung der Drehsäule 83 aber nicht mit einem Zahnstangenantrieb bewirkt, sondern mit dem Übertragungshebel 88 und dem Drehhebel 89 auf die Drehsäule 83 übertragen. Wird die obere Übertotpunktverriegelung 75 gelöst, so wird der Übertragungshebel 88 nach links gezogen, wodurch sich der Drehhebel 89 und die Drehsäule 83 zu drehen beginnen und in Folge auch die untere Übertotpunktverriegelung 85 lösen. - An dieser Stelle wird angemerkt, dass in der
Figur 21 nur eine Hälfte eines Schwenkschiebetürmoduls 105 dargestellt ist. Generell eignen sich die dargestellten Ausführungsformen jedoch sowohl für einflügelige als auch für mehrflügelige Schwenkschiebetürmodule. Weiterhin wird angemerkt, dass in derFigur 21 der Zapfen 76 und die Kulisse 77 nicht dargestellt sind. Selbstverständlich können diese aber auch für das in derFigur 21 dargestellte Schwenkschiebetürmodule 104 vorgesehen sein. -
Fig. 22 zeigt noch ein weiteres Beispiel für ein Schwenkschiebetürmodul 106, welches ebenfalls dem inFig. 20 gezeigten Schwenkschiebetürmodul 104 und dem inFig. 21 dargestellten Schwenkschiebetürmodul 105 sehr ähnlich ist. Im Unterschied dazu wird der Antrieb der zweiten (unteren) Übertotpunktverriegelungen 84, 85 aber mit Bowdenzügen 90, 91 bewirkt. Dabei wird die Bewegung des Ausstellhebels 8 beziehungsweise Verbindungshebels 9 der oberen Übertotpunktverriegelungen 74, 75 mit Hilfe der Bowdenzüge 90, 91 auf den Ausstellhebel 8 beziehungsweise Verbindungshebel 9 der untere Übertotpunktverriegelungen 84, 85 übertragen. Die Bowdenzüge 90, 91 können auch als hydraulische Bowdenzüge ausgeführt sein. -
Fig. 23 zeigt noch ein weiteres Beispiel für ein Schwenkschiebetürmodul 107, welches ebenfalls dem inFig. 20 gezeigten Schwenkschiebetürmodul 104 sehr ähnlich ist. Im Unterschied dazu sind aber auch im mittleren Bereich der Türflügel weitere zweite Übertotpunktverriegelungen 92, 92 vorgesehen. - Für die in den
Figuren 20 bis 23 dargestellten Schwenkschiebetürmodule 104..107 gilt, dass die zur Aufrechterhaltung einer Totpunktlage erforderlichen Bauteile der Übertotpunktverriegelungen 74, 75, 84, 85, 92, 93 durch die jeweiligen Ausstellhebel 8, Verbindungshebel 9 sowie Bolzen 11, 12 gebildet sind. Ein Zahnstangenantrieb 78, 79, 80, 81 (Fig. 20 ,23 ), ein Verbindungshebel 88 und Drehhebel 89 (Fig. 21 ), ein Bowdenzug 90, 91 (Fig. 22 ) und eine Drehsäule 82, 83 (Fig. 20 ,21 ,23 ) sind dazu nicht nötig. - Dementsprechend können die Sensoren 13, 17, 18 im Zusammenhang mit den in den
Figuren 20 bis 23 dargestellten Schwenkschiebetürmodulen 104..107 beispielsweise wie in denFiguren 4 bis 10 angeordnet sein. - Mit Hilfe der Sensoren 13, 17, 18 können nun umfangreiche Messungen an einem Schwenkschiebetürmodul 100..107 durchgeführt und dessen Betriebszustand ermittelt, beziehungsweise mit entsprechenden Aktoren auch ein bestimmter Betriebszustand herbeigeführt werden, wie im Folgenden im Detail erläutert wird.
- Im Falle dass zwei Sensoren 13, 17, 18 an zwei verschiedenen Übertotpunktverriegelungen 31, 32, 74, 75, 84, 85, 92, 93 angeordnet sind, kann das erste Ausgangssignal des ersten Sensors 13, 17, 18 mit dem zweiten Ausgangssignal des zweiten Sensors 13, 17, 18 verglichen werden und ein Alarm für einen Defekt des Schwenkschiebetürmoduls 100..107 ausgelöst werden, wenn die Abweichung zwischen dem ersten und dem zweiten Ausgangssignal einen vorgebbaren Schwellwert überschreitet. Beispielsweise kann eine solche Abweichung dadurch hervorgerufen sein, dass die Antriebsmechanik verstellt, verschlissen oder gar gebrochen ist. Selbstverständlich ist ein Schwenkschiebetürmodul 100..107 nicht auf die Anwendung von einem Sensor oder zwei Sensoren 13, 17, 18 gebunden, und es können auch mehr als zwei Sensoren 13, 17, 18 verwendet werden. Beispielsweise kann an dem Schwenkschiebetürmodul 107 der
Fig. 23 an mehr als zwei oder sogar an jeder der Übertotpunktverriegelungen 74, 75, 84, 85, 92, 93 ein Sensor 13, 17, 18 angeordnet sein. - Denkbar ist auch, dass der Türantrieb 34 eines Schwenkschiebetürmoduls 100..107 ausgeschaltet wird, wenn
- im Fall a) wenigstens ein Parameter einer räumliche Lage eines Bauteils einer der Übertotpunktverriegelungen 30, 31, 32, 74, 75, 84, 85, 92, 93 detektiert wird (beispielsweise ein Drehwinkel, oder eine Position), welcher einer Schließstellung des Türflügels 20, 21, 22 zugeordnet ist, und/oder
- im Fall b) ein Enden einer Bewegung des genannten Bauteils detektiert wird und/oder
- im Fall c) ein Abbremsen einer Bewegung des genannten Bauteils detektiert wird und/oder
- im Fall d) eine auf den oder in dem genannten Bauteil wirkende Kraft über einem vorgebbaren Schwellwert detektiert wird, und
- In einer weiteren Variante wird ein Türantrieb 34 eines Schwenkschiebetürmoduls 100..107 in Richtung der Schließstellung des Türflügels 20, 21, 22 angesteuert, oder eine von einem Motor/Türantrieb 34 aufgrund einer Bewegung des Türflügels 2 generatorisch erzeugte Spannung auf einem vorgegebenen Niveau gehalten beziehungsweise der besagte Motor/Türantrieb 34 kurzgeschlossen wenn
- im Fall a) wenigstens ein Parameter einer räumliche Lage eines Bauteils einer der Übertotpunktverriegelungen 30, 31, 32, 74, 75, 84, 85, 92, 93 detektiert wird, welcher eine Öffnung des Türflügels 20, 21, 22 über einem vorgebbaren Schwellwert zugeordnet ist, und/oder
- im Fall b) eine die Öffnung des Türflügels 20, 21, 22 bewirkende Bewegung des genannten Bauteils über einem vorgebbaren Schwellwert detektiert wird und/oder
- im Fall c) eine die Öffnung des Türflügels 20, 21, 22 bewirkende Beschleunigung des genannten Bauteils über einem vorgebbaren Schwellwert detektiert wird und/oder
- im Fall d) eine die Öffnung des Türflügels 20, 21, 22 bewirkende und auf den oder in dem genannten Bauteil wirkende Kraft über einem vorgebbaren Schwellwert detektiert wird, und der Detektion als letzter die Schließstellung des Türflügels 20, 21, 22 beeinflussender Steuerbefehl nicht ein Steuerbefehl zum Öffnen des Türflügels 20, 21, 22 vorangegangen ist. Dynamische, an einem Schwenkschiebetürmodul 100..107 auftretende Belastungen können eine Öffnung des Türflügels 20, 21, 22 einleiten. Beispielsweise können Druckwellen, wie sie bei Tunneleinfahrten und Zugbegegnungen entstehen, dass der Türflügel 20, 21, 22 in Richtung Totpunkt TP oder sogar darüber hinaus bewegt wird. Auch Fahrgäste, die an der Tür rütteln oder ziehen, können eine solche ungewollte Bewegung des Türflügels 20, 21, 22 bewirken.
- Bei der vorgeschlagenen Variante wird der Türantrieb 34 jedoch in Richtung der Schließstellung angesteuert, wenn ein solcher externer Einfluss erkannt wird, um diesem Einfluss entgegenzuwirken und den Türflügel 20, 21, 22 trotz des Einflusses geschlossen zu halten oder wenn dies nicht möglich ist, den Türflügel 20, 21, 22 so rasch als möglich wieder zu schließen.
- Alternativ ist auch denkbar, die Bremswirkung des Motors/Türantriebs 34 auszunutzen, um eine Bewegung der Schiebetür 2 in Öffnungsrichtung zu hemmen. Beispielsweise kann der Motor/Türantrieb 34 dazu kurzgeschlossen werden, oder die bei einer Bewegung der Schiebetür 2 vom Motor/Türantrieb 34 generatorisch erzeugte Spannung wird auf einem vorgegebenen Niveau gehalten. In diesen beiden Fällen wird der Motor/Türantrieb 34 also nicht aktiv angesteuert, sondern hemmt passiv die Bewegung der Schiebetür 2 in Öffnungsrichtung. Der Kurzschluss kann dabei auch als Sonderfall für das vorgegebene Spannungsniveau gesehen werden, dass hier auf null liegt. Eine eigens dafür vorgesehene Regelung zum Halten des Spannungsniveaus kann dann natürlich entfallen.
- In einer günstigen Ausführungsform des Schwenkschiebetürmoduls 100..107 umfasst der Türantrieb 34 eine H-Brücke (auch als "Vollbrücke" beziehungsweise " Vierquadrantensteller" bezeichnet). Diese kann einerseits für die aktive Ansteuerung des Motors/Türantriebs 34 in Öffhungs- und Schließrichtung, aber auch zum Kurzschließen desselben beziehungsweise zum Einhalten eines vorgegebenen Spannungsniveaus eingesetzt werden. Beim Kurzschluss können in der Brücke einander gegenüberliegende Transistoren aktiviert, für die Einhaltung eines vorgegebenen Spannungsniveaus dementsprechend getaktet, werden.
- In einer Variante wird der Ist-Motorstrom eines Türantriebs 34 eines Schwenkschiebetürmoduls 100..107 in Abhängigkeit eines Signals des ersten/zweiten Sensors 13, 17, 18 und/oder einer Zeit gemessen, und es wird ein Alarm für einen Defekt des Schwenkschiebetürmoduls 100..107 oder ein Hindernis in der Bewegungsrichtung des Türflügels 20..22 ausgelöst, wenn der Verlauf des Ist-Motorstroms außerhalb eines Soll-Bereichs liegt. Weicht der aktuell gemessene Ist-Motorstrom beziehungsweise dessen Verlauf stark von einem Referenzwert beziehungsweise Referenzverlauf ab, so lässt dies den Schluss zu, dass unter Umständen ein Defekt am Schwenkschiebetürmodul 100..107 aufgetreten ist, insbesondere wenn der Motorstrom deutlich kleiner ist als erwartet. Ist der Motorstrom deutlich überhöht, wäre auch denkbar, dass sich ein Hindernis in der Bewegungsrichtung des Türflügels 20..22 befindet. Für die Messung kann auch eine Außentemperatur, eine Innentemperatur und/oder eine Temperatur des Schwenkschiebetürmoduls 100..107 berücksichtigt werden.
- In einer besonders vorteilhaften Variante wird der Verlauf des Motorstroms über der Zeit und der Verlauf eines Signals des ersten/zweiten Sensors 13, 17, 18 über Zeit für die Beurteilung des Betriebszustands des Schwenkschiebetürmoduls 100..107 herangezogen. Stoppt die Bewegung des Türflügels 20..22 und kommt es verzögert zu einem Anstieg des Motorstroms, so kann dies ein Indiz für ein erhöhtes Lagerspiel und/oder Spiel im Antriebsstrang des Schwenkschiebetürmoduls sein. Bleibt die Bewegung des Türflügels 20..22 trotz anliegendem Motorstrom im Normalbereich zurück, so kann dies ein Indiz dafür sein, dass ein Fahrgast den Türflügel 20..22 in seiner Bewegung hemmt oder erhöhte Lagerreibung vorliegt.
- Ein erhöhtes Lagerspiel in den Lagern der bewegten Teile und/oder Spiel im Antriebsstrang des Schwenkschiebetürmoduls 100..107 kann auch bewirken, dass eine Bewegung des Türflügels 20, 21, 22 erst nach einer gewissen Zeit (d.h. nach Abbau aller (Lager)spiele) nach dem Einschalten des Türantriebs 34 einsetzt. Demzufolge kann ein Alarm für erhöhtes Lagerspiel und/oder Spiel im Antriebsstrang ausgelöst werden, wenn eine Bewegung eines Bauteils einer Übertotpunktverriegelung 30, 31, 32, 74, 75, 84, 85, 92, 93 und/oder eine Kraft auf oder in demselben erst nach einer vorgebbaren Verzögerungszeit nach dem Einschalten des Türantriebs 34 detektiert wird und/oder die genannte Bewegung respektive die genannte Kraft unterhalb eines Schwellwertes bleibt. Denkbar ist aber auch, dass ein solcher Alarm ausgelöst wird, wenn eine Bewegung des genannten Bauteils und/oder eine Kraft auf oder in demselben in einem Bereich zwischen einem ersten und einem zweiten Schwellwert detektiert wird, obwohl der Türantrieb 34 ausgeschaltet ist. Beispielsweise können externe auf das Schwenkschiebetürmodul 100..107 einwirkende Kräfte zu einer Bewegung innerhalb des Schwenkschiebetürmoduls 100..107 führen, ohne dass diese durch einen Türantrieb 34 initiiert werden. Ein Alarm für erhöhtes Lagerspiel, erhöhtes Spiel im Antriebsstrang und/oder übermäßige Deformation des Antriebsstrangs kann weiterhin dann ausgelöst werden, wenn die Abweichung zwischen dem ersten Ausgangssignal eines im Bereich einer ersten Übertotpunktverriegelung 30, 31, 74, 84, 92 vorgesehenen ersten Sensors 13, 17, 18 und dem zweiten Ausgangssignal eines im Bereich einer zweiten Übertotpunktverriegelung 32, 75, 85, 93 vorgesehenen zweiten Sensors 13, 17, 18 in einem Bereich zwischen einem ersten und einem zweiten Schwellwert detektiert wird. Wie auch bei der bereits erwähnten Variante kann eine solche Detektion auch bei ausgeschaltetem Türantrieb 34, das heißt in einem weitgehend lastfreien Zustand, erfolgen.
- Die Sensoren 13, 17, 18 können aber auch zur Detektion eines Bruchs im Schwenkschiebetürmodul 100..107 genutzt werden. Beispielsweise kann ein Alarm für einen Bruch im Schwenkschiebetürmodul 100..107 ausgelöst werden, wenn eine Bewegung des zumindest ein Bauteil einer Übertotpunktverriegelung 30, 31, 32, 74, 75, 84, 85, 92, 93 und/oder eine Kraft auf oder in demselben nach dem Einschalten des Türantriebs 34 unterhalb eines vorgebbaren Grenzwerts detektiert wird. In diesem Fall wird die Bewegung des Türantriebs 34 respektive die durch diesen aufgebrachte Kraft nicht bis zum Türflügel 20, 21, 22 weitergeleitet, was darauf schließen lässt, dass es innerhalb des Antriebsstrangs zu einem Bruch gekommen ist. Beispielsweise könnten die Zahnflanken eines Motorritzels abgebrochen oder verschlissen sein. Ein Alarm für einen Bruch im Schwenkschiebetürmodul kann auch ausgelöst werden, wenn eine Bewegung des genannten Bauteils und/oder eine Kraft auf oder in demselben in einem Bereich oberhalb eines dritten Schwellwerts detektiert wird, obwohl der Türantrieb 34 ausgeschaltet ist. Beispielsweise können externe auf das Schwenkschiebetürmodul 100..107 einwirkende Kräfte zu einer Bewegung innerhalb des Schwenkschiebetürmoduls 100..107 führen, ohne dass diese durch einen Türantrieb 34 initiiert werden. Diese sind aber in diesem Fall so groß, dass ein erhöhtes Lagerspiel oder Spiel im Antriebsstrang nicht mehr dafür verantwortlich gemacht werden kann. Gleichermaßen kann ein Alarm für einen Bruch im Schwenkschiebetürmodul 100..107 ausgelöst werden, wenn die Abweichung zwischen dem ersten Ausgangssignal eines im Bereich einer ersten Übertotpunktverriegelung 30, 31, 74, 84, 92 vorgesehenen ersten Sensors 13, 17, 18 und dem zweiten Ausgangssignal eines im Bereich einer zweiten Übertotpunktverriegelung 32, 75, 85, 93 vorgesehenen zweiten Sensors 13, 17, 18 in einem Bereich oberhalb eines dritten Schwellwerts detektiert wird. Wie auch bei der bereits erwähnten Variante kann eine solche Detektion auch bei ausgeschaltetem Türantrieb 34, das heißt in einem weitgehend lastfreien Zustand, erfolgen. Auch hier ist die Abweichung so groß, dass nicht mehr von einem erhöhten Lagerspiel, erhöhtem Spiel im Antriebsstrang beziehungsweise einer übermäßigen Deformation im Antriebsstrang ausgegangen werden kann.
- Eine weitere Möglichkeit zur Detektion eines erhöhten Lagerspiel, erhöhten Spiels im Antriebsstrang, übermäßiger Deformation des Antriebsstrangs und/oder eines Bruchs im Schwenkschiebetürmodul 100..107 besteht darin, das dynamische Verhalten der Übertotpunktverriegelung 30, 31, 32, 74, 75, 84, 85, 92, 93 auszuwerten. Aufgrund der beteiligten Massen kann von einem Tiefpassverhalten ausgegangen werden, das heißt oberhalb einer bestimmten Frequenz sollten im Normalbetrieb keine Schwingungen mit nennenswerter Amplitude auftreten. Ist dies der Fall, so kann aber davon ausgegangen werden, dass eine Verbindung zu schwingungshemmenden Massen im Antriebsstrang unterbrochen oder eingeschränkt wirksam ist. Demzufolge kann ein Alarm für erhöhtes Lagerspiel, erhöhtes Spiel im Antriebsstrang, übermäßige Deformation des Antriebsstrangs und/oder einen Bruch im Schwenkschiebetürmodul 100..107 ausgelöst werden, wenn eine Bewegung eines Bauteils einer Übertotpunktverriegelung 30, 31, 32, 74, 75, 84, 85, 92, 93 und/oder eine Kraft auf oder in demselben in einem Frequenzbereich oberhalb eines Schwellwerts, insbesondere oberhalb von 100 Hz, detektiert wird.
- Die Sensoren 13, 17, 18 können schließlich dazu eingesetzt werden, die Funktion der Türdichtung 5 zu überwachen. Beispielsweise kann ein Alarm für eine zu geringe Pressung der Türdichtung 5 ausgelöst werden, wenn ein Motorstrom und/oder eine Kraft auf oder in einen Bauteil der Übertotpunktverriegelung 30, 31, 32, 74, 75, 84, 85, 92, 93 bei Erreichen der Schließstellung des Türflügels 20, 21, 22 unterhalb eines vorgebbaren Schwellwerts liegt. Tritt dieser Fall ein, so kann davon ausgegangen werden, dass die Türdichtung 5 defekt ist. Beispielsweise kann der Motorstrom und/oder die Kraft dazu beim Totpunkt TP gemessen werden, da dort die höchsten Werte zu erwarten sind. Vorteilhaft wird der genannte Schwellwert anhand einer gemessenen Temperatur angepasst, insbesondere anhand einer gemessenen Temperatur in oder an der Türdichtung 5.
- Abschließend wird anmerkt, dass sich das vorgestellte Schwenkschiebetürmodul 100..107, die vorgestellte Steuerung 38 sowie das vorgestellte Verfahren nicht nur dafür eignen, den laufenden Betrieb des Schwenkschiebetürmoduls zu überwachen, sondern auch für eine Qualitätsprüfung bei der Fertigung desselben eingesetzt werden können. Beispielsweise kann vor der Auslieferung des Schwenkschiebetürmoduls 100..107 geprüft werden, ob die Toleranzen in einem bestimmten erlaubten Bereich liegen. Vorteilhaft wird so nicht nur die Einhaltung einzelner Toleranzen, sondern die gesamte Toleranzkette geprüft.
- Die Ausführungsbeispiele zeigen mögliche Ausführungsvarianten eines erfindungsgemäßen Schwenkschiebetürmoduls 100..107, wobei an dieser Stelle bemerkt sei, dass die Erfindung nicht auf die speziell dargestellten Ausführungsvarianten desselben eingeschränkt ist, sondern vielmehr auch diverse Kombinationen der einzelnen Ausführungsvarianten untereinander möglich sind und diese Variationsmöglichkeit aufgrund der Lehre zum technischen Handeln durch gegenständliche Erfindung im Können des auf diesem technischen Gebiet tätigen Fachmannes liegt. Es sind also auch sämtliche denkbaren Ausführungsvarianten, die durch Kombinationen einzelner Details der dargestellten und beschriebenen Ausführungsvariante möglich sind, vom Schutzumfang mit umfasst.
- Insbesondere wird festgehalten, dass die dargestellten Vorrichtungen in der Realität auch mehr Bestandteile als dargestellt umfassen können.
- Der Ordnung halber sei abschließend darauf hingewiesen, dass zum besseren Verständnis des Aufbaus der Schwenkschiebetürmodule 100..107 diese bzw. deren Bestandteile teilweise unmaßstäblich und/oder vergrößert und/oder verkleinert dargestellt wurden.
- Die den eigenständigen erfinderischen Lösungen zugrundeliegende Aufgabe kann der Beschreibung entnommen werden.
Bezugszeichenaufstellung 10...107 Schwenkschiebetürmodul 44 zweites Zahnrad 20..22 Türflügel 45 Tragrolle 30..32 Übertotpunktverriegelung 46 hintere Führungsrolle 4 Türhalterung 5 Türdichtung 47 vordere Führungsrolle 48 Tragschiene 6 Wand 49 Zahnstange 7 Türfalz 50 Hebel 8 Ausstellhebel 51 Lineal 9 Verbindungshebel 10 Anschlag 52 Detektor 53 Lager 11 Bolzen 54 Stange 12 Bolzen 55 unteres Türlager 13 Drehgeber 56 Führungsrolle 14 Strichplatte 15 Detektor 57 Bohrung 58 unterer Motorhebel 16 Schalter 59 Hebel 17 Sensor (z.B. Beschleunigungssensor, Dehnmeßstreifen) 60 Lineal 61 Detektor 18 Sensor (z.B. Piezo-Drucksensor) 19 - 62 Anschlag 23 oberes Gestell 63 Anschlag 64 Hebel 24 unteres Gestell 65 Hebel 25 obere Türführung 66 Hebel 26 untere Türführung 27 Ausstellrichtung 67 Drehpunkt 28 obere Linearführung 68 Hebel 69 Lagerpunkt 29 untere Linearführung 70 Hebel 33 Schieberichtung 71 Lagerpunkt 34 Türantrieb/Motor 35 Welle 72 Kulisse 36 oberer linearer Inkrementalgeber 73 Träger 74 (obere) Übertotpunktverriegelung 37 unterer linearer Inkrementalgeber 75 (obere) Übertotpunktverriegelung 38 Steuerung 76 Stift 39 Lager 40 Stange 77 Kulisse 41 Zahnrad 78 Zahnstange 79 Zahnstange 42 oberer Motorhebel 80 Zahnrad 43 Lagerplatte 81 Zahnrad 82 Drehsäule 83 Drehsäule 84 (untere) Übertotpunktverriegelung 85 (untere) Übertotpunktverriegelung 86 Lagerpunkt 87 Lagerpunkt 88 Übertragungshebel 89 Drehhebel 90 Bowdenzug 91 Bowdenzug 92 (mittlere) Übertotpunktverriegelung 93 (mittlere) Übertotpunktverriegelung TP Totpunkt α Auslenkung/Schwingungsamplitude αTP Übertotpunktwinkel
Dynamische, an einem Schwenkschiebetürmodul auftretende Belastungen können eine Öffnung des Türflügels einleiten. Beispielsweise können Druckwellen, wie sie bei Tunneleinfahrten und Zugbegegnungen entstehen, bewirken, dass der Türflügel in Richtung Totpunkt oder sogar darüber hinaus bewegt wird. Auch Fahrgäste, die an der Tür rütteln oder ziehen, können eine solche ungewollte Bewegung des Türflügels verursachen. Bei der vorgeschlagenen Variante wird der Türflügel jedoch in Richtung der Schließstellung angesteuert, wenn ein solcher externer Einfluss erkannt wird, um diesem Einfluss entgegenzuwirken und den Türflügel trotz des genannten externen Einflusses geschlossen zu halten oder wenn dies nicht möglich ist, den Türflügel so rasch als möglich wieder zu schließen. Alternativ ist auch denkbar, die Bremswirkung des Motors/Türantriebs auszunutzen, um eine Bewegung der Schiebetür in Öffnungsrichtung zu hemmen. Beispielsweise kann der Motor/Türantrieb dazu kurzgeschlossen werden, oder die bei einer Bewegung der Schiebetür vom Motor/Türantrieb generatorisch erzeugte Spannung wird auf einem vorgegebenen Niveau gehalten. In diesen beiden Fällen wird der Motor/Türantrieb also nicht aktiv angesteuert, sondern hemmt passiv die Bewegung der Schiebetür in Öffhungsrichtung. Der Kurzschluss kann dabei auch als Sonderfall für das vorgegebene Spannungsniveau gesehen werden, dass hier auf null liegt. Eine eigens dafür vorgesehene Regelung zum Halten des Spannungsniveaus kann dann natürlich entfallen.
Claims (26)
- Schwenkschiebetürmodul (100..107) für ein Schienenfahrzeug umfassend:- einen Türflügel (20..22), welcher in eine Ausstellrichtung (27) und eine Schieberichtung (33) bewegbar ist, und- eine erste in Ausstellrichtung (27) des Türflügels (20..22) wirkende Übertotpunktverriegelung (30, 31, 74, 84, 92),
gekennzeichnet durch- einen ersten auf einem Bauteil (8..12) der ersten Übertotpunktverriegelung (30, 31, 74, 84, 92) angeordneten oder auf diesen gerichteten Sensor (13, 17, 18, 36, 37), dessen erstes Ausgangssignal stufenlos ist oder in wenigstens 8 Stufen unterteilt ist, wobei der genannte Bauteil (8..12) der ersten Übertotpunktverriegelung (30, 31, 74, 84, 92) zur Aufrechterhaltung einer Totpunktlage erforderlich ist. - Schwenkschiebetürmodul (100..107) nach Anspruch 1, gekennzeichnet durch einen zweiten auf einem Bauteil (8..12) einer zweiten Übertotpunktverriegelung (32, 75, 85, 93) angeordneten oder auf diesen gerichteten Sensor (13, 17, 18, 36, 37), dessen erstes Ausgangssignal stufenlos ist oder in wenigstens 8 Stufen unterteilt ist, wobei die zweite Übertotpunktverriegelung (32, 75, 85, 93) ebenfalls in Ausstellrichtung (27) des Türflügels (20..22) wirkt und der genannte Bauteil (8..12) zur Aufrechterhaltung einer Totpunktlage erforderlich ist.
- Schwenkschiebetürmodul (100..107) nach Anspruch 1 oder 2, dadurch gekennzeichnet, dass der erste/zweite Sensor (13, 17, 18, 36, 37)a) zur Erfassung wenigstens eines Parameters der räumlichen Lage zumindest eines bewegten Bauteils (8..12) der ersten/zweiten Übertotpunktverriegelung (30, 31, 32, 74, 75, 84, 85, 92, 93) ausgebildet ist, der zur Aufrechterhaltung einer Totpunktlage erforderlich ist, und/oderb) zur Erfassung einer Bewegung des genannten Bauteils (8..12) und/oderc) zur Erfassung einer Beschleunigung des genannten Bauteils (8..12) und/oderd) zur Erfassung einer auf den oder in dem genannten Bauteil (8..12) wirkenden Kraft.
- Schwenkschiebetürmodul (100..107) nach Anspruch 3, dadurch gekennzeichnet, dass der erste/zweite Sensor (13, 17, 18, 36, 37)im Fall a) als Positionssensor, Drehgeber, Geschwindigkeitssensor mit zeitlicher Integrierung oder Beschleunigungssensor mit zeitlicher Integrierung,im Fall b) als Bewegungssensor, Positionssensor mit zeitlicher Differenzierung, Drehgeber mit zeitlicher Differenzierung oder Beschleunigungssensor mit zeitlicher Integrierung,im Fall c) als Beschleunigungssensor, Bewegungssensor mit zeitlicher Differenzierung, Positionssensor mit zeitlicher Differenzierung oder Drehgeber mit zeitlicher Differenzierung und/oderim Fall d) als Dehnmeßstreifen oder Piezo-Kristall ausgebildet ist.
- Schwenkschiebetürmodul (100..107) nach einem der Ansprüche 1 bis 4, gekennzeichnet durch einen auf einem Bauteil (8..12) der ersten/zweiten Übertotpunktverriegelung (30, 31, 32, 74, 75, 84, 85, 92, 93) angeordneten oder durch diesen betätigten Schalter (16), wobei der genannte Bauteil (8..12) zur Aufrechterhaltung einer Totpunktlage erforderlich ist.
- Steuerung (38) zum Ermitteln/Herbeiführen eines Betriebszustands eines Schwenkschiebetürmoduls (100..107) für ein Schienenfahrzeug, wobei das Schwenkschiebetürmodul (100..107) einen in eine Ausstellrichtung (27) und eine Schieberichtung (33) bewegbaren Türflügel (20..22) sowie eine erste in Ausstellrichtung (27) des Türflügels (20..22) wirkende Übertotpunktverriegelung (30, 31, 74, 84, 92) umfasst,
dadurch gekennzeichnet, dass
die Steuerung (38) dazu eingerichtet ist ein erstes stufenloses oder ein in wenigstens 8 Stufen unterteiltes Ausgangssignal eines ersten auf einem Bauteil (8..12) der ersten Übertotpunktverriegelung (30, 31, 74, 84, 92) angeordneten oder auf diesen gerichteten Sensors (13, 17, 18, 36, 37) auszuwerten, wobei der genannte Bauteil (8..12) zur Aufrechterhaltung einer Totpunktlage erforderlich ist. - Steuerung (38) nach Anspruch 6, dadurch gekennzeichnet, dass die Steuerung (38) dazu eingerichtet ist- ein zweites stufenloses oder ein in wenigstens 8 Stufen unterteiltes Ausgangssignal eines zweiten auf einem Bauteil (8..12) einer zweiten Übertotpunktverriegelung (32, 75, 85, 93) angeordneten oder auf diesen gerichteten Sensor (13, 17, 18, 36, 37) auszuwerten, wobei die zweite Übertotpunktverriegelung (32, 75, 85, 93) ebenfalls in Ausstellrichtung (27) des Türflügels (20..22) wirkt und der genannte Bauteil (8..12) zur Aufrechterhaltung einer Totpunktlage erforderlich ist.- das erste Ausgangssignal mit dem zweiten Ausgangssignal zu vergleichen und- einen Alarm für einen Defekt des Schwenkschiebetürmoduls (100..107) auszulösen, wenn die Abweichung zwischen dem ersten und dem zweiten Ausgangssignal einen vorgebbaren Schwellwert überschreitet.
- Schwenkschiebetürmodul (100..107) nach einem der Ansprüche 1 bis 5, gekennzeichnet durch eine Steuerung (38) nach einem der Ansprüche 6 bis 7, welche mit dem ersten/zweiten Sensor (13, 17, 18, 36, 37) verbunden ist.
- Verfahren zum Ermitteln/Herbeiführen eines Betriebszustands eines Schwenkschiebetürmoduls (100..107) für ein Schienenfahrzeug, wobei das Schwenkschiebetürmodul (100..107) einen in eine Ausstellrichtung (27) und eine Schieberichtung (33) bewegbaren Türflügel (20..22) sowie eine erste in Ausstellrichtung (27) des Türflügels (20..22) wirkende Übertotpunktverriegelung (30, 31, 74, 84, 92) umfasst,
dadurch gekennzeichnet, dass
ein erstes stufenloses oder ein in wenigstens 8 Stufen unterteiltes Ausgangssignal eines ersten auf einem Bauteil (8..12) der ersten Übertotpunktverriegelung (30, 31, 74, 84, 92) angeordneten oder auf diesen gerichteten Sensors (13, 17, 18, 36, 37) ausgewertet wird, wobei der genannte Bauteil (8..12) zur Aufrechterhaltung einer Totpunktlage erforderlich ist. - Verfahren nach Anspruch 9, dadurch gekennzeichnet, dass- ein zweites stufenloses oder ein in wenigstens 8 Stufen unterteiltes Ausgangssignal eines zweiten auf einem Bauteil (8..12) einer zweiten Übertotpunktverriegelung angeordneten oder auf diesen gerichteten Sensors (13, 17, 18, 36, 37) ausgewertet wird, wobei die zweite Übertotpunktverriegelung (32, 75, 85, 93) ebenfalls in Ausstellrichtung (27) des Türflügels (20..22) wirkt und der genannte Bauteil (8..12) zur Aufrechterhaltung einer Totpunktlage erforderlich ist.- das erste Ausgangssignal mit dem zweiten Ausgangssignal verglichen wird und- ein Alarm für einen Defekt des Schwenkschiebetürmoduls (100..107) ausgelöst wird, wenn die Abweichung zwischen dem ersten und dem zweiten Ausgangssignal einen vorgebbaren Schwellwert überschreitet.
- Verfahren nach Anspruch 9 oder 10, dadurch gekennzeichnet, dass der erste/zweite Sensor (13, 17, 18, 36, 37)a) wenigstens einen Parameter der räumlichen Lage zumindest eines bewegten Bauteils (8..12) der ersten/zweiten Übertotpunktverriegelung (30, 31, 32, 74, 75, 84, 85, 92, 93) erfasst, der zur Aufrechterhaltung einer Totpunktlage erforderlich ist, und/oderb) eine Bewegung des genannten Bauteils (8..12) und/oderc) eine Beschleunigung des genannten Bauteils (8..12) und/oderd) eine auf den oder in dem genannten Bauteil (8..12) wirkende Kraft.
- Verfahren nach Anspruch 11, dadurch gekennzeichnet, dass ein Türantrieb (34) ausgeschaltet wird, wennim Fall a) wenigstens ein Parameter einer räumliche Lage des genannten Bauteils (8..12) detektiert wird, welcher einer Schließstellung des Türflügels (20..22) zugeordnet ist, und/oderim Fall b) ein Enden einer Bewegung des genannten Bauteils (8..12) detektiert wird und/oderim Fall c) ein Abbremsen einer Bewegung des genannten Bauteils (8..12) detektiert wird und/oderim Fall d) eine auf den oder in dem genannten Bauteil (8..12) wirkende Kraft über einem vorgebbaren Schwellwert detektiert wird, undder Detektion als letzter die Schließstellung des Türflügels (20..22) beeinflussender Steuerbefehl ein Steuerbefehl zum Schließen des Türflügels (20..22) vorangegangen ist.
- Verfahren nach Anspruch 11 oder 12, dadurch gekennzeichnet, dass ein Türantrieb (34) in Richtung der Schließstellung des Türflügels (20..22) angesteuert oder eine vom Türantrieb (34) aufgrund einer Bewegung des Türflügels (2) generatorisch erzeugte Spannung auf einem vorgegebenen Niveau gehalten beziehungsweise der besagte Türantrieb (34) kurzgeschlossen wird, wennim Fall a) wenigstens ein Parameter einer räumliche Lage des genannten Bauteils (8..12) detektiert wird, welcher eine Öffnung des Türflügels (20..22) über einem vorgebbaren Schwellwert zugeordnet ist, und/oderim Fall b) eine die Öffnung des Türflügels (20..22) bewirkende Bewegung des genannten Bauteils (8..12) über einem vorgebbaren Schwellwert detektiert wird und/oderim Fall c) eine die Öffnung des Türflügels (20..22) bewirkende Beschleunigung des genannten Bauteils (8..12) über einem vorgebbaren Schwellwert detektiert wird und/oderim Fall d) eine die Öffnung des Türflügels (20..22) bewirkende und auf den oder in dem genannten Bauteil (8..12) wirkende Kraft über einem vorgebbaren Schwellwert detektiert wird, undder Detektion als letzter die Schließstellung des Türflügels (20..22) beeinflussender Steuerbefehl nicht ein Steuerbefehl zum Öffnen des Türflügels (20..22) vorangegangen ist.
- Verfahren nach einem der Ansprüche 11 bis 13, dadurch gekennzeichnet, dass der erste/zweite Sensor (13, 17, 18, 36, 37) im Fall a) während einer Bewegung des Türflügels (20..22) zwischen einer Offenstellung und einer Schließstellung mit Hilfe eines während dieser Bewegung auftretenden Signals eines auf einem Bauteil (8..12) der ersten/zweiten Übertotpunktverriegelung (30, 31, 32, 74, 75, 84, 85, 92, 93) angeordneten oder durch diesen betätigten Schalters (16) kalibriert wird, wobei der genannte Bauteil (8..12) zur Aufrechterhaltung einer Totpunktlage erforderlich ist.
- Verfahren nach einem der Ansprüche 9 bis 14, dadurch gekennzeichnet, dass ein Alarm für einen Defekt des Schwenkschiebetürmoduls (100..107) ausgelöst wird, wenn eine räumliche Lage des zumindest einen Bauteils (8..12) und/oder eine Bewegung desselben und/oder eine Kraft auf oder in demselben zu einem Zeitpunkt außerhalb eines vorgebbaren Referenzbereichs liegt, zu dem ein während einer Bewegung des Türflügels (20..22) zwischen einer Offenstellung und einer Schließstellung auftretendes Signal eines Schalters (16) detektiert wird, der auf einem Bauteil (8..12) der ersten/zweiten Übertotpunktverriegelung (30, 31, 32, 74, 75, 84, 85, 92, 93) angeordnet ist oder durch diesen betätigt wird, wobei der genannte Bauteil (8..12) zur Aufrechterhaltung einer Totpunktlage erforderlich ist.
- Verfahren nach einem der Ansprüche 9 bis 15, dadurch gekennzeichnet, dass der Ist-Motorstrom eines Türantriebs (34) des Schwenkschiebetürmoduls (100..107) in Abhängigkeit eines Signals des ersten/zweiten Sensors (13, 17, 18, 36, 37) und/oder einer Zeit gemessen wird und ein Alarm für einen Defekt des Schwenkschiebetürmoduls (100..107) oder ein Hindernis in der Bewegungsrichtung des Türflügels (20..22) ausgelöst wird, wenn der Verlauf des Ist-Motorstroms außerhalb eines Soll-Bereichs liegt.
- Verfahren nach einem der Ansprüche 9 bis 16, dadurch gekennzeichnet, dass ein Alarm für erhöhtes Lagerspiel und/oder Spiel im Antriebsstrang ausgelöst wird, wenn eine Bewegung des zumindest einen Bauteils (8..12) und/oder eine Kraft auf oder in demselben erst nach einer vorgebbaren Verzögerungszeit nach dem Einschalten des Türantriebs (34) detektiert wird und/oder die genannte Bewegung respektive die genannte Kraft unterhalb eines Schwellwertes bleibt.
- Verfahren nach einem der Ansprüche 9 bis 17, dadurch gekennzeichnet, dass ein Alarm für erhöhtes Lagerspiel und/oder Spiel im Antriebsstrang ausgelöst wird, wenn eine Bewegung des zumindest einen Bauteils (8..12) und/oder eine Kraft auf oder in demselben in einem Bereich zwischen einem ersten und einem zweiten Schwellwert detektiert wird, obwohl der Türantrieb (34) ausgeschaltet ist.
- Verfahren nach einem der Ansprüche 10 bis 18, dadurch gekennzeichnet, dass ein Alarm für erhöhtes Lagerspiel, erhöhtes Spiel im Antriebsstrang und/oder übermäßige Deformation des Antriebsstrangs ausgelöst wird, wenn die Abweichung zwischen dem ersten Ausgangssignal des ersten Sensors (13, 17, 18, 36, 37) und dem zweiten Ausgangssignal des zweiten Sensors (13, 17, 18, 36, 37) in einem Bereich zwischen einem ersten und einem zweiten Schwellwert detektiert wird.
- Verfahren nach einem der Ansprüche 9 bis 19, dadurch gekennzeichnet, dass ein Alarm für einen Bruch im Schwenkschiebetürmodul (100..107) ausgelöst wird, wenn eine Bewegung des zumindest einen Bauteils (8..12) und/oder eine Kraft auf oder in demselben nach dem Einschalten des Türantriebs (34) unterhalb eines vorgebbaren Grenzwerts detektiert wird.
- Verfahren nach einem der Ansprüche 9 bis 20, dadurch gekennzeichnet, dass ein Alarm für einen Bruch im Schwenkschiebetürmodul (100..107) ausgelöst wird, wenn eine Bewegung des zumindest einen Bauteils (8..12) und/oder eine Kraft auf oder in demselben in einem Bereich oberhalb eines dritten Schwellwerts detektiert wird, obwohl der Türantrieb (34) ausgeschaltet ist.
- Verfahren nach einem der Ansprüche 10 bis 21, dadurch gekennzeichnet, dass ein Alarm für einen Bruch im Schwenkschiebetürmodul (100..107) ausgelöst wird, wenn die Abweichung zwischen dem ersten Ausgangssignal des ersten Sensors (13, 17, 18, 36, 37) und dem zweiten Ausgangssignal des zweiten Sensors (13, 17, 18, 36, 37) in einem Bereich oberhalb eines dritten Schwellwerts detektiert wird.
- Verfahren nach einem der Ansprüche 9 bis 22, dadurch gekennzeichnet, dass ein Alarm für erhöhtes Lagerspiel, erhöhtes Spiel im Antriebsstrang, übermäßige Deformation des Antriebsstrangs und/oder einen Bruch im Schwenkschiebetürmodul (100..107) ausgelöst wird, wenn eine Bewegung des zumindest einen Bauteils (8..12) und/oder eine Kraft auf oder in demselben in einem Frequenzbereich oberhalb eines Schwellwerts, insbesondere oberhalb von 100 Hz, detektiert wird.
- Verfahren nach einem der Ansprüche 9 bis 23, dadurch gekennzeichnet, dass ein Alarm für einen zu geringe Pressung einer Türdichtung (5) ausgelöst wird, wenn ein Motorstrom und/oder eine Kraft auf oder in dem zumindest einen Bauteil (8..12) zum Erreichen der Schließstellung des Türflügels (20..22) unterhalb eines vorgebbaren Schwellwerts liegt.
- Verfahren nach Anspruch 24, dadurch gekennzeichnet, dass der Motorstrom und/oder die Kraft beim Totpunkt (TP) gemessen wird.
- Verfahren nach Anspruch 24 oder 25, dadurch gekennzeichnet, dass der Schwellwert anhand einer gemessenen Temperatur angepasst wird, insbesondere anhand einer gemessenen Temperatur in oder an der Türdichtung (5).
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| PL14185821T PL2899091T3 (pl) | 2013-09-23 | 2014-09-22 | Moduł drzwi wahadłowo-przesuwnych z monitorowaną czujnikowo blokadą nadośrodkową i sposób jego eksploatacji |
Applications Claiming Priority (3)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| ATA50611/2013A AT514886B1 (de) | 2013-09-23 | 2013-09-23 | Schienenfahrzeug, Schwenkschiebetürmodul und Türantriebssteuerung mit dynamisch aktiver Schließfunktion |
| ATA50609/2013A AT514884B1 (de) | 2013-09-23 | 2013-09-23 | Schwenkschiebetürmodul mit dynamisch sicherer Übertotpunktverriegelung |
| ATA50815/2013A AT514887B1 (de) | 2013-09-23 | 2013-12-10 | Schwenkschiebetürmodul mit sensorisch überwachter Übertotpunktverriegelung und Betriebsverfahren hierfür |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| EP2899091A1 EP2899091A1 (de) | 2015-07-29 |
| EP2899091B1 true EP2899091B1 (de) | 2019-03-27 |
Family
ID=52623469
Family Applications (2)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP14185631.0A Active EP2899089B2 (de) | 2013-09-23 | 2014-09-19 | Schwenkschiebetürmodul für ein Schienenfahrzeug mit mehreren über einen Bowdenzug gekoppelten Übertotpunktverriegelungen |
| EP14185821.7A Active EP2899091B1 (de) | 2013-09-23 | 2014-09-22 | Schwenkschiebetürmodul mit sensorisch überwachter Übertotpunktverriegelung und Betriebsverfahren hierfür |
Family Applications Before (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP14185631.0A Active EP2899089B2 (de) | 2013-09-23 | 2014-09-19 | Schwenkschiebetürmodul für ein Schienenfahrzeug mit mehreren über einen Bowdenzug gekoppelten Übertotpunktverriegelungen |
Country Status (4)
| Country | Link |
|---|---|
| EP (2) | EP2899089B2 (de) |
| DE (1) | DE102013111890A1 (de) |
| ES (2) | ES2768348T5 (de) |
| PL (2) | PL2899089T5 (de) |
Families Citing this family (7)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| AT515896A1 (de) * | 2014-06-10 | 2015-12-15 | Knorr Bremse Ges Mit Beschränkter Haftung | Schwenkschiebetürmodul mit zentraler Funktionsanbindung |
| US10655377B2 (en) | 2016-04-21 | 2020-05-19 | Westinghouse Air Brake Technologies Corporation | Method and system for detecting an obstruction of a passenger door |
| DE102016116319B4 (de) | 2016-09-01 | 2018-03-15 | Knorr-Bremse Gesellschaft Mit Beschränkter Haftung | Schiebetürgetriebe mit Übertotpunktverriegelung |
| DE102016116317A1 (de) | 2016-09-01 | 2018-03-01 | Knorr-Bremse Gesellschaft Mit Beschränkter Haftung | Vorrichtung zum Abdichten zumindest eines Türflügels für ein Schienenfahrzeug und Schienenfahrzeug |
| DE102017103020B4 (de) | 2017-02-15 | 2022-09-15 | Agtatec Ag | Gebäudetürsystem für zumindest einen elektromotorisch angetriebenen Türflügel einer Tür und Verfahren zum Erzeugen von Wartungsinformationen für ein Gebäudetürsystem |
| CN109236108A (zh) * | 2018-11-12 | 2019-01-18 | 江苏贝特自动门技术有限公司 | 一种电动推拉门 |
| EP4019364B1 (de) * | 2020-12-28 | 2023-11-08 | ULTIMATE Europe Transportation Equipment GmbH | Schwenkschiebetür |
Family Cites Families (20)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE2602390A1 (de) * | 1976-01-23 | 1977-07-28 | Deutsche Bundesbahn | Tuer fuer schienenfahrzeuge |
| DE3710451A1 (de) * | 1987-03-30 | 1988-10-20 | Kiekert Gmbh Co Kg | Teleskopschwenkschiebetuer fuer schienenfahrzeuge |
| US5483769A (en) | 1993-12-07 | 1996-01-16 | Mark Iv Transportation Products Corporation | Door drive equipment for mass transit vehicle |
| DE4444041C2 (de) * | 1994-12-10 | 1996-09-26 | Bode & Co Geb | Schwenkschiebetür für Fahrzeuge zur Personenbeförderung |
| DE19524776A1 (de) | 1995-07-07 | 1997-01-09 | Geze Gmbh & Co | Türschließer mit hydraulischer Dämpfung |
| DE29601448U1 (de) | 1996-01-29 | 1996-04-04 | Klein, Thomas, 63110 Rodgau | Hydraulischer Bowdenzug zum Gangwechsel und zur Bremsbetätigung an Fahrrädern |
| DE19632427C2 (de) * | 1996-08-12 | 2002-02-21 | Webasto Tuersysteme Gmbh | Schwenkschiebetür für Fahrzeuge |
| AT405555B (de) * | 1996-10-21 | 1999-09-27 | Ife Gmbh | Schwenkschiebetüre für fahrzeuge |
| TR199701164A2 (xx) * | 1996-10-21 | 1998-06-22 | Ife Industrie-Einrichtungen Fertigungs Aktiengesellschaft | Ara�lar i�in s�rg�l� kap�. |
| DE10041755A1 (de) | 2000-08-25 | 2002-03-07 | Rudolf Paukner | Kombinierbare, manuell und elektrohydraulisch bedienbare Fernbedienung mit einfach-und doppeltwirkenden herkömmlichen und nicht herkömmlichen Hydraulikzylindern für den landwirtschaftlichen Maschinen-, Baumaschinen-, Maschinen- und Gerätebau, für den Fahrzeug-, Schiffs- und Fluggerätebau |
| DE10158094A1 (de) | 2001-11-27 | 2003-07-24 | Bode Gmbh & Co Kg | Schwenkschiebetür für Fahrzeuge, insbesondere Fahrgasttür für Fahrzeuge des öffentlichen Personennahverkehrs |
| DE10339347A1 (de) * | 2003-08-25 | 2005-03-24 | Brose Fahrzeugteile Gmbh & Co. Kg, Coburg | Führungsvorrichtung für Schiebe- oder Schwenkschiebetüren von Fahrzeugen sowie Schiebe- oder Schwenkschiebetür |
| EP1516984A3 (de) | 2003-09-14 | 2008-01-23 | Fahrzeugtechnik Dessau AG - Railroad Technologies - | Notentriegelungsvorrichtung für Ver- und Entriegelungssysteme für Schwenkschiebetüren, insbesondere für Schienenfahrzeuge |
| US7185459B2 (en) * | 2004-11-12 | 2007-03-06 | Fahrzeugtechnik Dessau Ag | Locking and unlocking device for vehicle doors, in particular swinging sliding doors for rail vehicles |
| DE202005007984U1 (de) * | 2005-05-21 | 2006-10-05 | Gebr. Bode Gmbh & Co. Kg | Schiebetür oder Schwenkschiebetür für Fahrzeuge des öffentlichen Personennah- und -fernverkehrs |
| DE202008004518U1 (de) * | 2008-04-01 | 2009-08-13 | Gebr. Bode Gmbh & Co. Kg | Verriegelung für Außenschwingtür |
| DE202008012410U1 (de) | 2008-09-19 | 2010-02-11 | Gebr. Bode Gmbh & Co. Kg | Drehfalle mit Übertotpunktverriegelung |
| DE202008012500U1 (de) | 2008-09-19 | 2010-04-15 | Gebr. Bode Gmbh & Co. Kg | Türanordnung mit mechanischer Gesperrekopplung |
| CN104011311B (zh) * | 2011-10-21 | 2016-07-06 | 盖伯.伯德有限两合公司 | 用于公共客运车辆上下车装置的驱动装置 |
| DE102012200595A1 (de) * | 2012-01-17 | 2013-07-18 | Siemens Aktiengesellschaft | Verfahren und Vorrichtung zur objektseitigen Stillstandserkennung eines beweglichen Objektes |
-
2013
- 2013-10-29 DE DE201310111890 patent/DE102013111890A1/de not_active Withdrawn
-
2014
- 2014-09-19 ES ES14185631T patent/ES2768348T5/es active Active
- 2014-09-19 EP EP14185631.0A patent/EP2899089B2/de active Active
- 2014-09-19 PL PL14185631.0T patent/PL2899089T5/pl unknown
- 2014-09-22 EP EP14185821.7A patent/EP2899091B1/de active Active
- 2014-09-22 PL PL14185821T patent/PL2899091T3/pl unknown
- 2014-09-22 ES ES14185821T patent/ES2732089T3/es active Active
Non-Patent Citations (1)
| Title |
|---|
| None * |
Also Published As
| Publication number | Publication date |
|---|---|
| EP2899091A1 (de) | 2015-07-29 |
| PL2899089T3 (pl) | 2020-06-01 |
| ES2768348T3 (es) | 2020-06-22 |
| ES2732089T3 (es) | 2019-11-20 |
| PL2899091T3 (pl) | 2019-09-30 |
| DE102013111890A1 (de) | 2015-03-26 |
| PL2899089T5 (pl) | 2023-03-13 |
| EP2899089A1 (de) | 2015-07-29 |
| ES2768348T5 (es) | 2023-03-02 |
| EP2899089B2 (de) | 2022-10-12 |
| EP2899089B1 (de) | 2019-11-06 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| AT514887B1 (de) | Schwenkschiebetürmodul mit sensorisch überwachter Übertotpunktverriegelung und Betriebsverfahren hierfür | |
| EP2899091A1 (de) | Schwenkschiebetürmodul mit sensorisch überwachter Übertotpunktverriegelung und Betriebsverfahren hierfür | |
| EP2653642B1 (de) | Verfahren für den betrieb eines faltsystems und faltsystem | |
| EP2887535B1 (de) | Antriebs- und Steuersystem für Hubtore | |
| EP3137872B1 (de) | Rollenprüfstand und betriebsverfahren für einen rollenprüfstand | |
| DE102007062515B4 (de) | Automatische Karusselltüranlage und Verfahren zumBetrieb einer automatischen Karusselltüranlage | |
| EP1882802B1 (de) | Verfahren zum gesicherten Bremsen eines Tores sowie Vorrichtung zur Durchführung des Verfahrens | |
| EP1881312B1 (de) | Rollenbremsenprüfstand | |
| DE102010044678A1 (de) | Überwachungsvorrichtung für ein Stellsystem eines Flugzeugs, Stellsystem und Verfahren zur Rekonfiguration des Stellsystems | |
| DE102010025475A1 (de) | Stellsystem eines Flugzeugs mit einer Stellklappe | |
| EP3643865A1 (de) | Verfahren zur steuerung eines türsystems, sowie türsystem | |
| EP2769041B1 (de) | Antriebsvorrichtung für ein- und ausstiegseinrichtungen von fahrzeugen des öffentlichen personenverkehrs | |
| EP3572607B1 (de) | Antriebseinrichtung für fahrzeugtüren | |
| DE102009050185A1 (de) | Torantriebsvorrichtung mit Absolutwegsensor | |
| EP1671912B1 (de) | Aufzugsanlage mit einer Bremseinrichtung und Verfahren zum Bremsen und Halten einer Aufzugsanlage | |
| EP3757336A1 (de) | Verfahren zur bestimmung der spannung eines antriebsriemens | |
| EP2562342A2 (de) | Fluidischer Fahrzeugtür-Schwenkantrieb | |
| WO2011101432A2 (de) | Pelletpresse | |
| WO2018109191A1 (de) | Tor mit einer absturzsicherung und verfahren zum auslösen der absturzsicherung | |
| DE102019114463B4 (de) | Überlast- und Bruch-Überwachungsverfahren und -system für ein Hochauftriebssystem eines Flugzeugs | |
| DE102013206061B4 (de) | Betätigungsvorrichtung einer aerodynamisch wirksamen Fläche | |
| EP2694766B2 (de) | Verfahren zum steuern eines türantriebs | |
| EP2746525B1 (de) | Verfahren zur Steuerung des Antriebes eines Rolltores und Vorrichtung zur Steuerung des Antriebes eines Rolltores | |
| AT514886B1 (de) | Schienenfahrzeug, Schwenkschiebetürmodul und Türantriebssteuerung mit dynamisch aktiver Schließfunktion | |
| DE3842663C2 (de) |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| 17P | Request for examination filed |
Effective date: 20140922 |
|
| AK | Designated contracting states |
Kind code of ref document: A1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| AX | Request for extension of the european patent |
Extension state: BA ME |
|
| 17P | Request for examination filed |
Effective date: 20160129 |
|
| RAX | Requested extension states of the european patent have changed |
Extension state: ME Payment date: 20160129 Extension state: BA Payment date: 20160129 |
|
| RBV | Designated contracting states (corrected) |
Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| RIC1 | Information provided on ipc code assigned before grant |
Ipc: B61D 19/00 20060101AFI20181015BHEP |
|
| GRAP | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOSNIGR1 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: GRANT OF PATENT IS INTENDED |
|
| INTG | Intention to grant announced |
Effective date: 20181129 |
|
| GRAS | Grant fee paid |
Free format text: ORIGINAL CODE: EPIDOSNIGR3 |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE PATENT HAS BEEN GRANTED |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| AX | Request for extension of the european patent |
Extension state: BA ME |
|
| REG | Reference to a national code |
Ref country code: GB Ref legal event code: FG4D Free format text: NOT ENGLISH |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: EP |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R096 Ref document number: 502014011219 Country of ref document: DE |
|
| REG | Reference to a national code |
Ref country code: AT Ref legal event code: REF Ref document number: 1112694 Country of ref document: AT Kind code of ref document: T Effective date: 20190415 |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: FG4D Free format text: LANGUAGE OF EP DOCUMENT: GERMAN |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20190327 Ref country code: NO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20190627 Ref country code: FI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20190327 Ref country code: SE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20190327 |
|
| REG | Reference to a national code |
Ref country code: NL Ref legal event code: MP Effective date: 20190327 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: BG Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20190627 Ref country code: GR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20190628 Ref country code: NL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20190327 Ref country code: RS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20190327 Ref country code: LV Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20190327 Ref country code: HR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20190327 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: RO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20190327 Ref country code: AL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20190327 Ref country code: PT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20190727 Ref country code: SK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20190327 Ref country code: IT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20190327 Ref country code: EE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20190327 |
|
| REG | Reference to a national code |
Ref country code: ES Ref legal event code: FG2A Ref document number: 2732089 Country of ref document: ES Kind code of ref document: T3 Effective date: 20191120 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SM Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20190327 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20190727 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R097 Ref document number: 502014011219 Country of ref document: DE |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: DK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20190327 |
|
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20190327 |
|
| 26N | No opposition filed |
Effective date: 20200103 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: TR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20190327 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MC Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20190327 |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: PL |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LI Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20190930 Ref country code: LU Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20190922 Ref country code: IE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20190922 Ref country code: CH Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20190930 |
|
| REG | Reference to a national code |
Ref country code: BE Ref legal event code: MM Effective date: 20190930 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: BE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20190930 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CY Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20190327 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: HU Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT; INVALID AB INITIO Effective date: 20140922 Ref country code: MT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20190327 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20190327 |
|
| P01 | Opt-out of the competence of the unified patent court (upc) registered |
Effective date: 20230523 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: GB Payment date: 20230921 Year of fee payment: 10 Ref country code: CZ Payment date: 20230911 Year of fee payment: 10 Ref country code: AT Payment date: 20230915 Year of fee payment: 10 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: PL Payment date: 20230908 Year of fee payment: 10 Ref country code: FR Payment date: 20230918 Year of fee payment: 10 Ref country code: DE Payment date: 20230919 Year of fee payment: 10 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: ES Payment date: 20231019 Year of fee payment: 10 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R119 Ref document number: 502014011219 Country of ref document: DE |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CZ Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20240922 |
|
| REG | Reference to a national code |
Ref country code: AT Ref legal event code: MM01 Ref document number: 1112694 Country of ref document: AT Kind code of ref document: T Effective date: 20240922 |
|
| GBPC | Gb: european patent ceased through non-payment of renewal fee |
Effective date: 20240922 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: DE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20250401 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: GB Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20240922 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: FR Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20240930 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: AT Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20240922 |
|
| REG | Reference to a national code |
Ref country code: ES Ref legal event code: FD2A Effective date: 20251103 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: ES Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20240923 |