JP2004138558A - 磁気方位測定装置 - Google Patents
磁気方位測定装置 Download PDFInfo
- Publication number
- JP2004138558A JP2004138558A JP2002304990A JP2002304990A JP2004138558A JP 2004138558 A JP2004138558 A JP 2004138558A JP 2002304990 A JP2002304990 A JP 2002304990A JP 2002304990 A JP2002304990 A JP 2002304990A JP 2004138558 A JP2004138558 A JP 2004138558A
- Authority
- JP
- Japan
- Prior art keywords
- magnetic
- azimuth
- detection
- coil
- detecting
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
Images








Classifications
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01C—MEASURING DISTANCES, LEVELS OR BEARINGS; SURVEYING; NAVIGATION; GYROSCOPIC INSTRUMENTS; PHOTOGRAMMETRY OR VIDEOGRAMMETRY
- G01C17/00—Compasses; Devices for ascertaining true or magnetic north for navigation or surveying purposes
- G01C17/02—Magnetic compasses
- G01C17/28—Electromagnetic compasses
- G01C17/30—Earth-inductor compasses
-
- G—PHYSICS
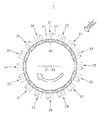
- G01—MEASURING; TESTING
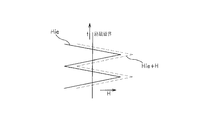
- G01D—MEASURING NOT SPECIALLY ADAPTED FOR A SPECIFIC VARIABLE; ARRANGEMENTS FOR MEASURING TWO OR MORE VARIABLES NOT COVERED IN A SINGLE OTHER SUBCLASS; TARIFF METERING APPARATUS; MEASURING OR TESTING NOT OTHERWISE PROVIDED FOR
- G01D5/00—Mechanical means for transferring the output of a sensing member; Means for converting the output of a sensing member to another variable where the form or nature of the sensing member does not constrain the means for converting; Transducers not specially adapted for a specific variable
- G01D5/12—Mechanical means for transferring the output of a sensing member; Means for converting the output of a sensing member to another variable where the form or nature of the sensing member does not constrain the means for converting; Transducers not specially adapted for a specific variable using electric or magnetic means
- G01D5/14—Mechanical means for transferring the output of a sensing member; Means for converting the output of a sensing member to another variable where the form or nature of the sensing member does not constrain the means for converting; Transducers not specially adapted for a specific variable using electric or magnetic means influencing the magnitude of a current or voltage
- G01D5/20—Mechanical means for transferring the output of a sensing member; Means for converting the output of a sensing member to another variable where the form or nature of the sensing member does not constrain the means for converting; Transducers not specially adapted for a specific variable using electric or magnetic means influencing the magnitude of a current or voltage by varying inductance, e.g. by a movable armature
- G01D5/2006—Mechanical means for transferring the output of a sensing member; Means for converting the output of a sensing member to another variable where the form or nature of the sensing member does not constrain the means for converting; Transducers not specially adapted for a specific variable using electric or magnetic means influencing the magnitude of a current or voltage by varying inductance, e.g. by a movable armature by influencing the self-induction of one or more coils
Landscapes
- Physics & Mathematics (AREA)
- General Physics & Mathematics (AREA)
- Engineering & Computer Science (AREA)
- Radar, Positioning & Navigation (AREA)
- Remote Sensing (AREA)
- Life Sciences & Earth Sciences (AREA)
- Environmental & Geological Engineering (AREA)
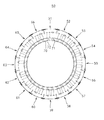
- General Life Sciences & Earth Sciences (AREA)
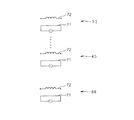
- Geology (AREA)
- Electromagnetism (AREA)
- Measuring Magnetic Variables (AREA)
Abstract
【課題】演算手段や回転等のメカ的な動作を不要とし、また簡単な構成で量産性に影響を及ぼすことがなく、さらに高精度に方位を測定することができる磁気方位測定装置を提供する。
【解決手段】条件判断回路8は、スイッチングされた出力信号が最大(正のピーク)となった事を検出したら、トリガ信号trを発生し、このトリガ信号trにより、出力インターフェース回路9がスイッチング信号を保持する。この出力インターフェース回路9で、保持されたスイッチング信号は、外部磁界Hに平行な検出コイル位置をディジタル的に表したものである。したがって、センサ素子に対する外部磁界Hの方位を知ることができる。
【選択図】 図2
【解決手段】条件判断回路8は、スイッチングされた出力信号が最大(正のピーク)となった事を検出したら、トリガ信号trを発生し、このトリガ信号trにより、出力インターフェース回路9がスイッチング信号を保持する。この出力インターフェース回路9で、保持されたスイッチング信号は、外部磁界Hに平行な検出コイル位置をディジタル的に表したものである。したがって、センサ素子に対する外部磁界Hの方位を知ることができる。
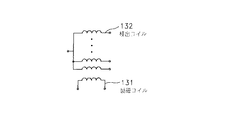
【選択図】 図2
Description
【0001】
【発明の属する技術分野】
本発明は、地磁気方位測定する磁気方位測定装置に関する。
【0002】
【従来の技術】
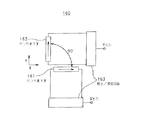
従来、地磁気等の外部磁界と、磁気センサ装置の間の方位角を得るためには、図20に示すように、指向性を持つ磁気センサ素子X161,Y162を、90°の位置関係に配し、これらから検出・増幅回路163を介して得られる二つの出力Xout、Youtを基に方位を求める方法が主に用いられてきた。
【0003】
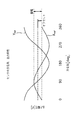
つまり、方位角θに対する、個々のセンサの出力(Xout、Yout)は、指向性/位置関係のため、下記(1)、(2)式に示すように90°位相のずれた正弦波状(図21に波形を示す)に変化する。
Xout0=cos(θ) ・・・(1)
Yout0=sin(θ) ・・・(2)
これから、
θ0=Tan−1(Yout0/Xout0)=Tan−1(sinθ/cosθ) ・・・(3)
を計算することにより、方位角θ0が求められる。
【0004】
ただし、Tan−1は不連続点を持つため、下記の条件に従いθ0を補正する必要がある。
条件:Xout≧0、Yout0≧0 なら θ=θ0
Xout<0 なら θ=θ0+180°
Xout≧0、Yout0<0 なら θ=θ0+360°・・・(4)
【特許文献1】
特開平8−201060号公報
【0005】
【発明が解決しようとする課題】
ところで、上記Tan−1をアナログ的(回路的)に得るのは困難であり、図22に示すマイクロコンピュータ164等を用い演算を行う必要がある。このため、システムにはセンサからのアナログ出力を、ディジタル値に変換するA/Dコンバータ165が必要となる。また、Tan−1は非線形関数であるため、演算を行うためには、数値テーブル等大量のメモリ166と、高い計算能力を有するマイコン164を使う必要がある。
【0006】
このように、従来方式では方位情報を得るために、センサ以外に複雑で大規模なシステムを構成する必要があった。
【0007】
さらに、センサから出力される信号は、素子/回路個々のバラつき、環境等の影響により実際には下式のようになる。
Xout=Ax・cos(θ)+Ox ・・・(1)’
Yout=Ay・sin(θ)+Oy ・・・(2)’
(ここで、Ax、Ayを振幅、Ox、Oyをオフセット電圧と定義する)
これらから、
θ=Tan−1((Ay・sin(θ)+Oy)/(Ax・cos(θ)+Ox)) ・・・(3)’
となる。
【0008】
振幅、オフセット等の影響により実際の方位角とθの間に誤差が生じる。この誤差を補正し、精度良い方位測定を行うには、センサを回転させキャリブレーションを行う必要があったが、これは一定条件の下で回転を行う必要があり、非常な手間を要し、場合によってはさらに特性を悪化させるケースもあった。また、システムにキャリブレーションを制御するモードを設定する必要があり、さらに複雑化する要因にもなっている。結局、これらを解決し、方位精度を向上させるためには、センサ単体レベル、回路でのバラつきを徹底的に抑える必要があり、量産性に影響を及ぼすこととなる。
【0009】
本発明は、上記実情に鑑みてなされたものであり、演算手段や回転等のメカ的な動作を不要とし、また簡単な構成で量産性に影響を及ぼすことがなく、さらに高精度に方位を測定することができる磁気方位測定装置の提供を目的とする。
【0010】
【課題を解決するための手段】
本発明に係る磁気方位測定装置は、上記課題を解決するために、指向性を有する2個以上の磁気検出素子を、それらの指向性が異なるように一定規則で等間隔に配置してなる磁気検出手段と、上記磁気検出手段の各磁気検出素子からの電磁変換出力を順次スイッチングして取り出す取り出し手段と、上記取り出し手段により順次スイッチングされて取り出された上記電磁変換出力が所定の条件となったか否かを判断する条件判断手段と、上記条件判断手段の判断結果に基づいて磁気方位情報を出力する方位情報出力手段とを備える。
【0011】
このような構成の磁気方位測定装置によれば、磁気検出手段の各磁気検出素子からの電磁変換出力を、取り出し手段が順次スイッチングして取り出し、条件判断手段が取り出された電磁変換出力が所定の条件となったか否かを判断し、その判断結果に基づいて方位情報出力手段が磁気方位情報を出力する。
【0012】
【発明の実施の形態】
以下、本発明の実施の形態について説明する。この実施の形態は、図1に概略構成を示すように、指向性を有する例えば16個の磁気検出素子からなる磁気検出素子群1を備え、磁気検出素子群1の各磁気検出素子の電磁変換出力を、検出・増幅回路15により順次スイッチングして取り出し、取り出した電磁変換出力が所定の条件となったときに、外部磁界の方位情報を生成する磁気方位測定装置である。
【0013】
磁気検出素子群1としては、後述するようにフラックスゲート方式、磁気抵抗素子、ホール素子等を用いることができる。この磁気検出素子群1と検出・増幅回路15とが、磁気検出部を構成している。
【0014】
制御部16は、磁気検出素子群1の後述する励磁コイルを励磁するための励磁信号や、検出・増幅回路15にて各時期検出素子の電磁変換出力を取り出し、方位情報を出力するための制御信号を生成して、各部に供給する。
【0015】
なお、この実施の形態では、説明の便宜上磁気検出素子の数を16個とするが、2個以上であれば、3,4,5,6,7,・・・15、さらには17,18,19,・・・24・・・30個でもよい。もちろん、31個以上でもよい。また、2n個(nは1以上の整数)でもよい。具体的には、2,4,8,16,32,64,128,256個でもよい。磁気検出素子が多くなれば、磁気方位の測定を精細に行うことができる。
【0016】
磁気検出素子群1内の例えば16個の磁気検出素子は、それらの指向性が異なるように、例えば円周上に一定規則で等間隔に配置される。すなわち、磁気検出素子群1は、磁気検出素子の配置の仕方や、後述する励磁コイルや、検出コイルの巻き方などに特徴がある。なお、この磁気検出素子群1の詳細については後述する。
【0017】
次に、磁気方位測定装置の詳細な構成について図2を参照して説明する。特に図1の検出・増幅回路15に相当する部分や、制御部16に相当する部分の詳細な構成について説明する。なお、説明の便宜上、地磁気を電気信号に変換する方式として公知技術であるフラックスゲート方式を用い、検出素子数を16個とする。もちろん、磁電変換方式として他の方式(例えば磁気抵抗素子、ホール素子など)を用いることも可能であり、また、検出素子数を16個以外の数とすることも可能である。図1の検出・増幅回路15に相当する部分は、スイッチング回路2、同期検波回路5、増幅回路6、条件判断回路8、出力インターフェース回路9からなる。また、制御部16に相当する部分は、発振器11、分周回路12、ドライブ回路13からなる。
【0018】
図2において、磁気検出素子群1の16個の磁気検出素子からの検出出力である誘導電圧信号は、スイッチング回路2の電子スイッチ部3に供給される。電子スイッチ部3は、16個の電子スイッチS1・・・,S15,S16からなり、16個の磁気検出素子からの検出出力を受け取る。電子スイッチ部3の16個の電子スイッチは、スイッチング回路内のエンコーダ4からのデジタル出力によって順次ある周期毎に切り換わり、切り換えた誘導電圧信号を同期検波回路5に供給する。
【0019】
同期検波回路5は、誘導電圧信号を励磁信号の2倍の周波数で同期検波し、増幅回路6に供給する。増幅回路6は、同期検波された誘導電圧信号を後段回路で信号を処理するに十分なレベルに増幅するとともに、高周波成分をLPF7により除去し、条件判断回路8に供給する。
【0020】
スイッチング回路2と同期検波回路5とは、各磁気検出素子からの電磁変換出力をスイッチングし、さらにスイッチングされた信号を所定の周波数により同期検波して外部磁界強度に応じた電圧変化を取り出す取り出し手段である。
【0021】
条件判断回路8は、増幅回路6からの出力波形が一定条件(例えば、最大)となった際に、トリガ信号trを発生し、出力インターフェース回路9へ供給する。なお、一定条件としては、上記出力波形が最小、又はゼロクロスとなったこととしてもよい。
【0022】
出力インターフェース回路9は、条件判断回路8が発生したトリガ信号trにより、スイッチング信号(ディジタル)をホールドし、例えばピーク時を検出し、出力することで方位情報とする。また、外部機器に対し方位情報出力を行うためのタイミング調整などを行う。
【0023】
発振器11は、磁気検出素子群1の励磁コイルにドライブ回路13を介して供給する信号、スイッチング回路2に供給されて電子スイッチ部3を切り換えるための信号、同期検波回路5に供給されて同期検波用の制御信号の基になる周波数fの信号を発振する。
【0024】
分周回路12は、発振器11からの周波数fの信号を、f/2に分周してドライブ回路13に供給する。また、発振器11からの周波数fの信号を、f/2n、f/2n+1・・・f/2n+mに分周することにより、例えば16進のカウンタを構成し、数列1,2・・・16をエンコーダ4を介して電子スイッチ部3の各電子スイッチS1〜S16へ供給する。
【0025】
ドライブ回路13は、分周回路12からのf/2の信号を用いて磁気検出素子群1の励磁コイルを駆動する。励磁コイルは、後述するように、磁気検出素子毎に設けられたり、あるいは全ての磁気検出素子に共通に設けられている。
【0026】
スイッチング回路2は、分周回路12を16進のカウンタとして構成した際に、f/2n、f/2n+1・・・f/2n+mの信号に基づいた数列1,2・・・16を受け取り、エンコーダ4にて電子スイッチ部3の各電子スイッチを切り換えるためのディジタル出力に変換する。
【0027】
前記数列1,2・・・16をエンコーダ4にて変換したデータは、各電子スイッチS1〜S16のセンサ出力に一対一で対応しているので、個々の検出コイルの位置(方向)に対応することになる。つまり、順次スイッチングされたセンサ出力信号が、条件判断回路で判断されるある一定条件となったタイミングの、外部磁界の方位をディジタル的に表した値となる。このディジタル的な値を用いれば外部磁界の方位を知ることができる。
【0028】
次に、磁気検出素子群1の具体例の構成及び動作原理を説明する。
【0029】
磁気検出素子群1は、図3に示すように、16個の磁気検出素子21〜36を、それらの指向性が異なるように一定規則で等間隔で配置してなる。ここでは、特に円周上に等間隔で配置している。各磁気検出素子21〜36は、図4に示すように、軟磁性材料からなる磁気コア40と、それを励磁する励磁コイル41と、外部磁界を検出する検出コイル42から構成されており、フラックスゲート型のセンサである。
【0030】
励磁コイルに電流ieを流すと、磁気コア40内には図5に示すような励磁磁界(磁束)Hieが発生する。励磁電流ieを交流信号とすることにより、磁気コア内磁束Hieも時間tに対して交流的に変化し、各々の検出コイル42には電磁誘導の法則により誘導電圧eが発生する。励磁電流の振幅を大きくし、磁化力をある程度以上に大きくしても磁気コア40の磁束密度Bは図6に示すように増加しなくなり飽和状態となって、検出コイル誘導電圧eが大きく歪むこととなる。ここで、磁気検出素子に外部から磁界Hが印加された場合、磁気コア内磁束は励磁磁束Hieと外部磁界Hによる磁束が加算されたものとなる(Hie+H)。このため、外部磁界Hの強度に応じ、磁気コア40の飽和点が図7に示すように正または負側にシフトする。これにより、検出コイル誘導電圧eは、正負非対称な波形となる。これは誘導電圧の2次高調波成分が変化することと等価である。このため、誘導電圧信号を励磁信号の2倍の周波数で同期検波することにより、外部磁界強度Hに応じた電圧変化を取り出すことが可能となる。
【0031】
次に、スイッチング回路2の構成について詳細に説明する。前述のようにスイッチング回路2は、16個の磁気検出素子21〜36の電磁変換出力の読み出しを電気的に行う16個の電子スイッチS1〜S16を有する電子スイッチ部3と、電子スイッチ部3の16個の電子スイッチS1〜S16の切り換えを制御するディジタル出力を生成するエンコーダ4とを備えてなる。そして、スイッチング回路2は、16個の磁気検出素子の出力を分周回路12から供給されたf/2n、f/2n+1・・・f/2n+mよりなる16進カウンタからの数列にしたがったディジタル値に基づいて順次切り換える。
【0032】
次に、分周回路12の構成について詳細に説明する。分周回路12は、バイナリカウンタにより構成され、発振器からの周波数fをクロックCLK端子から取り入れて、f/2、f/2n、f/2n+1・・・f/2n+mを出力する。f/2の信号は、ドライブ回路13に供給される。また、f/2n、f/2n+1・・・f/2n+mの信号に基づいた数列1,2・・・16をスイッチング回路2のエンコーダ4に供給する。また、この分周回路12は、出力インターフェース回路9にもf/2n、f/2n+1・・・f/2n+mの信号に基づいた数列1,2・・・16を選択的に供給する。
【0033】
次に、出力インターフェース回路9の詳細な構成について説明する。出力インターフェース回路9は、ラッチ10を有し、条件判断回路8からのトリガ信号trに基づいて、例えばピーク時のスイッチング信号をホールドし、方位情報を出力する。
【0034】
次に、本実施の形態の磁気方位測定装置の動作の詳細を説明する。図8は、磁気検出素子群1の各磁気検出素子21〜36を模式的に示している。また、外部磁界Hが矢印の方向から印加されていることを示している。
【0035】
図4に示したように、外部磁界Hに対する、軟磁性体コア40内の磁束は、コア接線と外部磁界方向の方位角に対し正弦波状の分布となる。つまり、コア接線が磁界と平行となる近傍で最大値MAX、反平行となる部分で最小値MINとなり、その間の部分では、正弦波状に連続的な変化をする。このような磁束の分布に対し、検出コイルをコアの局部にのみ巻回し、同様の検出コイルを等間隔で16個配置した場合、各検出コイルからの出力は、コイル近傍のコア内磁束分布に従い分布することとなる。
【0036】
これらの検出コイルからの出力を、スイッチング回路により、時系列的に順次スイッチングすれば、前記コイル位置(方位)による出力分布に従い、図9に示すように、時間に対し段階的に変化する正弦波状の信号が得られる。
【0037】
このため、スイッチング回路2は、検出コイルと同期検波回路5の間に配置され、検出コイルの出力を順次スイッチングする。電気信号によりon/off可能な、ある周期ごとに、切換を行っていく方法を採る。これら電子スイッチS1〜S16群は前述したようにエンコーダ4からのディジタル信号によって切り換えられる。
【0038】
ここで、検出コイルの数を、2nとなるよう設定すれば(ディジタルで回路を組みやすくなる)、このスイッチング回路2を容易に形成できる。つまり、励磁信号をバイナリカウンタにより分周し(f/2n、f/2n+1・・・f/2n+mに分周して)個々のスイッチのon/off信号とすることができる。
【0039】
このスイッチング信号は、個々の検出スイッチ(センサ出力)に一対一で対応している。つまり、個々の検出コイルの位置(方向)に対応することとなる。その為、順次スイッチングされたセンサ出力信号が、ある一定条件となったタイミングの、スイッチング信号は、外部磁界の方位をディジタル的に表した値となる。
【0040】
例えば、条件判断回路8は、スイッチングされた出力信号が最大(正のピーク)となった事を検出したら、トリガ信号trを発生し、このトリガ信号trにより、出力インターフェース回路9がスイッチング信号を保持する。この出力インターフェース回路9で、保持されたスイッチング信号は、外部磁界Hに平行な検出コイル位置をディジタル的に表したものである。したがって、センサ素子に対する外部磁界Hの方位を知ることができる。
【0041】
例えば、図9においては、磁気検出素子27の出力が最大MAXとなり、検出素子番号(=方位)”7”をダイレクトにディジタル値(例えば「0111」)として出力する。
【0042】
このように、本実施の形態の磁気方位測定装置は、磁気検出素子群1の各磁気検出素子21〜36からの電磁変換出力を、取り出し手段となるスイッチング回路2と同期検波回路5が順次スイッチングして取り出し、条件判断回路8が取り出された電磁変換出力が所定の条件となったか否かを判断し、その判断結果に基づいて方位情報出力手段である出力インターフェース回路9が磁気方位情報を出力するので、演算手段や回転等のメカ的な動作を不要とし、また簡単な構成で量産性に影響を及ぼすことがなく、さらに高精度に方位を測定することができる。
【0043】
なお、磁気方位測定装置が用いる磁気検出素子群は、図3に示した具体例(磁気検出素子群1)に限定されるものではなく、他の具体例を用いることもできる。以下には、磁気検出素子群のいくつかの他の具体例について説明する。
【0044】
第1の他の具体例は、ループ状の一つの磁気コアを16個の磁気検出素子で共通に用いてなる図10に示す磁気検出素子群50である。そして、各励磁コイル71と検出コイル72は等間隔に形成されている。磁気コア70は軟磁性材料からなる。
【0045】
図10を用いて説明すると、各磁気検出素子51〜66は、共通のループ状磁気コア70を16等分割したそれぞれの部分に形成されている。励磁コイル71と検出コイル72は、各磁気検出素子毎に磁気コア70に巻回しされており、等価回路は、図11に示すようになる。
【0046】
この磁気検出素子群50にあっても、図5〜図7に示したように磁化力をある程度以上に大きくすれば磁気コアの磁束密度Bは増加しなくなり飽和状態となって、検出コイル誘導電圧eが大きく歪むこととなる。そして、外部から磁界Hが印加された場合、磁気コア内磁束は励磁磁束Hieと外部磁界Hによる磁束が加算されたものとなる(Hie+H)。このため、外部磁界Hの強度に応じ、磁気コアの飽和点が正または負側にシフトし、検出コイル誘導電圧eは、正負非対称な波形となる。
【0047】
このため、磁気検出素子群50を用いた磁気方位測定装置にあっても、誘導電圧信号を励磁信号の2倍の周波数で同期検波することにより、外部磁界強度Hに応じた電圧変化を取り出すことが可能となる。
【0048】
また、第2の他の具体例は、ループ状の一つの磁気コアを16個の磁気検出素子で共通に用いてなり、さらに一つの励磁コイルを16個の磁気検出素子で共通に用いてなる図12に外観を示す磁気検出素子群80である。検出コイルは、各磁気検出素子81〜96毎に磁気コア部100に巻回しされている。
【0049】
図12及び図13を用いて説明すると、各磁気検出素子81〜96は、共通のループ状磁気コア100を16等分割したそれぞれの部分に形成されている。また、励磁コイル101は全ての磁気検出素子で共通に用いられるように磁気コア部全体に連続して巻回しされている。等価回路は、図14に示すようになる。なお、この具体例は、非磁性基板上に、磁気コア、励磁コイル、検出コイルを薄膜形成することにより構成されてもよい。図13は、薄膜形成された素子の詳細を示す図である。(a)の上層コイルは、励磁コイル101、検出コイル102の磁気コアの上側に巻き回しされているコイルであり、(b)の下層コイルは磁気コアの下側に巻き回しされているコイルである。
【0050】
この磁気検出素子群80にあっても、磁化力をある程度以上に大きくすれば磁気コアの磁束密度Bは増加しなくなり飽和状態となって、検出コイル誘導電圧eが大きく歪むこととなる。そして、外部から磁界Hが印加された場合、磁気コア内磁束は励磁磁束Hieと外部磁界Hによる磁束が加算されたものとなる(Hie+H)。このため、外部磁界Hの強度に応じ、磁気コアの飽和点が正または負側にシフトし、検出コイル誘導電圧eは、正負非対称な波形となる。
【0051】
このため、磁気検出素子群80を用いた磁気方位測定装置にあっても、誘導電圧信号を励磁信号の2倍の周波数で同期検波することにより、外部磁界強度Hに応じた電圧変化を取り出すことが可能となる。特に、この磁気センサ部は、励磁コイルを共通化することにより、シンプルな構成となる。
【0052】
また、第3の他の具体例は、ループ状の一つの磁気コアを16個の磁気検出素子で共通に用い、また一つの励磁コイルを16個の磁気検出素子で共通に用いてなり、さらに16個の検出コイルの一端を共通とした図15に外観を示す磁気検出素子群110である。
【0053】
図15及び図16を用いて説明すると、各磁気検出素子111〜126は、共通のループ状磁気コア130を16等分割したそれぞれの部分に形成されている。また、励磁コイル131は全ての磁気検出素子で共通に用いられるように磁気コア部全体に連続して巻回しされている。等価回路は、図17に示すようになる。なお、この具体例についても第2の他の実施例同様、非磁性基板上に、磁気コア、励磁コイル、検出コイルを薄膜形成することにより構成されてもよい。図16は薄膜形成された素子の詳細を示している。(a)の上層コイルは、励磁コイル131、検出コイル132の磁気コアの上側に巻き回しされているコイルであり、(b)の下層コイルは磁気コアの下側に巻き回しされているコイルである。等価回路は、図17に示すようになる。
【0054】
この磁気検出素子群110にあっても、磁化力をある程度以上に大きくすれば磁気コアの磁束密度Bは増加しなくなり飽和状態となって、検出コイル誘導電圧eが大きく歪むこととなる。そして、外部から磁界Hが印加された場合、磁気コア内磁束は励磁磁束Hieと外部磁界Hによる磁束が加算されたものとなる(Hie+H)。このため、外部磁界Hの強度に応じ、磁気コアの飽和点が正または負側にシフトし、検出コイル誘導電圧eは、正負非対称な波形となる。
【0055】
このため、磁気検出素子群110を用いた磁気方位測定装置にあっても、この磁気検出素子群110により得られる、誘導電圧信号を励磁信号の2倍の周波数で同期検波することにより、外部磁界強度Hに応じた電圧変化を取り出すことが可能となる。特に、この磁気センサ部は、励磁コイルを共通化し、検出コイルの一方の端子を共通化しているので、さらにシンプルな構成となる。
【0056】
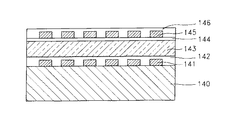
第2の他の具体例、第3の他の具体例は薄膜プロセスにより形成されるのに適している。この場合の各磁気検出素子の薄膜プロセスについて図18を用いて以下に説明する。
【0057】
先ず、Si等の非磁性材料よりなる基板上140に、Cuを例えば2μmメッキして下層コイル141を形成する。この下層コイ141ルは、後述の上層コイル145と接続され、磁気コア143にスパイラル状に巻回しされることになる。下層コイル141上と基板140上の一部には、下層コイル141を保護すると共に、この下層コイル141と磁気コア143との絶縁を図るためのコイル絶縁層142を例えばフォトレジストを熱硬化して形成する。
【0058】
コイル絶縁層142の上には、例えばCo系アモルファス合金をリフトオフしてなる磁気コア143を形成する。このCo系アモルファス合金は、熱処理と磁場によって誘導磁気異方性を付与及び除去できる材料である。
【0059】
さらに、磁気コア143の上には、磁気コア143と後述する上層コイル145とを絶縁するためのコイル絶縁層144を例えばフォトレジストを熱硬化して形成する。
【0060】
コイル絶縁層144上には、上層コイル145を前記下層コイル141と同様にCuを例えば2μmメッキして形成する。そして、上層コイル145上とコイル絶縁層144の一部上には、上層コイル145を保護するための保護層146を例えばフォトレジストを熱硬化して形成する。
【0061】
このように、本発明の実施の形態で用いる磁気検出素子群は、非磁性基板上に薄膜プロセスにより、上記ループ状の磁気コア、励磁用、検出用のコイルを形成して作ることができる。
【0062】
また、図3に示した磁気検出素子群1は、各磁気検出素子を、円周上に配置して構成したが、多角形の外周上に形成してよいのはもちろんである。例えば、8個の磁気検出素子を8角形の周上に配置したり、16個の磁気検出素子を16角形の周上に配置してもよい。
【0063】
また、図19に示すように、放射状に8個の磁気検出素子を配置した構成の磁気検出素子群150を用いてもよい。各磁気検出素子151〜158は、図4に示したように磁気コア上に励磁コイルと検出コイルを巻き回ししている。
【0064】
この磁気検出素子群150によっても、外部磁界と平行な磁気検出素子は、電磁変換出力を最大とするので、上記図1に示す磁気方位測定装置において用いることができる。もちろん、16個の磁気検出素子を放射状に配置すれば、正確な磁気方位を測定することができる。
【0065】
また、条件判断回路8における、上記一定条件としては、最大値を採る他に、例えば最小値(負のピーク)あるいは、一定電圧値(例えばゼロクロス点)等が使える。
【0066】
また、図1における磁気検出素子群としては、フラックスゲートを用いる他に、例えば磁気抵抗素子、磁気インピーダンス素子、ホール素子等を用いる事が出来る。
【0067】
【発明の効果】
本発明の磁気方位測定装置によれば、磁気検出手段の各磁気検出素子からの電磁変換出力を、取り出し手段が順次スイッチングして取り出し、条件判断手段が取り出された電磁変換出力が所定の条件となったか否かを判断し、その判断結果に基づいて方位情報出力手段が磁気方位情報を出力するので、演算装置を必要とせず、簡単な構成で高精度の方位情報を得ることができる。また、素子、回路等のバラツキなどの影響が少なく、高精度の方位情報を得ることができるため、高性能な方位計を、容易に量産できる。
【図面の簡単な説明】
【図1】本発明の実施の形態となる、磁気方位測定装置の概略構成を示すブロック図である。
【図2】磁気方位測定装置の詳細な構成を示す回路図である。
【図3】磁気方位測定装置で用いる磁気検出素子群の配置図である。
【図4】磁気検出素子の詳細な構成を示す図である。
【図5】励磁磁界の変動を示す図である。
【図6】磁気コアのB−H特性図である。
【図7】外部磁界の影響を受けた磁気コアのB−H特性図である。
【図8】円周状に配置した磁気検出素子を示す図である。
【図9】磁気検出素子の出力をスキャンした波形図である。
【図10】磁気検出素子群の第1の他の具体例の外観図である。
【図11】第1の他の具体例の等価回路である。
【図12】磁気検出素子群の第2の他の具他例の外観図である。
【図13】第2の他の具体例の分解図である。
【図14】第2の他の具体例の等価回路である。
【図15】磁気検出素子群の第3の他の具他例の外観図である。
【図16】第3の他の具体例の分解図である。
【図17】第3の他の具体例の等価回路である。
【図18】薄膜プロセスによる磁気検出素子の形成を説明するための図である。
【図19】磁気検出素子群のさらに他の具体例の模式図である。
【図20】従来の磁気検出素子を示す図である。
【図21】磁気検出素子による方位角−出力特性図である。
【図22】従来の磁気方位測定装置のブロック図である。
【符号の説明】
1 磁気検出素子群、2 スイッチング回路、3 電子スイッチ部、4 エンコーダ、5 同期検波回路、6 増幅回路、8 条件判断回路、9 出力インターフェース回路、11 発振器、12 分周回路、13 ドライブ回路、15 検出・増幅回路、16 制御部
【発明の属する技術分野】
本発明は、地磁気方位測定する磁気方位測定装置に関する。
【0002】
【従来の技術】
従来、地磁気等の外部磁界と、磁気センサ装置の間の方位角を得るためには、図20に示すように、指向性を持つ磁気センサ素子X161,Y162を、90°の位置関係に配し、これらから検出・増幅回路163を介して得られる二つの出力Xout、Youtを基に方位を求める方法が主に用いられてきた。
【0003】
つまり、方位角θに対する、個々のセンサの出力(Xout、Yout)は、指向性/位置関係のため、下記(1)、(2)式に示すように90°位相のずれた正弦波状(図21に波形を示す)に変化する。
Xout0=cos(θ) ・・・(1)
Yout0=sin(θ) ・・・(2)
これから、
θ0=Tan−1(Yout0/Xout0)=Tan−1(sinθ/cosθ) ・・・(3)
を計算することにより、方位角θ0が求められる。
【0004】
ただし、Tan−1は不連続点を持つため、下記の条件に従いθ0を補正する必要がある。
条件:Xout≧0、Yout0≧0 なら θ=θ0
Xout<0 なら θ=θ0+180°
Xout≧0、Yout0<0 なら θ=θ0+360°・・・(4)
【特許文献1】
特開平8−201060号公報
【0005】
【発明が解決しようとする課題】
ところで、上記Tan−1をアナログ的(回路的)に得るのは困難であり、図22に示すマイクロコンピュータ164等を用い演算を行う必要がある。このため、システムにはセンサからのアナログ出力を、ディジタル値に変換するA/Dコンバータ165が必要となる。また、Tan−1は非線形関数であるため、演算を行うためには、数値テーブル等大量のメモリ166と、高い計算能力を有するマイコン164を使う必要がある。
【0006】
このように、従来方式では方位情報を得るために、センサ以外に複雑で大規模なシステムを構成する必要があった。
【0007】
さらに、センサから出力される信号は、素子/回路個々のバラつき、環境等の影響により実際には下式のようになる。
Xout=Ax・cos(θ)+Ox ・・・(1)’
Yout=Ay・sin(θ)+Oy ・・・(2)’
(ここで、Ax、Ayを振幅、Ox、Oyをオフセット電圧と定義する)
これらから、
θ=Tan−1((Ay・sin(θ)+Oy)/(Ax・cos(θ)+Ox)) ・・・(3)’
となる。
【0008】
振幅、オフセット等の影響により実際の方位角とθの間に誤差が生じる。この誤差を補正し、精度良い方位測定を行うには、センサを回転させキャリブレーションを行う必要があったが、これは一定条件の下で回転を行う必要があり、非常な手間を要し、場合によってはさらに特性を悪化させるケースもあった。また、システムにキャリブレーションを制御するモードを設定する必要があり、さらに複雑化する要因にもなっている。結局、これらを解決し、方位精度を向上させるためには、センサ単体レベル、回路でのバラつきを徹底的に抑える必要があり、量産性に影響を及ぼすこととなる。
【0009】
本発明は、上記実情に鑑みてなされたものであり、演算手段や回転等のメカ的な動作を不要とし、また簡単な構成で量産性に影響を及ぼすことがなく、さらに高精度に方位を測定することができる磁気方位測定装置の提供を目的とする。
【0010】
【課題を解決するための手段】
本発明に係る磁気方位測定装置は、上記課題を解決するために、指向性を有する2個以上の磁気検出素子を、それらの指向性が異なるように一定規則で等間隔に配置してなる磁気検出手段と、上記磁気検出手段の各磁気検出素子からの電磁変換出力を順次スイッチングして取り出す取り出し手段と、上記取り出し手段により順次スイッチングされて取り出された上記電磁変換出力が所定の条件となったか否かを判断する条件判断手段と、上記条件判断手段の判断結果に基づいて磁気方位情報を出力する方位情報出力手段とを備える。
【0011】
このような構成の磁気方位測定装置によれば、磁気検出手段の各磁気検出素子からの電磁変換出力を、取り出し手段が順次スイッチングして取り出し、条件判断手段が取り出された電磁変換出力が所定の条件となったか否かを判断し、その判断結果に基づいて方位情報出力手段が磁気方位情報を出力する。
【0012】
【発明の実施の形態】
以下、本発明の実施の形態について説明する。この実施の形態は、図1に概略構成を示すように、指向性を有する例えば16個の磁気検出素子からなる磁気検出素子群1を備え、磁気検出素子群1の各磁気検出素子の電磁変換出力を、検出・増幅回路15により順次スイッチングして取り出し、取り出した電磁変換出力が所定の条件となったときに、外部磁界の方位情報を生成する磁気方位測定装置である。
【0013】
磁気検出素子群1としては、後述するようにフラックスゲート方式、磁気抵抗素子、ホール素子等を用いることができる。この磁気検出素子群1と検出・増幅回路15とが、磁気検出部を構成している。
【0014】
制御部16は、磁気検出素子群1の後述する励磁コイルを励磁するための励磁信号や、検出・増幅回路15にて各時期検出素子の電磁変換出力を取り出し、方位情報を出力するための制御信号を生成して、各部に供給する。
【0015】
なお、この実施の形態では、説明の便宜上磁気検出素子の数を16個とするが、2個以上であれば、3,4,5,6,7,・・・15、さらには17,18,19,・・・24・・・30個でもよい。もちろん、31個以上でもよい。また、2n個(nは1以上の整数)でもよい。具体的には、2,4,8,16,32,64,128,256個でもよい。磁気検出素子が多くなれば、磁気方位の測定を精細に行うことができる。
【0016】
磁気検出素子群1内の例えば16個の磁気検出素子は、それらの指向性が異なるように、例えば円周上に一定規則で等間隔に配置される。すなわち、磁気検出素子群1は、磁気検出素子の配置の仕方や、後述する励磁コイルや、検出コイルの巻き方などに特徴がある。なお、この磁気検出素子群1の詳細については後述する。
【0017】
次に、磁気方位測定装置の詳細な構成について図2を参照して説明する。特に図1の検出・増幅回路15に相当する部分や、制御部16に相当する部分の詳細な構成について説明する。なお、説明の便宜上、地磁気を電気信号に変換する方式として公知技術であるフラックスゲート方式を用い、検出素子数を16個とする。もちろん、磁電変換方式として他の方式(例えば磁気抵抗素子、ホール素子など)を用いることも可能であり、また、検出素子数を16個以外の数とすることも可能である。図1の検出・増幅回路15に相当する部分は、スイッチング回路2、同期検波回路5、増幅回路6、条件判断回路8、出力インターフェース回路9からなる。また、制御部16に相当する部分は、発振器11、分周回路12、ドライブ回路13からなる。
【0018】
図2において、磁気検出素子群1の16個の磁気検出素子からの検出出力である誘導電圧信号は、スイッチング回路2の電子スイッチ部3に供給される。電子スイッチ部3は、16個の電子スイッチS1・・・,S15,S16からなり、16個の磁気検出素子からの検出出力を受け取る。電子スイッチ部3の16個の電子スイッチは、スイッチング回路内のエンコーダ4からのデジタル出力によって順次ある周期毎に切り換わり、切り換えた誘導電圧信号を同期検波回路5に供給する。
【0019】
同期検波回路5は、誘導電圧信号を励磁信号の2倍の周波数で同期検波し、増幅回路6に供給する。増幅回路6は、同期検波された誘導電圧信号を後段回路で信号を処理するに十分なレベルに増幅するとともに、高周波成分をLPF7により除去し、条件判断回路8に供給する。
【0020】
スイッチング回路2と同期検波回路5とは、各磁気検出素子からの電磁変換出力をスイッチングし、さらにスイッチングされた信号を所定の周波数により同期検波して外部磁界強度に応じた電圧変化を取り出す取り出し手段である。
【0021】
条件判断回路8は、増幅回路6からの出力波形が一定条件(例えば、最大)となった際に、トリガ信号trを発生し、出力インターフェース回路9へ供給する。なお、一定条件としては、上記出力波形が最小、又はゼロクロスとなったこととしてもよい。
【0022】
出力インターフェース回路9は、条件判断回路8が発生したトリガ信号trにより、スイッチング信号(ディジタル)をホールドし、例えばピーク時を検出し、出力することで方位情報とする。また、外部機器に対し方位情報出力を行うためのタイミング調整などを行う。
【0023】
発振器11は、磁気検出素子群1の励磁コイルにドライブ回路13を介して供給する信号、スイッチング回路2に供給されて電子スイッチ部3を切り換えるための信号、同期検波回路5に供給されて同期検波用の制御信号の基になる周波数fの信号を発振する。
【0024】
分周回路12は、発振器11からの周波数fの信号を、f/2に分周してドライブ回路13に供給する。また、発振器11からの周波数fの信号を、f/2n、f/2n+1・・・f/2n+mに分周することにより、例えば16進のカウンタを構成し、数列1,2・・・16をエンコーダ4を介して電子スイッチ部3の各電子スイッチS1〜S16へ供給する。
【0025】
ドライブ回路13は、分周回路12からのf/2の信号を用いて磁気検出素子群1の励磁コイルを駆動する。励磁コイルは、後述するように、磁気検出素子毎に設けられたり、あるいは全ての磁気検出素子に共通に設けられている。
【0026】
スイッチング回路2は、分周回路12を16進のカウンタとして構成した際に、f/2n、f/2n+1・・・f/2n+mの信号に基づいた数列1,2・・・16を受け取り、エンコーダ4にて電子スイッチ部3の各電子スイッチを切り換えるためのディジタル出力に変換する。
【0027】
前記数列1,2・・・16をエンコーダ4にて変換したデータは、各電子スイッチS1〜S16のセンサ出力に一対一で対応しているので、個々の検出コイルの位置(方向)に対応することになる。つまり、順次スイッチングされたセンサ出力信号が、条件判断回路で判断されるある一定条件となったタイミングの、外部磁界の方位をディジタル的に表した値となる。このディジタル的な値を用いれば外部磁界の方位を知ることができる。
【0028】
次に、磁気検出素子群1の具体例の構成及び動作原理を説明する。
【0029】
磁気検出素子群1は、図3に示すように、16個の磁気検出素子21〜36を、それらの指向性が異なるように一定規則で等間隔で配置してなる。ここでは、特に円周上に等間隔で配置している。各磁気検出素子21〜36は、図4に示すように、軟磁性材料からなる磁気コア40と、それを励磁する励磁コイル41と、外部磁界を検出する検出コイル42から構成されており、フラックスゲート型のセンサである。
【0030】
励磁コイルに電流ieを流すと、磁気コア40内には図5に示すような励磁磁界(磁束)Hieが発生する。励磁電流ieを交流信号とすることにより、磁気コア内磁束Hieも時間tに対して交流的に変化し、各々の検出コイル42には電磁誘導の法則により誘導電圧eが発生する。励磁電流の振幅を大きくし、磁化力をある程度以上に大きくしても磁気コア40の磁束密度Bは図6に示すように増加しなくなり飽和状態となって、検出コイル誘導電圧eが大きく歪むこととなる。ここで、磁気検出素子に外部から磁界Hが印加された場合、磁気コア内磁束は励磁磁束Hieと外部磁界Hによる磁束が加算されたものとなる(Hie+H)。このため、外部磁界Hの強度に応じ、磁気コア40の飽和点が図7に示すように正または負側にシフトする。これにより、検出コイル誘導電圧eは、正負非対称な波形となる。これは誘導電圧の2次高調波成分が変化することと等価である。このため、誘導電圧信号を励磁信号の2倍の周波数で同期検波することにより、外部磁界強度Hに応じた電圧変化を取り出すことが可能となる。
【0031】
次に、スイッチング回路2の構成について詳細に説明する。前述のようにスイッチング回路2は、16個の磁気検出素子21〜36の電磁変換出力の読み出しを電気的に行う16個の電子スイッチS1〜S16を有する電子スイッチ部3と、電子スイッチ部3の16個の電子スイッチS1〜S16の切り換えを制御するディジタル出力を生成するエンコーダ4とを備えてなる。そして、スイッチング回路2は、16個の磁気検出素子の出力を分周回路12から供給されたf/2n、f/2n+1・・・f/2n+mよりなる16進カウンタからの数列にしたがったディジタル値に基づいて順次切り換える。
【0032】
次に、分周回路12の構成について詳細に説明する。分周回路12は、バイナリカウンタにより構成され、発振器からの周波数fをクロックCLK端子から取り入れて、f/2、f/2n、f/2n+1・・・f/2n+mを出力する。f/2の信号は、ドライブ回路13に供給される。また、f/2n、f/2n+1・・・f/2n+mの信号に基づいた数列1,2・・・16をスイッチング回路2のエンコーダ4に供給する。また、この分周回路12は、出力インターフェース回路9にもf/2n、f/2n+1・・・f/2n+mの信号に基づいた数列1,2・・・16を選択的に供給する。
【0033】
次に、出力インターフェース回路9の詳細な構成について説明する。出力インターフェース回路9は、ラッチ10を有し、条件判断回路8からのトリガ信号trに基づいて、例えばピーク時のスイッチング信号をホールドし、方位情報を出力する。
【0034】
次に、本実施の形態の磁気方位測定装置の動作の詳細を説明する。図8は、磁気検出素子群1の各磁気検出素子21〜36を模式的に示している。また、外部磁界Hが矢印の方向から印加されていることを示している。
【0035】
図4に示したように、外部磁界Hに対する、軟磁性体コア40内の磁束は、コア接線と外部磁界方向の方位角に対し正弦波状の分布となる。つまり、コア接線が磁界と平行となる近傍で最大値MAX、反平行となる部分で最小値MINとなり、その間の部分では、正弦波状に連続的な変化をする。このような磁束の分布に対し、検出コイルをコアの局部にのみ巻回し、同様の検出コイルを等間隔で16個配置した場合、各検出コイルからの出力は、コイル近傍のコア内磁束分布に従い分布することとなる。
【0036】
これらの検出コイルからの出力を、スイッチング回路により、時系列的に順次スイッチングすれば、前記コイル位置(方位)による出力分布に従い、図9に示すように、時間に対し段階的に変化する正弦波状の信号が得られる。
【0037】
このため、スイッチング回路2は、検出コイルと同期検波回路5の間に配置され、検出コイルの出力を順次スイッチングする。電気信号によりon/off可能な、ある周期ごとに、切換を行っていく方法を採る。これら電子スイッチS1〜S16群は前述したようにエンコーダ4からのディジタル信号によって切り換えられる。
【0038】
ここで、検出コイルの数を、2nとなるよう設定すれば(ディジタルで回路を組みやすくなる)、このスイッチング回路2を容易に形成できる。つまり、励磁信号をバイナリカウンタにより分周し(f/2n、f/2n+1・・・f/2n+mに分周して)個々のスイッチのon/off信号とすることができる。
【0039】
このスイッチング信号は、個々の検出スイッチ(センサ出力)に一対一で対応している。つまり、個々の検出コイルの位置(方向)に対応することとなる。その為、順次スイッチングされたセンサ出力信号が、ある一定条件となったタイミングの、スイッチング信号は、外部磁界の方位をディジタル的に表した値となる。
【0040】
例えば、条件判断回路8は、スイッチングされた出力信号が最大(正のピーク)となった事を検出したら、トリガ信号trを発生し、このトリガ信号trにより、出力インターフェース回路9がスイッチング信号を保持する。この出力インターフェース回路9で、保持されたスイッチング信号は、外部磁界Hに平行な検出コイル位置をディジタル的に表したものである。したがって、センサ素子に対する外部磁界Hの方位を知ることができる。
【0041】
例えば、図9においては、磁気検出素子27の出力が最大MAXとなり、検出素子番号(=方位)”7”をダイレクトにディジタル値(例えば「0111」)として出力する。
【0042】
このように、本実施の形態の磁気方位測定装置は、磁気検出素子群1の各磁気検出素子21〜36からの電磁変換出力を、取り出し手段となるスイッチング回路2と同期検波回路5が順次スイッチングして取り出し、条件判断回路8が取り出された電磁変換出力が所定の条件となったか否かを判断し、その判断結果に基づいて方位情報出力手段である出力インターフェース回路9が磁気方位情報を出力するので、演算手段や回転等のメカ的な動作を不要とし、また簡単な構成で量産性に影響を及ぼすことがなく、さらに高精度に方位を測定することができる。
【0043】
なお、磁気方位測定装置が用いる磁気検出素子群は、図3に示した具体例(磁気検出素子群1)に限定されるものではなく、他の具体例を用いることもできる。以下には、磁気検出素子群のいくつかの他の具体例について説明する。
【0044】
第1の他の具体例は、ループ状の一つの磁気コアを16個の磁気検出素子で共通に用いてなる図10に示す磁気検出素子群50である。そして、各励磁コイル71と検出コイル72は等間隔に形成されている。磁気コア70は軟磁性材料からなる。
【0045】
図10を用いて説明すると、各磁気検出素子51〜66は、共通のループ状磁気コア70を16等分割したそれぞれの部分に形成されている。励磁コイル71と検出コイル72は、各磁気検出素子毎に磁気コア70に巻回しされており、等価回路は、図11に示すようになる。
【0046】
この磁気検出素子群50にあっても、図5〜図7に示したように磁化力をある程度以上に大きくすれば磁気コアの磁束密度Bは増加しなくなり飽和状態となって、検出コイル誘導電圧eが大きく歪むこととなる。そして、外部から磁界Hが印加された場合、磁気コア内磁束は励磁磁束Hieと外部磁界Hによる磁束が加算されたものとなる(Hie+H)。このため、外部磁界Hの強度に応じ、磁気コアの飽和点が正または負側にシフトし、検出コイル誘導電圧eは、正負非対称な波形となる。
【0047】
このため、磁気検出素子群50を用いた磁気方位測定装置にあっても、誘導電圧信号を励磁信号の2倍の周波数で同期検波することにより、外部磁界強度Hに応じた電圧変化を取り出すことが可能となる。
【0048】
また、第2の他の具体例は、ループ状の一つの磁気コアを16個の磁気検出素子で共通に用いてなり、さらに一つの励磁コイルを16個の磁気検出素子で共通に用いてなる図12に外観を示す磁気検出素子群80である。検出コイルは、各磁気検出素子81〜96毎に磁気コア部100に巻回しされている。
【0049】
図12及び図13を用いて説明すると、各磁気検出素子81〜96は、共通のループ状磁気コア100を16等分割したそれぞれの部分に形成されている。また、励磁コイル101は全ての磁気検出素子で共通に用いられるように磁気コア部全体に連続して巻回しされている。等価回路は、図14に示すようになる。なお、この具体例は、非磁性基板上に、磁気コア、励磁コイル、検出コイルを薄膜形成することにより構成されてもよい。図13は、薄膜形成された素子の詳細を示す図である。(a)の上層コイルは、励磁コイル101、検出コイル102の磁気コアの上側に巻き回しされているコイルであり、(b)の下層コイルは磁気コアの下側に巻き回しされているコイルである。
【0050】
この磁気検出素子群80にあっても、磁化力をある程度以上に大きくすれば磁気コアの磁束密度Bは増加しなくなり飽和状態となって、検出コイル誘導電圧eが大きく歪むこととなる。そして、外部から磁界Hが印加された場合、磁気コア内磁束は励磁磁束Hieと外部磁界Hによる磁束が加算されたものとなる(Hie+H)。このため、外部磁界Hの強度に応じ、磁気コアの飽和点が正または負側にシフトし、検出コイル誘導電圧eは、正負非対称な波形となる。
【0051】
このため、磁気検出素子群80を用いた磁気方位測定装置にあっても、誘導電圧信号を励磁信号の2倍の周波数で同期検波することにより、外部磁界強度Hに応じた電圧変化を取り出すことが可能となる。特に、この磁気センサ部は、励磁コイルを共通化することにより、シンプルな構成となる。
【0052】
また、第3の他の具体例は、ループ状の一つの磁気コアを16個の磁気検出素子で共通に用い、また一つの励磁コイルを16個の磁気検出素子で共通に用いてなり、さらに16個の検出コイルの一端を共通とした図15に外観を示す磁気検出素子群110である。
【0053】
図15及び図16を用いて説明すると、各磁気検出素子111〜126は、共通のループ状磁気コア130を16等分割したそれぞれの部分に形成されている。また、励磁コイル131は全ての磁気検出素子で共通に用いられるように磁気コア部全体に連続して巻回しされている。等価回路は、図17に示すようになる。なお、この具体例についても第2の他の実施例同様、非磁性基板上に、磁気コア、励磁コイル、検出コイルを薄膜形成することにより構成されてもよい。図16は薄膜形成された素子の詳細を示している。(a)の上層コイルは、励磁コイル131、検出コイル132の磁気コアの上側に巻き回しされているコイルであり、(b)の下層コイルは磁気コアの下側に巻き回しされているコイルである。等価回路は、図17に示すようになる。
【0054】
この磁気検出素子群110にあっても、磁化力をある程度以上に大きくすれば磁気コアの磁束密度Bは増加しなくなり飽和状態となって、検出コイル誘導電圧eが大きく歪むこととなる。そして、外部から磁界Hが印加された場合、磁気コア内磁束は励磁磁束Hieと外部磁界Hによる磁束が加算されたものとなる(Hie+H)。このため、外部磁界Hの強度に応じ、磁気コアの飽和点が正または負側にシフトし、検出コイル誘導電圧eは、正負非対称な波形となる。
【0055】
このため、磁気検出素子群110を用いた磁気方位測定装置にあっても、この磁気検出素子群110により得られる、誘導電圧信号を励磁信号の2倍の周波数で同期検波することにより、外部磁界強度Hに応じた電圧変化を取り出すことが可能となる。特に、この磁気センサ部は、励磁コイルを共通化し、検出コイルの一方の端子を共通化しているので、さらにシンプルな構成となる。
【0056】
第2の他の具体例、第3の他の具体例は薄膜プロセスにより形成されるのに適している。この場合の各磁気検出素子の薄膜プロセスについて図18を用いて以下に説明する。
【0057】
先ず、Si等の非磁性材料よりなる基板上140に、Cuを例えば2μmメッキして下層コイル141を形成する。この下層コイ141ルは、後述の上層コイル145と接続され、磁気コア143にスパイラル状に巻回しされることになる。下層コイル141上と基板140上の一部には、下層コイル141を保護すると共に、この下層コイル141と磁気コア143との絶縁を図るためのコイル絶縁層142を例えばフォトレジストを熱硬化して形成する。
【0058】
コイル絶縁層142の上には、例えばCo系アモルファス合金をリフトオフしてなる磁気コア143を形成する。このCo系アモルファス合金は、熱処理と磁場によって誘導磁気異方性を付与及び除去できる材料である。
【0059】
さらに、磁気コア143の上には、磁気コア143と後述する上層コイル145とを絶縁するためのコイル絶縁層144を例えばフォトレジストを熱硬化して形成する。
【0060】
コイル絶縁層144上には、上層コイル145を前記下層コイル141と同様にCuを例えば2μmメッキして形成する。そして、上層コイル145上とコイル絶縁層144の一部上には、上層コイル145を保護するための保護層146を例えばフォトレジストを熱硬化して形成する。
【0061】
このように、本発明の実施の形態で用いる磁気検出素子群は、非磁性基板上に薄膜プロセスにより、上記ループ状の磁気コア、励磁用、検出用のコイルを形成して作ることができる。
【0062】
また、図3に示した磁気検出素子群1は、各磁気検出素子を、円周上に配置して構成したが、多角形の外周上に形成してよいのはもちろんである。例えば、8個の磁気検出素子を8角形の周上に配置したり、16個の磁気検出素子を16角形の周上に配置してもよい。
【0063】
また、図19に示すように、放射状に8個の磁気検出素子を配置した構成の磁気検出素子群150を用いてもよい。各磁気検出素子151〜158は、図4に示したように磁気コア上に励磁コイルと検出コイルを巻き回ししている。
【0064】
この磁気検出素子群150によっても、外部磁界と平行な磁気検出素子は、電磁変換出力を最大とするので、上記図1に示す磁気方位測定装置において用いることができる。もちろん、16個の磁気検出素子を放射状に配置すれば、正確な磁気方位を測定することができる。
【0065】
また、条件判断回路8における、上記一定条件としては、最大値を採る他に、例えば最小値(負のピーク)あるいは、一定電圧値(例えばゼロクロス点)等が使える。
【0066】
また、図1における磁気検出素子群としては、フラックスゲートを用いる他に、例えば磁気抵抗素子、磁気インピーダンス素子、ホール素子等を用いる事が出来る。
【0067】
【発明の効果】
本発明の磁気方位測定装置によれば、磁気検出手段の各磁気検出素子からの電磁変換出力を、取り出し手段が順次スイッチングして取り出し、条件判断手段が取り出された電磁変換出力が所定の条件となったか否かを判断し、その判断結果に基づいて方位情報出力手段が磁気方位情報を出力するので、演算装置を必要とせず、簡単な構成で高精度の方位情報を得ることができる。また、素子、回路等のバラツキなどの影響が少なく、高精度の方位情報を得ることができるため、高性能な方位計を、容易に量産できる。
【図面の簡単な説明】
【図1】本発明の実施の形態となる、磁気方位測定装置の概略構成を示すブロック図である。
【図2】磁気方位測定装置の詳細な構成を示す回路図である。
【図3】磁気方位測定装置で用いる磁気検出素子群の配置図である。
【図4】磁気検出素子の詳細な構成を示す図である。
【図5】励磁磁界の変動を示す図である。
【図6】磁気コアのB−H特性図である。
【図7】外部磁界の影響を受けた磁気コアのB−H特性図である。
【図8】円周状に配置した磁気検出素子を示す図である。
【図9】磁気検出素子の出力をスキャンした波形図である。
【図10】磁気検出素子群の第1の他の具体例の外観図である。
【図11】第1の他の具体例の等価回路である。
【図12】磁気検出素子群の第2の他の具他例の外観図である。
【図13】第2の他の具体例の分解図である。
【図14】第2の他の具体例の等価回路である。
【図15】磁気検出素子群の第3の他の具他例の外観図である。
【図16】第3の他の具体例の分解図である。
【図17】第3の他の具体例の等価回路である。
【図18】薄膜プロセスによる磁気検出素子の形成を説明するための図である。
【図19】磁気検出素子群のさらに他の具体例の模式図である。
【図20】従来の磁気検出素子を示す図である。
【図21】磁気検出素子による方位角−出力特性図である。
【図22】従来の磁気方位測定装置のブロック図である。
【符号の説明】
1 磁気検出素子群、2 スイッチング回路、3 電子スイッチ部、4 エンコーダ、5 同期検波回路、6 増幅回路、8 条件判断回路、9 出力インターフェース回路、11 発振器、12 分周回路、13 ドライブ回路、15 検出・増幅回路、16 制御部
Claims (13)
- 指向性を有する2個以上の磁気検出素子を、それらの指向性が異なるように一定規則で等間隔に配置してなる磁気検出手段と、
上記磁気検出手段の各磁気検出素子からの電磁変換出力を順次スイッチングして取り出す取り出し手段と、
上記取り出し手段により順次スイッチングされて取り出された上記電磁変換出力が所定の条件となったか否かを判断する条件判断手段と、
上記条件判断手段の判断結果に基づいて磁気方位情報を出力する方位情報出力手段と
を備えることを特徴とする磁気方位測定装置。 - 上記磁気検出手段は、上記磁気検出素子を円周上または多角形の外周上に等間隔で配置してなることを特徴とする請求項1記載の磁気方位測定装置。
- 上記磁気検出手段の上記各磁気検出素子は軟磁性材料からなる磁気コアと、それを励磁する励磁コイルと、外部磁界を検出する検出コイルとからなることを特徴とする請求項2記載の磁気方位測定装置。
- 上記磁気検出手段は、ループ状の一つの磁気コアを全ての磁気検出素子で共通に用いることを特徴とする請求項3記載の磁気方位測定装置。
- 上記磁気検出手段は、さらに、一つの励磁コイルを全ての磁気検出素子で共通に用いることを特徴とする請求項4記載の磁気方位測定装置。
- 上記磁気検出手段は、さらに、全ての検出コイルの一端を共通とすることを特徴とする請求項5記載の磁気方位測定装置。
- 上記磁気検出手段の各磁気検出素子は、非磁性基板上に、上記ループ状の磁気コア、励磁用、検出用のコイルを薄膜プロセスにて形成することを特徴とする請求項3、4、5又は6記載の磁気方位測定装置。
- 上記励磁用コイル、検出用コイルを2層構造とすることを特徴とする請求項7記載の磁気方位測定装置。
- 上記磁気コアは、誘導磁気異方性の付与及び除去を磁界中熱処理で行える材料であることを特徴とする請求項3、4、5、6又は7記載の磁気方位測定装置。
- 上記取り出し手段は、上記各磁気検出素子からの電磁変換出力をスイッチングし、さらにスイッチングされた信号を所定の周波数により同期検波して外部磁界強度に応じた電圧変化を取り出すことを特徴とする請求項1記載の磁気方位測定装置。
- 上記取り出し手段は、上記磁気検出素子の検出コイルが2n個とされたとき、バイナリカウンタからの信号により、上記検出コイルと同数のスイッチを順次切り換えることを特徴とする請求項1記載の磁気方位測定装置。
- 上記条件判断手段は、上記取り出し手段により順次取り出された上記電磁変換出力が最大、最小又はゼロクロスであるときに判断結果としてトリガ信号を上記方位情報出力手段に供給することを特徴とする請求項1記載の磁気方位測定装置。
- 上記方位情報出力手段は、上記トリガ信号を上記条件判断手段から受け取ったときに上記取り出し手段によって取り出されたスイッチング信号を外部磁界の方位を表した情報として出力することを特徴とする請求項12記載の磁気方位測定装置。
Priority Applications (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2002304990A JP2004138558A (ja) | 2002-10-18 | 2002-10-18 | 磁気方位測定装置 |
| US10/685,924 US7317315B2 (en) | 2002-10-18 | 2003-10-15 | Magnetic azimuth measurement apparatus |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2002304990A JP2004138558A (ja) | 2002-10-18 | 2002-10-18 | 磁気方位測定装置 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2004138558A true JP2004138558A (ja) | 2004-05-13 |
Family
ID=32452250
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2002304990A Pending JP2004138558A (ja) | 2002-10-18 | 2002-10-18 | 磁気方位測定装置 |
Country Status (2)
| Country | Link |
|---|---|
| US (1) | US7317315B2 (ja) |
| JP (1) | JP2004138558A (ja) |
Cited By (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2006296829A (ja) * | 2005-04-22 | 2006-11-02 | Meisei Electric Co Ltd | 生体磁気計測装置用の磁力計 |
| JP2007057294A (ja) * | 2005-08-23 | 2007-03-08 | Hioki Ee Corp | フラックスゲート素子および電流センサ |
| JP2010528305A (ja) * | 2007-05-29 | 2010-08-19 | エコール ポリテクニーク フェデラル デ ラウサンネ | 面内の磁界の方向を測定する磁界センサ |
| JP2011516873A (ja) * | 2008-04-08 | 2011-05-26 | エコール ポリテクニーク フェデラレ デ ローザンヌ (イーピーエフエル) | 平面内の磁界方向を測定する磁界センサ及び電流センサ |
| JPWO2011155527A1 (ja) * | 2010-06-09 | 2013-08-01 | 株式会社フジクラ | フラックスゲートセンサおよびそれを利用した電子方位計ならびに電流計 |
| CN103308870A (zh) * | 2012-03-15 | 2013-09-18 | 阿尔卑斯电气株式会社 | 磁检测装置及其制造方法 |
Families Citing this family (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| TR200401513A1 (tr) * | 2004-06-24 | 2006-01-23 | Kron�K Elektron�K Elektron�K Ve B�Lg�Sayar S�Stemler� Sanay� T�Caret L�M�Ted ��Rket� | Manyetik kartların okunmasını engelleme aparatı. |
| WO2010040007A2 (en) * | 2008-10-01 | 2010-04-08 | A-Tech Corporation | Method and apparatus for precision azimuth measurement |
| US20170234942A1 (en) * | 2016-02-11 | 2017-08-17 | Texas Instruments Incorporated | Layouts for interlevel crack prevention in fluxgate technology manufacturing |
| CN112729186B (zh) * | 2020-12-21 | 2022-08-02 | 珠海格力电器股份有限公司 | 位移传感器的故障处理方法、装置及系统、处理器 |
| CN115308815B (zh) * | 2022-10-11 | 2023-03-24 | 中国海洋大学 | 一种海底电磁勘探装置意外出水自动监测方法及装置 |
| JP2024118965A (ja) * | 2023-02-21 | 2024-09-02 | 株式会社島津製作所 | 磁気検出装置 |
Family Cites Families (14)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US2389146A (en) * | 1943-01-19 | 1945-11-20 | Sperry Gyroscope Co Inc | Flux valve |
| US3825823A (en) * | 1972-01-21 | 1974-07-23 | L Rovner | Apparatus for detecting the direction of a magnetic field relative to a marker direction by sequentially scanning plural stationary sensors |
| JPS6212976Y2 (ja) * | 1980-10-20 | 1987-04-03 | ||
| US4373271A (en) * | 1980-12-11 | 1983-02-15 | General Motors Corporation | Solid state compass |
| JPS6170409A (ja) * | 1984-09-13 | 1986-04-11 | Hitachi Metals Ltd | 磁気方位センサ− |
| US4763072A (en) * | 1985-06-07 | 1988-08-09 | Kabushikikaisha Tokyo Keiki | Magnetic azimuth detector |
| US4739263A (en) * | 1985-07-15 | 1988-04-19 | Tdk Corporation | Magnetic sensor using the earth's magnetism |
| DE3704934A1 (de) * | 1987-02-17 | 1988-08-25 | Wellhausen Heinz | Elektronischer kompass mit richtungsabhaengigen magnetfeldsensoren |
| US5028280A (en) * | 1988-12-15 | 1991-07-02 | Matsushita Electric Industrial Co., Ltd. | Soft magnetic alloy films having a modulated nitrogen content |
| JPH07101174B2 (ja) * | 1989-01-06 | 1995-11-01 | 日産自動車株式会社 | 車両用方位計 |
| US5161311A (en) * | 1990-08-29 | 1992-11-10 | Alps Electric Inc. | Calibration and compensation of an electronic compass system |
| US5199178A (en) * | 1991-10-23 | 1993-04-06 | Apac, Inc. | Thin film compass and method for manufacturing the same |
| JPH1123683A (ja) * | 1997-06-27 | 1999-01-29 | Shimadzu Corp | 2軸フラックスゲート型磁気センサ |
| KR100467839B1 (ko) * | 2002-03-09 | 2005-01-24 | 삼성전기주식회사 | 인쇄회로기판을 사용한 미약자계 감지용 센서 및 그 제조방법 |
-
2002
- 2002-10-18 JP JP2002304990A patent/JP2004138558A/ja active Pending
-
2003
- 2003-10-15 US US10/685,924 patent/US7317315B2/en not_active Expired - Fee Related
Cited By (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2006296829A (ja) * | 2005-04-22 | 2006-11-02 | Meisei Electric Co Ltd | 生体磁気計測装置用の磁力計 |
| JP2007057294A (ja) * | 2005-08-23 | 2007-03-08 | Hioki Ee Corp | フラックスゲート素子および電流センサ |
| JP2010528305A (ja) * | 2007-05-29 | 2010-08-19 | エコール ポリテクニーク フェデラル デ ラウサンネ | 面内の磁界の方向を測定する磁界センサ |
| JP2011516873A (ja) * | 2008-04-08 | 2011-05-26 | エコール ポリテクニーク フェデラレ デ ローザンヌ (イーピーエフエル) | 平面内の磁界方向を測定する磁界センサ及び電流センサ |
| JPWO2011155527A1 (ja) * | 2010-06-09 | 2013-08-01 | 株式会社フジクラ | フラックスゲートセンサおよびそれを利用した電子方位計ならびに電流計 |
| CN103308870A (zh) * | 2012-03-15 | 2013-09-18 | 阿尔卑斯电气株式会社 | 磁检测装置及其制造方法 |
Also Published As
| Publication number | Publication date |
|---|---|
| US20040135576A1 (en) | 2004-07-15 |
| US7317315B2 (en) | 2008-01-08 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP5518661B2 (ja) | 半導体集積回路、磁気検出装置、電子方位計 | |
| Weiss et al. | Crosstalk in circular arrays of magnetic sensors for current measurement | |
| US6498409B1 (en) | Tachometer apparatus and method for motor velocity measurement | |
| Itzke et al. | The influence of interference sources on a magnetic field-based current sensor for multiconductor measurement | |
| US8519704B2 (en) | Magnetic-balance-system current sensor | |
| JP5435666B2 (ja) | 平面内の磁界方向を測定する磁界センサ及び電流センサ | |
| JP5620076B2 (ja) | 電力計測装置 | |
| WO2011024923A1 (ja) | 磁界センサ、これを用いた磁界測定方法、電力計測装置および電力計測方法 | |
| CN101228453A (zh) | 正交磁通门磁场传感器 | |
| US20040095131A1 (en) | 360-Degree magnetoresistive rotary position sensor | |
| JPWO2011155527A1 (ja) | フラックスゲートセンサおよびそれを利用した電子方位計ならびに電流計 | |
| US7317315B2 (en) | Magnetic azimuth measurement apparatus | |
| US5435070A (en) | Simplified compass with multiple segment display capability | |
| JP2013200253A (ja) | 電力計測装置 | |
| JP2003215220A (ja) | 磁界センサ | |
| JP2003075475A (ja) | 交流電流センサ | |
| JP2005265620A (ja) | 磁気検出素子及び磁気方位測定装置 | |
| CN116735939B (zh) | 一种磁通门电流检测装置和磁通门电流检测方法 | |
| JP2005291906A (ja) | 磁気センサ | |
| JP2013200252A (ja) | 電力計測装置 | |
| JP2004239828A (ja) | フラックスゲート磁界センサ | |
| JP5793681B2 (ja) | 電力計測装置 | |
| JP4145807B2 (ja) | 回転角検出装置 | |
| JP5793682B2 (ja) | 電力計測装置 | |
| TW201229525A (en) | Electric power measuring apparatus and method |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20050218 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20050419 |
|
| A02 | Decision of refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A02 Effective date: 20050830 |