JP2004195575A - 研削装置及び研削方法 - Google Patents
研削装置及び研削方法 Download PDFInfo
- Publication number
- JP2004195575A JP2004195575A JP2002365603A JP2002365603A JP2004195575A JP 2004195575 A JP2004195575 A JP 2004195575A JP 2002365603 A JP2002365603 A JP 2002365603A JP 2002365603 A JP2002365603 A JP 2002365603A JP 2004195575 A JP2004195575 A JP 2004195575A
- Authority
- JP
- Japan
- Prior art keywords
- workpiece
- tool
- grinding
- file
- file tool
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
- 238000000034 method Methods 0.000 title claims abstract description 21
- 239000011162 core material Substances 0.000 claims abstract description 30
- 239000006061 abrasive grain Substances 0.000 claims abstract description 16
- 230000002093 peripheral effect Effects 0.000 claims abstract description 16
- 238000004804 winding Methods 0.000 description 11
- 230000033001 locomotion Effects 0.000 description 10
- 230000000694 effects Effects 0.000 description 3
- 239000000463 material Substances 0.000 description 3
- XEEYBQQBJWHFJM-UHFFFAOYSA-N Iron Chemical compound [Fe] XEEYBQQBJWHFJM-UHFFFAOYSA-N 0.000 description 2
- 229910000831 Steel Inorganic materials 0.000 description 2
- 229910003460 diamond Inorganic materials 0.000 description 2
- 239000010432 diamond Substances 0.000 description 2
- 238000004070 electrodeposition Methods 0.000 description 2
- -1 for example Substances 0.000 description 2
- 238000003780 insertion Methods 0.000 description 2
- 230000037431 insertion Effects 0.000 description 2
- 239000010959 steel Substances 0.000 description 2
- 229910052582 BN Inorganic materials 0.000 description 1
- PPWPWBNSKBDSPK-UHFFFAOYSA-N [B].[C] Chemical compound [B].[C] PPWPWBNSKBDSPK-UHFFFAOYSA-N 0.000 description 1
- 239000000919 ceramic Substances 0.000 description 1
- 230000026058 directional locomotion Effects 0.000 description 1
- 229910052742 iron Inorganic materials 0.000 description 1
- 239000002245 particle Substances 0.000 description 1
Images


Landscapes
- Grinding And Polishing Of Tertiary Curved Surfaces And Surfaces With Complex Shapes (AREA)
- Finish Polishing, Edge Sharpening, And Grinding By Specific Grinding Devices (AREA)
Abstract
【課題】被加工物の細部の研削を短時間かつ容易に行うことができる研削装置及び研削方法を提供すること。
【解決手段】研削装置1は,アーム部3と,アーム部3に設けた複数の工具支持部31と,複数のプーリ31の間に掛け渡されたヤスリ工具4と,ヤスリ工具4を被加工物5に押し付けた際に,ヤスリ工具4と被加工物5とを相対的に移動させる押付摺動手段2とを有している。ヤスリ工具4は,その横断面積Aが0.1〜100mm2である可撓性の糸状芯材41と,糸状芯材41の外周表面401に固着された多数の砥粒42とよりなる。そして,ヤスリ工具4を被加工物5に押し付け,押付摺動手段2によりヤスリ工具4と被加工物5とを相対的に移動させて研削を行う。
【選択図】 図1
【解決手段】研削装置1は,アーム部3と,アーム部3に設けた複数の工具支持部31と,複数のプーリ31の間に掛け渡されたヤスリ工具4と,ヤスリ工具4を被加工物5に押し付けた際に,ヤスリ工具4と被加工物5とを相対的に移動させる押付摺動手段2とを有している。ヤスリ工具4は,その横断面積Aが0.1〜100mm2である可撓性の糸状芯材41と,糸状芯材41の外周表面401に固着された多数の砥粒42とよりなる。そして,ヤスリ工具4を被加工物5に押し付け,押付摺動手段2によりヤスリ工具4と被加工物5とを相対的に移動させて研削を行う。
【選択図】 図1
Description
【0001】
【技術分野】
本発明は,被加工物の細部等の研削を行うことができる研削装置及び研削方法に関する。
【0002】
【従来技術】
例えば,各種の加工を行うことによって被加工物に生じたバリは,砥石やヤスリ等の工具を用いて研削を行うことにより除去している。特に,バリが生じた位置が被加工物の細部であれば,ロボット等の自動装置によってこのバリの除去を行うことが難しく,作業者の手によって行われている。
【0003】
なお,ロボットに備えたグラインダの砥石によりバリの除去を行う装置としては,例えば特許文献1に示すものがあり,また,遊離砥粒を表面に付着させて,被加工物の切断等を行うために用いる糸状の工具としては,例えば特許文献2に示すものがある。
【0004】
【特許文献1】
特開平11−28663号公報
【特許文献2】
特開平10−34646号公報
【0005】
【解決しようとする課題】
しかしながら,例えば,外周又は内周にスプライン部を有する円筒状部材が被加工物である場合,上記スプライン部における谷部の軸方向の各端部に生じたバリに対しては,上記工具自体を当接させることが困難である。また,作業者は,上記バリの大きさ,形状等に合わせて,目視により上記工具の角度を微調整しながら研削を行う。そのため,上記バリの除去に手間がかかる。
それ故,上記従来の工具を用いた研削によっては,被加工物の細部に生じたバリの除去が困難であり,バリの除去にかかる時間を短縮することが困難である。
【0006】
本発明は,かかる従来の問題点に鑑みてなされたもので,被加工物の細部の研削を短時間かつ容易に行うことができる研削装置及び研削方法を提供しようとするものである。
【0007】
【課題の解決手段】
第1の発明は,アーム部と,該アーム部に設けた複数の工具支持部と,該複数の工具支持部の間に掛け渡されたヤスリ工具と,該ヤスリ工具を被加工物に押し付けた際に,該ヤスリ工具と上記被加工物とを相対的に移動させる押付摺動手段とを有し,
上記ヤスリ工具は,可撓性の糸状芯材と,該糸状芯材の外周表面に固着された砥粒とよりなることを特徴とする研削装置にある(請求項1)。
【0008】
本発明の研削装置は,上記複数の工具支持部の間に掛け渡されたヤスリ工具を有している。そして,このヤスリ工具は,糸状芯材を母材として形成されているため,上記被加工物に形成された凹部又は穴等の細部に対しても容易に当接させることができる。
また,上記ヤスリ工具は,可撓性を有しているため,例えば上記被加工物の細部に押し付けた際には,この細部の形状に従って容易に撓むことができる。そのため,被加工物の細部の形状に合わせて,上記ヤスリ工具の角度に微調整を行う必要性が少ない。
【0009】
そして,上記ヤスリ工具を撓ませた状態において,上記押付摺動手段によりヤスリ工具と被加工物とを相対的に移動させたときには,上記糸状芯材の外周表面に固着した砥粒により,被加工物の細部に対しても容易に研削を行うことができる。
それ故,上記研削装置によれば,被加工物の細部の研削を短時間かつ容易に行うことができる。
また,上記研削装置は,例えば,被加工物の細部に形成されたバリの除去,又は被加工物の細部における面取り等を行う際に用いることができる。
【0010】
第2の発明は,アーム部と,該アーム部に設けた複数の工具支持部と,該複数の工具支持部の間に掛け渡されたヤスリ工具と,該ヤスリ工具を被加工物に押し付けた際に,該ヤスリ工具と上記被加工物とを相対的に移動させる押付摺動手段とを有し,上記ヤスリ工具は,可撓性の糸状芯材と,該糸状芯材の外周表面に固着された砥粒とよりなる研削装置を用いて,
上記ヤスリ工具を被加工物に押し付け,上記押付摺動手段により上記ヤスリ工具と上記被加工物とを相対的に移動させて研削を行うことを特徴とする研削方法にある(請求項6)。
【0011】
本発明の研削方法は,上記優れた作用効果を有する第1の発明の研削装置を用いて,被加工物の研削を行う。
それ故,本発明の研削方法によっても,被加工物の細部の研削を短時間かつ容易に行うことができる。
【0012】
【発明の実施の形態】
上述した本発明における好ましい実施の形態につき説明する。
上記第1,第2の発明において,上記押付摺動手段による上記ヤスリ工具と上記被加工物との相対的な移動は,ヤスリ工具又は被加工物のいずれかを,一方向だけに移動させる一方向移動であってもよく,両方向に往復するよう移動させる往復移動であってもよい。また,この相対的な移動は,上記往復移動の周期を小さくした振動により行ってもよい。
【0013】
また,上記砥粒としては,例えば,ダイヤモンド砥粒,CBN(カーボンボロンニトライド)砥粒,セラミック砥粒等を用いることができる。この場合,各砥粒の粒度は#40〜800とすることが好ましい。また,上記糸状芯材への砥粒の固着は,例えば,電着により行うことができる。
また,上記糸状芯材としては,例えば,鉄よりなる各種の鋼材より製作することができ,針金,鋼線等を用いることができる。また,上記糸状芯材の横断面形状としては,丸,四角又は三角等の種々の形状とすることができる。
【0014】
また,上記第1の発明において,上記糸状芯材は,その横断面積が0.1〜100mm2であることが好ましい(請求項2)。
この場合には,糸状芯材の太さが最適であり,強度と,被加工物の細部への当接の容易さとのバランスがとれたヤスリ工具を形成することができる。
上記糸状芯材の横断面積が0.1mm2未満の場合には,ヤスリ工具が細くなり過ぎて,このヤスリ工具が強度的に弱くなるおそれがある。一方,この横断面積が100mm2を超える場合には,ヤスリ工具が太くなり過ぎて,上記被加工物の細部にこのヤスリ工具を当接させることが困難になるおそれがある。
【0015】
また,上記複数の工具支持部は複数のプーリよりなると共に,上記ヤスリ工具は上記複数のプーリの外周面に掛け渡されており,上記押付摺動手段は,上記ヤスリ工具を上記複数のプーリを回転させながら該複数のプーリの間を走行させる走行手段を有していることが好ましい(請求項3)。
この場合には,上記ヤスリ工具を上記被加工物に押し付けた状態で,上記走行手段により上記ヤスリ工具自体を上記被加工物に対して走行させることができる。そして,ヤスリ工具を被加工物の細部に対して押し付けた状態においても,このヤスリ工具の走行により,被加工物の細部の研削を容易に行うことができる。
【0016】
また,上記走行手段によるヤスリ工具の走行は,ヤスリ工具を,一方向だけに走行させる一方向走行であってもよく,両方向に往復するよう走行させる往復走行であってもよい。また,ヤスリ工具の走行は,上記往復走行の周期を小さくした振動により行ってもよく,また,この振動を行いながら一方向走行もしくは往復走行を行ってもよい。
【0017】
また,上記押付摺動手段は,上記ヤスリ工具と上記被加工物とを上記ヤスリ工具の横断面方向に相対的に移動させる横移動手段を有していることが好ましい(請求項4)。
この場合には,上記走行手段を用いる代わりに上記横移動手段を用いて,上記ヤスリ工具による被加工物の研削を行うことができる。また,この場合には,上記走行手段と上記横移動手段とを組み合わせて,ヤスリ工具による被加工物の研削を行うこともできる。
【0018】
また,上記横移動手段により,上記ヤスリ工具を上記被加工物の細部の全体に容易に当接させて,研削を行うこともできる。また,この場合は,特に,上記研削を行う被加工物の細部の幅が,上記ヤスリ工具の直径又は最大幅に対して大きいときに有効である。
【0019】
また,上記横移動手段による上記ヤスリ工具と上記被加工物との相対的な移動は,ヤスリ工具又は被加工物のいずれかを,一方向だけに移動させる一方向移動であってもよく,両方向に往復するよう移動させる往復移動であってもよい。また,この横移動手段による相対的な移動は,上記往復移動の周期を小さくした振動により行ってもよく,また,この振動を行いながら一方向移動もしくは往復移動を行ってもよい。
なお,上記ヤスリ工具の横断面方向とは,このヤスリ工具の長手方向に直交する方向をいう(以下同様)。
【0020】
また,上記被加工物には,少なくとも1つの凹状に窪んだ溝部が形成されており,上記ヤスリ工具は,上記溝部の内部,端部もしくは周囲に当接させて用いることが好ましい(請求項5)。
このように,上記研削装置は,上記優れた性質により,上記ヤスリ工具を上記被加工物の細部としての溝部の内部,端部もしくは周囲に当接させて研削を行うことができる。
【0021】
より具体的には,上記研削装置は,上記ヤスリ工具による研削により,上記被加工物の溝部における端部に形成されたバリの除去を行うことができる。また,上記研削装置は,記被加工物の溝部における端部の面取りを行うこともできる。
【0022】
また,上記研削装置は,上記被加工物の溝部の内部に開口する貫通穴の開口端部に形成されたバリの除去,又はこの開口端部の面取りを行うこともできる。また,上記研削装置は,種々の形状を有する被加工物に形成された貫通穴とこれに交差して開口する交差貫通穴との交差部位に形成されたバリの除去,又はこの開口端部の面取りを行うこともできる。
なお,上記バリとは,各種の加工により被加工物の細部における端部に形成され,被加工物の正規寸法より突出した不要な部分をいう(以下同様)。
【0023】
また,上記第2の発明において,上記糸状芯材は,その横断面積が0.1〜100mm2であることが好ましい(請求項7)。
この場合には,糸状芯材の太さが最適であり,強度と,被加工物の細部への当接の容易さとのバランスがとれたヤスリ工具により,一層容易に上記被加工物の細部の研削を行うことができる。
なお,糸状芯材の横断面積の数値限定理由については上記と同様である。
【0024】
また,上記複数の工具支持部は複数のプーリよりなると共に,上記ヤスリ工具は上記複数のプーリの外周面に掛け渡されており,上記ヤスリ工具を上記被加工物に押し付け,該ヤスリ工具を上記複数のプーリを回転させながら上記被加工物に対して走行させて研削を行うことが好ましい(請求項8)。
この場合には,上記と同様に,上記ヤスリ工具の走行により,被加工物の細部の研削を容易に行うことができる。
【0025】
また,上記ヤスリ工具と上記被加工物とは,上記ヤスリ工具の横断面方向に相対的に移動させて研削を行うことが好ましい(請求項9)。
この場合には,上記と同様に,上記横移動手段により,被加工物の細部の研削を容易に行うことができる。
【0026】
また,上記被加工物には,少なくとも1つの凹状に窪んだ溝部が形成されており,上記ヤスリ工具による研削により,上記溝部の内部,端部もしくは周囲に形成されたバリの除去,又は上記溝部の端部における面取りを行うことが好ましい(請求項10)。
このように,上記研削方法は,上記研削装置の優れた性質により,上記ヤスリ工具を上記被加工物の細部としての溝部の内部,端部もしくは周囲に形成されたバリの除去,又は上記溝部の端部における面取りを行うことができる。
【0027】
また,上記研削方法により,上記被加工物の溝部の内部に開口する貫通穴の開口端部に形成されたバリの除去,又はこの開口端部の面取りを行うこともできる。また,上記研削方法により,種々の形状を有する被加工物に形成された貫通穴とこれに交差して開口する交差貫通穴との交差部位に形成されたバリの除去,又はこの開口端部の面取りを行うこともできる。
【0028】
【実施例】
以下に,図面を用いて本発明の研削装置及びこれを用いた研削方法にかかる実施例につき説明する。
(実施例1)
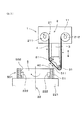
本例の研削装置1は,図3に示すごとく,アーム部3と,このアーム部3に設けた複数の工具支持部31と,この複数の工具支持部31の間に掛け渡されたヤスリ工具4と,このヤスリ工具4を被加工物5に押し付けた際に,ヤスリ工具4と被加工物5とを相対的に移動させる押付摺動手段2とを有している。
【0029】
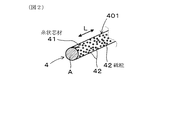
また,上記ヤスリ工具4は,図2に示すごとく,その横断面積Aが0.1〜100mm2である可撓性の糸状芯材41と,この糸状芯材41の外周表面401に固着された多数の砥粒42とよりなる。
そして,本例では,図1に示すごとく,上記ヤスリ工具4を上記被加工物5に押し付け,上記押付摺動手段2によりヤスリ工具4と被加工物5とを相対的に移動させて研削を行う。
【0030】
以下に,これを詳説する。
図1に示すごとく,本例の被加工物5は円筒状部材5であり,この円筒状部材5の外周501には,その軸方向Dに多数の溝部としての軸方向溝51が形成されている。さらに,本例では,上記円筒状部材5の外周501には,上記多数の軸方向溝51によるスプライン部が形成されている。そして,本例の研削装置1は,上記ヤスリ工具4により各軸方向溝51における軸方向端部511に形成されたバリ50の除去を行う。
また,図2に示すごとく,本例の糸状芯材41は,その横断面形状が丸型である。また,この糸状芯材41の外周表面401には,ダイヤモンドよりなる多数の砥粒42を電着により固着した。
【0031】
また,図3に示すごとく,本例の複数の工具支持部31は複数のプーリ31よりなると共に,上記ヤスリ工具4はその長手方向Lに上記複数のプーリ31の外周面に掛け渡されている。また,上記アーム部3は,装置本体11より突出して設けられており,その先端部301には2つに分岐した分岐先端部32を有しており,各分岐先端部32に上記プーリ31が回動自在に配設してある。
また,ヤスリ工具4は,各プーリ31の外周面に形成した外周溝より外れないよう所定のテンションを有して掛け渡されている。
【0032】
また,本例の押付摺動手段2は,上記ヤスリ工具4を上記複数のプーリ31を回転させながらこの複数のプーリ31の間を走行させる走行手段21と,上記被加工物5をヤスリ工具4の横断面方向Wに送る送り手段22とを有している。また,ヤスリ工具4は,上記被加工物5に対して上下に移動可能である。
【0033】
また,図3に示すごとく,本例の走行手段21は,上記ヤスリ工具4を巻き取る巻取り部211と,上記ヤスリ工具4を送る送り部212とより構成されている。また,これら巻取り部211及び送り部212は上記装置本体11に設けてあり,ヤスリ工具4は,各プーリ31を介して巻取り部211と送り部212とに掛け渡されている。そして,巻取り部211によりヤスリ工具4を引っ張ったときには,送り部212は,ヤスリ工具4に所定のテンションを与えて,巻取り部211の回転に従動して回転する。
【0034】
また,本例の送り手段22は,上記被加工物5を設置してこれを回転させる回転台221により構成されている。この回転台221には,上記円筒状部材5の内周502をクランプするクランプ部222が設けてある。
【0035】
図1に示すごとく,上記被加工物5における各軸方向溝51の円周方向の幅Bは,上記ヤスリ工具4の直径よりも大きい。そのため,本例では,上記巻取り部211及び送り部212によりヤスリ工具4を走行させると共に,上記回転台221により上記被加工物5における各軸方向溝51を上記ヤスリ工具4の横断面方向Wに移動させて,各軸方向溝51の軸方向端部511に形成されたバリ50の除去を行う。
【0036】
なお,本例では,上記走行手段21により,上記ヤスリ工具4は,600〜30000mm/minの速度で走行させた。また,上記送り手段22としての回転台221は0.1〜60rpmの回転数で回転させ,上記被加工物5は,上記ヤスリ工具4の横断面方向Wに6〜600mm/minの速度で送りを行った。
【0037】
以下に,上記研削装置1を用いて被加工物5に形成されたバリ50の除去を行うための研削方法及びこれによって奏される作用効果につき説明する。
まず,上記被加工物5を上記回転台221に設置し,被加工物5の軸方向溝51を上記ヤスリ工具4に対向させる。そして,図1に示すごとく,上記ヤスリ工具4を上記回転台221に対して下降させ,上記各プーリ31の間に位置するやすり工具の部分40を上記軸方向溝51の軸方向端部511に形成されたバリ50に押し付ける。
【0038】
そして,ヤスリ工具4を上記走行手段21によりその長手方向Lに走行させると共に,上記回転台221を回転させて上記軸方向溝51を上記ヤスリ工具4の横断面方向Wに移動させる。これにより,上記軸方向溝51の軸方向端部511に形成されたバリ50の除去を行うことができる。
そして,このバリ50の除去を行った後には,ヤスリ工具4を被加工物5に対して上昇させると共に,上記回転台221を回転させて上記バリ50の除去を行った軸方向溝51に隣接する次の軸方向溝51をヤスリ工具4に対向させる。その後,上記ヤスリ工具4を被加工物5に対して下降させ,以降同様にして各軸方向溝51の軸方向端部511に形成されたバリ50の除去を行う。
【0039】
上記のごとく,上記ヤスリ工具4は,糸状芯材41を母材として形成されている。そのため,上記被加工物5における各軸方向溝51の軸方向端部511に形成されたバリ50に対して,容易に当接させることができる。そして,上記ヤスリ工具4は,上記各プーリ31の間で所定のテンションを有して撓むことができる。そのため,例えば,上記各軸方向溝51の軸方向端部511に形成されたバリ50の大きさ,形状等にばらつきがある場合でも,上記軸方向端部511へのヤスリ工具4の角度の微調整を特別に行うことが不要である。
【0040】
そして,上記ヤスリ工具4を撓ませた状態において,ヤスリ工具4を走行させると共に軸方向溝51をヤスリ工具4の横断面方向Wに移動させたときには,上記糸状芯材41の外周表面401に固着した砥粒42により,上記軸方向溝51の軸方向端部511に形成されたバリ50の除去を容易に行うことができる。
それ故,上記研削装置1によれば,被加工物5における各軸方向溝51の軸方向端部511に形成されたバリ50の除去を短時間かつ容易に行うことができる。
【0041】
なお,上記バリ50の除去を行う際には,被加工物5の端部に対して面取りを行っておくこともできる。この場合には,ヤスリ工具4によって深く研削を行うことができ,上記バリ50の除去が一層容易になる。
また,上記研削装置1は,多関節ロボット(図示略)の先端部に取り付け,任意の位置に移動させて研削を行うことができる。また,この場合には,上記送り手段22は,上記多関節ロボットの移動により研削装置1に設けたヤスリ工具4を移動させることによって実現することができる。
【0042】
また,本例においては,上記走行手段21としての上記巻取り部211及び送り部212により,上記ヤスリ工具4を一方向に走行させて研削を行った。一方で,上記走行手段21は,上記巻取り部211及び送り部212の代わりに正逆両回転が可能な一対の回転部とすることもできる。この場合には,一対の回転部により,ヤスリ工具4をその長手方向Lに往復走行させて研削を行うことができる。
【0043】
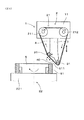
また,図4に示すごとく,上記ヤスリ工具4は,上記巻取り部211,上記送り部212及び上記複数のプーリ31の間に一巡させて掛け渡したものとすることもできる。この場合には,この一巡したヤスリ工具4は,ほぼ完全に摩耗するまで(砥粒42のほとんどが脱落するまで)何度も被加工物5に対して走行させて使用することができる。
【0044】
また,上記ヤスリ工具4をその長手方向Lに走行させる走行手段21に代えて,ヤスリ工具4をその横断面方向Wに移動させる横移動手段(図示略)により,上記被加工物5の研削を行ってもよい。この場合には,例えば上記横移動手段によりヤスリ工具4を横断面方向Wに振動させることによって研削を行うことができる。
また,上記研削装置1による研削は,上記走行手段21と上記横移動手段とを組み合わせて行ってもよい。
【0045】
また,本例においては,上記被加工物5は,円筒状部材5の外周501に多数の軸方向溝51を有するスプライン部が形成されたものとした。一方で,図5に示すごとく,被加工物5は,円筒状部材5の内周502に多数の軸方向溝51を有するものとすることもできる。また,同図に示すごとく,上記研削装置1により,軸方向溝51の内部に開口する貫通穴512の開口端部513に形成されたバリ50の除去を行うこともできる。
【0046】
また,被加工物5は,円形状部材の外周501に歯面を有する各種歯車,又は円環状部材5の内周502に歯面を有する内歯車等の歯面における谷部の研削を行うこともできる。
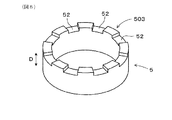
また,図6に示すごとく,上記研削装置1によれば,被加工物5の軸方向Dの端面503に形成された端面溝52に対しても上記研削を行うことができる。
【0047】
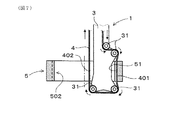
なお,上記円筒状部材5の内周502に形成した軸方向溝51,又は上記内歯車の歯面を研削する場合には,図7に示すごとく,複数のプーリ31に掛け渡されたヤスリ工具4の巻取り側401及び送り側402の両部分を,円筒状部材5の内周502に配設して研削を行うことができる。
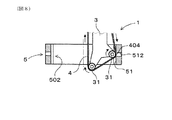
また,上記円筒状部材5の内周502に形成した軸方向溝51の内部に開口する貫通穴512の開口端部513を研削する場合には,図8に示すごとく,ヤスリ工具4のプーリ31の外周に位置する部分404を当接させて研削を行うことができる。
【0048】
(実施例2)
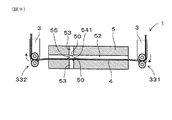
本例は,図9に示すごとく,上記研削装置1により,種々の形状を有する被加工物5に形成された貫通穴53とこれに交差して開口する交差貫通穴54との交差部位55に形成されたバリ50の除去を行う例である。本例では,特に上記交差貫通穴54の開口端部541に形成されたバリ50の除去を行う。
【0049】
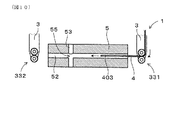
本例においては,上記研削装置1は,ヤスリ工具4をその端部403から上記貫通穴53に挿通させるための挿通手段33を有している。この挿通手段33は,貫通穴53の一方の端部に位置させる掛渡し部331と,貫通穴53の他方の端部に位置させる受取り部332とを有している。そして,図10に示すごとく,ヤスリ工具4の貫通穴53への挿通は,上記送り部212を回転させて,上記掛渡し部331よりヤスリ工具4の端部403を上記受取り部332へと押し出し,これを上記巻取り部211により巻き取ることによって行うことができる。
【0050】
その後,上記バリ50の除去は,ヤスリ工具4を被加工物5に対して走行させると共に,被加工物5を貫通穴53を中心にして回転させるもしくはヤスリ工具4を被加工物5の周囲に回転させることによって行うことができる。
その他の構成は上記実施例1と同様であり,上記実施例1と同様の作用効果を得ることができる。
【図面の簡単な説明】
【図1】実施例1における,ヤスリ工具により被加工物の軸方向溝に形成されたバリの除去を行っている状態の研削装置を示す斜視説明図。
【図2】実施例1における,ヤスリ工具を示す説明図。
【図3】実施例1における,研削装置及び回転台に設置した被加工物を示す説明図。
【図4】実施例1における,一巡したヤスリ工具を用いた研削装置及び回転台に設置した被加工物を示す説明図。
【図5】実施例1における,円筒状部材の内周に軸方向溝を形成した被加工物を示す斜視説明図。
【図6】実施例1における,円筒状部材の軸方向端面に溝部を形成した被加工物を示す斜視説明図。
【図7】実施例1における,円筒状部材の内周に形成した軸方向溝の研削を行っている状態の他の研削装置を示す説明図。
【図8】実施例1における,円筒状部材の内周に形成した軸方向溝に開口する貫通穴の開口端部の研削を行っている状態の他の研削装置を示す説明図。
【図9】実施例2における,被加工物における貫通穴と交差貫通穴との交差部位に形成されたバリの除去を行っている状態の研削装置を示す説明図。
【図10】実施例2における,ヤスリ工具を貫通穴へ挿通している状態の研削装置及び被加工物を示す説明図。
【符号の説明】
1...研削装置,
2...押付摺動手段,
21...走行手段,
22...送り手段,
3...アーム部,
31...工具支持部(プーリ),
4...ヤスリ工具,
41...糸状芯材,
42...砥粒,
5...被加工物(円筒状部材),
50...バリ,
51...軸方向溝,
511...軸方向端部,
Claims (10)
- アーム部と,該アーム部に設けた複数の工具支持部と,該複数の工具支持部の間に掛け渡されたヤスリ工具と,該ヤスリ工具を被加工物に押し付けた際に,該ヤスリ工具と上記被加工物とを相対的に移動させる押付摺動手段とを有し,
上記ヤスリ工具は,可撓性の糸状芯材と,該糸状芯材の外周表面に固着された砥粒とよりなることを特徴とする研削装置。 - 請求項1において,上記糸状芯材は,その横断面積が0.1〜100mm2であることを特徴とする研削装置。
- 請求項1又は2において,上記複数の工具支持部は複数のプーリよりなると共に,上記ヤスリ工具は上記複数のプーリの外周面に掛け渡されており,
上記押付摺動手段は,上記ヤスリ工具を上記複数のプーリを回転させながら該複数のプーリの間を走行させる走行手段を有していることを特徴とする研削装置。 - 請求項1〜3のいずれか一項において,上記押付摺動手段は,上記ヤスリ工具と上記被加工物とを上記ヤスリ工具の横断面方向に相対的に移動させる横移動手段を有していることを特徴とする研削装置。
- 請求項1〜4のいずれか一項において,上記被加工物には,少なくとも1つの凹状に窪んだ溝部が形成されており,
上記ヤスリ工具は,上記溝部の内部,端部もしくは周囲に当接させて用いることを特徴とする研削装置。 - アーム部と,該アーム部に設けた複数の工具支持部と,該複数の工具支持部の間に掛け渡されたヤスリ工具と,該ヤスリ工具を被加工物に押し付けた際に,該ヤスリ工具と上記被加工物とを相対的に移動させる押付摺動手段とを有し,上記ヤスリ工具は,可撓性の糸状芯材と,該糸状芯材の外周表面に固着された砥粒とよりなる研削装置を用いて,
上記ヤスリ工具を被加工物に押し付け,上記押付摺動手段により上記ヤスリ工具と上記被加工物とを相対的に移動させて研削を行うことを特徴とする研削方法。 - 請求項6において,上記糸状芯材は,その横断面積が0.1〜100mm2であることを特徴とする研削方法。
- 請求項6又は7において,上記複数の工具支持部は複数のプーリよりなると共に,上記ヤスリ工具は上記複数のプーリの外周面に掛け渡されており,
上記ヤスリ工具を上記被加工物に押し付け,該ヤスリ工具を上記複数のプーリを回転させながら上記被加工物に対して走行させて研削を行うことを特徴とする研削方法。 - 請求項6〜8のいずれか一項において,上記ヤスリ工具と上記被加工物とは,上記ヤスリ工具の横断面方向に相対的に移動させて研削を行うことを特徴とする研削方法。
- 請求項6〜9のいずれか一項において,上記被加工物には,少なくとも1つの凹状に窪んだ溝部が形成されており,
上記ヤスリ工具による研削により,上記溝部の内部,端部もしくは周囲に形成されたバリの除去,又は上記溝部の端部における面取りを行うことを特徴とする研削方法。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2002365603A JP2004195575A (ja) | 2002-12-17 | 2002-12-17 | 研削装置及び研削方法 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2002365603A JP2004195575A (ja) | 2002-12-17 | 2002-12-17 | 研削装置及び研削方法 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2004195575A true JP2004195575A (ja) | 2004-07-15 |
Family
ID=32763120
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2002365603A Pending JP2004195575A (ja) | 2002-12-17 | 2002-12-17 | 研削装置及び研削方法 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP2004195575A (ja) |
Cited By (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| KR101195815B1 (ko) | 2010-06-23 | 2012-11-05 | 삼보모터스주식회사 | 자동 변속기용 클러치 리액션 플레이트의 버 제거방법 및 장치 |
| JP2014136300A (ja) * | 2013-01-18 | 2014-07-28 | Komatsu Ntc Ltd | 産業用ロボット利用のワイヤソーシステム |
| CN107855295A (zh) * | 2017-11-08 | 2018-03-30 | 江苏华淼电子科技有限公司 | 一种机械加工花键轴表面清理装置 |
| WO2019026999A1 (ja) * | 2017-08-03 | 2019-02-07 | 川崎重工業株式会社 | 研削ツール及びエッジの丸み付け加工方法 |
| CN113524011A (zh) * | 2021-06-17 | 2021-10-22 | 江苏飞船股份有限公司 | 一种内齿齿轮表面精细化处理装置 |
-
2002
- 2002-12-17 JP JP2002365603A patent/JP2004195575A/ja active Pending
Cited By (9)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| KR101195815B1 (ko) | 2010-06-23 | 2012-11-05 | 삼보모터스주식회사 | 자동 변속기용 클러치 리액션 플레이트의 버 제거방법 및 장치 |
| JP2014136300A (ja) * | 2013-01-18 | 2014-07-28 | Komatsu Ntc Ltd | 産業用ロボット利用のワイヤソーシステム |
| WO2019026999A1 (ja) * | 2017-08-03 | 2019-02-07 | 川崎重工業株式会社 | 研削ツール及びエッジの丸み付け加工方法 |
| JP2019025626A (ja) * | 2017-08-03 | 2019-02-21 | 川崎重工業株式会社 | 研削ツール及びエッジの丸み付け加工方法 |
| JP7010622B2 (ja) | 2017-08-03 | 2022-01-26 | 川崎重工業株式会社 | 研削ツール及びエッジの丸み付け加工方法 |
| CN107855295A (zh) * | 2017-11-08 | 2018-03-30 | 江苏华淼电子科技有限公司 | 一种机械加工花键轴表面清理装置 |
| CN107855295B (zh) * | 2017-11-08 | 2021-02-09 | 江苏华淼电子科技有限公司 | 一种机械加工花键轴表面清理装置 |
| CN113524011A (zh) * | 2021-06-17 | 2021-10-22 | 江苏飞船股份有限公司 | 一种内齿齿轮表面精细化处理装置 |
| CN113524011B (zh) * | 2021-06-17 | 2022-05-03 | 江苏飞船股份有限公司 | 一种内齿齿轮表面精细化处理装置 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| KR101002609B1 (ko) | 회전 대칭인 기계 부품의 연삭 방법 및 장치 | |
| KR102012913B1 (ko) | 면취 가공 방법 | |
| US6295977B1 (en) | Method and device for simultaneously cutting off a multiplicity of wafers from a workpiece | |
| JP5238488B2 (ja) | ブラシ状砥石 | |
| EP1543924A1 (en) | Method of producing brush-like grind stone, the brush-like grind stone, and brush for grind machine | |
| EP2965866B1 (en) | Linear grinding material, brush-shaped grindstone and method for manufacturing linear grinding material | |
| SG136799A1 (en) | Point superabrasive machining of nickel alloys | |
| KR20010021539A (ko) | 다이아몬드 함유 와이어를 이용하여 작업물을 얇게절단하기 위한 장치 및 방법 | |
| CN214923000U (zh) | 汽车管道加工用表面毛刺处理装置 | |
| JP5076583B2 (ja) | 面取り装置、面取り方法および焼結磁石 | |
| JP2004237406A (ja) | 微細溝加工方法 | |
| CA2127840A1 (en) | Apparatus for producing hollow ground needles | |
| CN108602172A (zh) | 被加工物的加工方法、研磨机用刷以及工具支架 | |
| WO2018003429A1 (ja) | ブレードのドレッシング機構及び該機構を備えた切削装置及び該機構を用いたブレードのドレッシング方法 | |
| JPH10128647A (ja) | バリ取り方法及び該バリ取り方法に使用する研削砥石のバリ取り構造 | |
| JPH0373258A (ja) | テーパー面の研削方法 | |
| JP2981427B2 (ja) | ダイヤモンドポイントドレッサおよびドレッシング方法 | |
| JP4281679B2 (ja) | リング状部材の製造方法 | |
| KR101981481B1 (ko) | 자동차 미션용 솔레노이드 바디 연마장치 | |
| JP2700082B2 (ja) | ワイヤーソー切削チップの加工装置 | |
| JP2003145396A (ja) | 平面研削方法およびその装置 | |
| JP4724270B2 (ja) | ステンレス鋼管の切断方法におけるバリ発生の防止方法 | |
| JPH077042Y2 (ja) | 棒材のバリ除去装置 | |
| KR20200038578A (ko) | 다이아몬드 와이어 커팅 장치. | |
| JP3086596U (ja) | バリ取り研削工具の改良 |