JP2004201579A - 作業機の制御装置 - Google Patents
作業機の制御装置 Download PDFInfo
- Publication number
- JP2004201579A JP2004201579A JP2002374614A JP2002374614A JP2004201579A JP 2004201579 A JP2004201579 A JP 2004201579A JP 2002374614 A JP2002374614 A JP 2002374614A JP 2002374614 A JP2002374614 A JP 2002374614A JP 2004201579 A JP2004201579 A JP 2004201579A
- Authority
- JP
- Japan
- Prior art keywords
- turning
- seeding machine
- tractor
- feeding
- seeding
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
Images
Landscapes
- Soil Working Implements (AREA)
- Guiding Agricultural Machines (AREA)
- Fertilizing (AREA)
- Sowing (AREA)
- Lifting Devices For Agricultural Implements (AREA)
Abstract
【課題】トラクタに連結した播種機のピッチング昇降制御。
【解決手段】トラクタ1の後部に播種機13を連結し、播種機13にトラクタ1のピッチング回動を検出する角速度センサ50を設け、播種機13の左・右作溝ディスク25,25及び覆土ディスク32を昇降調節可能に構成する。
トラクタ1のピッチング回動を角速度センサ50が検出し制御部48に入力すると、制御部48からのピッチング是正指令により調節モータを介して左・右作溝ディスク25,25及び覆土ディスク32が是正昇降され、所定作用深さに復帰する。
【選択図】 図3
【解決手段】トラクタ1の後部に播種機13を連結し、播種機13にトラクタ1のピッチング回動を検出する角速度センサ50を設け、播種機13の左・右作溝ディスク25,25及び覆土ディスク32を昇降調節可能に構成する。
トラクタ1のピッチング回動を角速度センサ50が検出し制御部48に入力すると、制御部48からのピッチング是正指令により調節モータを介して左・右作溝ディスク25,25及び覆土ディスク32が是正昇降され、所定作用深さに復帰する。
【選択図】 図3
Description
【0001】
【発明の属する技術分野】
この発明は、トラクタに連結した作業機の昇降制御装置に関するものである。
【0002】
【従来技術】
従来のトラクタに連結した作業機の昇降制御装置は、走行車両の後部に播種機を装着し、播種機に高さセンサと、作溝器を昇降するモータを設け、走行車両に作業部の高さを設定する高さ設定器と制御回路を着脱可能に設け、作溝器及び覆土ディスクを昇降制御可能に構成し、作業機後部に走行抵抗検知手段を設けて制御回路と接続し、走行抵抗検知手段からの検出値により覆土ディスクの高さを補正するように構成している。(例えば、特許文献1)
【0003】
【特許文献1】
特開平11−18517号公報(第2−3頁、第1図)
【0004】
【発明が解決しようとする問題点】
この発明は、走行車両の後部に連結した作業機に走行車両のピッチング回動を検出する角速度センサを設けて、播種機のピッチング回動による影響を検出し、播種機の作動部におけるピッチング回動を是正し、また、走行車両による播種作業の操作を容易化しようとするものである。
【0005】
【問題を解決するための手段】
このような技術的課題を解決するために、次のような技術的手段を講じた。
請求項1の発明は、走行車両の後部に播種機を連結し、該播種機に走行車両のピッチング回動を検出する角速度センサ50及び作業部の昇降調節手段を設け、前記角速度センサ50の検出情報に基づき作業部を是正昇降する作業部是正昇降手段を設けたことを特徴とする。
【0006】
請求項1の発明では、走行車両1が播種作業中にピッチング回動し、播種機13の主フレーム15が上下回動すると、角速度センサ50の検出情報が制御部48に入力され、制御部48からピッチング回動を是正する作溝ディスク制御指令及び覆土ディスク制御指令が出され、作溝モータ29及び覆土モータ37が調節回転され、作業部である左・右作溝ディスク25,25及び覆土ディスク32が上下調節あるいは上方調節され圃場面から所定の深さに是正制御される。
【0007】
請求項2の発明は、走行車両の後部に播種機13を連結し、該播種機13の繰出部22を繰出モータ26により駆動可能に構成し、走行車両の旋回走行に関連して播種機13を昇降させる旋回時播種機昇降手段及び播種機13の繰出部22を旋回前に停止し旋回後に駆動させる旋回時停止・駆動手段を設けたことを特徴とする。
【0008】
請求項2の発明では、走行車両が旋回する際に、例えばリフト昇降レバー51を最上昇操作位置に操作すると、レバーセンサ52に検出されて制御部48に入力され、制御部48の指令により播種機13の繰出部22の回転が停止する。次いで、旋回終了後にリフト昇降レバー51を下げ位置に操作すると、レバーセンサ52に検出されて制御部48に入力され、制御部48からから指令が出されて、播種機13の繰出部22が下降し前回停止位置に到達すると、播種機13の繰出部22の回転が再開される。
【0009】
請求項3の発明は、請求項2記載の発明に加えて、播種機13の繰出部22を旋回前に停止し旋回後に駆動させる旋回時停止・駆動手段における自動停止の後の再駆動タイミングを遅速に設定できるタイミング設定手段を設けたことを特徴とする。
【0010】
請求項3の発明では、請求項2の発明に加えて、走行車両旋回時における播種機13の繰出部22を旋回前に自動的に停止したり旋回後に自動的に駆動するにあたり、繰出設定ダイヤル53を調節することにより、繰出部22の自動停止の後の再駆動のタイミングを遅速に調節することができる。
【0011】
【発明の効果】
請求項1の発明は、走行車両が安定走行中は播種機13の主フレーム15は一定角度で安定しており、ピッチング方向の角速度はあまり変化しないので、昇降調節を回避しながら安定した播種作業を行い、また、走行車両がピッチング回動すると、播種機13の比較的大きな回動を角速度センサ50により検出し左・右作溝ディスク25,25及び覆土ディスク32を、所定深さに是正制御し播種精度を向上させることができる。
【0012】
請求項2の発明は、走行車両1の旋回時における播種機13の繰出部22の駆動停止操作を省略することができて、走行車両1の旋回操作が容易となる。
請求項3の発明は、繰出設定ダイヤル53を調節することにより、繰出部22の自動停止の後の再駆動のタイミングを遅速に調節し、旋回圃場に適した種子の繰出作業をすることができる。
【0013】
【発明の実施の形態】
以下この発明の実施例の形態について説明する。
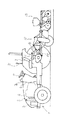
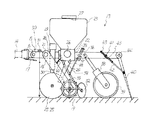
図1はこの発明を装備したトラクタと播種機の側面図を示し、図2はこの発明を装備した播種機の側面図を示す。
【0014】
トラクタ1のボンネット2の後方に運転席3を配置し、ボンネット2内にはエンジン4やバッテリ5等を収納し、ボンネット2後部の操作コラム6上部にハンドル7を設け、ハンドル7の後方に運転席3を配置している。操作コラム6の上部に操作パネル7aを設けている。
【0015】
トラクタ1の機体後部には、上部リンク8及び下部リンク9,9を介してロータリ耕耘装置10を連結し、リフトアーム11,11を上下回動させてリフトロッド12,12を介して上部リンク8及び下部リンク9,9を上下回動し、ロータリ耕耘装置10を昇降させる構成である。
【0016】
次に、ロータリ耕耘装置10の機体後部に連結して播種機13について説明する。図2に示すように、ロータリ耕耘装置10のリヤーヒッチ14の後部に、播種機13の主フレーム15前端部を上下回動自在にピン16連結し、リヤーヒッチ14の後部下方にはストッパ17を設けて、播種機13の下方への回動が所定下降位置で停止されるように構成している。
【0017】
前記主フレーム15の前部にはチエンケース18が上下回動自在に軸支されていて、チエンケース18の下端部に接地輪19を軸支し、主フレーム15とチエンケース18との間にバネ20を介装して、チエンケース18を下方に向けて押圧付勢し、接地輪19が圃場面に接地するように構成している。また、該チエンケース18の上部には速度センサ21を設けている。
【0018】
主フレーム15の中途部には播種機13が設けられている。この播種機13は、繰出部22、繰出部22の上方に設けたホッパ23、繰出部22の下部に接続している播種ホース23により構成されていて、播種ホース23の下端部を前方に配設した左・右作溝ディスク25,25間に臨ませている。繰出部22の繰出ロールは繰出モータ26により駆動される。また、ホッパ23内には種子検出センサ27を設けている。
【0019】
播種機13の前方には作溝パイプ28が縦方向に設けられていて、作溝パイプ28には作溝モータ29により伸縮調節できる作溝調節パイプ30が挿入支持されていて、作溝調節パイプ30の下端部に前記左・右作溝ディスク25,25を取り付け、作溝モータ29の正逆回転により左・右作溝ディスク25,25を昇降調節するように構成している。また、前記主フレーム15の前側部に地上からの高さを検出できる例えば超音波式の高さセンサ31を設けている。
【0020】
また、前記左・右作溝ディスク25,25の後方に覆土ディスク32を配置している。この覆土ディスク32は上下回動自在の覆土アーム33の下端部に軸支されていて、覆土アーム33の中途部にロッド34の下端部をピン連結し、ロッド34の上端部を主フレーム15に軸支した支持体35に摺動自在に挿通支持し、ロッド34の上端部にスプリング36の一端を取り付けてロッド34を下方に押圧付勢し、スプリング36の他端を支持体35に取り付けた覆土モータ37により上下に調節しスプリング36を強弱に調節できるように構成している。
【0021】
主フレーム15の播種機13後方には鎮圧フレーム38を取り付け、鎮圧フレーム38の下方に鎮圧輪39を回転自在に支持している。また、主フレーム15の後端部には検地ロッド40の上端部を軸支している。そして、主フレーム15の検地ロッド40前方にはコマ体41を左右方向のピン回りに上下回動自在に支持し、このコマ体41に摺動自在に支持ロッド42を挿入支持し、支持ロッド42のコマ体41の上下両側にバネ43,43を介装して支持ロッド42を所定上下位置で支持し、支持ロッド42の下端部を検地ロッド40の中途部にピン連結している。前記検地ロッド40の回動基部には検地角度センサ44を取り付けている。
【0022】
次に播種機13の制御装置について説明する。
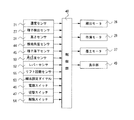
制御部48の入力側には、入力インターフェイスを介して速度センサ21、種子検出センサ27、高さセンサ31、検地ロッド40の枢支部に設けている検地角度センサ44、播種ホース23内に設けられている例えば圧電式の種子落下センサ45、角速度センサ50、レバーセンサ52、リフトアーム11,11の昇降回動を検出するリフト回動センサ55、繰出設定ダイヤル53、電源スイッチ46、切替スイッチ47、解除スイッチ54が接続されている。
【0023】
また、制御部48の出力側には、出力インターフェイスを経由して繰出モータ26、作溝モータ29、覆土モータ37、7セグメントLEDからなる表示部49が接続されている。
しかして、速度センサ21の検出情報が制御部48に入力されると、制御部48で接地輪19の走行速度が算出され、設定走行速度に合わせて繰出モータ26を駆動し繰出部22から播種する。また、高さセンサ31の検出高さ情報が制御部48に入力されると、制御部48から作溝高さ調節指令が出され、左・右作溝ディスク25,25が表土から設定深さになるように作溝モータ29により調節され、また、覆土高さ調節指令が出され覆土ディスク39が所定深さになるように調節される。
【0024】
また、検地角度センサ44により検地ロッド40の傾斜角度を検出し、検地ロッド40の先端の地中への侵入深さにより圃場面の硬軟を検出する。次いで、検出した圃場の硬軟度に基づき制御部48から制御指令を出し、左・右作溝ディスク25,25及び覆土ディスク39を設定深さになるように調節する。また、種子検出センサ27によりホッパ23内の種子の残量を検出し、所定残量以下になると警報を発し、また、種子落下センサ45により播種粒数を検出し、播種粒数が検出されないと警報を発する。
【0025】
次に、トラクタ1が凹凸部を走行しピッチング回動したときの播種機13の制御について説明する。
播種機13側の主フレーム15の軸支部には、ピッチング回動の角速度を検出する角速度センサ50を設け、制御部48の入力側に接続している。しかして、角速度センサ50の検出情報に基づき左・右作溝ディスク25,25及び覆土ディスク32のピッチング制御をするように構成している。
【0026】
走行車両であるトラクタ1がピッチング回動した場合には、ロータリ耕耘装置10及び播種機13はその影響を受け、左・右作溝ディスク25,25及び覆土ディスク32が深くなり過ぎたり、あるいは、浅くなるという不具合が発生する。
【0027】
ロータリ耕耘装置10が安定作業姿勢にある時は、ロータリ耕耘装置10のリヤーヒッチ14と播種機13の主フレーム15は一定角度で安定しており、ピッチング方向の角速度はあまり発生しない。しかし、トラクタ1がピッチング回動し、播種機13の主フレーム15が上下回動すると、角速度センサ50の検出情報が制御部48に入力され、制御部48からピッチング回動を是正する作溝ディスク制御指令及び覆土ディスク制御指令が出され、作溝モータ29及び覆土モータ37が調節回転され、左・右作溝ディスク25,25及び覆土ディスク32が上下調節され圃場面から所定の深さに制御される。
【0028】
次に、播種機13の他の制御例について説明する。
検地ロッド40が頻繁に上下回動し検地角度センサ44の検出値が安定しない場合には、圃場の硬軟度を検出する検地角度センサ44の検出情報を無視して左・右作溝ディスク25,25及び覆土ディスク32の上下調節制御を中止したり、あるいは、左・右作溝ディスク25,25及び覆土ディスク32の上下調節感度を鈍くするように制御してもよい。このように制御することにより、播種機13の主フレーム15の回動による検地角度センサ44の検出偏りを防ぎ安定した圃場の硬軟度を検出し左・右作溝ディスク25,25及び覆土ディスク32の制御を安定させることができる。
【0029】
次に、播種機13の他の制御について説明する。
播種作業中にトラクタ1が旋回する際には、リフト昇降レバー51を最上昇操作位置に操作して播種機13を上昇し、ハンドル7を操作してトラクタ1を旋回させ、次いで、旋回が終了すると、リフト昇降レバー51を下降操作位置に操作して播種機13の播種作業を再開する。
【0030】
そのトラクタ旋回の際には、リフト昇降レバー51の最上昇操作位置へ操作しリフトアーム11,11により播種機13が上昇すると、レバーセンサ52の検出値が制御部48に入力され、制御部48からの指令により播種機13の繰出部22の回転が停止する。次いで、旋回終了後にリフト昇降レバー51の下げ位置へ操作し播種機13が下降すると、レバーセンサ52の検出値が制御部48に入力され、制御部48からの指令により、播種機13が下降し前回のリフト昇降レバー51の最上昇操作位置への操作時の高さまで下降すると、播種機13の繰出部22の駆動が再開するように制御する。
【0031】
従って、トラクタ1の旋回時の播種機13の駆動停止操作を省略できて、トラクタ1の旋回操作が容易となる。
なお、トラクタ1の旋回に関連して播種機13の繰出部22を停止したりあるいは駆動を再開するものであればよく、リフト昇降レバー51に代えて、リフトアーム11,11の回動検出、ハンドル7の旋回操作検出、後輪の左・右ブレーキの片側作動検出等に関連して播種機13の繰出部22を停止/駆動するように構成してもよい。
【0032】
また、トラクタ旋回時に播種機13の繰出部22を旋回前に自動的に停止したり旋回後に自動的に駆動を再開するにあたり、繰出設定ダイヤル53を設けておき、自動停止の後の再駆動のタイミングを調節設定できるように構成してもよい。しかして、例えば、繰出設定ダイヤル53を調節することにより、前回の最上昇操作位置への操作時の高さで繰出部22を駆動したり、あるいは、前回の最上昇操作位置への操作時の高さに下降して2秒経過後に繰出部22を駆動するように調節するものである。
【0033】
また、トラクタ旋回時に播種機13の繰出部22を旋回前に自動的に停止したり旋回後に駆動を再開するように構成すると共に、自動停止後の再開作動タイミングを設定するにあたり、解除スイッチ54を設けておき、自動停止中に解除スイッチ54を押すと、次回の旋回後の繰出部22の駆動再開タイミングを所定時間早めるようにしてもよい。このように構成すると、作業条件に適した播種作業をすることができる。
【図面の簡単な説明】
【図1】トラクタ及び播種機の全体側面図
【図2】播種機の平面図
【図3】制御ブロック図
【符号の説明】
1 トラクタ(走行車両)
13 播種機(作業機)
16 繰出モータ
22 繰出部
25 左・右作溝ディスク
29 作溝モータ
32 覆土ディスク
37 覆土モータ
48 制御部
50 角速度センサ
51 リフト昇降レバー
52 レバーセンサ
53 繰出設定ダイヤル(タイミング設定手段)
Claims (3)
- 走行車両の後部に播種機を連結し、該播種機に走行車両のピッチング回動を検出する角速度センサ50及び作業部の昇降調節手段を設け、前記角速度センサ50の検出情報に基づき作業部を是正昇降する作業部是正昇降手段を設けたことを特徴とする作業機の制御装置。
- 走行車両の後部に播種機13を連結し、該播種機13の繰出部22を繰出モータ26により駆動可能に構成し、走行車両の旋回走行に関連して播種機13を昇降させる旋回時播種機昇降手段及び播種機13の繰出部22を旋回前に停止し旋回後に駆動させる旋回時停止・駆動手段を設けたことを特徴とする作業機の制御装置。
- 播種機13の繰出部22を旋回前に停止し旋回後に駆動させる旋回時停止・駆動手段における自動停止の後の再駆動タイミングを遅速に設定できるタイミング設定手段を設けたことを特徴とする請求項2記載の作業機の制御装置。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2002374614A JP2004201579A (ja) | 2002-12-25 | 2002-12-25 | 作業機の制御装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2002374614A JP2004201579A (ja) | 2002-12-25 | 2002-12-25 | 作業機の制御装置 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2004201579A true JP2004201579A (ja) | 2004-07-22 |
Family
ID=32812586
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2002374614A Pending JP2004201579A (ja) | 2002-12-25 | 2002-12-25 | 作業機の制御装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP2004201579A (ja) |
Cited By (10)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2010220573A (ja) * | 2009-03-25 | 2010-10-07 | Agritecno Yazaki Co Ltd | 作業機の供給制御機構 |
| CN107168233A (zh) * | 2017-06-24 | 2017-09-15 | 湖北永祥农机装备有限公司 | 一种播撒机精量智能控制系统 |
| CN107306550A (zh) * | 2017-08-08 | 2017-11-03 | 安徽工程大学 | 一种花生选种和播种的半自动装置 |
| CN109757158A (zh) * | 2019-04-03 | 2019-05-17 | 洛阳智能农业装备研究院有限公司 | 一种基于精播机的电驱控制运算系统及运算方法 |
| CN110024519A (zh) * | 2019-04-19 | 2019-07-19 | 山东交通学院 | 一种大马力拖拉机作业机组的减振方法 |
| CN110140488A (zh) * | 2019-06-17 | 2019-08-20 | 苏州索亚机器人技术有限公司 | 一种智能播种机器人 |
| CN111373894A (zh) * | 2018-12-27 | 2020-07-07 | 井关农机株式会社 | 工作车辆 |
| CN111580529A (zh) * | 2014-06-30 | 2020-08-25 | 洋马动力科技有限公司 | 作业系统 |
| CN115462220A (zh) * | 2022-09-23 | 2022-12-13 | 黑龙江省农业机械工程科学研究院绥化分院 | 一种自动化芸豆播种设备 |
| CN118140634A (zh) * | 2024-04-18 | 2024-06-07 | 河北农业大学 | 一种增程式自动驾驶电控小麦播种机 |
-
2002
- 2002-12-25 JP JP2002374614A patent/JP2004201579A/ja active Pending
Cited By (15)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2010220573A (ja) * | 2009-03-25 | 2010-10-07 | Agritecno Yazaki Co Ltd | 作業機の供給制御機構 |
| CN111580529B (zh) * | 2014-06-30 | 2024-03-12 | 洋马动力科技有限公司 | 作业系统 |
| CN111580529A (zh) * | 2014-06-30 | 2020-08-25 | 洋马动力科技有限公司 | 作业系统 |
| CN107168233A (zh) * | 2017-06-24 | 2017-09-15 | 湖北永祥农机装备有限公司 | 一种播撒机精量智能控制系统 |
| CN107306550B (zh) * | 2017-08-08 | 2023-02-24 | 安徽工程大学 | 一种花生选种和播种的半自动装置 |
| CN107306550A (zh) * | 2017-08-08 | 2017-11-03 | 安徽工程大学 | 一种花生选种和播种的半自动装置 |
| CN111373894B (zh) * | 2018-12-27 | 2023-04-21 | 井关农机株式会社 | 工作车辆 |
| CN111373894A (zh) * | 2018-12-27 | 2020-07-07 | 井关农机株式会社 | 工作车辆 |
| CN109757158A (zh) * | 2019-04-03 | 2019-05-17 | 洛阳智能农业装备研究院有限公司 | 一种基于精播机的电驱控制运算系统及运算方法 |
| CN110024519B (zh) * | 2019-04-19 | 2022-07-08 | 山东交通学院 | 一种大马力拖拉机作业机组的减振方法 |
| CN110024519A (zh) * | 2019-04-19 | 2019-07-19 | 山东交通学院 | 一种大马力拖拉机作业机组的减振方法 |
| CN110140488A (zh) * | 2019-06-17 | 2019-08-20 | 苏州索亚机器人技术有限公司 | 一种智能播种机器人 |
| CN110140488B (zh) * | 2019-06-17 | 2024-04-16 | 嘉兴索亚智能科技有限公司 | 一种智能播种机器人 |
| CN115462220A (zh) * | 2022-09-23 | 2022-12-13 | 黑龙江省农业机械工程科学研究院绥化分院 | 一种自动化芸豆播种设备 |
| CN118140634A (zh) * | 2024-04-18 | 2024-06-07 | 河北农业大学 | 一种增程式自动驾驶电控小麦播种机 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP5109811B2 (ja) | 苗植機 | |
| JPH1118517A (ja) | 走行車両に付設する作業機の制御装置 | |
| JP3995622B2 (ja) | 乗用型田植機 | |
| JP3408946B2 (ja) | 田植機の昇降制御装置 | |
| JP3094538B2 (ja) | 田植機の植付深さ制御装置 | |
| JP2551430B2 (ja) | 耕耘機におけるロ−タリ−カバ−装置 | |
| JP4241332B2 (ja) | 水田作業機 | |
| JP4502107B2 (ja) | 乗用田植機 | |
| JP3236340B2 (ja) | ロータリー耕耘装置の昇降制御装置 | |
| JP2001245511A (ja) | 農作業機 | |
| JPH06892Y2 (ja) | 農作業機における整地装置 | |
| JP2593655B2 (ja) | トラクタの耕耘装置 | |
| JPH11266632A (ja) | 水田作業機 | |
| JP3713963B2 (ja) | 耕耘均平装置 | |
| JP2004008185A (ja) | ロータリ耕耘装置の均平板支持装置 | |
| JP3046448B2 (ja) | トラクタの作業機用検出器の検出値修正方法 | |
| JP3391666B2 (ja) | 水田作業機 | |
| JP2870092B2 (ja) | 苗植機 | |
| JP2838885B2 (ja) | 田植機 | |
| JPH06237653A (ja) | マルチフィルム敷設装置 | |
| JPH05304803A (ja) | 耕耘装置の昇降制御装置 | |
| JP2002335722A (ja) | 苗植機のピッチング制御装置 | |
| JP3098145B2 (ja) | 耕耘機の耕深調整装置 | |
| JPH119033A (ja) | 田植機 | |
| JP2578670Y2 (ja) | ロータリ耕耘装置のリヤカバー |