JP2004231420A - 移動補助装置及びその冶具 - Google Patents
移動補助装置及びその冶具 Download PDFInfo
- Publication number
- JP2004231420A JP2004231420A JP2003436032A JP2003436032A JP2004231420A JP 2004231420 A JP2004231420 A JP 2004231420A JP 2003436032 A JP2003436032 A JP 2003436032A JP 2003436032 A JP2003436032 A JP 2003436032A JP 2004231420 A JP2004231420 A JP 2004231420A
- Authority
- JP
- Japan
- Prior art keywords
- frame
- movement
- balance weight
- control unit
- moving object
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
- 230000007246 mechanism Effects 0.000 claims abstract description 23
- 230000002093 peripheral effect Effects 0.000 claims description 3
- 238000001514 detection method Methods 0.000 description 13
- 239000000463 material Substances 0.000 description 13
- 210000000078 claw Anatomy 0.000 description 8
- 238000013459 approach Methods 0.000 description 4
- 238000010586 diagram Methods 0.000 description 4
- 238000000034 method Methods 0.000 description 4
- 230000008901 benefit Effects 0.000 description 2
- 230000008859 change Effects 0.000 description 2
- 230000004044 response Effects 0.000 description 2
- 239000000725 suspension Substances 0.000 description 2
- 230000001133 acceleration Effects 0.000 description 1
- 230000009471 action Effects 0.000 description 1
- 238000009435 building construction Methods 0.000 description 1
- 238000007796 conventional method Methods 0.000 description 1
- 238000013016 damping Methods 0.000 description 1
- 230000001934 delay Effects 0.000 description 1
- 230000005484 gravity Effects 0.000 description 1
- 230000008569 process Effects 0.000 description 1
- 230000009467 reduction Effects 0.000 description 1
- 238000004804 winding Methods 0.000 description 1
Images



Landscapes
- Load-Engaging Elements For Cranes (AREA)
Abstract
【課題】 天井クレーンなどのクレーン装置を用いて移動対象物を移動する際、その移動場所の上方に荷吊り部を移動できない状況においても、安全且つ容易にそのクレーン装置を用いて移動対象物の移動を行えるようにする移動補助装置を提供する。
【解決手段】 荷下げフックK2に吊り下げられ、その一端側に荷物Wの支持部を有するフレーム10と、荷下げフックK2によるフレーム10を介しての荷物Wの吊り下げ時に、その荷物Wが荷下げフックK2の鉛直下方から離反した位置で支持されるようにフレーム10の姿勢を補正するバランスウェイト20及び制御ユニット30と、荷下げフックK2に外力を加えて、この外力と相反する方向に生じる反力を旋回力としてフレーム10を自力旋回させる旋回機構50とを備えたことを特徴とする。
【選択図】 図9
【解決手段】 荷下げフックK2に吊り下げられ、その一端側に荷物Wの支持部を有するフレーム10と、荷下げフックK2によるフレーム10を介しての荷物Wの吊り下げ時に、その荷物Wが荷下げフックK2の鉛直下方から離反した位置で支持されるようにフレーム10の姿勢を補正するバランスウェイト20及び制御ユニット30と、荷下げフックK2に外力を加えて、この外力と相反する方向に生じる反力を旋回力としてフレーム10を自力旋回させる旋回機構50とを備えたことを特徴とする。
【選択図】 図9
Description
本発明は、移動補助装置に関し、好適には、クレーン装置等による移動対象物の移動が困難な場所等で用いられる移動補助装置に関する。また、その冶具に関する。
この種の装置として、例えば、ビル建築などに用いられる水平吊り装置が知られている(例えば、特許文献1)。
より詳しくは、一端に資材等を載せ置くための資材載置部を備えたフレームと、このフレームの他端に設けられると共にフレームの長手方向に移動可能なバランスウェイトと、資材載置部に載置された資材の重さを計測するロードセルと、ロードセルで計測した値に基づきバランスウェイトを移動量を算出する制御部と、を備えている。
また、フレームの中央部は、クレーン装置のブームから垂下された荷下げフックに吊り下げられ、移動対象たる資材は、このフレームの一端に載置されている。また、この状態でフレームを吊り下げると、資材の重みによってフレームが前傾するため、制御部では、予めロードセルにて測定した資材の重さに基づきバランスウェイトを移動させ、このバランスウェイトの移動を以て、フレームの一端に作用するモーメントとフレームの他方に作用するモーメントの釣り合いを確保する。
よって、荷下げフックの鉛直下方より変位した位置で資材が支持可能となり、例えば、ビル壁面に形成された窓等から、室内に向かって資材の載置されたフレームの先端を差し入れることで、本来、資材を運び込むことのできない窓等からビル室内に資材を搬入することが可能になる。
特開平6−234496号
ところで、本発明者の鋭意研究によれば、上述の装置に関して、種々の改善すべき点が見いだされた。
まず、注目すべき点として、従来の装置は、移動対象物たる資材等の方向転換について何ら配慮されておらず、実際の作業では、作業者自らが移動対象物を手で支えて、その向きを変えていた。
まず、注目すべき点として、従来の装置は、移動対象物たる資材等の方向転換について何ら配慮されておらず、実際の作業では、作業者自らが移動対象物を手で支えて、その向きを変えていた。
しかしながら、この種の装置は、ビル等の高所での使用が想定される他、人力では到底移動し得ない重量物(例えば1tの荷物)の移動に用いられるケースも少なくない。また、高所の棚等に重量物を移動する際には、その周囲に作業者の足場を確保できないこと、および作業者による移動対象物の旋回が困難なこと等を理由に、その使用できる環境が限られていた。
このように作業上の安全性や作業者の労力を考えた場合、従来の装置には未だ多くの改善すべき点が残されている。
このように作業上の安全性や作業者の労力を考えた場合、従来の装置には未だ多くの改善すべき点が残されている。
本発明は、以上の点を考慮してなされたもので、移動対象物の移動が困難な場所においても、安全且つ容易にクレーン装置等を用いて移動対象物を移動することのできる移動補助装置を提供することを課題とする。
上記した技術的課題を解決するため、本発明では以下の構成とした。
すなわち、本発明は、荷吊り部に吊り下げられ、その一端側に移動対象物の支持部を有するフレームと、
前記荷吊り部によるフレームを介しての移動対象物の吊り下げ時に、前記移動対象物が前記荷吊り部の鉛直下方から離反した位置で支持されるように前記フレームの姿勢を補正する姿勢補正機構と、
前記荷吊り部に外力を加えて、この外力と相反する方向に生じる反力を旋回力として前記フレームを自力旋回させる旋回機構と、
を備えたことを特徴とする。
すなわち、本発明は、荷吊り部に吊り下げられ、その一端側に移動対象物の支持部を有するフレームと、
前記荷吊り部によるフレームを介しての移動対象物の吊り下げ時に、前記移動対象物が前記荷吊り部の鉛直下方から離反した位置で支持されるように前記フレームの姿勢を補正する姿勢補正機構と、
前記荷吊り部に外力を加えて、この外力と相反する方向に生じる反力を旋回力として前記フレームを自力旋回させる旋回機構と、
を備えたことを特徴とする。
このように構成された本発明の移動補助装置は、フレームを介して間接的に移動対象物を吊り下げる。また、移動対象物の吊り下げ時には、その移動対象物のの重みによってフレームの姿勢(角度)が変化するため、姿勢補正機構は、フレームの姿勢を補正して、荷吊り部鉛直下方への移動対象物の移動を阻止する。よって、荷吊り部から移動対象物の支持位置までの水平方向における距離(スパン)を利用すれば、例えば、クレーン装置の荷吊り部が直上に移動し得ない場所においても移動対象物を移動できる。
また、本発明の移動補助装置は、上記構成に加えて、フレームを自力旋回させる旋回機構を備えている。より詳しくは、荷吊り部に外力を加えることで生じる反力を利用してフレームを自力旋回させる。つまり、移動補助装置に設けられる旋回機構自らが荷吊り部に外力を加えることで旋回機構やフレーム等を含む装置全体の旋回を可能にしている。よって、上述の如く作業者の足場を確保しがたい高所への移動対象物の移動時においても、移動対象物を安全且つ容易に移動することができる。
また、旋回に要する外力は、旋回の中心に位置した荷吊り部に加えられるため、フレームの先端に外力を加えて旋回させる場合に較べて、安定した旋回動作を得ることができる。
また、前記姿勢補正機構は、前記フレームに連結されたバランスウェイトと、このバランスウェイトを前記フレームに対して移動させる制御ユニットと、を備え、
前記制御ユニットは、移動対象物の吊り下げ時に、前記荷吊り部の鉛直線上から前記バランスウェイトを遠ざけることで、前記荷吊り部の鉛直下方に対する移動対象物の移動を阻止している構成であってもよい。
前記制御ユニットは、移動対象物の吊り下げ時に、前記荷吊り部の鉛直線上から前記バランスウェイトを遠ざけることで、前記荷吊り部の鉛直下方に対する移動対象物の移動を阻止している構成であってもよい。
この構成では、フレームの姿勢を補正する一手段としてバランスウェイトを備え、制御ユニットは、フレームを介しての移動対象物の吊り下げ時に、このバランスウェイトを荷吊り部の鉛直線上から遠ざけることで、移動対象物とフレームの釣り合い(バランス状態)を強制的に確保する。よって、荷吊り部の鉛直下方への移動対象物の移動が阻止される。
また、移動対象物の支持に関して、前記フレームの上端面が、移動対象物の支持面とされ、
前記姿勢補正機構は、前記支持面がほぼ水平になるように前記フレームの姿勢を補正している構成であってもよい。
前記姿勢補正機構は、前記支持面がほぼ水平になるように前記フレームの姿勢を補正している構成であってもよい。
この構成では、フレームの上端面がほぼ水平になる角度でフレームのバランス状態が形成されるため、フレームに移動対象物を載置しての移動対象物の移動が可能になる。なお、ここで「ほぼ水平」とは、水平のみならず、フレームの上端面に移動対象物を載置したときに、その移動対象物がフレームから滑り落ちることなく安定してフレーム上に留まる若干傾斜した状態をも含む。
また、前記フレームには、フレームの上方に向かって出没自在な突起が設けられている構成であってもよい。
この構成では、突起によって移動対象物の移動が阻止されるため、フレームに対する不意の外力の作用時においても、移動対象物は、フレームより滑り落ちること無くその場に留まる。
この構成では、突起によって移動対象物の移動が阻止されるため、フレームに対する不意の外力の作用時においても、移動対象物は、フレームより滑り落ちること無くその場に留まる。
また、前記制御ユニットは、外周面に螺旋状の溝が形成された回転軸と、この溝に係合すると共に前記回転軸の回転に追従して、前記回転軸の軸方向に移動するブラケットを備え、
前記バランスウェイトは、前記ブラケットを介して前記回転軸に設けられている構成であってもよい。
前記バランスウェイトは、前記ブラケットを介して前記回転軸に設けられている構成であってもよい。
この構成では、回転軸の溝に係合するブラケットを介してバランスウェイトが回転軸に設けられている。このためワイヤー等を用いてのバランスウェイトの支持と異なり、不意の故障時においてもバランスウェイトは本移動補助装置から脱落することなく、その場に留まる。また、溝の形状次第でバランスウェイトの移動特性を容易に変更できる。
また、前記制御ユニットは、前記回転軸を回転させるための動力部と、この動力部を介して前記回転軸の回転を制御する制御部を備え、
前記制御部は、前記フレームの傾斜を検知すると共に、この傾斜が所定範囲の値になるように前記回転軸を回転させている構成であってもよい。
前記制御部は、前記フレームの傾斜を検知すると共に、この傾斜が所定範囲の値になるように前記回転軸を回転させている構成であってもよい。
この構成では、移動補助装置の吊り下げに伴うフレームの傾斜を検知し、この傾斜が所定範囲の値になるようにバランスウェイトの移動量を制御している。つまり、フレームの傾斜角度をフィードバックしてバランスウェイトの移動量を調整するため、各種計算等を用いたバランスウェイトの移動量制御に較べて、フレームの姿勢を、より正確に補正できる。
すなわち、先の従来技術に記載の装置のように、モーメントを算出して姿勢を補正する場合には、荷重の他、移動対象物の積載位置を正確に把握する必要がある。一方、本構成では、傾斜角度をフィードバックして姿勢を補正するため、補正時に参照するパラメータが少なく、より正確な姿勢制御が可能になる。
また、前記フレームは、一端に前記支持部が形成された水平フレームと、水平フレームからその上方に延びる縦フレームと、この縦フレームに設けられ前記荷吊り部に連結可能な連結部とを備え、
前記バランスウェイトは、前記支持部と相反する水平フレームの他端側において、前記水平フレームの長手方向に移動自在に設けられている構成であってもよい。
前記バランスウェイトは、前記支持部と相反する水平フレームの他端側において、前記水平フレームの長手方向に移動自在に設けられている構成であってもよい。
また、前記フレームには、人の乗り降り可能な踊り場が設けられている構成であってもよい。
この構成では、フレームに人の乗り降り可能な踊り場が設けられているため、例えば、高所作業員を乗せる高所作業装置や高層ビルの火災時にビルの窓から人を救出するための人命救助装置といったように、様々な用途に本移動補助装置を使用できる。また、好ましくは、人の乗り降り可能な踊り場と、この踊り場を囲む枠体とを有する搭乗籠をフレームに設けてもよい。
この構成では、フレームに人の乗り降り可能な踊り場が設けられているため、例えば、高所作業員を乗せる高所作業装置や高層ビルの火災時にビルの窓から人を救出するための人命救助装置といったように、様々な用途に本移動補助装置を使用できる。また、好ましくは、人の乗り降り可能な踊り場と、この踊り場を囲む枠体とを有する搭乗籠をフレームに設けてもよい。
また、前記フレームには、前記踊り場及び枠体を前記フレームに対して着脱自在に連結する脱着機構が設けられている構成であってもよい。
この構成によれば、踊り場若しくは枠体、またその双方がフレームに対して着脱自在に設けられるため、各種用途に応じて本移動補助装置の仕様を容易に変更することが可能になる。
この構成によれば、踊り場若しくは枠体、またその双方がフレームに対して着脱自在に設けられるため、各種用途に応じて本移動補助装置の仕様を容易に変更することが可能になる。
また、本発明では、以下の冶具を提供する。
すなわち、ブラケットとこのブラケットに対して空転自在に連結されたフック本体とを備えて荷吊り部が構成され、この荷吊り部を用いて移動対象物を移動する際に用いることが可能な冶具であって、
前記冶具は、前記ブラケット及び前記フック本体の双方に係合して、前記ブラケットに対するフック本体の空転を規制することを特徴とする冶具。
すなわち、ブラケットとこのブラケットに対して空転自在に連結されたフック本体とを備えて荷吊り部が構成され、この荷吊り部を用いて移動対象物を移動する際に用いることが可能な冶具であって、
前記冶具は、前記ブラケット及び前記フック本体の双方に係合して、前記ブラケットに対するフック本体の空転を規制することを特徴とする冶具。
通常、荷吊り部の多くは、クレーン装置に吊り下げられるブラケットと、このブラケットに対して回転自在に連結されたフック本体からなる。したがって、フック本体を支点に移動補助装置を旋回させる場合には、フック本体のみが空転して、十分な旋回力が得られない場合も想定される。この点、本冶具の使用時には、ブラケットとフック本体とがこの冶具を介して固定されるため、ブラケットに対するフック本体の空転が阻止され、フック本体を支点に効率よく移動補助装置を旋回させることが可能になる。
なお、上述の種々の構成は、本発明の課題を逸脱しない範囲において、可能な限り組み合わせることができる。
なお、上述の種々の構成は、本発明の課題を逸脱しない範囲において、可能な限り組み合わせることができる。
以上のように本発明によれば、高所への荷物や人の移動において、その移動場所の上方に荷吊り部(例えば、荷下げフック等)を移動できない場所においても、安全且つ容易にその移動対象物を移動できる。
以下、本発明に係る移動補助装置に関して、その好適な実施形態を図面を参照して説明する。
なお、本実施の形態では、工場等の建屋内に設置された天井クレーンによる荷物の移動作業を例に挙げて本発明に係る移動補助装置を説明する。
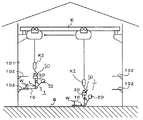
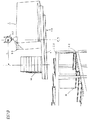
この背景として、工場では通常床面Gの有効利用を図るべく図11に示すように建屋100の側壁101に複数の棚板102を設け、その棚板102上に資材W(以下、移動対象物又は荷物と称する)を移動することで、床面Gの有効利用を図っている。
この背景として、工場では通常床面Gの有効利用を図るべく図11に示すように建屋100の側壁101に複数の棚板102を設け、その棚板102上に資材W(以下、移動対象物又は荷物と称する)を移動することで、床面Gの有効利用を図っている。
また、通常、天井クレーンKは、建屋100の両側壁101から突設したブラケットB、B間に架設され、荷下げフックK2の巻き上げモータMは、その天井クレーンKの本体K1を走行レールとして、両側壁101から突設したブラケットB、B間で移動自在になっている。
しかしながら、巻上げモータMの移動範囲がブラケットB間に制限されていること、および巻上げモータMが比較的大きな装置であることから、図11に示すように荷下げフックK2は側壁101ぎりぎりまでに寄ることができなかった。
このように天井クレーンKを使用しての荷物の移動では、荷物Wを側壁101近傍まで寄せることはできるものの、その側壁101に形成された棚板102上に荷物Wを移動できず、建屋100の側壁101を有効に利用することができない。なお、この種の問題は、天井クレーンKに限られず、荷物Wを吊り下げて荷物の移動を行う装置全般に言えることである。
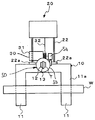
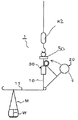
本実施の形態に示す移動補助装置1は、図1に示すように、側断面L字形(図面上では逆L字形)に形成されたフレーム10と、そのフレーム10の屈曲部分10aに連結されたバランスウェイト20と、そのバランスウェイト20の移動量並びに移動方向を制御する制御ユニット30を備えている。
フレーム10は、図2に示すように、同一方向に延出された一対の爪を有する水平フレーム11と、その水平フレーム11の基端Tから上方に延びる縦フレーム12とを有し、縦フレーム12の先端には天井クレーンKの荷下げフックK2(荷吊り部)に連結可能な連結リング13(連結部)が取り付けられている。また、連結リング13の下端には、荷下げフックK2を支点にフレーム10を自力旋回させる旋回機構50が組み込まれている。
まず、移動対象物たる荷物Wは、水平フレーム11の爪の上端面11aに載置された状態で支持されており、フレーム10を介しての荷物Wの吊り下げが未だなされていない状態では、荷下げフックK2の鉛直下方から離れた位置で荷物Wが支持されることになる(図1及び図5参照)。なお、以下では、この姿勢をフレーム10の「常態」と称する。
連結リング13の下端に組み込まれる旋回機構50は、図6に示すように、縦フレーム12と連結リング13を旋回自在に連結するシャフト51と、縦フレーム12とシャフト51間に介在するベアリング52と、縦フレーム12の上部に固定される旋回モータ54と、シャフト51に固定された旋回ギヤ53とを備え、旋回モータ54の出力軸に設けられるピニオン55と旋回ギヤ53とは常時かみ合っている。
また、旋回時の作動状態を説明すると、まず、旋回モータ54の回転はピニオン55を介して旋回ギヤ53に伝達される。また、旋回ギヤ53は、シャフト51に固定されているため、シャフト51は、旋回ギヤ53の回転に追従して荷下げフックK2を中心に回転しようとする。また、このときシャフト51の先端は連結リング13を介して荷下げフックK2に連結されているため、旋回モータ54は、この荷下げフックK2から反力を受けて、この反力を旋回力として、荷下げフックK2の鉛直線上に重なる仮想の軸を中心に自ら旋回を開始する。また、旋回モータ54は、上述の如く縦フレーム12に固定されている。したがって、縦フレーム12も旋回モータ54と共に旋回し、結果として、旋回モータ54の駆動時には、荷下げフックK2を支点にフレーム10が単独で旋回する。
なお、通常、荷下げフックK2の多くは、クレーン装置に吊り下げられるブラケットK3と、このブラケットK3に対して回転自在に連結されたフック本体K4からなる。したがって、フック本体K4を支点にフレーム10を旋回させた場合には、フック本体K4のみが空転して、十分な旋回力が得られない場合も想定される。このため本実施の形態では、ブラケットK3とフック本体K4の双方に係合可能な冶具Vをその連結部分に装着し、ブラケットK3に対するフック本体K4の回転を規制することで、フック本体K4から得られる反力(旋回力)を効率よく得ている。
続いて、バランスウェイト20について説明する。
バランスウェイト20は、図1に示すようにウェイトアーム12を介してフレーム10の屈曲部分10aに連結されている。より詳しく説明すると、ウェイトアーム12とフレーム10は、水平配置された回転軸22aで連結され、バランスウェイト20はその回転軸22aを中心に、フレーム10の上下方向に回動する仕組みになっている(図1中矢印R1、R2方向)。
バランスウェイト20は、図1に示すようにウェイトアーム12を介してフレーム10の屈曲部分10aに連結されている。より詳しく説明すると、ウェイトアーム12とフレーム10は、水平配置された回転軸22aで連結され、バランスウェイト20はその回転軸22aを中心に、フレーム10の上下方向に回動する仕組みになっている(図1中矢印R1、R2方向)。
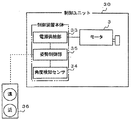
また、バランスウェイト20の移動を制御する制御ユニット30は、動力部たる電動モータ31、及び電動モータ31の回転を制御するための制御部30A等を備えて構成されている。
電動モータ31は十分な駆動トルクが得られるモータであり、図1に示すように、縦フレーム12の上部に固定されている。また、電動モータ31とバランスウェイト20はチェーン32によって連結され、制御部30Aの制御のもと、チェーン32を巻き上げられることでバランスウェイト20が縦フレーム12に接近し(図1中矢印R1方向)、逆に、チェーン32が緩むと縦フレーム12から遠ざかる方向(図1中矢印R2方向)にバランスウェイト20が移動する。
電動モータ31は十分な駆動トルクが得られるモータであり、図1に示すように、縦フレーム12の上部に固定されている。また、電動モータ31とバランスウェイト20はチェーン32によって連結され、制御部30Aの制御のもと、チェーン32を巻き上げられることでバランスウェイト20が縦フレーム12に接近し(図1中矢印R1方向)、逆に、チェーン32が緩むと縦フレーム12から遠ざかる方向(図1中矢印R2方向)にバランスウェイト20が移動する。
すなわち、制御部30Aで動力部たる電動モータ31の回転方向、及び回転量を制御することで、フレーム10とバランスウェイト20の相対的な位置関係を任意に調節できる仕組みになっている。
より詳しく説明すると、制御部30Aには、図3に示すように電動モータ31に電力供給を行う電源供給部33と、フレーム10の姿勢(角度)を検知する角度検知センサ34と、その角度検知センサ34からの出力に基づき電動モータ31の回転方向及び回転量を決定する姿勢制御部35とが設けられている。
電源供給部33は、複数の電磁リレー(図示せず)を備え、供給された電力を所望の導通方向にて電動モータ31に供給している。また、角度検知センサ34は、フレーム10の姿勢に応じて作動するスイッチング回路Sを備え(図4参照)、その出力は、姿勢制御部35内にて処理された後、所望の制御信号に変換されて上記の電源供給部33に入力されている。
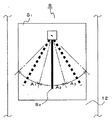
なお、スイッチング回路Sについて詳述すると、本実施の形態では、図4に示すように、フレーム10と共動して傾斜するベースプレートS1と、そのベースプレートS1の上部から垂下され、フレーム10の傾斜に伴いベースプレートS1上を摺動するゲージS2とを備え、ベースプレートS1に対するゲージS2の接点がベースプレートS1に対して相対的に変化することで、フレーム10の傾斜をゲージS2によって検知する構造になっている。
なお、本実施の形態では、フレーム10の角度を3つの領域A1,A2,A3にて検知するスイッチング回路Sを採用している。すなわち、フレーム10の前方傾斜を検知する第1の領域A1と、フレーム10の後方傾斜を検知する第3の領域A3と、フレーム10の姿勢が先に説明した常態に保たれていることを検知する第2の領域A2とでフレーム10の姿勢を把握している。
なお、図4において、図中左方を水平フレーム11の爪の延出方向とすれば、ベースプレートS1の左方における第1の領域A1でゲージS2が接したときがフレーム10の前方傾斜に相当する。また、図中右方の第3の領域A3でゲージS2が接すれば、フレーム10の後方傾斜に相当する。さらに、第1の領域A1及び第3の領域A2に挟まれた第2の領域A2でゲージS2が接すれば、フレーム10の常態、すなわち水平フレーム11の上端面11aが地面対してほぼ水平になっている状態と言える。
姿勢制御部35は、上記角度検知センサ34からの出力に基づき電動モータ31の回転方向および作動の有無を決定し、その決定事項に対応した制御信号を上記の電源供給部33に出力している。すなわち、姿勢制御部35では、バランスウェイト20の移動方向や移動の有無を制御することで、フレーム10を介しての荷物Wの吊り下げ時に、その荷物Wが荷下げフックK2の鉛直下方から離反した位置にて支持されるように電動モータ31の回転を制御している。
なお、姿勢制御部35内にて処理される基本制御について説明すると、まず、姿勢制御部35は、角度検知センサ34の出力を読み込み、フレーム10の傾斜方向を把握する。続いて、フレーム10が前方又は後方に傾斜しているときには、その傾斜をほぼ水平に補正すべく電源供給部33にバランスウェイト20を移動させるための制御信号を出力する。
より詳しくは、フレーム10の前方傾斜を検知すると、バランスウェイト20を縦フレーム12から遠ざける方向(図1中矢印R2方向)に移動させる旨の制御信号を電源供給部33に出力する。
また、電源供給部33は、姿勢制御部35から出力される制御信号に基づき、チェーン32を緩める方向に電動モータ31を回転させる。その結果、バランスウェイト20が縦フレーム12から離反して、フレーム10の姿勢が相対的に後方傾斜なる。よって、荷物Wとバランスウェイト20のバランス状態が形成され、フレーム10はほぼ水平に維持・補正される。
なお、フレーム10の姿勢が補正されると同時に角度検知センサ34は、フレーム10の水平状態を検知するため、姿勢制御部35は、バランスウェイト20の移動を停止させる旨の制御信号を電源供給部33に出力する。その結果、バランスウェイト20の移動は停止し、以降、フレーム10のバランス状態が継続されることになる。
一方、図5に示すように、目的の位置に荷物Wが載置されると、フレーム10から荷重が抜けるため、今度はバランスウェイト20の重さによってフレーム10の姿勢が後方傾斜になるが、それと同時に角度検知センサ34でフレーム10の後方傾斜を検知するため、姿勢制御部35は、バランスウェイト20を縦フレーム12に近づける方向(図1中矢印R1方向)に移動させる旨の制御信号を電源供給部33に出力する。
続いて、電源供給部33では、その制御信号を受けて、チェーン32を巻き取る方向に電動モータ31を回転させる。その結果、バランスウェイト20は縦フレーム12に近づき、フレーム10の姿勢が相対的に前方傾斜になる。よって、フレーム10の姿勢は再びほぼ水平に保たれる。
なお、ここでフレーム10とバランスウェイト20の重量配分について説明すると、重量配分は、移動補助装置1のみでバランス状態を確保し得る重量配分になっている。したがって、フレーム10上から荷重が抜け且つバランスウェイト20が初期の位置に戻ると、移動補助装置1のみでバランス状態が形成される。
このように本実施の形態に示す移動補助装置1は、バランスウェイト20及び制御ユニット30で本発明に係る姿勢補正機構を形成し、バランスウェイト20の移動によって、フレーム10の姿勢を補正している。したがって、荷物Wの吊り下げ時に、その荷物Wが支持されている箇所までの距離(図5中L)を利用して荷物Wの移動を行えば、荷下げフックK2が直上に移動し得ない場所(例えば、建屋側壁面101に形成した棚板102)においても、その場に荷物Wを移動できる。
また、本実施の形態に示す移動補助装置1は、荷下げフックK2に外力を加えて、その反力を旋回力として移動補助装置1全体を旋回させる旋回機構50を備えているため、本移動補助装置1単独での自力旋回が可能になる。よって、例えば作業員等の足場を確保し難い高所においても、安全且つ容易に荷物Wを移動できる。
また、本移動補助装置1は、その重心たる荷下げフックK2に外力を加えてフレーム10を自力旋回させるため、フレーム10の先端に外力を加えてフレーム10を旋回させる場合に比べて安定した旋回動作を得ることができる。
また、上記した実施の形態では、角度検知センサ34からの出力に基づくフィードバック制御によってフレーム10の姿勢制御を行っているが、作業者みずからが、そのフレーム10の姿勢制御を行える構成に変更することも可能である。
この場合には、図3に示すように姿勢制御部35に接続するホイスト36(操作スイッチ)等を設け、作業者自らがホイスト36を操作することで、バランスウェイト20の移動方向および移動量を制御する。すなわち、本構成では、バランスウェイト20およびそのバランスウェイト20を操作するホイスト36等にて姿勢補正機構を構成している。
なお、この構成を有する姿勢補正機構を備えた移動補助装置1の使用方法を説明すると、まず、フレーム10上に荷物Wを載置した後、天井クレーンKにて移動補助装置1を数センチ程度釣り上げる。続いて、作業者は、ホイスト36を操作してバランスウェイト20を移動し、荷物Wとバランスウェイト20をバランスさせる。なお、バランス状態が形成されると、移動補助装置1全体が、床Gから浮き上がった状態になる。そして、そのバランス状態が形成されていることを確認した後、移動補助装置1を移動して荷物Wを目的の場所に移動する。
なお、荷物Wの移動に関しては、例えば、図7に示すようにワイヤーYなどを利用して、水平フレーム11に荷物Wを吊り下げ、荷物Wを移動してもよい。
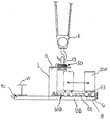
さらに、上記した実施形態では、バランスウェイト20及び制御ユニット30の構成について、バランスウェイト20をフレーム10の上下方向に回動自在としているが、必ずしもその必要はなく、図8及び図9に示すように水平フレーム11の延出方向と相反する方向にバランスウェイト20Aの走行レール21Bを延ばし、その走行レール21B上にてバランスウェイト20Aを往復運動させる制御ユニット30Bを設けるなどの構成によっても、移動補助装置1のバランスを確保できる。なお、図9は、バランスウェイト20Aをカバーで覆った状態の移動補助装置1による荷物Wの移動作業を示している。
また、バランスウェイト20の制御ユニット30Bとしては、ウォームギヤ及び電動モータ31等から構成されるユニットを例示できる。
以下、この制御ユニット30Bについて説明する。
本制御ユニット30Bは、図8に示すように、外周面に螺旋状の溝が形成されたウォームギヤ62と、このウォームギヤ62の溝に係合する共にこのウォームギヤ62の回転に追従してウォームギヤ62の軸方向に移動するブラケット63と、ウォームギヤ62の回転によってブラケット63を所望の方向に移動させる電動モータ61とを備えて構成されている。また、バランスウェイト20Aは、ブラケット63を介してウォームギヤ62に連結固定されており、電動モータ61は、上述の制御部30Aで制御されている。
本制御ユニット30Bは、図8に示すように、外周面に螺旋状の溝が形成されたウォームギヤ62と、このウォームギヤ62の溝に係合する共にこのウォームギヤ62の回転に追従してウォームギヤ62の軸方向に移動するブラケット63と、ウォームギヤ62の回転によってブラケット63を所望の方向に移動させる電動モータ61とを備えて構成されている。また、バランスウェイト20Aは、ブラケット63を介してウォームギヤ62に連結固定されており、電動モータ61は、上述の制御部30Aで制御されている。
そして、制御部30Aでは、フレーム10の傾斜を検知すると共に、この傾斜が、所定範囲の値になるようにウォームギヤ62を回転させて、フレーム10の姿勢を補正している。
すなわち、電動モータ61の作動時には、ウォームギヤ62が回転し、この回転に追従してブラケット63と共にバランスウェイト20Aが移動する。
このように、バランスウェイト20及び制御ユニット30に係る装置構成は、フレーム10のバランス状態を確保し得る構成であれば、任意に変更可能である。
このように、バランスウェイト20及び制御ユニット30に係る装置構成は、フレーム10のバランス状態を確保し得る構成であれば、任意に変更可能である。
なお、上述の制御ユニット30Bでは、下記の利点が得られる。
まず、バランスウェイト20Aは、ウォームギヤ62に外嵌するブラケット63を介してウォームギヤ62に固定されているため、例えば、ワイヤー等でバランスウェイトを支持する場合と異なり、不意の故障時においてもバランスウェイト20Aは本移動補助装置1から脱落することなく、その場に留まる。
まず、バランスウェイト20Aは、ウォームギヤ62に外嵌するブラケット63を介してウォームギヤ62に固定されているため、例えば、ワイヤー等でバランスウェイトを支持する場合と異なり、不意の故障時においてもバランスウェイト20Aは本移動補助装置1から脱落することなく、その場に留まる。
また、溝の形状次第でバランスウェイト20Aの移動特性を容易に変更できる。
例えば、縦フレーム12から遠ざかるにつれて、順次、溝の幅を狭めていけば、重量物の吊り下げ時において、より早くフレーム10のバランス状態を維持できる。
すなわち、縦フレーム12の近傍ではバランスウェイト20Aが素早く動き、逆にバランス状態を確保すべく正確な移動が要求される走行レール21Bの端部近傍では、バランスウェイト20Aが回転量に対して微速で動き、確実にバランス状態を確保することができる。このようにウォームギヤ62の溝の形状変更並びに減速比等の変更によって、バランスウェイト20Aの移動速度や移動量などの特性を容易に変更することができる。
例えば、縦フレーム12から遠ざかるにつれて、順次、溝の幅を狭めていけば、重量物の吊り下げ時において、より早くフレーム10のバランス状態を維持できる。
すなわち、縦フレーム12の近傍ではバランスウェイト20Aが素早く動き、逆にバランス状態を確保すべく正確な移動が要求される走行レール21Bの端部近傍では、バランスウェイト20Aが回転量に対して微速で動き、確実にバランス状態を確保することができる。このようにウォームギヤ62の溝の形状変更並びに減速比等の変更によって、バランスウェイト20Aの移動速度や移動量などの特性を容易に変更することができる。
また、ウォームギヤ62とブラケット63の間に作用する減衰力を大きくとった溝形状にすれば、フレーム10の不意の傾斜に伴うバランスウェイト20Aの不要な移動をも規制できるといった利点も得られる。
また、制御ユニット30において、例えば、フレーム10の姿勢を無段階に検出し得る検知センサを採用したり、また、電動モータ31の回転速度を調整する制御回路を内蔵したり、さらに移動補助装置1のバランス状態の確立を報知するブザーを組み込むなど、制御ユニット30の構成も、各種仕様に応じて種々変更可能である。また、上記では、角度検知センサ34の出力をフィードバックしてフレーム10の姿勢制御を行っているが、その制御としては種々の態様が考えらる。なお、無段階に角度を検出し得る検知センサ及び電動モータ31の回転速度を調整し得る制御回路を内蔵すれば、フレーム10の姿勢制御に関し、荷下げフックK2の巻き上げ速度、および制御系の応答遅れ等を加味しての姿勢制御が可能になる。すなわち、バランスウェイト20の移動に関し、加速度等を考慮に入れた移動が可能になる。
また、図8に示すように、この水平フレーム11の上端面に向かって出没自在なロック片70(突起)を水平フレーム11の先端部等に設けてもよい。この構成では、ロック片70に荷物Wが係止されるため、不意の傾斜時においても、荷物Wは、本移動補助装置より脱落することなくその場に留まる。
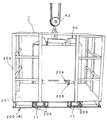
また、上記の実施の形態では、移動対象物として荷物Wの移動を例に説明したが、本移動補助装置1にて移動可能な移動対象物は荷物Wに限られず、例えば、図10に示すように、人の乗り降り可能な踊り場201や踊り場201の周囲に設けられた柵202(枠体)等で構成される搭乗籠200を水平フレーム11に取り付けて、例えば、高所作業員を乗せる高所作業装置や高層ビルの火災時にビルの窓から人を救出するための人命救助装置などとして利用することも可能である。
なお、搭乗籠200の構造も任意であり、例えば、その底部に設けられる踊り場201に水平フレーム11の爪を差し入れるためのフレーム嵌合部203を設けて、水平フレーム11と搭乗籠200とを脱着自在に構成することもできる。また、水平フレーム11の基部や縦フレーム12に係止爪204等を設け、且つ搭乗籠200側に係止爪204に係止可能な切欠き205等を設けて搭乗籠200をフレーム10に対して脱着自在に設けてもよい。
この構成では、踊り場201に形成されるフレーム嵌合部203に水平フレーム11を差し入れ、さらに水平フレーム11に設けられる係止爪204を踊り場201の切欠き205に係止するといった簡単な作業で搭乗籠200をフレーム10に固定できる。よって、各種用途に応じて搭乗籠200のサイズや搭乗可能人数等をその都度、容易に変更することができる。また、上記では、フレーム10と踊り場201を着脱自在に設けているが、ボルト等を用いて縦フレーム12と柵202等を着脱自在に連結するなどの構成も考えられる。また、上記した実施の形態では、本移動補助装置1の吊り下げにあたり、クレーン装置を例示したが、例えば、高層ビルでの人の移動においては、ヘリコプターなどから吊り下げられたワイヤー等に本移動補助装置1を吊り下げるなどの方法も考えられる。
1 移動補助装置
10 フレーム
10a フレームの屈曲部分
11 水平フレーム
11a 水平フレームの上端面
12 ウェイトアーム
12 縦フレーム
13 連結リング
20 バランスウェイト
20A バランスウェイト
21B 走行レール
22a 回転軸
30 制御ユニット
30A 制御部
30B 制御ユニット
31 電動モータ
32 チェーン
33 電源供給部
34 角度検知センサ
35 姿勢制御部
36 ホイスト
50 旋回機構
51 シャフト
52 ベアリング
53 旋回ギヤ
54 旋回モータ
55 ピニオン
61 電動モータ
62 ウォームギヤ
63 ブラケット
70 ロック片
100 建屋
101 側壁
102 棚板
200 搭乗籠
201 踊り場
202 柵
203 フレーム嵌合部
204 係止爪
205 切欠き
B ブラケット
G 床
K 天井クレーン
K1 本体
K2 荷下げフック
K3 ブラケット
K4 フック本体
M モータ
S スイッチング回路
S1 ベースプレート
S2 ゲージ
T 基端
V 冶具
W 資材(荷物)
Y ワイヤー
10 フレーム
10a フレームの屈曲部分
11 水平フレーム
11a 水平フレームの上端面
12 ウェイトアーム
12 縦フレーム
13 連結リング
20 バランスウェイト
20A バランスウェイト
21B 走行レール
22a 回転軸
30 制御ユニット
30A 制御部
30B 制御ユニット
31 電動モータ
32 チェーン
33 電源供給部
34 角度検知センサ
35 姿勢制御部
36 ホイスト
50 旋回機構
51 シャフト
52 ベアリング
53 旋回ギヤ
54 旋回モータ
55 ピニオン
61 電動モータ
62 ウォームギヤ
63 ブラケット
70 ロック片
100 建屋
101 側壁
102 棚板
200 搭乗籠
201 踊り場
202 柵
203 フレーム嵌合部
204 係止爪
205 切欠き
B ブラケット
G 床
K 天井クレーン
K1 本体
K2 荷下げフック
K3 ブラケット
K4 フック本体
M モータ
S スイッチング回路
S1 ベースプレート
S2 ゲージ
T 基端
V 冶具
W 資材(荷物)
Y ワイヤー
Claims (11)
- 荷吊り部に吊り下げられ、その一端側に移動対象物の支持部を有するフレームと、
前記荷吊り部によるフレームを介しての移動対象物の吊り下げ時に、前記移動対象物が前記荷吊り部の鉛直下方から離反した位置で支持されるように前記フレームの姿勢を補正する姿勢補正機構と、
前記荷吊り部に外力を加えて、この外力と相反する方向に生じる反力を旋回力として前記フレームを自力旋回させる旋回機構と、
を備えたことを特徴とする移動補助装置。 - 前記姿勢補正機構は、前記フレームに連結されたバランスウェイトと、このバランスウェイトを前記フレームに対して移動させる制御ユニットと、を備え、
前記制御ユニットは、移動対象物の吊り下げ時に、前記荷吊り部の鉛直線上から前記バランスウェイトを遠ざけることで、前記荷吊り部の鉛直下方に対する移動対象物の移動を阻止していることを特徴とする請求項1に記載の移動補助装置。 - 前記フレームの上端面が、移動対象物の支持面とされ、
前記姿勢補正機構は、前記支持面がほぼ水平になるように前記フレームの姿勢を補正していることを特徴とする請求項1又は2に記載の移動補助装置。 - 前記フレームには、フレームの上方に向かって出没自在な突起が設けられていることを特徴とする請求項1から3の何れかに記載の移動補助装置。
- 前記制御ユニットは、外周面に螺旋状の溝が形成された回転軸と、この溝に係合すると共に前記回転軸の回転に追従して、前記回転軸の軸方向に移動するブラケットを備え、
前記バランスウェイトは、前記ブラケットを介して前記回転軸に設けられていることを特徴とする請求項2から4の何れかに記載の移動補助装置。 - 前記制御ユニットは、前記回転軸を回転させるための動力部と、この動力部を介して前記回転軸の回転を制御する制御部を備え、
前記制御部は、前記フレームの傾斜を検知すると共に、この傾斜が所定範囲の値になるように前記回転軸を回転させていることを特徴とする請求項5に記載の移動補助装置。 - 前記フレームは、一端に前記支持部が形成された水平フレームと、水平フレームからその上方に延びる縦フレームと、この縦フレームに設けられ前記荷吊り部に連結可能な連結部とを備え、
前記バランスウェイトは、前記支持部と相反する水平フレームの他端側において、前記水平フレームの長手方向に移動自在に設けられていることを特徴とする請求項2から6の何れかに記載の移動補助装置。 - 前記フレームには、人の乗り降り可能な踊り場が設けられていることを特徴とする請求項1から7の何れかに記載の移動補助装置。
- 前記フレームには、人の乗り降り可能な踊り場と、この踊り場を囲む枠体とを有する搭乗籠が設けられていることを特徴とする請求項1から7の何れかに記載の移動補助装置。
- 前記フレームには、前記踊り場及び枠体を前記フレームに対して着脱自在に連結する脱着機構が設けられていることを特徴とする請求項8又は9に記載の移動補助装置。
- ブラケットとこのブラケットに対して空転自在に連結されたフック本体とを備えて荷吊り部が構成され、この荷吊り部を用いて移動対象物を移動する際に用いることが可能な冶具であって、
前記冶具は、前記ブラケット及び前記フック本体の双方に係合して、前記ブラケットに対するフック本体の空転を規制することを特徴とする冶具。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2003436032A JP2004231420A (ja) | 2003-01-06 | 2003-11-26 | 移動補助装置及びその冶具 |
Applications Claiming Priority (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2003032977 | 2003-01-06 | ||
| JP2003436032A JP2004231420A (ja) | 2003-01-06 | 2003-11-26 | 移動補助装置及びその冶具 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2004231420A true JP2004231420A (ja) | 2004-08-19 |
Family
ID=32964855
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2003436032A Pending JP2004231420A (ja) | 2003-01-06 | 2003-11-26 | 移動補助装置及びその冶具 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP2004231420A (ja) |
Cited By (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2018115057A (ja) * | 2017-01-18 | 2018-07-26 | 文化シヤッター株式会社 | 開閉装置用建材の吊上げ補助具及び吊上げ装置並びに該吊上げ装置を用いた建材吊上げ方法 |
| CN113104747A (zh) * | 2021-05-24 | 2021-07-13 | 辽宁鑫丰矿业(集团)有限公司 | 一种防风防倒自动配重塔式起重机 |
| CN114275664A (zh) * | 2022-01-10 | 2022-04-05 | 李平丽 | 一种建筑施工钢管吊装装置 |
| CN119750408A (zh) * | 2025-01-07 | 2025-04-04 | 中国化学工程第三建设有限公司 | 一种空气冷却系统模块式组合拼装施工方法及施工设备 |
-
2003
- 2003-11-26 JP JP2003436032A patent/JP2004231420A/ja active Pending
Cited By (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2018115057A (ja) * | 2017-01-18 | 2018-07-26 | 文化シヤッター株式会社 | 開閉装置用建材の吊上げ補助具及び吊上げ装置並びに該吊上げ装置を用いた建材吊上げ方法 |
| CN113104747A (zh) * | 2021-05-24 | 2021-07-13 | 辽宁鑫丰矿业(集团)有限公司 | 一种防风防倒自动配重塔式起重机 |
| CN113104747B (zh) * | 2021-05-24 | 2023-12-05 | 辽宁鑫丰矿业(集团)有限公司 | 一种防风防倒自动配重塔式起重机 |
| CN114275664A (zh) * | 2022-01-10 | 2022-04-05 | 李平丽 | 一种建筑施工钢管吊装装置 |
| CN119750408A (zh) * | 2025-01-07 | 2025-04-04 | 中国化学工程第三建设有限公司 | 一种空气冷却系统模块式组合拼装施工方法及施工设备 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| EP3510987A1 (en) | Person lifting apparatuses including lifting straps and methods of operation | |
| JPH07179288A (ja) | 吊具の自動旋回位置決め方法および自動旋回位置決め装置を備えた吊具 | |
| JP2003104682A (ja) | 荷物移動補助具 | |
| JPH09118492A (ja) | 自動調芯吊具 | |
| KR101359968B1 (ko) | 전로 내화물 축조장치 및 방법 | |
| JP2004107041A (ja) | 吊荷装置 | |
| KR200463126Y1 (ko) | 모터를 이용하여 발판각도 조절이 가능한 이동식 계단 | |
| JP2000143139A (ja) | クレーン用吊り治具 | |
| JP6325766B2 (ja) | 人のための避難システム | |
| KR102113133B1 (ko) | 고층 건물의 외벽 보수를 위한 승강 방법 및 승강시스템 | |
| US12103819B2 (en) | Construction arrangement of an elevator and method | |
| JP3255063B2 (ja) | クレーンの吊荷装置および荷下ろし方法 | |
| JPH0737319B2 (ja) | ゴンドラ懸吊装置 | |
| CN216476251U (zh) | 一种建筑施工用的安全防护平台 | |
| JP2004155538A (ja) | 吊り治具 | |
| JP2001180883A (ja) | 荷吊り装置 | |
| KR102019738B1 (ko) | 포크리프트용 자재 투입장치 | |
| JP2006001652A (ja) | クレーンによる吊下げ安定補助装置 | |
| CN120172229B (zh) | 一种竖井内的智能吊装机构及其应用方法 | |
| JP7851517B2 (ja) | パネル搬送装置及びパネル設置方法 | |
| JP2015003810A (ja) | 乗客コンベアの荷物運搬装置 | |
| JPH08218619A (ja) | クレーン用吊荷装置 | |
| JP2025081169A (ja) | リフト装置 | |
| JP2000143117A (ja) | エレベータの据付装置及びエレベータの据付工法 | |
| JP2006096518A (ja) | 印刷機ユニット用吊具装置、及び同吊具装置を備えた印刷ユニット又は輪転印刷機 |