JP2006149488A - 駆動装置、動態撮影システム及び動態撮影方法 - Google Patents
駆動装置、動態撮影システム及び動態撮影方法 Download PDFInfo
- Publication number
- JP2006149488A JP2006149488A JP2004341290A JP2004341290A JP2006149488A JP 2006149488 A JP2006149488 A JP 2006149488A JP 2004341290 A JP2004341290 A JP 2004341290A JP 2004341290 A JP2004341290 A JP 2004341290A JP 2006149488 A JP2006149488 A JP 2006149488A
- Authority
- JP
- Japan
- Prior art keywords
- load
- subject
- joint
- moving
- load cell
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
- 238000000034 method Methods 0.000 title claims description 7
- 238000003384 imaging method Methods 0.000 claims abstract description 93
- 230000033001 locomotion Effects 0.000 claims abstract description 44
- 238000002591 computed tomography Methods 0.000 description 26
- 238000002595 magnetic resonance imaging Methods 0.000 description 18
- 239000003638 chemical reducing agent Substances 0.000 description 16
- 210000001503 joint Anatomy 0.000 description 15
- 230000006835 compression Effects 0.000 description 13
- 238000007906 compression Methods 0.000 description 13
- 210000002414 leg Anatomy 0.000 description 11
- NJPPVKZQTLUDBO-UHFFFAOYSA-N novaluron Chemical compound C1=C(Cl)C(OC(F)(F)C(OC(F)(F)F)F)=CC=C1NC(=O)NC(=O)C1=C(F)C=CC=C1F NJPPVKZQTLUDBO-UHFFFAOYSA-N 0.000 description 10
- 238000012549 training Methods 0.000 description 10
- 238000003745 diagnosis Methods 0.000 description 9
- 210000000629 knee joint Anatomy 0.000 description 7
- 230000008878 coupling Effects 0.000 description 6
- 238000010168 coupling process Methods 0.000 description 6
- 238000005859 coupling reaction Methods 0.000 description 6
- 238000000554 physical therapy Methods 0.000 description 5
- 208000012659 Joint disease Diseases 0.000 description 4
- 208000015122 neurodegenerative disease Diseases 0.000 description 4
- 238000001356 surgical procedure Methods 0.000 description 4
- 230000001360 synchronised effect Effects 0.000 description 4
- 238000005481 NMR spectroscopy Methods 0.000 description 3
- 239000002872 contrast media Substances 0.000 description 3
- 238000002594 fluoroscopy Methods 0.000 description 3
- 210000000278 spinal cord Anatomy 0.000 description 3
- 230000003042 antagnostic effect Effects 0.000 description 2
- 238000011161 development Methods 0.000 description 2
- 210000003205 muscle Anatomy 0.000 description 2
- 238000012545 processing Methods 0.000 description 2
- XUHXFSYUBXNTHU-UHFFFAOYSA-N Iotrolan Chemical compound IC=1C(C(=O)NC(CO)C(O)CO)=C(I)C(C(=O)NC(CO)C(O)CO)=C(I)C=1N(C)C(=O)CC(=O)N(C)C1=C(I)C(C(=O)NC(CO)C(O)CO)=C(I)C(C(=O)NC(CO)C(O)CO)=C1I XUHXFSYUBXNTHU-UHFFFAOYSA-N 0.000 description 1
- AMDBBAQNWSUWGN-UHFFFAOYSA-N Ioversol Chemical compound OCCN(C(=O)CO)C1=C(I)C(C(=O)NCC(O)CO)=C(I)C(C(=O)NCC(O)CO)=C1I AMDBBAQNWSUWGN-UHFFFAOYSA-N 0.000 description 1
- 230000002159 abnormal effect Effects 0.000 description 1
- 238000002583 angiography Methods 0.000 description 1
- 238000005452 bending Methods 0.000 description 1
- 230000005540 biological transmission Effects 0.000 description 1
- 238000006243 chemical reaction Methods 0.000 description 1
- 238000012631 diagnostic technique Methods 0.000 description 1
- 208000037265 diseases, disorders, signs and symptoms Diseases 0.000 description 1
- 210000002310 elbow joint Anatomy 0.000 description 1
- 238000005516 engineering process Methods 0.000 description 1
- 229940044350 gadopentetate dimeglumine Drugs 0.000 description 1
- LGMLJQFQKXPRGA-VPVMAENOSA-K gadopentetate dimeglumine Chemical compound [Gd+3].CNC[C@H](O)[C@@H](O)[C@H](O)[C@H](O)CO.CNC[C@H](O)[C@@H](O)[C@H](O)[C@H](O)CO.OC(=O)CN(CC([O-])=O)CCN(CC([O-])=O)CCN(CC(O)=O)CC([O-])=O LGMLJQFQKXPRGA-VPVMAENOSA-K 0.000 description 1
- 229960003182 iotrolan Drugs 0.000 description 1
- 229960004537 ioversol Drugs 0.000 description 1
- 239000000696 magnetic material Substances 0.000 description 1
- 238000001208 nuclear magnetic resonance pulse sequence Methods 0.000 description 1
- 238000002601 radiography Methods 0.000 description 1
- 238000011084 recovery Methods 0.000 description 1
- 230000003068 static effect Effects 0.000 description 1
- 210000001519 tissue Anatomy 0.000 description 1
- 230000002792 vascular Effects 0.000 description 1
Images




Landscapes
- Measurement Of The Respiration, Hearing Ability, Form, And Blood Characteristics Of Living Organisms (AREA)
- Apparatus For Radiation Diagnosis (AREA)
- Magnetic Resonance Imaging Apparatus (AREA)
Abstract
【解決手段】 本発明の駆動装置は、被検体を固定する固定手段及びロードセルを介して前記被検体に所定の荷重をかける荷重手段を有する荷重装置と、前記荷重駆装置を前記固定手段の回転中心の外側に設けられた円弧状のレールに沿って移動させる移動手段と、を有することを特徴としている。本発明の駆動装置によれば、被検体の関節や脊椎を連続的に動かしながらCT画像、透視画像、MRI画像を撮影する際に、被検体の関節や脊椎に荷重をかけながら、関節や脊椎の回転中心を一定に保った回転運動(周動運動)によって関節や脊椎を連続的に動かし、滑らか且つ正確な関節等の動態撮影を行うことができる。
【選択図】 図1
Description
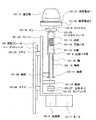
102 滑車
103 ワイヤ
104 重り
105、106、107 ガイドレール
108 回転フレーム
109 モータ
110 減速器
111 ガイドレール
112 レバー
113 ガイド
114 ステイ
101 荷重制御装置
101−1 カバー
101−2 空き
101−3 空き
101−4 減速器
101−5 レバー
101−6 レバー
101−7 モータ
101−8 圧縮バネ筒
101−9 ロードセル
101−10 固定靴
101−12 ピン
101−13 台座
101−14 圧縮バネ
101−15 台座
101−16 軸
101−17 軸受
101−18 軸受
101−19 軸受
101−20 カップリング
101−21 軸
101−22 軸
101−23 台座
101−24 台座
101−25 ステイ
101−26 ステイ
101−27 台形ネジ
101−28 ロードセルプレート
101−29 軸受
101−30 軸受
101−31 固定靴台1
101−32 固定靴台2
101−33 プレート
101−34 軸受
101−35 ネジナット
Claims (14)
- 被検体を固定する固定手段及びロードセルを介して前記被検体に所定の荷重をかける荷重手段を有する荷重装置と、
前記荷重駆装置を前記固定手段の回転中心の外側に設けられた円弧状のレールに沿って移動させる移動手段と、
を有することを特徴とする駆動装置。 - 被検体を固定する固定手段及びロードセルを介して前記被検体に所定の荷重をかける荷重手段を有する荷重装置と、
前記荷重駆装置を前記固定手段の回転中心の外側に設けられた円弧状のレールに沿って前記回転中心を一定に保ちながら移動させる移動手段と、
を有することを特徴とする駆動装置。 - 前記荷重手段は、往復機構と、前記往復機構と前記固定手段との間に設けられた弾性部材とを有し、前記弾性部材及び前記ロードセルを介して前記往復機構の前後運動を被検体に伝達することを特徴とする請求項1又は2に記載の駆動装置。
- 前記ロードセルからの情報を前記モータにフィードバックすることにより、前記被検体に前記所定の荷重をかけることを特徴とする請求項3に記載の駆動装置。
- 前記ロードセル及び前記荷重手段は、回転フレームに固定されており、前記ロードセル及び前記荷重手段を前記回転フレーム上で移動させるための手段を有することを特徴とする請求項1乃至4の何れか一に記載の駆動装置。
- 被検体を固定する固定手段及びロードセルを介して前記被検体に所定の荷重をかける荷重手段を有する荷重装置と、
前記荷重駆装置を前記固定手段の回転中心の外側に設けられた円弧状のレールに沿って移動させる移動手段と、
前記回転中心を撮影する撮影手段と、
を有することを特徴とする動態撮影システム。 - 被検体を固定する固定手段及びロードセルを介して前記被検体に所定の荷重をかける荷重手段を有する荷重装置と、
前記荷重駆装置を前記固定手段の回転中心の外側に設けられた円弧状のレールに沿って前記回転中心を一定に保ちながら移動させる移動手段と、
前記回転中心を撮影する撮影手段と、
を有することを特徴とする動態撮影システム。 - 前記荷重手段は、往復機構と、前記往復機構と前記固定手段との間に設けられた弾性部材とを有し、前記弾性部材及び前記ロードセルを介して前記往復機構の前後運動を被検体に伝達することを特徴とする請求項6又は7に記載の動態撮影システム。
- 前記ロードセルからの情報を前記モータにフィードバックすることにより、前記被検体に前記所定の荷重をかけることを特徴とする請求項8に記載の動態撮影システム。
- 前記ロードセル及び前記荷重手段は、回転フレームに固定されており、前記ロードセル及び前記荷重手段を前記回転フレーム上で移動させるための手段を有することを特徴とする請求項6乃至9の何れか一に記載の動態撮影システム。
- 前記撮影手段は、CT、MRI又はX線透視撮影装置であることを特徴とする請求項6乃至10の何れか一に記載の動態撮影システム。
- ロードセルを介して被検体に所定の荷重をかけ、且つ前記被検体の所定部位の回転中心を一定に保ち、前記ロードセルの外側に設けられた円弧状のレールに沿って前記回転中心を一定に保ちながら前記ロードセルを移動させ前記回転中心を撮影する動態撮影方法。
- 前記荷重手段は、往復機構と、前記往復機構と前記固定手段との間に設けられた弾性部材とを有し、前記弾性部材及び前記ロードセルを介して前記往復機構の前後運動を被検体に伝達することを特徴とする請求項12に記載の動態撮影方法。
- 前記ロードセル及び前記荷重手段は、回転フレームに固定されており、前記ロードセル及び前記荷重手段を前記回転フレーム上で移動させるための手段を有することを特徴とする請求項12又は13に記載の動態撮影方法。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2004341290A JP4665181B2 (ja) | 2004-11-25 | 2004-11-25 | 駆動装置、動態撮影システム及び動態撮影方法 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2004341290A JP4665181B2 (ja) | 2004-11-25 | 2004-11-25 | 駆動装置、動態撮影システム及び動態撮影方法 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2006149488A true JP2006149488A (ja) | 2006-06-15 |
| JP4665181B2 JP4665181B2 (ja) | 2011-04-06 |
Family
ID=36628469
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2004341290A Expired - Lifetime JP4665181B2 (ja) | 2004-11-25 | 2004-11-25 | 駆動装置、動態撮影システム及び動態撮影方法 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP4665181B2 (ja) |
Cited By (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2010167023A (ja) * | 2009-01-21 | 2010-08-05 | Fujifilm Corp | 負荷発生装置、該負荷発生装置を備えた画像生成装置、及び該画像生成装置の制御方法 |
| CN103284748A (zh) * | 2012-02-24 | 2013-09-11 | 株式会社东芝 | 医用图像处理装置 |
| JP2018050711A (ja) * | 2016-09-26 | 2018-04-05 | キヤノンメディカルシステムズ株式会社 | X線コンピュータ断層撮影装置 |
| CN110680374A (zh) * | 2019-10-30 | 2020-01-14 | 西安医学院第二附属医院 | 一种仰卧位膝关节压力模拟装置 |
| JP2023071520A (ja) * | 2021-11-11 | 2023-05-23 | 日本電子株式会社 | Nmr用角度調整装置 |
Citations (11)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH0423532Y2 (ja) * | 1987-04-24 | 1992-06-02 | ||
| JPH07194569A (ja) * | 1994-01-11 | 1995-08-01 | Toshiba Medical Eng Co Ltd | Mri用膝関節固定具 |
| JPH08131422A (ja) * | 1994-11-08 | 1996-05-28 | Mitsubishi Heavy Ind Ltd | 関節動揺性計測装置 |
| JP2586910B2 (ja) * | 1987-06-24 | 1997-03-05 | 酒井医療株式会社 | 足関節痙縮度測定装置 |
| JP3227261B2 (ja) * | 1993-03-18 | 2001-11-12 | 東海テクノ株式会社 | 神経・筋機能の評価装置 |
| JP2002263149A (ja) * | 2001-03-13 | 2002-09-17 | Hitachi Kiden Kogyo Ltd | 関節屈伸運動装置 |
| JP2002360540A (ja) * | 2000-12-21 | 2002-12-17 | Marconi Medical Systems Finland Inc | 靭帯ローディング装置 |
| JP2003517868A (ja) * | 1999-12-20 | 2003-06-03 | ダニエルッソン バルブロー | 医療現像用下肢圧迫装置 |
| WO2003082107A1 (de) * | 2002-04-01 | 2003-10-09 | Ilan Elias | Passivbewegung eines patienten in einem magnet-resonanz-tomographen |
| JP2004105609A (ja) * | 2002-09-20 | 2004-04-08 | Yasuo Hayashibara | 駆動装置 |
| JP2004180982A (ja) * | 2002-12-04 | 2004-07-02 | Yaskawa Electric Corp | 足筋力計測装置 |
-
2004
- 2004-11-25 JP JP2004341290A patent/JP4665181B2/ja not_active Expired - Lifetime
Patent Citations (11)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH0423532Y2 (ja) * | 1987-04-24 | 1992-06-02 | ||
| JP2586910B2 (ja) * | 1987-06-24 | 1997-03-05 | 酒井医療株式会社 | 足関節痙縮度測定装置 |
| JP3227261B2 (ja) * | 1993-03-18 | 2001-11-12 | 東海テクノ株式会社 | 神経・筋機能の評価装置 |
| JPH07194569A (ja) * | 1994-01-11 | 1995-08-01 | Toshiba Medical Eng Co Ltd | Mri用膝関節固定具 |
| JPH08131422A (ja) * | 1994-11-08 | 1996-05-28 | Mitsubishi Heavy Ind Ltd | 関節動揺性計測装置 |
| JP2003517868A (ja) * | 1999-12-20 | 2003-06-03 | ダニエルッソン バルブロー | 医療現像用下肢圧迫装置 |
| JP2002360540A (ja) * | 2000-12-21 | 2002-12-17 | Marconi Medical Systems Finland Inc | 靭帯ローディング装置 |
| JP2002263149A (ja) * | 2001-03-13 | 2002-09-17 | Hitachi Kiden Kogyo Ltd | 関節屈伸運動装置 |
| WO2003082107A1 (de) * | 2002-04-01 | 2003-10-09 | Ilan Elias | Passivbewegung eines patienten in einem magnet-resonanz-tomographen |
| JP2004105609A (ja) * | 2002-09-20 | 2004-04-08 | Yasuo Hayashibara | 駆動装置 |
| JP2004180982A (ja) * | 2002-12-04 | 2004-07-02 | Yaskawa Electric Corp | 足筋力計測装置 |
Cited By (8)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2010167023A (ja) * | 2009-01-21 | 2010-08-05 | Fujifilm Corp | 負荷発生装置、該負荷発生装置を備えた画像生成装置、及び該画像生成装置の制御方法 |
| CN103284748A (zh) * | 2012-02-24 | 2013-09-11 | 株式会社东芝 | 医用图像处理装置 |
| CN103284748B (zh) * | 2012-02-24 | 2015-08-12 | 株式会社东芝 | 医用图像处理装置 |
| JP2018050711A (ja) * | 2016-09-26 | 2018-04-05 | キヤノンメディカルシステムズ株式会社 | X線コンピュータ断層撮影装置 |
| CN110680374A (zh) * | 2019-10-30 | 2020-01-14 | 西安医学院第二附属医院 | 一种仰卧位膝关节压力模拟装置 |
| JP2023071520A (ja) * | 2021-11-11 | 2023-05-23 | 日本電子株式会社 | Nmr用角度調整装置 |
| JP7457683B2 (ja) | 2021-11-11 | 2024-03-28 | 日本電子株式会社 | Nmr用角度調整装置 |
| US12332328B2 (en) | 2021-11-11 | 2025-06-17 | Jeol Ltd. | Angle adjuster for NMR |
Also Published As
| Publication number | Publication date |
|---|---|
| JP4665181B2 (ja) | 2011-04-06 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP4481392B2 (ja) | X線診断装置 | |
| US9962132B2 (en) | Multi-directional X-ray imaging system with single support column | |
| EP2861148B1 (en) | Vertical scan imaging system | |
| JP5372461B2 (ja) | 開放型ガントリを設けた可搬型断層写真法診断システム | |
| JP5390132B2 (ja) | X線ct装置 | |
| EP3503793B1 (en) | Table system for medical imaging | |
| WO2000057785A1 (en) | Medical x-ray apparatus | |
| WO2001078603A1 (en) | X-ray apparatus | |
| JP2004000412A (ja) | 放射線撮影装置、放射線撮影方法、プログラム、コンピュータ可読記憶媒体、放射線撮影システム、画像診断支援方法、及び画像診断支援システム | |
| JP2008029844A (ja) | X線複合診断システム | |
| JP2004000411A (ja) | 動画像表示方法、動画像処理方法、プログラム、コンピュータ可読記憶媒体、動画像表示装置、動画像処理装置、動画像表示システム、動画像処理システム、画像診断支援方法、及び画像診断支援システム | |
| KR20130058633A (ko) | 의료용 3d 디지털 방사선 촬영 시스템의 튜브 지지대, 메인 구동부 및 이를 이용한 촬영 포지션 조정 방법 | |
| CN101836866A (zh) | 循环器用x射线诊断系统 | |
| JP2002136507A (ja) | X線診断装置 | |
| JP2000217808A (ja) | X線透視撮影装置 | |
| JP4665181B2 (ja) | 駆動装置、動態撮影システム及び動態撮影方法 | |
| US7180978B2 (en) | Mammography unit positioning system and method | |
| US20060074305A1 (en) | Patient multimedia display | |
| EP3875032A1 (en) | Device for use in dynamic radiological image acquisition | |
| JP3810019B2 (ja) | 画像撮影装置 | |
| JP7240003B2 (ja) | 人工知能型回転方式を具現する3次元骨密度及び骨年齢測定装置 | |
| JPH09276264A (ja) | X線診断システムおよび撮影位置決め方法、並びにx線ctスキャナ | |
| CN112212149A (zh) | 一种dr设备 | |
| US9119541B2 (en) | Eyewear for patient prompting | |
| JP2017217154A (ja) | X線ct装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20070302 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20100301 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20100323 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20100524 |
|
| RD02 | Notification of acceptance of power of attorney |
Free format text: JAPANESE INTERMEDIATE CODE: A7422 Effective date: 20100611 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A821 Effective date: 20100611 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20101026 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20101108 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20101130 |
|
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20101217 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20140121 Year of fee payment: 3 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 4665181 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| S533 | Written request for registration of change of name |
Free format text: JAPANESE INTERMEDIATE CODE: R313533 |
|
| R370 | Written measure of declining of transfer procedure |
Free format text: JAPANESE INTERMEDIATE CODE: R370 |
|
| S533 | Written request for registration of change of name |
Free format text: JAPANESE INTERMEDIATE CODE: R313533 |
|
| R350 | Written notification of registration of transfer |
Free format text: JAPANESE INTERMEDIATE CODE: R350 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R350 | Written notification of registration of transfer |
Free format text: JAPANESE INTERMEDIATE CODE: R350 |
|
| R370 | Written measure of declining of transfer procedure |
Free format text: JAPANESE INTERMEDIATE CODE: R370 |
|
| S533 | Written request for registration of change of name |
Free format text: JAPANESE INTERMEDIATE CODE: R313533 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| S111 | Request for change of ownership or part of ownership |
Free format text: JAPANESE INTERMEDIATE CODE: R313117 |
|
| R350 | Written notification of registration of transfer |
Free format text: JAPANESE INTERMEDIATE CODE: R350 |
|
| EXPY | Cancellation because of completion of term |