JP2011056844A - 搬送用アーム機構 - Google Patents
搬送用アーム機構 Download PDFInfo
- Publication number
- JP2011056844A JP2011056844A JP2009210410A JP2009210410A JP2011056844A JP 2011056844 A JP2011056844 A JP 2011056844A JP 2009210410 A JP2009210410 A JP 2009210410A JP 2009210410 A JP2009210410 A JP 2009210410A JP 2011056844 A JP2011056844 A JP 2011056844A
- Authority
- JP
- Japan
- Prior art keywords
- arm
- rotation
- shaft
- rotating shaft
- axis
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
- 239000003638 chemical reducing agent Substances 0.000 claims abstract description 27
- 239000000758 substrate Substances 0.000 abstract 1
- 238000000465 moulding Methods 0.000 description 10
- 238000000034 method Methods 0.000 description 3
- 230000007935 neutral effect Effects 0.000 description 2
- NJPPVKZQTLUDBO-UHFFFAOYSA-N novaluron Chemical compound C1=C(Cl)C(OC(F)(F)C(OC(F)(F)F)F)=CC=C1NC(=O)NC(=O)C1=C(F)C=CC=C1F NJPPVKZQTLUDBO-UHFFFAOYSA-N 0.000 description 2
- 238000012856 packing Methods 0.000 description 2
- 239000011347 resin Substances 0.000 description 2
- 229920005989 resin Polymers 0.000 description 2
- 230000005540 biological transmission Effects 0.000 description 1
- 230000008878 coupling Effects 0.000 description 1
- 238000010168 coupling process Methods 0.000 description 1
- 238000005859 coupling reaction Methods 0.000 description 1
- 230000009349 indirect transmission Effects 0.000 description 1
- 230000002093 peripheral effect Effects 0.000 description 1
Images


Landscapes
- Manipulator (AREA)
- Moulds For Moulding Plastics Or The Like (AREA)
Abstract
【課題】互いに連結された第1アームおよび第2アームをそれぞれ回転させるための動力源を一つにできるのはもちろんのこと、その動力源による両アームの回転を高精度で位置決めでき、かつ、両アームの個々の回転軸でのガタツキを抑える。
【解決手段】所定の製品を搬送する搬送用アーム機構であって、第1アーム28の基端部が、動力源20の駆動軸22に直結された第1回転軸26の軸心回りに回転するように支持され、第1アームの先端部と第2アーム48の基端部とが、第2回転軸40の軸心回りに相対的に回転するように連結されている。第1回転軸26の回転が、その軸上に配置された減速機30を通じて第1アーム28に伝達されるのと並行して第2回転軸40に直接伝達され、かつ、この第2回転軸の回転が、その軸上に配置された減速機50を通じて第2アーム48に伝達されるように構成されている。
【選択図】図3
【解決手段】所定の製品を搬送する搬送用アーム機構であって、第1アーム28の基端部が、動力源20の駆動軸22に直結された第1回転軸26の軸心回りに回転するように支持され、第1アームの先端部と第2アーム48の基端部とが、第2回転軸40の軸心回りに相対的に回転するように連結されている。第1回転軸26の回転が、その軸上に配置された減速機30を通じて第1アーム28に伝達されるのと並行して第2回転軸40に直接伝達され、かつ、この第2回転軸の回転が、その軸上に配置された減速機50を通じて第2アーム48に伝達されるように構成されている。
【選択図】図3
Description
本発明は、例えば成形機の金型によって成形された成形品(製品)を金型から成形機外に取出すために使用される搬送用アーム機構に関する。
成形機の金型から成形品を取出す装置としては、例えば特許文献1に開示された技術が既に知られている。この技術では、成形機におけるタイバーの軸上に、一つのアームの基端部が回転可能に支持されている。また、このアームの先端部には、成形品を把持することが可能なチャックが設けられている。同じくタイバーの軸上には、アームをタイバーの軸線回りに回転させるための動力源(中空モータ)が設けられている。この中空モータの回転駆動に伴うアームの回転により、チャックを成形機の金型間に進入させて成形品を把持した後、この成形品を成形機外に取出すように構成されている。
このように、一つのアームを回転させて成形品(製品)を搬送する場合には、搬送ストロークが大きくなってしまう。そこで、この対応策として互いに連結された二つのアームを連動して回転させることにより、小ストロークで製品を搬送できるようにした手段も提案されている。
このように、一つのアームを回転させて成形品(製品)を搬送する場合には、搬送ストロークが大きくなってしまう。そこで、この対応策として互いに連結された二つのアームを連動して回転させることにより、小ストロークで製品を搬送できるようにした手段も提案されている。
互いに連結された二つのアームを連動して回転させる形式の搬送手段において、一つの動力源から両アームにそれぞれ回転力を伝えようとすると、動力源からの回転力が一つ目のアームでは直接伝達であっても二つ目のアームでは間接伝達となるのが一般的である。このため、特に二つ目のアームにおいては、その回転を位置決めする精度が低くなるとともに、回転軸でのガタツキも生じやすい。
本発明は、このような課題を解決しようとするもので、その目的は、互いに連結された第1アームおよび第2アームをそれぞれ回転させるための動力源を一つにできるのはもちろんのこと、その動力源による両アームの回転を高精度で位置決めでき、かつ、両アームの個々の回転軸でのガタツキを抑えることである。
本発明は、上記の目的を達成するためのもので、以下のように構成されている。
第1の発明は、互いに連結された第1アームおよび第2アームと動力源とを備え、この動力源の回転駆動力によって第1アームと第2アームとを連動して回転させることで所定の製品を搬送する搬送用アーム機構であって、第1アームの基端部が、動力源の駆動軸に直結された第1回転軸の軸心回りに回転するように支持され、第1アームの先端部と第2アームの基端部とが、第2回転軸の軸心回りに相対的に回転するように連結されている。第1回転軸の回転が、その軸上に配置された減速機を通じて第1アームに伝達されるのと並行して第2回転軸に直接伝達され、かつ、この第2回転軸の回転が、その軸上に配置された減速機を通じて第2アームに伝達されるように構成されている。
第1の発明は、互いに連結された第1アームおよび第2アームと動力源とを備え、この動力源の回転駆動力によって第1アームと第2アームとを連動して回転させることで所定の製品を搬送する搬送用アーム機構であって、第1アームの基端部が、動力源の駆動軸に直結された第1回転軸の軸心回りに回転するように支持され、第1アームの先端部と第2アームの基端部とが、第2回転軸の軸心回りに相対的に回転するように連結されている。第1回転軸の回転が、その軸上に配置された減速機を通じて第1アームに伝達されるのと並行して第2回転軸に直接伝達され、かつ、この第2回転軸の回転が、その軸上に配置された減速機を通じて第2アームに伝達されるように構成されている。
この構成によれば、第1アームおよび第2アームをそれぞれ回転させるための動力源が一つで済むことになる。また、第1回転軸および第2回転軸においては、一つの動力源から直接伝達される回転力を個々の減速機で減速して第1アームおよび第2アームに個別に伝達するので、動力源による両アームの回転を高精度で位置決めでき、かつ、第1回転軸および第2回転軸でのガタツキを抑えることができる。
第2の発明は、第1の発明において、第2アームの先端部に、製品を把持するためのチャックが第3回転軸の軸心回りに回転するように支持されている。第2回転軸の回転が第3回転軸に直接伝達され、かつ、この第3回転軸の回転が、その軸上に配置された減速機を通じてチャックに伝達されるように構成されている。
これにより、一つの動力源による回転力を複数箇所の第1〜3回転軸に直接伝達し、かつ、これらの回転軸および減速機構を通じて第1,2アームとチャックとを同期回転させることができる。そして、第1,2アームおよびチャックの回転方向と回転速度との制御によっては、チャック(製品)を小ストロークで一直線に搬送することが可能である。
以下、本発明を実施するための形態を、図面を用いて説明する。
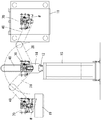
この実施の形態では、成形機で成形された樹脂成形品(製品W)を図1で示す金型18から収納ボックス19が配置された箱詰め位置まで取出す手段として、以下で説明する搬送用アーム機構が使用されている。しかし、この搬送用アーム機構は、樹脂成形品やそれ以外の任意の製品Wを、所望する二位置間で搬送するといった種々の搬送手段に用いることが可能である。
搬送用アーム機構の動力源であるサーボモータ20は、ベース10のブラケット14に組付けられている(図2)。また、ベース10は台座フレーム16の上面においてガイドレール12に案内され、図2の矢印方向(図面の左右方向)へスライドすることが可能である。なお、台座フレーム16は任意の作業位置に移動させることができる。
サーボモータ20の駆動軸22には、カップリング24によって第1回転軸26が直結されている(図3および図5)。この第1回転軸26の軸上には、第1アーム28の基端部28aが減速機30を介して回転自在に支持されている。つまり、第1アーム28の基端部28aは、減速機30を介して第1回転軸26の軸心回りに回転するように支持されている。
減速機30は一般に「波動歯車装置」と称されるタイプで、その構造は周知のようにベアリングを介して組合わされた三層の環状構造をしている。そして、減速機30においては、最も外側の環状部材がブラケット14に固定され、その内側に位置する中間の環状部材が第1アーム28に固定されている。そして、最も内側の外周面が楕円形をした環状部材に第1回転軸26の回転が入力され、その回転が減速されて中間の環状部材から第1アーム28に出力される。
減速機30は一般に「波動歯車装置」と称されるタイプで、その構造は周知のようにベアリングを介して組合わされた三層の環状構造をしている。そして、減速機30においては、最も外側の環状部材がブラケット14に固定され、その内側に位置する中間の環状部材が第1アーム28に固定されている。そして、最も内側の外周面が楕円形をした環状部材に第1回転軸26の回転が入力され、その回転が減速されて中間の環状部材から第1アーム28に出力される。
このように、環状構造の減速機30は第1回転軸26の軸上に配置され、その中心部を第1回転軸26が貫通している(図3および図5)。そこで、減速機30を貫通した第1回転軸26の先端部に対し、第1アーム28の内部において駆動ギヤ32が固定されている。第1アーム28の内部には、第1回転軸26と平行に配置された反転軸34が回転自在に支持されている。この反転軸34の軸上には、駆動ギヤ32に噛み合った従動ギヤ36と、この従動ギヤ36に隣接したプーリー38とがそれぞれ固定されている。
第1アーム28の先端部28bには、第1回転軸26および反転軸34と平行に配置された第2回転軸40が回転自在に支持されている。この第2回転軸40において、第1アーム28の内部に位置する側の端部にはプーリー42が固定されている。このプーリー42と反転軸34の軸上のプーリー38との間には、タイミングベルト44が掛けられている。
第1アーム28の先端部28bには、第1回転軸26および反転軸34と平行に配置された第2回転軸40が回転自在に支持されている。この第2回転軸40において、第1アーム28の内部に位置する側の端部にはプーリー42が固定されている。このプーリー42と反転軸34の軸上のプーリー38との間には、タイミングベルト44が掛けられている。
したがって、第1回転軸26の回転は、駆動ギヤ32と従動ギヤ36との噛み合いによって回転方向が反転され、プーリー38,42の間に掛けられたタイミングベルト44を通じて第2回転軸40に直接伝達される。これらの駆動ギヤ32、従動ギヤ36、両プーリー38,42およびタイミングベルト44が主体となって、第1回転軸26の回転を反転して第2回転軸40に直接伝達するための連動手段Aが構成されている。
なお、連動手段Aのタイミングベルト44は、第1アーム28に組付けられたテンション調整プーリー46によって張りを調整することができる(図4)。
なお、連動手段Aのタイミングベルト44は、第1アーム28に組付けられたテンション調整プーリー46によって張りを調整することができる(図4)。
第2回転軸40の軸上には、第2アーム48の基端部48aが減速機50を介して回転自在に支持されている。つまり、第1アーム28の先端部28bと第2アーム48の基端部48aとは、減速機50を介して第2回転軸40の軸心回りに相対的に回転するように連結されている。
減速機50は第1回転軸26上の減速機30と同様の構造であるが、この減速機50においては、最も外側の環状部材が第1アーム28に固定され、その内側に位置する中間の環状部材が第2アーム48に固定されている。そして、最も内側の環状部材に第2回転軸40の回転が入力され、その回転が減速されて中間の環状部材から第2アーム48に出力される。
減速機50は第1回転軸26上の減速機30と同様の構造であるが、この減速機50においては、最も外側の環状部材が第1アーム28に固定され、その内側に位置する中間の環状部材が第2アーム48に固定されている。そして、最も内側の環状部材に第2回転軸40の回転が入力され、その回転が減速されて中間の環状部材から第2アーム48に出力される。
環状構造の減速機50は第2回転軸40の軸上に配置され、その中心部を第2回転軸40が貫通している(図3、図5および図6)。この減速機50を通した第2回転軸40の先端部に対し、第2アーム48の内部において駆動ギヤ52が固定されている。第2アーム48の内部には、第2回転軸40と平行に配置された反転軸54が回転自在に支持されている。この反転軸54の軸上には、駆動ギヤ52に噛み合った従動ギヤ56と、この従動ギヤ56に隣接したプーリー58とがそれぞれ固定されている。
第2アーム48の先端部48bには、第2回転軸40および反転軸54と平行に配置された第3回転軸60が回転自在に支持されている。この第3回転軸60において、第2アーム48の内部に位置する側の端部にはプーリー62が固定されている。このプーリー62と反転軸54の軸上のプーリー58との間には、タイミングベルト64が掛けられている。
第2アーム48の先端部48bには、第2回転軸40および反転軸54と平行に配置された第3回転軸60が回転自在に支持されている。この第3回転軸60において、第2アーム48の内部に位置する側の端部にはプーリー62が固定されている。このプーリー62と反転軸54の軸上のプーリー58との間には、タイミングベルト64が掛けられている。
第2回転軸40の回転は、駆動ギヤ52と従動ギヤ56との噛み合いによって回転方向が反転され、プーリー58,62の間に掛けられたタイミングベルト64を通じて第3回転軸60に直接伝達される。これらの駆動ギヤ52、従動ギヤ56、両プーリー58,62およびタイミングベルト64が主体となって、第2回転軸40の回転を反転して第3回転軸60に直接伝達するための連動手段Bが構成されている。
連動手段Bのタイミングベルト64においても、第2アーム48に組付けられたテンション調整プーリー66によって張りを調整することができる(図4)。
連動手段Bのタイミングベルト64においても、第2アーム48に組付けられたテンション調整プーリー66によって張りを調整することができる(図4)。
第3回転軸60の軸端には、減速機68を通じてチャック70が回転自在に支持されている。この減速機68についても、第1回転軸26上の減速機30あるいは第2回転軸40上の減速機50と同様の構造であり、最も外側の環状部材が第2アーム48に固定され、その内側に位置する中間の環状部材がチャック70に固定されている。そして、最も内側の環状部材に第3回転軸60の回転が入力され、その回転が減速されて中間の環状部材からチャック70に出力される。
なお、第1回転軸26上の減速機30と第3回転軸60上の減速機68との減速比は同じであり、これらの減速比を「100」としたとき、第2回転軸40上の減速機50の減速比は半分の「50」に設定されている。
なお、第1回転軸26上の減速機30と第3回転軸60上の減速機68との減速比は同じであり、これらの減速比を「100」としたとき、第2回転軸40上の減速機50の減速比は半分の「50」に設定されている。
つぎに、図1で示す金型18から製品Wを搬送用アーム機構によって取出す作動について説明する。
成形工程を終えた成形機が型開き状態になると、それまで図1の実線で示す中立位置で待機していた搬送用アーム機構のサーボモータ20が駆動制御される。このサーボモータ20の駆動軸22に直結された第1回転軸26の回転は、減速機30で減速されて第1アーム28に伝達され、この第1アーム28を第1回転軸26の軸心回りに回転させる。これと並行して第1回転軸26の回転は、連動手段Aによって回転方向を反転して第2回転軸40に直接伝達される。
第2回転軸40の回転は、減速機50で減速されて第2アーム48に伝達され、この第2アーム48を第2回転軸40の軸心回りに回転させる。これと並行して第2回転軸40の回転は、連動手段Bによって回転方向を反転して第3回転軸60に直接伝達される。そして、第3回転軸60の回転は、減速機68で減速されてチャック70に伝達され、このチャック70を第3回転軸60の軸心回りに回転させる。
このように、一つのサーボモータ20の回転駆動により、第1アーム28、第2アーム48およびチャック70をそれぞれの方向へ同期回転させ、それによって図1の右側の仮想線で示すようにチャック70を型開き状態の金型18の間に移動させる。ここで、成形品である製品Wが金型18から離型されるのと同調して、チャック70が例えば吸着によって製品Wを把持する。この後、サーボモータ20が逆方向へ回転駆動させることにより、第1アーム28、第2アーム48およびチャック70を同期回転させ、図1の左側の仮想線で示すようにチャック70を箱詰め位置における収納ボックス19の上部に移動させる。この箱詰め位置において、チャック70による製品Wの把持を解放し、該製品Wを収納ボックス19に収める。
なお、製品Wを金型18から取出して箱詰め位置に搬送するには、サーボモータ20の駆動制御に加えて、搬送用アーム機構のベース10を専用の動力源(図示省略)によって図2の矢印方向へスライド制御することが必要である。
なお、製品Wを金型18から取出して箱詰め位置に搬送するには、サーボモータ20の駆動制御に加えて、搬送用アーム機構のベース10を専用の動力源(図示省略)によって図2の矢印方向へスライド制御することが必要である。
すでに説明したように、サーボモータ20の回転は第1回転軸26、第2回転軸40および第3回転軸60に対してそれぞれ直接に伝達される。そして、各減速機30,50,68の前述した減速比と、連動手段A,Bによる回転方向の反転とにより、第1アーム28およびチャック70の回転方向と回転速度は同じであるのに対し、第2アーム48は逆方向へ二倍の速度で回転する。この結果、チャック70(製品W)を一定の姿勢に保ったままで、図1の金型18と収納ボックス19との間を小ストロークで一直線に搬送することが可能となる。
また、サーボモータ20から直接に伝達される第1回転軸26、第2回転軸40および第3回転軸60の回転を、個々の減速機30,50,68によって高い減速比で減速して第1アーム28、第2アーム48およびチャック70に伝達しているので、これらの回転位置を高精度に制御することができる。したがって、搬送用アーム機構を例えば図1の実線で示す中立位置、あるいは仮想線で示す製品Wの受け取り位置や箱詰め位置において、ガタツキなく正確に位置決めすることができる。
また、サーボモータ20から直接に伝達される第1回転軸26、第2回転軸40および第3回転軸60の回転を、個々の減速機30,50,68によって高い減速比で減速して第1アーム28、第2アーム48およびチャック70に伝達しているので、これらの回転位置を高精度に制御することができる。したがって、搬送用アーム機構を例えば図1の実線で示す中立位置、あるいは仮想線で示す製品Wの受け取り位置や箱詰め位置において、ガタツキなく正確に位置決めすることができる。
20 サーボモータ(動力源)
26 第1回転軸
28 第1アーム
28a 基端部
28b 先端部
30,50,68 減速機
40 第2回転軸
48 第2アーム
48a 基端部
48b 先端部
60 第3回転軸
70 チャック
A,B 連動手段
W 製品
26 第1回転軸
28 第1アーム
28a 基端部
28b 先端部
30,50,68 減速機
40 第2回転軸
48 第2アーム
48a 基端部
48b 先端部
60 第3回転軸
70 チャック
A,B 連動手段
W 製品
Claims (2)
- 互いに連結された第1アームおよび第2アームと動力源とを備え、この動力源の回転駆動力によって第1アームと第2アームとを連動して回転させることで所定の製品を搬送する搬送用アーム機構であって、
第1アームの基端部が、動力源の駆動軸に直結された第1回転軸の軸心回りに回転するように支持され、第1アームの先端部と第2アームの基端部とが、第2回転軸の軸心回りに相対的に回転するように連結され、第1回転軸の回転が、その軸上に配置された減速機を通じて第1アームに伝達されるのと並行して第2回転軸に直接伝達され、かつ、この第2回転軸の回転が、その軸上に配置された減速機を通じて第2アームに伝達されるように構成されている搬送用アーム機構。 - 請求項1に記載された搬送用アーム機構であって、
第2アームの先端部に、製品を把持するためのチャックが第3回転軸の軸心回りに回転するように支持され、第2回転軸の回転が第3回転軸に直接伝達され、かつ、この第3回転軸の回転が、その軸上に配置された減速機を通じてチャックに伝達されるように構成されている搬送用アーム機構。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2009210410A JP5420356B2 (ja) | 2009-09-11 | 2009-09-11 | 搬送用アーム機構 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2009210410A JP5420356B2 (ja) | 2009-09-11 | 2009-09-11 | 搬送用アーム機構 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2011056844A true JP2011056844A (ja) | 2011-03-24 |
| JP5420356B2 JP5420356B2 (ja) | 2014-02-19 |
Family
ID=43945055
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2009210410A Expired - Fee Related JP5420356B2 (ja) | 2009-09-11 | 2009-09-11 | 搬送用アーム機構 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP5420356B2 (ja) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2019516046A (ja) * | 2016-04-27 | 2019-06-13 | オバロ ゲーエムベーハー | プログラミング可能な運動自動装置のための電動継手 |
Citations (8)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS61171966A (ja) * | 1985-01-22 | 1986-08-02 | Sankyo Seiki Mfg Co Ltd | シ−ル構造 |
| JPH0492446A (ja) * | 1990-08-07 | 1992-03-25 | Plasma Syst:Kk | 基板搬送ロボット |
| JPH07122620A (ja) * | 1993-10-25 | 1995-05-12 | Tokyo Electron Ltd | 動力伝達機構 |
| JP2000158366A (ja) * | 1998-11-24 | 2000-06-13 | Yushin Precision Equipment Co Ltd | 関節型移載機構を備えたロボット |
| JP2006281373A (ja) * | 2005-03-31 | 2006-10-19 | Yushin Precision Equipment Co Ltd | 関節型成形品取出しロボット |
| JP2007083316A (ja) * | 2005-09-16 | 2007-04-05 | Yushin Precision Equipment Co Ltd | 関節構造の駆動機構 |
| JP2007168053A (ja) * | 2005-12-26 | 2007-07-05 | Denso Wave Inc | 垂直多関節型ロボットのティーチング方法および産業用ロボット装置 |
| JP2008307635A (ja) * | 2007-06-14 | 2008-12-25 | Yamaha Motor Co Ltd | ロボット |
-
2009
- 2009-09-11 JP JP2009210410A patent/JP5420356B2/ja not_active Expired - Fee Related
Patent Citations (8)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS61171966A (ja) * | 1985-01-22 | 1986-08-02 | Sankyo Seiki Mfg Co Ltd | シ−ル構造 |
| JPH0492446A (ja) * | 1990-08-07 | 1992-03-25 | Plasma Syst:Kk | 基板搬送ロボット |
| JPH07122620A (ja) * | 1993-10-25 | 1995-05-12 | Tokyo Electron Ltd | 動力伝達機構 |
| JP2000158366A (ja) * | 1998-11-24 | 2000-06-13 | Yushin Precision Equipment Co Ltd | 関節型移載機構を備えたロボット |
| JP2006281373A (ja) * | 2005-03-31 | 2006-10-19 | Yushin Precision Equipment Co Ltd | 関節型成形品取出しロボット |
| JP2007083316A (ja) * | 2005-09-16 | 2007-04-05 | Yushin Precision Equipment Co Ltd | 関節構造の駆動機構 |
| JP2007168053A (ja) * | 2005-12-26 | 2007-07-05 | Denso Wave Inc | 垂直多関節型ロボットのティーチング方法および産業用ロボット装置 |
| JP2008307635A (ja) * | 2007-06-14 | 2008-12-25 | Yamaha Motor Co Ltd | ロボット |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2019516046A (ja) * | 2016-04-27 | 2019-06-13 | オバロ ゲーエムベーハー | プログラミング可能な運動自動装置のための電動継手 |
Also Published As
| Publication number | Publication date |
|---|---|
| JP5420356B2 (ja) | 2014-02-19 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP5016302B2 (ja) | アーム駆動装置及び産業用ロボット | |
| JP2011240444A (ja) | 移動機構及びこれを用いたピックアンドプレース装置 | |
| US20120220419A1 (en) | Driving body acceleration device using elasticity | |
| JP5559137B2 (ja) | 合成材料のフィルムを横方向に延伸させるシステム用の駆動装置 | |
| JP5438873B2 (ja) | 物品移載装置 | |
| JP5420356B2 (ja) | 搬送用アーム機構 | |
| JPH1128636A (ja) | 産業機械の送り装置およびこれを用いた産業機械 | |
| JP2017197307A5 (ja) | ||
| JP2012223861A (ja) | ワーク移載装置 | |
| KR101627425B1 (ko) | 변속기 | |
| CN205187297U (zh) | 托盘传送装置 | |
| KR20190018438A (ko) | 반송 장치 | |
| JP2022142824A5 (ja) | ||
| CN102615642B (zh) | 可实现五坐标加工能力的并联机械手 | |
| JP2006298491A (ja) | 折り畳み式の箱の取り出し、搬送、組立及び挿入のための装置 | |
| CN108263672B (zh) | 一种新型双电机驱动式开盒机 | |
| CN104084650B (zh) | 高效后出式等距螺母攻牙机 | |
| JP2009095940A5 (ja) | ||
| JP2009095940A (ja) | ワーク搬送ロボットおよび搬送方法 | |
| JP4463409B2 (ja) | 搬送装置及び真空処理装置 | |
| KR20100076507A (ko) | 로봇핸드 그리퍼의 관절구조 | |
| JP7230430B2 (ja) | 搬送装置 | |
| KR101138266B1 (ko) | 백래시 방지용 동력전달장치 | |
| CN201882270U (zh) | 一种新型蚊香包装机的送膜传送装置 | |
| CN224241890U (zh) | 一种反向传动装置和纱管体输送装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20120830 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20131018 |
|
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20131029 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20131120 |
|
| LAPS | Cancellation because of no payment of annual fees |