JP2012180221A - シート搬送装置、これを用いた画像読取装置、及び画像形成装置 - Google Patents

シート搬送装置、これを用いた画像読取装置、及び画像形成装置 Download PDF

Info

Publication number
JP2012180221A
JP2012180221A JP2012016618A JP2012016618A JP2012180221A JP 2012180221 A JP2012180221 A JP 2012180221A JP 2012016618 A JP2012016618 A JP 2012016618A JP 2012016618 A JP2012016618 A JP 2012016618A JP 2012180221 A JP2012180221 A JP 2012180221A
Authority
JP
Japan
Prior art keywords
sheet
skew
detection
index
leading edge
Prior art date
Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
Granted
Application number
JP2012016618A
Other languages
English (en)
Other versions
JP5967951B2 (ja
Inventor
Tetsushi Saito
哲史 齋藤
Current Assignee (The listed assignees may be inaccurate. Google has not performed a legal analysis and makes no representation or warranty as to the accuracy of the list.)
Canon Inc
Original Assignee
Canon Inc
Priority date (The priority date is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the date listed.)
Filing date
Publication date
Application filed by Canon Inc filed Critical Canon Inc
Priority to JP2012016618A priority Critical patent/JP5967951B2/ja
Priority to US13/369,132 priority patent/US8599451B2/en
Priority to CN201210030680.2A priority patent/CN102633142B/zh
Publication of JP2012180221A publication Critical patent/JP2012180221A/ja
Application granted granted Critical
Publication of JP5967951B2 publication Critical patent/JP5967951B2/ja
Expired - Fee Related legal-status Critical Current
Anticipated expiration legal-status Critical

Links

Images

Classifications

    • HELECTRICITY
    • H04ELECTRIC COMMUNICATION TECHNIQUE
    • H04NPICTORIAL COMMUNICATION, e.g. TELEVISION
    • H04N1/00Scanning, transmission or reproduction of documents or the like, e.g. facsimile transmission; Details thereof
    • H04N1/00681Detecting the presence, position or size of a sheet or correcting its position before scanning
    • H04N1/00684Object of the detection
    • H04N1/00718Skew
    • BPERFORMING OPERATIONS; TRANSPORTING
    • B65CONVEYING; PACKING; STORING; HANDLING THIN OR FILAMENTARY MATERIAL
    • B65HHANDLING THIN OR FILAMENTARY MATERIAL, e.g. SHEETS, WEBS, CABLES
    • B65H7/00Controlling article feeding, separating, pile-advancing, or associated apparatus, to take account of incorrect feeding, absence of articles, or presence of faulty articles
    • B65H7/02Controlling article feeding, separating, pile-advancing, or associated apparatus, to take account of incorrect feeding, absence of articles, or presence of faulty articles by feelers or detectors
    • B65H7/06Controlling article feeding, separating, pile-advancing, or associated apparatus, to take account of incorrect feeding, absence of articles, or presence of faulty articles by feelers or detectors responsive to presence of faulty articles or incorrect separation or feed
    • B65H7/08Controlling article feeding, separating, pile-advancing, or associated apparatus, to take account of incorrect feeding, absence of articles, or presence of faulty articles by feelers or detectors responsive to presence of faulty articles or incorrect separation or feed responsive to incorrect front register
    • BPERFORMING OPERATIONS; TRANSPORTING
    • B65CONVEYING; PACKING; STORING; HANDLING THIN OR FILAMENTARY MATERIAL
    • B65HHANDLING THIN OR FILAMENTARY MATERIAL, e.g. SHEETS, WEBS, CABLES
    • B65H9/00Registering, e.g. orientating, articles; Devices therefor
    • B65H9/002Registering, e.g. orientating, articles; Devices therefor changing orientation of sheet by only controlling movement of the forwarding means, i.e. without the use of stop or register wall
    • GPHYSICS
    • G03PHOTOGRAPHY; CINEMATOGRAPHY; ANALOGOUS TECHNIQUES USING WAVES OTHER THAN OPTICAL WAVES; ELECTROGRAPHY; HOLOGRAPHY
    • G03GELECTROGRAPHY; ELECTROPHOTOGRAPHY; MAGNETOGRAPHY
    • G03G15/00Apparatus for electrographic processes using a charge pattern
    • G03G15/65Apparatus which relate to the handling of copy material
    • G03G15/6555Handling of sheet copy material taking place in a specific part of the copy material feeding path
    • G03G15/6558Feeding path after the copy sheet preparation and up to the transfer point, e.g. registering; Deskewing; Correct timing of sheet feeding to the transfer point
    • G03G15/6567Feeding path after the copy sheet preparation and up to the transfer point, e.g. registering; Deskewing; Correct timing of sheet feeding to the transfer point for deskewing or aligning
    • HELECTRICITY
    • H04ELECTRIC COMMUNICATION TECHNIQUE
    • H04NPICTORIAL COMMUNICATION, e.g. TELEVISION
    • H04N1/00Scanning, transmission or reproduction of documents or the like, e.g. facsimile transmission; Details thereof
    • H04N1/00681Detecting the presence, position or size of a sheet or correcting its position before scanning
    • H04N1/00729Detection means
    • H04N1/00734Optical detectors
    • HELECTRICITY
    • H04ELECTRIC COMMUNICATION TECHNIQUE
    • H04NPICTORIAL COMMUNICATION, e.g. TELEVISION
    • H04N1/00Scanning, transmission or reproduction of documents or the like, e.g. facsimile transmission; Details thereof
    • H04N1/00681Detecting the presence, position or size of a sheet or correcting its position before scanning
    • H04N1/00742Detection methods
    • H04N1/00755Detecting an interruption of light
    • HELECTRICITY
    • H04ELECTRIC COMMUNICATION TECHNIQUE
    • H04NPICTORIAL COMMUNICATION, e.g. TELEVISION
    • H04N1/00Scanning, transmission or reproduction of documents or the like, e.g. facsimile transmission; Details thereof
    • H04N1/00681Detecting the presence, position or size of a sheet or correcting its position before scanning
    • H04N1/00785Correcting the position of a sheet before scanning
    • H04N1/00793Correcting the position of a sheet before scanning using paper feeding mechanism, e.g. operate drive rollers at different speeds
    • BPERFORMING OPERATIONS; TRANSPORTING
    • B65CONVEYING; PACKING; STORING; HANDLING THIN OR FILAMENTARY MATERIAL
    • B65HHANDLING THIN OR FILAMENTARY MATERIAL, e.g. SHEETS, WEBS, CABLES
    • B65H2511/00Dimensions; Position; Numbers; Identification; Occurrences
    • B65H2511/20Location in space
    • B65H2511/24Irregularities, e.g. in orientation or skewness
    • BPERFORMING OPERATIONS; TRANSPORTING
    • B65CONVEYING; PACKING; STORING; HANDLING THIN OR FILAMENTARY MATERIAL
    • B65HHANDLING THIN OR FILAMENTARY MATERIAL, e.g. SHEETS, WEBS, CABLES
    • B65H2511/00Dimensions; Position; Numbers; Identification; Occurrences
    • B65H2511/50Occurence
    • B65H2511/51Presence
    • B65H2511/512Marks, e.g. invisible to the human eye; Patterns
    • BPERFORMING OPERATIONS; TRANSPORTING
    • B65CONVEYING; PACKING; STORING; HANDLING THIN OR FILAMENTARY MATERIAL
    • B65HHANDLING THIN OR FILAMENTARY MATERIAL, e.g. SHEETS, WEBS, CABLES
    • B65H2513/00Dynamic entities; Timing aspects
    • B65H2513/10Speed
    • BPERFORMING OPERATIONS; TRANSPORTING
    • B65CONVEYING; PACKING; STORING; HANDLING THIN OR FILAMENTARY MATERIAL
    • B65HHANDLING THIN OR FILAMENTARY MATERIAL, e.g. SHEETS, WEBS, CABLES
    • B65H2513/00Dynamic entities; Timing aspects
    • B65H2513/50Timing
    • B65H2513/52Age; Duration; Life time or chronology of event
    • BPERFORMING OPERATIONS; TRANSPORTING
    • B65CONVEYING; PACKING; STORING; HANDLING THIN OR FILAMENTARY MATERIAL
    • B65HHANDLING THIN OR FILAMENTARY MATERIAL, e.g. SHEETS, WEBS, CABLES
    • B65H2553/00Sensing or detecting means
    • B65H2553/80Arangement of the sensing means
    • B65H2553/82Arangement of the sensing means with regard to the direction of transport of the handled material
    • BPERFORMING OPERATIONS; TRANSPORTING
    • B65CONVEYING; PACKING; STORING; HANDLING THIN OR FILAMENTARY MATERIAL
    • B65HHANDLING THIN OR FILAMENTARY MATERIAL, e.g. SHEETS, WEBS, CABLES
    • B65H2701/00Handled material; Storage means
    • B65H2701/10Handled articles or webs
    • B65H2701/11Dimensional aspect of article or web
    • B65H2701/111Plane geometry, contour
    • B65H2701/1113Plane geometry, contour irregular shape
    • B65H2701/11132Plane geometry, contour irregular shape tabbed sheet
    • BPERFORMING OPERATIONS; TRANSPORTING
    • B65CONVEYING; PACKING; STORING; HANDLING THIN OR FILAMENTARY MATERIAL
    • B65HHANDLING THIN OR FILAMENTARY MATERIAL, e.g. SHEETS, WEBS, CABLES
    • B65H2701/00Handled material; Storage means
    • B65H2701/10Handled articles or webs
    • B65H2701/13Parts concerned of the handled material
    • B65H2701/131Edges
    • B65H2701/1311Edges leading edge
    • BPERFORMING OPERATIONS; TRANSPORTING
    • B65CONVEYING; PACKING; STORING; HANDLING THIN OR FILAMENTARY MATERIAL
    • B65HHANDLING THIN OR FILAMENTARY MATERIAL, e.g. SHEETS, WEBS, CABLES
    • B65H2801/00Application field
    • B65H2801/03Image reproduction devices
    • B65H2801/06Office-type machines, e.g. photocopiers
    • HELECTRICITY
    • H04ELECTRIC COMMUNICATION TECHNIQUE
    • H04NPICTORIAL COMMUNICATION, e.g. TELEVISION
    • H04N2201/00Indexing scheme relating to scanning, transmission or reproduction of documents or the like, and to details thereof
    • H04N2201/0077Types of the still picture apparatus
    • H04N2201/0094Multifunctional device, i.e. a device capable of all of reading, reproducing, copying, facsimile transception, file transception

Landscapes

  • Engineering & Computer Science (AREA)
  • Multimedia (AREA)
  • Signal Processing (AREA)
  • Physics & Mathematics (AREA)
  • General Physics & Mathematics (AREA)
  • Registering Or Overturning Sheets (AREA)
  • Controlling Sheets Or Webs (AREA)
  • Paper Feeding For Electrophotography (AREA)

Abstract

【課題】ユーザによる設定を煩雑にすることなく、かつ、装置の大幅なコストアップを招くことなくインデックスシートのようなシートの斜行を補正する。
【解決手段】シート搬送装置は、シートの搬送方向に交差する方向に配置され、シートを搬送するための複数の搬送ローラを備え、搬送ローラの搬送速度を互いに異ならせてシートの斜行を補正する。搬送ローラよりもシート搬送方向の上流側に搬送方向に交差する方向に、シートを検知するための第1〜第3の検知センサが配置される。制御部は第1〜第3の検知センサのうちシートの先端を最初に検知した検知センサを除いた残りの検知センサによってシートの先端が検知された時間差を先端検知時間として計時し、先端検知時間に応じてシートの斜行量を先端斜行量として求める。そして、斜行補正駆動制御部は先端斜行量に応じて搬送ローラの搬送速度を変更する。
【選択図】図9

Description

本発明は、複写機、プリンタ等の画像形成装置又はスキャナ等の画像読取装置に装備されるシート搬送装置、及び、これを用いた画像読取装置、画像形成装置における斜行検知に関する。
一般に、複写機、プリンタ等の画像形成装置は、シートを画像形成部に搬送してシートに画像を形成(印刷)する。このシート搬送の際、シートが搬送方向に対して斜めに搬送される(斜行)ことがある。そして、シートの斜行が生じると、画像形成部において、シートにトナー像を転写する際、像ズレがずれ、高精度な印刷ができない。このため、従来のシート搬送装置にはシートの斜行を補正するための斜行補正機構が設けられている。
例えば、特許文献1は、シートが給送される際に生じる斜行を、シートを搬送しつつ補正するアクティブレジストレーション方式の斜行補正機構を開示している。
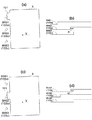
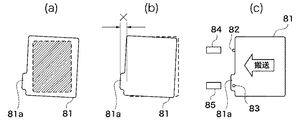
ところで、画像形成装置において、種々の形態のシートに対する画像形成が要望されている。例えば、インデックスシート(タブシートともいう)のように矩形状ではないシートに対しても画像形成(印刷)を行うことが要望されている。図15(a)に示すように、インデックスシートは、分類を目的として見出し等を記入するためのインデックス部81aが端辺に設けられたシート81である。特許文献1に開示される技術は、このような矩形でないシートの使用を想定していない。
特許文献2は、図15(c)に示すような斜行補正機構を第1の実施形態として開示している。開示の斜行補正機構は、シート81の搬送方向と交差する方向に沿って配置された斜行検知センサ82及び83と、搬送ローラ84及び85とを備え、これら搬送ローラ84及び85の搬送速度をそれぞれ独立して制御する制御装置(図示せず)とを備えている。
図15(b)に示すように、シート81のインデックス部81aの寸法X(搬送方向の寸法)を示すシート形状情報と、インデックス部81aのインデックスシートにおける位置を示す位置情報とが予め制御装置のメモリに登録されている。
ここでは、斜行検知センサ82及び83によってインデックスシート81の端部を検知して、当該検知結果、上記の寸法X(シート形状情報)、及び位置情報に応じてインデックスシート81の斜行量を得る。そして、この斜行量に応じて搬送ローラ84及び85の搬送速度を制御して、インデックスシートの斜行補正が行われる。
ただし、インデックスシートには、インデックス部の位置が異なる複数の種類がある。つまり、複数のインデックスシートを重ねた場合に、インデックス部に記入された見出し等が確認しやすいように、インデックスシート毎にインデックス部がずらされている。
このようなインデックスシートの斜行を補正するには、インデックス部が斜行検知センサを通過するか否かを予め知る必要がある。このため、ユーザはシートがインデックスシートか否かを指定した上で、さらに、インデックス部の位置及びインデックス部の寸法を画像形成装置に設定する必要があり、操作が煩雑である。
一方、特許文献2の第2の実施形態の装置は、シートの搬送方向に直交する幅方向に配列されたCCD列からなるラインセンサを設けて、このラインセンサによってシートの端部形状と斜行とを検出するようにしている。そして、この実施形態においてはラインセンサで検知されたシートの端部形状を画像処理してシートの斜行量を算出し、シートの斜行補正を行っている。
特開平4−277151号公報 特開2003−146485号公報
ラインセンサを用いた場合には、シートの端部形状を検知できるため、ユーザは予めシート形状を設定する必要がなく、ユーザの負担は軽減される。しかしながら、ラインセンサを設けて画像処理を行うためには、装置の構成や処理が複雑となり、大幅なコストアップを招く。
このような課題は、画像読取装置において、原稿の斜行補正を行う場合にも同様である。
本発明の目的は、ユーザによる設定を煩雑にすることなく、かつ、装置の大幅なコストアップを招くことなくインデックスシートのようなシートの斜行を補正できるシート搬送装置、及びこれを用いた画像読取装置、画像形成装置を提供することにある。
上記の目的を達成するため、本発明によるシート搬送装置は、シートの搬送方向に交差する方向に沿って配置され、前記シートを搬送するために、それぞれ独立に駆動される複数の搬送部と、前記搬送部よりも前記搬送方向の上流側に前記搬送方向に交差する方向に沿って配置され、前記シートを検知する少なくとも3つの検知センサと、前記少なくとも3つの検知センサのうち前記シートの先端を最初に検知した検知センサを除いた残りの2つの検知センサによって前記シートの先端が検知された時間差を先端検知時間として計時して、当該先端検知時間に応じて前記シートの斜行量を先端斜行量として求める斜行量算出手段と、前記先端斜行量に応じて前記搬送部の搬送速度を互いに異ならせて前記シートの斜行を補正する速度変更手段とを有することを特徴とする。
また、本発明によるシート搬送装置は、シートの搬送方向に交差する方向に沿って配置され、前記シートを搬送するための複数の搬送部と、前記搬送部よりも前記搬送方向の上流側に前記搬送方向に交差する方向に沿って配置され、前記シートを検知するための少ないとも3つの検知センサと、前記少なくとも3つの検知センサのうちの2つの検知センサの組み合わせ毎に前記シートの先端を検知した時間差をそれぞれ計時することにより複数の先端検知時間を求めて、当該複数の先端検知時間のうち最も小さい検知時間を選択先端検知時間として、当該選択先端検知時間に応じて前記シートの斜行量を先端斜行量として求める斜行量算出手段と、前記先端斜行量に応じて前記搬送部の搬送速度を互いに異ならせて前記シートの斜行を補正する速度変更手段とを有することを特徴とする。
本発明のよる画像読取装置は、上記のいずれかのシート搬送装置と、前記シートである原稿が配置される原稿トレイと、前記シート搬送装置によって前記原稿トレイから原稿読取位置に搬送された前記シートの画像を読み取って画像データを得るスキャナ手段とを有することを特徴とする。
本発明による画像形成装置は、上記のいずれかのシート搬送装置と、前記シートである用紙が収納された用紙収納段と、前記シート搬送装置によって前記用紙収納段から画像転写位置に搬送された前記シートに画像データに応じて形成されたトナー像を転写する転写手段とを有することを特徴とする。
本発明によれば、一対のセンサを用いて検出する従来技術と比較してユーザによる設定を簡単にし、かつ、ラインセンサを用いて画像処理する従来技術と比較して装置の大幅なコストアップを避けつつ、インデックスシートのようなシートの斜行を補正することができる。
本発明の第1の実施形態によるシート搬送装置が用いられる画像形成装置の主要部と、この画像形成装置が接続されたネットワークシステムを示す図である。 図1に示す斜行補正部の構成を示す斜視図である。 図2に示す斜行補正部の動作を示す図であり、(a)はシートの斜行状態の一例を示す図、(b)は斜行補正ローラの搬送速度の一例を示す図である。 図1に示す操作・表示部に表示される設定画面を示す図であり、(a)はシートリスト画面を示す図、(b)は(a)に示すシートリスト画面の「詳細/編集」ボタンを押したときに表示されるシート特性画面を示す図、(c)は(b)に示すシート特性画面の特徴項目で「変更」ボタンを押したときに表示される選択画面を示す図である。 図1に示す操作・表示部に表示される設定画面を示す図であり、(a)はシート選択・登録画面を示す図、(b)は図1に示す操作・表示部に表示されるプリントの基本画面を示す図、(c)は(b)に示す用紙選択ボタンを押したときに表示される用紙選択画面を示す図、(d)はインデックスシート印刷のプリントシフト幅を選択するプリントシフト幅選択画面を示す図、(e)はインデックス部の突出寸法(プリントシフト量)を示す図である。 インデックスページを有する印刷物の一例を示す図である。 図1に示す斜行補正部におけるインデックス紙の斜行検知の一例を示す図であり、(a)は斜行補正部に前端の端部側にインデックス部があるインデックスシートが斜行して搬送された際のシート検知センサとインデックスシートの前端との位置関係を示す図、(b)は(a)に示すインデックスシートが搬送された際に各シート検知センサから出力される信号を示す図、(c)は斜行補正部に前端の中央部にインデックス部があるインデックスシートが斜行して搬送された際のシート検知センサとインデックスシートの前端との位置関係を示す図、(d)は(c)に示すインデックスシートが搬送された際に各シート検知センサから出力される信号を示す図である。 図1に示す斜行補正部におけるインデックス紙の斜行検知の他の例を示す図であり、(a)は斜行補正部に搬送方向前端にインデックス部があるインデックスシートが斜行して搬送された際のシート検知センサとインデックスシートの後端との位置関係を示す図、(b)は(a)に示すインデックスシートが搬送された際に各シート検知センサから出力される信号を示す図、(c)は斜行補正部に搬送方向後端にインデックス部があるインデックスシートが斜行して搬送された際のシート検知センサとインデックスシートの後端との位置関係を示す図、(d)は(c)に示すインデックスシートが搬送された際に各シート検知センサから出力される信号を示す図である。 図1に示す斜行補正部で行われる斜行検知及び斜行補正の処理を示すフローチャートである。 本発明の第2の実施形態による斜行補正部におけるインデックス紙の斜行検知の一例を示す図であり、(a)は斜行補正部に搬送方向前端の上側に幅広のインデックス部があるインデックスシートが斜行して搬送された際のシート検知センサとインデックスシートの先端との位置関係を示す図、(b)は(a)に示すインデックスシートが搬送された際に各シート検知センサから出力される信号を示す図、(c)は斜行補正部に搬送方向前端の下側に幅広のインデックス部があるインデックスシートが斜行して搬送された際のシート検知センサとインデックスシートの先端との位置関係を示す図、(d)は(c)に示すインデックスシートが搬送された際に各シート検知センサから出力される信号を示す図である。 本発明の第2の実施形態による斜行補正部におけるインデックス紙の斜行検知の他の例を示す図であり、(a)は斜行補正部に搬送方向前端の上側に幅広のインデックス部があるインデックスシートが斜行して搬送された際のシート検知センサとインデックスシートの後端との位置関係を示す図、(b)は(a)に示すインデックスシートが搬送された際に各シート検知センサから出力される信号を示す図、(c)は斜行補正部に搬送方向後端の上側に幅広のインデックス部があるインデックスシートが斜行して搬送された際のシート検知センサとインデックスシートの後端との位置関係を示す図、(d)は(c)に示すインデックスシートが搬送された際に各シート検知センサから出力される信号を示す図である。 本発明の第2の実施形態による斜行補正部で行われる斜行検知及び斜行補正の処理を示すフローチャートである。 第2の実施形態の変形例を示すシートとセンサとの位置関係を示す図である。 第2の実施形態の他の変形例を示すシートとセンサとの位置関係を示す図である。 (a)及び(b)はインデックスシートの形状を示す図、(c)は従来の斜行補正機構の一例を示す図である。
以下、本発明の実施の形態によるシート搬送装置の一例について図面を参照して説明する。
(第1の実施形態)
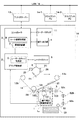
図1は本発明の第1の実施形態によるシート搬送装置1が用いられる画像形成装置10の主要部と、この画像形成装置が接続されたネットワークシステムを示す図である。
図示の画像形成装置10は、プリンタ制御部2及びコントローラ3を備えている。図示の例では、コントローラ3にはリーダースキャナ11が接続されるとともに、操作・表示部4が接続されている。そして、コントローラ3は操作・表示部4を制御して各種情報を表示するとともに、操作・表示部4から入力される操作指令等を受ける。
リーダースキャナ11で読み込まれた原稿上の画像は、画像データとしてコントローラ3に与えられる。コントローラ3には、画像制御部7及びシート情報記憶部8が備えられている。シート情報記憶部8は、後述するシート情報を格納する。画像制御部7は、前述の画像データに応じてプリンタ制御部2を制御する。
プリンタ制御部2はレーザースキャナ制御部6を有しており、このレーザースキャナ制御部6は画像データに応じてレーザースキャナ5を駆動制御して、後述するようにして、感光ドラム9をレーザー露光する。
なお、図示の例では、コントローラ3はプリンタサーバー13に接続されている。そして、プリンタサーバー13はLAN(ローカルエリアネットワーク)16を介して複数のクライアントPC14−1及び14−2に接続されている。これによって、クライアントPC14−1及び14−2の各々は、画像データをプリンタサーバー13に送って印刷を行うことができる。つまり、コントローラ3がプリンタサーバー13から画像データを受けてプリンタ制御部2を画像データに応じて制御する。
図示のように、感光ドラム9の周囲には、帯電器20、現像器22、一次転写ローラ24、及びクリーニングローラ26が配置されている。感光ドラム9の表面は帯電器20によって均一に帯電される。そして、前述したように、レーザースキャナ制御部6は画像データに応じてレーザースキャナ5を駆動制御して、感光ドラム9上に静電潜像を形成する。感光ドラム9上の静電潜像は、現像器22によって現像されてトナー画像とされる。そして、このトナー画像は一次転写ローラ24によって中間転写ベルト14に転写される。感光ドラム9に残留した残留トナーはクリーニングローラ26によって除去される。
なお、図示の例では、1つの感光ドラム9のみが示されているが、実際には、4つの感光ドラムが備えられ、これら感光ドラムがそれぞれイエロー(Y)、シアン(C)、マゼンタ(M)、及びブラック(BK)のトナーに対応している。そして、各感光ドラム上のトナー像が順次中間転写ベルト14に重ね合わされて転写され、カラートナー画像とされる。
図示の中間転写ベルト14は、駆動ローラ12a、従動ローラ12b、及びテンションローラ12cによって懸架され、図中実線矢印で示す方向に回転駆動される。テンションローラ12cに対向して二次転写ローラ28(転写手段)が配置されており、テンションローラ12cと二次転写ローラ28とのニップ部によって二次転写位置(画像転写位置)が規定される。
給紙カセット50(用紙収納段)からピックアップローラ51によってシートSがピックアップされ、シート搬送装置によって前述の二次転写位置にシートが搬送される。シート搬送装置は搬送ローラ52a、52b、及び52cを備えるとともに、搬送ローラ52cの下流側に配置された斜行補正部1を有している。斜行補正部1は、搬送路を搬送されるシートSの斜行を補正して、二次転写位置に送る。この際、斜行補正部1は中間転写ベルト14上のトナー画像(カラートナー画像)とシートSとを同期させるため、シートSの搬送速度を調整する。そして、中間転写ベルト14上のトナー画像は二次転写位置でシートSに転写される。その後、シートSは熱定着部(図示せず)に搬送されて、シートS上のトナー画像が熱定着される。そして、シートSは排紙トレイ(図示せず)に排紙される。
なお、前述のようにプリンタ制御部2は画像形成を制御するとともに、シートの搬送を制御する。
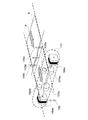
図2は、図1に示す斜行補正部1の構成を示す斜視図である。
シートSは、搬送路を図2に示す矢印Aの方向に搬送される。図示の例では、斜行補正部1は、斜行補正駆動制御部1a(図1)と第1〜第3のシート検知センサ103a〜103cと斜行補正動作部110とを有している。これらシート検知センサ103a〜103cは矢印Aと交差する方向(この例では、直交する方向)に所定の間隔(この例では、等間隔)をおいて配置されている。
図示の例では、シート検知センサ103a〜103cの各々は光センサであり、発光部と受光部とを有している。そして、発光部及び受光部はシートSが搬送される平面(搬送面)を挟んで対峙している。この結果、シートSが、シート検知センサ103a〜103cが配置された位置を通過すると、発光部から出力された光がシートSによって遮断され受光部で受光されない。従って、シートSの先端がシート検知センサ103a〜103cを通過すると、シート検知センサ103a〜103cにおいて、受光部は発光部からの光を受光しないから、シート検知センサ103a〜103cはシートSの先端を検知する(ここでは、シート検知センサ103a〜103cはハイ(H)レベルを出力する)。その後、シートSは斜行補正動作部110に搬送される。なお、本実施形態では、シート検知センサ103aと103bの間隔及び103bと103cの間隔は、ともに約9cmとしている。従って、A4サイズ原稿の短辺が搬送方向に直交する向きに原稿を搬送する場合でも斜行量が検出可能である。尚、センサ間隔は9cm以外でもよい。
斜行補正動作部110は、斜行補正ローラ(搬送部)101a及び101bをそれぞれ駆動するステッピングモーター104a及び104bを備えている。斜行補正ローラ101a及び101bは、搬送路にシートSの搬送方向と交差する幅方向(この例では、直交する方向)に所定の間隔をおいて配置されている。前述のシート検知センサ103a〜103cはシート搬送方向において、斜行補正ローラ101a及び101bよりも上流側に配置されている。
従動ローラ102a及び102bは、シートSが搬送される平面(搬送面)を挟んで、斜行補正ローラ101a及び101bにそれぞれ対峙して配置され、斜行補正ローラ101a及び101bの回転に従動して回転する。また、斜行補正ローラ101bの下流側には、シート検知センサ105が配置されている。このシート検知センサ105は、シート検知センサ103aと同様の構成であり、その発光部及び受光部はシートSが搬送される平面(搬送面)を挟んで対峙している。
図1に示す斜行補正駆動制御部1aは、後述するように、シート検知センサ103a〜103cによる検知結果とプリンタ制御部2から与えられる制御信号とに応じて、ステッピングモーター104a及び104bを駆動制御する。これによって、斜行補正ローラ101aと従動ローラ102aとの対、及び斜行補正ローラ101bと従動ローラ102bとの対によってシートSを搬送しつつ、これらの対の搬送速度をそれぞれ独立して制御することによりシートSを搬送面上で旋回させて、その斜行を補正する。
図3は、図2に示す斜行補正部1の動作を説明するための図であり、(a)はシートSの斜行状態の一例を示す図、(b)は斜行補正ローラ101a及び101bの搬送速度の一例を示す図である。
図3(a)に示すように、シートSを搬送方向Aに搬送している際、シートSは斜行補正ローラ101b側が先行しているとする。この際には、図2に示す第3のシート検知センサ103cがシートSの先端部(先端辺)を検知した後、第2のシート検知センサ103bがシートSの先端部を検知することになる。続いて、第1のシート検知センサ103aがシートSの先端部を検知する。そして、後述するように、シート検知センサ103a〜103cにおけるシートSの検知タイミングの差分に応じてシートSの斜行量が求められる。
上記のようにシートSが斜行している場合、図3(b)に示すように、斜行補正駆動制御部1aは斜行補正ローラ101aを一定の搬送速度V0とし、斜行補正ローラ101bを斜行量に応じた補正時間tsの間、搬送速度V0よりも遅い搬送速度Vsとする。これにより、斜行補正ローラ101a及び101bの搬送速度差によってシートSが旋回し、斜行が補正される。
図4は、図1に示す操作・表示部4に表示される設定画面の一例を示す図である。そして、図4(a)はシートリスト画面を示す図、(b)は(a)に示すシートリスト画面の「詳細/編集」ボタンを押したときに表示されるシート特性画面を示す図、(c)は(b)に示すシート特性画面の特徴項目で「変更」ボタンを押したときに表示される選択画面を示す図である。
図1に示すシート情報記憶部8にはシートに関する情報がシートリストとして登録されている。このシートリストは、画像形成装置で用いられ得る全てのシートに関する情報であり、データベースを構成する。
ユーザが操作・表示部4に表示されたデータベースボタン(図示せず)を操作すると、コントローラ3はシート情報記憶部8からシートリストを読み出して、シートリスト画面(図4(a))を操作・表示部4に表示する。なお、図4(a)においては、シートリストの詳細な図示は省略されている。
図4(a)に示すシートリスト画面には、登録されたシート毎に条件及び坪量が表示される。さらに、この画面には、詳細/編集ボタン、複製ボタン、及び用紙データベースボタン等が表示される。シートリストには、画像形成装置で一般的に用いられるシート情報が予め登録されている。なお、ユーザは当該シートリストに登録されていないシートの種類(紙種)を登録することができる。
ここで、シート情報とは、シートの名称、坪量、表面性、色、ずれ量の補正値、カール量の補正値、及び形状に関する用紙の特徴(シート特性と呼ぶ)を表している。図4(a)に示す画面において、ユーザがシートリストから所望のシートを選択して、詳細/編集ボタンを操作すると、コントローラ3は、図4(b)に示すシート特性画面を操作・表示部4に表示する。図4(b)に示す例では、普通紙に関するシート特性画面が表示されている。シート特性画面のシートの特徴(形状)において、変更ボタンを押すと、図4(c)に示す選択画面が表示され、ユーザは通常の矩形の用紙(例えば、普通紙)、インデックスシート、又はパンチ穴が開いた用紙等を選択することができる。
図5は、図1に示す操作・表示部4に表示される設定画面の一例を示す図である。そして、図5(a)はシート選択・登録画面を示す図、(b)は図1に示す操作・表示部に表示されるプリントの基本画面を示す図である。また、図5(c)は、(b)に示す用紙選択ボタンを押したときに表示される用紙が収納された給紙カセットを選択するための用紙選択画面を示す図、(d)はインデックスシート印刷のプリントシフト幅を選択するプリントシフト幅選択画面を示す図である。そして、図5(e)は、インデックス部の突出寸法(プリントシフト量)を示す図である。
続いて、操作・表示部4に表示された図5(a)に示す画面において、複数の給紙カセットに収納した用紙に対して、シートリストの用紙種類を選択するとともに用紙サイズを選択すると、コントローラ3はシート情報記憶部8に用紙種類及び用紙サイズを登録する。ここでは、用紙種類がインデックスシートである場合には、インデックスの分割数が指定される。
次に、ユーザは印刷する文書(ファイル)を選択する。インデックスシートを用いて印刷する場合には、ユーザはインデックス部に印刷する画像を含む文書を選択する。そして、ユーザは、操作・表示部4に表示された図5(c)に示す画面において、印刷に使用する用紙が収納された給紙段(給紙カセット)を選択する。さらに、ユーザは、インデックスシートの場合はインデックスの分割数を指定するするとともに、インデックスシートプリントのオプションを選択して、図5(d)に示す画面でインデックス部の突出寸法d(プリントシフト幅:図5(e)参照)を設定する。
加えて、ユーザは印刷する文書のインデックスとするページ(インデックスシートを挿入するページ)を指定する。インデックスページが複数ある場合には、複数のインデックスページが設定される。インデックスに指定されたページの画像データは、先に設定したインデックスシフト量に応じて画像印字位置をシフトして印刷される。これによって画像がインデックス部に印刷される。
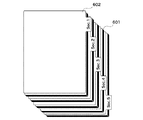
図6は、インデックスページを有する印刷物の一例を示す図である。プリントが開始されると、図6に示すように、インデックス部のない通常のページは設定された用紙601に印刷され、インデックスページについては、インデックス部分の画像が印刷されるように、画像形成領域が拡大され、印刷される。
このようにして、設定した用紙に関するシート情報は、図1に示すシート情報記憶部8に記憶される。そして、シート情報、つまり、シートリストは、プリントを行う際には、使用する用紙に適した画像形成条件等を設定するために用いられる。また、インデックスシートのインデックス部に関する情報(形状を示す情報:突出寸法)は、後述する斜行補正動作のパラメータとして用いられる。
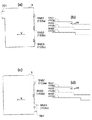
図7は、図1に示す斜行補正部1におけるインデックス紙の斜行検知の一例を示す図であり、(a)は斜行補正部1にシート幅方向の端部側にインデックス部があるインデックスシートが斜行して搬送された際のシート検知センサとインデックスシートとの位置関係を示す図、(b)は(a)に示すインデックスシートが搬送された際に各シート検知センサから出力される信号を示す図である。また、図7(c)は、斜行補正部1にシート幅方向の中央部にインデックス部があるインデックスシートが斜行して搬送された際のシート検知センサとインデックスシートとの位置関係を示す図、(d)は(c)に示すインデックスシートが搬送された際に各シート検知センサから出力される信号を示す図である。
シート搬送装置が図7(a)に示すシート幅方向の端部側にインデックス部701があるインデックスシートSを搬送する場合、インデックス部701はシート検知センサ103a(SNS1)で検知される。なお、図示のように、インデックス部701はシートの搬送方向側に突出する凸部である。
インデックスシートSのインデックス部701の先端がシート検知センサ103a(SNS1)を通過すると、シート検知センサ103aはその先端を検知して、第1のシート検知信号(ここでは、ハイ(H)レベル)を斜行補正駆動制御部1aに与える。
図7(a)に示すように、インデックスシートSは図中その上側が僅かに先行するよう斜行しているから、シート検知センサ103a(SNS1)がインデックス部701の先端を検知した後、シート検知センサ103b(SNS2)がインデックスシートSのインデックス部以外の先端を検知して、第2のシート検知信号(Hレベル)を斜行補正駆動制御部1aに与える。
続いて、シート検知センサ103b(SNS2)がインデックスシートSの先端を検知した後、シート検知センサ103c(SNS3)がインデックスシートSの先端を検知して、第3のシート検知信号(Hレベル)を斜行補正駆動制御部1aに与える。
インデックス部のない定型紙が斜行して搬送された場合には、シート検知センサ103aと103bとの検知タイミングの差分はシート検知センサ103bと103cとの検知タイミングの差分に等しい。
一方、図7(a)のインデックスシートSが斜行して搬送された場合には、シート検知センサ103aがインデックス部701の先端を検知してからシート検知センサ103bがインデックスシートSの先端を検知するまでの時間は、シート検知センサ103bがインデックスシートSの先端を検知してからシート検知センサ103cがインデックスシートの先端を検知するまでの時間よりも長い(図7(b)参照)。
言い換えると、一般的な矩形の定型紙の場合、例えば、A4サイズの用紙では、シート検知センサ103aと103bとの検知タイミングの差分が図7(b)のようになることはない。一般的なインデックスシートのインデックス部701の突出寸法dは1/2インチ(約12mm)である。このため、シート検知センサ103aがインデックス部701の先端を検知してからシート検知センサ103bがインデックスシートSの先端を検知するまでの時間が所定の閾値を越えた場合には、斜行補正駆動制御部1aはシート検知センサ103aがインデックス部701を検知したと判断することができる。上記の所定の閾値は定型紙における想定しうる斜行量の上限値とインデックス部701の突出寸法とを考慮して決定される。具体的には、斜行量上限を±3mm程度、インデックス部の突出寸法を12mmとすると、シート検知センサ103aと103bの両方がインデックス部でない部分を検知した場合には−3mm〜3mmの斜行量となる。シート検知センサ103aと103bとの間隔は90mmなので、想定し得る斜行角度θは、tanθ=3/90から求められる。斜行角度θは約2度である。また、一方のセンサのみがインデックス部を検知した場合には、インデックス部の突出寸法12mmを加算した9〜15mmが斜行量として検知される。ここでは3mmと9mmの中間値である6mmを判定の閾値とする。
この場合、斜行補正駆動制御部1aは、シート検知センサ103bが第2のシート検知信号を出力した後シート検知センサ103cが第3のシート検知信号を出力するまでの時間(検知時間)Δtとシートの搬送速度Vとの積に応じて斜行量を決定し、斜行補正ローラ101a及び101bの搬送速度を制御してインデックスシートSの斜行を補正する。
つまり、斜行補正駆動制御部1aは、最初に受信したシート検知信号を利用せず、2番目に受信したシート検知信号と3番目に受信したシート検知信号の時間差を検知時間Δtとして、この検知時間Δtに応じて斜行補正ローラ101a及び101bの搬送速度を制御してインデックスシートSの斜行を補正する。
続いて、シート搬送装置が図7(c)に示す略中央部にインデックス部701があるインデックスシートSを搬送する場合、インデックス部701はシート検知センサ103b(SNS2)で検知される。インデックスシートSのインデックス部701の先端がシート検知センサ103b(SNS2)を通過すると、シート検知センサ103bはその先端を検知して、第2のシート検知信号(Hレベル)を斜行補正駆動制御部1aに与える。
図7(c)に示すように、インデックスシートSは図中その上側が僅かに先行しているから、シート検知センサ103b(SNS2)がインデックス部701の先端を検知した後、シート検知センサ103a(SNS1)がインデックスシートSの先端を検知して、第1のシート検知信号(Hレベル)を斜行補正駆動制御部1aに与える。続いて、シート検知センサ103a(SNS1)がインデックスシートSの先端を検知した後、シート検知センサ103c(SNS3)がインデックスシートSの先端を検知して、第3のシート検知信号(Hレベル)を斜行補正駆動制御部1aに与える。この場合、斜行補正駆動制御部1aは、シート検知センサ103aが第1のシート検知信号を出力した後シート検知センサ103cが第3のシート検知信号を出力するまでの時間(検知時間)Δtに応じて斜行補正ローラ101a及び101bの搬送速度を制御してインデックスシートSの斜行を補正する。
つまり、図7(c)の場合においても、図7(a)の場合と同様に、斜行補正駆動制御部1aは、最初に受信したシート検知信号を利用せず、2番目に受信したシート検知信号と3番目に受信したシート検知信号の時間差を検知時間Δtとして、この検知時間Δtに応じて斜行補正ローラ101a及び101bの搬送速度を制御してインデックスシートSの斜行を補正する。
なお、インデックスシートSのインデックス部の幅が小さく、シート検知センサ103a〜103cのいずれもインデックス部を検知しない場合、又は通常の矩形のシートである場合には、シート検知センサ103a〜103cはシート(つまり、シート本体)の先端を検知することになる。この場合には、インデックス部701を検知した場合と同様に、斜行補正駆動制御部1aは最初に受信したシート検知信号を利用せず、続いて受信する2つのシート検知信号の時間差に応じて斜行補正ローラ101a及び101bの搬送速度を制御する。
ところで、斜行補正ローラ101a及び101bにおける補正の精度には限度がある。つまり、斜行補正量が所定量よりも大きいと、補正の誤差も大きくなり、目標通りに補正できるとは限らない。そこで、先端検知斜行補正を行った後に予備的にシート検知センサ103a〜103bによってシート(インデックスシート)Sの後端を検知する。
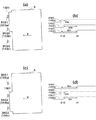
図8は、図1に示す斜行補正部1におけるインデックスの斜行検知の他の例を示す図である。そして、図8(a)は搬送方向前端にインデックス部があるインデックスシートが斜行して搬送された際のシート検知センサとインデックスシートの後端との位置関係を示す図、(b)は(a)に示すインデックスシートが搬送された際に各シート検知センサから出力される信号を示す図である。また、図8(c)は、斜行補正部1に搬送方向後端にインデックス部があるインデックスシートが斜行して搬送された際のシート検知センサとインデックスシートの後端との位置関係を示す図、(d)は(c)に示すインデックスシートが搬送された際に各シート検知センサから出力される信号を示す図である。
図8(a)に示すように、インデックスシートSは図中その上側が僅かに先行しているから、シート検知センサ103a(SNS1)がインデックスシートSの後端を検知した後、シート検知センサ103b(SNS2)がインデックスシートSの後端を検知する。その後、シート検知センサ103c(SNS3)がインデックスシートSの後端を検知する。後端の検知の際には、シート検知センサ103a〜103cの各々の出力はHレベルからロウ(L)レベルに変化する。
ここでは、図8(b)に示すように、斜行補正駆動制御部1aは、最初に受信したシート検知信号(ここでは、第1のシート検知信号)と2番目に受信したシート検知信号(ここでは、第2のシート検知信号)との時間差を検知時間Δteとして、この検知時間Δteに応じて再び斜行補正ローラ101a及び101bの搬送速度を制御してインデックスシートSの斜行を補正する。この場合、先端検知に応じて、前述のように斜行補正を行っているから、時間差Δte(後端検知時間)は極めて小さく、斜行補正駆動制御部1aが時間差Δteに応じて斜行補正を行えば、インデックスシートの斜行はほぼ完全に補正される。
図8(c)においては、インデックス部701はシート検知センサ103c(SNS3)により検知される。ここでは、シート検知センサ103a(SNS1)がインデックスシートSの後端を検知した後、シート検知センサ103b(SNS2)がインデックスシートSの後端を検知する。その後、シート検知センサ103c(SNS3)がインデックス部701の後端を検知する。そして、シート検知センサ103aがインデックスシートSの後端を検知してからシート検知センサ103bがインデックスシートSの後端を検知するまでの時間は、シート検知センサ103bがインデックスシートSの後端を検知してからシート検知センサ103cがインデックス部701の後端を検知するまでの時間よりも短い。
ここでは、図8(d)に示すように、斜行補正駆動制御部1aは、最初に受信したシート検知信号(ここでは、第1のシート検知信号)と2番目に受信したシート検知信号(ここでは、第2のシート検知信号)との時間差を後端検知時間Δteとして、この後端検知時間Δteに応じて斜行補正ローラ101a及び101bの搬送速度を制御してインデックスシートSの斜行を補正する。
なお、インデックス部701がシート検知センサ103aと103bの何れかで検知される場合においても、前述のように、インデックス部701の突出寸法dは想定される最大斜行量に比べて大きいので、インデックス部701の後端の検知が最後となる。従って、この場合にも、斜行補正駆動制御部1aは、最初に受信したシート検知信号と2番目に受信したシート検知信号との時間差を後端検知時間Δteとすればよい。
また、インデックスシートの先端検知で説明したように、シート検知センサ103a〜103cのいずれもインデックス部701を検知しない場合でも、斜行補正駆動制御部1aは、最初に受信したシート検知信号と2番目に受信したシート検知信号との時間差を検知時間Δteとすればよい。
図9は、図1に示す斜行補正部1で行われる斜行検知及び斜行補正の処理を示すフローチャートである。ユーザが操作・表示部4からプリント開始の操作を行うと、コントローラ3はプリンタ制御部2を制御して、前述したようにしてプリント動作を行う。この際、前述のように給紙カセットからシートが搬送され、コントローラ3はシートの斜行補正制御も開始する。斜行補正制御を開始する際には、コントローラ3はユーザによって選択された用紙の種類及び形状等のシート特性をシート情報記憶部8から読み出して、プリンタ制御部2に与える。そして、プリンタ制御部2は斜行補正制御開始信号とともにシート特性を斜行補正駆動制御部1a(以下制御部1aと称す)に与える。ここでは、シートとしてインデックスシートが選択されたものとする。
斜行補正制御開始信号を受けると、制御部1aは、シート検知センサ103a(SNS1)〜103c(SNS3)のうちいずれか2つが用紙先端を検知したか否かを監視する(S901)。シート検知センサ103a〜103cのうちいずれか2つが用紙先端を検知すると(S901において、YES)、制御部1aは先端検知時間を計測するため、内蔵する先端斜行検知タイマーを起動する(S902)。そして、制御部1aは、シート検知センサ103a〜103cの全てが用紙先端を検知したか否かを監視する(S903)。シート検知センサ103a〜103cの全てが用紙先端を検知すると(S903において、YES)、制御部1aは先端斜行検知タイマーの計時を停止する。制御部1aは、斜行検知タイマーの計時時間を検知時間差(先端検知時間)Δtとして、この先端検知時間Δtに応じて、斜行量(先端斜行量)を算出する(S905)。なお、以下の説明では、先端斜行量も符号Δtで表すことにする。
続いて、制御部1aは、図3(b)で説明した補正時間tsを式(1)に基づいて算出する(S906)。
ts=a・V0・Δt/(V0−Vs)+b (1)
ここで、V0は斜行補正部1における通常の用紙搬送速度、Vsは斜行補正部1における斜行補正動作時の用紙搬送速度、aは斜行補正ローラ101a、101bのスリップ量等を調整するための補正値である。また、bは斜行補正ローラ101a、101b及び各センサの取り付け位置誤差等を調整するためのオフセット値である。
このようにして、補正時間tsを求めた後、制御部1aは補正時間tsの間、斜行補正ローラ101a又は101bの搬送速度を速度V0から速度Vsとしてシートの斜行補正を行う(S907)。
続いて、後端検知による斜行補正のために、制御部1aは、シート検知センサ103a(SNS1)〜103c(SNS3)のいずれか1つがオフしたか否かを監視する(S908)。シート検知センサ103a〜103cのいずれか1つがオフすると(S908において、YES)、制御部1aは、内蔵する後端斜行検知タイマー(図示せず)を起動する(S909)。制御部1aは、シート検知センサ103a〜103cのうち2つがOFFしたか否かについて監視する(S910)。シート検知センサ103a〜103cのうち2つがオフすると(S910において、YES)、制御部1aは後端斜行検知タイマーの計時を停止する(S911)。
制御部1aは、後端斜行検知タイマーの計時時間を検知時間差(後端検知時間)Δteとして、この後端検知時間Δteに応じて後端斜行量を算出する(S912)。なお、以下の説明では、後端斜行量も符号Δteで表すことにする。
次に、制御部1aは、後端斜行量Δteが予め規定された斜行閾値teよりも小さいか否かについて判定する(S913)。そして、後端斜行量Δteが斜行閾値teよりも小さいと(S913において、YES)、制御部1aは斜行補正制御を終了して、その旨プリンタ制御部2に通知する。一方、後端斜行量Δteが斜行閾値te以上であると(S913において、NO)、制御部1aは、後端斜行量Δteが補正上限値tfを超えているか否かを判定する(S914)。後端斜行量Δteが補正上限値tfを超えていなければ、制御部1aは後端斜行量Δteに応じて、前述したようにして、補正時間tsを算出する(S915)。そして、制御部1aは補正時間tsの間、斜行補正ローラ101a又は101bの搬送速度を速度V0から速度Vsとして用紙の斜行補正を行う(S916)。その後、制御部1aは斜行補正制御を終了する。
なお、後端斜行量Δteが補正上限値を超えている場合には、制御部1aは斜行補正エラーをプリンタ制御部2に通知する(S917)。そして、斜行補正エラーを受けて、プリンタ制御部2は、コントローラ3に後端斜行量が許容範囲を超えている旨を通知し、コントローラ3は斜行補正エラーを操作・表示部4に表示する。
この際、プリント開始操作がクライアントPC14−1又は14−2で行われると、コントローラ3は当該エラーをクライアントPC14−1又は14−2に通知する。このように、エラー表示を行うようにすれば、印刷物中に斜行補正ができなかったものが混入していることをユーザが知ることができる。また、後端斜行量Δteが許容範囲を超えた際、その程度に応じてプリント動作を停止するかユーザがプリント動作の停止を選択できるようにしてもよい。
斜行補正動作が正しく実行できなかった場合に、プリント動作の停止を選択可能とすれば、ユーザが求める印刷物の品質に応じた処理を選択することが可能となる。
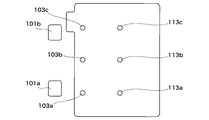
また、シート検知センサ103a〜103cはシートの先端のみを検知し、これらシート検知センサ103a〜103cとは別に、図13に示すようにシート検知センサ113a、113b、113c(第4〜第6の検知センサ)を配置して、これらのシート検知センサ113a〜113cによってシートの後端を検知するようにしてもよい。
さらには、斜行補正機構(斜行補正ローラ等)を複数備えて斜行補正を行うようにすれば、斜行補正部及び周辺の部品配置に自由度が増して、より高速な搬送速度にも対応でき、より正確な斜行補正動作を行うことができる。
以上説明したように、第1の実施形態によれば、インデックス部の位置及び幅など詳細な情報を用紙毎に設定することなく、搬送されるインデックスシート等のシートの斜行を簡単な構成で補正することができる。
(第2の実施形態)
続いて、本発明の第2の実施形態によるシート搬送装置について説明する。ここでは、第2の実施形態におけるシート搬送装置を画像形成装置に用いた場合について説明するが、画像形成装置の構成及びシート搬送装置の構成自体は図1及び図2に示す例と同様である。また、斜行補正動作について図3で説明したようにして行われるが、第2の実施形態では、図1に示す斜行補正駆動制御部1aの動作が第1の実施形態とは異なる。
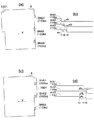
図10は、本発明の第2の実施形態による斜行補正部におけるインデックスの斜行検知の一例を説明するための図である。そして、図10(a)は搬送方向前端の上側に幅広のインデックス部1001があるインデックスシートSが斜行して搬送された際のシート検知センサとインデックスシートの先端との位置関係を示す図、(b)は(a)に示すインデックスシートSが搬送された際に各シート検知センサから出力される信号を示す図である。また、図10(c)は第2の実施形態による斜行補正部に搬送方向前端の下側に幅広のインデックス部1001があるインデックスシートSが斜行して搬送された際のシート検知センサとインデックスシートの先端との位置関係を示す図、(d)は(c)に示すインデックスシートSが搬送された際に各シート検知センサから出力される信号を示す図である。
ここでは、インデックスシートSのインデックスの分割数は第1の実施形態に比べて少なく、1つのインデックス部1001の幅が広い。
シート搬送装置が図10(a)に示すインデックスシートSを搬送する場合、インデックス部1001はシート検知センサ103a(SNS1)及び103b(SNS2)により検知される。なお、図示のように、インデックス部1001はシートの搬送方向側に突出する凸部である。
図10(a)に示すように、インデックスシートSは図中その上側が僅かに先行するよう斜行しているから、インデックスシートSのインデックス部1001の先端(先端辺)はまずシート検知センサ103aで検知される。シート検知センサ103aはインデックス部1001先端を検知すると、第1のシート検知信号(Hレベル)を斜行補正駆動制御部1aに与える。続いて、シート検知センサ103aがインデックス部1001の先端を検知した後、シート検知センサ103bがインデックス部1001の先端を検知して、第2のシート検知信号(Hレベル)を斜行補正駆動制御部1aに与える。その後、シート検知センサ103c(SNS3)がインデックスシートSの先端を検知して、第3のシート検知信号(Hレベル)を斜行補正駆動制御部1aに与える。
シート検知センサ103aがインデックス部1001の先端を検知してからシート検知センサ103bがインデックス部1001の先端を検知するまでの時間Δtaは、シート検知センサ103bがインデックス部1001の先端を検知してからシート検知センサ103cがインデックスシートSの先端を検知するまでの時間Δtbよりも短い(図10(b)参照)。
図10(b)に示すように、シート検知センサ103a(SNS1)の出力がHレベルとなった時刻をt1、シート検知センサ103b(SNS2)の出力がHレベルとなった時刻をt2とする。また、シート検知センサ103c(SNS3)の出力がHレベルとなった時刻をt3とする。そして、Δta=t1−t2、Δtb=t2−t3とし、Δtc=t3−t1とする。
制御部1aは第1〜第3のシート検知信号に応じて、3つのシート検知センサのうちの2つのシート検知センサの組み合わせ毎にシートの先端を検知した時間差をそれぞれ計時することにより複数、ここでは3組の先端検知時間Δta〜Δtcを求めて、その絶対値、|Δta|、|Δtb|、及び|Δtc|を比較する。そして、制御部1aはその絶対値が最も小さい時間(選択先端検知時間)を斜行量の算出に用いる。
図10(b)に示す例では、|Δta|<|Δtb|<|Δtc|であるから、制御部1aは選択先端検知時間Δtaに応じて斜行補正ローラ101a及び101bの搬送速度を制御してインデックスシートSの斜行を補正する。
次に、シート搬送装置が図10(c)に示すインデックスシートSを搬送する場合、インデックス部1001はシート検知センサ103b(SNS2)及び103c(SNS3)により検知される。インデックスシートSは図中上側が僅かに先行しているが、前述したように、斜行量に比べてインデックス部1001の突出寸法dが大きい。このため、まず、インデックスシートSのインデックス部1001の先端がシート検知センサ103bで検知される。シート検知センサ103bはインデックス部1001の先端を検知して、第2のシート検知信号(Hレベル)を制御部1aに与える。
続いて、シート検知センサ103cがインデックス部1001の先端を検知して、第3のシート検知信号(Hレベル)を制御部1aに与える。そして、最後に、シート検知センサ103aがインデックスシートSの先端を検知して、第1のシート検知信号(Hレベル)を制御部1aに与える。
図10(d)に示すように、Δta=t1−t2、Δtb=t2−t3、Δtc=t3−t1である。制御部1aは第1〜第3のシート検知信号のうちの2つのシート検知信号の組み合わせ毎に、上記のΔta〜Δtcを求めて(つまり、3組の先端検知時間を求める)、その絶対値、|Δta|、|Δtb|、及び|Δtc|を比較する。図10(d)に示す例では、|Δtb|<|Δtc|<|Δta|であるから、制御部1aは検知時間Δtb(選択先端検知時間)に応じて斜行補正ローラ101a及び101bの搬送速度を制御してインデックスシートSの斜行を補正する。
第1の実施形態で説明したように、斜行補正ローラ101a及び101bにおける補正の精度には限度がある。そのため、先端検知による斜行補正後に予備的にシート検知センサ103a〜103bによってシート(インデックスシート)の後端を検知して、斜行補正を行うことが望ましい。
図11は、本発明の第2の実施形態による斜行補正部におけるインデックスの斜行検知の他の例を説明するための図である。そして、図11(a)は搬送方向前端の上側に幅広のインデックス部があるインデックスシートが斜行して搬送された際のシート検知センサとインデックスシートの後端との位置関係を示す図、(b)は(a)に示すインデックスシートが搬送された際に各シート検知センサから出力される信号を示す図である。また、図11(c)は、本発明の第2の実施形態による斜行補正部に搬送方向後端の上側に幅広のインデックス部があるインデックスシートが斜行して搬送された際のシート検知センサとインデックスシートの後端検知との位置関係を示す図、(d)は(c)に示すインデックスシートが搬送された際に各シート検知センサから出力される信号を示す図である。
シート搬送装置が図11(a)に示すインデックスシートSを搬送する場合、インデックスシートSは図中その上側が僅かに先行しているから、シート検知センサ103a(SNS1)がインデックスシートSの後端を検知した後、シート検知センサ103b(SNS2)がインデックスシートSの後端を検知する。その後、シート検知センサ103c(SNS3)がインデックスシートSの後端を検知する。後端の検知の際には、シート検知センサ103a〜103cの各々の出力はHレベルからロウ(L)レベルに変化する。
図11(b)に示すように、シート検知センサ103a(SNS1)の出力がLレベルとなった時刻をt1、シート検知センサ103b(SNS2)の出力がLレベルとなった時刻をt2とする。また、シート検知センサ103c(SNS3)の出力がLレベルとなった時刻をt3とする。そして、Δta=t1−t2、Δtb=t2−t3とし、Δtc=t3−t1とする。
制御部1aは第1〜第3のシート検知信号に応じて、上記のΔta〜Δtcを求めて(つまり、3組の後端検知時間を求める)、その絶対値、|Δta|、|Δtb|、及び|Δtc|を比較する。そして、制御部1aはその絶対値が最も小さい検知時間(選択後端検知時間)を斜行量の算出に用いる。
なお、図11(a)及び(b)に示す例では、インデックスシートSの後端は直線状であるから、シート検知センサ103a、103b、103cが等間隔で配置されていれば、|Δta|と|Δtb|とは等しい。ここでは、|Δta|を選択後端検知時間として用いる。そして、制御部1aは選択後端検知時間Δtaに応じて斜行補正ローラ101a及び101bの搬送速度を制御してインデックスシートSの斜行を補正する。この場合、先端検知に応じて斜行補正を行っているから、選択後端検知時間Δtaは極めて小さく、制御部1aが選択後端検知時間Δtaに応じて斜行補正を行った場合、インデックスシートの斜行は完全に補正される。
シート搬送装置が図11(c)に示すインデックスシートSを搬送する場合、インデックス部1001はシート検知センサ103a(SNS1)及び103b(SNS2)により検知される。インデックスシートSは図中上側が僅かに先行しているが、前述したように、斜行量に比べてインデックス部1001の突出寸法dが大きい。このため、まず、インデックスシートSの後端がシート検知センサ103cで検知される。シート検知センサ103cはインデックスシートSの後端を検知して、第3のシート検知信号(Lレベル)を制御部1aに与える。
続いて、シート検知センサ103aがインデックス部1001の後端を検知して、第1のシート検知信号(Lレベル)を制御部1aに与える。そして、最後に、シート検知センサ103bがインデックス部1001の後端を検知して、第2のシート検知信号(Lレベル)を制御部1aに与える。
図11(d)に示すように、Δta=t1−t2、Δtb=t2−t3、Δtc=t3−t1である。制御部1aは第1〜第3のシート検知信号に応じて、上記のΔta〜Δtcを求めて(つまり、3組の後端検知時間を求める)、その絶対値、|Δta|、|Δtb|、及び|Δtc|を比較する。図11(d)に示す例では、|Δta|<|Δtb|<|Δtc|であるから、制御部1aは検知時間Δta(選択後端検知時間)に応じて斜行補正ローラ101a及び101bの搬送速度を制御してインデックスシートSの斜行を補正する。
図12は、本発明の第2の実施形態による斜行補正部1で行われる斜行検知及び斜行補正の処理を示すフローチャートである。なお、ここでは、図10(a)及び図11(a)で示す状態でインデックスシートSが搬送されるものとして説明する。
ユーザが操作・表示部4からプリント開始の操作を行うと、コントローラ3はプリンタ制御部2を制御して、前述したようにしてプリントを行う。この際、前述のように給紙カセットからシートが搬送され、コントローラ3はシートの斜行補正制御も開始する。斜行補正制御を開始する際には、コントローラ3はユーザによって選択された用紙の種類及び形状等のシート特性をシート情報記憶部8から読み出して、プリンタ制御部2に与える。そして、プリンタ制御部2は斜行補正制御開始信号とともにシート特性を制御部1aに与える。
斜行補正制御開始信号を受けると、制御部1aは、シート検知センサ103a(SNS1)〜103c(SNS3)のうちいずれか1つが用紙先端を検知したか否かを監視する(S1201)。シート検知センサ103a〜103cのうちいずれか1つ(つまり、ここでは、シート検知センサ103a)が用紙先端を検知すると(S1201において、YES)、制御部1aは検知時間を計測するため、内蔵する先端斜行検知タイマーを起動する(S1202)。
続いて、シート検知センサ103bが用紙先端を検知すると、制御部1aは先端斜行検知タイマーの計時時間を読み取って、前述したように検知時間Δtaを求める。そして、制御部1aは、シート検知センサ103a〜103cの全てが用紙先端を検知したか(オンしたか)否かを監視する(S1203)。シート検知センサ103a〜103cの全てが用紙先端を検知すると(S1203において、YES)、制御部1aは先端斜行検知タイマーの計時を停止する。そして、制御部1aは、図10(b)で説明したようにして、検知時間Δtb及びΔtcを求める(S1204)。
続いて、制御部1aは、検知時間Δta、Δtb、及びΔtcのうち、その絶対値が最も小さい検知時間を選択先端検知時間Δtとして選択する。ここでは、選択先端検知時間Δt=検知時間Δtaである。そして、制御部1aは、選択先端検知時間Δtに応じて、斜行量(先端斜行量)を算出して(S1205)、図3(b)で説明した補正時間tsを、先端補正時間として前述の式(1)に基づいて算出する(S1206)。
このようにして、先端補正時間tsを求めた後、制御部1aは先端補正時間tsの間、斜行補正ローラ101a又は101bの搬送速度を速度V0から速度Vsとしてシートの斜行補正を行う(S1207)。
続いて、斜行補正駆動制御部1aは、シート検知センサ103a(SNS1)〜103c(SNS3)のいずれか1つがオフしたか否かを監視する(S1208)。一方、シート検知センサ103a〜103cのいずれか1つ(ここでは、シート検知センサ103a)がオフすると(S1208において、YES)、制御部1aは、内蔵する後端斜行検知タイマー(図示せず)を起動する(S1209)。
続いて、シート検知センサ103bが用紙後端を検知すると(つまり、オフすると)、制御部1aは後端斜行検知タイマーの計時時間を読み取って、前述したように、後端検知時間Δtaを求める。そして、制御部1aは、シート検知センサ103a〜103cの全てがオフか否かを監視する(S1210)。
シート検知センサ103a〜103cの全てがオフすると(S1210において、YES)、制御部1aは後端斜行検知タイマーの計時を停止する。制御部1aは、図11(b)で説明したようにして、後端検知時間Δtb及びΔtcを求める(S1211)。続いて、斜行補正駆動制御部1aは、後端検知時間Δta、Δtb、及びΔtcのうち、その絶対値が最も小さい後端検知時間を選択後端検知時間Δteとして選択する。ここでは、選択後端検知時間Δte=後端検知時間Δtaである。制御部1aは、選択後端検知時間Δteに応じて後端斜行量を算出する(S1212)。
次に、制御部1aは、後端斜行量Δteが予め規定された斜行閾値teよりも小さいか否かについて判定する(S1213)。そして、後端斜行量Δteが斜行閾値teよりも小さいと(S1213において、YES)、制御部1aは斜行補正制御を終了して、その旨プリンタ制御部2に通知する。後端斜行量Δteが斜行閾値以上であると(S1213において、NO)、制御部1aは、後端斜行量Δteが補正上限値tfを超えているか否かを判定する(S1214)。後端斜行量Δteが補正上限値tfを超えていなければ、制御部1aは後端斜行量Δteに応じて、前述したようにして、補正時間ts(後端補正時間)を算出する(S1215)。そして、制御部1aは後端補正時間tsの間、斜行補正ローラ101a又は101bの搬送速度を速度V0から速度Vsとして用紙の斜行補正を行う(S1216)。その後、制御部1aは斜行補正制御を終了する。
なお、後端斜行量Δteが補正上限値を超えている場合には、制御部1aは斜行補正エラーをプリンタ制御部2に通知する。そして、プリンタ制御部2は、コントローラ3に後端斜行量が許容範囲を超えている旨を通知し、コントローラ3は斜行補正エラーを操作・表示部4に表示する。この際、プリント開始操作がクライアントPC14−1又は14−2で行われると、コントローラ3は当該エラーをクライアントPC14−1又は14−2に通知する。
なお、第2の実施形態においても、シート検知センサ103a〜103cはシートの先端のみを検知し、これらシート検知センサ103a〜103cとは別に図13に示すようにシート検知センサ113a,113b,113c(第4〜第6の検知センサ)を配置して、これらのシート検知センサ113a〜113cによってシートの後端を検知するようにしてもよい。
さらには、第2の実施形態においても、斜行補正機構(斜行補正ローラ等)を複数備えて斜行補正を行うようにすれば、斜行補正部及び周辺の部品配置に自由度が増して、より高速な搬送速度にも対応でき、より正確な斜行補正動作を行うことができる。
このように、第2の実施形態によれば、インデックスシートSが幅広のインデックス部1001を持つ場合にも、図7(a)に示すような幅狭のインデックス部701を持つ場合にも、同様に簡単な構成でインデックスシートの斜行を補正することができる。
ところで、制御部1aは、操作・表示部4からの設定に応じて上記の第1及び第2の実施形態による斜行補正のいずれかを用いる。つまり、斜行補正制御を開始する際には、コントローラ3からプリンタ制御部2を介して、ユーザによって選択された用紙の種類及び形状等のシート特性が制御部1aに与えられる。制御部1aは、インデックスシートである場合には、このシート特性に応じて、第1及び第2の実施形態による斜行補正制御のいずれかを用いることになる。例えば、3つのシート検知センサ103a〜103cの配置間隔とインデックス部の幅とに応じて、制御部1aは、第1及び第2の実施形態による斜行補正制御のいずれかを用いる。すなわち、インデックス部の幅がシート検知センサの配置間隔よりも小さければ、第1の実施形態による斜行補正制御が実行され、インデックス部の幅がシート検知センサの配置間隔以上であれば、第2の実施形態による斜行補正制御が実行される。
なお、第1の実施形態で記載したように、シート検知センサの配置間隔が90mm、斜行量上限が±3mm程度であれば、第1の実施形態で示すような幅狭のインデックス部を持つインデックスシートであっても、検知時間Δta、Δtb、及びΔtcのうち、その絶対値が最も小さい検知時間に基づいて斜行補正を行うことが可能である。この場合、第2の実施形態は、上記のように幅狭及び幅広のインデックス部を持つインデックスシートの両者に適用可能である。
また、搬送方向前側にインデックス部がない場合には、図11(b)で説明した手法と同様の手法によって、先端検知を行って斜行を補正する。また、シート検知センサは少なくとも3つ備えるようにすればよく、これらシート検知センサの検知結果に応じて、前述のように先端検知時間又は後端検知時間を選択するようにすればよい。そして、シート検知センサの数が増加すれば、斜行補正の精度が向上するが、コスト面を考慮して、シート検知センサの数を決めればよい。
例えば、図14に示すように、搬送方向に交差する方向に4つのシート検知センサ141a〜141dが設けられ、隣り合うシート検知センサの両方がともにインデックス部を検知しないような配置であれば、第1の実施形態で説明した手法を適用可能である。即ち、最初にシートを検知したシート検知センサの出力を無視し、2番目、3番目にシートを検知したシート検知センサの出力に基づいて先端検知による斜行量を算出すればよい。なお、2番目と4番目にシートを検知したシート検知センサの出力或いは3番目と4番目にシートを検知したシート検知センサの出力に基づいて斜行量を算出してもよい。後端側に関しては、1番目と2番目にシートを検知したシート検知センサの出力に基づいて後端検知による斜行量を検出すればよい。なお、1番目と3番目にシートを検知したシート検知センサの出力或いは2番目と3番目にシートを検知したシート検知センサの出力に基づいて斜行量を算出してもよい。
また、隣り合うシート検知センサの両方がともにインデックス部を検知するようなインデックスシートに対しては、第2の実施形態で説明した手法を適用可能である。即ち、4つのシート検知センサのうち、2つのセンサの検知時間差をそれぞれ算出し、絶対値が最も小さくなる検知時間差の値に基づいて斜行量を算出すればよい。
上述の実施の形態では、シート搬送装置を備える画像形成装置について説明したが、上述のシート搬送装置を画像読取装置で用いるようにしてもよい。つまり、画像読取装置は、上述のシート搬送装置と、シートである原稿が配置される原稿トレイと、シート搬送装置によって原稿トレイから原稿読取位置に搬送されたシートの画像を読み取って画像データを得るスキャナ(スキャナ手段)とを有することになる。また、上述の説明から明らかなように、図1において、制御部1aが、斜行量算出手段、速度変更手段、及び通知手段として機能することになる。
以上、本発明について実施の形態に基づいて説明したが、本発明は、これらの実施の形態に限定されるものではなく、この発明の要旨を逸脱しない範囲の様々な形態も本発明に含まれる。例えば、上記の実施の形態で説明した機能をCPU等で実行させるようにしてもよい。
1 斜行補正部
1a 斜行補正駆動制御部
2 プリンタ制御部
3 コントローラ
4 操作・表示部
5 レーザスキャナ
8 シート形状記憶部
101a、101b 斜行補正ローラ
103a、103b,103c シート検知センサ
104a、104b ステッピングモータ

Claims (10)

  1. シートの搬送方向に交差する方向に沿って配置され、前記シートを搬送するために、それぞれ独立に駆動される複数の搬送部と、
    前記搬送部よりも前記搬送方向の上流側に前記搬送方向に交差する方向に沿って配置され、前記シートを検知する少なくとも3つの検知センサと、
    前記少なくとも3つの検知センサのうち前記シートの先端を最初に検知した検知センサを除いた残りの2つの検知センサによって前記シートの先端が検知された時間差を先端検知時間として計時して、当該先端検知時間に応じて前記シートの斜行量を先端斜行量として求める斜行量算出手段と、
    前記先端斜行量に応じて前記搬送部の搬送速度を互いに異ならせて前記シートの斜行を補正する速度変更手段とを有することを特徴とするシート搬送装置。
  2. 前記斜行量算出手段は、前記少なくとも3つの検知センサのうち前記シートの後端を最後に検知する検知センサを除いた残りの2つの検知センサによって前記シートの後端が検知された時間差を後端検知時間として計時して、当該後端検知時間に応じて前記シートの斜行量を後端斜行量として求め、
    前記速度変更手段は前記後端斜行量に応じて前記搬送部の搬送速度を異ならせることを特徴とする請求項1記載のシート搬送装置。
  3. 搬送方向に突出するインデックス部を有するインデックスシートが搬送される場合、前記斜行量算出手段は、前記搬送方向に交差する方向における前記インデックス部の寸法が前記少なくとも3つの検知センサの配置間隔よりも小さい場合に前記残りの2つの検知センサにより前記先端検知時間を計時することを特徴とする請求項1記載のシート搬送装置。
  4. 前記斜行量算出手段は、前記搬送方向に交差する方向における前記インデックス部の寸法が前記少なくとも3つの検知センサの配置間隔以上である場合に、前記少なくとも3つの検知センサのうちの2つの検知センサの組み合わせ毎に前記シートの先端を検知した時間差をそれぞれ計時することにより複数の先端検知時間を求めて、当該複数の先端検知時間のうち最も小さい検知時間を選択先端検知時間として、当該選択先端検知時間に応じて前記シートの斜行量を先端斜行量として求めることを特徴とする請求項3記載のシート搬送装置。
  5. シートの搬送方向に交差する方向に沿って配置され、前記シートを搬送するための複数の搬送部と、
    前記搬送部よりも前記搬送方向の上流側に前記搬送方向に交差する方向に沿って配置され、前記シートを検知するための少ないとも3つの検知センサと、
    前記少なくとも3つの検知センサのうちの2つの検知センサの組み合わせ毎に前記シートの先端を検知した時間差をそれぞれ計時することにより複数の先端検知時間を求めて、当該複数の先端検知時間のうち最も小さい検知時間を選択先端検知時間として、当該選択先端検知時間に応じて前記シートの斜行量を先端斜行量として求める斜行量算出手段と、
    前記先端斜行量に応じて前記搬送部の搬送速度を互いに異ならせて前記シートの斜行を補正する速度変更手段とを有することを特徴とするシート搬送装置。
  6. 前記斜行量算出手段は、前記少なくとも3つの検知センサのうちの2つの検知センサが前記シートの後端を検知した時間差をそれぞれ計時して、複数の後端検知時間を求めて、当該複数の後端検知時間のうち最も小さい検知時間を選択後端検知時間として、当該選択後端検知時間に応じて前記シートの斜行量を後端斜行量として求め、
    前記速度変更手段は、前記後端斜行量に応じて前記搬送部の搬送速度を変更することを特徴とする請求項5記載のシート搬送装置。
  7. 前記後端斜行量が予め定められた斜行閾値以上である場合に、前記速度変更手段は前記斜行補正を行うことを特徴とする請求項2又は6記載のシート搬送装置。
  8. 前記後端斜行量が前記斜行閾値以上であると、斜行補正エラーを通知する通知手段を有することを特徴とする請求項7記載のシート搬送装置。
  9. 請求項1又は5に記載のシート搬送装置と、
    前記シートである原稿が配置される原稿トレイと、
    前記シート搬送装置によって前記原稿トレイから原稿読取位置に搬送された前記シートの画像を読み取って画像データを得るスキャナ手段とを有することを特徴とする画像読取装置。
  10. 請求項1又は5に記載のシート搬送装置と、
    前記シートである用紙が収納された用紙収納段と、
    前記シート搬送装置によって前記用紙収納段から画像転写位置に搬送された前記シートに画像データに応じて形成されたトナー像を転写する転写手段とを有することを特徴とする画像形成装置。
JP2012016618A 2011-02-10 2012-01-30 シート搬送装置、これを用いた画像読取装置、及び画像形成装置 Expired - Fee Related JP5967951B2 (ja)

Priority Applications (3)

Application Number Priority Date Filing Date Title
JP2012016618A JP5967951B2 (ja) 2011-02-10 2012-01-30 シート搬送装置、これを用いた画像読取装置、及び画像形成装置
US13/369,132 US8599451B2 (en) 2011-02-10 2012-02-08 Sheet conveyance device, image reading apparatus and image forming apparatus using sheet conveyance device
CN201210030680.2A CN102633142B (zh) 2011-02-10 2012-02-10 薄片输送装置、图像读取设备和图像形成设备

Applications Claiming Priority (3)

Application Number Priority Date Filing Date Title
JP2011027151 2011-02-10
JP2012016618A JP5967951B2 (ja) 2011-02-10 2012-01-30 シート搬送装置、これを用いた画像読取装置、及び画像形成装置

Publications (2)

Publication Number Publication Date
JP2012180221A true JP2012180221A (ja) 2012-09-20
JP5967951B2 JP5967951B2 (ja) 2016-08-10

Family

ID=46617751

Family Applications (1)

Application Number Title Priority Date Filing Date
JP2012016618A Expired - Fee Related JP5967951B2 (ja) 2011-02-10 2012-01-30 シート搬送装置、これを用いた画像読取装置、及び画像形成装置

Country Status (3)

Country Link
US (1) US8599451B2 (ja)
JP (1) JP5967951B2 (ja)
CN (1) CN102633142B (ja)

Cited By (6)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JP2017197320A (ja) * 2016-04-26 2017-11-02 パナソニックIpマネジメント株式会社 画像読取装置、斜行補正制御方法および斜行補正制御プログラム
JP2017197318A (ja) * 2016-04-26 2017-11-02 パナソニックIpマネジメント株式会社 画像読取装置、斜行補正制御方法および斜行補正制御プログラム
JP2017197321A (ja) * 2016-04-26 2017-11-02 パナソニックIpマネジメント株式会社 画像読取装置、斜行補正制御方法および斜行補正制御プログラム
JP2017197319A (ja) * 2016-04-26 2017-11-02 パナソニックIpマネジメント株式会社 画像読取装置、斜行補正制御方法および斜行補正制御プログラム
JP2021047302A (ja) * 2019-09-19 2021-03-25 コニカミノルタ株式会社 読取装置及び画像形成システム
JP2021084314A (ja) * 2019-11-27 2021-06-03 株式会社リコー 画像形成装置、及び画像形成装置の搬送制御方法

Families Citing this family (17)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JP5887943B2 (ja) * 2012-01-16 2016-03-16 富士ゼロックス株式会社 画像読取装置及び画像形成装置
JP2014036425A (ja) * 2012-08-10 2014-02-24 Canon Inc 原稿読取装置及び制御方法
CN102910468B (zh) * 2012-11-06 2015-04-15 广州广电运通金融电子股份有限公司 薄片类介质处理系统及其检测薄片类介质实时位置的方法
JP5754435B2 (ja) 2012-11-14 2015-07-29 コニカミノルタ株式会社 画像形成装置
JP5785964B2 (ja) * 2013-01-30 2015-09-30 東芝テック株式会社 プリンタ装置
JP6223047B2 (ja) * 2013-08-01 2017-11-01 キヤノン株式会社 シート処理装置
US9579815B2 (en) * 2013-12-20 2017-02-28 ACCO Brands Corporation In-line punching machine
CN103770477B (zh) * 2014-01-17 2015-09-30 北京京东方显示技术有限公司 打码机和打码方法
JP6500548B2 (ja) * 2015-03-25 2019-04-17 富士ゼロックス株式会社 画像読取装置および画像形成装置
US10079948B2 (en) * 2016-04-26 2018-09-18 Panasonic Intellectual Property Management Co., Ltd. Image reading apparatus provided with original document skew correction function
JP2018047990A (ja) * 2016-09-21 2018-03-29 京セラドキュメントソリューションズ株式会社 画像形成装置
JP6693979B2 (ja) * 2018-01-30 2020-05-13 ファナック株式会社 表示装置及び工作機械
JP6933173B2 (ja) * 2018-03-26 2021-09-08 京セラドキュメントソリューションズ株式会社 中継搬送装置
US11313807B2 (en) * 2018-08-30 2022-04-26 Riso Kagaku Corporation Image inspection device
CN110773452B (zh) * 2019-10-31 2021-05-11 广东利元亨智能装备股份有限公司 片纸歪斜检测系统及检测方法
JP7415503B2 (ja) * 2019-12-06 2024-01-17 京セラドキュメントソリューションズ株式会社 画像形成装置
US12541168B2 (en) * 2021-11-02 2026-02-03 Kyocera Document Solutions Inc. Image forming apparatus

Citations (6)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPH02286543A (ja) * 1989-04-26 1990-11-26 Fujitsu Kiden Ltd 媒体の挿入搬送方法
JPH04277151A (ja) * 1991-03-04 1992-10-02 Canon Inc シート材搬送装置
JP2003146485A (ja) * 2001-11-15 2003-05-21 Canon Inc シート搬送装置及び画像形成装置
JP2003267588A (ja) * 2002-03-12 2003-09-25 Fuji Xerox Co Ltd 用紙搬送制御装置
JP2006312512A (ja) * 2005-05-06 2006-11-16 Canon Inc シート斜行修正搬送装置と画像形成装置
US20070257423A1 (en) * 2006-04-13 2007-11-08 Xerox Corporation. Registration of tab media

Family Cites Families (18)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
US5280330A (en) * 1990-07-12 1994-01-18 Nisca Corporation Automatic document feeding device
US5444506A (en) * 1992-04-20 1995-08-22 Canon Aptex Inc. Projection original film feeding apparatus
US5442431A (en) * 1992-04-22 1995-08-15 Canon Kabushiki Kaisha Automatic original feeding apparatus of original side-by-side mount type
DE69329181T2 (de) * 1992-12-18 2001-03-29 Canon K.K., Tokio/Tokyo Bilderzeugungsgerät
JPH10212055A (ja) * 1997-01-27 1998-08-11 Ricoh Co Ltd 画像形成装置
JP3358497B2 (ja) * 1997-06-06 2002-12-16 富士通株式会社 媒体搬送装置および画像形成装置
JP4580602B2 (ja) * 2001-09-21 2010-11-17 株式会社東芝 紙葉類処理装置
US7224932B2 (en) * 2003-06-25 2007-05-29 Ricoh Company, Ltd. Image forming apparatus including a conveyance unit for passing a recording medium
JP4474295B2 (ja) * 2004-04-26 2010-06-02 キヤノン株式会社 画像形成装置
JP4336322B2 (ja) * 2004-05-17 2009-09-30 株式会社リコー 用紙折り装置、用紙処理装置及び画像形成装置
US7398027B2 (en) * 2005-03-30 2008-07-08 Canon Kabushiki Kaisha Image forming apparatus with conveyance speed control based in part on loop detection
JP4724603B2 (ja) * 2006-05-26 2011-07-13 キヤノン株式会社 シート搬送装置、画像形成装置及び画像読取装置
JP4199790B2 (ja) * 2006-09-01 2008-12-17 シャープ株式会社 画像処理装置
JP4821666B2 (ja) * 2007-03-20 2011-11-24 コニカミノルタビジネステクノロジーズ株式会社 画像形成装置
JP5100239B2 (ja) * 2007-07-31 2012-12-19 キヤノン株式会社 シート搬送装置及び画像形成装置
US7775518B2 (en) * 2007-08-30 2010-08-17 Kabushiki Kaisha Toshiba Sheet carrying device and sheet carrying method
JP5140631B2 (ja) * 2009-05-21 2013-02-06 京セラドキュメントソリューションズ株式会社 画像形成装置
JP5672541B2 (ja) * 2011-01-26 2015-02-18 株式会社リコー シート位置合わせ装置、シート載置装置、画像形成装置、及び画像読取装置

Patent Citations (6)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPH02286543A (ja) * 1989-04-26 1990-11-26 Fujitsu Kiden Ltd 媒体の挿入搬送方法
JPH04277151A (ja) * 1991-03-04 1992-10-02 Canon Inc シート材搬送装置
JP2003146485A (ja) * 2001-11-15 2003-05-21 Canon Inc シート搬送装置及び画像形成装置
JP2003267588A (ja) * 2002-03-12 2003-09-25 Fuji Xerox Co Ltd 用紙搬送制御装置
JP2006312512A (ja) * 2005-05-06 2006-11-16 Canon Inc シート斜行修正搬送装置と画像形成装置
US20070257423A1 (en) * 2006-04-13 2007-11-08 Xerox Corporation. Registration of tab media

Cited By (8)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JP2017197320A (ja) * 2016-04-26 2017-11-02 パナソニックIpマネジメント株式会社 画像読取装置、斜行補正制御方法および斜行補正制御プログラム
JP2017197318A (ja) * 2016-04-26 2017-11-02 パナソニックIpマネジメント株式会社 画像読取装置、斜行補正制御方法および斜行補正制御プログラム
JP2017197321A (ja) * 2016-04-26 2017-11-02 パナソニックIpマネジメント株式会社 画像読取装置、斜行補正制御方法および斜行補正制御プログラム
JP2017197319A (ja) * 2016-04-26 2017-11-02 パナソニックIpマネジメント株式会社 画像読取装置、斜行補正制御方法および斜行補正制御プログラム
JP2021047302A (ja) * 2019-09-19 2021-03-25 コニカミノルタ株式会社 読取装置及び画像形成システム
JP7423950B2 (ja) 2019-09-19 2024-01-30 コニカミノルタ株式会社 読取装置及び画像形成システム
JP2021084314A (ja) * 2019-11-27 2021-06-03 株式会社リコー 画像形成装置、及び画像形成装置の搬送制御方法
JP7380137B2 (ja) 2019-11-27 2023-11-15 株式会社リコー 画像形成装置、及び画像形成方法

Also Published As

Publication number Publication date
JP5967951B2 (ja) 2016-08-10
US8599451B2 (en) 2013-12-03
US20120262765A1 (en) 2012-10-18
CN102633142B (zh) 2015-04-22
CN102633142A (zh) 2012-08-15

Similar Documents

Publication Publication Date Title
JP5967951B2 (ja) シート搬送装置、これを用いた画像読取装置、及び画像形成装置
JP5717418B2 (ja) シート搬送装置、これを用いた画像読取装置、及び画像形成装置
US8783683B2 (en) Image forming apparatus and image forming system
US11644783B2 (en) Image forming apparatus that adjusts image forming area based on read test image
JP5972095B2 (ja) シート処理装置及びその制御方法
JP6772714B2 (ja) 画像形成システム及び読取装置
JP5533794B2 (ja) 画像形成装置
JP5392056B2 (ja) 画像形成装置
JP2006240774A (ja) 画像形成装置および画像形成装置の制御方法
US7500669B2 (en) Registration of tab media
JP5673240B2 (ja) 画像形成装置
JP2011248256A (ja) 画像形成装置
JP2003316208A (ja) 画像形成装置
JP5768915B2 (ja) 画像形成装置及び画像形成方法
JP2003146485A (ja) シート搬送装置及び画像形成装置
JP2005263463A (ja) 画像形成装置
JP3882533B2 (ja) 用紙搬送装置及び画像形成装置
JP4376196B2 (ja) 画像形成装置
JP2002338084A (ja) 画像形成装置
JP2007169027A (ja) シート搬送装置
JP2008015415A (ja) 画像形成装置
US20250216809A1 (en) Image forming apparatus for adjusting position and size of image
JP6299669B2 (ja) 画像形成装置
JP7331359B2 (ja) 画像形成装置及び用紙位置補正方法
JP6901699B2 (ja) 原稿搬送装置、及び、画像形成装置

Legal Events

Date Code Title Description
A621 Written request for application examination

Free format text: JAPANESE INTERMEDIATE CODE: A621

Effective date: 20150128

A977 Report on retrieval

Free format text: JAPANESE INTERMEDIATE CODE: A971007

Effective date: 20151112

A131 Notification of reasons for refusal

Free format text: JAPANESE INTERMEDIATE CODE: A131

Effective date: 20151124

A521 Request for written amendment filed

Free format text: JAPANESE INTERMEDIATE CODE: A523

Effective date: 20160122

TRDD Decision of grant or rejection written
A01 Written decision to grant a patent or to grant a registration (utility model)

Free format text: JAPANESE INTERMEDIATE CODE: A01

Effective date: 20160607

A61 First payment of annual fees (during grant procedure)

Free format text: JAPANESE INTERMEDIATE CODE: A61

Effective date: 20160705

R151 Written notification of patent or utility model registration

Ref document number: 5967951

Country of ref document: JP

Free format text: JAPANESE INTERMEDIATE CODE: R151

LAPS Cancellation because of no payment of annual fees