JP2012187643A - 自動作業装置 - Google Patents
自動作業装置 Download PDFInfo
- Publication number
- JP2012187643A JP2012187643A JP2011050645A JP2011050645A JP2012187643A JP 2012187643 A JP2012187643 A JP 2012187643A JP 2011050645 A JP2011050645 A JP 2011050645A JP 2011050645 A JP2011050645 A JP 2011050645A JP 2012187643 A JP2012187643 A JP 2012187643A
- Authority
- JP
- Japan
- Prior art keywords
- work
- workpiece
- container
- gripped
- robot hand
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
Images




Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J9/00—Program-controlled manipulators
- B25J9/0084—Program-controlled manipulators comprising a plurality of manipulators
- B25J9/0087—Dual arms
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J9/00—Program-controlled manipulators
- B25J9/16—Program controls
- B25J9/1679—Program controls characterised by the tasks executed
- B25J9/1682—Dual arm manipulator; Coordination of several manipulators
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J9/00—Program-controlled manipulators
- B25J9/16—Program controls
- B25J9/1679—Program controls characterised by the tasks executed
- B25J9/1689—Teleoperation
-
- G—PHYSICS
- G05—CONTROLLING; REGULATING
- G05B—CONTROL OR REGULATING SYSTEMS IN GENERAL; FUNCTIONAL ELEMENTS OF SUCH SYSTEMS; MONITORING OR TESTING ARRANGEMENTS FOR SUCH SYSTEMS OR ELEMENTS
- G05B2219/00—Program-control systems
- G05B2219/30—Nc systems
- G05B2219/39—Robotics, robotics to robotics hand
- G05B2219/39129—One manipulator holds one piece, other inserts, screws other piece, dexterity
-
- G—PHYSICS
- G05—CONTROLLING; REGULATING
- G05B—CONTROL OR REGULATING SYSTEMS IN GENERAL; FUNCTIONAL ELEMENTS OF SUCH SYSTEMS; MONITORING OR TESTING ARRANGEMENTS FOR SUCH SYSTEMS OR ELEMENTS
- G05B2219/00—Program-control systems
- G05B2219/30—Nc systems
- G05B2219/39—Robotics, robotics to robotics hand
- G05B2219/39534—By positioning fingers, dimension of object can be measured
Landscapes
- Engineering & Computer Science (AREA)
- Robotics (AREA)
- Mechanical Engineering (AREA)
- Manipulator (AREA)
- Automatic Assembly (AREA)
- Multi-Process Working Machines And Systems (AREA)
Abstract
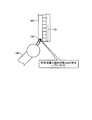
【解決手段】ワークを把持したか否かを検知するセンサを備えたロボットハンドへ作業対象となるワークを供給する供給容器に、ワークの種別を示す被把持部を予め設けておき、作業の開始前に、ロボットハンドによって供給容器の被把持部を把持させる模擬動作を行い、ロボットハンドによる被把持部の把持位置および把持結果に基づいてワークの種別を判別するように自動作業装置を構成する。
【選択図】図1
Description
たとえば、ワークを把持する吸盤33bと、吸盤33bの吸着面から空気を吸引するエアシリンダ33cとを備えている。また、吸着部33aは、空気を吸引した際にエアシリンダにかかる負荷に基づいてワークを把持したか否かを判別するセンサ(図示略)を備えている。
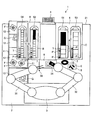
11 搬出路
12 完成品容器
13 不良品容器
2 作業ブース
21 所定の壁面
3 ロボット
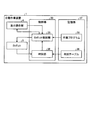
30 制御部
31 左ハンド
32 右ハンド
33 把持部
34 電動ドライバ
35 ロボット制御部
36 判別部
37 記憶部
38 作業プログラム
39 判別テーブル
4 表示操作部
51〜54 供給容器
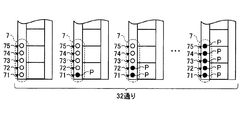
P 被把持部
A、B、C、D ワーク
E ネジ
F 完成品
G 不良品
X 目印
Claims (8)
- 作業対象のワークを把持するロボットハンドと、
前記ロボットハンドへ前記ワークを供給する供給容器に設けた当該ワークの種別を示す被把持部を前記ロボットハンドによって把持させる把持動作に基づいて当該ワークの種別を判別する判別部と
を備えたことを特徴とする自動作業装置。 - 前記被把持部は、
前記ワークの種別毎に配設位置が異なり、
前記判別部は、
前記ロボットハンドによる前記被把持部の把持位置と把持結果とに基づいて前記ワークの種別を判別する
ことを特徴とする請求項1に記載の自動作業装置。 - 前記被把持部は、
前記供給容器に複数配設され、前記ワークの種別毎に配設位置の組み合わせが異なり、
前記判別部は、
前記ロボットハンドによる前記被把持部の把持位置と把持結果との組み合わせに基づいて前記ワークの種別を判別する
ことを特徴とする請求項1または請求項2に記載の自動作業装置。 - 前記ロボットハンドは、
前記ワークを挟持することによって把持する
ことを特徴とする請求項1〜3のいずれか1つに記載の自動作業装置。 - 前記ロボットハンドは、
前記ワークを吸着することによって把持する
ことを特徴とする請求項1〜3のいずれか1つに記載の自動作業装置。 - 前記供給容器は、
前記ロボットハンドによって作業が行われる作業ブースの所定の壁面から前記ロボットハンドの作業領域へ向けて下り勾配となるように保持され、
前記供給容器内の前記ワークは、
前記ロボットハンドによって前記供給容器から前記ワークが取り出される毎に、自重によって前記供給容器内を前記ロボットハンドの方向へ移動する
ことを特徴とする請求項1〜5のいずれか1つに記載の自動作業装置。 - 前記作業領域から前記所定の壁面へ向けて下り勾配となるように配設され、作業済の前記ワークが前記ロボットハンドによって搬入される作業済用容器を前記作業ブースの外部へ搬出する搬出路
を備え、
前記作業済用容器は、
前記ロボットハンドによって前記所定の壁面の方向へ押圧力が加えられた場合に、自重によって前記搬出路を前記所定の壁面の方向へ移動する
ことを特徴とする請求項6に記載の自動作業装置。 - 前記作業済用容器は、
前記作業済のワークのうち良品が搬入される完成品容器と不良品が搬入される不良品容器とを含み、
前記ロボットハンドは、
作業開始前に、前記完成品容器と前記不良品容器とを区別する区別用部材を前記完成品容器または前記不良品容器へ投入する
ことを特徴とする請求項7に記載の自動作業装置。
Priority Applications (4)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2011050645A JP5382035B2 (ja) | 2011-03-08 | 2011-03-08 | 自動作業装置 |
| EP12150215.7A EP2532490A3 (en) | 2011-03-08 | 2012-01-05 | Automatic working device |
| US13/349,563 US8660688B2 (en) | 2011-03-08 | 2012-01-13 | Automatic working device |
| CN201210019214.4A CN102672724B (zh) | 2011-03-08 | 2012-01-20 | 自动作业装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2011050645A JP5382035B2 (ja) | 2011-03-08 | 2011-03-08 | 自動作業装置 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2012187643A true JP2012187643A (ja) | 2012-10-04 |
| JP5382035B2 JP5382035B2 (ja) | 2014-01-08 |
Family
ID=45440433
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2011050645A Active JP5382035B2 (ja) | 2011-03-08 | 2011-03-08 | 自動作業装置 |
Country Status (4)
| Country | Link |
|---|---|
| US (1) | US8660688B2 (ja) |
| EP (1) | EP2532490A3 (ja) |
| JP (1) | JP5382035B2 (ja) |
| CN (1) | CN102672724B (ja) |
Cited By (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2014108496A (ja) * | 2012-12-04 | 2014-06-12 | Kawada Industries Inc | 多関節型ロボットによるワーク位置決め方法およびそのワーク位置決め方法を用いた多関節型ロボットによるワーク装着方法 |
| JP2015000442A (ja) * | 2013-06-14 | 2015-01-05 | セイコーエプソン株式会社 | ロボット、ロボット制御装置およびロボットの制御方法 |
| JP2015226964A (ja) * | 2014-06-02 | 2015-12-17 | セイコーエプソン株式会社 | ロボット、ロボットシステム、制御装置、及び制御方法 |
| JP2017127948A (ja) * | 2015-12-29 | 2017-07-27 | 上銀科技股▲分▼有限公司 | 電動グリッパの駆動装置および駆動方法 |
| WO2020241900A1 (ja) * | 2019-05-31 | 2020-12-03 | 川崎重工業株式会社 | 基板組立装置及び基板組立方法 |
Families Citing this family (7)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US9778650B2 (en) * | 2013-12-11 | 2017-10-03 | Honda Motor Co., Ltd. | Apparatus, system and method for kitting and automation assembly |
| JP6379687B2 (ja) * | 2014-06-02 | 2018-08-29 | セイコーエプソン株式会社 | ロボット、ロボットシステム、制御装置、及び制御方法 |
| DE202015000787U1 (de) * | 2014-10-05 | 2016-01-07 | Thomas Magnete Gmbh | Produktionsanlage und deren Teile |
| JP6728647B2 (ja) * | 2015-11-25 | 2020-07-22 | 株式会社ジェイテクト | 搬送装置 |
| US12486061B2 (en) | 2018-09-26 | 2025-12-02 | Dexterity, Inc. | Robotic kitting system |
| US11731792B2 (en) * | 2018-09-26 | 2023-08-22 | Dexterity, Inc. | Kitting machine |
| JP7525777B2 (ja) * | 2020-06-16 | 2024-07-31 | 株式会社デンソーウェーブ | 薄板状小型ワークの把持装置、薄板状小型ワークの把時方法 |
Citations (9)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS5973287A (ja) * | 1982-10-20 | 1984-04-25 | 三菱電機株式会社 | 自動生産設備装置 |
| JPS6085856A (ja) * | 1983-10-14 | 1985-05-15 | Pioneer Electronic Corp | 異機種混流自動化ライン |
| JPS635411A (ja) * | 1986-06-26 | 1988-01-11 | Toshiba Mach Co Ltd | Nc加工機の運転制御システム |
| JPH0430927A (ja) * | 1990-05-25 | 1992-02-03 | Suzuki Motor Corp | 作業ラインにおける作業機械の作動装置 |
| JPH078469B2 (ja) * | 1985-10-15 | 1995-02-01 | キタムラ機械株式会社 | ワーク供給手段 |
| JPH1015865A (ja) * | 1996-07-06 | 1998-01-20 | Ricoh Co Ltd | 組立部品供給装置 |
| JPH10217175A (ja) * | 1997-01-31 | 1998-08-18 | Mazda Motor Corp | ワーク判別方法及びその装置 |
| JP2008254900A (ja) * | 2007-04-06 | 2008-10-23 | Nissan Motor Co Ltd | 部品搬送装置および方法ならびに作業ハンド |
| JP2009291873A (ja) * | 2008-06-04 | 2009-12-17 | Honda Motor Co Ltd | 搬送システム |
Family Cites Families (7)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| AT392946B (de) * | 1984-02-06 | 1991-07-10 | Sticht Walter | Verfahren und vorrichtung zum codieren von werkstuecktraegern in fertigungsanlagen |
| US4890716A (en) * | 1985-10-15 | 1990-01-02 | Kitamura Machinery Co., Ltd. | Machine tool |
| JPH10156670A (ja) * | 1996-12-03 | 1998-06-16 | Fanuc Ltd | 工場システムにおける情報伝達方法 |
| US5945798A (en) * | 1998-08-27 | 1999-08-31 | Eastman Kodak Company | System for determining part presence and grip pressure for a robotic gripping device |
| JP2006035397A (ja) * | 2004-07-29 | 2006-02-09 | Fanuc Ltd | 搬送ロボットシステム |
| JP4238256B2 (ja) * | 2006-06-06 | 2009-03-18 | ファナック株式会社 | ロボットシミュレーション装置 |
| JP5333344B2 (ja) * | 2009-06-19 | 2013-11-06 | 株式会社安川電機 | 形状検出装置及びロボットシステム |
-
2011
- 2011-03-08 JP JP2011050645A patent/JP5382035B2/ja active Active
-
2012
- 2012-01-05 EP EP12150215.7A patent/EP2532490A3/en not_active Withdrawn
- 2012-01-13 US US13/349,563 patent/US8660688B2/en not_active Expired - Fee Related
- 2012-01-20 CN CN201210019214.4A patent/CN102672724B/zh not_active Expired - Fee Related
Patent Citations (9)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS5973287A (ja) * | 1982-10-20 | 1984-04-25 | 三菱電機株式会社 | 自動生産設備装置 |
| JPS6085856A (ja) * | 1983-10-14 | 1985-05-15 | Pioneer Electronic Corp | 異機種混流自動化ライン |
| JPH078469B2 (ja) * | 1985-10-15 | 1995-02-01 | キタムラ機械株式会社 | ワーク供給手段 |
| JPS635411A (ja) * | 1986-06-26 | 1988-01-11 | Toshiba Mach Co Ltd | Nc加工機の運転制御システム |
| JPH0430927A (ja) * | 1990-05-25 | 1992-02-03 | Suzuki Motor Corp | 作業ラインにおける作業機械の作動装置 |
| JPH1015865A (ja) * | 1996-07-06 | 1998-01-20 | Ricoh Co Ltd | 組立部品供給装置 |
| JPH10217175A (ja) * | 1997-01-31 | 1998-08-18 | Mazda Motor Corp | ワーク判別方法及びその装置 |
| JP2008254900A (ja) * | 2007-04-06 | 2008-10-23 | Nissan Motor Co Ltd | 部品搬送装置および方法ならびに作業ハンド |
| JP2009291873A (ja) * | 2008-06-04 | 2009-12-17 | Honda Motor Co Ltd | 搬送システム |
Cited By (11)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2014108496A (ja) * | 2012-12-04 | 2014-06-12 | Kawada Industries Inc | 多関節型ロボットによるワーク位置決め方法およびそのワーク位置決め方法を用いた多関節型ロボットによるワーク装着方法 |
| JP2015000442A (ja) * | 2013-06-14 | 2015-01-05 | セイコーエプソン株式会社 | ロボット、ロボット制御装置およびロボットの制御方法 |
| US9782893B2 (en) | 2013-06-14 | 2017-10-10 | Seiko Epson Corporation | Robot |
| US10369691B2 (en) | 2013-06-14 | 2019-08-06 | Seiko Epson Corporation | Robot |
| JP2015226964A (ja) * | 2014-06-02 | 2015-12-17 | セイコーエプソン株式会社 | ロボット、ロボットシステム、制御装置、及び制御方法 |
| JP2017127948A (ja) * | 2015-12-29 | 2017-07-27 | 上銀科技股▲分▼有限公司 | 電動グリッパの駆動装置および駆動方法 |
| WO2020241900A1 (ja) * | 2019-05-31 | 2020-12-03 | 川崎重工業株式会社 | 基板組立装置及び基板組立方法 |
| JP2020196069A (ja) * | 2019-05-31 | 2020-12-10 | 川崎重工業株式会社 | 基板組立装置及び基板組立方法 |
| KR20220015442A (ko) * | 2019-05-31 | 2022-02-08 | 카와사키 주코교 카부시키 카이샤 | 기판조립장치 및 기판조립방법 |
| JP7200046B2 (ja) | 2019-05-31 | 2023-01-06 | 川崎重工業株式会社 | 基板組立装置及び基板組立方法 |
| KR102653148B1 (ko) | 2019-05-31 | 2024-04-01 | 카와사키 주코교 카부시키 카이샤 | 기판조립장치 및 기판조립방법 |
Also Published As
| Publication number | Publication date |
|---|---|
| EP2532490A2 (en) | 2012-12-12 |
| US8660688B2 (en) | 2014-02-25 |
| CN102672724B (zh) | 2015-04-22 |
| CN102672724A (zh) | 2012-09-19 |
| EP2532490A3 (en) | 2013-05-01 |
| US20120228892A1 (en) | 2012-09-13 |
| JP5382035B2 (ja) | 2014-01-08 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP5382035B2 (ja) | 自動作業装置 | |
| JP7111623B2 (ja) | 自動化された診断アナライザおよびその動作のための方法 | |
| CN201852793U (zh) | 用于生产制造部件的系统 | |
| JP2021524385A (ja) | 取り外し工具を用いてワークピースを取り扱う方法およびこの方法を実施する機械 | |
| US11126155B2 (en) | Automatic screw inspection system | |
| JP2008176559A (ja) | 制御装置 | |
| JP2002014109A (ja) | 検体検査前処理装置 | |
| CN110480391A (zh) | 一种适用于大型复杂工件加工和装配的自动换刀系统 | |
| EP2839935A1 (en) | Robot system | |
| CN111185788A (zh) | 工具机智能管理系统及其管理方法 | |
| KR101177645B1 (ko) | 유닛 좌표 인식 장치 및 방법 | |
| US12343860B2 (en) | Automated work-holding for precise fastening of light parts during automated transfer | |
| JP2001023936A (ja) | Csp基板分割装置 | |
| US8612044B2 (en) | Control device for die-sinking electrical discharge machine | |
| CN101432670B (zh) | 采用非文本用户界面的自动化编程系统 | |
| KR20150133493A (ko) | 공작기계용 공작물 인식 장치 | |
| US12416483B2 (en) | Parametric and modal work-holding apparatus | |
| JP6725695B2 (ja) | 工作機械装置 | |
| JP4702262B2 (ja) | ハンドラの半導体チップ検出方法及びハンドラ | |
| KR102239220B1 (ko) | 매트릭스형 공구 매거진의 검사 방법 | |
| CN111453284B (zh) | 加工品的自动三维测定检查系统 | |
| CN111356563B (zh) | 监视方法 | |
| EP4378641A1 (en) | Method of operating a gripping device | |
| CN112440331B (zh) | 基板开孔装置以及基板开孔方法 | |
| US20240012016A1 (en) | Analysis system and analysis method |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20121227 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20130430 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20130507 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20130530 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20130903 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20130916 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 5382035 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 Free format text: JAPANESE INTERMEDIATE CODE: R150 |