JP2013123716A - 溶接ビード整形装置およびその整形方法 - Google Patents
溶接ビード整形装置およびその整形方法 Download PDFInfo
- Publication number
- JP2013123716A JP2013123716A JP2011272223A JP2011272223A JP2013123716A JP 2013123716 A JP2013123716 A JP 2013123716A JP 2011272223 A JP2011272223 A JP 2011272223A JP 2011272223 A JP2011272223 A JP 2011272223A JP 2013123716 A JP2013123716 A JP 2013123716A
- Authority
- JP
- Japan
- Prior art keywords
- shape
- gouging
- weld bead
- shaping
- torch
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
Images

Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B23—MACHINE TOOLS; METAL-WORKING NOT OTHERWISE PROVIDED FOR
- B23K—SOLDERING OR UNSOLDERING; WELDING; CLADDING OR PLATING BY SOLDERING OR WELDING; CUTTING BY APPLYING HEAT LOCALLY, e.g. FLAME CUTTING; WORKING BY LASER BEAM
- B23K31/00—Processes relevant to this subclass, specially adapted for particular articles or purposes, but not covered by any single one of main groups B23K1/00 - B23K28/00
- B23K31/003—Processes relevant to this subclass, specially adapted for particular articles or purposes, but not covered by any single one of main groups B23K1/00 - B23K28/00 relating to controlling of welding distortion
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B23—MACHINE TOOLS; METAL-WORKING NOT OTHERWISE PROVIDED FOR
- B23K—SOLDERING OR UNSOLDERING; WELDING; CLADDING OR PLATING BY SOLDERING OR WELDING; CUTTING BY APPLYING HEAT LOCALLY, e.g. FLAME CUTTING; WORKING BY LASER BEAM
- B23K10/00—Welding or cutting by means of a plasma
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B23—MACHINE TOOLS; METAL-WORKING NOT OTHERWISE PROVIDED FOR
- B23K—SOLDERING OR UNSOLDERING; WELDING; CLADDING OR PLATING BY SOLDERING OR WELDING; CUTTING BY APPLYING HEAT LOCALLY, e.g. FLAME CUTTING; WORKING BY LASER BEAM
- B23K10/00—Welding or cutting by means of a plasma
- B23K10/003—Scarfing, desurfacing or deburring
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B23—MACHINE TOOLS; METAL-WORKING NOT OTHERWISE PROVIDED FOR
- B23K—SOLDERING OR UNSOLDERING; WELDING; CLADDING OR PLATING BY SOLDERING OR WELDING; CUTTING BY APPLYING HEAT LOCALLY, e.g. FLAME CUTTING; WORKING BY LASER BEAM
- B23K10/00—Welding or cutting by means of a plasma
- B23K10/006—Control circuits therefor
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B23—MACHINE TOOLS; METAL-WORKING NOT OTHERWISE PROVIDED FOR
- B23K—SOLDERING OR UNSOLDERING; WELDING; CLADDING OR PLATING BY SOLDERING OR WELDING; CUTTING BY APPLYING HEAT LOCALLY, e.g. FLAME CUTTING; WORKING BY LASER BEAM
- B23K31/00—Processes relevant to this subclass, specially adapted for particular articles or purposes, but not covered by any single one of main groups B23K1/00 - B23K28/00
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B23—MACHINE TOOLS; METAL-WORKING NOT OTHERWISE PROVIDED FOR
- B23K—SOLDERING OR UNSOLDERING; WELDING; CLADDING OR PLATING BY SOLDERING OR WELDING; CUTTING BY APPLYING HEAT LOCALLY, e.g. FLAME CUTTING; WORKING BY LASER BEAM
- B23K31/00—Processes relevant to this subclass, specially adapted for particular articles or purposes, but not covered by any single one of main groups B23K1/00 - B23K28/00
- B23K31/12—Processes relevant to this subclass, specially adapted for particular articles or purposes, but not covered by any single one of main groups B23K1/00 - B23K28/00 relating to investigating the properties, e.g. the weldability, of materials
- B23K31/125—Weld quality monitoring
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B23—MACHINE TOOLS; METAL-WORKING NOT OTHERWISE PROVIDED FOR
- B23K—SOLDERING OR UNSOLDERING; WELDING; CLADDING OR PLATING BY SOLDERING OR WELDING; CUTTING BY APPLYING HEAT LOCALLY, e.g. FLAME CUTTING; WORKING BY LASER BEAM
- B23K37/00—Auxiliary devices or processes, not specially adapted for a procedure covered by only one of the other main groups of this subclass
- B23K37/02—Carriages for supporting the welding or cutting element
- B23K37/0211—Carriages for supporting the welding or cutting element travelling on a guide member, e.g. rail, track
- B23K37/0235—Carriages for supporting the welding or cutting element travelling on a guide member, e.g. rail, track the guide member forming part of a portal
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B23—MACHINE TOOLS; METAL-WORKING NOT OTHERWISE PROVIDED FOR
- B23K—SOLDERING OR UNSOLDERING; WELDING; CLADDING OR PLATING BY SOLDERING OR WELDING; CUTTING BY APPLYING HEAT LOCALLY, e.g. FLAME CUTTING; WORKING BY LASER BEAM
- B23K9/00—Arc welding or cutting
- B23K9/095—Monitoring or automatic control of welding parameters
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B23—MACHINE TOOLS; METAL-WORKING NOT OTHERWISE PROVIDED FOR
- B23K—SOLDERING OR UNSOLDERING; WELDING; CLADDING OR PLATING BY SOLDERING OR WELDING; CUTTING BY APPLYING HEAT LOCALLY, e.g. FLAME CUTTING; WORKING BY LASER BEAM
- B23K9/00—Arc welding or cutting
- B23K9/12—Automatic feeding or moving of electrodes or work for spot or seam welding or cutting
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B23—MACHINE TOOLS; METAL-WORKING NOT OTHERWISE PROVIDED FOR
- B23K—SOLDERING OR UNSOLDERING; WELDING; CLADDING OR PLATING BY SOLDERING OR WELDING; CUTTING BY APPLYING HEAT LOCALLY, e.g. FLAME CUTTING; WORKING BY LASER BEAM
- B23K9/00—Arc welding or cutting
- B23K9/32—Accessories
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B23—MACHINE TOOLS; METAL-WORKING NOT OTHERWISE PROVIDED FOR
- B23K—SOLDERING OR UNSOLDERING; WELDING; CLADDING OR PLATING BY SOLDERING OR WELDING; CUTTING BY APPLYING HEAT LOCALLY, e.g. FLAME CUTTING; WORKING BY LASER BEAM
- B23K2101/00—Articles made by soldering, welding or cutting
- B23K2101/001—Turbines
-
- C—CHEMISTRY; METALLURGY
- C21—METALLURGY OF IRON
- C21D—MODIFYING THE PHYSICAL STRUCTURE OF FERROUS METALS; GENERAL DEVICES FOR HEAT TREATMENT OF FERROUS OR NON-FERROUS METALS OR ALLOYS; MAKING METAL MALLEABLE, e.g. BY DECARBURISATION OR TEMPERING
- C21D9/00—Heat treatment, e.g. annealing, hardening, quenching or tempering, adapted for particular articles; Furnaces therefor
- C21D9/50—Heat treatment, e.g. annealing, hardening, quenching or tempering, adapted for particular articles; Furnaces therefor for welded joints
-
- C—CHEMISTRY; METALLURGY
- C21—METALLURGY OF IRON
- C21D—MODIFYING THE PHYSICAL STRUCTURE OF FERROUS METALS; GENERAL DEVICES FOR HEAT TREATMENT OF FERROUS OR NON-FERROUS METALS OR ALLOYS; MAKING METAL MALLEABLE, e.g. BY DECARBURISATION OR TEMPERING
- C21D9/00—Heat treatment, e.g. annealing, hardening, quenching or tempering, adapted for particular articles; Furnaces therefor
- C21D9/50—Heat treatment, e.g. annealing, hardening, quenching or tempering, adapted for particular articles; Furnaces therefor for welded joints
- C21D9/505—Cooling thereof
-
- Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y10—TECHNICAL SUBJECTS COVERED BY FORMER USPC
- Y10S—TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y10S901/00—Robots
- Y10S901/02—Arm motion controller
- Y10S901/03—Teaching system
-
- Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y10—TECHNICAL SUBJECTS COVERED BY FORMER USPC
- Y10S—TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y10S901/00—Robots
- Y10S901/02—Arm motion controller
- Y10S901/09—Closed loop, sensor feedback controls arm movement
-
- Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y10—TECHNICAL SUBJECTS COVERED BY FORMER USPC
- Y10S—TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y10S901/00—Robots
- Y10S901/30—End effector
- Y10S901/41—Tool
- Y10S901/42—Welding
Landscapes
- Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- Physics & Mathematics (AREA)
- Plasma & Fusion (AREA)
- Optics & Photonics (AREA)
- Quality & Reliability (AREA)
- Arc Welding In General (AREA)
- Numerical Control (AREA)
Abstract
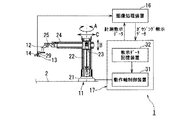
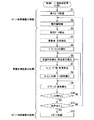
【解決手段】整形対象物のガウジングを行うガウジング用トーチ13と、整形対象物の形状を計測する形状センサ14と、ガウジング用トーチ13および形状センサ14を駆動するスライダ装置11および多関節ロボット12と、画像処理装置6と、ロボット制御装置17とを有する。画像処理装置16は、形状センサ14の計測結果から整形対象物の形状データを抽出する形状データ抽出部と、形状データと予め設定された整形対象物の指定形状との差から溶接ビードの余盛形状を算出し、余盛形状に基づいてガウジングを行う除去深さを算出する余盛形状抽出・除去深さ算出部とを有する。ロボット制御装置17は、余盛形状および除去深さに基づいて、スライダ装置11および多関節ロボット12およびガウジング用トーチ13を制御する。
【選択図】 図1
Description
本発明に係る溶接ビード整形装置およびその整形方法の第1実施形態を添付図面に基づいて説明する。
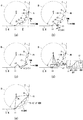
y=C1+C2*Vw/V+C3*Q・・・・・・式(1)
本発明に係る溶接ビード整形装置およびその整形方法の第2実施形態を添付図面に基づいて説明する。
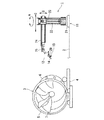
本発明に係る溶接ビード整形装置およびその整形方法の第3実施形態を添付図面に基づいて説明する。
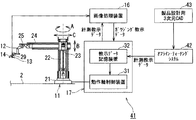
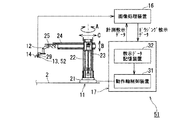
11 スライダ装置
12 多関節ロボット
13 プラズマガウジング用トーチ
14 形状センサ
16 画像処理装置
17 ロボット制御装置
29 ノズル
31 動作軸制御装置
32 教示データ記憶装置
42 オフライン・ティーチング・システム
43 製品設計用3次元CAD
52 溶接用トーチ
Claims (12)
- 溶接ビードが形成された整形対象物のガウジングを行うガウジング用トーチと、
前記整形対象物の形状を計測する形状センサと、
前記ガウジング用トーチおよび前記形状センサを駆動する駆動装置と、
前記形状センサの計測結果から前記整形対象物の形状データを抽出する形状データ抽出部と、
前記形状データと予め設定された前記整形対象物の指定形状との差から前記溶接ビードの余盛形状を算出し、前記余盛形状に基づいてガウジングを行う除去深さを算出する余盛形状抽出・除去深さ算出部と、
前記余盛形状および前記除去深さに基づいて、前記駆動装置および前記ガウジング用トーチを制御する制御装置とを備えたことを特徴とする溶接ビード整形装置。 - 前記余盛形状および前記除去深さに基づいて、前記ガウジング用トーチのねらい位置と姿勢とを算出するねらい位置・トーチ姿勢算出部と、
前記余盛形状および前記除去深さに基づいて、ガウジング条件を算出するガウジング条件算出部とをさらに備え、
前記制御装置は、前記ねらい位置、前記姿勢および前記ガウジング条件に基づいて、前記駆動装置および前記ガウジング用トーチを制御する請求項1記載の溶接ビード整形装置。 - 前記形状データと前記指定形状とを比較し、前記指定形状に対して前記溶接ビードの余盛が足りない部分がある場合、ガウジングの軌跡を分割するパスシーケンス選択部をさらに備えた請求項1または2記載の溶接ビード整形装置。
- 前記形状データと前記指定形状とが交わる点を交点として抽出し、前記形状データにおける前記指定形状に対して余盛りされた前記溶接ビードの谷部の頂点を変曲点として抽出する変曲点・交点抽出部をさらに備え、
前記パスシーケンス選択部は、前記交点の数が2より大きい場合隣接する交点間の距離を算出し、前記距離が所定値より大きい場合前記ガウジングの軌跡を分割し、前記距離が所定値以下である場合前記ガウジングの軌跡を分割しない請求項3記載の溶接ビード整形装置。 - 前記形状データと前記指定形状とが交わる点を交点として抽出し、前記形状データにおける前記指定形状に対して余盛りされた前記溶接ビードの谷部の頂点を変曲点として抽出する変曲点・交点抽出部をさらに備え、
前記余盛形状抽出・除去深さ算出部は、隣り合う前記交点または前記変曲点間における前記形状データと前記指定形状との差に基づいて前記余盛形状を算出し、各前記余盛形状における最大余盛を算出し、各前記最大余盛の平均値を少なくとも用いて前記除去深さを算出する請求項1〜4のいずれか一項記載の溶接ビード整形装置。 - 前記駆動装置は、多関節ロボットを有し、
前記ガウジング用トーチおよび前記形状センサは、相対的位置が固定されて前記多関節ロボットに取り付けられた請求項1〜5のいずれか一項記載の溶接ビード整形装置。 - 前記駆動装置は、複数の軸を有するスライダ装置を有し、
前記多関節ロボットは、前記スライダ装置のいずれかの軸に設けられた請求項1〜6のいずれか一項記載の溶接ビード整形装置。 - 前記溶接ビードが形成された前記整形対象物を溶接する溶接用トーチと、
前記溶接ビードが前記指定形状に満たない場合、前記溶接用トーチを用いて溶接を行うモード切替部とをさらに備えた請求項1〜7のいずれか一項記載の溶接ビード整形装置。 - 前記制御装置は、前記駆動装置に対する教示データをオフライン・ティーチング・システムより取得する請求項1記載の溶接ビード整形装置。
- 前記ガウジング用トーチは、プラズマガウジング用トーチである請求項1〜9のいずれか一項記載の溶接ビード整形装置。
- 前記ガウジング用トーチは、前記溶接ビードをガウジングするプラズマ用ガスと、ガウジングにより発生するノロを除去するクーリングガスとを噴射するノズルを有する請求項1記載の溶接ビード整形装置。
- 整形対象物の形状を計測する形状計測工程と、
前記形状計測工程の計測結果に基づいて前記整形対象物の形状データを抽出する形状データ抽出工程と、
前記形状データと予め設定された前記整形対象物の指定形状との差から前記溶接ビードの余盛形状を算出し、前記余盛形状からガウジングを行う除去深さを算出する余盛形状抽出・除去深さ算出工程と、
前記余盛形状および前記除去深さに基づいて、ガウジング用トーチを制御する制御工程とを備えたことを特徴とする溶接ビード整形方法。
Priority Applications (5)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2011272223A JP5823278B2 (ja) | 2011-12-13 | 2011-12-13 | 溶接ビード整形装置およびその整形方法 |
| PCT/JP2012/082071 WO2013089101A1 (ja) | 2011-12-13 | 2012-12-11 | 溶接ビード整形装置およびその整形方法 |
| BR112014014590A BR112014014590A8 (pt) | 2011-12-13 | 2012-12-11 | aparelho e método de conformação de cordão de solda |
| US14/364,571 US9533377B2 (en) | 2011-12-13 | 2012-12-11 | Weld bead shaping apparatus and weld bead shaping method |
| CN201280061753.2A CN103987485B (zh) | 2011-12-13 | 2012-12-11 | 焊珠成形设备和焊珠成形方法 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2011272223A JP5823278B2 (ja) | 2011-12-13 | 2011-12-13 | 溶接ビード整形装置およびその整形方法 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2013123716A true JP2013123716A (ja) | 2013-06-24 |
| JP5823278B2 JP5823278B2 (ja) | 2015-11-25 |
Family
ID=48612548
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2011272223A Expired - Fee Related JP5823278B2 (ja) | 2011-12-13 | 2011-12-13 | 溶接ビード整形装置およびその整形方法 |
Country Status (5)
| Country | Link |
|---|---|
| US (1) | US9533377B2 (ja) |
| JP (1) | JP5823278B2 (ja) |
| CN (1) | CN103987485B (ja) |
| BR (1) | BR112014014590A8 (ja) |
| WO (1) | WO2013089101A1 (ja) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN105904131A (zh) * | 2016-05-27 | 2016-08-31 | 大连智汇达科技有限公司 | 全自动焊接机械手臂 |
Families Citing this family (15)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US10046421B2 (en) * | 2014-06-11 | 2018-08-14 | Andersen Industries, Inc. | Welding apparatus |
| US20160214200A1 (en) * | 2015-01-23 | 2016-07-28 | Illinois Tool Works Inc. | User Configuration of Image Capture and Display in a Welding Vision System |
| CN105710875B (zh) * | 2016-04-05 | 2018-03-13 | 苏州盟川自动化科技有限公司 | 一种五轴机器人 |
| JP6441255B2 (ja) * | 2016-04-07 | 2018-12-19 | ファナック株式会社 | ロボットの線条体処理構造 |
| CN106425062B (zh) * | 2016-10-09 | 2020-02-04 | 山西汾西矿业(集团)有限责任公司 | 用于btw耐磨钢的平面刨削方法和平面加工装置 |
| KR20180064866A (ko) * | 2016-12-06 | 2018-06-15 | 현대자동차주식회사 | 용접건 및 이를 구비한 편방향 용접 시스템 |
| JP6472472B2 (ja) * | 2017-03-08 | 2019-02-20 | 本田技研工業株式会社 | 位置姿勢調整方法 |
| JP6817122B2 (ja) * | 2017-03-21 | 2021-01-20 | 株式会社神戸製鋼所 | 溶接パス特定方法、プログラム、教示プログラム及び溶接ロボットシステム |
| KR102120414B1 (ko) * | 2017-11-30 | 2020-06-08 | 오성규 | 용접부위 형상과 3d 좌표 측정을 이용한 용접 자동화시스템 및 이를 이용한 용접 방법 |
| ES3035978T3 (en) * | 2018-03-07 | 2025-09-11 | Seabery Soluciones S L | Systems and methods to simulate joining operations on customized workpieces |
| CN109079356B (zh) * | 2018-10-25 | 2023-09-19 | 山东瓦鲁智能科技股份有限公司 | 一种机器人自动气刨焊接钢圈工作站及其使用方法 |
| WO2020106730A1 (en) * | 2018-11-20 | 2020-05-28 | Hypertherm, Inc. | Systems and methods for multi-path gouging |
| JP7247876B2 (ja) * | 2019-12-10 | 2023-03-29 | トヨタ自動車株式会社 | 溶着ビード切削装置および溶着ビード切削方法 |
| KR20240035613A (ko) | 2021-08-25 | 2024-03-15 | 하이퍼썸, 인크. | 재료 처리 시스템들을 사용하는 에지 성형 |
| CN118697411B (zh) * | 2024-06-28 | 2025-02-18 | 北京科仪邦恩医疗器械科技有限公司 | 一种基于图像处理的人工智能关节刨削设备 |
Citations (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS5717372A (en) * | 1980-07-02 | 1982-01-29 | Mitsubishi Heavy Ind Ltd | Automatic gouging device |
| JPH06114553A (ja) * | 1992-10-02 | 1994-04-26 | Fukushima Seiko Kk | 自動ガウジング装置 |
| JPH10211578A (ja) * | 1997-01-29 | 1998-08-11 | Nippon Steel Weld Prod & Eng Co Ltd | 角継手の2電極サブマージアーク溶接方法 |
| JP2002283099A (ja) * | 2001-03-22 | 2002-10-02 | Koatec Kk | 溶接部位仕上げ方法及び装置 |
| WO2011102142A1 (ja) * | 2010-02-18 | 2011-08-25 | 株式会社 東芝 | 溶接装置および溶接方法 |
Family Cites Families (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2839760B2 (ja) | 1991-08-05 | 1998-12-16 | 日鐵溶接工業株式会社 | プラズマガウジング装置 |
| JPH06285762A (ja) * | 1993-04-06 | 1994-10-11 | Mitsubishi Electric Corp | ロボットによる自由曲面のティーチング方法 |
| JP2638733B2 (ja) | 1993-06-17 | 1997-08-06 | 日立造船株式会社 | 鉄骨ボックス柱用ガウジング装置 |
| JP5637753B2 (ja) * | 2010-07-02 | 2014-12-10 | 株式会社東芝 | 溶接狙い位置計測装置 |
| US9120184B2 (en) * | 2011-04-18 | 2015-09-01 | Toyota Jidosha Kabushiki Kaisha | Method and apparatus for manufacturing vehicle power transmission device |
-
2011
- 2011-12-13 JP JP2011272223A patent/JP5823278B2/ja not_active Expired - Fee Related
-
2012
- 2012-12-11 WO PCT/JP2012/082071 patent/WO2013089101A1/ja not_active Ceased
- 2012-12-11 CN CN201280061753.2A patent/CN103987485B/zh not_active Expired - Fee Related
- 2012-12-11 US US14/364,571 patent/US9533377B2/en not_active Expired - Fee Related
- 2012-12-11 BR BR112014014590A patent/BR112014014590A8/pt not_active Application Discontinuation
Patent Citations (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS5717372A (en) * | 1980-07-02 | 1982-01-29 | Mitsubishi Heavy Ind Ltd | Automatic gouging device |
| JPH06114553A (ja) * | 1992-10-02 | 1994-04-26 | Fukushima Seiko Kk | 自動ガウジング装置 |
| JPH10211578A (ja) * | 1997-01-29 | 1998-08-11 | Nippon Steel Weld Prod & Eng Co Ltd | 角継手の2電極サブマージアーク溶接方法 |
| JP2002283099A (ja) * | 2001-03-22 | 2002-10-02 | Koatec Kk | 溶接部位仕上げ方法及び装置 |
| WO2011102142A1 (ja) * | 2010-02-18 | 2011-08-25 | 株式会社 東芝 | 溶接装置および溶接方法 |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN105904131A (zh) * | 2016-05-27 | 2016-08-31 | 大连智汇达科技有限公司 | 全自动焊接机械手臂 |
Also Published As
| Publication number | Publication date |
|---|---|
| BR112014014590A2 (pt) | 2017-06-13 |
| CN103987485B (zh) | 2017-03-08 |
| US20140332504A1 (en) | 2014-11-13 |
| WO2013089101A1 (ja) | 2013-06-20 |
| BR112014014590A8 (pt) | 2017-07-04 |
| CN103987485A (zh) | 2014-08-13 |
| JP5823278B2 (ja) | 2015-11-25 |
| US9533377B2 (en) | 2017-01-03 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP5823278B2 (ja) | 溶接ビード整形装置およびその整形方法 | |
| JP7386397B2 (ja) | レーザ切断加工装置及びレーザ切断加工方法 | |
| CN102218578B (zh) | 基于径向偏置的机器人堆焊复杂外形工件的轨迹规划方法 | |
| JP5981143B2 (ja) | ロボットツールの制御方法 | |
| CN107378324B (zh) | 一种基于视觉提取的异型工件的焊接系统及方法 | |
| JP5268495B2 (ja) | オフライン教示データの作成方法及びロボットシステム | |
| JPH02237726A (ja) | 表面領域の形状を自動的に検出して、表面領域上で作業を行う方法及び装置 | |
| EP3539710B1 (en) | Applying a cladding layer to a component | |
| EP3137955A2 (en) | Beam tool pathing for 3d compound contours using machining path surfaces to maintain a single solid representation of objects | |
| WO2021111759A1 (ja) | リペア溶接装置およびリペア溶接方法 | |
| CN110340485B (zh) | 一种悬臂结构的定向能量沉积五轴熔积方法 | |
| JP2019150857A (ja) | ワーク姿勢調整方法、造形物の製造方法及び製造装置 | |
| CN106825581B (zh) | 金属表面重熔方法及装置 | |
| JP6435962B2 (ja) | 制御装置、工作機械及びコンピュータプログラム | |
| CN104850061B (zh) | 外覆盖件模具复杂曲面铣削稳定域预测装置及预测方法 | |
| JP2020192605A (ja) | 積層造形方法 | |
| JP2021024004A (ja) | ロボット座標系を設定する装置、ロボット制御装置、ロボットシステム、及び方法 | |
| CN120362885A (zh) | 一种基于三维测量的接力器缸体内壁划痕机器人自适应增减材修复方法 | |
| JP7827380B2 (ja) | 金属構造部品用の多軸3dプリント装置及びアーク式付加製造方法 | |
| JP2020019125A (ja) | ロボット制御方法 | |
| CN115398365A (zh) | 机床、加工路径生成方法以及计算机程序 | |
| JP5960591B2 (ja) | 鋳造品の押湯切断装置 | |
| CN111843143A (zh) | 基于等离子气刨的工件表面修型方法及系统 | |
| JP2019209444A (ja) | ロボット制御装置及びロボット制御方法 | |
| KR20070068797A (ko) | 프로펠러의 자동화 가공방법 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20140120 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20150407 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20150608 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20150908 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20151007 |
|
| LAPS | Cancellation because of no payment of annual fees |