JP2013201919A - 粒体供給装置 - Google Patents

粒体供給装置 Download PDF

Info

Publication number
JP2013201919A
JP2013201919A JP2012071928A JP2012071928A JP2013201919A JP 2013201919 A JP2013201919 A JP 2013201919A JP 2012071928 A JP2012071928 A JP 2012071928A JP 2012071928 A JP2012071928 A JP 2012071928A JP 2013201919 A JP2013201919 A JP 2013201919A
Authority
JP
Japan
Prior art keywords
light
granular material
feeding
mirror
receiving unit
Prior art date
Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
Pending
Application number
JP2012071928A
Other languages
English (en)
Inventor
Takashi Amagasaki
喬士 尼崎
Kunimitsu Makihara
邦充 牧原
Hiroshi Mita
浩史 三田
Current Assignee (The listed assignees may be inaccurate. Google has not performed a legal analysis and makes no representation or warranty as to the accuracy of the list.)
Kubota Corp
Original Assignee
Kubota Corp
Priority date (The priority date is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the date listed.)
Filing date
Publication date
Application filed by Kubota Corp filed Critical Kubota Corp
Priority to JP2012071928A priority Critical patent/JP2013201919A/ja
Publication of JP2013201919A publication Critical patent/JP2013201919A/ja
Pending legal-status Critical Current

Links

Images

Landscapes

  • Sowing (AREA)
  • Transplanting Machines (AREA)
  • Catching Or Destruction (AREA)
  • Fertilizing (AREA)

Abstract

【課題】貯留部から粒体を排出する際に粒体検出センサへの塵埃の付着を抑制する粒体供給装置を構成する。
【解決手段】種子ホッパー32から供給される種籾の存否を判別する粒体検出センサSを、光源と受光部とを有した投受光ユニットSaと、光線を反射するミラーSbとで構成し、投受光ユニットSaとミラーSbとを供給経路Gを挟む位置に配置した。繰出ロール33を介さずに種籾を排出する排出経路Hを、ミラーSbを挟んで供給経路Gと反対側に配置した。
【選択図】図6

Description

本発明は、粒体を貯留する貯留部と、この貯留部に貯留されている粒体を繰り出す繰出機構とを備え、この繰出機構で繰り出された粒体が落下する供給経路において前記粒体を検出する粒体検出センサを備えている粒体供給装置に関し、詳しくは、種子や薬剤や肥料等の粒体を自重により送り出す装置に関する。
上記のように構成された粒体供給装置として特許文献1には、貯留部(文献では種子ホッパ)に貯留された粒体を繰出機構(文献では種子繰出部)で繰り出す構成と、この繰出機構で繰り出される粒体を検出する粒体検出センサ(文献では種子検出センサ)が記載されている。粒体検出センサは、粒体が落下する供給経路(文献では種子通路)を挟んで発光部と受光部とを配置した光学式に構成されている。
この特許文献1では、粒体としてカルパーコーティングの種子の供給を行うように構成され、種子から剥離したコーティング材等が粒体検出センサの検出の障害になることを考慮して、発光部と受光部とを含む粒体検出センサを着脱自在に構成されている。
また、粒体検出センサを備えない粒体供給装置として特許文献2には、貯留部(文献ではタンク)に貯留されている粒体を、繰出機構で繰り出す基本的な構成が示されている。この特許文献2では、繰出機構が外周に凹部が形成されたロール状に構成され、このロール状の繰出機構の外周に近接する位置に円弧状のガイド体が配置されている。
この構成から、繰出機構の回転により上部位置の凹部に入り込んだ粒体をガイド体で脱落を防止する状態で下方に案内し、下方位置から自重により送り出す作動が行われる。そして、ガイド体を繰出機構から離間する姿勢に切り換えることにより、貯留部に貯留されている粒体を、繰出機構とガイド体との間に形成される排出通路に流し出し、下方に排出できるように構成されている。
特開2003‐210004号公報 特開2011‐142875号公報
特許文献1に記載されるように、繰出機構から繰り出された粒体が落下する供給経路を挟む位置に発光部と受光部とを配置して粒体検出センサを構成したものでは、粒体からの剥離物や粒体の細片等が、発光部と受光部との何れに付着した場合にも、誤検出を招くことも考えられる。このような不都合に対して特許文献1では粒体検出センサを分離して付着物の除去を可能にしている。
また、貯留部の粒体を繰出機構で繰り出す構成の粒体供給装置では、特許文献2に示すように作業の終了時に貯留部に貯留された粒体を排出するための構成を備えることも考えられている。しかしながら、特許文献2に記載される構成では、貯留部に貯留された粒体を、供給経路に排出するため、排出時に粒体から剥離した剥離物等の塵埃が検出系に付着し誤検出を招くことも想定できる。
しかしながら、特許文献1に記載されるように粒体検出センサを取り外してメンテナンスを行うものでは構造の複雑化を招くだけでなく、粒体検出センサの着脱に手間が掛かる点においても改善の余地がある。
本発明の目的は、貯留部から粒体を排出する際に粒体検出センサに対する塵埃の付着の抑制が可能な粒体供給装置を合理的に構成する点にある。
本発明の特徴は、粒体を貯留する貯留部と、この貯留部に貯留されている粒体を繰り出す繰出機構とを備え、この繰出機構で繰り出された粒体が落下する供給経路において前記粒体を検出する粒体検出センサを備えている粒体供給装置であって、前記貯留部に貯留された粒体の自重による排出を可能にする排出経路が前記供給経路の外部に形成され、前記粒体検出センサの検出部が、平面視において前記供給経路に面する部位で、かつ、前記排出経路と反対側に配置されている点にある。
この構成によると、貯留部に貯留された流体は排出経路を介して排出され、この排出時には粒体からの剥離物等の塵埃が発生することも考えられるが、排出経路を粒体検出センサの検出部から離間する位置に配置しているので、排出経路で発生する塵埃が粒体検出センサの部位に到達し難く、検出部への付着を抑制する。
その結果、貯留部から粒体を排出する際に粒体検出センサに対する塵埃の付着の抑制し、粒体検出センサでの良好な検出状態を維持する粒体供給装置が構成された。
本発明は、当該粒体供給装置を走行機体の後端側に支持する支持部が備えられると共に、前記排出経路が、前記支持部と反対側に配置されても良い。
これによると、支持部を走行機体の後端側に支持することで、粒体供給装置を走行機体に備えることが可能となり、このように走行機体に粒体供給装置を備えた場合に、支持部と反対側に排出経路が配置されることにより、これと反対側に粒体検出センサの検出部が配置されることになり、この粒体検出センサの検出結果を走行機体側の装置に伝えるケーブル類の長さを短縮できる。
本発明は、前記繰出機構が、横向き姿勢の軸芯を中心に回転し、その外周に粒体が入り込む凹部を有した繰出ロールと、この繰出ロールの外周の外方に沿って下部位置まで配置される円弧状のガイド体とを備えることで、前記繰出ロールの回転時に繰出ロールの上部の凹部に入り込んだ粒体を前記ガイド体が脱落を阻止する状態で繰出ロールの下部まで案内し、前記ガイド体の下端位置から下方に繰り出すように繰り出し形態が設定されると共に、前記軸芯に沿う方向視において、前記繰出ロールの軸芯と前記ガイド体の下端とを結ぶ仮想直線と、前記繰出ロールの外周とが交わる交差位置に接する仮想接線を想定し、この仮想接線のうち前記交差位置より下側の直線部を境界にして、この直線部より上方に前記検出部が配置されても良い。
これによると、繰出ロールの凹部に入り込んだ粒体は、繰出ロールの回転に伴いガイド体により脱落が阻止される状態でガイド体の下端位置に達し、この下端位置から下方に落下する。このように落下する際には、このガイド体の下端部から粒体とともに剥離物等の塵埃が供給経路に放出される。また、ガイド体の下端位置から粒体が放出される際には、繰出ロールの回転力が作用により、粒体と塵埃とは繰出ロールの仮想接線の方向に放擲される。このような理由から、ガイド体の下端位置の繰出ロールの外周に接する仮想接線を基準とした場合、粒体と塵埃とは仮想接線より上方に達することはなく、仮想接線より上方位置に検出部を配置することで検出部に対して塵埃が付着することはない。
本発明は、前記粒体検出センサの検出部が、縦向き姿勢の基板の上部位置に備えられても良い。
塵埃には常に重力が作用する。従って、塵埃が基板の方向に接近した場合にも、この塵埃は重力の作用により下方に移動することになり、基板の上部位置の検出部に付着する不都合が抑制される。
本発明は、前記粒体検出センサの検出部が、前記供給経路を挟んで対向する位置に配置したミラーに光線を送り出す光源と、このミラーからの反射光を受ける受光部とを有する投受光ユニットとして構成されても良い。
この構成では、排出経路と反対側に投受光ユニットが配置されるので、排出経路側にミラーが配置されることになる。従って、貯留部からの粒体が排出経路に排出される際に、発生する塵埃がミラーに付着することがあっても、このミラーと供給経路を挟む位置に配置される投受光ユニットまでの距離が長く、この投受光ユニットの光源、あるいは、受光部への塵埃の付着が抑制される。
本発明は、前記供給経路と前記排出経路との境界位置に前記ミラーを配置しても良い。
これによると、ミラーの反射面の反対側に排出経路が形成されることになるので、貯留部からの粒体が排出経路に排出される際に塵埃が発生しても、塵埃がミラーの反射面に付着する現象が抑制される。
本発明は、前記供給経路と前記排出経路との境界位置に縦壁体が配置され、この縦壁体に前記ミラーが備えられても良い。
これによると、供給経路と排出経路との境界位置に配置される縦壁体にミラーを備えることにより、貯留部からの粒体が排出経路に排出される際に塵埃が発生しても、塵埃を縦壁体で遮断し、供給経路側に侵入する不都合が阻止される。
本発明は、前記投受光ユニットが、単一の前記光源と、複数の前記受光部とを備えて構成されても良い。
これによると、複数の受光部での検出に基づいて粒体の検知を行うので、粒体の受光範囲の拡大が可能となり、受光部の1つが作動不良に陥ることがあっても、他の受光部で光線を受光して粒体の検知が可能となり、信頼性の向上も可能となる。
本発明は、単一の前記光源が、複数の前記受光部に取り囲まれる位置に配置されても良い。
これによると、光源と受光部とを分散させず設定された領域に配置して小型化が実現する。
本発明は、前記ミラーが、前記光源からの光線を複数の前記受光部に集中させる構成を備えても良い。
これによると、光源からの光線を受光部に反射させる場合に、ミラーで光線を集中させることにより、低光量の光源を使用しても確実な検知が可能となり、粒体からの剥離物等が発光部あるいは受光部に多少付着しても粒体の検出が可能となる。
本発明は、前記投受光ユニットが、前記光源より高い位置に前記受光部を配置しても良い。
これによると、塵埃が投受光ユニットに接近した場合には、塵埃に作用する重力により塵埃は下方に移動する傾向にある、従って、塵埃が光源に付着する確率より、受光部に付着する確率を低くして、受光部による粒体の検知を確実にする。
本発明は、前記投受光ユニットが、前記光源から前記受光部に直接的に向かう光線を遮断する仕切体を前記光源と前記受光部との間に備えても良い。
これによると、光源からの受光部に直接的に向かう光線を仕切体が遮断し、ミラーで反射した光線のみを受光部で受光することにして誤検出を阻止する。
本発明は、前記投受光ユニットと前記ミラーとの少なくとも一方に対して、上方からの落下物を離間方向に案内する排除体を備えても良い。
これによると、塵埃の落下物が上方から投受光ユニットとミラーとに降りかかることがあっても、排除体が離間方向に案内し、この落下物が投受光ユニットやミラーから離間させ、これらへの付着を抑制し、粒体の検出性能を低下させることがない。
本発明は、前記投受光ユニットと前記ミラーとの少なくとも一方に対して、帯電防止処理が施されても良い。
これによると、投受光ユニットとミラーとの少なくとも一方の帯電が防止されることにより静電気を帯びる現象を抑制し、静電気により剥離物等の付着を抑制する。
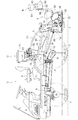
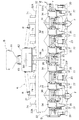
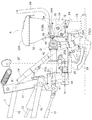
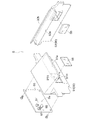
水田作業機の全体側面図である。 水田作業装置の後面図である。 水田作業装置の平面図である。 水田作業装置の拡大側面図である。 水田作業装置の伝動系の模式図である。 播種装置の縦断側面図である。 播種装置の縦断後面図である。 繰出部と粒体検出センサとの位置関係を示す断面図である。 種籾を排出経路に排出する状態を示す断面図である。 粒体検出センサの分解斜視図である。 投受光ユニットの斜視図である。 発光ダイオードと受光素子との位置関係を示す断面図である。 欠株検出処理装置のブロック回路図である。 警報処理ルーチンのフローチャートである。
以下、本発明の実施形態を図面に基づいて説明する。
〔全体構成〕
図1に示すように、左右一対の前車輪1と左右一対の後車輪2とを有する走行機体3の中央に運転座席4を備え、この走行機体3の後端にリンク機構Lを介して昇降自在に水田作業装置を備えて水田作業機が構成されている。運転座席4の近傍には左右の前車輪1を操向操作するステアリングホイールと、水田作業装置の昇降制御や作業クラッチの等を制御する操作レバー等が備えられている。
この水田作業機は、走行機体3の前部位置のエンジン5からの駆動力をミッションケース6と、前車輪1を駆動する前輪駆動ケース7とに伝え、この前輪駆動ケース7から走行伝動軸8を介して後車輪2を駆動する後輪駆動ケース9に伝える走行伝動系を備えている。また、走行速度と同期した駆動力をミッションケース6から中間伝動軸11と、外部出力軸12とに伝え、更に、この外部出力軸12からの水田作業装置に伝える作業伝動系を備えている。外部出力軸12は作業クラッチ(図示せず)が入り操作されることにより走行機体3の走行速度と同期した駆動力が伝えられる。
図1及び図4に示すように、リンク機構Lは、走行機体3の後端に対して、その前端が揺動自在に支持される上部リンク15と左右の下部リンク16と、これらの後端に連結する縦リンク17とを備え、油圧シリンダ13の作動により後端部が昇降作動する。縦リンク17に対して着脱自在に支持される連結フレーム18の下端位置に前後向き姿勢のローリング軸芯Xを中心として揺動自在に水田作業装置が支持されている。
図1〜図7に示すように水田作業装置は、圃場面に対して6条の表面播種を行う播種装置Aを備えると共に、播種装置Aに対して除草剤等の散布を行う薬剤散布装置Bを備え、走行機体3から供給される粉粒状の肥料の施肥を行う施肥装置Cの一部を備えている。
この水田作業装置は、4つの整地フロート20と、6つの作溝器77と、2つの溝切器Fとを備えている。4つの整地フロート20のうち中央の2つには左右に張り出す一対の整地部20Cが形成され、この整地部20Cに作溝器77が備えられている。左右両端位置の整地フロート20は機体内側に張り出す1つの整地部20Cが形成され、この整地部20Cに作溝器77が備えられている。
4つの整地フロート20は、後端部が横向き姿勢の連結軸20Aを中心として揺動自在に支持フレーム25に支持されている。この4つの整地フロート20のうち中央に配置された2つがパイプフレーム20Fが連結され、これらの揺動姿勢(前端部の上下変位量)をロッド20Bを介して検出するポテンショメータ型のフロートセンサ20Sを備えている。
走行機体3には、フロートセンサ20Sの検出値を目標値に維持するように油圧シリンダ13を制御する昇降制御装置(図示せず)を備えており、この昇降制御装置による昇降制御により播種装置Aを圃場面に追従させる制御を実行する。また、走行機体3の左右方向へ傾斜量した場合には、前述したローリング軸芯Xを中心として水田作業装置がローリングすることにより、水田作業装置の整地フロート20を圃場面に接触させる姿勢に維持される。
2つ溝切器Fは、左右の後車輪2の轍上(前車輪1と後車輪2との通過軌跡の上)を通過する位置に配置され、走行時に圃場面に溝を形成する。尚、突出フレーム24の前端位置には縦向き姿勢の泥土阻止板30が連結され、この泥土阻止板30は、後車輪2から脱落した泥土が溝切器Fや整地フロート20の上面に落下する不都合を阻止する。
〔薬剤散布装置〕
図1及び図2に示すように、薬剤散布装置Bは、上部位置に除草剤等の薬剤を貯留する透明樹脂製の薬剤ホッパー61を備え、この下部位置に本体ケース62を備えている。本体ケース62は下方に開放する構造を有し、その内部には薬剤ホッパー61に貯留された粉状又は粒状の薬剤を繰り出すように電動モータや電磁ソレノイドで駆動される繰出機構63と、この繰出機構63から繰り出された薬剤を飛散させるように電動モータで駆動される拡散羽根64とを備えている。
この薬剤散布装置Bは、播種装置Aの繰出部フレーム26に基端部が連結するアーム状フレーム66に対して本体ケース62が支持されることにより、薬剤散布装置全体が播種装置Aより高い位置に配置されている。アーム状フレーム66は水田作業装置の横幅の中央位置に配置され、必然的に薬剤散布装置Bが水田作業装置の横幅方向の中央位置に配置される。また、播種幅(6条の幅)に対応した領域に薬剤の散布を行えるように本体ケース62によって薬剤の散布方向を決めるガイド方向が設定される。
〔施肥装置〕
施肥装置Cは、走行機体3の後部に備えられた肥料ホッパー71と、この肥料ホッパー71に貯留された肥料を繰り出す繰出ロール(図示せず)を内蔵する6つの繰出ユニット73と、繰出ユニット73から繰り出された肥料を前述した6つの作溝器77に送り出す6本の施肥ホース74と、これらの施肥ホース74に対してブロア75からの空気を供給する送風パイプ76とを備えると共に、前述した6つの作溝器77を備えて構成されている。
作溝器77は、その下端部が平面視で後方に開放するU字状の断面を有しており、その下端を整地フロート20の下面より下方に突出する位置に配置している。これにより、圃場面下への肥料の供給を実現する。
尚、施肥ホース74は、走行機体側の部位に樹脂製の蛇腹状で柔軟に変形し得るものが使用され、水田作業装置側の部位に樹脂製のパイプ状で硬質のものが使用されている。このパイプ状で硬質の部分のうち上端部分にホルダ74Aが形成され、このホルダ74Aをステー27Aにボルト固定している。施肥装置Cの繰出ユニット73には、走行機体3の走行駆動系からの駆動力が押し引き型の操作ロッド78で伝えられる。
このような構成から、繰出ユニット73から繰り出された肥料は送風パイプ76に送られる空気の流れにより施肥ホース74に供給され、この施肥ホース74から作溝器77に送られ、圃場面下に施肥を行える。
〔播種装置〕
播種装置Aは、播種される種子として鉄コーティング処理された種籾を用い、4つの整地フロート20の整地部20Cで整地された圃場面に対して6条の点播を行う。特に、この播種装置Aでは、鉄コーティング処理が行われた種籾を用いることにより、鳥害を抑制しながら圃場面への表面播種を実現している。
この播種装置Aは、図1〜図5に示すように、3条分の種籾を貯留する貯留部としての2つの種子ホッパー32と、夫々の種子ホッパー32からの種籾を繰り出す繰出機構としての繰出ロール33を内蔵した6つの繰出部34と、夫々の繰出部34から繰り出された種籾に対する風の影響を抑制する案内筒35とを備えている。また、この播種装置Aには繰出ロール33を回転駆動する駆動機構Dと、繰出ロール33による種籾の繰出量を調節する繰出量調節機構Eとを備えている。
6つの繰出部34のロール軸36は横向き姿勢のロール軸芯Yと同軸芯上に配置され、夫々は整地フロート20の整地部20Cの後方の上部位置に配置され、繰出ロール33から繰り出された種籾を直接的に圃場面に落下供給できる位置に配置されている。
種子ホッパー32は、図4〜図7に示すように、上部に開閉自在な蓋32Aを有しており、種子ホッパー32と蓋32Aとは透明な樹脂で形成されている。繰出部34は、繰出ロール33を収容し上下に開放するケース状に形成され、後面側にはメンテナンス口34Sが形成され、このメンテナンス口34Sには着脱自在にカバー34Aが備えられている。また、繰出ロール33の下部位置には、繰出ロール33から繰り出される種籾(粒体の具体例)の存否を検出する粒体検出センサSが備えられている。
繰出部34の内部には、横向き姿勢のロール軸36と一体回転する繰出ロール33が備えられ、この繰出ロール33の外周には複数(4つ)の凹部33Aが形成されている。繰出量調節機構Eは、繰出ロール33に対してロール軸芯Yに沿ってスライド移動自在に外嵌する調節体37と、この調節体のスライド移動を行うようにロール軸36に回転自在に外嵌する筒状のネジ軸38とを備えて構成されている。
繰出ロール33の外周には、ロール軸芯Yと平行姿勢となる溝状に前述した4つの凹部33Aが形成され、調節体37には凹部33Aに入り込む突出部が一体的に形成されている。ネジ軸38の外周のネジ部に螺合する雌ネジ部が調節体37に形成され、このネジ軸38の外端に調節ギヤ53が連結している。また、ロール軸36には従動ギヤ48が連結している。
この構成により、従動ギヤ48に駆動力が伝えられることにより、繰出ロール33が図6に矢印で示す方向に回転し、種籾を繰り出す。また、調節ギヤ53が回転操作されることにより、調節体37の移動に伴い凹部33Aに嵌り込む突出部の位置が変化するため、凹部33Aの容量が増減し、結果として繰出量の調節が実現する。
繰出ロール33の上方位置には種子ホッパー32に貯留された種籾を繰出ロール33に案内する傾斜姿勢の流下ガイド板81を着脱自在に備えており、この流下ガイド板81の下面側には繰出ロール33の外周に接触する主ブラシ82が備えられている。繰出ロール33の上方位置にロックロッド83が備えられ、流下ガイド板81を装着位置にセットした際にロックロッド83に弾性的に係合することで係合部81Aが流下ガイド板81に形成されている。
繰出ロール33のロール軸芯Yと平行姿勢の切換軸84が主ブラシ82より後部側で繰出部34のケース部分に回転自在に支持され、切換軸84のうち繰出部34の内部には、繰出ロール33の外周に接触する副ブラシ85と、支持部材86と、この支持部材86に固定され繰出ロール33の外周に近接配置されるガイド体87とが備えられている。また、切換軸84の外端位置には切換レバー88が備えられている。
この播種装置Aでは、切換レバー88を図6に示す作業位置に設定することにより、繰出ロール33の回転に伴い種子ホッパー32に貯留されている種籾を繰り出し供給経路Gにより下方に落下させる形態で送り出し、更に、案内筒35から下方に送り出す。これに対して、切換レバー88を図9に示す排出位置にセットし、流下ガイド板81を取り外すことにより、種子ホッパー32に貯留されている種籾を、粒体検出センサSの後部側の排出経路Hを介して下方に送り、更に、案内筒35から下方に排出する。
案内筒35は、ロックレバー35Lにより繰出部34の下端部に保持され、ロックレバー35Lの操作により繰出部34の下端から分離できるように構成されている。また、繰出部34の後面側のカバー34Aを取り外すことにより、繰出ロール33を露出させてメンテナンスを行えるように構成されている。
〔播種装置:センサユニット〕
図6〜図12に示すように、粒体検出センサSは、センサフレーム90と、このセンサフレーム90に備えた検出部としての投受光ユニットSaと、ミラーSbとを備えて構成されている。センサフレーム90は、前部壁91と縦壁体としての後部壁92とを供給経路Gを挟む位置に配置して構成され、前部壁91の内面(供給経路側の面)に投受光ユニットSaを備え、後部壁92の内面(供給経路側の面)にミラーSbを備えている。
センサフレーム90の後部壁92と繰出部34の後壁面との間に前述した排出経路Hが形成されている。つまり、ミラーSbは供給経路Gと排出経路Hとの境界位置の縦壁体としての後部壁92に配置されている。
粒体検出センサSは、繰出ロール33から繰り出された種籾を光学的に検出する構成であるため、種籾から分離したコーティング剤の微粉等や塵埃を投受光ユニットSaから離間する方向に案内するように傾斜姿勢の前部排除体91aを前部壁91に一体的に形成している。これと同様にコーティング剤の微粉や塵埃をミラーSbから離間する方向(遠ざける方向)に案内する傾斜姿勢の後部排除体92aを前部壁91に一体的に形成している。特に、種子ホッパー32から種籾が排出される際に、センサフレーム90の後方側に種籾を案内する排出ガイド体92bが後部排除体92aの上方位置に形成されている。
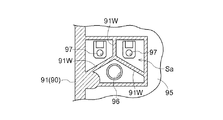
投受光ユニットSaは、図8、図10に示す如く、縦向き姿勢の基板95に支持された光源としての発光ダイオード96と、ミラーSbで反射された光線を受光するように発光ダイオード96を取り囲む領域に配置された受光部としての2つの受光素子97と、これらを覆う透明の透明プレート98を備えている。
前部壁91には、投受光ユニットSaの1つの発光ダイオード96と、2つの受光素子97に対応する部位に開口91H(合計3つの開口)が形成され、この前部壁91の外面側(走行機体3の前部側)に基板95が支持され、前部壁91の3つの開口91Hを覆う位置に1枚の透明プレート98が支持されている。また、前部壁91には、発光ダイオード96から受光素子97に直接向かう光線を遮断する仕切体91Wが形成されている。
ミラーSbは、平坦なプレートの表面に反射膜を形成することにより、表面を鏡面に仕上げた構成を有している。尚、このミラーSbとして、透明樹脂や透明ガラスの裏面側に反射膜を形成した構成のものであっても良い。
この投受光ユニットSaでは、透明プレート98により発光ダイオード96や受光素子97に対する塵埃の直接的な付着は抑制されるものであるが、光源としての発光ダイオード96より高い位置に2つの受光素子97を配置することにより、発光ダイオード96より受光素子97に対する塵埃の付着を抑制できる配置が採用されている。
また、粒体検出センサSでは、前部壁91と後部壁92とが帯電防止処理が施されると共に、透明プレート98と、ミラーSbとに帯電防止処理が施され、静電気による塵埃の付着を抑制している。
尚、この粒体検出センサSは、光源として発光ダイオード96の他にフィラメントを有するランプ型の光源や、有機EL光源等の使用が可能であり、受光素子97としてフォトダイオードやフォトトランジスタの他にCds等の使用も可能であり、この受光素子97は3つ以上備えても良い。このように3つ以上の受光素子を備える場合には発光ダイオード96を取り囲む領域に配置することにより良好な受光性能を現出する。透明プレート98は透明樹脂の他にガラス板を使用しても良い。
繰出ロール33の回転により種籾を繰り出す際には、凹部33Aに入り込んだ種籾が繰出ロール33と共に回転し、ガイド体87により脱落を阻止される状態で下側位置まで案内され、ガイド体87の下端位置から下方に送り出される。このように繰出ロール33の凹部33Aから種籾が送り出される際には、繰出ロール33の回転力の作用により、ガイド体87の下端位置において、繰出ロール33の外面の接線方向に放擲される形態で送り出される。
このように凹部33Aから種籾が送り出される際には、塵埃も送り出されるため、前述した仮想接線Qより上側に投受光ユニットSaを配置することにより投受光ユニットSaに対する塵埃の付着を抑制している。つまり、図8に示すように、ロール軸芯Yに沿う方向視において、ロール軸芯Yとガイド体87の下端位置とを結ぶ仮想直線Pを想定し、この仮想直線Pと繰出ロール33の外周とが交わる交差位置に接する仮想接線Qを想定すると、この仮想接線Qにおいて交差位置より下側の直線部を境界にして、この直線部より上方に投受光ユニットSaを配置している。
〔播種装置:駆動構成〕
図4、図5に示すように、ローリング軸芯Xの上部位置に外部出力軸12に連結する入力部41を備え、前述した駆動機構Dは、入力部41からの駆動力が伝えられる入力軸42と、この入力軸42の駆動力がベベルギヤ機構43を介して伝えられる横向き姿勢の横駆動軸44と、この横駆動軸44からの駆動力を変速するギヤ変速機構45と、このギヤ変速機構45で変速した駆動力が伝えられる横向き姿勢の繰出駆動軸46と、この繰出駆動軸46からの駆動力をロール軸36に伝えるギヤ伝動機構Dgとを備えている。
また、ギヤ変速機構45には複数のギヤを内蔵しており、横駆動軸44から伝えられる駆動力を所定の変速比で出力する。この変速比に対応した駆動速度で繰出ロール33を駆動することから所定のインターバルで種籾を送り出す形態での点播を実現する。
入力部41は、外部出力軸12の後端の爪部に噛合する爪部を備えており、走行機体3に水田作業装置を連結した際に、外部出力軸12の爪部に入力部41の爪部が噛み合うことにより伝動が実現する。
ギヤ伝動機構Dgは、繰出駆動軸46に遊転支承した駆動ギヤ47と、この駆動ギヤ47に噛合する状態でロール軸36に備えた従動ギヤ48と、繰出駆動軸46の駆動力を駆動ギヤ47に伝動する入り状態と遮断する切り状態とに切り換えるクラッチ機構49とを備えている。クラッチ機構49を切り状態に設定することで播種を行わない条の設定も可能となる。
クラッチ機構49は、繰出駆動軸46に対してトルク伝動自在、かつ、ロール軸芯Yに沿う方向にスライド移動自在に外嵌するスリーブを有し、このスリーブに係合歯を備えている。このクラッチ機構49のスライド操作によって係合歯を駆動ギヤ47に係合させることで、クラッチ機構49を入り状態にして播種を行うべき繰出ロール33を駆動して播種を実現する。これとは逆にクラッチ機構49のスライド操作によって係合歯を駆動ギヤ47から離間させることで、クラッチ機構49を切り状態にして、播種を行わない繰出ロール33に対する伝動を遮断する。これにより、任意に設定した条数の播種を実現する。
この播種装置Aは、前述した連結フレーム18の下端位置にローリング軸芯X周りで揺動自在に横長姿勢の主フレーム23が備えられ、この主フレーム23から前方に延出した一対の突出フレーム24に対して溝切器Fが支持されている。この主フレーム23から後方に延出された複数の支持フレーム25に対して4つの整地フロート20が揺動自在に支持されている。更に、複数の支持フレーム25に連結する横長姿勢の繰出部フレーム26(支持部の一例)に対して6つの繰出部34が支持されている。
主フレーム23の両端部には縦向き姿勢の支柱状フレーム27が上方に突設され、この左右の支柱状フレーム27には中間位置同士を連結する横長姿勢のステー27Aが備えられている。また、左右の支柱状フレーム27の上端部と連結フレーム18の上端部とに亘り復元バネRが備えられている。これにより、水田作業装置がローリング軸芯Xを中心として揺動した場合には復元バネRが水田作業装置を水平方向に復帰させるように付勢力を作用させる。
〔播種装置:繰出量調節機構〕
ハンドル51Hの操作で人為的に回転操作される横向き姿勢の人為操作軸51を複数の繰出部34に近接して備え、この人為操作軸51の回転操作力を作動ギヤ52から、繰出量調節機構Eを操作する調節ギヤ53に伝えるように構成されている。
これにより、ハンドル51Hの人為操作で人為操作軸51を回転操作することで、この回転力が作動ギヤ52と調節ギヤ53とを介して複数の繰出ロール33の繰出量調節部に伝えられ、複数の繰出ロール33の繰出量を等しく調節できる。
〔欠株検出処理装置〕
図13に示すように、欠株検出処理装置は、マイクロプロセッサやDSPのようにプログラムに従って処理を行う処理部100を有すると共に、この処理部100に対して受光素子97と作業クラッチセンサ101と、車軸センサ102とからの信号を取得する入力系を有すると共に、警報ランプ103とスピーカ104とメンテナンスランプ105とに信号を出力する出力系を備えている。車軸センサ102は走行機体3設定距離走行する毎にカウントする作動を行うものであり、前車輪1又は後車輪2を駆動する伝動系の回転量を検出するように構成されている。尚、この車軸センサ102を前車輪1又は後車輪2の車軸の回転量を検出するように構成しても良い。
同図には2つの受光素子97だけを示しているが、入力系には6つ(条数に等しい数)の粒体検出センサSに対応する数の受光素子97からの信号が入力する。また、警報ランプ103と粒体検出センサSの数に等しい数のランプが備えられ、この警報ランプ103から欠株を生じた繰出部34を特定できるように構成されている。この欠株検出処理装置は播種作業時において、繰出部34から供給経路Gに種籾が送り出された場合に、種籾を検出することで適正な播種が実行されていることを判別すると共に、種籾を検出しない場合に警報を発する処理を行う。
〔水田作業装置の作動形態〕
この水田作業機では、走行機体3を走行させながら播種装置Aと、薬剤散布装置Bと、施肥装置Cとを作動させることにより、整地フロート20で整地された平坦な圃場面に対して播種装置Aの6つの繰出部34から設定量の種籾(種子)が繰り出され、自重による6条の点播が実現する。これと同時に薬剤散布装置Bの拡散羽根64によって6条の幅の全領域に対する薬剤の散布が実現する。また、施肥装置Cの6つ繰出ユニット73から施肥ホース74を介して作溝器77に供給され圃場面下に対する施肥が実現する。
播種と薬剤散布と施肥とが行われる際には、整地フロート20が圃場面に接触する状態に維持されるので、繰出部34の圃場面に対する高さが設定値を超えて高くなる現象が抑制される。更に、種籾(種子)を繰り出す複数の繰出ロール33がロール軸芯Yと同軸芯に配置され、このロール軸芯Yがローリング軸芯Xと略等しい高さに設定されていることから、繰出ロール33のレベルを低くする配置を実現しており。このように低いレベルの繰出ロール33から種籾を繰り出して自重で圃場に落下させる形態で点播を行っているので、種籾の拡がりを抑制して纏まりの良い点播を行える。
このような作業時には、走行機体3の走行時には溝切器Fは、後車輪2が圃場面に形成した直後の轍の部位を通過するため、溝切器Fで押しのける泥土の量を少なくすると共に、圃場にワラ等の夾雑物が存在しても、夾雑物を後車輪2が圃場面下に押し込むことになり、効率的に深い溝が形成できる。このように圃場面に形成した溝Gは排水溝として機能することになり圃場の排水性を高める。
播種装置では、作業クラッチ(図示せず)を入り操作した状態で走行機体3を走行することにより、走行速度に同期した回転速度の駆動力が外部出力軸12に伝えられ、この外部出力軸12の駆動力が入力部41、入力軸42、ベベルギヤ機構43、横駆動軸44、ギヤ変速機構45、繰出駆動軸46、ギヤ伝動機構Dg夫々に対し、この順序で伝えられ、複数の繰出部34の繰出ロール33を走行速度と同期した速度で回転させる。この駆動の結果、設定された間隔での点播を実現する。
このように繰出部34から種籾を繰り出す場合には、繰出ロール33の回転に伴い繰出ロール33の凹部33Aに種籾が入り込み不要な種籾が主ブラシ82で擦り切るように取り除かれ、副ブラシ85で更に不要な種籾が取り除かれる。繰出ロール33の凹部33Aに入り込んだ種籾はガイド体87で脱落が抑制される状態で、このガイド体87の下端位置まで案内され、この下端位置から下方に送り出される。
仮想接線Qのうち、仮想直線Pとの交差位置より下側の直線部を境界にして、この直線部より上方に投受光ユニットSaを配置したことにより、繰出ロール33の凹部33Aから種籾が送り出される際には、ガイド体87の下端位置から繰出ロール33の外面の接線方向に種籾ともに塵埃が送り出されても、塵埃が投受光ユニットSaに接近することが抑制され、この塵埃の付着も抑制する。
また、粒体検出センサSとして、センサフレーム90の前部壁91に投受光ユニットSaを備え、この上部に前部排除体91aを備え、後部壁92にミラーSbを備え、この上部に後部排除体92aを備えたことにより、繰出部34で発生した塵埃が落下する際に前部排除体91aで排除され投受光ユニットSaに接近して付着することがない。これと同様に、繰出部34で発生した塵埃が落下する際に後部排除体92aで排除されミラーSbに接近して付着することがない。
この後に、作業を終了して種子ホッパー32に残留する種籾を排出する場合には、前述したように切換レバー88を図9に示す排出位置にセットし、流下ガイド板81を取り外すことにより、種子ホッパー32に貯留されている種籾は、粒体検出センサSの後部側の排出経路Hを介して下方に送られ、更に、案内筒35から下方に排出される。尚、このような配置により排出経路Hは、供給経路Gを基準にして支持部としての繰出部フレーム26の反対側の位置に配置される。
このように排出される際には、繰出ロール33の外周に沿って下方に流れる種籾が、センサフレーム90の後部壁92と繰出部34のケースと間の排出経路Hを流れ落ちることになるが、その一部は、後部壁92の上部の排出ガイド体92bに接触することで排出経路Hの方向に案内され、供給経路Gに流れ込むことはない。
〔処理部の制御形態〕
欠株検出処理装置の処理部100の処理形態の概要を図13のフローチャートに示している。この処理部100では、作業クラッチセンサ101で作業クラッチが入り状態にあることを判別した状態で車軸センサ102が所定量回転する毎に処理部100のカウンタを作動させ、カウント値を積算する処理を行う(#101〜#103ステップ)。
前述したように、播種装置Aに対して走行機体3から駆動力を伝える伝動系の回転速度と、走行機体3の走行速度とは連係しているため、繰出部34で種籾が1度繰り出される際の積算値は決まった値となる。このような理由から、処理部100では、繰出部34で種籾が1度繰り出される際に走行機体3が走行する距離に対応して車軸センサ102からの出力信号の積算値より僅かに大きい値の設定値を予め保存しており、積算値と設定値との比較により警報作動の可否の判断を行っている。
つまり、積算値が設定値に達する以前に、粒体検出センサSで種籾を検出した場合には積算値をクリヤ(0に設定)し、粒体検出センサSで種籾を検出する以前に積算値が設定値に達した場合には、警報作動を行う(#104〜#107ステップ)。
このフローチャートに示す処理は、粒体検出センサSの数だけ並行して行われるものであり、本実施形態のように繰出部34が6つあり、粒体検出センサSも6つある場合には、6つの積算処理を同時に行う。そして、複数の粒体検出センサSのうち種籾を検出したものについては、対応する積算値をクリヤし、積算値が設定値に達し警報作動を行う場合には、その粒体検出センサSに対応する条の警報ランプ103を作動させ、スピーカ104から警報音を出力する。
また、作業クラッチが切り状態にある場合、又は、走行機体3が停車状態にある場合に粒体検出センサSが粒体を検出した場合(受光素子97が検出状態にある場合)には、誤作動であるため、メンテナンスランプ105を点灯させ、スピーカ104からメンテナンスが必要であることを認識させる音声情報を出力する(#108、#109ステップ)。
この制御により、作業時に警報作動が行われた場合には、作業者は適正な播種が行われなかった条を特定し、播種が行われなかったタイミングを認識できる。そして、この警報作動により欠株となる部位に人為的に播種を行うことや、播種が行われなかった原因が繰出部34での種籾の詰まりにある場合には、人為的に詰まりの除去を行うことも可能となる。尚、非作業時に粒体検出センサSが検出状態に達した場合には、メンテナンスランプ105の点灯によりメンテナンスの必要があることを作業者に認識させる。
〔処理形態の変形例〕
走行速度が増大するほど設定値を増大させる自動処理を行うように処理部100の処理形態を設定しても良い。走行速度の走行速度が上昇するほど車輪がスリップし易くなり誤検出に繋がりやすいが、このように処理形態を設定することにより誤検出を抑制できる。また、処理部100に積算値設定ダイヤル等を備え、積算値設定ダイヤルの操作により設定値を人為的に変更できるように構成しても良い。このように構成したものでも誤作動を抑制できる。
〔実施形態の作用・効果〕
このように、複数の繰出部34に備えた粒体検出センサSの検出結果に基づいて播種の有無を判定し、播種が行われない場合には、即座に警報作動が行われるため、迅速な対応が可能となる。
また、粒体検出センサSとして、センサフレーム90の前部壁91の投受光ユニットSaの上部に前部排除体91aを備え、後部壁92のミラーSbの上部に後部排除体92aを備えたことにより、投受光ユニットSaとミラーSbとに対する塵埃の振り掛かりを排除して塵埃の付着を抑制する。また、発光ダイオード96より高い位置に受光素子97を配置することにより塵埃の付着の阻止を効果的に行う。
また、図8に示す仮想接線Qにおいて下側の直線より上側の領域に投受光ユニットSaの配置高さを設定することにより、繰出ロール33から接線方向に放擲される形態で送り出される塵埃が投受光ユニットSaに達する現象を低減し、塵埃の付着を抑制する。特に、帯電防止処理により静電気による塵埃の付着を良好に阻止する。
投受光ユニットSaでは、光源としての単一の発光ダイオード96からの光線をミラーSbで反射させて複数の受光部としての受光素子97で受光する構成であるため、例えば、単一の受光素子97で受光するものと比較して検出精度を高めている。更に、基板95には、発光ダイオード96からの光線が、2つの受光素子97の何れに対しても直接的に到達する現象を阻止する仕切体91Wを備えているので誤検出を少なくする。投受光ユニットSaが発光ダイオード96を取り囲む領域に受光素子97を配置しているので、小型化が実現する。
走行機体3の後方側にミラーSbを配置し、走行機体3に近い位置に投受光ユニットSaを配置することにより、この投受光ユニットSaと走行機体3との距離を短縮し、投受光ユニットSaと処理部100との間のケーブルの長さの短縮を実現する。
〔別実施形態〕
本発明は、上記した実施形態以外に以下のように構成しても良い。
(a)ミラーSbとして複数のミラーを備える。このように複数のミラーを備える場合には、複数の受光素子97の数と同じ数のミラーSbを備え、発光ダイオード96からの光線を対応する受光素子97に反射させるように角度を設定しても良い。
(b)ミラーSbとして、凹面鏡を備える。この凹面鏡で反射した光線を受光素子97に集光させるように凹面鏡の反射面を成形しても良い。
(c)検出対象として種子以外に、肥料や薬剤等の粒体を対象とする。このように粒体を検出対象とする場合、連続的に粒体を送り出す供給経路に粒体検出センサを配置しても良い。
(d)粒体検出センサSを、超音波により粒体の存否を検出するように、超音波音源と、超音波を受けるマイクロホン等を備えて構成しても良い。このような構成の場合、超音波音源とマイクロホンとが、供給経路Gを挟んで、排出経路Hと反対側に配置されることになる。
本発明は、貯留部に貯留されている粒体を供給する供給経路と排出経路とを有する粒体供給装置に利用することができる。
3 走行機体
25 基板
26 支持部(繰出部フレーム)
32 貯留部(種子ホッパー)
33 繰出機構・繰出ロール
33A 凹部
87 ガイド体
91W 仕切体
91a 排除体(前部排除体)
92 縦壁体(後部壁)
92a 排除体(後部排除体)
95 基板
96 光源(発光ダイオード)
97 受光部(受光素子)
G 供給経路
H 排出経路
P 仮想直線
Q 仮想接線
S 粒体検出センサ
Sa 検出部・投受光ユニット
Sb ミラー
Y 軸芯(ロール軸芯)

Claims (14)

  1. 粒体を貯留する貯留部と、この貯留部に貯留されている粒体を繰り出す繰出機構とを備え、この繰出機構で繰り出された粒体が落下する供給経路において前記粒体を検出する粒体検出センサを備えている粒体供給装置であって、
    前記貯留部に貯留された粒体の自重による排出を可能にする排出経路が前記供給経路の外部に形成され、前記粒体検出センサの検出部が、平面視において前記供給経路に面する部位で、かつ、前記排出経路と反対側に配置されている粒体供給装置。
  2. 当該粒体供給装置を走行機体の後端側に支持する支持部が備えられると共に、前記排出経路が、前記支持部と反対側に配置されている請求項1記載の粒体供給装置。
  3. 前記繰出機構が、横向き姿勢の軸芯を中心に回転し、その外周に粒体が入り込む凹部を有した繰出ロールと、この繰出ロールの外周の外方に沿って下部位置まで配置される円弧状のガイド体とを備えることで、前記繰出ロールの回転時に繰出ロールの上部の凹部に入り込んだ粒体を前記ガイド体が脱落を阻止する状態で繰出ロールの下部まで案内し、前記ガイド体の下端位置から下方に繰り出すように繰り出し形態が設定されると共に、
    前記軸芯に沿う方向視において、前記繰出ロールの軸芯と前記ガイド体の下端とを結ぶ仮想直線と、前記繰出ロールの外周とが交わる交差位置に接する仮想接線を想定し、この仮想接線のうち前記交差位置より下側の直線部を境界にして、この直線部より上方に前記粒体検出センサが配置されている請求項1又は2記載の粒体供給装置。
  4. 前記粒体検出センサの検出部が、縦向き姿勢の基板の上部位置に備えられている請求項1〜3のいずれか一項に記載の粒体供給装置。
  5. 前記粒体検出センサの検出部が、前記供給経路を挟んで対向する位置に配置したミラーに光線を送り出す光源と、このミラーからの反射光を受ける受光部とを有する投受光ユニットとして構成されている請求項1〜4のいずれか一項に記載の粒体供給装置。
  6. 前記供給経路と前記排出経路との境界位置に前記ミラーを配置している請求項5記載の粒体供給装置。
  7. 前記供給経路と前記排出経路との境界位置に縦壁体が配置され、この縦壁体に前記ミラーが備えられている請求項6記載の粒体供給装置。
  8. 前記投受光ユニットが、単一の前記光源と、複数の前記受光部とを備えて構成されている請求項5〜7のいずれか一項に記載の粒体供給装置。
  9. 単一の前記光源が、複数の前記受光部に取り囲まれる位置に配置されている請求項8記載の粒体供給装置。
  10. 前記ミラーが、前記光源からの光線を複数の前記受光部に集中させる構成を備えている請求項8又は9記載の粒体供給装置。
  11. 前記投受光ユニットが、前記光源より高い位置に前記受光部を配置している請求項5〜10のいずれか一項に記載の粒体供給装置。
  12. 前記投受光ユニットが、前記光源から前記受光部に直接的に向かう光線を遮断する仕切体を前記光源と前記受光部との間に備えている請求項5〜11のいずれか一項に記載の粒体供給装置。
  13. 前記投受光ユニットと前記ミラーとの少なくとも一方に対して、上方からの落下物を離間方向に案内する排除体を備えている請求項5〜12のいずれか一項に記載の粒体供給装置。
  14. 前記投受光ユニットと前記ミラーとの少なくとも一方に対して、帯電防止処理が施されている請求項5〜13のいずれか一項に記載の粒体供給装置。
JP2012071928A 2012-03-27 2012-03-27 粒体供給装置 Pending JP2013201919A (ja)

Priority Applications (1)

Application Number Priority Date Filing Date Title
JP2012071928A JP2013201919A (ja) 2012-03-27 2012-03-27 粒体供給装置

Applications Claiming Priority (1)

Application Number Priority Date Filing Date Title
JP2012071928A JP2013201919A (ja) 2012-03-27 2012-03-27 粒体供給装置

Publications (1)

Publication Number Publication Date
JP2013201919A true JP2013201919A (ja) 2013-10-07

Family

ID=49521704

Family Applications (1)

Application Number Title Priority Date Filing Date
JP2012071928A Pending JP2013201919A (ja) 2012-03-27 2012-03-27 粒体供給装置

Country Status (1)

Country Link
JP (1) JP2013201919A (ja)

Cited By (6)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
KR20150057958A (ko) 2013-11-19 2015-05-28 가부시끼 가이샤 구보다 승용 수전 작업기
CN106105513A (zh) * 2016-07-18 2016-11-16 柳州好顺科技有限公司 一种种子填充装置
KR20160143524A (ko) 2015-06-04 2016-12-14 얀마 가부시키가이샤 입상물 공급 장치
CN108848802A (zh) * 2018-08-13 2018-11-23 陈伟 一种带可调播种轮的排种器
JP2022079838A (ja) * 2020-11-17 2022-05-27 三菱マヒンドラ農機株式会社 管理作業機
JP2025063920A (ja) * 2022-08-04 2025-04-16 株式会社オプティム 排出装置

Citations (6)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPH1189322A (ja) * 1997-09-22 1999-04-06 Kubota Corp 直播機の種籾詰まり検出装置
JP2001326382A (ja) * 2000-05-15 2001-11-22 Citizen Electronics Co Ltd 反射型光センサとその製造方法
JP2002085994A (ja) * 2000-09-11 2002-03-26 Meiko Shokai Co Ltd シュレッダの満紙検知装置
JP2003210004A (ja) * 2002-01-18 2003-07-29 Iseki & Co Ltd 顆粒物吐出機
JP2005000057A (ja) * 2003-06-11 2005-01-06 Yanmar Agricult Equip Co Ltd 播種装置
JP2011142875A (ja) * 2010-01-15 2011-07-28 Kubota Corp 粉粒体供給装置

Patent Citations (6)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPH1189322A (ja) * 1997-09-22 1999-04-06 Kubota Corp 直播機の種籾詰まり検出装置
JP2001326382A (ja) * 2000-05-15 2001-11-22 Citizen Electronics Co Ltd 反射型光センサとその製造方法
JP2002085994A (ja) * 2000-09-11 2002-03-26 Meiko Shokai Co Ltd シュレッダの満紙検知装置
JP2003210004A (ja) * 2002-01-18 2003-07-29 Iseki & Co Ltd 顆粒物吐出機
JP2005000057A (ja) * 2003-06-11 2005-01-06 Yanmar Agricult Equip Co Ltd 播種装置
JP2011142875A (ja) * 2010-01-15 2011-07-28 Kubota Corp 粉粒体供給装置

Cited By (7)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
KR20150057958A (ko) 2013-11-19 2015-05-28 가부시끼 가이샤 구보다 승용 수전 작업기
KR20160143524A (ko) 2015-06-04 2016-12-14 얀마 가부시키가이샤 입상물 공급 장치
CN106105513A (zh) * 2016-07-18 2016-11-16 柳州好顺科技有限公司 一种种子填充装置
CN108848802A (zh) * 2018-08-13 2018-11-23 陈伟 一种带可调播种轮的排种器
JP2022079838A (ja) * 2020-11-17 2022-05-27 三菱マヒンドラ農機株式会社 管理作業機
JP2025063920A (ja) * 2022-08-04 2025-04-16 株式会社オプティム 排出装置
JP7869625B2 (ja) 2022-08-04 2026-06-03 株式会社オプティム 排出装置

Similar Documents

Publication Publication Date Title
JP5714822B2 (ja) 水田作業機
US9237687B2 (en) Crop input variety selection systems, methods, and apparatus
JP2011142872A5 (ja)
KR102247422B1 (ko) 수전 작업기
JP6651842B2 (ja) 苗移植機
JP2017000013A (ja) 粒体供給装置
JP2011142875A (ja) 粉粒体供給装置
JP2016174586A (ja) 農業用機械の繰出装置
JP2002315407A (ja) 直播機
JP2013066449A (ja) 苗移植機
JP2000083427A (ja) 粉粒体繰出し装置
JP5676217B2 (ja) 粉粒体供給装置
JP2010193742A (ja) 播種機
JP5612315B2 (ja) 水田作業機
JP6510266B2 (ja) 粉粒体供給装置
JP2004065097A (ja) 欠粒センサ付粉粒体繰出機
JP3418311B2 (ja) 粉粒体繰出し装置
JP2002204608A (ja) 粉粒体繰出装置
JP6847146B2 (ja) 粉粒体供給装置及び水田作業機
JP7209286B2 (ja) 農用資材供給装置
JP4930240B2 (ja) 苗移植機
JP5600879B2 (ja) 播種機
JPH1189357A (ja) 粉粒体供給装置
JP2024104136A (ja) 乗用型湛水直播機
JP2006129838A (ja) 粉粒体繰出装置

Legal Events

Date Code Title Description
A621 Written request for application examination

Free format text: JAPANESE INTERMEDIATE CODE: A621

Effective date: 20140325

A977 Report on retrieval

Free format text: JAPANESE INTERMEDIATE CODE: A971007

Effective date: 20141210

A131 Notification of reasons for refusal

Free format text: JAPANESE INTERMEDIATE CODE: A131

Effective date: 20150122

A521 Written amendment

Free format text: JAPANESE INTERMEDIATE CODE: A523

Effective date: 20150311

A02 Decision of refusal

Free format text: JAPANESE INTERMEDIATE CODE: A02

Effective date: 20151006