JP2017508088A - 層厚検出装置を有する道路舗装機械、および、塗布された材料層の厚さを検出する方法 - Google Patents
層厚検出装置を有する道路舗装機械、および、塗布された材料層の厚さを検出する方法 Download PDFInfo
- Publication number
- JP2017508088A JP2017508088A JP2016557929A JP2016557929A JP2017508088A JP 2017508088 A JP2017508088 A JP 2017508088A JP 2016557929 A JP2016557929 A JP 2016557929A JP 2016557929 A JP2016557929 A JP 2016557929A JP 2017508088 A JP2017508088 A JP 2017508088A
- Authority
- JP
- Japan
- Prior art keywords
- sensor
- screed
- distance
- layer thickness
- rear edge
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
Images





Classifications
-
- E—FIXED CONSTRUCTIONS
- E01—CONSTRUCTION OF ROADS, RAILWAYS, OR BRIDGES
- E01C—CONSTRUCTION OF, OR SURFACES FOR, ROADS, SPORTS GROUNDS, OR THE LIKE; MACHINES OR AUXILIARY TOOLS FOR CONSTRUCTION OR REPAIR
- E01C23/00—Auxiliary devices or arrangements for constructing, repairing, reconditioning, or taking-up road or like surfaces
- E01C23/06—Devices or arrangements for working the finished surface; Devices for repairing or reconditioning the surface of damaged paving; Recycling in place or on the road
- E01C23/07—Apparatus combining measurement of the surface configuration of paving with application of material in proportion to the measured irregularities
-
- E—FIXED CONSTRUCTIONS
- E01—CONSTRUCTION OF ROADS, RAILWAYS, OR BRIDGES
- E01C—CONSTRUCTION OF, OR SURFACES FOR, ROADS, SPORTS GROUNDS, OR THE LIKE; MACHINES OR AUXILIARY TOOLS FOR CONSTRUCTION OR REPAIR
- E01C19/00—Machines, tools or auxiliary devices for preparing or distributing paving materials, for working the placed materials, or for forming, consolidating, or finishing the paving
- E01C19/22—Machines, tools or auxiliary devices for preparing or distributing paving materials, for working the placed materials, or for forming, consolidating, or finishing the paving for consolidating or finishing laid-down unset materials
- E01C19/42—Machines for imparting a smooth finish to freshly-laid paving courses other than by rolling, tamping or vibrating
-
- E—FIXED CONSTRUCTIONS
- E01—CONSTRUCTION OF ROADS, RAILWAYS, OR BRIDGES
- E01C—CONSTRUCTION OF, OR SURFACES FOR, ROADS, SPORTS GROUNDS, OR THE LIKE; MACHINES OR AUXILIARY TOOLS FOR CONSTRUCTION OR REPAIR
- E01C19/00—Machines, tools or auxiliary devices for preparing or distributing paving materials, for working the placed materials, or for forming, consolidating, or finishing the paving
- E01C19/48—Machines, tools or auxiliary devices for preparing or distributing paving materials, for working the placed materials, or for forming, consolidating, or finishing the paving for laying-down the materials and consolidating them, or finishing the surface, e.g. slip forms therefor, forming kerbs or gutters in a continuous operation in situ
-
- E—FIXED CONSTRUCTIONS
- E01—CONSTRUCTION OF ROADS, RAILWAYS, OR BRIDGES
- E01C—CONSTRUCTION OF, OR SURFACES FOR, ROADS, SPORTS GROUNDS, OR THE LIKE; MACHINES OR AUXILIARY TOOLS FOR CONSTRUCTION OR REPAIR
- E01C21/00—Apparatus or processes for surface soil stabilisation for road building or like purposes, e.g. mixing local aggregate with binder
-
- E—FIXED CONSTRUCTIONS
- E01—CONSTRUCTION OF ROADS, RAILWAYS, OR BRIDGES
- E01C—CONSTRUCTION OF, OR SURFACES FOR, ROADS, SPORTS GROUNDS, OR THE LIKE; MACHINES OR AUXILIARY TOOLS FOR CONSTRUCTION OR REPAIR
- E01C23/00—Auxiliary devices or arrangements for constructing, repairing, reconditioning, or taking-up road or like surfaces
- E01C23/01—Devices or auxiliary means for setting-out or checking the configuration of new surfacing, e.g. templates, screed or reference line supports; Applications of apparatus for measuring, indicating, or recording the surface configuration of existing surfacing, e.g. profilographs
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01B—MEASURING LENGTH, THICKNESS OR SIMILAR LINEAR DIMENSIONS; MEASURING ANGLES; MEASURING AREAS; MEASURING IRREGULARITIES OF SURFACES OR CONTOURS
- G01B21/00—Measuring arrangements or details thereof, where the measuring technique is not covered by the other groups of this subclass, unspecified or not relevant
- G01B21/02—Measuring arrangements or details thereof, where the measuring technique is not covered by the other groups of this subclass, unspecified or not relevant for measuring length, width, or thickness
- G01B21/08—Measuring arrangements or details thereof, where the measuring technique is not covered by the other groups of this subclass, unspecified or not relevant for measuring length, width, or thickness for measuring thickness
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01B—MEASURING LENGTH, THICKNESS OR SIMILAR LINEAR DIMENSIONS; MEASURING ANGLES; MEASURING AREAS; MEASURING IRREGULARITIES OF SURFACES OR CONTOURS
- G01B5/00—Measuring arrangements characterised by the use of mechanical techniques
- G01B5/02—Measuring arrangements characterised by the use of mechanical techniques for measuring length, width or thickness
- G01B5/06—Measuring arrangements characterised by the use of mechanical techniques for measuring length, width or thickness for measuring thickness
-
- E—FIXED CONSTRUCTIONS
- E01—CONSTRUCTION OF ROADS, RAILWAYS, OR BRIDGES
- E01C—CONSTRUCTION OF, OR SURFACES FOR, ROADS, SPORTS GROUNDS, OR THE LIKE; MACHINES OR AUXILIARY TOOLS FOR CONSTRUCTION OR REPAIR
- E01C2301/00—Machine characteristics, parts or accessories not otherwise provided for
Landscapes
- Engineering & Computer Science (AREA)
- Architecture (AREA)
- Civil Engineering (AREA)
- Structural Engineering (AREA)
- Physics & Mathematics (AREA)
- General Physics & Mathematics (AREA)
- Mining & Mineral Resources (AREA)
- Road Paving Machines (AREA)
- Length Measuring Devices With Unspecified Measuring Means (AREA)
Abstract
Description

hB=塗布された材料層の層厚、
s1=第1のセンサによって検出される、塗布された材料層からの第1の距離、
s2=第2のセンサによって検出される、基礎からの第2の距離、ならびに
B=スクリードの後縁に対する第1のセンサおよび第2のセンサの取り付け高さ
である。
hB=塗布された材料層の層厚、
s1=第1のセンサによって検出される、塗布された材料層からの第1の距離、
s2=第2のセンサによって検出される、基礎からの第2の距離、
B=スクリードの後縁に対する第1のセンサおよび第2のセンサの取り付け高さ、
a=スクリードの後縁からの第1のセンサの距離、ならびに
b=スクリードの後縁からの第2のセンサの距離
である。
hB=塗布された材料層の層厚、
s1=第1のセンサによって検出される、塗布された材料層からの第1の距離、
s2=第2のセンサによって検出される、基礎からの第2の距離、
B=スクリードの後縁に対する第1のセンサおよび第2のセンサの取り付け高さ、
a=スクリードの後縁からの第1のセンサの距離、ならびに
b=スクリードの後縁からの第2のセンサの距離
である。
式中:
s1=第1のセンサによって検出される、基礎からの第1の距離、
s2=第2のセンサによって検出される、基礎からの第2の距離、
B=スクリードの後縁に対する第1のセンサおよび第2のセンサの取り付け高さ
である。
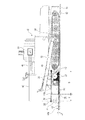
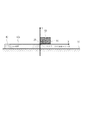
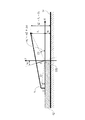
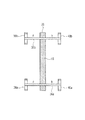
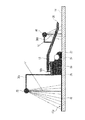
・38、40とスクリードの後縁26(対称点S)との間の距離a、bは等しく、すなわちa=bであり;
・センサ38および40は、仮想線L1上に配置され、例えば支持体36によってスクリード16に堅く接続され;
・センサ38は、アスファルト表面42aからの距離s1を測定し;
・センサ40は、基礎14からの距離s2を測定し;
・距離Bは一定であり、Y方向に線L1とスクリード16の後縁26との間の距離を表し;
・線L1は、最初は基礎14に対して平行に延びる。
Claims (14)
- 道路舗装機械であって:
材料層(42)を基礎(14)に塗布するスクリード(16);
塗布された前記材料層(42)の厚さ(hB)を検出する層厚検出装置
を有し、
前記層厚検出装置は、前記塗布された材料層(42)からの第1の距離を検出する、前記スクリード(16)の進行方向後方の第1のセンサ(38)、および、前記基礎(14)からの第2の距離を検出する、前記スクリード(16)の進行方向前方の第2のセンサ(40)を含み、
前記層厚検出装置は、前記スクリード(16)に固定して取り付けられ;ならびに、
前記層厚検出装置は、信号処理ユニット(44)を含み、
前記信号処理ユニット(44)が、前記第1のセンサ(38)および前記第2のセンサ(40)からのセンサ信号(s1、s2)、スクリードの後縁(26)からの前記第1のセンサ(38)および前記第2のセンサ(40)の距離(a、b)、ならびに、前記スクリードの後縁(26)に対する前記第1のセンサ(38)および前記第2のセンサ(40)の取り付け高さに基づいて、前記塗布された材料層(42)の前記層厚(hB)を検出するように構成されていることを特徴とする、道路舗装機械。 - 前記スクリードの後縁(26)からの前記第1のセンサ(38)および前記第2のセンサ(40)の前記距離(a、b)は同じであり、
前記スクリードの後縁(26)に対する前記第1のセンサ(38)および前記第2のセンサ(40)の前記取り付け高さは同じであり、
前記信号処理ユニット(44)は、前記第1のセンサ(38)および前記第2のセンサ(40)からの前記センサ信号(s1、s2)、ならびに、前記スクリードの後縁(26)に対する前記第1のセンサ(38)および前記第2のセンサ(40)の前記取り付け高さに基づいて、前記塗布された材料層(42)の前記層厚(hB)を検出するように構成されている、請求項1に記載の道路舗装機械。 - 前記塗布された材料層(42)の前記層厚(hB)は、以下のようにして求められる:
hB=s2+s1−2B
式中:
hB=前記塗布された材料層(42)の層厚、
s1=前記第1のセンサ(38)によって検出される、前記塗布された材料層(42)からの第1の距離、
s2=前記第2のセンサ(40)によって検出される、前記基礎(14)からの第2の距離、ならびに
B=前記スクリードの後縁(26)に対する前記第1のセンサ(38)および前記第2のセンサ(40)の取り付け高さ
である、請求項2に記載の道路舗装機械。 - 前記スクリードの後縁(26)に対する前記第1のセンサ(38)および前記第2のセンサ(40)の前記取り付け高さは同じであり、
前記塗布された材料層(42)の前記層厚(hB)は、以下のようにして求められる:
式中:
hB=前記塗布された材料層(42)の層厚、
s1=前記第1のセンサ(38)によって検出される、前記塗布された材料層(42)からの第1の距離、
s2=前記第2のセンサ(40)によって検出される、前記基礎(14)からの第2の距離、
B=前記スクリードの後縁(26)に対する前記第1のセンサ(38)および前記第2のセンサ(40)の取り付け高さ、
a=前記スクリードの後縁(26)からの前記第1のセンサ(38)の距離、ならびに
b=前記スクリードの後縁(26)からの前記第2のセンサ(40)の距離
である、請求項1に記載の道路舗装機械。 - 前記スクリードの後縁(26)に対する前記第1のセンサ(38)および前記第2のセンサ(40)の前記取り付け高さは同じであり、
前記塗布された材料層(42)の前記層厚(hB)は以下のようにして求められる:
式中:
hB=前記塗布された材料層(42)の層厚、
s1=前記第1のセンサ(38)によって検出される、前記塗布された材料層(42)からの第1の距離、
s2=前記第2のセンサ(40)によって検出される、前記基礎(14)からの第2の距離、
B=前記スクリードの後縁(26)に対する前記第1のセンサ(38)および前記第2のセンサ(40)の取り付け高さ、
a=前記スクリードの後縁(26)からの前記第1のセンサ(38)の距離、ならびに
b=前記スクリードの後縁(26)からの前記第2のセンサ(40)の距離
である、請求項1に記載の道路舗装機械。 - 前記スクリードの後縁(26)に対する前記第1のセンサ(38)および前記第2のセンサ(40)の前記取り付け高さは、前記スクリード(16)の厚さに等しい、請求項1〜5のいずれか一項に記載の道路舗装機械。
- 前記スクリードの後縁(26)に対する前記第1のセンサ(38)および前記第2のセンサ(40)の前記取り付け高さは同じであり、
前記信号処理ユニット(44)は、前記取り付け高さを求めるために校正を行うように構成されており、前記校正しながら、前記第1のセンサ(38)は前記基礎(14)からの距離を検出する、請求項1〜6のいずれか一項に記載の道路舗装機械。 - 前記信号処理ユニット(44)は、以下のように、前記スクリードの後縁(26)に対する前記第1のセンサ(38)および前記第2のセンサ(40)の前記取り付け高さを以下のように求めるように構成されており:
式中:
s1=前記第1のセンサ(38)によって検出される、前記基礎(14)からの第1の距離、
s2=前記第2のセンサ(40)によって検出される、前記基礎(14)からの第2の距離、
B=前記スクリードの後縁(26)に対する前記第1のセンサ(38)および前記第2のセンサ(40)の取り付け高さ
である、請求項7に記載の道路舗装機械。 - 前記層厚検出装置は、前記スクリード(16)に取り付けられる少なくとも1つの支持体を含み、
前記第1のセンサ(38)は、前記スクリードの後縁(26)から第1の距離において前記支持体に配置され、
前記第2のセンサ(40)は、前記スクリードの後縁(26)から第2の距離において前記支持体に配置される、請求項1〜8のいずれか一項に記載の道路舗装機械。 - 前記支持体は、前記スクリード(16)に取り付けられる測定バーを含み、
前記第1のセンサ(38)は、前記スクリードの後縁(26)から前記第1の距離において前記測定バーの第1の端部に配置され、
前記第2のセンサ(40)は、前記スクリードの後縁(26)から前記第2の距離において前記測定バーの第2の端部に配置される、請求項9に記載の道路舗装機械。 - 前記測定バーは、前記スクリード(16)の上面に堅くかつ固定して取り付けられる、請求項10に記載の道路舗装機械。
- 前記支持体は、前記スクリード(16)に固定して取り付けられるとともに、スクリードの後縁(26)から前記第1の距離において前記第1のセンサ(38)が配置される第1の剛性支持体、および、前記スクリード(16)に固定して取り付けられるとともに、前記スクリードの後縁(26)から前記第2の距離において前記第2のセンサ(40)が配置される第2の剛性支持体を含む、請求項9に記載の道路舗装機械。
- 前記第1のセンサ(38)および前記第2のセンサ(40)は、超音波センサ、レーザーセンサもしくはマイクロ波センサまたはそれらの組み合わせを含む、請求項1〜12のいずれか一項に記載の道路舗装機械。
- 厚さ検出装置によって、道路舗装機械(10)を使用することによって基礎(14)に塗布された材料層(42)の厚さ(hB)を検出する方法であって、厚さ検出装置は、前記道路舗装機械のスクリード(16)に固定して取り付けられるとともに、前記塗布された材料層(42)からの第1の距離を検出する、前記スクリード(16)の進行方向後方の第1のセンサ(38)、および、前記基礎(14)からの第2の距離を検出する、前記スクリード(16)の進行方向前方の第2のセンサ(40)を備え、前記方法は以下のステップを含む:
前記塗布された材料層(42)からの第1の距離を検出するステップ;
前記基礎(14)からの第2の距離を検出するステップ;および
塗布された前記材料層(42)の前記層厚(hB)を求めるステップ
を含み、
前記層厚(hB)を、前記検出された第1の距離および第2の距離、前記スクリードの後縁(26)からの前記第1のセンサ(38)および前記第2のセンサ(40)の距離(a、b)、ならびに、前記道路舗装機械(10)の前記スクリード(16)の後縁に対する前記第1のセンサ(38)および前記第2のセンサ(40)の取り付け高さに基づいて求めることを特徴とする、方法。
Applications Claiming Priority (3)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| EP14160503.0 | 2014-03-18 | ||
| EP14160503.0A EP2921588B1 (de) | 2014-03-18 | 2014-03-18 | Straßenfertiger mit Schichtdickenerfassungsvorrichtung und Verfahren zum Erfassen der Dicke einer eingebauten Materialschicht |
| PCT/EP2015/055555 WO2015140166A1 (de) | 2014-03-18 | 2015-03-17 | Strassenfertiger mit schichtdickenerfassungsvorrichtung und verfahren zum erfassen der dicke einer eingebauten materialschicht |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2017508088A true JP2017508088A (ja) | 2017-03-23 |
| JP6212656B2 JP6212656B2 (ja) | 2017-10-11 |
Family
ID=50289507
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2016557929A Active JP6212656B2 (ja) | 2014-03-18 | 2015-03-17 | 層厚検出装置を有する道路舗装機械、および、塗布された材料層の厚さを検出する方法 |
Country Status (6)
| Country | Link |
|---|---|
| US (3) | US9534349B2 (ja) |
| EP (4) | EP3228981B1 (ja) |
| JP (1) | JP6212656B2 (ja) |
| CN (1) | CN106460350B (ja) |
| DK (3) | DK2921588T5 (ja) |
| WO (1) | WO2015140166A1 (ja) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN113235548A (zh) * | 2021-05-13 | 2021-08-10 | 王运华 | 路基结构层厚度检测装置 |
Families Citing this family (34)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DK2921588T5 (en) * | 2014-03-18 | 2017-06-19 | Moba - Mobile Automation Ag | Road finishing machine with layer thickness sensing device and method for recording the thickness of an applied material layer |
| JP6393783B2 (ja) * | 2014-05-28 | 2018-09-19 | ヨゼフ フェゲーレ アーゲー | 作業台を備えたスクリード装置 |
| US9618437B2 (en) * | 2015-04-29 | 2017-04-11 | Caterpillar Paving Products Inc. | System and method for monitoring wear of a screed plate |
| US9803324B2 (en) | 2016-01-26 | 2017-10-31 | Deere & Company | Ejector control for spreading material according to a profile |
| EP3208380B1 (de) * | 2016-02-17 | 2021-08-11 | Joseph Vögele AG | Verfahren zum steuern eines strassenfertigers mit räderfahrwerk und strassenfertiger mit räderfahrwerk |
| PL3214223T3 (pl) * | 2016-03-04 | 2019-11-29 | Joseph Voegele Ag | Wykańczarka z boczną jednostką obsługową |
| US9932714B2 (en) | 2016-04-27 | 2018-04-03 | Caterpillar Paving Products Inc. | Systems, apparatuses and methods for material flow control for wide-width paving |
| DE102016207841B4 (de) | 2016-05-06 | 2018-01-04 | Moba Mobile Automation Aktiengesellschaft | Schichtdickenmessvorrichtung und Verfahren zur Schichtdickenmessung |
| GB2554872B (en) * | 2016-10-07 | 2019-12-04 | Kelly Anthony | A compaction compensation system |
| DE102016225502B4 (de) | 2016-12-19 | 2019-01-03 | Moba Mobile Automation Ag | Messsystem zur Schichtdickenerfassung |
| CN109667212B (zh) * | 2017-07-06 | 2021-04-16 | 河海大学 | 一种沥青路面摊铺压实厚度的测量方法 |
| CN107419643A (zh) * | 2017-08-31 | 2017-12-01 | 合肥益企学科技有限公司 | 一种沥青铺摊机的找平装置 |
| CN107858900B (zh) * | 2017-10-26 | 2019-12-24 | 雨发建设集团有限公司 | 一种沥青摊铺厚度实时检测装置及其检测方法 |
| US11242658B2 (en) * | 2018-01-03 | 2022-02-08 | Volvo Construction Equipment Ab | Paver machine and a method for paver screed height calibration |
| US11245888B2 (en) * | 2018-03-19 | 2022-02-08 | Ricoh Company, Ltd. | Information processing apparatus, image capture apparatus, image processing system, and method of processing a plurality of captured images of a traveling surface where a moveable apparatus travels |
| US10407844B1 (en) | 2018-04-23 | 2019-09-10 | Caterpillar Paving Products Inc. | Material feed system for a paving machine |
| US10407845B1 (en) * | 2018-08-22 | 2019-09-10 | Caterpillar Paving Products Inc. | Oscillation assembly for a paving machine |
| US11536827B2 (en) * | 2019-02-08 | 2022-12-27 | Geophysical Survey Systems, Inc. | Method for assessing the amount of rolling required to achieve optimal compaction of pre-rolled asphalt pavement |
| PL3739122T3 (pl) | 2019-05-14 | 2021-11-29 | Joseph Vögele AG | Układarka i sposób określania grubości warstwy wytwarzanej warstwy wbudowanej |
| US10889942B2 (en) * | 2019-05-28 | 2021-01-12 | Caterpillar Paving Products Inc. | Method and system for positioning screed plates |
| US11674271B2 (en) | 2019-06-26 | 2023-06-13 | Caterpillar Paving Products Inc. | Control system for a paving machine |
| US11313086B2 (en) | 2019-12-16 | 2022-04-26 | Caterpillar Paving Products Inc. | Material density measurement for paver application |
| PL3851584T3 (pl) * | 2020-01-16 | 2023-03-20 | Joseph Vögele AG | Wykańczarka ze sterowaniem zagęszczenia |
| CN111811367B (zh) * | 2020-07-08 | 2022-01-11 | 广东筑成工程管理有限公司 | 一种监理用沥青路面厚度监测装置 |
| WO2022037764A1 (de) | 2020-08-18 | 2022-02-24 | Moba Mobile Automation Ag | MESSSYSTEM FÜR EINE STRAßENBAUMASCHINE |
| EP3981918B1 (de) * | 2020-10-08 | 2024-03-13 | Joseph Vögele AG | Strassenfertiger sowie verfahren zum nivellieren der einbaubohle eines strassenfertigers |
| WO2022132019A1 (en) * | 2020-12-18 | 2022-06-23 | Husqvarna Ab | Concrete surface mapping robots, systems, and methods for processing concrete surfaces |
| EP4083322A1 (en) | 2021-04-27 | 2022-11-02 | Leica Geosystems AG | System and method for controlling a road construction process |
| CN115538259A (zh) * | 2021-06-29 | 2022-12-30 | 江苏奥新科技有限公司 | 一种自动测厚平衡梁及测厚找平方法 |
| US12078997B2 (en) | 2021-09-08 | 2024-09-03 | Caterpillar Paving Products Inc. | Optimum screed angle of attack setting and automatic adjustment |
| EP4183922B1 (de) * | 2021-11-18 | 2024-07-31 | Joseph Vögele AG | Nivellierregleradaption durch bodenprofilanalyse |
| DE102022201294A1 (de) | 2022-02-08 | 2023-08-10 | Moba Mobile Automation Aktiengesellschaft | Nivelliersystem für eine Baumaschine |
| CN116145522B (zh) * | 2023-04-23 | 2023-07-18 | 中交二公局工程检测技术有限公司 | 一种沥青道路路面沥青层厚度检测装置 |
| CN117516327B (zh) * | 2024-01-08 | 2024-03-08 | 洛阳展尚建筑工程有限公司 | 一种公路铺设用厚度测量设备 |
Citations (15)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH01271504A (ja) * | 1988-04-22 | 1989-10-30 | Tokyo Keiki Co Ltd | 舗装厚測定装置 |
| JPH01278603A (ja) * | 1988-04-27 | 1989-11-09 | Sumitomo Heavy Ind Ltd | 舗装厚検出装置 |
| JPH02136405A (ja) * | 1988-11-15 | 1990-05-25 | Sumitomo Heavy Ind Ltd | 舗装厚検出装置 |
| JPH03225213A (ja) * | 1990-01-31 | 1991-10-04 | Sumitomo Constr Mach Co Ltd | 舗装厚検出装置 |
| JPH0477610U (ja) * | 1990-11-19 | 1992-07-07 | ||
| JPH04319105A (ja) * | 1991-04-19 | 1992-11-10 | Niigata Eng Co Ltd | 舗装機械における合材の送出し量制御方法 |
| JPH06323840A (ja) * | 1993-05-14 | 1994-11-25 | Japan Radio Co Ltd | 舗装厚測定装置 |
| JPH07127017A (ja) * | 1991-11-15 | 1995-05-16 | Moba Electronic G Fuer Mobil Automation Mbh | 路面仕上機の超音波センサー制御装置 |
| JP2000054313A (ja) * | 1998-08-11 | 2000-02-22 | Abg Allgemeine Baumas Gmbh | 舗装機械 |
| JP2000144626A (ja) * | 1998-11-12 | 2000-05-26 | Tokimec Inc | 舗装厚さ制御装置 |
| JP2002339314A (ja) * | 2001-05-14 | 2002-11-27 | Topcon Corp | アスファルトフィニッシャの舗装厚制御装置及びアスファルトフィニッシャ及び舗装施工システム |
| US20060045620A1 (en) * | 2004-08-31 | 2006-03-02 | Olson Dale M | Paving machine output monitoring system |
| US20120321384A1 (en) * | 2011-06-15 | 2012-12-20 | Joseph Vogele Ag | Road paver with layer thickness measuring device |
| US20120321385A1 (en) * | 2011-06-15 | 2012-12-20 | Joseph Vogele Ag | Road paver with layer thickness measuring device |
| US20120321386A1 (en) * | 2011-06-15 | 2012-12-20 | Joseph Vogele Ag | Road paver with layer thickness measuring device |
Family Cites Families (29)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE2838123A1 (de) | 1978-09-01 | 1980-03-13 | Willi J Grimm | Vorrichtung zum einstellen und messen der einbaudicke und des einbauvolumens von strassenbelaegen |
| EP0510215B1 (en) | 1990-11-14 | 1997-05-07 | Niigata Engineering Co., Ltd. | Pavement thickness control apparatus |
| JPH0749642B2 (ja) * | 1990-11-14 | 1995-05-31 | 株式会社新潟鐵工所 | 敷均し機械における舗装厚制御方法 |
| DE4040027A1 (de) | 1990-12-14 | 1992-06-17 | Joseph Voegele Ag | Verfahren zum einstellen der staerke einer einbauschicht mit einem strassenfertiger |
| DE9214769U1 (de) | 1991-11-15 | 1993-04-01 | MOBA - Electronic Gesellschaft für Mobil-Automation mbH, 65604 Elz | Ultraschallsensor-Regeleinrichtung für einen Straßenfertiger |
| US5356238A (en) | 1993-03-10 | 1994-10-18 | Cedarapids, Inc. | Paver with material supply and mat grade and slope quality control apparatus and method |
| US5549412A (en) * | 1995-05-24 | 1996-08-27 | Blaw-Knox Construction Equipment Corporation | Position referencing, measuring and paving method and apparatus for a profiler and paver |
| US5752783A (en) | 1996-02-20 | 1998-05-19 | Blaw-Knox Construction Equipment Corporation | Paver with radar screed control |
| DE29619831U1 (de) | 1996-11-14 | 1997-01-09 | MOBA-electronic Gesellschaft für Mobil-Automation mbH, 65604 Elz | Vorrichtung zum Steuern der Einbauhöhe eines Straßenfertigers |
| DE19647150C2 (de) * | 1996-11-14 | 2001-02-01 | Moba Mobile Automation Gmbh | Vorrichtung und Verfahren zum Steuern der Einbauhöhe eines Straßenfertigers |
| DE19709131C2 (de) * | 1997-03-06 | 2003-02-20 | Abg Allg Baumaschinen Gmbh | Deckenfertiger |
| DE29721457U1 (de) | 1997-12-04 | 1998-01-29 | Joseph Vögele AG, 68163 Mannheim | Nivelliervorrichtung einer Einbaubohle eines Straßenfertigers |
| US5975473A (en) | 1998-03-12 | 1999-11-02 | Topcon Laser Systems, Inc. | Mounting device for non-contacting sensors |
| DE10025474B4 (de) | 2000-05-23 | 2011-03-10 | Moba - Mobile Automation Gmbh | Schichtdickenbestimmung durch relative Lageerfassung zwischen Traktor und Zugarm eines Straßenfertigers |
| DE10025462A1 (de) * | 2000-05-23 | 2001-12-06 | Moba Mobile Automation Gmbh | Schichtdickenbestimmung unter Verwendung eines Neigungssensors |
| US6406970B1 (en) | 2001-08-31 | 2002-06-18 | Infineon Technologies North America Corp. | Buried strap formation without TTO deposition |
| DE10234217B4 (de) | 2002-07-27 | 2009-02-05 | Hermann Kirchner Gmbh & Co Kg | Verfahren und Vorrichtung zur Ermittlung der Dicke einer Asphaltschicht |
| DE102005022266A1 (de) | 2005-05-10 | 2006-11-16 | Abg Allgemeine Baumaschinen-Gesellschaft Mbh | Fertiger zum bodenseitigen Einbau von Schichten für Straßen oder dgl. |
| EP2025811B1 (de) * | 2007-08-16 | 2019-04-24 | Joseph Vögele AG | Verfahren zum einbauen einer deckschicht sowie strassenfertiger zur durchführung des verfahrens |
| US8070385B2 (en) * | 2008-07-21 | 2011-12-06 | Caterpillar Trimble Control Technologies, Llc | Paving machine control and method |
| US20100129152A1 (en) * | 2008-11-25 | 2010-05-27 | Trimble Navigation Limited | Method of covering an area with a layer of compressible material |
| US8371769B2 (en) * | 2010-04-14 | 2013-02-12 | Caterpillar Trimble Control Technologies Llc | Paving machine control and method |
| PL2514871T3 (pl) * | 2011-04-18 | 2016-12-30 | Sposób wbudowywania I zagęszczania warstwy asfaltowej | |
| US9004811B2 (en) * | 2012-02-24 | 2015-04-14 | Caterpillar Paving Products Inc. | Systems and methods for aiming asphalt material feed sensors |
| US8979423B2 (en) * | 2012-10-10 | 2015-03-17 | Caterpillar Paving Products Inc. | Automatic material height sensor for asphalt pavers |
| US8944719B2 (en) * | 2012-11-09 | 2015-02-03 | Caterpillar Paving Products Inc. | Tracking of machine system movements in paving machine |
| DK2921588T5 (en) * | 2014-03-18 | 2017-06-19 | Moba - Mobile Automation Ag | Road finishing machine with layer thickness sensing device and method for recording the thickness of an applied material layer |
| US9382675B2 (en) * | 2014-06-16 | 2016-07-05 | Caterpillar Paving Products Inc. | Electric powered systems for paving machines |
| DE102014018113A1 (de) | 2014-10-10 | 2016-04-14 | Dynapac Gmbh | Straßenfertiger und Verfahren zur Herstellung eines Straßenbelags |
-
2014
- 2014-03-18 DK DK14160503.0T patent/DK2921588T5/en active
- 2014-03-18 EP EP17156219.2A patent/EP3228981B1/de active Active
- 2014-03-18 DK DK15193387.6T patent/DK3048199T4/da active
- 2014-03-18 EP EP18192758.3A patent/EP3431925A1/de not_active Withdrawn
- 2014-03-18 DK DK17156219.2T patent/DK3228981T3/en active
- 2014-03-18 EP EP14160503.0A patent/EP2921588B1/de active Active
- 2014-03-18 EP EP15193387.6A patent/EP3048199B2/de active Active
-
2015
- 2015-01-30 US US14/609,481 patent/US9534349B2/en active Active
- 2015-03-17 WO PCT/EP2015/055555 patent/WO2015140166A1/de not_active Ceased
- 2015-03-17 CN CN201580014565.8A patent/CN106460350B/zh active Active
- 2015-03-17 JP JP2016557929A patent/JP6212656B2/ja active Active
-
2016
- 2016-09-14 US US15/264,640 patent/US9988773B2/en active Active
-
2018
- 2018-04-27 US US15/964,143 patent/US10227738B2/en active Active
Patent Citations (18)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH01271504A (ja) * | 1988-04-22 | 1989-10-30 | Tokyo Keiki Co Ltd | 舗装厚測定装置 |
| JPH01278603A (ja) * | 1988-04-27 | 1989-11-09 | Sumitomo Heavy Ind Ltd | 舗装厚検出装置 |
| JPH02136405A (ja) * | 1988-11-15 | 1990-05-25 | Sumitomo Heavy Ind Ltd | 舗装厚検出装置 |
| JPH03225213A (ja) * | 1990-01-31 | 1991-10-04 | Sumitomo Constr Mach Co Ltd | 舗装厚検出装置 |
| JPH0477610U (ja) * | 1990-11-19 | 1992-07-07 | ||
| JPH04319105A (ja) * | 1991-04-19 | 1992-11-10 | Niigata Eng Co Ltd | 舗装機械における合材の送出し量制御方法 |
| JPH07127017A (ja) * | 1991-11-15 | 1995-05-16 | Moba Electronic G Fuer Mobil Automation Mbh | 路面仕上機の超音波センサー制御装置 |
| JPH06323840A (ja) * | 1993-05-14 | 1994-11-25 | Japan Radio Co Ltd | 舗装厚測定装置 |
| JP2000054313A (ja) * | 1998-08-11 | 2000-02-22 | Abg Allgemeine Baumas Gmbh | 舗装機械 |
| JP2000144626A (ja) * | 1998-11-12 | 2000-05-26 | Tokimec Inc | 舗装厚さ制御装置 |
| JP2002339314A (ja) * | 2001-05-14 | 2002-11-27 | Topcon Corp | アスファルトフィニッシャの舗装厚制御装置及びアスファルトフィニッシャ及び舗装施工システム |
| US20060045620A1 (en) * | 2004-08-31 | 2006-03-02 | Olson Dale M | Paving machine output monitoring system |
| US20120321384A1 (en) * | 2011-06-15 | 2012-12-20 | Joseph Vogele Ag | Road paver with layer thickness measuring device |
| US20120321385A1 (en) * | 2011-06-15 | 2012-12-20 | Joseph Vogele Ag | Road paver with layer thickness measuring device |
| US20120321386A1 (en) * | 2011-06-15 | 2012-12-20 | Joseph Vogele Ag | Road paver with layer thickness measuring device |
| JP2013002278A (ja) * | 2011-06-15 | 2013-01-07 | Joseph Voegele Ag | 層厚測定装置を備える道路舗装機 |
| JP2013002276A (ja) * | 2011-06-15 | 2013-01-07 | Joseph Voegele Ag | 層厚測定装置を有する道路舗装機 |
| JP2013002277A (ja) * | 2011-06-15 | 2013-01-07 | Joseph Voegele Ag | 層厚測定装置を備える道路舗装機 |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN113235548A (zh) * | 2021-05-13 | 2021-08-10 | 王运华 | 路基结构层厚度检测装置 |
| CN113235548B (zh) * | 2021-05-13 | 2022-06-17 | 王运华 | 路基结构层厚度检测装置 |
Also Published As
| Publication number | Publication date |
|---|---|
| EP2921588A1 (de) | 2015-09-23 |
| DK3048199T4 (da) | 2020-04-27 |
| DK2921588T3 (en) | 2017-03-13 |
| DK3228981T3 (en) | 2019-01-21 |
| EP3048199A1 (de) | 2016-07-27 |
| EP3048199B2 (de) | 2020-01-22 |
| CN106460350A (zh) | 2017-02-22 |
| DK3048199T3 (en) | 2017-06-19 |
| EP3048199B1 (de) | 2017-03-29 |
| CN106460350B (zh) | 2019-10-15 |
| US9988773B2 (en) | 2018-06-05 |
| EP3228981A1 (de) | 2017-10-11 |
| US20170002525A1 (en) | 2017-01-05 |
| EP2921588B1 (de) | 2016-12-14 |
| US10227738B2 (en) | 2019-03-12 |
| EP3431925A1 (de) | 2019-01-23 |
| JP6212656B2 (ja) | 2017-10-11 |
| EP3228981B1 (de) | 2018-10-17 |
| US9534349B2 (en) | 2017-01-03 |
| US20150267361A1 (en) | 2015-09-24 |
| WO2015140166A1 (de) | 2015-09-24 |
| DK2921588T5 (en) | 2017-06-19 |
| US20180245295A1 (en) | 2018-08-30 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP6212656B2 (ja) | 層厚検出装置を有する道路舗装機械、および、塗布された材料層の厚さを検出する方法 | |
| US11655599B2 (en) | Road milling machine and method for measuring the milling depth | |
| JP5390100B2 (ja) | 道路舗装機械の監視方法及びその監視装置 | |
| US9702096B2 (en) | Automotive construction machine and method for controlling an automotive construction machine | |
| US12163295B2 (en) | Screeding machine with column block control using gyro sensor | |
| ES2205871T3 (es) | Dispositivo para determinar el perfil de una superficie de carretera. | |
| JP2017036660A (ja) | レーダベースの敷き均し装置を有する道路舗装機械及び制御方法 | |
| CN102953312A (zh) | 具有测量设备的道路摊铺机 | |
| CN113260876A (zh) | 用于道路整修机的传感器系统 | |
| JP4045004B2 (ja) | 道路仕上げ機 | |
| JP5284721B2 (ja) | モータグレーダのブレード高さ制御装置 | |
| JP7191736B2 (ja) | アスファルトフィニッシャ及びスクリード制御方法 | |
| US11105052B2 (en) | Self-propelled construction machine and method for working a ground pavement | |
| US20230193571A1 (en) | Leveling controller adaption by ground profile analysis | |
| JP2527358Y2 (ja) | 敷均装置の敷均高さ制御装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20161122 |
|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20161122 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20170829 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20170831 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20170915 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 6212656 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |