JP2020052931A - 生産システムおよび生産方法 - Google Patents
生産システムおよび生産方法 Download PDFInfo
- Publication number
- JP2020052931A JP2020052931A JP2018184164A JP2018184164A JP2020052931A JP 2020052931 A JP2020052931 A JP 2020052931A JP 2018184164 A JP2018184164 A JP 2018184164A JP 2018184164 A JP2018184164 A JP 2018184164A JP 2020052931 A JP2020052931 A JP 2020052931A
- Authority
- JP
- Japan
- Prior art keywords
- production
- manufacturing machine
- failure
- time
- manufacturing
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
Images
Classifications
-
- G—PHYSICS
- G05—CONTROLLING; REGULATING
- G05B—CONTROL OR REGULATING SYSTEMS IN GENERAL; FUNCTIONAL ELEMENTS OF SUCH SYSTEMS; MONITORING OR TESTING ARRANGEMENTS FOR SUCH SYSTEMS OR ELEMENTS
- G05B19/00—Program-control systems
- G05B19/02—Program-control systems electric
- G05B19/418—Total factory control, i.e. centrally controlling a plurality of machines, e.g. direct or distributed numerical control [DNC], flexible manufacturing systems [FMS], integrated manufacturing systems [IMS] or computer integrated manufacturing [CIM]
- G05B19/41815—Total factory control, i.e. centrally controlling a plurality of machines, e.g. direct or distributed numerical control [DNC], flexible manufacturing systems [FMS], integrated manufacturing systems [IMS] or computer integrated manufacturing [CIM] characterised by the cooperation between machine tools, manipulators and conveyor or other workpiece supply system, workcell
-
- G—PHYSICS
- G05—CONTROLLING; REGULATING
- G05B—CONTROL OR REGULATING SYSTEMS IN GENERAL; FUNCTIONAL ELEMENTS OF SUCH SYSTEMS; MONITORING OR TESTING ARRANGEMENTS FOR SUCH SYSTEMS OR ELEMENTS
- G05B19/00—Program-control systems
- G05B19/02—Program-control systems electric
- G05B19/418—Total factory control, i.e. centrally controlling a plurality of machines, e.g. direct or distributed numerical control [DNC], flexible manufacturing systems [FMS], integrated manufacturing systems [IMS] or computer integrated manufacturing [CIM]
- G05B19/4184—Total factory control, i.e. centrally controlling a plurality of machines, e.g. direct or distributed numerical control [DNC], flexible manufacturing systems [FMS], integrated manufacturing systems [IMS] or computer integrated manufacturing [CIM] characterised by fault tolerance, reliability of production system
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J9/00—Program-controlled manipulators
- B25J9/16—Program controls
- B25J9/1674—Program controls characterised by safety, monitoring, diagnostic
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J9/00—Program-controlled manipulators
- B25J9/16—Program controls
- B25J9/1679—Program controls characterised by the tasks executed
- B25J9/1682—Dual arm manipulator; Coordination of several manipulators
-
- G—PHYSICS
- G05—CONTROLLING; REGULATING
- G05B—CONTROL OR REGULATING SYSTEMS IN GENERAL; FUNCTIONAL ELEMENTS OF SUCH SYSTEMS; MONITORING OR TESTING ARRANGEMENTS FOR SUCH SYSTEMS OR ELEMENTS
- G05B2219/00—Program-control systems
- G05B2219/30—Nc systems
- G05B2219/31—From computer integrated manufacturing till monitoring
- G05B2219/31088—Network communication between supervisor and cell, machine group
-
- G—PHYSICS
- G05—CONTROLLING; REGULATING
- G05B—CONTROL OR REGULATING SYSTEMS IN GENERAL; FUNCTIONAL ELEMENTS OF SUCH SYSTEMS; MONITORING OR TESTING ARRANGEMENTS FOR SUCH SYSTEMS OR ELEMENTS
- G05B2219/00—Program-control systems
- G05B2219/30—Nc systems
- G05B2219/31—From computer integrated manufacturing till monitoring
- G05B2219/31355—Fault, if one station defect, stop it, other stations take over
-
- G—PHYSICS
- G05—CONTROLLING; REGULATING
- G05B—CONTROL OR REGULATING SYSTEMS IN GENERAL; FUNCTIONAL ELEMENTS OF SUCH SYSTEMS; MONITORING OR TESTING ARRANGEMENTS FOR SUCH SYSTEMS OR ELEMENTS
- G05B2219/00—Program-control systems
- G05B2219/30—Nc systems
- G05B2219/32—Operator till task planning
- G05B2219/32202—Integration and cooperation between processes
-
- G—PHYSICS
- G05—CONTROLLING; REGULATING
- G05B—CONTROL OR REGULATING SYSTEMS IN GENERAL; FUNCTIONAL ELEMENTS OF SUCH SYSTEMS; MONITORING OR TESTING ARRANGEMENTS FOR SUCH SYSTEMS OR ELEMENTS
- G05B2219/00—Program-control systems
- G05B2219/30—Nc systems
- G05B2219/33—Director till display
- G05B2219/33228—Detection of line failure, breakage of transmission, failure of receiver
-
- G—PHYSICS
- G05—CONTROLLING; REGULATING
- G05B—CONTROL OR REGULATING SYSTEMS IN GENERAL; FUNCTIONAL ELEMENTS OF SUCH SYSTEMS; MONITORING OR TESTING ARRANGEMENTS FOR SUCH SYSTEMS OR ELEMENTS
- G05B2219/00—Program-control systems
- G05B2219/30—Nc systems
- G05B2219/39—Robotics, robotics to robotics hand
- G05B2219/39146—Swarm, multiagent, distributed multitask fusion, cooperation multi robots
Landscapes
- Engineering & Computer Science (AREA)
- General Engineering & Computer Science (AREA)
- Manufacturing & Machinery (AREA)
- Quality & Reliability (AREA)
- Physics & Mathematics (AREA)
- General Physics & Mathematics (AREA)
- Automation & Control Theory (AREA)
- Robotics (AREA)
- Mechanical Engineering (AREA)
- General Factory Administration (AREA)
Abstract
【解決手段】生産システムを構成する第1製造機械が故障する予兆を検出したとき、第1製造機械の稼働がこの故障により停止する停止時期を予測し、故障により稼働を停止する第1製造機械を正常な状態に戻せるメンテナンス時期を特定する。計画部によって計画された第1合計生産率を達成するよう、第1,第2製造装置を稼働している際に、故障の予兆が検出され、第1製造機械の停止時期がメンテナンス時期より前である場合には、少なくとも第1製造機械の稼働量を、故障の予兆が検出されるまでの稼働量以上に制御し、停止時期までの合計生産率を、第1合計生産率より高い第2合計生産率とする。
【選択図】図1
Description
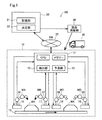
図1は、第1実施形態の生産システム100の構成を示す概略構成図である。生産システム100は、複数の製造機械MA,MB,MC,MDが設置された工場10と、工場10と広域ネットワーク(NW)25を介して通信可能な計画部としての生産本部20とを備える。生産本部20は、外部のベンダーまたは自社の倉庫である部品供給部30に対して、部品の発注が可能であり、部品供給部30は、発注された製品を最短の納期で、例えばトラック40等を用いて、工場10に発送する。
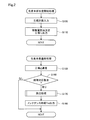
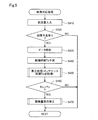
図2は、生産本部20が実施する二つの処理である生産本部生産開始処理と生産本部通常処理のそれぞれを示すフローチャートである。生産本部生産開始処理は、工場10での生産に先立って、生産本部20が実施する処理であり、ステップS100からS110からなる。生産システム100に対して、まずいつまでに何を何個生産するといった生産計画が、工場10の管理者などにより立てられ、生産本部20に入力される(ステップS100)。生産本部20は、工場10に配置された各製造機械MA,MB,MC,MDにより生産計画が達成できるように、各製造機械の稼働量の割当を決定し、これを工場10に出力する(ステップS110)。
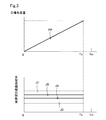
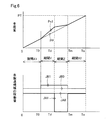
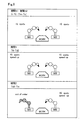
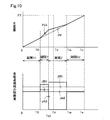
以上説明した生産システム100において、各製造機械MA,MBの稼働量の割当やその修正、および変更についてまとめて説明する。図6は、第1実施形態の生産システム100での製造機械MA,MBの稼働量を示す。図6において、破線JA0,JB0は、故障の予兆が検出されない場合の稼働量を示す。この稼働量は、図3に示したものと同一である。故障の予兆が検出されるまでの期間X1と、メンテナンス時期Tm以降、つまり部品が交換されて正常な状態に復した後の期間X2では、この稼働量JA0,JB0で、製造機械MA,MBは運転される。
(1)期間Y:
製造機械MA:動作距離・短い、作業速度・遅いまたは一定、負荷・低い
製造機械MB:動作距離・長い、作業速度・速い、 負荷・高い
(2)期間Z:
製造機械MA:停止
製造機械MB:動作距離・長い、作業速度・速い、タクトタイム・長い
なお、製造機械の作業速度は、一定や遅いであっても、差し支えない。必要な生産率が実現できればよい。
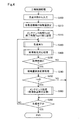
以上説明した第1実施形態では、製造機械MAに故障の予兆が検出されてから、故障が生じると予測される故障時期Tdまでの間、製造機械MAの稼働量を落さず、製造機械MBの稼働量JB0を稼働量JB1へと若干高め、この期間Yでの生産率を高めている。このため、故障時期Tdにとなって、製造機械MAの使用を中止して、メンテナンス時期Tmまでの期間Zにおいて、製造機械MBだけで生産を継続しても、メンテナンス時期Tmに至った時点での生産量は、製造機械MAの故障が生じなかった場合と比べて大幅に低下するということはない。この間、製造機械MBは、稼働量JB1で運転されるために、モーター等のスピードは増加されるが、製造機械MAの稼働量を積極的に下げるという対応は取っていないので、製造機械MBの稼働量の増加を抑制的なものにでき、製造機械MBが生産の終了時期Teまでに故障するといった事態を回避している。
上記第1実施形態では、故障の予兆が検出された製造機械MAの期間Yでの稼働量を下げることなく、他の製造機械MBの稼働量を上げ、期間Yでの生産率を高め、生産終了時期Teまでの生産システム100の生産量を低減しないないものとした。こうした生産終了時期Teまでの生産量を落さない対応として、他のいくつかの実施形態を考えることができる。
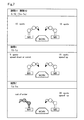
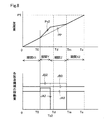
第2実施形態では、製造機械MAの故障の予兆が検出された場合、実際に故障が生じるまでの期間Yの製造機械MAの稼働量を高める対応を取る点で、上述した第1実施形態と異なる。この様子を図8に示した。この例では、故障の予兆が検出された製造機械MAとその他の製造機械MBとの稼働量を、図示JA2,JB2のように、共に高めている。具体的には、図9に示したように、期間Yでの製造機械MA,MBの稼働量を、スポット溶接箇所10とし、それぞれのモーターのスピードを増大する。これに拠り、タクトタイムは短くなり、この期間Yの生産率は第1実施形態の期間Yでの生産率より高くなる。このことは、図8の生産量Ps2の期間Yでの傾きが、図6の期間Yでの傾きより大きくなっていることに対応している。なお、他の期間X1,Z,X2での各製造機械の稼働量は第1実施形態と同様である。
(3)期間Y:
製造機械MA:動作距離・一定、作業速度・速い、負荷・高い
製造機械MB:動作距離・一定、作業速度・速い、負荷・高い
(4)期間Z:
製造機械MA:停止
製造機械MB:動作距離・長い、作業速度・速い、タクトタイム・長い
なお、製造機械の作業速度は、一定や遅いであっても、差し支えない。必要な生産率が実現できればよい。
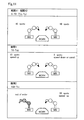
第3実施形態では、製造機械MAの故障の予兆が検出された場合、実際に故障が生じるまでの期間Yの製造機械MAの稼働量を、第2実施形態より更に高める対応を取っている。他方、製造機械MBについては、期間Yでの稼働量を、期間X1での稼働量より低くしている。この様子を図10に示した。この例では、故障の予兆が検出された製造機械MAの稼働量は図示JA3まで高められ、その他の製造機械MBの稼働量は図示JB3のように、低下されている。具体的には、図11に示したように、期間Yでの製造機械MAの稼働量を、スポット溶接箇所15とし、モーターによるアーム等の駆動スピードを増大する。他方、期間Yでの製造機械MBの稼働量を、スポット溶接箇所5とし、モーターによるアーム等の駆動スピードを従前のスピードより低下または維持する。これに拠り、タクトタイムは短くなり、この期間Yの生産率は第2実施形態の期間Yでの生産率より更に高くなる。このことは、図10の生産量Ps3の期間Yでの傾きが、図8の期間Yでの傾きより大きくなっていることに対応している。
(5)期間Y:
製造機械MA:動作距離・長い、作業速度・速い、 負荷・高い
製造機械MB:動作距離・短い、作業速度・遅いまたは一定、負荷・低い
(6)期間Z:
製造機械MA:停止
製造機械MB:動作距離・長い、作業速度・速い、タクトタイム・長い
上記各実施形態では、2台の製造機械を想定し、一方の製造機械MAについて故障の予兆が検出されたとき、期間Yに関して、各製造機械の稼働量を挙げることによる生産率の向上を図っている。生産率を向上させるために、製造機械の稼働量をどのように調整すれば良いかは、以下の式により一般解を求めることができる。従って、生産システムに含まれる製造機械は何台であっても差し支えない。また、製造機械の種類も、スポット溶接機や塗装機に限らず、部品の組み付けを行なう組付機械や、はんだ付け装置、パーツフィーダー、プレス機、射出成形機、ロボットなど、生産システムを構成でき、他の製造機械の作業を代替できる製造機械と組み合わせられるものであれば、どのような種類のものであっても差し支えない。
Pi=Pi(ti ,vi )−{α(ti )+β(vi )} …(1)
と表わすことができる。Pi(ti ,vi )は、製造機械Miを、動作時間ti 、作業速度vi で稼働した場合の理論上の生産率である。α(ti )は、部品の交換サイクルにより生じる生産率の低下を表わし、これが製造機械Miの動作時間ti に依存することを表わす。β(vi )は、不良品の発生により生じる生産率の低下分を表わし、これが製造機械Miの作業速度vi に依存することを表わす。従って、実生産率Piは、理論上の生産率Pi(ti ,vi )から、部品交換や不良品発生などの要因による生産率の低下分を差引した値となる。
Pi0=Pi(ti0,vi0)−{α(ti0)+β(vi0)} …(2)
と表わすことができる。初期値Pi0は、製造機械Miの動作時間がti0であり、作業速度がvi0である場合の生産率を表わす。
Δti =ti /ti0
Δvi =vi/vi0
と定義すると、製造機械Miの生産率Piの初期値Pi0からの増減部ΔPiは、
ΔPi=Pi0・Δti +Pi0・Δvi −{α(Δti )+β(Δvi )} …(3)
と表わすことができる。右辺第1項は、その製造機械Miの動作時間の増減による生産率の増減分を示し、右辺第2項は、その製造機械Miの作業速度の増減による生産率の増減分を示す。右辺第3項は、動作時間に依存する部品交換サイクルの増減に伴う生産率の低下の増減分を示し、右辺第4項は、作業速度に依存する不良品発生の増減に伴う生産率の低下の増減分を示す。
Ps=min(P1,P2,・・・・Pn) …(4)
となることを利用して、期間Yでの生産率Psを所望の生産率Psiまで高めるには、制約条件
Σn i=1ΔPi≧1 つまり、
(ΔP1+ΔP2+・・・・ΔPn)≧1
の元で、式(4)を解いて、生産率Psが所望の値となるように、各製造機械Miの動作時間ti と作業速度vi を求めればよい。
[1]この他、以下の構成での実施が可能である。第1の態様は、生産量の計画に基づいて複数の製造機械を運用する生産システムとして態様である。この生産システムは、前記複数の製造機械のうちの一つであり、第1作業を実施する第1製造機械と、前記複数の製造機械のうちの一つであり、第2作業を実施する第2製造機械であって、前記第1製造機械の前記第1作業の少なくとも一部を代替可能である第2製造機械と、所定期間の生産量として計画された合計生産量に従って、前記第1,第2製造機械による合計の生産率である合計生産率を計画する計画部と、前記第1製造機械から動作状態を表わす状態量を取得して、前記第1製造機械が故障する予兆を検出する検出部と、前記検出部が前記故障の予兆を検出したとき、前記第1製造機械の稼働が前記故障により停止する時期である停止時期を予測する予測部と、前記故障により稼働を停止する前記第1製造機械を稼働状態に戻せる時期であるメンテナンス時期を決定する決定部と、前記計画部によって前記計画された合計生産率である第1合計生産率を達成するように、前記第1製造機械および前記第2製造機械の各稼働量を制御する生産制御部と、を備える。ここで、前記生産制御部は、前記第1製造機械の前記故障の予兆が検出されたとき、前記予測された前記停止時期が前記メンテナンス時期より前である場合には、少なくとも前記第1製造機械の稼働量を、前記故障の予兆が検出されるまでの稼働量以上に制御し、前記停止時期までの前記合計生産率を、前記第1合計生産率より高い第2合計生産率とする生産率増加制御を行なうものとしてよい。
Claims (9)
- 生産量の計画に基づいて複数の製造機械を運用する生産システムであって、
前記複数の製造機械のうちの一つであり、第1作業を実施する第1製造機械と、
前記複数の製造機械のうちの一つであり、第2作業を実施する第2製造機械であって、前記第1製造機械の前記第1作業の少なくとも一部を代替可能である第2製造機械と、
所定期間の生産量として計画された合計生産量に従って、前記第1,第2製造機械による合計の生産率である合計生産率を計画する計画部と、
前記第1製造機械から動作状態を表わす状態量を取得して、前記第1製造機械が故障する予兆を検出する検出部と、
前記検出部が前記故障の予兆を検出したとき、前記第1製造機械の稼働が前記故障により停止する時期である停止時期を予測する予測部と、
前記故障により稼働を停止する前記第1製造機械を稼働状態に戻せる時期であるメンテナンス時期を特定する決定部と、
前記計画部によって前記計画された合計生産率である第1合計生産率を達成するように、前記第1製造機械および前記第2製造機械の各稼働量を制御する生産制御部と、
を備え、
前記生産制御部は、前記第1製造機械の前記故障の予兆が検出されたとき、前記予測された前記停止時期が前記メンテナンス時期より前である場合には、少なくとも前記第1製造機械の稼働量を、前記故障の予兆が検出されるまでの稼働量以上に制御し、前記停止時期までの前記合計生産率を、前記第1合計生産率より高い第2合計生産率とする生産率増加制御を行なう
生産システム。 - 請求項1記載の生産システムであって、
前記生産制御部は、前記生産率増加制御として、
前記第1製造機械の稼働量を、前記故障の予兆が検出されるまでと同じ稼働量に維持し、
前記第2製造機械の稼働量を、前記第2合計生産率を達成する稼働量に高める制御を行なう
生産システム。 - 請求項1に記載の生産システムであって、
前記生産制御部は、前記生産率増加制御として、
前記第1製造機械の稼働量を、前記故障の予兆が検出されるまでの稼働量より高く制御し、
前記第2製造機械の稼働量を、前記第2合計生産率を達成する稼働量とする制御を行なう
生産システム。 - 請求項1から請求項3のいずれか一項に記載の生産システムであって、
前記生産制御部は、前記生産率増加制御を、前記生産量の前記計画を変更可能な時期から行なう生産システム。 - 請求項1から請求項4のいずれか一項に記載の生産システムであって、更に
前記第1製造機械の稼働情報を取得する稼働情報取得部を備え、
前記検出部は、前記第1製造機械の稼働情報を利用して、前記故障の予兆を検出する生産システム。 - 請求項1から請求項5のいずれか一項に記載の生産システムであって、
更に、前記検出部の検出した前記故障の予兆に従って、前記第1製造機械の前記故障を回避または修復するために交換すべき部品を特定する特定部と、
前記特定された交換すべき部品の納品の予定を管理する交換部品管理部と
を備え、
決定部は、前記メンテナンス時期を、前記交換すべき部品の納品の予定に従って特定する生産システム。 - 請求項1から請求項6のいずれか一項に記載の生産システムであって、
前記予測部は、前記停止時期の予測を、前記生産率増加制御において制御される前記第1製造機械の稼働量に従って行なう生産システム。 - 請求項1から請求項7のいずれか一項に記載の生産システムであって、
前記生産制御部は、前記停止時期までの前記第2合計生産率と前記停止時期から前記メンテナンス時期までの合計生産率である第3合計生産率とを、前記メンテナンス時期までに前記第1合計生産率で前記第1,第2製造機械が稼働した場合の合計生産量と同等の合計生産量となるように修正する
生産システム。 - 生産量の計画に基づいて複数の製造機械を運用する生産方法あって、
前記複数の製造機械のうちの一つである第1製造機械と、前記第1製造機械が行なう作業の少なくとも一部を代替可能である第2製造機械とによる合計の生産率である合計生産率を計画し、
前記第1製造機械が故障する予兆を検出し、
前記故障の予兆を検出したとき、前記第1製造機械の稼働が前記故障により停止する時期である停止時期を予測し、
前記故障により稼働を停止する前記第1製造機械を稼働状態に戻せる時期であるメンテナンス時期を特定し、
前記計画された合計生産率である第1合計生産率を達成するように、前記第1製造機械および前記第2製造機械の各稼働量を制御し、
前記第1製造機械の前記故障の予兆が検出されたとき、前記予測された前記停止時期が前記メンテナンス時期より前である場合には、少なくとも前記第1製造機械の稼働量を、前記故障の予兆が検出されるまでの稼働量以上に制御し、前記停止時期までの前記合計生産率を、前記第1合計生産率より高い第2合計生産率とする
生産方法。
Priority Applications (3)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2018184164A JP7107144B2 (ja) | 2018-09-28 | 2018-09-28 | 生産システムおよび生産方法 |
| CN201910911478.2A CN110968049B (zh) | 2018-09-28 | 2019-09-25 | 生产系统以及生产方法 |
| US16/584,571 US11774949B2 (en) | 2018-09-28 | 2019-09-26 | Production system and production method |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2018184164A JP7107144B2 (ja) | 2018-09-28 | 2018-09-28 | 生産システムおよび生産方法 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2020052931A true JP2020052931A (ja) | 2020-04-02 |
| JP7107144B2 JP7107144B2 (ja) | 2022-07-27 |
Family
ID=69947449
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2018184164A Active JP7107144B2 (ja) | 2018-09-28 | 2018-09-28 | 生産システムおよび生産方法 |
Country Status (3)
| Country | Link |
|---|---|
| US (1) | US11774949B2 (ja) |
| JP (1) | JP7107144B2 (ja) |
| CN (1) | CN110968049B (ja) |
Cited By (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2022191591A (ja) * | 2021-06-16 | 2022-12-28 | 株式会社日立製作所 | 設備診断装置および設備診断方法 |
| JP2023074027A (ja) * | 2021-11-17 | 2023-05-29 | トヨタ自動車株式会社 | 生産計画立案システムおよび生産計画立案方法 |
| WO2025254093A1 (ja) * | 2024-06-04 | 2025-12-11 | Dmg森精機株式会社 | 管理装置、管理システム、管理方法、および管理プログラム |
Families Citing this family (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN114029942A (zh) * | 2021-09-29 | 2022-02-11 | 西门子(中国)有限公司 | 机器人运行的控制及监视方法、装置及计算机可读存储介质 |
| CN117377918A (zh) * | 2022-04-27 | 2024-01-09 | 东芝三菱电机产业系统株式会社 | 成套设备操纵支援系统 |
Citations (7)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2004165216A (ja) * | 2002-11-08 | 2004-06-10 | Matsushita Electric Ind Co Ltd | 生産管理方法および生産管理装置 |
| JP2009098875A (ja) * | 2007-10-16 | 2009-05-07 | Nippon Steel Corp | 原材料貯槽への入槽計画作成方法およびその装置 |
| US20150185729A1 (en) * | 2012-02-07 | 2015-07-02 | Google Inc. | Systems and Methods for Allocating Tasks to a Plurality of Robotic Devices |
| WO2016189603A1 (ja) * | 2015-05-22 | 2016-12-01 | 株式会社日立製作所 | 運行最適化支援システム及び運行最適化支援方法 |
| JP2017037479A (ja) * | 2015-08-10 | 2017-02-16 | 富士通株式会社 | 工程管理装置 |
| JP2018149597A (ja) * | 2017-03-09 | 2018-09-27 | 花王株式会社 | 鋳造支援システム |
| US11016468B1 (en) * | 2018-06-12 | 2021-05-25 | Ricky Dale Barker | Monitoring system for use in industrial operations |
Family Cites Families (12)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US5850342A (en) * | 1996-09-24 | 1998-12-15 | Nakamura; Kaoru | Machine tool control system |
| JP2988472B1 (ja) | 1998-08-06 | 1999-12-13 | 横河電機株式会社 | 生産システム |
| US6400999B1 (en) | 1998-07-06 | 2002-06-04 | Yokogawa Electric Corporation | Production system and manufacturing equipment selecting method on production system |
| JP2000141047A (ja) | 1998-11-04 | 2000-05-23 | Honda Motor Co Ltd | 生産ラインの作業配分シミュレーション方法 |
| JP4347944B2 (ja) * | 1999-03-17 | 2009-10-21 | シャープ株式会社 | 生産管理方法、生産ラインにおける安全仕掛かり数の確保方法、および生産ライン |
| EP2267305B1 (en) * | 2009-06-24 | 2016-01-13 | Vestas Wind Systems A/S | A method and a system for controlling operation of a wind turbine |
| US20120173299A1 (en) * | 2011-01-04 | 2012-07-05 | Mcmullin Dale Robert | Systems and methods for use in correcting a predicted failure in a production process |
| US8560474B2 (en) * | 2011-03-07 | 2013-10-15 | Cisco Technology, Inc. | System and method for providing adaptive manufacturing diagnoses in a circuit board environment |
| US9080553B2 (en) * | 2012-01-20 | 2015-07-14 | General Electric Company | Method and apparatus for control of redundant devices in a wind turbine |
| JP6285403B2 (ja) * | 2015-11-30 | 2018-02-28 | ファナック株式会社 | 製造機械の故障を予測するセル制御装置および生産システム |
| US20170308802A1 (en) * | 2016-04-21 | 2017-10-26 | Arundo Analytics, Inc. | Systems and methods for failure prediction in industrial environments |
| JP7056574B2 (ja) * | 2016-10-31 | 2022-04-19 | 日本電気株式会社 | 生産管理装置、方法、プログラム |
-
2018
- 2018-09-28 JP JP2018184164A patent/JP7107144B2/ja active Active
-
2019
- 2019-09-25 CN CN201910911478.2A patent/CN110968049B/zh active Active
- 2019-09-26 US US16/584,571 patent/US11774949B2/en active Active
Patent Citations (7)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2004165216A (ja) * | 2002-11-08 | 2004-06-10 | Matsushita Electric Ind Co Ltd | 生産管理方法および生産管理装置 |
| JP2009098875A (ja) * | 2007-10-16 | 2009-05-07 | Nippon Steel Corp | 原材料貯槽への入槽計画作成方法およびその装置 |
| US20150185729A1 (en) * | 2012-02-07 | 2015-07-02 | Google Inc. | Systems and Methods for Allocating Tasks to a Plurality of Robotic Devices |
| WO2016189603A1 (ja) * | 2015-05-22 | 2016-12-01 | 株式会社日立製作所 | 運行最適化支援システム及び運行最適化支援方法 |
| JP2017037479A (ja) * | 2015-08-10 | 2017-02-16 | 富士通株式会社 | 工程管理装置 |
| JP2018149597A (ja) * | 2017-03-09 | 2018-09-27 | 花王株式会社 | 鋳造支援システム |
| US11016468B1 (en) * | 2018-06-12 | 2021-05-25 | Ricky Dale Barker | Monitoring system for use in industrial operations |
Cited By (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2022191591A (ja) * | 2021-06-16 | 2022-12-28 | 株式会社日立製作所 | 設備診断装置および設備診断方法 |
| JP7724086B2 (ja) | 2021-06-16 | 2025-08-15 | 株式会社日立製作所 | 設備診断装置および設備診断方法 |
| JP2023074027A (ja) * | 2021-11-17 | 2023-05-29 | トヨタ自動車株式会社 | 生産計画立案システムおよび生産計画立案方法 |
| JP7694352B2 (ja) | 2021-11-17 | 2025-06-18 | トヨタ自動車株式会社 | 生産計画立案システムおよび生産計画立案方法 |
| WO2025254093A1 (ja) * | 2024-06-04 | 2025-12-11 | Dmg森精機株式会社 | 管理装置、管理システム、管理方法、および管理プログラム |
| JP2025183093A (ja) * | 2024-06-04 | 2025-12-16 | Dmg森精機株式会社 | 管理装置、管理システム、管理方法、および管理プログラム |
Also Published As
| Publication number | Publication date |
|---|---|
| CN110968049B (zh) | 2023-01-10 |
| US11774949B2 (en) | 2023-10-03 |
| US20200103863A1 (en) | 2020-04-02 |
| CN110968049A (zh) | 2020-04-07 |
| JP7107144B2 (ja) | 2022-07-27 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN110968049B (zh) | 生产系统以及生产方法 | |
| US10274931B2 (en) | Cell control apparatus which predicts failure of manufacturing machines and production system | |
| US10268187B2 (en) | Manufacturing cell machine management system based on component degree of consumption | |
| KR101965914B1 (ko) | 제조 공정에서 과업 할당의 동적 제어를 위한 시스템 및 방법 | |
| US20220197265A1 (en) | Planning system and method for processing workpieces | |
| US20060190120A1 (en) | Semiconductor manufacturing apparatus, management apparatus therefor, component management apparatus therefor, and semiconductor wafer storage vessel transport apparatus | |
| CA2310067A1 (en) | Processing apparatus | |
| US11878428B2 (en) | Control apparatus and control method for robot | |
| US20170343994A1 (en) | Manufacturing management device for controlling manufacturing cells in which maintenance work is conducted | |
| JP2005258585A (ja) | 成形機の部品自動発注方法、システム及びプログラム | |
| CN119335972A (zh) | 工业生产机器人的协同控制方法 | |
| JPH11129147A (ja) | 多数の加工工程からなる加工システムのための作業管理システム | |
| US10725460B2 (en) | Cell production system including manufacturing cell for autonomous manufacturing | |
| CN120911880A (zh) | 智能印刷作业调度方法、装置及存储介质 | |
| JP3351209B2 (ja) | 作業管理装置 | |
| JP2004355172A (ja) | ジョブショップ型の生産システム、トラッキング装置、トラッキング方法、プログラムおよび記録媒体 | |
| JP2743688B2 (ja) | セルコントローラ | |
| JP7784971B2 (ja) | 自動作業ラインの制御装置、及び、その制御方法 | |
| EP4432030A1 (en) | Soft reset - error handling in shop floor executable schedule generation | |
| CN119904061A (zh) | 刀具排产方法、刀具排产系统、控制设备及程序产品 | |
| CN119536169A (zh) | 导引设备的调度系统、方法和装置 | |
| WO2024257218A1 (ja) | 工具搬送システム、工具搬送システムの制御方法、および工具搬送システムの制御プログラム | |
| JP2025164693A (ja) | 管理装置、管理方法、および管理プログラム | |
| Aini | Optimizing Manufacturing Processes through the Integration of Dynamic Job Shop Scheduling and Maintenance Planning | |
| US20230222046A1 (en) | Device state monitoring system |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20210706 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20220518 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20220614 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20220627 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 7107144 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |