JP2020171936A - 圧延システムのオペレータ支援装置および該装置を備える冷間タンデム圧延システム - Google Patents

圧延システムのオペレータ支援装置および該装置を備える冷間タンデム圧延システム Download PDF

Info

Publication number
JP2020171936A
JP2020171936A JP2019074645A JP2019074645A JP2020171936A JP 2020171936 A JP2020171936 A JP 2020171936A JP 2019074645 A JP2019074645 A JP 2019074645A JP 2019074645 A JP2019074645 A JP 2019074645A JP 2020171936 A JP2020171936 A JP 2020171936A
Authority
JP
Japan
Prior art keywords
center
rolled material
measuring device
amount
centering device
Prior art date
Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
Granted
Application number
JP2019074645A
Other languages
English (en)
Other versions
JP7191761B2 (ja
Inventor
重人 小泉
Shigeto Koizumi
重人 小泉
正樹 羽渕
Masaki Habuchi
正樹 羽渕
晃季 上山
Koki Kamiyama
晃季 上山
優太朗 山下
Yutaro Yamashita
優太朗 山下
Current Assignee (The listed assignees may be inaccurate. Google has not performed a legal analysis and makes no representation or warranty as to the accuracy of the list.)
Kobe Steel Ltd
Original Assignee
Kobe Steel Ltd
Priority date (The priority date is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the date listed.)
Filing date
Publication date
Application filed by Kobe Steel Ltd filed Critical Kobe Steel Ltd
Priority to JP2019074645A priority Critical patent/JP7191761B2/ja
Publication of JP2020171936A publication Critical patent/JP2020171936A/ja
Application granted granted Critical
Publication of JP7191761B2 publication Critical patent/JP7191761B2/ja
Active legal-status Critical Current
Anticipated expiration legal-status Critical

Links

Images

Landscapes

  • Control Of Metal Rolling (AREA)

Abstract

【課題】オフセンタ量が大きかった箇所が原因で発生する圧延トラブルを事前に回避する。
【解決手段】オペレータ支援装置は、冷間タンデム圧延機16を備える圧延システム1に適用され、第1のオフセンタ測定装置15が配置されている第1の箇所P3よりも圧延材WKに付与されている張力が小さくなっており、かつ、第1のセンタリング装置14よりも上流にあり、かつ、第2のオフセンタ測定装置11よりも下流にある第2の箇所P2に配置され、圧延材WKのオフセンタ量を測定する第3のオフセンタ測定装置12と、第3のオフセンタ測定装置12が測定したオフセンタ量を可視化したデータをリアルタイム(グラフG)で出力する出力部23と、を備える。
【選択図】図1

Description

本発明は、圧延システムのオペレータ支援装置および該装置を備える冷間タンデム圧延システムに関する。
冷間タンデム圧延において、圧延材(ストリップ)の蛇行を修正する技術として、例えば、特許文献1は、タンデム式冷間圧延機の第1スタンド入口におけるストリップの蛇行修正方法において、第1スタンドとその上流の蛇行修正装置間の距離L(m)と、第1スタンドと蛇行修正装置間に付与されるストリップ張力σ(kgf/mm2)を、σ×L≧20を満足するよう配置することを特徴とするストリップの蛇行修正方法を開示する。
特開平5−228521号公報
圧延材にキャンバ(横曲がり)が存在した状態で圧延されたり、圧延材が幅方向にずれたまま溶接され、くの字型になった状態で圧延されたりすると、圧延材が蛇行するので、オフセンタを修正する必要がある。圧延材のオフセンタは、センタリング装置によって修正される。圧延材の蛇行の大小は、圧延材のオフセンタ量の大小と相関しているので、圧延材の蛇行の程度は、圧延材のオフセンタ量で判断できる。しかし、圧延材のオフセンタが修正されても、オフセンタ量が大きかった箇所が原因で圧延蛇行トラブル(例えば、圧延材が引きちぎれる)が発生する場合があることが分かった。以後、圧延母材(圧延前の圧延材)のオフセンタを“オフセンタ”と記載し、圧延後の圧延材のオフセンタおよび幅方向に非対象な状況を“蛇行”と記載する。
本発明の目的は、オフセンタ量が大きかった箇所が原因で発生する圧延トラブルを事前に回避することができる、圧延システムのオペレータ支援装置および該装置を備える冷間タンデム圧延システムを提供することである。
本発明の第1局面に係る圧延システムのオペレータ支援装置は、張力を付与されながら送られてくる圧延材を冷間圧延する冷間タンデム圧延機と、前記冷間タンデム圧延機の上流に配置され、前記圧延材の蛇行を防止するために前記圧延材のオフセンタを修正する第1のセンタリング装置と、前記第1のセンタリング装置の下流に配置され、前記第1のセンタリング装置でオフセンタが修正された前記圧延材のオフセンタ量を測定する第1のオフセンタ測定装置と、前記第1のセンタリング装置の上流に配置され、前記圧延材の蛇行を防止するために前記圧延材のオフセンタを修正する第2のセンタリング装置と、前記第2のセンタリング装置の下流に配置され、前記第2のセンタリング装置でオフセンタが修正された前記圧延材のオフセンタ量を測定する第2のオフセンタ測定装置と、を備える圧延システムのオペレータ支援装置であって、前記第1のオフセンタ測定装置が配置されている第1の箇所よりも前記圧延材に付与されている張力が小さくなっており、かつ、前記第1のセンタリング装置よりも上流にあり、かつ、前記第2のオフセンタ測定装置よりも下流にある第2の箇所に配置され、前記圧延材のオフセンタ量を測定する第3のオフセンタ測定装置と、前記第3のオフセンタ測定装置が測定したオフセンタ量を可視化したデータをリアルタイムで出力する出力部と、を備える。
本発明者らは、以下の知見に基づいて、本発明を創作した。圧延材のうち、オフセンタ量が大きかった部分の中には、圧延材の弾性変形によりオフセンタ量が強制的に小さくされている部分(以下、弾性変形部分)があり、弾性変形部分が圧延されたときに、圧延トラブルが発生する可能性があることが分かった。
弾性変形部分は、オフセンタの修正により、オフセンタ量が小さくされているが(オフセンタの潜在化)、弾性変形部分は、変形を元に戻したとき、オフセンタ量が大きくなる(オフセンタの顕在化)。センタリング装置から離れ、かつ、圧延材に作用する張力が小さいと、弾性変形部分は、変形が元に戻り、オフセンタ量が大きくなる。
従って、センタリング装置によってオフセンタが修正された圧延材が、冷間タンデム圧延機に到達する前に、センタリング装置から離れており、かつ、圧延材に付加されている張力が小さい箇所で圧延材のオフセンタ量を測定すればよいことになる。その箇所では、弾性変形部分のオフセンタが顕在化(オフセンタが可視化)しているので、オペレータは、弾性変形部分が冷間タンデム圧延機に到達する前に弾性変形部分を発見できる。
本発明の第1局面に係る圧延システムのオペレータ支援装置では、第2の箇所をオフセンタが顕在化する箇所とし、第2の箇所に第3のオフセンタ測定装置を配置し、圧延材のオフセンタ量を測定する。出力部は、第3のオフセンタ測定装置が測定したオフセンタ量を可視化したデータをリアルタイムで出力する。オペレータは、このデータを見ることにより、弾性変形部分が冷間タンデム圧延機に到達する前に、弾性変形部分を発見することができるので、圧延トラブル防止のための対策をとることができる。
以上により、本発明の第1局面に係る圧延システムのオペレータ支援装置によれば、オフセンタ量が大きかった箇所が原因で発生する圧延トラブルを事前に回避することができる。
上記構成において、前記第2の箇所は、前記冷間タンデム圧延機の1番目の圧延スタンドより25m以上上流にあり、かつ、前記第2のセンタリング装置より25m以上下流において、前記圧延材に付与されている張力が3.0kgf/mm2以下となる箇所である。
この構成は、第2の箇所の具体例である。これは、本発明者らの圧延システムを基にして決めている。第2の箇所は、第1条件と第2条件とを満足する。第1条件は、冷間タンデム圧延機の1番目の圧延スタンドより25m以上上流に第2の箇所がある。これにより、オペレータが弾性変形部分の存在を知ったとき、この部分が1番目の圧延スタンドに到達する前に、適切な対応をとるために必要な時間を確保することができる。
第2条件は、第2のセンタリング装置より25m以上下流であり、圧延材に付与されている張力が3.0kgf/mm2以下となる箇所である。潜在化しているオフセンタが顕在化するためには、センタリング装置から十分に離れており、かつ、圧延材に付与されている張力が小さくなければならないからである。
上記構成において、前記第3のオフセンタ測定装置が測定したオフセンタ量の絶対値が、所定の第1のしきい値を超えたとき、報知する第1の報知部をさらに備える。
この報知により、オペレータは、圧延材の弾性変形箇所が原因で発生する圧延トラブルを事前に回避するための処置をすることができる。
上記構成において、前記第3のオフセンタ測定装置が測定したオフセンタ量を示すグラフの傾きの絶対値が、所定の第2のしきい値を超えたとき、報知する第2の報知部をさらに備える。
この報知により、オペレータは、圧延材の弾性変形箇所が原因で発生する圧延トラブルを事前に回避するための処置をすることができる。
本発明の第2局面に係る冷間タンデム圧延システムは、張力を付与されながら送られてくる圧延材を冷間圧延する冷間タンデム圧延機と、前記冷間タンデム圧延機の上流に配置され、前記圧延材の蛇行を防止するために前記圧延材のオフセンタを修正する第1のセンタリング装置と、前記第1のセンタリング装置の下流に配置され、前記第1のセンタリング装置でオフセンタが修正された前記圧延材のオフセンタ量を測定する第1のオフセンタ測定装置と、前記第1のセンタリング装置の上流に配置され、前記圧延材の蛇行を防止するために前記圧延材のオフセンタを修正する第2のセンタリング装置と、前記第2のセンタリング装置の下流に配置され、前記第2のセンタリング装置でオフセンタが修正された前記圧延材のオフセンタ量を測定する第2のオフセンタ測定装置と、オペレータ支援装置と、を備え、前記オペレータ支援装置は、前記第1のオフセンタ測定装置が配置されている第1の箇所よりも前記圧延材に付与されている張力が小さくなっており、かつ、前記第1のセンタリング装置よりも上流にあり、かつ、前記第2のオフセンタ測定装置よりも下流にある第2の箇所に配置され、前記圧延材のオフセンタ量を測定する第3のオフセンタ測定装置と、前記第3のオフセンタ測定装置が測定したオフセンタ量を可視化したデータをリアルタイムで出力する出力部と、を備える。
本発明の第2局面に係る冷間タンデム圧延システムは、本発明の第1局面に係る圧延システムのオペレータ支援装置を冷間タンデム圧延システムの観点から規定しており、本発明の第1局面に係る圧延システムのオペレータ支援装置と同様の作用効果を有する。
本発明によれば、オフセンタ量が大きかった箇所が原因で発生する圧延トラブルを事前に回避することができる。
実施形態に係る圧延システムの一部を示す模式図である。 実施形態に係るオペレータ支援装置のブロック図である。 オフセンタ量V1,V2,V3、および、出側張力差V4を示すグラフGの例を示すグラフG−1,G−2である。 実施形態に係るオペレータ支援装置の動作を説明するフローチャートである。
以下、図面に基づいて本発明の実施形態を詳細に説明する。各図において、同一符号を付した構成は、同一の構成であることを示し、その構成について、既に説明している内容については、その説明を省略する。本明細書において、総称する場合にはハイフンを省略した参照符号で示し(例えば、グラフG)、個別の構成を指す場合にはハイフンを付した参照符号で示す(例えば、グラフG−1)。
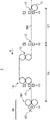
図1は、実施形態に係る圧延システム1の一部を示す模式図である。圧延システム1は、冷間タンデム圧延システムの一例であり、圧延対象である圧延材WKを自動的に所定の目標の厚み(板厚)となるように冷間圧延するシステムである。圧延システム1は、センタリング装置10と、オフセンタ測定装置11と、オフセンタ測定装置12と、ブライドルロール13と、センタリング装置14と、オフセンタ測定装置15と、圧延機16と、を備える。
圧延材WKは、張力を付与されながら矢印A方向に送られる。圧延システム1の上流から順に、センタリング装置10、オフセンタ測定装置11、オフセンタ測定装置12、ブライドルロール13、センタリング装置14、オフセンタ測定装置15、圧延機16が配置されている。
センタリング装置10は、第2のセンタリング装置の一例であり、この装置の上流から張力を付与されながら送られてくる圧延材WKに対して、オフセンタ測定装置11で計測した圧延材WKのオフセンタ量を基にオフセンタが小さくなるように、センタリング装置10の幅方向の傾きを調整しながら圧延材WKのオフセンタを修正する。センタリング装置10の上流には、図示はされていないが、圧延材WKに張力を付与する装置(例えば、ブライドルロール)が配置されている。
オフセンタ測定装置11は、第2のオフセンタ測定装置の一例であり、センタリング装置10の下流に配置され、センタリング装置10でオフセンタが修正された直後の圧延材WKのオフセンタ量V1を測定する。詳しく説明する。オフセンタ測定装置11は、圧延材WKの下方から光を出射する光源部と、圧延材WKの上方に配置され、光源部が出射した光を用いて、圧延材WKの左右側面の位置を検知する検知部(例えばリニアセンサ)と、を備え、検知した左右側面の位置に基づいて、オフセンタ量V1を計測する。
オフセンタ測定装置12は、第3のオフセンタ測定装置の一例であり、オフセンタ測定装置11が配置されている箇所P1より下流の箇所P2(第2の箇所)に配置されている。オフセンタ測定装置12は、箇所P2で圧延材WKのオフセンタ量V2を測定する。オフセンタ測定装置12がオフセンタ量を測定する仕組みは、オフセンタ測定装置11と同じである。
箇所P2は、圧延材WKに付与されている張力が箇所P1と同じ(ほぼ同じ)であるが、オフセンタ測定装置15が配置されている箇所P3(第1の箇所)よりも圧延材WKに付与されている張力は小さい。箇所P2は、センタリング装置10から十分に離れており、かつ、圧延材WKに付与されている張力が小さい箇所でなければならない。
オフセンタ測定装置12とセンタリング装置10との距離D1は、例えば、約45mである。オフセンタ測定装置12と圧延機16との距離D2は、例えば、約85mである。箇所P2(第2の箇所)において、圧延材WKに付与されている張力は、例えば、3.0kgf/mm2以下である。これらについての理由は、後で説明する。
オフセンタ測定装置12の下流には、ブライドルロール13が配置されている。センタリング装置10から下流に向かうに従って、圧延材WKに付与されている張力が小さくなるので、ブライドルロール13によって、圧延材WKに張力が付与される。
ブライドルロール13の下流には、センタリング装置14が配置されている。センタリング装置14は、第1のセンタリング装置の一例であり、この装置の上流から張力を付与されながら送られてくる圧延材WKのオフセンタを修正する。センタリング装置14がオフセンタを修正する仕組みは、センタリング装置10と同じである。
オフセンタ測定装置15は、第1のオフセンタ測定装置の一例であり、センタリング装置14の下流に配置され、センタリング装置14でオフセンタが修正された直後の圧延材WKのオフセンタ量V3を測定する。オフセンタ測定装置15がオフセンタ量を測定する仕組みは、オフセンタ測定装置11と同じである。
オフセンタ測定装置15の下流には、圧延機16が配置されている。圧延材WKは、センタリング装置14でオフセンタが修正されて、圧延機16に送られる。圧延機16は、冷間タンデム圧延機の一例であり、複数(例えば5つ)の圧延スタンドを配置することで、圧延材WKを連続的に圧延する。図1では、複数の圧延スタンドのうち、圧延材WKを最初に圧延する圧延スタンド161(No.1スタンド)が示されている。
出側張力差測定装置162は、圧延スタンド161の下流に配置されており、圧延スタンド161で圧延された直後の圧延材WKの出側張力差V4を測定する。詳しく説明する。出側張力差測定装置162は、圧延材WKのうち、ワークサイドの側の部分の張力を測定する第1の張力測定器と、ドライブサイド側の部分の張力を測定する第2の張力測定器と、を備え、第1の張力測定器で測定された張力と第2の張力測定器で測定された張力の差とが、出側張力差V4となる。後で説明するように、圧延材WKのオフセンタが潜在化した弾性変形部分が圧延されると、出側張力差V4が大きくなる。これは、圧延材WKにスラスト力(幅方向の力)が作用していることを示す。
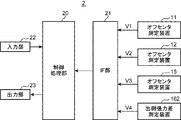
図2は、実施形態に係るオペレータ支援装置2のブロック図である。オペレータ支援装置2は、圧延システム1のオペレータを支援する。オペレータ支援装置2は、制御処理部20と、IF部21と、オフセンタ測定装置11,12,15と、出側張力差測定装置162と、入力部22と、出力部23と、を備える。
制御処理部20は、オペレータ支援装置2の全体を統括し、オペレータ支援装置2の動作に必要な制御および処理をする。制御処理部20は、CPU(Central Processing Unit)、RAM(Random Access Memory)、ROM(Read Only Memory)、および、HDD(Hard Disk Drive)等のハードウェア、制御処理を実行するためのプログラムおよびデータ等によって実現される。
IF部21は、制御処理部20に接続され、制御処理部20の制御に従って、例えば、外部の機器との間でデータを入出力する回路である。詳しく説明する。IF部21は、オフセンタ測定装置11が測定したオフセンタ量V1、オフセンタ測定装置12が測定したオフセンタ量V2、オフセンタ測定装置15が測定したオフセンタ量V3、出側張力差測定装置162が測定した出側張力差V4が、それぞれ、リアルタイムに入力し、これらを制御処理部20へ送る。
IF部21は、例えば、シリアル通信方式であるRS−232Cのインターフェース回路、Bluetooth(登録商標)規格を用いたインターフェース回路、USB(Universal Serial Bus)規格を用いたインターフェース回路等である。
入力部22は、制御処理部20に接続され、オペレータが、各種の情報、データ、命令等を入力するための装置である。入力部22は、所定の機能を割り付けられた複数の入力スイッチ、キーボード、マウス、タッチパネル等によって実現される。
出力部23は、制御処理部20に接続され、制御処理部20の制御に従って、入力部22から入力されたコマンド、データ、オフセンタ量V1,V2,V3、出側張力差V4を出力する装置である。出力部23は、表示装置、プリンタ等によって実現される。表示装置は、例えば、液晶ディスプレイ、有機ELディスプレイ(organic electroluminescence display)である。
出力部23は、オフセンタ測定装置11が測定したオフセンタ量V1、オフセンタ測定装置12が測定したオフセンタ量V2、オフセンタ測定装置15が測定したオフセンタ量V3、出側張力差測定装置162が測定した出側張力差V4を示すグラフGをリアルタイムで出力する。グラフGは、これらの量を可視化したデータの例である。グラフGについて、詳しく説明する。
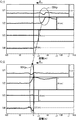
図3は、グラフGの2つの例(グラフG−1,G−2)を示す図である。グラフG−1は、ある時刻t1でのグラフGである。グラフG−2は、時刻t1より遅いある時刻t2でのグラフGである。グラフGは、4段のグラフにより構成される。1段目のグラフは、オフセンタ測定装置11が測定したオフセンタ量V1を示す。2段目のグラフは、オフセンタ測定装置12が測定したオフセンタ量V2を示す。3段目のグラフは、オフセンタ測定装置15が測定したオフセンタ量V3を示す。4段目のグラフは、出側張力差測定装置162が測定した出側張力差V4を示す。
グラフGの縦軸は、それぞれ、オフセンタ量V1、オフセンタ量V2、オフセンタ量V3、出側張力差V4を示す。
グラフGの横軸は、圧延スタンド161を基準(0m)にした距離を示す。マイナスの距離は、圧延スタンド161より上流を示す。プラスの距離は、圧延スタンド161より下流を示す。オフセンタ測定装置11は、圧延スタンド161から距離d1の位置にある。オフセンタ測定装置12は、圧延スタンド161から距離d2の位置にある。オフセンタ測定装置15は、圧延スタンド161から距離d3の位置にある。出側張力差測定装置162は、圧延スタンド161の直後の位置にある。
グラフG−1を参照して、楕円は、圧延材WKの弾性変形部分WKpを示す。この部分WKpは、圧延スタンド161から−50mの距離の位置にある。オフセンタ量V1は、センタリング装置10でオフセンタが修正された直後の圧延材WKのオフセンタ量なので、弾性変形部分WKpのオフセンタ量は小さい(オフセンタの潜在化)。
これに対して、オフセンタ量V2は、センタリング装置10から離れており、かつ、圧延材WKに付加されている張力が小さい箇所P2で測定される。オフセンタ量V2のグラフにおいて、弾性変形部分WKpの傾きの絶対値が大きくなっている。これは、弾性変形部分WKpの変形が元に戻ったからである(オフセンタの顕在化)。
グラフG2を参照して、圧延材WKは、時刻t1から時刻t2の期間に約50m進んでいる。圧延材WKは、ブライドルロール13で張力が付与され、センタリング装置14でオフセンタが修正される。従って、弾性変形部分WKpはオフセンタ量V3がほぼゼロにされて(オフセンタが潜在化)、圧延スタンド161に送られる。
グラフG2において、弾性変形部分WKpは、圧延スタンド161で圧延された直後の位置にある。弾性変形部分WKpの出側張力差V4が大きくなっている。これは、圧延材WKのオフセンタを潜在化した弾性変形部分WKpが圧延されることでスラスト力(幅方向の力)が作用していることを示す。
弾性変形部分WKpか否かは、オフセンタ量V2の絶対値が大きい部分、または、オフセンタ量V2の絶対値が大きくなくても、オフセンタ量V2を示すグラフの傾きの絶対値が大きい部分である。オペレータは、オフセンタ量V2のグラフを監視することにより、弾性変形部分WKpが圧延される前に、弾性変形部分WKpの存在を知ることができる。これにより、オペレータは、適切な対応が可能となる(例えば、圧延速度を減速したり、レベリング処理をしたり、圧延システム1を停止したりする)。圧延速度を減速するのは、圧延トラブルを最小化するためである。圧延速度が高速のままで圧延トラブルが発生すると、破断した圧延材WKが圧延スタンド161のワークロールと衝突し何重にも手繰れ、その処置が長引くことがある。例えば、圧延速度が高速の場合、トラブル処置に要する時間が8〜12時間であり、圧延速度が低速の場合、トラブル処置時間が10〜15分である。
弾性変形部分WKpか否かの判断は、自動ですることもできる。この場合、制御処理部20は、オフセンタ量V2のしきい値Th1(所定の第1のしきい値)、および、オフセンタ量V2を示すグラフの傾きのしきい値Th2(所定の第2のしきい値)を予め記憶しており、オフセンタ量V2の絶対値がしきい値Th1を超えているか否か、オフセンタ量V2を示すグラフの傾きの絶対値がしきい値Th2を超えているか否かを監視する。制御処理部20は、オフセンタ量V2の絶対値がしきい値Th1を超えたとき、または、オフセンタ量V2を示すグラフの傾きの絶対値がしきい値Th2を超えたとき、出力部23に報知させる。これにより、オペレータは、弾性変形部分WKpの存在を知ることができる。
なお、オフセンタ量V1,V3を用いても、オフセンタ量V2と同じ方法で、弾性変形部分WKpか否かの判断をすることができる。
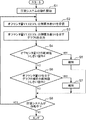
実施形態に係るオペレータ支援装置2の動作を説明する。図4は、これを説明するフローチャートである。図1、図2および図4を参照して、圧延システム1の動作が開始する(S1)。オフセンタ測定装置11はオフセンタ量V1を測定し、オフセンタ測定装置12はオフセンタ量V2を測定し、オフセンタ測定装置15はオフセンタ量V3を測定し、出側張力差測定装置162は出側張力差V4を測定する。
制御処理部20は、IF部21を用いて、測定されたオフセンタ量V1,V2,V3、出側張力差V4を受信する(S2)。制御処理部20は、オフセンタ量V1,V2,V3、出側張力差V4を示すグラフG(例えば、図3に示すグラフG)を生成し、出力部23は、グラフGを出力する(S3)。
制御処理部20は、オフセンタ量V2の絶対値がしきい値Th1(第1のしきい値)を超えてるか否かを判定する(S4)。制御処理部20は、オフセンタ量V2の絶対値がしきい値Th1を超えていると判定したとき(S4でYes)、出力部23は、報知する(S5)。これは、オフセンタ量V2の絶対値がしきい値Th1を超えてることをオペレータに示す報知である。
制御処理部20は、オフセンタ量V2の絶対値がしきい値Th1以下と判定したとき(S4でNo)、オフセンタ量V2のグラフについて、この傾きの絶対値がしきい値Th2(第2のしきい値)を超えてるか否かを判定する(S6)。制御処理部20は、グラフの傾きの絶対値がしきい値Th2を超えてると判定したとき(S6でYes)、出力部23は、報知する(S7)。これは、オフセンタ量V2を示すグラフの傾きの絶対値がしきい値Th2を超えてることをオペレータに示す報知である。
制御処理部20は、グラフの傾きの絶対値がしきい値Th2以下と判定したとき(S6でNo)、または、処理S5の後、または、処理S7の後、圧延システム1が動作中か否かを判断する(S8)。制御処理部20は、圧延システム1が動作中と判断したとき(S8でYes)、処理S2に戻る。制御処理部20は、圧延システム1の動作が停止していると判断したとき(S8でNo)、オペレータ支援装置2の動作を終了させる。
処理S5において、出力部23は、第1の報知部の機能を有する。処理S7において、出力部23は、第2の報知部の機能を有する。第1の報知部は、オフセンタ測定装置12が測定したオフセンタ量V2の絶対値が、しきい値Th1(第1しきい値)を超えたとき、報知する。第2の報知部は、オフセンタ測定装置12が測定したオフセンタ量V2を示すグラフの傾きの絶対値が、しきい値Th2(第2しきい値)を超えたとき、報知する。これにより、オペレータは、オフセンタ量が大きかった箇所(弾性変形部分WKp)が原因で発生する圧延トラブルを事前に回避するための処置をすることができる。なお、報知は、画像でもよく、音声でもよい。音声の場合は、出力部23に備えられるスピーカ(不図示)が第1の報知部および第2の報知部となる。
図1を参照して、距離D1および距離D2の具体例を説明する。これらは、本発明者らの圧延システムを基にして決めている。潜在化しているオフセンタが顕在化するためには、箇所P2は、センタリング装置10から十分に離れており、かつ、圧延材WKに付与されている張力が小さい箇所でなければならない。距離D1は、この観点から決まる。例えば、距離D1は、25m以上であり、箇所P2で圧延材WKに付加されている張力は、3.0kgf/mm2以下である。
距離D2は、オペレータが弾性変形部分WKpの存在を知ったとき、この部分が圧延スタンド161に到達する前に、適切な対応をとるために必要な時間を確保する観点から決まる。例えば、距離D2は、25m以上である。
1 圧延システム(冷間タンデム圧延システム)
10 センタリング装置(第2のセンタリング装置)
11 オフセンタ測定装置(第2のオフセンタ測定装置)
12 オフセンタ測定装置(第3のオフセンタ測定装置)
13 ブライドルロール
14 センタリング装置(第1のセンタリング装置)
15 オフセンタ測定装置(第1のオフセンタ測定装置)
16 圧延機(冷間タンデム圧延機)
161 圧延スタンド
162 出側張力差測定装置
2 オペレータ支援装置
23 出力部(第1の報知部、第2の報知部)
D1 オフセンタ測定装置12とセンタリング装置10との距離
D2 オフセンタ測定装置12と圧延機16との距離
P1 箇所
P2 箇所(第2の箇所)
P3 箇所(第1の箇所)
V1 オフセンタ測定装置11が測定したオフセンタ量
V2 オフセンタ測定装置12が測定したオフセンタ量
V3 オフセンタ測定装置15が測定したオフセンタ量
V4 出側張力差
WK 圧延材

Claims (5)

  1. 張力を付与されながら送られてくる圧延材を冷間圧延する冷間タンデム圧延機と、
    前記冷間タンデム圧延機の上流に配置され、前記圧延材の蛇行を防止するために前記圧延材のオフセンタを修正する第1のセンタリング装置と、
    前記第1のセンタリング装置の下流に配置され、前記第1のセンタリング装置でオフセンタが修正された前記圧延材のオフセンタ量を測定する第1のオフセンタ測定装置と、
    前記第1のセンタリング装置の上流に配置され、前記圧延材の蛇行を防止するために前記圧延材のオフセンタを修正する第2のセンタリング装置と、
    前記第2のセンタリング装置の下流に配置され、前記第2のセンタリング装置でオフセンタが修正された前記圧延材のオフセンタ量を測定する第2のオフセンタ測定装置と、を備える圧延システムのオペレータ支援装置であって、
    前記第1のオフセンタ測定装置が配置されている第1の箇所よりも前記圧延材に付与されている張力が小さくなっており、かつ、前記第1のセンタリング装置よりも上流にあり、かつ、前記第2のオフセンタ測定装置よりも下流にある第2の箇所に配置され、前記圧延材のオフセンタ量を測定する第3のオフセンタ測定装置と、
    前記第3のオフセンタ測定装置が測定したオフセンタ量を可視化したデータをリアルタイムで出力する出力部と、を備える、圧延システムのオペレータ支援装置。
  2. 前記第2の箇所は、前記冷間タンデム圧延機の1番目の圧延スタンドより25m以上上流にあり、かつ、前記第2のセンタリング装置より25m以上下流において、前記圧延材に付与されている張力が3.0kgf/mm2以下となる箇所である、請求項1に記載の圧延システムのオペレータ支援装置。
  3. 前記第3のオフセンタ測定装置が測定したオフセンタ量の絶対値が、所定の第1のしきい値を超えたとき、報知する第1の報知部をさらに備える、請求項1または2に記載の圧延システムのオペレータ支援装置。
  4. 前記第3のオフセンタ測定装置が測定したオフセンタ量を示すグラフの傾きの絶対値が、所定の第2のしきい値を超えたとき、報知する第2の報知部をさらに備える、請求項1〜3のいずれか一項に記載の圧延システムのオペレータ支援装置。
  5. 張力を付与されながら送られてくる圧延材を冷間圧延する冷間タンデム圧延機と、
    前記冷間タンデム圧延機の上流に配置され、前記圧延材の蛇行を防止するために前記圧延材のオフセンタを修正する第1のセンタリング装置と、
    前記第1のセンタリング装置の下流に配置され、前記第1のセンタリング装置でオフセンタが修正された前記圧延材のオフセンタ量を測定する第1のオフセンタ測定装置と、
    前記第1のセンタリング装置の上流に配置され、前記圧延材の蛇行を防止するために前記圧延材のオフセンタを修正する第2のセンタリング装置と、
    前記第2のセンタリング装置の下流に配置され、前記第2のセンタリング装置でオフセンタが修正された前記圧延材のオフセンタ量を測定する第2のオフセンタ測定装置と、
    オペレータ支援装置と、を備え、
    前記オペレータ支援装置は、
    前記第1のオフセンタ測定装置が配置されている第1の箇所よりも前記圧延材に付与されている張力が小さくなっており、かつ、前記第1のセンタリング装置よりも上流にあり、かつ、前記第2のオフセンタ測定装置よりも下流にある第2の箇所に配置され、前記圧延材のオフセンタ量を測定する第3のオフセンタ測定装置と、
    前記第3のオフセンタ測定装置が測定したオフセンタ量を可視化したデータをリアルタイムで出力する出力部と、を備える、冷間タンデム圧延システム。
JP2019074645A 2019-04-10 2019-04-10 圧延システムのオペレータ支援装置および該装置を備える冷間タンデム圧延システム Active JP7191761B2 (ja)

Priority Applications (1)

Application Number Priority Date Filing Date Title
JP2019074645A JP7191761B2 (ja) 2019-04-10 2019-04-10 圧延システムのオペレータ支援装置および該装置を備える冷間タンデム圧延システム

Applications Claiming Priority (1)

Application Number Priority Date Filing Date Title
JP2019074645A JP7191761B2 (ja) 2019-04-10 2019-04-10 圧延システムのオペレータ支援装置および該装置を備える冷間タンデム圧延システム

Publications (2)

Publication Number Publication Date
JP2020171936A true JP2020171936A (ja) 2020-10-22
JP7191761B2 JP7191761B2 (ja) 2022-12-19

Family

ID=72830427

Family Applications (1)

Application Number Title Priority Date Filing Date
JP2019074645A Active JP7191761B2 (ja) 2019-04-10 2019-04-10 圧延システムのオペレータ支援装置および該装置を備える冷間タンデム圧延システム

Country Status (1)

Country Link
JP (1) JP7191761B2 (ja)

Citations (3)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPS63313608A (ja) * 1987-06-16 1988-12-21 Hitachi Ltd ストリップの連続処理ライン
JPH01313103A (ja) * 1988-06-10 1989-12-18 Hitachi Ltd 帯状材のセンタリング装置
JP2012121032A (ja) * 2010-12-06 2012-06-28 Jfe Steel Corp ルーパの可動ロール位置制御方法

Patent Citations (3)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPS63313608A (ja) * 1987-06-16 1988-12-21 Hitachi Ltd ストリップの連続処理ライン
JPH01313103A (ja) * 1988-06-10 1989-12-18 Hitachi Ltd 帯状材のセンタリング装置
JP2012121032A (ja) * 2010-12-06 2012-06-28 Jfe Steel Corp ルーパの可動ロール位置制御方法

Also Published As

Publication number Publication date
JP7191761B2 (ja) 2022-12-19

Similar Documents

Publication Publication Date Title
US11052441B2 (en) Meandering control device for rolling line
JP4792548B1 (ja) 熱間圧延設備及び熱間圧延方法
JP6784253B2 (ja) クラスタ圧延機の形状制御装置
CN103316927B (zh) 轧制控制装置及轧制控制方法
JP7080795B2 (ja) 圧延機の蛇行検出装置および圧延機の蛇行検出方法
JP4227497B2 (ja) 圧延機のフィードフォワード板厚制御装置及びその制御方法
JP6688727B2 (ja) 蛇行予測システム、蛇行予測方法及び圧延機のオペレータ支援方法
JP7191761B2 (ja) 圧延システムのオペレータ支援装置および該装置を備える冷間タンデム圧延システム
US7854155B2 (en) Method and rolling mill for improving the running-out of a rolled metal strip whose trailing end is moving at rolling speed
JP2018043255A (ja) 蛇行予測システム及び蛇行予測方法
JP2014223972A (ja) 蛇行抑制制御方法
JP2018108599A (ja) 圧延機の板厚制御装置および該方法ならびに圧延機
JP6663872B2 (ja) 圧延機の制御装置、圧延機の制御方法及び圧延機の制御プログラム
JP5910541B2 (ja) 冷間圧延設備及び冷間圧延方法
JP3255242B2 (ja) カレンダーにおけるシート厚さ制御方法および装置
KR20170117398A (ko) 압연재의 판 폭 제어 장치
JP6569655B2 (ja) 圧下レベリング制御装置および圧下レベリング制御方法
JP2004243376A (ja) タンデム圧延機におけるストリップの蛇行制御装置及び蛇行制御方法
CN119016520A (zh) 一种冷连扎原料轮廓控制方法、装置、介质及电子设备
KR101798728B1 (ko) 판재 교정 장치 및 방법
CN116806174B (zh) 尾端挤压抑制装置
JP7191765B2 (ja) 圧延機の蛇行抑制方法
JPH115112A (ja) 板圧延方法
CN103846287A (zh) 轧制控制装置及轧制控制方法
JP6943271B2 (ja) 溶接点トラッキング修正方法及び溶接点トラッキング修正装置

Legal Events

Date Code Title Description
A621 Written request for application examination

Free format text: JAPANESE INTERMEDIATE CODE: A621

Effective date: 20211026

A977 Report on retrieval

Free format text: JAPANESE INTERMEDIATE CODE: A971007

Effective date: 20220928

A131 Notification of reasons for refusal

Free format text: JAPANESE INTERMEDIATE CODE: A131

Effective date: 20221011

A521 Request for written amendment filed

Free format text: JAPANESE INTERMEDIATE CODE: A523

Effective date: 20221104

TRDD Decision of grant or rejection written
A01 Written decision to grant a patent or to grant a registration (utility model)

Free format text: JAPANESE INTERMEDIATE CODE: A01

Effective date: 20221206

A61 First payment of annual fees (during grant procedure)

Free format text: JAPANESE INTERMEDIATE CODE: A61

Effective date: 20221207

R150 Certificate of patent or registration of utility model

Ref document number: 7191761

Country of ref document: JP

Free format text: JAPANESE INTERMEDIATE CODE: R150