JP2020190148A - 建設機械の安全システム - Google Patents
建設機械の安全システム Download PDFInfo
- Publication number
- JP2020190148A JP2020190148A JP2019096613A JP2019096613A JP2020190148A JP 2020190148 A JP2020190148 A JP 2020190148A JP 2019096613 A JP2019096613 A JP 2019096613A JP 2019096613 A JP2019096613 A JP 2019096613A JP 2020190148 A JP2020190148 A JP 2020190148A
- Authority
- JP
- Japan
- Prior art keywords
- alarm
- construction machine
- worker
- range
- alarm mode
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
Images


Landscapes
- Operation Control Of Excavators (AREA)
- Component Parts Of Construction Machinery (AREA)
- Placing Or Removing Of Piles Or Sheet Piles, Or Accessories Thereof (AREA)
- Alarm Systems (AREA)
Abstract
Description
Claims (3)
- 建設機械と、該建設機械の周囲で作業に従事する作業者との間で通信を行い、該通信に基づいて警報を行う建設機械の安全システムにおいて、
前記建設機械に搭載された通信機と、前記作業者が携帯し、前記通信機からの警報信号を受けて前記作業者が認識可能な警報を発生させる作業者端末と、により構成され、
前記建設機械は、運転者が搭乗する運転室に設けられた操作装置の運転操作により前記建設機械の動作を制御する制御装置を備え、
前記制御装置は、前記作業者端末が前記建設機械の周囲の設定範囲内に位置したときに前記警報信号を発信する第1警報モードと、前記作業者端末が前記設定範囲内に位置し、かつ、前記動作に対応する運転操作が行われたときに前記警報信号を発信する第2警報モードと、を選択的に実行させ、
前記第1警報モードと前記第2警報モードとが前記運転室に設けられた切替スイッチにより設定可能に構成されていることを特徴とする建設機械の安全システム。 - 前記建設機械は、クローラを備えた下部走行体及び該下部走行体の上部に旋回可能に設けられた上部旋回体からなるベースマシンと、前記上部旋回体の前部に設けられた上下動可能な作業装置とを備え、
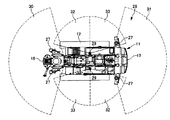
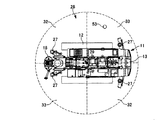
前記設定範囲は、前記建設機械の周囲を前記下部走行体の走行範囲と、前記上部旋回体の旋回範囲と、前記作業装置の可動範囲に相当する危険範囲と、を含む複数の部位別設定範囲に区分けされ、
前記動作は、前記上部旋回体の旋回動作、前記下部走行体の走行動作、前記作業装置の上下動作を含む複数の動作であることを特徴とする請求項1記載の建設機械の安全システム。 - 前記建設機械は、地中に杭を造成する杭打機であり、前記作業者は、前記杭打機の周囲で杭の継ぎ足し作業に従事する者であることを特徴とする請求項1又は2記載の建設機械の安全システム。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2019096613A JP7258653B2 (ja) | 2019-05-23 | 2019-05-23 | 杭打機の安全システム |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2019096613A JP7258653B2 (ja) | 2019-05-23 | 2019-05-23 | 杭打機の安全システム |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2020190148A true JP2020190148A (ja) | 2020-11-26 |
| JP7258653B2 JP7258653B2 (ja) | 2023-04-17 |
Family
ID=73453461
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2019096613A Active JP7258653B2 (ja) | 2019-05-23 | 2019-05-23 | 杭打機の安全システム |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP7258653B2 (ja) |
Cited By (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| WO2022113718A1 (ja) * | 2020-11-27 | 2022-06-02 | 日立建機株式会社 | 作業機械 |
| KR20230005543A (ko) * | 2021-07-01 | 2023-01-10 | 현대모비스 주식회사 | 충돌 경고 장치 및 그것을 포함하는 차량 |
| WO2023135875A1 (ja) * | 2022-01-14 | 2023-07-20 | パナソニックIpマネジメント株式会社 | 情報処理装置、端末、情報処理方法、警報方法及び警報システム |
| JP2023111189A (ja) * | 2022-01-31 | 2023-08-10 | 住友建機株式会社 | 電動ショベル |
| WO2023223842A1 (ja) * | 2022-05-19 | 2023-11-23 | コベルコ建機株式会社 | 作業機械の安全装置 |
Citations (8)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH0237939U (ja) * | 1988-09-06 | 1990-03-13 | ||
| JPH0559752A (ja) * | 1991-08-30 | 1993-03-09 | Komatsu Ltd | 衝突防止装置 |
| JPH05272153A (ja) * | 1992-03-25 | 1993-10-19 | Takenaka Komuten Co Ltd | 作業機械の安全装置 |
| JP2006257724A (ja) * | 2005-03-16 | 2006-09-28 | Hitachi Constr Mach Co Ltd | 作業機械の安全装置 |
| JP2009193494A (ja) * | 2008-02-18 | 2009-08-27 | Shimizu Corp | 警報システム |
| JP2014181508A (ja) * | 2013-03-19 | 2014-09-29 | Sumitomo Heavy Ind Ltd | 作業機械用周辺監視装置 |
| JP2017021563A (ja) * | 2015-07-10 | 2017-01-26 | ジャパンパイル株式会社 | 既製杭連結状態記録方法、及び、既製杭連結状態確認方法 |
| JP2017145564A (ja) * | 2016-02-15 | 2017-08-24 | 株式会社神戸製鋼所 | 可動機械の安全装置 |
-
2019
- 2019-05-23 JP JP2019096613A patent/JP7258653B2/ja active Active
Patent Citations (8)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH0237939U (ja) * | 1988-09-06 | 1990-03-13 | ||
| JPH0559752A (ja) * | 1991-08-30 | 1993-03-09 | Komatsu Ltd | 衝突防止装置 |
| JPH05272153A (ja) * | 1992-03-25 | 1993-10-19 | Takenaka Komuten Co Ltd | 作業機械の安全装置 |
| JP2006257724A (ja) * | 2005-03-16 | 2006-09-28 | Hitachi Constr Mach Co Ltd | 作業機械の安全装置 |
| JP2009193494A (ja) * | 2008-02-18 | 2009-08-27 | Shimizu Corp | 警報システム |
| JP2014181508A (ja) * | 2013-03-19 | 2014-09-29 | Sumitomo Heavy Ind Ltd | 作業機械用周辺監視装置 |
| JP2017021563A (ja) * | 2015-07-10 | 2017-01-26 | ジャパンパイル株式会社 | 既製杭連結状態記録方法、及び、既製杭連結状態確認方法 |
| JP2017145564A (ja) * | 2016-02-15 | 2017-08-24 | 株式会社神戸製鋼所 | 可動機械の安全装置 |
Cited By (14)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2022085451A (ja) * | 2020-11-27 | 2022-06-08 | 日立建機株式会社 | 作業機械 |
| JP7091425B2 (ja) | 2020-11-27 | 2022-06-27 | 日立建機株式会社 | 作業機械 |
| WO2022113718A1 (ja) * | 2020-11-27 | 2022-06-02 | 日立建機株式会社 | 作業機械 |
| US12122368B2 (en) | 2021-07-01 | 2024-10-22 | Hyundai Mobis Co., Ltd. | Apparatus for collision warning and vehicle including the same |
| KR20230005543A (ko) * | 2021-07-01 | 2023-01-10 | 현대모비스 주식회사 | 충돌 경고 장치 및 그것을 포함하는 차량 |
| KR102592665B1 (ko) * | 2021-07-01 | 2023-10-24 | 현대모비스 주식회사 | 충돌 경고 장치 및 그것을 포함하는 차량 |
| WO2023135875A1 (ja) * | 2022-01-14 | 2023-07-20 | パナソニックIpマネジメント株式会社 | 情報処理装置、端末、情報処理方法、警報方法及び警報システム |
| JP2023103741A (ja) * | 2022-01-14 | 2023-07-27 | パナソニックIpマネジメント株式会社 | 情報処理装置、端末、情報処理方法、警報方法及び警報システム |
| JP7734351B2 (ja) | 2022-01-14 | 2025-09-05 | パナソニックIpマネジメント株式会社 | 情報処理装置、端末、情報処理方法、警報方法及び警報システム |
| JP2023111189A (ja) * | 2022-01-31 | 2023-08-10 | 住友建機株式会社 | 電動ショベル |
| JP7472934B2 (ja) | 2022-05-19 | 2024-04-23 | コベルコ建機株式会社 | 作業機械の安全装置 |
| JP2023170337A (ja) * | 2022-05-19 | 2023-12-01 | コベルコ建機株式会社 | 作業機械の安全装置 |
| EP4497880A4 (en) * | 2022-05-19 | 2025-07-23 | Kobelco Constr Mach Co Ltd | Work machine safety device |
| WO2023223842A1 (ja) * | 2022-05-19 | 2023-11-23 | コベルコ建機株式会社 | 作業機械の安全装置 |
Also Published As
| Publication number | Publication date |
|---|---|
| JP7258653B2 (ja) | 2023-04-17 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP7258653B2 (ja) | 杭打機の安全システム | |
| KR102723550B1 (ko) | 쇼벨 | |
| KR102771806B1 (ko) | 표시장치, 쇼벨, 정보처리장치 | |
| KR102867162B1 (ko) | 쇼벨 | |
| CN107079089B (zh) | 作业机械的周边监视装置 | |
| JP2006257724A (ja) | 作業機械の安全装置 | |
| JP2020112030A (ja) | 油圧ショベル | |
| KR102430256B1 (ko) | 무인 타워크레인의 원격 조종을 위한 정보 제공 시스템 | |
| CN107407078A (zh) | 作业机械的周边监视装置及作业机械的周边监视方法 | |
| JPWO2016159012A1 (ja) | 作業機械の周辺監視装置 | |
| KR102753182B1 (ko) | 쇼벨 | |
| KR20160127881A (ko) | 작업기계의 관리 시스템 및 관리 방법 | |
| US20210270013A1 (en) | Shovel, controller for shovel, and method of managing worksite | |
| JP7616511B2 (ja) | 遠隔操作支援システム、遠隔操作支援装置 | |
| JP2009193494A (ja) | 警報システム | |
| JP2022157923A (ja) | ショベル | |
| JP6917167B2 (ja) | 建設機械用俯瞰画像表示装置 | |
| JP7256687B2 (ja) | 杭打機の安全システム | |
| WO2017188230A1 (ja) | 建設機械 | |
| JP2020169496A (ja) | 杭打機の制御装置 | |
| JP2020119031A (ja) | 作業機械 | |
| CN205276244U (zh) | 强夯机自动控制系统 | |
| JP2022182529A (ja) | 遠隔操作支援システム、遠隔操作支援装置 | |
| CN116194642A (zh) | 作业车辆 | |
| CA2810051A1 (en) | Worksite proximity warning and collision avoidance system |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20220315 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20221226 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20230110 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20230301 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20230404 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20230405 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 7258653 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |