JP2023007745A - 差動型遊星減速機およびロボット - Google Patents
差動型遊星減速機およびロボット Download PDFInfo
- Publication number
- JP2023007745A JP2023007745A JP2021110787A JP2021110787A JP2023007745A JP 2023007745 A JP2023007745 A JP 2023007745A JP 2021110787 A JP2021110787 A JP 2021110787A JP 2021110787 A JP2021110787 A JP 2021110787A JP 2023007745 A JP2023007745 A JP 2023007745A
- Authority
- JP
- Japan
- Prior art keywords
- gear
- reduction gear
- differential planetary
- carrier
- output
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
Images


Classifications
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F16—ENGINEERING ELEMENTS AND UNITS; GENERAL MEASURES FOR PRODUCING AND MAINTAINING EFFECTIVE FUNCTIONING OF MACHINES OR INSTALLATIONS; THERMAL INSULATION IN GENERAL
- F16H—GEARING
- F16H48/00—Differential gearings
- F16H48/06—Differential gearings with gears having orbital motion
- F16H48/10—Differential gearings with gears having orbital motion with orbital spur gears
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F16—ENGINEERING ELEMENTS AND UNITS; GENERAL MEASURES FOR PRODUCING AND MAINTAINING EFFECTIVE FUNCTIONING OF MACHINES OR INSTALLATIONS; THERMAL INSULATION IN GENERAL
- F16H—GEARING
- F16H48/00—Differential gearings
- F16H48/38—Constructional details
- F16H48/42—Constructional details characterised by features of the input shafts, e.g. mounting of drive gears thereon
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F16—ENGINEERING ELEMENTS AND UNITS; GENERAL MEASURES FOR PRODUCING AND MAINTAINING EFFECTIVE FUNCTIONING OF MACHINES OR INSTALLATIONS; THERMAL INSULATION IN GENERAL
- F16H—GEARING
- F16H57/00—General details of gearing
- F16H57/02—Gearboxes; Mounting gearing therein
- F16H57/023—Mounting or installation of gears or shafts in the gearboxes, e.g. methods or means for assembly
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F16—ENGINEERING ELEMENTS AND UNITS; GENERAL MEASURES FOR PRODUCING AND MAINTAINING EFFECTIVE FUNCTIONING OF MACHINES OR INSTALLATIONS; THERMAL INSULATION IN GENERAL
- F16H—GEARING
- F16H57/00—General details of gearing
- F16H57/08—General details of gearing of gearings with members having orbital motion
- F16H57/082—Planet carriers
Landscapes
- Engineering & Computer Science (AREA)
- General Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- Retarders (AREA)
- Manipulator (AREA)
- Arrangement Or Mounting Of Propulsion Units For Vehicles (AREA)
- Rolling Contact Bearings (AREA)
Abstract
Description
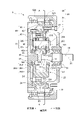
図1は、本発明の一実施形態に係る差動型遊星減速機1の縦断面図である。この差動型遊星減速機1は、入力部材10に入力される第1回転数の回転運動を、第1回転数よりも低い第2回転数の回転運動に減速して出力する装置である。差動型遊星減速機1は、例えば、ロボットの関節に、電動機とともに組み込まれて使用される。ただし、差動型遊星減速機1は、アシストスーツ、無人搬送台車などの他の装置に用いられるものであってもよい。
図3は、差動型遊星減速機1の製造時の様子を示した図である。
以上、本発明の一実施形態について説明したが、本発明は、上記の実施形態には限定されない。以下では、種々の変形例について、上記の実施形態との相違点を中心に説明する。なお、上記の実施形態と同等の部分については、重複説明を省略する。
図4は、第1変形例に係る差動型遊星減速機1の縦断面図である。図4の差動型遊星減速機1は、例えば、無人搬送台車の車輪に組み込まれて使用される。図4の例では、差動型遊星減速機1の軸方向一方側に、電動機70が直結されている。そして、電動機70の出力シャフトが、差動型遊星減速機1の入力部材10となっている。このようにすれば、電動機70の出力シャフトと、差動型遊星減速機1の入力部材10とを、別部品とする場合と比べて、部品点数を低減できる。また、電動機70および差動型遊星減速機1を、全体として軸方向に小型化できる。
図5は、第2変形例に係る差動型遊星減速機1の縦断面図である。図5の差動型遊星減速機1では、入力部材10が軸継手となっている。電動機の出力シャフトは、入力部材10としての軸継手に、直接接続することができる。このようにすれば、電動機の出力シャフトと、差動型遊星減速機1の入力部材10との間に、他の部品を介在させる場合と比べて、電動機および差動型遊星減速機1を、全体として軸方向に小型化できる。
上記の実施形態では、入力部材10が、第1内側軸受53を介して、キャリア25を支持し、かつ、出力部材40の凸部43が、第2内側軸受54を介して、キャリア25を支持していた。すなわち、上記の実施形態では、入力部材10と出力部材40の2部材により、キャリア25を支持していた。しかしながら、入力部材10および出力部材40のうち、出力部材40のみで、キャリア25を支持してもよい。その場合でも、出力部材40に設けられた凸部43によりキャリア25を支持することで、キャリア25の姿勢を安定させることができる。
図6は、差動型遊星減速機1を備えたロボット100の概要図である。ロボット100は、例えば、工業製品の製造ラインにおいて、部品の搬送、加工、組立等の作業を行う、いわゆる産業用ロボットである。図6に示すように、ロボット100は、ベースフレーム101、アーム102、差動型遊星減速機1、および電動機70を有する。差動型遊星減速機1および電動機70は、ベースフレーム101とアーム102との間の関節部に組み込まれる。これにより、キャリア25を安定した姿勢で支持できる差動型遊星減速機20を備えたロボット100を実現できる。
10 入力部材
11 入力側鍔部
20 減速機構
21 太陽歯車
22 遊星歯車
23 固定内歯歯車
24 回転内歯歯車
25 キャリア
30 筐体
31 筐体ベース部
32 筐体壁部
40 出力部材
41 出力ベース部
42 出力壁部
43 凸部
44 出力側鍔部
51 入力側軸受
52 外側軸受
53 第1内側軸受
54 第2内側軸受
91 中心軸
92 遊星軸
100 ロボット
221 第1歯車
222 第2歯車
250 キャリア部材
251 第1円板部
252 第2円板部
253 接続部
254 キャリアピン
255 第3鍔部
256 第4鍔部
431 支持面
432 円錐部
521 第1外側軸受
522 第2外側軸受
531 第1鍔部
541 第2鍔部
U1 第1ユニット
U2 第2ユニット
Claims (22)
- 中心軸を中心として第1回転数で回転する入力部材と、
前記入力部材の回転運動を、前記第1回転数よりも低い第2回転数の回転運動に変換する減速機構と、
前記減速機構を収容する筐体と、
前記中心軸を中心として前記第2回転数で回転する出力部材と、
を備え、
前記減速機構は、
前記入力部材とともに、前記中心軸を中心として前記第1回転数で回転する太陽歯車と、
前記太陽歯車と噛み合いながら、前記中心軸と平行な遊星軸を中心として自転する第1歯車と、前記第1歯車とともに前記遊星軸を中心として自転する第2歯車と、を有する遊星歯車と、
前記筐体に固定され、前記第1歯車と噛み合う円環状の固定内歯歯車と、
前記出力部材に固定され、前記第2歯車と噛み合う円環状の回転内歯歯車と、
前記遊星歯車を、前記遊星軸を中心として自転しつつ、前記中心軸を中心として公転することが可能な状態に支持するキャリアと、
を有し、
前記筐体は、
前記減速機構よりも軸方向一方側に位置する筐体ベース部と、
前記筐体ベース部の外周部から軸方向他方側へ延びる円筒状の筐体壁部と、
を有し、
前記出力部材は、
前記減速機構よりも軸方向他方側に位置する出力ベース部と、
前記出力ベース部の外周部から軸方向一方側へ延びる円筒状の出力壁部と、
前記出力ベース部の中央から軸方向一方側へ延びる凸部と、
を有し、
前記筐体ベース部の内周面と前記入力部材との間に介在する入力側軸受と、
前記筐体壁部と前記出力壁部との間に介在する外側軸受と、
前記入力部材と前記キャリアとの間に介在する第1内側軸受と、
前記凸部と前記キャリアとの間に介在する第2内側軸受と、
をさらに備える、差動型遊星減速機。 - 請求項1に記載の差動型遊星減速機であって、
前記第2歯車の前記遊星軸を中心とする径は、前記第1歯車の前記遊星軸を中心とする径よりも小さく、
前記太陽歯車の前記中心軸を中心とする径は、前記第2歯車の前記遊星軸を中心とする径よりも、さらに小さい、差動型遊星減速機。 - 請求項1または請求項2に記載の差動型遊星減速機であって、
前記キャリアは、
前記遊星歯車の軸方向一方側に位置する第1円板部と、
前記遊星歯車の軸方向他方側に位置する第2円板部と、
を有し、
前記第1内側軸受は、前記入力部材と前記第1円板部との間に介在し、
前記第2内側軸受は、前記凸部と前記第2円板部との間に介在する、差動型遊星減速機。 - 請求項3に記載の差動型遊星減速機であって、
前記第1円板部と、前記第1内側軸受とが、前記中心軸に対して直交する第1平面上に位置し、
前記第2円板部と、前記第2内側軸受とが、前記中心軸に対して直交する第2平面上に位置する、差動型遊星減速機。 - 請求項3または請求項4に記載の差動型遊星減速機であって、
前記第1円板部と前記第2円板部は、別部材であり、
前記キャリアは、
遊星軸に沿って軸方向に延びるキャリアピン
をさらに有し、
前記キャリアピンの軸方向一方側の端部は、前記第1円板部に固定され、
前記キャリアピンの軸方向他方側の外周部は、前記第2円板部の外周部に接触する、差動型遊星減速機。 - 請求項1から請求項5までのいずれか1項に記載の差動型遊星減速機であって、
前記外側軸受は、
第1外側軸受と、
前記第1外側軸受よりも軸方向他方側に位置する第2外側軸受と、
を含む、差動型遊星減速機。 - 請求項1から請求項5までのいずれか1項に記載の差動型遊星減速機であって、
前記外側軸受は、クロスローラベアリングである、差動型遊星減速機。 - 請求項1から請求項7までのいずれか1項に記載の差動型遊星減速機であって、
前記出力壁部は、前記筐体壁部の径方向内側に挿入され、
前記外側軸受は、前記筐体壁部の内周面と、前記出力壁部の外周面と、の間に介在する、差動型遊星減速機。 - 請求項1から請求項7までのいずれか1項に記載の差動型遊星減速機であって、
前記筐体壁部は、前記出力壁部の径方向内側に挿入され、
前記外側軸受は、前記筐体壁部の外周面と、前記出力壁部の内周面と、の間に介在する、差動型遊星減速機。 - 請求項9に記載の差動型遊星減速機であって、
前記出力壁部の外周面に固定されたタイヤ
をさらに備える、差動型遊星減速機。 - 請求項1から請求項10までのいずれか1項に記載の差動型遊星減速機であって、
前記凸部は、
前記第2内側軸受を支持する円筒状の支持面と、
前記支持面よりも軸方向一方側に位置し、軸方向一方側へ向かうにつれて縮径する円錐部と、
を有する、差動型遊星減速機。 - 請求項1から請求項11までのいずれか1項に記載の差動型遊星減速機であって、
前記凸部の軸方向一方側の端部が、前記第2歯車の径方向内側に位置する、差動型遊星減速機。 - 請求項1から請求項12までのいずれか1項に記載の差動型遊星減速機であって、
前記入力部材は、
前記第1内側軸受の内輪と軸方向に接触する入力側鍔部
を有し、
前記出力部材は、
前記第2内側軸受の内輪と軸方向に接触する出力側鍔部
を有する、差動型遊星減速機。 - 請求項1から請求項13までのいずれか1項に記載の差動型遊星減速機であって、
前記第1内側軸受の外輪は、
前記キャリアと軸方向に接触する第1鍔部
を有し、
前記第2内側軸受の外輪は、
前記キャリアと軸方向に接触する第2鍔部
を有する、差動型遊星減速機。 - 請求項1から請求項13までのいずれか1項に記載の差動型遊星減速機であって、
前記キャリアは、
前記第1内側軸受の外輪と軸方向に接触する第3鍔部と、
前記第2内側軸受の外輪と軸方向に接触する第4鍔部と、
を有する、差動型遊星減速機。 - 請求項1から請求項15までのいずれか1項に記載の差動型遊星減速機であって、
前記入力部材は、電動機の出力シャフトである、差動型遊星減速機。 - 請求項1から請求項15までのいずれか1項に記載の差動型遊星減速機であって、
前記入力部材は、電動機の出力シャフトに接続可能な軸継手である、差動型遊星減速機。 - 請求項1から請求項15までのいずれか1項に記載の差動型遊星減速機であって、
前記入力部材は、入力シャフトである、差動型遊星減速機。 - 請求項1から請求項18までのいずれか1項に記載の差動型遊星減速機であって、
前記出力壁部の内周面は、軸方向一方側から軸方向他方側へ向かうにつれて縮径するテーパ面を有する、差動型遊星減速機。 - 中心軸を中心として回転可能な太陽歯車を有する入力部材と、
前記太陽歯車と噛み合い、前記中心軸と平行な遊星軸を中心として回転可能な遊星歯車と、
前記遊星歯車を前記遊星軸を中心として回転可能に支持するキャリアと、
少なくとも一部が前記遊星歯車よりも軸方向一方側に配置され、前記遊星歯車の少なくとも一部を収容する筐体と、
少なくとも一部が前記キャリアよりも軸方向他方側に配置され、前記遊星歯車と接続されて前記筐体と相対回転可能な出力部材と、
を有し、
前記出力部材は、
前記キャリアよりも軸方向他方側に配置され、前記中心軸と略直交する方向に広がる出力ベース部と、
前記出力ベース部から軸方向一方側に突出する凸部と、
を有し、
前記凸部は、内側軸受を介して前記キャリアを支持する、差動型遊星減速機。 - 請求項20に記載の差動型遊星減速機であって、
前記出力部材は、前記凸部よりも径方向外側に配置され、前記出力ベース部から軸方向一方側に突出する出力壁部を有し、
前記筐体は、
前記遊星歯車よりも軸方向一方側に配置され、前記中心軸と略直交する方向に広がる筐体ベース部と、
前記筐体ベース部の径方向外縁から軸方向他方側に突出する筐体壁部と、
を有し、
前記筐体壁部は、外側軸受を介して前記出力壁部を回転可能に支持する、差動型遊星減速機。 - 請求項1から請求項21までのいずれか1項に記載の差動型遊星減速機を有する、ロボット。
Priority Applications (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2021110787A JP2023007745A (ja) | 2021-07-02 | 2021-07-02 | 差動型遊星減速機およびロボット |
| CN202210765615.8A CN115560047A (zh) | 2021-07-02 | 2022-07-01 | 差动型行星减速器和机器人 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2021110787A JP2023007745A (ja) | 2021-07-02 | 2021-07-02 | 差動型遊星減速機およびロボット |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2023007745A true JP2023007745A (ja) | 2023-01-19 |
Family
ID=84737609
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2021110787A Pending JP2023007745A (ja) | 2021-07-02 | 2021-07-02 | 差動型遊星減速機およびロボット |
Country Status (2)
| Country | Link |
|---|---|
| JP (1) | JP2023007745A (ja) |
| CN (1) | CN115560047A (ja) |
Cited By (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN118148928A (zh) * | 2024-05-10 | 2024-06-07 | 大庆渝利机械制造有限公司 | 双螺旋无损泥浆提升泵 |
| CN119704249A (zh) * | 2024-12-31 | 2025-03-28 | 西北机器有限公司 | 反装式无框力矩电机结合嵌入式减速机构的准直驱关节 |
| WO2026140519A1 (ja) * | 2024-12-26 | 2026-07-02 | 株式会社リケン | 遊星歯車機構および当該遊星歯車機構を備えた遊星歯車装置 |
Citations (8)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| FR2024273A1 (ja) * | 1968-11-26 | 1970-08-28 | Lansing Bagnall Ltd | |
| JPS4920824A (ja) * | 1972-06-20 | 1974-02-23 | ||
| JPS5554749A (en) * | 1978-10-02 | 1980-04-22 | Jonsson Sven | Planetary gear * its manufacture and its manufacturing device |
| JPS57184348U (ja) * | 1981-05-20 | 1982-11-22 | ||
| JPH0674313A (ja) * | 1992-06-30 | 1994-03-15 | Koyo Seiko Co Ltd | 遊星ローラ式動力伝達装置および多段構造の遊星ローラ式動力伝達装置 |
| JPH11502286A (ja) * | 1995-03-23 | 1999-02-23 | ツェットエフ、フリードリッヒスハーフェン、アクチエンゲゼルシャフト | 遊星歯車式変速機 |
| JP2003130146A (ja) * | 2001-10-24 | 2003-05-08 | Seiko Epson Corp | 小型減速機およびこれを備えたギヤードモータ |
| WO2018028204A1 (zh) * | 2016-08-11 | 2018-02-15 | 谭国荣 | 一种分度圆差减速装置 |
-
2021
- 2021-07-02 JP JP2021110787A patent/JP2023007745A/ja active Pending
-
2022
- 2022-07-01 CN CN202210765615.8A patent/CN115560047A/zh active Pending
Patent Citations (8)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| FR2024273A1 (ja) * | 1968-11-26 | 1970-08-28 | Lansing Bagnall Ltd | |
| JPS4920824A (ja) * | 1972-06-20 | 1974-02-23 | ||
| JPS5554749A (en) * | 1978-10-02 | 1980-04-22 | Jonsson Sven | Planetary gear * its manufacture and its manufacturing device |
| JPS57184348U (ja) * | 1981-05-20 | 1982-11-22 | ||
| JPH0674313A (ja) * | 1992-06-30 | 1994-03-15 | Koyo Seiko Co Ltd | 遊星ローラ式動力伝達装置および多段構造の遊星ローラ式動力伝達装置 |
| JPH11502286A (ja) * | 1995-03-23 | 1999-02-23 | ツェットエフ、フリードリッヒスハーフェン、アクチエンゲゼルシャフト | 遊星歯車式変速機 |
| JP2003130146A (ja) * | 2001-10-24 | 2003-05-08 | Seiko Epson Corp | 小型減速機およびこれを備えたギヤードモータ |
| WO2018028204A1 (zh) * | 2016-08-11 | 2018-02-15 | 谭国荣 | 一种分度圆差减速装置 |
Cited By (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN118148928A (zh) * | 2024-05-10 | 2024-06-07 | 大庆渝利机械制造有限公司 | 双螺旋无损泥浆提升泵 |
| WO2026140519A1 (ja) * | 2024-12-26 | 2026-07-02 | 株式会社リケン | 遊星歯車機構および当該遊星歯車機構を備えた遊星歯車装置 |
| CN119704249A (zh) * | 2024-12-31 | 2025-03-28 | 西北机器有限公司 | 反装式无框力矩电机结合嵌入式减速机构的准直驱关节 |
Also Published As
| Publication number | Publication date |
|---|---|
| CN115560047A (zh) | 2023-01-03 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US10281007B2 (en) | Speed reducer | |
| JP6767804B2 (ja) | 歯車変速機 | |
| CN115560047A (zh) | 差动型行星减速器和机器人 | |
| KR20100097564A (ko) | 유성기어 감속기의 고정링 기어 결합구조 | |
| US10112472B2 (en) | Drive device for hybrid vehicle | |
| CN105848945B (zh) | 用于混合动力车辆的驱动装置 | |
| JP7769305B2 (ja) | 変速機構 | |
| CN213017530U (zh) | 内啮合传动机构 | |
| CN112112939B (zh) | 传动机构 | |
| JP2017223246A (ja) | 波動歯車伝達装置 | |
| CN102272479B (zh) | 微牵引驱动装置 | |
| JP7472599B2 (ja) | 遊星減速機 | |
| JP7367351B2 (ja) | 多段遊星ローラ式動力伝達装置 | |
| CN112145549A (zh) | 旋转机构、减速器以及旋转机构的制造方法 | |
| JP7376206B2 (ja) | 遊星ギア、遊星減速機、および遊星ギアの製造方法 | |
| JP7380979B2 (ja) | 電動機付き変速機および台車駆動ユニット | |
| JP7787660B2 (ja) | 波動歯車装置およびロボット | |
| JP6568749B2 (ja) | 遊星ローラ式の動力伝達装置 | |
| KR100641651B1 (ko) | 유성기어 감속기용 셀프 센터링 타입의 조립구조 | |
| JP2016008652A (ja) | 遊星ローラ式トラクションドライブ装置 | |
| JP7399045B2 (ja) | ギヤモータ、ギヤモータのシリーズ | |
| WO2026004023A1 (ja) | 遊星歯車機構及び動力伝達ユニット | |
| JPS63235754A (ja) | 遊星ロ−ラ式動力伝達装置 | |
| CN120402582A (zh) | 减速器 | |
| JP6713363B2 (ja) | 変速機 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20240610 |
|
| RD03 | Notification of appointment of power of attorney |
Free format text: JAPANESE INTERMEDIATE CODE: A7423 Effective date: 20240610 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20250116 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20250121 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20250324 |
|
| A02 | Decision of refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A02 Effective date: 20250701 |