JP3559924B2 - コンピュータ数値制御式研削盤による研削方法 - Google Patents
コンピュータ数値制御式研削盤による研削方法 Download PDFInfo
- Publication number
- JP3559924B2 JP3559924B2 JP2000274857A JP2000274857A JP3559924B2 JP 3559924 B2 JP3559924 B2 JP 3559924B2 JP 2000274857 A JP2000274857 A JP 2000274857A JP 2000274857 A JP2000274857 A JP 2000274857A JP 3559924 B2 JP3559924 B2 JP 3559924B2
- Authority
- JP
- Japan
- Prior art keywords
- journal
- center
- ground
- work
- main shaft
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Fee Related
Links
Images





Landscapes
- Automatic Control Of Machine Tools (AREA)
- Constituent Portions Of Griding Lathes, Driving, Sensing And Control (AREA)
- Grinding Of Cylindrical And Plane Surfaces (AREA)
Description
【発明の属する技術分野】
本発明は、コンピュータ数値制御式研削盤による研削方法に関する。
【0002】
【従来の技術】
コンピュータ数値制御式研削盤でワークを研削する際、図1〜図4に示すように、ワークwを主軸6に形成されたチャック部7に取り付け、次にワークw(ジャーナル部j)の中心c0を主軸6の回転中心c1に合致させるための心出し作業を行い、その後に、主軸6を回転させつつ砥石台10を前後方向Xs方向へ移動させるように実施している。
【0003】
上記ワークwの研削において、チャック部7に把持されるワーク部分(ジャーナル部j)は、その中心c0と平行な外周面を有するように予め切削されたものとなされるのが一般的である。
【0004】
この種のワークwのジャーナル部jがチャック部7に把持された状態では、その把持されたジャーナル部jの中心は主軸6の回転中心c1に対して正確な平行になっているが通常であり、従ってこのワークwの心出し作業では、前記ジャーナル部の中心c0と主軸回転中心c1との平行性を確認調製する必要はなく、専らチャック部7上に於けるワークw(ジャーナル部j)の中心c0と主軸回転中心c1とを合致させるための処理を行うのである。
【0005】
【発明が解決しようとする課題】
上記したワークwの研削においては、ワークwの心出し作業に多くの手間がかかり、作業能率の向上を阻む要因をなしている。
本発明はこのような実状に対処せんとするものであり、即ち、チャック部7で把持されるワーク部分が主軸回転中心c1と平行な外周面を有するように予め切削されたワークwをコンピュータ数値制御式研削盤で研削する際、チャック部7上でのワークwの心出し作業を不要となして、その研削能率を向上させることを目的とする。
【0006】
【課題を解決するための手段】
上記目的を達成するため、請求項1に記載した発明では、
ジャーナル部jにキー溝やピン孔等の位相基準20を有するワークwの被研削部18を研削する場合において、
主軸6に形成されたチャック7部に把持されるジャーナル部jをこれの中心coと平行な外周面を有するように予め切削しておき、このジャーナル部jを前記チャック7部の概略回転中心位置に特定の向きとなして把持させ、この把持により、このジャーナル部jの中心coと主軸6回転中心c1とが平行になり且つ、位相基準20とジャーナル部jの中心c0とを含む線17aが水平となり、このときのジャーナル部jの主軸6に対する位相角度を0度となし、
この状態の下で、定寸装置15の検出子15aをジャーナル部jの概略頂部に接触させ、次に主軸6を特定方向Rtへ回転させてジャーナル部jの主軸6回転中心c1回りの半径を測定し、この半径についての情報に基づいて、主軸6回転中心c1から前記ジャーナル部jの中心c0までの距離であるジャーナル偏心量hと、前記定寸装置15の測定した半径が最大となったときの主軸6回転中心c1回りのワークの位相角度であるθ度とを特定し、
次に、ジャーナル部中心から特定量だけ偏心して位置されてワークの一部をなしている被研削部18の主軸6に対する偏心量である被研削部偏心量Lを数式2により計算し、
次に、被研削部18の主軸6回転中心c1回りの位相角度である被研削部位相角度κを数式3により計算し、
次に、ジャーナル部jを主軸6回転中心c1回りのワークwの位相角度がθ度である位置から特定方向Rtへ−(δ−(κ−θ))度回転させたとき、この回転後の位置にあるジャーナル部jの位相角度を以後の処理において0度となし、
この0度の位置を基準として、ワークwを特定方向Rtへ主軸6と同体状にC度回転させたときの砥石軸座標値Xを数式4により計算して、前記被研削部を円形形状の周面に形成するための、主軸回転角度Cに対する砥石台10の位置に関する情報である砥石台10位置情報を作成し、
この後、該砥石台10位置情報をコンピュータ数値制御装置に入力し、この砥石台10位置情報に基づいて、主軸6の回転に対する砥石台10の位置を同期制御させ、ワークの被研削部18の周面を研削するように実施する。
【0007】
【数2】

【数3】
【数4】
この発明によれば、ワークがチャック部の概略の回転中心位置に把持された状態でそのワークの被研削部を研削する際に必要となる砥石台位置情報がコンピュータにより作成されるものとなる。そして、この砥石台位置情報に基づいて、ワークの被研削部はワークの心出し作業を経ることなく、主軸及び砥石台により自動的に研削されるものとなる。
【0011】
【発明の実施の形態】
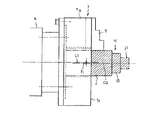
先ず本発明で使用されるコンピュータ数値制御式研削盤の概要について説明する。図1及び図2は上記コンピュータ数値制御式研削盤を示す平面図及び正面図、図3及び図4は前記研削盤のチャック部を示す側面図及び正面図である。
これらの図に於いて、1はベッドであり、2はベッド1上に設けられたワーク支持テーブルである。このワーク支持テーブル2はベッド1に固定された支持テーブル用サーボモータ3によりベッド1上の左右方向Zsへ送り移動可能となされている。
【0012】
そして、ワーク支持テーブル2の左端部には主軸台4が左右方向Zsの位置調整可能に固定されており、この主軸台4には主軸用サーボモータ5や、このモータ5により特定位置で送り回転される左右向きの主軸6が設けられ、さらに主軸6の先端にはチャック部7としてのスクロールチャックが固定されている。なお、チャック部はスクロールチャックに限定されるものではない。また、8はワーク支持テーブル2の右端部に固定された心押し台である。
【0013】
上記スクロールチャック7は図3及び図4に示すようなものとなされてあって、少なくとも3つ以上からなる複数のチャック爪9がチャック本体7aの前端面fsの形状中心の回りの等角配置となるように装着されると共に、全てのチャック爪9が同調してチャック本体7aの前端面fsの形状中心(主軸回転中心c1と合致している。)へ向けて直線状に移動されるようになされている。
【0014】
10はベッド1上に設けられた砥石台であり、この砥石台10はベッド1に固定された砥石用サーボモータ11によりベッド1上の前後方向Xsへ送り移動可能となされている。そして、砥石台10上には砥石駆動用モータ12や、このモータ12により特定位置で回転駆動される砥石回転軸13や、この回転軸13に固定されてこの回転軸13と同体状に回転される研削砥石14等が設けてある。
【0015】
さらに図示省略したコンピュータ数値制御装置がベッド1の近傍に配設されると共に、この制御装置に関連して定寸装置15がワーク支持テーブル2上の特定位置に設けてある。この定寸装置15はスクロールチャック7に把持されたワークwの主軸回転中心c1回りの半径寸法を測定するものとなされる。
【0016】
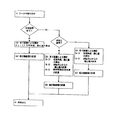
次に上記したコンピュータ数値制御式研削盤を使用してワークwを加工する場合の研削処理の流れの一例について図5を参照して順に説明する。ここに、図5は図6に示すようにワークwのジャーナル部jと被研削部18に予め設定された偏心量のあるワークの研削処理の全体的な流れ図を示している。
【0017】
最初にステップ1)の処理が次のように行われる。
この段階では、スクロールチャック7のチャック爪9をチャック本体7aの半径方向外側へ移動させておいて、チャック本体7aの中心箇所に図3及び図4に示すようにワークwを供給し、次に複数のチャック爪9をチャック本体7aの半径方向上でその中心へ向け移動させ、ワークwのジャーナル部jを把持させる。これによりワークwはスクロールチャック7の概略回転中心位置に把持されるものとなる。この把持状態に於いて、チャック爪9で把持されたジャーナル部jの中心(ワークwの中心)c0は図3に示すように主軸回転中心c1と合致してないのが通常である。
【0018】
この際、スクロールチャック7に供給されるワークwはジャーナル部jの外周面が主軸回転中心c1と平行な周面を有するように予め切削したものとなされる。またワークwのスクロールチャック7への供給は、作業者が手作業により行ってもよいし或いはローダーによる自動的な機械作動により行ってもよい。
【0019】
図6はスクロールチャック7にワークwを取り付けた状態を示しており、図中、c1は主軸回転中心、16aはワーク取付時に主軸回転中心c1を通る水平線、16bはワーク取付時に主軸回転中心c1を通る垂直線であり、c0はジャーナル部jの中心、17aはワークの取付時にジャーナル部jの中心c0を通る水平線、17bは中心c0を通る垂直線であり、c2は被研削部18をなす偏心円の中心、19aは被研削部18の中心c2を通る水平線、19bは被研削部18の中心c2を通る垂直線であり、Hはジャーナル部jに対する被研削部18の偏心量(ジャーナル部jの中心c0から被研削部18の中心c2までの距離)で、これの大きさは研削前に予め決定されているものである。
【0020】
ところで、このように把持されたワークwが、ジャーナル部jに形成されるキー溝とかピン孔等の位相基準を有しない場合と、そのような位相基準を有する場合があり、それぞれの場合によって以後の処理が相違するのであり、各場合に分けて説明する。
【0021】
(A)ワークwが位相基準を有しない場合
この場合にはステップ2a)の処理が行われるのであり、図7はこのステップでの処理を説明するためのものである。
このステップでは、ステップ1)でスクロールチャック7にワークwを取り付けたときのワークwの主軸6に対する位相角度を0度とする。この状態の下で定寸装置15の検出子15aをジャーナル部jの概略頂部に接触させる。そして、主軸6を矢印方向Rtへ回転させながらジャーナル部jの主軸回転中心c1回りの半径を測定する。
【0022】
次にステップ2a−1)に移行する。図7Aに示すように、この測定値が最大となるジャーナル部jの主軸6に対する位相角度をθ度とし、またこの測定値の最大値をh1とする。この場合、図7Bに示すように、この測定値が最小となるジャーナル部jの位相角度はθ+180度となるのであり、またこの測定値の最小値はh2とする。
このとき、ジャーナル部jの主軸6に対する偏心量であるワーク(ジャーナル)偏心量h(主軸回転中心c1からジャーナル部jの中心c0までの距離)は、次の式で表される。
即ち、
h=(h1−h2)/2
【0023】
次にステップ3a)の処理が行われるのであり、図8はこのステップでの処理を説明するためのものである。
このステップでは、前後方向Xsの砥石台10の位置、即ち主軸回転中心c1から研削砥石14の回転中心c3までの距離である砥石軸座標値Xを求める。
【0024】
いま、定寸装置15の測定値が最大となったときの主軸6に対するワークw(ジャーナル部j)の位相角度であるワーク位相角度がθ度であるとき、このθの位置にあるジャーナル部jを矢印方向Rtへδ度回転させ、以後、この回転後のワークw(ジャーナル部j)の位相角度を0度とする。この状態の下で、図8に示すように、この0度の位置を基準として、ワークwを矢印方向Rtへ主軸6と同体状にC度回転させたときの砥石軸座標値Xは数式1で表される。ここで、δはワークwの回転中心c1を中心とし、定寸装置15の検出子15aのジャーナル部jとの接触点と研削砥石14の中心c3とのなす角である。
【0025】
【数1】
ここに、d1は被研削部18の一例である偏心円の仕上げ径であり、Wdは研削砥石14の直径であり、Hは上記被研削部18のジャーナル部jに対する偏心量である。
【0027】
こうして主軸回転角度Cに対する砥石台10の位置(砥石軸座標値X)に関する情報が作成されるのであり、以後はステップ4)に移行し、この情報をコンピュータ数値制御装置に入力し、この情報に基づいて主軸6及び砥石台10を自動的に作動させ、被研削部18の研削を実施する。
【0028】
(B)ワークwが位相基準を有する場合
この場合はさらに、被研削部18の前加工を基準にすることなく以後の加工を行う場合と、前記前加工を基準にして以後の加工を実施する場合があり、それぞれの場合によって以後の処理が相違するのであり、各場合に分けて説明する。
ここに、前加工とは仕上げ加工の直前の段階の加工で、ワークwに於ける被研削部18の相対位置を確定させる加工をいう。
【0029】
(a)被研削部18の前加工を基準としない場合
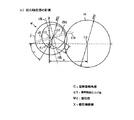
この場合は本発明と特に関連するものであり、ステップ2b)の処理が行われるのであり、図9はこのステップでの処理を説明するためのものである。この処理ではジャーナル部jに位相基準20であるキー溝があるので、スクロールチャック7にワークwを取り付ける際、特定角度位置で停止しているスクロールチャック7に、ワークwを特定の向きとなして把持させるようにする。この際のワークwの向きは例えば図9Aに示すように位相基準20とジャーナル部jの中心c0とを含む線(水平線17a)を水平となす。そして、このときのジャーナル部jの主軸6に対する位相角度を0度とする。
この状態の下でステップ2a)の場合と同様に定寸装置15の検出子15aをジャーナル部jの概略頂部に接触させ、主軸6を矢印方向Rtへ回転させながらジャーナル部jの主軸回転中心c1回りの半径を測定する。
【0030】
次にステップ2b−1)に移行する。
ここでは、図9Aに示すように、上記測定値が最大となるジャーナル部jの主軸6に対する位相角度、即ちワーク(ジャーナル)位相角度をθ度とし、またこの測定値の最大値をh1とする。そして、図9Bに示すように、上記測定値が最小となるワーク位相角度はθ+180度となり、このときの測定値の最小値はh2とする。
このとき、ジャーナル部jの主軸6に対する偏心量であるワーク(ジャーナル)偏心量h(主軸回転中心c1からジャーナル部jの中心c0までの距離)は、次の式で表される。
即ち、
h=(h1−h2)/2
【0031】
次にステップ2b−2)の処理が行われるのであり、図10はこのステップでの処理を説明するためのものである。
このステップでは、被研削部18である偏心円の主軸6に対する偏心量である被研削部偏心量Lを数式2により求める。
【0032】
【数2】
ここに、αは被研削部基準角度であって、即ち、キー溝の形成された位置或いはそれの形成される予定位置(位相基準20)を含むジャーナル部jの中心c0回りの半径と、上記被研削部18の中心c2を含むジャーナル部jの中心c0回りの半径とが挟む角度である。そして、Hは上記被研削部18のジャーナル部jに対する偏心量である。
【0034】
次にステップ2b−3)に移行し、ここで、上記被研削部18の主軸6に対する被研削部位相角度κ(被研削部18の中心を含む主軸回転半径と垂直線16bとが挟む角度)を次の数式3により求める。
【0035】
【数3】
さらにステップ3b)に移行するのであり、図11はこのステップでの処理を説明するためのものである。
このステップでは、前後方向Xsの砥石台10の位置、即ち主軸回転中心c1から研削砥石14の中心c3までの距離である砥石軸座標値Xを求める。
【0037】
いま、定寸装置15の測定値が最大となったときの主軸6に対するジャーナル部jの位相角度がθ度であるとき、このθの位置にあるジャーナル部jを矢印方向へ−(δ−(κ−θ))度回転させ、以後、この回転後のジャーナル部jの位相角度を0度とする。そして、図11に示すように、この0度の位置を基準として、ワークwを矢印方向Rtへ主軸6と同体状にC度回転させたときの砥石軸座標値Xは数式4で表される。
【0038】
【数4】
こうして主軸6の回転角度Cに対する砥石台10の位置(砥石軸座標値X)に関する情報が作成されるのであり、以後はステップ4)に移行し、この情報をコンピュータ数値制御装置に入力し、この情報に基づいて主軸6及び砥石台10を自動的に作動させ、被研削部18の研削を実施する。
【0040】
(b)被研削部18の前加工を基準とする場合
この場合にはステップ2c)の処理が行われるのであり、図12はこのステップでの処理を説明するためのものである。
このステップでは、スクロールチャック7にワークwを取り付けたときのジャーナル部jの主軸回転中心c1回りの主軸6に対する位相角度を0度とする。この状態の下で定寸装置15の検出子15aをジャーナル部jの概略頂部に接触させる。そして、主軸6を矢印方向Rtへ回転させながらジャーナル部jの主軸回転中心c1回りの半径を測定する。
【0041】
図12Aに示すように、この測定値が最大となるジャーナル部jの主軸6に対する位相角度であるワーク(ジャーナル)位相角度をθ度とし、またこの測定値の最大値をh1とする。そして、図12Bに示すように、この測定値が最小となるジャーナル部jの位相角度であるジャーナル位相角度はθ+180度となり、またこの測定値の最小値をh2とする。
このとき、ジャーナル部jの主軸6に対する偏心量であるワーク(ジャーナル)偏心量hは、次の式で表される。
即ち、
h=(h1−h2)/2
【0042】
次に図12Cに示すように定寸装置15の検出子15aを被研削部18である偏心円の周面部に接触させる。そして、主軸6を矢印方向Rtへ回転させながら被研削部18の主軸回転中心c1回りの半径を測定する。
【0043】
そしてワークwをスクロールチャック7に取り付けたときの位置、即ちジャーナル部jの位相角度が0度である位置を基準にして、この測定値が最大となるジャーナル部jの主軸6に対する位相角度である被研削部位相角度をβ度とし、またこの測定値の最大値をh3とする。
【0044】
次にステップ2c−2)の処理が行われるのであり、図13はこのステップでの処理を説明するためのものである。
このステップでは、被研削部18である偏心円の主軸回転中心c1に対する偏心量である被研削部偏心量Lを数式5により求める。
【0045】
【数5】
ここに、γは上記被研削部18の中心c2を含むワーク中心c0回りの半径と、被研削部18の中心c2を含む主軸回転半径とが挟む角度である。そして、Hは上記被研削部18のジャーナル部jに対する偏心量であって、即ちジャーナル部18の中心c0から被研削部18の中心c2までの距離である。
【0047】
さらにステップ3c)に移行するのであり、図14はこのステップでの処理を説明するためのものである。
このステップでは、前後方向Xsの砥石台10の位置、即ち主軸回転中心c1から研削砥石14の中心c3までの距離である砥石軸座標値Xを求める。
【0048】
いま、被研削部18の測定に於ける定寸装置15の測定値が最大となったときの角度、即ち、主軸6に対する被研削部18の位相角度である被研削部位相角度がβ度であるとき、このβの位置にあるジャーナル部jを矢印方向Rtへδ1度回転させ、この回転後のジャーナル部jの位相角度を0度とする。そして、図14に示すように、この0度の位置を基準としてワークwを矢印方向Rtへ主軸6と同体状にC度回転させたときの砥石軸座標値Xは数式6で表される。ここで、δ1はワークwの回転中心c1を中心とし、定寸装置15の検出子15aの前加工された被研削部18の接触点と研削砥石14の中心c3とのなす角である。
【0049】
【数6】
こうして主軸6の回転角度に対する砥石台10の位置(砥石軸座標値X)に関する情報が作成されるのであり、以後はステップ4)に移行し、この情報をコンピュータ数値制御装置に入力し、この情報に基づいて主軸6及び砥石台10を自動的に作動させ、被研削部18の研削を実施する。
【0051】
上記実施例において、ステップ1)以後の処理は全て自動的に行わせることができるのであるが、一部分を手作業で行うことも差し支えない。
また被研削部18は必ずしも円形の周面である必要はないのであり、例えば楕円形や多角形等を含む任意な形状の周面であっても差し支えないのである。
さらに上記実施例では定寸装置15によりジャーナル部jを測定したが、これに代えて、図3に仮想線で示すようにジャーナル部jと同心の周面を有するものとしたジャーナル同等部位j1を形成し、この同等部位j1を測定するようにしてもよい。
更に上記に示した例では外径側を測定して偏心量を計算して外径側を研削する場合を説明しているが、内径側を測定し偏心量を計算して外径側を研削する場合、内径側を測定し偏心量を計算して内径側を研削する場合、外径側を測定し偏心量を計算して内径側を研削する場合にも応用できることは言うまでもない。
【0052】
【発明の効果】
上記した本発明によれば、次のような効果が得られるのである。
即ち、チャック部に把持されるワーク部分と同心のワーク周面上の特定位置に、キー溝とかピン孔等の位相基準となるべきものが加工されているか加工される予定のワークを研削する場合に於いて、ワークのジャーナル部をチャック部の概略の回転中心位置に把持させた後、このワークの主軸に対する心出し作業を行わないでも、主軸及び砥石台の自動的な作動により、ワークのジャーナル部に対して偏心した被研削部を円形形状の周面に予定通りに研削させることができるのである。
【図面の簡単な説明】
【図1】本発明の実施に使用されるコンピュータ数値制御式研削盤を示す平面図である。
【図2】前記研削盤を示す正面図である。
【図3】前記研削盤のチャック部を示す側面図である。
【図4】前記研削盤のチャック部を示す正面図である。
【図5】本発明に係る研削処理の全体的な流れ図である。
【図6】前記研削盤のスクロールチャックにワークを取り付けた状態を示す断面図である。
【図7】前記研削盤に於けるワークの測定状態を示す図である。
【図8】前記研削盤に於ける砥石軸座標値を特定するための説明図である。
【図9】前記研削盤に於けるワークの測定状態を示す図である。
【図10】前記研削盤に於ける被研削部の主軸中心に対する偏心量を特定するための説明図である。
【図11】前記研削盤に於ける砥石軸座標値を特定するための説明図である。
【図12】前記研削盤に於けるワークの測定状態を示す図である。
【図13】前記研削盤に於ける被研削部の主軸中心に対する偏心量を特定するための説明図である。
【図14】前記研削盤に於ける砥石軸座標値を特定するための説明図である。
【符号の説明】
w ワーク
h ワーク(ジャーナル)偏心量
6 主軸
7 チャック部(スクロールチャック)
10 砥石台
18 被研削部
20 ワーク(ジャーナル)の位相基準
α 被研削部基準角度
β 被研削部位相角度
θ ワーク(ジャーナル)位相角度
κ 被研削部位相角度
15 定寸装置
Claims (1)
- ジャーナル部jにキー溝やピン孔等の位相基準20を有するワークwの被研削部18を研削する場合において、
主軸6に形成されたチャック7部に把持されるジャーナル部jをこれの中心coと平行な外周面を有するように予め切削しておき、このジャーナル部jを前記チャック7部の概略回転中心位置に特定の向きとなして把持させ、この把持により、このジャーナル部jの中心coと主軸6回転中心c1とが平行になり且つ、位相基準20とジャーナル部jの中心c0とを含む線17aが水平となり、このときのジャーナル部jの主軸6に対する位相角度を0度となし、
この状態の下で、定寸装置15の検出子15aをジャーナル部jの概略頂部に接触させ、次に主軸6を特定方向Rtへ回転させてジャーナル部jの主軸6回転中心c1回りの半径を測定し、この半径についての情報に基づいて、主軸6回転中心c1から前記ジャーナル部jの中心c0までの距離であるジャーナル偏心量hと、前記定寸装置15の測定した半径が最大となったときの主軸6回転中心c1回りのワークの位相角度であるθ度とを特定し、
次に、ジャーナル部中心から特定量だけ偏心して位置されてワークの一部をなしている被研削部18の主軸6に対する偏心量である被研削部偏心量Lを数式2により計算し、
次に、被研削部18の主軸6回転中心c1回りの位相角度である被研削部位相角度κを数式3により計算し、
次に、ジャーナル部jを主軸6回転中心c1回りのワークwの位相角度がθ度である位置から特定方向Rtへ−(δ−(κ−θ))度回転させたとき、この回転後の位置にあるジャーナル部jの位相角度を以後の処理において0度となし、
この0度の位置を基準として、ワークwを特定方向Rtへ主軸6と同体状にC度回転させたときの砥石軸座標値Xを数式4により計算して、前記被研削部を円形形状の周面に形成するための、主軸回転角度Cに対する砥石台10の位置に関する情報である砥石台10位置情報を作成し、
この後、該砥石台10位置情報をコンピュータ数値制御装置に入力し、この砥石台10位置情報に基づいて、主軸6の回転に対する砥石台10の位置を同期制御させ、ワークの被研削部18の周面を研削するように実施することを特徴とするコンピュータ数値制御式研削盤による研削方法。
Lは被研削部偏心量であり、κは被研削部位相角度であり、Xは主軸回転中心と砥石軸中心間の距離であり、αは被研削部基準角度であって、即ち、位相基準20を含むジャーナル部jの中心c0回りの半径と、被研削部18の中心c2を含むジャーナル部jの中心c0回りの半径とが挟む角度であり、Hは上記被研削部18のジャーナル部jに対する偏心量であり、d1は被研削部18の仕上げ径であり、Wdは研削砥石14の直径である。なお、δはワークwの回転中心c1を中心とし、定寸装置15の検出子15aのジャーナル部jとの接触点と研削砥石14の中心c3とのなす角である。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2000274857A JP3559924B2 (ja) | 2000-09-11 | 2000-09-11 | コンピュータ数値制御式研削盤による研削方法 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2000274857A JP3559924B2 (ja) | 2000-09-11 | 2000-09-11 | コンピュータ数値制御式研削盤による研削方法 |
Related Child Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2003337565A Division JP3994393B2 (ja) | 2003-09-29 | 2003-09-29 | コンピュータ数値制御式研削盤による研削方法 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2002086355A JP2002086355A (ja) | 2002-03-26 |
| JP3559924B2 true JP3559924B2 (ja) | 2004-09-02 |
Family
ID=18760556
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2000274857A Expired - Fee Related JP3559924B2 (ja) | 2000-09-11 | 2000-09-11 | コンピュータ数値制御式研削盤による研削方法 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP3559924B2 (ja) |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN103072052A (zh) * | 2013-01-06 | 2013-05-01 | 洛阳轴研科技股份有限公司 | 在电磁无心轴承磨床上对偏心套的磨削加工方法 |
| CN103692323A (zh) * | 2013-12-12 | 2014-04-02 | 武汉中冶易新科技有限公司 | 一种适用于车床和磨床联合加工偏心套的装置 |
Families Citing this family (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP5128511B2 (ja) * | 2009-01-29 | 2013-01-23 | 株式会社コンドウ | 一対の給油孔を備えたドリル用ワーク、及び孔付ワークの芯出し方法、並びに芯出し装置 |
| JP2015083329A (ja) * | 2013-10-25 | 2015-04-30 | 住友重機械工業株式会社 | 偏心揺動型の減速装置の製造方法 |
| JP7016329B2 (ja) * | 2019-02-07 | 2022-02-04 | 住友重機械工業株式会社 | 偏心揺動型の減速装置の製造方法 |
| EP4048474A4 (en) * | 2019-10-24 | 2023-11-22 | Fives Landis Corp. | METHOD FOR GRINDING AND TURNING A WORKPIECE |
| KR102267728B1 (ko) * | 2021-04-06 | 2021-06-22 | (주)태영정공 | 휠롤러 연삭장치 |
| KR102324255B1 (ko) * | 2021-06-21 | 2021-11-10 | 주식회사 티에스지 | 가공장치를 사용한 자동차 엔진용 롤러 휠의 가공방법 |
-
2000
- 2000-09-11 JP JP2000274857A patent/JP3559924B2/ja not_active Expired - Fee Related
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN103072052A (zh) * | 2013-01-06 | 2013-05-01 | 洛阳轴研科技股份有限公司 | 在电磁无心轴承磨床上对偏心套的磨削加工方法 |
| CN103692323A (zh) * | 2013-12-12 | 2014-04-02 | 武汉中冶易新科技有限公司 | 一种适用于车床和磨床联合加工偏心套的装置 |
Also Published As
| Publication number | Publication date |
|---|---|
| JP2002086355A (ja) | 2002-03-26 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| KR101002610B1 (ko) | 초경합금 공구를 생산하는 원통 연삭법 및 초경합금 공구의생산시 원통 스타팅 바디를 연삭하는 원통 연삭기 | |
| CN101541473B (zh) | 用于磨削加工机器部件的方法以及用于实施该方法的磨床 | |
| JP4071576B2 (ja) | 工作機械 | |
| US6913522B2 (en) | Method and device for grinding central bearing positions on crankshafts | |
| CN103506915B (zh) | 磨削加工装置 | |
| US8506357B2 (en) | Method for grinding the main and rod bearings of a crankshaft by external cylindrical grinding and apparatus for carrying out the method | |
| EP1251415A3 (en) | Method and apparatus for grinding eccentric cylindrical portions of workpiece with diameter measuring device | |
| JP2013508176A (ja) | 研削及びバリ取り用研削盤と、研削及びバリ取りの方法 | |
| JP6877800B1 (ja) | ワークの丸孔の仕上げ加工方法 | |
| JP2002086355A (ja) | コンピュータ数値制御式研削盤による研削方法 | |
| JP2020179431A (ja) | 砥石車のドレッシング方法及び砥石車修正装置 | |
| JP2006035387A (ja) | 凹面を有するカムを研削する方法および装置 | |
| JP3994393B2 (ja) | コンピュータ数値制御式研削盤による研削方法 | |
| JPH11254277A (ja) | 内面研削装置 | |
| JP6776660B2 (ja) | センタ及び研削盤 | |
| JP7635356B1 (ja) | 砥石のドレッシング装置、砥石のドレッシング方法および制御プログラム | |
| JP2001088026A (ja) | Cnc研削盤による研削方法 | |
| CN111098193B (zh) | 工件的加工方法及其磨床和应用 | |
| JP3353147B2 (ja) | カム研削盤によるワーク偏心軸部の研削方法 | |
| JP5128511B2 (ja) | 一対の給油孔を備えたドリル用ワーク、及び孔付ワークの芯出し方法、並びに芯出し装置 | |
| JPH08192358A (ja) | 研削盤による加工方法およびその研削盤 | |
| JP2009113161A (ja) | 研削方法および研削装置 | |
| JP7519212B2 (ja) | 研削方法及び研削装置 | |
| JP2005028556A (ja) | 自由曲面加工方法 | |
| JP2000079543A (ja) | Cnc円筒研削盤によるテーパ研削方法 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20040316 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20040318 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20040413 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20040511 |
|
| R150 | Certificate of patent or registration of utility model |
Free format text: JAPANESE INTERMEDIATE CODE: R150 Ref document number: 3559924 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20100604 Year of fee payment: 6 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20130604 Year of fee payment: 9 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| LAPS | Cancellation because of no payment of annual fees |