JP3597461B2 - 樹脂成形装置および樹脂成形方法 - Google Patents
樹脂成形装置および樹脂成形方法 Download PDFInfo
- Publication number
- JP3597461B2 JP3597461B2 JP2000345306A JP2000345306A JP3597461B2 JP 3597461 B2 JP3597461 B2 JP 3597461B2 JP 2000345306 A JP2000345306 A JP 2000345306A JP 2000345306 A JP2000345306 A JP 2000345306A JP 3597461 B2 JP3597461 B2 JP 3597461B2
- Authority
- JP
- Japan
- Prior art keywords
- resin
- mold
- pressure
- resin molding
- predetermined
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Fee Related
Links
Images

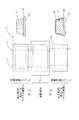
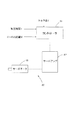
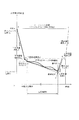

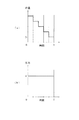


Landscapes
- Injection Moulding Of Plastics Or The Like (AREA)
- Moulds For Moulding Plastics Or The Like (AREA)
Description
【発明の属する技術分野】
本発明は、樹脂成形装置および樹脂成形方法に関し、特に、樹脂成形品の成形時に、成形圧力を制御するとともに、上下型の型面にて形成される間隙を制御する樹脂成形装置および樹脂成形方法に関する。
【0002】
【従来の技術】
従来、この種の樹脂成形装置は、所定の凸形状を有する型面を上方に向けて固定された雄型と、上下駆動可能であるとともに、この型面に凹形状の型面を対面させて配置された雌型とを備えている。そして、この対面間は所定の間隙を有する位置に位置決めされ、樹脂成形時、この間隙に樹脂が注入される。ここで、注入された樹脂に対して雌型の型面を作用させるために、雌型に油圧駆動装置が設置されており、この油圧駆動装置の駆動により、雌型を雄型の型面方向に下降させて型締めを実施している。そして、型締めの完了により所定の樹脂成形品が生成される。
【0003】
【発明が解決しようとする課題】
上述した従来の樹脂成形装置においては、油圧駆動装置の駆動によって型締めを実施するため、型締め完了状態での位置を精確に制御することが出来ない。従って、別に位置決め装置を設ける必要があり、樹脂成形装置の構成が大きなったり、複雑化していた。また、油圧を利用することから、天候や温度などの外的要因により油温が変化し、駆動動作が不安定になることがあり、品質の一定した樹脂成形品を生成することが困難であった。さらに、このように駆動動作が不安定になると、型締めの時間を一定にすることができないため、樹脂成形品の生産時間を一定にできなかった。
【0004】
本発明は、上記課題にかんがみてなされたもので、型締めに至る過程で圧力および位置を制御して成形をすることにより、一定品質の樹脂成形品の生成を可能にするとともに、成形時間を一定にすることが可能な樹脂成形装置および樹脂成形方法の提供を目的とする。
【0005】
【課題を解決するための手段】
上記目的を達成するため、請求項1にかかる発明は、型面が所定の間隔を備えて対面する上下型と、樹脂成形品の成形に際して上記間隔に樹脂を注入する樹脂注入手段と、上記上下型の型締めに至る過程で、上記樹脂を注入した間隔の内圧が所定圧力となるように圧力制御を実行しつつ、上記上型および下型の位置決め制御を実行する型締め制御手段と、上記上型の重量を支持するバランサーシリンダからなる型重量支持手段とを具備する構成としてある。
【0006】
上記のように構成した請求項1にかかる発明においては、樹脂成形装置を概略上型と、下型とにより構成し、この上型と下型との両型面を所定の間隙を備えて対面するように配置する。そして、樹脂注入手段にて当該間隙に樹脂を注入しつつ、上型を下型に対して型締めして所定の樹脂成形品を生成する。この型締めを行うに際して、上型を制御する手段として型締め制御手段を備えさせている。ここで、型締め制御手段は上記型締めに至る過程で上記樹脂を注入した間隙の内圧が所定圧力となるように型締め圧力を制御しつつ、上記上型の位置決め制御を実行する。
ここで、上型と下型との両型面間に樹脂を注入する際して、型締め制御手段は、当該間隙の内圧が所定圧力となるように圧力制御を実行しつつ、上型の位置決め制御を実行する。すなわち、圧力制御の実行として上型に働く圧力を制御しながら、位置制御の実行として当該上型を型締め方向に移動させている。例えば、この型締め制御手段に、サーボモータを使用する場合、この圧力制御を実現する手法として、トルク制御を実行することになる。
このように、サーボモータ等を適用可能な型締め制御手段で上型および下型の間隙に注入された樹脂に発生させる所定圧力を制御する場合、この圧力制御においては、上型の重量についても考慮する必要が生じる場合がある。
なぜなら、サーボモータ等を適用して型締め制御手段で実行する圧力制御の範囲以外で、上型の重量が上記間隙に注入された樹脂に対する圧力を形成するためである。従って、上型の重量によって上記間隙に注入された樹脂に対して形成される圧力より小さい圧力を加えるために、型締め制御手段は圧力制御を行なう場合、上記上型の重量を支えなければならなくなる。
このため、圧力制御の実行のためにサーボモータでトルク制御を行なう場合は、サーボモータの発生させるトルクをマイナス側に、例えば、上型を型締め方向とは反対の上側に持ち上げるマイナストルクを発生させなければならない。この場合、サーボモータのマイナス側のトルクと上型の重量が等しくなるように近づける場合は、圧力制御は0に近づき、型締め方向に働く力がないため、位置制御が出来なくなることがある。かかる状況を解消しうる好適な一例として、本発明では、型締めに際し、バランサーシリンダからなる型重量支持手段にて上型の重量を支持する。このように、上型の重量を支えるバランサーシリンダからなる型重量支持手段を取り付けることにより、例えば、型締めにあたり、上型の重量を上側に持ち上げることが可能になる。これによって、型締め制御手段の圧力制御にて発生する型締め圧力は、型締め方向に常時働くことになるため、圧力制御を安定させることが可能になる。また、型締め制御手段としてサーボモータを適用した場合、このサーボモータの保持トルクを利用することにより、より精度の高い位置制御が可能になる。
【0007】
本樹脂成形装置にて生成される樹脂成形品の一態様として、請求項2にかかる発明は、請求項1に記載の樹脂成形装置において、上記樹脂注入手段は、上記間隙に設置された所定の含浸素材に高粘性樹脂を注入して含浸させる構成としてある。
上記のように構成した請求項2にかかる発明においては、本樹脂成形装置にて含浸素材に高粘性樹脂を含浸させた樹脂成形品を生成する。かかる場合、樹脂成形品を成形するにあたり、上型と下型との間隙に含浸素材を設置する。ここで、樹脂注入手段にて高粘性樹脂を注入し、型締め制御手段にて所定の制御を実行しつつ、上型および下型の型締めを行う。そして、この型締め時における型締め制御手段による圧力の制御によって、高粘性樹脂を含浸素材に略均質に浸透させることが可能となり、含浸素材と高粘性樹脂とにより形成される高品質な樹脂成形品を生成することが可能になる。ここで、含浸素材は特に限定されるものでなく、含浸性を備えればよく、ガラス繊維であっても良いし、木材繊維であっても良い。むろん、綿繊維などの織布であっても良い。
【0008】
型締めの際に行われる型締め制御手段による制御手法の一態様として、請求項3にかかる発明は、請求項1または請求項2のいずれかに記載の樹脂成形装置において、型締め制御手段は、上記内圧を略一定に制御するとともに、所定の変化率に基づいて上記間隙を徐々に縮小しつつ所定の位置に位置決め制御する構成としてある。
上記のように構成した請求項3にかかる発明においては、型締めに際して、型締め制御手段にて間隙に発生する内圧を略一定に制御する。また、同時に、型締め制御手段は、上記間隙を所定の変化率に基づいて徐々に縮小しつつ、所定の位置に位置決め制御する。
【0009】
型締めの際に行われる型締め制御手段による制御手法の他の一態様として、請求項4にかかる発明は、請求項1または請求項2のいずれかに記載の樹脂成形装置において、上記型締め制御手段は、所定の変化率に基づいて徐々に拡大する方向に上記内圧を制御するとともに、所定の変化率に基づいて上記間隙を徐々に縮小しつつ所定の位置に位置決め制御する構成としてある。
上記のように構成した請求項4にかかる発明においては、型締めに際して、型締め制御手段にて所定の変化率に基づいて徐々に拡大する方向に上記内圧を制御する。また、同時に、型締め制御手段は、所定の変化率に基づいて、上記間隙を徐々に縮小しつつ所定の位置に位置決め制御する。
【0010】
型締めの際に行われる型締め制御手段による制御手法のさらに他の一態様として、請求項5にかかる発明は、請求項1または請求項2のいずれかに記載の樹脂成形装置において、上記型締め制御手段は、所定の変化率に基づいて徐々に拡大する方向に上記内圧を制御するとともに、上記間隙を略一定に制御する構成としてある。
上記のように構成した請求項5にかかる発明においては、型締めに際して、型締め制御手段にて所定の変化率に基づいて徐々に拡大する方向に上記プレス圧力を制御する。また、同時に、型締め制御手段は上記間隙を略一定に制御する。
【0011】
型締め制御手段が制御を実行する具体的な構成の一例として、請求項6にかかる発明は、請求項1〜請求項5のいずれかに記載の樹脂成形装置において、上記型締め制御手段は、サーボモータにて構成する。
上記のように構成した請求項6にかかる発明においては、型締め制御手段をサーボモータにて構成する。これにより、簡易な構成で複雑な内圧あるいは間隙の位置制御を高精度に実施することが可能になる。
【0012】
型締め制御手段にて内圧を所定圧力に制御するものの、樹脂注入手段から注入される樹脂の注入圧力により、上記型締め制御手段によって発生させる圧力の制御が不安定になることが有り得る。そこで、請求項7にかかる発明は、請求項1〜請求項6のいずれかに記載の樹脂成形装置において、上記樹脂注入手段は、上記間隙内に発生する内圧を検出する圧力検出手段を備えるとともに、同圧力検出手段にて検出した内圧が上記型締め制御手段の制御する所定圧力に略一致するように樹脂の注入を制御する構成としてある。
上記のように構成した請求項7にかかる発明においては、樹脂注入手段に間隙内に発生する内圧を検出する圧力検出手段を備えさせる。そして、同圧力検出手段は、内圧を検出し、この検出した内圧が上記型締め制御手段の制御する所定圧力に略一致するように樹脂の注入圧力を制御する。
【0017】
上述したように型重量支持手段はバランサーシリンダにて構成されており、これにより簡易に型重量支持手段を構成することが可能となっている。
【0018】
このように、所定の形状を備える上型と所定の形状を備える下型とを両型面を所定の間隙を備えて対面させ同間隙に樹脂を注入しつつ上記上型および下型を型締めして樹脂成形品を生成する手法は必ずしも実体のある装置に限られる必要はなく、その方法としても機能することは容易に理解できる。
このため、請求項8にかかる発明は、所定の形状を備える上型と所定の形状を備える下型とを両型面を所定の間隔を備えて対面させ同間隔に樹脂を注入しつつ上記上型および下型を型締めして樹脂成形品を生成する樹脂成型方法であって、樹脂成形品の成形に際して上記間隔に樹脂を注入する樹脂注入工程と、バランサーシリンダによって上記上型の重量を支持しつつ、上記上型の型締めに至る過程で、上記樹脂を注入した間隔の内圧が所定圧力となるように圧力制御を実行しつつ、上記上型の位置決め制御を実行する型締め制御工程とを具備する構成としてある。 すなわち、必ずしも実体のある装置に限らず、その方法としても有効であることに相違はない。
【0019】
【発明の効果】
以上説明したように本発明は、型締めに至る過程で圧力および位置を制御して成形を行うことにより、一定品質の樹脂成形品の生成を可能にするとともに、成形時間を一定にすることが可能であり、型締めに際して、型重量支持手段にて上型の重量を支持することによって、圧力制御を安定させることが可能な樹脂成形装置を提供することができる。また、型重量支持手段をバランサーシリンダにて構成することにより、簡易に当該型重量支持手段を構成することができる。
また、請求項2にかかる発明によれば、略一定の成形時間により樹脂成形品を生成可能であるため、特に、含浸素材を利用した樹脂成形品を生成する場合、含浸させる樹脂を略均質にすることができ、高品質な樹脂成形品を生成することが可能になる。
さらに、請求項3にかかる発明によれば、型締め時の制御の一例を示すことができる。
さらに、請求項4にかかる発明によれば、型締め時の制御の他の一例を示すことができる。
さらに、請求項5にかかる発明によれば、型締め時の制御のさらに他の一例を示すことができる。
さらに、請求項6にかかる発明によれば、内圧および位置の制御を簡易に、そして、高精度に実施することが可能になる。
さらに、請求項7にかかる発明によれば、樹脂の注入圧力が制御可能になるため、内圧および位置の制御をより高精度に実施することができる。
さらに、請求項8にかかる発明によれば、型締めに至る過程で圧力および位置を制御して成形を行うことにより、一定品質の樹脂成形品の生成を可能にするとともに、成形時間を一定にすることが可能であり、型締めに際して、バランサーシリンダからなる型重量支持手段にて上型の重量を支持することによって、圧力制御を安定させることが可能な樹脂成形方法を提供することができる。
【0020】
【発明の実施の形態】
以下、図面にもとづいて本発明の実施形態を説明する。
図1は、本発明の一実施形態にかかる樹脂成形装置の概略構成を示した概略外観図である。
同図において、樹脂成形装置10は、概略、筐体11と、上方部12と、所定の略凹形状の型形状部13aを有し、同型形状部13aの凹部を下方に向けて上方部12の下面に固着された上モールド13と、下面に車輪14aが配設され図垂直方向に動作可能な下方部14と、所定の略凸形状の型形状部15aを有し、同型形状部15aの凸部を上方に向けて下方部14の上面に固着された下モールド15とを備えている。ここで、上方部12は筐体11にボールネジ16を介して接続されている。
【0021】
この上方部12には、ボールネジ16のネジ形状に対応した所定の溝が形成されて、この溝とボールネジ16が係合しており、ボールネジ16が回転動作すると、この回転動作が上方部12に伝達される。これにより、同上方部12は筐体11に対して上下駆動することになる。このボールネジ16は、筐体11に配設されたボールベアリング17に接続され、回転動作については筐体11と遮断される構造となっている。上述した上方部12の上下駆動を実現する構成として、筐体11は上部にサーボモータ18と、タイミングベルト19と、タイミングプーリ20とを備えている。そして、サーボモータ18が所定の指令データに基づいて回転軸18aを回転動作させると、この回転動作は回転軸18aに接続されたタイミングベルト19に伝達される。
【0022】
また、このタイミングベルト19は、ボールネジ16の上端に設置されたタイミングプーリ20に巻き回しされており、タイミングベルト19の動作に伴なって、タイミングプーリ20が回転動作する。そして、このタイミングプーリ20が回転動作すると、ボールネジ16が回転動作し、上述した上方部12が上下駆動することとなる。すなわち、本樹脂成形装置10にて樹脂成形を実施するに際して、サーボモータ18を制御し、この制御に基づいて上方部12が上下駆動する。かかる場合、サーボモータ18の回転動作はタイミングベルト19、タイミングプーリ20、ボールネジ16の順に伝達されることとなる。ここで、上方部12が下方部14に向かって下降する場合は、樹脂成形の型締めの動作に該当し、このとき、上方部12の下降動作によって上モールド13の型形状部13aを下方部14の下モールド15の型形状部15aに接近させる。
【0023】
また、樹脂成形装置10は、当該樹脂成形装置10に所定の樹脂を注入する樹脂注入装置50が併設されている。この樹脂注入装置50は、概略、流路51aに接続されたタンク51と、流路52aに接続されたタンク52と、流路53aに接続されたタンク53とが備えられている。これらのタンク51〜53には成形に使用する樹脂に応じて適宜所定の溶剤が充填されることになる。その一例としては、タンク51には主剤が充填され、タンク52には硬化剤が充填され、タンク53にはアセトンが充填される場合がある。そして、流路51aおよび52aに配設されたポンプ54,55によって、タンク51およびタンク52から各溶剤を樹脂成形装置10に対して流出可能になっており、流路51aに配設されたバルブ57の開閉度合いを制御して主剤に対するアセトンの混合割合を制御する。
【0024】
同様に、流路52aに配設されたポンプ54の開閉度合いを制御して硬化剤に対するアセトンの混合割合を制御している。流路51aと流路52aとはバルブ57,58にてアセトンが混合された後に結合されて、流路60を形成し、同流路60にて樹脂成形装置10に接続している。ここで、樹脂成形装置10は、筐体11の上部にて上述した流路60と接合する。また、この上部には主剤と硬化剤とアセトンとが所定の比率により混合された樹脂の注入を受ける樹脂注入経路61が形成されるとともに、同樹脂注入経路61は、上方部12に接続される。さらに、上方部12の上部には、この樹脂注入経路61の接続を受ける注入部62が配設されており、上モールド13にこの注入部62と挿通する樹脂注入経路63が形成され、樹脂注入装置50から注入される樹脂を上モールドの型面側に流入可能になっている。
【0025】
図2は、樹脂成形装置10に同樹脂成形装置10の下方部14を搬送する搬送装置の概略構成を示した概略外観図である。
同図において、搬送装置70はレール71,71を備えており、車輪14aがレール71,71上を移動することによって、下方部14を樹脂成形装置10に対して搬入、あるいは、樹脂成形装置10から搬出可能になっている。この搬入および搬出に際して、待機待避エリアA,Bでは、樹脂成形装置10にて下モールド15上に成形された樹脂成形品Ptを取り出したり、樹脂成形品Ptを取り出してカラになった下方部14を樹脂成形装置10に投入する。この搬送装置70によって、樹脂成形装置10は連続稼動を実現可能になっている。例えば、樹脂成形装置10で成形中に、そのまえの成形にて生成された樹脂成形品Ptを待機待避エリアAにて取り出す作業を行い、下方部14をカラ状態にし、現在の成形にて生成された樹脂成形品Ptを待機待避エリアBに搬出するとともに、待機待避エリアAの下方部14を樹脂成形装置10に搬入することにより連続稼動する。
【0026】
図3は上述した樹脂成形装置10のサーボモータ18にて上方部12の上下駆動を行うにあたり、所定の速度制御、圧力制御、位置制御を実現する制御システムの概略構成を示した構成図である。
同図において、制御システム80は、概略、コントローラ81と、サーボアンプ82とから構成されており、コントローラ81に対して設定される上下駆動の移動量Xや型締め時の上モールドの型圧を制御するためのトルク値Yやこの型圧を発生させる加圧時間Tなどのパラメータ設定値がコントローラ81に対して指示され、コントローラ81は内部に備えるCPUにて当該パラメータ設定値に基づいて所定の演算を実行し、この演算の演算結果を指令値としてサーボアンプ82に出力する。そして、サーボアンプ82は入力した指令値に基づいた所定の電流をサーボモータ18に印加し、サーボモータ18は当該電流に基づいて動作することになる。
【0027】
図4は樹脂成形時において上方部12が型締めを行う際の制御態様を示したタイムチャートである。
同図においては、縦軸にて上方部12の位置を示し、横軸にて上方部12の移動に際する時間を示している。本実施形態においては、初期状態として、下モールド15の型面から上モールド13の型面の距離、すなわち、オープンハイト位置Opは1800mmとなっているとともに、上方部12の下降ストロークが最大800mmとなっている。従って、上方部12は800mmの下降ストロークにて徐々に下降し、樹脂成形品によって異なる所定のシャットハイト位置Stまで下降する。そして、樹脂成形が終了すると、上方部12をオープンハイト位置Opまで上昇させ、一連の樹脂成形サイクルを完了させる。
【0028】
この樹脂成形サイクルは、図示するように、ポイントA〜Fを通過して完了する。ここで、ポイントAは上述したオープンハイト位置Opを示し、上方部12はこのポイントAからポイントBに向かっては速度v1にて下降し、ポイントBにて速度を低速方向に切り替え、速度v2にてポイントCに向かって下降する。このポイントA〜Cまでのサーボモータ18の制御は、ポイントAC間の距離に基づく位置制御と、速度v1およびv2による速度制御が実行される。このとき、トルク値は一定に保持されるように制御する。ここで、ポイントC〜D間の制御については後述することとし、ポイントC〜Dへの設定された加圧時間Tによる型締めが終了すると、ポイントDからポイントEに向けて上方部12を速度v3にて上昇させる。
【0029】
そして、このポイントEにて速度を高速方向に切り替え、速度v4にてポイントFに向かって上昇させる。このポイントD〜Fまでのサーボモータ18の制御は、ポイントDF間の距離に基づく位置制御と、速度v3およびv4による速度制御が実行される。次に、ポイントC〜Dにおける制御について説明する。上方部12がポイントCまで下降すると、樹脂注入装置50を作動させ、上モールド13と下モールド15との両型面間に対して樹脂の注入を開始する。このポイントC〜Dにおいては、上方部12を下降させるにあたり、サーボモータ18の制御は、位置制御および圧力制御が実行される。この制御は、コントローラ81に設定されたポイントCD間の距離と、同様にコントローラ81に設定された上モールド13および下モールド15間にて発生する内圧の初期圧力および最終圧力に基づいて実行される。この位置制御および圧力制御の詳細は後述する。
【0030】
図5は、樹脂成形時において上方部12にて型締めを行う際の樹脂成形装置10の動作の時間経過を簡略的に図示した時間経過図である。
同図において、図5(a)は、上方部12に配設された上モールド13の型面がポイントA、すなわち、オープンハイト位置Opに位置する状態を示している。かかる状態より上方部12は速度v1にて下降を開始し、切り替え点であるポイントBにかかると上方部12は減速し、速度v1から速度v2に切り替えられる。この切り替えは、次のポイントCにおける位置決めを高精度にて実現するために、徐行速度に減速切り替えが行われる。図5(b)は、上方部12の上モールド13の型面が速度v2にてポイントCまで下降してきた状態を示しており、かかるポイントCにて樹脂の上モールド13および下モールド15の型面間への樹脂の注入が開始される。
【0031】
そして、型面間への樹脂の注入とともに、ポイントCD間における位置制御および圧力制御が実行され、この制御が上モールド13の型面がポイントDに移行するまで続行される。図5(c)は、ポイントCから位置制御および圧力制御が実行され、上モールド13の型面がポイントDに移行した状態を示している。このように、上記型面がポイントD、すなわち、シャットハイト位置Stに到達すると、樹脂の注入が停止され、樹脂は上モールド13と下モールド15との型面間にて成形され、所定の樹脂成形品Ptが生成されることになる。そして、ポイントDにて樹脂の注入が終了し、上モールド13による樹脂への加圧が完了すると、上方部12は速度v3にて上昇し、ポイントEの速度切り替え点にて速度v4に高速化し、図5(d)に示すようにポイントF、すなわち、オープンハイト位置Opに到達すると停止する。これにより、ポイントA〜Fの一連の樹脂成形にかかる樹脂成形サイクルが終了する。
【0032】
図6は、ポイントCからポイントDに上方部12が移行するに際しての位置および圧力制御の制御方法の一態様を示したタイムチャートである。
図6(a)は位置制御の態様を示すとともに、図6(b)は圧力制御の態様を示している。図において、上方部12の下降動作に基づいて、上モールド13と下モールド15との型面間に注入された樹脂に対して作用する圧力を一定にしつつ、徐々に上モールド13を下降させ、ポイントCからポイントDまで位置制御する。このとき、サーボモータ18の出力によって発生する圧力を一定にするため、実際には型面間に注入された樹脂の注入圧等の型面間に発生する内部圧力により制御圧力には若干の変動が発生する。また、ポイントDへの位置制御による位置決めついても、同ポイントD付近においては、上方部12の圧力と樹脂注入圧等の型面間に発生する内部圧力とが均衡する位置に収束するため、位置決め制御する位置と、実測の位置とが異なる場合が発生しうる。
【0033】
図7は、ポイントCからポイントDに上方部12が移行するに際しての位置および圧力制御の制御方法の他の一態様を示したタイムチャートである。
図7(a)は位置制御の態様を示すとともに、図7(b)は圧力制御の態様を示している。図においては、圧力を時間ととも変化させ、また、これに併せて位置を徐々に変化させる制御を実行する。かかる場合においても、上述したのと同様にポイントDにおける位置決め位置は実測と異なる場合が生じうる。本実施形態においては樹脂注入圧を制御する態様を採用していないが、むろん、樹脂注入圧の制御を併用する態様を採用しても良い。かかる場合、上モールド13あるいは下モールド15の型面上に圧力センサーを取り付け、この圧力センサーにて検出する型面間の圧力がサーボモータ18の制御に基づく圧力になるように樹脂注入圧を制御することによって、より精度良くサーボモータ18による圧力制御を実現することが可能になる。
【0034】
図8は、ポイントCからポイントDに上方部12が移行するに際しての位置および圧力制御の制御方法のさらに他の一態様を示したタイムチャートである。
図8(a)は位置制御の態様を示すとともに、図8(b)は圧力制御の態様を示している。ポイントCおよびポイントDの位置を一致させ、この位置を一定に保持しつつ、圧力を時間ととも変化させる制御を実行する。かかる場合においても、上方部12の圧力と、樹脂注入圧等の型面間に発生する内部圧力との圧力のバランスが均衡した位置にて位置決めがなされるため、位置決め制御する位置と、実測の位置とがずれる場合が発生しうる。
【0035】
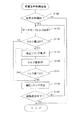
図9は、図7に示した態様によって実施される樹脂成形処理の処理内容を示したフローチャートである。
同図において、最初に、ポイントAの位置を検出し、樹脂成形処理の処理を開始する(ステップS100)。サーボモータ18の速度を速度v1に設定し上方部12を下降させる(ステップS105)。ポイントBを検出すると(ステップS110)、速度を速度v2に切り替えて上方部12を下降させる(ステップS115)。ここで、ポイントCを検出すると(ステップS120)、コントローラ81に設定された加圧時間TとポイントCD間の距離Xとトルク値Yとを取得する。そして、このトルク値Yより初期圧力α,最終圧力βを決定する(ステップS125)。
【0036】
そして、加圧時間Tを所定の単位で分割し、この単位ごとに制御する位置データΔxおよび圧力データΔpを算出する(ステップS130)。ここで、樹脂注入装置50を作動させて、樹脂の注入を開始させる(ステップS135)。次に、移動距離xにΔxを加算するとともに(ステップS140)、加圧圧力pにΔpを加算し(ステップS145)、移動距離xが距離X以上であるか否かを判別する(ステップS150)。移動距離xが距離X未満であれば、加圧圧力pが最終圧力β以上であるか否かを判別し(ステップS155)、最終圧力β未満であれば、ステップS140〜S155を繰り返す。
【0037】
ここで、ステップS150の判別にて移動距離xが距離X以上になるか、加圧圧力pが最終圧力β以上になると、上方型12に対する位置制御および圧力制御を停止させる。これにより、上方型12は停止する(ステップS160)。併せて樹脂の注入を停止させる(ステップS165)。そして、速度を速度v3に設定し上方型12を上昇させる(ステップS170)。ポイントEを検出すると(ステップS175)、速度を速度v4に切り替えて上方部12を上昇させる(ステップS180)。ここで、ポイントFを検出すると(ステップS185)、上方型12の上昇を停止させ(ステップS190)、樹脂成形処理は終了する。
【0038】
上述したように、本実施形態では、ポイントC〜Dにおいて、上モールド13を下降させるにあたり、サーボモータ18にて位置制御および圧力制御を実行する。そして、この圧力制御によって、当該上モールド13と下モールド15との型面間に注入された樹脂に対して作用する圧力を一定、あるいは、所定の割合で増加させつつ、位置制御によって徐々に上モールド13を下降させて、ポイントC〜Dでの圧力制御および位置制御を行なっている。このように、サーボモータ18を利用して上モールド13および下モールド15の間隙に注入された樹脂に一定の圧力を発生させる制御は、制御システム80の制御に基づいてサーボモータ18に発生するトルクを制御するトルク制御によって実現している。
【0039】
一方、型面間に注入された樹脂に対して作用する圧力を制御する場合においては、上方部12および上モールド13の重量について考慮する必要が生じる場合がある。これは、サーボモータ18でのトルク制御にて制御可能な圧力の範囲以外で、上方部12および上モールド13の重量によって、上記間隙に注入された樹脂に対する圧力が形成されるためである。従って、上方部12および上モールド13の重量が上記間隙に注入された樹脂に対して形成する圧力以上に、小さい圧力を加えるために圧力制御を行なう場合、サーボモータ18にて上モールド13を本来の型締め方向とは逆方向の上側に移動するように駆動しなければならないことになる。
【0040】
このとき、サーボモータ18に発生させるトルクをマイナス側に、すなわち、上モールド13を上側に持ち上げるマイナストルクを発生させなければならない。この場合、サーボモータ18のマイナス側のトルクと上方部12および上モールド13の重量が等しくなるように近づける場合は、圧力制御は0に近づいてしまい、型締め方向への力が働かないこととなって、位置制御が出来なくなる。そこで、本実施形態においては、図10に示すように樹脂成形装置を構成する。
【0041】
同図において、樹脂成形装置100は、樹脂成形装置10の構成に加えて、型締めに際して、上方部12および上モールド13の重量を支持可能なバランサーシリンダ部110を具備する構成となっている。このバランサーシリンダ110は、油圧シリンダ部111と、ロッド部112と、連結部113とを備えており、連結部113は、ロッド部112の外側端部と上方部12の上面に接続しており、油圧シリンダ部111の動作を上方部12に作用させることが可能になっている。
【0042】
この油圧シリンダ部111は、予め、上方部12および上モールド13の重量を考慮して、所定の圧力にて当該上方部12および上モールド13を上側に持ち上げて支持するように所定の油圧力を設定し、この設定した油圧力にて上方部12および上モールド13を上側に持ち上げつつ、サーボモータ18による上方部12および上モールド13の制御(圧力制御,位置制御)によって、ロッド部112が下降させられるようにすれば良い。これにより、サーボモータ18では、常に、上方部12および上モールド13を型締め方向に押し下げるトルクが発生するため、上述したマイナストルクの発生による弊害を防止することが可能になる。
【0043】
上記した実施形態では、バランサーシリンダ部110の油圧シリンダ部111は予め設定した所定の油圧力にて常時動作する構成を採用した。しかし、このように、油圧シリンダ部111に固定的な所定の油圧力を設定し、常時、油圧シリンダ部111により上方部12および上モールド13を支持する態様に限定されるものではなく、サーボモータ18による圧力制御,位置制御の状態に合せて、適宜油圧シリンダ部111の動作を制御する態様を採用しても良い。図11は、サーボモータ18の状態に応じて、コントローラ81にて実行される油圧シリンダ部111の動作を制御する重量支持制御処理の処理内容を示したフローチャートである。
【0044】
同図において、この重量支持制御処理の処理開始のトリガーとして、樹脂成形運転が開始された否かを判別する(ステップS100)。樹脂成形運転が開始されていれば、最初に、サーボモータ18の出力しているトルク値をサーボアンプ82を介して取得する(ステップS105)。そして、このトルク値が0以下であるか否かを判別し(ステップS110)、0以下であれば、油圧シリンダ部111を作動させ、上方部12および上モールド13を持ち上げさせる(ステップS115)。このように、油圧シリンダ部111を作動させた後に、適宜サーボアンプ82を介してトルク値を取得し(ステップS120)、このトルク値が0以下であるか否かを判別し(ステップS125)、0より大きければ、油圧シリンダ部111の作動を停止させる(ステップS130)。一方、トルク値が0以下であれば油圧シリンダ部111の作動を継続させる。このような重量支持制御処理を樹脂成形運転が終了するまで実行する(ステップS140)。
【0045】
このように、上方部12および上モールド13の重量を支えるバランサーシリンダ部110を樹脂成形装置100に取り付けることにより、型締めにあたり、上方部12および上モールド13の重量を型締め方向とは反対の上側に持ち上げることが可能になる。これによって、上モールド13および下モールド15間の樹脂に対する圧力を制御するために、サーボモータ18で制御するトルクが常時加圧方向に働くことになる。これによって、サーボモータ18による圧力制御を安定させることが可能になる。また、サーボモータ18の保持トルクを利用することにより、より精度の高い位置制御が可能となる。
【0046】
また、樹脂成形時に、ポイントCにて樹脂の注入を開始し、ポイントDに至るまでの型締めの過程にて、上方部12を駆動させるサーボモータ18によって、ポイントCからポイントDまでの位置を制御しつつ、上モールド13と下モールド14との型面間に発生する内圧をサーボモータ18の圧力制御を使用することにより、一定品質の樹脂成形品の生成を可能にすることができるとともに、成形時間を略一定にすることを可能にする。
【図面の簡単な説明】
【図1】本発明の一実施形態にかかる樹脂成形装置の概略構成を示した概略外観図である。
【図2】樹脂成形装置10に同樹脂成形装置10の下方部14を搬送する搬送装置の概略構成を示した概略外観図である。
【図3】制御システムの概略構成を示した構成図である。
【図4】樹脂成形時において上方部12が型締めを行う際の制御態様を示したタイムチャートである。
【図5】樹脂成形時において上方部12が型締めを行う際の樹脂成形装置10の動作の時間経過を簡略的に図示した時間経過図である。
【図6】ポイントCからポイントDに上方部12が移行するに際しての位置および圧力制御の制御方法の一態様を示したタイムチャートである。
【図7】ポイントCからポイントDに上方部12が移行するに際しての位置および圧力制御の制御方法の他の一態様を示したタイムチャートである。
【図8】ポイントCからポイントDに上方部12が移行するに際しての位置および圧力制御の制御方法のさらに他の一態様を示したタイムチャートである。
【図9】樹脂成形処理の処理内容を示したフローチャートである。
【図10】バランサーシリンダを備えた樹脂成形装置の概略構成を示した概略外観図である。
【図11】重量支持制御処理の処理内容を示したフローチャートである。
【符号の説明】
10…樹脂成形装置
11…筐体
12…上方部
13…上モールド
14…下方部
15…下モールド
16…ボールネジ
17…ボールベアリング
18…サーボモータ
19…タイミングベルト
20…タイミングプーリ
50…樹脂注入装置
51…タンク(主剤)
52…タンク(硬化剤)
53…タンク(アセトン)
54〜56…ポンプ
57〜59…バルブ
60…流路
61…樹脂注入経路
62…注入部
Claims (8)
- 型面が所定の間隔を備えて対面する上下型と、
樹脂成形品の成形に際して上記間隔に樹脂を注入する樹脂注入手段と、
上記上下型の型締めに至る過程で、上記樹脂を注入した間隔の内圧が所定圧力となるように圧力制御を実行しつつ、上記上型および下型の位置決め制御を実行する型締め制御手段と、
上記上型の重量を支持するバランサーシリンダからなる型重量支持手段とを具備することを特徴とする樹脂成形装置。 - 上記請求項1に記載の樹脂成形装置において、
上記樹脂注入手段は、上記間隙に設置された所定の含浸素材に高粘性樹脂を注入して含浸させることを特徴とする樹脂成形装置。 - 上記請求項1または請求項2のいずれかに記載の樹脂成形装置において、
上記型締め制御手段は、上記内圧を一定に制御するとともに、所定の変化率に基づいて上記間隙を縮小しつつ所定の位置に位置決め制御することを特徴とする樹脂成形装置。 - 上記請求項1または請求項2のいずれかに記載の樹脂成形装置において、
上記型締め制御手段は、所定の変化率に基づいて拡大する方向に上記内圧を制御するとともに、所定の変化率に基づいて上記間隙を縮小しつつ所定の位置に位置決め制御することを特徴とする樹脂成形装置。 - 上記請求項1または請求項2のいずれかに記載の樹脂成形装置において、
上記型締め制御手段は、所定の変化率に基づいて拡大する方向に上記内圧を制御するとともに、上記間隙を一定に制御することを特徴とする樹脂成形装置。 - 上記請求項1〜請求項5のいずれかに記載の樹脂成形装置において、
上記型締め制御手段は、サーボモータにて構成されることを特徴とする樹脂成形装置。 - 上記請求項1〜請求項6のいずれかに記載の樹脂成形装置において、
上記樹脂注入手段は、上記間隙内に発生する内圧を検出する圧力検出手段を備えるとともに、同圧力検出手段にて検出した内圧が上記型締め制御手段の制御する所定圧力に一致するように樹脂の注入を制御することを特徴とする樹脂成形装置。 - 所定の形状を備える上型と所定の形状を備える下型とを両型面を所定の間隔を備えて対面させ同間隔に樹脂を注入しつつ上記上型および下型を型締めして樹脂成形品を生成する樹脂成型方法であって、
樹脂成形品の成形に際して上記間隔に樹脂を注入する樹脂注入工程と、
バランサーシリンダによって上記上型の重量を支持しつつ、上記上型の型締めに至る過程で、上記樹脂を注入した間隔の内圧が所定圧力となるように圧力制御を実行しつつ、上記上型の位置決め制御を実行する型締め制御工程とを具備することを特徴とする樹脂成形方法。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2000345306A JP3597461B2 (ja) | 2000-03-16 | 2000-11-13 | 樹脂成形装置および樹脂成形方法 |
Applications Claiming Priority (3)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2000-74402 | 2000-03-16 | ||
| JP2000074402 | 2000-03-16 | ||
| JP2000345306A JP3597461B2 (ja) | 2000-03-16 | 2000-11-13 | 樹脂成形装置および樹脂成形方法 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2001328147A JP2001328147A (ja) | 2001-11-27 |
| JP3597461B2 true JP3597461B2 (ja) | 2004-12-08 |
Family
ID=26587699
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2000345306A Expired - Fee Related JP3597461B2 (ja) | 2000-03-16 | 2000-11-13 | 樹脂成形装置および樹脂成形方法 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP3597461B2 (ja) |
Families Citing this family (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN108638462A (zh) * | 2018-06-29 | 2018-10-12 | 重庆技嘉模具有限公司 | 酒瓶包装盒底座注塑模具 |
| JP7579696B2 (ja) * | 2020-12-24 | 2024-11-08 | 三井化学株式会社 | 含浸装置 |
| CN117549512A (zh) * | 2023-11-29 | 2024-02-13 | 合肥工业大学 | 一种集成式注塑模具 |
-
2000
- 2000-11-13 JP JP2000345306A patent/JP3597461B2/ja not_active Expired - Fee Related
Also Published As
| Publication number | Publication date |
|---|---|
| JP2001328147A (ja) | 2001-11-27 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US5071603A (en) | Method of controlling hydraulic press | |
| US5176923A (en) | Mold-pressing apparatus incorporating electric servo motor and linking mechanism | |
| US4325896A (en) | Electro-hydraulic ram control apparatus | |
| KR100247366B1 (ko) | 유압프레스의 슬라이드 제어방법 | |
| KR960002710B1 (ko) | 압축성형방법에서 수지가공물의 품질판정방법 및 유압실린더 액츄에이터 유압의 제어방법 | |
| EP2633969B1 (en) | Injection molding machine | |
| JP5832409B2 (ja) | 型締装置、射出成形装置、および、型開閉方法 | |
| JPH0428529B2 (ja) | ||
| JP2001328147A (ja) | 樹脂成形装置および樹脂成形方法 | |
| US4222725A (en) | Electro-hydraulic ram control apparatus | |
| JP4550874B2 (ja) | 射出圧縮成形方法または射出プレス成形方法 | |
| JPH07256712A (ja) | 射出成形機の成形方法 | |
| CN108215105A (zh) | 一种提高注塑重复精度的方法及系统 | |
| JPS62220311A (ja) | Smc等の樹脂材のプレス成形方法 | |
| JP6871132B2 (ja) | プレス装置 | |
| JP7401485B2 (ja) | プレス装置およびプレス装置の制御方法 | |
| JPS63157800A (ja) | プレス機におけるスライドの動的平衡精度維持装置 | |
| JPH0445328B2 (ja) | ||
| JPS61177218A (ja) | 多プランジヤ型トランスフア成形機 | |
| JP6662365B2 (ja) | プレス機 | |
| JP4264888B2 (ja) | 圧縮成形機および圧縮成形機の制御方法 | |
| JPH0445329B2 (ja) | ||
| JP3031783B2 (ja) | 樹脂成形機 | |
| JP3936650B2 (ja) | 縦型射出成形機の制御方法および縦型射出成形機 | |
| JPH0445330B2 (ja) |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20040623 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20040805 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20040902 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20040908 |
|
| R150 | Certificate of patent or registration of utility model |
Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| S111 | Request for change of ownership or part of ownership |
Free format text: JAPANESE INTERMEDIATE CODE: R313113 |
|
| R350 | Written notification of registration of transfer |
Free format text: JAPANESE INTERMEDIATE CODE: R350 |
|
| S533 | Written request for registration of change of name |
Free format text: JAPANESE INTERMEDIATE CODE: R313533 |
|
| R350 | Written notification of registration of transfer |
Free format text: JAPANESE INTERMEDIATE CODE: R350 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20100917 Year of fee payment: 6 |
|
| LAPS | Cancellation because of no payment of annual fees |