JP3623077B2 - 自動変速機の変速過渡制御装置 - Google Patents
自動変速機の変速過渡制御装置 Download PDFInfo
- Publication number
- JP3623077B2 JP3623077B2 JP18133197A JP18133197A JP3623077B2 JP 3623077 B2 JP3623077 B2 JP 3623077B2 JP 18133197 A JP18133197 A JP 18133197A JP 18133197 A JP18133197 A JP 18133197A JP 3623077 B2 JP3623077 B2 JP 3623077B2
- Authority
- JP
- Japan
- Prior art keywords
- shift
- torque
- amount
- engagement
- value
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Fee Related
Links
Images


Landscapes
- Control Of Driving Devices And Active Controlling Of Vehicle (AREA)
- Control Of Vehicle Engines Or Engines For Specific Uses (AREA)
- Control Of Transmission Device (AREA)
Description
【発明の属する技術分野】
本発明は、自動変速機における変速機構の摩擦係合要素に供給される液圧の変速時のフィードバック制御を行う変速過渡制御装置に係わり、前記フィードバック制御と、変速時のエンジンのトルクダウン制御との調和が図られ、変速フィーリングのさらなる向上に貢献できる自動変速機の変速過渡制御装置に関する。
【0002】
【従来の技術】
一般に、車両用の自動変速機としては、エンジンの回転をトルクコンバータを介して入力し、複数組のプラネタリギアを有する変速機構により変速してプロペラシャフト(車軸側)に出力するものが普及している。
この種の自動変速機における変速機構は、トルクコンバータからのインプットシャフトの回転を、シフト位置に応じて、プラネタリギアを構成する特定のギア又はキャリアに伝動したり、特定のギア又はキャリアの回転を適宜アウトプットシャフトに伝動したり、或いは適宜特定のギア又はキャリアの回転を拘束するために、通常複数のクラッチやブレーキ等の油圧式摩擦係合要素を備えている。
【0003】
そして、油圧制御回路に組込まれたソレノイドバルブ等が制御されることにより、前記摩擦係合要素が締結又は解放されて変速が行われる。この場合、摩擦係合要素が解放から締結又は締結から解放に切換わる際に、その締結力の変化が適度に進行しないと、過大なトルクショックが生じる等の問題がある。
例えばシフトアップにおいて、解放側の摩擦係合要素の負荷がゼロに低下して変速の第1段階(いわゆるトルクフェーズ)が終了し、実行ギア比が変化し始める時点以降の段階(いわゆるイナーシャフェーズ)では、締結側の摩擦係合要素の締結容量(即ち、供給油圧)を適度に増加させて、変速機構の入力軸回転数を適度な変化率で減少させる必要がある。
【0004】
というのは、この際上記締結容量が大きすぎると、上記入力軸回転数が急速に低下してシフトアップに要する変速時間は短くなるが、出力軸トルクが一時的に増大して大きな変速ショックが発生する。一方、上記締結容量が小さすぎると、変速時間が過大となって歯切れの悪い変速フィーリングとなる。
【0005】
そこで従来では、例えば特開平3−37470号公報に開示されるように、上記摩擦係合要素に供給する変速時の油圧(係合圧)をフィードバック制御して、変速機構の入力軸回転数を所定の変化特性で変化させる制御方式がある。
また、上記公報にも記載されているように、上記フィードバック制御の制御結果(補正量の変化態様)に基づいて、次回の変速時の係合圧初期値を補正するという学習制御も知られている。
【0006】
【発明が解決しようとする課題】
ところで、上記従来の制御方式では、変速時の油圧をより最適値近くに保持することができ、いわゆる棚はずれ(理想的な変速時の油圧からのずれ)が減少する。しかし従来では、上述したフィードバック制御によりリアルタイムで毎回調整され、その初期値が補正される変速時の油圧と、変速時のエンジンからの入力トルクとの調和が必ずしもとれていないために、さらなる変速フィーリングの向上という点で問題があった。
【0007】
すなわち、エンジン性能や変速機の油圧調整回路などのばらつきにより、例えば変速時のエンジンからの入力トルクが、上述したフィードバック制御や学習制御により調整された締結側の摩擦係合要素の締結容量よりも大きい場合には、この摩擦係合要素が毎回滑りぎみになる。このため図4に示す如く、入力軸回転数Ntの実測値Nt1が目標値Nt0を一時的に上回り、トルクフェーズの終了時点(即ち、イナーシャフェーズの開始時点)が、目標とする時点T0から時点T1にずれる。そしてこれに伴って、変速機の出力軸トルクTpは、目標とする波形Tp0からTp1にずれ、トルクフェーズにおけるいわゆるトルクの引き込み(トルクの一時的減少)が時間軸方向に大きくなって変速フィーリングが悪くなるという問題があった。
【0008】
なお、変速ショック抑制のために変速時にエンジントルクを一様にトルクダウンさせることは、従来より行われている。また、例えば特開昭61−119432号公報や特開昭61−119434号公報に開示されるように、変速時のパラメータ(変速時間やエンジン回転数など)の基準値からの偏差に応じて、次回の変速時におけるトルクダウン量を変更することも知られている。
しかし、前述したようなフィードバック制御の制御結果に対して、エンジントルクをよりこのましい値に制御することは、従来行われていなかった。
【0009】
そこで本発明は、変速時における摩擦係合要素の係合圧のフィードバック制御と、変速時のエンジンのトルクダウン制御との調和が図られ、変速フィーリングのさらなる向上が図れる自動変速機の変速過渡制御装置を提供することを目的としている。
【0010】
【課題を解決するための手段】
上記目的を達成するため、請求項1記載の自動変速機の変速過渡制御装置は、複数の摩擦係合要素の締結・解放切換により変速を行う変速機構を有するとともに、前記摩擦係合要素の係合圧を制御する液圧制御要素を備えた自動変速機の変速過渡制御装置で、
変速中の前記変速機構の実入力軸回転数をスロットル開度,エンジン負荷に応じた目標回転数にあわせるよう、前記液圧制御要素を介して前記係合圧をフィードバック制御するフィードバック制御手段と、
変速中のエンジントルクを、設定されたトルクダウン量だけ低減させるトルクダウン手段と、
前回の変速時の前記フィードバック制御における前記係合圧の補正量の積算値に基づいて、今回の変速時の前記トルクダウン量を設定するトルクダウン量設定手段と、を備え、
前記トルクダウン量設定手段が、前回の変速時の前記補正量の積算値がプラスのときにのみ機能して、今回の変速時の前記トルクダウン量の設定を行う構成とするとともに、
前回の変速時の前記補正量の積算値がマイナスのときには、この補正量の積算値を打ち消すように、今回の変速時における前記係合圧の初期値を変更する係合圧初期値変更手段を、さらに備えたことを特徴とする。
【0012】
請求項2記載の自動変速機の変速過渡制御装置は、前記トルクダウン量設定手段は、変速の種類毎に、前記トルクダウン量の設定を別個に行うことを特徴とする。
【0013】
【発明の実施の形態】
以下、本発明の実施の形態の一例を、図面を参照して説明する。
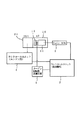
本例の変速過渡制御装置は、図1に示すように、タービン回転数計測手段1と、変速機用のコントロールユニット2と、デュ−ティソレノイドバルブ3と、エンジン用のコントロールユニット4とよりなる。
【0014】
ここで、タービン回転数計測手段1は、自動変速機10における変速機構11の入力軸回転数Nt(この場合、トルクコンバータ12のタービンランナに連結された回転軸の回転数)を検出するセンサである。
【0015】
次に、コントロールユニット2は、本発明のフィードバック制御手段、トルクダウン量設定手段、及び係合圧初期値変更手段を構成するもので、具体的には予め設定されたプログラムに従って動作するとともに、各種設定値を記憶するメモリを備えたマイクロコンピュータよりなる。
このコントロールユニット2は、この場合後述する図2及び図3のフローチャートに示す処理により、変速中のイナーシャフェーズにおいて締結側の摩擦係合要素の係合圧をフィードバック制御するとともに、このフィードバック制御の補正量に基づいて、次回の変速におけるエンジンのトルクダウン量を決定し、かつ前記係合圧の初期値を修正する点に特徴を有するものである。
【0016】
また、デュ−ティソレノイドバルブ3は、本発明の液圧制御要素に相当し、変速機構ケーシングの下部に設けられる油圧制御回路に組込まれた調圧手段で、コントロールユニット2の油圧制御信号に従って動作して、図示省略したオイルポンプの出力圧であるライン圧を調圧し、変速機構の摩擦係合要素に供給される油圧(即ち、係合圧)を調整するものである。
【0017】
また、エンジン用のコントロールユニット4は、やはりマイクロコンピュータよりなるエンジン20の制御手段で、点火時期制御、吸入空気量制御、燃料供給量制御、吸排気弁の開閉時期の制御、過給圧の制御など、一般に知られたエンジンの各種電子制御を行う。
この場合、このコントロールユニット4は、変速機用のコントロールユニット2からのトルクダウン指令に従って、コントロールユニット2の処理で設定されたトルクダウン量に応じて変速時のエンジンの出力トルクを低減させる機能を有し、本発明のトルクダウン手段を構成する。
【0018】
ここで、上記トルクダウンは、具体的には、エンジン20の点火時期、吸入空気量、燃料供給量、吸排気弁の開閉時期、又は過給圧などが調整されることによって、実現される。
またこの場合、変速時においては、予め設定された一定量だけ必ずトルクダウンが行われ、後述のフィードバック制御の補正量に基づくトルクダウン量がこの一定量に加算される構成であるが、後述のフィードバック制御の補正量に基づくトルクダウン量のトルクダウンのみが行われる構成でもよい。
【0019】
なお、変速中の解放側の摩擦係合要素の油圧の制御、或いはトルクフェーズにおける締結側の油圧の制御も、例えばコントロールユニット2により従来どおり行われる構成とすればよいが、本例は、締結側の油圧のフィードバック制御、及びこのフィードバック制御の補正量に基づくトルクダウン量決定処理に特徴を有するものであるので、その他の制御処理については説明を省略する。
また、変速機10やエンジン20の構成及び動作についても、本発明は特に限定されないので、その説明を省略する。
【0020】
次に、図2のフローチャートにより、コントロールユニット2による変速中のイナーシャフェーズでの締結側の摩擦係合要素の油圧制御処理を説明する。
なお、この図2に示す一連の処理は、コントロールユニット2が実行する処理の一部(サブルーチン)として、例えば変速中において一定周期毎に繰り返し実行される。
まずステップS2では、変速中のイナーシャフェーズが検出されたか否か判定し、検出されていればステップS4に進み、検出されていなければステップS14に進む。
なおステップS14では、後述の積算値ΔP及びSumの値が、0にリセットされる。
【0021】
ここでイナーシャフェーズ検出とは、変速の第2段階であるイナシャーフェーズの開始を検出することで、例えば次のような原理で行われる。すなわち、イナーシャフェーズ開始時点では、タービン回転数計測手段1により検出される変速機構入力軸の回転数Ntが、シフトアップの場合であれば急激に減少し始める。このため、このような回転数変化が検知された時点で、イナーシャフェーズが開始したと判定する。
【0022】
次いでステップS4では、入力軸回転数Ntの目標変化率dN0を演算する。この演算は、例えば以下のようにして行われる。即ち、その時点での計測値に基づく実際の入力軸回転数Ntと、車速と変速後のギア比とから求められる変速後の入力軸回転数Ntとの差(変化量ΔNt)を、スロットル開度やエンジン負荷等に応じて予め設定された所定の変速時間が終了するまでの時間Tで割った値ΔNt/Tを目標変化率dN0とする。
【0023】
次にステップS6では、タービン回転数計測手段1の出力信号に基づいてその時点で求められている実際の入力軸回転数Ntより、入力軸回転数Ntのその時点での実際の変化率dNtを演算して読み込む。
なお、入力軸回転数Ntの実測値の演算は、別の処理で例えば10msecの周期で行われており、その前回の値と今回の値との差に基づいて、変化率dNt(単位時間当たりの変化量)が求められる。
【0024】
次いでステップS8では、ステップS4及びS6で得られたdN0,dNtの値から、比例積分方式により油圧のフィードバック補正量Cofが求められ、さらにこの補正量Cofのイナーシャフェーズ中の積算値ΔPが求められる。具体的には、予め設定された定数Ki及びKPにより、例えば下記式(1)乃至(4)の演算により、上記補正量Cofとこの積算値ΔPが求められる。
【0025】
Sum = Sum+ Ki× (dN0−dNt) (1)
Pro = KP× (dN0−dNt) (2)
Cof = Sum+ Pro (3)
ΔP = ΔP+ Cof (4)
【0026】
次にステップS10では、エンジンの吸気圧力やスロットル開度から判定される入力トルクTvoや、変速種から、周知の関数に基づいて変速時の必要油圧PLが求められる。
【0027】
そしてステップS12では、ステップS8で求められたフィードバック補正量Cofと、ステップS10で求められた必要油圧PLと、前回の同種の変速において登録された後述の学習値ΔPoldとが加算されて、最終的な油圧制御の制御量PLoutが求められ、この値に応じた油圧制御信号がデュ−ティソレノイドバルブ3に出力される。
なお図2には記載していないが、変速終了時には、ステップS8で求められた補正量Cofの積算値ΔPを、学習値ΔPoldとして変速種毎に登録する処理が行われる。そして、この補正量の学習値ΔPoldは、この場合、本発明の補正量、或いは補正量の変化態様としての意味をもつ。
【0028】
次に、図3のフローチャートにより、コントロールユニット2によるエンジンのトルクダウン量の決定処理を説明する。なお、この図3に示す一連の処理は、コントロールユニット2が実行する処理の一部(サブルーチン)として、変速が行われる度に、その変速終了後から次回の変速開始までの間に実行される。
まずステップS22では、前述の図2に示す処理により求められて登録された補正量の学習値ΔPoldを、読み込む。
【0029】
次にステップS24では、この補正量の学習値ΔPoldがプラスの値か否かを判定し、プラスであればステップS26に進み、ΔPoldの値が0又はマイナスのときには、トルクダウン量を更新設定しないで、一連の処理を終了する。なお、ΔPoldの値が0以下のときには、前回設定されたトルクダウン量がそのまま維持される。また、ΔPoldの値が一度もプラスになっておらず、トルクダウン量が一度も更新設定されていない場合には、予め設定された前述の一定量が変速時のトルクダウン量として維持される。
【0030】
次いでステップS26では、ステップS22で読み込まれた補正量の学習値ΔPoldが求められた際の変速の種類を、読み込む。
そしてステップS28では、ステップS22で読み込んだΔPoldの値や、ステップS26で読み込んだ変速種から、例えば下記式(5)の演算を行って、ΔPoldをエンジントルクに換算することにより、トルクダウン量の修正量ΔTeを求める。
【0031】
ΔTe = μ・D・n・A・ΔPold (5)
なお上記式(5)は、締結側の摩擦係合要素が油圧駆動多板式のものである場合で、ここで、μは摩擦係合要素の摩擦面の摩擦係数、Dは摩擦係合要素の有効径、nは摩擦係合要素のプレート枚数、Aは駆動ピストンの受圧面積である。
【0032】
次にステップS30では、ΔPoldの値を0にリセットし、その後ステップS32では、決定されたトルクダウン量を出力し、次回の同種の変速でのコントロールユニット4によるトルクダウン制御に使用する。
【0033】
以上説明した制御処理では、ステップS2〜S12の処理によって、変速中のイナーシャフェーズにおいて入力軸回転数Ntが所定の変化率dN0で変化するよう、変速機構11の摩擦係合要素の係合圧(いわゆるライン圧)がフィードバック制御される。
そして、この制御中の各制御サイクルにおいて、ステップS8において毎回求められる圧力の補正値Cofが、同じくステップS8の処理で毎回積算され、この積算値ΔPは、変速終了後にΔPoldとして変速種毎に登録される。
【0034】
次いで、ステップS22〜S32の処理によって、上述の如く登録されたΔPoldの値がプラスの場合には、この補正量を打ち消すように、ΔPoldの値をエンジントルクに換算した量だけ該当する変速種のトルクダウン量が増加修正されて更新設定される。
【0035】
このため、フィードバック制御などにより調整される変速時の実際の係合圧が、変速時の実際のエンジントルクに対して不足しており、摩擦係合要素が容量不足となっているときには、前記ΔPoldの値がこの不足の程度に応じた大きさのプラスの値となり、次回の同種の変速の際には、その不足分に応じた量だけエンジントルクTeが余計に低減されることになる。
【0036】
従って、前述の図4に示すようなエンジントルクが相対的に高い場合に起こる不具合が、同種の変速の2回目以降では必ず修正され、図4において例えば点線で示すようなより良好な変速特性となって、トルクフェーズ時間の短縮、及びトルクフェーズにおけるトルク引き込み量の低減が図られ、より良好な変速フィーリングが得られるという効果が奏される。
【0037】
また本例の制御では、前述のフィードバック制御における補正量の学習値ΔPoldの値が0以下の場合には、この補正量を打ち消すように、次回の同種の変速時の前記フィードバック制御における係合圧の初期値が変更される。
即ち、この場合ステップS24の分岐処理によりステップS30が実行されなくなるため、前記ΔPoldの値がそのまま維持される。このため、この場合、次回の同種の変速におけるフィードバック制御においては、ステップS12の処理(PLout=PL+Cof+ΔPold)により、フィードバック制御の開始時点の初期油圧はPL+Cof+ΔPoldとなって、前回の変速の結果が初期油圧に反映される。
【0038】
このため、係合圧がエンジントルクに対して高すぎる場合の不具合が解消される。というのは、係合圧がエンジントルクに対して高すぎると、図4に示す場合と逆の変速特性となって、トルクフェーズ時間が過度に短縮され、全体的に変速が早く終了するものの、トルクフェーズにおける出力軸トルク変動の振幅が過度に大きくなり、大きな変速ショックが生じる。ところが、本例では、なんらかの要因によりこのような不具合が発生した場合、前記ΔPoldの値がその程度に応じたマイナスの値となるため、次回以降の同種の変速においては、上述のステップS12の処理でその分だけ初期油圧が低減されることになり、上記不具合が解消される。
【0039】
なお本例では、前記ΔPoldの値がプラスの値となり、この値に基づくエンジンのトルクダウン量の更新が実行された場合には、ステップS30の処理で前記ΔPoldの値が0にリセットされる。このため、この場合、次回の同種の変速におけるフィードバック制御においては、ステップS12の処理では、ΔPold=0、つまり、PLout=PL+Cofとなり、フィードバック制御の開始時点の初期油圧はPL+Cofとなって、前回の変速の結果が反映されない。
【0040】
つまり本例では、フィードバック制御の結果、係合圧が不足した場合には、次回の変速でその分エンジントルクがダウンし、係合圧が過多な場合には、次回の変速でその分フィードバック制御の係合圧初期値が低減される。このため、定常状態においては、変速時のエンジントルクと係合圧の調和が維持され、常により最適な変速特性が実現される。
【0041】
なお、係合圧が過多な場合には、エンジンのトルクダウン量をその分減らし、結果的にエンジントルクをその分増加させる制御方式や、係合圧が不足した場合には、次回の変速でそれに応じて係合圧初期値を増加させる制御方式も、本発明の別態様としてあり得る。しかし、変速時の係合圧やエンジントルクの増加は、必要動力を増加させるため、本例のようにいずれの場合にも、低減方向への修正で対応する態様が好ましい。
【0042】
また本例では、変速種毎に前記ΔPoldの値が登録され、前記トルクダウン量の更新設定や、係合圧初期値の変更が変速種毎に行われるため、変速種に固有なばらつきもきめ細かく補正され、さらなる変速特性の向上が実現できる。
【0043】
なお、本発明は上記形態例に限られず、各種の態様があり得る。例えば上記形態例では、変速時には、基本的に一定量のエンジンのトルクダウンを行うようにし、フィードバック制御の結果学習された補正量により、このトルクダウン量を修正して更新設定するようにしているが、このような一定量のトルクダウンを行わず、前記補正量に基づくトルクダウンのみを行う態様もあり得る。
【0044】
また、フィードバック制御の補正量に基づいて変更する係合圧初期値は、イナーシャフェーズ開始時点の係合圧ではなく、トルクフェーズ開始時点の係合圧でもよい。
【0045】
また、図3に例示したようなトルクダウン量の決定処理は、エンジン用のコントロールユニット4により実行する態様もあり得る。さらに、エンジン用のコントロールユニットと変速機用のコントロールユニットを1セットのユニットに統合し、この一つのユニットで変速機とエンジンの全ての制御を行う態様でもよいことはいうまでもない。
【0046】
【発明の効果】
請求項1記載の変速過渡制御装置では、フィードバック制御手段により、変速中の変速機構の実入力軸回転数をスロットル開度,エンジン負荷に応じた目標回転数にあわせるよう、変速機構の摩擦係合要素の係合圧がフィードバック制御される。
またトルクダウン量設定手段が、前回の変速時の上記フィードバック制御における前記係合圧の補正量の積算値に基づいて、今回の変速時のエンジンのトルクダウン量を設定する。そしてトルクダウン手段が、変速中のエンジントルクを、設定されたトルクダウン量だけ低減させる。
【0047】
このため、フィードバック制御により調整される変速時の実際の係合圧が、変速時の実際のエンジントルクに対して不足しており、摩擦係合要素が容量不足となっているときには、前記補正量の積算値がこの不足の程度に応じた大きさのプラスの値となり、次回の同種の変速の際には、その不足分に応じた量だけエンジントルクが余計に低減されることになる。
【0048】
従って、前述の図4に示すようなエンジントルクが相対的に高い場合に起こる不具合が、同種の変速の2回目以降では必ず修正され、図4において点線で示すようなより良好な変速特性となって、トルクフェーズ時間の短縮、及びトルクフェーズにおけるトルク引き込み量の低減が図られ、より良好な変速フィーリングが得られるという効果が奏される。
【0049】
さらに、請求項1記載の変速過渡制御装置では、トルクダウン量設定手段が、前回の変速時の前記補正量の積算値がプラスのときにのみ機能して、今回の変速時の前記トルクダウン量の設定(トルクダウン量の増加)を行う。一方、前回の変速時の前記補正量の積算値がマイナスのときには、係合圧初期値変更手段が、この補正量の積算値を打ち消すように、今回の変速時における前記係合圧の初期値を変更する。
【0050】
このため、係合圧がエンジントルクに対して高すぎる場合の不具合が、エンジントルクを増加させることなく解消できるという作用効果も得られる。
というのは、係合圧がエンジントルクに対して高すぎると、図4に示す場合と逆の変速特性となって、トルクフェーズ時間が過度に短縮され、全体的に変速が早く終了するものの、トルクフェーズにおける出力軸トルク変動の振幅が過度に大きくなり、大きな変速ショックが生じる。
【0051】
そして、このような変速ショックを抑制するため、係合圧が過多な場合に、エンジンのトルクダウン量をその分減らし、結果的にエンジントルクをその分増加させる制御を行うことがあり得るが、変速時のエンジントルクの増加は、必要動力を増加させるため好ましくない。
【0052】
ところが、本発明では、なんらかの要因によりこのような不具合が発生した場合、前記補正量の積算値がその程度に応じたマイナスの値となるため、次回以降の同種の変速においては、その分だけ係合圧初期値が低減されることになり、エンジントルクの増加を伴うことなく上記不具合が解消される。
【0053】
つまり本発明では、フィードバック制御の結果、係合圧が不足した場合には、次回の変速でその分エンジントルクがダウンし、係合圧が過多な場合には、次回の変速でその分フィードバック制御の係合圧初期値が低減される。このため、定常状態においては、変速時のエンジントルクと係合圧の調和が維持され、常により最適な変速特性が実現される。しかもエンジントルクや係合圧初期値は、変速時において常に低減方向へのみ修正されて、燃費の面などで有利となる。
【0054】
また、請求項2記載の変速過渡制御装置では、変速の種類毎に、前記トルクダウン量の設定が別個に行われる。このため、変速種に固有なばらつきもきめ細かく補正され、さらなる変速特性の向上が実現できる。
【図面の簡単な説明】
【図1】本発明の一例である変速過渡制御装置の構成を示すブロック図である。
【図2】同装置の特徴的な制御処理内容を示すフローチャートである。
【図3】同装置の特徴的な制御処理内容を示すフローチャートである。
【図4】従来の問題点と本発明の作用を説明する図である。
【符号の説明】
1 タービン回転数計測手段(回転数検出手段)
2 変速機用コントロールユニット(フィードバック制御手段、トルクダウン
量設定手段、及び係合圧初期値変更手段)
3 デュ−ティソレノイドバルブ(液圧制御要素)
4 エンジン用コントロールユニット
10 変速機
11 変速機構
12 トルクコンバータ
20 エンジン
Claims (2)
- 複数の摩擦係合要素の締結・解放切換により変速を行う変速機構を有するとともに、前記摩擦係合要素の係合圧を制御する液圧制御要素を備えた自動変速機の変速過渡制御装置で、
変速中の前記変速機構の実入力軸回転数をスロットル開度,エンジン負荷に応じた目標回転数にあわせるよう、前記液圧制御要素を介して前記係合圧をフィードバック制御するフィードバック制御手段と、
変速中のエンジントルクを、設定されたトルクダウン量だけ低減させるトルクダウン手段と、
前回の変速時の前記フィードバック制御における前記係合圧の補正量の積算値に基づいて、今回の変速時の前記トルクダウン量を設定するトルクダウン量設定手段と、を備え、
前記トルクダウン量設定手段が、前回の変速時の前記補正量の積算値がプラスのときにのみ機能して、今回の変速時の前記トルクダウン量の設定を行う構成とするとともに、
前回の変速時の前記補正量の積算値がマイナスのときには、この補正量の積算値を打ち消すように、今回の変速時における前記係合圧の初期値を変更する係合圧初期値変更手段を、さらに備えたことを特徴とする自動変速機の変速過渡制御装置。 - 前記トルクダウン量設定手段は、変速の種類毎に、前記トルクダウン量の設定を別個に行うことを特徴とする請求項1記載の自動変速機の変速過渡制御装置。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP18133197A JP3623077B2 (ja) | 1997-07-07 | 1997-07-07 | 自動変速機の変速過渡制御装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP18133197A JP3623077B2 (ja) | 1997-07-07 | 1997-07-07 | 自動変速機の変速過渡制御装置 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JPH1122814A JPH1122814A (ja) | 1999-01-26 |
| JP3623077B2 true JP3623077B2 (ja) | 2005-02-23 |
Family
ID=16098835
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP18133197A Expired - Fee Related JP3623077B2 (ja) | 1997-07-07 | 1997-07-07 | 自動変速機の変速過渡制御装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP3623077B2 (ja) |
Families Citing this family (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| KR100316881B1 (ko) * | 1999-05-10 | 2001-12-22 | 이계안 | 파워 온 매뉴얼 다운 쉬프트 변속 제어방법 |
| EP1074423A1 (de) * | 1999-07-26 | 2001-02-07 | Siemens Aktiengesellschaft | Steuerung für den Antriebsstrang eines Kraftfahrzeugs |
| US7389176B2 (en) * | 2006-06-08 | 2008-06-17 | Nissan Motor Co., Ltd. | Engine output control apparatus of power train |
| JP6184912B2 (ja) * | 2014-07-16 | 2017-08-23 | 本田技研工業株式会社 | 自動変速機の故障判定装置 |
-
1997
- 1997-07-07 JP JP18133197A patent/JP3623077B2/ja not_active Expired - Fee Related
Also Published As
| Publication number | Publication date |
|---|---|
| JPH1122814A (ja) | 1999-01-26 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US5474506A (en) | Electronically controlled bypass clutch using target slips based on percent shift completion for a torque converter transmission | |
| US6449548B1 (en) | Automatic transmission shift control | |
| US6761664B2 (en) | Shift control device and shift control method for vehicular automatic transmission | |
| US7194348B2 (en) | High acceleration time shift control apparatus and control method for vehicle | |
| US20030125161A1 (en) | Control device for automatic transmission | |
| EP1431624B1 (en) | Shift control device for automatic transmission | |
| JPH01208239A (ja) | 車両用自動クラッチの制御装置 | |
| KR100461616B1 (ko) | 차량의 변속제어장치 및 그 제어방법 | |
| JPH0842676A (ja) | 自動変速機の変速油圧制御装置 | |
| JP4000967B2 (ja) | ダウンシフト時のトルクダウン制御装置 | |
| JP4275777B2 (ja) | 自動変速機の変速制御装置 | |
| JPH1122814A (ja) | 自動変速機の変速過渡制御装置 | |
| JP3656506B2 (ja) | 車両用自動変速機のクリープ力制御装置 | |
| JP3152095B2 (ja) | 車両用自動変速機の変速制御装置 | |
| JP2977015B2 (ja) | 車両用油圧作動式変速機の油圧制御装置 | |
| JP4097439B2 (ja) | 自動変速機の制御装置 | |
| JP3240246B2 (ja) | 車両用油圧作動式変速機の油圧制御装置 | |
| US6042506A (en) | Automatic transmission control having variable fluid pressure decreasing rate at gear shifting | |
| JP2784878B2 (ja) | 自動変速機のライン圧制御装置 | |
| JP3540569B2 (ja) | 自動変速機の変速過渡制御装置 | |
| JPH11108170A (ja) | 自動変速機の変速過渡制御装置 | |
| JP2927534B2 (ja) | 自動変速機の油圧制御装置 | |
| JP2866398B2 (ja) | 流体継手のスリップ制御装置 | |
| JP3795633B2 (ja) | 自動変速機の変速過渡制御装置 | |
| JP2805148B2 (ja) | トルクコンバータのスリップ制御装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20040831 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20041029 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20041122 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20041122 |
|
| R150 | Certificate of patent (=grant) or registration of utility model |
Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| FPAY | Renewal fee payment (prs date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20081203 Year of fee payment: 4 |
|
| FPAY | Renewal fee payment (prs date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20081203 Year of fee payment: 4 |
|
| FPAY | Renewal fee payment (prs date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20091203 Year of fee payment: 5 |
|
| FPAY | Renewal fee payment (prs date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20091203 Year of fee payment: 5 |
|
| FPAY | Renewal fee payment (prs date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20101203 Year of fee payment: 6 |
|
| FPAY | Renewal fee payment (prs date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20101203 Year of fee payment: 6 |
|
| FPAY | Renewal fee payment (prs date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20111203 Year of fee payment: 7 |
|
| FPAY | Renewal fee payment (prs date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20111203 Year of fee payment: 7 |
|
| FPAY | Renewal fee payment (prs date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20121203 Year of fee payment: 8 |
|
| FPAY | Renewal fee payment (prs date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20121203 Year of fee payment: 8 |
|
| FPAY | Renewal fee payment (prs date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20131203 Year of fee payment: 9 |
|
| FPAY | Renewal fee payment (prs date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20131203 Year of fee payment: 9 |
|
| FPAY | Renewal fee payment (prs date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20141203 Year of fee payment: 10 |
|
| LAPS | Cancellation because of no payment of annual fees |