JP3671645B2 - 車両フードのはね上げ制御装置 - Google Patents
車両フードのはね上げ制御装置 Download PDFInfo
- Publication number
- JP3671645B2 JP3671645B2 JP01306498A JP1306498A JP3671645B2 JP 3671645 B2 JP3671645 B2 JP 3671645B2 JP 01306498 A JP01306498 A JP 01306498A JP 1306498 A JP1306498 A JP 1306498A JP 3671645 B2 JP3671645 B2 JP 3671645B2
- Authority
- JP
- Japan
- Prior art keywords
- vehicle
- vehicle hood
- control device
- flip
- hood
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Fee Related
Links
Images




Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60R—VEHICLES, VEHICLE FITTINGS, OR VEHICLE PARTS, NOT OTHERWISE PROVIDED FOR
- B60R21/00—Arrangements or fittings on vehicles for protecting or preventing injuries to occupants or pedestrians in case of accidents or other traffic risks
- B60R21/34—Protecting non-occupants of a vehicle, e.g. pedestrians
- B60R21/38—Protecting non-occupants of a vehicle, e.g. pedestrians using means for lifting bonnets
Landscapes
- Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- Superstructure Of Vehicle (AREA)
Description
【発明の属する技術分野】
本発明は、走行中の車両が歩行者に衝突後、歩行者がはね上げられて車両フード上に倒れ込む場合、歩行者の頭部が車両フード上面に二次衝突する際の衝撃を吸収、緩和して歩行者を保護する車両フードのはね上げ制御装置に関するものである。
【0002】
【従来の技術】
従来の車両フードのはね上げ制御装置としては、図13(実開昭49ー110432)や図14(特開平7ー108902)に示すものがある。
【0003】
図13に示す装置は、車両フード1の車幅方向左右両側の後部側と車体3側との間にはね上げ機構5が設けられており、歩行者がバンパー7に衝突したとき、リンク9及びケーブル11を介し機械的にはね上げ機構5を連動させ、車両フード1の後端をはね上げ、車両フード1とエンジンルーム内蔵物とのクリアランスを確保し、歩行者の頭部が車両フード1に当たっても衝撃を吸収緩和できるようにしたものである。
【0004】
また、図14に示す装置は、バンパーセンサ13と、車両フード1に加わる下方向の入力に反応するフードセンサ15の双方の出力により歩行者との衝突を判断し、車両フード1に内蔵されたエアバッグ17が車両フード1上に展開し、歩行者を保護するものである。
【0005】
【発明が解決しようとする課題】
しかしながら、図13の装置では、歩行者がバンパー7の車幅方向ほぼ中央付近に衝突した場合、左右のはね上げ機構5が作動して車両フード1のはね上げが行われ、歩行者が車両フード1上に受けられて荷重が発生したとき、左右のはね上げ機構5に均等に負荷が作用し、その負荷に打ち勝ちながら車両フード1の左右を均等に上昇させることができる。しかしながら、歩行者が車幅方向中央付近からずれ左右いずれかに片寄って衝突した場合には、車両フード1上に歩行者が受けられたとき負荷が片寄るため、片寄った側と他方側とを左右同時に上昇させようとするには、大型のはね上げ機構が必要となり大きなスペースをしめるという問題がある。
【0006】
また、図14の装置では、車両フード1がはね上がるのではなく、車両フード1上にエアバッグ17を拡げるので上記のような問題はないが、各種信号により歩行者衝突を検出し、設定車速以下ではエアバッグ17を作動させないが、それ以上では作動させるため、中、高速走行中に前方走行車などからの落下物がバンパー7及び車両フード1に当たった場合、エアバッグ17が展開する可能性があるという問題があった。
【0007】
そこで本発明は、歩行者が片寄って衝突し、車両フードに働く負荷が左右いずれかに片寄った場合でも、左右ほぼ同時にはね上げ、或いは、片寄った側を他方側よりも早めに跳ね上げることのできる車輌フードのはね上げ制御装置の提供を課題とする。
【0008】
【課題を解決するための手段】
請求項1の発明は、車体前部に備えられた車両フードと車体側との間の複数箇所に設けられ、該車両フードを車体側からはね上げる複数のはね上げ機構と車両の車速を検出する車速検出手段と、歩行者等の衝突物との衝突の有無及び衝突位置を検出する衝突検出手段と、前記衝突物が前記車両フードへ及ぼす負荷を検出する負荷検出手段と、前記車速検出手段と衝突検出手段と負荷検出手段との信号から前記車両フードのはね上げを判別し前記はね上げ機構に作動指令を出力するコントローラとを備え、該コントローラは、衝突物の衝突位置が前記車両フードに対して片寄っているとき、複数のはね上げ機構を衝突位置に応じて作動制御して、衝突位置側における車両フードと車体側とのクリアランスを確保するようにしたことを特徴とする。
【0009】
従って、コントローラは、車速と歩行者等の衝突の有無及び衝突位置と衝突物が車輌フードへ及ぼす負荷とによって車両フードのはね上げを判別し、はね上げ機構へ作動指令を出力することができる。しかも、衝突物の衝突位置が、車両フードに対して片寄っているとき、衝突位置に応じてはね上げ機構へ作動指令を出力することができる。これによって、衝突位置に応じて車両フードをはね上げて、衝突位置側における車両フードと車体側とのクリアランスを確保することができる。
【0010】
請求項2の発明は、請求項1記載の車両フードのはね上げ制御装置であって、前記はね上げ機構は、前記車両フードの車幅方向左右両側と車体側との間に設けられていることを特徴とする。
【0011】
従って、請求項1の発明の作用に加え、衝突位置に応じた左右いずれかのはね上げ機構へ作動指令を出力することができる。
【0012】
請求項3の発明は、請求項1記載の車両フードのはね上げ制御装置であって、前記はね上げ機構は、前記車両フードの車幅方向左右両側及び前後両側と車体側との間に設けられていることを特徴とする。
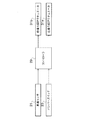
【0013】
従って、請求項1の発明の作用に加え、衝突位置に応じた前後左右いずれかのはね上げ機構へ作動指令を出力することができる。
【0014】
請求項4の発明は、請求項1〜3のいずれかに記載の車両フードのはね上げ制御装置であって、前記コントローラは、前記衝突位置に応じて各はね上げ機構に時間差を持って作動指令を出力することを特徴とする。
【0015】
従って、請求項1〜3のいずれかの発明に作用に加え、衝突位置に応じて、まず、いずれかのはね上げ機構を作動させ、次に、時間差を持って他のはね上げ機構を作動させるようにして車両フードをはね上げることができる。
【0016】
請求項5の発明は、請求項4記載の車両フードのはね上げ制御装置であって、前記コントローラは、前記衝突物の衝突位置が前記車両フードに対して片寄っているとき、衝突位置側のはね上げ機構へ先に作動指令を出力し、時間差を設け、遅れて他のはね上げ機構へ作動指令を出力することを特徴とする。
【0017】
従って、請求項4の発明の作用に加え、衝突位置側のはね上げ機構を作動させ、時間差をおいて他のはね上げ機構を作動させるようにして車両フードをはね上げることができる。
【0018】
請求項6の発明は、請求項1〜5のいずれかに記載の車両フードのはね上げ制御装置であって、前記コントローラは、前記各はね上げ機構へ作動指令を出力し、前記車両フードを均等にはね上げることを特徴とする。
【0019】
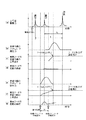
従って、請求項1〜5のいずれかの発明の作用に加え、車両フードを衝突位置にかかわらず均等にはね上げることができる。
【0020】
請求項7の発明は、請求項1〜3のいずれかに記載の車両フードのはね上げ制御装置であって、前記コントローラは、前記衝突物の衝突位置が片寄っているとき、衝突位置に応じて前記はね上げ機構へ作動指令を出力し、前記車両フードを傾斜させることを特徴とする。
【0021】
従って、請求項1〜3のいずれかの発明の作用に加え、衝突位置に応じてはね上げ機構を作動させ車両フードを傾斜させてはね上げることができる。
【0022】
請求項8の発明は、請求項3記載の車両フードのはね上げ制御装置であって、前記コントローラは、前側のはね上げ機構へ作動指令を出力し、前記車両フードを後傾斜させることを特徴とする。
【0023】
従って、請求項3記載の発明の作用に加え、車両フードを後傾斜させてはね上げることができる。
【0024】
請求項9の発明は、請求項3記載の車両フードのはね上げ制御装置であって、前記コントローラは、前後両アクチュエータへ作動指令を出力するとき、前後のはね上げ機構に時間差を持って作動指令を出力することを特徴とする。
【0025】
従って、請求項3の発明の作用に加え、衝突位置に応じて、時間差をおいて前後のはね上げ機構を作動させるようにして車両フードをはね上げることができる。
【0026】
請求項10の発明は、請求項9記載の車両フードのはね上げ制御装置であって、前記コントローラは、前記前側のはね上げ機構へ先に作動指令を出力することを特徴とする。
【0027】
従って、請求項9の発明の作用に加え、前側のはね上げ機構を先に作動させるようにして車両フードをはね上げることができる。
【0028】
請求項11の発明は、請求項1〜10のいずれかに記載の車両フードのはね上げ制御装置であって、前記はね上げ機構は、一端が車両フード側に回転自在に結合され、他端が車体側に回転自在に結合されて作動指令によって伸長するアクチェータを備えたことを特徴とする。
【0029】
従って、請求項1〜10のいずれかの発明の作用に加えアクチュエータの伸長により車両フードをはね上げることができる。
【0030】
請求項12の発明は、請求項1〜11のいずれかに記載の車両フードのはね上げ制御装置であって、前記衝突検出手段は、車両前部のバンパーの車幅方向中央と左右両側との3ヶ所に検出部が設けられていることを特徴とする。
【0031】
従って、請求項1〜11のいずれかの発明の作用に加え、歩行者等の衝突物の衝突位置を車幅方向中央と左右両側の3ヶ所の検出によって正確に検出することができる。
【0032】
請求項13の発明は,請求項1〜12のいずれかに記載の車両フードのはね上げ制御装置であって、前記負荷検出手段は、車両の加速度を検出する加速度センサであることを特徴とする。
【0033】
従って、請求項1〜12のいずれかの発明の作用に加え、車両の加速度検出により、負荷を検出することができる。
【0034】
請求項14の発明は、請求項1〜13のいずれかに記載の車両フードのはね上げ制御装置であって、前記コントローラは、前記車速検出手段が検出する車速に上限及び下限を設定し、該設定範囲で前記アクチュエータへ作動指令を出力することを特徴とする。
【0035】
従って、請求項1〜13のいずれかの発明の作用に加え、車速の上限と下限の設定範囲でのみアクチュエータを作動させることができる。
【0036】
請求項15の発明は、請求項4又は5又は9又は10に記載の車両フードのはね上げ制御装置であって、前記コントローラは、前記時間差を、前記検出車速が大きいほど、前記検出負荷が大きいほど、大きくすることを特徴とする。
【0037】
従って、請求項4又は5又は9又は10の発明の作用に加え、車速が大きいほど検出負荷が大きいほど一方側と他方側とのはね上げ機構作動の時間差を大きくすることができる。
【0038】
【発明の効果】
請求項1の発明では、車速検出によって車両が停止しているときにははね上げ機構が作動しないようにすることができ。また、走行中前方車両などからの落下物などが車両フードへ衝突しても、はね上げ機構が作動しないようにすることができる。更に、衝突位置に応じたはね上げ機構の作動により、車両フードを衝突位置に応じて的確にはね上げ、エネルギー吸収を行うことができる。しかも、衝突位置からずれている側のはね上げ機構は、作動しないか遅れて作動するため車両フードを負荷が作用している衝突位置側と、負荷が直接的には作用しない反衝突位置側とをほぼ同等にはね上げることができるか、或いは、車両フードを衝突位置側から反衝突位置側へ下降傾斜するように傾けることができ、衝突物の衝突エネルギーを確実に吸収することができる。また、車両フードの衝突位置に応じたはね上げによりはね上げ機構の小型化を図ることもできる。
【0039】
請求項2の発明では、請求項1の発明の効果に加え、車幅方向左右側において車両フードの衝突位置に応じたはね上げを行なうことができる。
【0040】
請求項3の発明では、請求項1の発明の効果に加え、前後左右において車両フードの衝突位置に応じたはね上げを行なうことができる。
【0041】
請求項4の発明では、請求項1〜3のいずれかの発明の効果に加え、各はね上げ機構が時間差を持って作動することにより、衝突位置に応じて車両フードを的確にはね上げることができる。従って、はね上げ機構のねじれによって生じるかじり等による車両フードのはね上げ不良を防止でき、車両フードに歩行者の頭部が衝突したときのエネルギーを吸収緩和することができる。
【0042】
請求項5の発明では、請求項4の発明の効果に加え、衝突位置に応じて衝突物からの負荷が作用している側と、衝突位置からずれ衝突物からの負荷が直接は作用しない反衝突位置側との双方において、車両フードを的確にはね上げることができる。
【0043】
請求項6の発明では、請求項1〜5のいずれかの発明の効果に加え、衝突位置に応じて衝突物からの負荷が作用している側と、衝突位置からずれ負荷が直接は作用しない側との双方において、車両フードを同等にはね上げ、的確なエネルギー吸収を行なうことができる。
【0044】
請求項7の発明では、請求項1〜3のいずれかの発明の効果に加え、衝突位置に応じて車両フードを傾斜させてはね上げることができ、車両フードを衝突位置側から反衝突位置側へ下降傾斜するように傾けることができ、衝突物を車両フードで確実にとらえエネルギー吸収を行うことができる。
【0045】
請求項8の発明では、請求項3の発明の作用に加え、車両フードを後傾斜させてはね上げることができ、衝突物を車両フードで確実にとらえエネルギー吸収を行なうことができる。
【0046】
請求項9の発明では、請求項3の発明の作用に加え、車両フードを衝突位置に応じ、前後時間差をもってはね上げることができ、確実なはね上げにより十分なエネルギー吸収を行なうことができる。
【0047】
請求項10の発明では、請求項9の発明の効果に加え、衝突位置側において、まず、負荷が直接作用する前側をはね上げ、次いで、時間差を持って後ろ側をはね上げることによって前後同等にはね上げることができ、エンジンルーム内の内蔵物との十分なクリアランスを保つことができる。従って、車両フードで十分なエネルギー吸収を行うことができる。
【0048】
請求項11の発明では、請求項1〜10のいずれかの発明の作用に加え、アクチュエータにより車両フードを確実にはね上げ、十分なエネルギー吸収を行なうことができる。
【0049】
請求項12の発明では、請求項1〜11の発明の効果に加え、3ヶ所の検出部によって衝突物が車幅方向中央側、或いは、左右両側のいずれかに衝突しているのかを判別することができ、車両フードを的確にはね上げることができる。
【0050】
請求項13の発明では、請求項1〜12のいずれかの発明の効果に加え、確実な負荷の検出により確実なはね上げを行なわせることができる。
【0051】
請求項14の発明では、請求項1〜13のいずれかの発明の効果に加え、車速の設定範囲以外では、アクチュエータが作動せず、例えば、車両が停止しているときには、車両フードに荷重が作用しても車両フードをはね上げないようにすることができる。また、高速道路などを走行しているときにも車両フードをはね上げないようにすることができる。
【0052】
請求項15の発明では、請求項4又は5又は9又は10のいずれかの発明の効果に加え、車速が大きいほど検出負荷が大きいほど車両フードの衝突位置側の負荷は大きく、反衝突位置側のはね上げ機構の作動をより大きく遅らせることによって、衝突位置側と反衝突位置側をほぼ同等はね上げることができる。したがって、設定車速内では、子供から大人まで車両フードに頭部が衝突した時のエネルギーを吸収緩和することができる。
【0053】
【発明の実施の形態】
(第一実施形態)
図1は、本発明の一実施形態にかかる自動車の斜視図である。図1において車両フード1は、エンジンルーム上部に設けられ、エンジンルーム内にはエンジンなど内蔵物が配置されている。車両フード1は、エンジンルームの点検などの為に通常は後ろ側を支点にして前開きの構成となっているが、歩行者保護のために車両フード1をはね上げる場合には、後ろ側がはね上がる構造となっている。すなわち、車両フード1の車幅方向左右後部両側と車体側との間にはね上げ機構19a、19bが設けられている。
【0054】
また、車両の車速を検出する車速検出手段として車速センサ21が設けられ、歩行者等の衝突物との衝突の有無及び衝突位置を検出する衝突検出手段としてバンパースイッチ23がバンパー7内に配置されている。更に、車両前後方向の加速度を計測して車両フード1への負荷検出を行う加速度センサ27が設けられている。
【0055】
これら車速センサ21、バンパースイッチ23、及び加速度センサ27の信号は、コントローラ29に入力されるようになっている。コントローラ29は、これらの信号から車両フード1のはね上げを判別し、前記はね上げ機構19a、19bに作動指令を出力するようになっている。
【0056】
前記バンパースイッチ23は、図2、図3のようにバンパー7の車幅方向中央と左右両側との3ヶ所に検出部としてスイッチ部23a、23b、23cが設けられている。
【0057】
前記はね上げ機構19a、19bは、それぞれ同一構造に形成され、図4、図5のようにアクチュエータ31a、31bを備えている。アクチュエータ31a、bは、例えば、油圧シリンダ装置によって構成され、シリンダ33の下端の円筒部35が車体3側のブラケット37に回転自在に軸支されている。また、ピストンロッド39の上端の円筒部41が、車両フード1の左右両側の後部下面に設けられたブラケット43に回転自在に軸支されている。
【0058】
図6は、第一実施形態の制御ブロック図である。コントローラ29には、車速センサ21、バンパースイッチ23、加速度センサ27の信号が入力され、該コントローラ29は、後述する制御フローチャートに基づきはね上げ機構19a、19bの各アクチュエータ31a、31bを作動させ、車両フード1をはね上げる。
【0059】
次に、図7の制御フローチャートを用いて作用を説明する。
【0060】
<歩行者が右側のバンパーに衝突した場合>
まず、ステップS1では、車速信号(例えば、トランスミッション出力軸やアクスルからの回転パルス信号)を読み込む。
【0061】
ステップS2では、車速Vが一定車速V1、V2の範囲にあるか否かを判断する。車速Vが一定値V1を下回る低速走行、例えば、車庫入れ、停止時等の場合は、バンパー7に歩行者を含む障害物が当たる可能性が比較的あり、且つ、車両フード1をはね上げる必要のない状況であるのでスタートに戻る。この車速V1は、目安として15〜20km/hである。従って、コントローラ29は、検出する車速に下限を設けている。
【0062】
更に、車速V2を上回る中高速走行、例えば、幹線道路や高速道路等の場合は、前走車からの落下物等がバンパー7に当たって車両フード1がはね上がる誤作動を防止する必要がある。また、車速V2を上回るときは、歩行者がバンパー7に衝突したとしても歩行者はフードを飛び越え大きくはね上げられてフード1に衝突しないため、いわゆるフード1をはね上げる必要のない状況であり、スタートに戻る。この車速V2は、目安として50km/h以上である。従って、コントローラ29は、検出する車速に上限を設けている
ステップS3では、バンパー7への衝突の有無を判断する。バンパー7に衝突していない場合はスタートに戻る。
【0063】
ステップS4では、車両の前後加速度又は衝突荷重を読み込む。
【0064】
ステップS5でバンパー7の右側のスイッチ部23cがONと判断された場合、ステップS6で歩行者がバンパー7の右側に衝突したと判断し、ステップS7でステップS4の結果である車速Vと前後加速度又は衝撃荷重によりフード1の負荷を推定し、左後ろ側のアクチュエータ31aの遅れ時間を算出する。
【0065】
これは、歩行者衝突後、フード1に歩行者の腰部が乗り始め、右側のアクチュエータ31bへの負荷が同左31aよりも相対的に増大するためで、車速Vが早いほど、いわゆる車両フード1への負荷が大きいほど、遅れ時間を長く設定し、ほぼ均等にフード1がはね上がるようにしてある。
【0066】
更に、同じ車速Vでも子供や大人のように重量の異なる場合も車両フード1に歩行者の腰部が乗ったときの右のアクチュエータ31bへの負荷が同左31aよりも増大するため、車両前後方向の加速度が大きいほど、いわゆるフード1への負荷が大きいほど、遅れ時間を長く設定し、左右ほぼ均等に車両フード1がはね上がるようにしてある。
【0067】
なお、車両フード1への負荷検出は、車両フード1又はバンパー7に設定され、歩行者の衝突位置の検出を兼ねると共に、衝突荷重や変位を直接計測する荷重又は変位計測センサなどで行うことも可能である。
【0068】
次に、ステップS8では、右後ろ側のアクチュエータ31bへ作動指令を出力する。
【0069】
ステップS9では、ステップS7で求めた作動遅れ時間左後ろ側のアクチュエータ31aへ作動指令を出力する。
【0070】
これにより車両フード1は、はね上げ機構19a、19bの可動部である円筒部35、ブラケット37、円筒部41、ブラケット43や、ピストンロッド39等にねじり等を発生することなく、左右ほぼ同時に設定高さまではね上がる。これにより、車両フード1とエンジンルーム内蔵物とのクリアランスが確保され、その後、歩行者の頭部が車両フード1上面に衝突したときのエネルギーを吸収緩和することができる。
【0071】
このアクチュエータ31a,31bの発生力、車両フード1の上昇高さ、及び車両フード1への負荷変動の時系列変化を図8に示す。
【0072】
上記作動によるアクチュエータ31a、31bの発生力、車両フード1の上昇高さ、及び、車両フード1への時系列変化を図8に示している。
【0073】
図8(a)は、歩行者をある車速ではねたときに歩行者に加わる衝撃力を示している。図8(b)は、左後ろ側のアクチュエータ31aの発生力の変化を示している。図8(c)は、車両フード1の左後ろ側の上昇高さの変化を示している。図8(d)は、車両フード1の左側の負荷の変化を示している。図8(e)は、右後ろ側のアクチュエータ31bの発生力の変化を示している。図8(f)は、車両フード1の右後ろ側の上昇高さの変化を示している。図8(g)は、車両フード1の右側の負荷の変化を示している。
【0074】
図8(a)のように、歩行者をある車速ではねたときに歩行者に加わる衝撃力のピークは3つ存在している。最初のピークは、バンパー7に脚部が当たる際の衝撃力である。次に、腰部が車両フード1前端に当たり、更に、頭部が車両フード1に衝突したときの衝撃力が発生する。衝撃力の発生のタイミングは、脚部から頭部が当たるまでの時間t1が、約70msec、腰部から頭部が当たるまでの時間t2は、約50msecである。
【0075】
歩行者は、右側位置に衝突しているため、図8(e)のように、バンパー7に脚部が当たってから腰部が車両フード1の前端に当たるまでに右後ろ側のアクチュエータ31bに作動指令が出力される。車両フード1の右側の負荷の変化は、同(g)のように上昇する。これによって、車両フード1の右後ろ側は同(f)のように上昇高さを増し、腰部が車両フード1前端に当たり、更に頭部が車両フード1に衝突するまでの間にはね上げが完了する。
【0076】
そして、遅れ時間t3後に左側後ろのアクチュエータ31aに作動指令が出力され、アクチュエータ31aの発生力が同(b)のように変化する。車両フード1の左側の負荷の変化は、同(d)のようにほとんど上昇しない。車両フード1の左後ろ側の高さは同(c)ように上昇する。従って、車両フード1の左後ろ側は、同右後ろ側と均等にはね上げが完了する。
【0077】
〈歩行者が左側のバンパー7に衝突した場合〉
図7のフローチャートにおいて、ステップS10でバンパー7の左側のスイッチ部23aがONした場合、ステップS11で歩行者がバンパー7の左側に衝突したと判断し、ステップS12でステップS4の結果である車速Vと前後加速度、又は、衝撃荷重より車両フード1の負荷を推定し、右後ろ側のアクチュエータ31bの遅れ時間を算出する。
【0078】
ステップS13では、左後ろ側のアクチュエータ31aに作動指令を出す。ステップS14では、ステップS12で求めた作動遅れ時間後に右後ろ側のアクチュエータ31bに作動指令を出力する。これにより、車両フード1は左右ほぼ均等にはね上がり、車両フード1とエンジンルーム内の内蔵物とのクリアランスを確保することができ、その後、歩行者の頭部が車両フード1の上面に衝突したときのエネルギーを吸収、緩和することができる。
【0079】
〈歩行者がバンパー7の中央付近に衝突した場合〉
図7のフローチャートのステップS5、及びステップS10において左右スイッチ部23b、23cがON、OFFにかかわらず中央のスイッチ部23aがONした場合、ステップS15で歩行者がバンパー7の中央付近に衝突したと判断し、ステップS16で左右両側のアクチュエータ31a、31bに作動指令を出力する。これにより、車両フード1は左右ほぼ均等にはね上がり、車両フード1とエンジンルーム内蔵物とのクリアランスを確保することができ、その後歩行者の頭部が車両フード1の上面に衝突したときのエネルギーを吸収緩和する。
【0080】
このとき、前記アクチュエータの作動の時間差は、車両の速度が速いほど、フードへの荷重が大きいほど大きくし、フードがほぼ均等はね上がり所定の高さになるようにしたことにより、子供から大人まで設定車速内では、車両フード1に歩行者の頭部が衝突した時のエネルギーを吸収、緩和することができる。
【0081】
また、衝突した側のアクチュエータのみ作動させることにより歩行者の頭部が衝突するフード上面を設定高さとすることによりはね上げ機構のかじり等による車両フード1のはね上げ不良を防止でき車両フード1に歩行者の頭部が衝突したときのエネルギーを吸収、緩和することができる。
【0082】
(第二実施形態)
図9、図10は、本発明の第二実施形態にかかり、図9は制御ブロック図、図10はフローチャートである。なお、第一実施形態と対応する構成部分には同符号を付して説明し、重複した説明は省略する。
【0083】
本実施形態では、衝突が左右に片寄った場合、左右いずれかのアクチュエータのみ作動するようにしているので、負荷を検出し遅れ時間を設定する必要がなく、図6の制御ブロック図と比較して加速度センサ27を省略した構成となっている。
【0084】
そして、図10のようにステップS1〜S6、及びステップS10、S11、ステップS15において、バンパー7の左右側、或いは、中央側のいずれかに衝突したかが判断され、右側に衝突したと判断されればステップS9により右側のアクチュエータ31bに作動指令が出力される。左側に衝突したと判断されれば、ステップS14により左側のアクチュエータ31bに作動指令が出力される。中央側に衝突したと判断されればステップS16で左右のアクチュエータ31a、31bに作動指令が出力される。
【0085】
すなわち、バンパー7の左右いずれかに片寄って衝突した場合、左右いずれかのアクチュエータ31a、31bが作動し、車両フード1は、衝突位置側から反衝突位置側へ下降傾斜するようにはね上げられることになる。この状態で、歩行者の頭部は、車両フード1に衝突し、車両フード1とはね上げ機構19a又は19bとによってエネルギーを吸収緩和するが、その後、歩行者は、車両フード1の傾斜に沿って車幅方向中央側に移動しやすくなる。これにより、車両フード1によって歩行者を確実に受け止めることができ、確実にエネルギーの吸収緩和を行うことができる。
【0086】
(第三実施形態)
図11、図12は、第三実施形態にかかり、図11は制御ブロック図、図12はフローチャートである。なお、第一実施形態と対応する構成部分には同符号を付して説明し、また、重複した説明は省略する。
【0087】
本実施形態においては、車両フード1の車幅方向左右両側の前後部側と車体側との間に各はね上げ機構が設けられ、左後ろ側アクチュエータ31a、右後ろ側アクチュエータ31bの他に、左前側アクチュエータ31c、右前側アクチュエータ31dが備えられている。
【0088】
そして、図12のようにステップS1〜ステップS6により歩行者がバンパー7の右側に衝突したと判断された場合、ステップS7において遅れ時間の算出が行われ、ステップS21において、まず、右前側アクチュエータ31dに作動指令が出力される。このとき歩行者の腰部は、既に車両フード1に当たり始めている。次に、ステップS22において、時間差を持たせ遅れて右後ろ側アクチュエータ31bに作動指令を出力し、車両フード1を右側から左側へ下降傾斜するようにはね上げる。
【0089】
これによって、歩行者の頭部が車両フード1と衝突したとき、車両フード1とはね上げ機構19bとでエネルギーを吸収緩和するが、その後、歩行者は、車両フード1の傾斜に沿って中央側へ移動し易くなり、歩行者を車両フード1によって確実に捕らえ、エネルギー吸収を行うことができる。
【0090】
また、右側前後のアクチュエータ31d、31bに時間差を持って作動指令を出力しているため、歩行者の腰部が既に車両フード1に当たり初め、負荷が作用している右前側のアクチュエータ31dによるはね上げが遅れ、負荷の作用してない右後ろ側アクチュエータ31bによるはね上げが先行するというようなことがなくなり、右側において前後均等にはね上げることができ、より確実なエネルギー吸収を行うことができる。
【0091】
次に、ステップS1、S2、S3、S4、S5、S10、S20により歩行者がバンパー7の左側に衝突したと判断された場合に、ステップS12において遅れ時間が算出され、ステップS23において左前側アクチュエータ31cに作動指令が出力され、その後、ステップS24において算出遅れ時間後、左後ろ側アクチュエータ31aに作動指令が出力される。従って、左側に片寄って歩行者が衝突した場合も、前記右側と同様にエネルギーの吸収緩和を的確に行うことができる。
【0092】
更に、ステップS1、S2、S3、S4、S5、S10、S15により歩行者がバンパー7の中央付近に衝突したと判断された場合は、ステップS16において左右後ろ側アクチュエータ31a、31bに作動指令が出力され、車両フード1の後ろ側が均等にはね上げられ、エネルギーを吸収緩和することができる。
【図面の簡単な説明】
【図1】本発明の第一実施形態を適用した自動車の斜視図である。
【図2】本発明の第一実施形態にかかり、バンパースイッチの車両前部配置状況の側面図である。
【図3】本発明の第一実施形態にかかり、バンパースイッチの車両前部配置状況の正面図である。
【図4】本発明の第一実施形態にかかり、はね上げ機構が作動した状態を示す側面図である。
【図5】本発明の第一実施形態にかかり、はね上げ機構の要部側面図である。
【図6】本発明の第一実施形態にかかり、制御ブロック図である。
【図7】本発明の第一実施形態にかかり、フローチャートである。
【図8】本発明の第一実施形態にかかり、車両フードの上昇状況を説明するもので、 (a)は、歩行者の衝撃力変化のグラフ、(b)は、左後ろ側のアクチュエータ発生力のグラフ、(c)は、車両フードの左後ろ側の上昇高さのグラフ、(d)は、車両フードの左側の負荷のグラフ、(e)は、右後ろ側のアクチュエータ発生力のグラフ、(f)は、車両フードの右後ろ側の上昇高さのグラフ、(g)は、車両フードの右側の負荷のグラフである。
【図9】本発明の第二実施形態にかかる制御ブロック図である。
【図10】本発明の第二実施形態にかかるフローチャートである。
【図11】本発明の第三実施形態にかかる制御ブロック図である。
【図12】本発明の第三実施形態にかかるフローチャートである。
【図13】従来例にかかるはね上げ機構の説明図である。
【図14】他の従来例にかかるはね上げ機構の説明図である。
【符号の説明】
1 車両フード
3 車体
7 バンパー
19a、19b はね上げ機構
21 車速センサ(車速検出手段)
23 バンパースイッチ(衝突検出手段)
23a,23b,23c スイッチ部(検出部)
27 加速センサ(負荷検出手段)
29 コントローラ
31a、31b、31c、31d アクチュエータ
Claims (15)
- 車体前部に備えられた車両フードと車体側との間の複数箇所に設けられ、該車両フードを車体側からはね上げる複数のはね上げ機構と、
車両の車速を検出する車速検出手段と、
歩行者等の衝突物との衝突の有無及び衝突位置を検出する衝突検出手段と、
前記衝突物が前記車両フードへ及ぼす負荷を検出する負荷検出手段と、
前記車速検出手段と衝突検出手段と負荷検出手段との信号から前記車両フードのはね上げを判別し前記はね上げ機構に作動指令を出力するコントローラとを備え、
該コントローラは、衝突物の衝突位置が前記車両フードに対して片寄っているとき、複数のはね上げ機構を衝突位置に応じて作動制御して、衝突位置側における車両フードと車体側とのクリアランスを確保するようにしたことを特徴とする車両フードのはね上げ制御装置。 - 請求項1記載の車両フードのはね上げ制御装置であって、
前記はね上げ機構は、前記車両フードの車幅方向左右両側と車体側との間に設けられていることを特徴とする車両フードのはね上げ制御装置。 - 請求項1記載の車両フードのはね上げ制御装置であって、
前記はね上げ機構は、前記車両フードの車幅方向左右両側及び前後両側と車体側との間に設けられていることを特徴とする車両フードのはね上げ制御装置。 - 請求項1〜3のいずれかに記載の車両フードのはね上げ制御装置であって、
前記コントローラは、前記衝突位置に応じて各はね上げ機構に時間差を持って作動指令を出力することを特徴とする車両フードのはね上げ制御装置。 - 請求項4記載の車両フードのはね上げ制御装置であって、
前記コントローラは、前記衝突物の衝突位置が前記車両フードに対して片寄っているとき、衝突位置側のはね上げ機構へ先に作動指令を出力し、時間差を設け、遅れて他のはね上げ機構へ作動指令を出力することを特徴とする車両フードのはね上げ制御装置。 - 請求項1〜5のいずれかに記載の車両フードのはね上げ制御装置であって、
前記コントローラは、前記各はね上げ機構へ作動指令を出力し、前記車両フードを均等にはね上げることを特徴とする車両フードのはね上げ制御装置。 - 請求項1〜3のいずれかに記載の車両フードのはね上げ制御装置であって、
前記コントローラは、前記衝突物の衝突位置が片寄っているとき、衝突位置に応じて前記はね上げ機構へ作動指令を出力し、前記車両フードを傾斜させることを特徴とする車両フードのはね上げ制御装置。 - 請求項3記載の車両フードのはね上げ制御装置であって、
前記コントローラは、前側のはね上げ機構へ作動指令を出力し、前記車両フードを後傾斜させることを特徴とする車両フードのはね上げ制御装置。 - 請求項3記載の車両フードのはね上げ制御装置であって、
前記コントローラは、前後両アクチュエータへ作動指令を出力するとき、前後のはね上げ機構に時間差を持って作動指令を出力することを特徴とする車両フードのはね上げ制御装置。 - 請求項9記載の車両フードのはね上げ制御装置であって、
前記コントローラは、前記前側のはね上げ機構へ先に作動指令を出力することを特徴とする車両フードのはね上げ制御装置。 - 請求項1〜10のいずれかに記載の車両フードのはね上げ制御装置であって、
前記はね上げ機構は、一端が車両フード側に回転自在に結合され、他端が車体側に回転自在に結合されて作動指令によって伸長するアクチェータを備えたことを特徴とする車両フードのはね上げ制御装置。 - 請求項1〜11のいずれかに記載の車両フードのはね上げ制御装置であって、
前記衝突検出手段は、車両前部のバンパーの車幅方向中央と左右両側との3ヶ所に検出部が設けられていることを特徴とする車両フードのはね上げ制御装置。 - 請求項1〜12のいずれかに記載の車両フードのはね上げ制御装置であって、
前記負荷検出手段は、車両の加速度を検出する加速度センサであることを特徴とする車両フードのはね上げ制御装置。 - 請求項1〜13のいずれかに記載の車両フードのはね上げ制御装置であって、
前記コントローラは、前記車速検出手段が検出する車速に上限及び下限を設定し、該設定範囲で前記アクチュエータへ作動指令を出力することを特徴とする車両フードのはね上げ制御装置。 - 請求項4又は5又は9又は10に記載の車両フードのはね上げ制御装置であって、
前記コントローラは、前記時間差を、前記検出車速が大きいほど、前記検出負荷が大きいほど、大きくすることを特徴とする車両フードのはね上げ制御装置。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP01306498A JP3671645B2 (ja) | 1998-01-26 | 1998-01-26 | 車両フードのはね上げ制御装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP01306498A JP3671645B2 (ja) | 1998-01-26 | 1998-01-26 | 車両フードのはね上げ制御装置 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JPH11208512A JPH11208512A (ja) | 1999-08-03 |
| JP3671645B2 true JP3671645B2 (ja) | 2005-07-13 |
Family
ID=11822721
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP01306498A Expired - Fee Related JP3671645B2 (ja) | 1998-01-26 | 1998-01-26 | 車両フードのはね上げ制御装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP3671645B2 (ja) |
Families Citing this family (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE10021143A1 (de) * | 2000-04-29 | 2001-10-31 | Volkswagen Ag | Sicherheitseinrichtung an einem Fahrzeug, insbesondere an einem Kraftfahrzeug |
| KR100362405B1 (ko) * | 2000-10-18 | 2002-11-25 | 기아자동차주식회사 | 충격 완충용 자동차의 본네트 후드 푸쉬 기구 |
| GB2395693A (en) * | 2002-11-28 | 2004-06-02 | Autoliv Dev | A motor vehicle bonnet lifting device |
| JP5910623B2 (ja) * | 2013-12-25 | 2016-04-27 | トヨタ自動車株式会社 | 車両用ポップアップフード装置 |
| JP5983654B2 (ja) * | 2014-02-17 | 2016-09-06 | トヨタ自動車株式会社 | 車両用歩行者保護装置 |
| JP6806017B2 (ja) * | 2017-09-25 | 2020-12-23 | 株式会社デンソー | 保護制御装置 |
-
1998
- 1998-01-26 JP JP01306498A patent/JP3671645B2/ja not_active Expired - Fee Related
Also Published As
| Publication number | Publication date |
|---|---|
| JPH11208512A (ja) | 1999-08-03 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP3873382B2 (ja) | 歩行者保護用センサシステム | |
| JP4306229B2 (ja) | 衝突検出装置及び安全装置 | |
| JP3785713B2 (ja) | フード跳ね上げ装置 | |
| US7617898B2 (en) | System configured to lift hood of vehicle | |
| KR101082112B1 (ko) | 보행자 검출 시스템 | |
| JP3794325B2 (ja) | 自動車のフード構造 | |
| JP2003226211A (ja) | 車両用保護装置 | |
| GB2321624A (en) | Bumper assembly with forwardly displaceable lower portion | |
| EP1795403A1 (en) | Situationally dependent vehicle structure for pedestrian protection | |
| JP2011218857A (ja) | 保護制御装置 | |
| CN100337860C (zh) | 行人碰撞保护装置 | |
| JP3674296B2 (ja) | 自動車のフード跳ね上げ装置 | |
| CN110614969A (zh) | 可缩回的车辆支腿加强件 | |
| US8191666B2 (en) | Vehicle safety device | |
| CN111094079B (zh) | 车辆的行人保护装置 | |
| JP4349041B2 (ja) | 歩行者保護装置 | |
| JP3785754B2 (ja) | 跳ね上げ式フード | |
| JP4163272B2 (ja) | はね上げ式フード | |
| JPH11208512A (ja) | 車両フードのはね上げ制御装置 | |
| JPH1120741A (ja) | 自動車のはね上げフード | |
| JP2006224890A (ja) | 車両の歩行者保護装置 | |
| JP2014133448A (ja) | 車両用衝突検知装置 | |
| JP3901049B2 (ja) | 歩行者保護装置 | |
| KR101795414B1 (ko) | 액티브 크래쉬 박스를 갖는 차량 제어시스템 | |
| JP6307920B2 (ja) | 車両用ポップアップフード装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20040927 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20041012 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20041122 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20050329 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20050411 |
|
| R150 | Certificate of patent (=grant) or registration of utility model |
Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| FPAY | Renewal fee payment (prs date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20090428 Year of fee payment: 4 |
|
| FPAY | Renewal fee payment (prs date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20090428 Year of fee payment: 4 |
|
| FPAY | Renewal fee payment (prs date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20100428 Year of fee payment: 5 |
|
| FPAY | Renewal fee payment (prs date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20110428 Year of fee payment: 6 |
|
| FPAY | Renewal fee payment (prs date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20120428 Year of fee payment: 7 |
|
| FPAY | Renewal fee payment (prs date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20130428 Year of fee payment: 8 |
|
| FPAY | Renewal fee payment (prs date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20130428 Year of fee payment: 8 |
|
| FPAY | Renewal fee payment (prs date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20140428 Year of fee payment: 9 |
|
| LAPS | Cancellation because of no payment of annual fees |