JP3727355B2 - 部品保持ヘッド、部品装着装置、及び部品保持方法 - Google Patents
部品保持ヘッド、部品装着装置、及び部品保持方法 Download PDFInfo
- Publication number
- JP3727355B2 JP3727355B2 JP52983298A JP52983298A JP3727355B2 JP 3727355 B2 JP3727355 B2 JP 3727355B2 JP 52983298 A JP52983298 A JP 52983298A JP 52983298 A JP52983298 A JP 52983298A JP 3727355 B2 JP3727355 B2 JP 3727355B2
- Authority
- JP
- Japan
- Prior art keywords
- shaft
- component
- movement
- axial direction
- voice coil
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Fee Related
Links
- 238000000034 method Methods 0.000 title description 9
- 238000001514 detection method Methods 0.000 claims description 31
- 230000005540 biological transmission Effects 0.000 claims description 14
- 230000002093 peripheral effect Effects 0.000 claims description 5
- 238000010586 diagram Methods 0.000 description 4
- 238000003384 imaging method Methods 0.000 description 4
- 230000006870 function Effects 0.000 description 3
- 239000000463 material Substances 0.000 description 3
- 230000008859 change Effects 0.000 description 2
- 230000005389 magnetism Effects 0.000 description 2
- 230000004048 modification Effects 0.000 description 2
- 238000012986 modification Methods 0.000 description 2
- XUIMIQQOPSSXEZ-UHFFFAOYSA-N Silicon Chemical compound [Si] XUIMIQQOPSSXEZ-UHFFFAOYSA-N 0.000 description 1
- 238000013459 approach Methods 0.000 description 1
- 230000001174 ascending effect Effects 0.000 description 1
- 239000000470 constituent Substances 0.000 description 1
- 230000008878 coupling Effects 0.000 description 1
- 238000010168 coupling process Methods 0.000 description 1
- 238000005859 coupling reaction Methods 0.000 description 1
- 239000000428 dust Substances 0.000 description 1
- 230000000694 effects Effects 0.000 description 1
- 230000006872 improvement Effects 0.000 description 1
- 230000035699 permeability Effects 0.000 description 1
- 230000008569 process Effects 0.000 description 1
- 239000011347 resin Substances 0.000 description 1
- 229920005989 resin Polymers 0.000 description 1
- 229910052710 silicon Inorganic materials 0.000 description 1
- 239000010703 silicon Substances 0.000 description 1
- 229910052709 silver Inorganic materials 0.000 description 1
- 239000004332 silver Substances 0.000 description 1
- 238000001179 sorption measurement Methods 0.000 description 1
- 239000000758 substrate Substances 0.000 description 1
Images



Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J15/00—Gripping heads and other end effectors
- B25J15/06—Gripping heads and other end effectors with vacuum or magnetic holding means
-
- H—ELECTRICITY
- H05—ELECTRIC TECHNIQUES NOT OTHERWISE PROVIDED FOR
- H05K—PRINTED CIRCUITS; CASINGS OR CONSTRUCTIONAL DETAILS OF ELECTRIC APPARATUS; MANUFACTURE OF ASSEMBLAGES OF ELECTRICAL COMPONENTS
- H05K13/00—Apparatus or processes specially adapted for manufacturing or adjusting assemblages of electric components
- H05K13/08—Monitoring manufacture of assemblages
-
- H—ELECTRICITY
- H05—ELECTRIC TECHNIQUES NOT OTHERWISE PROVIDED FOR
- H05K—PRINTED CIRCUITS; CASINGS OR CONSTRUCTIONAL DETAILS OF ELECTRIC APPARATUS; MANUFACTURE OF ASSEMBLAGES OF ELECTRICAL COMPONENTS
- H05K13/00—Apparatus or processes specially adapted for manufacturing or adjusting assemblages of electric components
- H05K13/04—Mounting of components, e.g. of leadless components
- H05K13/0404—Pick-and-place heads or apparatus, e.g. with jaws
- H05K13/0413—Pick-and-place heads or apparatus, e.g. with jaws with orientation of the component while holding it; Drive mechanisms for gripping tools, e.g. lifting, lowering or turning of gripping tools
-
- Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y10—TECHNICAL SUBJECTS COVERED BY FORMER USPC
- Y10S—TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y10S29/00—Metal working
- Y10S29/044—Vacuum
-
- Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y10—TECHNICAL SUBJECTS COVERED BY FORMER USPC
- Y10T—TECHNICAL SUBJECTS COVERED BY FORMER US CLASSIFICATION
- Y10T29/00—Metal working
- Y10T29/49—Method of mechanical manufacture
- Y10T29/49002—Electrical device making
- Y10T29/49117—Conductor or circuit manufacturing
- Y10T29/49124—On flat or curved insulated base, e.g., printed circuit, etc.
- Y10T29/4913—Assembling to base an electrical component, e.g., capacitor, etc.
-
- Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y10—TECHNICAL SUBJECTS COVERED BY FORMER USPC
- Y10T—TECHNICAL SUBJECTS COVERED BY FORMER US CLASSIFICATION
- Y10T29/00—Metal working
- Y10T29/49—Method of mechanical manufacture
- Y10T29/49002—Electrical device making
- Y10T29/49117—Conductor or circuit manufacturing
- Y10T29/49124—On flat or curved insulated base, e.g., printed circuit, etc.
- Y10T29/4913—Assembling to base an electrical component, e.g., capacitor, etc.
- Y10T29/49131—Assembling to base an electrical component, e.g., capacitor, etc. by utilizing optical sighting device
-
- Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y10—TECHNICAL SUBJECTS COVERED BY FORMER USPC
- Y10T—TECHNICAL SUBJECTS COVERED BY FORMER US CLASSIFICATION
- Y10T29/00—Metal working
- Y10T29/53—Means to assemble or disassemble
- Y10T29/53087—Means to assemble or disassemble with signal, scale, illuminator, or optical viewer
- Y10T29/53091—Means to assemble or disassemble with signal, scale, illuminator, or optical viewer for work-holder for assembly or disassembly
-
- Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y10—TECHNICAL SUBJECTS COVERED BY FORMER USPC
- Y10T—TECHNICAL SUBJECTS COVERED BY FORMER US CLASSIFICATION
- Y10T29/00—Metal working
- Y10T29/53—Means to assemble or disassemble
- Y10T29/5313—Means to assemble electrical device
- Y10T29/53174—Means to fasten electrical component to wiring board, base, or substrate
-
- Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y10—TECHNICAL SUBJECTS COVERED BY FORMER USPC
- Y10T—TECHNICAL SUBJECTS COVERED BY FORMER US CLASSIFICATION
- Y10T29/00—Metal working
- Y10T29/53—Means to assemble or disassemble
- Y10T29/5313—Means to assemble electrical device
- Y10T29/53174—Means to fasten electrical component to wiring board, base, or substrate
- Y10T29/53178—Chip component
-
- Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y10—TECHNICAL SUBJECTS COVERED BY FORMER USPC
- Y10T—TECHNICAL SUBJECTS COVERED BY FORMER US CLASSIFICATION
- Y10T29/00—Metal working
- Y10T29/53—Means to assemble or disassemble
- Y10T29/5313—Means to assemble electrical device
- Y10T29/53174—Means to fasten electrical component to wiring board, base, or substrate
- Y10T29/53183—Multilead component
-
- Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y10—TECHNICAL SUBJECTS COVERED BY FORMER USPC
- Y10T—TECHNICAL SUBJECTS COVERED BY FORMER US CLASSIFICATION
- Y10T29/00—Metal working
- Y10T29/53—Means to assemble or disassemble
- Y10T29/5313—Means to assemble electrical device
- Y10T29/53191—Means to apply vacuum directly to position or hold work part
-
- Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y10—TECHNICAL SUBJECTS COVERED BY FORMER USPC
- Y10T—TECHNICAL SUBJECTS COVERED BY FORMER US CLASSIFICATION
- Y10T29/00—Metal working
- Y10T29/53—Means to assemble or disassemble
- Y10T29/5313—Means to assemble electrical device
- Y10T29/53261—Means to align and advance work part
Landscapes
- Engineering & Computer Science (AREA)
- Manufacturing & Machinery (AREA)
- Microelectronics & Electronic Packaging (AREA)
- Operations Research (AREA)
- Robotics (AREA)
- Mechanical Engineering (AREA)
- Supply And Installment Of Electrical Components (AREA)
- Automatic Assembly (AREA)
Description
本発明は、例えば電子部品を電子回路基板上に装着するような部品保持ヘッド、該部品保持ヘッドを備えた部品装着装置、及び該部品装着装置にて実行される部品保持方法に関する。
背景技術
電子回路基板へ電子部品を自動的に装着する部品装着装置に備わる部品吸着ヘッド部は、上記電子部品を吸着し上記電子回路基板へ装着するためのノズルを備えている。近年では、上記電子部品の吸着及び装着の際の上記ノズルと上記電子部品との当接を精密に制御することが、生産される電子回路基板の品質を向上させる一つの要因になっている。以下に、図4を参照しながら、従来の電子部品装着装置の一例について説明する。
図4は従来の電子部品装着装置における、上記ノズルを含む上記部品吸着ヘッド部101と、上記電子部品を上記ノズルにて吸引するための吸引装置103と、ヘッド部101をX,Y方向に移動させるX,Yロボット102と、ヘッド部101、X,Yロボット102、及び吸引装置103の動作制御を行う制御装置104とを示す。ヘッド部101は、以下のような構造を有する。尚、図4にはヘッド部101の主要な構成部銀のみを示し、例えばヘッド部101のボディー部等は図示を省略している。図4にて、符号135はスプラインシャフトであり、その一端部135aには、吸引動作にて電子部品138を吸着するノズル136が設けられ、その他端部135bには回転受け143が設けられている。尚、上記吸引動作は吸引装置103にて行われ、空気はノズル136内及びスプラインシャフト135内を通り吸引装置103に導かれる。スプラインシャフト135には、当該スプラインシャフト135の軸方向に沿って2つのナット131,134が当該スプラインシャフト135を上記軸方向に滑動可能なようにして取り付けられている。さらに、このようなナット131,134は、それぞれベアリング132,133を介してヘッド部101の不図示のボディー部に保持される。よって、スプラインシャフト135は、上記ボディー部に対して、上記軸方向に移動可能であり、かつスプラインシャフト135の周方向に回転可能である。
尚、スプラインシャフト135の上記周方向への回転は、モータ142によってなされる。即ち、スプラインシャフト135には、スプラインシャフト135とともに回転するプーリー139が嵌合される。尚、スプラインシャフト135はプーリー139に対して軸方向に移動可能である。一方、モータ142の駆動軸にはプーリー141が取り付けられ、プーリー139とプーリー141とはベルト140にて連結される。よって、モータ142にてプーリー141が回転することでベルト140及びプーリー139を介してスプラインシャフト135はその周方向に回転する。
又、スプラインシャフト135の上記軸方向への移動は、モータ149にて行われる。即ち、モータ149の駆動軸にカップリング148を介して接続されたボールネジ145には、上記回転受け143に形成されている溝143aに係合するローラ144を先端に設けたレバー147が突設されたナット146が螺合している。よって、モータ149によりボールネジ145が回転することで、上記ローラ144が回転受け143に係合した状態で、レバー147が上記軸方向に移動し、それによりスプラインシャフト135は上記軸方向に移動する。
このような構成を備えた従来の部品装着装置の動作について説明する。
制御装置104の制御動作によりX,Yロボット102が動作して、ヘッド部101は電子部品の吸着場所である部品吸着位置に移動される。そして制御装置104の制御によりモータ149が駆動され、スプラインシャフト135、即ちノズル136が下降し、かつ吸引装置103を駆動してノズル136に電子部品を吸着させる。次に、モータ149にてボールネジ145を逆回転してノズル136を上昇させる。次に、吸着した電子部品の装着方向を補正するため、制御装置104の制御によりモータ142を駆動してノズル136を適正位置まで回転させる。次に、再びX,Yロボットを駆動し、電子回路基板上の部品装着位置までヘッド部101を移動させた後、再びモータ149を駆動してノズル136を下降させ、電子部品138を電子回路基板上に装着する。
しかしながら、従来の部品装着装置における上記構成では、以下のような問題点を有する。
即ち、最近の部品装着装置では、電子回路が形成されたシリコン基板を樹脂材にて封印した電子部品のみならず、ベアIC等の実装も行うようになってきている。ベアICの実装では、該ベアICの損傷防止のため、装着時において、ノズル136が上記ベアICに与える装着加圧力を管理する必要がある。よって、X,Y方向において上記ベアICに対するノズルの位置を正確に管理するとともに、ノズル136を昇降させるモータ149のトルクに基づき、ノズル136が上記ベアICに与える圧力を管理している。このような部品装着装置では、X,Y方向及び昇降方向におけるノズル136の位置を正確に測るために、ノズル自身にセンサを直接に設けることが望ましいが、上述のように上記軸方向及び周方向に移動するスプラインシャフトにセンサを設けることは不可能である。よって、モータ149に内蔵した回転式エンコーダ150の出力情報を元に、上記昇降方向におけるノズル136の位置を管理していた。
しかしながら、上述したように、スプラインシャフト135の軸方向への移動は、回転受け143及びローラ144等を介して行われ、回転受け143及びローラ144等は非剛体材であることや、ボールネジ145の軸方向への移動精度に起因して、スプラインシャフト135の軸方向における位置を正確に把握することは困難である。したがって、従来の電子部品装着装置では、ノズル先端の動きを正確にコントロールすることは困難であり、ひいては実装品質の向上を妨げるという問題点があった。
本発明はこのような問題点を解決するためになされたもので、被装着体への部品の装着品質を向上することができる部品保持ヘッド、該部品保持ヘッドを備えた部品装着装置、及び該部品装着装置にて実行される部品保持方法を提供することを目的とする。
発明の開示
本発明は、上記目的を達成するため、以下のように構成している。
本発明の第1態様によれば、部品を保持するノズルを一端部に備えてその軸方向に駆動されるとともに軸回りに回転駆動されるシャフトを備えた部品保持ヘッドであって、
上記シャフトには、上記シャフトの周面に磁石を固定するとともに、上記シャフトの周囲にコイルを配して、上記シャフトをその軸方向に駆動せしめるボイスコイルモータを構成し、上記ボイスコイルモータへの通電を制御することで上記シャフトの軸方向への移動を制御するとともに、上記シャフトには、さらに、上記シャフトに設けられ上記シャフトの軸方向への移動を検出する検出装置を備え、該検出装置の検出結果に基づき上記ボイスコイルモータによる上記シャフトの軸方向への移動量が制御され、
上記検出装置は、上記シャフトと同心軸上に延在し上記シャフトの他端部に直接に取り付けられ上記シャフトの軸方向への移動とともに上記軸方向へ移動するとともに上記シャフトの軸回りの回転とともに同一方向に一体的に回転する被検出部材と、
上記被検出部材の移動を検出するセンサとを備え、
さらに、上記検出装置の上記被検出部材は磁気スケールであって、上記磁気スケールと非接触な状態で透過センサが設けられ、この透過センサにより、磁気スケールの先端による遮光の有無を検出して上記シャフトの移動の原点位置を検出する部品保持ヘッドを提供する。
本発明の第2態様によれば、第1態様に記載の部品保持ヘッドを備えて上記部品を装着する部品装着装置を提供する。
本発明の第3態様によれば、さらに上記シャフトに設けられ上記シャフトの軸方向への移動を検出する検出装置を備えるとともに、上記検出装置の検出結果に基づき上記ボイスコイルモータによる上記シャフトの軸方向への移動量を制御する制御装置をさらに備えた、第2態様記載の部品装着装置を提供する。
本発明の第4態様によれば、上記ボイスコイルモータのケーシングに対して上記シャフトが移動可能に配置され、上記ケーシングに上記ノズル用吸引配管を取り付けるとともに、上記シャフトを貫通して上記ノズルに連通する貫通穴の開口を上記ケーシング内に開口して、上記ケーシング内で上記配管と上記貫通穴の開口とを連通させるようにした第2又は3態様のいずれかに記載の部品装着装置を提供する。
本発明の第5態様によれば、部品を保持するノズルを一端部に備えてその軸方向に駆動されるとともに軸回りに回転駆動されるシャフトを備えた部品保持ヘッドであって、上記シャフトには、上記シャフトの周面に磁石を固定するとともに、上記シャフトの周囲にコイルを配して、上記シャフトをその軸方向に駆動せしめるボイスコイルモータを構成した部品保持ヘッドを使用して実行される部品保持方法において、
上記ボイスコイルモータによる上記シャフトの軸方向への移動を上記シャフトに設けた検出装置にて検出し、
上記検出装置の検出結果に基づき上記ボイスコイルモータへの通電を制御して上記シャフトの軸方向への移動量を制御して上記部品の保持を行うとともに、
上記検出装置の上記被検出部材は磁気スケールであって、上記磁気スケールと非接触な状態で透過センサが設けられ、この透過センサにより、磁気スケールの先端による遮光の有無を検出して上記シャフトの移動の原点位置を検出する部品保持方法を提供する。
【図面の簡単な説明】
本発明のこれらと他の目的と特徴は、添付された図面についての好ましい実施形態に関連した次の記述から明らかになる。この図面においては、
図1は、本発明の一実施形態の部品保持ヘッドの構成を示す図であり、
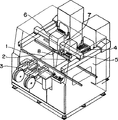
図2は、図1の部品保持ヘッドを備えた部品装着装置を示す斜視図であり、
図3は、図1に示す検出装置の他の実施形態を示す図であり、
図4は、従来の部品保持ヘッドの構造を示す図であり、
図5は、上記実施形態の部品保持ヘッドのボイスコイルモータを駆動制御するブロック図であり、
図6は、リニアモータを使用する従来の部品装着装置である。
発明を実施するための最良の形態
本発明の記述を続ける前に、添付図面において同じ部品については同じ参照符号を付している。
以下、図面を参照して本発明における第1実施形態を詳細に説明する。
本発明の一実施形態の部品保持ヘッド、該部品保持ヘッドを備えた部品装着装置、及び該部品装着装置にて実行される部品保持方法について、図を参照しながら以下に説明する。尚、上述の説明にて使用した図4も含めた各図において、同じ構成部分については同じ符号を付しその説明を省略する。又、部品保持ヘッドの機能を果たす一実施形態が部品吸着ヘッド部6に相当する。又、部品の一例として電子部品を、被装着体として電子回路基板をそれぞれ例に採る。
図2は、本実施形態の部品装着装置の全体を示す概略図である。2は電子回路基板1を搬入、搬出し、又、生産時には回路基板1を保持する搬送部である。3及び4はともに回路基板1に装着する電子部品を収納し、供給する電子部品供給部であり、電子部品供給部3は電子部品をリールに収めたリール式の電子部品供給部であり、電子部品供給部4は電子部品をトレイに収めたトレイ式の電子部品供給部である。電子部品を吸着するノズル8を備え該ノズル8の昇降、回転動作等を行う部品吸着ヘッド部6は、該ヘッド部6をX,Y方向に移動させるX,Yロボット5に装着されている。電子部品の吸着時には、X,Yロボット5にてヘッド部6、即ちノズル8を、電子部品供給部3又は4における電子部品保持位置へ移動させた後、ノズル8を下降して電子部品を吸着する。吸着後ノズル8を上昇させる。ノズル8に吸着されている電子部品の吸着状況は、部品認識カメラ7にて撮像され、該撮像情報に基づき電子回路基板1への装着前に電子部品の吸着角度の補正等の要否が判断される。ノズル8に吸着された電子部品は、X,Yロボット5によるヘッド部6の移動によりX,Y方向に移動されて電子回路基板1上の所定位置まで移動される。そしてヘッド部6の動作によりノズル8が下降し電子回路基板1上の所定の部品装着位置へ電子部品を装着し、電子部品の吸着を解除する。以上の動作を繰り返すことで、各電子部品が電子部品供給部3又は4から電子回路基板1上へ装着されていく。
図1には、上述のノズル8を有する部品吸着ヘッド部6、上述したX,Yロボット5、上記電子部品をノズル8にて吸引するための吸引装置103、及び部品吸着ヘッド部6、X,Yロボット5、吸引装置103の動作制御を行う制御装置11とを示す。尚、図1では、便宜上、X,Yロボット5が直接にノズル8を有するスプラインシャフト13を駆動するように図示しているが、上述のように、X,Yロボット5にてヘッド部6が移動されるものである。
詳細は以下に説明するが、従来に比べ本実施形態では、ノズル8を先端部13aに設けたスプラインシャフト13をその軸方向に移動させるために当該スプラインシャフト13にボイスコイルモータを取り付け、さらにスプラインシャフト13の軸方向への移動量を検出するためにスプラインシャフト13に検出装置を設けた。その他の構成は従来のヘッド部101における構成と同様であるので、同様の構成部分については略説するものとする。
スプラインシャフト13には、当該スプラインシャフト13の軸方向に沿って2つのナット131,134が当該スプラインシャフト13を上記軸方向に滑動可能なようにして取り付けられている。さらに、このようなナット131,134は、それぞれベアリング132,133を介して部品吸着ヘッド部6の不図示のボディー部に支持される。よって、スプラインシャフト13は、上記ボディー部に対して、上記軸方向に移動可能であり、かつスプラインシャフト13の周方向に回転可能である。尚、スプラインシャフト13の周方向への回転は、当該部品吸着ヘッド部6に備えたモータ142によってベルト140を介して行われる。尚、モータ142は制御装置11に接続され、スプラインシャフト13の周方向への回転角度は、例えばモータ142に取り付けたエンコーダが送出する信号に基づき制御装置11にて演算され、該演算結果に基づきモータ142の動作をフィードバック制御することで制御される。又、スプラインシャフト13の先端部13aには、吸引時にゴミの侵入を防ぐため内部にフィルタ137を備え電子部品138を吸着するノズル8が設けられている。又、スプラインシャフト13の先端部13aから後述のボイスコイルモータ21の内部部分まで、スプラインシャフト13の内部にはその軸方向に沿って、フィルタ137を介して吸引される空気の通路として空気穴27が形成されており、上記ボイスコイルモータ21の内部24において、上記空気穴27はスプラインシャフト13の直径方向にあけられたシャフト開口27aを介してボイスコイルモータ21の内部24と連通する。
スプラインシャフト13において、部品吸着ヘッド部6のボディー部にスプラインシャフト13を回転可能に支持するベアリング132とベアリング133とに挟まれた部分には、スプラインシャフト13を駆動軸としてボイスコイルモータ21を設ける。即ち、スプラインシャフト13の周面には磁石23が固定される。又、ボイスコイルモータ21のケーシング21a内には、スプラインシャフト13の軸方向への移動範囲においてスプラインシャフト13の軸方向に沿って、かつ磁石23と非接触な状態で磁石23の周囲には、ボイスコイル22が設けられる。このようなボイスコイルモータ21は、当該部品装着装置に備わる制御装置11に接続され制御装置11にて動作制御される。即ち、ボイスコイル22に通電することでボイスコイルモータ21の磁石23は上昇位置12aと下降位置12bとの間で移動し、それによりスプラインシャフト13及びノズル8は軸方向に移動する。尚、ボイスコイルモータ21の構造として、スプラインシャフト13の周面にボイスコイルを固定し、スプラインシャフト13の移動範囲においてスプラインシャフト13の軸方向に沿って、かつ上記ボイスコイルと非接触な状態で上記ボイスコイルの周囲に磁石を設けてもよい。
又、スプラインシャフト13内部の空気穴27及びシャフト開口27aを介してボイスコイルモータ21の内部24へ流入する空気をボイスコイルモータ21の外部へ吸引するために、ボイスコイルモータ21のケーシング21aには穴26が設けられる。ケーシング21aの表面であって穴26が開口する部分には、エアージョイント25を設け、該エアージョイント25は当該部分吸着ヘッド部6若しくは当該部品装着装置に備わる吸引装置103にホースを介して接続される。尚、吸引装置103は制御装置11にて動作制御される。よって、吸引装置103の吸引動作により、穴26、ボイスコイルモータ21の内部24、シャフト開口27a、空気穴27、及びフィルタ137を介してノズル8の先端から空気が吸引され、これによってノズル8の先端に電子部品138が吸着される。
ここで、このように吸引装置103を配置した効果について以下に詳述する。
従来、図6に示すような、リニアモータを使用した部品装着装置が提案されている。図6において、401は永久磁石、402,403,404,405,406は透磁率の大きい材料によるヨーク、407は永久磁石とヨークとにより一定の磁界が生ずるような磁気回路を構成する空隙である。。408は線材を巻いたボビンで、電流が流れることにより推力を発生させるものであり、このボビン408にスライドシャフト410が固定されている。このスライドシャフト410の下端には部品吸着用真空ノズル413が固定される。416はヨーク402に取り付けられた上下運動位置検出用リニアポテンショメータであり、スライドシャフト410の原点及び現在位置の検出を行う。
このような装置では、真空ノズル413と真空発生装置とを接続するチューブ414がスライドシャフト410の上端から突き出ており、スライドシャフト410の上下動及び水平移動とともにチューブ414も移動することになり、チューブ414の移動時に他の部材と接触して摩擦抵抗が大きくなったり、スライドシャフト410の駆動力に対する抵抗が発生したりして、ノズル413の円滑な上下動を妨げるといった課題があった。
これに対して、本実施形態では、吸引用の配管はボイスコイルモータ21のケーシング21aに固定されているため、ノズル8の上下動及び大略水平面内出の移動により移動することが無く、従来の装置のように摩擦抵抗や駆動抵抗が発生せず、ノズル8を円滑に上下動させることができる。又、詳細には後記するように、配線を持たない磁気スケール28のみがスプラインシャフト13とともに移動し、配線を持った磁気センサ29側は移動しないので、上記吸引用の配管と同様に、従来の装置のように配線による摩擦抵抗や駆動抵抗が発生せず、ノズル8を円滑に上下動させることができる。
スプラインシャフト13の他端部13bには、スプラインシャフト13と同芯軸上で軸方向に沿って棒状の磁気スケール28が取り付けられている。尚、磁気スケール28、及び後述の磁気スケール20は、被検出部材の機能を果たす一実施形態に相当するものである。該磁気スケール28は、その軸方向に沿ってS極とN極とが交互に一定間隔で着磁されたものである。尚、磁気スケール28をスプラインシャフト13の同芯軸上の配置する理由は、スプラインシャフト13はモータ142にて周方向に回転されるので、それに伴い磁気スケール28が円を描いて回転するのを防ぐことで後述の磁気センサ29による磁気検出を容易にするためである。
磁気スケール28の磁気を検出するため、磁気スケール28とは非接触な状態で磁気センサ29が当該部品吸着ヘッド部6に固定される。よって、スプラインシャフト13が軸方向へ移動することに伴う磁気スケール28の上記軸方向への移動による磁気の変化を磁気センサ29で検出し、その検出情報は磁気センサ29から制御装置11に送出される。又、スプラインシャフト13の移動の原点を検出するため、磁気スケール28の先端部分には、磁気スケール28と非接触な状態で透過センサ30が当該部品吸着ヘッド部6に固定される。透過センサ30は、例えば発光、受光素子を備えるフォトセンサであって、磁気スケール28の先端による遮光の有無を検出し、その検出結果を制御装置11に送出する。尚、上述した磁気スケール28、磁気センサ29、及び透過センサ30が、検出装置の機能を果たす一実施形態に相当する。
よって、制御装置11は、透過センサ30から供給される検出結果に基づき、図5に示すように、例えば遮光無しから遮光有りに変化した時点を原点検出部301で上記原点と判断し、さらに、磁気センサ29から供給される、磁気スケール28に着磁された磁極の変化情報に基づき、位置検出部302でスプラインシャフト13の移動量を演算部303で演算し、該演算結果に基づきボイスコイルモータ21への通電を駆動部305で制御してボイスコイルモータ21の動作を制御する。尚、必要に応じて、演算部303での演算結果などをメモリ304に記録する。
尚、図6の従来の装置では、スライドシャフト410の原点をポテンショメータ416で検出するため、原点信号として上下する軸の周囲に所定幅の原点検出帯を形成する必要があるが、このようなものでは、原点が一点で決定されず、幅を持ったものとなるため、原点位置を精度良く検出することができず、かつ、周方向に同一位置に原点検出用帯領域を形成することが困難であるといった課題がある。
これに対して、本実施形態では、上記したように、磁気スケール28の先端部分には、磁気スケール28と非接触な状態で透過センサ30が設けられ、この透過センサ30により、磁気スケール28の先端による遮光の有無を検出して原点位置を検出するため、従来より精度良く検出することができる。又、磁気スケール28の先端による遮光の有無を検出のみであるため、従来と比較して、周方向にも同一位置で精度良く原点位置を検出することができる。
又、本実施形態における上述の検出装置の構造に比べ若干、複雑な構造となるが、上記検出装置の他の構成例として、例えば図3に示す構造が考えられる。即ち、スプラインシャフト13の他端部13bには、ベアリング17を介して上述した磁気センサ29と同様の磁気センサ18が固定される。このような構造を採る理由は、スプラインシャフト13の周方向への回転に伴い磁気センサ18が回転するのを防止するためである。さらに、磁気センサ18をスプラインシャフト13の軸方向には移動可能であるが上記周方向には回転不可とするように、該磁気センサ18の一部分は、当該部品吸着ヘッド部6に固定され上記軸方向に平行に延在する回り止めシャフト19と係合している。よって磁気センサ18は、上記周方向には回転しない状態で上記軸方向に移動可能である。このような磁気センサ18の移動範囲に沿って磁気センサ18とは非接触な状態で上述した磁気スケール28と同様の磁気スケール20が当該部品吸着ヘッド部6に固定されている。又、磁気センサ18は制御装置11に接続される。
尚、スプラインシャフト13の移動量を検出するための上記検出装置は、上述した磁気スケール28,20、磁気センサ29,18及び透過センサ30に限定されるものではなく、スプラインシャフト13の移動量を測定可能な公知の器具を使用することができる。
このように構成される本実施形態の部品吸着ヘッド部6を備えた部品装着装置の動作について以下に説明する。
まず、制御装置11の制御により、搬送部2は電子回路基板1を前工程から搬入し装着位置にて支持する。一方、部品吸着ヘッド部6に備わる透過センサ30は、磁気スケール28の先端によって遮光がなされた時点でスプラインシャフト13の移動の原点を検出する。該原点検出情報は、透過センサ30から制御装置11へ送出される。
次に、制御装置11の制御により、X,Yロボット5は、部品吸着ヘッド部6をリール式電子部品供給部3又はトレイ式電子部品供給部4における部品保持位置へ移動する。
次に、制御装置11の制御により、ボイスコイルモータ21へ通電することでスプラインシャフト13を下降させるが、このとき、磁気スケール28の下降に伴う磁気センサ29の出力情報に基づき制御装置11はスプラインシャフト13の下降量を制御する。ボイスコイルモータ21の駆動によりスプラインシャフト13及びノズル8が下降すると、制御装置11の制御により、吸引装置103によって吸引動作が開始される。よって、エアージョイント25、穴26、ボイスコイルモータ21の内部24、シャフト開口27a、空気穴27、及びフィルタ137を介してノズル8の先端から空気が吸引される。よって、ノズル8の先端がリール式電子部品供給部3又はトレイ式電子部品供給部4に収納されている電子部品138に接近若しくは接触したとき、ノズル8の先端に電子部品138が吸着される。
制御装置11の制御により、電子部品138の吸着後、ボイスコイルモータ21を駆動することでボイスコイルモータ21の磁石23が上昇位置12aに到達するまでノズル8は上昇する。次に、制御装置11の制御により、X,Yロボット5は部品吸着ヘッド部6を部品認識カメラ7上に移動し、部品認識カメラ7はノズル8に吸着されている電子部品138の吸着姿勢を撮像し、この撮像情報を制御装置11へ送出する。制御装置11は、この撮像情報に基づき必要な場合には、モータ142を駆動しベルト140を介してスプラインシャフト13をその周方向に回転させることで、上記吸着姿勢の位置補正を行う。
次に、制御装置11の制御により、X,Yロボット5は、部品吸着ヘッド部6を電子回路基板1上に移動する。そして、制御装置11は、再びボイスコイルモータ21へ通電することで、スプラインシャフト13及びノズル8を下降させ、吸着している電子部品138を回路基板1上の部品装着位置へ装着する。
以上説明したように、本実施形態の部品保持ヘッド、該部品保持ヘッドを備えた部品装着装置、及び該部品装着装置にて実行される部品保持方法によれば、スプラインシャフト13の移動を、該スプラインシャフト13に設けたボイスコイルモータ21にて行うようにし、ボイスコイルモータ21への通電を制御装置11にて制御するようにしたことから、スプラインシャフト13の移動を正確に行うことができる。よって、ノズル8による電子部品138の吸着のとき、及び吸着している電子部品138を回路基板1に装着するときには、ボイスコイルモータ21への電力を制御することで、ノズル8が電子部品138に与える加圧力を制御することができる。
さらに、スプラインシャフト13の移動を検出する磁気スケール28を剛体であるスプラインシャフトに直結しており、又、ノズル8も剛体であるスプラインシャフト13に直結されている。したがって、スプラインシャフト13の軸方向への移動に伴う磁気スケール28の移動量とノズル8の上記軸方向への移動量とは完全に一致する。このような構造を採用したことから、磁気スケール28の移動量を検出することで、スプラインシャフト13を下降させノズル8の先端を電子部品138に接触させるとき、及びノズル8に吸着した電子部品138を電子回路基板1上に装着するときのスプラインシャフト13の移動量を正確に検出することができる。
したがって、本実施形態によれば、電子部品の装着品質の向上を図ることができる。例えば、装着誤差が1μmから0.5μm程度の範囲まで電子部品の装着品質の向上を図ることができる。
尚、本実施形態では、ノズル8を備えたスプラインシャフト13は鉛直方向に移動するが、スプラインシャフト13の移動方向はこれに限るものではなく、部品供給部及び回路基板の向きに合わせて上記移動方向は設定可能である。
又、本実施形態では、部品として電子部品を例に採ったがこれに限定されるものではない。又、本実施形態では、部品が装着される被装着体を電子回路基板としたが、これに限定されるものではない。
以上詳述したように本発明の第1態様の部品保持ヘッド、第2態様の部品装着装置によれば、シャフトを直接に駆動するボイスコイルモータを当該シャフトに備え、上記ボイスコイルモータへの通電を制御することで上記シャフトの軸方向への移動を制御するようにしたことより、上記シャフトの軸方向への移動を正確に把握することができ、上記シャフトの一端部に備えたノズルの移動を正確に制御することができ、ひいては装着品質の向上を図ることができる。
又、本発明の第3態様の部品保持方法によれば、シャフトには当該シャフトを直接に駆動するボイスコイルモータ及びシャフトの移動を検出する検出装置を備え、上記検出装置の検出結果に基づき上記ボイスコイルモータへの通電を制御して上記シャフトの移動量を制御することから、上記シャフトの軸方向への移動を正確に把握することができ、上記シャフトの一端部に備えたノズルの移動を正確に制御することができ、ひいては装着品質の向上を図ることができる。
明細書、請求の範囲、図面、要約書を含む1996年12月25日に出願された日本特許出願第8−345069号に開示されたものの総ては、参考としてここに総て取り込まれるものである。
本発明は、添付図面を参照しながら好ましい実施形態に関連して充分に記載されているが、この技術の熟練した人々にとっては種々の変形や修正は明白である。そのような変形や修正は、添付した請求の範囲による本発明の範囲から外れない限りにおいて、その中に含まれると理解されるべきである。
Claims (2)
- 部品を保持するノズル(8)を一端部に備えてその軸方向に駆動されるとともに軸回りに回転駆動されるシャフト(13)を備えた部品保持ヘッドであって、
上記シャフトには、上記シャフトの周面に磁石(23)を固定するとともに、上記シャフトの周囲にコイル(22)を配して、上記シャフトをその軸方向に駆動せしめるボイスコイルモータ(21)を構成し、上記ボイスコイルモータへの通電を制御することで上記シャフトの軸方向への移動を制御するとともに、上記シャフトには、さらに、上記シャフトに設けられ上記シャフトの軸方向への移動を検出する検出装置(28,29)を備え、該検出装置の検出結果に基づき上記ボイスコイルモータによる上記シャフトの軸方向への移動量が制御され、
上記検出装置は、上記シャフトと同心軸上に延在し上記シャフトの他端部に直接に取り付けられ上記シャフトの軸方向への移動とともに上記軸方向へ移動するとともに上記シャフトの軸回りの回転とともに同一方向に一体的に回転する被検出部材(28)と、
上記被検出部材の移動を検出するセンサ(29)とを備え、
さらに、上記検出装置の上記被検出部材は磁気スケールであって、上記磁気スケールと非接触な状態で透過センサ(30)が設けられ、この透過センサにより、磁気スケール(28)の先端による遮光の有無を検出して上記シャフトの移動の原点位置を検出し、
さらに、上記ボイスコイルモータのケーシング(21a)に対して上記シャフトが移動可能に配置され、上記ケーシングにノズル用吸引配管(25,26)を取り付けるとともに、上記シャフトを貫通して上記ノズルに連通する貫通穴(27)の開口(27a)を上記ケーシング内に開口して、上記ケーシング内で上記配管と上記貫通穴の開口とを連通させるようにした部品保持ヘッドを備えて、
上記部品を装着する部品装着装置。 - 上記検出装置の検出結果に基づき上記ボイスコイルモータによる上記シャフトの軸方向への移動量を制御する制御装置(11)をさらに備えた、請求項1記載の部品装着装置。
Applications Claiming Priority (3)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP8-345069 | 1996-12-25 | ||
| JP34506996 | 1996-12-25 | ||
| PCT/JP1997/004799 WO1998029221A1 (en) | 1996-12-25 | 1997-12-24 | Part holding head, part mounting device and part holding method |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JPWO1998029221A1 JPWO1998029221A1 (ja) | 2000-05-16 |
| JP3727355B2 true JP3727355B2 (ja) | 2005-12-14 |
Family
ID=18374081
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP52983298A Expired - Fee Related JP3727355B2 (ja) | 1996-12-25 | 1997-12-24 | 部品保持ヘッド、部品装着装置、及び部品保持方法 |
Country Status (6)
| Country | Link |
|---|---|
| US (2) | US6343415B1 (ja) |
| EP (1) | EP1050384A4 (ja) |
| JP (1) | JP3727355B2 (ja) |
| KR (1) | KR100360818B1 (ja) |
| CN (1) | CN1074343C (ja) |
| WO (1) | WO1998029221A1 (ja) |
Families Citing this family (66)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP3506419B2 (ja) * | 1999-10-04 | 2004-03-15 | Tdk株式会社 | 磁気ヘッドスライダの製造方法およびバーの固定方法 |
| JP4252704B2 (ja) * | 2000-03-17 | 2009-04-08 | パナソニック株式会社 | 部品装着機 |
| JP4399088B2 (ja) * | 2000-06-01 | 2010-01-13 | 富士機械製造株式会社 | 電気部品装着装置 |
| US6739036B2 (en) * | 2000-09-13 | 2004-05-25 | Fuji Machine Mfg., Co., Ltd. | Electric-component mounting system |
| US6718626B2 (en) * | 2000-09-13 | 2004-04-13 | Fuji Machine Mfg. Co., Ltd. | Apparatus for detecting positioning error of a component with respect to a suction nozzle |
| EP1240813B1 (en) * | 2000-09-13 | 2008-05-21 | Koninklijke Philips Electronics N.V. | Device for placing components on a carrier |
| US6628240B2 (en) * | 2000-11-08 | 2003-09-30 | American Pacific Technology | Method and apparatus for rapid staking of antennae in smart card manufacture |
| JP2002239850A (ja) * | 2001-02-19 | 2002-08-28 | Murata Mfg Co Ltd | ハンドリング装置およびこのハンドリング装置を用いた部品組立装置 |
| JP3878816B2 (ja) * | 2001-04-05 | 2007-02-07 | 松下電器産業株式会社 | 電子部品吸着用の吸着ヘッドおよび電子部品実装装置 |
| DE10120553A1 (de) * | 2001-04-26 | 2002-10-31 | Werth Messtechnik Gmbh | Lagerung für insbesondere ein Koordinatenmessgerät |
| KR100394224B1 (ko) * | 2001-06-12 | 2003-08-09 | 미래산업 주식회사 | 비접촉 실링구조를 갖는 부품흡착헤드 |
| US7555831B2 (en) * | 2001-11-13 | 2009-07-07 | Cyberoptics Corporation | Method of validating component feeder exchanges |
| US7239399B2 (en) * | 2001-11-13 | 2007-07-03 | Cyberoptics Corporation | Pick and place machine with component placement inspection |
| US7813559B2 (en) * | 2001-11-13 | 2010-10-12 | Cyberoptics Corporation | Image analysis for pick and place machines with in situ component placement inspection |
| DE10236626A1 (de) * | 2002-08-09 | 2004-02-19 | Siemens Ag | Vorrichtung zum selektiven Bewegen von Haltevorrichtungen und Bestückkopf zum Transportieren von Bauelementen |
| CN100358404C (zh) | 2002-09-13 | 2007-12-26 | 松下电器产业株式会社 | 元件放置头以及元件放置头的起点检测方法 |
| DE10302802A1 (de) * | 2003-01-24 | 2004-08-26 | Siemens Ag | Mehrfach-Bestückkopf |
| US7559134B2 (en) * | 2003-11-04 | 2009-07-14 | Cyberoptics Corporation | Pick and place machine with improved component placement inspection |
| US20050125993A1 (en) * | 2003-11-07 | 2005-06-16 | Madsen David D. | Pick and place machine with improved setup and operation procedure |
| US7706595B2 (en) * | 2003-11-07 | 2010-04-27 | Cyberoptics Corporation | Pick and place machine with workpiece motion inspection |
| US20060016066A1 (en) * | 2004-07-21 | 2006-01-26 | Cyberoptics Corporation | Pick and place machine with improved inspection |
| US20060075631A1 (en) * | 2004-10-05 | 2006-04-13 | Case Steven K | Pick and place machine with improved component pick up inspection |
| SE0402945D0 (sv) * | 2004-11-30 | 2004-11-30 | Abb Research Ltd | Industrial robot |
| AT501826B1 (de) * | 2005-05-11 | 2007-02-15 | Sticht Fertigungstech Stiwa | Vorrichtung zum fördern und vereinzeln von ferromagnetischen teilen |
| US20070003126A1 (en) * | 2005-05-19 | 2007-01-04 | Case Steven K | Method and apparatus for evaluating a component pick action in an electronics assembly machine |
| DE102005027901A1 (de) * | 2005-06-16 | 2006-12-28 | Siemens Ag | Bestückkopf für einen Bestückautomaten zum Bestücken von Substraten mit elektrischen Bauteilen |
| US7178225B2 (en) * | 2005-07-06 | 2007-02-20 | Matsushita Electric Industrial Co., Ltd. | Component pressing device |
| WO2007015561A1 (en) * | 2005-08-02 | 2007-02-08 | Matsushita Electric Industrial Co., Ltd. | Electronic component mounter and mounting method |
| WO2007033349A1 (en) * | 2005-09-14 | 2007-03-22 | Cyberoptics Corporation | Pick and place machine with improved component pick image processing |
| JP4695954B2 (ja) * | 2005-09-30 | 2011-06-08 | 株式会社日立ハイテクインスツルメンツ | 電子部品装着装置 |
| US7471019B2 (en) * | 2005-12-30 | 2008-12-30 | The Gillette Company | High speed assembly actuator |
| KR101318528B1 (ko) * | 2006-03-27 | 2013-10-16 | 파나소닉 주식회사 | 실장 헤드 및 전자부품 실장 장치 |
| JP4582484B2 (ja) * | 2006-12-20 | 2010-11-17 | Smc株式会社 | 真空吸着装置 |
| JP5151306B2 (ja) * | 2007-08-09 | 2013-02-27 | 富士通株式会社 | 部品供給装置及びその方法 |
| US20090084317A1 (en) * | 2007-09-28 | 2009-04-02 | Applied Materials, Inc. | Atomic layer deposition chamber and components |
| JP5131069B2 (ja) * | 2008-07-17 | 2013-01-30 | ソニー株式会社 | ノズルユニット及び部品実装装置 |
| CN101850553B (zh) * | 2010-04-29 | 2012-01-04 | 北京盈和工控技术有限公司 | 双作用电子元件调整装置 |
| JP5702157B2 (ja) * | 2011-01-11 | 2015-04-15 | Juki株式会社 | 電子部品実装装置 |
| JP5085749B2 (ja) * | 2011-02-21 | 2012-11-28 | ファナック株式会社 | 棒状部材の搬送装置 |
| JP5129371B1 (ja) * | 2011-07-27 | 2013-01-30 | ファナック株式会社 | 重量計測機能付き吸着式ロボットハンド |
| CN102555596B (zh) * | 2011-11-15 | 2014-12-10 | 苏州工业园区新维自动化科技有限公司 | 中芯笔密封圈的装配装置及方法 |
| JP5300111B1 (ja) * | 2012-02-28 | 2013-09-25 | 上野精機株式会社 | 異常接触検出方法、電子部品保持装置、及び電子部品搬送装置 |
| TWI546170B (zh) * | 2012-12-24 | 2016-08-21 | 台達電子工業股份有限公司 | 平面關節型機器人驅動機構及其驅動方法 |
| TWI565642B (zh) * | 2013-04-03 | 2017-01-11 | Hon Tech Inc | Electronic component picking unit and its application equipment |
| CN103662830B (zh) * | 2013-11-29 | 2015-12-16 | 苏州博众精工科技有限公司 | 一种吸头组件 |
| CN103681417B (zh) * | 2013-12-18 | 2016-05-25 | 大连佳峰电子有限公司 | 一种半导体装片直流电机驱动平台 |
| US9894819B2 (en) * | 2014-01-22 | 2018-02-13 | Fuji Machine Mfg. Co., Ltd. | Suction nozzle for mounting electronic components |
| CN103787075B (zh) * | 2014-02-19 | 2016-04-06 | 苏州博众精工科技有限公司 | 一种自动移载机构 |
| CN104918475B (zh) * | 2015-06-10 | 2017-12-01 | 东莞技研新阳电子有限公司 | 一种电子产品自动装配设备 |
| US11185000B2 (en) | 2015-11-11 | 2021-11-23 | Yamaha Hatsudoki Kabushiki Kaisha | Mounting shaft device, mounting head, and surface mounter |
| WO2017081771A1 (ja) * | 2015-11-11 | 2017-05-18 | ヤマハ発動機株式会社 | シャフト装置、実装ヘッド、表面実装機 |
| CN105459141A (zh) * | 2015-12-30 | 2016-04-06 | 华南理工大学 | 一种应用磁力架原理的磁性机械手 |
| JP6518643B2 (ja) * | 2016-11-24 | 2019-05-22 | Ckd株式会社 | 吸着緩衝装置 |
| US10668630B2 (en) | 2017-08-22 | 2020-06-02 | Emerging Acquisitions, Llc | High speed manipulation of non-uniform ojects |
| WO2019102550A1 (ja) * | 2017-11-22 | 2019-05-31 | 株式会社Fuji | 電子部品装着機及び電子部品装着方法 |
| CN109526198B (zh) * | 2018-10-15 | 2020-07-24 | 山东科技大学 | 一种带非接触式磁力花键的贴片机吸嘴 |
| CA3107307C (en) * | 2018-12-28 | 2023-06-20 | Halliburton Energy Services, Inc. | Sensing a rotation speed and rotation direction of a motor shaft in an electric submersible pump positioned in a wellbore of a geological formation |
| CN111496519A (zh) * | 2019-01-31 | 2020-08-07 | 浙江巨力电机成套设备有限公司 | 行星齿轮架自动取料、装配机械装置 |
| US11407123B2 (en) * | 2019-04-25 | 2022-08-09 | AMP Robotics Corporation | Systems and methods for a telescoping suction gripper assembly |
| KR20210017177A (ko) | 2019-08-07 | 2021-02-17 | 이성수 | 휴대용 소변기 |
| CN110943595B (zh) * | 2019-12-04 | 2021-01-15 | 江苏金丰机电有限公司 | 一种可自定位的双磁路旋转式音圈电机 |
| CN113262956B (zh) * | 2021-07-21 | 2021-10-15 | 四川洪芯微科技有限公司 | 一种半导体晶圆表面处理装置 |
| KR102559116B1 (ko) * | 2021-09-28 | 2023-07-25 | (주)화신 | 제품지지장치 |
| CN114962447A (zh) * | 2022-04-11 | 2022-08-30 | 东莞市景泰电子科技有限公司 | 一种有限行程滚珠花键 |
| CN114870920B (zh) * | 2022-05-13 | 2023-07-21 | 成都开图医疗系统科技有限公司 | 一种移液器用tip头装载装置及装载方法 |
| CN120080337A (zh) * | 2025-05-08 | 2025-06-03 | 德瑞精工(深圳)有限公司 | 压力配重浮动z轴装置 |
Family Cites Families (28)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS5737202A (en) | 1980-08-18 | 1982-03-01 | Nichiden Mach Ltd | Positioning method for original point |
| US4632018A (en) * | 1983-06-02 | 1986-12-30 | Lymburner Robert K | Fluid cylinder position sensor mounting apparatus |
| US4705331A (en) | 1985-01-11 | 1987-11-10 | Wayne Graham & Associates International, Inc. | Subsea clamping apparatus |
| JPS61164802A (ja) | 1985-01-18 | 1986-07-25 | 株式会社イナックス | 連結タイル群製造用設備 |
| US4705311A (en) * | 1986-02-27 | 1987-11-10 | Universal Instruments Corporation | Component pick and place spindle assembly with compact internal linear and rotary displacement motors and interchangeable tool assemblies |
| JPH0245360A (ja) | 1988-08-02 | 1990-02-15 | Asahi Kasei Porifuretsukusu Kk | マチのない自立袋及びその製法 |
| US4951383A (en) * | 1988-11-14 | 1990-08-28 | Sanyo Electric Co., Ltd. | Electronic parts automatic mounting apparatus |
| JPH02159958A (ja) | 1988-12-09 | 1990-06-20 | Matsushita Electric Ind Co Ltd | ロータリーヘッド |
| JP3060520B2 (ja) | 1990-10-19 | 2000-07-10 | 松下電器産業株式会社 | 部品供給装置ならびにその部品供給装置を用いた部品実装装置および部品実装方法 |
| JP2932670B2 (ja) | 1990-10-29 | 1999-08-09 | 松下電器産業株式会社 | 部品実装方法及びその装置 |
| US5231374A (en) * | 1991-09-23 | 1993-07-27 | Michigan Scientific Corporation | Apparatus and method for acquiring electrical signals from rotating members |
| US5446323A (en) * | 1991-09-25 | 1995-08-29 | Systems, Machines, Automation Components Corporation | Actuator with translational and rotational control |
| US5338907A (en) * | 1992-01-10 | 1994-08-16 | Texas Instruments Incorporated | Vehicular transmission sensor apparatus responsive to gear selection |
| US5741114A (en) * | 1992-08-07 | 1998-04-21 | Yamaha Hatsudoki Kabushiki Kaisha | Method for mounting components and apparatus therefor |
| JP3261770B2 (ja) * | 1992-11-19 | 2002-03-04 | 松下電器産業株式会社 | 部品装着装置 |
| US5499443A (en) * | 1993-10-25 | 1996-03-19 | Ando Electric Co., Ltd. | Connector press-fitting apparatus |
| JP3011010B2 (ja) | 1994-03-25 | 2000-02-21 | 松下電器産業株式会社 | 部品の保持ヘッド |
| US5579215A (en) | 1994-09-08 | 1996-11-26 | Kabushiki Kaisha Toshiba | Power conversion device with snubber energy regenerating circuit |
| JPH08162797A (ja) * | 1994-12-08 | 1996-06-21 | Matsushita Electric Ind Co Ltd | 電子部品実装装置 |
| US5648690A (en) * | 1995-03-15 | 1997-07-15 | Hinds; Walter E. | Motor system generating orthogonal movement in a single plane |
| JPH08279697A (ja) * | 1995-04-10 | 1996-10-22 | Fuji Mach Mfg Co Ltd | 電子部品装着ヘッド,電子部品装着装置および電子部品装着方法 |
| JPH0983193A (ja) * | 1995-09-13 | 1997-03-28 | Matsushita Electric Ind Co Ltd | 電子部品実装機の部品吸着ヘッド |
| JPH1013092A (ja) * | 1996-06-26 | 1998-01-16 | Matsushita Electric Ind Co Ltd | 部品装着ヘッド |
| JP3942217B2 (ja) * | 1996-12-03 | 2007-07-11 | 松下電器産業株式会社 | 電子部品装着装置および電子部品装着方法 |
| JPH1168389A (ja) * | 1997-08-13 | 1999-03-09 | Matsushita Electric Ind Co Ltd | 電子部品実装方法と電子部品実装装置 |
| JPH11121989A (ja) * | 1997-10-09 | 1999-04-30 | Matsushita Electric Ind Co Ltd | 部品実装方法 |
| JP3957895B2 (ja) * | 1997-11-10 | 2007-08-15 | 松下電器産業株式会社 | 部品装着装置 |
| US6133730A (en) * | 1998-04-22 | 2000-10-17 | Winn; William E. | Apparatus for positioning a detection device for monitoring a rotatable machine element |
-
1997
- 1997-12-24 EP EP97950379A patent/EP1050384A4/en not_active Withdrawn
- 1997-12-24 US US09/331,689 patent/US6343415B1/en not_active Expired - Fee Related
- 1997-12-24 CN CN97181027A patent/CN1074343C/zh not_active Expired - Fee Related
- 1997-12-24 KR KR1019997005786A patent/KR100360818B1/ko not_active Expired - Fee Related
- 1997-12-24 WO PCT/JP1997/004799 patent/WO1998029221A1/ja not_active Ceased
- 1997-12-24 JP JP52983298A patent/JP3727355B2/ja not_active Expired - Fee Related
-
2001
- 2001-12-21 US US10/023,792 patent/US6748649B2/en not_active Expired - Fee Related
Also Published As
| Publication number | Publication date |
|---|---|
| WO1998029221A1 (en) | 1998-07-09 |
| US20020050060A1 (en) | 2002-05-02 |
| CN1241958A (zh) | 2000-01-19 |
| US6748649B2 (en) | 2004-06-15 |
| EP1050384A1 (en) | 2000-11-08 |
| CN1074343C (zh) | 2001-11-07 |
| EP1050384A4 (en) | 2000-11-08 |
| KR100360818B1 (ko) | 2002-11-13 |
| KR20000062332A (ko) | 2000-10-25 |
| US6343415B1 (en) | 2002-02-05 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| KR100360818B1 (ko) | 부품 유지 헤드, 부품 장착 장치 및 부품 유지 방법 | |
| JPWO1998029221A1 (ja) | 部品保持ヘッド、部品装着装置、及び部品保持方法 | |
| TWI483339B (zh) | Wafer bonding device, wafer bonding method, wafer detection device and wafer detection method | |
| US5446323A (en) | Actuator with translational and rotational control | |
| JP2006067771A5 (ja) | ||
| KR20110137602A (ko) | 다이 본딩 장치의 본드 헤드 | |
| EP2511663B1 (en) | Rotation angle detection device, rotation angle detection method, and part mounting apparatus | |
| EP0614265B1 (en) | Actuator with translational and rotational control | |
| JP3957895B2 (ja) | 部品装着装置 | |
| JPH0582998A (ja) | 部品取付装置 | |
| US6895662B2 (en) | Apparatus for holding and mounting a component | |
| CN1742528A (zh) | 多安装头 | |
| US6298547B1 (en) | Apparatus for holding component, apparatus for mounting component, and method for mounting component | |
| WO2006040982A1 (ja) | ノズル部材状態検出方法、部品保持検出方法、部品実装方法及び部品実装装置 | |
| JP5253044B2 (ja) | エンコーダ付モータおよび位置決め装置 | |
| JP6219080B2 (ja) | 部品実装装置 | |
| US10897841B2 (en) | Rotary head of a surface mounter | |
| CN212374401U (zh) | 抓取装置 | |
| JP3970135B2 (ja) | ダイボンダ | |
| JP3262683B2 (ja) | 半導体実装装置 | |
| Meyer et al. | Fully automated rotor inspection apparatus with high flexibility for permanent magnet synchronous motors using an improved hall sensor line array | |
| US6651865B2 (en) | Position-, speed- and force-controllable chip accessing apparatus | |
| JP4288279B2 (ja) | 部品装着方法 | |
| JP4733507B2 (ja) | 電子部品の実装装置及び実装方法 | |
| JP3737161B2 (ja) | 電子部品自動装着装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20050614 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20050727 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20050920 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20050928 |
|
| R150 | Certificate of patent or registration of utility model |
Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20091007 Year of fee payment: 4 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20091007 Year of fee payment: 4 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20101007 Year of fee payment: 5 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20111007 Year of fee payment: 6 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20121007 Year of fee payment: 7 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20131007 Year of fee payment: 8 |
|
| LAPS | Cancellation because of no payment of annual fees |