JP3846828B2 - 移動体の操舵角制御装置 - Google Patents
移動体の操舵角制御装置 Download PDFInfo
- Publication number
- JP3846828B2 JP3846828B2 JP29681298A JP29681298A JP3846828B2 JP 3846828 B2 JP3846828 B2 JP 3846828B2 JP 29681298 A JP29681298 A JP 29681298A JP 29681298 A JP29681298 A JP 29681298A JP 3846828 B2 JP3846828 B2 JP 3846828B2
- Authority
- JP
- Japan
- Prior art keywords
- steering angle
- steering
- guide line
- moving body
- wheel
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Fee Related
Links
Images




Landscapes
- Control Of Position, Course, Altitude, Or Attitude Of Moving Bodies (AREA)
Description
【発明の属する技術分野】
本発明は、操舵輪と固定輪とを備えた無人搬送車の操舵輪に対する操舵角制御装置に関する。
【0002】
【従来の技術】
近年、製造業においては自動化が進んでおり、その生産ラインには無人搬送車に組立て部品を搭載して自動走行させ、組立て部品を所望の目的地まで搬送する自動搬送システムが採用されている。
【0003】
このような自動搬送システムにおける無人搬送車の誘導方式には、ガイド方式とガイドレス方式と呼ばれるものがある。代表的なガイド方式には電磁誘導方式があり、ガイドレス方式にはレーザ誘導方式がある。
【0004】
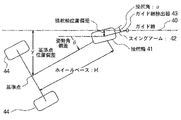
以下、図5に示すような車輪配置(1つの操舵輪41、2つの固定輪44)の移動体を例に、それぞれの誘導方式に適用されている代表的な操舵角制御方式を説明する。なお、ここで移動体を代表する点として、2つの固定輪44の中間位置を定義し、以下「基準点」と呼ぶ。
【0005】
[ガイド方式における操舵角制御]
ガイド方式は、移動体の走行路を床面に敷設されたガイド線40で物理的に定義し、移動体の現在位置とガイド線40との位置偏差の大きさに応じて操舵角を制御するものである。この場合の操舵角制御方式としてスイングアーム方式が広く使われている。
【0006】
スイングアーム方式の操舵角制御方式は、操舵輪41の操舵軸に取り付けられたスイングアーム42の先端が、常にガイド線40上を移動するように操舵角を制御する方式であり、スイングアーム42の先端にはガイド線40との位置偏差を検出するためのガイド線検出器43が取り付けられている。この他、操舵輪41の位置偏差を計測する手段と、操舵輪41の操舵角αを計測する操舵角センサとを備えている。操舵輪41の位置偏差を計測する手段、操舵角センサはいずれも周知であるが、操舵角センサは、例えば操舵輪に取付けられたエンコーダで実現される。また、位置偏差を計測する手段について言えば、次のような手段が用いられている。床面に、ガイド線40に沿って間隔をおいて複数のターゲットを埋設しておく。これらのターゲットは位置が既知であるので、このターゲットを検出することで操舵輪41の現在位置を計測し、この現在位置のガイド線40からのずれを操舵輪位置偏差として算出する。一方、後で述べる仮想的なガイド線である場合には、GPSによるナビゲーション装置を使用したものが知られている。
【0007】
図6は、図5におけるガイド線40と操舵輪41及びガイド線検出器43の関係を拡大して示した図である。図6では、ガイド線40からの操舵輪41のずれを操舵輪位置偏差ew 、操舵角指令値αr と操舵角計測値αm との差を操舵角偏差αe 、ガイド線40からのガイド線検出器43のずれを位置偏差ep として示している。スイングアーム42の長さはLである。
【0008】
この制御系は、図7に示されるように、演算部51を含み、操舵輪41のガイド線横断方向の位置制御ループと、その内側にあって演算部52を含む操舵角制御ループとから構成されている。演算部51は、操舵輪位置偏差ew を受けて操舵角指令値αr を出力する。演算部52は、操舵角指令値αr と操舵角計測値αm との差である操舵角偏差αe を受けて操舵角速度指令値αrvを出力する。操舵角速度指令値αrvは、図示しない操舵モータを駆動するためのアンプを含む駆動部に出力される。
【0009】
以上の制御は、以下の数1に基づいている。
【0010】
【数1】

この操舵角制御方式は、操舵輪41がガイド線40上を移動するように操舵角を制御することを目的としたものである。ガイド線40に対する操舵輪位置偏差ew に応じた操舵角指令値αr は、スイングアーム42の長さLで決定される。さらに、その操舵角指令値αr と実際の操舵角計測値αm との操舵角偏差αe に応じた操舵角速度指令値αrvは、ガイド線検出器43から出力されるガイド線40とガイド線検出器43との位置偏差ep によって決定される。
【0012】
操舵角αの制御を、操舵輪41のガイド線横断方向の位置制御としてみた場合、操舵輪位置偏差ew が小さく線形近似が可能とすると、操舵角制御はガイド線横断方向での操舵輪41の速度制御、操舵角速度制御はガイド線横断方向での操舵輪41の加速度制御と見なすことができる。ただし、ここでの速度および加速度は時間に対する微分値ではなく、操舵輪41のガイド線接線方向の移動距離に対する微分値である。
【0013】
このスイングアーム制御方式の操舵角制御を、車体の位置制御として解析すると以下のようになる。初期条件として操舵輪41がガイド線40上にあり、基準点がガイド線40からはずれた位置にあるとする。理想的スイングアーム方式操舵角制御により操舵輪41がガイド線40上を誤差なく移動するとすると、基準点の軌跡は以下の数2で近似される。
【0014】
【数2】
【0015】
この式(2)は、スイングアーム方式の操舵角制御では、位置誤差を修正する時の基準点(車体)の軌跡は、移動体のホイールベースHに依存することを示している。これは、スイングアーム方式の操舵角制御での制御対象が操舵輪位置であり、車体位置を制御しようとしていないために発生する特性である。
【0016】
そのほか曲線走行時には、基準点の軌跡が操舵輪41よりも曲線路内側に入り込む内輪差が生じ、このときの大きさはホイールベースHに依存する特性を持っている。
【0017】
[ガイドレス方式における操舵角制御]
次に、代表的なガイドレス方式には、レーザ誘導方式がある。このレーザ誘導方式でのガイド線の定義は、ガイド式のように床面に物理的に設定されるものではなく、仮想的なものである。
【0018】
しかし、ガイドレス方式での一般的な操舵角制御も、基本的にガイド方式のスイングアーム方式と同等で、操舵輪が仮想的なガイド線上を移動するように操舵角を制御している。この場合、操舵角指令値は仮想的なガイド線に対する操舵輪の位置偏差に応じて決定し、さらに操舵角速度指令値は操舵角指令値と実際の操舵角計測値との角度偏差に応じて決定するものである。これを制御系としてみた場合、上記のスイングアーム方式と同等となる。
【0019】
以下、ここでは、このガイドレス方式およびスイングアーム方式による操舵角制御方式を総称して操舵輪位置制御型操舵角制御方式と呼ぶ。
【0020】
【発明が解決しようとする課題】
無人搬送車のような荷物の搬送を目的とした移動体では、移載時の車体の位置決め精度が重要である。これらの移動体上の荷物位置は必ずしも操舵輪付近ではなく、特に無人フォークリフトでは荷物の位置が操舵輪の位置から大きく離れた固定輪付近にある。このような移動体の場合、従来の操舵輪位置を制御するような操舵輪位置制御型操舵角制御方式では、以下の問題点を生じる。
【0021】
曲線路を走行した場合に内輪差によって後輪(荷物)が内側に入り込む。その結果、カーブ中はガイド線に対する車体位置の誤差が大きくなり、実用上、カーブ中での移載は不可能であった。さらに、短距離での位置修正性能に限界があるため、カーブ出口での位置誤差の修正に長い走行距離が必要で、その間においても移載精度の確保が困難であった。
【0022】
一方、同一走行路上を車輪配置の異なる複数の移動体が走行する場合、単に各移動体の操舵輪が同一ガイド線上をトレースするだけでは、基準点(車体)の軌跡は各移動体で異なったものとなる。このため、基準点が同一走行路上を移動するようにするためには、移動体の種類に応じて複数のガイド線を敷設したり、仮想的なガイド線を定義するために移動のためのデータを作成する必要が生じるなど、実用上問題点が多い。
【0023】
そこで、本発明の課題は、無人搬送車に代表される、あらかじめ定められた物理的な経路あるいは仮想的な経路上を走る移動体に適用される操舵角制御装置であって、車輪配置に関係なく、自由な制御性能を実現することのできる操舵角制御装置を提供することにある。
【0024】
【課題を解決するための手段】
本発明は、操舵輪駆動部によって方向を変えられる操舵輪と、固定輪とを備えた移動体の操舵角制御装置において、移動体にあらかじめ設定された基準点に関して、仮想的ガイド線あるいは物理的ガイド線に対する移動体の相対的な位置を計測する位置計測手段と、前記基準点に関して、仮想的ガイド線あるいは物理的ガイド線に対する移動体の姿勢角を計測する姿勢角計測手段と、前記操舵輪の操舵角を計測する操舵角計測手段と、あらかじめ記憶されている移動体のホイールベースによる車輪配置情報と、前記位置計測手段、前記姿勢角計測手段、前記操舵角計測手段の出力とから、操舵角速度指令値を算出し、前記操舵輪駆動部に出力する制御部とを備え、前記制御部は、移動体の位置目標値と位置計測値とから算出される位置偏差に基づいて姿勢角指令値を出力する第1の演算部と、前記姿勢角指令値と姿勢角計測値とから算出される移動体の姿勢角偏差と前記車輪配置情報とに基づいて操舵角指令値を出力する第2の演算部と、前記操舵角指令値と操舵角計測値とから算出される移動体の操舵角偏差に基づいて操舵角速度指令値を出力する第3の演算部とを直列に接続した構成を含むことを特徴とする。
【0025】
前記姿勢角計測手段はまた、所定の間隔をおいて設置され、前記物理的ガイド線との間の位置偏差を検出するためのガイド線検出器を2つ備えることにより、これら2つのガイド線検出器によって検出された2つの位置偏差値と前記間隔とから姿勢角を算出することにより実現できる。
【0026】
【発明の実施の形態】
本発明が適用される移動体は、図3に示すような車輪配置(1つの操舵輪31、2つの固定輪32)でモデル化できる移動体である。このモデルに該当する移動体としては、1つ以上の固定輪と1つの操舵輪を持つシングルステアの移動体、2つの操舵輪が必ず逆相に動作するカウンターステアの移動体、2つの操舵輪が独立に動作するツインステアの移動体などがある。
【0027】
従来の操舵輪位置制御型操舵角制御方式が操舵輪の位置を制御しようとしていたのに対して、本発明の操舵角制御装置は移動体の位置と向き(姿勢角θ)を制御しようとするものである。ここでは図2に示す移動体モデルを例にその方法を説明する。
【0028】
いま、制御しようとする移動体位置を代表する点として、2つの固定輪22の中間位置を用い、以下この点を基準点と呼ぶこととする。また、移動体の向き(姿勢角θ)は固定輪22の移動方向と同一の方向として定義する。
【0029】
本発明による操舵角制御装置は、計測手段として、従来と同様に、基準点に関してガイド線20に対する移動体の相対的な位置を計測する位置計測手段と、基準点に関してガイド線20に対する移動体の姿勢角θを計測する姿勢角計測手段と、操舵輪21の操舵角を計測する操舵角センサとを備えている。なお、姿勢角計測手段には、周知のジャイロセンサを用いることができる。このような計測手段は、仮想的なガイド線の場合も同様である。このような計測手段に加えて、あらかじめ記憶されている移動体の車輪配置情報と、位置計測手段、姿勢角計測手段、操舵角センサの出力とから、操舵角速度指令値を算出し、操舵輪の駆動部に出力する制御部を備えている。
【0030】
図1は、本発明による操舵角制御装置の主要部の構成を示している。本操舵角制御装置においては、移動体の位置目標値と移動体の位置計測値との差が、基準点のガイド線20に対する横断方向位置偏差として算出される。位置制御演算部11は、横断方向位置偏差に応じて姿勢角指令値(目標とするガイド線20に対する車体の向き)を決定する。次に、姿勢角指令値と現在の姿勢角計測値との差が、姿勢角偏差として算出される。姿勢制御演算部12には、移動体毎の車輪配置情報として、図5で説明したホイールベースHがあらかじめ記憶されている。姿勢制御演算部12は、ホイールベースHと姿勢角偏差に応じて操舵角指令値を決定する。更に、操舵角指令値と現在の操舵角計測値の差が、操舵角偏差として算出される。操舵角制御演算部13は、操舵角偏差に応じて操舵角速度指令値を決定する。この操舵角速度指令値を操舵モータ用駆動アンプに出力することによって、操舵モータを駆動し、操舵角を変更する。
【0031】
この操舵角制御を車体の位置制御として解析すると、姿勢角θや操舵角αが小さく線形近似可能とした場合、以下のようになる。
【0032】
姿勢角の次元は、基準点のガイド線横断方向の位置をガイド線接線方向の移動量で微分した値(以下、横断方向移動速度と呼ぶ)と等価となる。姿勢角と横断方向移動速度との関数は、車体寸法によらず固定である。
【0033】
操舵角の次元は、横断方向移動速度をガイド線接線方向の移動量で微分した値(以下、横断方向移動加速度と呼ぶ)と等価となる。操舵角と横断方向移動加速度との関数は車体寸法によって変化する。操舵角速度の次元は、横断方向移動加速度をガイド線接線方向の移動量で微分した値(以下、横断方向移動加加速度と呼ぶ)と等価となる。異なるホイールベースを持つ2つの移動体の特性を比較すると、操舵角の操作量に対する横断方向移動加速度の値と、操舵角速度の操作量に対する横断方向移動加加速度が異なっている。
【0034】
従って、姿勢角制御演算部12の制御ゲインG2と操舵角制御演算部13の制御ゲインG3を、ホイールベースHの差に反比例させることなどによって、移動体によって異なる車輪配置条件によらず基準点の軌跡や制御特性を同一とすることができる。
【0035】
これは以下の数3で表すことができる。
【0036】
【数3】
【0037】
また、本操舵角制御装置は、基準点がガイド線上を移動するように制御するので、曲線路を走行するときも内輪差により、基準点が曲線内側に入り込むようなことは無い。
【0038】
更に、従来の操舵輪位置制御型操舵角制御方式では、基準点の位置制御ゲインが結果としてホイールベースHにより決まっていたが、本制御装置では、位置制御演算部11の制御ゲインG1を自由に調整することができ、位置偏差を修正するのに必要な走行距離を任意に設定することができる。
【0039】
上記の操舵角制御装置が適用可能な位置計測手段の要件は、物理的あるいは仮想的なガイド線に対する移動体の位置と向き(姿勢角)が計測可能であれば良い。従って、平面内での絶対的な移動体の位置と向きが計測可能な、レーザ誘導に代表されるようなガイドレス方式だけでなく、ガイド線に対する相対的な移動体の位置と向きのみ計測可能な図4のようなガイド方式にも適用可能である。
【0040】
図4において、このガイド方式では、移動体に間隔Dd をおいて2つのガイド線検出器43a、43bが備えられ、それぞれ位置偏差ef 、eb が計測される。この場合、姿勢角θは以下の式で算出される。
【0041】
θ=tan-1{(ef +eb )/Dd }
したがって、2つのガイド線検出器43a、43bが姿勢角計測手段を兼ねていることになる。
【0042】
なお、本発明は、無人搬送車、無人フォークリフト、無人ダンプトラック等に適用可能である。
【0043】
【発明の効果】
本発明においては、移動体の制御特性が、車輪配置(ホイールベース)の影響を受けることなく自由に設定可能で、特に従来の操舵輪位置制御型操舵角制御方式に比べて短い走行距離での位置修正が可能である。
【0044】
曲線路を定義する場合、従来の操舵輪位置制御型操舵角制御方式ではガイド線が操舵輪位置を定義するものであるため、内輪差のために移動体が曲線路の内側に入り込んでいたのに対して、本制御装置では移動体がガイド線上を移動するよう制御され、曲線路出口での停止位置精度が高くなる。これによって、無人搬送車においては、位置精度が悪く移載が不可能であった曲線路出口付近や曲線路内での移載が可能となった。
【0045】
同一ガイド線上に、異なる車輪配置を持つ移動体を走行させた場合、従来の操舵輪位置制御型操舵角制御方式では基準点の軌跡が移動体によって異なっていたのに対して、本制御装置では車輪配置の影響を受けることなく同一軌跡とすることができる。
【図面の簡単な説明】
【図1】本発明による移動体の操舵角制御装置の主要部の構成を示したブロック図である。
【図2】本発明が適用される移動体の概略構成を示した図である。
【図3】本発明が適用される移動体モデルについて説明するための図である。
【図4】本発明が適用される移動体の他の例の概略構成を示した図である。
【図5】従来の操舵角制御装置を説明するために移動体の概略構成を示す図である。
【図6】図5におけるガイド線と操舵輪及びガイド線検出器の関係を拡大して示した図である。
【図7】従来の操舵角制御装置の主要部の構成を示したブロック図である。
【符号の説明】
20、30、40 ガイド線
21、31、41 操舵輪
22、32、44 固定輪
42 スイングアーム
43、43a、43b ガイド線検出器
Claims (2)
- 操舵輪駆動部によって方向を変えられる操舵輪と、固定輪とを備えた移動体の操舵角制御装置において、
移動体にあらかじめ設定された基準点に関して、仮想的ガイド線あるいは物理的ガイド線に対する移動体の相対的な位置を計測する位置計測手段と、
前記基準点に関して、仮想的ガイド線あるいは物理的ガイド線に対する移動体の姿勢角を計測する姿勢角計測手段と、
前記操舵輪の操舵角を計測する操舵角計測手段と、
あらかじめ記憶されている移動体のホイールベースによる車輪配置情報と、前記位置計測手段、前記姿勢角計測手段、前記操舵角計測手段の出力とから、操舵角速度指令値を算出し、前記操舵輪駆動部に出力する制御部とを備え、
前記制御部は、移動体の位置目標値と位置計測値とから算出される位置偏差に基づいて姿勢角指令値を出力する第1の演算部と、前記姿勢角指令値と姿勢角計測値とから算出される移動体の姿勢角偏差と前記車輪配置情報とに基づいて操舵角指令値を出力する第2の演算部と、前記操舵角指令値と操舵角計測値とから算出される移動体の操舵角偏差に基づいて操舵角速度指令値を出力する第3の演算部とを直列に接続した構成を含むことを特徴とする操舵角制御装置。 - 請求項1記載の操舵角制御装置において、前記姿勢角計測手段として、所定の間隔をおいて設置され、前記物理的ガイド線との間の位置偏差を検出するためのガイド線検出器を2つ備え、これら2つのガイド線検出器によって検出された2つの位置偏差値と前記間隔とから姿勢角を算出することを特徴とする操舵角制御装置。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP29681298A JP3846828B2 (ja) | 1998-10-19 | 1998-10-19 | 移動体の操舵角制御装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP29681298A JP3846828B2 (ja) | 1998-10-19 | 1998-10-19 | 移動体の操舵角制御装置 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2000122721A JP2000122721A (ja) | 2000-04-28 |
| JP3846828B2 true JP3846828B2 (ja) | 2006-11-15 |
Family
ID=17838475
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP29681298A Expired - Fee Related JP3846828B2 (ja) | 1998-10-19 | 1998-10-19 | 移動体の操舵角制御装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP3846828B2 (ja) |
Families Citing this family (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| WO2016060283A1 (ja) * | 2015-11-30 | 2016-04-21 | 株式会社小松製作所 | 作業機械の制御システム、作業機械、作業機械の管理システム及び作業機械の制御方法 |
| CN111399504A (zh) * | 2020-03-09 | 2020-07-10 | 兰剑智能科技股份有限公司 | 基于双轮驱动的agv仿真方法、装置及计算机设备 |
-
1998
- 1998-10-19 JP JP29681298A patent/JP3846828B2/ja not_active Expired - Fee Related
Also Published As
| Publication number | Publication date |
|---|---|
| JP2000122721A (ja) | 2000-04-28 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN106020200B (zh) | 采用轮毂电机驱动的agv小车及路径规划方法 | |
| US5916285A (en) | Method and apparatus for sensing forward, reverse and lateral motion of a driverless vehicle | |
| US6721638B2 (en) | AGV position and heading controller | |
| JPH09319430A (ja) | 自動誘導車両の航行操舵制御システム | |
| JPH0646364B2 (ja) | 自律走行車の誘導方法 | |
| WO1996015483A1 (en) | Guidance system for vehicle | |
| US20240393801A1 (en) | Control method and control system | |
| JP3378843B2 (ja) | 無人搬送車の位置および方位の補正装置 | |
| JP3846829B2 (ja) | 移動体の操舵角制御装置 | |
| JP2007213356A (ja) | 無人搬送設備 | |
| JP4382266B2 (ja) | 移動体の位置計測方法及び計測装置 | |
| JP7626945B2 (ja) | 制御方法及び制御システム | |
| JPH08202449A (ja) | 搬送台車の自動運転制御装置 | |
| JP2000122721A (ja) | 移動体の操舵角制御装置 | |
| JP2007219960A (ja) | 位置偏差検出装置 | |
| JPH1195837A (ja) | ジャイロ誘導式無人搬送車の初期台車位置及び初期台車姿勢角決定方法並びに位置補正時の走行安定性の改善方法 | |
| JP4269170B2 (ja) | 軌道追従制御方法および装置 | |
| JP2934770B2 (ja) | 移動ロボットの車輪径計測方法及びその装置 | |
| JP3334074B2 (ja) | 移動体の位置計測装置 | |
| JPH01282615A (ja) | 自走式無人車の位置補正方式 | |
| JP3735897B2 (ja) | 無人車誘導装置 | |
| JP2002041147A (ja) | 搬送台車の制御方法及び制御装置 | |
| JPS6339923B2 (ja) | ||
| JP3447480B2 (ja) | 位置計測方法および装置 | |
| JP5390360B2 (ja) | 自動搬送車 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20060323 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20060412 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20060609 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20060816 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20060821 |
|
| R150 | Certificate of patent or registration of utility model |
Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| S531 | Written request for registration of change of domicile |
Free format text: JAPANESE INTERMEDIATE CODE: R313531 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20090901 Year of fee payment: 3 |
|
| R350 | Written notification of registration of transfer |
Free format text: JAPANESE INTERMEDIATE CODE: R350 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20100901 Year of fee payment: 4 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20110901 Year of fee payment: 5 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20120901 Year of fee payment: 6 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20130901 Year of fee payment: 7 |
|
| LAPS | Cancellation because of no payment of annual fees |