JP3908111B2 - 光学記憶装置 - Google Patents
光学記憶装置 Download PDFInfo
- Publication number
- JP3908111B2 JP3908111B2 JP2002218122A JP2002218122A JP3908111B2 JP 3908111 B2 JP3908111 B2 JP 3908111B2 JP 2002218122 A JP2002218122 A JP 2002218122A JP 2002218122 A JP2002218122 A JP 2002218122A JP 3908111 B2 JP3908111 B2 JP 3908111B2
- Authority
- JP
- Japan
- Prior art keywords
- actuator
- objective lens
- optical storage
- voltage
- input signal
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Fee Related
Links
Images





Landscapes
- Optical Recording Or Reproduction (AREA)
Description
【発明の属する技術分野】
本発明は、光学記憶媒体をリード、ライトするバネ特性を持つアクチュエータの機械的振動を抑圧する光学記憶装置に関し、特に、光学ヘッドを含むアクチュエータの減衰率を電気的に高め、機械的振動を抑圧する光学記憶装置に関する。
【0002】
【従来の技術】
光デイスク、光磁気デイスク等の光学記憶媒体を利用した光学記憶装置は、DVD、CD、MOドライブとして、広く、AV機器、コンピュータの記憶装置に利用されている。このような光学記憶装置では、光学記憶媒体をリード、リード/ライトするため、アクチュエータが設けられている。
【0003】
アクチュエータは、照射光の焦点を光学記憶媒体の記録面に合わせるための対物レンズと対物レンズ駆動機構を有する。そして、対物レンズ駆動機構により、対物レンズのフォーカス位置を調整し、常時、照射光の焦点を光学記憶媒体の記録面に合わせている。又、ドライブによっては、更に、対物レンズを光学記憶媒体のトラック方向に駆動し、照射光をトラックに追従制御する。
【0004】
このような対物レンズ駆動機構は、対物レンズを含む可動部を、コイルバネや板バネを介し固定部に連結して、構成される。このように、可動部は、バネ部材を介し固定部に連結されるため、振動に対し、所定の減衰率を有する。このような光アクチュエータにおいて、不要な振動、特に外乱による振動を抑圧する必要があり、減衰率を高める方法が提案されている。
【0005】
この減衰率を高める機械的方法として、従来、対物レンズ駆動機構の可動部を支持するバネにダンパ剤とよばれるゲル状の物質を塗布する方法(例えば、特開2000−285491号公報等)や、減衰率の高い材料でバネを構成する方法(例えば、特開2001−291253号公報等)が提案されている。
【0006】
また、従来の電気的方法として、アクチュエータのコイルの逆起電圧を検出し、対物レンズの移動速度を求め、対物レンズの移動速度をフィードバックする方法(例えば、特開平9−270133号公報、特開平4−95226号公報等)や、コントローラからの駆動電流から、アクチュエータの共振付近の周波数成分を、ノッチフィルタなどによって、除去し、振動を抑える方法も提案されている。この従来のフィードバック方法は、アクチュエータコイルに直列に検出抵抗を接続し、コイル間の電圧から検出抵抗の電圧を差し引き、逆起電圧を検出するものである。
【0007】
【発明が解決しようとする課題】
しかしながら、従来の機械的に減衰率を高める方法には、アクチュエータの構造上限界がある。例えば、バネ部材の材料を選択する方法では、アクチュエータの構造によっては、支持バネは細くせざるをえず、強い減衰をもたせることは困難である。また、ダンパ剤の塗布の方法では、装置ごとにばらつきが大きく、制御系に悪影響を及ぼすことがあった。
【0008】
又、電気的方法としてのアクチュエータ駆動指示信号から共振周波数付近の成分を除去する方法では、自発的な動作には効果があるものの、外部からの加速度外乱には対応することができず、振動を抑えることができない。特に、フォーカスアクチュエータに関して、光デイスクの高密度化に伴い、レンズの焦点距離も短くなる方向にあるため、機械公差や組立公差のある物理的なストッパをレンズとデイスクの間に設けることが困難になってきている。
【0009】
例えば、光磁気デイスク装置においては、高密度化が可能な磁界変調記録方式を採用するために、磁気ヘッドを媒体に接近させる必要があり、ストッパを設けることが難しい。そのため、非制御時やフォーカス引込み動作時に外部から振動が加わった場合に、アクチュエータの振動によりレンズまたは磁気ヘッドとデイスクとが衝突し、記録データが破壊される危険が生じる。
【0010】
更に、アクチュエータコイルの逆起電圧を検出し、レンズ速度を得て、フィードバックする従来の方法では、アクチュエータコイルに直列に検出抵抗を接続し、コイル電流を流す必要がある。この検出抵抗による電圧降下で、アクチュエータコイルに流れる電流が制限され、アクチュエータの最大加速性能が低下する。特に、コンピュータに接続される光ドライブの場合には、最大駆動電圧が、5ボルト若しくは12ボルト程度に制限されるため、検出抵抗による電圧降下のロスが大きい。
【0011】
このため、追従制御開始時や大きな外乱が加わった場合など大きな加速を必要とする状況では、アクチュエータの加速度が飽和し、高速動作が困難となる。通常、アクチュエータコイルに接続される検出抵抗は、数オーム程度のため、検出抵抗を直列接続する場合の電流への影響は、大きい。
【0012】
また、制御中に、数百ミリアンペア〜数アンペアの電流が、検出抵抗にも流れるため、発熱が生じ、特に、光ドライブのように小型化が要求される装置では、この対策も必要となる。
【0013】
従って、本発明の目的は、アクチュエータの最大加速性能を低下することなく、電気的制御でアクチュエータの不要な振動を防止するための光学記憶装置を提供することにある。
【0014】
又、本発明の他の目的は、駆動電圧が制限される環境でも、アクチュエータに流れる電流に影響を与えずに、電気的制御でアクチュエータの減衰率を高めるための光学記憶装置を提供することにある。
【0015】
更に、本発明の別の目的は、アクチュエータの最大加速性能を低下することなく、又、不要な発熱を発生することなく、電気的制御でアクチュエータの不要な振動を防止するための光学記憶装置を提供することにある。
【0016】
【課題を解決するための手段】
この目的の達成のため、本発明は、光学記憶媒体に光を照射し、前記光学記憶媒体のリード及びライトの少なくとも一方を行う光学記憶装置において、前記光学記憶媒体に光を照射するための対物レンズと、バネ特性を有し、前記対物レンズを駆動するアクチュエータと、前記対物レンズの光を前記光学記憶媒体に追従制御するための制御入力信号に応じた駆動電流を前記アクチュエータの駆動コイルに流し、前記駆動コイルを駆動するドライバと、前記対物レンズの光を前記光学記憶媒体に追従制御するための前記ドライバへの前記制御入力信号から前記アクチュエータの駆動電流成分を算出し、前記駆動コイルの両端電圧と前記駆動電流成分とから、前記アクチュエータの速度を推定し、前記制御入力信号にネガテイブフィードバックする対物レンズ駆動部とを有する。
【0017】
本発明では、バネ特性を持つ対物レンズアクチュエータの減衰率を、電気的制御で向上するため、アクチュエータの材料、構造に制限されず、且つばらつきを抑え減衰率を可変にできる。又、検出抵抗をアクチュエータコイルに接続しなくても、両端電圧と制御入力とからアクチュエータ速度を推定して、減衰率を向上するため、電源電圧が制限された状態でのアクチュエータコイルの最大電流が低下することを防止できる。このため、アクチュエータの最大加速度の低下を防止でき、アクチュエータの性能を低下せずに、減衰率を向上できる。しかも、検出抵抗を使用しないため、発熱の問題が発生しないので、特に、コンパクト化が要求される光デイスクドライブの小型化が容易となる。
【0018】
又、本発明では、好ましくは、前記対物レンズ駆動部は、前記制御入力信号から前記アクチュエータの抵抗による電圧降下成分と、前記アクチュエータのインダクタンスによる逆起電圧成分を算出し、前記両端電圧から前記電圧降下成分と前記逆起電圧成分を差し引き、前記アクチュエータの推定速度を得る。これにより、アクチュエータの共振ピーク周波数にかかわらず、減衰率を向上できる。
【0019】
更に、本発明の他の態様は、光学記憶媒体に光を照射し、前記光学記憶媒体のリード及びライトの少なくとも一方を行う光学記憶装置において、前記光学記憶媒体に光を照射するための対物レンズと、バネ特性を有し、前記対物レンズを駆動するアクチュエータと、前記対物レンズの光を前記光学記憶媒体に追従制御するための制御入力信号に応じた駆動電流を前記アクチュエータの駆動コイルに流し、前記アクチュエータの駆動コイルを駆動するドライバと、前記対物レンズの光を前記光学記憶媒体に追従制御するための前記ドライバへの前記制御入力信号から前記アクチュエータの駆動電流成分を算出し、前記駆動コイルの両端電圧と前記駆動電流成分とから、前記アクチュエータの速度を推定し、前記アクチュエータの共振ピークの周波数付近の成分を通過する帯域通過フィルタを介し、前記制御入力信号にネガテイブフィードバックする対物レンズ駆動部とを有する。
【0020】
この本発明の態様でも、バネ特性を持つ対物レンズアクチュエータの減衰率を、電気的制御で向上するため、アクチュエータの材料、構造に制限されず、且つばらつきを抑え減衰率を可変にできる。又、検出抵抗をアクチュエータコイルに接続しなくても、帯域フィルタを介し、アクチュエータ速度を推定して、減衰率を向上するため、電源電圧が制限された状態でのアクチュエータコイルの最大電流が低下することを防止できる。このため、アクチュエータの最大加速度の低下を防止でき、アクチュエータの性能を低下せずに、減衰率を向上できる。しかも、検出抵抗を使用しないため、発熱の問題が発生しないので、特に、コンパクト化が要求される光デイスクドライブの小型化が容易となる。
【0021】
又、本発明では、好ましくは、前記対物レンズ駆動部は、前記ドライバに入力される制御入力信号から前記アクチュエータの抵抗による電圧降下成分と、前記アクチュエータのインダクタンスによる逆起電圧成分を算出し、前記両端電圧から前記電圧降下成分と前記逆起電圧成分を差し引き、前記アクチュエータの推定速度を得て、前記帯域通過フィルタを介しネガテイブフィードバックする。
【0022】
これにより、アクチュエータの共振ピークの周波数に左右されず、正確な速度を推定することができる。
【0023】
又、本発明では、好ましくは、前記対物レンズ駆動部は、前記ドライバに入力される制御入力信号から前記アクチュエータの抵抗による電圧降下成分を算出し、前記両端電圧から前記電圧降下成分を差し引き、前記アクチュエータの推定速度を得て、前記帯域通過フィルタを介しネガテイブフィードバックする。
【0024】
これにより、アクチュエータの共振ピークの周波数に応じて、簡単な構成で、減衰率を向上できる。
【0025】
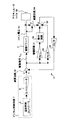
又、本発明では、好ましくは、前記対物レンズ駆動部は、前記ドライバに入力される制御入力信号から前記アクチュエータのインダクタンスによる逆起電圧成分を算出し、前記両端電圧から前記逆起電圧成分を差し引き、前記アクチュエータの推定速度を得て、前記帯域通過フィルタを介しネガテイブフィードバックする。
【0026】
アクチュエータの共振ピークの周波数位置に応じて、簡単な構成で減衰率を向上できる。
【0027】
又、本発明では、好ましくは、前記アクチュエータが、前記対物レンズを前記光学記憶媒体のフォーカス方向に駆動することにより、対物レンズの光学記憶媒体との衝突を防止できる。
【0028】
又、本発明では、好ましくは、前記アクチュエータが、前記対物レンズを前記光学記憶媒体のトラック方向に駆動することにより、外乱によるトラック外れを防止できる。
【0029】
又、本発明では、好ましくは、前記対物レンズ駆動部は、前記ドライバに入力される制御入力信号と前記アクチュエータの抵抗と、前記ドライバの増幅率とから前記電圧降下成分を算出することにより、正確に速度を、制御入力から計算できる。
【0030】
又、本発明では、好ましくは、前記対物レンズ駆動部は、前記ドライバに入力される制御入力信号の微分信号と、前記アクチュエータのインダクタンスと、前記ドライバの増幅率とから前記逆起電圧成分を算出することにより、より正確に速度を、制御入力から計算できる。
【0031】
【発明の実施の形態】
以下、本発明の実施の形態を、光学記憶装置、アクチュエータの制御系の第1の実施の形態、アクチュエータの制御系の第1の実施の形態、アクチュエータの制御系の第2の実施の形態、アクチュエータの制御系の第3の実施の形態、アクチュエータの制御系の第4の実施の形態、アクチュエータコイルの特性測定、他の実施の形態の順で、図面を参照して、説明する。
【0032】
[光学記憶装置]
図1は、本発明の一実施の形態の光学記憶装置の構成図、図2は、図1のアクチュエータの構成図、図3は、図2のアクチュエータの断面図、図4は、図2のアクチュエータの分解構成図、図5は、図1の他のアクチュエータの構成図である。
【0033】
以下、光学記憶装置として、図1に示すような、光学記憶媒体に、光磁気デイスク(MOデイスク)を使用した光磁気ドライブ(MOドライブ)を例に説明するが、光学記憶媒体に、光デイスクを使用したCD/CD−R/CD−RW/DVDドライブ等の光学記憶装置にも適用できる。
【0034】
図1に示すように、スピンドルモーター10は、光学記憶媒体(MOデイスク)1を回転する。通常、MOデイスク1は、リムーバブルな媒体であり、図示しないドライブの挿入口から挿入される。アクチュエータ(光ピックアップ)2は、この光学記憶媒体1の下に設けられ、対物レンズ27を介し、光学記憶媒体1に矢印のように光ビームを照射し、反射光を導く。
【0035】
アクチュエータ2は、トラックアクチュエータ11、13、14、20により、光学記憶媒体1の半径方向の任意のトラック位置へ移動する。トラックアクチュエータは、アクチュエータ2をガイドする一対のガイド11と、リニアアクチュエータの固定部を構成する磁石14と磁気回路13と、リニアアクチュエータの可動部を構成するトラックアクチュエータコイル20とで構成される。このトラックアクチュエータコイル20は、光アクチュエータ2に固定される。従って、トラックアクチュエータコイル20に駆動電流を流すことにより、アクチュエータ2は、光学記憶媒体2の半径方向に移動する。
【0036】
アクチュエータ2の詳細を、図2乃至図4で説明する。図2及び図4に示すように、アクチュエータ1は、ガイド11で導かれる本体21を有し、この本体21にアクチュエータコイル20が固定される。本体21には、立ち上げミラー22と、フォーカスアクチュエータの固定部を構成する磁石23と、対物レンズ駆動機構24〜28が設けられる。
【0037】
又、対物レンズ駆動機構24〜28は、固定ブロック24と、可動ブロック26と、固定ブロック24と可動ブロック26とを接続する一対の板バネ25とを有する。この可動ブロック26に、前述の対物レンズ27と、フォーカスアクチュエータのコイル28とが設けられる。更に、図3で示すように、磁界変調により、光磁気記録を行うため、可動ブロック26に、対物レンズ27と近接して、磁気ヘッド30が設けられる。
【0038】
従って、後述する追従コントローラからの駆動電流をフォーカスコイル28に流すことにより、固定ブロック24に板バネ25で支持された可動ブロック26が移動し、対物レンズ27の焦点位置を光学記憶媒体1に追従させる。
【0039】
又、図示しない光学固定部は、レーザーダイオードLDからの拡散光を、3ビームトラッキング用回折格子と、ビームスプリッターを介して、コリメータレンズにより平行光100に変換し、アクチュエータ2の穴29に入射する。アクチュエータ2では、立ち上げミラー22で反射後、対物レンズ27により光学記憶媒体1上にほぼ回折限界まで集光する。
【0040】
光学固定部では、ビームスプリッターに入射する光の一部は、ビームスプリッターにより反射され、集光レンズを介してAPC(Auto Power Control)デイテクタに集光される。又、光学記憶媒体1より反射された光は、再び対物レンズ27を介し、ミラー22で反射後、光学固定部に入射する。
【0041】
光学固定部では、光学コリメートレンズにより収束光となり、ビームスプリッターに再度入射し、ビームスプリッターにより反射され、ウオラストンプリズム、円筒面レンズを介して、反射光デイテクタ上に集光する。この反射デイテクタの光電変換出力から、MO信号、フォーカスエラー信号、トラックエラー信号が生成される。
【0042】
図5は、他のアクチュエータの構成図である。図2乃至図4のアクチュエータが、対物レンズ27をフォーカス方向に駆動するものであるが、図5のアクチュエータは、対物レンズ27をフォーカス方向とトラック方向に駆動する。図5に示すように、対物レンズ27が設けられた可動ブロック26は、固定ブロック24に、4本の支持バネ32で支持される。この可動ブロック26に、フォーカスコイル28と、トラックコイル31とが設けられる。
【0043】
フォーカスコイル28に駆動電流を流し、フォーカス追従動作を行い、トラックコイル31に駆動電流を流し、トラック追従動作を行う。この支持バネ32は、細く、機械的減衰率が小さい。
【0044】
このように、アクチュエータ2は、バネ特性を有しており、機械的な減衰が小さいアクチュエータである。本発明は、以下に説明するように、このようなアクチュエータに対し、アクチュエータコイルの逆起電圧を利用した速度フィードバック制御系により擬似的な減衰を持たせることを目的としている。
【0045】
[制御系の第1の実施の形態]
図6は、本発明のアクチュエータ制御系の第1の実施の形態のブロック図、図7は、比較例としての従来の駆動力に対するアクチュエータ変位のブロック線図、図8は、本発明による駆動力に対するアクチュエータ変位のブロック線図、図9は、本発明によるアクチュエータの周波数特性図、図10は、本発明による振動抑圧動作の説明図である。
【0046】
図6に示すように、追従制御コントローラ3は、図2のアクチュエータ2の対物レンズ27をフォーカス追従制御する駆動信号Vdinを出力する。例えば、フォーカスエラー信号から駆動信号を生成するフォーカス追従コントローラで構成される。又、図5のアクチュエータでは、フォーカス追従コントローラと、トラック追従コントローラで構成される。
【0047】
駆動信号Vdinは、駆動ドライバ4を介しアクチュエータ2のアクチュエータコイル28に供給される。本発明では、駆動ドライバ4の出力であるコイル電圧Vcを検出し、移動速度Uを推定し、追従制御コントローラ3の出力から差し引く速度フィードバック系5を設けている。即ち、速度Uに,フィードバックゲインをかけた上で駆動電圧にネガティブフィードバックすることにより、速度に比例した減速電流がアクチュエータに出力される。このため、擬似的に減衰を強くすることができる。
【0048】
この速度フィードバック系5を説明する。アクチュエータの動作中における駆動コイル28の両端電圧は、以下の(1)式で表される。
【0049】
【数1】

【0050】
この(1)式で、右辺第1項は、コイルの直流抵抗による電圧降下、第2項は、コイルのインダクタンスによる電圧降下、第3項はコイルの逆起電圧である。この(1)式を速度Uについて解くと、(2)式のようになる。
【0051】
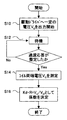
【数2】
【0052】
本発明では、このコイル電流Icを、駆動ドライバ4への入力信号Vdinから推定することにより、検出抵抗を設けることなく、速度を推定する。これを説明すると、電磁駆動アクチュエータのドライバ4は、一般的に入力信号Vdinに比例した電流Icをコイルに流す。すなわち、ドライバ4の増幅率をKdとすると,Ic=Kd・Vdinの関係がある。
【0053】
ドライバ4の駆動帯域に近い高周波領域では,この関係は崩れるが、制御上問題となる制御帯域付近では比例関係が保たれる。そのため、(2)式のIcに,Kd・Vdinを代入して近似することができる。代入した結果を,下記(3)式に示す。
【0054】
U=1/Bl・(Vc−Kd・R・Vdin−Kd・L・(dVdin/dt)) (3)
(3)式から、駆動ドライバ4への入力信号Vdinとコイル両端電圧Vcから速度Uを推定できることがわかる。この速度UにフィードバックゲインKbをかけた上で,駆動電圧にネガティブフィードバックすると、速度に比例した減速電流がアクチュエータに出力される。このため、擬似的に減衰を強くすることができる。
【0055】
即ち、図6に示すように、速度フィードバック制御系5は、駆動(入力)信号Vdinから、(3)式の()内の2項であるKd・R・Vdinと、3項であるKd・L・(dVdin/dt)とを計算し、コイル電圧Vcからこれらを差し引き、1/Blを乗じて、推定速度Uを計算し、フィードバックゲインKbを乗じて、駆動電圧Vdinから差し引く。
【0056】
本発明では、機械的な制約がないため、減衰を強くすることのできないアクチュエータにも適用でき、フィードバックゲインKdに応じて任意の減衰率を与えることができる。また、検出抵抗を設けない電気回路で構成されており、後述するように、特性R,Lを測定してから,制御パラメータKdを設定することも可能なため、装置ごとのばらつきが小さく,追従制御への悪影響が小さい。
【0057】
また、アクチュエータ駆動指示信号から共振周波数付近の成分を除去する方法と比べ、コイルの逆起電圧を利用して実際のアクチュエータ速度を推定してフィードバックを行なっているため、外部からの加速度外乱による振動も抑制できるという利点がある。
【0058】
さらに、追従制御を行っていない状態でも動作できるため、フォーカスアクチュエータの非制御時や引き込み時にも減衰を働かせることができ、外部からの加速度外乱による振動を抑制し、レンズとディスクとの衝突を防ぐ効果がある。
【0059】
また,微動トラッキングアクチュエータに独立したセンサを設ける方法に比べて、部品点数が少なくコスト的に有利であり、ポジショナに部品を搭載する必要もないためシーク制御への悪影響もない。
【0060】
これを図7及び図8のブロック線図及び図10の周波数特性図で説明する。アクチュエータの可動部質量をM、減衰係数をC、ばね定数をKとすると、アクチュエータの運動方程式は,本発明を適用しない場合には、下記(4)式の如くであり、図7は、この運動方程式に基づく、駆動力Fに対するアクチュエータ変位Xのブロック線図である。
【0061】
【数3】
【0062】
図7のブロック線図からわかるように、駆動力Fには、アクチュエータ速度に比例した抵抗力(減衰力)、および加速度に比例した抵抗力(慣性力)がかかる。もし、減衰係数Cが小さく、速度に比例した減衰力が働きにくい場合、変位X/駆動力Fの周波数特性は、図9の破線に示すように、アクチュエータ(バネ)の共振周波数に大きなピークを持つことになる。
【0063】
一方、本発明を適用した場合には、Fをコイル電流による駆動力と外部からの加速度外乱Adistのみとすると、F=BlIc+MAdistとなる。さらに、コイル電流Icは,駆動ドライバへの入力電圧Vdinに比例すると考えると、Ic=KdVdinとなる。
【0064】
ここで、本発明における追従制御コントローラの出力をVcont、フィードバックによりVcontから引かれる電圧をVfbとする。Vfbの値は、アクチュエータの推定速度UとフィードバックゲインKfbの積、Kfb・Uとなるので、駆動ドライバへの入力電圧Vdinは,以下のように書くことができる。
【0065】
【数4】
【0066】
【数5】
【0067】
図8は、この運動方程式に基づく、駆動力Fに対するアクチュエータ変位Xのブロック線図である。
【0068】
本発明では、コイルの逆起電圧をもとに、アクチュエータ速度を推定し、それに比例ゲインをかけて負の電磁駆動力として与えているため、図8のように速度に比例した抵抗力がかかるかたちになる。
【0069】
つまり、速度が正確に推定されていれば、減衰係数が(C+BlKdKfb)に増加し、速度に比例した減衰力が強く働くことになる。その結果、周波数特性は、図9の実線で示すような、共振ピークのない形に変化する。
【0070】
図10は、図9の2種類の周波数特性(従来の点線の特性と、実線の本発明の特性)に対して、パルス状の衝撃が加わった場合の挙動を示す。従来の減衰が小さい場合、図10の上段に示すように、衝撃の印加により、アクチュエータ26は大きな振動をおこす。フォーカス制御が行なわれていれば、外乱が小さいければ、レンズ27とデイスク1との間隔が保ち易いが、外乱が大きい場合や無制御状態の場合は、図10のように大きな振動を起こすため、ストッパのないアクチュエータではデイスク1とレンズ27とが衝突する危険がある。
【0071】
一方、本発明を適用して図9の実線のような共振ピークを持たない周波数特性では、図10の下段のように、衝撃に対する振動が小さくなるため、衝突の危険は小さくなる。また、変位だけではなく速度も小さくなるため、フォーカス引込み制御への悪影響も小さくなり、安定な引込み動作が可能になる。
【0072】
次に、この実施の形態の具体的構成例を、図11及び図12で説明する。図11は、速度フィードバック系5をアナログ電子回路で構成した例、図12は、速度フィードバック系5をデジタル処理又はデジタル回路で構成した例である。
【0073】
先ず、図11の構成を説明する。速度フィードバック系5は、アクチュエータコイル28の両端の電位の差を算出する減算回路54と、駆動信号VdinにゲインKd・Lを乗じる増幅回路51と、増幅回路51の出力を微分する微分回路52と、駆動信号VdinにゲインKd・Rを乗じる増幅回路53と、減算回路54のコイル電圧から微分回路52の出力と増幅回路53の出力を差し引く減算回路55と、減算回路55の出力にゲインKb/Blを乗じる増幅回路56と、デジタル制御回路7の出力から増幅回路56の出力を差し引く減算回路50とを有する。
【0074】
又、デジタル制御回路7は、前述の追従制御コントローラ3と、追従制御コントローラ3のデジタル制御値をアナログの駆動信号に変換するD/Aコンバータ6を有する。
【0075】
又、図12のデジタルの速度フィードバック系5は、アクチュエータコイル28の両端の電位の差を算出するアナログ減算回路54と、デジタル制御回路7とを有する。このデジタル制御回路7は、減算回路54のアナログ出力をデジタル値に変換するA/Dコンバータ8と、駆動信号VdinにゲインKd・Lを乗じる増幅要素34と、増幅要素34の出力を微分する微分演算要素35と、駆動信号VdinにゲインKd・Rを乗じる増幅要素37と、A/Dコンバータ8のコイル電圧から微分演算要素35の出力と増幅要素37の出力を差し引く減算要素36と、減算要素36の出力にゲインKb/Blを乗じる増幅要素38と、デジタル制御回路7の追従コントローラの制御出力から増幅要素38の出力を差し引く減算要素33とを有する。
【0076】
又、デジタル制御回路7は、前述の追従制御コントローラ3と、追従制御コントローラ3のデジタル制御値をアナログの駆動信号Vdinに変換するD/Aコンバータ6を有する。
【0077】
この速度フィードバック系5の各要素は、デジタル処理するプログラムや、デジタル演算回路で構成される。このような構成により、上述の(3)式を用いてアクチュエータ速度Uを推定し、フィードバックすることによって,アクチュエータの共振を減衰させることができる。
【0078】
図13は、図6の第1の実施の形態の変形例のブロック図である。図13では、外部からの加速度外乱によるアクチュエータの振動を主に抑制する例である。即ち、一般に、外部からの加速度外乱によるアクチュエータの振動は、主共振周波数付近に集中する。したがって、主に外乱による振動を抑制するために減衰を強める場合は、フィードバック信号を帯域通過フィルタ9に通すことで、主共振周波数付近の信号のみフィードバックさせてノイズの影響の少ない制御が実現できる。
【0079】
即ち、図13において、図6と同一のものは、同一の記号で示してあり、速度フィードバック制御系5は、駆動(入力)信号Vdinから、(3)式の()内の2項であるKd・R・Vdinと、3項であるKd・L・(dVdin/dt)とを計算し、コイル電圧Vcからこれらを差し引き、1/Blを乗じて、推定速度Uを計算し、フィードバックゲインKbを乗じて、帯域通過フィルタ9を通して、駆動電圧Vdinから差し引く。この帯域通過フィルタ9は、前述の主共振周波数付近の信号のみを通過するフィルタである。
【0080】
図14は、図13の速度フィードバック系を、アナログ電子回路により構成した場合の構成図である。図14において、図11で示したものと同一のものは、同一の記号で示してある。
【0081】
図14において、速度フィードバック系5は、アクチュエータコイル28の両端の電位の差を算出する減算回路54と、駆動信号VdinにゲインKd・Lを乗じる増幅回路51と、増幅回路51の出力を微分する微分回路52と、駆動信号VdinにゲインKd・Rを乗じる増幅回路53と、減算回路54のコイル電圧から微分回路52の出力と増幅回路53の出力を差し引く減算回路55と、減算回路55の出力にゲインKb/Blを乗じる増幅回路56と、増幅回路56の出力の主共振周波数付近の信号のみを通過する帯域通過フィルタ9と、デジタル制御回路7の出力から帯域通過フィルタ9の出力を差し引く減算回路50とを有する。
【0082】
又、デジタル制御回路7は、前述の追従制御コントローラ3と、追従制御コントローラ3のデジタル制御値をアナログの駆動信号に変換するD/Aコンバータ6を有する。
【0083】
更に、図12と同様に、図13の速度フィードバック系5を、デジタル処理又はデジタル回路で構成することもできる。
【0084】
[制御系の第2の実施の形態]
図15は、本発明のアクチュエータ制御系の第2の実施の形態のブロック図、図16は、直流抵抗項とインダクタンス項の周波数特性図、図17は、本発明の第2の実施の形態の構成図である。
【0085】
図15において、図6と同一のものは、同一の記号で示す。即ち、図15に示すように、追従制御コントローラ3は、図2のアクチュエータ2の対物レンズ27をフォーカス追従制御する駆動信号Vdinを出力する。例えば、フォーカスエラー信号から駆動信号を生成するフォーカス追従コントローラで構成される。又、図5のアクチュエータでは、フォーカス追従コントローラと、トラック追従コントローラで構成される。
【0086】
駆動信号Vdinは、駆動ドライバ4を介しアクチュエータ2のアクチュエータコイル28に供給される。又、駆動ドライバ4の出力であるコイル電圧Vcを検出し、移動速度Uを推定し、追従制御コントローラ3の出力から差し引く速度フィードバック系5aを設けている。即ち、速度Uに,フィードバックゲインをかけた上で駆動電圧にネガティブフィードバックすることにより、速度に比例した減速電流がアクチュエータに出力される。このため、擬似的に減衰を強くすることができる。
【0087】
この速度フィードバック制御系5aを説明する。前述の(1)式からわかるように、コイル両端電圧Vcは、コイルの直流抵抗による電圧降下(第1項)、コイルのインダクタンスによる電圧降下(第2項)、速度に比例したコイルの逆起電圧(第3項)の和である。したがって、速度を推定する場合、(2)式のように、コイル電圧から直流抵抗による電圧とインダクタンスによる電圧を除去することになる。
【0088】
ここで、直流抵抗の項(R・Ic)とインダクタンスの項(L・dIc/dt)の影響の強さを周波数領域で比較した場合、図16のようになる。すなわち、R/(2πL)ヘルツの周波数を境として、それよりも低い周波数では、直流抵抗の影響が、高い周波数ではインダクタンスの影響が大きくなる。
【0089】
そのため、アクチュエータの主共振周波数がR/(2πL)ヘルツよりも十分に低い場合は、インダクタンスの項(L・dIc/dt)を省略し、さらに主共振付近の周波数のみ通過させる帯域通過フィルタを挿入する。これにより、より簡単な構成で主共振の減衰を強めることが可能になる。
【0090】
即ち、(3)式を、下記(6)式に簡略化する。
【0091】
U=1/Bl・(Vc−Kd・R・Vdin) (6)
即ち、図15に示すように、速度フィードバック制御系5aは、駆動(入力)信号Vdinから、(6)式の()内の2項であるKd・R・Vdinを計算し、コイル電圧Vcからこれらを差し引き、1/Blを乗じて、推定速度Uを計算し、フィードバックゲインKbを乗じて、帯域通過フィルタ9を介し、駆動電圧Vdinから差し引く。
【0092】
本発明では、機械的な制約がないため、減衰を強くすることのできないアクチュエータにも適用でき、フィードバックゲインKdに応じて任意の減衰率を与えることができる。また、検出抵抗を設けない電気回路で構成されており、後述するように、特性Rを測定してから,制御パラメータKdを設定することも可能なため、装置ごとのばらつきが小さく,追従制御への悪影響が小さい。
【0093】
また、アクチュエータ駆動指示信号から共振周波数付近の成分を除去する方法と比べ、コイルの逆起電圧を利用して実際のアクチュエータ速度を推定してフィードバックを行なっているため、外部からの加速度外乱による振動も抑制できるという利点がある。
【0094】
さらに、追従制御を行っていない状態でも動作できるため、フォーカスアクチュエータの非制御時や引き込み時にも減衰を働かせることができ、外部からの加速度外乱による振動を抑制し、レンズとディスクとの衝突を防ぐ効果がある。
【0095】
また,微動トラッキングアクチュエータに独立したセンサを設ける方法に比べて、部品点数が少なくコスト的に有利であり、ポジショナに部品を搭載する必要もないためシーク制御への悪影響もない。
【0096】
図17は、図15の速度フィードバック系5をアナログ回路で構成した例の構成図である。図17において、速度フィードバック系5は、アクチュエータコイル28の両端の電位の差を算出する減算回路54と、駆動信号VdinにゲインKd・Rを乗じる増幅回路53と、減算回路54のコイル電圧から増幅回路53の出力を差し引く減算回路55と、減算回路55の出力にゲインKb/Blを乗じる増幅回路56と、増幅回路56の出力の主共振周波数付近の信号のみを通過する帯域通過フィルタ9と、デジタル制御回路7の出力から帯域通過フィルタ9の出力を差し引く減算回路50とを有する。
【0097】
又、デジタル制御回路7は、前述の追従制御コントローラ3と、追従制御コントローラ3のデジタル制御値をアナログの駆動信号に変換するD/Aコンバータ6を有する。
【0098】
更に、図12と同様に、図16の速度フィードバック系5aを、デジタル処理又はデジタル回路で構成することもできる。
【0099】
[制御系の第3の実施の形態]
図18は、本発明のアクチュエータ制御系の第3の実施の形態のブロック図、図19は、本発明の第3の実施の形態の構成図である。
【0100】
図18において、図6と同一のものは、同一の記号で示す。即ち、図18に示すように、追従制御コントローラ3は、図2のアクチュエータ2の対物レンズ27をフォーカス追従制御する駆動信号Vdinを出力する。例えば、フォーカスエラー信号から駆動信号を生成するフォーカス追従コントローラで構成される。又、図5のアクチュエータでは、フォーカス追従コントローラと、トラック追従コントローラで構成される。
【0101】
駆動信号Vdinは、駆動ドライバ4を介しアクチュエータ2のアクチュエータコイル28に供給される。又、駆動ドライバ4の出力であるコイル電圧Vcを検出し、移動速度Uを推定し、追従制御コントローラ3の出力から差し引く速度フィードバック系5bを設けている。即ち、速度Uに,フィードバックゲインをかけた上で駆動電圧にネガティブフィードバックすることにより、速度に比例した減速電流がアクチュエータに出力される。このため、擬似的に減衰を強くすることができる。
【0102】
この速度フィードバック制御系5bを説明する。前述の(1)式からわかるように、コイル両端電圧Vcは、コイルの直流抵抗による電圧降下(第1項)、コイルのインダクタンスによる電圧降下(第2項)、速度に比例したコイルの逆起電圧(第3項)の和である。したがって、速度を推定する場合、(2)式のように、コイル電圧から直流抵抗による電圧とインダクタンスによる電圧を除去することになる。
【0103】
ここで、直流抵抗の項(R・Ic)とインダクタンスの項(L・dIc/dt)の影響の強さを周波数領域で比較した場合、図16のようになる。すなわち、R/(2πL)ヘルツの周波数を境として、それよりも低い周波数では、直流抵抗の影響が、高い周波数ではインダクタンスの影響が大きくなる。
【0104】
そのため、アクチュエータの主共振周波数がR/(2πL)ヘルツよりも十分に高い場合は、直流抵抗の項(R・Ic)を省略して、帯域通過フィルタ9を挿入する。これにより、より簡単な構成で主共振の減衰を強めることが可能になる。
【0105】
即ち、前述の(3)式を下記(7)式に簡略化する。
【0106】
U=1/Bl・(Vc−Kd・L・(dVdin/dt)) (7)
(7)式から、駆動ドライバ4への入力信号Vdinとコイル両端電圧Vcから速度Uを推定できることがわかる。この速度UにフィードバックゲインKbをかけた上で,駆動電圧にネガティブフィードバックすると、速度に比例した減速電流がアクチュエータに出力される。このため、擬似的に減衰を強くすることができる。
【0107】
即ち、図18に示すように、速度フィードバック制御系5bは、駆動(入力)信号Vdinから、(7)式の()内の3項であるKd・L・(dVdin/dt)を計算し、コイル電圧Vcからこれらを差し引き、1/Blを乗じて、推定速度Uを計算し、フィードバックゲインKbを乗じて、帯域通過フィルタ9を介して、駆動電圧Vdinから差し引く。
【0108】
本発明では、機械的な制約がないため、減衰を強くすることのできないアクチュエータにも適用でき、フィードバックゲインKdに応じて任意の減衰率を与えることができる。また、検出抵抗を設けない電気回路で構成されており、後述するように、特性R,Lを測定してから,制御パラメータKdを設定することも可能なため、装置ごとのばらつきが小さく,追従制御への悪影響が小さい。
【0109】
また、アクチュエータ駆動指示信号から共振周波数付近の成分を除去する方法と比べ、コイルの逆起電圧を利用して実際のアクチュエータ速度を推定してフィードバックを行なっているため、外部からの加速度外乱による振動も抑制できるという利点がある。
【0110】
さらに、追従制御を行っていない状態でも動作できるため、フォーカスアクチュエータの非制御時や引き込み時にも減衰を働かせることができ、外部からの加速度外乱による振動を抑制し、レンズとディスクとの衝突を防ぐ効果がある。
【0111】
また,微動トラッキングアクチュエータに独立したセンサを設ける方法に比べて、部品点数が少なくコスト的に有利であり、ポジショナに部品を搭載する必要もないためシーク制御への悪影響もない。
【0112】
図19は、図17の速度フィードバック系5bをアナログ回路で構成した例の構成図である。図19において、速度フィードバック系5bは、アクチュエータコイル28の両端の電位の差を算出する減算回路54と、駆動信号VdinにゲインKd・Lを乗じる増幅回路51と、増幅回路51の出力を微分する微分回路52と、減算回路54のコイル電圧から微分回路52の出力を差し引く減算回路55と、減算回路55の出力にゲインKb/Blを乗じる増幅回路56と、増幅回路56の出力の主共振周波数付近の信号のみを通過する帯域通過フィルタ9と、デジタル制御回路7の出力から帯域通過フィルタ9の出力を差し引く減算回路50とを有する。
【0113】
又、デジタル制御回路7は、前述の追従制御コントローラ3と、追従制御コントローラ3のデジタル制御値をアナログの駆動信号に変換するD/Aコンバータ6を有する。
【0114】
更に、図12と同様に、図18の速度フィードバック系5bを、デジタル処理又はデジタル回路で構成することもできる。
【0115】
[制御系の第4の実施の形態]
図20は、本発明のアクチュエータ制御系の第4の実施の形態のブロック図、図21は、本発明の第4の実施の形態の構成図である。
【0116】
図20において、図6と同一のものは、同一の記号で示す。即ち、図20に示すように、追従制御コントローラ3は、図2のアクチュエータ2の対物レンズ27をフォーカス追従制御する駆動信号Vdinを出力する。例えば、フォーカスエラー信号から駆動信号を生成するフォーカス追従コントローラで構成される。又、図5のアクチュエータでは、フォーカス追従コントローラと、トラック追従コントローラで構成される。
【0117】
駆動信号Vdinは、駆動ドライバ4を介しアクチュエータ2のアクチュエータコイル28に供給される。又、駆動ドライバ4の出力であるコイル電圧Vcを検出し、移動速度Uを推定し、追従制御コントローラ3の出力から差し引く速度フィードバック系5cを設けている。即ち、速度Uに,フィードバックゲインをかけた上で駆動電圧にネガティブフィードバックすることにより、速度に比例した減速電流がアクチュエータに出力される。このため、擬似的に減衰を強くすることができる。
【0118】
この速度フィードバック制御系5cを説明する。前述の(1)式の3つの項の係数のうち、R,Lと比較してBlが十分大きな値をもつアクチュエータの場合、直流抵抗の項とインダクタンスの項の両方を省略しても、精度の良い推定速度を得ることができる。
【0119】
即ち、前述の(3)式を下記(8)式に簡略化する。
【0120】
U=1/Bl・Vc (8)
(8)式から、コイル両端電圧Vcから速度Uを推定できることがわかる。この速度UにフィードバックゲインKbをかけた上で,帯域通過フィルタ9を介し、駆動電圧にネガティブフィードバックすると、速度に比例した減速電流がアクチュエータに出力される。このため、擬似的に減衰を強くすることができる。
【0121】
即ち、図20に示すように、速度フィードバック制御系5cは、コイル電圧Vcに、1/Blを乗じて、推定速度Uを計算し、フィードバックゲインKbを乗じて、帯域通過フィルタ9を介して、駆動電圧Vdinから差し引く。
【0122】
したがって、RとLの項を両方省略し、帯域通過フィルタを挿入することで、さらに簡単な構成で主共振の減衰を強めることが可能になる。
【0123】
図21は、図20の速度フィードバック系5cをアナログ回路で構成した例の構成図である。図21において、速度フィードバック系5cは、アクチュエータコイル28の両端の電位の差を算出する減算回路54と、減算回路54の出力にゲインKb/Blを乗じる増幅回路56と、増幅回路56の出力の主共振周波数付近の信号のみを通過する帯域通過フィルタ9と、デジタル制御回路7の出力から帯域通過フィルタ9の出力を差し引く減算回路50とを有する。
【0124】
又、デジタル制御回路7は、前述の追従制御コントローラ3と、追従制御コントローラ3のデジタル制御値をアナログの駆動信号に変換するD/Aコンバータ6を有する。
【0125】
更に、図12と同様に、図20の速度フィードバック系5cを、デジタル処理又はデジタル回路で構成することもできる。
【0126】
[アクチュエータコイルの特性測定]
図22は、本発明の一実施の形態の特性測定ブロック図であり、図16の周波数特性を測定するためのブロック図である。図22に示すように、駆動ドライバ4に駆動信号を与えて、アクチュエータコイル28に電流を流す。測定は、アクチュエータコイル28の両端電圧と、アクチュエータコイル28の電流を測定する。
【0127】
即ち、図22において、アクチュエータ2を固定し、逆電圧がかからない状態で、駆動ドライバ4にサイン波を入力し、コイル両端電圧Vcとコイル電流Ic(電流測定プローブにより)を測定する。その振幅比を測定すると、図16で説明した周波数特性が得られる。
【0128】
図23は、本発明の一実施の形態の直流抵抗の測定処理フロー図、図24は、本発明の一実施の形態のインダクタンスの測定処理フロー図である。これらは、図12等で示したデジタル処理回路が、装置の電源オン時等に実行して、アクチュエータの特性を測定し、設定する例に適している。
【0129】
先ず、図23により、直流抵抗の測定処理を説明する。
【0130】
(S10)駆動ドライバ4へ、一定のレベルの電圧V0を出力する。
【0131】
(S12)過渡応答の整定を待つ。
【0132】
(S14)過渡応答が整定すると、コイル両端電圧Vcを測定する。
【0133】
(S16)一定のレベルの入力電圧であるから、コイルに一定電流が流れ続けるため、微分成分、即ち(1)式のインダクタンス項はゼロである。従って、(6)式が成立する。このとき、アクチュエータ速度Uも0であるならば(例えば、アクチュエータを固定する)、Vc=R・Ic=Kd・R・Vdinとなるため、Vc/V0から、係数Kd・Rを以下の(9)式より得る。
【0134】
Kd・R=Vc/V0 (9)
次に、図24により、インダクタンスの測定処理を説明する。
【0135】
(S20)駆動ドライバ4へ、R/L<2πfとなる周波数f、振幅Vfの正弦波信号を出力する。
【0136】
(S22)過渡応答の整定を待つ。
【0137】
(S24)過渡応答が整定すると、コイル両端電圧Vcを測定する。
【0138】
(S26)R/L<2πfとなるような周波数f ヘルツ以上の領域では、前述のようにコイル両端電圧Vcへの直流抵抗の影響が小さくなり、インダクタンスの影響が支配的となる。また、一般に共振ピークを持つアクチュエータは、共振周波数以上の高周波では電流に対して速度が小さくなるため、逆起電圧の影響も小さい。従って、アクチュエータを固定しなくても、固定しても測定できる。そのため、f(Hz)の周波数、Vfの振幅でドライバ4に出力をした場合、(1)式の第1項と第3項を無視してVc=L・dIc/dt=Kd・L・dVdin/dt=2πf・Kd・L・Vdinとすることができ、Vc/(Vf・2πf)から、係数Kd・Lを以下の(10)式より得る。
【0139】
Kd・L=Vc/(2πf・Vf) (10)
このように、コイル直流抵抗RとインダクタンスLを測定して増幅比を決定することもできる。特に、デジタル回路(図12)で構成する場合の係数設定を正確にでき、デジタル処理が可能となる。
【0140】
このようにして、得られた特性から、第1乃至第4の実施の形態のいずれかの制御系を選択し、且つ係数を設定し、制御系を設計する。
【0141】
このように、追従制御コントローラおよび外部からの加速度外乱に対し運動方程式の減衰係数がBl・Kd・Kfbだけ増加し、且つフィードバックゲインKfbを変化させることによって,任意の減衰係数を設定できる。
【0142】
減衰を強くすることによって、アクチュエータの非制御時における振動を抑制することができる。例えば、フォーカシング制御を開始する直前に装置に衝撃が加わった場合、減衰が弱いとアクチュエータは大きく振動したままディスクに接近することになり、ディスクとの衝突の危険が生じる。しかし、本発明により減衰を強くすることができれば、外乱による振動を抑制できるため安全にフォーカシング制御を開始することができる。
【0143】
また、ポジショナ上に乗っている微動トラッキングアクチュエータは、ポジショナのシーク動作によって振動が起きた場合、安定にトラッキング制御を開始することができない恐れがある。また、トラッキング制御中に外部からの加速度外乱が加わることで、ポジショナとの相対変位が許容範囲を超えてビームの収差に悪影響が及ぶこともある。本発明により減衰を強くすることができれば、これらの障害を克服することが可能となる。
【0144】
さらに、固定光学系に設置されるガルバノミラーなどのアクチュエータに適用すれば、装置外部からの外乱による振動を抑えることができるため、ビームの収差への悪影響を避けることができる。
【0145】
この他に、共振ピークを抑えることで装置個体間の特性のばらつきを緩和することもできる。つまり、減衰が弱く共振ピークが大きい場合は、共振周波数がずれることによる制御系への影響が大きいが、減衰が強く効いている共振であればあまり問題とならないことが多く、ばらつきに対する耐性を高めることができる。
【0146】
[他の実施の形態]
光学記憶装置を、光磁気デイスク装置で説明したが、光デイスク装置等の他のデイスク記憶装置にも適用できる。
【0147】
以上、本発明を、実施の形態で説明したが、本発明の趣旨の範囲内において、種々の変形が可能であり、これらを本発明の技術的範囲から排除するものではない。
【0148】
(付記1)光学記憶媒体に光を照射し、前記光学記憶媒体のリード及びライトの少なくとも一方を行う光学記憶装置において、前記光学記憶媒体に光を照射するための対物レンズと、バネ特性を有し、前記対物レンズを駆動するアクチュエータと、前記アクチュエータの駆動コイルを駆動するドライバと、前記駆動コイルの両端電圧と、前記対物レンズの光を前記光学記憶媒体に追従制御するための前記ドライバへの制御入力信号とから前記アクチュエータの速度を推定し、前記制御入力信号にネガテイブフィードバックする対物レンズ駆動部とを有することを特徴とする光学記憶装置。
【0149】
(付記2)前記対物レンズ駆動部は、前記制御入力信号から前記アクチュエータの抵抗による電圧降下成分と、前記アクチュエータのインダクタンスによる逆起電圧成分を算出し、前記両端電圧から前記電圧降下成分と前記逆起電圧成分を差し引き、前記アクチュエータの推定速度を得ることを特徴とする付記1の光学記憶装置。
【0150】
(付記3)光学記憶媒体に光を照射し、前記光学記憶媒体のリード及びライトの少なくとも一方を行う光学記憶装置において、前記光学記憶媒体に光を照射するための対物レンズと、バネ特性を有し、前記対物レンズを駆動するアクチュエータと、前記アクチュエータの駆動コイルを駆動するドライバと、前記駆動コイルの両端電圧を検出し、前記光アクチュエータの共振ピークの周波数付近の成分を通過する帯域通過フィルタを介し、前記制御入力信号にネガテイブフィードバックする対物レンズ駆動部とを有することを特徴とする光学記憶装置。
【0151】
(付記4)前記対物レンズ駆動部は、前記ドライバに入力される制御入力信号から前記アクチュエータの抵抗による電圧降下成分と、前記アクチュエータのインダクタンスによる逆起電圧成分を算出し、前記両端電圧から前記電圧降下成分と前記逆起電圧成分を差し引き、前記アクチュエータの推定速度を得て、前記帯域通過フィルタを介しネガテイブフィードバックすることを特徴とする付記3の光学記憶装置。
【0152】
(付記5)前記対物レンズ駆動部は、前記ドライバに入力される制御入力信号から前記アクチュエータの抵抗による電圧降下成分を算出し、前記両端電圧から前記電圧降下成分を差し引き、前記アクチュエータの推定速度を得て、前記帯域通過フィルタを介しネガテイブフィードバックすることを特徴とする付記3の光学記憶装置。
【0153】
(付記6)前記対物レンズ駆動部は、前記ドライバに入力される制御入力信号から前記アクチュエータのインダクタンスによる逆起電圧成分を算出し、前記両端電圧から前記逆起電圧成分を差し引き、前記アクチュエータの推定速度を得て、前記帯域通過フィルタを介しネガテイブフィードバックすることを特徴とする付記3の光学記憶装置。
【0154】
(付記7)前記アクチュエータが、前記対物レンズを前記光学記憶媒体のフォーカス方向に駆動することを特徴とする付記1の光学記憶装置。
【0155】
(付記8)前記アクチュエータが、前記対物レンズを前記光学記憶媒体のトラック方向に駆動することを特徴とする付記1の光学記憶装置。
【0156】
(付記9)前記対物レンズ駆動部は、前記ドライバに入力される制御入力信号と前記アクチュエータの抵抗と、前記ドライバの増幅率とから前記電圧降下成分を算出することを特徴とする付記1の光学記憶装置。
【0157】
(付記10)前記対物レンズ駆動部は、前記ドライバに入力される制御入力信号の微分信号と、前記アクチュエータのインダクタンスと、前記ドライバの増幅率とから前記逆起電圧成分を算出することを特徴とする付記1の光学記憶装置。
【0158】
【発明の効果】
バネ特性を持つ対物レンズアクチュエータの減衰率を、電気的制御で向上するため、アクチュエータの材料、構造に制限されず、且つばらつきを抑え減衰率を可変にできる。
【0159】
又、検出抵抗をアクチュエータコイルに接続しなくても、アクチュエータ速度を推定して、減衰率を向上するため、電源電圧が制限された状態でのアクチュエータコイルの最大電流が低下することを防止できる。このため、アクチュエータの最大加速度の低下を防止でき、アクチュエータの性能を低下せずに、減衰率を向上できる。
【0160】
しかも、検出抵抗を使用しないため、発熱の問題が発生しないので、特に、コンパクト化が要求される光デイスクドライブの小型化が容易となる。
【図面の簡単な説明】
【図1】本発明の一実施の形態の光学記憶装置の構成図である。
【図2】図1のアクチュエータの構成図である。
【図3】図1のアクチュエータの断面図である。
【図4】図2のアクチュエータの分解構成図である。
【図5】図1の他のアクチュエータの構成図である。
【図6】本発明の第1の実施の形態のアクチュエータ制御系のブロック図である。
【図7】比較例としての従来のアクチュエータの運動方程式のブロック線図である。
【図8】本発明の制御系によるアクチュエータの運動方程式のブロック線図である。
【図9】図6の制御系の周波数特性図である。
【図10】図6の制御系の動作説明図である。
【図11】図6の制御系のアナログ回路による構成図である。
【図12】図6の制御系のデジタル回路による構成図である。
【図13】図6の制御系の変形例の構成図である。
【図14】図14の制御系のアナログ回路による構成図である。
【図15】本発明の第2の実施の形態のアクチュエータ制御系のブロック図である。
【図16】本発明の第2の実施の形態の説明図である。
【図17】図15の制御系の構成例を示す図である。
【図18】本発明の第3の実施の形態のアクチュエータ制御系のブロック図である。
【図19】図18の制御系の構成例を示す図である。
【図20】本発明の第4の実施の形態のアクチュエータ制御系のブロック図である。
【図21】図20の制御系の構成例を示す図である。
【図22】本発明によるアクチュエータの特性測定のブロック図である。
【図23】本発明によるアクチュエータの抵抗特性測定処理フロー図である。
【図24】本発明によるアクチュエータのインダクタンス特性測定処理フロー図である。
【符号の説明】
1 光学記憶媒体(光磁気デイスク)
2 光アクチュエータ
3 追従制御コントローラ
4 駆動ドライバ
5、5a,5b,5c 速度フィードバック系
24 固定ブロック
25 板バネ
26 可動ブロック
27 対物レンズ
28 フォーカスコイル
50、54、55 減算回路
51、53、56 増幅回路
52 微分回路
6 D/Aコンバータ
7 デジタル制御回路
8 A/Dコンバータ
9 帯域通過フィルタ
Claims (7)
- 光学記憶媒体に光を照射し、前記光学記憶媒体のリード及びライトの少なくとも一方を行う光学記憶装置において、
前記光学記憶媒体に光を照射するための対物レンズと、
バネ特性を有し、前記対物レンズを駆動するアクチュエータと、
前記対物レンズの光を前記光学記憶媒体に追従制御するための制御入力信号に応じた駆動電流を前記アクチュエータの駆動コイルに流し、前記駆動コイルを駆動するドライバと、
前記対物レンズの光を前記光学記憶媒体に追従制御するための前記ドライバへの前記制御入力信号から前記アクチュエータの駆動電流成分を算出し、前記駆動コイルの両端電圧と前記駆動電流成分とから、前記アクチュエータの速度を推定し、前記制御入力信号にネガテイブフィードバックする対物レンズ駆動部とを有する
ことを特徴とする光学記憶装置。 - 光学記憶媒体に光を照射し、前記光学記憶媒体のリード及びライトの少なくとも一方を行う光学記憶装置において、
前記光学記憶媒体に光を照射するための対物レンズと、
バネ特性を有し、前記対物レンズを駆動するアクチュエータと、
前記対物レンズの光を前記光学記憶媒体に追従制御するための制御入力信号に応じた駆動電流を前記アクチュエータの駆動コイルに流し、前記アクチュエータの駆動コイルを駆動するドライバと、
前記ドライバへの前記制御入力信号から前記アクチュエータの駆動電流成分を算出し、前記駆動コイルの両端電圧と前記駆動電流成分とから、前記アクチュエータの速度を推定し、前記アクチュエータの共振ピークの周波数付近の成分を通過する帯域通過フィルタを介し、前記制御入力信号にネガテイブフィードバックする対物レンズ駆動部とを有する
ことを特徴とする光学記憶装置。 - 前記対物レンズ駆動部は、前記ドライバに入力される前記制御入力信号から前記アクチュエータの抵抗による電圧降下成分と、前記アクチュエータのインダクタンスによる逆起電圧成分を算出し、前記両端電圧から前記電圧降下成分と前記逆起電圧成分を差し引き、前記アクチュエータの推定速度を得て、前記帯域通過フィルタを介しネガテイブフィードバックする
ことを特徴とする請求項2の光学記憶装置。 - 前記対物レンズ駆動部は、前記ドライバに入力される前記制御入力信号から前記アクチュエータの抵抗による電圧降下成分を算出し、前記両端電圧から前記電圧降下成分を差し引き、前記アクチュエータの推定速度を得て、前記帯域通過フィルタを介しネガテイブフィードバックする
ことを特徴とする請求項2の光学記憶装置。 - 前記対物レンズ駆動部は、前記ドライバに入力される前記制御入力信号から前記アクチュエータのインダクタンスによる逆起電圧成分を算出し、前記両端電圧から前記逆起電圧成分を差し引き、前記アクチュエータの推定速度を得て、前記帯域通過フィルタを介しネガテイブフィードバックする
ことを特徴とする請求項2の光学記憶装置。 - 光学記憶媒体に光を照射するための対物レンズを、バネ特性を有するアクチュエータで駆動するための対物レンズ駆動装置において、
前記対物レンズの光を前記光学記憶媒体に追従制御するための制御入力信号に応じた駆動電流を前記アクチュエータの駆動コイルに流すドライバにより駆動される前記駆動コイルの両端電圧を検出する検出回路と、
前記制御入力信号から前記アクチュエータの駆動電流成分を算出し、前記検出された両端電圧と、前記駆動電流成分とから、前記アクチュエータの速度を推定し、前記制御入力信号にネガテイブフィードバックする対物レンズ駆動部とを有する
ことを特徴とする対物レンズ駆動装置。 - 光学記憶媒体に光を照射するための対物レンズを、バネ特性を有するアクチュエータで駆動するための対物レンズ駆動装置において、
前記対物レンズの光を前記光学記憶媒体に追従制御するための制御入力信号に応じた駆動電流を前記アクチュエータの駆動コイルに流すドライバにより駆動される前記駆動コイルの両端電圧を検出する検出回路と、
前記制御入力信号から前記アクチュエータの駆動電流成分を算出し、前記検出された両端電圧と、前記駆動電流成分とから、前記アクチュエータの速度を推定し、前記アクチュエータの共振ピークの周波数付近の成分を通過する帯域通過フィルタを介し、前記制御入力信号にネガテイブフィードバックする対物レンズ駆動部とを有する
ことを特徴とする対物レンズ駆動装置。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2002218122A JP3908111B2 (ja) | 2002-07-26 | 2002-07-26 | 光学記憶装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2002218122A JP3908111B2 (ja) | 2002-07-26 | 2002-07-26 | 光学記憶装置 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2004062968A JP2004062968A (ja) | 2004-02-26 |
| JP3908111B2 true JP3908111B2 (ja) | 2007-04-25 |
Family
ID=31939405
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2002218122A Expired - Fee Related JP3908111B2 (ja) | 2002-07-26 | 2002-07-26 | 光学記憶装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP3908111B2 (ja) |
Families Citing this family (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP5136408B2 (ja) * | 2006-05-08 | 2013-02-06 | シンフォニアテクノロジー株式会社 | 自動車用制振装置および制振制御方法 |
-
2002
- 2002-07-26 JP JP2002218122A patent/JP3908111B2/ja not_active Expired - Fee Related
Also Published As
| Publication number | Publication date |
|---|---|
| JP2004062968A (ja) | 2004-02-26 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US5870356A (en) | Optical storage apparatus which detects a lens position signal without a lens position sensor | |
| JPWO2002082435A1 (ja) | 記憶装置及びそのフォーカス制御方法 | |
| US5768229A (en) | Optical storage apparatus with track seeking control system | |
| US5742568A (en) | Tracking controller and seek controller for optical recording device | |
| CN100583253C (zh) | 伺服控制装置和方法,以及磁盘记录或回放装置 | |
| JP3642720B2 (ja) | 記憶装置、トラッキング制御方法及びそのトラッキング制御装置 | |
| JP4534859B2 (ja) | サーボ制御装置及びサーボ制御方法、並びに光ディスク記録又は再生装置 | |
| JP2004062968A (ja) | 光学記憶装置 | |
| JP2000242321A (ja) | フィードバック制御装置、ディジタルフィルタ装置、および記憶装置 | |
| JP2007526589A (ja) | 光ディスク・ドライブの光ピックアップ・ユニットに対する作用抑制技術 | |
| JP2001209950A (ja) | フォーカス或いはトラッキングサーボ制御装置 | |
| JP2637609B2 (ja) | 磁気再生装置におけるトラッキング制御システム | |
| JPH09147374A (ja) | 光ディスクの制御方式 | |
| JP2664575B2 (ja) | 光ディスク装置 | |
| JP2000123377A (ja) | 光ディスク装置 | |
| JP4114627B2 (ja) | 光ディスク装置 | |
| JP2869990B2 (ja) | トラッキング制御装置 | |
| JP2003157633A (ja) | 情報処理装置 | |
| JP3775805B2 (ja) | 情報トラック検索装置 | |
| JPH04364391A (ja) | 速度検知回路 | |
| JPH09270133A (ja) | フォーカス引込み装置 | |
| JPH04364392A (ja) | 速度検知回路 | |
| JP2002190120A (ja) | フォーカス移動装置およびフォーカス移動方法 | |
| JPH0498622A (ja) | 光学式情報記録再生装置のトラックサーボ装置 | |
| JPH069085B2 (ja) | 光学的情報記録再生装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20041026 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20060626 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20060704 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20060901 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20070116 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20070117 |
|
| R150 | Certificate of patent or registration of utility model |
Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20110126 Year of fee payment: 4 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20110126 Year of fee payment: 4 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20120126 Year of fee payment: 5 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20130126 Year of fee payment: 6 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20130126 Year of fee payment: 6 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20140126 Year of fee payment: 7 |
|
| LAPS | Cancellation because of no payment of annual fees |