JP4137041B2 - 車輌の制御装置 - Google Patents
車輌の制御装置 Download PDFInfo
- Publication number
- JP4137041B2 JP4137041B2 JP2004303024A JP2004303024A JP4137041B2 JP 4137041 B2 JP4137041 B2 JP 4137041B2 JP 2004303024 A JP2004303024 A JP 2004303024A JP 2004303024 A JP2004303024 A JP 2004303024A JP 4137041 B2 JP4137041 B2 JP 4137041B2
- Authority
- JP
- Japan
- Prior art keywords
- control
- abnormality
- steering
- vehicle
- turning angle
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Fee Related
Links
Images




Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B62—LAND VEHICLES FOR TRAVELLING OTHERWISE THAN ON RAILS
- B62D—MOTOR VEHICLES; TRAILERS
- B62D6/00—Arrangements for automatically controlling steering depending on driving conditions sensed and responded to, e.g. control circuits
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B62—LAND VEHICLES FOR TRAVELLING OTHERWISE THAN ON RAILS
- B62D—MOTOR VEHICLES; TRAILERS
- B62D5/00—Power-assisted or power-driven steering
- B62D5/04—Power-assisted or power-driven steering electrical, e.g. using an electric servo-motor connected to, or forming part of, the steering gear
- B62D5/0457—Power-assisted or power-driven steering electrical, e.g. using an electric servo-motor connected to, or forming part of, the steering gear characterised by control features of the drive means as such
- B62D5/0481—Power-assisted or power-driven steering electrical, e.g. using an electric servo-motor connected to, or forming part of, the steering gear characterised by control features of the drive means as such monitoring the steering system, e.g. failures
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B62—LAND VEHICLES FOR TRAVELLING OTHERWISE THAN ON RAILS
- B62D—MOTOR VEHICLES; TRAILERS
- B62D5/00—Power-assisted or power-driven steering
- B62D5/04—Power-assisted or power-driven steering electrical, e.g. using an electric servo-motor connected to, or forming part of, the steering gear
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B62—LAND VEHICLES FOR TRAVELLING OTHERWISE THAN ON RAILS
- B62D—MOTOR VEHICLES; TRAILERS
- B62D5/00—Power-assisted or power-driven steering
- B62D5/06—Power-assisted or power-driven steering fluid, i.e. using a pressurised fluid for most or all the force required for steering a vehicle
- B62D5/30—Safety devices, e.g. alternate emergency power supply or transmission means to ensure steering upon failure of the primary steering means
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60T—VEHICLE BRAKE CONTROL SYSTEMS OR PARTS THEREOF; BRAKE CONTROL SYSTEMS OR PARTS THEREOF, IN GENERAL; ARRANGEMENT OF BRAKING ELEMENTS ON VEHICLES IN GENERAL; PORTABLE DEVICES FOR PREVENTING UNWANTED MOVEMENT OF VEHICLES; VEHICLE MODIFICATIONS TO FACILITATE COOLING OF BRAKES
- B60T2260/00—Interaction of vehicle brake system with other systems
- B60T2260/02—Active Steering, Steer-by-Wire
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60T—VEHICLE BRAKE CONTROL SYSTEMS OR PARTS THEREOF; BRAKE CONTROL SYSTEMS OR PARTS THEREOF, IN GENERAL; ARRANGEMENT OF BRAKING ELEMENTS ON VEHICLES IN GENERAL; PORTABLE DEVICES FOR PREVENTING UNWANTED MOVEMENT OF VEHICLES; VEHICLE MODIFICATIONS TO FACILITATE COOLING OF BRAKES
- B60T2270/00—Further aspects of brake control systems not otherwise provided for
- B60T2270/40—Failsafe aspects of brake control systems
- B60T2270/402—Back-up
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60T—VEHICLE BRAKE CONTROL SYSTEMS OR PARTS THEREOF; BRAKE CONTROL SYSTEMS OR PARTS THEREOF, IN GENERAL; ARRANGEMENT OF BRAKING ELEMENTS ON VEHICLES IN GENERAL; PORTABLE DEVICES FOR PREVENTING UNWANTED MOVEMENT OF VEHICLES; VEHICLE MODIFICATIONS TO FACILITATE COOLING OF BRAKES
- B60T2270/00—Further aspects of brake control systems not otherwise provided for
- B60T2270/40—Failsafe aspects of brake control systems
- B60T2270/413—Plausibility monitoring, cross check, redundancy
Landscapes
- Engineering & Computer Science (AREA)
- Chemical & Material Sciences (AREA)
- Combustion & Propulsion (AREA)
- Transportation (AREA)
- Mechanical Engineering (AREA)
- Steering Control In Accordance With Driving Conditions (AREA)
- Power Steering Mechanism (AREA)
Description
本発明の一つの好ましい態様によれば、上記請求項2の構成に於いて、制御装置異常判定手段及び制御量異常判定手段の何れによっても異常が判定されないときには、制御手段は第一の演算手段により演算された制御量に基づいて駆動手段を制御するよう構成される(好ましい態様1)。
Mts=(1−Rb)Mt ……(1)
Mts=Rb・Mt ……(2)
Ji・Vwdi=R・Fxi+Txi Fxi=(Ji・Vwdi−Txi)/R ……(3)
Mf={(Fxfr+Fxrr)−(Fxfl+Fxrl)}・T/2 ……(4)
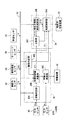
14 ステアリングホイール
24 転舵角可変装置
34 舵角制御用電子制御装置
36 制動装置
46 挙動制御用電子制御装置
50 操舵角センサ
54 横加速度センサ
56 ヨーレートセンサ
58 車速センサ
60、62FL〜62RR 圧力センサ
64FL〜64RR 車輪速度センサ
66 スロットル開度センサ
68 エンジン回転数センサ
Claims (5)
- 車輌の挙動を修正する転舵部材を駆動する駆動手段と、前記駆動手段を制御するための制御量を演算する演算手段と、前記制御量に基づいて前記駆動手段を制御する制御手段とを有する車輌の制御装置に於いて、前記駆動手段を適正に制御することができない前記制御装置の異常を判定する制御装置異常判定手段と、前記制御量の異常を判定する制御量異常判定手段とを有し、前記何れかの異常判定手段により異常が判定されたときには前記制御量を漸減する制御量漸減手段とを有し、前記制御量漸減手段は前記制御量異常判定手段により異常が判定されたときには前記制御装置異常判定手段により異常が判定されたときに比して前記制御量を速く漸減することを特徴とする車輌の制御装置。
- 前記演算手段は第一の演算手段と第二の演算手段とよりなり、前記制御量異常判定手段は前記第一及び第二の演算手段により演算された制御量を比較することにより前記制御量の異常を判定することを特徴とする請求項1に記載の車輌の制御装置。
- 前記制御量異常判定手段は前記制御装置異常判定手段により前記制御装置が異常であると判定されないときに前記制御量が異常であるか否かを判定することを特徴とする請求項1又は2に記載の車輌の制御装置。
- 前記制御装置異常判定手段は前記制御量の異常以外の要因により前記駆動手段を適正に制御することができない前記制御装置の異常を判定することを特徴とする請求項1乃至3に記載の車輌の制御装置。
- 前記転舵部材は操舵輪を含み、前記駆動手段は前記操舵輪を修正操舵する修正操舵手段であり、前記制御量漸減手段は前記二つの異常判定手段の何れかにより異常が判定されたときには前記操舵輪の修正操舵量を0に漸減することを特徴とする請求項1乃至4に記載の車輌の制御装置。
Priority Applications (6)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2004303024A JP4137041B2 (ja) | 2004-10-18 | 2004-10-18 | 車輌の制御装置 |
| US10/594,750 US8565974B2 (en) | 2004-10-18 | 2005-10-18 | Control system for vehicles for decreasing controlling amount by judging abnormality |
| KR1020067023379A KR100881873B1 (ko) | 2004-10-18 | 2005-10-18 | 고장을 판정하여 제어량을 점감하는 차량용 제어 장치 |
| EP05795308A EP1803629B1 (en) | 2004-10-18 | 2005-10-18 | Vehicle control device for judging failure and reducing control amount |
| PCT/JP2005/019460 WO2006043694A1 (ja) | 2004-10-18 | 2005-10-18 | 故障を判定して制御量を漸減する車輌用制御装置 |
| CNB2005800256888A CN100515848C (zh) | 2004-10-18 | 2005-10-18 | 用于通过判定异常减小控制量的车辆用控制系统 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2004303024A JP4137041B2 (ja) | 2004-10-18 | 2004-10-18 | 車輌の制御装置 |
Related Child Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2007262827A Division JP2008081115A (ja) | 2007-10-09 | 2007-10-09 | 車輌の制御装置 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2006111210A JP2006111210A (ja) | 2006-04-27 |
| JP4137041B2 true JP4137041B2 (ja) | 2008-08-20 |
Family
ID=36203101
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2004303024A Expired - Fee Related JP4137041B2 (ja) | 2004-10-18 | 2004-10-18 | 車輌の制御装置 |
Country Status (6)
| Country | Link |
|---|---|
| US (1) | US8565974B2 (ja) |
| EP (1) | EP1803629B1 (ja) |
| JP (1) | JP4137041B2 (ja) |
| KR (1) | KR100881873B1 (ja) |
| CN (1) | CN100515848C (ja) |
| WO (1) | WO2006043694A1 (ja) |
Families Citing this family (19)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP4137041B2 (ja) * | 2004-10-18 | 2008-08-20 | トヨタ自動車株式会社 | 車輌の制御装置 |
| US7973492B2 (en) | 2007-09-27 | 2011-07-05 | Samsung Sdi Co., Ltd. | Power supply for plasma display panel, plasma display device including the same, and associated methods |
| US8731775B2 (en) * | 2008-05-16 | 2014-05-20 | Honda Motor Co., Ltd. | Electric power steering apparatus |
| US8401730B2 (en) * | 2009-08-24 | 2013-03-19 | Robert Bosch Llc | Good checking for vehicle lateral acceleration sensor |
| US8738219B2 (en) * | 2009-08-24 | 2014-05-27 | Robert Bosch Gmbh | Good checking for vehicle longitudinal acceleration sensor |
| US8935037B2 (en) * | 2009-08-24 | 2015-01-13 | Robert Bosch Gmbh | Good checking for vehicle steering angle sensor |
| US8754764B2 (en) * | 2009-08-24 | 2014-06-17 | Robert Bosch Gmbh | Good checking for vehicle pressure sensor |
| US8467929B2 (en) * | 2009-08-24 | 2013-06-18 | Robert Bosch Gmbh | Good checking for vehicle wheel speed sensors |
| US8494708B2 (en) * | 2009-08-24 | 2013-07-23 | Robert Bosch Gmbh | Good checking for vehicle yaw rate sensor |
| US8423257B2 (en) * | 2010-03-17 | 2013-04-16 | Honda Motor Co., Ltd. | System for and method of maintaining a driver intended path |
| KR101189568B1 (ko) * | 2010-12-01 | 2012-10-11 | 현대자동차주식회사 | 스티어링 휠 레벨러 자동화 시스템 및 방법 |
| JP5884237B2 (ja) * | 2012-02-21 | 2016-03-15 | オートリブ日信ブレーキシステムジャパン株式会社 | 車両挙動制御装置 |
| JP5892012B2 (ja) * | 2012-09-11 | 2016-03-23 | 日本精工株式会社 | 車載電子制御装置 |
| JP5796607B2 (ja) * | 2013-07-19 | 2015-10-21 | トヨタ自動車株式会社 | 車線維持支援装置 |
| JP6548023B2 (ja) * | 2015-09-11 | 2019-07-24 | 株式会社ジェイテクト | 車両用操舵装置 |
| JP6443395B2 (ja) * | 2016-06-06 | 2018-12-26 | トヨタ自動車株式会社 | スタビライザ制御装置 |
| JP6519545B2 (ja) * | 2016-07-21 | 2019-05-29 | トヨタ自動車株式会社 | 車両用運転支援装置 |
| JP6461066B2 (ja) * | 2016-10-13 | 2019-01-30 | 矢崎総業株式会社 | 車両用演出照明装置 |
| JP7801139B2 (ja) | 2022-01-31 | 2026-01-16 | 株式会社アドヴィックス | 車両の運動制御装置及び運動制御プログラム |
Family Cites Families (31)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US4509611A (en) * | 1983-10-13 | 1985-04-09 | General Motors Corporation | Adaptive controller for electric power steering |
| US4624334A (en) * | 1984-08-30 | 1986-11-25 | Eaton Corporation | Electric power assisted steering system |
| JPS61155059A (ja) * | 1984-12-27 | 1986-07-14 | Jidosha Kiki Co Ltd | 動力舵取装置の制御装置 |
| GB8603084D0 (en) * | 1986-02-07 | 1986-03-12 | Trw Cam Gears Ltd | Road vehicle power assisted steering system |
| US4887682A (en) * | 1988-01-06 | 1989-12-19 | Trw Inc. | Method and apparatus for nullifying electrical offsets in a torsion sensor |
| JPH0629033B2 (ja) * | 1988-05-28 | 1994-04-20 | 富士重工業株式会社 | 電動式パワーステアリング装置のモータ制御装置 |
| JPH04252775A (ja) | 1991-01-16 | 1992-09-08 | Nippon Seiko Kk | 電動式動力舵取装置 |
| DE69217084T2 (de) * | 1991-10-10 | 1997-05-07 | Koyo Seiko Co | Elektrische Servolenkung |
| FR2682924A1 (fr) * | 1991-10-29 | 1993-04-30 | Smh Management Services Ag | Dispositif de commande de direction d'un vehicule. |
| JP3318953B2 (ja) | 1992-03-16 | 2002-08-26 | 日本精工株式会社 | 電動パワーステアリング制御装置 |
| JPH06305439A (ja) | 1993-04-27 | 1994-11-01 | Toyota Motor Corp | 電動式パワーステアリング装置 |
| JPH0781590A (ja) * | 1993-09-16 | 1995-03-28 | Toyota Motor Corp | 電動式パワーステアリング装置 |
| JPH07315196A (ja) * | 1994-05-24 | 1995-12-05 | Nissan Motor Co Ltd | アンチスキッド制御装置 |
| DE4446582B4 (de) * | 1994-12-24 | 2005-11-17 | Robert Bosch Gmbh | Fahrdynamikregelsystem |
| JP2852640B2 (ja) * | 1996-04-12 | 1999-02-03 | 光洋精工株式会社 | 電動パワーステアリング装置 |
| US5857160A (en) * | 1996-05-23 | 1999-01-05 | General Motors Corporation | Sensor-responsive control method and apparatus |
| JPH1038067A (ja) * | 1996-07-18 | 1998-02-13 | Toyota Motor Corp | 車両の制御装置 |
| JPH1134892A (ja) | 1997-07-24 | 1999-02-09 | Honda Motor Co Ltd | 電動パワーステアリング装置 |
| JPH11208492A (ja) | 1998-01-20 | 1999-08-03 | Honda Motor Co Ltd | 電動パワーステアリング装置の制御方法 |
| JP3625662B2 (ja) * | 1998-10-05 | 2005-03-02 | 三菱電機株式会社 | 電動パワーステアリング装置 |
| DE19943960A1 (de) | 1999-09-14 | 2001-03-15 | Bosch Gmbh Robert | Verfahren und Vorrichtung zum Betreiben eines Stellelements in einem Fahrzeug |
| JP2001199354A (ja) * | 2000-01-19 | 2001-07-24 | Mitsubishi Electric Corp | 電動パワーステアリング装置 |
| JP3584832B2 (ja) * | 2000-01-25 | 2004-11-04 | オムロン株式会社 | 電動パワーステアリング装置 |
| US6389338B1 (en) * | 2000-08-08 | 2002-05-14 | Delphi Technologies, Inc. | Robust fault detection method |
| DE10045385A1 (de) | 2000-09-14 | 2002-03-28 | Bayerische Motoren Werke Ag | Vorrichtung und Verfahren zur elektronischen Steuerung eines einem Regelsystem zugeordneten Aktuators in Kraftfahrzeugen |
| JP4639483B2 (ja) * | 2001-02-02 | 2011-02-23 | 日本精工株式会社 | 電動パワーステアリング装置の制御装置 |
| US6609052B2 (en) * | 2001-03-16 | 2003-08-19 | Visteon Global Technologies, Inc. | Torque sensor backup in a steer-by-wire system |
| US6640167B1 (en) * | 2003-02-25 | 2003-10-28 | Visteon Global Technologies, Inc. | Method of detecting and managing sensor fault for safety-critical road-wheel position in vehicle steer-by-wire systems |
| US7630807B2 (en) * | 2004-07-15 | 2009-12-08 | Hitachi, Ltd. | Vehicle control system |
| JP4137041B2 (ja) * | 2004-10-18 | 2008-08-20 | トヨタ自動車株式会社 | 車輌の制御装置 |
| JP4853123B2 (ja) * | 2006-06-15 | 2012-01-11 | 株式会社アドヴィックス | 電動ステアリング制御装置 |
-
2004
- 2004-10-18 JP JP2004303024A patent/JP4137041B2/ja not_active Expired - Fee Related
-
2005
- 2005-10-18 KR KR1020067023379A patent/KR100881873B1/ko not_active Expired - Fee Related
- 2005-10-18 WO PCT/JP2005/019460 patent/WO2006043694A1/ja not_active Ceased
- 2005-10-18 EP EP05795308A patent/EP1803629B1/en not_active Ceased
- 2005-10-18 CN CNB2005800256888A patent/CN100515848C/zh not_active Expired - Fee Related
- 2005-10-18 US US10/594,750 patent/US8565974B2/en not_active Expired - Fee Related
Also Published As
| Publication number | Publication date |
|---|---|
| EP1803629A1 (en) | 2007-07-04 |
| EP1803629B1 (en) | 2012-01-18 |
| WO2006043694A1 (ja) | 2006-04-27 |
| CN100515848C (zh) | 2009-07-22 |
| KR100881873B1 (ko) | 2009-02-06 |
| JP2006111210A (ja) | 2006-04-27 |
| CN1993261A (zh) | 2007-07-04 |
| KR20070004952A (ko) | 2007-01-09 |
| US20080097671A1 (en) | 2008-04-24 |
| EP1803629A4 (en) | 2011-01-05 |
| US8565974B2 (en) | 2013-10-22 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP4029856B2 (ja) | 車輌の挙動制御装置 | |
| JP4003627B2 (ja) | 車輌用操舵制御装置 | |
| CN100540381C (zh) | 用于控制转向辅助扭矩的车辆转向控制装置 | |
| EP1644230B1 (en) | Vehicle stability control device | |
| JP3972913B2 (ja) | 車輌の走行制御装置 | |
| JP4353058B2 (ja) | 電動式パワーステアリング装置用制御装置 | |
| EP1510438B1 (en) | Control device for vehicle power steering | |
| CN100357144C (zh) | 车辆行驶控制装置 | |
| JP2006111210A (ja) | 車輌の制御装置 | |
| JP4215026B2 (ja) | 車輌の走行制御装置 | |
| US7295906B2 (en) | Vehicle stability control device | |
| WO2011052098A1 (ja) | 車両の走行制御装置 | |
| KR100866816B1 (ko) | 연산 제어 장치간의 통신 수단에 있어서의 통신 이상에신속히 대응하는 차량용 제어 장치 | |
| JP2008081115A (ja) | 車輌の制御装置 | |
| JP4296970B2 (ja) | 車輌の挙動制御装置 | |
| JP4107162B2 (ja) | 車輌の走行制御装置 | |
| JP4810940B2 (ja) | 車輌の操舵補助力制御装置 | |
| JP4635578B2 (ja) | 車輌の挙動制御装置 | |
| JP4140611B2 (ja) | 車輌の挙動制御装置 | |
| JP2004255943A (ja) | 車輌の制御装置 | |
| CN100408406C (zh) | 车辆行驶控制装置 | |
| JP5035538B2 (ja) | 操舵力制御装置 | |
| JP4685407B2 (ja) | 車輌の挙動制御装置 | |
| JP4638703B2 (ja) | 車輌用操舵制御装置 | |
| JP4137086B2 (ja) | 車輌の走行制御装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20070807 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20071009 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20080513 |
|
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20080603 |
|
| R151 | Written notification of patent or utility model registration |
Ref document number: 4137041 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R151 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20110613 Year of fee payment: 3 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20110613 Year of fee payment: 3 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20120613 Year of fee payment: 4 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20120613 Year of fee payment: 4 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20130613 Year of fee payment: 5 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| LAPS | Cancellation because of no payment of annual fees |