JP4277355B2 - ミシン及び記憶媒体 - Google Patents
ミシン及び記憶媒体 Download PDFInfo
- Publication number
- JP4277355B2 JP4277355B2 JP12430399A JP12430399A JP4277355B2 JP 4277355 B2 JP4277355 B2 JP 4277355B2 JP 12430399 A JP12430399 A JP 12430399A JP 12430399 A JP12430399 A JP 12430399A JP 4277355 B2 JP4277355 B2 JP 4277355B2
- Authority
- JP
- Japan
- Prior art keywords
- lower thread
- sewing
- presser foot
- power
- needle
- Prior art date
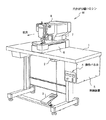
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Lifetime
Links
- 238000009958 sewing Methods 0.000 title claims description 133
- 239000004744 fabric Substances 0.000 claims description 67
- 238000000034 method Methods 0.000 claims description 18
- 230000008569 process Effects 0.000 claims description 18
- 238000001514 detection method Methods 0.000 claims description 9
- 238000004590 computer program Methods 0.000 claims description 5
- 230000015572 biosynthetic process Effects 0.000 claims description 4
- 230000007246 mechanism Effects 0.000 description 53
- 238000004804 winding Methods 0.000 description 15
- 230000000694 effects Effects 0.000 description 10
- 238000010586 diagram Methods 0.000 description 5
- 238000009499 grossing Methods 0.000 description 5
- 239000003990 capacitor Substances 0.000 description 3
- 230000008859 change Effects 0.000 description 3
- 230000000994 depressogenic effect Effects 0.000 description 1
- 230000002452 interceptive effect Effects 0.000 description 1
- NJPPVKZQTLUDBO-UHFFFAOYSA-N novaluron Chemical compound C1=C(Cl)C(OC(F)(F)C(OC(F)(F)F)F)=CC=C1NC(=O)NC(=O)C1=C(F)C=CC=C1F NJPPVKZQTLUDBO-UHFFFAOYSA-N 0.000 description 1
- 230000002093 peripheral effect Effects 0.000 description 1
- 230000004044 response Effects 0.000 description 1
- 238000005096 rolling process Methods 0.000 description 1
- 230000007704 transition Effects 0.000 description 1
- 238000009966 trimming Methods 0.000 description 1
Images






Landscapes
- Sewing Machines And Sewing (AREA)
Description
【発明の属する技術分野】
本発明は、針板の上に載置された加工布に縫い目を形成するミシンに関し、詳しくは、その縫い目の形成後に電動アクチュエータを用いて下糸を切断することのできるミシンに関する。
【0002】
【従来の技術】
従来より、この種のミシンとして、針板の上に載置された加工布に縫い目を形成する縫製手段と、上記針板の下方に配設され、上記縫製手段による加工布への縫い目の形成後に下糸を切断する下糸切断手段と、該下糸切断手段を駆動する電動アクチュエータと、を備えたミシンが考えられている。このミシンでは、針板の上に載置された加工布に縫製手段によって縫い目を形成した後、電動アクチュエータによって下糸切断手段を駆動して下糸を切断することができる。このため、縫い目形成後の加工布を容易に針板から取り外すことができる。
【0003】
【発明が解決しようとする課題】
ところが、この種のミシンでは、電源がOFFされるタイミングによっては、ハサミ,下糸捌き等の下糸切断手段を針穴の直下に配設されたままの状態に保持してしまうことがある。この場合、縫い針の出会いを確認するために、使用者がプーリ等を回して上軸を手動で回転させたとき、縫い針と下糸切断手段とが干渉してしまう可能性がある。特に、上記電動アクチュエータによって布押えを上下動させる場合、布押えが上昇した状態で電源がOFFされるとこのような事態が比較的発生し易い。この場合、布押えが上昇した状態に保持されたり、布押えだけが下降して下糸切断手段は針穴の直下に配設されたままであったりする。そして、後者の場合は、布押えの状態から下糸切断手段も針穴の直下から退避したものと使用者が誤認し、前述のように縫い針と下糸切断手段とを干渉させてしまう可能性が高くなる。
【0004】
そこで、本発明は、電源がOFFされたときのタイミングに関わらずに下糸切断手段を針穴の直下から退避させることよって、使用者が上軸を手動で回転させた場合等に縫い針と下糸切断手段とが干渉するのを防止することができるミシンを提供すること目的としてなされた。
【0005】
【課題を解決するための手段及び発明の効果】
上記目的を達するためになされた請求項1記載の発明は、針板の上に載置された加工布に縫い目を形成する縫製手段と、上記針板の下方に配設され、上記縫製手段による加工布への縫い目の形成後に下糸を切断する可動刃及び固定刃からなる下糸切断手段と、加工布を押える布押え位置と加工布を押えない上昇位置との間を移動可能な布押えと、上記下糸切断手段及び上記布押えを駆動するモータと、を備えたミシンであって、
上記下糸切断手段は、その可動刃及び固定刃が上記針板に設けられた針穴の直下に位置して下糸を切断する切断位置と、その可動刃及び固定刃が上記針穴の直下から離間して上記下糸を切断することができない退避位置との間に上記モータによって移動可能に設けられ、上記モータに電力を供給する電源がOFFされたことを検出する検出手段と、上記電源がOFFされた後にも所定量の電力を保持し、その電力を上記モータに供給可能な補助電源と、上記検出手段が上記電源がOFFされたことを検出したとき、上記補助電源に保持された電力を用いて上記モータを駆動制御することにより上記下糸切断手段を上記退避位置に退避させると共に、上記布押えを上記布押え位置に配置させる制御手段と、を備えたことを特徴としている。
【0006】
このように構成された本発明のミシンは、下糸切断手段を駆動するモータに対して電力を供給する電源がOFFされた後にも、所定量の電力を保持し、その電力を上記モータに供給可能な補助電源を備えている。そして、検出手段が上記電源がOFFされたことを検出したとき、制御手段は、上記補助電源に保持された電力を用いてモータを駆動制御し、下糸切断手段を、可動刃及び固定刃が針穴の直下から離間する退避位置に退避させると共に、布押えを、加工布を押える布押え位置に配置させる。このため、使用者が上軸を手動で回転させた場合等にも、縫い針が下糸切断手段の可動刃及び固定刃に干渉しない。従って、本発明では、電源がOFFされるタイミングに関わらずに下糸切断手段を針穴の直下から退避させることができ、延いては、使用者が上軸を手動で回転させた場合等に縫い針と下糸切断手段とが干渉するのを良好に防止することができる。
【0007】
請求項2記載の発明は、請求項1記載の構成に加え、上記下糸切断手段が、下糸の切断に先立ってその切断箇所より下方でかつ上記針穴の直下でない所定位置に下糸を保持する下糸保持手段を備えると共に、該下糸保持手段が、一旦下糸を保持した後は、上記モータの駆動状態に関わらず上記ミシンによる縫製が開始されるまで下糸を保持し続けることを特徴としている。
【0008】
本発明のミシンの下糸切断手段は下糸保持手段を備えており、この下糸保持手段は、下糸の切断に先立ってその切断箇所より下方の所定位置に下糸を保持する。このため、本発明では、下糸保持手段と加工布との間に張設された下糸を切断することになり、その下糸の切断を確実に実行することができる。また、この下糸保持手段は、一旦下糸を保持した後は、上記モータの駆動状態に関わらずミシンによる縫製が開始されるまで下糸を保持し続ける。このため、上記縫製の開始時には、縫製手段は下糸を極めて良好に捕捉することができ、確実に縫い目を形成することができる。更に、下糸保持手段が下糸を保持する上記所定位置は上記針穴の直下ではないので、上記下糸の保持中に上軸が回転されても下糸保持手段と縫い針等とは干渉しない。よって、針板の下方に下糸保持手段を設けたにも拘わらず、請求項1記載の発明の効果は維持される。
【0009】
従って、本発明では、請求項1記載の発明の効果に加えて、縫製開始時における下糸の捕捉を一層確実に実行して縫い目を一層確実に形成すると共に、下糸の切断を一層確実に実行することができるといった効果が生じる。
請求項3記載の発明は、請求項1または2記載の構成に加え、上記縫製手段による縫い目の形成後に加工布の上方で上糸を切断する上糸切断手段を、更に備えると共に、上記下糸切断手段が、上記上糸切断手段による上糸の切断後に、該切断された上糸の端部をその上糸に絡められた下糸と共に加工布の下方へ引き抜く下糸捌きを備え、上記制御手段が、上記下糸捌きも含めた上記下糸切断手段を上記針穴の直下から退避させることを特徴としている。
【0010】
本発明のミシンは、更に上糸切断手段及び下糸捌きを備えている。上糸切断手段は、縫製手段による縫い目の形成後に加工布の上方で上糸を切断する。また、下糸捌きは、上糸切断手段による上糸の切断後に、その切断された上糸の端部をその上糸に絡められた下糸と共に加工布の下方へ引き抜く。このため、加工布の表面に上糸の端部が残らず、加工布の美観を一層良好に確保することができる。しかも、本発明では、上記制御手段が下糸捌きも含めた下糸切断手段を針穴の直下から退避させるので、下糸捌きを設けたにも拘わらず請求項1または2記載の発明の効果は維持される。
【0011】
従って、本発明では、請求項1または2記載の発明の効果に加えて、上糸切断手段による切断後の上糸が加工布の表面に残されるのを防止することによって、加工布の美観を一層良好に確保することができるといった効果が生じる。
請求項4記載の発明は、針板の上に載置された加工布に縫い目を形成する縫製手段と、上記針板の下方に配設され、上記縫製手段による加工布への縫い目の形成後に下糸を切断する可動刃及び固定刃からなる下糸切断手段と、加工布を押える布押え位置と加工布を押えない上昇位置との間を移動可能な布押えと、上記下糸切断手段及び上記布押えを駆動するモータと、該モータに電力を供給する電源がOFFされた後にも所定量の電力を保持し、その電力を上記モータに供給可能な補助電源と、を備え、上記下糸切断手段は、その可動刃及び固定刃が上記針板に設けられた針穴の直下に位置して下糸を切断する切断位置と、その可動刃及び固定刃が上記針穴の直下から離間して上記下糸を切断することができない退避位置との間に上記モータによって移動可能に設けられたミシンを制御するためのコンピュータプログラムを記憶した記憶媒体であって、
上記電源がOFFされたことを検出する検出処理と、上記電源がOFFされたことが上記検出処理によって検出されたとき、上記補助電源に保持された電力を用いて上記モータを駆動制御することにより上記下糸切断手段を上記退避位置に退避させると共に、上記布押えを上記布押え位置に配置させる制御処理と、を実行させるコンピュータプログラムを記憶したことを特徴としている。
【0012】
このため、本発明の記憶媒体に記憶されたコンピュータプログラムを用いて上記ミシンを制御すれば、検出処理によって電源がOFFされたことを検出し、その検出時には、制御処理によってモータを駆動制御し、下糸切断手段を、可動刃及び固定刃が針穴の直下から離間する退避位置に退避させると共に、布押えを、加工布を押える布押え位置に配置させることができる。従って、本発明の記憶媒体を上記ミシンの制御に適用すれば、請求項1記載の発明と同様、ミシンの電源がOFFされるタイミングに関わらずに下糸切断手段の可動刃及び固定刃を針穴の直下から退避させることができ、延いては、使用者が上軸を手動で回転させた場合等に縫い針と下糸切断手段とが干渉するのを良好に防止することができる。
【0013】
【発明の実施の形態】
次に、本発明の実施の形態を図面と共に説明する。図1は、本発明が適用された穴かがり縫いミシンMの外観を表す斜視図である。なお、この穴かがり縫いミシンMは、加工布W(図14参照)に穴かがり縫い目100(図13参照)を形成し、その穴かがり縫い目100の千鳥縫い目101,102の間を切断してボタン穴110を形成するいわゆるボタン穴用の穴かがり縫いミシンである。
【0014】
図1に示すように、穴かがり縫いミシンMには、ミシンテーブル1に、ミシンモータ2,そのミシンモータ2を起動または停止するためのペダル3,穴かがり縫い目100及びボタン穴110を形成するための種々のデータを入力するための操作パネル4,及び後述の各部の駆動制御を行う制御装置5等が設けられている。
【0015】
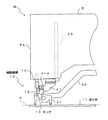
穴かがり縫いミシンMは、ベッド部6と脚柱部7とアーム部8とを有し、図2に示すように、加工布Wに穴かがり縫い目100を形成する縫製機構10と、加工布Wを布送りする送り台11と、送り台11を布送り方向へ駆動する送り台駆動機構12(図3参照)と、加工布Wの穴かがり縫い目100の千鳥縫い目101,102間を切断してボタン穴110を形成するカッタ13と、カッタ13を上下に駆動するカッタ駆動機構(図示略)とを備えている。
【0016】
図2に示すように、縫製機構10は、アーム部8の頭部8aに設けられた針棒15及び針棒15の下端部に着脱自在に装着された縫い針16と、針棒15を上下に往復駆動し左右に揺動駆動する針棒駆動機構17(図5参照)と、ベッド部6に設けられ縫い針16と共働して穴かがり縫い目を形成する釜(図示略)とを備えている。そして、送り台11で加工布Wを布送りしながらこの縫製機構10を駆動することにより、図13に示す穴かがり縫い目100を形成することができる。図13に示すように、穴かがり縫い目100は、左千鳥縫い目101と右千鳥縫い目102とを有し、更に、その前端部には前閂止め縫い目103を、後端部には奥閂止め縫い目104を、それぞれ有している。なお、通常の縫製時には、前閂止め縫い目103の一部、左千鳥縫い目101、奥閂止め縫い目104、右千鳥縫い目102、前閂止め縫い目103の残りの部分の順で縫い目が形成される。
【0017】
次に、前述の送り台11と送り台駆動機構12について説明する。図2,図3に示すように、送り台11は前後に長い板状に形成され、その前端部には、針板75(図7参照)の一部を露出させるための長孔11aが形成されている。ベッド部6の上面には左右一対の案内板20がはめ込まれており、それらの案内板20の間に、送り台11が前後に移動可能にガイド支持されている。
【0018】
送り台駆動機構12は、送り台11の後端部下面側に固定された可動部材21と、前後に長い連結ロッド23により可動部材21に固定的に連結された可動部材22と、可動部材22を次に述べる機構によって前後に駆動するステッピングモータ24とを備えている。
【0019】
連結ロッド23は、可動部材21,22の左端部(図3の奥手側)を挿通して延び、可動部材21,22の前後両側において一対の軸受25を介してミシン機枠に前後に移動可能にガイド支持されている。また、連結ロッド23の右側には、前後に長いロッド26が固定的に設けられ、このロッド26に可動部材22の右端部が軸受22aを介して前後に移動自在にガイド支持されている。
【0020】
ステッピングモータ24の出力軸には駆動プーリ27が固着され、駆動プーリ27の後方には図示しない従動プーリがミシン機枠に固定的に設けられ、これら両プーリに無端状のベルト28が掛け渡されている。このベルト28の一部に前述の可動部材22が固定され、ステッピングモータ24が駆動されると、可動部材22,21と共に送り台11が前後に駆動される。
【0021】
ところで、可動部材22には、前端部に布押え31を取り付けた押え腕30の後端部が、左右方向向きの軸心回りに回動可能に連結されている。この布押え31は、押え腕30の前上面に形成された溝30aと転動ローラ32との係合によって、後述の布押え駆動機構33(図4参照)によって上下に駆動される押え棒35に接続されている。このため、布押え31は、上下方向には押え棒35と一体に上下動し、前後方向には溝30aの範囲内で移動可能となる。また、前述のカッタ駆動機構はカッタ駆動用ソレノイド39(図11参照)を中心に構成されており、カッタ13は、そのカッタ駆動機構により上下動されるカッタ取付軸40下端のカッタホルダ41に、ビス41aを介して取り付けられている。
【0022】
次に、図4に示すように、布押え駆動機構33は、左右方向の軸を中心に揺動可能なL型リンク片43,44をアーム部8の前後に備えると共に、押え棒35と前側のL型リンク片43の一端との間にピン結合された上下方向に伸びるリンク部材45と、後ろ側のL型リンク片44の一端と後述のリンク部材65(図6参照)との間にピン結合された上下に長いリンク部材46と、L型リンク片43,44の他端同士の間にピン結合された前後に長いリンク部材47とを備えている。リンク部材46にはピン46aが突設され、このピン46aには左右方向の軸を中心に揺動するカム48の一端48aが係合している。また、カム48の他端48bは、ステッピングモータ49によって鉛直面内を円運動されるピン49aに係合しており、このカム48によって、ステッピングモータ49の回転をリンク部材46の上下動に変換することができる。
【0023】
すると、このリンク部材46の上下動がL型リンク片44,リンク部材47,L型リンク片43,リンク部材45を順次経由して押え棒35に伝達される。このため、布押え駆動機構33では、布押え31を、その布押え31によって加工布Wを押さえる布押え位置と、その布押え31を最大に上昇させた最大上昇位置との間の任意の高さに、ステッピングモータ49の回転角に応じて移動させることができる。
【0024】
次に、図5は、針棒駆動機構17の構成を表す斜視図である。図5に示すように、この針棒駆動機構17では、前述の針棒15は、アーム部8に揺動自在に設けられた針棒台51に上下方向に摺動可能に支持されている。また、この針棒15には、所定の位置に針棒抱き52が固定されている。
【0025】
一方、一端53aが鉛直面内の円Cに沿って円運動する針棒連竿53の他端53bは、角コマ54を介して針棒抱き52に接続されている。なお、針棒抱き52の角コマ54側には、左右方向に断面矩形に形成された案内溝52aが形成され、角コマ54はこの案内溝52aに左右方向に移動自在に係合する。また、針棒連竿53の他端53bの角コマ54を設けた側と反対側には、角コマ55が設けられている。この角コマ55が針棒連竿案内56の垂直溝56aに係合することによって、針棒連竿53の他端53bは垂直方向にのみ移動可能に案内される。更に、針棒台51の側面には平板状の針棒案内57が固定されている。この針棒案内57には、針棒15に沿って伸びる長穴57aが形成され、この長穴57aには、針棒抱き52の側面から突出した突起52bが係合している。また、針棒台51の下端には、ステッピングモータ61の回転が無端状のベルト61aを介して伝達されることによって揺動する揺動レバー62の先端が、角コマ63を介して接続されている。
【0026】
このように構成された針棒駆動機構17では、ミシンモータ2によって回転駆動される上軸64から針棒連竿53に加わる力を、角コマ54を介して針棒15に伝達し、それによって針棒15を上下動させることができる。また、ステッピングモータ61から揺動レバー62に加わる力を、角コマ63を介して針棒台51に伝達し、それによって針棒15を左右に揺動させることができる。そして、針棒15の上下動に応じてその針棒15を左右に揺動させ、かつ、送り台11を介して布送りをすることにより、前述の穴かがり縫い目100等の形成が可能となる。
【0027】
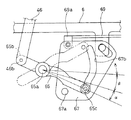
図6は、リンク部材46の下端46b近傍の構成を、図4の裏側方向から表す左側面図である。図6に示すように、リンク部材46の下端46bはベッド部6内にまで伸びており、その下端46bは、左右方向の軸65aを中心に揺動可能なリンク部材65の一端65bにピン結合されている。リンク部材65の他端にはピン65cが立設され、そのピン65cは、左右方向の軸67aを中心に揺動可能なカム板67のカム穴67bに係合している。
【0028】
カム穴67bは、下端から角度αの区間は軸65aを中心とする円弧状に形成され、続く角度βの区間は軸65aからの距離が徐々に拡大するように形成され、更に、それよりも上方は軸65aを中心とする円弧状に形成されている。このため、リンク部材46が最も上昇して布押え31が布押え位置に存在する状態(図6に実線で示す)から、リンク部材46が少し下降してリンク部材65が角度αの区間を揺動する間は、カム板67は何等揺動しない。続いて、リンク部材46が更に下降して、リンク部材65が角度βの区間を揺動すると、その間、カム板67は徐々に図6における反時計回り方向に揺動する。また、リンク部材65が角度βの区間を超えて更に揺動しても、カム板67は何等揺動しない。
【0029】
カム板67の上端には、リンク部材69の後端69aがピン結合されている。このリンク部材69は、ベッド部6の表面と平行に前方に向かって伸び、その先端69bは、図7に示すようにリンク部材71,73を介して下糸切断機構70に接続されている。従って、リンク部材65が角度βの区間を揺動する期間にのみリンク部材69が前後に移動し、これによって、ステッピングモータ49の駆動力が以下に説明する下糸切断機構70に伝達される。また、図4に示すL型リンク片43とリンク部材45とは図示しない小判穴を介してピン結合されており、リンク部材65が上記角度αの区間及び角度βの区間を揺動する期間にはリンク部材46を下降させても押え棒35が上昇しない。よって、この期間には、布押え31は図示しない押えバネの付勢力によって布押え位置に保持される。
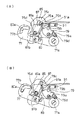
【0030】
図7は、下糸切断機構70の構成を表す下面図である。図7に示すように、下糸切断機構70は、針板75の下面に垂直に設けられた軸77a,78a,及び79aを中心に揺動するレバー77,下糸捌き78,及び下糸掴み79を備えている。なお、下糸捌き78は、先端にピン80aが立設された支持部80と、先端に切欠81aを有する下糸捌き本体81とによって構成され、図示しない長穴を介してビス82が螺合することにより、下糸捌き本体81と支持部80とは取付角度を上記揺動方向に微調整可能に接続されている。ピン80aは、レバー77の先端に設けられたカム穴77bに係合しており、レバー77は前述のリンク部材73にピン結合されている。このため、前述のようにリンク部材69が前後に揺動すると、レバー77及び下糸捌き78が軸77a,78aを中心に揺動する。更に、下糸捌き本体81先端の切欠81aに隣接する外周面は、カム面81bとなっており、下糸掴み79に立設されたピン79bにこのカム面81bが当接することによって下糸掴み79が図7における時計回り方向に揺動する。
【0031】
針板75には、周知の穴かがり縫いミシンと同様に、左右方向(針棒台51の揺動方向)に細長い針穴75aと、ボタン穴形成時にカッタ13の先端が挿入されるカッタ穴75bとが形成されている。また、針板75の下面には、針穴75a及びカッタ穴75bの周囲を包含し、かつ、次に述べるハサミ83の移動空間を構成する凹部75cが形成されている。ハサミ83は、レバー77に固定された下糸固定刃85と、その下糸固定刃85に立設されたピン85aを中心に揺動する下糸可動刃87とを備えており、下糸固定刃85と下糸可動刃87とは、留め金89と図示しない皿バネとによって圧接状態に保持されている。下糸可動刃87の前方側(図7における左側)端縁には、左右に突出部87a,87bが形成されており、後述のように、凹部75cの前方側内壁面は、この突出部87a,87bに当接して下糸可動刃87を揺動させるカム面75dとなっている。
【0032】
更に、下糸掴み79の先端にはフック79cが形成され、針板75の下面には下糸掴みバネ91が下糸掴み79の下面に圧接するように固定されている。下糸掴みバネ91は、前方側に切欠91aを有する板バネによって構成され、後述のように、フック79cと共働して下糸S(図14参照)をつかむものである。
【0033】
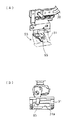
また、布押え31近傍には、図8(A)の斜視図及び図8(B)の上面図に示すように、上糸可動刃95によって上糸T(図14参照)を切断する上糸切断機構99が設けらている。上糸可動刃95には、前述のリンク部材47(図4)から図示しないリンク機構を介して動力が伝達され、図8(B)に示すように、この上糸可動刃95は、布押え31に形成された穴部31aを通って加工布Wと縫い針16とを結ぶ上糸Tを切断する。上糸可動刃95は、リンク部材65が前述の角度α(図6)の区間を移動する間に動作を終了し、この間に上糸Tを切断する。
【0034】
後述のように、穴かがり縫いミシンMが穴かがり縫い目100を形成し、その穴かがり縫いミシンMが停止されるときには、ステッピングモータ49はリンク部材46を押し下げる方向に回転する。すると、これに応じてリンク部材65は角度αの区間を図6における反時計回り方向に揺動し、この間に上糸Tが切断される。続いて、リンク部材65は、角度βの区間を図6における反時計回り方向に揺動し、この間に次に述べるように下糸Sが切断される。そして、リンク部材46が更に押し下げられ、リンク部材65が図6における反時計回り方向に更に揺動すると、この間には糸切り動作等は実行されず、それまで布押え位置にあった布押え31がリンク部材46の下降に応じて上昇する。
【0035】
ここで、リンク部材65が角度βの区間を反時計回り方向に揺動し、これに応じてリンク部材69が後退するときの下糸切断機構70の動作を説明する。先ず、穴かがり縫い目100の縫製中には、リンク部材69は最も前進した位置に配設され、下糸切断機構70の各部材は図7に示す位置に配設される。
【0036】
リンク部材65が角度βの区間を揺動し、リンク部材69が後退するに伴って、レバー77は図7における時計回り方向に揺動する。レバー77のカム穴77bは、この揺動の初期にはピン80aを前方に押し出すように構成されているので、このとき、下糸捌き78も図7における時計回り方向に揺動する。すると、下糸捌き本体81の切欠81aは、針穴75aを通って加工布Wと釜(図示略)とを結ぶ下糸Sを捕捉して、上記揺動方向に引っ張る。これによって後述のように、上糸切断機構99にて切断された上糸Tの端部Taは、その上糸Tに絡められた下糸Sと共に加工布Wの下方へ引き抜かれる。また、この下糸捌き78の動作によって、下糸Sは、下糸掴み79のフック79cに引っかけられる。
【0037】
レバー77が更に揺動し、これに伴って下糸捌き78が更に揺動すると、図9(A)に示すように、下糸捌き本体81のカム面81bが下糸掴み79のピン79bに当接する。下糸捌き78が更に揺動すると、図9(B)に示すように、カム面81bがピン79bを後方に押すことにより、下糸掴み79は図9における時計回り方向に揺動する。また、下糸捌き78が図9(B)に示す位置まで揺動すると、ピン80aはカム穴77bの内、軸77aを中心とする円弧状に形成された部分に係合する。このため、レバー77がこれ以上揺動しても、下糸捌き78は揺動しない。なお、下糸捌き本体81のカム面81bに続く面81cは、軸78aを中心とする円弧状に形成されている。このため、下糸掴み79が図9(B)に示す位置まで揺動した後は、仮に下糸捌き78がそれ以上揺動することがあったとしても下糸掴み79の位置は変化しない。従って、ビス82により支持部80と下糸捌き本体81との取付角度を調整し、下糸捌き78による下糸Sの捌き量を変更しても、下糸掴み79の駆動量は変化しない。
【0038】
このように、下糸掴み79が図9(B)に示す位置まで揺動すると、図10(A)に下糸捌き78を省略して示すように、フック79cは、下糸掴みバネ91の切欠91aの上面に沿って所定量食い込んだ位置に配設される。このため、下糸Sは、フック79cと切欠91aとの間に確実に保持される。
【0039】
また、このとき、下糸可動刃87の突出部87bがカム面75dに当接することにより、ハサミ83が閉じ始める。そして、ピン80aがカム穴77bの端部に達してレバー77の揺動が止まる頃(リンク部材65が角度βの区間を揺動しきってリンク部材69の後退が停止する時期と一致)には、図10(B)に示すように、下糸可動刃87と下糸固定刃85との先端が完全に重なり合い、加工布Wとフック79cとの間に張設された下糸Sをハサミ83が切り終える。
【0040】
一方、布押え31を下げて再び穴かがり縫い目100の縫製が開始されるときは、リンク部材69が前進してレバー77及び下糸捌き78は図7に示した位置に戻る。このとき、下糸可動刃87の突出部87aがカム面75dに当接することにより、ハサミ83も、図7に示したように開いた状態に戻る。
【0041】
また、下糸掴み79は、実際に縫製が開始されて送り台11が移動を開始したときに、後方に突設されたピン79dに図示しないリンク機構を介して送り台11の動作を伝達され、これによって図7に示した位置に戻る。このため、次の縫製開始時には下糸Sがフック79cと切欠91aとの間に保持されているので、縫製開始時おける縫い目の形成を良好に行うことができる。しかも、フック79cと切欠91aとの間に下糸Sを保持する時点では、図10(A)に示すようにハサミ83は、針穴75aからフック79cに至る経路を遮っておらず、下糸Sに何等力を加えていない。このため、下糸掴み79と下糸掴みバネ91とによる下糸Sの保持を極めて確実に行うことができる。従って、次の縫製開始時には下糸Sを極めて良好に捕捉して、確実に縫い目を形成することができる。
【0042】
次に、この穴かがり縫いミシンMの制御系の構成について説明する。図11に示すように、制御装置5はCPU5a,ROM5b,RAM5cを主要部とするマイクロコンピュータによって構成され、更に、ペダル3の操作状態に応じた信号や操作パネル4からの信号等が入力される入力インタフェース5dと、ミシンモータ2,ステッピングモータ24,ステッピングモータ49,ステッピングモータ61,及びカッタ駆動用ソレノイド39に駆動回路501,502,503,504,または505を介して駆動信号を出力すると共に操作パネル4へも表示状態等の制御信号を出力する出力インタフェース5eとを備え、それらをバス5fにて接続して構成されている。更に、制御装置5には、後述の電源ON/OFF検出部507も設けられている。
【0043】
また、穴かがり縫いミシンMには、AC100Vの商用電源から制御装置5に電力を供給する電源部700が設けられている。この電源部700は、電源スイッチ701の操作に応じて上記商用電源との接続/切断(以下、電源のON/OFFともいう)が切り換えられ、商用電源との接続時にはその電圧を所定電圧に変換するトランス703と、トランス703から供給される上記所定電圧の交流電流を整流する整流部705と、整流部705による整流後の電流を平滑化する平滑部707とを備えている。平滑部707は、図示しないコンデンサ等を中心とした周知の平滑回路を備えており、CPU5a等を駆動するための5Vの直流電流と、駆動回路501〜505を介してミシンモータ2等を駆動するための55Vの直流電流とを生成し、個々に制御装置5へ入力するものである。更に、制御装置5に設けられた電源ON/OFF検出部507は、トランス703の出力に基づいて電源がONされているかOFFされているかを検出し、検出結果を入力インタフェース5dに入力する。
【0044】
このように構成された穴かがり縫いミシンMでは、穴かがり縫い目100に関わる幅,ピッチ等の各種データが操作パネル4にて設定された後、ペダル3が踏み込まれると、制御装置5はROM5bに記憶されたプログラムを実行して加工布Wに穴かがり縫い目100を形成する。次に、この制御装置5(中でもCPU5a)が実行する処理を図12のフローチャートを用いて説明する。
【0045】
処理を開始すると、制御装置5は、先ず、S1(Sはステップを表す:以下同様)にて通常の縫製処理を実行する。すなわち、この縫製処理では、操作パネル4から入力されたデータに基づいて穴かがり縫い目100を構成する針落ち点のデータを作成し、その針落ち点に縫い目を形成すべくミシンモータ2,ステッピングモータ24及び61を駆動する。
【0046】
図13は、穴かがり縫いミシンMが使用する針落ち点のデータを表す説明図である。このデータは、針落ち点P1 からP113 に至る113針の針落ち点からなるデータである。S1の処理では、制御装置5はこのデータに基づいてミシンモータ2,ステッピングモータ24及び61を駆動し、針落ち点P1 ,P2 ,……の順で縫い目を形成する。これによって、前閂止め縫い目103の一部、左千鳥縫い目101、奥閂止め縫い目104、右千鳥縫い目102、前閂止め縫い目103の残りの部分の順で縫製が行われる。また、制御装置5は、右千鳥縫い目102の縫製中の所定時期または右千鳥縫い目102の縫製終了時にカッタ駆動用ソレノイド39を駆動して、カッタ13によりボタン穴110を形成する。そして、穴かがり縫い目100の形成終了後には、制御装置5はステッピングモータ49を駆動してリンク部材46を下降させ、前述のように、上糸切断機構99の駆動,下糸切断機構70の駆動,及び布押え31の上昇を順次実行する。
【0047】
図12に戻って、制御装置5は、このS1による通常の縫製処理の実行中に随時S3へ移行し、電源ON/OFF検出部507からの検出信号に基づき電源がOFFされたか否かを判断する。そして、OFFされていない場合(S3:NO)はS1による前述の通常の縫製処理を続行し、OFFされた場合(S3:YES)は続くS5へ移行する。S5へ移行すると、制御装置5は、駆動回路503に布押え下降信号を出力して処理を終了する。
【0048】
布押え下降信号とは、ステッピングモータ49を駆動してリンク部材46を最高位置まで上昇させる信号である。この信号の出力によって、布押え31が下降して布押え位置に配設されるのはもちろんのこと、リンク部材69が最も前進した位置に配設されることにより、下糸切断機構70の各部材は図7に示す位置に配設される。なお、電源がOFFされると、商用電源からの電力供給が停止されるが、平滑部707のコンデンサ等にはまだ所定量の電力(少なくともリンク部材69を最も前進した位置に配設するのに充分な量の電力)が保持されている。そこで、S3にて駆動回路503に布押え下降信号が出力されると、駆動回路503は平滑部707に保持された上記電力を用いてステッピングモータ49を駆動し、布押え31及び下糸切断機構70を前述のように配設するのである。
【0049】
このため、穴かがり縫いミシンMでは、電源がOFFされるタイミングに関わらずに、下糸切断機構70のハサミ83,下糸捌き78等を針穴75aの直下から退避させることができる(図7参照)。例えば、布押え31の上昇中に電源がOFFされても、その布押え31を下げ、下糸切断機構70を退避させることができる。従って、図示しないプーリ等を介して使用者が上軸64を手動で回転させた場合にも、縫い針16と下糸切断機構70とが干渉するのを良好に防止することができる。
【0050】
また、穴かがり縫いミシンMでは、前述のように、次の縫製開始時まで下糸Sを下糸掴み79によって保持しているので、その縫製開始時おける下糸Sの捕捉を確実に実行して縫い目を確実に形成することができる。しかも、下糸掴み79が下糸Sを保持する位置は図10(A)に示すように針穴75aの直下ではないので、下糸Sの保持中に上軸64が回転されても下糸掴み79と縫い針16とは干渉しない。よって、針板75の下方に下糸掴み79を設けたにも拘わらず、上記干渉防止の効果は維持される。更に、穴かがり縫いミシンMでは、縫製後の加工布Wの美観を以下に説明するように極めて良好に確保することができる。
【0051】
すなわち、図13に示すように、穴かがり縫いミシンMで使用される針落ち点のデータでは、最後から2番目の針落ち点P112 が穴かがり縫い目100の左端に配設され、最後の針落ち点P113 はその近傍に配設されている。このため、穴かがり縫いミシンMでは、次のように、加工布Wの裏側に残される下糸Sの端部の長さを短くすることができる。
【0052】
前述のように、穴かがり縫いミシンMでは、上糸切断機構99による上糸Tの切断後に、下糸捌き78によってその切断された上糸Tの端部Taを下糸Sと共に加工布Wの下方へ引き抜いている。このため、図14(A)に模式的に示すように、上糸Tの切断時には端部Taが針落ち点P113 から加工布Wの表面に突出しているが、下糸捌き78の動作によって、図14(B)に模式的に示すように、端部Taは下糸Sと共に加工布Wの下方へ引き抜かれる。従って、針落ち点P113 には最終的には縫い目が形成されず、最後の縫い目は最後から2番目の針落ち点P112 となる。そして、この針落ち点P112 とフック79cとの間に張設された下糸Sを、ハサミ83が切断する。
【0053】
穴かがり縫いミシンMでは、この針落ち点P112 を穴かがり縫い目100の左端に配設しているので、加工布Wとフック79cとの間に張設される下糸Sの長さが短くなり、延いては、切断後に加工布Wの裏側に残される下糸Sの端部の長さも短くなる。しかも、前述のように、上糸Tの端部Taも加工布Wの表面には残らない。よって、穴かがり縫いミシンMでは、穴かがり縫い目100を形成した加工布Wの美観を良好に確保することができる。更に、穴かがり縫いミシンMでは、ビス82により支持部80と下糸捌き本体81との取付角度を調整し、下糸捌き78による下糸Sの捌き量を変更することができる。このため、加工布Wの厚さや下糸Sの太さ等が変化した場合にも、良好に上糸Tを加工布Wの下方へ引き抜き、加工布Wの美観を確保することができる。
【0054】
また、穴かがり縫いミシンMでは、前述のように、ハサミ83による下糸Sの切断に先立ってその下糸Sを下糸掴み79で保持し、加工布Wとフック79cとの間に張設された下糸Sを切断しているので、その下糸Sの切断を安定した位置で確実に実行することができる。しかも、下糸掴み79は下糸Sの切断中は動かず、下糸Sの保持位置は針板75近傍の所定位置に固定される。従って、上記保持を確実に行うことができ、これによって加工布Wの裏側に残される下糸Sの端部を一層良好に短くし、加工布Wの美観を一層良好に確保することができる。更に、上記保持位置は針板75近傍の縫い始め側に固定されているので、次に縫製を開始したときには下糸Sを一層良好に捕捉することができ、一層確実に縫い目を形成することができる。
【0055】
なお、上記実施の形態において、縫製機構10が縫製手段に、下糸切断機構70が下糸切断手段に、ステッピングモータ49が電動アクチュエータに、平滑部707のコンデンサ等が補助電源に、電源ON/OFF検出部507,S3の処理を記憶したROM5bの記憶領域,及びその処理を実行するCPU5aが検出手段に、駆動回路503,S5の処理を記憶したROM5bの記憶領域,及びその処理を実行するCPU5aが制御手段に、下糸掴み79が下糸保持手段に、上糸切断機構99が上糸切断手段に、それぞれ相当する。また、ROM5bは請求項4記載の記憶媒体に相当し、この場合、S3の処理が検出処理に、S5の処理が制御処理に、それぞれ相当する。更に、本発明は上記実施の形態に何等限定されるものではなく、本発明の要旨を逸脱しない範囲で種々の形態で実施することができる。例えば、電動アクチュエータとしては、ステッピングモータの他、エアシリンダや他の電動モータ等を適用することもでき、補助電源としては、電池等を適用することもできる。
【0056】
また、本発明は、穴かがり縫いミシン以外の各種ミシンにも同様に適用することができる。更に、上記実施の形態では、布押え31を下糸切断機構70と共通の電動アクチュエータであるステッピングモータ49によって駆動しているが、布押え31は他のアクチュエータによって駆動してもよく、手動で上げ下げするようにしてもよい。但し、布押えと下糸切断手段とを共通の電動アクチュエータによって駆動する一般のミシンでは、布押えが下降していると下糸切断手段も針穴の直下から退避したものと使用者が誤認し、前述のように縫い針と下糸切断手段とを干渉させてしまう可能性が高くなる。これに対して、上記実施の形態では、布押え31と下糸切断機構70とを共通の電動アクチュエータ(ステッピングモータ49)によって駆動する穴かがり縫いミシンMに対して本発明を適用し、上記干渉を防止しているので、本発明の効果が一層顕著に現れる。
【0057】
また更に、請求項4記載の記憶媒体としては、ROM,RAM等の素子の他、種々の形態が考えられる。例えば、CD−ROM,フロッピディスク等でもよく、カードスロットへ挿入可能なプログラムカートリッジ等でもよく、インターネット上のファイルサーバであってもよい。
【図面の簡単な説明】
【図1】 本発明を適用した穴かがり縫いミシンの外観を表す斜視図である。
【図2】 そのミシンの縫製機構の要部構成を表す右側面図である。
【図3】 上記ミシンの送り台駆動機構の構成を表す斜視図である。
【図4】 上記ミシンの布押え駆動機構の構成を表す右側面図である。
【図5】 上記ミシンの針棒駆動機構の構成を表す斜視図である。
【図6】 上記ミシンの下糸切断機構と上記布押え駆動機構との連結部の構成を表す左側面図である。
【図7】 上記下糸切断機構の構成を表す下面図である。
【図8】 上記ミシンの上糸切断機構の構成を表す斜視図及び上面図である。
【図9】 上記下糸切断機構の下糸保持に関わる動作を表す説明図である。
【図10】 上記下糸切断機構の下糸切断に関わる動作を表す説明図である。
【図11】 上記ミシンの制御系の構成を表すブロック図である。
【図12】 その制御系で実行される処理を表すフローチャートである。
【図13】 上記ミシンが使用する針落ち点のデータを表す説明図である。
【図14】 上記ミシンの下糸捌きの効果を模式的に表す説明図である。
【符号の説明】
2…ミシンモータ 3…ペダル 4…操作パネル 5…制御装置
5a…CPU 5b…ROM 10…縫製機構 16…縫い針
24,49,61…ステッピングモータ 33…布押え駆動機構
45,46,47,65,69,71,73…リンク部材 67…カム板
70…下糸切断機構 75…針板 75a…針穴 77…レバー
78…下糸捌き 79…下糸掴み 82…ビス 83…ハサミ
91…下糸掴みバネ 99…上糸切断機構 100…穴かがり縫い目
501,502,503,504,505…駆動回路
507…電源ON/OFF検出部 700…電源部 701…電源スイッチ
707…平滑部 M…穴かがり縫いミシン S…下糸 T…上糸
W…加工布
Claims (4)
- 針板の上に載置された加工布に縫い目を形成する縫製手段と、
上記針板の下方に配設され、上記縫製手段による加工布への縫い目の形成後に下糸を切断する可動刃及び固定刃からなる下糸切断手段と、
加工布を押える布押え位置と加工布を押えない上昇位置との間を移動可能な布押えと、
上記下糸切断手段及び上記布押えを駆動するモータと、
を備えたミシンであって、
上記下糸切断手段は、その可動刃及び固定刃が上記針板に設けられた針穴の直下に位置して下糸を切断する切断位置と、その可動刃及び固定刃が上記針穴の直下から離間して上記下糸を切断することができない退避位置との間に上記モータによって移動可能に設けられ、
上記モータに電力を供給する電源がOFFされたことを検出する検出手段と、
上記電源がOFFされた後にも所定量の電力を保持し、その電力を上記モータに供給可能な補助電源と、
上記検出手段が上記電源がOFFされたことを検出したとき、上記補助電源に保持された電力を用いて上記モータを駆動制御することにより上記下糸切断手段を上記退避位置に退避させると共に、上記布押えを上記布押え位置に配置させる制御手段と、
を備えたことを特徴とするミシン。 - 上記下糸切断手段が、下糸の切断に先立ってその切断箇所より下方でかつ上記針穴の直下でない所定位置に下糸を保持する下糸保持手段を備えると共に、
該下糸保持手段が、一旦下糸を保持した後は、上記モータの駆動状態に関わらず上記ミシンによる縫製が開始されるまで下糸を保持し続けることを特徴とする請求項1記載のミシン。 - 上記縫製手段による縫い目の形成後に加工布の上方で上糸を切断する上糸切断手段を、更に備えると共に、
上記下糸切断手段が、上記上糸切断手段による上糸の切断後に、該切断された上糸の端部をその上糸に絡められた下糸と共に加工布の下方へ引き抜く下糸捌きを備え、
上記制御手段が、上記下糸捌きも含めた上記下糸切断手段を上記針穴の直下から退避させることを特徴とする請求項1または2記載のミシン。 - 針板の上に載置された加工布に縫い目を形成する縫製手段と、
上記針板の下方に配設され、上記縫製手段による加工布への縫い目の形成後に下糸を切断する可動刃及び固定刃からなる下糸切断手段と、
加工布を押える布押え位置と加工布を押えない上昇位置との間を移動可能な布押えと、
上記下糸切断手段及び上記布押えを駆動するモータと、
該モータに電力を供給する電源がOFFされた後にも所定量の電力を保持し、その電力を上記モータに供給可能な補助電源と、
を備え、上記下糸切断手段は、その可動刃及び固定刃が上記針板に設けられた針穴の直下に位置して下糸を切断する切断位置と、その可動刃及び固定刃が上記針穴の直下から離間して上記下糸を切断することができない退避位置との間に上記モータによって移動可能に設けられたミシンを制御するためのコンピュータプログラムを記憶した記憶媒体であって、
上記電源がOFFされたことを検出する検出処理と、
上記電源がOFFされたことが上記検出処理によって検出されたとき、上記補助電源に保持された電力を用いて上記モータを駆動制御することにより上記下糸切断手段を上記退 避位置に退避させると共に、上記布押えを上記布押え位置に配置させる制御処理と、
を実行させるコンピュータプログラムを記憶したことを特徴とする記憶媒体。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP12430399A JP4277355B2 (ja) | 1999-04-30 | 1999-04-30 | ミシン及び記憶媒体 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP12430399A JP4277355B2 (ja) | 1999-04-30 | 1999-04-30 | ミシン及び記憶媒体 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2000312792A JP2000312792A (ja) | 2000-11-14 |
| JP4277355B2 true JP4277355B2 (ja) | 2009-06-10 |
Family
ID=14882007
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP12430399A Expired - Lifetime JP4277355B2 (ja) | 1999-04-30 | 1999-04-30 | ミシン及び記憶媒体 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP4277355B2 (ja) |
Families Citing this family (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP4530526B2 (ja) * | 2000-12-07 | 2010-08-25 | Juki株式会社 | 糸切り装置 |
| JP4221242B2 (ja) * | 2003-04-30 | 2009-02-12 | Juki株式会社 | ミシン |
| CN117166151B (zh) * | 2022-05-26 | 2025-09-16 | 拓卡奔马机电科技有限公司 | 一种锁眼机自动调节防碰撞控制方法及系统 |
-
1999
- 1999-04-30 JP JP12430399A patent/JP4277355B2/ja not_active Expired - Lifetime
Also Published As
| Publication number | Publication date |
|---|---|
| JP2000312792A (ja) | 2000-11-14 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN221167026U (zh) | 一种少鸟巢剪线机构及缝纫机 | |
| JP3796963B2 (ja) | ミシンの糸通し装置 | |
| JPWO2020054556A1 (ja) | コード材を縫着可能なミシン及びコード材を供給する装置並びにコード案内体 | |
| JP2020142041A (ja) | 丸物生地のヘム縫いミシン | |
| JPS6346196A (ja) | ミシンの糸確保装置 | |
| KR100801339B1 (ko) | 사뜨기 재봉틀 | |
| JP4441034B2 (ja) | 玉縁縫い装置の上糸切断装置。 | |
| JP2010227374A (ja) | ミシン | |
| JPH11169571A5 (ja) | ||
| JP2000312792A (ja) | ミシン及び記憶媒体 | |
| JPH04156882A (ja) | ミシンの布送り装置 | |
| JP3508371B2 (ja) | 鳩目穴かがりミシン | |
| JP3531524B2 (ja) | ミシンの下糸切断装置 | |
| JP7324393B2 (ja) | 縫目のほつれ止め方法及び縫目のほつれ止め装置 | |
| JP4017732B2 (ja) | ミシン | |
| JP3876016B2 (ja) | ミシンの糸切り方法および装置 | |
| JPH088780Y2 (ja) | 布ガイド付押えを備えたオーバロックミシン | |
| JP6099378B2 (ja) | ボタン付けミシン | |
| JP6581853B2 (ja) | 穴かがりミシン | |
| JP3382898B2 (ja) | 糸通し付きミシン | |
| JP4336419B2 (ja) | ベルトループ縫付けミシン | |
| JP4660295B2 (ja) | ボタン付けミシン | |
| JPH02133Y2 (ja) | ||
| JPH06115531A (ja) | 環糸形成機構における糸捕捉成否判別装置 | |
| JPS6346197A (ja) | 自動糸通し可能なミシン |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20060420 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20080526 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20081118 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20090116 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20090217 |
|
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20090302 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20120319 Year of fee payment: 3 |
|
| R150 | Certificate of patent or registration of utility model |
Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20120319 Year of fee payment: 3 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20130319 Year of fee payment: 4 |