JP4357032B2 - 昇降設備の制御装置 - Google Patents
昇降設備の制御装置 Download PDFInfo
- Publication number
- JP4357032B2 JP4357032B2 JP17301299A JP17301299A JP4357032B2 JP 4357032 B2 JP4357032 B2 JP 4357032B2 JP 17301299 A JP17301299 A JP 17301299A JP 17301299 A JP17301299 A JP 17301299A JP 4357032 B2 JP4357032 B2 JP 4357032B2
- Authority
- JP
- Japan
- Prior art keywords
- floor
- passengers
- escalator
- driving
- speed
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Fee Related
Links
- 238000001514 detection method Methods 0.000 claims description 42
- 238000007599 discharging Methods 0.000 claims description 11
- 230000008859 change Effects 0.000 claims description 7
- 238000000034 method Methods 0.000 description 46
- 230000008569 process Effects 0.000 description 43
- 230000032258 transport Effects 0.000 description 35
- 230000006870 function Effects 0.000 description 13
- 230000001174 ascending effect Effects 0.000 description 8
- 238000010586 diagram Methods 0.000 description 5
- 238000013459 approach Methods 0.000 description 1
- 230000008901 benefit Effects 0.000 description 1
- 230000003247 decreasing effect Effects 0.000 description 1
- 230000000694 effects Effects 0.000 description 1
- 230000005484 gravity Effects 0.000 description 1
- 238000009434 installation Methods 0.000 description 1
- 238000005259 measurement Methods 0.000 description 1
- 230000000630 rising effect Effects 0.000 description 1
Images




Landscapes
- Indicating And Signalling Devices For Elevators (AREA)
- Escalators And Moving Walkways (AREA)
- Elevator Control (AREA)
Description
【発明の属する技術分野】
本発明は昇降設備の制御装置に係り、特に、シャトル式ダブルデッキエレベータのある建物において、エレベータの乗客数とエレベータの現在位置よりエスカレータ、動く歩道の運転速度や方向を決定することにより、基準階の混雑度を緩和する昇降設備の制御装置に関する。
【0002】
【従来の技術】
一般には、上かごと下かごが連結されたダブルデッキエレベータの稼働する建物において、基準階より上かごに乗客を輸送する上りのエスカレータと、上かごから降りる乗客を基準階に輸送する下りのエスカレータが一定方向、一定速度で走行している。
【0003】
【発明が解決しようとする課題】
近年、建物は高層化が進み、乗客の大量輸送を目的とした超々高速エレベータや、一度に2台分の乗客を輸送できるダブルデッキエレベータが利用される。例えば、シャトル式のダブルデッキエレベータが稼働している建物においてはエレベータが基準階に到着する際、基準階とその上階にも多くの乗客が降車して上階より基準階へエスカレータで降りてくる。すると、基準階においてはエレベータから降りた客やエスカレータから降りた客が集中するために混雑して乗客に不快感を与える。
【0004】
また、エレベータで上階に上ろうとする乗客が基準階で滞るとエレベータの輸送量も落ちることになる。
【0005】
本発明は上記のような課題を解決するためになされたもので、基準階の混雑度を緩和して乗客に不快感を与えず、ダブルデッキエレベータの利用効率も向上できる昇降設備の制御装置を提供することを目的とする。
【0006】
【課題を解決するための手段】
請求項1に記載の発明は、上かごと下かごが連結され、昇降路を上下動可能なダブルデッキエレベータと、前記下かごの動作の基準となる基準階から該基準階より一つ上で上かごの動作の基準となる基準階上階に乗客を輸送するものであって、運転速度および運転方向を変えることが可能な第1のエスカレータと、前記上かごの動作の基準となる前記基準階上階から前記基準階に乗客を輸送するものであって、運転速度および運転方向を変えることが可能な第2のエスカレータと、前記第2のエスカレータに近接して配設され、前記基準階から乗客を排出すると共に運転速度および運転方向を変えることが可能な第1の動く歩道と、前記第2のエスカレータに近接して配設され、前記基準階に乗客を輸送すると共に運転速度および運転方向を変えることが可能な第2の動く歩道と、を備えた昇降設備において、
前記上かごと前記下かごの乗客数をそれぞれ検出する乗客数検出手段と、
前記ダブルデッキエレベータの位置を検出する位置検出手段と、
前記位置検出手段および前記乗客数検出手段からの検出値に基づき、基準階または基準階上階で予想される混雑度を判断し、この混雑度が高いと判断したときは前記第1の動く歩道の運転速度を、前記混雑度が低いと判断したときに比べて高速にし、かつ前記混雑度が高いと判断したときは前記各エスカレータ及び前記第2の動く歩道の運転速度を、前記混雑度が低いと判断したときに比べて低速にする制御手段と、
を具備したことを特徴とする昇降設備の制御装置である
請求項1に記載の発明によれば、ダブルデッキエレベータの各乗りかごの乗客数を乗客数検出手段より検出する。また、ダブルデッキエレベータの位置を位置検出手段より検出する。この検出結果からエレベータが基準階へ到着する前にエレベータかご内に基準値より多い乗客数がいると判断された場合には、制御手段が例えばエレベータの上かごから基準階へ乗客を輸送する第2の動く歩道の速度を遅くして基準階に進入する乗客数を制限し、基準階の混雑度を緩和することができる。
【0007】
請求項2に記載の発明は、前記制御手段にファジイ推論により前記混雑度の判断を行わせる機能を付加した請求項1記載の昇降設備の制御装置である。
【0008】
請求項2に記載の発明によれば、ダブルデッキエレベータの乗客数の検出結果からファジイ推論を行って混雑度を判断し、制御手段が基準階にエレベータが到着する前にダブルデッキエレベータの上かごから基準階へ乗客を輸送する動く歩道の最適速度を決定して基準階に流入する乗客の混雑を緩和する。
【0009】
請求項3に記載の発明は、請求項1または請求項2記載の前記制御手段に、ダブルデッキエレベータの車椅子運転モードまたは通常の運転モードに応じて前記各エスカレータ及び前記各動く歩道の運転状態を決定する機能を付加した昇降設備の制御装置である。
【0010】
請求項3に記載の発明によれば、車椅子運転モードを検出した場合には、制御手段が基準階にエレベータが到着する前に基準階上階へ乗客を輸送するエスカレータ及び動く歩道の運転方向を反転して基準階上階に進入する乗客数を低減することにより上かごの降り場の混雑度を緩和する。
【0011】
請求項4に記載の発明は、上かごと下かごが連結され、昇降路を上下動可能なダブルデッキエレベータと、前記下かごの動作の基準となる基準階から該基準階より一つ上で上かごの動作の基準となる基準階上階に乗客を輸送するものであって、運転速度および運転方向を変えることが可能な第1のエスカレータと、前記上かごの動作の基準となる前記基準階上階から前記基準階に乗客を輸送するものであって、運転速度および運転方向を変えることが可能な第2のエスカレータと、前記第2のエスカレータに近接して配設され、前記基準階から乗客を排出すると共に運転速度および運転方向を変えることが可能な第1の動く歩道と、前記第2のエスカレータに近接して配設され、前記基準階に乗客を輸送すると共に運転速度および運転方向を変えることが可能な第2の動く歩道と、を備えた昇降設備において、
前記上かごと前記下かごの乗客数をそれぞれ検出する乗客数検出手段と、
前記ダブルデッキエレベータの位置を検出する位置検出手段と、
時間を計測する時間計測手段と、
運転データを記憶し、その運転データの読み出しが可能な記憶手段と、
前記時間計測手段に基づいて予め設定された時間で、前記記憶手段に記憶された運転データを読み出して前記各エスカレータ及び各動く歩道の運転状態を制御する運転状態制御手段と、
前記位置検出手段および前記乗客数検出手段からの検出値に基づき、基準階または基準階上階で予想される混雑度を判断し、この混雑度が高いと判断したときは前記第1の動く歩道の運転速度を、前記混雑度が低いと判断したときに比べて高速にし、かつ前記混雑度が高いと判断したときは前記各エスカレータ及び前記第2の動く歩道の運転速度を、前記混雑度が低いと判断したときに比べて低速にする運転速度制御手段と、
を具備したことを特徴とする昇降設備の制御装置である。
【0012】
請求項4に記載の発明によれば、時間帯によって乗客の流れる方向が決まっている場合、制御手段が時間計測手段より時間を検出して記憶手段に予め記録されている時間帯に対する各エスカレータ及び各動く歩道の運転データを読み出して各エスカレータ及び各動く歩道の運転速度と方向を決定して乗客の輸送を制御することにより効率的に乗客の輸送ができ、ダブルデッキエレベータの各乗りかごの利用率を向上することができる。
【0013】
請求項5に記載の発明は、請求項4記載の前記運転状態制御手段に、前記位置検出手段の検出結果から前記ダブルデッキエレベータの動作方向を判定し、この判定結果に基づいて前記各エスカレータ及び前記各動く歩道の運転状態を制御する機能を付加した請求項4記載の昇降設備の制御装置である。
【0014】
請求項5に記載の発明によれば、ダブルデッキエレベータが下降動作にあれば、基準階及び基準階上階への到着時間が短く、上昇動作にあれば到着時間が長くなると判断されることから、ダブルデッキエレベータの動作方向に対応して各エスカレータ及び各動く歩道の運転状態を制御することにより、エレベータ乗り場での待ち乗客数を適数に増減することができる。
【0015】
【発明の実施の形態】
以下、本発明の実施形態について、図面を参照して説明するが、はじめに図1を参照して本発明における昇降設備の基本構成について説明する。建物の昇降路にシャトル式の上かご1uと下かご1dが連結されたダブルデッキエレベータ(以下単にエレベータと称する)1を設けている。また建物にはエレベータ1の下かご1dが到着する基準階フロア4a、上かご1uが到着する基準階上階フロア4bが設けられており、各フロア4a,4b間には、乗客輸送手段の例として基準階フロア4aから基準階上階フロア4bへ乗客を輸送するエスカレータ(a)2a、基準階上階フロア4bから基準階フロア4aへ乗客を輸送するエスカレータ(b)2bを設置している。
【0016】
基準階フロア4aにおいては、乗客を進入させる乗客輸送手段の例として動く歩道(a)3a(点線で示す)、基準階フロア4aから乗客を排出する乗客輸送手段の例として動く歩道(b)3b(実線で示す)を設置している。
【0017】
エレベータ1には乗客数検出手段として、例えば下かご1dには荷重検出器5aを、上かご1uには荷重検出器5bを設け、またエレベータ1には位置検出器6を設けてエレベータ1の位置を検出できるようにする。エスカレータ2a,2b、動く歩道3a,3bは運転速度および運転方向を変えることができるようになっている。
【0018】
次に、第1の実施形態について、図2、図3を参照して説明する。図2において、制御手段を構成するコントローラ7に対する入力信号は、エレベータ1の位置検出器6より得られるエレベータ位置検出信号x1、下かご1dに設置した荷重検出器5aより得られる下かご荷重検出信号w1、上かご1uに設置した荷重検出器5bより得られる上かご荷重検出信号w2である。
【0019】
コントローラ7からの出力信号は、基準階フロア4aから基準階上階フロア4bへ乗客を輸送するエスカレータ2aに対する運転制御信号、基準階上階フロア4bから基準階フロア4aへ乗客を輸送するエスカレータ2bに対する運転制御信号、基準階フロア4aに乗客を輸送する動く歩道3aに対する運転制御信号、基準階フロア4aから乗客を排出する動く歩道3bに対する運転制御信号である。
【0020】
次に、図3のフローチャートにより動作の説明をする。なお、基準階フロア4aから基準階上階フロア4bへ乗客を輸送するエスカレータ2a、基準階上階フロア4bから基準階フロア4aへ乗客を輸送するエスカレータ2b、基準階フロア4aに乗客を輸送する動く歩道3a、基準階フロア4aから乗客を排出する動く歩道3bは通常の速度VM(中速度)で走行している。
【0021】
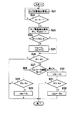
図3はコントローラ7における処理の例を示したフローチャー卜である。スタートしてステップS1に進む。エレベータ1の位置検出器6より得られる位置検出信号(エレベータ位置検出データ)x1をロードする。
【0022】
ステップS2に進み、位置検出信号x1と基準階フロア4aの手前の位置である判定基準h1と比較する。x1がh1に達していなければ、ステップS1に戻る。x1がh1と等しいか、またはh1に達していればステップS3に進む。下かご1dに設置した荷重検出器5aにより得られる下かご荷重検出信号w1、上かご1uに設置した上かご荷重検出器5bにより得られる上かご荷重検出信号w2をそれぞれコントローラ7にロードする。
【0023】
そして、ステップS4に進みw1とw2の和と、乗客数の基準値A1と比較し、w1+w2がA1より大きい時ステップS5に進む。ステップS5において、基準階フロア4aでの混雑度が高いと判断して動く歩道3aは通常の速度VMより遅い低速度VL(=v3a)として基準階フロア4aへの乗客進入量を下げるよう動く歩道3aに運転制御信号を出力する。また、ステップS5において、動く歩道3b(=v3b)は通常の速度VMより速い高速度VHとして基準階フロア4aからの乗客排出量を上げるよう動く歩道3bに運転制御信号を出力する。
【0024】
ステップS4において、w1+w2がA1より小さい時混雑度が低いと判断して動く歩道3a、動く歩道3bは通常の速度VMのままとしてステップS6へ進む。
【0025】
ステップS6に進み下かご荷重検出信号w1に対応する下かご乗客数と乗客数基準値A2を比較する。w1がA2より大きい時ステップS7へ進み、またw1がA2より小さい場合、基準階フロア4aでの混雑度が小さいと判断して終了する。
【0026】
ステップS7では上かご荷重検出信号w2に対応する上かご乗客数w2と乗客数基準値A2と比較し、w2がA2より大きい場合ステップS8へ進む。w2がA2より小さいとき基準階フロア4aでの混雑度は低いと判断して基準階上階フロア4bから基準階フロア4aへ乗客を輸送するエスカレータ2bの速度を通常の速度VMとして終了する。
【0027】
ステップS8では基準階フロア4aでの混雑度が大きいと判断して基準階上階フロア4bから基準階フロア4aへ乗客を輸送するエスカレータ2bの速度v2bを、通常の速度VMより低速度VLとして基準階フロア4aへの乗客の進入数を制限するようにエスカレータ2bに運転制御信号を出力する。
【0028】
以上のようにシャトル式ダブルデッキエレベータの位置及びかご内乗客数より基準階で予想される混雑度を判断して混雑すると判断される場合には、基準階上階には、基準階上階フロア4bから基準階フロア4aへの乗客の進入量を制限し、また基準階フロア4aからの乗客排出量を大きくすることにより基準階の混雑を緩和できる。
【0029】
次に、第2の実施形態について図1、図2、図4を用いて説明する。昇降設備は図1で説明した通りである。コントローラ7の入出力は図2で説明したものと同様である。コントローラ7には後述するファジィ推論機能をもたせ、エレベータ1の上下のかご内荷重検出値に基づいて基準階での混雑度を推論して基準階フロア4aから基準階上階フロア4bへ乗客を輸送するエスカレータ2a、基準階上階フロア4bから基準階フロア4aへ乗客を輸送するエスカレータ2b、基準階フロア4aに乗客を輸送する動く歩道3a、基準階フロア4aから乗客を排出する動く歩道3bの最適速度を各エスカレータ、動く歩道に運転制御信号として出力する。
【0030】
次に、図4のフローチャートにより動作の説明をする。なお、基準階フロア4aから基準階上階フロア4bへ乗客を輸送するエスカレータ2a、基準階上階フロア4bから基準階フロア4aへ乗客を輸送するエスカレータ2b、基準階フロア4aに乗客を輸送する動く歩道3a、基準階フロア4aから乗客を排出する動く歩道3bは通常の速度VMで走行している。
【0031】
図4はコントローラ7における処理の例を示したフローチャートである。スタートしてステップS11に進む。位置検出器6より得られる位置検出信号x1をロードする。ステップS12に進み、x1と基準階フロア4aの手前の位置にある判定基準h1と比較する。x1がh1に達していなければ、ステップS11に戻る。x1がh1に達していればステップS13に進む。下かご1dに設置した荷重検出器5aより得られる下かご荷重検出信号w1、上かご1uに設置した荷重検出器5bより得られる上かご荷重検出信号w2をコントローラ7にそれぞれロードする。ステップS14に進み各かごの荷重検出信号w1、w2より基準階到着後の混雑度を示したファジイ関数を用いて基準階フロア4aから基準階上階フロア4bへ乗客を輸送するエスカレータ2a、基準階上階フロア4bから基準階フロア4aへ乗客を輸送するエスカレータ2b、基準階フロア4aに乗客を輸送する動く歩道3a、基準階フロア4aから乗客を排出する動く歩道3bの最適速度を推論する。
【0032】
ステップS15に進み決定された基準階フロア4aから基準階上階フロア4bへ乗客を輸送するエスカレータ2aの速度V2a、基準階上階フロア4bから基準階フロア4aへ乗客を輸送するエスカレータ2bの速度V2b、基準階フロア4aに乗客を輸送する動く歩道3aの速度V3a、基準階フロア4aから乗客を排出する動く歩道3bの速度V3bをそれぞれ出力して終了する。
【0033】
ここで、S14のファジィ推論の方法について、図5を参照して説明する。
【0034】
図5(a)は前件部メンバシップ関数を示し、図5(b)は後件部メンバシップ関数を示し、図5(c)は切り取った後件部のメンバシップ関数を示している。
はじめに、ルールの一例について説明する。
【0035】
ルール1:IF荷重が大、THEN速度を高速度VH
ルール2:IF荷重が中、THEN速度を中速度VM
ルール3:IF荷重が小、THEN連度を低速度VL
いま、荷重検出器からの検出値が60%であるとすると、大と中のメンバシップ関数に関係し、前件部の大のメンバシップ関数値は0.33であり、中のメンバシップ関数値は0.67である。この関数値によって後件部のメンバシップ関数の頂部を切り取る。各後件部に対する面積は、ss1=4.2(梨地部分)、ss2=2.9(斜線部分)と求まる。それぞれの面積ss1及びss2の重心位置は30および35である。従って、後件部のメンバシップ関数の和集合の重心位置を求めて操作速度値usとすると、
4.2(us−30)=2.9(35−us)よりus=32.04(m/m)と求まる。各エスカレータ、動く歩道の速度を上記で求めた操作速度値usに基づいて運転指令を出力する。
【0036】
このようにしてシャトル式ダブルデッキエレベータの位置及びかご内乗客数より基準階での混雑度をファジイ推論により判断して各エスカレータ、動く歩道による基準階への乗客の進入量、基準階からの乗客排出量を制御することにより、基準階の混雑を効率的に緩和できる。
【0037】
次に、第3の実施形態について図1、図6、図7を用いて説明する。昇降設備は第1の実施形態で説明した図1と同様である。本実施形態では図6に示すようにコントローラ7の信号の入出力において入力側にエレベータが車椅子運転である場合を考慮し運転モード信号を追加して制御するようにしたものである。
【0038】
次に、図7のフロチャートにより動作の説明をする。なお、基準階フロア4aから基準階上階フロア4bへ乗客を輸送するエスカレータ2a、基準階上階フロア4bから基準階フロア4aへ乗客を輸送するエスカレータ2b、基準階フロア4aに乗客を輸送する動く歩道3a、基準階フロア4aから乗客を排出する動く歩道3bは通常の速度VMで走行している。
【0039】
図7はコントローラ7における処理の例を示したフローチャートである。スタートしてステップS21に進む。エレベータ1の位置検出器6より得られる位置検出信号x1をコントローラ7にロードする。ステップS22に進み、x1と基準階フロアの手前の位置h1と比較する。x1がh1に達していなければステップS21に戻る。x1がh1に達していればステップS23に進む。
【0040】
下かご1dに設置した下かご荷重検出器5aより得られる荷重検出信号w1、上かご1uに設置した荷重検出器5bより得られる上かご荷重検出信号w2をコントローラ7にロードし、ステップS24に進む。ステップS24において、w1とw2の和と乗客数の基準値A1と比較する。w1+w2がA1より大きい時ステップS25に進む。w1+w2がA1より小さい時混雑度が低いと判断して動く歩道3a、動く歩道3bは通常の速度VMのままとしてステップS26へ進む。
【0041】
ステップS26において、下かご1dの乗客数に相当する荷重検出信号w1と乗客数の基準値A2を比較し、w1がA2より大きい時ステップS27へ進む。ステップS26において、w1がA2より小さい場合、基準階フロア4aでの混雑度が小さいと判断して終了する。ステップS27では上かご1uの運転モード信号より車椅子運転モードでなく通常の運転モードであればステップS28へ進む。
【0042】
ステップS28では、上かご1uの乗客数に相当する荷重検出信号w2と乗客数基準値A2と比較し、w2がA2より小さいとき基準階フロア4aでの混雑度は低いと判断して基準階上階フロア4bから基準階フロア4aへ乗客を輸送するエスカレータ2bの速度を通常の速度VMとして終了する。
【0043】
ステップS28において、w2がA2より大きい場合ステップS29へ進む。ステップS29では基準階フロア4aでの混雑度が大きいと判断して基準階上階フロア4bから基準階フロア4aへ乗客を輸送するエスカレータ2bの速度を通常の速度VMより小さいVLとして基準階フロア4aへの乗客の進入数を制限するようにエスカレータ2bに運転制御信号を出力する。
【0044】
S27において、車椅子運転モードであればステップS30へ進み、基準階上階フロア4bから基準階フロア4aへ乗客を輸送するエスカレータ2bに対して車椅子運転モードとして速度v2bを車椅子運転速度VXで走行させるように運転制御信号を出力し、ステップS31へ進む。
【0045】
ステップS31では、上かご1uの乗客数に相当する荷重検出信号w2と乗客数基準値A3とを比較し、w2がA3より大きい場合ステップS32へ進む。ステップ32では上かご1uの乗客数が多いと判断し、基準階上階フロア4bでの混雑を避けるため、基準階フロア4aから基準階上階フロア4bへ乗客を輸送するエスカレータ2aの運転方向が反転するように走行速度がーVM(マイナスVM)となるよう運転制御信号を出力する。
【0046】
ステップS31において、w2がA3より小さいと判断したとき、基準階フロア4aでの混雑度は低いと判断して基準階上階フロア4bから基準階フロア4aへ乗客を輸送するエスカレータ2bを、車椅子運転モードとして速度を車椅子運転速度VXで走行させる。
【0047】
このようにしてシャトル式エレベータの運転モードにより基準階上階と基準階の間の乗客輸送手段の運転速度及び運転方向を切り替えることにより、基準階上階と基準階の混雑を緩和できる。また、エレベータ1がセミダブルやシングル運転モードである場合、基準階上階フロア4bから基準階フロア4aへ乗客を輸送するエスカレータ2bの速度を0として待機状態とすれば、省電力となる。
【0048】
次に、第4の実施形態について、図1、図8、図9を用いて説明する。例えば、出勤時運転を行う場合の例について説明する。昇降設備は第1の実施形態で説明した図1と同様である。図8はコントローラ7の信号の入出力を示したものである。コントローラ7は、時間計測手段としての時間計8と接続され、時間計データを読み込むことができるようになっている。コントローラ7はメモリ9と接続されており、出勤時運転開始時間、出勤時運転終了時間の時間計データに対する、エスカレータ、動く歩道の運転データがあらかしめ設定されており、自由に読み込みができるようになっている。
【0049】
コントローラ7の出力は基準階フロア4aから基準階上階フロア4bへ乗客を輸送するエスカレータ2aに対する運転制御信号、基準階上階フロア4bから基準階フロア4aへ乗客を輸送するエスカレータ2bに対する運転制御信号、基準階フロア4aに乗客を輸送する動く歩道3aに対する運転制御信号、基準階フロア4aから乗客を排出する動く歩道3bに対する運転制御信号である。
【0050】
次に、図8のフローチャートにより動作の説明をする。なお、基準階フロア4aから基準階上階フロア4bへ乗客を輸送するエスカレータ2a、基準階上階フロア4bから基準階フロア4aへ乗客を輸送するエスカレータ2b、基準階フロア4aに乗客を輸送する動く歩道3a、基準階フロア4aから乗客を排出する動く歩道3bは通常の速度VMで走行している。
【0051】
図9はコントローラ7における処理の例を示したフローチャートである。スタートしてステップS41に進み、メモリ9より出勤時運転開始時間データT1を読み込み、ステップS42に進む。
【0052】
ステップS42では、時間計8より時間計データtを読み込む。ステップS43に進み、時間計データtと出勤時運転開始時間データT1が等しくない場合、ステップS42に戻る。時間計データtと出勤時運転開始時間データT1が等しい場合、ステップS44に進む。
【0053】
ステップS44ではメモリ9より出勤時運転のエスカレータ2a、エスカレータ2b、動く歩道3a、動く歩道3bの運転データを読み込み、次にステップS45に進む。エスカレータ2a、エスカレータ2b、動く歩道3a、動く歩道3bの運転データを出力する。各エスカレータ2a,2bはそれぞれ基準階から上階の方向に走行させ、各動く歩道3a,3bはそれぞれ基準階に輸送する方向に走行させる。
【0054】
次にステップS46へ進み、メモリ9より出勤時運転終了時間データT2を読み込み、次にステップ47へ進む。ここで時間計8より時間計データt′を読み込み、ステップS48に進み、時間計データt′と出勤時運転終了時間データT2が等しくない場合、ステップS47に戻る。
【0055】
ステップS48において、時間計データt´と出勤時運転終了時間データT2が等しい場合、ステップS49に進む。ステップS49ではエスカレータ2a、エスカレータ2b、動く歩道3a、動く歩道3bに通常時の走行データを出力して通常運転として終了する。
【0056】
以上述べた第4の実施形態では、次のような理由により、図1に示す昇降設備の制御を出勤時運転に適用したものである。オフィスビルなどの場合、乗客の移動方向は時間帯によって異なる。一般的には出勤時にもっとも大きなピークが発生し、ほとんどの利用者が上階方向に向かい下階方向に降りることはほとんどない。また、昼食時には社員食堂の利用、ビルの出入りで昇り隆りの2方向のピークを生じる。12時頃は昇りの交通量が、13時頃は降りの方向がそれぞれ多くなる。退勤時間帯(帰宅時間帯)には17〜18時頃に下りが多くなる。
【0057】
このようなことから、出勤時には先に示したように昇り方向の利用者がほとんどであるため、昇り方向の輸送量を上げた方が昇降設備の運転効率が当然良くなる。従って、昇降設備の特にエスカレータ、動く歩道に対して昇り方向に固定した運転を行う。また、この場合、効率的に輸送するためにエレベータに対しても昇り専用としたり、あるいはかご荷重が最大積載の80%になるまで侍機して基準の積載を超えればスタートするような制御を行うようすることもできる。
【0058】
以上述べた第4の実施形態によれば、出勤時運転などのように特定(指定)の時間帯において、各乗客輸送手段の運転速度と方向を決定して乗客の輸送を制御することにより、効率的に乗客の輸送ができ、エレベータの各乗りかごの利用率を向上することができる。
【0059】
第5の実施形態について、図1、図10、図11を参照して説明する。例えば、出勤時運転を行う場合の例について説明する。昇降設備は第1の実施形態で説明した図1のものと同様である。図10はコントローラ7の信号の入出力を示したものである。コントローラ7は時間計8と接続されており、時間計データを読み込むことができるようになっている。コントローラ7はメモリ9と接続されており、出勤時運転開始時間、出勤時運転終了時間、エスカレータ、動く歩道の運転データがあらかしめ設定されており、自由に読み込みができるようになっている。
【0060】
コントローラ7はエレベータ1の位置検出器6と接続されており、位置検出信号x1を検出できる。コントローラ7の出力は基準階フロア4aから基準階上階フロア4bへ乗客を輸送するエスカレータ2aに対する運転制御信号、基準階上階フロア4bから基準階フロア4aへ乗客を輸送するエスカレータ2bに対する運転制御信号、基準階フロア4aに乗客を輸送する動く歩道3aに対する運転制御信号、基準階フロア4aから乗客を排出する動く歩道3bに対する運転制御信号である。
【0061】
出勤時、エレベータ1は上昇方向専用で、上下かご荷重検出器5a,5bにより荷重が例えば80%を超えると、エレベータ1が上昇するものとする。コントローラ7はエレベータ1の位置信号xを位置検出器6より検出する。位置信号xからのデータによりエレベータ1が上昇方向に運転されていることが検出されれば、エレベータ1が基準階フロア4aに到着するまで時間があるため、基準フロア4a、基準階上階フロア4bに乗客を輸送してもフロアが混雑し、待ち時間が大きくなるため、動く歩道3a、3bとエスカレータ2a、2bは速度をVLと遅くして基準階フロア4aに対する乗客の輸送量を制限する。
【0062】
位置検出信号x1からのデータによりエレベータ1が下降方向に運転しており、位置の判定基準h1を超えて、基準階フロア4aに近づいていればエレベータ1へ乗る乗客数を多くする。また、待機時間を短縮するために動く歩道3a、3bとエスカレータ2a、2bは速度をVHと速くして基準フロア4aに対する乗客の輸送量を多くするように制御する。
【0063】
次に、第5の実施形態を図11を参照して説明をする。なお、昇降設備は基準階フロア4aから基準階上階フロア4bへ乗客を輸送するエスカレータ2a、基準階上階フロア4bから基準階フロア4aへ乗客を輸送するエスカレータ2b、基準階フロア4aに乗客を輸送する動く歩道3a、基準階フロア4aから乗客を排出する動く歩道3bは通常の速度VMで走行している。
【0064】
図11はコントローラ7における処理の例を示したフローチャートである。スタートしてステップS51に進み、メモリ9より出勤時運転開始時間データT1を読み込む。次にステップS52に進む。時間計8より時間計データtを読み込む。ステップS53に進み時間計データtと出勤時運転開始時間データT1が等しくない場合、ステップS52に戻る。時間計データtと出勤時運転開始時間データT1が等しい場合、ステップS54に進む。ステップS54ではメモリ9より出勤時運転のエスカレータ2a、エスカレータ2b、動く歩道3a、動く歩道3bの運転データを読み込む。
【0065】
次にステップS55に進み、エスカレータ2a、エスカレータ2b、動く歩道3a、動く歩道3bの運転データを出力する。各エスカレータ2a,2bは基準階から上階の方向に走行させ、各動く歩道3a,3bは基準階に輸送する方向に走行させる。次にステップS56に進み、エレベータ1の位置検出器6より得られる位置検出信号x1をロードする。ステップS57に進み、x1と基準階フロアの手前の位置h1と比較する。x1がh1に達していなければステップS58に進む。x1がh1に達していれば、ステップS59に進む。ステップS58では動く歩道3aと動く歩道3bに速度VLを出力して乗客の輸送量を低下させステップS60へ進む。ステップS59では動く歩道の速度をVMとして通常の出勤時運転速度としてステップS60へ進む。ステップS60ではメモリ9より出勤時運転終了時間データT2を読み込みステップS61、ステップS61では時間計9より時間計データt´を読み込む。ステップS62に進み、時間計データt´と出勤時運転終了時間データT2が等しくない場合、ステップS56に戻る。時間計データt′と出勤時運転終了時間データT2が等しい場合、ステップS63に進む。
【0066】
ステップS63では、エスカレータ2a、エスカレータ2b、動く歩道3a、動く歩道3bに通常時の走行データを出力して通常運転として終了する。
【0067】
以上述べた第5の実施形態によれば、出勤時運転などにおいて、エレベータ1の位置から待ち時間が長くなることが予想される場合、エレベータ1の乗り場に対する乗客輸送量を制限することにより、乗り場での待ち時間や、待ち乗客数を減らすことが可能となり、乗客の待ち時間による不快感を解消できる。
【0068】
なお、上記各実施形態においては、エレベータへの乗客輸送手段として、エスカレータ及び動く歩道の両方で構成した場合について説明したが、エスカレータだけで構成した場合にも同様に適用できるものである。
【0069】
【発明の効果】
本発明によれば、以下に述べるように基準階の混雑を緩和して乗客に不快感を与えず、エレベータの利用効率も向上できる昇降設備の制御装置を提供することができる。
【0070】
請求項1に記載の発明では、ダブルデッキエレベータの位置及びかご内乗客数より基準階の混雑度を判断して基準階への乗客の進入量を制限し、基準階からの乗客排出量を大きくすることにより、基準階の混雑度を緩和することができる。
【0071】
また請求項2に記載の発明では、シャトル式ダブルデッキエレベータの位置及びかご内乗客数より基準階の混雑度をファジイ推論により判断して基準階への乗客の進入量、基準階からの乗客排出量を制御することにより、基準階の混雑度を効率的に緩和できる。
【0072】
さらに請求項3に記載の発明では、シャトル式ダブルデッキエレベータが車椅子運転モードの場合には、各エスカレータ及び各動く歩道の運転方向と走行速度を切り替えることにより、基準階上階と基準階の混雑度を緩和できる。
【0073】
また、請求項4に記載の発明では、指定の時間帯において各エスカレータ及び各動く歩道の運転速度と方向を決定して乗客の輸送を制御することにより効率的に乗客の輸送ができ、ダブルデッキエレベータの各乗りかごの利用率を向上することができる。
【0074】
さらにまた、請求項5に記載の発明では、ダブルデッキエレベータの位置から待ち時間が長くなることが予想される場合、ダブルデッキエレベータの基準階乗り場に対する乗客輸送量を制限することにより、乗り場での待ち時間や待ち乗客数を減らすことが可能となり、乗客の待ち時間による不快感を解消できる。
【図面の簡単な説明】
【図1】本発明の基本構成を説明するための概略構成図。
【図2】本発明の第1の実施形態を説明するための図1のコントローラの入出力信号の構成図。
【図3】本発明の第1の実施形態を説明するための処理フローチャート。
【図4】本発明の第2の実施形態を説明するための処理フローチャート。
【図5】図4のファジイ推論方法を説明するための図。
【図6】本発明の第3の実施形態を説明するための図1のコントローラの入出力信号の構成図。
【図7】本発明の第3の実施形態を説明するための処理フローチャート。
【図8】本発明の第4の実施形態を説明するための図1のコントローラの入出力信号の構成図。
【図9】本発明の第4の実施形態を説明するための処理フローチャート。
【図10】本発明の第5の実施形態を説明するための図1のコントローラの入出力信号の構成図。
【図11】本発明の第5の実施形態を説明するための処理フローチャート。
【符号の説明】
1…ダブルデッキエレベータ
2a…エスカレータ
2b…エスカレータ
3a…動く歩道
3b…動く歩道
4a…基準階フロア
4b…基準階上階フロア
5a…荷重検出器
5b…荷重検出器
7…コントローラ
8…時間計
9…メモリ
Claims (5)
- 上かごと下かごが連結され、昇降路を上下動可能なダブルデッキエレベータと、前記下かごの動作の基準となる基準階から該基準階より一つ上で上かごの動作の基準となる基準階上階に乗客を輸送するものであって、運転速度および運転方向を変えることが可能な第1のエスカレータと、前記上かごの動作の基準となる前記基準階上階から前記基準階に乗客を輸送するものであって、運転速度および運転方向を変えることが可能な第2のエスカレータと、前記第2のエスカレータに近接して配設され、前記基準階から乗客を排出すると共に運転速度および運転方向を変えることが可能な第1の動く歩道と、前記第2のエスカレータに近接して配設され、前記基準階に乗客を輸送すると共に運転速度および運転方向を変えることが可能な第2の動く歩道と、を備えた昇降設備において、
前記上かごと前記下かごの乗客数をそれぞれ検出する乗客数検出手段と、
前記ダブルデッキエレベータの位置を検出する位置検出手段と、
前記位置検出手段および前記乗客数検出手段からの検出値に基づき、基準階または基準階上階で予想される混雑度を判断し、この混雑度が高いと判断したときは前記第1の動く歩道の運転速度を、前記混雑度が低いと判断したときに比べて高速にし、かつ前記混雑度が高いと判断したときは前記各エスカレータ及び前記第2の動く歩道の運転速度を、前記混雑度が低いと判断したときに比べて低速にする制御手段と、
を具備したことを特徴とする昇降設備の制御装置。 - 前記制御手段にファジイ推論により前記混雑度の判断を行わせる機能を付加したことを特徴とする請求項1記載の昇降設備の制御装置。
- 前記制御手段にダブルデッキエレベータの車椅子運転モードまたは通常の運転モードに応じて前記各エスカレータ及び前記各動く歩道の運転状態を決定する機能を付加したことを特徴とする請求項1または請求項2記載の昇降設備の制御装置。
- 上かごと下かごが連結され、昇降路を上下動可能なダブルデッキエレベータと、前記下かごの動作の基準となる基準階から該基準階より一つ上で上かごの動作の基準となる基準階上階に乗客を輸送するものであって、運転速度および運転方向を変えることが可能な第1のエスカレータと、前記上かごの動作の基準となる前記基準階上階から前記基準階に乗客を輸送するものであって、運転速度および運転方向を変えることが可能な第2のエスカレータと、前記第2のエスカレータに近接して配設され、前記基準階から乗客を排出すると共に運転速度および運転方向を変えることが可能な第1の動く歩道と、前記第2のエスカレータに近接して配設され、前記基準階に乗客を輸送すると共に運転速度および運転方向を変えることが可能な第2の動く歩道と、を備えた昇降設備において、
前記上かごと前記下かごの乗客数をそれぞれ検出する乗客数検出手段と、
前記ダブルデッキエレベータの位置を検出する位置検出手段と、
時間を計測する時間計測手段と、
運転データを記憶し、その運転データの読み出しが可能な記憶手段と、
前記時間計測手段に基づいて予め設定された時間で、前記記憶手段に記憶された運転データを読み出して前記各エスカレータ及び各動く歩道の運転状態を制御する運転状態制御手段と、
前記位置検出手段および前記乗客数検出手段からの検出値に基づき、基準階または基準階上階で予想される混雑度を判断し、この混雑度が高いと判断したときは前記第1の動く歩道の運転速度を、前記混雑度が低いと判断したときに比べて高速にし、かつ前記混雑度が高いと判断したときは前記各エスカレータ及び前記第2の動く歩道の運転速度を、前記混雑度が低いと判断したときに比べて低速にする運転速度制御手段と、
を具備したことを特徴とする昇降設備の制御装置。 - 前記運転状態制御手段に、前記位置検出手段の検出結果から前記ダブルデッキエレベータの動作方向を判定し、この判定結果に基づいて前記各エスカレータ及び前記各動く歩道の運転状態を制御する機能を付加したことを特徴とする請求項4記載の昇降設備の制御装置。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP17301299A JP4357032B2 (ja) | 1999-06-18 | 1999-06-18 | 昇降設備の制御装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP17301299A JP4357032B2 (ja) | 1999-06-18 | 1999-06-18 | 昇降設備の制御装置 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2001002334A JP2001002334A (ja) | 2001-01-09 |
| JP4357032B2 true JP4357032B2 (ja) | 2009-11-04 |
Family
ID=15952572
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP17301299A Expired - Fee Related JP4357032B2 (ja) | 1999-06-18 | 1999-06-18 | 昇降設備の制御装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP4357032B2 (ja) |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2004277177A (ja) * | 2002-11-06 | 2004-10-07 | Inventio Ag | マルチケージを有するエレベータ装置のための制御装置及び制御方法 |
| JP2014148364A (ja) * | 2013-01-31 | 2014-08-21 | Hitachi Ltd | エレベータシステム |
Families Citing this family (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| MY149246A (en) * | 2006-12-22 | 2013-07-31 | Inventio Ag | Elevator installation in a building with at least one transfer floor |
| JP6302986B2 (ja) * | 2016-10-31 | 2018-03-28 | 株式会社日立製作所 | エレベータシステム |
| JP6711366B2 (ja) * | 2018-01-23 | 2020-06-17 | フジテック株式会社 | エレベータの制御システム |
-
1999
- 1999-06-18 JP JP17301299A patent/JP4357032B2/ja not_active Expired - Fee Related
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2004277177A (ja) * | 2002-11-06 | 2004-10-07 | Inventio Ag | マルチケージを有するエレベータ装置のための制御装置及び制御方法 |
| JP2014148364A (ja) * | 2013-01-31 | 2014-08-21 | Hitachi Ltd | エレベータシステム |
Also Published As
| Publication number | Publication date |
|---|---|
| JP2001002334A (ja) | 2001-01-09 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| KR100311931B1 (ko) | 승객운행시간을최적화하고이층식엘리베이터로구성되는엘리베이터그룹제어방법 | |
| JP4974121B2 (ja) | 昇降機システム | |
| US5241141A (en) | Elevator profile selection based on absence or presence of passengers | |
| EP2197744A2 (en) | Multiple car hoistway including car separation control | |
| JPH07206283A (ja) | 複数群への昇降機のつり下げかご割当システム | |
| JP4732343B2 (ja) | エレベータの群管理制御装置 | |
| JPH04361960A (ja) | 自走式エレベータの制御装置 | |
| JP2001002334A (ja) | 昇降設備の制御装置 | |
| JP2005170597A (ja) | エレベータ制御装置及び制御方法 | |
| EP1097896A2 (en) | Double-deck elevator car | |
| JP2001114482A (ja) | エレベータの停電時救出運転装置 | |
| JP2013023372A (ja) | エレベータ | |
| JP2010058898A (ja) | エスカレータの運転制御装置 | |
| JP2002128400A (ja) | 昇降設備の制御装置 | |
| JP2007210710A (ja) | 乗客コンベア | |
| JP3327019B2 (ja) | エレベータ装置 | |
| KR102160012B1 (ko) | 더블데크 엘리베이터 시스템 | |
| JPH07206282A (ja) | 昇降機システム | |
| CN119306090B (zh) | 用于运送机器人的电梯 | |
| JPS63171788A (ja) | エスカレ−タあるいは動く歩道の速度制御装置 | |
| KR102194964B1 (ko) | 가변속 엘리베이터 시스템 | |
| JPH0664853A (ja) | エレベーターのレベル制御装置 | |
| JPH07112876A (ja) | エレベータの制御装置 | |
| JPS6154714B2 (ja) | ||
| JPH09315734A (ja) | つかみ替え式循環型エレベータ |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20060417 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20081211 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20090106 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20090304 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20090519 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20090616 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20090714 |
|
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20090804 |
|
| FPAY | Renewal fee payment (prs date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20120814 Year of fee payment: 3 |
|
| R150 | Certificate of patent (=grant) or registration of utility model |
Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| FPAY | Renewal fee payment (prs date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20120814 Year of fee payment: 3 |
|
| FPAY | Renewal fee payment (prs date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20130814 Year of fee payment: 4 |
|
| S531 | Written request for registration of change of domicile |
Free format text: JAPANESE INTERMEDIATE CODE: R313531 |
|
| R350 | Written notification of registration of transfer |
Free format text: JAPANESE INTERMEDIATE CODE: R350 |
|
| LAPS | Cancellation because of no payment of annual fees |