JP4858287B2 - 内燃機関の制御装置 - Google Patents

内燃機関の制御装置 Download PDF

Info

Publication number
JP4858287B2
JP4858287B2 JP2007112261A JP2007112261A JP4858287B2 JP 4858287 B2 JP4858287 B2 JP 4858287B2 JP 2007112261 A JP2007112261 A JP 2007112261A JP 2007112261 A JP2007112261 A JP 2007112261A JP 4858287 B2 JP4858287 B2 JP 4858287B2
Authority
JP
Japan
Prior art keywords
compression ratio
mechanical compression
internal combustion
combustion engine
knocking
Prior art date
Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
Expired - Fee Related
Application number
JP2007112261A
Other languages
English (en)
Other versions
JP2008267290A (ja
Inventor
栄一 神山
大輔 秋久
Current Assignee (The listed assignees may be inaccurate. Google has not performed a legal analysis and makes no representation or warranty as to the accuracy of the list.)
Toyota Motor Corp
Original Assignee
Toyota Motor Corp
Priority date (The priority date is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the date listed.)
Filing date
Publication date
Application filed by Toyota Motor Corp filed Critical Toyota Motor Corp
Priority to JP2007112261A priority Critical patent/JP4858287B2/ja
Priority to EP08737476A priority patent/EP2140122B1/en
Priority to AT08737476T priority patent/ATE517242T1/de
Priority to US12/596,677 priority patent/US8646419B2/en
Priority to PCT/IB2008/000951 priority patent/WO2008129399A2/en
Priority to CN2008800127058A priority patent/CN101680375B/zh
Publication of JP2008267290A publication Critical patent/JP2008267290A/ja
Application granted granted Critical
Publication of JP4858287B2 publication Critical patent/JP4858287B2/ja
Expired - Fee Related legal-status Critical Current
Anticipated expiration legal-status Critical

Links

Images

Classifications

    • F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
    • F01—MACHINES OR ENGINES IN GENERAL; ENGINE PLANTS IN GENERAL; STEAM ENGINES
    • F01P—COOLING OF MACHINES OR ENGINES IN GENERAL; COOLING OF INTERNAL-COMBUSTION ENGINES
    • F01P7/00—Controlling of coolant flow
    • F01P7/14—Controlling of coolant flow the coolant being liquid
    • F01P7/16—Controlling of coolant flow the coolant being liquid by thermostatic control
    • F01P7/164—Controlling of coolant flow the coolant being liquid by thermostatic control by varying pump speed
    • F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
    • F02—COMBUSTION ENGINES; HOT-GAS OR COMBUSTION-PRODUCT ENGINE PLANTS
    • F02D—CONTROLLING COMBUSTION ENGINES
    • F02D13/00—Controlling the engine output power by varying inlet or exhaust valve operating characteristics, e.g. timing
    • F02D13/02—Controlling the engine output power by varying inlet or exhaust valve operating characteristics, e.g. timing during engine operation
    • F02D13/0269—Controlling the valves to perform a Miller-Atkinson cycle
    • F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
    • F02—COMBUSTION ENGINES; HOT-GAS OR COMBUSTION-PRODUCT ENGINE PLANTS
    • F02D—CONTROLLING COMBUSTION ENGINES
    • F02D15/00—Varying compression ratio
    • F02D15/02—Varying compression ratio by alteration or displacement of piston stroke
    • F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
    • F02—COMBUSTION ENGINES; HOT-GAS OR COMBUSTION-PRODUCT ENGINE PLANTS
    • F02D—CONTROLLING COMBUSTION ENGINES
    • F02D15/00—Varying compression ratio
    • F02D15/04—Varying compression ratio by alteration of volume of compression space without changing piston stroke
    • F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
    • F02—COMBUSTION ENGINES; HOT-GAS OR COMBUSTION-PRODUCT ENGINE PLANTS
    • F02D—CONTROLLING COMBUSTION ENGINES
    • F02D35/00—Controlling engines, dependent on conditions exterior or interior to engines, not otherwise provided for
    • F02D35/02—Controlling engines, dependent on conditions exterior or interior to engines, not otherwise provided for on interior conditions
    • F02D35/027—Controlling engines, dependent on conditions exterior or interior to engines, not otherwise provided for on interior conditions using knock sensors
    • F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
    • F02—COMBUSTION ENGINES; HOT-GAS OR COMBUSTION-PRODUCT ENGINE PLANTS
    • F02P—IGNITION, OTHER THAN COMPRESSION IGNITION, FOR INTERNAL-COMBUSTION ENGINES; TESTING OF IGNITION TIMING IN COMPRESSION-IGNITION ENGINES
    • F02P5/00—Advancing or retarding ignition; Control therefor
    • F02P5/04—Advancing or retarding ignition; Control therefor automatically, as a function of the working conditions of the engine or vehicle or of the atmospheric conditions
    • F02P5/145—Advancing or retarding ignition; Control therefor automatically, as a function of the working conditions of the engine or vehicle or of the atmospheric conditions using electrical means
    • F02P5/15—Digital data processing
    • F02P5/152—Digital data processing dependent on pinking
    • F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
    • F01—MACHINES OR ENGINES IN GENERAL; ENGINE PLANTS IN GENERAL; STEAM ENGINES
    • F01P—COOLING OF MACHINES OR ENGINES IN GENERAL; COOLING OF INTERNAL-COMBUSTION ENGINES
    • F01P11/00—Component parts, details, or accessories not provided for in, or of interest apart from, groups F01P1/00 - F01P9/00
    • F01P11/14—Indicating devices; Other safety devices
    • F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
    • F01—MACHINES OR ENGINES IN GENERAL; ENGINE PLANTS IN GENERAL; STEAM ENGINES
    • F01P—COOLING OF MACHINES OR ENGINES IN GENERAL; COOLING OF INTERNAL-COMBUSTION ENGINES
    • F01P7/00—Controlling of coolant flow
    • F01P7/14—Controlling of coolant flow the coolant being liquid
    • F01P7/16—Controlling of coolant flow the coolant being liquid by thermostatic control
    • F01P7/167—Controlling of coolant flow the coolant being liquid by thermostatic control by adjusting the pre-set temperature according to engine parameters, e.g. engine load, engine speed
    • F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
    • F02—COMBUSTION ENGINES; HOT-GAS OR COMBUSTION-PRODUCT ENGINE PLANTS
    • F02B—INTERNAL-COMBUSTION PISTON ENGINES; COMBUSTION ENGINES IN GENERAL
    • F02B75/00—Other engines
    • F02B75/04—Engines with variable distances between pistons at top dead-centre positions and cylinder heads
    • F02B75/041—Engines with variable distances between pistons at top dead-centre positions and cylinder heads by means of cylinder or cylinderhead positioning
    • F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
    • F02—COMBUSTION ENGINES; HOT-GAS OR COMBUSTION-PRODUCT ENGINE PLANTS
    • F02D—CONTROLLING COMBUSTION ENGINES
    • F02D37/00—Non-electrical conjoint control of two or more functions of engines, not otherwise provided for
    • F02D37/02—Non-electrical conjoint control of two or more functions of engines, not otherwise provided for one of the functions being ignition
    • Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
    • Y02—TECHNOLOGIES OR APPLICATIONS FOR MITIGATION OR ADAPTATION AGAINST CLIMATE CHANGE
    • Y02T—CLIMATE CHANGE MITIGATION TECHNOLOGIES RELATED TO TRANSPORTATION
    • Y02T10/00—Road transport of goods or passengers
    • Y02T10/10—Internal combustion engine [ICE] based vehicles
    • Y02T10/12—Improving ICE efficiencies
    • Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
    • Y02—TECHNOLOGIES OR APPLICATIONS FOR MITIGATION OR ADAPTATION AGAINST CLIMATE CHANGE
    • Y02T—CLIMATE CHANGE MITIGATION TECHNOLOGIES RELATED TO TRANSPORTATION
    • Y02T10/00—Road transport of goods or passengers
    • Y02T10/10—Internal combustion engine [ICE] based vehicles
    • Y02T10/40—Engine management systems

Landscapes

  • Engineering & Computer Science (AREA)
  • Chemical & Material Sciences (AREA)
  • Combustion & Propulsion (AREA)
  • Mechanical Engineering (AREA)
  • General Engineering & Computer Science (AREA)
  • Signal Processing (AREA)
  • Output Control And Ontrol Of Special Type Engine (AREA)
  • Combined Controls Of Internal Combustion Engines (AREA)
  • Cylinder Crankcases Of Internal Combustion Engines (AREA)
  • Electrical Control Of Ignition Timing (AREA)
  • Combustion Methods Of Internal-Combustion Engines (AREA)

Description

本発明は、ピストンの往復動に伴って変化する燃焼室の容積の最小値に対する最大値の比である機械圧縮比を変更可能な圧縮比変更装置を備える内燃機関の制御装置に関する。
内燃機関の機械圧縮比を変更可能な圧縮比変更装置を備える内燃機関の制御装置が知られている。一般に、燃焼室を形成する壁面(例えば、ボア壁面)の近傍に位置する混合ガス(エンドガス)の温度及び圧力が過度に高くなると、混合ガスの点火後にエンドガスが暴発的に燃焼することによってノッキングが発生する。ノッキングが発生すると、内燃機関の熱効率が著しく低下するとともに、燃焼室を構成する壁面(シリンダヘッド等)が溶損する虞が生じる。
ところで、内燃機関の負荷が小さくなるにつれて燃焼室に形成される混合ガス中の燃料量は少なくなる。従って、混合ガスが燃焼することにより発生する熱エネルギーも小さくなる。その結果、燃焼室を形成する壁面が混合ガスの燃焼により発生する熱エネルギーにより加熱される程度が小さくなるので、燃焼前のエンドガスがその壁面により加熱される程度が小さくなる。更に、内燃機関の負荷が小さくなるにつれて燃焼室に形成される混合ガスの量が少なくなるので、ピストンの圧縮作用による混合ガスの温度の上昇量も小さくなる。従って、内燃機関の負荷が小さくなるにつれてノッキングは発生しにくくなる。
そこで、上記従来の制御装置の一つは、内燃機関の負荷が小さくなるにつれて機械圧縮比が高くなるように圧縮比変更装置を制御する。従って、内燃機関の負荷が比較的小さい状態においては、機械圧縮比が比較的高くされるので内燃機関の熱効率が向上する。その結果、ノッキングの発生を回避しながら良好な燃費にて内燃機関を運転することができる(例えば、特許文献1を参照。)。
更に、その制御装置は、ノッキングが発生した場合、機械圧縮比が負荷に基づいて決定される機械圧縮比よりも低い機械圧縮比となるように圧縮比変更装置を制御する。これにより、エンドガスの圧力が低くなるのでノッキングの発生が抑制される。
特開2006−177176号公報
しかしながら、上記従来の制御装置によれば、ノッキングが発生した時点以降において、機械圧縮比が負荷に基づいて決定される機械圧縮比よりも低い機械圧縮比に制御され続けるので、燃費向上が阻害されてしまうという問題があった。
本発明は上述した課題に対処するためになされたものであって、その目的は、燃費向上が阻害されることを回避しながらノッキングの発生を抑制することが可能な内燃機関の制御装置を提供することにある。
かかる目的を達成するため本発明に係る内燃機関の制御装置は、
車両に搭載されるとともに、ピストンの往復動に伴って変化する燃焼室の容積の最小値に対する最大値の比である機械圧縮比を変更可能な圧縮比変更手段を有する内燃機関に適用される。
本発明に係る内燃機関の制御装置は、
実際の機械圧縮比が前記内燃機関の負荷に基づいて決定される機械圧縮比に一致するように前記圧縮比変更手段を制御する圧縮比制御手段と、
前記燃焼室を形成する壁面の近傍に冷却媒体を供給することにより同壁面を同冷却媒体によって冷却するとともに、同供給される冷却媒体が同壁面から受け取る単位時間あたりの熱エネルギーの大きさを表す冷却効率を調整可能に構成された冷却手段と、
ノッキングの発生に関係する指標値を取得する指標値取得手段と、
ノッキングが発生したという条件及びノッキングが発生し得る状態であるという条件のうちの少なくとも一つを含むノッキング判定条件が成立しているか否かを前記取得された指標値に基づいて判定し、同ノッキング判定条件が成立していると判定した場合、前記冷却効率を高めるように前記冷却手段を制御するとともに、同ノッキング判定条件が成立していると判定された時点であるノッキング判定時点から前記冷却効率が実際に上昇し始める時点である第1時点までの期間である第1期間中、実際の機械圧縮比を前記負荷に基づいて決定される機械圧縮比よりも低い機械圧縮比に維持するように前記圧縮比変更手段を制御し、同第1時点以降の第2期間中、前記冷却効率が徐々に上昇するにつれて実際の機械圧縮比を前記負荷に基づいて決定される機械圧縮比へ向けて徐々に高くするように前記圧縮比変更手段を制御するノッキング抑制手段と、を備える。
冷却効率は、例えば、冷却媒体の流量及び冷却媒体の温度等を変更することにより調整される。従って、実際の冷却効率は、冷却効率を高めるように冷却手段が制御された時点から所定の遅延時間が経過した後に高くなる。このため、冷却手段が制御されてから所定時間が経過するまでの間は、燃焼室壁面の温度は十分に低くならない。
そこで、上記構成のように、ノッキング判定条件が成立していると判定された場合、冷却効率を高めるように冷却手段を制御するとともに、ノッキング判定時点を開始時点とするノッキング判定時点から前記冷却効率が実際に上昇し始める時点である第1時点までの期間である第1期間中、実際の機械圧縮比を前記負荷に基づいて決定される機械圧縮比よりも低い機械圧縮比に維持するように前記圧縮比変更手段を制御し、同第1時点以降の第2期間中、前記冷却効率が徐々に上昇するにつれて実際の機械圧縮比を前記負荷に基づいて決定される機械圧縮比へ向けて徐々に高くするように前記圧縮比変更手段を制御すれば、エンドガスの圧力が低下するので、ノッキングの発生を抑制することができる。以下、第1期間と第2期間とを合わせた期間を「低圧縮比制御期間」とも称呼する。
その後、低圧縮比制御期間の終了時点においては、実際の冷却効率が十分に高くなっている。これにより、燃焼室を形成する壁面(燃焼室壁面)の温度が十分に低くなっている。その結果、エンドガスの温度が過度に高くならないので、ノッキングの発生が抑制される。
そして、低圧縮比制御期間の終了時点以降において、実際の機械圧縮比は内燃機関の負荷に基づいて決定される機械圧縮比に制御される。これにより、機械圧縮比が負荷に基づいて決定される機械圧縮比よりも低い機械圧縮比に制御され続けることを回避しながらノッキングの発生を抑制することができる。即ち、燃費向上が阻害されることを回避しながらノッキングの発生を抑制することができる。
上記説明から理解されるように、第1期間中における「前記負荷に基づいて決定される機械圧縮比よりも低い機械圧縮比(以下、「第1の機械圧縮比」とも称呼する。)」よりも、第2期間中における機械圧縮比は高い。
これによれば、燃焼室壁面の温度がある程度低下するまでの間、機械圧縮比が十分に低い第1の機械圧縮比に制御されているので、ノッキングの発生をより一層確実に抑制することができる。
その後、燃焼室壁面の温度は、実際の機械圧縮比を負荷に基づいて決定される機械圧縮比に制御した場合にはノッキングが発生する可能性が比較的高い温度であって実際の機械圧縮比を第1の機械圧縮比よりも負荷に基づいて決定される機械圧縮比に近い機械圧縮比に制御してもノッキングが発生しない温度まで低下する。
従って、上記構成のように、前記第2期間中に機械圧縮比を第1の機械圧縮比よりも高い機械圧縮比(以下、「第2の機械圧縮比」とも称呼する。)に制御することにより、ノッキングの発生を抑制しながら、機械圧縮比が低圧縮比制御期間のすべてにわたり第1の機械圧縮比に制御される場合と比較して燃費を向上させることができる。
上述したように、前記ノッキング抑制手段は、前記第1期間中、実際の機械圧縮比を負荷に基づいて決定される機械圧縮比よりも低い機械圧縮比(前記第1の機械圧縮比)に維持するとともに、前記第2期間中、冷却効率が徐々に上昇するにつれて実際の機械圧縮比を負荷に基づいて決定される機械圧縮比へ向けて徐々に高くするようになっている(第2期間中の機械圧縮比が第2の機械圧縮比に相当する。)。
冷却効率を高めるように冷却手段が制御されてから、所定の遅延時間が経過するまでの間(冷却効率が上昇し始めるまでの間)、燃焼室壁面の温度は略一定となる。従って、上記構成のように、第1期間中、実際の機械圧縮比を第1の機械圧縮比に維持することにより、ノッキングの発生を確実に抑制することができる。
その後、冷却効率は時間の経過に伴って徐々に高くなる。従って、時間の経過に伴って、燃焼室壁面の温度が徐々に低下するのでノッキングが発生する可能性も低下する。従って、上記構成のように、第2期間中における実際の機械圧縮比(第2の機械圧縮比)を時間の経過に伴って徐々に高くすることにより、第2期間において、機械圧縮比が一定に維持される場合よりも、ノッキングの発生をより確実に抑制しながら燃費を向上させることができる。
この場合、前記冷却手段は、前記供給される冷却媒体の量を変更することにより、前記冷却効率を調整するように構成されることが好適である。
この場合、前記冷却媒体は、冷却水であり、
前記冷却手段は、電力により駆動されることによって前記冷却水を送り出すことにより前記壁面の近傍へ同冷却水を供給する電動式のポンプを含むことが好適である。
一方、本発明による内燃機関の制御装置の他の態様において、
前記冷却媒体は、冷却水であり、
前記冷却手段は、電力が供給されるように構成され且つ同供給された電力に応じた回転速度にて回転する回転子を有するとともに同回転子が回転することによって同回転子の回転速度が高くなるほど多くなる量の前記冷却水を送り出すことにより前記壁面の近傍へ同冷却水を供給するように構成された電動式のポンプを含み、
前記ノッキング抑制手段は、前記ポンプに供給される電力を制御することにより前記冷却手段を制御するように構成されるとともに、前記第1時点を前記回転子の回転速度が所定の閾値回転速度となった時点に設定するように構成されることが好適である。
これによれば、ポンプの回転子の回転速度が高くなるほど、燃焼室壁面の近傍に供給される冷却水の量は多くなる。即ち、回転子の回転速度は、冷却効率と強い相関関係を有する。従って、上記構成のように、第1時点を回転子の回転速度が閾値回転速度となった時点に設定すれば、冷却効率が十分に高くなってから機械圧縮比を高めることができるので、ノッキングの発生をより確実に抑制しながら燃費を向上させることができる。
また、本発明による内燃機関の制御装置の他の態様において、
前記冷却媒体は、冷却水であり、
前記冷却手段は、電力が供給されるように構成され且つ同供給された電力に応じた回転速度にて回転する回転子を有するとともに同回転子が回転することによって同回転子の回転速度が高くなるほど多くなる量の前記冷却水を送り出すことにより前記壁面の近傍へ同冷却水を供給するように構成された電動式のポンプを含み、
前記ノッキング抑制手段は、前記ポンプに供給される電力を制御することにより前記冷却手段を制御するように構成されるとともに、前記第2期間中における実際の機械圧縮比を前記回転子の回転速度が高くなるほど高くするように構成されることが好適である。
上述したように、回転子の回転速度が高くなるほど、燃焼室壁面の近傍に供給される冷却水の量が多くなるので冷却効率は高くなる。従って、上記構成のように、第2期間中における実際の機械圧縮比を回転子の回転速度が高くなるほど高くすれば、ノッキングの発生を抑制しながら可能な限り燃費を向上させることができる。
一方、前記冷却手段がポンプを含んでいる場合、
前記内燃機関は、シリンダブロック及びクランクケースのうちの一方である固定側部材が前記車両に固定されるとともに、同シリンダブロック及び同クランクケースのうちの他方である可動側部材が同固定側部材に対して相対移動可能に構成され、
前記圧縮比変更手段は、前記可動側部材を前記固定側部材に対して相対移動させることにより実際の機械圧縮比を変更するように構成され、
前記ポンプは、前記圧縮比変更手段による機械圧縮比の変更に伴って前記固定側部材に対して相対移動しない部材に固定されることが好適である。
例えば、ポンプは、圧縮比変更手段による機械圧縮比の変更に伴って固定側部材に対して相対移動しない部材としての固定側部材又は車両に固定される。
これによれば、機械圧縮比を変更する際に移動させられる可動側部材にポンプが固定された場合と比較して、機械圧縮比を変更する際に移動させる部材の重量を小さくすることができる。従って、機械圧縮比を変更するために部材を移動させることにより消費されるエネルギーを低減することができる。この結果、燃費を向上させることができる。
また、本発明による内燃機関の制御装置の他の態様において、
前記冷却手段は、前記供給される冷却媒体の温度を変更することにより、前記冷却効率を調整するように構成されることが好適である。
また、上記内燃機関の制御装置のいずれか一つにおいて、
前記指標値取得手段は、前記冷却媒体の温度、前記燃焼室に導入される空気の温度、同燃焼室内のガスの圧力、及び、前記内燃機関の振動、のうちの少なくとも1つを前記指標値として検出することにより、前記指標値を取得するように構成されることが好適である。
冷却媒体の温度が高くなるほど、冷却効率は低くなる。従って、燃焼室壁面の温度が高くなるので、ノッキングが発生しやすくなる。即ち、冷却媒体の温度は、ノッキングの発生と強い相関関係を有する。また、燃焼室に導入される空気の温度(例えば、吸気管内の空気の温度)が高くなるほど、エンドガスの温度も高くなるからノッキングが発生しやすくなる。即ち、燃焼室に導入される空気の温度も、ノッキングの発生と強い相関関係を有する。一方、燃焼室内のガスの圧力(筒内圧力)が高くなるほど、エンドガスの圧力も高くなるからノッキングが発生しやすくなる。即ち、燃焼室内のガスの圧力も、ノッキングの発生と強い相関関係を有する。
更に、ノッキングが発生した場合、内燃機関は比較的高い周波数にて振動する。従って、内燃機関の振動は、ノッキングの発生と強い相関関係を有する。加えて、ノッキングが発生した場合、燃焼室内のガスの圧力は、急激に上昇する。従って、燃焼室内のガスの圧力も、ノッキングの発生と強い相関関係を有する。
従って、上記構成のように、冷却媒体の温度、燃焼室に導入される空気の温度、燃焼室内のガスの圧力、及び、内燃機関の振動、のうちの少なくとも1つを指標値として検出することにより同指標値を取得し、取得された指標値に基づいて上記ノッキング判定条件が成立しているか否かを判定することにより、ノッキング判定条件が成立しているか否かを適切に判定することができる。
この場合、上記内燃機関の制御装置は、
前記燃焼室内に形成された混合ガスに点火する点火手段と、
前記負荷に基づいて決定される点火時期にて前記点火手段が前記混合ガスに実際に点火するように同点火手段を制御する点火時期制御手段と、
を備え、
前記ノッキング抑制手段は、前記ノッキング判定条件が成立していると判定した場合、前記ノッキング判定時点を開始時点とする所定の点火遅角制御期間において前記負荷に基づいて決定される点火時期よりも遅角側の遅角点火時期にて前記点火手段が前記混合ガスに実際に点火するように同点火手段を制御することが好適である。
上述した制御装置においては、ノッキング判定時点にて機械圧縮比が低下させられる。しかしながら、機械圧縮比を変更するためには、例えば、クランクケースに対してシリンダブロックを相対移動させなければならない。従って、実際の機械圧縮比は、所定の制御遅れを伴って変化する。即ち、ノッキング判定時点の直後の期間においては、実際の機械圧縮比は、比較的高い機械圧縮比のままである。これにより、ノッキングが発生する虞があった。
これに対し、上記構成によれば、ノッキング判定時点にて点火時期が負荷に基づいて決定される点火時期よりも遅角側の遅角点火時期に制御される。これにより、エンドガスの圧力を低下させることができるので、ノッキングの発生を抑制することができる。
この場合、前記ノッキング抑制手段は、前記点火遅角制御期間のうちの前記開始時点から前記第1時点以降の第2時点までの期間中、前記遅角点火時期を第1の遅角点火時期に設定するとともに、同点火遅角制御期間のうちの同第2時点以降の期間中、同遅角点火時期を同第1の遅角点火時期よりも進角側の第2の遅角点火時期に設定するように構成されることが好適である。
これによれば、ノッキング判定時点から上記第2時点までの期間中、実際の点火時期は十分に遅角側の第1の遅角点火時期に制御される。これにより、ノッキングが発生する可能性が低減される。従って、実際の機械圧縮比を負荷に基づいて決定される機械圧縮比に早期に近づけてもノッキングの発生を抑制することができる。即ち、ノッキングを抑制しながら実際の機械圧縮比を負荷に基づいて決定される機械圧縮比により早期に近づけることができるので、燃費を向上させることができる。
その後、第2時点以降の期間においては、冷却効率が十分に高められることにより燃焼室壁面の温度が十分に低下する。従って、上記構成のように、実際の点火時期を第1の遅角点火時期よりも進角側の第2の遅角点火時期に制御することにより、点火時期が点火遅角制御期間のすべてにわたり第1の遅角点火時期に制御される場合と比較して燃費を向上させることができる。
この場合、前記ノッキング抑制手段は、前記点火遅角制御期間の終了時点を前記低圧縮比制御期間の終了時点以降の時点に設定することが好適である。
これによれば、第2期間が終了した後(すなわち、低圧縮比制御期間が終了した後)に点火遅角制御期間が終了する。従って、実際の機械圧縮比が負荷に基づいて決定される機械圧縮比よりも低い機械圧縮比に制御されている間中、実際の点火時期は、遅角点火時期に制御されている。これにより、ノッキングが発生する可能性が低減される。
従って、実際の機械圧縮比を負荷に基づいて決定される機械圧縮比に早期に近づけてもノッキングの発生を回避することができる。即ち、ノッキングの発生を抑制しながら実際の機械圧縮比を負荷に基づいて決定される機械圧縮比により早期に近づけることができるので、燃費を向上させることができる。
この場合、前記圧縮比制御手段は、前記負荷に基づいて決定される機械圧縮比を同負荷が小さくなるほど高くなる機械圧縮比に設定するとともに、前記ピストンが上死点位置にある時点における前記燃焼室の容積である上死点燃焼室容積に対する排気弁が開弁される時点における同燃焼室の容積の比である実膨張比が同負荷が小さくなるほど高くなるように同排気弁を開弁させ、且つ、同上死点燃焼室容積に対する吸気弁が閉弁される時点における同燃焼室の容積の比である実圧縮比が同負荷にかかわらず略一定に維持されるように同吸気弁を閉弁させることが好適である。
これによれば、負荷が小さくなるほど実膨張比が高くなる。これにより、混合ガスの燃焼によって生成された燃焼ガスがピストンに対して仕事を行う期間が長くなる。従って、熱効率を高めることができる。この結果、燃費を向上させることができる。
更に、実圧縮比は、負荷にかかわらず略一定に維持される。この結果、負荷が小さくなることにより機械圧縮比が高められても、ノッキングが発生する可能性が高くなることを回避することができる。以上により、負荷が比較的小さい領域において、ノッキングの発生を抑制しながら燃費を向上させることができる。
この場合、前記内燃機関は、複数の気筒を有する多気筒内燃機関であり、
前記圧縮比変更手段は、前記複数の気筒のそれぞれの機械圧縮比を同時に一つの機械圧縮比に変更するように構成され、
前記指標値取得手段は、前記複数の気筒のそれぞれに対する前記指標値を取得するように構成され、
前記冷却手段は、前記冷却効率を前記複数の気筒のそれぞれに対して調整可能に構成され、
前記ノッキング抑制手段は、前記複数の気筒のそれぞれに対して取得された前記指標値に基づいて前記ノッキング判定条件が成立しているか否かを判定し、同複数の気筒のうちのいずれかの気筒において同ノッキング判定条件が成立していると判定した場合、同複数の気筒のうちの同ノッキング判定条件が成立している気筒に対する冷却効率を同複数の気筒のうちの他の気筒に対する冷却効率よりも大きく高めるように前記冷却手段を制御するように構成されることが好適である。
複数の気筒を有する内燃機関においては、ノッキングは、特定の気筒において繰り返して発生しやすい。従って、上記構成のように、いずれかの気筒においてノッキング判定条件が成立している場合にノッキング判定条件が成立している気筒の冷却効率を他の気筒の冷却効率よりも大きく高めれば、ノッキング判定条件が成立している気筒においてノッキングが発生することを抑制することができる。換言すると、各気筒においてノッキングが発生する可能性を略一致させることができるので、機関全体の機械圧縮比をノッキングが発生しやすい一部の気筒の存在により高められない事態を回避することができる。
<第1実施形態>
<<構成>>
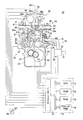
以下、本発明に係る内燃機関の制御装置の各実施形態について図面を参照しながら説明する。図1は、本発明の第1実施形態に係る前記制御装置を火花点火式多気筒(4気筒)内燃機関に適用したシステムの概略構成を示している。なお、図1は、特定気筒の断面のみを示しているが、他の気筒も同様な構成を備えている。
この内燃機関10は、図示しない車両に搭載されている。内燃機関10は、シリンダブロック部20と、シリンダヘッド部30と、吸排系統40と、冷却手段の一部を構成する冷却系統50と、を含んでいる。
シリンダブロック部20は、可動側部材としてのシリンダブロック21と、固定側部材としてのクランクケース22と、ピストン23と、コンロッド24と、クランク軸25と、を含んでいる。
図1及び図1に示した2−2線に沿った平面によりシリンダブロック21を切断した断面の概略図である図2に示したように、シリンダブロック21には、ボア中心軸線方向BCに貫通した円柱状の穴であるシリンダボア21aが複数(本例では、4つ)形成されている。すべてのシリンダボア21aの中心軸線BCは、同一平面(ボア中心軸線配列平面)BDP内に位置している。
更に、シリンダブロック21には、冷却手段の一部を構成するブロック側ウォータージャケット21bが形成されている。ブロック側ウォータージャケット21bは、冷却水が通過するための通路である。ブロック側ウォータージャケット21bは、すべてのシリンダボア21aを取り囲むように配置されている。
図2に示したように、シリンダブロック21の一つの側面であってボア中心軸線配列平面BDPと平行な側面21cには、ブロック側ウォータージャケット21bに連通する2つの開口部21c1,21c2が形成されている。開口部21c1,21c2は、ボア中心軸線配列平面BDPと平行であり且つボア中心軸線方向BCと直交するボア中心軸線配列方向BDにおける側面21cの両端部のそれぞれの近傍の位置に配置されている。
クランクケース22は、車両(車両の車体)に固定されている。クランクケース22は、図1に示したように、ボア中心軸線方向BCにおいてシリンダブロック21と隣り合うように配置されている。クランクケース22は、クランク軸25を収容するとともに、クランク軸25を回転可能に支持している。
クランクケース22及びシリンダブロック21は、シリンダブロック21がクランクケース22に対してボア中心軸線方向BCにおいて相対移動可能に構成されている。以下、本明細書においては、シリンダブロック21からクランクケース22へ向かう方向を下方向と称呼し、クランクケース22からシリンダブロック21へ向かう方向を上方向と称呼する。
ピストン23は、シリンダボア21aに収容されている。ピストン23は、シリンダボア21a内を往復動し、ピストン23の往復動がコンロッド24を介してクランク軸25に伝達され、これによりクランク軸25が回転するようになっている。
更に、シリンダブロック部20は、圧縮比変更手段としての圧縮比変更装置26と、圧縮比制御装置27と、を備えている。この機構の詳細はよく知られていて、例えば、特開2003−206771号公報及び特開2007−056837号公報等に記載されている。従って、本明細書においてはこの機構の詳細な説明を省略し、概要についてのみ述べる。
圧縮比変更装置26は、シリンダブロック21とクランクケース22とを連結するとともに、圧縮比制御装置27によって駆動されることにより、シリンダブロック21をクランクケース22に対してボア中心軸線方向BCにおいて相対移動させることによってシリンダブロック21とクランクケース22との間のボア中心軸線方向BCにおける距離を変更するようになっている。
シリンダヘッド部30は、シリンダブロック21の上部に固定されている。このような構成により、シリンダボア21aを構成する壁面(ボア壁面)、ピストン23のヘッド及びシリンダヘッド部30の下面は、燃焼室CCを形成している。更に、圧縮比変更装置26により、シリンダブロック21がクランクケース22に対してボア中心軸線方向BCにおいて相対移動させられることによって内燃機関10の機械圧縮比が変更される。ここで、内燃機関10の機械圧縮比は、ピストン23の往復動に伴って変化する燃焼室CCの容積の最小値に対する最大値の比である。即ち、複数の気筒のそれぞれの機械圧縮比は、同時に一つの機械圧縮比に変更される。
シリンダヘッド部30は、燃焼室CCに連通した吸気ポート31、吸気ポート31を開閉する吸気弁32、吸気弁32を駆動するインテークカムシャフトを含むとともに同インテークカムシャフトの位相角を連続的に変更する可変吸気タイミング装置32a、可変吸気タイミング装置32aのアクチュエータ32b、燃焼室CCに連通した排気ポート33、排気ポート33を開閉する排気弁34、排気弁34を駆動するエキゾーストカムシャフト34a、高電圧が加えられることにより燃焼室CC内に火花を発生する点火プラグ35、点火プラグ35に与える高電圧を発生するイグニッションコイルを含むイグナイタ36及び指示信号に応答して燃焼室CC内に供給するための燃料を吸気ポート31内に噴射するインジェクタ37を備えている。なお、点火プラグ35及びイグナイタ36は、燃焼室CC内に形成された混合ガスに点火する点火手段を構成している。
シリンダヘッド部30には、冷却手段の一部を構成するヘッド側ウォータージャケット30aが形成されている。ヘッド側ウォータージャケット30aは、冷却水が通過するための通路である。ヘッド側ウォータージャケット30aは、すべての気筒の燃焼室CCを取り囲むように配置されている。ヘッド側ウォータージャケット30aは、複数の位置にてブロック側ウォータージャケット21bと連通している。
吸排系統40は、インテークマニホールド41と、エキゾーストマニホールド42と、を含んでいる。
インテークマニホールド41は、シリンダヘッド部30に固定されている。インテークマニホールド41には、各気筒の吸気ポート31のそれぞれに連通する独立した複数の通路が形成されている。インテークマニホールド41は、内燃機関10の外部から取り込んだ空気をシリンダブロック部20に導入する図示しない吸気管に接続されている。
エキゾーストマニホールド42は、シリンダヘッド部30に固定されている。エキゾーストマニホールド42には、各気筒の排気ポート33のそれぞれに連通する独立した複数の通路が形成されている。エキゾーストマニホールド42は、シリンダブロック部20から排出された排ガスを内燃機関10の外部に放出するための図示しない排気管に接続されている。
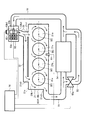
冷却系統50は、図2に示したように、循環用配水管51と、分岐用配水管52と、電動式のウォーターポンプ53と、ラジエータ54と、を備えている。
循環用配水管51の一端は、循環用配水管51の内部空間が開口部21c1を介してブロック側ウォータージャケット21bと連通するように、シリンダブロック21に接続されている。
循環用配水管51の他端は、循環用配水管51の内部空間とブロック側ウォータージャケット21bとが連通するように、開口部21c3を介してシリンダブロック21に接続されている。開口部21c3は、ボア中心軸線方向BCに直交する平面によりシリンダブロック21を切断した断面視において開口部21c1に最も近いシリンダブロック21の角部に対して対角に位置するシリンダブロック21の角部に設けられている。
分岐用配水管52の一端は、分岐用配水管52の内部空間が循環用配水管51の内部空間と連通するように、開口部21c1の近傍において循環用配水管51に接続されている。分岐用配水管52の他端は、分岐用配水管52の内部空間が開口部21c2を介してブロック側ウォータージャケット21bと連通するように、シリンダブロック21に接続されている。
ウォーターポンプ53は、分岐用配水管52が循環用配水管51に接続された位置よりもシリンダブロック21に対する上流側の位置にて循環用配水管51に配設されている。ウォーターポンプ53は、図示しない電源に接続されていて、その電源から電力が供給されるようになっている。
ウォーターポンプ53は、回転軸を含むモータ53a及び回転子53bを含んでいる。モータ53aは、供給される電力が大きくなるほど、回転軸を大きなトルクにて回転させるようになっている。回転子53bは、回転軸と一体的に回転するようになっている。回転子53bは、複数の羽根53b1を有している。ウォーターポンプ53は、回転子53bが回転することにより、羽根53b1によって冷却水を圧縮して送り出すようになっている。このような構成により、ウォーターポンプ53は、回転子53bの回転速度が高くなるほど多くなる量の冷却水を送り出す。
ウォーターポンプ53は、クランクケース22と同様に、車両に固定されている。即ち、ウォーターポンプ53は、圧縮比変更装置26による機械圧縮比の変更に伴って固定側部材としてのクランクケース22に対して相対移動しない部材(車両)に固定されている。なお、ウォーターポンプ53は、クランクケース22に固定されていてもよい。
これにより、機械圧縮比を変更する際に移動させられるシリンダブロック部20にウォーターポンプ53が固定された場合と比較して、機械圧縮比を変更する際に移動させる部材の重量を小さくすることができる。従って、機械圧縮比を変更するために部材を移動させることにより消費されるエネルギーを低減することができる。この結果、燃費を向上させることができる。
ラジエータ54は、ウォーターポンプ53よりもシリンダブロック21に対する上流側の位置にて循環用配水管51に配設されている。ラジエータ54は、循環用配水管51内の冷却水の熱を大気中に放出することにより冷却水を冷却するようになっている。
このような構成により、ブロック側ウォータージャケット21b、ヘッド側ウォータージャケット30a及び冷却系統50を冷却水が循環する。従って、ブロック側ウォータージャケット21b及びヘッド側ウォータージャケット30a内の冷却水が燃焼室CCを形成する壁面(燃焼室壁面、例えば、ボア壁面やシリンダヘッド部30の下面)から熱エネルギーを受け取り燃焼室壁面が冷却水によって冷却される。
更に、冷却系統50は、バイパス用配水管55と、バイパス流量調整弁55aと、を備えている。
バイパス用配水管55の一端は、ラジエータ54の上流にて循環用配水管51に接続され、他端はラジエータ54の下流にて循環用配水管51に接続されている。即ち、バイパス用配水管55は、循環用配水管51内の冷却水がラジエータ54をバイパスする(迂回する)ための通路を形成している。
バイパス流量調整弁55aは、サーモスタット式の弁である。バイパス流量調整弁55aは、図示しないバルブ開度が変更されることにより、ラジエータ54へ流入する冷却水量と、ラジエータ54をバイパス(迂回)する冷却水量と、を調整するようになっている。バイパス流量調整弁55aは、その周囲を流れる冷却水の温度が高くなるほどバルブ開度を小さくするようになっている。このような構成により、バイパス流量調整弁55aは、冷却水の温度が高くなるほど多くなる量の冷却水をラジエータ54へ流入させることにより、冷却水の温度(冷却水温度)Twを略一定に維持する。
一方、このシステムは、図1に示したように、冷却水温度センサ61、指標値取得手段としてのノックセンサ62、クランクポジションセンサ63、カムポジションセンサ64、ポンプ回転速度センサ65、アクセル開度センサ66及び電気制御装置70を備えている。
冷却水温度センサ61は、ブロック側ウォータージャケット21b内の冷却水の温度(冷却水温度)Twを検出し、冷却水温度Twを表す信号を出力するようになっている。
ノックセンサ62は、ノッキングの発生に関係する指標値としてのシリンダブロック部20の振動Vcを検出し、振動Vcを表す信号を出力するようになっている。
クランクポジションセンサ63は、クランク軸25が10°回転する毎に生じる幅狭のパルスを有するとともに同クランク軸25が360°回転する毎に生じる幅広のパルスを有する信号を出力するようになっている。この信号は、エンジン回転速度NEを表す。
カムポジションセンサ64は、インテークカムシャフトが90°回転する毎に(即ち、クランク軸25が180°回転する毎に)生じるパルスを有する信号(G2信号)を出力するようになっている。
ポンプ回転速度センサ65は、ウォーターポンプ53の回転子53bが360°回転する毎に信号を出力するようになっている。この信号は、ポンプ回転速度NPaを表す。
アクセル開度センサ66は、運転者によって操作されるアクセルペダルAPの操作量Accpを検出し、アクセルペダルAPの操作量(アクセルペダル操作量)Accpを表す信号を出力するようになっている。
電気制御装置70は、互いにバスにより接続されたCPU71、CPU71が実行するプログラム、テーブル(ルックアップテーブル、マップ)、定数等を予め記憶したROM72、CPU71が必要に応じてデータを一時的に記憶するRAM73、電源が投入された状態にてデータを記憶するとともに同記憶したデータを電源が遮断されている間も保持するバックアップRAM74及びADコンバータを含むインターフェース75等からなるマイクロコンピュータである。インターフェース75は、前記センサ61〜66と接続され、CPU71にセンサ61〜66からの信号を供給するとともに、CPU71の指示に応じて圧縮比制御装置27、可変吸気タイミング装置32aのアクチュエータ32b、イグナイタ36、インジェクタ37、及び、ウォーターポンプ53に駆動信号(指示信号)を送出するようになっている。
<<作動の概要>>
次に、上記のように構成された内燃機関の制御装置の作動の概要について説明する。
この制御装置は、ノックセンサ62により出力される電圧信号Vcに基づいてノッキングが発生したか否かを判定する。制御装置は、ノッキングが発生した場合、ポンプ回転速度NPを高めるようにウォーターポンプ53を制御する。更に、制御装置は、ノッキングが発生した時点を開始時点とする所定の低圧縮比制御期間において、実際の機械圧縮比を内燃機関10の負荷に基づいて決定される機械圧縮比よりも低い機械圧縮比に制御する。これにより、エンドガスの圧力が低下する。この結果、ノッキングの発生を抑制することができる。
その後、実際のポンプ回転速度NPが高くなる。これにより、ウォーターポンプ53から送り出される冷却水の流量が増加するので、冷却水が燃焼室壁面から受け取る単位時間あたりの熱エネルギーの大きさを表す冷却効率が高められる。これにより、燃焼室壁面の温度が低下する。その結果、エンドガスの温度が低下するので、ノッキングの発生が抑制される。
そして、制御装置は、低圧縮比制御期間が終了すると、実際の機械圧縮比を内燃機関10の負荷に基づいて決定される機械圧縮比に戻す。このように、この制御装置によれば、機械圧縮比が負荷に基づいて決定される機械圧縮比よりも低い機械圧縮比に制御され続けることを回避しながらノッキングの発生を抑制することができる。即ち、燃費向上が阻害されることを回避しながらノッキングの発生を抑制することができる。
<<作動の詳細>>
次に、電気制御装置70の実際の作動について、図3〜図9を参照しながら説明する。
(制御量決定)
電気制御装置70のCPU71は、図3にフローチャートにより示した制御量決定ルーチンを各気筒の膨張行程が終了する(即ち、クランク軸25が180°だけ回転する)毎に実行するようになっている。
従って、所定のタイミングになると、CPU71は、ステップ300から処理を開始してステップ305に進み、アクセル開度センサ66により検出されたアクセルペダル操作量Accpを読み込むとともに、続くステップ310にてクランクポジションセンサ63により検出されたエンジン回転速度NEを読み込む。本例では、アクセルペダル操作量Accpは、内燃機関10の負荷を表す。なお、内燃機関10の負荷は、アクセルペダル操作量Accpとエンジン回転速度NEとに基づいて決定される要求トルクであってもよい。
次いで、CPU71は、ステップ315に進んで、冷却水温度センサ61により検出された冷却水温度Twを読み込む。そして、CPU71は、ステップ320に進んでアクセルペダル操作量Accp及びエンジン回転速度NEと点火時期φとの関係を規定するテーブルMapφ、上記ステップ305にて読み込まれたアクセルペダル操作量Accp及び上記ステップ310にて読み込まれたエンジン回転速度NEに基づいて点火時期φ(ここでは、φ=φ1)を決定する。なお、ステップ320の処理が実行されることは、点火時期制御手段の機能の一部が達成されることに対応している。
ここで、テーブルMapφは、任意の運転状態の下でこのテーブルMapφに基づいて求められる点火時期φが任意の点火時期のうちの熱効率を最高とする点火時期となるように予め設定されている。なお、点火時期φは、BTDCにより表される。BTDCは、気筒毎に定義されている。BTDCは、各気筒における圧縮上死点(TDC)を原点としクランク軸25の回転方向と逆方向を正にとったクランク軸25の回転角度(クランク角度)である。
また、以下の説明において、MapX(a,b)と表記されるテーブルは、変数a及び変数bと値Xとの関係を規定するテーブルを意味することとする。また、値XをテーブルMapX(a,b)に基づいて求めるとは、値Xを現時点の変数a及び現時点の変数bと、テーブルMapX(a,b)と、に基づいて求める(決定する)ことを意味することとする。なお、変数は1つであってもよく3つ以上であってもよい。
そして、CPU71は、ステップ325に進んでテーブルMapε(Accp,NE)に基づいて機械圧縮比ε(ここでは、ε=ε1)を決定する。ここで、テーブルMapεは、図4に示したように、このテーブルMapεに基づいて求められる機械圧縮比εが、アクセルペダル操作量Accpが大きくなるほど低くなるように、予め設定されている。なお、ステップ325の処理が実行されることは、圧縮比制御手段の機能の一部が達成されることに対応している。
次いで、CPU71は、ステップ330に進んでテーブルMapNP(Accp,NE,Tw)に基づいてポンプ回転速度NP(ここでは、NP=NP1)を決定する。ここで、テーブルMapNPは、このテーブルMapNPに基づいて求められるポンプ回転速度NPが冷却水温度Twが高くなるほど高くなるとともにアクセルペダル操作量Accpが大きくなるほど高くなるように予め設定されている。
その後、CPU71は、ステップ335に進んでテーブルMapτ(Accp,NE)に基づいて燃料噴射量τを決定する。ここで、テーブルMapτは、このテーブルMapτに基づいて求められる燃料噴射量τがアクセルペダル操作量Accpが大きくなるほど多くなるように予め設定されている。そして、CPU71はステップ399に進んで本ルーチンを一旦終了する。
(ノッキング判定)
更に、CPU71は、図5にフローチャートにより示したノッキング判定ルーチンを、制御量決定ルーチンに続いて実行するようになっている。なお、図5のルーチンの処理が実行されることは、ノッキング抑制手段の機能の一部が達成されることに対応している。
従って、制御量決定ルーチンの実行が終了すると、CPU71は、ステップ500から処理を開始してステップ505に進み、ノックセンサ62により検出されたシリンダブロック部20の振動Vcに基づいてノッキング強度SNを算出する。本例では、ノッキング強度SNは、クランク軸25が180°だけ回転する間(即ち、1つの気筒の膨張行程)におけるシリンダブロック部20の振動Vcの振幅の最大値である。即ち、CPU71は、複数の気筒のそれぞれに対する上記指標値を取得していると言うことができる。
次いで、CPU71は、ステップ510に進んで上記ステップ510にて算出されたノッキング強度SNが閾値強度SNthよりも大きいか否かを判定する。ここで、閾値強度SNthは、実際にノッキングが発生した場合のノッキング強度SNよりも僅かに小さい値に予め設定されている。即ち、ステップ510にて判定される条件は、ノッキングが発生したという条件であると言うことができる。なお、この条件は、本明細書において、ノッキング判定条件とも称呼される。
いま、図6に示したように、何らかの理由により時点t1にてノッキングが発生した場合を想定する。この場合において、先ず、時点t1以前の期間A内の時点から説明する。
この時点では、ノッキングが発生していないので、ノッキング強度SNは、閾値強度SNthよりも小さい。従って、CPU71は、ステップ510にて「No」と判定してステップ599に直接進み、本ルーチンを一旦終了する。
(機械圧縮比補正量算出)
加えて、CPU71は、図7にフローチャートにより示した機械圧縮比補正量算出ルーチンを、ノッキング判定ルーチンに続いて実行するようになっている。なお、図7のルーチンの処理が実行されることは、ノッキング抑制手段の機能の一部が達成されることに対応している。
従って、ノッキング判定ルーチンの実行が終了すると、CPU71は、ステップ700から処理を開始してステップ705に進み、機械圧縮比補正フラグXεの値が「1」であるか否かを判定する。
ここで、機械圧縮比補正フラグXεは、上記ステップ325にて決定される機械圧縮比εを補正するか否かを表すフラグであって、その値が「1」であれば機械圧縮比εを補正し、「0」であれば補正しないことを示す。機械圧縮比補正フラグXεの値は、後述するように、ノッキングが発生したと判定された場合に「1」に設定され(ステップ545を参照。)、実際のポンプ回転速度(ポンプ回転速度センサ65により検出されるポンプ回転速度)NPaが上記ステップ330にて決定されるポンプ回転速度NPに一致した場合に「0」に設定される(ステップ740を参照。)。なお、内燃機関10の始動時に、機械圧縮比補正フラグXεの値は「0」に設定される。
この状態においては、ノッキングが発生していないので、機械圧縮比補正フラグXεの値は「0」のままである。従って、CPU71は、ステップ705にて「No」と判定してステップ710に進み、機械圧縮比補正量Δεの値を「0」に設定する。次いで、CPU71は、ステップ799に直接進んで本ルーチンを一旦終了する。
(点火時期補正量算出)
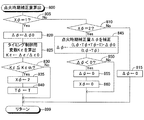
更に、CPU71は、図8にフローチャートにより示した点火時期補正量算出ルーチンを、機械圧縮比補正量算出ルーチンに続いて実行するようになっている。なお、図8のルーチンの処理が実行されることは、ノッキング抑制手段の機能の一部が達成されることに対応している。
従って、機械圧縮比補正量算出ルーチンの実行が終了すると、CPU71は、ステップ800から処理を開始してステップ805に進み、点火時期補正フラグXφの値が「1」であるか否かを判定する。
ここで、点火時期補正フラグXφは、上記ステップ320にて決定される点火時期φを補正するか否かを表すフラグであって、その値が「1」又は「2」であれば点火時期φを補正し、「0」であれば補正しないことを示す。点火時期補正フラグXφの値は、後述するように、ノッキングが発生したと判定された場合に「1」に設定され(ステップ540を参照。)、タイミング制御用変数Kεが所定の閾値Kεthとなった場合に「2」に設定され(ステップ835を参照。)、点火時期φに対する点火時期補正量Δφが「0」となった場合に「0」に設定される(ステップ860を参照。)。なお、内燃機関10の始動時に、点火時期補正フラグXφの値は「0」に設定される。
この状態においては、ノッキングが発生していないので、点火時期補正フラグXφの値は「0」のままである。従って、CPU71は、ステップ805にて「No」と判定してステップ810に進み、点火時期補正フラグXφの値が「2」であるか否かを判定する。そして、CPU71は、ステップ810にて「No」と判定してステップ815に進み、点火時期補正量Δφの値を「0」に設定する。次いで、CPU71は、ステップ899に直接進んで本ルーチンを一旦終了する。
(制御量補正)
加えて、CPU71は、図9にフローチャートにより示した制御量補正ルーチンを、点火時期補正量算出ルーチンに続いて実行するようになっている。なお、図9のルーチンの処理が実行されることは、ノッキング抑制手段の機能の一部が達成されることに対応している。
従って、点火時期補正量算出ルーチンの実行が終了すると、CPU71は、ステップ900から処理を開始してステップ905に進み、上記ステップ320にて決定された点火時期φ(この時点では、φ=φ1)から図8の点火時期補正量算出ルーチンにおいて算出された点火時期補正量Δφ(この時点では、Δφ=0)を減じた値φ−Δφに点火時期φを設定することにより点火時期φを補正する。但し、この時点では、Δφ=0であるので、点火時期φは実質的に補正されない。
次いで、CPU71は、ステップ910に進んで上記ステップ325にて決定された機械圧縮比ε(この時点では、ε=ε1)から図7の機械圧縮比補正量算出ルーチンにおいて算出された機械圧縮比補正量Δε(この時点では、Δε=0)を減じた値ε−Δεに機械圧縮比εを設定することにより機械圧縮比εを補正する。但し、この時点では、Δε=0であるので、機械圧縮比εは実質的に補正されない。
そして、CPU71は、ステップ915に進んでテーブルMapΔτ(Accp,NE,Δφ,Δε)に基づいて燃料噴射量補正量Δτを決定する。ここで、テーブルMapΔτは、このテーブルMapΔτに基づいて求められる燃料噴射量補正量Δτを上記ステップ335にて決定された燃料噴射量τに加えた量の燃料を噴射することにより内燃機関10が出力するトルクと、点火時期補正量Δφ及び機械圧縮比補正量Δεがともに「0」である場合において上記ステップ335にて決定された燃料噴射量τの燃料を噴射することにより内燃機関10が出力するトルクと、が一致するように予め設定されている。従って、この時点では、Δφ=Δε=0であるので、Δτ=0である。
次いで、CPU71は、ステップ920に進んで上記ステップ335にて決定された燃料噴射量τに上記ステップ915にて決定された燃料噴射量補正量Δτ(この時点では、Δτ=0)を加えた値τ+Δτに燃料噴射量τを設定することにより燃料噴射量τを補正する。但し、この時点では、Δτ=0であるので、燃料噴射量τは実質的に補正されない。そして、CPU71はステップ999に進んで本ルーチンを一旦終了する。
(ポンプ回転速度制御)
更に、CPU71は、図示しないポンプ回転速度制御ルーチンを、制御量補正ルーチンに続いて実行するようになっている。従って、制御量補正ルーチンの実行が終了すると、CPU71は、実際のポンプ回転速度NPaを設定されたポンプ回転速度NP(この時点では、NP=NP1)に一致させるための駆動指示信号をウォーターポンプ53に送信することにより、ウォーターポンプ53に供給される電力を制御する。なお、このポンプ回転速度制御ルーチンの処理が実行されることは、ノッキング抑制手段の機能の一部が達成されることに対応している。
(機械圧縮比制御)
加えて、CPU71は、図示しない機械圧縮比制御ルーチンを、ポンプ回転速度制御ルーチンに続いて実行するようになっている。従って、ポンプ回転速度制御ルーチンの実行が終了すると、CPU71は、実際の機械圧縮比を上記ステップ910にて設定された機械圧縮比ε(この時点では、ε=ε1)に一致させるための駆動指示信号を圧縮比制御装置27に送信する。なお、機械圧縮比制御ルーチンの処理が実行されることは、圧縮比制御手段の機能の一部及びノッキング抑制手段の機能の一部が達成されることに対応している。
(点火時期制御)
また、CPU71は、図示しない点火時期制御ルーチンをクランク軸25が所定の微小な角度だけ回転する毎に気筒毎に独立に実行するようになっている。従って、所定のタイミングになると、CPU71は、第n気筒(nは、1、2、3及び4)のクランク角度が上記ステップ905にて設定された点火時期φ(この時点では、φ=φ1)であるか否かを判定し、第n気筒のクランク角度がその点火時期φであると判定された場合には火花を発生させるための指示信号を第n気筒のイグナイタ36に送信する。なお、点火時期制御ルーチンの処理が実行されることは、点火時期制御手段の機能の一部及びノッキング抑制手段の機能の一部が達成されることに対応している。
(燃料噴射制御)
更に、CPU71は、図示しない燃料噴射制御ルーチンをクランク軸25が所定の微小な角度だけ回転する毎に気筒毎に独立に実行するようになっている。従って、所定のタイミングになると、CPU71は、第n気筒のクランク角度が所定の燃料噴射開始時期であるか否かを判定し、第n気筒のクランク角度がその燃料噴射開始時期であると判定された場合には上記ステップ920にて補正された燃料噴射量τの燃料を噴射させるための指示信号を第n気筒のインジェクタ37に送信する。
(ノッキング判定時点)
その後、時点t1になると、ノッキングが発生する。従って、ノッキング強度SNは、閾値強度SNthよりも大きくなる。従って、この時点にてCPU71が図5のノッキング判定ルーチンの処理を開始してステップ510に進んだとき、CPU71は、ステップ510にて「Yes」と判定してステップ515に進む。なお、本明細書において、このノッキングが発生したと判定された時点(即ち、ノッキング判定条件が成立していると判定された時点)t1は、ノッキング判定時点とも呼ばれる時点である。
CPU71は、ステップ515にてテーブルMapΔφ0(Accp,NE)に基づいて点火時期補正基本量Δφ0を決定する。ここで、テーブルMapΔφ0は、このテーブルMapΔφ0に基づいて求められる点火時期補正基本量Δφ0が正の値となるように予め設定されている。
次いで、CPU71は、ステップ520に進んでテーブルMapΔε0(Accp,NE)に基づいて機械圧縮比補正基本量Δε0を決定する。ここで、テーブルMapΔε0は、このテーブルMapΔε0に基づいて求められる機械圧縮比補正基本量Δε0が正の値となるように予め設定されている。
そして、CPU71は、ステップ525に進んでテーブルMapΔNP(Accp,NE,Tw)に基づいてポンプ回転速度補正量ΔNPを決定する。ここで、テーブルMapΔNPは、このテーブルMapΔNPに基づいて求められるポンプ回転速度補正量ΔNPが正の値となるように予め設定されている。
次いで、CPU71は、ステップ530に進んで上記ステップ330にて決定されたポンプ回転速度NPに上記ステップ525にて決定されたポンプ回転速度補正量ΔNPを加えた値NP+ΔNP(=NP2)にポンプ回転速度NPを設定することによりポンプ回転速度NPを補正する。
そして、CPU71は、ステップ535に進んで、上記ステップ305〜ステップ315にて読み込まれたアクセルペダル操作量Accp、エンジン回転速度NE及び冷却水温度Twと、上記テーブルMapNPと、に基づいて求められるポンプ回転速度NPが、上記ステップ530にて算出されたポンプ回転速度NP(=NP2)と一致するようにそのテーブルMapNPを更新する。
その後、CPU71は、ステップ540に進んで点火時期補正フラグXφの値を「1」に設定し、続くステップ545にて機械圧縮比補正フラグXεの値を「1」に設定する。次いで、CPU71は、ステップ550に進んでタイマTの値を「0」に設定することにより現時点から経過する時間(点火時期補正フラグXφの値及び機械圧縮比補正フラグXεの値のそれぞれが「0」から「1」へ変更されてから経過した時間、即ち、ノッキングが発生したと判定されてから経過した時間)の計測を開始する。そして、CPU71は、ステップ599に進んで本ルーチンを一旦終了する。
この状態において、CPU71が図7の機械圧縮比補正量算出ルーチンの処理を開始してステップ705に進んだとき、CPU71は、ステップ705にて「Yes」と判定してステップ715に進む。CPU71は、ステップ715にてポンプ回転速度センサ65により検出されたポンプ回転速度NPaを読み込む。
次いで、CPU71は、ステップ720に進んで上記ステップ530にて設定されたポンプ回転速度NP(この時点では、NP=NP2)から上記ステップ715にて読み込まれたポンプ回転速度NPaを減じた値(NP−NPa)を上記ステップ525にて決定されたポンプ回転速度補正量ΔNPにより除した値(NP−NPa)/ΔNPをポンプ回転速度不一致率RNPとして算出する。即ち、ポンプ回転速度不一致率RNPは、実際のポンプ回転速度NPaが上記ステップ530にて設定されたポンプ回転速度NPと相違している程度を表す値であって、その値が「0」に近づくほど両者の差が小さいことを表す。
その後、CPU71は、ステップ725に進んで上記ステップ720にて算出されたポンプ回転速度不一致率RNPが正の値であるか否かを判定する。この時点では、値NP−NPaはポンプ回転速度補正量ΔNPと等しいので、ポンプ回転速度不一致率RNPは「1」である。
従って、CPU71は、ステップ725にて「Yes」と判定してステップ730に進み、上記ステップ520にて決定された機械圧縮比補正基本量Δε0に上記ステップ720にて算出されたポンプ回転速度不一致率RNPを乗じた値RNP・Δε0を機械圧縮比補正量Δε(この時点では、Δε=Δε0)として算出する。そして、CPU71はステップ799に進んで本ルーチンを一旦終了する。
加えて、CPU71が図8の点火時期補正量算出ルーチンの処理を開始してステップ805に進んだとき、CPU71は、ステップ805にて「Yes」と判定してステップ820に進む。
CPU71は、ステップ820にて点火時期補正量Δφを上記ステップ515にて決定された点火時期補正基本量Δφ0に設定する。次いで、CPU71は、ステップ825に進んで図7の機械圧縮比補正量算出ルーチンにおいて算出された機械圧縮比補正量Δεを上記ステップ520にて決定された機械圧縮比補正基本量Δε0により除した値Δε/Δε0をタイミング制御用変数Kε(この時点では、Kε=1)として算出する。
なお、本例では、タイミング制御用変数Kεはポンプ回転速度不一致率RNPと一致する(Kε=Δε/Δε0=RNP・Δε0/Δε0=RNP)。従って、実際のポンプ回転速度NPaが上記ステップ330又はステップ530にて設定されたポンプ回転速度NP(ここでは、NP=NP2)に近づくにつれて、ポンプ回転速度不一致率RNPが小さくなるのでタイミング制御用変数Kεも小さくなる。
そして、CPU71は、ステップ830に進んで上記ステップ825にて算出されたタイミング制御用変数Kεが予め設定された閾値Kεth(本例では、0.4)以下であるか否かを判定する。
この時点では、機械圧縮比補正量Δεが機械圧縮比補正基本量Δε0と等しいので、タイミング制御用変数Kεは「1」である。従って、CPU71は、ステップ830にて「No」と判定してステップ899に直接進み本ルーチンを一旦終了する。
加えて、CPU71が図9の制御量補正ルーチン、機械圧縮比制御ルーチン及び点火時期制御ルーチンを実行することにより、実際の点火時期が内燃機関10の負荷に基づいて決定される点火時期φ1よりも点火時期補正基本量Δφ0だけ遅角された点火時期φ2に制御される(ステップ515及びステップ820を参照。)。更に、実際の機械圧縮比が内燃機関10の負荷に基づいて決定される機械圧縮比ε1よりも機械圧縮比補正基本量Δε0だけ低い機械圧縮比ε2に制御される(ステップ520及びステップ720〜ステップ730を参照。)。
このような状況は、タイミング制御用変数Kεが閾値Kεthよりも大きい限り継続する。この状況においては、時間の経過に伴って、実際のポンプ回転速度NPaは上記設定されたポンプ回転速度NP(=NP2)へ向かって徐々に高くなる。これにより、冷却水の流量が増加する。この結果、冷却効率が高められるので、燃焼室壁面の温度が低下する。
更に、図7のステップ720及びステップ730の処理が繰り返して実行される。従って、実際のポンプ回転速度NPaが上記設定されたポンプ回転速度NP(=NP2)に近づくほど、ポンプ回転速度不一致率RNPは低下し、その結果、機械圧縮比補正量Δεも小さくなる。換言すると、実際のポンプ回転速度NPaが上記設定されたポンプ回転速度NP(=NP2)に近づくにつれて機械圧縮比εは、内燃機関10の負荷に基づいて決定される機械圧縮比ε1に近づくように高められる。
ところで、冷却効率は実際のポンプ回転速度NPaが高くなるほど高くなる。従って、実際のポンプ回転速度NPaが高くなるほどノッキングが発生する可能性は低くなる。従って、このように、実際のポンプ回転速度NPaが高くなるほど機械圧縮比εを高くすることにより、ノッキングの発生を抑制しながら可能な限り燃費を向上させることができる。
一方、点火時期補正量Δφは点火時期補正基本量Δφ0に維持され続ける。即ち、実際の点火時期は内燃機関10の負荷に基づいて決定される点火時期φ1よりも点火時期補正基本量Δφ0だけ遅角された点火時期φ2に制御され続ける。
このとき、機械圧縮比εが内燃機関10の負荷に基づいて決定された機械圧縮比ε1に近づいていくので、タイミング制御用変数Kεは減少する。
そして、時点t2になると、タイミング制御用変数Kεは、閾値Kεthに一致する。従って、この時点t2にてCPU71が図8の点火時期補正量算出ルーチンの処理を開始してステップ830に進んだとき、CPU71は、ステップ830にて「Yes」と判定してステップ835に進む。CPU71は、ステップ835にて点火時期補正フラグXφの値を「2」に設定する。
次いで、CPU71は、ステップ840に進んで点火時期維持期間Tφを現時点のタイマTの値に設定する。即ち、点火時期維持期間Tφは、実際の点火時期が内燃機関10の負荷に基づいて決定された点火時期φ1を点火時期補正基本量Δφ0だけ遅角させた点火時期φ2に維持されていた時間を表す。そして、CPU71は、ステップ899に進んで本ルーチンを一旦終了する。
そして、クランク軸25が180°だけ回転することによりCPU71が再び図8の点火時期補正量算出ルーチンの処理を開始すると、CPU71はステップ805に進んだとき、ステップ805にて「No」と判定してステップ810に進む。
そして、CPU71は、点火時期補正フラグXφの値が「2」であるか否かを判定するステップ810にて「Yes」と判定してステップ845に進み、点火時期補正量Δφを下記(1)式に基づいて算出する。
Δφ=(Lφ・Tφ+Tφ−T)・Δφ0/(Lφ・Tφ) …(1)
ここで、Lφは所定の係数(本例では、0.9)である。係数Lφは、時点t1から時間(Tφ+Lφ・Tφ)が経過する前に実際のポンプ回転速度NPaが上記設定されたポンプ回転速度NP(=NP2)に一致する値に予め設定されている。上記(1)式に基づいて算出される点火時期補正量Δφは、図6から理解されるように、経過した時間に比例して減少する量であって、点火時期維持期間Tφに係数Lφを乗じた時間Lφ・Tφをかけて点火時期補正基本量Δφ0から「0」へ変化する量である。
次いで、CPU71は、ステップ850に進んで点火時期補正量Δφが負の値であるか否かを判定する。この時点では、点火時期補正量Δφは正の値である。従って、CPU71は、ステップ850にて「No」と判定してステップ899に直接進み本ルーチンを一旦終了する。
このように、点火時期補正量Δφを減少させる状況は、点火時期補正量Δφが「0」となるまで継続する。従って、時間の経過に伴って点火時期補正量Δφが減少するので、実際の点火時期も時間の経過に伴って内燃機関10の負荷に基づいて決定される点火時期φ1へ徐々に進角させられる。
そして、時点t3になると、実際のポンプ回転速度NPaが上記ステップ330にて設定されたポンプ回転速度NP(=NP2)に一致する。即ち、ポンプ回転速度不一致率RNPは「0」になる。従って、この時点t3にてCPU71が図7の機械圧縮比補正量算出ルーチンの処理を開始してステップ725に進んだとき、CPU71は、ステップ725にて「No」と判定してステップ735に進む。
CPU71は、ステップ735にて機械圧縮比補正量Δεの値を「0」に設定し、続くステップ740にて機械圧縮比補正フラグXεの値を「0」に設定する。そして、CPU71はステップ799に進んで本ルーチンを一旦終了する。
そして、クランク軸25が180°だけ回転することによりCPU71が再び図7の機械圧縮比補正量算出ルーチンの処理を開始すると、CPU71はステップ705に進んだとき、ステップ705にて「No」と判定してステップ710に進む。CPU71は、ステップ710にて機械圧縮比補正量Δεの値を「0」に設定し、続くステップ799にて本ルーチンを一旦終了する。
このように、機械圧縮比補正量Δεが「0」に設定される状況は、再びノッキングが発生するまで継続する。
そして、時点t2から時間Lφ・Tφが経過した時点t4になると、点火時期補正量Δφが「0」となる。従って、この時点t4にてCPU71が図8の点火時期補正量算出ルーチンの処理を開始してステップ850に進んだとき、CPU71は、ステップ850にて「Yes」と判定してステップ855に進む。CPU71は、ステップ855にて点火時期補正量Δφの値を「0」に設定し、続くステップ860にて点火時期補正フラグXφの値を「0」に設定する。そして、CPU71はステップ899に進んで本ルーチンを一旦終了する。
そして、クランク軸25が180°だけ回転することによりCPU71が再び図8の点火時期補正量算出ルーチンの処理を開始すると、CPU71はステップ805及びステップ810に進んだとき、いずれも「No」と判定してステップ815に進む。CPU71は、ステップ815にて点火時期補正量Δφの値を「0」に設定し、続くステップ899にて本ルーチンを一旦終了する。
このように、点火時期補正量Δφが「0」に設定される状況は、再びノッキングが発生するまで継続する。
このように、ノッキングが発生したと判定されると、その判定時点t1にてポンプ回転速度NPを高めるようにウォーターポンプ53が制御される。更に、その判定時点t1からノッキングが発生する前に設定されていたポンプ回転速度NP1よりも高いポンプ回転速度NP2に実際のポンプ回転速度NPaが一致する時点t3までの期間(図6における期間B及び期間C)において、実際の機械圧縮比が内燃機関10の負荷に基づいて決定される機械圧縮比ε1よりも低い機械圧縮比に制御される。これにより、エンドガスの圧力が低下する。この結果、ノッキングの発生を抑制することができる。なお、図6における期間Bと期間Cとを合わせた期間は、低圧縮比制御期間とも呼ばれる期間である。
その後、実際のポンプ回転速度NPが高くなる。これにより、ウォーターポンプ53から送り出される冷却水の流量が増加するので、冷却効率が高められる。これにより、燃焼室CCを形成する壁面(燃焼室壁面、例えば、ボア壁面やシリンダヘッド部30の下面)の温度が低下する。その結果、エンドガスの温度が低下するので、ノッキングの発生が抑制される。
そして、時点t3以降の期間(図6における期間D及び期間E)においては、実際の機械圧縮比が内燃機関10の負荷に基づいて決定される機械圧縮比ε1に戻される。これにより、実際の機械圧縮比が負荷に基づいて決定される機械圧縮比ε1よりも低い機械圧縮比に制御され続けることを回避しながらノッキングの発生を抑制することができる。即ち、燃費向上が阻害されることを回避しながらノッキングの発生を抑制することができる。
加えて、上記判定時点t1から時点t4までの期間(図6における期間B、期間C及び期間D)においては、実際の点火時期が内燃機関10の負荷に基づいて決定される点火時期φ1よりも遅角側の点火時期(遅角点火時期)に制御される。なお、図6における期間Bと期間Cと期間Dとを合わせた期間は、点火遅角制御期間とも呼ばれる期間である。
これにより、エンドガスの圧力を低下させることができるので、ノッキングの発生を抑制することができる。この結果、上記判定時点t1の直後の期間において実際の機械圧縮比が制御遅れを伴って変化することにより予定されていた機械圧縮比よりも高い機械圧縮比にて内燃機関10が運転されてもノッキングが発生することを抑制することができる。
より具体的には、上記判定時点t1からタイミング制御用変数Kεが減少することにより閾値Kεthに一致する時点t2までの期間(図6における期間B)において、実際の点火時期は内燃機関10の負荷に基づいて決定された点火時期φ1よりも点火時期補正基本量Δφ0だけ遅角された点火時期(第1の遅角点火時期)φ2にて一定に維持される。なお、タイミング制御用変数Kεは、ポンプ回転速度不一致率RNPが減少し始める時点t1aまで減少しない。従って、時点t2は、実際の機械圧縮比が高められ始める時点t1aよりも後の時点であり、本明細書において、第2時点とも呼ばれる時点である。
これにより、実際の機械圧縮比を内燃機関10の負荷に基づいて決定される機械圧縮比ε1に早期に近づけてもノッキングの発生を抑制することができる。即ち、ノッキングを抑制しながら実際の機械圧縮比を内燃機関10の負荷に基づいて決定される機械圧縮比ε1により早期に近づけることができるので、燃費を向上させることができる。
その後、時点t2以降の期間(図6における期間C及び期間D)においては、実際の点火時期は、点火時期φ2から点火時期φ1へ徐々に進角させられる。即ち、この期間においては、実際の点火時期は、第1の遅角点火時期φ2よりも進角側の第2の遅角点火時期に制御される。これにより、この期間においても点火時期が第1の遅角点火時期φ2に制御される場合と比較して燃費を向上させることができる。
また、閾値Kεthが十分に小さく設定されるとともに係数Lφが十分に大きく設定されているので、時点t2から実際のポンプ回転速度NPaが設定されたポンプ回転速度NP2に一致するまでの時間(図6における期間Cの長さ)は、時間Lφ・Tφ(図6における期間C及び期間Dを合わせた期間の長さ)よりも短い。従って、低圧縮比制御期間が終了した後に点火遅角制御期間が終了する。
即ち、実際の機械圧縮比が機械圧縮比ε1よりも低い機械圧縮比に制御されている間中、実際の点火時期は、遅角点火時期に制御されている。これにより、ノッキングが発生する可能性が低減される。従って、実際の機械圧縮比を内燃機関10の負荷に基づいて決定される機械圧縮比ε1に早期に近づけてもノッキングの発生を回避することができる。即ち、ノッキングの発生を抑制しながら実際の機械圧縮比を内燃機関10の負荷に基づいて決定される機械圧縮比ε1により早期に近づけることができるので、燃費を向上させることができる。
以上、説明したように、本発明による内燃機関の制御装置の第1実施形態によれば、燃費向上が阻害されることを回避しながらノッキングの発生を抑制することができる。
<第1実施形態の変形例>
次に、本発明の第1実施形態の変形例に係る内燃機関の制御装置について説明する。この変形例に係る制御装置は、上記第1実施形態に係る制御装置に対して、ノッキングが発生した場合、ノッキングが発生した気筒に対する冷却効率を他の気筒に対する冷却効率よりも大きく高めるように構成されている点のみにおいて相違している。従って、以下、かかる相違点を中心として説明する。
この変形例に係る内燃機関10は、図10の(A)及び(B)に示したように、冷却手段の一部を構成する分岐流量調整弁101を備える。分岐流量調整弁101は、分岐用配水管52が循環用配水管51に接続されている位置の近傍であってその位置よりもシリンダブロック21に対する下流側の位置にて循環用配水管51に配設されている。
分岐流量調整弁101は、図11の(A)及び(B)に示したように、弁体101aと、スプリング101bと、ソレノイドコイル101cと、を備えている。
弁体101aは、所定の駆動方向(図11の(A)にて符号DWが付された矢印の方向(閉弁方向)、及び、図11の(B)にて符号UWが付された矢印の方向(開弁方向))において移動可能に構成されている。弁体101aは、閉弁方向側に位置するほど分岐流量調整弁101が配設された位置における循環用配水管51の通路断面積を小さくするようになっている。
スプリング101bは、弁体101aを上記開弁方向UWに所定の付勢力にて付勢するようになっている。ソレノイドコイル101cは、弁体101aを上記閉弁方向DWに移動させる力であって供給される電力量に応じた大きさを有する力(駆動力)を発生するようになっている。
このような構成により、ソレノイドコイル101cに供給される電力量が変更されることによって、弁体101aの駆動方向における位置が変更される。即ち、ソレノイドコイル101cに供給される電力量が大きくなるほど、開口部21c2へ向けて流れる冷却水の流量が増加し、一方、開口部21c1へ向けて流れる冷却水の流量が減少する。
ここで、弁体101aの位置と冷却効率との関係について説明を加える。以下、便宜上、各気筒を、開口部21c1から開口部21c2へ向かう順に、第1気筒#1、第2気筒#2、第3気筒#3、及び、第4気筒#4と呼ぶ。
先ず、弁体101aが移動可能な範囲における中間の位置よりも開弁方向UW側に位置している場合から説明する。この場合、図11の(A)に示したように、分岐流量調整弁101が配設された位置における循環用配水管51の通路断面積は比較的大きい。従って、図10の(A)に示したように、開口部21c1を介してシリンダブロック21に供給される冷却水量は、分岐用配水管52を通過することにより開口部21c2を介してシリンダブロック21に供給される冷却水量よりも多い。なお、図10の(A)及び(B)において、白抜矢印の幅が広くなるほど冷却水量が多いことを示す。
従って、第1気筒#1及び第2気筒#2の周囲を通過する冷却水量が、第3気筒#3及び第4気筒#4の周囲を通過する冷却水量よりも多いので、第1気筒#1及び第2気筒#2に対する冷却効率は、第3気筒#3及び第4気筒#4に対する冷却効率よりも高い。
次に、弁体101aが移動可能な範囲における中間の位置よりも閉弁方向DW側に位置している場合について説明する。この場合、図11の(B)に示したように、分岐流量調整弁101が配設された位置における循環用配水管51の通路断面積は比較的小さい。従って、図10の(B)に示したように、開口部21c1を介してシリンダブロック21に供給される冷却水量は、分岐用配水管52を通過することにより開口部21c2を介してシリンダブロック21に供給される冷却水量よりも少ない。
従って、第1気筒#1及び第2気筒#2の周囲を通過する冷却水量が、第3気筒#3及び第4気筒#4の周囲を通過する冷却水量よりも少ないので、第1気筒#1及び第2気筒#2に対する冷却効率は、第3気筒#3及び第4気筒#4に対する冷却効率よりも低い。
このように、ソレノイドコイル101cに供給される電力量が変更されることによって、冷却効率は、第1気筒#1及び第2気筒#2と、第3気筒#3及び第4気筒#4と、のそれぞれに対して調整される。
更に、CPU71は、第1実施形態に係る図5のノッキング判定ルーチンに代えて、図5のルーチンのステップ550とステップ599との間に図12にフローチャートにより示したステップ1205〜ステップ1220の処理を追加したノッキング判定ルーチンを実行するようになっている。なお、ステップ1205〜ステップ1220の処理が実行されることは、ノッキング抑制手段の機能の一部が達成されることに対応している。
先ず、第1気筒#1においてノッキングが発生した場合から説明する。
この場合、CPU71が上記ノッキング判定ルーチンの処理を開始してステップ510に進んだとき、CPU71は、ステップ510にて「Yes」と判定してステップ515以降のステップに進み、点火時期補正基本量Δφ0、機械圧縮比補正基本量Δε0及びポンプ回転速度補正量ΔNPを決定するとともに、ポンプ回転速度NPを補正する。
次いで、CPU71は、ステップ1205に進んで現時点のクランク軸25の回転角度から、現時点において膨張行程が終了した気筒をノッキング発生気筒(ここでは、第1気筒#1)として特定する。即ち、ノッキング発生気筒は、ノッキング判定条件が成立している気筒であると言うことができる。
そして、CPU71は、ステップ1210に進んでノッキング発生気筒が第1気筒#1及び第2気筒#2のうちのいずれかであるか否かを判定する。この状態においては、ノッキング発生気筒が第1気筒#1として特定されているので、CPU71は、ステップ1210にて「Yes」と判定してステップ1215に進む。
CPU71は、ステップ1215にて分岐流量調整弁101の開度(分岐流量調整弁開度)を増加させる制御(増量制御)を行う。即ち、CPU71は、ソレノイドコイル101cに供給される電力量を減少させるための指示信号を分岐流量調整弁101へ送出する。そして、CPU71はステップ599に進んで本ルーチンを一旦終了する。
これにより、ソレノイドコイル101cが発生する駆動力が小さくなるので、分岐流量調整弁101は、開弁方向UWへ移動させられる。この結果、分岐流量調整弁101が配設された位置における循環用配水管51の通路断面積が大きくなる。従って、開口部21c1を介してシリンダブロック21に供給される冷却水量は、増加する。一方、分岐用配水管52を通過することにより開口部21c2を介してシリンダブロック21に供給される冷却水量は減少する。
更に、上述したように、実際のポンプ回転速度NPaの上昇に伴ってシリンダブロック21へ供給される冷却水の総量が増加する。従って、ノッキングが発生する前の時点と比較して、第1気筒#1及び第2気筒#2の周囲を通過する冷却水量は、第3気筒#3及び第4気筒#4の周囲を通過する冷却水量よりもより多い量だけ増加する。これにより、第1気筒#1及び第2気筒#2に対する冷却効率は、第3気筒#3及び第4気筒#4に対する冷却効率よりも大きく高められる。
この結果、第1気筒#1及び第2気筒#2においてノッキングが発生することをより一層確実に抑制することができる。即ち、ノッキングが発生した第1気筒#1においてノッキングが繰り返して発生することを抑制することができる。なお、第2気筒#2においてノッキングが発生した場合も同様である。
次に、第4気筒#4においてノッキングが発生した場合について説明する。
この場合、CPU71が上記ノッキング判定ルーチンの処理を開始してステップ1210に進んだとき、CPU71は、ステップ1210にて「No」と判定してステップ1220に進む。
CPU71は、ステップ1220にて分岐流量調整弁101の開度(分岐流量調整弁開度)を減少させる制御(減量制御)を行う。即ち、CPU71は、ソレノイドコイル101cに供給される電力量を増加させるための指示信号を分岐流量調整弁101へ送出する。そして、CPU71はステップ599に進んで本ルーチンを一旦終了する。
これにより、ソレノイドコイル101cが発生する駆動力が大きくなるので、分岐流量調整弁101は、閉弁方向DWへ移動させられる。この結果、分岐流量調整弁101が配設された位置における循環用配水管51の通路断面積が小さくなる。従って、開口部21c1を介してシリンダブロック21に供給される冷却水量は、減少する。一方、分岐用配水管52を通過することにより開口部21c2を介してシリンダブロック21に供給される冷却水量は増加する。
更に、上述したように、実際のポンプ回転速度NPaの上昇に伴ってシリンダブロック21へ供給される冷却水の総量が増加する。従って、ノッキングが発生する前の時点と比較して、第3気筒#3及び第4気筒#4の周囲を通過する冷却水量は、第1気筒#1及び第2気筒#2の周囲を通過する冷却水量よりもより多い量だけ増加する。これにより、第3気筒#3及び第4気筒#4に対する冷却効率は、第1気筒#1及び第2気筒#2に対する冷却効率よりも大きく高められる。
この結果、第3気筒#3及び第4気筒#4においてノッキングが発生することをより一層確実に抑制することができる。即ち、ノッキングが発生した第4気筒#4においてノッキングが繰り返して発生することを抑制することができる。なお、第3気筒#3においてノッキングが発生した場合も同様である。
以上、説明したように、本発明による内燃機関の制御装置の第1実施形態の変形例によれば、いずれかの気筒においてノッキングが発生した場合、ノッキングが発生した気筒に対する冷却効率が他の気筒に対する冷却効率よりも大きく高められる。これにより、ノッキングが発生した気筒においてノッキングが繰り返して発生することを抑制することができる。換言すると、各気筒においてノッキングが発生する可能性を略一致させることができるので、機関全体の機械圧縮比をノッキングが発生しやすい一部の気筒の存在により高められない事態を回避することができる。
<第2実施形態>
次に、本発明の第2実施形態に係る内燃機関の制御装置について説明する。第2実施形態に係る制御装置は、低圧縮比制御期間において実際の機械圧縮比を実際のポンプ回転速度NPaに応じた機械圧縮比εに制御する上記第1実施形態に係る制御装置に対して、低圧縮比制御期間のうちの実際のポンプ回転速度NPaが所定の閾値回転速度となるまでの期間中、実際の機械圧縮比を一定に維持するとともに、その期間の経過後、時間の経過に伴って実際の機械圧縮比を徐々に高くする点のみにおいて相違している。従って、以下、かかる相違点を中心として説明する。
第2実施形態に係る制御装置は、第1実施形態に係る図7の機械圧縮比補正量算出ルーチンに代わる図13のルーチンを実行するようになっている。
いま、図14に示したように、何らかの理由により時点t1にてノッキングが発生した場合を想定する。この場合において、先ず、時点t1以前の期間A内の時点から説明する。
(機械圧縮比補正量算出)
この時点にてCPU71が図13の機械圧縮比補正量算出ルーチンの処理を開始すると、CPU71は、ステップ1305に進んで機械圧縮比補正フラグXεの値が「1」であるか否かを判定する。
この状態においては、ノッキングが発生していないので、機械圧縮比補正フラグXεの値は「0」のままである。従って、CPU71は、ステップ1305にて「No」と判定してステップ1310に進み、機械圧縮比補正フラグXεの値が「2」であるか否かを判定する。そして、CPU71は、ステップ1310にて「No」と判定してステップ1315に進み、機械圧縮比補正量Δεの値を「0」に設定する。次いで、CPU71は、ステップ1399に進んで本ルーチンを一旦終了する。
従って、この時点では、上述したように、実際の機械圧縮比は、内燃機関10の負荷に基づいて決定される機械圧縮比ε(=ε1)に制御される。
(ノッキング判定時点)
その後、時点t1になると、ノッキングが発生する。従って、ノッキング強度SNは、閾値強度SNthよりも大きくなる。従って、この時点にてCPU71が図5のノッキング判定ルーチンを実行することにより、上記第1実施形態と同様に、点火時期補正基本量Δφ0、機械圧縮比補正基本量Δε0及びポンプ回転速度補正量ΔNPが決定される(ステップ515〜ステップ525)。更に、ポンプ回転速度NPが補正されるとともにテーブルMapNPが更新される(ステップ530及びステップ535)。加えて、点火時期補正フラグXφの値及び機械圧縮比補正フラグXεの値がいずれも「1」に設定される(ステップ540及びステップ545)。更に、タイマTの値が「0」に設定される(ステップ550)。
この時点にてCPU71が図13の機械圧縮比補正量算出ルーチンの処理を開始してステップ1305に進んだとき、CPU71は、ステップ1305にて「Yes」と判定してステップ1320に進む。CPU71は、ステップ1320にて機械圧縮比補正量Δεを上記ステップ520にて決定された機械圧縮比補正基本量Δε0に設定する。
次いで、CPU71は、ステップ1325に進んでポンプ回転速度センサ65により検出されたポンプ回転速度NPaを読み込む。そして、CPU71は、ステップ1330に進んで上記ステップ530にて設定されたポンプ回転速度NP(この時点では、NP=NP2)から上記ステップ1325にて読み込まれたポンプ回転速度NPaを減じた値NP−NPaを上記ステップ525にて決定されたポンプ回転速度補正量ΔNPにより除した値(NP−NPa)/ΔNPをポンプ回転速度不一致率RNPとして算出する。
その後、CPU71は、ステップ1335に進んで上記ステップ1330にて算出されたポンプ回転速度不一致率RNPが所定の閾値率RNPth(本例では、0.4)よりも小さい否かを判定する。なお、本例では、ポンプ回転速度不一致率RNPが閾値率RNPthに一致するまで機械圧縮比補正量Δεが機械圧縮比補正基本量Δε0に維持される。従って、タイミング制御用変数Kε(=Δε/Δε0)も、「1」に維持される。即ち、ポンプ回転速度不一致率RNPが閾値率RNPthに一致する時点よりも後の時点にて、タイミング制御用変数Kεが閾値Kεthに一致する。
この時点では、値NP−NPaはポンプ回転速度補正量ΔNPと等しいので、ポンプ回転速度不一致率RNPは「1」である。従って、CPU71は、ステップ1335にて「No」と判定してステップ1399に直接進み本ルーチンを一旦終了する。
従って、この時点では、実際の機械圧縮比は、内燃機関10の負荷に基づいて決定される機械圧縮比ε(=ε1)よりも上記ステップ520にて決定された機械圧縮比補正基本量Δε0だけ低い機械圧縮比ε(=ε2)に制御される。
このような状況は、ポンプ回転速度不一致率RNPが閾値率RNPth以上である限り継続する。この状況においては、時間の経過に伴って、実際のポンプ回転速度NPaは上記設定されたポンプ回転速度NP(=NP2)へ向かって徐々に高くなる。即ち、ポンプ回転速度不一致率RNPは徐々に減少する。これにより、冷却水の流量が増加する。この結果、冷却効率が高められるので、燃焼室壁面の温度が低下する。
一方、点火時期補正量Δφは、上記第1実施形態と同様に、点火時期補正基本量Δφ0に維持され続ける。即ち、実際の点火時期は内燃機関10の負荷に基づいて決定される点火時期φ1よりも点火時期補正基本量Δφ0だけ遅角された点火時期φ2に制御され続ける。
そして、時点t2になると、ポンプ回転速度不一致率RNPは、閾値率RNPthに一致する。換言すると、実際のポンプ回転速度NPaは、閾値回転速度NP−RNPth・ΔNPに一致する。従って、この時点t2にてCPU71が図13の機械圧縮比補正量算出ルーチンの処理を開始してステップ1335に進んだとき、CPU71は、ステップ1335にて「Yes」と判定してステップ1340に進む。CPU71は、ステップ1340にて機械圧縮比補正フラグXεの値を「2」に設定する。
次いで、CPU71は、ステップ1345に進んで機械圧縮比維持期間Tεを現時点のタイマTの値に設定する。即ち、機械圧縮比維持期間Tεは、実際の機械圧縮比が内燃機関10の負荷に基づいて決定された機械圧縮比ε1を機械圧縮比補正基本量Δε0だけ低くした機械圧縮比ε2に維持されていた時間を表す。そして、CPU71は、ステップ1399に進んで本ルーチンを一旦終了する。
そして、クランク軸25が180°だけ回転することによりCPU71が再び図13の機械圧縮比補正量算出ルーチンの処理を開始すると、CPU71はステップ1305に進んだとき、ステップ1305にて「No」と判定してステップ1310に進む。
そして、CPU71は、機械圧縮比補正フラグXεの値が「2」であるか否かを判定するステップ1310にて「Yes」と判定してステップ1350に進み、機械圧縮比補正量Δεを下記(2)式に基づいて算出する。
Δε=(Lε・Tε+Tε−T)・Δε0/(Lε・Tε) …(2)
ここで、Lεは所定の係数(本例では、0.8)である。上記(2)式に基づいて算出される機械圧縮比補正量Δεは、図14から理解されるように、経過した時間に比例して減少する量であって、機械圧縮比維持期間Tεに係数Lεを乗じた時間Lε・Tεをかけて機械圧縮比補正基本量Δε0から「0」へ変化する量である。
次いで、CPU71は、ステップ1355に進んで機械圧縮比補正量Δεが負の値であるか否かを判定する。この時点では、機械圧縮比補正量Δεは正の値である。従って、CPU71は、ステップ1355にて「No」と判定してステップ1399に直接進み本ルーチンを一旦終了する。
このように、機械圧縮比補正量Δεを減少させる状況は、機械圧縮比補正量Δεが「0」となるまで継続する。従って、時間の経過に伴って機械圧縮比補正量Δεが減少するので、実際の機械圧縮比も時間の経過に伴って内燃機関10の負荷に基づいて決定される機械圧縮比ε1へ徐々に高められる。
そして、時点t3になると、タイミング制御用変数Kεは、閾値Kεthに一致する。従って、この時点t3にてCPU71が図8の点火時期補正量算出ルーチンを実行することにより、点火時期補正フラグXφの値が「2」に設定される(ステップ835)。更に、点火時期維持期間Tφが現時点のタイマTの値に設定される(ステップ840)。
そして、クランク軸25が180°だけ回転することによりCPU71が再び図8の点火時期補正量算出ルーチンを実行することにより、点火時期補正量Δφが上記(1)式に基づいて算出される(ステップ845)。上述したように、上記(1)式に基づいて算出される点火時期補正量Δφは、経過した時間に比例して減少する量であって、点火時期維持期間Tφに係数Lφを乗じた時間Lφ・Tφをかけて点火時期補正基本量Δφ0から「0」へ変化する量である。本例では、係数Lφは、時間Lφ・Tφと時間Lε・Tεとが一致するように設定されている。
このような状況は、点火時期補正量Δφが「0」となるまで継続する。従って、時間の経過に伴って点火時期補正量Δφが減少するので、実際の点火時期も時間の経過に伴って内燃機関10の負荷に基づいて決定される点火時期φ1へ徐々に進角させられる。
そして、時点t3aになると、実際のポンプ回転速度NPaが上記ステップ330にて設定されたポンプ回転速度NP(=NP2)に一致する。
そして、時点t2から時間Lε・Tεが経過した時点t4になると、機械圧縮比補正量Δεが「0」となる。従って、この時点t4にてCPU71が図13の機械圧縮比補正量算出ルーチンの処理を開始してステップ1355に進んだとき、CPU71は、ステップ1355にて「Yes」と判定してステップ1360に進む。CPU71は、ステップ1360にて機械圧縮比補正量Δεの値を「0」に設定し、続くステップ1365にて機械圧縮比補正フラグXεの値を「0」に設定する。そして、CPU71はステップ1399に進んで本ルーチンを一旦終了する。
そして、クランク軸25が180°だけ回転することによりCPU71が再び図13の機械圧縮比補正量算出ルーチンの処理を開始すると、CPU71はステップ1305及びステップ1310に進んだとき、いずれも「No」と判定してステップ1315に進む。CPU71は、ステップ1315にて機械圧縮比補正量Δεの値を「0」に設定し、続くステップ1399にて本ルーチンを一旦終了する。
このように、機械圧縮比補正量Δεが「0」に設定される状況は、再びノッキングが発生するまで継続する。
そして、時点t3から時間Lφ・Tφが経過した時点t5になると、点火時期補正量Δφが「0」となる。従って、この時点t5にてCPU71が図8の点火時期補正量算出ルーチンを実行することにより、点火時期補正量Δφの値が「0」に設定されるとともに、点火時期補正フラグXφの値が「0」に設定される(ステップ855及びステップ860)。
そして、クランク軸25が180°だけ回転することによりCPU71が再び図8の点火時期補正量算出ルーチンを実行することにより、点火時期補正量Δφの値が「0」に設定される(ステップ815)。
このように、点火時期補正量Δφが「0」に設定される状況は、再びノッキングが発生するまで継続する。
このように、ノッキングが発生した(即ち、ノッキング判定条件が成立している)と判定されると、その判定時点t1にてポンプ回転速度NPを高めるようにウォーターポンプ53が制御される。更に、その判定時点t1から時点t4までの期間(図14における期間B、期間C及び期間D)において、実際の機械圧縮比が内燃機関10の負荷に基づいて決定される機械圧縮比ε1よりも低い機械圧縮比に制御される。これにより、エンドガスの圧力が低下する。この結果、ノッキングの発生を抑制することができる。なお、図14における期間Bと期間Cと期間Dとを合わせた期間は、低圧縮比制御期間とも呼ばれる期間である。
ポンプ回転速度NPを高めるようにウォーターポンプ53が制御されてから、所定の遅延時間が経過するまでの間、燃焼室壁面の温度は略一定となる。従って、上記判定時点t1からポンプ回転速度不一致率RNPが減少することにより閾値率RNPthに一致する時点t2までの期間(図14における期間B)においては、実際の機械圧縮比は内燃機関10の負荷に基づいて決定された機械圧縮比ε1よりも機械圧縮比補正基本量Δε0だけ低くされた機械圧縮比(第1の機械圧縮比)ε2にて一定に維持される。この結果、ノッキングの発生をより一層確実に抑制することができる。なお、図14における期間Bは、第1期間とも呼ばれる期間である。
そして、実際のポンプ回転速度NPaは、時間の経過に伴って徐々に高くなる。従って、冷却効率が徐々に高くなるので、燃焼室壁面の温度が徐々に低下する。これにより、ノッキングが発生する可能性が低下する。
従って、時点t2以降の期間(図14における期間C及び期間D)においては、実際の機械圧縮比は、第1の機械圧縮比ε2よりも高い第2の機械圧縮比に制御される。これにより、ノッキングの発生を抑制しながら、機械圧縮比が低圧縮比制御期間のすべてにわたり第1の機械圧縮比ε2に制御される場合と比較して燃費を向上させることができる。更に、この第2の機械圧縮比は、時間の経過に伴って内燃機関10の負荷に基づいて決定される機械圧縮比ε1へ向けて徐々に高められる。これにより、第2の機械圧縮比が一定に維持される場合よりも、ノッキングの発生をより確実に抑制しながら可能な限り燃費を向上させることができる。なお、図14における期間Cと期間Dとを合わせた期間は、第2期間とも呼ばれる期間である。
その後、時点t3aにて、ノッキングが発生する前に設定されていたポンプ回転速度NP1よりも高いポンプ回転速度NP2に実際のポンプ回転速度NPaが一致する。そして、時点t4においては、燃焼室壁面の温度が十分に低下しているので、ノッキングが発生する可能性が十分に低くなっている。
従って、時点t4以降の期間(図14における期間E及び期間F)においては、実際の機械圧縮比が内燃機関10の負荷に基づいて決定される機械圧縮比ε1に戻される。これにより、実際の機械圧縮比が負荷に基づいて決定される機械圧縮比ε1よりも低い機械圧縮比に制御され続けることを回避しながらノッキングの発生を抑制することができる。即ち、燃費向上が阻害されることを回避しながらノッキングの発生を抑制することができる。
また、上述したように、ポンプ回転速度不一致率RNPが減少することにより閾値率RNPthに一致する時点t2にて機械圧縮比が高められ始める。これにより、冷却効率が十分に高くなってから機械圧縮比を高めることができるので、ノッキングの発生をより確実に抑制しながら燃費を向上させることができる。なお、この時点t2は、実際のポンプ回転速度NPa(即ち、回転子53bの回転速度)が閾値率RNPthに対応する閾値回転速度(即ち、NP−RNPth・ΔNP)となった時点であると言うことができる。更に、この時点t2は、本明細書において、第1時点とも呼ばれる時点である。
加えて、上記判定時点t1から時点t5までの期間(図14における期間B、期間C、期間D及び期間E)においては、実際の点火時期が内燃機関10の負荷に基づいて決定される点火時期φ1よりも遅角側の点火時期(遅角点火時期)に制御される。なお、図14における期間Bと期間Cと期間Dと期間Eとを合わせた期間は、点火遅角制御期間とも呼ばれる期間である。
これにより、エンドガスの圧力を低下させることができるので、ノッキングの発生を抑制することができる。この結果、上記判定時点t1の直後の期間において実際の機械圧縮比が制御遅れを伴って変化することにより予定されていた機械圧縮比よりも高い機械圧縮比にて内燃機関10が運転されてもノッキングが発生することを抑制することができる。
更に、上記判定時点t1からタイミング制御用変数Kεが減少することにより閾値Kεthに一致する時点t3までの期間(図14における期間B及び期間C)において、実際の点火時期は内燃機関10の負荷に基づいて決定された点火時期φ1よりも点火時期補正基本量Δφ0だけ遅角された点火時期(第1の遅角点火時期)φ2にて一定に維持される。なお、この時点t3は、実際の機械圧縮比が高められ始める時点t2よりも後の時点であり、本明細書において、第2時点とも呼ばれる時点である。
これにより、実際の機械圧縮比を内燃機関10の負荷に基づいて決定される機械圧縮比ε1に早期に近づけてもノッキングの発生を抑制することができる。即ち、ノッキングを抑制しながら実際の機械圧縮比を内燃機関10の負荷に基づいて決定される機械圧縮比ε1により早期に近づけることができるので、燃費を向上させることができる。
その後、時点t3以降の期間(図14における期間D及び期間E)においては、実際の点火時期は、点火時期φ2から点火時期φ1へ徐々に進角させられる。即ち、この期間においては、実際の点火時期は、第1の遅角点火時期φ2よりも進角側の第2の遅角点火時期に制御される。これにより、この期間においても点火時期が第1の遅角点火時期φ2に制御される場合と比較して燃費を向上させることができる。
また、上述したように、係数Lφは、時間Lφ・Tφと時間Lε・Tεとが一致するように設定されている。従って、低圧縮比制御期間が終了した後に点火遅角制御期間が終了する。
即ち、実際の機械圧縮比が機械圧縮比ε1よりも低い機械圧縮比に制御されている間中、実際の点火時期は、遅角点火時期に制御されている。これにより、ノッキングが発生する可能性が低減される。従って、実際の機械圧縮比を内燃機関10の負荷に基づいて決定される機械圧縮比ε1に早期に近づけてもノッキングの発生を回避することができる。即ち、ノッキングの発生を抑制しながら実際の機械圧縮比を内燃機関10の負荷に基づいて決定される機械圧縮比ε1により早期に近づけることができるので、燃費を向上させることができる。
以上、説明したように、本発明による内燃機関の制御装置の第2実施形態によれば、燃費向上が阻害されることを回避しながらノッキングの発生を抑制することができる。
なお、上記第2実施形態は、燃焼室CCの近傍に供給される冷却水の量を変更することにより冷却効率を調整するように構成されていたが、冷却水の温度を変更することにより冷却効率を調整するように構成されていてもよい。
この場合、バイパス流量調整弁55aは、CPU71からの指示信号に応じてバルブ開度を変更可能に構成される。例えば、バイパス流量調整弁55aは、冷却水の温度を検出する部分を加熱可能な発熱体を備えていてもよい。また、バイパス流量調整弁55aは、サーモスタット式の弁に代えて、アクチュエータにより駆動される弁であってもよい。
更に、この場合、CPU71は、ノッキングが発生したと判定したとき、バイパス流量調整弁55aのバルブ開度を小さくする指示信号をバイパス流量調整弁55aに対して送る。これにより、ラジエータ54へ流入する冷却水の量が増加するので冷却水温度が低下する。この結果、冷却効率が高められるので、ノッキングの発生を抑制することができる。
加えて、この場合、上記第1時点(低圧縮比制御期間において、機械圧縮比を第1の機械圧縮比から第1の機械圧縮比よりも高い第2の機械圧縮比へ切り替える時点)を冷却水温度が所定の閾値温度となった時点に設定することが好適である。また、第1時点をノッキング判定時点から所定時間が経過した時点に設定してもよい。


また、上記第2実施形態は、上記第1実施形態の変形例と同様に、いずれかの気筒においてノッキングが発生した場合、ノッキングが発生した気筒に対する冷却効率を他の気筒に対する冷却効率よりも大きく高めるように構成されていてもよい。
なお、本発明は上記各実施形態に限定されることはなく、本発明の範囲内において種々の変形例を採用することができる。例えば、上記各実施形態は、ノックセンサ62により検出されるシリンダブロック部20の振動Vcをノッキングの発生に関係する指標値として採用していたが、燃焼室CC内のガスの圧力(筒内圧力)を同指標値として採用してもよい。この場合、上記各実施形態は、筒内圧力を検出する筒内圧力センサを備えるとともに、筒内圧力センサにより検出された筒内圧力の時間変化率が所定の閾値変化率以上である場合にノッキングが発生したと判定するように構成されることが好適である。
また、上記各実施形態は、ノッキングが発生したという条件のみをノッキング判定条件として採用していたが、ノッキングが発生し得る状態であるという条件をノッキング判定条件として採用してもよい。
この場合、上記各実施形態は、冷却水温度センサ61により検出される冷却水温度Twを上記指標値として採用するとともに、検出された冷却水温度Twが所定の閾値温度以上である場合にノッキングが発生し得る状態であると判定するように構成されることが好適である。
また、上記各実施形態は、燃焼室CCに導入される空気の温度(吸気温度)を検出する吸気温度センサを備えるとともに同吸気温度センサにより検出される吸気温度を上記指標値として採用し、且つ、検出された吸気温度が所定の閾値温度以上である場合にノッキングが発生し得る状態であると判定するように構成されることが好適である。
一方、上記各実施形態は、筒内圧力を検出する筒内圧力センサを備えるとともに同筒内圧力センサにより検出される筒内圧力を上記指標値として採用し、且つ、検出された筒内圧力が所定の閾値圧力以上である場合にノッキングが発生し得る状態であると判定するように構成されることが好適である。
また、上記各実施形態は、上記指標値として、冷却水温度Tw、吸気温度、筒内圧力、及び、シリンダブロック部20の振動Vc、のうちの2つ以上を採用してもよい。更に、上記各実施形態は、ノッキング判定条件として、ノッキングが発生したという条件及びノッキングが発生し得る状態であるという条件の両方を採用してもよい。
また、上記各実施形態は、ノッキングが発生した場合に点火時期を内燃機関10の負荷に基づいて決定される点火時期φ1よりも遅角側の遅角点火時期に制御するように構成されていたが、ノッキングの発生の有無にかかわらず点火時期を内燃機関10の負荷に基づいて決定される点火時期φ1に制御するように構成されていてもよい。
一方、上記各実施形態は、クランクケース22が車両に固定されるとともにシリンダブロック21がクランクケース22に対して相対移動可能に構成されていたが、シリンダブロック21が車両に固定されるとともにクランクケース22がシリンダブロック21に対して相対移動可能に構成されていてもよい。この場合、シリンダブロック21は固定側部材と呼ばれ、一方、クランクケース22は可動側部材と呼ばれる。更に、この場合、ウォーターポンプ53は、車両又はシリンダブロック21に固定されることが好適である。
また、上記各実施形態は、冷却媒体として冷却水が用いられるように構成されていたが、冷却媒体として空気が用いられるように構成されていてもよい。この場合、シリンダブロック部20及びシリンダヘッド部30の周囲を通過する空気の流量を変更することにより冷却効率が調整されるように構成されていることが好適である。
一方、上記各実施形態は、内燃機関10の負荷が小さくなるほど実膨張比が高くなるように排気弁34を開弁させるとともに、実圧縮比が同負荷にかかわらず略一定に維持されるように吸気弁32を閉弁させるように構成されていることが好適である。更に、内燃機関10の負荷が所定の閾値負荷よりも小さい軽負荷領域において、テーブルMapεに基づいて求められる機械圧縮比εが20以上となるようにテーブルMapεが設定されることが好適である。
ここで、実膨張比は、ピストン23が上死点位置にある時点における燃焼室CCの容積である上死点燃焼室容積に対する排気弁34が開弁される時点における燃焼室CCの容積の比である。また、実圧縮比は、上死点燃焼室容積に対する吸気弁32が閉弁される時点における燃焼室CCの容積の比である。
これによれば、負荷が小さくなるほど実膨張比が高くなる。これにより、混合ガスの燃焼によって生成された燃焼ガスがピストン23に対して仕事を行う期間が長くなる。従って、熱効率を高めることができる。この結果、燃費を向上させることができる。
更に、実圧縮比は、負荷にかかわらず略一定に維持される。この結果、負荷が小さくなることにより機械圧縮比が高められても、ノッキングが発生する可能性が高くなることを回避することができる。以上により、負荷が比較的小さい軽負荷領域において、ノッキングの発生を抑制しながら燃費を向上させることができる。
本発明の第1実施形態に係る内燃機関の制御装置を火花点火式多気筒内燃機関に適用したシステムの概略構成図である。 図1に一部のみを示した冷却系統の全体の概略構成図である。 図1に示したCPUが実行するプログラムであって制御量を決定するためのプログラムを示したフローチャートである。 図1に示したCPUが参照するエンジン回転速度及びアクセルペダル操作量と機械圧縮比との関係を規定したテーブルを示した図である。 図1に示したCPUが実行するプログラムであってノッキングが発生したか否かを判定するためのプログラムを示したフローチャートである。 ポンプ回転速度、機械圧縮比補正フラグ、ポンプ回転速度不一致率、機械圧縮比、補正係数、点火時期補正フラグ及び点火時期の変化を示したタイムチャートである。 図1に示したCPUが実行するプログラムであって機械圧縮比補正量を算出するためのプログラムを示したフローチャートである。 図1に示したCPUが実行するプログラムであって点火時期補正量を算出するためのプログラムを示したフローチャートである。 図1に示したCPUが実行するプログラムであって制御量を補正するためのプログラムを示したフローチャートである。 本発明の第1実施形態の変形例に係る冷却系統の部分であって分岐用配水管が循環用配水管に接続された部分の拡大断面図である。 本発明の第1実施形態の変形例に係る冷却系統における冷却水の流れを概念的に示した説明図である。 本発明の第1実施形態の変形例に係るCPUが分岐流量調整弁開度を制御するために図5に示したプログラムに追加して実行する処理を示したフローチャートである。 本発明の第2実施形態に係るCPUが機械圧縮比補正量を算出するために図8に示したプログラムに代えて実行するプログラムを示したフローチャートである。 ポンプ回転速度、ポンプ回転速度不一致率、機械圧縮比補正フラグ、機械圧縮比、補正係数、点火時期補正フラグ及び点火時期の変化を示したタイムチャートである。
符号の説明
10…内燃機関、20…シリンダブロック部、21…シリンダブロック、21a…シリンダボア、21b…ブロック側ウォータージャケット、21c1,21c2…開口部、21c…側面、22…クランクケース、23…ピストン、25…クランク軸、26…圧縮比変更装置、27…圧縮比制御装置、30…シリンダヘッド部、30a…ヘッド側ウォータージャケット、32…吸気弁、32a…可変吸気タイミング装置、32b…アクチュエータ、34…排気弁、35…点火プラグ、36…イグナイタ、37…インジェクタ、50…冷却系統、51…循環用配水管、52…分岐用配水管、53…ウォーターポンプ、53a…モータ、53b…回転子、53b1…羽根、54…ラジエータ、55…バイパス用配水管、55a…バイパス流量調整弁、61…冷却水温度センサ、62…ノックセンサ、65…ポンプ回転速度センサ、CPU…71、101…分岐流量調整弁、101a…弁体、101b…スプリング、101c…ソレノイドコイル、CC…燃焼室。

Claims (13)

  1. 車両に搭載されるとともに、ピストンの往復動に伴って変化する燃焼室の容積の最小値に対する最大値の比である機械圧縮比を変更可能な圧縮比変更手段を有する内燃機関に適用され、
    実際の機械圧縮比が前記内燃機関の負荷に基づいて決定される機械圧縮比に一致するように前記圧縮比変更手段を制御する圧縮比制御手段と、
    前記燃焼室を形成する壁面の近傍に冷却媒体を供給することにより同壁面を同冷却媒体によって冷却するとともに、同供給される冷却媒体が同壁面から受け取る単位時間あたりの熱エネルギーの大きさを表す冷却効率を調整可能に構成された冷却手段と、
    ノッキングの発生に関係する指標値を取得する指標値取得手段と、
    ノッキングが発生したという条件及びノッキングが発生し得る状態であるという条件のうちの少なくとも一つを含むノッキング判定条件が成立しているか否かを前記取得された指標値に基づいて判定し、同ノッキング判定条件が成立していると判定した場合、前記冷却効率を高めるように前記冷却手段を制御するとともに、同ノッキング判定条件が成立していると判定された時点であるノッキング判定時点から前記冷却効率が実際に上昇し始める時点である第1時点までの期間である第1期間中、実際の機械圧縮比を前記負荷に基づいて決定される機械圧縮比よりも低い機械圧縮比に維持するように前記圧縮比変更手段を制御し、同第1時点以降の第2期間中、前記冷却効率が徐々に上昇するにつれて実際の機械圧縮比を前記負荷に基づいて決定される機械圧縮比へ向けて徐々に高くするように前記圧縮比変更手段を制御するノッキング抑制手段と、
    を備える内燃機関の制御装置。
  2. 請求項1に記載の内燃機関の制御装置において、
    前記冷却手段は、前記供給される冷却媒体の量を変更することにより、前記冷却効率を調整するように構成された内燃機関の制御装置。
  3. 請求項1又は請求項2に記載の内燃機関の制御装置において、
    前記冷却媒体は、冷却水であり、
    前記冷却手段は、電力により駆動されることによって前記冷却水を送り出すことにより前記壁面の近傍へ同冷却水を供給する電動式のポンプを含む内燃機関の制御装置。
  4. 請求項1に記載の内燃機関の制御装置において、
    前記冷却媒体は、冷却水であり、
    前記冷却手段は、電力が供給されるように構成され且つ同供給された電力に応じた回転速度にて回転する回転子を有するとともに同回転子が回転することによって同回転子の回転速度が高くなるほど多くなる量の前記冷却水を送り出すことにより前記壁面の近傍へ同冷却水を供給するように構成された電動式のポンプを含み、
    前記ノッキング抑制手段は、前記ポンプに供給される電力を制御することにより前記冷却手段を制御するように構成されるとともに、前記第1時点を前記回転子の回転速度が所定の閾値回転速度となった時点に設定するように構成された内燃機関の制御装置。
  5. 請求項1に記載の内燃機関の制御装置において、
    前記冷却媒体は、冷却水であり、
    前記冷却手段は、電力が供給されるように構成され且つ同供給された電力に応じた回転速度にて回転する回転子を有するとともに同回転子が回転することによって同回転子の回転速度が高くなるほど多くなる量の前記冷却水を送り出すことにより前記壁面の近傍へ同冷却水を供給するように構成された電動式のポンプを含み、
    前記ノッキング抑制手段は、前記ポンプに供給される電力を制御することにより前記冷却手段を制御するように構成されるとともに、前記第2期間中における実際の機械圧縮比を前記回転子の回転速度が高くなるほど高くするように構成された内燃機関の制御装置。
  6. 請求項3に記載の内燃機関の制御装置において、
    前記内燃機関は、シリンダブロック及びクランクケースのうちの一方である固定側部材が前記車両に固定されるとともに、同シリンダブロック及び同クランクケースのうちの他方である可動側部材が同固定側部材に対して相対移動可能に構成され、
    前記圧縮比変更手段は、前記可動側部材を前記固定側部材に対して相対移動させることにより実際の機械圧縮比を変更するように構成され、
    前記ポンプは、前記圧縮比変更手段による機械圧縮比の変更に伴って前記固定側部材に対して相対移動しない部材に固定された内燃機関の制御装置。
  7. 請求項1に記載の内燃機関の制御装置において、
    前記冷却手段は、前記供給される冷却媒体の温度を変更することにより、前記冷却効率を調整するように構成された内燃機関の制御装置。
  8. 請求項1〜請求項7のいずれか一項に記載の内燃機関の制御装置において、
    前記指標値取得手段は、前記冷却媒体の温度、前記燃焼室に導入される空気の温度、同燃焼室内のガスの圧力、及び、前記内燃機関の振動、のうちの少なくとも1つを前記指標値として検出することにより前記指標値を取得するように構成された内燃機関の制御装置。
  9. 請求項1〜請求項8のいずれか一項に記載の内燃機関の制御装置であって、
    前記燃焼室内に形成された混合ガスに点火する点火手段と、
    前記負荷に基づいて決定される点火時期にて前記点火手段が前記混合ガスに実際に点火するように同点火手段を制御する点火時期制御手段と、
    を備え、
    前記ノッキング抑制手段は、前記ノッキング判定条件が成立していると判定した場合、前記ノッキング判定時点を開始時点とする所定の点火遅角制御期間において前記負荷に基づいて決定される点火時期よりも遅角側の遅角点火時期にて前記点火手段が前記混合ガスに実際に点火するように同点火手段を制御する内燃機関の制御装置。
  10. 請求項9に記載の内燃機関の制御装置において、
    前記ノッキング抑制手段は、前記点火遅角制御期間のうちの前記開始時点から前記第1時点以降の第2時点までの期間中、前記遅角点火時期を第1の遅角点火時期に設定するとともに、同点火遅角制御期間のうちの同第2時点以降の期間中、同遅角点火時期を同第1の遅角点火時期よりも進角側の第2の遅角点火時期に設定するように構成された内燃機関の制御装置。
  11. 請求項10に記載の内燃機関の制御装置において、
    前記ノッキング抑制手段は、前記点火遅角制御期間の終了時点を前記第2期間の終了時点以降の時点に設定した内燃機関の制御装置。
  12. 請求項1〜請求項11のいずれか一項に記載の内燃機関の制御装置において、
    前記圧縮比制御手段は、前記負荷に基づいて決定される機械圧縮比を同負荷が小さくなるほど高くなる機械圧縮比に設定するとともに、前記ピストンが上死点位置にある時点における前記燃焼室の容積である上死点燃焼室容積に対する排気弁が開弁される時点における同燃焼室の容積の比である実膨張比が同負荷が小さくなるほど高くなるように同排気弁を開弁させ、且つ、同上死点燃焼室容積に対する吸気弁が閉弁される時点における同燃焼室の容積の比である実圧縮比が同負荷にかかわらず略一定に維持されるように同吸気弁を閉弁させる内燃機関の制御装置。
  13. 請求項1〜請求項12のいずれか一項に記載の内燃機関の制御装置であって、
    前記内燃機関は、複数の気筒を有する多気筒内燃機関であり、
    前記圧縮比変更手段は、前記複数の気筒のそれぞれの機械圧縮比を同時に一つの機械圧縮比に変更するように構成され、
    前記指標値取得手段は、前記複数の気筒のそれぞれに対する前記指標値を取得するように構成され、
    前記冷却手段は、前記冷却効率を前記複数の気筒のそれぞれに対して調整可能に構成され、
    前記ノッキング抑制手段は、前記複数の気筒のそれぞれに対して取得された前記指標値に基づいて前記ノッキング判定条件が成立しているか否かを判定し、同複数の気筒のうちのいずれかの気筒において同ノッキング判定条件が成立していると判定した場合、同複数の気筒のうちの同ノッキング判定条件が成立している気筒に対する冷却効率を同複数の気筒のうちの他の気筒に対する冷却効率よりも大きく高めるように前記冷却手段を制御するように構成された内燃機関の制御装置。
JP2007112261A 2007-04-20 2007-04-20 内燃機関の制御装置 Expired - Fee Related JP4858287B2 (ja)

Priority Applications (6)

Application Number Priority Date Filing Date Title
JP2007112261A JP4858287B2 (ja) 2007-04-20 2007-04-20 内燃機関の制御装置
EP08737476A EP2140122B1 (en) 2007-04-20 2008-04-18 Control apparatus for internal combustion engine
AT08737476T ATE517242T1 (de) 2007-04-20 2008-04-18 Steuervorrichtung für verbrennungsmotor
US12/596,677 US8646419B2 (en) 2007-04-20 2008-04-18 Control apparatus for internal combustion engine
PCT/IB2008/000951 WO2008129399A2 (en) 2007-04-20 2008-04-18 Control apparatus for internal combustion engine
CN2008800127058A CN101680375B (zh) 2007-04-20 2008-04-18 用于内燃机的控制设备

Applications Claiming Priority (1)

Application Number Priority Date Filing Date Title
JP2007112261A JP4858287B2 (ja) 2007-04-20 2007-04-20 内燃機関の制御装置

Publications (2)

Publication Number Publication Date
JP2008267290A JP2008267290A (ja) 2008-11-06
JP4858287B2 true JP4858287B2 (ja) 2012-01-18

Family

ID=39869999

Family Applications (1)

Application Number Title Priority Date Filing Date
JP2007112261A Expired - Fee Related JP4858287B2 (ja) 2007-04-20 2007-04-20 内燃機関の制御装置

Country Status (6)

Country Link
US (1) US8646419B2 (ja)
EP (1) EP2140122B1 (ja)
JP (1) JP4858287B2 (ja)
CN (1) CN101680375B (ja)
AT (1) ATE517242T1 (ja)
WO (1) WO2008129399A2 (ja)

Families Citing this family (22)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JP4981713B2 (ja) * 2008-03-05 2012-07-25 三菱重工業株式会社 内燃機関の吸気冷却装置およびこれを用いた自動車
JP5881971B2 (ja) * 2011-04-22 2016-03-09 川崎重工業株式会社 ガスエンジンの制御装置及び制御方法
DE102012203487B4 (de) * 2012-03-06 2014-07-10 Robert Bosch Gmbh Verfahren und Vorrichtung zur Erkennung von Vorentflammungen in einem Ottomotor
JP5962171B2 (ja) * 2012-04-24 2016-08-03 スズキ株式会社 車両の内燃機関の燃焼状態制御装置
WO2014070915A1 (en) * 2012-10-30 2014-05-08 Blackstock Scott Variable compression ratio engine
JP5994581B2 (ja) * 2012-11-06 2016-09-21 日産自動車株式会社 内燃機関の制御装置および制御方法
JP5979030B2 (ja) * 2013-02-05 2016-08-24 マツダ株式会社 可変気筒エンジン
US9410505B2 (en) * 2013-03-28 2016-08-09 General Electric Company Method for local boiling protection of a heat exchanger
JP2014202106A (ja) * 2013-04-02 2014-10-27 株式会社山田製作所 電動ウォーターポンプの制御装置
GB2526792B (en) * 2014-06-02 2017-06-07 Jaguar Land Rover Ltd Method of controlling a coolant pump in an internal combustion engine
CN106150660B (zh) * 2015-04-20 2018-09-18 江铃汽车股份有限公司 一种抑制直喷增压汽油发动机低速提前点火的方法
JP6264325B2 (ja) * 2015-06-05 2018-01-24 トヨタ自動車株式会社 内燃機関の制御装置
JP6564652B2 (ja) * 2015-09-03 2019-08-21 日立オートモティブシステムズ株式会社 内燃機関の圧縮比調整装置及び内燃機関の圧縮比調整装置の制御方法
DE112015007168B4 (de) * 2015-12-03 2021-06-10 Mitsubishi Electric Corporation Verbrennungs-stabilisierungsvorrichtung für einen verbrennungsmotor
JP6791746B2 (ja) * 2016-12-22 2020-11-25 トヨタ自動車株式会社 内燃機関の制御装置及び制御方法
US10273927B2 (en) * 2017-03-01 2019-04-30 Ford Global Technologies, Llc Controlling variable compression ratio with a pressure-reactive piston
US10837347B2 (en) * 2017-05-01 2020-11-17 Nissan Motor Co., Ltd. Control method for internal combustion engine and control device for internal combustion engine
CN107476886B (zh) * 2017-09-30 2020-11-20 中国第一汽车股份有限公司 一种汽油机压缩比连续可变气缸及其工作方法
DE102018127168B3 (de) * 2018-08-14 2019-10-17 Eberspächer Climate Control Systems GmbH & Co. KG Fahrzeugheizgerät
JP7044053B2 (ja) * 2018-12-26 2022-03-30 マツダ株式会社 過給機付エンジンの吸気温度制御装置
CN116576027B (zh) * 2023-06-14 2026-01-13 中国第一汽车股份有限公司 一种发动机压缩比的调节方法、装置、计算机设备和介质
FR3156482A1 (fr) * 2023-12-07 2025-06-13 New H Powertrain Holding S.L.U Système de moteur a allumage commande et procede de mise en œuvre associe

Family Cites Families (20)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPS62223439A (ja) * 1986-03-22 1987-10-01 Nissan Motor Co Ltd 沸騰冷却式内燃機関のノツキング制御装置
US5529114A (en) * 1994-06-10 1996-06-25 Northrop Grumman Corporation Electric vehicle coolant pump assembly
JP2000073803A (ja) * 1998-06-16 2000-03-07 Nissan Motor Co Ltd 筒内噴射ガソリンエンジン
DE19950682A1 (de) * 1999-10-21 2001-04-26 Volkswagen Ag Verfahren zum Betreiben einer zumindest einen Arbeitskolben aufweisenden Brennkraftmaschine
DE19951362A1 (de) * 1999-10-26 2001-05-03 Bosch Gmbh Robert Verfahren zur Regelung der Kühlwassertemperatur eines Kraftfahrzeugs mit einem Verbrennungsmotor
US6553949B1 (en) * 2001-03-05 2003-04-29 Ford Global Technologies, Inc. Engine knock prevention system and method
ITTO20011187A1 (it) * 2001-12-18 2003-06-18 C R F Societa Con Sortile Per ,,motore pluricilindrico a benzina con azionamento variabile delle valvole,,
JP4165074B2 (ja) * 2002-01-17 2008-10-15 トヨタ自動車株式会社 内燃機関
DE50206880D1 (de) * 2002-02-21 2006-06-29 Ford Global Tech Llc Viertakt-Ottomotor mit Nockenwellen-Verstellung
US6792899B2 (en) * 2002-10-17 2004-09-21 Southwest Research Institute Method and apparatus for active control of combustion rate through modulation of heat transfer from the combustion chamber wall
JP2004308618A (ja) * 2003-04-10 2004-11-04 Toyota Motor Corp 圧縮比変更機構を備えた内燃機関および内燃機関の制御方法
JP4020002B2 (ja) * 2003-04-22 2007-12-12 トヨタ自動車株式会社 圧縮比を変更可能な内燃機関と圧縮比制御方法
JP2005036729A (ja) 2003-07-15 2005-02-10 Aisan Ind Co Ltd 内燃機関の冷却システム
JP4103769B2 (ja) * 2003-10-23 2008-06-18 トヨタ自動車株式会社 内燃機関の制御装置
JP2005220843A (ja) 2004-02-06 2005-08-18 Toyota Motor Corp 可変圧縮比機構を備えた内燃機関
JP4397246B2 (ja) * 2004-02-13 2010-01-13 トヨタ自動車株式会社 可変圧縮比内燃機関
JP4470727B2 (ja) * 2004-12-21 2010-06-02 日産自動車株式会社 内燃機関の制御装置及び制御方法
JP4581837B2 (ja) * 2005-05-23 2010-11-17 トヨタ自動車株式会社 内燃機関の冷却装置
JP4604922B2 (ja) * 2005-09-01 2011-01-05 トヨタ自動車株式会社 可変圧縮比内燃機関
JP4367439B2 (ja) * 2006-05-30 2009-11-18 トヨタ自動車株式会社 火花点火式内燃機関

Also Published As

Publication number Publication date
CN101680375B (zh) 2012-06-27
US20100107995A1 (en) 2010-05-06
JP2008267290A (ja) 2008-11-06
US8646419B2 (en) 2014-02-11
CN101680375A (zh) 2010-03-24
WO2008129399A2 (en) 2008-10-30
EP2140122A2 (en) 2010-01-06
ATE517242T1 (de) 2011-08-15
EP2140122B1 (en) 2011-07-20
WO2008129399A3 (en) 2008-12-31

Similar Documents

Publication Publication Date Title
JP2008267290A (ja) 内燃機関の制御装置
JP4862927B2 (ja) 火花点火式内燃機関の制御システム
JP5182377B2 (ja) 内燃機関の制御装置
JP2006077679A (ja) 内燃機関の制御装置
JP5834689B2 (ja) 圧縮自己着火式エンジンの始動制御装置
WO2019035312A1 (ja) 内燃機関の可変動作システム及びその制御装置
JP4661461B2 (ja) 可変圧縮比機構を備えた内燃機関
JP4899878B2 (ja) 内燃機関の燃焼制御装置
WO2018116994A1 (ja) 内燃機関の制御装置及び燃焼室壁温推定方法
JP5007656B2 (ja) 内燃機関の制御装置
JP2006118441A (ja) 内燃機関の制御装置
JP2009216035A (ja) 内燃機関の制御装置
JP2009074513A (ja) 内燃機関の制御装置
JP2005273572A (ja) 内燃機関の燃焼制御装置
JP4845391B2 (ja) 内燃機関の制御装置
JP6222210B2 (ja) 内燃機関の制御装置
JP5935275B2 (ja) 圧縮自己着火式エンジンの始動制御装置
US20170298841A1 (en) Diesel engine and method for operating a diesel engine
JP2022028512A (ja) 内燃機関の制御装置
JP2018193929A (ja) 内燃機関の可変動作システム及びその制御装置
JP2010159683A (ja) 内燃機関
JP2016050502A (ja) 内燃機関の制御装置
JP4534968B2 (ja) 内燃機関の制御装置
JP2005220754A (ja) 可変圧縮比機構を備えた内燃機関
JP2008291703A (ja) エンジン冷却システム

Legal Events

Date Code Title Description
A621 Written request for application examination

Free format text: JAPANESE INTERMEDIATE CODE: A621

Effective date: 20091203

A131 Notification of reasons for refusal

Free format text: JAPANESE INTERMEDIATE CODE: A131

Effective date: 20110323

A977 Report on retrieval

Free format text: JAPANESE INTERMEDIATE CODE: A971007

Effective date: 20110324

A521 Request for written amendment filed

Free format text: JAPANESE INTERMEDIATE CODE: A523

Effective date: 20110506

TRDD Decision of grant or rejection written
A01 Written decision to grant a patent or to grant a registration (utility model)

Free format text: JAPANESE INTERMEDIATE CODE: A01

Effective date: 20111004

A01 Written decision to grant a patent or to grant a registration (utility model)

Free format text: JAPANESE INTERMEDIATE CODE: A01

A61 First payment of annual fees (during grant procedure)

Free format text: JAPANESE INTERMEDIATE CODE: A61

Effective date: 20111017

R151 Written notification of patent or utility model registration

Ref document number: 4858287

Country of ref document: JP

Free format text: JAPANESE INTERMEDIATE CODE: R151

FPAY Renewal fee payment (event date is renewal date of database)

Free format text: PAYMENT UNTIL: 20141111

Year of fee payment: 3

LAPS Cancellation because of no payment of annual fees