JP5124429B2 - 超音波モータ - Google Patents

超音波モータ Download PDF

Info

Publication number
JP5124429B2
JP5124429B2 JP2008308738A JP2008308738A JP5124429B2 JP 5124429 B2 JP5124429 B2 JP 5124429B2 JP 2008308738 A JP2008308738 A JP 2008308738A JP 2008308738 A JP2008308738 A JP 2008308738A JP 5124429 B2 JP5124429 B2 JP 5124429B2
Authority
JP
Japan
Prior art keywords
vibrator
vibration
piezoelectric sheet
electrode
rotation axis
Prior art date
Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
Expired - Fee Related
Application number
JP2008308738A
Other languages
English (en)
Other versions
JP2010136503A (ja
Inventor
朋樹 舟窪
Current Assignee (The listed assignees may be inaccurate. Google has not performed a legal analysis and makes no representation or warranty as to the accuracy of the list.)
Olympus Corp
Original Assignee
Olympus Corp
Priority date (The priority date is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the date listed.)
Filing date
Publication date
Application filed by Olympus Corp filed Critical Olympus Corp
Priority to JP2008308738A priority Critical patent/JP5124429B2/ja
Priority to US12/502,520 priority patent/US20100019621A1/en
Publication of JP2010136503A publication Critical patent/JP2010136503A/ja
Application granted granted Critical
Publication of JP5124429B2 publication Critical patent/JP5124429B2/ja
Expired - Fee Related legal-status Critical Current
Anticipated expiration legal-status Critical

Links

Images

Landscapes

  • General Electrical Machinery Utilizing Piezoelectricity, Electrostriction Or Magnetostriction (AREA)

Description

本発明は、超音波振動を駆動力源として被駆動体を駆動する超音波モータに関するものである。
例えば、下記特許文献1には、振動子の縦振動とねじれ振動を合成して楕円振動を発生させ、ロータを回転させる超音波モータが提案されている。そして、下記特許文献1の図1には、振動子の分解斜視図が描かれており、振動子軸方向に対し斜めにカッティングされた弾性体の間に複数枚の圧電素子が挿入された構成となっている。また、該圧電素子の正電極は2分割されており、ここでは、それぞれA相、B相と称するものとする。
ここで、A相とB相に同位相の交番電圧を印加することで、棒状振動子に縦振動を発生させることができる。また、A相とB相に逆位相の交番電圧を印加することで、棒状振動子にねじれ振動を発生させることができる。尚、振動子の溝位置を調整して縦振動の共振周波数と、ねじれ振動の共振周波数を、ほぼ一致するようにしておく。そして、A相とB相にπ/2位相の異なる交番電圧を印加すると、縦振動とねじれ振動が同時に発生し、棒状弾性体上面に楕円振動を発生させることができる。棒状弾性体上面にロータを押圧することにより、ロータを時計方向(CW方向)若しくは反時計方向(CCW方向)に回転させることができる。
特開平9−117168号公報
しかしながら、上記特許文献1に記載された超音波モータは、その図1に示されるように、圧電素子と弾性体が必要になる、弾性体を斜めにカットしなければならない、弾性体の一部に溝部を設けなければならない、等の課題があった。それ故、全体として振動子の構成が非常に複雑となるという課題を有していた。
したがって本発明は、上記課題に鑑みてなされたものであり、その目的は、単一の部材からなり、構造が単純であり、溝部等が不要であり、更には低電圧で駆動することができ、縦振動とねじれ振動を容易に励起することのできる、該縦振動と該ねじれ振動を合成することにより楕円振動を形成し、該楕円振動によりロータを回転させる超音波モータを提供することである。
すなわち本発明は、中心軸に垂直な断面が長方形状の長さ比率を有する振動子と、該振動子の楕円振動発生面に接して、該振動子の該楕円振動発生面と直交する中心軸を回転軸として回転駆動されるロータと、を少なくとも備えた超音波モータに於いて、上記振動子は圧電素子単体から成り、該圧電素子の分極の方向が上記中心軸の方向を含む該振動子の側面の面内方向にほぼ有り、且つ、該中心軸の方向とのなす角度εが、0<ε<π/2を満たすように設定されており、上記振動子の上記回転軸方向に伸縮する縦1次共振振動と該回転軸をねじれ軸とするねじれ3次共振振動を合成することにより、上記楕円振動を形成して上記ロータを回転させることを特徴とする。
また本発明は、中心軸に垂直な断面が長方形状の長さ比率を有する振動子と、該振動子の楕円振動発生面に接して、該振動子の該楕円振動発生面と直交する中心軸を回転軸として回転駆動されるロータと、を少なくとも備えた超音波モータに於いて、上記振動子は圧電素子単体から成り、上記圧電素子の分極の方向が上記中心軸の方向を含む上記振動子の側面の面内方向にほぼ有り、且つ上記中心軸の方向とのなす角度εが0<ε<π/2を満たすように設定されており、上記振動子の上記回転軸方向に伸縮する縦1次共振振動と該回転軸をねじれ軸とするねじれ2次共振振動を合成することにより、上記楕円振動を形成して上記ロータを回転させることを特徴とする。
更に本発明は、中心軸に垂直な断面が長方形状の長さ比率を有する振動子と、該振動子の楕円振動発生面に接して、該振動子の該楕円振動発生面と直交する中心軸を回転軸として回転駆動されるロータと、を少なくとも備えた超音波モータに於いて、上記振動子は交差指電極パターンが形成された圧電シートが複数枚積層されたものであって、上記圧電シートにあっては、上記回転軸に平行な面のねじれ振動の第1の節位置近傍には第1の駆動用交差指電極が設けられており、該交差指電極の指方向と上記中心軸の方向とのなす角度θが0<θ<π/2の条件で設けられ、上記回転軸に平行な面のねじれ振動の第2の節位置近傍には電気的に駆動用電極と並列接続された第2の駆動用交差指電極が設けられており、該交差指電極の指方向と上記中心軸の方向とのなす角度φがπ/2<φ<πの条件で設けられ、上記回転軸に平行な面のねじれ振動の第3の節位置近傍には振動検出用交差指雷極が設けられており、上記第2の駆動用交差指電極の指方向と上記中心軸の方向とのなす角度Ψが、0、π/2、π以外の条件で設けられており、上記振動子の上記回転軸方向に伸縮する縦1次共振振動と上記回転軸をねじれ軸とするねじれ3次共振振動を合成することにより上記楕円振動を形成することを特徴とする。
本発明は、中心軸に垂直な断面が長方形状の長さ比率を有する振動子と、該振動子の楕円振動発生面に接して、該振動子の上記楕円振動発生面と直交する中心軸を回転軸として回転駆動されるロータと、を少なくとも備えた超音波モータに於いて、上記振動子は駆動用交差指電極パターンが形成された第1の圧電シートが複数枚積層されたものであって、上記第1の圧電シートにあっては、上記回転軸に平行な面のねじれ振動の第1の節位置近傍には第1の駆動用交差指電極が設けられており、該交差指電極の指方向と上記中心軸の方向とのなす角度θが0<θ<π/2の条件で設けられ、上記回転軸に平行な面のねじれ振動の第2の節位置近傍には振動検出用交差指電極が設けられており、該振動検出用交差指電極の指方向と該中心軸の方向とのなす角度Ψが、0、π/2、π以外の条件で設けられており、上記振動子の上記回転軸方向に伸縮する縦1次共振振動と上記回転軸をねじれ軸とするねじれ2次共振振動を合成することにより上記楕円振動を形成することを特徴とする。
本発明は、中心軸に垂直な断面が長方形状の長さ比率を有する振動子と、該振動子の楕円振動発生面に接して、該振動子の該楕円振動発生面と直交する中心軸を回転軸として回転駆動されるロータと、を少なくとも備え、上記振動子の上記回転軸方向に伸縮する縦1次共振振動と該回転軸をねじれ軸とするねじれ3次共振振動を合成することにより上記楕円振動を形成して成る超音波モータに於いて、上記振動子は、駆動用内部電極パターンが形成された第1の圧電シート及び第2の圧電シートが交互に複数枚積層されたものであって、上記第1の圧電シートにあっては、上記回転軸に平行な面のねじれ振動の少なくとも1つの節位置近傍に駆動用交差指電極の左指側が設けられており、上記左指内部電極の長手方向と該回転軸の方向とのなす角度θが0<θ<π/2の条件で設けられ、上記第2の圧電シートにあっては、上記回転軸に平行な面のねじれ振動の該節位置近傍に駆動用交差指電極の右指側が設けられており、該右指側の内部電極の長手方向と上記回転軸の方向とのなす角度が該左指側の内部電極と同じ角度で設けられており、上記第1の圧電シートの駆動用内部電極と上記第2の圧電シートの駆動用内部電極とで実質的に一対の交差指電極を形成して成り、上記第1の圧電シート及び上記第2の圧電シートの駆動用内部電極の一部は各圧電シートの端部まで延出され、それぞれの外部電極に導通すると共に、積層方向の略中央部を境として、上記第1の圧電シートの駆動用内部電極の延出部及び上記第2の圧電シートの駆動用内部電極の延出部は、それぞれ異なる外部電極に接続されて成ることを特徴とする。
また、本発明は、中心軸に垂直な断面が長方形状の長さ比率を有する振動子と、該振動子の楕円振動発生面に接して、該振動子の該楕円振動発生面と直交する中心軸を回転軸として回転駆動されるロータと、を少なくとも備え、上記振動子の上記回転軸方向に伸縮する縦1次共振振動と該回転軸をねじれ軸とするねじれ2次共振振動を合成することにより上記楕円振動を形成して成る超音波モータに於いて、上記振動子は、駆動用内部電極パターンが形成された第1の圧電シート及び第2の圧電シートが交互に複数枚積層されたものであって、上記第1の圧電シートにあっては、上記回転軸に平行な面のねじれ振動の少なくとも1つの節位置近傍には駆動用交差指電極の左指側が設けられており、上記左指側の内部電極の長手方向と該回転軸の方向とのなす角度θが0<θ<π/2の条件で設けられ、上記第2の圧電シートにあっては、上記回転軸に平行な面のねじれ振動の該節位置近傍に駆動用交差指電極の右指側が設けられており、該右指側の内部電極の長手方向と上記回転軸の方向とのなす角度が該左指側の内部電極と同じ角度で設けられており、上記第1の圧電シートの駆動用内部電極と上記第2の圧電シートの駆動用内部電極とで実質的に一対の交差指電極を形成してなり、上記第1の圧電シート及び上記第2の圧電シートの内部電極の一部は各圧電シートの端部まで延出され、それぞれの外部電極に導通すると共に、積層方向の略中央部を境として、上記第1の圧電シートの駆動用内部電極の延出部及び上記第2の圧電シートの駆動用内部電極の延出部は、それぞれ異なる外部電極に接続されてなることを特徴とする。
そして、本発明は、中心軸に垂直な断面が長方形状の長さ比率を有する振動子と、該振動子の楕円振動発生面に接して、該振動子の該楕円振動発生面と直交する中心軸を回転軸として回転駆動されるロータと、を少なくとも備え、上記振動子の上記回転軸方向に伸縮する縦1次共振振動と該回転軸をねじれ軸とするねじれ3次共振振動を合成することにより上記楕円振動を形成して成る超音波モータに於いて、上記振動子は、振動検出用内部電極パターンが形成された第1の圧電シート及び第2の圧電シートが交互に複数枚積層されたものであって、上記第1の圧電シートにあっては、上記回転軸に平行な面のねじれ振動の少なくとも1つの節位置近傍に振動検出用交差指電極の左指側が設けられており、該左指側の内部電極の長手方向と該回転軸の方向とのなす角度θが0<θ<π/2の条件で設けられ、上記第2の圧電シートにあっては、上記回転軸に平行な面のねじれ振動の該節位置近傍に振動検出用交差指電極の右指側が設けられており、該右指側の内部電極の長手方向と該回転軸の方向とのなす角度が該左指側の内部電極と同じ角度で設けられており、上記第1の圧電シートの振動検出用内部電極と上記第2の圧電シートの振動検出用内部電極とで実質的に一対の振動検出用交差指電極を形成してなり、上記第1の圧電シート及び上記第2の圧電シートの振動検出用内部電極の一部は各圧電シートの端部まで延出され、それぞれの外部電極に導通すると共に、積層方向の略中央部を境として、上記第1の圧電シートの駆動用電極の延出部及び上記第2の圧電シートの振動検出用内部電極の延出部は、それぞれ異なる外部電極に接続されて成ることを特徴とする。
更に本発明は、中心軸に垂直な断面が長方形状の長さ比率を有する振動子と該振動子の楕円振動発生面に接し該振動子の該楕円振動発生面と直交する中心軸を回転軸として回転駆動されるロータとから少なくとも成り、該振動子の該回転軸方向に伸縮する縦1次共振振動と該回転軸をねじれ軸とするねじれ2次共振振動を合成することにより該楕円振動を形成してなる超音波モータに於いて、上記振動子は振動検出用内部電極パターンが形成された第1の圧電シート及び第2の圧電シートが交互に複数枚積層されたものであって、上記第1の圧電シートにあっては上記回転軸に平行な面のねじれ振動の少なくとも1つの節位置近傍には振動検出用交差指電極の左指側が設けられており、該左指内部電極の長手方向と該回転軸の方向とのなす角度θ が以下の様な条件で設けられており0<θ<π/2上記第2の圧電シートにあっては上記回転軸に平行な面のねじれ振動の該節位置近傍に振動検出用交差指電極の右指側が設けられており、該右指内部電極の長手方向と該回転軸の方向とのなす角度が該左指内部電極と同じ角度で設けられており、第1の圧電シートの振動検出用内部電極と第2の圧電シートの振動検出用内部電極とで実質的に一対の振動検出用交差指電極を形成して成り、上記第1の圧電シート及び上記第2の圧電シートの振動検出用内部電極の一部は各圧電シートの端部まで延出され、それぞれの外部電極に導通すると共に、積層方向の略中央部を境として、第1の圧電シートの駆動用電極の延出部及び第2の圧電シートの振動検出用内部電極の延出部は更にそれぞれ別々の外部電極に接続されて成ることを特徴とする。
本発明によれば、単一の部材からなり、構造が単純であり、溝部等が不要であり、更には低電圧で駆動することができ、縦振動とねじれ振動を容易に励起することのできる、該縦振動と該ねじれ振動を合成することにより楕円振動を形成し、該楕円振動によりロータを回転させる超音波モータを提供することができる。
以下、図面を参照して、本発明の実施形態を説明する。
(第1の実施形態)
先ず、図1乃至図7を参照して、本発明の第1の実施形態について説明する。
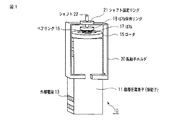
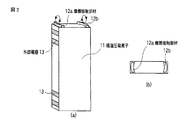
図1は、本発明の第1の実施形態による超音波モータを示す外観斜視図である。図2は摩擦接触部材を接着した状態の積層圧電素子を示したもので、(a)は外観斜視図、(b)は上面図である。また、図3は積層圧電素子11の構成を示したもので、(a)は上面から見た平面図、(b)は分解斜視図、(c)は(a)のα方向から見た透視図、(d)は積層圧電素子11を(a)のγ方向から見た図、(e)は積層圧電素子11を(a)のδ方向から見た図、(f)は(d)の積層圧電素子に外部電極が取付けられた状態を示した図、(g)は(e)の積層圧電素子に外部電極が取付けられた状態を示した図、(h)は(d)の積層圧電素子に外部電極が取付けられた他の例を示した図、(i)は(e)の積層圧電素子に外部電極が取付けられた他の例を示した図である。
この超音波モータ10は、振動子を構成する積層圧電素子(振動子)11と、摩擦接触部材12a及び12bと、外部電極13と、ロータ15と、ベアリング16と、ばね17と、ばね保持リング18と、振動子ホルダ20と、シャフト固定リング21と、シャフト22と、から構成されている。
尚、本第1の実施形態を含む以下の全ての実施形態に於いて、振動子11は圧電素子が複数積層されて構成されている。
摩擦接触部材12a及び12bは、積層圧電素子11の長手方向と直交する面に接着されてロータ15と接触するようになっている。但し、この摩擦接触部材12a及び12bは、必ずしも必要なものではない。外部電極13は、図1及び図2(a)では、図面の左側面には4箇所と、図には示されないが右側面にも4箇所設けられている。
上記ロータ15は、角柱形状の振動子11と該振動子11の頂面に押圧されて回転する。ベアリング16は、シャフト22が固定されたベアリング内輪と、ロータ15の内周に固定されたベアリング外輪とで構成される。ばね17は、上記ベアリング内輪に押圧力を加えるための弾性部材である。ばね保持リング18は、ばね17の収縮量を制御するためのものである。
振動子ホルダ20は、振動子11のほぼ中央部に固定されてシャフト22を保持するためのものである。この中央部とは、後述するように、振動子11の縦1次振動の節部とねじれ3次振動の中央の節部と幾何学的にほぼ一致している。この振動子ホルダ20はアルマイト処理が施されたアルミ材料、若しくは絶縁処理が施された金属材料から成るものであって、一体として形成されている。振動子ホルダ20の下部は、振動子11をその側面側より挟み込むように、コの字形状をなしており、上面は中央に貫通穴が形成された平板状となっている。この貫通穴から、一部にねじ山を有するシャフト22が挿入される。
また、シャフト固定リング21は、上記シャフト22を振動子ホルダ20に固定するためのものである。シャフト22は、上述したように、ベアリング16、ばね保持リング18、シャフト固定リング21内に挿入される。ベアリング16の外周には、ロータ15が回転自在に固定される。また、ばね保持リング18とベアリング16の間には、ばね17が挿入されており、ロータ15と振動子11間に適切な押圧カが働くように、ばね保持リング18を回転させて調整している。この調整後は、ばね保持リング18は接着剤を用いてシャフト22に固定される。
次に、第1の実施形態に於ける超音波モータ10の積層圧電素子11の内部電極構成について説明する。
本積層圧電素子11は、所定の内部電極パターンが形成されたチタン酸ジルコン酸鉛(以下、PZTと記す)等の薄い圧電シートが積層されて構成されたものである。
図3(a)は、本積層圧電素子11を上方から見た図であって、4方向の側面を矢印でそれぞれ、α、β、γ、δとして記すものとする。図3(b)は圧電シート及び内部電極パターンの例を示している。
圧電シートは、それぞれ厚さ10μmから100μm程度のPZT材料から成り、圧電シート1(以下、圧電シート(1)と記す)25aには内部電極パターン1(以下、内部電極パターン(1)と記す)26a、圧電シート2(以下、圧電シート(2)と記す)25bには内部電極パターン2(以下、内部電極パターン(2)と記す)26bが、それぞれ印刷されている。圧電シート(1)25aには、図示されるように、内部電極パターン(1)26aとして、交差指内部電極が3箇所に印刷されている。
交差指内部電極の材質は、例えば銀パラジウム合金で構成され、その幅は、0.1mm〜1mm程度の範囲に設定され、間の絶縁幅も0.1mm〜1mm程度の範囲に設定される。また、厚みは、例えば2〜3μmである。
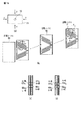
ここで、交差指電極とは、+相の電極と−相の電極とが、交互に組み合わされて配置されているような電極を指すものとする。そして、交差指電極は、図3(b)では図面の見やすさから二対の交差指電極構成としているが、その面内でできるだけ大きな面積となるようにするため、実際には、図4に示されるように、その面内の一面に形成されるように、更に多くの対の交差指電極構成としても良い。また、本発明に於いては、交差指電極は、積層圧電素子の内部に設けられているため交差指内部電極と称するものとする。
交差指電極は、図3(b)に於いて、高さ方向(破線で示される)と交差指内部電極の指の方向との成す角が、図の上部の交差指電極(第1の交差指電極)では、
0<θ<π/2
とする。分極方向εは、図の破線で示されるように、交差指電極の指の方向と直交する方向であるから、
0<|ε|<π/2
である。
また、図の上から2番目の交差指電極(第2の交差指電極)の成す角は、図に示されるように、φであり、
π/2<φ<π
となっている。
また、この第2の交差指電極は第1の交差指電極と電気的に並列に接続されていて、その一部は圧電シートの端部にまで延出されている。これらの交差指電極は、駆動用交差指電極として機能する。尚、θとφの角度は、逆の範囲に設定されていても良い。
図の上から3番目の交差指電極(第3の交差指電極)の成す角は、図に示されるように、ψであり、0、π/2、π以外の値とするが、本実施形態では、
0<ψ<π/2
としている。この第3の交差指電極は、振動検出電極としての機能を有する。
内部電極パターン(2)26aが印刷されたn枚の圧電シート(1)25aが積層され、その後に、同様にn枚の内部電極パターン(2)26bが印刷された圧電シート(2)25bが積層される。圧電シート(2)25bと圧電シート(1)25aとの差異は、図3(b)に示されるように、端部に延出される電極の位置である。交差指電極そのものの構成や位置は全く同じである。そして、最後に、圧電シート(2)25bに、電極の印刷されていない圧電シート3(以下、圧電シート(3)と記す)25cが積層される。
よって、積層圧電素子11の全体の積層枚数は、2n+1となり、奇数枚となる。
図3(c)は、本積層圧電素子11を正面から見た図である。
後述するように、本実施形態では、ねじれ3次振動と縦1次振動が用いられる。上部交差指電極の中央部は、ねじれ3次振動の上部節位置352 近傍に設けられ、中央部交差指電極の中央部は、ねじれ3次振動の中央部節位置近傍で且つ縦1次振動の節位置351 近傍に設けられ、下部交差指電極の中央部はねじれ3次振動の下部節位置353 近傍に設けられる。
図3(d)、(f)は、本振動子11を図3(a)のγ方向から見た図である。図3(b)に於いて、内部電極パターン(1)26aの上部交差指電極及び中央部交差指電極27a1 が左方向に端部まで延出されて、内部電極露出部29a1 が形成されている。この内部電極露出部29a1 が、外部電極A+相13a1 と接合している。同様に、図3(b)に於いて、内部電極パターン(2)26bの上部交差指電極及び中央部交差指電極27b1 が左方向に端部まで延出されて、内部電極露出部29b1 が形成されている。この内部電極露出部29b1 が外部電極B+相13b1 と接合している。
また、内部電極パターン(1)26aの下部交差指電極28a1 が左方向に端部まで延出されて、内部電極露出部30a1 が形成されている。この内部電極露出部30a1 が、外部電極C+相13C1 と接合している。更に、内部電極パターン(2)26bの下部交差指電極28b1 が左方向に端部まで延出されて、内部電極露出部30b1 が形成されている。この内部電極露出部30b1 が、外部電極D+相13d1 と接合している。
図3(e)、(g)は、本振動子11を図3(a)のδ方向から見た図である。図3(b)に於いて、内部電極パターン(1)26aの上部交差指電極及び中央部交差指電極27a2 が右方向に端部まで延出されて、内部電極露出部29a2 が形成されている。この内部電極露出部29a2 が、外部電極A−相13a2 と接合している。同様に、図3(b)に於いて、内部電極パターン(2)26bの上部交差指電極及び中央部交差指電極27b2 が右方向に端部まで延出されて、内部電極露出部29b2 が形成されている。この内部電極露出部29b2 が外部電極B−相13b2 と接合している。
また、内部電極パターン(1)26aの下部交差指電極28a2 が右方向に端部まで延出されて、内部電極露出部30a2 が形成されている。この内部電極露出部30a2 が、外部電極C−相13C2 と接合している。更に、内部電極パターン(2)26bの下部交差指電極28b2 が右方向に端部まで延出されて、内部電極露出部30b2 が形成されている。この内部電極露出部30b2 が、外部電極D−相13d2 と接合している。
このように、電極パターンが仮想の中央線で切った断面を境にして同等の振動特性をもたらす設計であれば、図3(f)、(g)に示されるように、外部電極の位置が異なる位置に配置されていても、振動特性は変更されないので実質的に対称である。
次に、本積層圧電素子11の作成方法について説明する。
焼成前の圧電シート(1)25aに内部電極パターン(1)26aが印刷されたものが複数枚、同様に、圧電シート(2)25bに内部電極パターン(2)26bが印刷されたものが複数枚用意される。そして、先ず、圧電シート(1)25aがn枚積層された後、圧電シート(2)25bがn枚積層され、更に内部電極の印刷されていない圧電シート(3)25cが1枚積層される。その後、プレスされて、所定の大きさにカットされた後、所定の温度で焼成が行われる。その後、外部電極13a1 、13a2 、13b1 、13b2 、13c1 、13c2 、13d1 、13d2 が、所定の位置に印刷、焼付けされる。
尚、外部電極は上述した例に限られるものではない。上述した例では、内部電極露出部29a1 、29a2 、29b1 、29b2 、30a1 、30a2 、30b1 、30b2 に、対してほぼ同じ幅の外部電極13a1 、13a2 、13b1 、13b2 、13c1 、13c2 、13d1 、13d2 が設けられている。しかしながら、例えば、図3(h)、(i)に示されるように、積層圧電素子11の短辺方向の全てに渡って設けられるものであっても良い。
図3(h)は本振動子11を図3(a)のγ方向から見た図、図3(i)は本振動子11を図3(a)のδ方向から見た図である。
すなわち、内部電極露出部29a1 、29a2 、29b1 、29b2 、30a1 、30a2 、30b1 、30b2 に、対して、当該内部電極露出部を含む外部電極13a3 、13a4 、13b3 、13b4 、13c3 、13c4 、13d3 、13d4 が接合されるように設けられている。
次に、分極について、図5を参照して説明する。
図5は、図3(b)のB−B′線に沿って示した分極方向を含み、且つ、側面に垂直な断面図である。
図5に於いて、矢印Pで示される分極ベクトルは、片側の極(+)から中央部で多少の膨らみをもって、もう片方の極(−)に向かって分極が形成されている。尚、このべクトルは、電場のベクトルとも一致している。また、隣接する内部電極間は例えば300μmであり、+極と−極との間(圧電シートの厚さ方向)は例えば100μmである。
次に、本振動子11の動作について説明する。
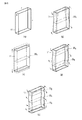
図6(a)に示されるように、振動子11の形状を直方体形状で、それぞれの辺a、b、cの各寸法を適切な値とすることで、縦1次振動モードの共振周波数とねじれ2次振動モード、若しくはねじれ3次振動モードの、共振周波数をほぼ一致させるようにしている。
尚、図6(b)はねじれ1次振動モード、図6(c)は縦1次振動モード、図6(d)はねじれ2次振動モード、図6(e)はねじれ3次振動モードの振動状態を概略的に示した図である。また、実線が振動前の振動子11の形状を示しており、破線が振動後の振動子11の形状を示している。そして、図中、351 、352 、353 、354 、355 は振動子11の振動の節に相当する位置であり、354 、355 はねじれ2次振動の上部節位置、ねじれ2次振動の下部節位置である。
ここで、直方体の各辺a、b、cを定義する。いま、辺cの方向を、縦1次振動モードの振動の方向、且つ、ねじれ振動のねじれの軸方向とする。また、辺cと直交する方向を辺aの方向、辺bの方向とする。ここで、辺cに沿って、辺cと平行な軸線に垂直な長方形状の各断面の長さ比率をa<b<cとすると共に、aを短辺と称し、bを長辺と称するものとして、以下に説明する。
図7は、辺cを一定として、横軸が短辺の長さ/長辺の長さ(a/b)であるような種々の矩形比率に於ける各モードの共振周波数を表した図である。同図からわかるように、a/bを変化させた場合には、縦1次振動モードの共振周波数はa/bに依存せず、ほぼ一定の値をとる。しかしながら、ねじれ振動の共振周波数は、a/b値が1に近付けば近付くほど単調に大きくなっていく。ねじれ1次振動モードの共振周波数は、a/bがどのような値をとっても、縦1次振動モードの共振周波数と一致する条件はない。
しかしながら、ねじれ2次振動モードの共振周波数は、a/b値が0.6近傍の時に一致することが明らかである。また、ねじれ3次振動モードの共振周波数は、a/b値が0.3近傍の時に一致することが明らかである。したがって、本実施形態では、振動子11の各寸法を、a/bがほぼ0.3となるように設定する。
尚、本実施形態に於いて、振動子11の各辺a×b×cの寸法は、例えば10×3×20mmである。
図3(b)に示されるように、圧電シート(1)の最外層である第1層と圧電シート(2)の最後に積層された最外層の圧電シート(2)を用いて、本振動子11の駆動方法について説明する。
最初に、駆動用交差指電極を用いた振動子11の動作について説明する。
先ず、A相(A+相、A−相)に、縦1次振動若しくはねじれ3次振動の共振周波数に対応した交番電圧が印加される。図3(b)には、その際に逆圧電効果により上部交差指電極近傍に発生する力がベクトルで表示されている。
図3(b)に示される力Fは交番力であり、その力をベクトル分解するとF1とF2となる。力F1は、図からも明らかなように、縦振動を励起させる力となる。また、力F2は、図から明らかなように、ねじれ3次振動を発生させるカとなる。
次に、B相(B+相、B−相)にも、A相と同じ周波数の交番電圧が印加される。図3(b)には、その際に最外側面の位置する圧電シート(2)25bの上部交差指電極近傍に発生する力がベクトルで表示されている。
図3(b)に示される力F′は交番力であり、その力をベクトル分解するとF1′とF2′となる。力F1′は、図からも明らかなように縦振動を励起させる力となる。また、力F2′は、図から明らかなように、ねじれ3次振動を発生させるカとなる。
次に、A相、B相に同時に同位相の上記周波数の交番電圧を印加した際の発生するカのみを考える。この場合、図3(b)に示されるように、力F2とF2′は互いにキャンセルし合い、ねじれ3次振動は発生せず、縦1次振動のみ発生することになる。
更に、A相、B相に、同時に逆位相(位相差π)の上記周波数の交番電圧を印加すると、力F1とF1′は互いにキャンセルし合い、縦1次振動は発生せず、ねじれ3次振動のみ発生することになる。
次に、A相、B相に、同時に位相が0とπの間の位相差を与えた場合を考える。この場合には、縦1次振動とねじれ3次振動が同時に起こり、それらの振動が合成された振動となる。この時は、図2に示されるように、振動子11の摩擦接触部材12a、12bの接着位置にロータ15を回転させるような向きに、時計方向(CW方向)若しくは反時計方向(CCW方向)の楕円振動が形成される。振動子11の摩擦接触部材12a、12bの位置に楕円振動が発生していると、押圧されているロータ15はシャフト22を回転軸(または中心軸)として、その楕円振動の回転の向きに従って、時計方向(CW方向)若しくは反時計方向(CCW方向)の向きに回転動作を行うことになる。
尚、残りの一対の中央部の駆動用交差指電極については、ねじれの向きが逆になるので、交差指電極の方向は鈍角になるように設定されている。駆動原理については、同様であるので説明は省略する。
次に、図3(b)に示される下部の振動検出用交差指電極の動作について説明する。
縦1次振動やねじれ3次振動が発生すると、圧電効果により、交差指電極面には電荷が発生する。その電荷は、C相(C+相、C−相間)の電圧、若しくはD相(D+相、D−相間)の電圧となって観測される。駆動用交差指電極での動作では、上述した逆圧電効果により駆動電圧により力が発生しているが、それとは全く逆に、機械的歪みにより電荷若しくは電圧が発生する。
よって、縦1次振動のみが発生している場合は、C相とD相を並列順接続(C+相とD+相を結線し、C−相とD−相を結線:並列順接続相と定義する)して、その間に発生している電圧は縦1次振動の大きさ、位相に比例した信号が得られる。しかしながら、C相とD相を並列逆接続(C+相とD−相を結線し、C−相とD+相を結線:並列逆接続相と定義する)した場合は、信号は出力されない。
一方、ねじれ3次振動のみが発生している場合は、C相とD相を並列逆接続(C+相とD−相を結線し、C−相とD+相を結線)して、その間に発生している電圧はねじれ3次振動の大きさ、位相に比例した信号が得られる。しかしながら、C相とD相を並列順接続(C+相とD+相を結線し、C−相とD−相を結線)した場合は、信号は出力されない。
したがって、C相とD相の結線を選択することにより、縦1次振動若しくはねじれ3次振動を独立に検出することが可能である。
次に、このような振動検出相(C相、D相)を用いてモータを駆動する方法について説明する。
駆動相であるA相若しくはB相の信号の位相と、振動検出相(例えば、C相とD相を並列逆接続したもの)の位相の位相差は、ねじれ3次振動の共振周波数動作時に所定の値Ωをとることが知られている。よって、この場合には、駆動相と検出相の位相差を常にΩになるように周波数を調整し駆動することで、モータ自身の発熱による温度上昇や周囲環境温度の変化による共振周波数変化や負荷変動による共振周波数変化があった場合でも、常にねじれ3次の共振周波数近傍で駆動できる。したがって、常に最適な周波数で、効率良く駆動することができる。これは、縦1次共振周波数近傍で駆動する場合も、同様の考え方で可能である。
このように、第1の実施形態によれば、積層圧電素子単体で振動子を構成することができ、形状も直方体と言う単純な形状のモータとなる。更に、本実施形態では積層構造を有しているので、低電圧駆動が可能である。また、従来の縦・ねじれモータでは、ねじれ振動の周波数調整を行うための溝部が必須であったが、本実施形態ではそれが必要なくなる。加えて、振動検出電極も設けられているので、常に最適な周波数での駆動が可能である。
更に、本実施形態の振動子は、回転軸に垂直な断面が所定の比率を有する直方体形状であり、よって通常良く用いられている圧電素子の積層技術を用いて積層型の圧電素子の作成を容易に行うことができる。
(第1の変形例)
次に本発明の第1の実施形態に於ける第1の変形例について説明する。
図8は、本発明の第1の実施形態の第1の変形例に於ける積層圧電素子11の構成を示したもので、(a)は分解斜視図、(b)は(a)の積層圧電素子11を左方向から見た図、(c)は(a)の積層圧電素子11を右方向から見た図である。
これは図8(a)に示されるように、上述した第1の実施形態で内部電極パターン(1)26aと内部電極パターン(2)26bとの電極パターン形状を、上部交差指電極及び中央部交差指電極37a1 、37a2 と、上部交差指電極及び中央部交差指電極37b1 、37b2 、更には下部交差指電極38a1 、38a2 と下部交差指電極38b1 、38b2 とで、全く同一にしたものである。この場合は、図8(b)及び(c)に示されるように、外部電極を丁度半分の位置で二等分して、外部電極40a1 、40a2 、40b1 、40b2 、40c1 、40c2 、40d1 、40d2 が形成されている。
この第1の変形例によれば、内部電極パターンが1種類で済むという効果がある。
(第2の変形例)
次に本発明の第1の実施形態に於ける第2の変形例について説明する。
図9は、本発明の第1の実施形態の第2の変形例に於ける積層圧電素子11の構成を示したもので、(a)は分解斜視図、(b)は(a)の積層圧電素子11を底面側から見た図である。
この第2の変形例は、上述した第1の実施形態の、例えば1つの圧電シートに着目したとき、三対の交差指電極の全てを駆動電極とした場合の構成例である。
これら三対の交差指電極42a1 、42a2 、及び42b1 、42b2 は電気的に並列に接続され、上部交差指電極の長手方向と成す角は順番に鋭角、鈍角、鋭角とする。この理由は、図6に示されるように、3次ねじれ振動のねじれの向きが、上から順に正(逆)、逆(正)、正(逆)の順になっているからである。
更に、本第2の変形例では、内部電極の端部への引き出し位置を、図9(a)の下部にのみ設けたことに対応して、外部電極43a1 、43a2 、43b1 、43b2 は、図9(b)に示されるように、振動子11の下面にのみ設けられている。
本第2の変形例によれば、内部電極が全て駆動用電極として用いられるので、パワーの大きいモータを実現することができる。また、外部電極が底面にのみ設けられているので、例えば、図示されないフレキシブル基板を接続する場合も、1つの面だけでよいので構成が簡単になるという利点がある。
(第2の実施形態)
次に、本発明の第2の実施形態について説明する。
図10は、本発明の第2の実施形態に係る超音波モータの積層圧電素子の構成を示した分解斜視図である。
この第2の実施形態に於いては、上述した第1の実施形態とは、振動子の構成のみ異なっている。したがって、ここでは振動子の構成について説明し、その他の超音波モータの基本的な構成及び動作については、上述した第1の実施形態と同じであるので、説明の重複を避けるため、同一の部分には同一の参照番号を付して、その図示及び詳細な説明を省略する。
尚、本実施形態に於いても、振動子の各辺a×b×cの寸法は、例えば10×3×20mmである。
図10に於いて、圧電シート(1)25aの内部電極パターンは交差指電極の右指のみが印刷されたものとなっている。これを交差指右指電極と称するものとする。交差指右指電極は、図示されるように、図の上から上部交差指右指電極及び中央部交差指右指霞極45a1 、下部交差指右指電極46a1 とする。これら交差指右指電極の中心位置は、ほぼねじれ3次振動の節位置(詳細は後述する)に対応するようにされている。また、上部交差指右指電極の傾きは、上述した第1の実施形態と同様に設定される。中央部交差指右指電極の傾きも、上述した第1の実施形態と同様に設定される。
上部交差指右指電極と中央部交差指右指電極45a1 は駆動内部電極として働き、図示されるように、電極で連結され、その一部が端部にまで導出されている。更に、その下には下部交差指右指電極46a1 が、図示のようにレイアウトされて、その成す角度も上述した第1の実施形態と同様とする。この下部交差指右指電極46a1 は振動検出電極として働き、その一部は圧電シートの端部まで導出されている。
一方、圧電シート(2)25bの内部電極パターンは、交差指電極の左指のみが印刷されたものとなっている。これを交差指左指電極と称するものとする。圧電シート(2)25bの交差指左指電極は、本振動子11を正面から透視した場合に、圧電シート(1)25aの交差指右指電極と一対の交差指電極を形成するように位置決めされて印刷される。
交差指左指電極は、図示されるように、図の上から上部交差指左指電極及び中央部交差指左指電極45a2 、下部交差指左指電極46a2 とする。これら交差指左指電極の中心位置は、ほぼねじれ3次振動の節位置に対応するようにされている。
本実施形態では、上部交差指左指電極及び中央部交差指左指電極45a2 は、駆動内部電極として働き、図示されるように、電極で連結され、その一部が端部にまで導出されている。更に、その下には下部交差指左指電極46a2 が、図示のようにレイアウトされて、振動検出電極として働き、その一部は圧電シート(2)25bの端部まで導出されている。
これら圧電シート(1)25aと圧電シート(2)25bは交互に積層され、n(偶数)枚積層後、次に圧電シート4(以下、圧電シート(4)と記す)25dと圧電シート5(以下、圧電シート(5)と記す)25eが交互にn枚積層され、最後に、最上部には電極パターンが施されていない圧電シート(3)25cが積層される。
尚、圧電シート(4)25dと圧電シート(5)25eとは、端部への引き出し位置が異なるのみで、電極パターンは同じである。
その後、外部電極が形成されるが、上述した第1の実施形態と同様であるので、ここでは説明を省略する。
また、本積層圧電素子11の制作法についても、上述した第1の実施形態と同様であるので説明を省略する。
図11は、本第2の実施形態による積層圧電素子内部の分極の様子を示すために、交差指電極の指の方向と直交する方向と積層方向を含む断面を示した図である。
片方の極からξの方向に分極が形成される。分極ベクトルは中央で多少の膨らみをもち、他極に向かう。尚、このベクトルは電場のべクトルとも一致している。更に、この傾きξは、できるだけ小さくすることで、より電気機械変換効率の高い振動子となる。
この第2の実施形態に於いて、積層圧電素子、超音波モータを駆動相により駆動する方法、及び振動検出から振動を検出して最適な駆動周波数でモータを駆動する方法とも、上述した第1の実施形態と同様であるので、ここではその動作に関する説明を省略する。
このように第2の実施形態によれば、上述した第2の実施形態と同様な効果を有しているが、更に、以下のような効果を有している。
すなわち、上述した第1の実施形態では、同じ層内に正極と負極の電極が存在するので、積層時にその電極厚みが多少でも厚い場所があると、プレス時にその部分が変形し、電極間が接近、最悪の場合は電極間がショートして、高電圧により分極操作が不可能になる可能性があったが、本第2の実施形態では同一層内には同一極性の電極しか存在しないため、そのような不具合をなくすことができる。
(第3の実施形態)
次に、図12乃至図14を参照して、本発明の第3の実施形態について説明する。
図12は、本発明の第3の実施形態に係る超音波モータの外観斜視図、図13は摩擦接触部材を接着した状態の振動子の外観斜視図、図14は第3の実施形態に於ける積層圧電素子11の構成を示したもので、(a)は上面から見た平面図、(b)は分解斜視図、(c)は積層圧電素子11を(a)のγ方向から見た図、(d)は積層圧電素子11を(a)のδ方向から見た図である。
この超音波モータ50は、積層圧電素子(振動子)51と、該振動子51の長手方向と直交する面に接着された摩擦接触部材53a及び53bと、上記振動子51の長手方向に形成された後述する貫通穴52に挿通されるシャフト56と、上記摩擦接触部材53a及び53bと接触して駆動されるロータ57、ベアリング58、ばね59、ばね保持リング60とから構成される。
上記振動子51の長手方向(図の上下方向)の中央部には、シャフト56を挿通させるための貫通穴52が設けられている。シャフト56はほぼ円柱形状で、振動子51の貫通穴52のほぼ中央部で接着剤を用いて固定されている(図示せず)。上記シャフト56は、中央部のみが、他の部分比べて僅かに径が大きく形成されている。そして、このシャフト56は、振動子51の貫通穴52の中央部でのみ、振動子51と接触固定されており、その他のシャフト部位は貫通穴52内部の壁面とは接触していない。
振動子51の一方の端面(ロータ57が配される側の面)には、摩擦接触部材53a及び53bが接着されている。これらの摩擦接触部材53a及び53bは直方体形状に構成されるもので、振動子51の一方の端面で、且つ楕円振動が発生している2箇所の部位に、それぞれ接着されている。
ロータ57は、アルミナセラミクスから構成されるもので、その中央部にはベアリング58が嵌め込まれている。したがって、ロータ57は、振動子51の摩擦接触部材53a、53bに対し押圧力がかかった状態で載置されている。ばね59は、ばね保持リング60を回転していくことにより圧縮され、これにより、ロータ57と振動子51の摩擦接触部材53a、53b間に適切な押圧がかかるようになっている。尚、ばね59は、ベアリング58の内側にのみ接触する構造となっている。
また、図示されないが、シャフト56の一部にはねじが形成されており、同じくねじが形成されているばね保持リング60と螺合して結合されている。
振動子51の側面には、図12及び図13に示されるように4箇所に外部電極54が設けられているが、それと対向する面にも図示されないが4箇所に外部電極が設けられている。
尚、本第3の実施形態に於いて、振動子51の各辺a×b×cの寸法は、例えば10×6×20mmである。
次に、本第3の実施形態に於ける積層圧電素子(振動子)51の構成について説明する。
図14(a)は、本積層圧電素子51を上方から見た図であって、4方向の側面を矢印でそれぞれ、α、β、γ、δとして記すものとする。図14(b)は圧電シート及び内部電極パターンの例を示している。
本振動子51は、所定の内部電極パターンが形成されたn枚の薄い圧電シート1(以下、圧電シート(1)と記す)61と、該圧電シート(1)61と同じ構成のn−1枚の薄い圧電シート2(以下、圧電シート(2)と記す)62が、貫通穴52が形成された1枚の圧電シート3(以下、圧電シート(3)と記す)63の両側に積層され、更に圧電シート62の外側に内部電極パターが形成されていない薄い圧電シート4(以下、圧電シート(4)と記す)64が積層されて構成されている。
以下、上述した第1の実施形態と異なる点について説明する。
圧電シート(1)61、圧電シート(2)62には、図14(b)に示されるように、内部電極パターンとして、交差指電極がそれぞれ2箇所に印刷されている。尚、図14(b)では、図面の見やすさから二対の交差指電極構成としているが、その面内でできるだけ大きな面積となるようにするため、実際には、図4に示されるように、その面内の一面に形成されるように、更に多くの対の交差指電極構成としても良い。
交差指電極65a1 及び65a2 、65b1 及び65b2 は、図14(b)の高さ方向(破線で示す)と交差指電極の指の方向との成す角が、図の上部の交差指電極では、
0<θ<π/2
とする。分極方向は、図に破線で示されるように、交差指電極の指の方向と直交する方向であるから
0<|ε|<π/2
である。この上部交差指電極は駆動電極として働く。
図の上から2番目の交差指電極66a1 及び66a2 、66b1 及び66b2 の成す角は、図示されるように、φであり、0、π/2、π以外の値とするが、本実施形態では、
π/2<φ<3π/2
としている。この2番目の交差指電極66a1 及び66a2 、66b1 及び66b2 は、振動検出電極としての機能を有する。
n枚の圧電シート(1)61が積層され、その後に、少し厚めで中央に貫通穴52が設けられた内部電極が印刷された圧電シート(3)63が積層され、その後(n−1)枚の圧電シート(2)62が積層される。最後に、電極の印刷されていない圧電シート(4)64が積層される。よって、全体の積層枚数は2n+1枚となり、奇数枚となる。
尚、中央部に厚めの圧電シート(圧電シート(3)63)を用意した理由は、中央長さ方向に貫通穴52を設けるためである。
後述するように、本第3の実施形態では、ねじれ2次振動と縦1次振動が用いられる。上部交差指電極の中央部はねじれ2次振動の上部節位置近傍に設けられ、下部交差指電極の中央部はねじれ2次振動の下部節位置近傍に設けられる。
図14(c)は、本振動子51を図14(a)のγ方向から見た図である。
内部電極パターンの上部交差指電極の左指電極65a1 がA+相の外部電極67a1 と接合している。同様に、内部電極パターンの上部交差指電極の左指電極65b1 がB+相の外部電極67b1 と接合している。また、内部電極パターンの下部交差指電極の左指電極66a1 はC+相の外部電極68a1 と接合している。また、内部電極パターンの下部交差指電極の左指電極66b1 はD+相の外部電極68b1 と接合している。
図14(d)は、本振動子51を図14(a)のδ方向から見た図である。
内部電極パターンの上部交差指電極の右指電極65a2 がA−相の外部電極67a2 と接合している。同様に、内部電極パターンの上部交差指電極の右指電極65b2 がB−相の外部電極67b2 と接合している。また、内部電極パターンの下部交差指電極の右指電極66a2 はC−相の外部電極68a2 と接合している。また、内部電極パターンの下部交差指電極の右指電極66b2 はD−相の外部電極68b2 と接合している。
尚、第3の実施形態に於ける積層圧電素子の作成方法については、上述した第1の実施形態と同様であるので説明を省略する。
次に、本積層圧電素子51の動作について説明する。
図6(a)に示されるような直方体形状の各辺a、b、cの寸法を適切な値とすることで、本第3の実施形態では、縦1次振動モードとねじれ2次振動モードを利用する。したがって、a/bの値は0.6近傍に設定され、例えばa×b×cの寸法を10×6×20mmとする。
図14(b)に示されるように、圧電シート(1)61の最外層である第1層と、圧電シート(2)62の最後に積層された最外層の圧電シート(2)62を用いて、本振動子51の駆動方法について説明する。
最初に、駆動用交差指電極を用いた振動子51の動作について説明する。
図14(c)及び(d)に示されるA相(A+相、A−相)の外部電極67a1 、67a2 に、縦1次振動若しくはねじれ2次振動の共振周波数に対応した交番電圧が印加される。図14(b)に示される圧電シート(1)61には、その際に逆圧電効果により上部交差指電極近傍に発生する力がベクトルで表示されている。
図14(b)に示される力Fは交番力であり、その力Fをベクトル分解するとF1とF2となる。力F1は、図からも明らかなように、縦振動を励起させる力となる。また、力F2は、図から明らかなように、ねじれ2次振動を発生させるカとなる。
次に、図14(c)及び(d)に示されるB相(B+相、B−相)の外部電極67b1 、67b2 にも、同じ周波数の交番電圧が印加される。図14(b)には、その際にもう一方の最外側面の位置する圧電シート(2)62の上部交差指電極近傍に発生する力がベクトルで表示されている。
図14(b)に示される力F′は交番力であり、その力F′をベクトル分解するとF1′とF2′となる。力F1′は、図からも明らかなように、縦振動を励起させる力となる。また、力F2′は、図から明らかなように、ねじれ2次振動を発生させる力となる。
次に、A相、B相に、同時に同位相の上記周波数の交番電圧が印加された際に発生する力のみを考えた場合、図14(b)を見て考えると、力F2とF2′は、互いにキャンセルし合い、ねじれ2次振動は発生せず、縦1次振動のみ発生することになる。また、A相、B相に同時に逆位相(位相差π)の上記周波数の交番電圧が印加されると、力F1とF1′は、互いにキャンセルし合い、縦1次振動は発生せず、ねじれ2次振動のみ発生することになる。
次に、A相、B相に同時に位相が0とπの間の位相差が与えられた場合を考える。この場合には、縦1次振動とねじれ2次振動が同時に起こり、それらの振動が合成された振動となる。この時は、図13に示されたように、振動子51の摩擦接触部材53a、53bの接着位置にロータ57を回転させるような向きに、時計方向若しくは反時計方向の楕円振動が形成される。振動子51の摩擦接触部材53a、53bの位置に楕円振動が発生していると、押圧されているロータ57は、その楕円振動の回転の向きに従って、時計方向若しくは反時計方向の向きに回転動作を行うことになる。
次に、図14(b)に示される下部の振動検出用交差指電極の動作について説明する。
縦1次振動やねじれ2次振動が発生すると、圧電効果により交差指電極面には電荷が発生する。その電荷は、C相(C+,C−間)の電圧若しくはD相(D+,D−間)の電圧となって観測される。駆動用交差指電極での動作では、上述した逆圧電効果によって駆動電圧により力が発生していたのであるが、それとは全く逆に、機械的歪により電荷若しくは電圧が発生する。よって、縦1次振動のみが発生している場合は、C相とD相を並列順接続(C+相とD+相を結線し、C−相とD−相を結線)して、その間に発生している電圧は縦1次振動の大きさ、位相に比例した信号が得られる。この場合、C相とD相を並列逆接続(C+相とD−相を結線し、C−相とD+相を結線)した場合は、信号は得られない。
一方、ねじれ2次振動のみが発生している場合は、C相とD相を並列逆接続(C+相とD−相を結線し、C−相とD+相を結線)して、その間に発生している電圧はねじれ2次振動の大きさ、位相に比例した信号が得られる。この場合、C相とD相を並列順接続(C+相とD+相を結線し、C−相とD−相を結線)した場合は信号は得られない。
したがって、C相とD相の結線を選択することにより、縦1次振動若しくはねじれ2次振動を独立して検出することが可能である。
以下、このような振動検出相(C相、D相)を用いてモータを駆動する方法について説明する。
駆動相であるA相若しくはB相の信号の位相と、振動検出相(例えば、C相とD相を並列逆接続したもの)の位相の位相差は、ねじれ2次振動の共振周波動作時に所定の値Ωをとることが知られている。よって、この場合には、駆動相と検出相の位相差を常にΩになるように周波数を調整して駆動することで、モータ自身の発熱による温度上昇や周囲環境温度の変化による共振周波数変化や負荷変動による共振周波数変化があった場合でも、常にねじれ2次の共振周波数近傍で駆動することができるので、常に最適な周波数で効率良く駆動することができる。これは、縦1次共振周波数近傍で駆動する場合も、同様の考え方で可能である。
このように、第3の実施形態によれば、上述した第1及び第2の実施形態に加えて、第1及び第2の実施形態で必要であった振動子ホルダが不要となり、部品点数が減ると共に、振動子ホルダが占有していた空間に自由度が生じる。
(第1の変形例)
図15は、本発明の第3の実施形態の第1の変形例による積層圧電素子71の構成を示すもので、(a)は上面から見た平面図、(b)は分解斜視図、(c)は積層圧電素子71を(a)のγ方向から見た図、(d)は積層圧電素子71を(a)のδ方向から見た図である。
この第3の実施形態の第1の変形例では、上述した第3の実施形態のような、厚みのある圧電シート(3)は用いられず、複数枚の圧電シート(1)61と1枚の圧電シート(4)64が積層されて構成される。そして、全ての圧電シートが積層された後に、中央部にシャフト56を挿通させるための貫通穴52が形成される。
これにより、内部電極の一部は貫通穴52により除去されるが、この内部電極の一部が除去された圧電シートの内部電極の露出部と外部電極とは、接続しないようにする。すなわち、図15(c)及び(d)に示されるように、A+相の外部電極67a1 とB+相の外部電極67b1 の間、C+相の外部電極68a1 とD+相の外部電極68b1 の間、同様に、A−相の外部電極67a2 とB−相の外部電極67b2 の間、C−相の外部電極68a2 とD−相の外部電極68b2 の間は、上述した内部電極の一部が除去された圧電シートの部分であるため、間隙が設けられている。
このように、第3の実施形態の第1の変形例によれば、第2の実施形態と同じように、交差指電極を2種類の圧電シートで構成することが可能である。この場合には、同様に、同一平面には同極性の電極しか存在しないので、電極間のショートといった問題は生じない。
(第2の変形例)
更に、第3の実施形態の第2の変形例としては、図示されないが、上述した第1の実施形態の第2の変形例と同様に、交差指電極の全てを駆動用交差指電極として利用することができる。
このように構成すれば、パワーの大きい超音波モータを実現することができる。
尚、上述した実施形態に於いて、上記の各辺a×b×c(中心軸方向の長さ)の寸法はあくまで好適な例であって、適用しようとする機器や使用用途に応じて次のように適宜変更し得る。例えば、作製完了後の超音波モータに関する矩形比率a/bは、図7に示したように、縦1次共振振動とねじれ2次(または3次)共振振動の各共振周波数が一致して同一の値を示す所定比率(図では交差点に相当する矩形比率)が最も好ましく、その近傍範囲(例えば±0.02以内)に相当するような各共振周波数がほぼ一致する矩形比率に於いてもほぼ同等に使用できる。また、各共振周波数が一致する所定の矩形比率に対する有効範囲(例えば±0.05以内)の何れかであれば、上述したような本発明の作用効果を享受し得る。
尚、回転軸方向の長さ(辺c:20mm)については、縦方向とねじれ方向に沿って振動し、これら振動を発生させるための電極を配置できるだけの長ささえ有していればよい。したがって、辺cの長さを他の長さ(辺a及び辺b)に対し所定の比率に設定する必要が無いだけでなく、従来必要であったような溝を介した振動調整用の長さ部分も不要であるので、設計自由度が大きく、且つ簡単で小型な超音波モータを提供できるという利点がある。また、このような3方向の寸法比率a/b、a/c(またはb/c)は、目的に応じて、種々相似の比率で拡大または縮小すれば、任意の寸法の超音波モータを提供でき、これにより大小多様な対象への適用が可能である。
以上、本発明の実施形態について説明したが、本発明は上述した実施形態以外にも、本発明の要旨を逸脱しない範囲で種々の変形実施が可能である。
更に、上述した実施形態には種々の段階の発明が含まれており、開示される複数の構成要件の適当な組合せにより種々の発明が抽出され得る。例えば、実施形態に示される全構成要件から幾つかの構成要件が削除されても、発明が解決しようとする課題の欄で述べた課題が解決でき、発明の効果の欄で述べられている効果が得られる場合には、この構成要件が削除された構成も発明として抽出され得る。
本発明の第1の実施形態による超音波モータを示す外観斜視図である。 図1の超音波モータ10に於いて摩擦接触部材を接着した状態の積層圧電素子を示したもので、(a)は外観斜視図、(b)は上面図である。 積層圧電素子11の構成を示したもので、(a)は上面から見た平面図、(b)は分解斜視図、(c)は(a)のα方向から見た透視図、(d)は積層圧電素子11を(a)のγ方向から見た図、(e)は積層圧電素子11を(a)のδ方向から見た図、(f)は(d)の積層圧電素子に外部電極が取付けられた状態を示した図、(g)は(e)の積層圧電素子に外部電極が取付けられた状態を示した図、(h)は(d)の積層圧電素子に外部電極が取付けられた他の例を示した図、(i)は(e)の積層圧電素子に外部電極が取付けられた他の例を示した図である。 振動子表面に形成された交差指電極の配置例を示した図である。 図3(b)のB−B′線に沿って示した分極方向を含み、且つ、側面に垂直な断面図である。 本発明の第1の実施形態の超音波モータ10に使用される振動子11の固有周波数の一致に関して説明するための図である。 図6の振動子11の辺cを一定として、横軸が短辺の長さ/長辺の長さ(a/b)であるような種々の矩形比率に於ける各モードの共振周波数を表した図である。 本発明の第1の実施形態の第1の変形例に於ける積層圧電素子11の構成を示したもので、(a)は分解斜視図、(b)は(a)の積層圧電素子11を左方向から見た図、(c)は(a)の積層圧電素子11を右方向から見た図である。 本発明の第1の実施形態の第2の変形例に於ける積層圧電素子11の構成を示したもので、(a)は分解斜視図、(b)は(a)の積層圧電素子11を底面側から見た図である。 本発明の第2の実施形態に係る超音波モータの積層圧電素子の構成を示した分解斜視図である。 本発明の第2の実施形態による積層圧電素子内部の分極の様子を示すために、交差指電極の指の方向と直交する方向と積層方向を含む断面を示した図である。 本発明の第3の実施形態に係る超音波モータの外観斜視図である。 図12の超音波モータに於いて摩擦接触部材を接着した状態の振動子の外観斜視図である。 第3の実施形態に於ける積層圧電素子11の構成を示したもので、(a)は上面から見た平面図、(b)は分解斜視図、(c)は積層圧電素子11を(a)のγ方向から見た図、(d)は積層圧電素子11を(a)のδ方向から見た図である。 本発明の第3の実施形態の第1の変形例による積層圧電素子71の構成を示すもので、(a)は上面から見た平面図、(b)は分解斜視図、(c)は積層圧電素子71を(a)のγ方向から見た図、(d)は積層圧電素子71を(a)のδ方向から見た図である。
符号の説明
10、50…超音波モータ、11積層圧電素子(振動子)、12a、12b…摩擦接触部材、13、13a1 、13a2 、13b1 、13b2 、13c1 、13c2 、13d1 、13d2 …外部電極、15…ロータ、16…ベアリング、17…ばね、18…ばね保持リング、20…振動子ホルダ、21…シャフト固定リング、22…シャフト、25a…圧電シート1(圧電シート(1))、25b…圧電シート2(圧電シート(2))、25c…圧電シート3(圧電シート(3))、26a…内部電極パターン1(内部電極パターン(1))、26b…内部電極パターン2(内部電極パターン(2))、27a1 、27a2 、27b1 、27b2 …上部交差指電極及び中央部交差指電極、28a1 、28a2 、28b1 、28b2 …下部交差指電極、29a1 、29a2 、29b1 、29b2 、30a1 、30a2 、30b1 、30b2 …内部電極露出部、351 …ねじれ3次振動の中央部節位置近傍で且つ縦1次振動の節位置、352 …上部節位置、353 …ねじれ3次振動の下部節位置。

Claims (23)

  1. 中心軸に垂直な断面が長方形状の長さ比率を有する振動子と、該振動子の楕円振動発生面に接して、該振動子の該楕円振動発生面と直交する中心軸を回転軸として回転駆動されるロータと、を少なくとも備えた超音波モータに於いて、
    上記振動子は圧電素子単体から成り、該圧電素子の分極の方向が上記中心軸の方向を含む該振動子の側面の面内方向にほぼ有り、且つ、該中心軸の方向とのなす角度εが、
    0<ε<π/2
    を満たすように設定されており、
    上記振動子の上記回転軸方向に伸縮する縦1次共振振動と該回転軸をねじれ軸とするねじれ3次共振振動を合成することにより、上記楕円振動を形成して上記ロータを回転させることを特徴とする超音波モータ。
  2. 上記振動子の上記回転軸方向に伸縮する縦1次共振振動と、上記回転軸をねじれ軸とするねじれ3次共振振動の共振周波数がほぼ一致するように、上記振動子の上記回転軸に直交する略長方形断面の短辺の長辺に対する比率をほぼ0.3とすることを特徴とする請求項1に記載の超音波モータ。
  3. 中心軸に垂直な断面が長方形状の長さ比率を有する振動子と、該振動子の楕円振動発生面に接して、該振動子の該楕円振動発生面と直交する中心軸を回転軸として回転駆動されるロータと、を少なくとも備えた超音波モータに於いて、
    上記振動子は圧電素子単体から成り、
    上記圧電素子の分極の方向が上記中心軸の方向を含む上記振動子の側面の面内方向にほぼ有り、且つ上記中心軸の方向とのなす角度εが
    0<ε<π/2
    を満たすように設定されており、
    上記振動子の上記回転軸方向に伸縮する縦1次共振振動と該回転軸をねじれ軸とするねじれ2次共振振動を合成することにより、上記楕円振動を形成して上記ロータを回転させることを特徴とする超音波モータ。
  4. 上記振動子の上記回転軸方向に伸縮する縦1次共振振動と、上記回転軸をねじれ軸とするねじれ2次共振振動の共振周波数がほぼ一致するように、上記振動子の上記回転軸に直交する略長方形断面の短辺の長辺に対する比率をほぼ0.6とすることを特徴とする請求項3に記載の超音波モータ。
  5. 上記分極が上記ねじれ3次共振振動の3筒所のうち少なくとも1箇所の節部を含む位置に形成されていることを特徴とする請求項1若しくは請求項2に記載の超音波モータ。
  6. 上記分極が上記ねじれ2次共振振動の2箇所のうち少なくとも1箇所の節部を含む位置に形成されていることを特徴とする請求項3若しくは請求項4に記載の超音波モータ。
  7. 上記中心軸を含み、上記振動子の外側面と平行な面を境に少なくとも2つのグループに分割された内部電極と、上記振動子の外側面に設けられるもので上記内部電極と接続された複数の外部電極と、を有し、
    上記分極は上記内部電極間に形成されており、上記複数の外部電極に交番電圧を印加することにより、上記楕円振動を励起して上記ロータを回転させることを特徴とする請求項1乃至請求項6の何れか1項に記載の超音波モータ。
  8. 上記振動子は、上記中心軸を含み、該振動子の外側面と平行な面を境として、複数の第1の交差指内部電極パターンが形成された第1の圧電シートと、複数の第2の交差指内部電極パターンが形成された第2の圧電シートがそれぞれ複数枚積層されて構成されることを特徴とする請求項7に記載の超音波モータ。
  9. 上記第1の圧電シートの複数の第1の交差指電極パターンの少なくとも1つ及び上記第2の圧電シートの複数の第2の交差指電極パターンの少なくとも1つは、駆動用交差指電極であることを特徴とする請求項8に記載の超音波モータ。
  10. 上記第1の圧電シートの複数の第1の交差指電極パターンの少なくとも1つ及び上記第2の圧電シートの複数の第2の交差指電極パターンの少なくとも1つは、振動検出用交差指電極であることを特徴とする請求項8若しくは請求項9に記載の超音波モータ。
  11. 第1の右指内部電極パターンが形成された第1の圧電シートと、第2の左指電極パターンが形成された第2の圧電シートと、が交互に積層された第1の積層体と、
    第3の右指内部電極パターンが形成された第3の圧電シートと、第4の左指電極パターンが形成された第4の圧電シートと、が交互に積層された第2の積層体と、
    を更に具備し、
    上記振動子は、上記中心軸を含み、該振動子の外側面と平行な面を境として、上記第1の積層体と第2の積層体が一体的に形成されていることを特徴とする請求項7に記載の超音波モータ。
  12. 上記第1の圧電シート及び上記第2の圧電シートの内部電極から構成される複数の交差指電極パターンの少なくとも1つ、及び上記第3の圧電シート及び上記第4の圧電シートの内部電極から構成される複数の交差指電極パターンの少なくとも1つは、駆動用交差指電極であることを特徴とする請求項11に記載の超音波モータ。
  13. 上記第1の圧電シート及び上記第2の圧電シートの内部電極から構成される複数の交差指電極パターンの少なくとも1つ、及び上記第3の圧電シート及び上記第4の圧電シートの内部電極から構成される複数の交差指電極パターンの少なくとも1つは、振動検出用交差指電極であることを特徴とする請求項11若しくは請求項12に記載の超音波モータ。
  14. 中心軸に垂直な断面が長方形状の長さ比率を有する振動子と、該振動子の楕円振動発生面に接して、該振動子の該楕円振動発生面と直交する中心軸を回転軸として回転駆動されるロータと、を少なくとも備えた超音波モータに於いて、
    上記振動子は交差指電極パターンが形成された圧電シートが複数枚積層されたものであって、
    上記圧電シートにあっては、上記回転軸に平行な面のねじれ振動の第1の節位置近傍には第1の駆動用交差指電極が設けられており、該交差指電極の指方向と上記中心軸の方向とのなす角度θが
    0<θ<π/2
    の条件で設けられ、
    上記回転軸に平行な面のねじれ振動の第2の節位置近傍には電気的に駆動用電極と並列接続された第2の駆動用交差指電極が設けられており、該交差指電極の指方向と上記中心軸の方向とのなす角度φが
    π/2<φ<π
    の条件で設けられ、
    上記回転軸に平行な面のねじれ振動の第3の節位置近傍には振動検出用交差指電極が設けられており、上記第2の駆動用交差指電極の指方向と上記中心軸の方向とのなす角度Ψが、0、π/2、π以外の条件で設けられており、
    上記振動子の上記回転軸方向に伸縮する縦1次共振振動と上記回転軸をねじれ軸とするねじれ3次共振振動を合成することにより上記楕円振動を形成することを特徴とする超音波モータ。
  15. 中心軸に垂直な断面が長方形状の長さ比率を有する振動子と、該振動子の楕円振動発生面に接して、該振動子の上記楕円振動発生面と直交する中心軸を回転軸として回転駆動されるロータと、を少なくとも備えた超音波モータに於いて、
    上記振動子は駆動用交差指電極パターンが形成された第1の圧電シートが複数枚積層されたものであって、
    上記第1の圧電シートにあっては、上記回転軸に平行な面のねじれ振動の第1の節位置近傍には第1の駆動用交差指電極が設けられており、該交差指電極の指方向と上記中心軸の方向とのなす角度θが
    0<θ<π/2
    の条件で設けられ、
    上記回転軸に平行な面のねじれ振動の第2の節位置近傍には振動検出用交差指電極が設けられており、該振動検出用交差指電極の指方向と該中心軸の方向とのなす角度Ψが、0、π/2、π以外の条件で設けられており、
    上記振動子の上記回転軸方向に伸縮する縦1次共振振動と上記回転軸をねじれ軸とするねじれ2次共振振動を合成することにより上記楕円振動を形成することを特徴とする超音波モータ。
  16. 中心軸に垂直な断面が長方形状の長さ比率を有する振動子と、該振動子の楕円振動発生面に接して、該振動子の該楕円振動発生面と直交する中心軸を回転軸として回転駆動されるロータと、を少なくとも備え、上記振動子の上記回転軸方向に伸縮する縦1次共振振動と該回転軸をねじれ軸とするねじれ3次共振振動を合成することにより上記楕円振動を形成して成る超音波モータに於いて、
    上記振動子は、駆動用内部電極パターンが形成された第1の圧電シート及び第2の圧電シートが交互に複数枚積層されたものであって、
    上記第1の圧電シートにあっては、上記回転軸に平行な面のねじれ振動の少なくとも1つの節位置近傍に駆動用交差指電極の左指側が設けられており、上記左指内部電極の長手方向と該回転軸の方向とのなす角度θが
    0<θ<π/2
    の条件で設けられ、
    上記第2の圧電シートにあっては、上記回転軸に平行な面のねじれ振動の該節位置近傍に駆動用交差指電極の右指側が設けられており、該右指側の内部電極の長手方向と上記回転軸の方向とのなす角度が該左指側の内部電極と同じ角度で設けられており、
    上記第1の圧電シートの駆動用内部電極と上記第2の圧電シートの駆動用内部電極とで実質的に一対の交差指電極を形成して成り、
    上記第1の圧電シート及び上記第2の圧電シートの駆動用内部電極の一部は各圧電シートの端部まで延出され、それぞれの外部電極に導通すると共に、積層方向の略中央部を境として、上記第1の圧電シートの駆動用内部電極の延出部及び上記第2の圧電シートの駆動用内部電極の延出部は、それぞれ異なる外部電極に接続されて成ることを特徴とする超音波モータ。
  17. 中心軸に垂直な断面が長方形状の長さ比率を有する振動子と、該振動子の楕円振動発生面に接して、該振動子の該楕円振動発生面と直交する中心軸を回転軸として回転駆動されるロータと、を少なくとも備え、上記振動子の上記回転軸方向に伸縮する縦1次共振振動と該回転軸をねじれ軸とするねじれ2次共振振動を合成することにより上記楕円振動を形成して成る超音波モータに於いて、
    上記振動子は、駆動用内部電極パターンが形成された第1の圧電シート及び第2の圧電シートが交互に複数枚積層されたものであって、
    上記第1の圧電シートにあっては、上記回転軸に平行な面のねじれ振動の少なくとも1つの節位置近傍には駆動用交差指電極の左指側が設けられており、上記左指側の内部電極の長手方向と該回転軸の方向とのなす角度θが
    0<θ<π/2
    の条件で設けられ、
    上記第2の圧電シートにあっては、上記回転軸に平行な面のねじれ振動の該節位置近傍に駆動用交差指電極の右指側が設けられており、該右指側の内部電極の長手方向と上記回転軸の方向とのなす角度が該左指側の内部電極と同じ角度で設けられており、
    上記第1の圧電シートの駆動用内部電極と上記第2の圧電シートの駆動用内部電極とで実質的に一対の交差指電極を形成してなり、
    上記第1の圧電シート及び上記第2の圧電シートの内部電極の一部は各圧電シートの端部まで延出され、それぞれの外部電極に導通すると共に、積層方向の略中央部を境として、上記第1の圧電シートの駆動用内部電極の延出部及び上記第2の圧電シートの駆動用内部電極の延出部は、それぞれ異なる外部電極に接続されてなることを特徴とする超音波モータ。
  18. 中心軸に垂直な断面が長方形状の長さ比率を有する振動子と、該振動子の楕円振動発生面に接して、該振動子の該楕円振動発生面と直交する中心軸を回転軸として回転駆動されるロータと、を少なくとも備え、上記振動子の上記回転軸方向に伸縮する縦1次共振振動と該回転軸をねじれ軸とするねじれ3次共振振動を合成することにより上記楕円振動を形成して成る超音波モータに於いて、
    上記振動子は、振動検出用内部電極パターンが形成された第1の圧電シート及び第2の圧電シートが交互に複数枚積層されたものであって、
    上記第1の圧電シートにあっては、上記回転軸に平行な面のねじれ振動の少なくとも1つの節位置近傍に振動検出用交差指電極の左指側が設けられており、該左指側の内部電極の長手方向と該回転軸の方向とのなす角度θが
    0<θ<π/2
    の条件で設けられ、
    上記第2の圧電シートにあっては、上記回転軸に平行な面のねじれ振動の該節位置近傍に振動検出用交差指電極の右指側が設けられており、該右指側の内部電極の長手方向と該回転軸の方向とのなす角度が該左指側の内部電極と同じ角度で設けられており、
    上記第1の圧電シートの振動検出用内部電極と上記第2の圧電シートの振動検出用内部電極とで実質的に一対の振動検出用交差指電極を形成してなり、
    上記第1の圧電シート及び上記第2の圧電シートの振動検出用内部電極の一部は各圧電シートの端部まで延出され、それぞれの外部電極に導通すると共に、積層方向の略中央部を境として、上記第1の圧電シートの駆動用電極の延出部及び上記第2の圧電シートの振動検出用内部電極の延出部は、それぞれ異なる外部電極に接続されて成ることを特徴とする超音波モータ。
  19. 中心軸に垂直な断面が長方形状の長さ比率を有する振動子と該振動子の楕円振動発生面に接し該振動子の該楕円振動発生面と直交する中心軸を回転軸として回転駆動されるロータとから少なくとも成り、該振動子の該回転軸方向に伸縮する縦1次共振振動と該回転軸をねじれ軸とするねじれ2次共振振動を合成することにより該楕円振動を形成してなる超音波モータに於いて、
    上記振動子は振動検出用内部電極パターンが形成された第1の圧電シート及び第2の圧電シートが交互に複数枚積層されたものであって、上記第1の圧電シートにあっては上記回転軸に平行な面のねじれ振動の少なくとも1つの節位置近傍には振動検出用交差指電極の左指側が設けられており、該左指内部電極の長手方向と該回転軸の方向とのなす角度θ が以下の様な条件で設けられており
    0<θ<π/2
    上記第2の圧電シートにあっては上記回転軸に平行な面のねじれ振動の該節位置近傍に振動検出用交差指電極の右指側が設けられており、該右指内部電極の長手方向と該回転軸の方向とのなす角度が該左指内部電極と同じ角度で設けられており、第1の圧電シートの振動検出用内部電極と第2の圧電シートの振動検出用内部電極とで実質的に一対の振動検出用交差指電極を形成して成り、上記第1の圧電シート及び上記第2の圧電シートの振動検出用内部電極の一部は各圧電シートの端部まで延出され、それぞれの外部電極に導通すると共に、積層方向の略中央部を境として、第1の圧電シートの駆動用電極の延出部及び第2の圧電シートの振動検出用内部電極の延出部は更にそれぞれ別々の外部電極に接続されて成ることを特徴とする超音波モータ。
  20. 上記外部電極を上記振動子の一側面にのみ設けたことを特徴とする請求項7乃至19の何れか1項に記載の超音波モータ。
  21. 上記振動子の略中央部で固定された振動子ホルダと、
    上記振動子ホルダにより保持されたシャフトと、
    上記シャフトに対し回転自在に保持された上記ロータを上記振動子に押圧するばねと、
    を更に具備することを特徴とする請求項1、2、5、14、16、18の何れか1項に記載の超音波モータ。
  22. 上記振動子の上記回転軸に一致する部分に設けられた貫通穴と、
    上記貫通穴の略中央部に固定されたシャフトと、
    上記シャフトに対し回転自在に保持された上記ロータを上記振動子に押圧するばねと、
    を更に具備することを特徴とする請求項3、4、6、15、17、19の何れか1項に記載の超音波モータ。
  23. 中心軸に直交する断面に於いて、該中心軸を通る長方形状の短辺若しくは長辺に平行な仮想の中央線に対し、上記振動子の配置が実質的に対称であることを特徴とする請求項1乃至22の何れか1項に記載の超音波モータ。
JP2008308738A 2008-07-14 2008-12-03 超音波モータ Expired - Fee Related JP5124429B2 (ja)

Priority Applications (2)

Application Number Priority Date Filing Date Title
JP2008308738A JP5124429B2 (ja) 2008-12-03 2008-12-03 超音波モータ
US12/502,520 US20100019621A1 (en) 2008-07-14 2009-07-14 Ultrasonic motor and ultrasonic motor apparatus retaining the same

Applications Claiming Priority (1)

Application Number Priority Date Filing Date Title
JP2008308738A JP5124429B2 (ja) 2008-12-03 2008-12-03 超音波モータ

Publications (2)

Publication Number Publication Date
JP2010136503A JP2010136503A (ja) 2010-06-17
JP5124429B2 true JP5124429B2 (ja) 2013-01-23

Family

ID=42347184

Family Applications (1)

Application Number Title Priority Date Filing Date
JP2008308738A Expired - Fee Related JP5124429B2 (ja) 2008-07-14 2008-12-03 超音波モータ

Country Status (1)

Country Link
JP (1) JP5124429B2 (ja)

Family Cites Families (7)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPH0522966A (ja) * 1991-07-12 1993-01-29 Tokin Corp 超音波モータ
JPH08140377A (ja) * 1994-11-09 1996-05-31 Nikon Corp 超音波アクチュエータ
JPH099656A (ja) * 1995-06-16 1997-01-10 Olympus Optical Co Ltd 超音波振動子および超音波モータ
JP3550579B2 (ja) * 1995-09-20 2004-08-04 株式会社ニコン 振動アクチュエータ
JPH09140167A (ja) * 1995-11-15 1997-05-27 Nikon Corp 振動アクチュエータ
JPH09298893A (ja) * 1996-04-26 1997-11-18 Olympus Optical Co Ltd 超音波アクチュエータ及び該超音波アクチュエータにおける被駆動体の付勢条件設定方法
JP2004289894A (ja) * 2003-03-19 2004-10-14 Taiheiyo Cement Corp 超音波モータ

Also Published As

Publication number Publication date
JP2010136503A (ja) 2010-06-17

Similar Documents

Publication Publication Date Title
JP4578596B2 (ja) 振動子、圧電アクチュエータおよびこれらを用いた電子機器
JP4697929B2 (ja) 積層圧電素子及び振動波駆動装置
JP4328113B2 (ja) 超音波モータ
JP2001352768A (ja) 積層電気−機械エネルギー変換素子および振動波駆動装置
JP5185716B2 (ja) 超音波モータ
US8299682B2 (en) Ultrasonic motor
US8304962B2 (en) Ultrasonic motor
US8294334B2 (en) Ultrasonic motor
JP2012029381A (ja) 超音波モータ
US8294335B2 (en) Ultrasonic motor
JP2006179578A (ja) 圧電素子及び振動波駆動装置
JP2010136503A (ja) 超音波モータ
JP5586253B2 (ja) 超音波モータ
JP5129184B2 (ja) 超音波モータ
JP2013021788A (ja) 超音波モータ
US8299683B2 (en) Ultrasonic motor
JP2012029478A (ja) 振動体及び超音波モータ
JP2007028761A (ja) 圧電アクチュエータ、これを備える駆動機構
JP4658530B2 (ja) 超音波振動子及びそれを用いた超音波モータ
JP2000308377A (ja) 圧電振動子およびこの圧電振動子を用いた超音波モータ、並びに圧電振動子の製造方法
JP2010166674A (ja) 超音波モータ
JPH0993965A (ja) 超音波振動子及び該超音波振動子を用いた超音波 モータ
JP2010166673A (ja) 超音波モータ
JP2012217229A (ja) 超音波振動子、及び超音波モータ
JP2005150351A (ja) 積層圧電素子、その製造方法、振動体、及び振動波駆動装置

Legal Events

Date Code Title Description
A621 Written request for application examination

Free format text: JAPANESE INTERMEDIATE CODE: A621

Effective date: 20110322

A977 Report on retrieval

Free format text: JAPANESE INTERMEDIATE CODE: A971007

Effective date: 20121003

TRDD Decision of grant or rejection written
A01 Written decision to grant a patent or to grant a registration (utility model)

Free format text: JAPANESE INTERMEDIATE CODE: A01

Effective date: 20121016

A01 Written decision to grant a patent or to grant a registration (utility model)

Free format text: JAPANESE INTERMEDIATE CODE: A01

A61 First payment of annual fees (during grant procedure)

Free format text: JAPANESE INTERMEDIATE CODE: A61

Effective date: 20121029

FPAY Renewal fee payment (event date is renewal date of database)

Free format text: PAYMENT UNTIL: 20151102

Year of fee payment: 3

R151 Written notification of patent or utility model registration

Ref document number: 5124429

Country of ref document: JP

Free format text: JAPANESE INTERMEDIATE CODE: R151

FPAY Renewal fee payment (event date is renewal date of database)

Free format text: PAYMENT UNTIL: 20151102

Year of fee payment: 3

S531 Written request for registration of change of domicile

Free format text: JAPANESE INTERMEDIATE CODE: R313531

R350 Written notification of registration of transfer

Free format text: JAPANESE INTERMEDIATE CODE: R350

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

LAPS Cancellation because of no payment of annual fees