以下に図面を参照して、本開示の好適な実施形態を詳細に説明する。なお、この実施形態により本開示が限定されるものではなく、また、実施形態が複数ある場合には、各実施形態を組み合わせて構成するものも含むものである。また、実施形態における構成要素には、当業者が容易に想定できるもの、実質的に同一のもの、いわゆる均等の範囲のものが含まれる。
<新聞用オフセット輪転印刷機>
図1は、新聞用オフセット輪転印刷機を表す概略構成図である。本実施形態の新聞用オフセット輪転印刷機は、印刷装置の版胴のサイズが4頁幅×1頁周長に設定された4×1輪転印刷機であるが、版胴のサイズが4頁幅×2頁周長に設定された4×2輪転印刷機であってもよい。
図1に示すように、本実施形態の印刷機は、新聞用オフセット輪転印刷機Pである。新聞用オフセット輪転印刷機(以下、印刷機と称する。)Pは、給紙装置Rと、インフィード装置Iと、印刷装置Uと、ウェブパス装置Dと、折機Fとを備える。
給紙装置Rは、複数(本実施形態では、5台)の給紙ユニットR1~R5を有する。インフィード装置Iは、複数(本実施形態では、5台)のインフィードユニットI1~I5を有する。印刷装置Uは、複数(本実施形態では、5台)の印刷ユニットU1~U5を有する。ウェブパス装置Dは、1台のウェブパスユニットD1を有する。折機Fは、1台の折ユニットF1を有する。
給紙装置Rにおいて、給紙ユニットR1~R5は、ほぼ同様の構成をなし、ウェブ(印刷媒体)Wがロール状に巻かれた3つの巻取紙を保持する保持アームを有する。保持アームを回動することで、巻取紙を給紙位置に回動することができる。インフィード装置Iにおいて、インフィードユニットI1~I5は、ほぼ同様の構成をなし、印刷装置Uの各印刷ユニットU1~U5に送り込むウェブWの張力を調整することで、印刷装置Uを走行するウェブWの張力を適正値に安定して維持する。なお、給紙装置Rからインフィード装置IまでのウェブWの張力は、給紙ユニットR1~R5に設けられたブレーキ装置により行われる。
印刷装置Uにおいて、印刷ユニットU1~U5は、両面4色印刷を行うことができる多色刷印刷ユニットである。但し、各印刷ユニットU1~U5は、上下に分割することで、両面2色印刷を行うことができる印刷ユニットU11~U52とすることができる。印刷ユニットU11~U52は、ほぼ同様の構成をなし、インキ供給装置、版胴、ブランケット胴などを有する。
ウェブパス装置Dにおいて、ウェブパスユニットD1は、印刷ユニットU1~U5に対して設けられる。ウェブパスユニットD1は、ウェブWを縦方向(ウェブWの搬送方向)に沿ってその幅方向の中央部で裁断するスリッタ、縦裁断したウェブWの搬送経路を設定するターンバー、ウェブWにおける天地長手方向の絵柄位置を調整するコンペンセータなどを有する。印刷ユニットU1~U5で印刷が施された各ウェブWは、ウェブパスユニットD1にて、スリッタにより縦裁断され、ターンバーにより搬送経路が変更され、コンペンセータにより絵柄位置が調整されてから所定の順番に重ね合わされる。
折機Fにて、折ユニットF1は、ウェブパスユニットD1から複数のウェブWが重ねられて導入されたウェブWを縦折りし、所定の長さで横裁断し、横折りして折帖を形成し、新聞として排紙する。
<印刷ユニット>
図2は、新聞用オフセット輪転印刷機における印刷ユニットを表す概略構成図である。
図2に示すように、印刷ユニットU1は、4色印刷が可能となるように、H型のタワーユニットをなす。印刷ユニットU1は、ウェブWの搬送方向(図2の上下方向)にて、下から上に向かう方向)に沿って、墨、藍、紅、黄ごとの4つのスタック21,22,23,24が配置されて構成され、スタック21,22,23,24は、それぞれ左右対称となるローラ配列である。なお、印刷ユニットは、H型のタワーユニットに限定されるものではない。
スタック21,22,23,24は、左右に対向してブランケット胴31a,31b,32a,32b,33a,33b,34a,34bがウェブWの搬送経路を挟んで対接する。ブランケット胴31a,31b,32a,32b,33a,33b,34a,34bは、版胴41a,41b,42a,42b,43a,43b,44a,44bが対接する。スタック21,22,23,24は、版胴41a,41b,42a,42b,43a,43b,44a,44bに対して、インキ供給装置51a,51b,52a,52b,53a,53b,54a,54bが設けられる。また、スタック21,22,23,24は、版胴41a,41b,42a,42b,43a,43b,44a,44bに対して、湿し装置61a,61b,62a,62b,63a,63b,64a,64bが設けられる。
印刷ユニットU1は、見当マーク検出装置70と、第1見当調整装置71と、第2見当調整装置72とが設けられる。見当マーク検出装置70は、例えば、CCDカメラ81,82を有する。CCDカメラ81,82は、ウェブWの表面および裏面に対向して配置される。CCDカメラ81,82は、ウェブWの表面および裏面に印刷された見当マークを撮影する。第1見当調整装置71は、見当マーク検出装置70の検出結果に基づいてウェブWの搬送方向における見当調整(天地見当調整)を行う。第2見当調整装置72は、見当マーク検出装置70の検出結果に基づいてウェブWの幅方向における見当調整(ファンアウト調整)を行う。第1見当調整装置71は、スタック21,22,23,24に配置される。第2見当調整装置72は、スタック22とスタック23との間に配置される。なお、第2見当調整装置72は、スタック21とスタック22との間やスタック23とスタック24との間に配置されていてもよい。なお、図示しないが、見当マーク検出装置70の検出結果に基づいてウェブWの左右方向における見当調整(左右見当調整)を行う第3見当調整装置が設けられている。
<第1見当調整装置>
図3は、第1見当調整装置を表す概略図である。
図3に示すように、印刷ユニットU1は、4つのスタック21,22,23,24を有する。スタック21,22,23,24は、それぞれブランケット胴31a,31b,32a,32b,33a,33b,34a,34bと、版胴41a,41b,42a,42b,43a,43b,44a,44bを有する。ブランケット胴31a,31b,32a,32b,33a,33b,34a,34bと、版胴41a,41b,42a,42b,43a,43b,44a,44bは、駆動モータ91,92,93,94によりそれぞれ独立して駆動回転可能である。駆動モータ91,92,93,94は、ブランケット胴31a,31b,32a,32b,33a,33b,34a,34bを駆動回転することで、ブランケット胴31a,31b,32a,32b,33a,33b,34a,34bにより挟持されたウェブWを搬送する。
第1見当調整装置71は、駆動モータ91,92,93,94と、天地見当モータ95,96,97,98と、第1見当制御装置99とを有する。第1見当制御装置99は、CCDカメラ81,82が撮影したウェブWの表裏の見当マークの位置に基づいて駆動モータ91,92,93,94および天地見当モータ95,96,97,98を制御することで、天地見当調整を行う。見当マークは、例えば、ウェブWの表裏面における各非印刷領域に印刷された十字マークである。見当マークは、印刷色(本実施形態では、4色)ごとに設けられる。4色の見当マークがウェブWの搬送方向にずれていると、天地見当調整が必要になる。
第1見当制御装置99は、CCDカメラ81,82が撮影した4色の見当マークが、天地基準位置から搬送方向に予め設定された天地基準長さ以上ずれていると、天地見当調整が必要であると判定する。すると、第1見当制御装置99は、4色の見当マークと天地基準位置とが天地基準長さ未満となるように、駆動モータ91,92,93,94および天地見当モータ95,96,97,98を独立して駆動制御する。すなわち、第1見当制御装置99は、駆動モータ91,92,93,94の回転位相を個別に調整することで、各ブランケット胴31a,31b,32a,32b,33a,33b,34a,34bの周方向の位相を個別に調整する。また、第1見当制御装置99は、天地見当モータ95,96,97,98の回転位相を個別に調整することで、版胴41b,42b,43b,44bの周方向の位相を個別に調整する。各ブランケット胴31a,31b,32a,32b,33a,33b,34a,34bおよび版胴41b,42b,43b,44の周方向の位相が調整されることで、4色の見当マークにおける天地方向の位置が調整される。
<第2見当調整装置>
図4は、第2見当調整装置を表す概略図である。
図4に示すように、第2見当調整装置72は、いわゆる、ファンアウト調整装置である。第2見当調整装置72は、複数(本実施形態では、8個)の押圧ローラ(押圧部材)101と、移動装置102と、第2見当制御装置103とを有する。第2見当制御装置103は、CCDカメラ81,82が撮影したウェブWの表裏の見当マークの位置に基づいて移動装置102を制御することで、ファンアウト調整を行う。4色の見当マークがウェブWの幅方向にずれていると、ファンアウト調整が必要になる。
複数の押圧ローラ101は、ウェブWの一方面側(例えば、表面側)に配置される。複数の押圧ローラ101は、ウェブWの幅方向に所定間隔(好ましくは、均等間隔)を空けて支持板104に支持される。支持板104は、ウェブWの一方面側にウェブWの幅方向に沿って水平をなして配置される。支持板104は、ウェブWの一方面から離間して配置される。複数の押圧ローラ101は、支持板104にウェブWの幅方向に沿う回転軸心をもって回転自在に支持される。
移動装置102は、複数の押圧ローラ101をウェブWの厚さ方向に移動することでウェブWを押圧可能である。移動装置102は、ウェブWの幅方向における両側に配置される。移動装置102は、ねじ軸105を正逆方向に駆動回転可能である。ねじ軸105は、ウェブWに直交する方向に沿って配置される。ねじ軸105は、支持部材106が螺合する。支持部材106は、支持板104における長手方向の端部に連結される。
各移動装置102を駆動し、ねじ軸105をそれぞれ正回転方向に回転すると、各支持部材106が前進する。すると、各支持部材106に連結された支持板104が前進し、複数の押圧ローラ101がウェブWに接近して押圧する方向に移動する。一方、各移動装置102を駆動し、ねじ軸105をそれぞれ逆回転方向に回転すると、各支持部材106が後退する。すると、各支持部材106に連結された支持板104が後退し、複数の押圧ローラ101がウェブWから離間して押圧を解除する方向に移動する。
第2見当制御装置103は、CCDカメラ81,82が撮影した4色の見当マークが、左右基準位置から幅方向に予め設定された左右基準長さ以上ずれていると、ファンアウト調整が必要であると判定する。すると、第2見当制御装置103は、4色の見当マークと左右基準位置とが左右基準長さ未満となるように、移動装置102を駆動制御する。すなわち、第2見当制御装置103は、移動装置102により複数の押圧ローラ101をウェブWに接近する方向に移動し、ウェブWを一方面から押圧する。すると、ウェブWは、各押圧ローラ101により押圧された部分が他方面側に突出することで波形状となり、幅方向の長さが短くなる方向に修正されることで、4色の見当マークにおける幅方向の位置が調整される。
なお、図3に示すように、印刷ユニットU1は、第3見当調整装置73が設けられている。第3見当調整装置73は、左右見当モータ111,112,113,114,115,116,117,118と、第3見当制御装置119とを有する。第3見当制御装置119は、CCDカメラ81,82が撮影したウェブWの表裏の見当マークの位置に基づいて左右見当モータ111,112,113,114,115,116,117,118を制御することで、版胴41a,41b,42a,42b,43a,43b,44a,44bを幅方向に移動して左右見当調整を行う。
なお、見当制御装置99,103,119としての制御装置は、コントローラであり、例えば、CPU(Central Processing Unit)やMPU(Micro Processing Unit)などにより、記憶部に記憶されている各種プログラムがRAMを作業領域として実行されることにより実現される。3個の見当制御装置99,103,119は、一つの制御装置として構成されていてもよい。
ウェブWは、印刷ユニットU1による印刷時、表裏面にインキが転写されるだけでなく、湿し水が転写される。そして、ウェブWは、湿し水を吸収し、ブランケット胴31a,31b,32a,32b,33a,33b,34a,34bにより印圧が作用する。また、ウェブWは、搬送方向に張力が作用している。そのため、ウェブWは、幅方向および搬送方向に延び、天地見当ずれやファンアウトによる見当ずれが発生する。上述したように、第1見当調整装置71は、天地見当ずれを修正し、第2見当調整装置72は、ファンアウトによる見当ずれを修正する。
ところが、天地見当ずれやファンアウトによる見当ずれは、上述した要因だけで発生するものではない。ブランケット胴は、胴本体の外周部にゴム製のブランケットが巻き付けられて構成される。ウェブWを挟んで対向する一対のブランケット胴は、所定のニップ幅が設定されていることから、押圧状態にある。そのため、ブランケットは、長期の使用により表面が摩耗して徐々に薄くなり、表面が劣化する。ブランケットが摩耗して薄くなると、ブランケット胴は、ブランケットの摩耗前に比べて外径が小さくなってニップ幅が小さくなる。すると、ブランケット胴は、1回転当たりのウェブWの送り量が減少し、ウェブWの搬送速度が低下する。折機は、印刷装置とは独立してウェブWを搬送する駆動ローラを有しており、折機でのウェブWの搬送速度に対して、印刷装置でのウェブWの搬送速度が低下すると、ウェブWの張力が高くなる。すると、ウェブWは、搬送方向(天地方向)に伸びることから、天地見当ずれが発生する。そして、ウェブWは、搬送方向(天地方向)に伸びると、相対的に幅方向の長さが短くなる。このため、発生したファンアウト、つまり、幅方向の延びが想定していた量よりも少なくなり、第2見当調整装置72による見当調整が適正に行われず、ファンアウトによる見当ずれが修正されないことがある。
本実施形態では、ブランケットが摩耗した場合であっても、ウェブWの天地見当ずれやファンアウトによる見当ずれを迅速に調整可能とする印刷制御装置を提供する。
<印刷制御装置>
図5は、本実施形態の印刷制御装置を表すブロック構成図である。
図5に示すように、印刷制御装置200は、第1見当調整装置71と、第2見当調整装置72と、見当調整値算出部201と、第1見当制御装置99と、第2見当制御装置103とを備える。
見当調整値算出部201は、見当マーク検出装置70のCCDカメラ81,82が接続され、CCDカメラ81,82の撮影画像が静止画として入力される。見当調整値算出部201は、第1見当制御装置99と第2見当制御装置103が接続され、第1見当制御装置99は、第1見当調整装置71が接続され、第2見当制御装置103は、第2見当調整装置72が接続される。
第1見当調整装置71は、印刷後のウェブWの天地見当ずれを調整する。第2見当調整装置72は、印刷後のウェブWのファンアウトによる見当ずれを調整する。第1見当制御装置99は、見当マーク検出装置70(CCDカメラ81,82)の検出結果に基づいて第1見当調整装置71を制御する。第2見当制御装置103は、見当マーク検出装置70(CCDカメラ81,82)の検出結果に基づいて第2見当調整装置72を制御する。
見当調整値算出部201は、ブランケット胴に装着されたブランケットの経時変化に応じて見当ずれの調整値を算出する。具体的に、見当調整値算出部201は、ブランケットの経時変化に応じて調整された過去の複数の調整値に基づいて次回の見当調整用プリセット値を算出する。すなわち、次回の見当調整用プリセット値を、過去の複数の調整値に基づいて学習して算出する。ここで、見当ずれの調整値(見当調整用プリセット値)は、天地方向の見当ずれを調整するための第1調整値(第1見当調整用プリセット値)と、幅方向の見当ずれを調整するための第2調整値(第2見当調整用プリセット値)を含むものである。以下の説明にて、調整値(見当調整用プリセット値)は、第1調整値(第1見当調整用プリセット値)または第2調整値(第2見当調整用プリセット値)である。
また、見当調整値算出部201は、操作部202と、表示部203と、記憶部204が接続される。操作部202は、作業者が操作することで、見当調整値算出部201に対して各種のデータを入力可能である。操作部202は、例えば、キーボードやタッチ式のディスプレイである。表示部203は、見当調整値算出部201の処理内容を表示可能である。表示部203は、例えば、タッチ式のディスプレイやモニタ、プリンタである。
記憶部204は、見当調整値算出部201が実行する各種プログラムが記憶される。各種プログラムは、ブランケット胴に装着されたブランケットの経時変化に応じて見当ずれの調整値を算出するプログラムも含む。また、記憶部204は、ブランケットの経時変化に応じて取得した過去の調整値と、ブランケットの経時変化に応じて算出された次回の調整値とを記憶する。見当調整を実施する場合、調整値は、ウェブWの種類や幅などに応じて相違する。そのため、記憶部204は、ウェブWの種類や幅ごとの過去の調整値および次回の調整値を記憶する。なお、見当調整を実施する場合の調整値は、ウェブWのインキ量、湿し水量、画線率などに応じて相違する。そのため、記憶部204は、ウェブWのインキ量、湿し水量、画線率ごとの過去の調整値および次回の調整値を記憶してもよい。
なお、見当調整値算出部201は、制御装置である。見当調整値算出部201としての制御装置は、コントローラであり、例えば、CPU(Central Processing Unit)やMPU(Micro Processing Unit)などにより、記憶部204に記憶されている各種プログラムがRAMを作業領域として実行されることにより実現される。
見当調整値算出部201は、データ取得部210と、第1見当初期値算出部211と、第2見当初期値算出部212と、第1見当プリセット値算出部213と、第2見当プリセット値算出部214とを有する。
データ取得部210は、第1見当制御装置99から天地見当調整後の第1調整値を取得すると共に、第2見当制御装置103からファンアウト調整後の第2調整値を取得する。この場合、データ取得部210は、見当調整後の過去の複数の第1調整値および第2調整値を取得している。また、データ取得部210は、ブランケット交換情報を取得する。
第1見当初期値算出部211は、データ取得部210が取得した過去の複数の第1調整値に基づいて次回の天地見当に使用する第1初期値を算出する。第2見当初期値算出部212は、データ取得部210が取得した過去の複数の第2調整値に基づいて次回のファンアウト調整に使用する第2初期値を算出する。なお、後述するが、第1初期値および第2初期値は、交換された直後で摩耗がないブランケットを使用する場合、見当調整用プリセット値として設定されるものである。この場合、データ取得部210が、過去のブランケット交換情報を取得しているので、ブランケット交換情報と、過去の複数の第1調整値及び第2調整値から、ブランケットが交換された直後に取得された第1調整値及び第2調整値を、第1初期値及び第2初期値として算出することができる。
第1見当プリセット値算出部213は、データ取得部210が取得した過去の複数の第1調整値に基づいて次回の天地見当に使用する第1プリセット値を算出する。第2見当プリセット値算出部214は、データ取得部210が取得した過去の複数の第2調整値に基づいて次回のファンアウト調整に使用する第2プリセット値を算出する。なお、後述するが、第1プリセット値及び第2プリセット値は、交換直後ではなく、交換して時間が経過することで摩耗して薄くなったブランケットを使用する場合、見当調整用プリセット値として設定されるものである。
図1に示すように、印刷機Pにより印刷を実施するとき、給紙装置Rとインフィード装置Iと印刷装置Uとウェブパス装置Dと折機Fを作動する。そして、印刷装置Uでは、まず、ウェブWの紙通し後、ブランケット胴などを緩動速度で回転し、ウェブWの張力調整を行う。次に、ブランケット胴などの回転を加速し、所定の調整速度にて、ウェブWの紙面検査、湿し水供給量の調整、インキ供給量の調整を行う。そして、各種の調整が完了すると、ブランケット胴などの回転を再び加速し、所定の巡行速度数にて印刷を行う。
印刷機Pの一連の作業にて、ウェブWの天地方向および幅方向の見当調整が実施される。すなわち、図5に示すように、ブランケット胴などが緩動速度で回転し、ウェブWの張力調整が行われる。また、見当調整値算出部201は、第1見当調整用プリセット値としての第1初期値または第1プリセット値が入力されると共に、第2見当調整用プリセット値としての第2初期値または第2プリセット値が入力される。そして、第1見当調整装置71は、第1見当調整用プリセット値に基づいて、ブランケット胴や版胴を所定の回転位相に個別に移動させる。また、第2見当調整装置72は、第2見当調整用プリセット値に基づいて、複数の押圧ローラを所定の位置に移動させる。その後、ブランケット胴などの所定の印刷速度にて、ウェブWの検紙や湿し水供給量の調整やインキ供給量の調整が行われると共に、第1見当調整装置71は、ウェブWの天地見当ずれを調整し、第2見当調整装置72は、ウェブWのファンアウトによる見当ずれを調整する。
すなわち、第1見当制御装置99は、見当調整値算出部201から入力された第1初期値または第1プリセット値を基準とし、CCDカメラ81,82の撮影画像に基づいて第1見当調整装置71を制御し、天地見当ずれを修正する。また、第2見当制御装置103は、見当調整値算出部201から入力された第2初期値または第2プリセット値を基準とし、CCDカメラ81,82の撮影画像に基づいて第2見当調整装置72を制御し、ファンアウトによる見当ずれを修正する。なお、第2見当調整装置72は、CCDカメラ81,82の撮影画像に基づいて制御するのではなく、作業者が目視でファンアウトによる見当ずれを確認し、手動で制御してもよい。
ブランケット胴に装着されたブランケットは、使用頻度が多くなると、摩耗して薄くなり、ウェブWの搬送速度が低下し、ウェブWの天地見当ずれが発生する。また、ファンアウト調整が適正に行われないことがある。そのため、見当調整値算出部201は、交換された直後で摩耗がないブランケットを使用する場合、見当調整用プリセット値として初期値を採用する。一方、見当調整値算出部201は、交換して時間が経過することで摩耗して薄くなったブランケットを使用する場合、見当調整用プリセット値としてプリセット値を採用する。
図6は、ブランケットの摩耗量に対する調整値の変化を表すグラフである。
図6に示すように、第2見当制御装置103によるファンアウト調整は、ブランケットの摩耗に伴い、ウェブWに対する押圧ローラの押圧量を少なくしていく。ウェブWが搬送方向(天地方向)に伸びると、相対的に幅方向(左右方向)の長さが短くなり、発生したファンアウト、つまり、幅方向の延びが想定していた量よりも少なくなる。そのため、第2見当制御装置103と、押圧ローラの押圧量を減少させ、ウェブの押圧量を少なくする。なお、第2見当調整用プリセット値の算出は、第1見当調整用プリセット値の算出と同様である。
<初期値の算出>
図7は、ブランケット交換ごとの見当調整値の変化を表すグラフである。
図5および図7に示すように、見当初期値算出部211,212は、ブランケットが交換された直後は、予め設定された初期値を次回の見当調整用プリセット値として使用する。この場合、見当初期値算出部211,212は、ブランケットが交換されたときに、過去の複数の初期値の平均値を次回の見当調整用プリセット値とすることが好ましい。すなわち、ブランケットの交換後、ブランケットは、摩耗が進行して薄くなることから、見当調整時の調整値が徐々に大きくなる。そして、時間T1,T2,T3,T4の時期に、ブランケットが交換されることから、このときの見当調整時の調整値が低下する。そのため、例えば、時間T4での初期値は、時間T1,T2,T3での初期値の平均値が採用される。
<プリセット値の算出>
図8は、調整値に対するプリセット値の算出方法を説明する表である。
図5および図8に示すように、見当プリセット値算出部213,214は、ブランケットの交換後の過去の調整値に基づいて次回のプリセット値を算出し、算出されたプリセット値を見当調整用プリセット値として使用する。具体的に、見当プリセット値算出部213は、過去の複数の調整値の平均値を次回の見当調整用プリセット値とする。
2021/3/7にブランケットが交換された後、数回にわたり見当調整が実施された。ここで、例えば、2021/3/15の次回における調整値は、2021/3/15の調整値(0.49)を含む過去の5回の調整値の平均値をプリセット値(0.49)として採用する。なお、平均値として用いる過去の調整値の数は、5回に限定されるものではない。過去の調整値は、作業者の熟練度などによりばらつくことがあり、次回に用いる調整値(プリセット値)を過去の複数回の調整値の平均値を採用することで、このばらつきをなくすことができる。
<プリセット値の算出の第1変形例>
図9は、調整値に対するプリセット値の算出方法の第1変形例を説明するグラフである。
図5および図9に示すように、見当プリセット値算出部213,214は、ブランケットの使用頻度に応じた過去の調整値の変化度合いを推定し、推定された調整値の変化度合いに基づいて次回のプリセット値を算出する。具体的に、見当プリセット値算出部213,214は、新規のブランケットが装着されてから交換するまでの調整値の変化度合いを算出し、算出された調整値の変化度合いの平均値に基づいて次回のプリセット値を算出する。なお、変化度合いは、過去に取得されたブランケットの使用頻度と調整値のデータを利用して設定された近似式を含む。この近似式を利用して、特定のブランケットの使用頻度に対応する調整値を算出することができる。近似式の設定方法は、任意の公知の手法を適用可能である。
すなわち、新規のブランケットが装着されてから交換するまでの調整値の変化度合いA1,A2,A3を求める。複数の調整値の変化度合いA1,A2,A3を平均化することで、調整値の変化度合いの平均値Aaを算出する。そして、調整値の変化度合いの平均値Aaを用い、新規のブランケットが装着されてからの時間に応じたプリセット値を求める。
<プリセット値の算出の第2変形例>
図10は、初期値が異なる場合の見当調整値に対するプリセット値の算出方法の第2変形例を説明するグラフである。
図5および図10に示すように、見当プリセット値算出部213,214は、前回の初期値1と今回の初期値2との偏差Adが予め設定された初期判定値を超えると、前回の初期値1と前回の最終調整値との間で調整値の変化度合いを推定し、今回の初期値と推定された調整値の変化度合いに基づいて次回のプリセット値を算出する。
すなわち、前回のブランケット交換から今回のブランケット交換の間で、調整値は、初期値1から変化する。そして、今回のブランケット交換後における初期値2が入力されたとき、前回の初期値1と今回の初期値2とが相違する。例えば、ブランケット胴に対するブランケットの締結力の変動により今回の初期値2が大きくなることがある。この場合、今回は、初期値2が大きくなるものの、経過時間に対する調整値の変化量は、前回とほぼ同様になるはずである。そのため、前回の初期値1に対して、経過時間に対する初期値からの変化量、つまり、変化度合いとしての変化率を算出する。そして、今回の初期値2に対して、算出した変化率を用いて次回のプリセット値を算出する。
<プリセット値の算出の第3変形例>
図11は、初期値が異なる場合の見当調整値に対するプリセット値の算出方法の第3変形例を説明するグラフである。
図5および図11に示すように、見当プリセット値算出部213,214は、前回の初期値1と今回の初期値2との偏差Adが予め設定された初期判定値を超えると、今回の初期値2と前回の最終調整値との間で調整値の変化度合いを推定し、推定された調整値の変化度合いに基づいて次回のプリセット値を算出する。
すなわち、前回のブランケット交換から今回のブランケット交換の間で、調整値は、初期値1から最大値まで変化する。そして、今回のブランケット交換後における初期値2が入力されたとき、前回の初期値1との偏差Adが初期判定値を超えて大きくなることがある。例えば、ブランケット胴に対するブランケットの締結力の変動により今回の初期値2が大きくなることがある。この場合、今回は、初期値2が大きくなるものの、調整値の最大値は、前回の最終調整値(最大値)とほぼ同様になるはずである。そのため、今回の初期値2と前回の最終調整値(最大値)との間で調整値の変化度合いを推定する。
具体的に、前回の初期値1を+20とし、前回の最終調整値(最大値)を+100とし、今回の初期値+50とする。前回の調整値の変化度合いは、初期値1(+20)と最終調整値(+100)との間で変化する曲線となる。一方、今回の調整値の変化度合いは、初期値2(+50)と最終調整値(+100)との間で変化する曲線となる。今回の調整値の変化度合いである曲線は、下記数式により算出する。
初期値2からの変化量×(最終調整値-初期値2)/
(最終調整値-初期値1)+初期値2
=初期値2からの変化量×(100-50)/(100-20)+50
なお、本実施形態および第1変形例は、初期値が同じ場合のプリセット値の算出方法であり、第2変形例および第3変形例は、初期値が異なる場合のプリセット値の算出方法である。初期値が同じ場合と初期値が異なる場合のそれぞれにおいて、どちらの算出方法を採用するかは、適宜選択すればよいものである。
また、今回の調整値の変化度合いである曲線は、上記数式により算出するものに限定されるものではなく、例えば、深層学習などの機械学習(AI)などを用いたものであってもよい。
<ブランケットの交換時期の推定>
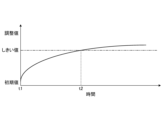
図12は、見当調整値に基づいたブランケット交換時期の推定方法を説明するグラフである。
図5および図12に示すように、印刷制御装置200は、ブランケットの交換時期判定部205を有する。交換時期判定部205は、見当調整値算出部201に接続されると共に、表示部203に接続される。見当調整値算出部201は、第1調整値および第2調整値が入力されることから、新規のブランケットを装着してからの調整値(第1調整値および第2調整値)の変化度合いを算出し、記憶部204に記憶している。交換時期判定部205は、見当調整値算出部201から入力された調整値の変化度合いと予め設定されたしきい値(調整判定値)とを比較してブランケットの交換時期を判定する。すなわち、交換時期判定部205は、調整値がしきい値(調整判定値)を超えると、ブランケットの交換時期と判定し、表示部203にブラケット交換を促す警告を表示する。
なお、ブランケットの交換時期の推定方法は、上述した方法に限定されるものではない。図13は、見当調整値に基づいたブランケット交換時期の推定方法の変形例を説明するグラフである。
図5および図13に示すように、交換時期判定部205は、見当調整値算出部201から入力された複数の調整値の変化度合いに基づいて(例えば、平均化処理して)調整値の基本変化度合い(図13の一点鎖線)を算出しておく。交換時期判定部205は、見当調整値算出部201から入力された調整値の変化度合いと調整値の基本変化度合いとを比較してブランケットの交換時期を判定する。すなわち、交換時期判定部205は、調整値の変化度合いにおける初期値1からの基準変化量Ac1が、調整値の基本変化度合いにおける初期値0からの基準変化量Ac0を超えると、ブランケットの交換時期と判定し、表示部203にブラケット交換を促す警告を表示する。
なお、上述の実施形態では、天地見当調整における第1見当調整用プリセット値の算出について説明したが、ファンアウト調整における第2見当調整用プリセット値の算出についても、同様に適用することができる。また、上述の実施形態では、天地見当調整における見当調整値に基づいたブランケット交換時期の推定について説明したが、ファンアウト調整における見当調整値に基づいたブランケット交換時期の推定についても、同様に適用することができる。
<印刷制御装方法>
図14は、本実施形態の印刷制御方法を説明するフローチャートである。
本実施形態の印刷制御方法は、ブランケットの経時変化に伴って見当ずれの調整値を取得する工程と、ブランケットの経時変化に伴って取得した複数の調整値に基づいて次回の調整値を算出する工程と、算出された調整値に基づいて見当調整を行う工程とを有する。
図5および図14に示すように、印刷準備の開始時、印刷ユニットU1は、ブランケット胴31a,31b,32a,32b,33a,33b,34a,34bと版胴41a,41b,42a,42b,43a,43b,44a,44bが離間し、ブランケット胴31a,31b,32a,32b,33a,33b,34a,34bの外周面がウェブWの表裏から離脱した胴抜き状態にある。
印刷機10に対してウェブWの紙通しを行った後、ステップS11にて、印刷制御装置200は、駆動モータ91,92,93,94を駆動制御することで、ブランケット胴31a,31b,32a,32b,33a,33b,34a,34bや版胴41a,41b,42a,42b,43a,43b,44a,44bなどを回転駆動し、印刷機Pの運転を開始する。ステップS12にて、印刷制御装置200は、ブランケット胴31a,31b,32a,32b,33a,33b,34a,34bの回転速度が所定の緩動速度V1(例えば、回転数7rpm~10rpmの範囲)に到達したか否かを判定する。
印刷制御装置200は、ブランケット胴31a,31b,32a,32b,33a,33b,34a,34bの回転速度が緩動速度V1に到達していないと判定(No)すると印刷機Pを昇速する。一方、印刷制御装置200は、ブランケット胴31a,31b,32a,32b,33a,33b,34a,34bの回転速度が緩動速度V1に到達したと判定(Yes)すると、ステップS13にて、ブランケット胴31a,31b,32a,32b,33a,33b,34a,34bの回転速度を緩動速度V1に維持する。
ステップS14にて、印刷制御装置200は、運転開始前に、ブランケットの交換を実施したか否かを判定する。ブランケットの交換が実施された場合、印刷制御装置200は、ブランケット交換情報が入力される。印刷制御装置200は、事前にブランケットの交換が実施されたと判定(Yes)すると、ステップS15にて、天地見当調整のための第1見当調整用プリセット値として第1初期値を入力し、ステップS16にて、ファンアウト調整のための第2見当調整用プリセット値として第2初期値を入力する。一方、印刷制御装置200は、事前にブランケットの交換が実施されていないと判定(No)すると、ステップS17にて、天地見当調整のための第1見当調整用プリセット値として第1プリセット値を入力し、ステップS18にて、ファンアウト調整のための第2見当調整用プリセット値として第2プリセット値を入力する。第1見当調整用プリセット値が入力されると、入力されたプリセット値に基づき、ブランケット胴31a,31b,32a,32b,33a,33b,34a,34bや版胴41a,41b,42a,42b,43a,43b,44a,44bが、所定の回転位相に個別に移動される。また、第2見当調整用プリセット値が入力されると、入力されたプリセット値に基づき、複数の押圧ローラ101が所定の位置に移動される。
見当調整のために入力された第1見当調整用プリセット値および第2見当調整用プリセット値により、ブランケット胴31a,31b,32a,32b,33a,33b,34a,34b、版胴41a,41b,42a,42b,43a,43b,44a,44b、押圧ローラ101が調整されると、ステップS19の処理を行う。ステップS19にて、印刷制御装置200は、駆動モータ91,92,93,94を駆動制御することで、ブランケット胴31a,31b,32a,32b,33a,33b,34a,34bや版胴41a,41b,42a,42b,43a,43b,44a,44bを制御して加速運転する。印刷制御装置200は、加速運転中に、ブランケット胴31a,31b,32a,32b,33a,33b,34a,34bの胴入れ処理を実行し、湿し装置とインキ供給装置を作動する。
ステップS20にて、印刷制御装置200は、ブランケット胴31a,31b,32a,32b,33a,33b,34a,34bの回転速度が所定の調整速度V2(例えば、回転数100rpm~250rpmの範囲)に到達したか否かを判定する。印刷制御装置200は、ブランケット胴31a,31b,32a,32b,33a,33b,34a,34bの回転速度が調整速度V2に到達していないと判定(No)すると、この状態を維持する。一方、印刷制御装置200は、ブランケット胴31a,31b,32a,32b,33a,33b,34a,34bの回転速度が調整速度V2に到達したと判定(Yes)すると、ステップS21にて、ブランケット胴31a,31b,32a,32b,33a,33b,34a,34bの回転速度を調整速度V2に維持する。
そして、ステップS22にて、印刷制御装置200は、ブランケット胴31a,31b,32a,32b,33a,33b,34a,34bの回転速度を調整速度V2に維持した状態で、ウェブWの検紙を実行する。すなわち、印刷制御装置200は、ウェブWの絵柄が適正状態であるかを確認し、必要に応じて、ステップS23にて、湿し水供給量やインキ供給量を調整する。
続いて、ステップS24にて、印刷制御装置200は、第1見当調整として、第1見当制御装置99を制御し、第1見当調整装置71による天地見当調整を実施する。そして、ステップS25にて、印刷制御装置200は、第2見当調整として、第2見当制御装置103を制御し、第2見当調整装置72によるファンアウト調整を実施する。このとき、第1見当制御装置99は、事前に入力された第1初期値または第1プリセット値を基準とし、CCDカメラ81,82が撮影したウェブWの見当マークの位置が一致するように、第1見当調整装置71による天地見当調整を実施する。また、第2見当制御装置103は、事前に入力された第2初期値または第2プリセット値を基準とし、CCDカメラ81,82が撮影したウェブWの見当マークの位置が一致するように、第2見当調整装置72によるファンアウト調整を実施する。
天地見当調整およびファンアウト調整が完了すると、ステップS26にて、印刷制御装置200は、第1見当調整装置71が調整した後の第1調整値を取得する。そして、ステップS27にて、印刷制御装置200は、第2見当調整装置72が調整した後の第2調整値を取得する。
ステップS28にて、印刷制御装置200は、駆動モータ91,92,93,94を駆動制御することで、ブランケット胴31a,31b,32a,32b,33a,33b,34a,34bや版胴41a,41b,42a,42b,43a,43b,44a,44bを加速運転する。そして、ステップS29にて、印刷制御装置200は、ブランケット胴31a,31b,32a,32b,33a,33b,34a,34bの回転速度が所定の巡行速度V3(例えば、500rpm~750rpmの範囲)に到達したかどうかを判定する。
印刷制御装置200は、ブランケット胴31a,31b,32a,32b,33a,33b,34a,34bの回転速度が巡行速度V3に到達していないと判定(No)すると、この状態を維持する。一方、印刷制御装置200は、ブランケット胴31a,31b,32a,32b,33a,33b,34a,34bの回転速度が巡行速度V3に到達したと判定(Yes)すると、ステップS30にて、ブランケット胴31a,31b,32a,32b,33a,33b,34a,34bの回転速度を巡行速度V3に維持する。そして、印刷機Pは、所定部数印刷する。
ステップS31にて、印刷制御装置200は、印刷機Pが所定部数印刷したか否かを判定する。ここで、印刷制御装置200は、印刷機Pが所定部数印刷していないと判定(No)すると、印刷を継続する。一方、印刷制御装置200は、印刷機Pが所定部数印刷したと判定(Yes)すると、ステップS32にて、減速運転し、ステップS33にて、印刷機Pの運転を停止する。
なお、上述の説明にて、印刷制御装置200は、天地見当調整およびファンアウト調整が完了した後、所定の調整速度V2で、第1調整値および第2調整値を取得したが、第1調整値および第2調整値の取得時期は、この時期に限定されるものではない。印刷制御装置200は、天地見当調整およびファンアウト調整が完了した後も、見当調整を実施している。そのため、所定の巡行速度V3で運転中のときや印刷機Pの運転停止後に調整値を取得してもよい。
<印刷制御方法における時系列の説明>
図15は、本実施形態の印刷制御方法を説明するタイムチャートである。
図5および図15に示すように、ウェブWの紙通し後、時間t1にて、印刷制御装置200は、印刷機Pの運転を開始し、時間t2にて、ブランケット胴31a,31b,32a,32b,33a,33b,34a,34bの回転速度が所定の緩動速度V1に到達する。
そして、時間t2から時間t3の間にて、印刷制御装置200は、天地見当調整のための第1見当調整用プリセット値として第1初期値または第1プリセット値を入力すると共に、ファンアウト調整のための第2見当調整用プリセットとして第2初期値または第2プリセット値を入力する。同様に、時間t2から時間t3の間にて、入力されたプリセット値に基づき、ブランケット胴31a,31b,32a,32b,33a,33b,34a,34bや版胴41a,41b,42a,42b,43a,43b,44a,44bの所定の回転位相に個別に移動される。また、入力されたプリセット値に基づき、複数の押圧ローラ101が所定の位置に移動される。時間t4にて、印刷制御装置200は、ブランケット胴31a,31b,32a,32b,33a,33b,34a,34bや版胴41a,41b,42a,42b,43a,43b,44a,44bを加速運転する。時間t5にて、ブランケット胴31a,31b,32a,32b,33a,33b,34a,34bの回転速度が所定の調整速度V2に到達する。そして、ブランケット胴31a,31b,32a,32b,33a,33b,34a,34bの回転速度が調整速度V2に維持された状態で、ウェブWの検紙が実行される。
続いて、第1見当調整装置71による天地見当調整が実施されると共に、第2見当調整装置72によるファンアウト調整が実施される。そして、天地見当調整とファンアウト調整が完了すると、時間t6にて、第1見当調整装置71が調整した後の第1調整値が取得されると共に、第2見当調整装置72が調整した後の第2調整値が取得される。
時間t7にて、ブランケット胴31a,31b,32a,32b,33a,33b,34a,34bや版胴41a,41b,42a,42b,43a,43b,44a,44bを加速運転する。時間t8にて、ブランケット胴31a,31b,32a,32b,33a,33b,34a,34bの回転速度が所定の巡行速度V3に到達する。そして、ブランケット胴31a,31b,32a,32b,33a,33b,34a,34bの回転速度が巡行速度V3に維持された状態で、印刷が行われる。時間t9にて、印刷機Pが所定部数印刷すると、印刷機Pを減速運転し、時間t10にて、印刷機Pの運転が停止する。
[本実施形態の作用効果]
第1の態様に係る印刷制御装置は、ウェブWの搬送方向または幅方向における見当ずれを調整する見当調整装置71,72と、ブランケットの経時変化に応じて見当ずれの調整値を算出する見当調整値算出部201と、見当調整値算出部201が算出した調整値に基づいて見当調整装置71,72を制御する見当制御装置99,103とを備える。
第1の態様に係る印刷制御装置によれば、ブランケットの経時変化に応じた見当ずれの調整値を用いて見当調整を開始する。ブランケットは、長期の使用により表面が摩耗して徐々に薄くなり、ウェブWの搬送速度が変動する。すると、印刷装置と折機との間の張力が変動し、ウェブWは、搬送方向(天地方向)の長さが変わる。また、ウェブWは、搬送方向(天地方向)に伸びると、相対的に幅方向の長さが短くなる。このため、発生したファンアウト、つまり、ウェブWの幅方向の延びが想定していた量よりも少なくなり、第2見当調整装置72による見当調整が適正に行われず、ファンアウトによる見当ずれが修正されないことがある。そこで、見当調整を開始するとき、ブランケットの経時変化に応じた調整値を用いることで、短時間で見当調整を行うことができる。そのため、見当調整時間を短くすることで損紙を減少し、印刷コストの低減を図ることができる。
第2の態様に係る印刷制御装置は、ウェブWの搬送方向における見当ずれを調整する第1見当調整装置71と、ウェブWの幅方向における見当ずれを調整する第2見当調整装置72とを設ける。これにより、天地見当ずれとファンアウトによる見当ずれを高精度に短時間で調整することができる。
第3の態様に係る印刷制御装置は、ブランケットの経時変化に応じて見当調整後の過去の複数の調整値を取得するデータ取得部210を有する。これにより、ブランケットの経時変化に応じた過去の複数の調整値を適切に取得することができる。
第4の態様に係る印刷制御装置は、見当調整値算出部201は、データ取得部210が取得した過去の複数の調整値に基づいて次回の見当調整用プリセット値を算出する。これにより、ブランケットの経時変化に応じた過去の複数の調整値に基づいて見当ずれの調整値を適切に算出することができる。過去の調整値は、作業者の熟練度などによりばらつくことがあり、過去の複数の調整値を用いることでこのばらつきをなくし、安定した見当調整用プリセット値を算出することができる。
第5の態様に係る印刷制御装置は、見当調整値算出部201は、データ取得部210が取得したブランケットの交換後の過去の調整値に基づいて次回の見当調整用プリセット値を算出する。これにより、ブランケットの交換により変動する調整値の混入を阻止し、次回の見当調整用プリセット値を高精度に算出することができる。
第6の態様に係る印刷制御装置は、見当調整値算出部201は、過去の複数の調整値の平均値を次回の見当調整用プリセット値とする。これにより、適切な調整値を算出することができる。
第7の態様に係る印刷制御装置は、見当調整値算出部201は、ブランケットの使用頻度に応じた過去の調整値の変化度合いを算出し、算出された調整値の変化度合いに基づいて次回の見当調整用プリセット値を算出する。これにより、ブランケットの摩耗を考慮した見当調整用プリセット値を算出することができる。
第8の態様に係る印刷制御装置は、見当調整値算出部201は、新規のブランケットを装着してから交換するまでの調整値の変化度合いを算出し、算出された調整値の変化度合いの平均値に基づいて次回の見当調整用プリセット値を算出する。これにより、安定した見当調整用プリセット値を算出することができる。
第9の態様に係る印刷制御装置は、見当調整値算出部201は、ブランケットが交換された直後の見当調整用プリセット値の設定において、予め設定された初期値を次回の見当調整用プリセット値とする。これにより、ブランケットの交換により調整値の変動を考慮し、適切な見当調整用プリセット値を算出することができる。
第10の態様に係る印刷制御装置は、見当調整値算出部201は、ブランケットが交換された直後の見当調整用プリセット値の設定において、過去の複数の初期値の平均値を次回の見当調整用プリセット値とする。これにより、適切な見当調整用プリセット値を算出することができる。
第11の態様に係る印刷制御装置は、見当調整値算出部201は、前回の初期値と今回の初期値との偏差が予め設定された初期判定値を超えると、前回の初期値と前回の最終調整値との間で調整値の変化度合いを算出し、今回の初期値と算出された調整値の変化度合いに基づいて次回の見当調整用プリセット値を算出する。これにより、適切な見当調整用プリセット値を算出することができる。
第12の態様に係る印刷制御装置は、見当調整値算出部201は、前回の初期値と今回の初期値との偏差が予め設定された初期判定値を超えると、今回の初期値と前回の最終調整値との間で調整値の変化度合いを算出し、算出された調整値の変化度合いに基づいて次回の見当調整用プリセット値を算出する。これにより、適切な見当調整用プリセット値を算出することができる。
第13の態様に係る印刷制御装置は、見当調整値算出部201は、新規のブランケットを装着してからの調整値の変化度合いを算出し、算出された調整値の変化度合いと予め設定された調整判定値とを比較してブランケットの交換時期の判定する交換時期判定部205を有する。これにより、ブランケットの交換時期の適切に判定することで、ブランケットの摩耗による見当調整の不具合を解消することができる。
第14の態様に係る印刷制御装置は、ブランケットの経時変化に応じた過去の複数の調整値と、ブランケットの経時変化に応じて算出された次回の調整値とを記憶する記憶部204を有する。これにより、次回の調整値を迅速に使用することができる。
第15の態様に係る印刷機は、複数の印刷ユニットU1~U5が鉛直方向に沿って所定間隔を空けて配置され、ウェブWが鉛直方向の上方に向けて搬送される印刷機Pにおいて、印刷制御装置200が設けられる。これにより、印刷制御装置200は、見当調整を開始するとき、ブランケットの経時変化に応じた調整値を用いることで、短時間で見当調整を行うことができる。そのため、見当調整時間を短くすることで損紙を減少し、印刷コストの低減を図ることができる。
第16の態様に係る印刷制御方法は、ブランケットの経時変化に応じて見当ずれの調整値を算出する工程と、調整値に基づいてウェブの搬送方向または幅方向における見当ずれを調整する工程とを有する。ブランケットは、長期の使用により表面が摩耗して徐々に薄くなり、ウェブWの搬送速度が変動する。すると、印刷装置と折機との間の張力が変動し、ウェブWは、搬送方向(天地方向)の長さが変わる。また、ウェブWは、搬送方向(天地方向)に伸びると、相対的に幅方向の長さが短くなる。このため、発生したファンアウト、つまり、ウェブWの幅方向の延びが想定していた量よりも少なくなり、第2見当調整装置72による見当調整が適正に行われず、ファンアウトによる見当ずれが修正されないことがある。そこで、見当調整を開始するとき、ブランケットの経時変化に応じた調整値を用いることで、短時間で見当調整を行うことができる。そのため、見当調整時間を短くすることで損紙を減少し、印刷コストの低減を図ることができる。
なお、上述の実施形態では、新規のブランケットが装着されてからの時間に応じて調整値を求めたが、この方法に限定されるものではない。例えば、ブランケット胴の累積回転数に応じて調整値を求めてもよい。
また、上述の実施形態では、ブランケットの経時変化に伴って、第1見当調整装置71による天地見当調整と第2見当調整装置72によるファンアウト調整を実施したが、これに限定されるものではない。ブランケットの経時変化に伴って、第3見当調整装置73による左右見当調整を実施してもよい。
また、上述の実施形態では、見当調整装置と見当調整値算出部と見当制御装置とを設け、自動で見当を調整するものとして説明したが、一部または全部を作業者の手作業により実施してもよい。
また、上述した実施形態では、印刷制御装置を新聞用オフセット輪転印刷機に適用して説明したが、別の印刷機にも適用することができる。