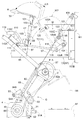
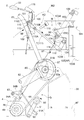
이하, 본 발명의 실시 형태를 도면에 의거하여 설명한다.
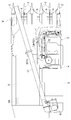
도 1은 본 발명의 실시예에 관한 콤바인의 전체를 도시하는 측면도이다. 도 2는 본 발명의 실시예에 관한 콤바인의 전체를 도시하는 평면도이다. 도 1, 도 2에 도시한 바와 같이, 본 발명의 실시예에 관한 콤바인은, 좌우 한 쌍의 크롤러 주행 장치(1, 1)에 의해 주행하도록 구성하고, 또한 기체 전방부에 설치한 운전부(C)를 가진 주행 기체(A)와, 주행 기체(A)의 전방부에 승강 실린더(2)에 의해 하강 작업 상태와 상승 비작업 상태로 승강 조작 가능하게 연결된 예취부(B)와, 주행 기체(A)의 운전부(C)보다도 후방에 설치된 탈곡 장치(D) 및 곡물 탱크(E)를 구비하고 있다.
이 콤바인은, 예취부(B)를 하강 작업 상태로 하여 구동시키면서, 또한 탈곡 장치(D)를 구동하면서, 주행 기체(A)를 전진시킴으로써, 벼, 보리 등의 수확 작업을 행한다.
즉, 예취부(B)는, 벼, 보리 등의 식립 곡간의 밑동을 절단하여 곡간의 수확을 행하고, 예취 곡간을 탈곡 장치(D)에 설치한 탈곡 피드 체인(FC)에 공급한다. 탈곡 장치(D)는 탈곡 피드 체인(FC)에 의해 예취 곡간의 밑동측을 끼움 지지하여 주행 기체 후방 방향으로 반송함으로써, 예취 곡간의 이삭측을 급실(9a)에 공급하여 회동하는 급동(9)에 의해 탈곡 처리하고, 탈곡 처리물을 선별부(S)에 두고 탈곡물과 진애로 선별 처리한다. 곡물 탱크(E)는, 탈곡 장치(D)로부터 반출되어, 양곡 장치(15)에 의해 공급되는 탈곡물을 회수하여 저류한다. 곡물 탱크(E)에 저류된 탈곡물은, 곡물 탱크(E)의 후방부에 주행 기체 상하 방향에 설치된 종 스크류 컨베이어(16)와, 종 스크류 컨베이어(16)의 상단부에 상하 요동 가능하게 접속된 가로 스크류 컨베이어(17)에 의해 곡물 탱크(E)로부터 반출하도록 구성하고 있다. 탈곡 장치(D)로부터의 탈곡 배출 짚을, 탈곡 장치(D)의 후방부에 설치한 세단 장치(12)에 의해 세단 처리하여 경작지에 방출하도록 구성하고 있다.
예취부(B)에 대하여 설명한다.
예취부(B)는, 주행 기체(A)의 전방부로부터 주행 기체 전방 방향으로 연장되어, 요동 축심(X) 주위에 상하 요동 가능한 예취부 프레임(81)을 구비하고, 이 예취부 프레임(81)이 승강 실린더(2)에 의해 상하로 요동 조작됨으로써, 하강 작업 상태와 상승 비작업 상태로 승강된다.
도 1, 도 3, 도 4에 도시한 바와 같이, 예취부 프레임(81)에는 기체 프레임(AF)의 전방부에 설치한 예취 지지부(96)로부터 주행 기체 전방 방향으로 요동 축심(X) 주위에 상하 요동 가능하게 연장한 전동 케이스로 이루어지는 주 프레임(82)과, 주 프레임(82)의 연장단부에 연결한 주행 기체 횡방향의 예취날 구동 케이스(83)(도 1 참조)와, 예취날 구동 케이스(83)의 전방에 주행 기체 횡방향으로 나란히 배치하여, 예취날 구동 케이스(83)에 지지되어 있는 6개의 분초 레버(5a)(도 7 참조)를 구비하고 있다. 각 분초 레버(5a)의 전단부에 분초 부재(5)를 지지하고 있다.
도 3, 도 4에 도시한 바와 같이, 예취날 구동 케이스(83)의 주행 기체 횡방향에서의 중앙부의 상방에 케이스 커버(20)를 설치하고 있다. 케이스 커버(20)는, 후술하는 주 반송 장치(23A)(도 7 참조)의 반송 경로의 하방에 배치하고 있다. 상세하게 설명하면, 케이스 커버(20)는 주 반송 장치(23A)의 반송 경로와 내합류 반송 장치(26)(도 7 참조) 및 외합류 반송 장치(27)(도 7 참조)의 반송 경로가 합류하는 부위의 하방에 배치하고 있다. 케이스 커버(20)는 주행 기체 전방측일수록 낮아지는 전방 하향의 경사 자세로 예취날 구동 케이스(83)에 지지되어 있다. 따라서, 케이스 커버(20)는 주 반송 장치(23A)에 의해 반송되는 예취 곡간과 내합류 반송 장치(26) 및 외합류 반송 장치(27)에 의해 반송되는 예취 곡간이 합류하는 부위로부터 낙하한 짚이나 풀을, 예취날 구동 케이스(83)의 전방측, 즉 분초 레버(5a)의 후단부를 지지하는 주행 기체 횡방향의 지지 프레임(86)과 예취날 구동 케이스(83) 사이로부터 지면으로 낙하시킨다. 즉, 케이스 커버(20)는 짚 부스러기 등이 예취날 구동 케이스(83) 및 주 프레임(82)으로 낙하하여 퇴적되는 것을 방지한다.
케이스 커버(20)는 기체 횡방향에서의 2군데에서 예취날 구동 케이스(83)에 설치 금속 부재(21)로 지지되어 있다. 도 5, 도 6에 도시한 바와 같이, 각 설치 금속 부재(21)는 케이스 커버(20)의 이면측에 일단부측이 고정된 고정 밴드부(21a)와, 케이스 커버(20)에 일단부측이 탈착 가능한 탈착 밴드부(21b)와, 고정 밴드부(21a)와 탈착 밴드부(21b)를 연결하여 예취날 구동 케이스(83)에 체결 고정하는 체결 볼트(21c)에 의해 구성하고 있다. 따라서, 설치 금속 부재(21)는 케이스 커버(20)를 구비하지 않은 예취날 구동 케이스(83)에 대한 케이스 커버(20)의 나중 장착을 가능하게 하고 있다.
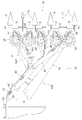
도 2, 도 3에 도시한 바와 같이, 예취부(B)는 5줄 베기를 가능하게 구성하고 있다. 예취부(B)에는, 예취부(B)의 전단부에 주행 기체 횡방향으로 소정의 간격을 두고 설치한 6개의 분초 부재(5)와, 인접하는 한 쌍의 분초 부재(5, 5) 각각으로부터의 식립 곡간을 일으켜 처리하는 일으킴 장치(6)와, 5개의 일으킴 장치(6)에 의해 일으킴 처리되는 식립 곡간의 밑동을 절단하는 바리캉형의 예취 장치(7)와, 예취 장치(7)로부터의 예취 곡간을 탈곡 피드 체인(FC)에 공급하는 공급 반송 장치(23)를 구비하고 있다.
공급 반송 장치(23)에 대하여 설명한다.
도 3, 도 7에 도시한 바와 같이, 5개의 일으킴 장치(6) 각각의 후방에, 일으킨 곡간의 밑동을 갈퀴 날에 의해 예취 장치(7)에 긁어 모아 공급하는 무단부 회동 벨트(24)를 설치하고, 5개의 무단부 회동 벨트(24) 각각의 반송 종단부측의 하방에, 예취 곡간의 밑동을 예취 장치(7)로부터 후방으로 송출하는 반송 회전체(25)를 무단부 회동 벨트(24)와 일체 회전 가능하게 설치하고 있다.
도 7에 도시한 바와 같이, 공급 반송 장치(23)는 5개의 반송 회전체(25) 중 주행 기체 우단부측의 2개의 반송 회전체(25)의 상방과 탈곡 피드 체인(FC)의 반송 시단부의 부근에 걸쳐 설치한 주 반송 장치(23A)와, 5개의 반송 회전체(25) 중 내측의 1개의 반송 회전체(25)의 상방과 주 반송 장치(23A)의 반송 경로의 도중에 걸쳐 설치한 내합류 반송 장치(26)와, 5개의 반송 회전체(25) 중 주행 기체 좌단부측의 2개의 반송 회전체(25)의 상방과 주 반송 장치(23A)의 반송 경로의 도중에 걸쳐 설치한 외합류 반송 장치(27)를 구비하여 구성하고 있다.
주 반송 장치(23A)에는, 주행 기체 우단부측의 2개의 반송 회전체(25)로부터의 예취 곡간의 밑동측을 무단부 회동 체인에 의해 주행 기체 후방 방향으로, 또한 주행 기체 좌측 방향으로 끼움 지지 반송하는 반송 시단부측의 밑동 끼움 지지 반송 장치(28)와, 이 밑동 끼움 지지 반송 장치(28)로부터 예취 곡간의 밑동측을 무단부 회동 체인에 의해 다시 주행 기체 후방 방향으로, 또한 주행 기체 좌측 방향으로 끼움 지지 반송하는 반송 종단부측의 밑동 끼움 지지 반송 장치(29)와, 이 밑동 끼움 지지 반송 장치(29)의 반송 종단부와 탈곡 피드 체인(FC)의 반송 시단부에 걸쳐 설치한 보조 반송 장치(31)와, 주행 기체 우단부측의 2개의 반송 회전체(25)로부터의 예취 곡간의 이삭측을 무단부 회동 체인에 의해 탈곡 피드 체인(FC)의 반송 시단부 부근까지 걸어 반송하는 이삭측 걸림 반송 장치(30)를 구비하고 있다.
내합류 반송 장치(26)는 내측의 1개의 반송 회전체(25)로부터의 예취 곡간을, 무단부 회동 체인에 의한 밑동측의 끼움 지지 반송에 의해 주 반송 장치(23A)의 반송 경로의 도중으로 반송하고, 주 반송 장치(23A)에 의해 반송되는 예취 곡간에 합류시킨다.
외합류 반송 장치(27)는 주행 기체 좌단부측의 2개의 반송 회전체(25)로부터의 예취 곡간을, 무단부 회동 체인(27a)에 의한 밑동측의 끼움 지지 반송과, 무단부 회동 체인(27b)에 의한 이삭측의 걸림 반송에 의해 주 반송 장치(23A)의 반송 경로의 도중으로 반송하고, 주 반송 장치(23A)에 의해 반송되는 예취 곡간에 합류시킨다.
반송 종단부측의 밑동 끼움 지지 반송 장치(29)는 반송 시단부측에 설치한 주행 기체 횡방향의 횡축심(Y)(도 1 참조) 주위로 상하 요동 가능하게 지지되어, 전동 모터나 유압 실린더 등의 작동기에 의해 상하 요동 조절되어, 탈곡 장치(D)에 있어서의 훑기 깊이 조절을 행하도록 구성하고 있다.
즉, 반송 종단부측의 밑동 끼움 지지 반송 장치(29)는 횡축심(Y) 주위로 상하로 요동 조절됨으로써, 보조 반송 장치(31)에 전달하는 예취 곡간의 보조 반송 장치(31)에 의한 밑동측의 끼움 지지 위치를 볏대 방향으로 변경한다. 이에 의해, 보조 반송 장치(31)가 탈곡 피드 체인(FC)에 전달하는 예취 곡간의 탈곡 피드 체인(FC)에 의한 밑동측의 끼움 지지 위치가 볏대 방향으로 변화되어, 급실(9a)에 삽입되는 예취 곡간의 이삭측 길이가 변화된다.
반송 종단부측의 밑동 끼움 지지 반송 장치(29)를 상하로 요동 조절하는 작동기는, 예취 곡간의 볏대 길이를 검출하는 짚 길이 센서에 의한 검출 결과를 기초로 작동하는 훑기 깊이 제어 수단에 의해 자동으로 조작되도록 구성하고 있다. 따라서, 반송 종단부측의 밑동 끼움 지지 반송 장치(29)는 예취 곡간의 볏대 길이의 변화에 관계없이, 탈곡 장치(D)에 있어서의 훑기 깊이가 설정 깊이로 되도록, 자동으로 요동 조절된다.
도 7에 도시한 바와 같이, 보조 반송 장치(31)는 반송 종단부측의 밑동 끼움 지지 반송 장치(29)로부터 예취 곡간의 밑동측이 전달되고, 전달된 예취 곡간의 밑동측을 무단부 회동 체인(32)에 의해 끼움 지지 반송하여 탈곡 피드 체인(FC)의 반송 시단부에 전달하도록 구성하고 있다. 보조 반송 장치(31)는 예취 곡간이, 현저하게 짧은 볏대 길이, 또는 넓은 착립(着粒) 범위를 구비하는 등 보통의 곡간과는 다른 특수한 곡간이며, 반송 종단부측의 밑동 끼움 지지 반송 장치(29)의 요동 조절에 의한 훑기 깊이 조절에서는 조절 부족이 발생할 경우, 이 조절 부족을 보충하는 것을 가능하게 하고 있다. 보조 반송 장치(31)는, 상세하게는 다음과 같이 구성하고 있다.
도 8, 도 9에 도시한 바와 같이, 보조 반송 장치(31)는 주 프레임(82)의 기초부(82a)(도 15 참조)에 연속 설치된 구동 케이스(34)에 구동 가능하게 지지되는 구동 스프로킷(35)과, 이 구동 스프로킷(35)보다 전방에 위치하는 반송 시단부측의 종동 스프로킷(36)과, 구동 스프로킷(35)보다 좌측 횡측방에 위치하는 반송 종단부측의 종동 스프로킷(37)과, 구동 스프로킷(35), 종동 스프로킷(36) 및 종동 스프로킷(37)에 걸쳐 장착된 무단부 회동 체인(32)과, 이 무단부 회동 체인(32)에 있어서의 종동 스프로킷(36)으로부터 종동 스프로킷(37)에 이르는 부위에 있어서, 무단부 회동 체인(32)을 지지하고, 또한 무단부 회동 체인(32)의 끼움 지지 반송 경로를 설정하는 체인 가이드(38)와, 끼움 지지 반송 경로에 있어서의 무단부 회동 체인(32)과 대향하는 측에 설치되어, 무단부 회동 체인(32)에 의한 예취 곡간의 밑동측의 끼움 지지를 가능하게 하는 끼움 지지 레일(39)을 구비하여 구성하고 있다. 반송 시단부측의 종동 스프로킷(36)은 텐션 스프링(36a)에 의해 요동 가압되어, 무단부 회동 체인(32)에 긴장력을 부여하는 텐션 스프로킷으로 되어 있다.
끼움 지지 레일(39)은 지지 케이스(41)에 지지된 한 쌍의 지지봉체(42, 43)의 선단부 각각에 축지지되어 있다. 지지 케이스(41)는 끼움 지지 반송 경로를 우회하는 만곡 형상의 지지 프레임(40)에 지지되어 있다. 도 8, 도 10에 도시한 바와 같이, 한 쌍의 지지봉체(42, 43)는 지지 케이스(41)에 출퇴(出退) 가능하게 지지되어 있다. 각 지지봉체(42, 43)는, 지지 케이스(41)의 내측에 설치한 스프링(42b, 43b)의 탄성 복원력에 의해 슬라이드 가압되어, 끼움 지지 레일(39)을 무단부 회동 체인(32)을 향해 이동 가압하고 있다. 각 지지봉체(42, 43)의 지지 케이스(41)의 내부에 위치하는 부위에, 지지봉체(42, 43)의 빠짐 방지를 위한 플랜지부(42a, 43a)를 설치하고 있다. 각 스프링(42b, 43b)의 일단부측은, 플랜지부(42a, 43a)로 수용 지지되어 있다.
도 10에 도시한 바와 같이, 지지봉체(42) 및 지지봉체(43)에 대한 플랜지부(42a, 43a)의 위치 규제를 위한 고정 핀의 설치 구멍 위치 a를 축심 방향에서 변경 가능하게 하고 있다. 즉, 고정 핀의 설치 구멍 위치 a를 변경함으로써, 무단부 회동 체인(32)의 반송 종단부측의 좌우 위치 변경에 관계없이, 끼움 지지 레일(39)과, 무단부 회동 체인(32)의 끼움 지지 반송 경로의 상대 위치를 대략 동일하게 할 수 있도록 하고 있다.
도 8, 도 11에 도시한 바와 같이, 체인 가이드(38)의 하면측으로부터 가이드 레버(44)를 탈곡 피드 체인(FC)을 향해 연장하고 있다. 가이드 레버(44)는, 보조 반송 장치(31)로부터 탈곡 피드 체인(FC)에 전달하는 예취 곡간의 밑동측을 탈곡 피드 체인(FC)을 향해 들어올려 안내한다. 가이드 레버(44)를 체인 가이드(38)에 체결 고정하는 연결 볼트(45)를 위한 복수의 볼트 구멍(45a, 45a)을, 체인 가이드(38)에 좌우 방향으로 나란히 설치하고 있다. 가이드 레버(44)를, 가이드 레버(44)의 기단부와 체인 가이드(38)를 연결하는 연결 볼트(46)를 요동 지지점으로 하여 체인 가이드(38)에 대하여 요동 조절하고, 복수의 볼트 구멍(45a)으로부터 선택한 하나의 볼트 구멍(45a)에 연결 볼트(45)를 장착함으로써, 무단부 회동 체인(32)의 반송 종단부측의 좌우 위치 변경에 관계없이, 탈곡 피드 체인(FC)에 대한 가이드 레버(44)의 후단부측의 상대 위치를 동일하거나 또는 대략 동일하게 할 수 있도록 하고 있다. 연결 볼트(46)는 체인 가이드(38)와, 가이드 레버(44)가 구비하는 설치판(44a)과, 구동 케이스(34)에 연결 볼트(47a)에 의해 고정된 고정판(47)에 걸쳐 장착되어 있다. 체인 가이드(38)에 설치한 연결 볼트(46)를 위한 볼트 구멍은, 고정판(47)에 대한 체인 가이드(38)의 요동을 가능하게 하는 긴 구멍 형상으로 형성하고 있다. 설치판(44a)에 설치한 연결 볼트(46)를 위한 볼트 구멍은, 연결 볼트(46)의 외경에 비해 상당히 큰 직경을 구비하여, 고정판(47)에 대한 체인 가이드(38)의 요동을 가능하게 하고 있다.
체인 가이드(38)는 고정판(47)의 전단부에 지지축(48)을 통하여 요동 가능하게 지지되어 있으며, 지지축(48)의 상하 방향의 축심(Z) 주위에서 좌우로 요동하도록 구성하고 있다. 이 체인 가이드(38)의 후단부에, 반송 종단부측의 종동 스프로킷(37)을 축지지하고 있다. 무단부 회동 체인(32)에 의한 끼움 지지 반송과, 이삭측 걸림 고정 반송 장치(30)에 의한 걸림 고정 반송에 의해 반송되는 곡간의 볏대를 안내하기 위한 곡간 가이드판(49)을 체인 가이드(38)의 후단부에 지지하고 있다.
체인 가이드(38)는 고정판(47)에 위치 결정 볼트(50)에 의해 체결 고정하도록 구성하고 있다. 체인 가이드(38)에, 위치 결정 볼트(50)를 위한 2개의 볼트 구멍(50a, 50b)을, 좌우 방향으로 소정의 간격을 두고 마련하고 있다.
보조 반송 장치(31)는 2의 볼트 구멍(50a, 50b)으로부터 하나의 볼트 구멍(50a) 또는 볼트 구멍(50b)을 선택하고, 선택한 볼트 구멍(50a) 또는 볼트 구멍(50b)과 고정판(47)에 위치 결정 볼트(50)를 장착함으로써, 특수한 곡간에 대응한 반송 상태와, 보통의 곡간에 대응한 반송 상태로 전환되도록 구성하고 있다.
도 8은, 보통 곡간에 대응한 반송 상태의 보조 반송 장치(31)를 도시하는 평면도이다. 도 8에 도시한 바와 같이, 보조 반송 장치(31)는 체인 가이드(38)를 축심(Z) 주위로 요동 조절하고, 2개의 볼트 구멍(50a, 50b) 중 한쪽의 볼트 구멍(50a)을 고정판(47)의 볼트 구멍에 합치시키고, 한쪽의 볼트 구멍(50a)과 고정판(47)의 볼트 구멍에 위치 결정 볼트(50)를 장착함으로써, 보통 곡간에 대응한 반송 상태가 된다. 보조 반송 장치(31)가 보통 곡간에 대응한 반송 상태가 되면, 반송 종단부측의 종동 스프로킷(37)이 탈곡 피드 체인(FC)에 대하여 근처에 위치하여, 무단부 회동 체인(32)에 의한 끼움 지지 반송 경로의 반송 종단부와 탈곡 피드 체인(FC)의 주행 기체 좌우 방향에서의 간격이 좁아진다. 따라서, 보조 반송 장치(31)는 반송 종단부측의 밑동 끼움 지지 반송 장치(29)로부터 전달된 예취 곡간의 무단부 회동 체인(32)에 의한 밑동측의 끼움 지지 부위와, 탈곡 피드 체인(FC)과의 간격을 좁게 한 상태에서, 예취 곡간을 탈곡 피드 체인(FC)에 전달한다.
도 9는, 특수한 곡간에 대응한 반송 상태의 보조 반송 장치(31)를 도시하는 평면도이다. 도 9에 도시한 바와 같이, 보조 반송 장치(31)는 체인 가이드(38)를 축심(Z) 주위로 요동 조절하고, 2개의 볼트 구멍(50a, 50b) 중 다른 쪽의 볼트 구멍(50b)을 고정판(47)의 볼트 구멍에 합치시키고, 다른 쪽의 볼트 구멍(50b)과 고정판(47)의 볼트 구멍에 위치 결정 볼트(50)를 장착함으로써, 특수한 곡간에 대응한 반송 상태가 된다. 보조 반송 장치(31)가 특수한 곡간에 대응한 반송 상태가 되면, 보통 곡간에 대응한 반송 상태의 경우에 비해, 반송 종단부측의 종동 스프로킷(37)이 탈곡 피드 체인(FC)에 대하여 주행 기체 우측으로 떨어져 위치하여, 무단부 회동 체인(32)에 의한 끼움 지지 반송 경로의 반송 종단부와 탈곡 피드 체인(FC)의 주행 기체 횡방향에서의 간격이 넓어진다. 따라서, 보조 반송 장치(31)는 반송 종단부측의 밑동 끼움 지지 반송 장치(29)로부터 전달된 예취 곡간의 무단부 회동 체인(32)에 의한 밑동측의 끼움 지지 부위와, 탈곡 피드 체인(FC)과의 간격을 보통 곡간에 대응한 반송 상태의 경우의 간격보다도 넓게 한 상태에서, 예취 곡간을 탈곡 피드 체인(FC)에 전달한다. 즉, 특수한 곡간에 대응한 반송 상태에서의 보조 반송 장치(31)는 반송 종단부측의 밑동 끼움 지지 반송 장치(29)로부터 전달된 예취 곡간의 밑동측을, 보통 곡간에 대응한 반송 상태에서의 경우보다도 탈곡 피드 체인(FC)에 대하여 급실측으로 이동시킨 상태에서 탈곡 피드 체인(FC)에 전달한다.
예취부(B) 및 탈곡 장치(D)의 구동을 가능하게 하는 전동 구조를, 도 12에 도시한 바와 같이 구성하고 있다. 즉, 엔진(3)의 출력축(3a)의 구동력을, 전동 벨트(3b)를 통하여 주행용 미션 케이스(4)의 입력축(4a)에 전달되도록 구성하고 있다. 주행용 미션 케이스(4)에 설치한 예취부용의 출력축(4b)의 구동력을, 주 프레임(82)의 기초부(82a)에 설치한 예취부(B)의 입력축(81A)에 전동 벨트(89)를 통하여 전달되도록 구성하고 있다.
엔진(3)의 출력축(3a)의 구동력을, 카운터 케이스(55)에 설치한 카운터축(55a)에 전동 벨트(56)를 통하여 전달되도록 구성하고 있다. 카운터축(55a)의 구동력을, 급동용 출력축(55b) 및 전동 벨트(57)를 통하여 급동(9)에 전달되도록 구성하고 있다. 카운터축(55a)의 구동력을, 전동 벨트(58)를 통하여 선별부(S)의 풍구(11)에 전달되도록 구성하고 있다. 카운터축(55a)의 구동력을, 전동 벨트(59)를 통하여 선별부(S)의 1번 스크류 컨베이어(13a)의 스크류축에 전달하고, 이 스크류축으로부터 전동 벨트(60)를 개재해서 2번 스크류 컨베이어(13b)의 스크류축, 요동 선별 장치(14)의 입력축(14a) 및 전동 기어 케이스(65)의 입력축(65a)에 전달되도록 구성하고 있다. 전동 기어 케이스(65)는 입력한 구동력을 선별부(S)의 먼지 배출 팬(18) 및 탈곡 피드 체인(FC)에 전달되도록 구성하고 있다. 전동 기어 케이스(65)의 입력축(65a)의 구동력을, 전동 벨트(61)를 통하여 세단 장치(12)에 전달되도록 구성하고 있다.
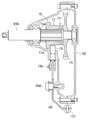
전동 기어 케이스(65)에, 탈곡 피드 체인(FC)을 구동 상태와 정지 상태로 전환 조작하는 피드 체인 클러치(70)를 내장하고 있다. 전동 기어 케이스(65)는 탈곡 장치(D)의 기체의 횡측벽에 지지되어 있다. 피드 체인 클러치(70)는, 구체적으로는 도 13, 도 14에 도시한 바와 같이 구성하고 있다.
피드 체인 클러치(70)는 전동 기어 케이스(65)에 회전 가능하게 지지되고, 또한 탈곡 피드 체인(FC)의 구동 스프로킷(71)(도 12 참조)을 일체 회전 가능하게 지지하는 출력축(65b)에 설치한 클러치륜체(72) 및 전동 기어(73)와, 클러치륜체(72)와 전동 기어(73)에 걸쳐 설치한 맞물림 클러치부(74)를 구비하여 구성하고 있다. 클러치륜체(72)는 출력축(65b)에 설치한 스플라인부에 일체 회전 가능하게, 또한 슬라이드 가능하게 결합하고 있다. 전동 기어(73)는 출력축(65b)에 상대 회전 가능하게 지지되어 있다. 전동 기어(73)는 입력축(65a)에 일체 회전 가능하게 설치된 입력 기어(75)에, 소직경의 중계 기어(76), 대직경의 중계 기어(77), 먼지 배출 팬 구동 기어(78)를 통하여 연동되어 있다.
도 14, 도 18에 도시한 바와 같이, 피드 체인 클러치(70)는 전동 기어 케이스(65)의 지지부에 슬라이드 가능하게 지지된 전환 핀(79) 및 전동 기어 케이스(65)의 외부에 지지축(80a)을 통하여 요동 가능하게 지지된 조작부(80)를 구비하고, 조작부(80)의 요동 조작에 의해 온 상태와 오프 상태로 전환 조작하도록 되어 있다.
즉, 조작부(80)를 지지축(80a) 주위로 요동 조작하여 오프 위치[오프](도 18 참조)로 조작하면, 전환 핀(79)이 조작부(80)의 아암부(80b)에 의해 연결 핀(79a)을 거쳐 전동 기어 케이스(65)의 내측을 향해 슬라이드 조작된다. 그러면, 전환 핀(79)의 선단부가 클러치륜체(72)의 원형 캠부(72a)에 가압 작용하여 클러치륜체(72)를 클러치 스프링(70a)에 대항하여 전동 기어(73)로부터 멀어지는 측으로 슬라이드 조작하고, 맞물림 클러치부(74)를 구성하는 클러치 갈고리의 맞물림이 해제된다. 이에 의해, 피드 체인 클러치(70)는 오프 상태가 되어, 탈곡 피드 체인(FC)으로의 전동을 끊어 탈곡 피드 체인(FC)을 정지시킨다.
조작부(80)를 지지축(80a) 주위로 요동 조작하여 온 위치[온](도 18 참조)로 조작하면, 전환 핀(79)이 조작부(80)의 아암부(80b)에 의해 연결 핀(79a)을 거쳐 전동 기어 케이스(65)의 외측을 향해 슬라이드 조작된다. 그러면, 전환 핀(79)의 선단부가 클러치륜체(72)의 캠부(72a)에 대한 가압을 해제하고, 클러치륜체(72)가 클러치 스프링(70a)에 의해 전동 기어(73) 쪽으로 슬라이드 조작되어, 맞물림 클러치부(74)의 클러치 갈고리가 맞물림 상태가 된다. 이에 의해, 피드 체인 클러치(70)는 온 상태가 되어, 탈곡 피드 체인(FC)에 전동하여 탈곡 피드 체인(FC)을 구동한다.
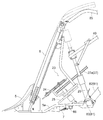
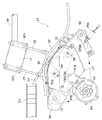
피드 체인 클러치(70)와 예취부(B)를, 도 15, 도 18에 도시하는 링크 기구(K1)에 의해 연계시키는 것을 가능하게 하고 있다. 링크 기구(K1)는, 피드 체인 클러치(70)와 예취부(B)를 기계 장치에 의해 연계시켜, 예취부(B)가 소정 높이보다도 상승되면, 피드 체인 클러치(70)를 오프 상태로 전환 조작하고, 예취부(B)가 소정 높이 이하로 하강되면, 피드 체인 클러치(70)를 온 상태로 전환 조작한다. 예취 작업을 종료하여 선회 주행할 때, 예취부(B)가 상승되는 것으로서 설정한 높이보다도 조금 낮은 높이를 소정 높이로서 설정하고 있다.
링크 기구(K1)에 대하여 설명한다.
도 15, 도 18에 도시한 바와 같이, 링크 기구(K1)는, 작동체(T)를 가진 가동부(M)와, 가동부(M)와 피드 체인 클러치(70)를 연동시키는 조작 케이블(W1)을 구비하여 구성하고 있다.
조작 케이블(W1)은, 탈곡 장치(D)의 전방 가동부(M)가 위치하는 부위로부터 탈곡 장치(D)의 좌측 횡외측이며, 사이드 커버(10)(도 1 참조)의 내측을 통해 피드 체인 클러치(70)에 이르도록 배치하고 있다. 사이드 커버(10)는 탈곡 장치(D)의 좌측 횡외측에 위치하는 전동계 및 탈곡 피드 체인(FC)을 덮는 것이다. 조작 케이블(W1)을 구성하는 이너 케이블(130)의 전단부측은, 가동부(M)에 구비하고 있는 제3 중간 아암(105C)에 연결하고, 후단부측은 피드 체인 클러치(70)의 조작부(80)에 스프링(132)을 통하여 연결하고 있다. 조작부(80)에, 조작부(80)를 온 위치[온]로 복귀 조작하는 리턴 스프링(70b)을 연결하고 있다. 조작 케이블(W1)을 구성하는 아우터 케이블(131)의 전단부측은, 운전부(C)에 있어서의 측부 플레이트(103A)의 횡외측에 배치되고, 또한 기체 프레임(AF)이 구비하는 측부 프레임(103)에 연결된 아우터 스테이(133)에 지지되고, 후단부측은 탈곡 장치(D)의 횡측벽에 설치한 지지부(107)에 지지되어 있다. 도 2, 도 15에 도시한 바와 같이, 측부 프레임(103)은 기체 프레임(AF)에 세워 설치된 기체 상하 방향의 종 프레임(103b)으로부터 전방 방향으로 연장되어 있다. 측부 플레이트(103A)는, 측부 프레임(103) 및 종 프레임(103b)에 지지되어 있다.
가동부(M)는 기체 프레임(AF)의 측부 프레임(103)에 설치된 지지부(134)에 회전 가능하게 지지된 지지축(104), 지지축(104)에 일체 회전 가능하게 지지되어, 지지축(104)을 중심으로 하여 연동하여 요동하는 제1 중간 아암(105A), 제2 중간 아암(105b) 및 제3 중간 아암(105C)과, 제2 중간 아암(105b)에 일단부측이 연결된 작동체(T)를 구비하여 구성하고 있다. 따라서, 가동부(M)는 주행 기체에 설치된 지지부로서의 지지부(134)에 지지되어, 주행 기체에 대하여 지지축(104)을 중심으로 하여 요동한다.
작동체(T)는, 제2 중간 아암(105b)에 기초부가 연결 플레이트(116)에 의해 연결된 로드재(111)와, 로드재(111)의 선단부 나사부에 나사 결합하는 베어링 블록(112)과, 베어링 블록(112)에 대하여 횡방향 자세의 지지축(114)에 의해 회전 가능하게 지지된 롤러(115)를 구비하고 있다. 베어링 블록(112)은 고정 너트(113)에 의해 로드재(111)에 위치 결정되어 있다.
예취부 프레임(81)의 주 프레임(82)의 기초부(82a)로부터 전방 상부 방향으로 연장되어, 연장단부측이 일으킴 장치(6)의 상단부측에 연결되어 일으킴 장치(6)를 지지하는 연결 프레임(85)을, 예취부 프레임(81)에 구비하고 있다. 연결 프레임(85)은 예취부 프레임(81)과 일체로 상하 요동하는 요동체를 구성하고 있다. 요동체로서의 연결 프레임(85)의 후방부의 후방면측에 가이드부(110)가 설치되고, 이 가이드부(110)와, 제2 중간 아암(105b) 사이에 작동체(T)가 개재 장착되어 있다.
가이드부(110)는 연결 프레임(85)의 후방면을 따르는 자세(전방측일수록 상방을 향하는 경사 자세)로 평탄한 가이드부 본체(110A)와, 이 가이드부 본체(110A)의 양측부로부터 상승하는 자세로 이 양측부에 배치되는 좌우 한 쌍의 가로 안내벽(110b)을 구비하고 있다. 가이드부 본체(110A)의 상단부에 있어서 가이드부 본체(110A)로부터 돌출되는 자세가 되는 연결부(110C)를 연결 프레임(85)에 설치하고 있다. 가이드부(110)는 연결 프레임(85)의 상면에 용접 등의 기술에 의해 설치되어 있다.
로드재(111)의 연결 플레이트(116)가 횡방향 자세의 연결 핀(118)에 의해 제2 중간 아암(105b)에 요동 가능하게 연결되고, 로드재(111) 등의 자중에 의해 롤러(115)가 가이드부(110)의 가이드부 본체(110A)에 접촉함으로써, 로드재(111)가 온 자세가 되도록 작동체(T)가 구성되어 있다.
베어링 블록(112)의 상면측에서 로드재(111)의 선단부측이 되는 위치에는, 작업자가 쥐고 조작 가능한 그립(119)이 형성되어 있다. 측부 플레이트(103A)에는, 로드재(111)를 끼움 지지 가능한 스프링판으로 된 홀더(120)가 구비되어 있다. 홀더(120)는 로드재(111)를 끌어안도록 두 갈래 형상으로 성형된 스프링판재로 구성되어, 작업자가 그립(119)을 쥐고 로드재(111)를 끼움 지지 위치로 보냄으로써 끼움 지지 상태가 된다.
도 16에 이점 쇄선으로 나타낸 바와 같이, 로드재(111)는 홀더(120)에 끼워넣음 조작됨으로써, 롤러(115)가 가이드부(110)로부터 떨어진 오프 자세로 보유 지지된다. 도 16, 도 17에 도시한 바와 같이, 로드재(111)를 홀더(120)로부터 분리시켜, 롤러(115)를 가이드부(110)에 있어서의 가이드부 본체(110A)의 상면에 접촉시킴으로써, 로드재(111)는 온 자세가 된다.
로드재(111)를 온 자세로 하고 있어도, 예취부(B)가 소정 높이 이하로 하강된 경우, 연결 프레임(85)이 하강하고 있음으로써, 작동체(T)의 롤러(115)는 연결부(110C)에 결합되지 않고, 가이드부(110)에 위치한다.
로드재(111)를 온 자세로 하고 있으면, 예취부(B)가 소정 높이 이하로 상승된 경우, 이 상승에 수반하여 작동체(T)의 롤러(115)가 회전하는 상태에서, 이 롤러(115)가 가이드부 본체(110A)를 따라, 가이드부(110)에 의한 안내를 받아 연결부(110C)를 향해 이동한다. 도 17에 도시한 바와 같이, 예취부(B)가 소정 높이에 달하기 직전에 작동체(T)의 롤러(115)가 연결부(110C)에 결합하여, 가동부(M)가 연결 프레임(85)에 연결된다. 이 후, 예취부(B)가 소정 높이보다도 상승되면, 연결 프레임(85)의 상승력이 작동체(T)에 작용함으로써, 제1 중간 아암(105A), 제2 중간 아암(105b) 및 제3 중간 아암(105C)이, 제1 중간 아암(105A)에 연결된 리턴 스프링(106) 및 조작부(80)에 연결된 리턴 스프링(70b)에 대항하여 반시계 방향으로 요동 조작된다. 이 결과, 제3 중간 아암(105C)이 조작 케이블(W1)의 이너 케이블(130)을 끌어 조작하고, 조작 케이블(W1)이 피드 체인 클러치(70)의 조작부(80)를 오프 위치[오프]로 조작한다.
예취부(B)가 소정 높이 이하로 하강된 경우, 로드재(111)가 이것의 길이 방향을 따라, 전술한 바와는 반대 방향으로 변위된다. 이 경우, 작동체(T)의 롤러(115)가 회전하면서, 가이드부(110)의 가이드부 본체(110A)를 따라 연결부(110C)로부터 멀어지는 방향으로 이동하고, 롤러(115)와 연결부(110C)와의 결합이 해제되어, 작동체(T)와 연결 프레임(85)과의 결합이 해제되고, 제1 중간 아암(105A), 제2 중간 아암(105b) 및 제3 중간 아암(105C)이 리턴 스프링(106), 리턴 스프링(70b)에 의한 복원력에 의해 시계 방향으로 요동한다. 이 결과, 이너 케이블(130)이 이완측으로 조작되어, 조작 케이블(W1)이 리턴 스프링(106) 및 리턴 스프링(70b)에 의한 복원력에 의해 피드 체인 클러치(70)의 조작부(80)를 온 위치[온]로 조작한다.
로드재(111)를 오프 자세로 하고 있으면, 예취부(B)가 소정 높이보다도 상승되어도, 작동체(T)가 상승하는 연결 프레임(85)에 의한 조작을 받지 않고, 조작 케이블(W1)은 리턴 스프링(106) 및 리턴 스프링(70b)에 의한 복원력에 의해 이완측으로 조작된 상태에 있으며, 피드 체인 클러치(70)의 조작부(80)를 온 위치[온]로 유지한다.
따라서, 링크 기구(K1)는 로드재(111)를 온 자세로 해 둠으로써, 예취부(B)와 피드 체인 클러치(70)를 연계시킬 수 있는 온 상태가 되고, 로드재(111)를 오프 자세로 해 둠으로써, 예취부(B)와 피드 체인 클러치(70)와의 연계를 끊는 오프 상태가 된다.
도 16, 도 18에 도시한 바와 같이, 링크 기구(K1)를 온 상태로 해 두면, 예취부(B)를 소정 높이 이하로 하강시키면, 작동체(T)의 롤러(115)가 가이드부(110)에 위치하여 가동부(M)가 요동체로서의 연결 프레임(85)과의 결합을 해제함으로써, 링크 기구(K1)와 연결 프레임(85)과의 연결이 해제되어, 가동부(M)가 리턴 스프링(106) 및 리턴 스프링(70b)에 의한 복원력에 의해 조작 케이블(W1)을 이완측으로 조작함으로써, 링크 기구(K1)는 리턴 스프링(106) 및 리턴 스프링(70b)에 의한 복원력에 의해 조작부(80)를 온 위치[온]로 전환 조작하여 피드 체인 클러치(70)를 온 상태로 전환 조작한다. 따라서, 로드재(111)를 온 자세로 해 두면, 예취부(B)를 하강 작업 상태로 하강시키는 것만으로, 탈곡 피드 체인(FC)이 구동되어서 예취 작업을 개시할 수 있다.
도 17, 도 18에 도시한 바와 같이, 링크 기구(K1)를 온 상태로 해 두면, 예취부(B)를 소정 높이보다도 상승시키면, 작동체(T)의 롤러(115)가 연결부(100C)에 결합하여 가동부(M)가 연결 프레임(85)에 연결함으로써, 링크 기구(K1)와 연결 프레임(85)이 연결되고, 가동부(M)가 연결 프레임(85)의 상승력을 받아서 조작 케이블(W1)을 인장 조작함으로써, 링크 기구(K1)는 연결 프레임(85)의 상승 동작에 의해 조작되어 조작부(80)를 오프 위치[오프]로 전환 조작하여 피드 체인 클러치(70)를 오프 상태로 전환 조작한다. 따라서, 로드재(111)를 온 자세로 해 두면, 예취부(B)를 상승 비작업 상태로 상승시키는 것만으로, 탈곡 피드 체인(FC)을 정지시켜서 주행할 수 있다.
링크 기구(K1)를 오프 상태로 해 두면, 예취부(B)를 소정 높이보다도 상승시켜도, 작동체(T)가 연결부(110C)에 결합되지 않고, 가동부(M)가 연결 프레임(85)의 상승력을 받지 않음으로써, 링크 기구(K1)가 피드 체인 클러치(70)를 오프 상태로 전환하는 작동을 하지 않아, 피드 체인 클러치(70)를 온 상태로 해 두고 탈곡 피드 체인(FC)을 구동 상태로 할 수 있다.
도 15에 도시한 바와 같이, 예취부(B)의 입력축(81A)에 설치한 입력 풀리(87)와, 주행용 미션 케이스(4)의 예취부용의 출력축(4b)에 설치한 출력 풀리(88)와, 전동 벨트(89)와, 텐션 풀리(90)를 구비한 텐션 아암(91)에 의해, 벨트 텐션식의 예취 클러치(G)를 구성하고 있다.
텐션 아암(91)은 기체 프레임(AF)에 설치한 아암 지지축(92)에 지지되어 있다. 예취 클러치(G)는, 텐션 아암(91)이 아암 지지축(92)을 중심으로 하여 요동 조작되어, 텐션 풀리(90)가 전동 벨트(89)에 가압되어 전동 벨트(89)를 긴장 상태로 당김 조작함으로써 온 상태가 되고, 텐션 풀리(90)에 의한 전동 벨트(89)의 당김 조작이 해제됨으로써 오프 상태가 된다. 예취 클러치(G)는, 온 상태로 조작되면, 출력축(4b)으로부터의 구동력을 입력축(81A)에 전동하여 예취부(B)를 구동하고, 오프 상태로 조작되면, 입력축(81A)에 대한 전동을 끊어서 예취부(B)를 정지시킨다.
예취 클러치(G)와 예취부(B)를, 도 15에 도시하는 예취용 링크 기구(K2)에 의해 연계시키는 것을 가능하게 하고 있다. 예취용 링크 기구(K2)는, 예취 클러치(G)와 예취부(B)를 기계 장치에 의해 연계시켜, 예취부(B)가 예취용의 소정 높이보다도 상승되면, 예취 클러치(G)를 오프 상태로 전환 조작하고, 예취부(B)가 예취용의 소정 높이 이하로 하강되면, 예취 클러치(G)를 온 상태로 전환 조작한다. 예취 작업을 종료하여 선회 주행할 때, 예취부(B)가 상승되는 것으로서 설정한 높이보다도 조금 낮은 높이를, 예취용의 소정 높이로서 설정하고 있다.
예취용 링크 기구(K2)에 대하여 설명한다.
도 15에 도시한 바와 같이, 예취용 링크 기구(K2)는 링크 기구(K1)와 공용의 링크 기구 구성체로서의 가동부(M)와, 가동부(M)와 예취 클러치(G)를 연동시키는 조작 케이블(W2)을 구비하여 구성하고 있다.
조작 케이블(W2)을 구성하는 이너 케이블(97)의 일단부측은 측부 프레임(103)에 연결하고, 타단부측은 예취 클러치(G)의 조작부로서의 텐션 아암(91)의 조작부(91A)에, 제1 단속 아암(94A), 제2 단속 아암(94b) 및 하부 로드(95)를 통하여 연결하고 있다. 제1 단속 아암(94A)과 제2 단속 아암(94b)은, 기체 프레임(AF)에 지지된 하부 지지축(93)에 지지되어, 하부 지지축(93)을 중심으로 일체로 요동하도록 되어 있다.
조작 케이블(W2)을 구성하는 아우터 케이블(98)의 일단부측은 작동 링크(102)의 하단부측에 지지되고, 타단부측은 제1 중간 아암(105A)에 지지되어 있다. 작동 링크(102)의 상단부측은, 작동 아암(101)에 회동 가능하게 지지되어 있다. 작동 아암(101)은 작동 링크(102)가 연결되어 있는 측과는 반대측에서, 예취 클러치 레버(33)의 레버 지지축(100)에 일체 회전 가능하게 지지되어, 예취 클러치 레버(33)와 일체로 요동한다. 조작 케이블(W2)은, 작동 링크(102)에 연결하는 부위와 제1 중간 아암(105A)에 연결하는 부위와의 사이의 부분이 상방으로 만곡하는 상태로 배치되어 있다. 제1 중간 아암(105A)에, 제1 중간 아암(105A)을 인상 조작하는 리턴 스프링(106)을 연결하고 있다. 예취 클러치 레버(33)는 보유 지지 기구(도시하지 않음)에 의해 온 위치「온」과 오프 위치「오프」로 보유 지지되도록 되어 있다. 도 15에 도시한 바와 같이, 예취 클러치 레버(33)가 오프 위치「오프」에 위치된 경우, 작동 링크(102)의 상단부측이 레버 지지축(100)과 대략 동등한 높이에 있고, 이것에 지지되는 작동 링크(102)는 낮은 레벨에 있다. 따라서, 도 16에 도시한 바와 같이, 예취 클러치 레버(33)가 온 위치「온」에 위치된 경우, 작동 링크(102)의 상단부측이 레버 지지축(100)보다도 높은 위치에 달하고, 작동 링크(102)가 높은 위치로 인상된다.
예취부(B)가 예취용의 소정 높이 이하로 하강되면, 작동체(T)와 연결 프레임(85)과의 연결이 해제되어, 가동부(M)가 연결 프레임(85)에 의한 조작력을 받지 않는다. 이에 의해, 예취 클러치 레버(33)가 오프 위치[오프]가 되면, 이너 케이블(97)이 느슨한 상태가 되어, 도 15에 도시한 바와 같이 텐션 아암(91)이 오프측으로 조작되어 예취 클러치(G)가 오프 상태가 된다.
이 상태에 있어서, 도 16에 도시한 바와 같이, 예취 클러치 레버(33)를 온 위치[온]로 조작한 경우, 작동 링크(102)가 상승 조작되어 아우터 케이블(98)의 한쪽 단부를 들어올려 조작한다. 이에 반해, 이너 케이블(97)의 한쪽 단부가 측부 프레임(103)에 고정되어 있음으로써, 아우터 케이블(98)의 상승에 수반하여 이너 케이블(97)의 한쪽 단부가 아우터 케이블(98)의 한쪽 단부로부터 인출되는 방향으로 상대 이동한다. 아우터 케이블(98)의 다른 쪽 단부가 제1 중간 아암(105A)에 지지되어 있음으로써, 아우터 케이블(98)의 중간 부분(만곡되어 있는 부분)이 상승하고, 이너 케이블(97)도 아우터 케이블(98)과 함께 상승하여, 결과적으로 이너 케이블(97)에 장력을 발생시킨다.
이와 같이 이너 케이블(97)에 장력이 작용한 경우, 전술한 바와 같이 아우터 케이블(98)의 한쪽 단부로부터 인출된 이너 케이블(97)의 인출 길이에 맞는 길이의 이너 케이블(97)이, 아우터 케이블(98)의 다른 쪽 단부에 인입된다. 이에 의해, 이너 케이블(97)의 장력을 제1 단속 아암(94A)에 작용시켜, 텐션 아암(91)을 클러치 넣음측으로 요동시켜서, 예취 클러치(G)를 온 상태로 조작시킨다.
로드재(111)를 온 자세로 한 상태에서, 또한 예취 클러치(G)가 온 상태에 있는 상태에서, 예취부(B)가 상승되면, 이 상승에 수반하여 작동체(T)의 롤러(115)가 가이드부(110)의 안내를 받아 연결부(110C)를 향해 이동하고, 예취부(B)가 예취용의 소정 높이에 달하기 직전에 작동체(T)의 롤러(115)가 연결부(110C)에 결합되어 가동부(M)가 연결 프레임(85)에 연결된다. 예취부(B)가 예취용의 소정 높이보다도 상승되면, 도 17에 도시한 바와 같이, 가동부(M)가 연결 프레임(85)의 상승력을 받아, 제1 중간 아암(105A) 및 제2 중간 아암(105b)이 리턴 스프링(106)에 대항하여 반시계 방향으로 요동 조작되고, 제1 중간 아암(105A)이 아우터 케이블(98)의 단부를 하방으로 이동 조작하여 이너 케이블(97)을 이완측으로 조작하고, 조작 케이블(W2)이 텐션 아암(91)을 오프측으로 요동 조작하여 예취 클러치(G)를 오프 상태로 전환 조작한다.
예취용 링크 기구(K2)가 예취 클러치(G)를 오프 상태로 전환 조작한 후, 예취부(B)가 예취용의 소정 높이 이하로 하강된 경우, 로드재(111)가 이것의 길이 방향을 따라, 전술한 것과는 반대 방향으로 이동하여 작동체(T)의 롤러(115)가 가이드부(110)에 위치하여 가동부(M)와 연결 프레임(85)과의 연결이 해제되고, 제1 중간 아암(105A) 및 제2 중간 아암(105b)이 리턴 스프링(106)에 의한 복원력에 의해 시계 방향으로 요동한다. 이 결과, 이너 케이블(97)이 리턴 스프링(106)에 의해 당김 조작되어 텐션 아암(91)을 온측으로 요동 조작하여 예취 클러치(G)를 온 상태로 전환 조작한다.
예취부(B)가 예취용의 소정 높이 이하로 하강된 상태에 있어서, 작업자가 그립(119)을 쥐고 작동체(T)의 로드재(111)를 인상 조작하여 오프 자세로 한 경우, 이 후에, 예취부(B)가 예취용의 소정 높이보다도 상승되어도, 로드재(111)의 롤러(115)가 연결부(110C)로부터 벗어나 있어, 가동부(M)와 연결 프레임(85)과의 연결이 해제되어 있으므로, 텐션 아암(91)이 리턴 스프링(106)에 의해 온측으로 조작되어 예취 클러치(G)가 온 상태로 유지된다.
이 후, 예취부(B)가 예취용의 소정 높이보다 하강된 상태에서, 작업자가 그립(119)을 쥐고 하방으로 조작함으로써 로드재(111)는 온 자세로 복귀한다. 또한, 로드재(111)를 온 자세로 복귀시킬 경우, 로드재(111)의 롤러(115)를 가이드부(110)의 한 쌍의 횡 안내벽(110b) 사이로 도입하게 된다. 이와 같이 로드재(111)를 온 자세로 복귀시킨 후에 예취부(B)를 예취용의 소정 높이보다도 상승시킨 경우, 로드재(111)의 롤러(115)가 연결부(110C)에 결합하고, 가동부(M)가 연결 프레임(85)에 결합하여 연결 프레임(85)의 상승력을 받음으로써, 예취 클러치(G)가 오프 상태로 전환 조작된다.
따라서, 예취용 링크 기구(K2)는 로드재(111)를 온 자세로 해 둠으로써, 예취부(B)와 예취 클러치(G)를 연계시킬 수 있는 온 상태가 되고, 로드재(111)를 오프 자세로 해 둠으로써, 예취부(B)와 예취 클러치(G)와의 연계를 끊는 오프 상태가 된다.
예취 클러치 레버(33)를 온 위치[온]로 조작하고 있는 경우, 예취용 링크 기구(K2)를 온 상태로 해 두면, 예취부(B)를 예취용의 소정 높이 이하로 하강시키면, 가동부(M)가 링크 기구(K1)를 작동시키는 경우와 마찬가지로 작용함으로써, 예취용 링크 기구(K2)가 리턴 스프링(106)에 의한 복원력에 의해 예취 클러치(G) 온 상태로 전환 조작한다. 따라서, 로드재(111)를 온 자세로 해 두면, 예취부(B)를 하강 작업 상태로 하강시키는 것만으로, 예취부(B)가 구동되어 예취 작업을 개시할 수 있다.
예취용 링크 기구(K2)를 온 상태로 해 두면, 예취부(B)를 예취용의 소정 높이보다도 상승시키면, 가동부(M)가 링크 기구(K1)를 작동시키는 경우와 마찬가지로 작용함으로써, 예취용 링크 기구(K2)가 연결 프레임(85)의 상승 동작에 의해 조작되어 예취 클러치(G)를 오프 상태로 전환 조작한다. 따라서, 로드재(111)를 온 자세로 해 두면, 예취부(B)를 상승 비작업 상태로 상승시키는 것만으로, 예취부(B)를 정지시켜서 주행할 수 있다.
예취용 링크 기구(K2)를 오프 상태로 해 두면, 예취부(B)를 예취용의 소정 높이보다도 상승시켜도, 링크 기구(K1)에 의한 피드 체인 클러치(70)의 오프 조작을 행하게 하지 않는 경우와 동일한 가동부(M)의 작용에 의해, 예취용 링크 기구(K2)가 예취 클러치(G)를 오프 상태로 전환하는 작동을 하지 않고, 예취 클러치(G)를 온 상태로 해 두고 예취부(B)를 구동 상태로 할 수 있다.
링크 기구(K1)가 예취부(B)의 상승에 의해 피드 체인 클러치(70)를 오프 상태로 전환 조작하는 타이밍과, 예취용 링크 기구(K2)가 예취부(B)의 상승에 의해 예취 클러치(G)를 오프 상태로 전환 조작하는 타이밍이 상이하도록, 링크 기구(K1) 및 예취용 링크 기구(K2)를 구성하고, 피드 체인 클러치(70)가 링크 기구(K1)에 의해 오프 상태로 전환 조작되는 예취부(B)의 소정 높이를, 예취 클러치(G)가 예취용 링크 기구(K2)에 의해 오프 상태로 전환 조작되는 예취부(B)의 예취용의 소정 높이보다도 높게 설정하고 있다.
따라서, 예취부(B)를 하강 작업 상태로부터 상승 비작업 상태를 향해 상승시켜, 예취부(B)가 예취용의 소정 높이를 초과하면, 예취부(B)가 정지된다. 예취부(B)가 정지되어도, 예취부(B)가 소정 높이를 초과할 때까지는, 탈곡 피드 체인(FC)의 구동이 계속되고 있어, 탈곡 장치(D)에 잔류되어 있는 예취 곡간이 탈곡 피드 체인(FC)에 의해 반송된다. 예취부(B)가 더 상승하여 소정 높이를 초과하면, 탈곡 피드 체인(FC)의 구동이 정지된다.
링크 기구(K1) 및 예취용 링크 기구(K2)에서는, 로드재(111)의 나사부에 나사 결합하는 베어링 블록(112)을 회전시킴으로써, 로드재(111)에 대한 롤러(115)의 돌출량을 조절할 수 있다. 따라서, 롤러(115)의 돌출량을 조절하여 고정 너트(113)를 작용시켜, 롤러(115)를 조절한 위치에 고정함으로써, 예취 클러치(G)가 오프 상태로 전환 조작되는 예취부(B)의 예취용의 소정 높이 및 피드 체인 클러치(70)가 오프 상태로 전환 조작되는 예취부(B)의 소정 높이를 변경 설정할 수 있다.
[다른 실시예]
(1) 상기한 실시예에서는, 예취부(B)가 소정 높이 이하로 하강되면, 피드 체인 클러치(70)가 링크 기구(K1)의 복원력에 의해 온 상태로 전환 조작되도록 구성한 예를 나타냈지만, 예취부(B)가 소정 높이 이하로 하강되면, 피드 체인 클러치(70)가 실린더나 모터 등의 작동기에 의해 온 상태로 전환 조작되도록 구성하여 실시해도 된다.
(2) 상기한 실시예에서는, 예취부(B)와 예취 클러치(G)를 예취용 링크 기구(K2)에 의해 연계시킨 예를 나타냈지만, 예취부 프레임(81)의 요동각 등을 기초로 예취부(B)의 높이를 검출하는 검출 스위치와, 예취 클러치(G)를 전환 조작하는 전동 모터 또는 유압 실린더 등의 작동기와, 검출 스위치와 작동기를 연계시키는 전기 회로 또는 제어 수단을 구비하여 이루어지는 전기식의 연계 기구에 의해 전기 장치에 의해 연계시켜 실시해도 된다.
(3) 상기한 실시예에서는, 피드 체인 클러치(70)로서, 맞물림식의 클러치를 채용한 예를 나타냈지만, 벨트 텐션식 또는 마찰식의 클러치를 채용하여 실시해도 된다.
(4) 상기한 실시예에서는, 예취 클러치(G)로서, 벨트 텐션식의 클러치를 채용한 예를 나타냈지만, 맞물림식 또는 마찰식의 클러치를 채용하여 실시해도 된다.
(5) 상기한 실시예에서는, 가동부(M)를, 링크 기구(K1)를 구성하기 위한 가동부와, 예취용 링크 기구(K2)를 구성하기 위한 가동부에 공용한 상태로 링크 기구(K1) 및 예취용 링크 기구(K2)를 구성한 예를 나타냈지만, 링크 기구(K1)를 구성하기 위한 가동부와, 예취용 링크 기구(K2)를 구성하기 위한 가동부를 따로따로 설치하여 실시해도 된다.
(6) 상기한 실시예에서는, 가동부(M)를 링크 기구(K1)와 예취용 링크 기구(K2)에 공용의 링크 기구 구성체로 한 예를 나타냈지만, 가동부(M) 중 작동체(T)만을, 또는 제1 중간 아암(105A) 및 제2 중간 아암(105b)만을 링크 기구(K1)와 예취용 링크 기구(K2)에 공용의 링크 기구 구성체로서 실시해도 된다.
(7) 상기한 실시예에서는, 가동부(M)와 피드 체인 클러치(70)의 조작부(80)에 걸쳐 이너 케이블(130)을 연결하고, 가동부(M)에 의해 이너 케이블(130)이 조작되도록 구성한 조작 케이블(W1)을 채용한 예를 나타냈지만, 고정부와 피드 체인 클러치(70)의 조작부(80)에 걸쳐 이너 케이블(130)을 연결하고, 가동부(M)에 의해 아우터 케이블(131)이 조작되도록 구성한 조작 케이블(W1)을 채용하여 실시해도 된다.
(8) 상기한 실시예에서는, 측부 프레임(103)에 일단부측이 연결된 이너 케이블(97)의 타단부측이 예취 클러치(G)의 조작부(91A)에 연동되어, 예취 클러치 레버(33) 및 가동부(M)에 의해 아우터 케이블(98)이 조작되도록 구성한 조작 케이블(W2)을 채용한 예를 나타냈지만, 예취 클러치 레버(33)와 예취 클러치(G)의 조작부(91A)를 이너 케이블(97)에 의해 연동시켜, 예취 클러치 레버(33)에 의해 이너 케이블(97)이 조작되도록 구성하고, 또한 가동부(M)에 의해 아우터 케이블(98)이 조작되도록 구성한 조작 케이블(W2)을 채용하여 실시해도 된다.
(9) 상기한 실시예에서는, 피드 체인 클러치(70)가 링크 기구(K1)에 의해 오프 상태로 전환 조작되는 예취부(B)의 소정 높이를, 예취 클러치(G)가 예취용 링크 기구(K2)에 의해 오프 상태로 전환 조작되는 예취부(B)의 예취용의 소정 높이보다도 높게 설정한 예를 나타냈지만, 피드 체인 클러치(70)가 오프 상태로 전환 조작되는 예취부(B)의 소정 높이와, 예취 클러치(G)가 오프 상태로 전환 조작되는 예취부(B)의 예취용의 소정 높이를 동일하게 설정하여 실시해도 된다. 또한, 예취 클러치(G)가 오프 상태로 전환 조작되는 예취부(B)의 예취용의 소정 높이를, 피드 체인 클러치(70)가 오프 상태로 전환 조작되는 예취부(B)의 소정 높이보다도 높게 설정하여 실시해도 된다.
(10) 상기한 실시예에서는, 예취부(B)를 5줄 베기로 구성한 예를 나타냈지만, 4줄 이하 또는 6조 이상의 예취가 가능하게 구성하여 실시해도 된다.