KR20210077376A - 대상물 이송 장치의 감지 유닛 및 감지 방법 - Google Patents
대상물 이송 장치의 감지 유닛 및 감지 방법 Download PDFInfo
- Publication number
- KR20210077376A KR20210077376A KR1020190168950A KR20190168950A KR20210077376A KR 20210077376 A KR20210077376 A KR 20210077376A KR 1020190168950 A KR1020190168950 A KR 1020190168950A KR 20190168950 A KR20190168950 A KR 20190168950A KR 20210077376 A KR20210077376 A KR 20210077376A
- Authority
- KR
- South Korea
- Prior art keywords
- hall
- hall sensors
- differential amplification
- pair
- magnet body
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
Images



Classifications
-
- H—ELECTRICITY
- H10—SEMICONDUCTOR DEVICES; ELECTRIC SOLID-STATE DEVICES NOT OTHERWISE PROVIDED FOR
- H10P—GENERIC PROCESSES OR APPARATUS FOR THE MANUFACTURE OR TREATMENT OF DEVICES COVERED BY CLASS H10
- H10P72/00—Handling or holding of wafers, substrates or devices during manufacture or treatment thereof
- H10P72/06—Apparatus for monitoring, sorting, marking, testing or measuring
- H10P72/0606—Position monitoring, e.g. misposition detection or presence detection
-
- H01L21/67259—
-
- H01L21/6773—
-
- H01L21/67733—
-
- H—ELECTRICITY
- H10—SEMICONDUCTOR DEVICES; ELECTRIC SOLID-STATE DEVICES NOT OTHERWISE PROVIDED FOR
- H10P—GENERIC PROCESSES OR APPARATUS FOR THE MANUFACTURE OR TREATMENT OF DEVICES COVERED BY CLASS H10
- H10P72/00—Handling or holding of wafers, substrates or devices during manufacture or treatment thereof
- H10P72/30—Handling or holding of wafers, substrates or devices during manufacture or treatment thereof for conveying, e.g. between different workstations
- H10P72/32—Handling or holding of wafers, substrates or devices during manufacture or treatment thereof for conveying, e.g. between different workstations between different workstations
- H10P72/3218—Conveying cassettes, containers or carriers
-
- H—ELECTRICITY
- H10—SEMICONDUCTOR DEVICES; ELECTRIC SOLID-STATE DEVICES NOT OTHERWISE PROVIDED FOR
- H10P—GENERIC PROCESSES OR APPARATUS FOR THE MANUFACTURE OR TREATMENT OF DEVICES COVERED BY CLASS H10
- H10P72/00—Handling or holding of wafers, substrates or devices during manufacture or treatment thereof
- H10P72/30—Handling or holding of wafers, substrates or devices during manufacture or treatment thereof for conveying, e.g. between different workstations
- H10P72/32—Handling or holding of wafers, substrates or devices during manufacture or treatment thereof for conveying, e.g. between different workstations between different workstations
- H10P72/3221—Overhead conveying
Landscapes
- Container, Conveyance, Adherence, Positioning, Of Wafer (AREA)
Abstract
Description
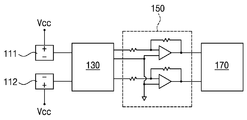
도 2는 본 발명의 일 실시예에 따른 감지 유닛을 설명하기 위한 개략적인 블록도이다.
도 3은 도 1에 도시된 감지 장치를 이용하여 대상물 이송 장치의 감지 방법을 설명하기 위한 순서도이다.
도 4는 도 1의 한 쌍의 홀 센서들 및 차동 증폭기를 구비한 감지 유닛(실시예) 및 단일 증폭기를 구비한 감지 유닛(비교예)에 있어서 시간별 측정값을 설명하기 위한 그래프들이다.
100 : 감지 유닛 110 : 홀 센서들
130 : A/D 변환기 150 : 차동 증폭기
170 : 마이컴
Claims (8)
- 주행 레일을 따라 주행하며 상부에 자석체를 구비한 대상물 이송 장치의 감지 유닛에 있어서,
상기 주행 레일의 상부에 상호 인접하게 위치하며, 상기 자석체의 이동에 따라 홀 전압을 발생하는 한 쌍의 제1 및 제2 홀 센서들;
상기 홀 센서로부터 전송 받은 상기 홀 전압을 디지털 신호로 변환하는 A/D 변환기;
상기 A/D 변환기로부터 전달받은 디지털 신호를 증폭하여 차동 증폭값을 생성하는 차동 증폭기; 및
상기 차동 증폭값을 이용하여 상기 이송 장치의 통과 여부를 결정하는 마이컴을 포함하는 것을 특징으로 하는 감지 유닛. - 제1항에 있어서, 상기 마이컴은 상기 이송 장치의 미통과시 일정 시간 동안 차동 증폭값의 이동 평균치를 베이스 라인으로 설정하는 것을 특징으로 하는 감지 유닛.
- 제2항에 있어서, 상기 베이스 라인은 상기 일정 시간 간격으로 가변할 수 있는 것을 특징으로 하는 감지 유닛.
- 제1항에 있어서, 상기 마이컴은, 상기 제1 및 제2 홀센서들 각각이 측정한 홀전압의 변화량을 이용하여 상기 제1 및 제2 홀센서들 각각의 오동작 여부를 감지하는 것을 특징으로 하는 감지 유닛.
- 제1항에 있어서, 상기 주행 레일의 상부에 한 쌍의 제1 및 제2 홀 센서들로부터 이격하게 위치하며, 상기 자석체의 이동에 따라 홀 전압을 발생하는 한 쌍의 제3 및 제4 홀 센서들을 더 포함하는 것을 특징으로 하는 감지 유닛.
- 주행 레일을 따라 주행하며 상부에 자석체를 구비한 대상물 이송 장치를 감지하고, 상기 주행 레일의 상부에 상호 인접하게 위치하며, 상기 자석체의 이동에 따라 홀 전압을 발생하는 한 쌍의 제1 및 제2 홀 센서들를 이용하는 대상체 이송 장치의 감지 방법에 있어서,
상기 자석체의 이동에 따라 상기 홀 센서들로부터 홀 전압을 발생시키는 단계;
상기 홀 센서로부터 전송 받은 상기 홀 전압을 디지털 신호로 변환하는 단계;
상기 디지털 신호를 증폭하여 차동 증폭값을 생성하는 단계; 및
상기 차동 증폭값을 이용하여 상기 이송 장치의 통과 여부를 결정하는 단계를 포함하는 것을 특징으로 하는 감지 방법. - 제6항에 있어서, 상기 이송 장치의 통과하기 전,
상기 일정 시간 동안 차동 증폭값의 평균치를 베이스 라인으로 설정하는 단계를 더 포함하고,
상기 이송 장치의 통과 여부를 결정하는 단계는 상기 베이스 라인을 이용하는 것을 특징으로 하는 감지 방법. - 제6항에 있어서, 상기 제1 및 제2 홀센서들 각각이 측정한 홀전압의 변화값을 이용하여 상기 제1 및 제2 홀센서들 각각의 오동작 여부를 감지하는 단계를 더 포함하는 것을 특징으로 하는 감지 방법.
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| KR1020190168950A KR102289027B1 (ko) | 2019-12-17 | 2019-12-17 | 대상물 이송 장치의 감지 유닛 및 감지 방법 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| KR1020190168950A KR102289027B1 (ko) | 2019-12-17 | 2019-12-17 | 대상물 이송 장치의 감지 유닛 및 감지 방법 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| KR20210077376A true KR20210077376A (ko) | 2021-06-25 |
| KR102289027B1 KR102289027B1 (ko) | 2021-08-11 |
Family
ID=76629110
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| KR1020190168950A Active KR102289027B1 (ko) | 2019-12-17 | 2019-12-17 | 대상물 이송 장치의 감지 유닛 및 감지 방법 |
Country Status (1)
| Country | Link |
|---|---|
| KR (1) | KR102289027B1 (ko) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| RU2834398C1 (ru) * | 2024-06-24 | 2025-02-07 | Федеральное государственное бюджетное образовательное учреждение высшего образования "Уральский государственный университет путей сообщения" | Способ обнаружения изломов и дефектов в рельсах |
Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH04259014A (ja) * | 1991-02-14 | 1992-09-14 | Kubota Corp | 自動操向式作業車 |
| JP2000293225A (ja) * | 1999-04-02 | 2000-10-20 | Asa Denshi Kogyo Kk | 自立走行式無人車用位置検出装置 |
| KR20120026932A (ko) * | 2010-09-10 | 2012-03-20 | 한국철도기술연구원 | 레일 설치형 차륜 답면 탐상용 무인 자동화 시스템 |
| KR20140101048A (ko) * | 2013-02-07 | 2014-08-19 | 주식회사 원익아이피에스 | 대상물 이송 시스템 및 이를 위한 캐리어 위치 초기화 방법 |
-
2019
- 2019-12-17 KR KR1020190168950A patent/KR102289027B1/ko active Active
Patent Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH04259014A (ja) * | 1991-02-14 | 1992-09-14 | Kubota Corp | 自動操向式作業車 |
| JP2000293225A (ja) * | 1999-04-02 | 2000-10-20 | Asa Denshi Kogyo Kk | 自立走行式無人車用位置検出装置 |
| KR20120026932A (ko) * | 2010-09-10 | 2012-03-20 | 한국철도기술연구원 | 레일 설치형 차륜 답면 탐상용 무인 자동화 시스템 |
| KR20140101048A (ko) * | 2013-02-07 | 2014-08-19 | 주식회사 원익아이피에스 | 대상물 이송 시스템 및 이를 위한 캐리어 위치 초기화 방법 |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| RU2834398C1 (ru) * | 2024-06-24 | 2025-02-07 | Федеральное государственное бюджетное образовательное учреждение высшего образования "Уральский государственный университет путей сообщения" | Способ обнаружения изломов и дефектов в рельсах |
Also Published As
| Publication number | Publication date |
|---|---|
| KR102289027B1 (ko) | 2021-08-11 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP2009263108A (ja) | エレベータの位置検出装置 | |
| US9335149B2 (en) | Displacement sensor for contactlessly measuring a position by means of a plurality of magnetic field sensors arranged in series | |
| US20050073292A1 (en) | System and method for current sensing using anti-differential, error correcting current sensing | |
| US9383734B2 (en) | Motor servo-drive for high performance motion control | |
| US20150159989A1 (en) | Sensing apparatus using a plurality of hall sensors | |
| EP3584208B1 (en) | Position reference device for elevator | |
| US6786304B2 (en) | Guide for elevator | |
| JP6211209B2 (ja) | かご位置検出装置 | |
| CN119995299A (zh) | 运送系统、处理系统以及物品制造方法 | |
| JP2018165699A (ja) | 電流センサ | |
| KR102289027B1 (ko) | 대상물 이송 장치의 감지 유닛 및 감지 방법 | |
| CN101554966B (zh) | 电梯的位置检测装置以及电梯设备 | |
| US20190170692A1 (en) | Rail inspection system | |
| US20190039860A1 (en) | Elevator derailment detection device | |
| KR20100062294A (ko) | 웨이퍼카세트의 높낮이 보정장치 및 그 방법 | |
| WO2016129170A1 (ja) | パージ装置、パージストッカ、及びパージ異常検出方法 | |
| KR102014039B1 (ko) | 엘리베이터 칸 위치 검출 장치 | |
| KR101408164B1 (ko) | 웨이퍼 이송위치 측정 범위를 최소화하는 트랜스퍼 모듈 | |
| US11016151B2 (en) | Semiconductor device and method of adjusting the same | |
| KR100862702B1 (ko) | 기판 정렬 감지장치 | |
| JP5127625B2 (ja) | 無人搬送車用誘導テープ認識装置 | |
| KR101089593B1 (ko) | 척의 기구적 강성을 보완한 웨이퍼 프로버 스테이션 및 그 제어방법 | |
| KR101264765B1 (ko) | 도전 패턴 검사 장치 | |
| KR101041876B1 (ko) | 리니어 스케일을 이용하는 기판 이송 장치 및 그의 구동 방법 | |
| JP2017030945A (ja) | 搬送車への移載データのティーチング方法とティーチングシステム |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PA0109 | Patent application |
St.27 status event code: A-0-1-A10-A12-nap-PA0109 |
|
| PA0201 | Request for examination |
St.27 status event code: A-1-2-D10-D11-exm-PA0201 |
|
| D13-X000 | Search requested |
St.27 status event code: A-1-2-D10-D13-srh-X000 |
|
| D14-X000 | Search report completed |
St.27 status event code: A-1-2-D10-D14-srh-X000 |
|
| PE0902 | Notice of grounds for rejection |
St.27 status event code: A-1-2-D10-D21-exm-PE0902 |
|
| P11-X000 | Amendment of application requested |
St.27 status event code: A-2-2-P10-P11-nap-X000 |
|
| P13-X000 | Application amended |
St.27 status event code: A-2-2-P10-P13-nap-X000 |
|
| PG1501 | Laying open of application |
St.27 status event code: A-1-1-Q10-Q12-nap-PG1501 |
|
| E701 | Decision to grant or registration of patent right | ||
| PE0701 | Decision of registration |
St.27 status event code: A-1-2-D10-D22-exm-PE0701 |
|
| GRNT | Written decision to grant | ||
| PR0701 | Registration of establishment |
St.27 status event code: A-2-4-F10-F11-exm-PR0701 |
|
| PR1002 | Payment of registration fee |
St.27 status event code: A-2-2-U10-U11-oth-PR1002 Fee payment year number: 1 |
|
| PG1601 | Publication of registration |
St.27 status event code: A-4-4-Q10-Q13-nap-PG1601 |
|
| PN2301 | Change of applicant |
St.27 status event code: A-5-5-R10-R13-asn-PN2301 St.27 status event code: A-5-5-R10-R11-asn-PN2301 |
|
| R18-X000 | Changes to party contact information recorded |
St.27 status event code: A-5-5-R10-R18-oth-X000 |
|
| PR1001 | Payment of annual fee |
St.27 status event code: A-4-4-U10-U11-oth-PR1001 Fee payment year number: 4 |
|
| PN2301 | Change of applicant |
St.27 status event code: A-5-5-R10-R13-asn-PN2301 St.27 status event code: A-5-5-R10-R11-asn-PN2301 |
|
| PR1001 | Payment of annual fee |
St.27 status event code: A-4-4-U10-U11-oth-PR1001 Fee payment year number: 5 |
|
| U11 | Full renewal or maintenance fee paid |
Free format text: ST27 STATUS EVENT CODE: A-4-4-U10-U11-OTH-PR1001 (AS PROVIDED BY THE NATIONAL OFFICE) Year of fee payment: 5 |
|
| P22-X000 | Classification modified |
St.27 status event code: A-4-4-P10-P22-nap-X000 |