JP2004264155A - 回転角度検出装置及びトルク検出装置 - Google Patents
回転角度検出装置及びトルク検出装置 Download PDFInfo
- Publication number
- JP2004264155A JP2004264155A JP2003054893A JP2003054893A JP2004264155A JP 2004264155 A JP2004264155 A JP 2004264155A JP 2003054893 A JP2003054893 A JP 2003054893A JP 2003054893 A JP2003054893 A JP 2003054893A JP 2004264155 A JP2004264155 A JP 2004264155A
- Authority
- JP
- Japan
- Prior art keywords
- detection
- detection signal
- gap
- electrical angle
- target
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
- 238000001514 detection method Methods 0.000 claims abstract description 189
- 238000006243 chemical reaction Methods 0.000 claims description 30
- 230000000694 effects Effects 0.000 abstract description 4
- 239000000696 magnetic material Substances 0.000 abstract description 2
- 238000010586 diagram Methods 0.000 description 7
- 238000000034 method Methods 0.000 description 7
- 230000008569 process Effects 0.000 description 7
- 241001139947 Mida Species 0.000 description 4
- 230000008859 change Effects 0.000 description 4
- 230000009471 action Effects 0.000 description 2
- 230000000295 complement effect Effects 0.000 description 2
- 238000006073 displacement reaction Methods 0.000 description 2
- 230000014509 gene expression Effects 0.000 description 2
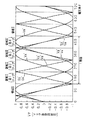
- 230000007246 mechanism Effects 0.000 description 2
- 230000002093 peripheral effect Effects 0.000 description 2
- 230000000630 rising effect Effects 0.000 description 2
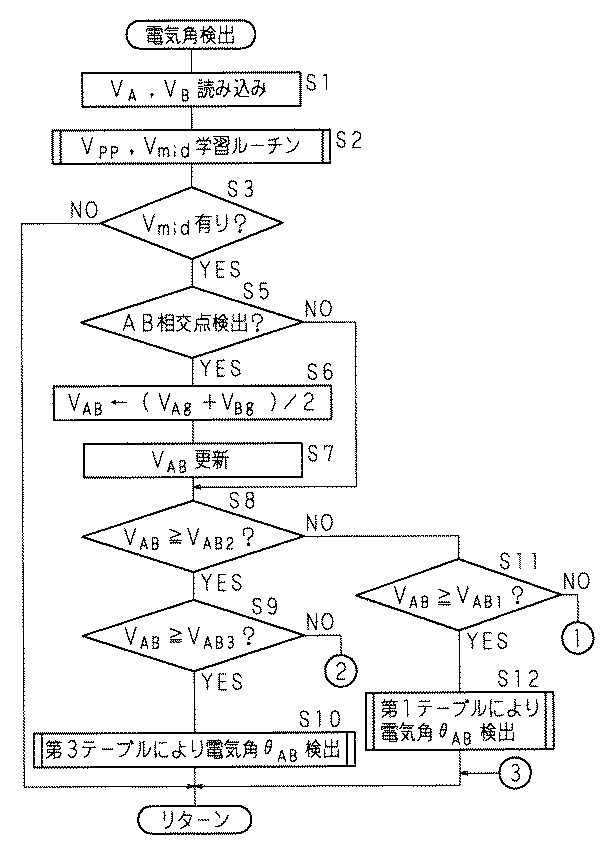
- 230000001174 ascending effect Effects 0.000 description 1
- 238000002474 experimental method Methods 0.000 description 1
- 238000005259 measurement Methods 0.000 description 1
- 230000010363 phase shift Effects 0.000 description 1
- 238000003672 processing method Methods 0.000 description 1
- 238000005070 sampling Methods 0.000 description 1
- 230000007704 transition Effects 0.000 description 1
Images


Classifications
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01D—MEASURING NOT SPECIALLY ADAPTED FOR A SPECIFIC VARIABLE; ARRANGEMENTS FOR MEASURING TWO OR MORE VARIABLES NOT COVERED IN A SINGLE OTHER SUBCLASS; TARIFF METERING APPARATUS; MEASURING OR TESTING NOT OTHERWISE PROVIDED FOR
- G01D5/00—Mechanical means for transferring the output of a sensing member; Means for converting the output of a sensing member to another variable where the form or nature of the sensing member does not constrain the means for converting; Transducers not specially adapted for a specific variable
- G01D5/12—Mechanical means for transferring the output of a sensing member; Means for converting the output of a sensing member to another variable where the form or nature of the sensing member does not constrain the means for converting; Transducers not specially adapted for a specific variable using electric or magnetic means
- G01D5/244—Mechanical means for transferring the output of a sensing member; Means for converting the output of a sensing member to another variable where the form or nature of the sensing member does not constrain the means for converting; Transducers not specially adapted for a specific variable using electric or magnetic means influencing characteristics of pulses or pulse trains; generating pulses or pulse trains
- G01D5/245—Mechanical means for transferring the output of a sensing member; Means for converting the output of a sensing member to another variable where the form or nature of the sensing member does not constrain the means for converting; Transducers not specially adapted for a specific variable using electric or magnetic means influencing characteristics of pulses or pulse trains; generating pulses or pulse trains using a variable number of pulses in a train
- G01D5/2451—Incremental encoders
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01L—MEASURING FORCE, STRESS, TORQUE, WORK, MECHANICAL POWER, MECHANICAL EFFICIENCY, OR FLUID PRESSURE
- G01L3/00—Measuring torque, work, mechanical power, or mechanical efficiency, in general
- G01L3/02—Rotary-transmission dynamometers
- G01L3/04—Rotary-transmission dynamometers wherein the torque-transmitting element comprises a torsionally-flexible shaft
- G01L3/10—Rotary-transmission dynamometers wherein the torque-transmitting element comprises a torsionally-flexible shaft involving electric or magnetic means for indicating
- G01L3/101—Rotary-transmission dynamometers wherein the torque-transmitting element comprises a torsionally-flexible shaft involving electric or magnetic means for indicating involving magnetic or electromagnetic means
- G01L3/104—Rotary-transmission dynamometers wherein the torque-transmitting element comprises a torsionally-flexible shaft involving electric or magnetic means for indicating involving magnetic or electromagnetic means involving permanent magnets
Landscapes
- Physics & Mathematics (AREA)
- General Physics & Mathematics (AREA)
- Electromagnetism (AREA)
- Transmission And Conversion Of Sensor Element Output (AREA)
- Power Steering Mechanism (AREA)
- Measurement Of Length, Angles, Or The Like Using Electric Or Magnetic Means (AREA)
- Length Measuring Devices With Unspecified Measuring Means (AREA)
Abstract
【解決手段】回転体6に設けられた磁性体製のターゲット3aに対向配置され、回転体6が回転するに従って、互いに位相が異なる検出信号を出力する複数の検出手段A,Bの各検出信号により所定の演算を行う演算手段と、演算手段が予め行った演算結果と検出信号の電気角とを対応させたテーブル2aとを備え、演算手段の演算結果によりテーブル2aを参照して、検出信号の電気角を求め、求めた電気角に基づき回転体6の回転角度を検出する回転角度検出装置。ターゲット3a及び検出手段A,B間の間隙がそれぞれ異なる場合の複数のテーブル2a〜2cと、検出手段のA,B各検出信号に基づき間隙を判定する判定手段とを備え、判定した間隙のテーブルを参照して検出信号の電気角を求める構成である。
【選択図】 図2
Description
【発明の属する技術分野】
本発明は、回転体に設けられた1又は複数の磁性体製のターゲットにそれぞれ対向配置され、回転体が回転するに従って、ターゲットの位置に応じてそれぞれ互いに位相が異なる検出信号を出力する複数の検出手段と、検出手段がそれぞれ出力した検出信号により所定の演算を実行する演算手段と、演算手段が予め実行した演算結果と検出信号の電気角とを対応させて記憶するテーブル、又は演算結果と検出信号の電気角との関係を示す変換式を有する変換手段とを備え、演算手段が実行した演算結果によりテーブルを参照して、又はその演算結果を変換手段により変換して、検出信号の電気角を求め、求めた電気角に基づき回転体の回転角度を検出する回転角度検出装置及びトルク検出装置に関するものである。
【0002】
【従来の技術】
自動車用の舵取装置に、電動モータを駆動して操舵補助を行ない、運転者の負担を軽減する電動パワーステアリング装置がある。これは、操舵部材(ステアリングホイール)に繋がる入力軸と、ピニオン及びラック等により操向車輪に繋がる出力軸と、入力軸及び出力軸を連結する連結軸とを備え、連結軸に生じる捩れ角度によって、トルクセンサが入力軸に加わる操舵トルクを検出し、トルクセンサが検出した操舵トルクに基づき、出力軸に連動する操舵補助用の電動モータを駆動制御するものである。
【0003】
本願出願人は、回転体に設けられた1又は複数の磁性体製のターゲットに対向配置された複数の検出手段が、回転体が回転するに従って、ターゲットの各位置に応じて互いに位相が異なる検出信号を出力し、検出手段がそれぞれ出力した検出信号により所定の演算を実行する演算手段と、演算手段が予め実行した演算結果と検出信号の電気角との関係を記憶する記憶手段と、演算手段が実行した演算結果により記憶手段を参照して、検出信号の電気角を求める手段とを備え、求めた電気角に基づき回転体の回転角度を検出する回転角度検出装置、及びこの回転角度検出装置を備えたトルク検出装置を、特願2002−149819において提案している。
【0004】
【特許文献1】
特公平5−62936号公報
【特許文献2】
特開平9−189624号公報
【0005】
【発明が解決しようとする課題】
上述した回転角度検出装置及びトルク検出装置では、ターゲット及び磁気センサ(検出手段;MRセンサ又はホールセンサ等)間のギャップ(間隙)によって、演算結果と検出信号の電気角との関係が異なる為、設計通りのギャップに組み付け出来なかった場合、及びターゲットの軸振れが大きい場合には、演算エラーが生じるという問題がある。
【0006】
本発明は、上述したような事情に鑑みてなされたものであり、第1,2発明では、組み付け誤差及び軸振れ等によりターゲット及び検出手段間の間隙が変動しても、その影響を小さくすることが出来る回転角度検出装置を提供することを目的とする。
第3発明では、組み付け誤差及び軸振れ等によりターゲット及び検出手段間の間隙が変動しても、その影響を小さくすることが出来るトルク検出装置を提供することを目的とする。
【0007】
【課題を解決するための手段】
第1発明に係る回転角度検出装置は、回転体に設けられた1又は複数の磁性体製のターゲットにそれぞれ対向配置され、前記回転体が回転するに従って、前記ターゲットの位置に応じてそれぞれ互いに位相が異なる検出信号を出力する複数の検出手段と、該検出手段がそれぞれ出力した検出信号により所定の演算を実行する演算手段と、該演算手段が予め実行した演算結果と前記検出信号の電気角とを対応させて記憶するテーブル、又は前記演算結果と検出信号の電気角との関係を示す変換式を有する変換手段とを備え、前記演算手段が実行した演算結果により前記テーブルを参照して、又は前記演算結果を前記変換手段により変換して、前記検出信号の電気角を求め、求めた電気角に基づき前記回転体の回転角度を検出すべくなしてある回転角度検出装置であって、前記ターゲット及び検出手段間の間隙がそれぞれ異なる場合の複数の前記テーブル又は複数の前記変換手段と、前記検出手段がそれぞれ出力した検出信号に基づき前記間隙を判定する判定手段とを備え、該判定手段が判定した間隙の前記テーブルを参照して、又は前記間隙の変換手段により変換して、前記検出信号の電気角を求めるべくなしてあることを特徴とする。
【0008】
この回転角度検出装置では、回転体に設けられた1又は複数の磁性体製のターゲットにそれぞれ対向配置され、回転体が回転するに従って、ターゲットの位置に応じてそれぞれ互いに位相が異なる検出信号を出力する複数の検出手段がそれぞれ出力した検出信号により、演算手段が所定の演算を実行し、テーブルが、予め実行した演算結果と検出信号の電気角とを対応させて記憶する。又は変換手段が、予め実行した演算結果と検出信号の電気角との関係を示す変換式を有する。演算手段が実行した演算結果によりテーブルを参照して、又はその演算結果を変換手段により変換して、検出信号の電気角を求め、求めた電気角に基づき回転体の回転角度を検出する。
【0009】
この回転角度検出装置では、また、ターゲット及び検出手段間の間隙がそれぞれ異なる場合の複数のテーブル又は複数の変換手段を備え、検出手段がそれぞれ出力した検出信号に基づきターゲット及び検出手段間の間隙を判定し、判定した間隙のテーブルを参照して、又は判定した間隙の変換手段により変換して、検出信号の電気角を求める。
これにより、組み付け誤差及び軸振れ等によりターゲット及び検出手段間の間隙が変動しても、その影響を小さくすることが出来る回転角度検出装置を実現することが出来る。
【0010】
第2発明に係る回転角度検出装置は、前記判定手段が判定した間隙が、前記複数のテーブル又は複数の変換手段の各間隙の何れかであるか否かを判定する手段と、該手段が否と判定したときは、前記判定手段が判定した間隙の直近である2つの間隙の前記テーブル又は変換手段により、前記検出信号の電気角を補間により算出する手段とを更に備えることを特徴とする。
【0011】
この回転角度検出装置では、判定手段が判定した間隙が、複数のテーブル又は複数の変換手段の各間隙の何れかであるか否かを判定し、否と判定したときは、判定手段が判定した間隙の直近である2つの間隙のテーブル又は変換手段により、検出信号の電気角を補間により算出する。
これにより、組み付け誤差及び軸振れ等によりターゲット及び検出手段間の間隙が変動しても、その影響を小さくすることが出来ると共に、テーブル又は変換手段を少なく出来るので、メモリ容量を小さく出来る回転角度検出装置を実現することが出来る。
【0012】
第3発明に係るトルク検出装置は、請求項1又は2に記載された回転角度検出装置を、連結軸により連結された第1軸及び第2軸に備え、該第1軸及び第2軸がそれぞれ備える回転角度検出装置が検出した第1軸及び第2軸の各回転角度に基づき、該第1軸又は第2軸に加わるトルクを検出すべくなしてあることを特徴とする。
【0013】
このトルク検出装置では、連結軸により連結された第1軸及び第2軸がそれぞれ備える、請求項1又は2に記載された回転角度検出装置が検出した第1軸及び第2軸の各回転角度に基づき、第1軸又は第2軸に加わるトルクを検出するので、組み付け誤差及び軸振れ等によりターゲット及び検出手段間の間隙が変動しても、その影響を小さくすることが出来るトルク検出装置を実現することが出来る。
【0014】
【発明の実施の形態】
以下に、本発明をその実施の形態を示す図面に基づいて説明する。
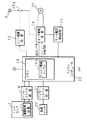
図1は、本発明に係る回転角度検出装置及びトルク検出装置の実施の形態を備える電動パワーステアリング装置の要部構成を示すブロック図である。この電動パワーステアリング装置は、操舵軸(図示せず)に加えられたトルクを検出するトルクセンサ4(トルク検出装置)の演算処理回路10から、トルクセンサ4が検出したトルク値及び絶対舵角が、インターフェイス回路16を介してマイクロコンピュータ22へ与えられている。
【0015】
マイクロコンピュータ22には、車速を検出する車速センサ20の検出信号が、インターフェイス回路21を介して与えられる。
マイクロコンピュータ22から出力されるリレー制御信号がリレー駆動回路15へ入力され、リレー駆動回路15はリレー制御信号に従ってフェイルセーフリレー15aをオン又はオフさせる。
【0016】
マイクロコンピュータ22は、トルク値、車速、絶対舵角及び後述するモータ電流に基づき、メモリ18内のトルク/電流テーブル18aを参照することにより、モータ制御信号を作成し、作成したモータ制御信号(出力レベル、回転方向)はモータ駆動回路19へ与えられる。モータ駆動回路19は、与えられたモータ制御信号に基づき、操舵補助用モータ24を回転駆動させる。
モータ駆動回路19に流れる操舵補助用モータ24のモータ電流は、モータ電流検出回路17により検出され、マイクロコンピュータ22に与えられる。
【0017】
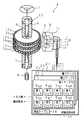
図2は、トルクセンサ4の構成例を模式的に示す模式図である。このトルクセンサ4は、上端を操舵部材1(ハンドル)に連結された入力軸6(回転体、第1軸)と、下端を舵取機構のピニオン8に連結された出力軸7(回転体、第2軸)とを、細径のトーションバー9(連結軸)を介して同軸状に連結し、操舵部材1と舵取機構とを連絡する操舵軸13が構成されており、入力軸6及び出力軸7の連結部近傍は以下のように構成されている。
【0018】
入力軸6には、出力軸7との連結側端部近傍に、円板形をなすターゲット板12a(回転体)が同軸状に外嵌固定されている。ターゲット板12aの外周面には、磁性体製の凸起であるターゲット3aが、例えば37個、周方向に等間隔で突設されている。ターゲット3aは、平歯車の歯からなり、環状の平歯車がターゲット板12a及びターゲット3aを構成している。
【0019】
出力軸7には、入力軸6との連結側端部近傍に、円板形をなすターゲット板12b,12c(回転体)が同軸状に、ターゲット板12bを入力軸6側にして外嵌固定されている。ターゲット板12cの外周面には、磁性体製の凸起であるターゲット3cが、ターゲット3aと同数の37個、ターゲット3aと周方向に揃えて等間隔で突設され、ターゲット板12bの外周面には、磁性体製の凸起であるターゲット3bが、ターゲット3cの個数と互いに素である個数、例えば36個、周方向に等間隔で突設されている。ここで、互いに素であるとは、1以外の公約数を持たないことを意味する。
ターゲット3b,3cは、平歯車の歯からなり、環状の平歯車がターゲット板12b,12c及びターゲット3b,3cを構成している。
【0020】
ターゲット板12a,12b,12cの外側には、それぞれの外周のターゲット3a,3b,3cの外縁を臨むようにセンサボックス11が配設されている。センサボックス11は、入力軸6及び出力軸7を支承するハウジング(図示せず)等の動かない部位に固定支持されている。センサボックス11の内部には、入力軸6側のターゲット3aの周方向に異なる部位に対向する磁気センサA,B(検出手段)と、出力軸7側のターゲット3cの周方向に異なる部位に対向する磁気センサE,F(検出手段)とが、周方向位置を正しく合わせて収納されている。また、出力軸7側のターゲット3bの周方向に異なる部位に対向する磁気センサC,D(検出手段)が収納されている。
【0021】
磁気センサA,B,C,D,E,Fは、磁気抵抗効果素子(MR素子)等、磁界の作用により電気的特性(抵抗)が変化する特性を有する素子を用い、対向するターゲット3a,3b,3cの近接する部位に応じて検出信号が変わるように構成されたセンサであり、これらの検出信号は、センサボックス11外部又は内部のマイクロプロセッサを用いてなる演算処理回路10に与えられている。
【0022】
演算処理回路10には、出力軸7が回転したときの絶対角度とθCD,θEF(ターゲット3b,3cの演算後の電気角)とを対応させて記憶している角度テーブル14が内蔵されている。
演算処理回路10には、また、工場出荷時等に予め実測した磁気センサA,B,C,Dの各検出信号による所定の演算結果と、各検出信号の電気角との関係を記憶した第1テーブル2a、第2テーブル2b及び第3テーブル2cを内蔵している。第1テーブル2a、第2テーブル2b及び第3テーブル2cは、それぞれターゲット3a,3b及び磁気センサA,B,C,D間の間隙を異ならせて実測している。
【0023】
ターゲット3a及び磁気センサA,B間の間隙は、ターゲット3a及び磁気センサA間の最短距離とターゲット3a及び磁気センサB間の最短距離との平均とする。同様に、ターゲット3b及び磁気センサC,D間の間隙は、ターゲット3b及び磁気センサC間の最短距離とターゲット3b及び磁気センサD間の最短距離との平均とする。
【0024】
第1テーブル2a、第2テーブル2b及び第3テーブル2cは、それぞれ磁気センサA,Bの各検出信号による所定の演算結果と、各検出信号の電気角との関係を記憶した第1マップ5aa〜第4マップ5ad,第1マップ5ba〜第4マップ5bd及び第1マップ5ca〜第4マップ5cdを有している。第1マップ5aa〜第4マップ5ad,第1マップ5ba〜第4マップ5bd及び第1マップ5ca〜第4マップ5cdは、磁気センサE,Fの各検出信号による所定の演算結果と、各検出信号の電気角との関係にも適用することが出来る。
【0025】
第1テーブル2a、第2テーブル2b及び第3テーブル2cは、また、磁気センサC,Dの各検出信号による所定の演算結果と、各検出信号の電気角との関係を記憶した第5マップ5ae〜第8マップ5ah,第5マップ5be〜第8マップ5bh,第5マップ5ce〜第8マップ5chを有している。
磁気センサA,B,C,D,E,Fは、各ターゲット3a,3b,3cの通過に応じて正弦波に近似した検出信号を出力する。この検出信号は、上昇から下降に又は下降から上昇に転換する付近で非線形的な変化率が最大となるが、以下の信号処理方法により補完することが出来る。
【0026】
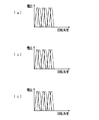
このような構成のトルクセンサ4では、各磁気センサA,B,C,D,E,Fは、対応するターゲット3a,3b,3cがそれぞれのセンサとの対向位置を通過する間、それぞれ図3(a)(b)(c)に示すように、入力軸6,7の各回転角度の変化に応じて、上昇し下降する検出信号を出力する。
【0027】
磁気センサA,Bの検出信号は、これらに対応するターゲット3aが設けられた入力軸6の回転角度に対応するものとなり、磁気センサC,Dの検出信号は、これらに対応するターゲット3bが設けられた出力軸7の回転角度に対応するものとなり、磁気センサE,Fの検出信号は、これらが対向するターゲット3cが設けられた出力軸7の回転角度に対応するものとなる。
従って、演算処理回路10は、磁気センサA,Bの検出信号から入力軸6の相対回転角度を算出することができ、演算処理回路10及び磁気センサA,Bは入力軸6の回転角度検出装置として作動する。また、演算処理回路10は、磁気センサE,Fの検出信号から出力軸7の相対回転角度を算出することができ、演算処理回路10及び磁気センサE,Fは出力軸7の回転角度検出装置として作動する。
【0028】
入力軸6にトルクが加わった場合、磁気センサA,Bの各検出信号と磁気センサE,Fの各検出信号とには差が生じる。
磁気センサA,Eと磁気センサB,Fとは、ターゲット板12a,12cの周方向に、例えば電気角90°位相を異ならせている。それぞれの検出信号は、上昇及び下降の転換点である極大値及び極小値で非線形的な変化率が最大となるが、位相が異なっている為、相互に補完させることが出来る。尚、補完が可能であれば、異なる位相角度は電気角1°〜360°未満の何れでも良い。
【0029】
ここで、磁気センサAの検出信号と磁気センサEの検出信号との差、又は磁気センサBの検出信号と磁気センサFの検出信号との差は、入力軸6と出力軸7との回転角度の差(相対角度変位)に対応するものとなる。この相対角度変位は、入力軸6に加わるトルクの作用下において、入力軸6と出力軸7とを連結するトーションバー9に生じる捩れ角度に対応する。従って、前述した検出信号の差に基づいて入力軸6に加わるトルクを算出することが出来る。
【0030】
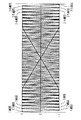
また、磁気センサC及び磁気センサDは、磁気センサE及び磁気センサFと同様に、ターゲット板12bの周方向に、電気角90°位相が異なっているが、磁気センサE及び磁気センサFに対向するターゲット3cの個数が37個であるのに対して、磁気センサC及び磁気センサDに対向するターゲット3bの個数は36個である。従って、磁気センサE,C及び磁気センサF,Dは、図4に示すように、出力軸7が1位相回転する都度、1/37位相宛、それぞれ互いに位相がずれて行く検出信号を出力する。
【0031】
磁気センサE,Cのみ又は磁気センサF,Dのみでは、図4に示すように、出力軸7が360°回転する間に、同じ検出信号値の組が2回出現するので、出力軸7の回転角度(絶対回転角度)を特定出来ないが、θCD,θEF(ターゲット3b,3cの電気角)を角度テーブル14で参照することにより、出力軸7の回転角度を特定することが出来る。
【0032】
以下に、このような構成の電動パワーステアリング装置の動作を、それを示す図5,6,8,10,11の各フローチャートを参照しながら説明する。
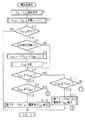
図5,6,8は、第1テーブル2a〜第3テーブル2cを使用して、磁気センサA,Bの各検出信号の電気角を求める動作を示すフローチャートである。尚、このフローチャートは、磁気センサE,F及び磁気センサC,D(この場合は、第5〜第8マップを使用する)の各検出信号の電気角を求める動作にも適用することが出来る。
【0033】
演算処理回路10は、先ず、磁気センサA,Bの検出信号VA ,VB を、ディジタル信号に変換して読み込む(S1)。次いで、各検出信号の各p−p値VPP(ピーク・トゥ・ピーク値)とその中間値Vmid とを学習して算出するルーチンを実行し、p−p値VPP及び中間値Vmid が一定の基準値(例えば、Vmid =2.5V、VPP=4.0V)となるように補正演算を行い(S2)、各検出信号の中間値VmidA,VmidB が算出されていないときは(S3)リターンする。
【0034】
演算処理回路10は、各検出信号の中間値VmidA,VmidBが算出されているときは(S3)、検出信号VA ,VB を補正演算した検出信号VAg,VBg(S2)の交点(AB相の交点)を検出しているか否かを判定し(S5)、検出していれば、検出信号VAg,VBgの平均電圧をその交点電圧VABとして(S6)、交点電圧VABを更新する(S7)。
演算処理回路10は、次に、その交点電圧VABが、第2テーブル2bの交点電圧VAB2 以上であるか否かを判定する(S8)。
演算処理回路10は、検出信号VAg,VBgの交点(AB相の交点)を検出していなければ(S5)、以前のサンプリング周期において検出した最新の交点電圧VAB(更新(S7)しないときの交点電圧VAB)が、第2テーブル2bの交点電圧VAB2 以上であるか否かを判定する(S8)。
【0035】
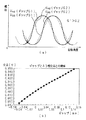
検出信号VAg,VBgの交点電圧VABは、図7(a)に示すように、ターゲット3a及び磁気センサA,B間の間隙G1,G2に応じて変化し、間隙が大きい程、交点電圧も高くなる。この関係は、図7(b)に示すように、略比例する関係にある。図7(b)では、ギャップを取付基準値(例えば0.50mm)に対する偏差で示している。尚、ここでは、検出信号VAg,VBgの交点電圧VABが、検出信号VAg,VBgの中間値より低い場合について記述しているが、検出信号VAg,VBgの中間値より高い場合についても同様である。但し、間隙が大きい程、交点電圧は低くなる。
【0036】
ここで、第1テーブル2aは、ギャップが0.40mmの場合であり、交点電圧VABは0.85Vであり、第2テーブル2bは、ギャップが0.50mmの場合であり、交点電圧VABは0.90Vであり、第3テーブル2cは、ギャップが0.60mmの場合であり、交点電圧VABは0.95Vである。
【0037】
演算処理回路10は、次に、その交点電圧VABが第2テーブル2bの交点電圧VAB2 以上であれば(S8)、その交点電圧VABが第3テーブル2cの交点電圧VAB3 以上であるか否かを判定する(S9)。
演算処理回路10は、その交点電圧VABが第3テーブル2cの交点電圧VAB3 以上であれば(S9)、第3テーブル2cの交点電圧VAB3 をその交点電圧VABに最も近い交点電圧として、第3テーブル2cにより電気角θABを検出する(S10)。
【0038】
演算処理回路10は、その交点電圧VABが第2テーブル2bの交点電圧VAB2 以上でなければ(S8)、その交点電圧VABが第1テーブル2aの交点電圧VAB1 以上であるか否かを判定する(S11)。
演算処理回路10は、その交点電圧VABが第1テーブル2aの交点電圧VAB1 以上であれば(S11)、第1テーブル2aの交点電圧VAB1 をその交点電圧VABに最も近い交点電圧として、第1テーブル2aにより電気角θABを検出する(S12)。
【0039】
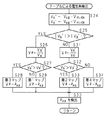
演算処理回路10は、第1テーブル2aにより電気角θABを検出する場合(S12)、学習ルーチンにより求めた各検出信号の中間値VmidA,VmidB(S2)を使用して、VA ′=VAg −VmidA ,VB ′=VBg −VmidB を演算し、検出信号VAg,VBgを、中間値を0としたときの検出信号VA ′,VB ′に変換する(図8S24)。
演算処理回路10は、次に、検出信号VA ′,VB ′の各絶対値|VA ′|,|VB ′|の大小を比較し(S25)、|VA ′|の方が大きいときは、所定の演算Vθ=VB ′/VA ′を実行する(S26)。
ここで、検出信号VA ′,VB ′の波形と第1マップ5aa〜第4マップ5adとの関係を示す図9において、|VA ′|の方が大きい領域は、領域I及び領域III である。
【0040】
演算処理回路10は、次に、検出信号VA ′,VB ′の大小を比較して、検出信号VA ′,VB ′が存在する領域が、領域I及び領域III の何れであるか判定する(S27)。
演算処理回路10は、VA ′の方が大きいとき(S27)は、検出信号VA ′,VB ′は領域III に存在すると判定し、領域III のVθ=VB ′/VA ′(S26)と検出信号VA ′の電気角θとの関係を記憶している第3マップ5acを、Vθ=VB ′/VA ′により参照し、Vθに対応する検出信号VA ′の電気角θABを探索して(S28)検出し(S30)リターンする。
【0041】
尚、検出信号VA ′の電気角θに代えて、検出信号VB ′の電気角θとしても良く、トルク算出又は舵角算出に使用する磁気センサの位相(舵角中点時)が同じであれば良い。つまり、検出信号VA ′の電気角θとするときは、検出信号VE ′の電気角θとし、検出信号VB ′の電気角θとするときは、検出信号VF ′の電気角θとする。また、区別をせずに、検出信号VA ′,VB ′の電気角θ、検出信号VE ′,VF ′の電気角θとしても支障は無い。
【0042】
演算処理回路10は、VB ′の方が大きいとき(S27)は、検出信号VA ′,VB ′は領域Iに存在すると判定し、領域IのVθ=VB ′/VA ′(S26)と検出信号VA ′,VB ′の電気角θ(検出信号VA ′の電気角θ)との関係を記憶している第1マップ5aaを、Vθ=VB ′/VA ′により参照し、Vθに対応する検出信号VA ′,VB ′の電気角θABを探索して(S29)検出し(S30)リターンする。
【0043】
演算処理回路10は、検出信号VA ′,VB ′の各絶対値|VA ′|,|VB ′|の大小を比較し(S25)、|VB ′|の方が大きいときは、所定の演算Vθ=VA ′/VB ′を実行する(S31)。
ここで、|VB ′|の方が大きい領域は、図9に示すように、領域II及び領域IVである。
尚、|VA ′|の方が大きいときは、所定の演算Vθ=VB ′/VA ′を実行し(S26)、|VB ′|の方が大きいときは、所定の演算Vθ=VA ′/VB ′を実行する(S31)ことにより、Vθを−1から+1の範囲に収めることが出来、マップの参照時間を短縮出来、マップのデータ量を少なくすることが出来る。
【0044】
演算処理回路10は、次に、検出信号VA ′,VB ′の大小を比較して、検出信号VA ′,VB ′が存在する領域が、領域II及び領域IVの何れであるか判定する(S32)。
演算処理回路10は、VA ′の方が大きいとき(S32)は、検出信号VA ′,VB ′は領域IIに存在すると判定し、領域IIのVθ=VA ′/VB ′(S31)と検出信号VA ′,VB ′の電気角θとの関係を記憶している第2マップ5abを、Vθ=VA ′/VB ′により参照し、Vθに対応する検出信号VA ′,VB ′の電気角θABを探索して(S33)検出し(S30)リターンする。
【0045】
演算処理回路10は、VB ′の方が大きいとき(S32)は、検出信号VA ′,VB ′は領域IVに存在すると判定し、領域IVのVθ=VA ′/VB ′(S31)と検出信号VA ′,VB ′の電気角θとの関係を記憶している第4マップ5adを、Vθ=VA ′/VB ′により参照し、Vθに対応する検出信号VA ′,VB ′の電気角θABを探索して(S34)検出し(S30)リターンする。
【0046】
尚、第1マップ5aa〜第4マップ5adは、図9に示すように、理想的な場合には、互いに対称性を示すので、検出信号VA ′,VB ′の予め実測した値のバラツキが小さければ、マップの種類を削減することが出来る。
また、この電気角の検出方法によれば、実測値によるマップを使用するので、個々の磁気センサ及びターゲットが有する歪みを補正することが出来る。
また、所定の演算をVA ′/VB ′,VB ′/VA ′としているが、これに限らず、他の演算であっても良く、例えば、(VA ′−VB ′)/(VA ′+VB ′),(VA ′+VB ′)/(VA ′−VB ′)のような四則演算の組合せであっても良い。
【0047】
また、上述した、第1テーブル2aにより電気角θABを検出する動作を示すフローチャート(図8S25〜S34)は、第3テーブル2cにより電気角θABを検出する場合(S10)、及び第2テーブル2bにより電気角θABを検出する場合も同様である。
【0048】
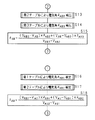
演算処理回路10は、その交点電圧VABが第3テーブル2cの交点電圧VAB3 以上でなければ(図5S9)、第2テーブル2bにより、検出信号VA ′,VB ′に対応する電気角θAB2 を検出し(図6S13)、次いで、第3テーブル2cにより、検出信号VA ′,VB ′に対応する電気角θAB3 を検出する(S14)。
演算処理回路10は、次に、交点電圧VAB、第2テーブル2bの交点電圧VAB2 、第3テーブル2cの交点電圧VAB3 、第2テーブル2bにより検出した電気角θAB2 、及び第3テーブル2cにより検出した電気角θAB3 を用いて、次式により電気角θAB2 ,θAB3 間を補完して、検出信号VA ′,VB ′の電気角θABを算出し(S15)リターンする。
【0049】
【0050】
演算処理回路10は、その交点電圧VABが第1テーブル2aの交点電圧VAB1 以上でなければ(S11)、第1テーブル2aにより、検出信号VA ′,VB ′に対応する電気角θAB1 を検出し(図6S16)、次いで、第2テーブル2bにより、検出信号VA ′,VB ′に対応する電気角θAB2 を検出する(S17)。
演算処理回路10は、次いで、交点電圧VAB、第1テーブル2aの交点電圧VAB1 、第2テーブル2bの交点電圧VAB2 、第1テーブル2aにより検出した電気角θAB1 、及び第2テーブル2bにより検出した電気角θAB2 を用いて、次式により電気角θAB1 ,θAB2 間を補完して、検出信号VA ′,VB ′の電気角θABを算出し(S18)リターンする。
図10は、第1マップ5a〜第4マップ5d(第1マップ5aa〜第4マップ5ad、第1マップ5ba〜第4マップ5bd又は第1マップ5ca〜第4マップ5cd)を使用してトルクを検出する動作を示すフローチャートである。
演算処理回路10は、先ず、上述した図5,6,8のフローチャートに従って、磁気センサA,Bの検出信号VA ,VB の電気角θABを検出し(S40)、次いで、同様にして、磁気センサE,Fの検出信号VE ,VF の電気角θEFを求める(S41)。
演算処理回路10は、次に、トルク=k(θAB−θEF) (kはトーションバー9のバネ定数)を演算して、トルクを算出し(S42)、算出したトルク値を出力して(S43)リターンする。
【0052】
図11は、第1マップ5a〜第8マップ5h(第1マップ5aa〜第8マップ5ah、第1マップ5ba〜第8マップ5bh又は第1マップ5ca〜第8マップ5ch)を使用して絶対舵角を検出する動作を示すフローチャートである。
演算処理回路10は、先ず、上述した図5,6,8のフローチャートに従い、第5マップ5e〜第8マップ5hを使用して、磁気センサC,Dの検出信号VC ,VD の電気角θCDを求め(S45)、次いで、同様にして、第1マップ5a〜第4マップ5dを使用して、磁気センサE,Fの検出信号VE ,VF の電気角θEFを求める(S46)。
【0053】
演算処理回路10は、次に、電気角θCD,θEFにより角度テーブル14を参照し(S47)、電気角θCD,θEFに対応する絶対舵角を検出し(S48)、検出した絶対舵角信号を出力して(S49)リターンする。
尚、工場出荷時等に予め実測した磁気センサA,B,C,Dの各検出信号による所定の演算結果と、各検出信号の電気角とのギャップ毎の関係を示す変換式を求めて、これらの変換式を有する変換手段を、上述した第1テーブル2a、第2テーブル2b及び第3テーブル2cに代えて使用しても、同様の効果を得ることが出来る。この場合は、変換手段毎に第1マップ〜第8マップを備えることになる。
【0054】
【発明の効果】
第1発明に係る回転角度検出装置によれば、組み付け誤差及び軸振れ等によりターゲット及び検出手段間の間隙が変動しても、その影響を小さくすることが出来る回転角度検出装置を実現することが出来る。
【0055】
第2発明に係る回転角度検出装置によれば、組み付け誤差及び軸振れ等によりターゲット及び検出手段間の間隙が変動しても、その影響を小さくすることが出来ると共に、テーブル又は変換手段を少なく出来るので、メモリ容量を小さく出来る回転角度検出装置を実現することが出来る。
【0056】
第3発明に係るトルク検出装置によれば、組み付け誤差及び軸振れ等によりターゲット及び検出手段間の間隙が変動しても、その影響を小さくすることが出来るトルク検出装置を実現することが出来る。
【図面の簡単な説明】
【図1】本発明に係る回転角度検出装置及びトルク検出装置の実施の形態を備える電動パワーステアリング装置の要部構成を示すブロック図である。
【図2】トルクセンサの構成例を模式的に示す模式図である。
【図3】磁気センサの各検出信号の例を示す波形図である。
【図4】対向するターゲットの個数が異なる磁気センサの各検出信号の例を示す波形図である。
【図5】電動パワーステアリング装置の演算処理回路の動作を示すフローチャートである。
【図6】電動パワーステアリング装置の演算処理回路の動作を示すフローチャートである。
【図7】検出信号の交点電圧とターゲット及び磁気センサ間の間隙との関係例を示す説明図である。
【図8】電動パワーステアリング装置の演算処理回路の動作を示すフローチャートである。
【図9】検出信号VA ′,VB ′の波形と第1マップ〜第4マップとの関係を示す説明図である。
【図10】電動パワーステアリング装置の演算処理回路の動作を示すフローチャートである。
【図11】電動パワーステアリング装置の演算処理回路の動作を示すフローチャートである。
【符号の説明】
1 操舵部材(ハンドル)
2a〜2c 第1テーブル〜第3テーブル
3a,3b,3c ターゲット
4 トルクセンサ(トルク検出装置)
5aa〜5ah 第1マップ〜第8マップ(第1テーブル)
5ab〜5bh 第1マップ〜第8マップ(第2テーブル)
5ca〜5ch 第1マップ〜第8マップ(第3テーブル)
6 入力軸(第1軸、回転体)
7 出力軸(第2軸、回転体)
8 ピニオン
9 連結軸(トーションバー)
10 演算処理回路
12a,12b,12c ターゲット板(回転体)
14 角度テーブル
18a トルク/電流テーブル
22 マイクロコンピュータ
24 操舵補助用モータ
A,B,C,D,E,F 磁気センサ(検出手段)
Claims (3)
- 回転体に設けられた1又は複数の磁性体製のターゲットにそれぞれ対向配置され、前記回転体が回転するに従って、前記ターゲットの位置に応じてそれぞれ互いに位相が異なる検出信号を出力する複数の検出手段と、該検出手段がそれぞれ出力した検出信号により所定の演算を実行する演算手段と、該演算手段が予め実行した演算結果と前記検出信号の電気角とを対応させて記憶するテーブル、又は前記演算結果と検出信号の電気角との関係を示す変換式を有する変換手段とを備え、前記演算手段が実行した演算結果により前記テーブルを参照して、又は前記演算結果を前記変換手段により変換して、前記検出信号の電気角を求め、求めた電気角に基づき前記回転体の回転角度を検出すべくなしてある回転角度検出装置であって、
前記ターゲット及び検出手段間の間隙がそれぞれ異なる場合の複数の前記テーブル又は複数の前記変換手段と、前記検出手段がそれぞれ出力した検出信号に基づき前記間隙を判定する判定手段とを備え、該判定手段が判定した間隙の前記テーブルを参照して、又は前記間隙の変換手段により変換して、前記検出信号の電気角を求めるべくなしてあることを特徴とする回転角度検出装置。 - 前記判定手段が判定した間隙が、前記複数のテーブル又は複数の変換手段の各間隙の何れかであるか否かを判定する手段と、該手段が否と判定したときは、前記判定手段が判定した間隙の直近である2つの間隙の前記テーブル又は変換手段により、前記検出信号の電気角を補間により算出する手段とを更に備える請求項1記載の回転角度検出装置。
- 請求項1又は2に記載された回転角度検出装置を、連結軸により連結された第1軸及び第2軸に備え、該第1軸及び第2軸がそれぞれ備える回転角度検出装置が検出した第1軸及び第2軸の各回転角度に基づき、該第1軸又は第2軸に加わるトルクを検出すべくなしてあることを特徴とするトルク検出装置。
Priority Applications (3)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2003054893A JP4120425B2 (ja) | 2003-02-28 | 2003-02-28 | 回転角度検出装置及びトルク検出装置 |
| US10/786,064 US6957590B2 (en) | 2003-02-28 | 2004-02-26 | Rotational angle detecting apparatus and torque detecting apparatus |
| EP04300103A EP1467183A3 (en) | 2003-02-28 | 2004-02-27 | Rotational angle detecting apparatus and torque detecting apparatus |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2003054893A JP4120425B2 (ja) | 2003-02-28 | 2003-02-28 | 回転角度検出装置及びトルク検出装置 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2004264155A true JP2004264155A (ja) | 2004-09-24 |
| JP4120425B2 JP4120425B2 (ja) | 2008-07-16 |
Family
ID=32866656
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2003054893A Expired - Fee Related JP4120425B2 (ja) | 2003-02-28 | 2003-02-28 | 回転角度検出装置及びトルク検出装置 |
Country Status (3)
| Country | Link |
|---|---|
| US (1) | US6957590B2 (ja) |
| EP (1) | EP1467183A3 (ja) |
| JP (1) | JP4120425B2 (ja) |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN103407892A (zh) * | 2013-09-02 | 2013-11-27 | 徐州重型机械有限公司 | 超起装置张开角度检测系统及方法 |
| CN110959101A (zh) * | 2017-07-27 | 2020-04-03 | 株式会社尼康 | 校正装置、编码器装置、驱动装置、载台装置、机械手装置、编码器装置的制造方法及校正程序 |
Families Citing this family (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP4474872B2 (ja) * | 2003-09-02 | 2010-06-09 | パナソニック株式会社 | 絶対回転角およびトルク検出装置 |
| US7423396B2 (en) * | 2004-06-11 | 2008-09-09 | International Rectifier Corporation | Hall sensor alignment for BLDC motor |
| JP4513536B2 (ja) * | 2004-12-06 | 2010-07-28 | 株式会社豊田自動織機 | インバータ装置 |
| US9057652B2 (en) * | 2011-02-08 | 2015-06-16 | Jtekt Corporation | Torque detecting apparatus |
| CN114111848B (zh) * | 2021-11-11 | 2025-07-18 | 深圳市瑞达美磁业有限公司 | 磁编码器 |
Citations (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH01174914A (ja) * | 1987-12-29 | 1989-07-11 | Yaskawa Electric Mfg Co Ltd | レゾルバ検出誤差補正方式 |
| JPH03170010A (ja) * | 1989-11-29 | 1991-07-23 | Okuma Mach Works Ltd | 回転位置検出装置 |
| JPH07139969A (ja) * | 1993-11-16 | 1995-06-02 | Toyota Motor Corp | ロータリエンコーダ用変換テーブル作成方法 |
| JP2002511589A (ja) * | 1998-04-14 | 2002-04-16 | コンティネンタル・テーベス・アクチエンゲゼルシヤフト・ウント・コンパニー・オッフェネ・ハンデルスゲゼルシヤフト | アクティブセンサの据え付け空隙のチェック方法および装置 |
| JP2002323389A (ja) * | 2001-04-24 | 2002-11-08 | Koyo Seiko Co Ltd | 最大値・最小値検出方法、最大値・最小値検出装置、その最大値・最小値検出装置を備えたトルク検出装置及び舵取装置 |
| JP2003050270A (ja) * | 2001-08-03 | 2003-02-21 | Asahi Kasei Corp | 磁気センサの出力補正方法及びその補正回路 |
Family Cites Families (7)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH0665967B2 (ja) * | 1985-08-27 | 1994-08-24 | 株式会社エスジー | アブソリュート回転位置検出装置 |
| JPS6275328A (ja) * | 1985-09-30 | 1987-04-07 | Toshiba Corp | トルクセンサ |
| JPS6375630A (ja) | 1986-09-19 | 1988-04-06 | Hitachi Ltd | 自動車用位相差式トルク検出装置 |
| CA2153118C (en) * | 1995-06-30 | 2007-06-19 | W. John Ballantyne | Rotating torque sensor |
| JPH09189624A (ja) | 1996-01-10 | 1997-07-22 | Seiko Epson Corp | トルクセンサ |
| JP2003042863A (ja) * | 2001-05-23 | 2003-02-13 | Koyo Seiko Co Ltd | 回転角度検出装置、トルク検出装置及び舵取装置 |
| JP2003344188A (ja) | 2002-05-23 | 2003-12-03 | Koyo Seiko Co Ltd | 回転角度検出装置及びトルク検出装置 |
-
2003
- 2003-02-28 JP JP2003054893A patent/JP4120425B2/ja not_active Expired - Fee Related
-
2004
- 2004-02-26 US US10/786,064 patent/US6957590B2/en not_active Expired - Fee Related
- 2004-02-27 EP EP04300103A patent/EP1467183A3/en not_active Withdrawn
Patent Citations (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH01174914A (ja) * | 1987-12-29 | 1989-07-11 | Yaskawa Electric Mfg Co Ltd | レゾルバ検出誤差補正方式 |
| JPH03170010A (ja) * | 1989-11-29 | 1991-07-23 | Okuma Mach Works Ltd | 回転位置検出装置 |
| JPH07139969A (ja) * | 1993-11-16 | 1995-06-02 | Toyota Motor Corp | ロータリエンコーダ用変換テーブル作成方法 |
| JP2002511589A (ja) * | 1998-04-14 | 2002-04-16 | コンティネンタル・テーベス・アクチエンゲゼルシヤフト・ウント・コンパニー・オッフェネ・ハンデルスゲゼルシヤフト | アクティブセンサの据え付け空隙のチェック方法および装置 |
| JP2002323389A (ja) * | 2001-04-24 | 2002-11-08 | Koyo Seiko Co Ltd | 最大値・最小値検出方法、最大値・最小値検出装置、その最大値・最小値検出装置を備えたトルク検出装置及び舵取装置 |
| JP2003050270A (ja) * | 2001-08-03 | 2003-02-21 | Asahi Kasei Corp | 磁気センサの出力補正方法及びその補正回路 |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN103407892A (zh) * | 2013-09-02 | 2013-11-27 | 徐州重型机械有限公司 | 超起装置张开角度检测系统及方法 |
| CN110959101A (zh) * | 2017-07-27 | 2020-04-03 | 株式会社尼康 | 校正装置、编码器装置、驱动装置、载台装置、机械手装置、编码器装置的制造方法及校正程序 |
Also Published As
| Publication number | Publication date |
|---|---|
| US6957590B2 (en) | 2005-10-25 |
| US20040168524A1 (en) | 2004-09-02 |
| EP1467183A2 (en) | 2004-10-13 |
| JP4120425B2 (ja) | 2008-07-16 |
| EP1467183A3 (en) | 2006-02-15 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US6763733B2 (en) | Rotational angle detecting device, torque detecting device, and steering apparatus | |
| JP3856690B2 (ja) | 電動パワーステアリング装置 | |
| JP4490401B2 (ja) | 車両用操舵装置 | |
| US8810239B2 (en) | Angle sensor | |
| JP2007010329A (ja) | 回転角検出装置及びこれを用いた電動パワーステアリング装置 | |
| EP2019020A2 (en) | Power steering apparatus having failure detection device for rotation angle sensors | |
| EP1364859B1 (en) | Rotational angle detecting apparatus and torque detecting apparatus | |
| JP4120425B2 (ja) | 回転角度検出装置及びトルク検出装置 | |
| US6978685B2 (en) | Steering state detecting apparatus | |
| JP2000352502A (ja) | 回転角度検出装置、トルクセンサ及び舵取装置 | |
| KR20040038766A (ko) | 회전각검출장치 및 토크검출장치 | |
| JP2005195363A (ja) | 回転角度検出装置及びトルク検出装置 | |
| CN101416037B (zh) | 旋转角度检测装置 | |
| JP2005315696A (ja) | 回転体の回転角度検出装置 | |
| JP3698628B2 (ja) | トルク検出装置及び舵取装置 | |
| JP2010236935A (ja) | 回転角度検出装置 | |
| JP4830209B2 (ja) | 最大値・最小値検出方法、最大値・最小値検出装置、その最大値・最小値検出装置を備えたトルク検出装置及び舵取装置 | |
| JP2002257649A (ja) | 回転角検出装置、トルク検出装置及び舵取装置 | |
| JP2003004438A (ja) | 回転角度検出装置及び舵取装置 | |
| JP4138631B2 (ja) | 回転角検出装置および電動パワーステアリング装置 | |
| JP2011080783A (ja) | 相対角度検出装置、回転角度検出装置及びパワーステアリング装置 | |
| JP2005189118A (ja) | 回転角度検出装置及びトルク検出装置 | |
| JP2003004413A (ja) | 回転角度検出装置及び舵取装置 | |
| JP2002365043A (ja) | 回転角度検出装置、トルク検出装置及び舵取装置 | |
| JP2005010015A (ja) | 角度センサ、角度・トルクセンサ、及び、それを用いた電動パワーステアリング装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20051104 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20071225 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20080108 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20080305 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20080401 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20080414 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20110509 Year of fee payment: 3 |
|
| R150 | Certificate of patent or registration of utility model |
Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20110509 Year of fee payment: 3 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20120509 Year of fee payment: 4 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20120509 Year of fee payment: 4 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20130509 Year of fee payment: 5 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20140509 Year of fee payment: 6 |
|
| LAPS | Cancellation because of no payment of annual fees |