JP2004269143A - 台車の搬送装置 - Google Patents
台車の搬送装置 Download PDFInfo
- Publication number
- JP2004269143A JP2004269143A JP2003061516A JP2003061516A JP2004269143A JP 2004269143 A JP2004269143 A JP 2004269143A JP 2003061516 A JP2003061516 A JP 2003061516A JP 2003061516 A JP2003061516 A JP 2003061516A JP 2004269143 A JP2004269143 A JP 2004269143A
- Authority
- JP
- Japan
- Prior art keywords
- truck
- transport device
- bogie
- group
- rearmost
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
Images





Landscapes
- Automobile Manufacture Line, Endless Track Vehicle, Trailer (AREA)
- Platform Screen Doors And Railroad Systems (AREA)
Abstract
【解決手段】所定経路に沿って配設された案内手段20、28等と、案内手段の所定地点に配置された推進力付与手段35と、案内手段の所定地点よりも他方前方側に互いに当接して並置され、ラインを構成する複数の台車から成る台車群DからH等と、案内手段の経路及び位置を読み取る読取部87、駆動源84及び台車に結合・分離される係合部材93を備えた搬送機lと、から成る。搬送機が台車群に搬入した最後方台車に推進力付与手段が推進力を付与し、台車群を一体的に推進する。
【選択図】図1
Description
【発明の属する技術分野】
本発明は、台車の搬送装置に関する。
【0002】
【従来の技術】
搬送される部品を組み立てて装置や機器を製作する場合、従来のベルトコンベヤ代わって、近年は組立台車が使用されている。組立台車は部品が搭載され外部の駆動手段により移動される。同期して移動するベルトコンベア、台車に乗った作業者は、一定距離移動する間に所定の部品組立作業を行い、作業終了後組立台車から降りる。組立ラインの長さ即ち組立台車の台数は、生産台数・作業時間などの変更等により工程数が変更されたときは、簡単かつ迅速に変更できることが望まれる。
【0003】
第1従来例に開示された組立台車の搬送装置(特許文献1参照)では、ガイドレール上に組立台車を一定間隔で配置し、ガイドレールと平行に配置した搬送手段により搬送している。例えば組立工程が増加したとき、ガイドレール及び搬送手段の配設経路を変更し、組立台車の台数を増やさなければならない。これは、工程数を増加するためにベルトコンベヤの配設経路を変更するのと同じであり、そのために多大な手間及び時間を要する。
【0004】
一方、第2従来例に開示された作業台を備えた搬送装置(特許文献2参照)では、組立ラインの他に、分岐(迂回)ラインを設けている。迂回ラインは組立ライン上の分岐点から分岐し、分岐点よりも下流側の合流点で合流している。組立ラインから迂回ラインに流れる組立台車の台数を変更することにより、組立ライン上の組立台車の台数即ち組立ラインの長さを変更できる。
【0005】
【特許文献1】
特開平7−41156号
【特許文献2】
特開平7−33056号
【0006】
【発明が解決しようとする課題】
しかし、上記第2従来例の搬送装置は、組立ラインの他に迂回ラインを必要とする。その結果、迂回ラインの設備費用、迂回ラインの配置スペース、及び迂回ライン上で組立台車を搬送する搬送手段が必要となる。また、組立てラインと複数の搬送手段を必要とする。これらはコストを増加させ、工場のフロアの利用可能なスペースを狭める。
【0007】
本発明は上記事情に鑑みてなされたもので、生産ラインの長さ、即ち生産ラインを構成する台車の台数を容易かつ低コストで変更できる、台車の搬送装置を提供することを目的とする。
【0008】
【課題を解決するための手段】
本願の発明者は、フロアに配置する駆動設備を極力少なくすること、より具体的には複数の台車を互いに当接させて並置し、フロアに配置した一つの推進力付与手段により最後方の台車又は最前方より2台目の台車に推進力を与え、最前方の台車を含めてそれ以外の台車には搬送力を加えないことを思い付いて、本発明を完成した。
【0009】
本発明による台車の搬送装置は、請求項1に記載したように、所定経路に沿って配設された案内手段と;案内手段の所定地点に配置された推進力付与手段と;案内手段の所定地点より他方側(搬送方向前方側)に互いに当接して並置され、ラインを構成する複数の台車から成る台車群と;案内手段の経路及び位置を読み取る読取部、駆動源、及び台車に結合・分離される係合部材を備えた搬送機と;から成る。
【0010】
この搬送装置において、搬送機が最後方台車を台車群に搬入し、この最後方台車又は最前方より2台目の台車に、推進力付与手段が推進力を付与する。これにより台車群は推進力付与手段の推進力(押し力又は引き力)により一体的に推進される。
【0011】
請求項2の搬送装置は、請求項1において、案内手段は所定経路に配設された磁気テープと、該磁気テープの側方に搬送方向に離れて配置された複数のアドレスマークとを含む。
【0012】
請求項3の搬送装置は、請求項1において、搬送機は、最後方台車を搬入後係合部材を最後方台車から離脱させ、推進力付与手段が台車群を推進する間に台車群の搬送速度より速い速度で台車群の通過空間内を進行方向前方に通過し、正確な位置決めのない最前方台車に係合部材を係合させて最前方台車を搬出する。
【0013】
請求項4の搬送装置は、請求項1において、各台車はその下部に、搬送機の通過を許容する通過空間が形成され、搬送機の係合部材が係合する被係合部材を持つ。
【0014】
【発明の実施の形態】
<ライン、案内手段>
本発明のラインは部品を棚から取り前組付けする部品準備・部品前組付ライン、部品から装置や機器を組み立てる組立ライン、及び完成した装置等を荷下し位置まで搬送する荷下ろしラインを含む。フロアにおけるこれらのラインの延長方向や相対位置関係は案内手段により決まる。
<案内手段>
案内手段は環状又はループ状の走行磁気テープと、その側方に隔設された複数のアドレスマークとを含む。帯状の走行磁気テープは、一方直線部、他方直線部、一方湾曲部及び他方湾曲部を含み、搬送機の搬送経路を決める。
【0015】
アドレスマークは案内部材上における位置(アドレス)を示し、部品準備ライン等各ラインの走行磁気テープ付近に配置され、搬送機への動作指示位置を形成する。
<推進力付与手段>
推進力付与手段には2つのタイプがある。 第1タイプの推進力付与手段は、台車群の最後方位置(ラインの入口部)に対応してフロアに固定され、台車群に押し力を付与する。入口部に到達した台車に、移動を伴うことなく推進力を付与できることが望ましい。この点、台車の両側に所定間隔で配置された駆動ローラ及び従動ローラから成る摩擦モータが優れている。
【0016】
第2タイプの推進力付与手段は最前方から2台目(出口部近傍)に対応して設けられ、2台目の台車に引張り力を付与する。台車群はチェーン等で相互に結合しておく。
<台車>
台車は骨格を成す本体、搬送機の通過を許す通過空間、及び搬送機の係合部材が係合、離脱する被係合部材を含む。通過空間は台車の下方部分に形成することができ、被係合部材は搬送機の係合部材を案内して確実に係合させる導入部を備えることが望ましい。台車はさらに、部品の準備や組立て時に作業者が乗る踏み台、部品の組立作業を行う作業台等を含むことができる。
【0017】
同じ構成の台車を異なる用途に使用することができる。部品や装置等を搬送する場合は部品搬送台車となり、部品を搬送しつつ装置を組み立てる場合は組立台車となり、完成品を搬送する場合は完成品搬送台車となる。
【0018】
台車群を構成する台車の台数は部品の数、組立工程数等を考慮して決める。最後方の台車が推進力付与手段により推進力を付与され、それ以外の台車は後方の台車から加わる推進力により前進する。
<搬送機>
搬送機は駆動源を内蔵し、磁気読取りセンサにより磁気を読み取りつつ案内部材の配設経路に沿って循環移動する。組立ライン等の入口部で最後方の台車から分離され、台車群の通過空間を移動して、出口部で最前方の台車に結合される。即ち、組立ライン等の入口部と出口部との間では台車を駆動しない。また、入口部と出口部との間では、入口に到達する前及び出口部を通過後よりも速い速度で移動することが望ましい。
【0019】
【実施例】
以下、本発明の実施例を添付図面を参照しつつ説明する。
(構成)
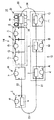
図1に示す生産ラインは部品準備及び前組付ライン(以下、実施例では「部品準備ライン」と呼ぶ)12と、組立ライン14とを含む。案内部材20の一方直線部21の右寄りに互いに離れた配備された3台の台車A、B及びCが部品準備ライン12を構成している。各台車AからCはそれぞれ自動搬送機j、k及びlにより右方向に駆動されている。
【0020】
また、他方直線部22の右寄りに互いに当接して配備された5台の台車D、E、F、G及びHが組立ライン14を構成している。最後方の台車Dは途中まで自動搬送機mによりその後フロア31に固定配置された摩擦モータ35により駆動され、残りの台車EからHは台車Dに加わる推進力で左方に移動されている。なお、他方直線部22の左端寄りには完成品の荷降用台車Iが配備され、自動搬送機nで駆動されている。つまり、9台の台車AからIを5台の自動搬送機jからnにより循環駆動している。
【0021】
9台の台車AからHは全て同じ構成を持ち、5台の自動搬送機jからnは全て同じ構成を持つ。但し、必要に応じて、部品準備ライン12上の台車を「部品準備台車」と呼び、組立ライン14上の台車を「組立台車」と呼ぶこともある。
【0022】
以下、各構成要素毎に詳述する。図2に示すように、案内部材20は一定幅を持ち、自在に磁気走行テープによりラインを構成する。ここでは、一方直線部21、他方直線部22、一方湾曲部23及び他方湾曲部24を含む。案内部材20には所定位置に搬送機の動作指示位置となるアドレスマークが配置され、組立ライン14の入口部28、出口部29及び荷降ろし部31にアドレスマーク28a、29a及び31aが配置されている。
【0023】
組立ライン14の入口部28に摩擦モータ35が配置されている。図3に示すように、下流側(左側)の主摩擦モータ37は、軸線が上下方向(図3の紙面と垂直方向)で平行に延び、台車Dの幅方向(図3で上下方向)に所定間隔離れて配置された駆動ローラ38及び従動ローラ39と、駆動ローラ38を駆動する主モータ40とを含む。上流側の副摩擦モータ42は、軸線が上下方向で平行に延び、台車Dの幅方向に上記主摩擦モータ37と同じ間隔離れて配置された駆動ローラ43及び従動ローラ44と、駆動ロータ43を駆動する副モータ45とを含む。
【0024】
主摩擦モータ37と副摩擦モータ42とは台車Dの搬送方向(図3で左右方向)において、台車Dの長さよりも少し短い距離だけ離れている。副摩擦モータ42は自動搬送機mと主摩擦モータ37との間で台車Dの受け渡しを行い、主摩擦モータ37は5台の台車DからHから成る台車群を駆動する。
【0025】
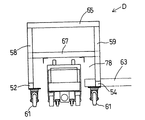
図4及び図5に台車Dを示す。台車Dはフレーム状の本体50、複数の回転輪61、踏み台63、作業台65及び中間板67を含む。このうち、本体50は、前後方向に延びた左上フレーム51及び左下フレーム52と、前後方向に延びた右上フレーム53及び右下フレーム54と、上下方向に延びた前左フレーム56及び前右フレーム57と、上下方向に延びた後左フレーム58及び後右フレーム59とを含む。
【0026】
左下フレーム52及び右下フレーム54にローラ61が取り付けられ、右下フレーム54に踏み台63が突設されている。左上フレーム51と右上フレーム53との間に渡された天井板65が作業台となり、その上に組付けジグが配備されている。
【0027】
左前フレーム56、右前フレーム57、左後フレーム58及び右後フレーム59の中間部に渡って配置された中間板67にフック係合部材70が取り付けられている。図6(a)(b)及び(c)に示すように、フック係合部材70は矩形板71の下面に2つの導入部材72を備える。各導入部材72は矩形板71の前縁から後縁に向かって幅が漸減する一対の側壁部74と、両側壁部74間に位置し矩形板71の前縁から後縁に向かって高さが漸減する天井壁部75とを含む。矩形板71上の一対の側壁部74と天井壁部75との合流点に円形状のピン係合孔76が形成されている。
【0028】
なお、左下フレーム52と右下フレーム54との間を幅方向に横切る部材は配置されておらず、その結果中間板67とフロア31との間には所定高さ及び幅の通過空間78が区画されている(図5参照)。
【0029】
図7に自動搬送機mを示す。自動搬送機mは本体81、駆動モータ84、磁気マーカ読取部87、ピン駆動機構91及び制御盤94等を含む。複数の回転輪82により支持された本体81の前後方向中間部に駆動モータ84が、後方に電源85が搭載されている。本体81の下面に取り付けられた駆動輪86が駆動モータ84により駆動され、駆動モータ84の作動は制御盤94内に配置された制御回路により制御される。
【0030】
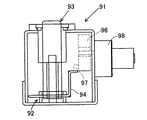
本体81の上面後方寄りには制御盤94と電源85との間にピン駆動機構91が配置されている。図8に示すように、ピン駆動機構91は本体81に上下方向に移動可能に取り付けられたフックピン93と、フックピン93の下端に配置されたばね押上機構92と、軸線が水平方向で回転可能に本体81に取り付けられモータ98により駆動されるカム96及びカムフォロワ97と、ばね押上げ機構92とカムフォロワ97との間に配置された連結部材94とを含む。
【0031】
カム96がモータ98により回転されると、カムフォロワ及び連結部材を介してフックビン93を上昇させる。
【0032】
ピン駆動機構91の下方には磁気読取りセンサ87が配置されている。読取りセンサ87が案内部材20及びアドレスマーク28等の信号を読取り、駆動モータ84等が駆動され、自動搬送機mは所定の軌跡上を所定の速度で移動する。
(作動)
この実施例の作動は以下の通りである。始めに、部品準備ライン12での部品準備について説明する。図1は前回の工程終了時の状態を示す。3台の台車A、B及びCのそれぞれの通過空間78内に入り込んだ3台の自動搬送機j、k及びlは、フックピン93を上面から突出させ台車A、B及びCのピン係合孔76に係合させている。これにより各自動搬送機jからlが各台車AからCに結合されている。
【0033】
読取りセンサ87による案内部材20上のアドレスマーク26a等の読取りに基づき、制御回路が駆動モータ84を制御する。各自動搬送機jからlは駆動輪86の回転により移動し、各台車AからCを所定速度で移動させる。また、台車毎に適正スピードで移動することによりスペース効率を上げることができる。
【0034】
台車Aに乗った作業者イは前方にある棚から必要な部品を取って作業台65に載せる。部品準備前組付作業(以下、前組付作業を含む)の終了後台車Aを降り、歩いて元の位置に戻る。作業者イが部品を乗せた台車A移動して搬送される。作業者ロは移動してきた台車Bに乗り、前方の棚から取った別の部品を作業台に載せる。作業者イ及びロが部品を乗せた台車Cの作業者ハは前方の棚から取った更に別の部品を作業台に載せる。
【0035】
以下、今回の工程を説明する。部品準備が終了した台車Cは自動搬送機lに駆動されて一方湾曲部24を反時計方向に移動し、組立ライン14の入口部28に至る。図9(a)に示すように、自動搬送機lの読取りセンサ87が入口部28のアドレスマーク28aを読取ると、ピン駆動機構91が作動してフックピン93が下降し、台車Dのピン係合孔76から抜ける。これ以後台車Cは自動搬送機lによる駆動力を受けなくなる。
【0036】
フックピン93がピン係合孔76から抜ける時点では、台車Cの先端部分が副摩擦モータ42で挟持されており、その後間もなく主摩擦モータ37により挟持される。これ以後4台の組立台車E、F、G及びHは主摩擦モータ37により一体的に駆動される。
【0037】
主摩擦モータ37の駆動ローラ38及び従動ローラ39が、最後方の台車Dの左下フレーム52及び右下フレーム54の外面に係合し、摩擦によりこの台車Dを推進する。台車Dの前端がその前方(後ろから2台目)の台車Eの後端に当接して押す。台車Eと後方から3台目の台車Fとの関係、台車Fと最前方から2台目の台車Gとの関係、及び台車Gと最前方の台車Hとの関係も同様である。
【0038】
こうして、主摩擦モータ37から最後方の台車Dに加わる推進力により駆動源を持たない前方4台の台車E、F、G及びHが押され、4台の台車DからGは一体となって所定速度で移動される。その間に、4台の台車EからGのそれぞれの踏み台63に乗った作業者ニ、ホ、ヘ及びトは作業台65上に配備された治具を用いて部品を組み立てる。
【0039】
台車Eの作業者ニは台車Eがその長さ分だけ移動する間に所定の組立作業を行う。作業終了後台車Eから降り、歩いて元の位置に戻り、次の台車Dに乗って同様の作業を行う。台車Fの作業者ホは台車Fの移動中に、作業者ニの作業に引き続く組立作業を行う。台車Gの作業者ヘ、及び台車Hの作業者トについても同様である。
【0040】
最後方の台車Dから分離された自動搬送機mの移動速度は入口部28のアドレスマーク28aを通過した時点で速い速度に切り換わり、図9(b)に示すように、3台の台車EからGでの組立作業中に、台車群の下方のトンネル状の通過空間75内を、台車群EからHよりも速い速度で通過する。
【0041】
そして、図9(c)に示すように、組立作業が終了した最前方の台車Hとタイミングに合わせて出口部29に至る。出口部29のアドレスマーク29aに到達した時点で、台車Eの移動速度と同程度の元の遅い速度に戻る。また、ピン駆動機構91がフックピン93を上昇させ、台車Hのピン係合孔76に係合させる。これにより、自動搬送機lは最前方の台車Hに結合される。
【0042】
組立作業が終了した台車H(作業者は乗っていない)は自動搬送機lにより荷下ろし位置31に搬送され、ここで所定時間停止する。その間に荷下ろし位置で待機している作業者チが完成品を作業台からおろす。
【0043】
次に、組立ライン14の長さを伸ばす場合、即ち台車の台数を増やす場合について図1をもとに説明する。一旦生産ラインの稼働を止めて、組立ライン14の出口部29側即ち最前方の台車Hの前方に1台の台車H’(不図示)を追加する。その結果、組立ライン14は6台の台車D、E、F、G、H及びH’で構成される。この場合でも、組立ライン14の入口部即ち主摩擦モータ37の位置は変わらず、台車群は主摩擦モータ37を基準として下流側に延び、出口部29の位置が下流側にずれることになる。
【0044】
台車が1台に増えた結果、自動搬送機mが主摩擦モータ37の位置から最前方の台車H’まで移動する距離が長くなる。台車が5台の場合と同じ速度で通過空間75を移動したのでは、台車H’の出口部29への到達に間に合わない。そこで、最前方の台車H’と同じタイミングで移動後の出口部29に到達すべく、自動搬送機mの移動速度を上げる。
(効果)
この実施例の効果は以下の通りである。第1に、組立ライン14の長さの変更即ち台車の台数の増減が容易である。5台から6台への増加について上述したように、台車群DからHの移動方向前方側に台車H’を追加するのみで良い。台車が5台の場合も6台の場合も、最前方の台車H又はH’を規制する設備はフロア31上に配置されていないからである。
【0045】
尚、数台の台車が追加されて他方直線部22を延ばす必要があれば、磁気走行テープから成る案内部材20の配設経路を換えて他方直線部22を長くすれば良い。また、台車群DからHの台数を減らす場合は、最前方の台車Hを組立ライン14から除去すれば良い。
【0046】
第2に、組立ライン14の台車群の駆動源が簡素化される。例えば、図1において5台の台車DからHは全て、フロア31に固定された主摩擦モータ37から最後方の台車Dに加わる駆動力により一体的に移動される。換言すれば、台車Dも台車EからHも駆動源を持つ必要がないのである。
【0047】
第3に、各台車AからHの下面に取り付けた導入部材72は高さ方向で傾斜した天井壁部75がテーパ状の案内面を持ち、幅方向で傾斜した側壁部74がテーパ状の案内面を持つ。よって、組立ライン14の出口部29に到達した自動搬送機lのフックピン93と台車Gのピン係合孔76との相対位置が多少ずれていても、フックピン93が天井壁部75及び側壁部74のテーパ面に案内されピン係合孔76に確実に係合する。
【0048】
第4に、組立ライン14の入口部28の摩擦モータ35を、主摩擦モータ37と副摩擦モータ42とで構成したので、入口部28における自動搬送機m等から主摩擦モータ37への台車D等の受渡しがスムーズになる。
【0049】
【発明の効果】
以上述べてきたように、本発明にかかる台車の搬送装置によれば、複数の台車から成る台車群は推進力付与手段から最後方の台車又は最前方から2台目の台車に加わる推進力により一体的に推進され留。しかも、最前方の台車の搬送を規制するものが何もない。即ち、最前方の台車が搬送に関しフリー状態である。
【0050】
よって、ラインの長さの変更時はフロア上の設備を変更することなく最前方の台車を追加又は除去することにより簡単に調整できる。
【0051】
請求項2の搬送装置によれば、磁気走行テープ及びアドレスマークから成る案内手段はかさばらず配設が簡単である。請求項3の搬送装置によれば、最後方の台車を搬入した搬入機が最前方の台車を搬出するので、最前方の台車の搬出のために専用の搬送機を設けることが不要となる。請求項4の台車によれば、フロアに特別の改良を施すなく、搬送機を移動させることができ、被係合部材を持つ台車への搬送機の係合部材の結合及び離脱が容易になる。
【図面の簡単な説明】
【図1】本発明の実施例の全体を示す平面説明図である。
【図2】案内手段の説明図である。
【図3】推進力付与手段を説明する平面図である。
【図4】台車の正面図である。
【図5】同じく側面図である。
【図6】(a)はピン係合部材の平面図、(b)は同じく正面図、(c)は同じく側面図である。
【図7】搬送機の正面図である。
【図8】ピン駆動機構の正面図である。
【図9】(a)、(b)及び(c)は実施例の作動説明図である。
【符号の説明】
14:組立ライン 20:案内部材
28、29:アドレスマーク 31:フロア
35:摩擦モータ 37:主推進力付与部
42:副推進力付与部 DからH:台車
62:踏み台 65:作業台
m:搬送機 84:モータ
78:通過空間 87:読取り部
Claims (4)
- 所定経路に沿って配設された案内手段と、
前記案内手段の所定地点に配置された推進力付与手段と、
前記案内手段の所定地点より他方側に互いに当接して並置され、ラインを構成する複数の台車から成る台車群と、
前記案内手段の経路及び位置を読み取る読取部、駆動源及び台車に結合・分離される係合部材を備えた搬送機と、から成り、
前記搬送機が前記台車群に搬入した最後方台車又は最前方台車より2台目の台車に、前記推進力付与手段が推進力を付与し、前記台車群を一体的に推進することを特徴とする台車の搬送装置。 - 前記案内手段は所定経路に配設された磁気テープと、該磁気テープの側方に搬送方向に離れて配置された複数のアドレスマークとを含む請求項1に記載の搬送装置。
- 前記搬送機は、前記最後方台車を搬入後前記係合部材を該最後方台車から離脱させ、該推進力付与手段が前記台車群を推進する間に該台車群より速い速度で該台車群の通過空間内を進行方向前方に通過し、正確な位置決めのない最前方台車に該係合部材を係合させて該最前方台車を搬出する請求項1に記載の搬送装置。
- 前記各台車はその下部に前記搬送機の通過を許容する通過空間が形成され、前記搬送機の係合部材が係合する被係合部材を持つ請求項1に記載の搬送装置。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2003061516A JP4235891B2 (ja) | 2003-03-07 | 2003-03-07 | 台車の搬送装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2003061516A JP4235891B2 (ja) | 2003-03-07 | 2003-03-07 | 台車の搬送装置 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2004269143A true JP2004269143A (ja) | 2004-09-30 |
| JP4235891B2 JP4235891B2 (ja) | 2009-03-11 |
Family
ID=33123715
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2003061516A Expired - Lifetime JP4235891B2 (ja) | 2003-03-07 | 2003-03-07 | 台車の搬送装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP4235891B2 (ja) |
Cited By (8)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2008143517A (ja) * | 2007-12-03 | 2008-06-26 | Toyota Motor Corp | 台車の搬送設備 |
| WO2009060528A1 (ja) * | 2007-11-08 | 2009-05-14 | Hirata Corporation | 駆動ユニット及び搬送システム |
| JP2012232818A (ja) * | 2011-04-28 | 2012-11-29 | Toyota Motor Corp | 搬送装置および搬送方法 |
| JP2014159241A (ja) * | 2013-02-20 | 2014-09-04 | Toyota Auto Body Co Ltd | 台車搬送システム |
| JP2016150692A (ja) * | 2015-02-18 | 2016-08-22 | 株式会社シンテックホズミ | 自動搬送車、及び自動搬送車用の連結部材 |
| JP2016150691A (ja) * | 2015-02-18 | 2016-08-22 | 株式会社シンテックホズミ | 自動搬送車、及び自動搬送車の連結方法 |
| DE102007017511C5 (de) * | 2007-04-13 | 2020-01-23 | Eisenmann Se | Antriebseinheit, Antriebssystem und Förderanlage für Skids zum Tragen eines Gegenstandes |
| DE102020104388A1 (de) | 2020-02-19 | 2021-08-19 | Eisenmann Se | System und Verfahren zum Transportieren von Fahrzeugkarosserien |
Families Citing this family (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP5793407B2 (ja) * | 2011-11-25 | 2015-10-14 | 矢崎化工株式会社 | 無人搬送車による台車の自動搬送システム |
Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH0924861A (ja) * | 1995-07-13 | 1997-01-28 | Kurata:Kk | 台車用けん引車 |
| JP3024887B2 (ja) * | 1993-07-15 | 2000-03-27 | 松下電工株式会社 | 作業台を備えた搬送装置 |
| JP2000141175A (ja) * | 1998-11-13 | 2000-05-23 | Daifuku Co Ltd | 作業台車制御装置 |
| JP2003002190A (ja) * | 2001-06-21 | 2003-01-08 | Tcm Corp | 無人搬送車のバンパー装置 |
-
2003
- 2003-03-07 JP JP2003061516A patent/JP4235891B2/ja not_active Expired - Lifetime
Patent Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP3024887B2 (ja) * | 1993-07-15 | 2000-03-27 | 松下電工株式会社 | 作業台を備えた搬送装置 |
| JPH0924861A (ja) * | 1995-07-13 | 1997-01-28 | Kurata:Kk | 台車用けん引車 |
| JP2000141175A (ja) * | 1998-11-13 | 2000-05-23 | Daifuku Co Ltd | 作業台車制御装置 |
| JP2003002190A (ja) * | 2001-06-21 | 2003-01-08 | Tcm Corp | 無人搬送車のバンパー装置 |
Cited By (8)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE102007017511C5 (de) * | 2007-04-13 | 2020-01-23 | Eisenmann Se | Antriebseinheit, Antriebssystem und Förderanlage für Skids zum Tragen eines Gegenstandes |
| WO2009060528A1 (ja) * | 2007-11-08 | 2009-05-14 | Hirata Corporation | 駆動ユニット及び搬送システム |
| JP2008143517A (ja) * | 2007-12-03 | 2008-06-26 | Toyota Motor Corp | 台車の搬送設備 |
| JP2012232818A (ja) * | 2011-04-28 | 2012-11-29 | Toyota Motor Corp | 搬送装置および搬送方法 |
| JP2014159241A (ja) * | 2013-02-20 | 2014-09-04 | Toyota Auto Body Co Ltd | 台車搬送システム |
| JP2016150692A (ja) * | 2015-02-18 | 2016-08-22 | 株式会社シンテックホズミ | 自動搬送車、及び自動搬送車用の連結部材 |
| JP2016150691A (ja) * | 2015-02-18 | 2016-08-22 | 株式会社シンテックホズミ | 自動搬送車、及び自動搬送車の連結方法 |
| DE102020104388A1 (de) | 2020-02-19 | 2021-08-19 | Eisenmann Se | System und Verfahren zum Transportieren von Fahrzeugkarosserien |
Also Published As
| Publication number | Publication date |
|---|---|
| JP4235891B2 (ja) | 2009-03-11 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP5745920B2 (ja) | 搬送装置および搬送方法 | |
| WO2008007789A1 (en) | Work conveyance facility system by automated guided vehicle and work mounting truck | |
| JP4235891B2 (ja) | 台車の搬送装置 | |
| CN111482780B (zh) | 搬送系统 | |
| JP2007076518A (ja) | 台車の搬送設備 | |
| JP4756384B2 (ja) | 台車の搬送設備 | |
| JP3008220B2 (ja) | 車両組立装置 | |
| JPH04362459A (ja) | 搬送台車の自動搬送装置 | |
| JP2005343195A (ja) | 台車搬送装置 | |
| JPH08197352A (ja) | 部品組付ライン及び組付方法 | |
| JPH0524652A (ja) | 搬送装置 | |
| CN215362045U (zh) | 一种输送装置 | |
| JP2007119145A (ja) | 搬送台車 | |
| JP2752310B2 (ja) | 組立台車の搬送装置 | |
| JPH0676134B2 (ja) | 仕分け用搬送装置 | |
| JPS626880A (ja) | 自動車の車体組立ライン | |
| JPS626878A (ja) | 自動車の車体組立ライン | |
| JP2001097546A (ja) | ハイブリッド搬送台車用クイックトラバース機構 | |
| JPS626879A (ja) | 自動車の車体組立ライン | |
| JP4308746B2 (ja) | 自動走行台車 | |
| JPS626882A (ja) | 自動車の車体組立ライン | |
| JPH08169517A (ja) | コンベア装置 | |
| JP2539010B2 (ja) | 工業用ロボットへのワ―ク供給装置 | |
| JPH0624547A (ja) | ループ状コンベアのターン装置 | |
| JP5018561B2 (ja) | 部品供給装置および部品供給方法 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20050623 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20071009 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20071206 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20080717 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20080916 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20081120 |
|
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20081203 |
|
| R151 | Written notification of patent or utility model registration |
Ref document number: 4235891 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R151 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20111226 Year of fee payment: 3 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20111226 Year of fee payment: 3 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20121226 Year of fee payment: 4 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20131226 Year of fee payment: 5 |
|
| EXPY | Cancellation because of completion of term |