JP2007282984A - 動作玩具 - Google Patents
動作玩具 Download PDFInfo
- Publication number
- JP2007282984A JP2007282984A JP2006115671A JP2006115671A JP2007282984A JP 2007282984 A JP2007282984 A JP 2007282984A JP 2006115671 A JP2006115671 A JP 2006115671A JP 2006115671 A JP2006115671 A JP 2006115671A JP 2007282984 A JP2007282984 A JP 2007282984A
- Authority
- JP
- Japan
- Prior art keywords
- shaft
- gear
- swinging
- attached
- head
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
Images
Classifications
-
- A—HUMAN NECESSITIES
- A63—SPORTS; GAMES; AMUSEMENTS
- A63H—TOYS, e.g. TOPS, DOLLS, HOOPS OR BUILDING BLOCKS
- A63H13/00—Toy figures with self-moving parts, with or without movement of the toy as a whole
- A63H13/02—Toy figures with self-moving parts, with or without movement of the toy as a whole imitating natural actions, e.g. catching a mouse by a cat, the kicking of an animal
-
- A—HUMAN NECESSITIES
- A63—SPORTS; GAMES; AMUSEMENTS
- A63H—TOYS, e.g. TOPS, DOLLS, HOOPS OR BUILDING BLOCKS
- A63H13/00—Toy figures with self-moving parts, with or without movement of the toy as a whole
-
- A—HUMAN NECESSITIES
- A63—SPORTS; GAMES; AMUSEMENTS
- A63H—TOYS, e.g. TOPS, DOLLS, HOOPS OR BUILDING BLOCKS
- A63H29/00—Drive mechanisms for toys in general
- A63H29/22—Electric drives
Landscapes
- Toys (AREA)
Abstract
【課題】小さな容量のモータによって揺動体を揺動させることができる動作玩具を提供すること。
【解決手段】モータが設置されたベースと、前記ベースに付設された形象物主体と、水平に延在する軸を中心として揺動可能に構成された揺動体と、前記モータで発生した動力を前記揺動体へ伝達する動力伝達機構とを備え、前記動力伝達機構を通じて前記揺動体に加えられる力によって当該揺動体が揺動することによって形象物主体が動作するように構成された動作玩具において、前記揺動体には、起動トルクを軽減させるためのウエイトが設けられていることを特徴とする。
【選択図】図2
【解決手段】モータが設置されたベースと、前記ベースに付設された形象物主体と、水平に延在する軸を中心として揺動可能に構成された揺動体と、前記モータで発生した動力を前記揺動体へ伝達する動力伝達機構とを備え、前記動力伝達機構を通じて前記揺動体に加えられる力によって当該揺動体が揺動することによって形象物主体が動作するように構成された動作玩具において、前記揺動体には、起動トルクを軽減させるためのウエイトが設けられていることを特徴とする。
【選択図】図2
Description
本発明は、動作玩具に関するものである。
従来、胴体部に、支軸によって頭部を揺動可能に配設するとともに、支軸の周囲に係合軸を立設し、この係合軸に、胴体部に内装したモータによって回転されるカム歯車をリンクを介して係合軸に連係させ、それによって頭部を揺動させている(例えば、特許文献1)。
特開2003−24654号公報(図2及び図6を参照)
ところで、特許文献1の玩具では、揺動中心となる支軸が頭部の後部に位置しているため、頭部を上動させるためには、容量の大きなモータを必要とする。
本発明は、かかる問題点を解決するためになされたもので、小さな容量のモータによって揺動体を揺動させることができる動作玩具を提供することを目的としている。
請求項1記載の動作玩具は、モータが設置されたベースと、前記ベースに付設された形象物主体と、水平に延在する軸を中心として揺動可能に構成された揺動体と、前記モータで発生した動力を前記揺動体へ伝達する動力伝達機構とを備え、前記動力伝達機構を通じて前記揺動体に加えられる力によって当該揺動体が揺動することによって形象物主体が動作するように構成された動作玩具において、前記揺動体には、トルクを軽減させるためのウエイトが設けられていることを特徴とする。ここに「形象物主体」としては、動物模型、自動車模型に限定されず、動作部を有する種々の動作玩具の形象物主体が考えられる。
請求項2記載の動作玩具は、請求項1記載の動作玩具において、前記軸と、当該軸を下方から支持し当該軸に摺接する軸受板とは金属で構成されていることを特徴とする。
請求項3記載の動作玩具は、請求項2記載の動作玩具において、前記軸の外周には周方向に延在する環状溝が設けられ、前記環状溝の部分で前記軸受板に下方から支持されていることを特徴とする。
請求項4記載の動作玩具は、請求項1から3いずれか一に記載の動作玩具において、前記揺動体は、前記動力伝達機構を構成する回転体と、ロッド、ワイヤ、リンク又はカムを介して連結されていることを特徴とする。
請求項5記載の動作玩具は、請求項1から4いずれか一に記載の動作玩具において、前記揺動体は、前記形象物主体の全部又は一部を構成していることを特徴とする。
本発明によれば、揺動体にウエイトを設けてトルクを小さくなるように構成したので、小さな容量のモータによって揺動体を揺動させることができる。
また、軸および軸受を金属によって形成したものでは、摩擦抵抗を小さくでき、よりトルクを小さくすることができる。
また、軸および軸受を金属によって形成したものでは、摩擦抵抗を小さくでき、よりトルクを小さくすることができる。
(第1の実施形態)
1.使用する図の説明
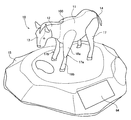
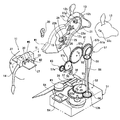
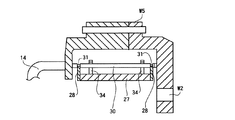
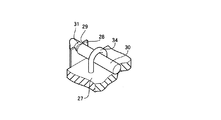
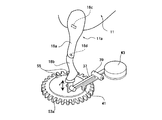
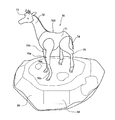
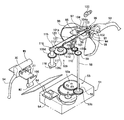
図1は、本発明に係る動作玩具の第1の実施形態を示した外観図、図2は、その動作玩具の駆動部を示した概念的な分解斜視図、図3は、図2におけるIII−III線断面図、図4は、図3における矢視Aの部分斜視図、図5は、図1における矢視Bの脚の駆動機構を示した斜視図である。
1.使用する図の説明
図1は、本発明に係る動作玩具の第1の実施形態を示した外観図、図2は、その動作玩具の駆動部を示した概念的な分解斜視図、図3は、図2におけるIII−III線断面図、図4は、図3における矢視Aの部分斜視図、図5は、図1における矢視Bの脚の駆動機構を示した斜視図である。
2.概略説明
第1の実施形態の動作玩具10は、ベース15の上に形象物主体100が設置された構成となっている。
このうち形象物主体100はウマ模型となっていて、その外郭はプラスチックによって形成されている。そして、形象物主体100は、胴11に対して首12が上下に揺動可能に構成され、また、首12に対して頭13が上下に揺動可能に構成されている。さらに、この形象物主体100は、胴11に対して尻尾14が左右に揺動可能に構成され、また、胴11に対して左前脚17aが前後に揺動可能に構成されている。そして、首12、頭13、尻尾14及び左前脚17aは、ベース15内に設置されたソーラモータ16によって駆動されるようになっている。
3.キャラクタ及び内部構造
(1)首12及び頭13
首12の外郭と一体的に動作する揺動体12aには金属製の軸19が付設されている。この軸19は揺動体12aの左右両側に延び、胴11の内面に固定された金属製の軸受板20に支持されている。そして、首12は、軸19を中心に上下に揺動可能に構成されている。
ここで、軸19の支持構造について説明すれば、軸19の一方の端部(例えば左側端部)は一方の軸受板20の丸孔に挿入されることによって支持されている。また、軸19の他方の端部(例えば右側端部)の外周には周方向に延在する括れ部つまり環状溝(図示せず)が形成されている。そして、この軸19の他方の端部は他方の軸受板20の丸孔に挿入されることによって支持されている。このとき、環状溝の部分は軸受板20で下方から支持されている。これによって、軸19の軸受板20に対する左右方向の相対移動が防止される。
なお、この実施形態では、丸孔によって軸19を支持したが、円弧状切欠き又はV字状切欠きによって支持してもよい。要は、軸受板28が環状溝31に臨入され、軸19が環状溝の部分にて下方から支持されることである。
また、揺動体12aには、上記軸19の近くに、ピン25が付設されている。そして、このピン25には、リンク26の一端部が連結されている。そして、このリンク26に入力がされると、首12が軸19を中心に上下に揺動するようになっている。このリンク26はプラスチックによって形成され、過度の負荷が加わると弾性変形可能となるように屈曲した形状となっている。これによって、首12の揺動中に、人が首12を強制停止させた場合に、内部機構等が破壊されるのが防止される。
揺動体12aの頭部側端部には頭13が上下に揺動可能に取り付けられている。
すなわち、頭13は左半部と右半部の2つのパーツから構成されている。一方、揺動体12aの先端側端部には軸21が付設されている。この軸21は揺動体12aを貫通して左右に突出している。そして、軸21のうちで揺動体12aの左方に突出した軸部分に頭13の左半部が上下に揺動可能に取り付けられ、一方、軸21のうちで揺動体12aの右側に突出した軸部分に頭13の右半部が上下に揺動可能に取り付けられるようになっている。
また、頭13の左半部の内面には、軸21に対して軸芯をずらした位置に、ピン22aが付設されている。一方、揺動体12aには、上記軸21の軸芯を曲率中心とする弧状孔12bが形成されている。そして、頭13の左半部は、ピン22aが弧状孔12bに挿入された状態で、軸21に取り付けられる。
また、頭13の右半部の内面には、軸21に対して軸芯をずらした位置で且つ上記ピン22aの付設位置とは重ならない位置に、ピン22cが付設されている。このピン22cにはリンク23の頭部側端部が係合している。
なお、頭13の左半部及び右半部は、揺動体12aに対する上下の揺動を妨げとならない位置に設けられたピン(図示せず)とピン穴(図示せず)とを嵌合させることによって、相互に組み付けられるようになっている。勿論、頭13の左半部及び右半部は螺着によって相互に組み付けられるものであってもよい。、
上記リンク23は上記ピン22bから上記軸19にまで亘って延在する長さ寸法を有している。リンク23には、頭部側端部に二股状係合部23aが形成され、胴部側端部に弧状係合部23bが形成されている。
そして、このリンク23は、中間位置に付設した軸12cを介して、揺動体12aに支持され、軸12cを中心に揺動可能となっている。その際、上記二股状係合部23aの股間と上記ピン22bとが係合状態とされ、上記弧状係合部23bは上記軸19の上に乗った状態とされる。
また、リンク23には、弧状湾曲部の近くに、突起24が付設されている。そして、リンク23は、突起24から入力がなされると、軸12cを中心に揺動する。その結果、頭13が首12に対して上下に揺動することとなる。
そして、このリンク23は、中間位置に付設した軸12cを介して、揺動体12aに支持され、軸12cを中心に揺動可能となっている。その際、上記二股状係合部23aの股間と上記ピン22bとが係合状態とされ、上記弧状係合部23bは上記軸19の上に乗った状態とされる。
また、リンク23には、弧状湾曲部の近くに、突起24が付設されている。そして、リンク23は、突起24から入力がなされると、軸12cを中心に揺動する。その結果、頭13が首12に対して上下に揺動することとなる。
揺動体12aの胴部側端部にはウエイトW1が設けられている。このウエイトW1は、軸19を中心として揺動する首12及び頭13において、重力に基づく一方向のトルクと他方向のトルクとのバランスを調整するためのものであり、この調整によって、起動時及び揺動時のトルクを減少させることとしている。
(2)脚17
形象物主体100は、4つの脚17のうち左前脚17aだけが動作可能に構成されている。すなわち、左前脚17aは、図5に示すように、上部脚18a及び下部脚18bの2つのパーツから構成されている。そして、上部脚18aは軸18cを中心に揺動可能に構成されている。また、下部脚18bは軸18dを中心に揺動可能に構成されている。そして、形象物主体100は、下部脚18bが上方に突き上げられたときに、膝上げ動作を行うように構成されている。
形象物主体100は、4つの脚17のうち左前脚17aだけが動作可能に構成されている。すなわち、左前脚17aは、図5に示すように、上部脚18a及び下部脚18bの2つのパーツから構成されている。そして、上部脚18aは軸18cを中心に揺動可能に構成されている。また、下部脚18bは軸18dを中心に揺動可能に構成されている。そして、形象物主体100は、下部脚18bが上方に突き上げられたときに、膝上げ動作を行うように構成されている。
(3)尻尾14
尻尾(揺動体)14は、図2に示すように、支持板27に支持されている。支持板27は、その主面が水平状態となるように胴11に設けられる。具体的には、胴11は左右2つのパーツから構成される。そこで、左右2つのパーツの内面にそれぞれ差込みを形成しておき、その差込みに支持板27を差し込むことによって、支持板27は胴11に固定される。
支持板27の上面の前後位置には、図3に示すように、金属製の軸受板28が付設されている。軸受板28には、図4に示すように、上方に開口する円弧状切欠き29が形成されている。
一方、尻尾14の付け根部分には軸30が付設されている。軸30の外周には、軸受板28に対応する部分に周方向に延在する括れ部つまり環状溝31が形成されている。
そして、軸受板28が環状溝31に臨入され、軸30は環状溝31の部分にて下方から支持されている。
なお、この実施形態では、円弧状切欠き29としたが、丸孔やV字状切欠きであってもよい。要は、軸受板28が環状溝31に臨入され、軸30が環状溝31の部分にて下方から支持されることである。
また、支持板27には、逆U字状の枠34が付設されている。そして、尻尾14の軸30が支持板27から離脱するのを防止している。
また、尻尾14には、ウエイトW2及びW5が付設されている。このウエイトW2及びW5は、尻尾14の重量によって、軸30における尻尾14とは反対側部分が浮いてしまい軸受板34から離れてしまうのを防止する働きをする。また、このウエイトW2及びW5は、軸30を中心として揺動する尻尾14において、重力に基づく一方向のトルクと他方向のトルクとのバランスをも調整している。この調整によって、起動時及び揺動時のトルクを減少させることとしている。なお、特に、軸30の上方に設けられるウエイトW5は尻尾14の揺動速度の調整用のウエイトである。
さらに、ウエイトW2の付設部分近くには水平方向に延在する舌片33が付設されている。そして、尻尾14は、舌片33から入力がなされると、軸30を中心に揺動する。その結果、尻尾14が胴11に対して左右に揺動することとなる。
さらに、ウエイトW2の付設部分近くには水平方向に延在する舌片33が付設されている。そして、尻尾14は、舌片33から入力がなされると、軸30を中心に揺動する。その結果、尻尾14が胴11に対して左右に揺動することとなる。
4.ベース15及び内部構造
ベース15の表面にはソーラバッテリ64が付設されている。また、ベース64の内部には、制御回路54、ソーラモータ16及び歯車列53とがケース51に収納された状態で設けられている。
制御回路54は、ソーラモータ16の電磁コイルに流す電流を制御するためのものである。また、ソーラモータ16は、永久磁石が付設されたロータ16aと、ロータ16aに対峙して設けられた電磁コイル(図示せず)とを備えており、電磁コイルに流した電流によってロータ16aを回転させるように構成されている。歯車列53は、ソーラモータ16のロータによって駆動されるようになっている。この歯車列53は動力伝達機構の一部を構成する。なお、ソーラモータ16にあっては、ロータ16a側に電磁コイルを設け、ステータ側に永久磁石を設けてもよい。
5.動力伝達機構
動力伝達機構の一部を構成する歯車列53は、互いに平行で鉛直方向に延在する軸を持つ複数の歯車から構成されている。
動力伝達機構の一部を構成する歯車列53は、互いに平行で鉛直方向に延在する軸を持つ複数の歯車から構成されている。
歯車列53を構成する1つの歯車53aの端面はケース51の表面から露出している。この歯車53aの端面には、図2及び図5に示すように、当該歯車53aの軸芯からずれた位置に2つの突起(カム)55が付設されている。
一方、歯車53aの上方には、軸39を中心に揺動する揺動体37が設けられている。この揺動体37は軸39の両側にまで延在している。
揺動体37の一端部は2股状に分岐しており、一方の分岐部の先端にはピン38が付設されている。そして、ピン38は、左前脚17aの下側に延設した舌片35の丸孔36に挿入されている。他方の分岐部の先端には三角状突起41が付設されている。この三角状突起41は、歯車53aが回転した際、突起55が突き当たる位置に配設される。
揺動体37の他端部にはウエイトW3が設けられる。このウエイトW3は、軸39を中心として揺動する揺動体37において、重力に基づく一方向のトルクと他方向のトルクとのバランスを調整するためのものであり、この調整によって、起動時及び揺動時のトルクを減少させることとしている。
また、歯車53を構成し上記歯車53aに噛合する歯車53bの端面もケース51の表面から露出している。この歯車53bの端面には、図示しないが、当該歯車53bの軸芯近くに、凹凸からなる連結部が付設されている。
一方、歯車53bの上方には、形象物主体100の右前脚17bが位置している。この右前脚17b内には、鉛直方向に延在する軸58が挿通されている。そして、軸58の下端部はベース15内に臨んでおり、軸下端には、上記歯車53bの連結部と上方から係合して軸連結する凹凸からなる連結部56が付設されている。これら軸58、連結部56も動力伝達機構の一部を構成する。
一方、歯車53bの上方には、形象物主体100の右前脚17bが位置している。この右前脚17b内には、鉛直方向に延在する軸58が挿通されている。そして、軸58の下端部はベース15内に臨んでおり、軸下端には、上記歯車53bの連結部と上方から係合して軸連結する凹凸からなる連結部56が付設されている。これら軸58、連結部56も動力伝達機構の一部を構成する。
軸58の上端部は胴11内に臨んでおり、軸上端には歯車59が付設されている。この歯車59には、胴11に設置される歯車列57が連結されている。この歯車列57は、上記軸58に直交する軸に付設され上記歯車59に噛合する歯車57aと、歯車57aと同軸に付設され歯車57aと一体的に回転する歯車57bと、歯車57aの軸に平行な軸に付設され歯車57bに噛合する歯車57cと、歯車57cの軸に平行な軸に付設され歯車57cに噛合する歯車57dと、歯車57dの軸に平行な軸に付設され歯車57cに噛合する歯車57eとから構成されている。これら歯車59及び歯車列57も動力伝達機構の一部を構成する。このように歯車の軸を互いに平行した歯車列で動力伝達を行うことによって、伝達ロスを極力軽減させることができる。つまり、歯車の軸を互いに直交させて動力を伝達すると、その分、動力伝達ロスが生じる。したがって、ここでは、歯車の軸を互いに平行した歯車列で動力伝達を行うようにし、その歯車列を構成する歯車の回転動力によって後述のカム、揺動体等を動作させるようにしている。
ここで、歯車57bの端面には、外周面が波形状で首12が下がったときだけ上記突起24と当接可能なカム61が付設されている。このカム61は、歯車57bの回転によって、首12が下がったときだけ、上記突起24と接触し、頭13を上下動させる。このカム61の形状を変えることによって、頭13の動作タイミングを様々に調整できる。例えば、ウマが干し草を食べているような微妙な動作を実現できる。
歯車57cの端面には、当該歯車57cの軸芯からずれた位置に偏心ピン62が付設されている。この偏心ピン62は、上記リンク26の他端部が互いに回り対偶をなすように連結されている。したがって、歯車57bの回転によって、リンク26を介して、首12が上下に揺動することになる。
歯車57dは遊び歯車である。
歯車57eの端面には、当該歯車57eの軸芯からずれた位置に偏心ピン63が付設されている。この偏心ピン63は、歯車57eの回転によって、上記舌片33を叩き、尻尾14を左右に揺動させる。
歯車57cの端面には、当該歯車57cの軸芯からずれた位置に偏心ピン62が付設されている。この偏心ピン62は、上記リンク26の他端部が互いに回り対偶をなすように連結されている。したがって、歯車57bの回転によって、リンク26を介して、首12が上下に揺動することになる。
歯車57dは遊び歯車である。
歯車57eの端面には、当該歯車57eの軸芯からずれた位置に偏心ピン63が付設されている。この偏心ピン63は、歯車57eの回転によって、上記舌片33を叩き、尻尾14を左右に揺動させる。
(第2の実施形態)
1.使用する図の説明
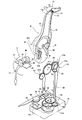
図6および図7は、本発明に係る動作玩具の第2の実施形態を示している。図6は、本発明に係る動作玩具の第2の実施形態を示した外観図、図7は、その動作玩具の駆動部を示した概念的な分解斜視図である。
1.使用する図の説明
図6および図7は、本発明に係る動作玩具の第2の実施形態を示している。図6は、本発明に係る動作玩具の第2の実施形態を示した外観図、図7は、その動作玩具の駆動部を示した概念的な分解斜視図である。
2.概略と第1の実施形態との共通点
この動作玩具70の形象物主体700はキリン模型であって、その外郭はプラスチックによって形成されている。そして、形象物主体700は、胴71に対して首72が上下に揺動可能に構成され、また、首72に対して頭73が上下に揺動可能に構成されている。さらに、この形象物主体700は、胴71に対して尻尾74が左右に揺動可能に構成され、また、胴71に対して左前脚75aが前後に揺動可能に構成されている。そして、首72、頭73、尻尾74及び左前脚75aは、ベース75内に設置されたソーラモータ16によって駆動されるようになっている。この点で、第2の実施形態の動作玩具70は第1の実施形態の動作玩具10と共通する。
また、第2の実施形態の動作玩具70は、その他の点でも第1の実施形態と相当な部分で共通する。特に、ベース86内の構成は、第1の実施形態のベース15内の構成と同一である。したがって、第2の実施形態の動作玩具70が第1の実施形態の動作玩具10と共通又は一致する部分は、図1から図5で使用した符号と同一符号を図6及び図7に付し、その説明を適宜省略する。
3.相違点
第2の実施形態の動作玩具70は次の点で第1の実施形態の動作玩具10とは相違している。
第1に、首72及び頭73の動作機構が両者で異なり、第2に、第2の実施形態の形象物主体700に設けられる歯車列57には遊び歯車(図2に符号57dで示す歯車)が存在していない点である。
第2の実施形態の動作玩具70は次の点で第1の実施形態の動作玩具10とは相違している。
第1に、首72及び頭73の動作機構が両者で異なり、第2に、第2の実施形態の形象物主体700に設けられる歯車列57には遊び歯車(図2に符号57dで示す歯車)が存在していない点である。
4.相違点の説明
首72と一体的に動作する揺動体12aには、首72を上下に揺動可能に支持する軸19の近くにピン82aが付設されている。ピン82aには、長孔82bが形成されたレバー82が固定して取り付けられている。レバー82の長孔82bには、歯車57cの端面に付設された偏心ピン62が挿入されている。そして、首72は、歯車57cが回転することによって、胴71に対して一時的に上下に動作するように構成されている。
首72と一体的に動作する揺動体12aには、首72を上下に揺動可能に支持する軸19の近くにピン82aが付設されている。ピン82aには、長孔82bが形成されたレバー82が固定して取り付けられている。レバー82の長孔82bには、歯車57cの端面に付設された偏心ピン62が挿入されている。そして、首72は、歯車57cが回転することによって、胴71に対して一時的に上下に動作するように構成されている。
また、軸19には、L字状のレバー80が屈曲部を中心に揺動可能となるように取り付けられている。このレバー80の一端部にはロッド(又はワイヤ)81の一端が連結されている。また、ロッド81の他端は、頭72の内面のピン22に連結されている。そして、頭73は、歯車57bが回転することによって、ロッド81が一時的に押し上げられ、これによって、首72に対して上下に揺動するように構成されている。
(第3の実施形態)
1.使用する図の説明
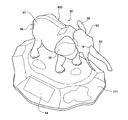
図8および図9は、本発明に係る動作玩具の第3の実施形態を示している。、図8は、本発明に係る動作玩具の第3の実施形態を示した外観図、図9は、その動作玩具の駆動部を示した概念的な分解斜視図である。
1.使用する図の説明
図8および図9は、本発明に係る動作玩具の第3の実施形態を示している。、図8は、本発明に係る動作玩具の第3の実施形態を示した外観図、図9は、その動作玩具の駆動部を示した概念的な分解斜視図である。
2.概略と第1の実施形態との共通点
この動作玩具90の形象物主体900はゾウ模型であって、その外郭はプラスチックによって形成されている。そして、形象物主体900は、胴91に対して頭92が左右に揺動可能に構成され、また、頭92に対して鼻93が上下に揺動可能に構成され、さらに、頭92に対して耳98が前後に揺動可能に構成されている。さらに、この形象物主体900は、胴91に対して尻尾94が左右に揺動可能に構成されている。そして、頭92、鼻93、耳98及び尻尾94は、ベース107内に設置されたソーラモータ16によって駆動されるようになっている。
この第3の実施形態の動作玩具90は、第1の実施形態と相当な部分で共通する。特に、ベース107内の構成は、第1の実施形態のベース15内の構成と同一である。したがって、第3の実施形態の動作玩具90が第1の実施形態の動作玩具10と共通又は一致する部分は、図1から図5で使用した符号と同一符号を図8及び図9に付し、その説明を適宜省略する。
3.相違点
(1)頭92
この動作玩具90では、図9に示すように、平面視でコ字状を成す揺動板95が、頭92に設けられている。この揺動板95は、鉛直方向に延在する軸96を中心に揺動可能に胴91に支持されている。この揺動板95は支持部材(図示せず)を介して頭92に取り付けられている。
また、揺動板95には、長孔101aが形成されたリンク101の一端が軸95から偏心した位置に連結されている。
したがって、頭92は、リンク101が動作した際に、揺動板95が軸96を中心に上記支持部材(図示せず)に対して揺動した際に、一体的に左右方向に揺動する。
なお、リンク101は、プラスチックによって形成され、過度の負荷が加わると弾性変形可能となるように屈曲した形状となっている。これによって、頭92の揺動中に頭92を強制停止させた場合に、内部機構等が破壊されるのが防止される。
(2)耳98
また、この揺動板95の両側部には、鉛直方向に延在する軸97を中心に耳98が揺動可能に支持されている。したがって、耳98は、軸97を中心にして、頭92に対して左右方向に揺動可能となっている。一方の軸97には、右耳と一体的に動作するリンク102の一端が連結されている。また、他方の軸97には、長孔104aが形成され左耳と一体的に動作するリンク104の一端が連結されている。そして、リンク104の長孔104aには、リンク102の他端に付設したピン103が挿入されている。そして、ピン103には剛性の高いワイヤ(又はロッド)121の一端が連結されている。柔軟なワイヤでもよいが、その場合にはばね等の復帰手段が必要となる。
したがって、耳98は、ワイヤ121が駆動された際に、リンク102及び103が軸97を中心に揺動することで、頭92に対して前後に揺動する。
なお、ピン103の動作案内をするガイド孔を設けてもよい。これによって、左右の耳98の動作に変化を持たせることができる。
(3)鼻92
また、頭92の基端には金属製の軸99が付設されている。この軸99は鼻(揺動体)92の左右両側に延び、頭92の内面に固定された金属製の軸受板100に支持されている。そして、鼻92は、軸99を中心に上下に揺動可能に構成されている。
ここで、軸99の支持構造について説明すれば、軸99の一方の端部(例えば左側端部)は一方の軸受板100の丸孔に挿入されることによって支持されている。また、軸99の他方の端部(例えば右側端部)の外周には周方向に延在する括れ部つまり環状溝が形成されている。そして、この軸99の他方の端部は他方の軸受板100の丸孔に挿入されることによって支持されている。このとき、環状溝の部分は軸受板100で下方から支持されている。これによって、軸99の軸受板100に対する左右方向の相対移動が防止される。
また、鼻93の基端部は、後方に延設され、その延設部にウエイトW4が配設されている。このウエイトW4は、軸99を中心として揺動する鼻92において、重力に基づく一方向のトルクと他方向のトルクとのバランスを調整するためのものであり、この調整によって、起動時及び揺動時のトルクを減少させることとしている。
さらに、鼻93の軸99から偏心した部分にはワイヤ120の一端が連結されている。したがって、鼻93は、ワイヤ120が駆動された際に、頭92に対して上下に揺動する。
(4)尻尾94
胴91の尻尾94の支持構造は、上記第1の実施形態と同様なので、同一の符号を付して、説明を省略する。但し、この実施形態では、ウエイトW2に、後方に延びる舌片106が形成されている。
胴91の尻尾94の支持構造は、上記第1の実施形態と同様なので、同一の符号を付して、説明を省略する。但し、この実施形態では、ウエイトW2に、後方に延びる舌片106が形成されている。
(5)動力伝達機構108
軸58の上端部は胴91内に臨んでおり、軸上端には歯車59が付設されている。この歯車59には、胴11に設置される歯車列109が連結されている。この歯車列109は、上記軸58に平行な軸に付設され上記歯車59に噛合する歯車109aと、軸58に平行な軸に付設され歯車109aに噛合する歯車109bと、軸58に平行な軸に付設され歯車109bに噛合する歯車109cと、軸58に平行な軸に付設され歯車109cに噛合する歯車109dとから構成されている。このように歯車の軸を互いに平行した歯車列で動力伝達を行うことによって、伝達ロスを極力軽減させることができる。つまり、歯車の軸を互いに直交させて動力を伝達すると、その分、動力伝達ロスが生じる。したがって、ここでは、歯車の軸を互いに平行した歯車列で動力伝達を行うようにし、その歯車列を構成する歯車の回転動力によって後述のカム、揺動体等を動作させるようにしている。
軸58の上端部は胴91内に臨んでおり、軸上端には歯車59が付設されている。この歯車59には、胴11に設置される歯車列109が連結されている。この歯車列109は、上記軸58に平行な軸に付設され上記歯車59に噛合する歯車109aと、軸58に平行な軸に付設され歯車109aに噛合する歯車109bと、軸58に平行な軸に付設され歯車109bに噛合する歯車109cと、軸58に平行な軸に付設され歯車109cに噛合する歯車109dとから構成されている。このように歯車の軸を互いに平行した歯車列で動力伝達を行うことによって、伝達ロスを極力軽減させることができる。つまり、歯車の軸を互いに直交させて動力を伝達すると、その分、動力伝達ロスが生じる。したがって、ここでは、歯車の軸を互いに平行した歯車列で動力伝達を行うようにし、その歯車列を構成する歯車の回転動力によって後述のカム、揺動体等を動作させるようにしている。
ここで、歯車109aは遊び歯車である。
歯車109bの端面には、当該歯車109bの軸芯からずれた位置に偏心ピン110が付設されている。この偏心ピン110は、上記リンク101の長孔101aに挿入されている。そして、歯車109bの回転によって、リンク101を介して、揺動板95を軸96を中心に左右に揺動させる。
歯車109cと同じ軸に付設され当該歯車109cと一体的に回転する回転体112には、当該回転体112の軸芯からずれた位置に偏心ピン113が付設されている。この偏心ピン113には、上記ワイヤ120の他端が連結されている。したがって、歯車109cの回転によって、ワイヤ120を介して、鼻93が上下に揺動することになる。
歯車109dと同じ軸に付設され当該歯車109dと一体的に回転する一の回転体115には、当該回転体115の軸芯からずれた位置に偏心ピン116が付設されている。この偏心ピン116には、上記ワイヤ121の他端が連結されている。したがって、歯車109dの回転によって、ワイヤ121を介して、耳98が前後に揺動することになる。
歯車109dと同じ軸に付設され当該歯車109dと一体的に回転する他の回転体117には、当該回転体117の軸芯からずれた位置に突起118が付設されている。この突起118は、歯車109dの回転によって、上記舌片106を叩き、尻尾14を左右に揺動させる。
10,70,90 動作玩具
12a,37 揺動体
14,74,94 尻尾(揺動体)
15,86,107 ベース
16 ソーラモータ
20,28 軸受板
29,29 切欠き
30 軸
31 環状溝
W1,W2,W3 ウエイト
81 ワイヤ
12a,37 揺動体
14,74,94 尻尾(揺動体)
15,86,107 ベース
16 ソーラモータ
20,28 軸受板
29,29 切欠き
30 軸
31 環状溝
W1,W2,W3 ウエイト
81 ワイヤ
Claims (5)
- モータが設置されたベースと、前記ベースに付設された形象物主体と、水平に延在する軸を中心として揺動可能に構成された揺動体と、前記モータで発生した動力を前記揺動体へ伝達する動力伝達機構とを備え、前記動力伝達機構を通じて前記揺動体に加えられる力によって当該揺動体が揺動することによって形象物主体が動作するように構成された動作玩具において、
前記揺動体には、トルクを軽減させるためのウエイトが設けられていることを特徴とする動作玩具。 - 前記軸と、当該軸を下方から支持し当該軸に摺接する軸受板とは金属で構成されていることを特徴とする請求項1記載の動作玩具。
- 前記軸の外周には周方向に延在する環状溝が設けられ、前記環状溝の部分で前記軸受板に下方から支持されていることを特徴とする請求項2記載の動作玩具。
- 前記揺動体は、前記動力伝達機構を構成する回転体と、ロッド、ワイヤ、リンク又はカムを介して連結されていることを特徴とする請求項1から3いずれか一に記載の動作玩具。
- 前記揺動体は、前記形象物主体の全部又は一部を構成していることを特徴とする請求項1から4いずれか一に記載の動作玩具。
Priority Applications (3)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2006115671A JP2007282984A (ja) | 2006-04-19 | 2006-04-19 | 動作玩具 |
| GB0707372A GB2437398A (en) | 2006-04-19 | 2007-04-17 | Toy figure including a swinging portion |
| CNA200710096638XA CN101058037A (zh) | 2006-04-19 | 2007-04-19 | 动作玩具 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2006115671A JP2007282984A (ja) | 2006-04-19 | 2006-04-19 | 動作玩具 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2007282984A true JP2007282984A (ja) | 2007-11-01 |
Family
ID=38116855
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2006115671A Pending JP2007282984A (ja) | 2006-04-19 | 2006-04-19 | 動作玩具 |
Country Status (3)
| Country | Link |
|---|---|
| JP (1) | JP2007282984A (ja) |
| CN (1) | CN101058037A (ja) |
| GB (1) | GB2437398A (ja) |
Families Citing this family (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN108068116A (zh) * | 2016-11-10 | 2018-05-25 | 深圳光启合众科技有限公司 | 机器人耳部机构及具有其的机器人 |
| CN108295484A (zh) * | 2018-03-08 | 2018-07-20 | 广州灵动创想文化科技有限公司 | 一种行驶中部件可跳动的玩具车 |
| JP6494838B1 (ja) * | 2018-06-01 | 2019-04-03 | 株式会社バンダイ | 動作玩具 |
Family Cites Families (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US1898587A (en) * | 1931-07-24 | 1933-02-21 | George H Messmore | Head movement for a device simulating a dinosaur or other animal |
| US6769954B2 (en) * | 2003-01-06 | 2004-08-03 | Lien Cheng Su | Christmas deer toy capable of moving head, neck, and tail |
| US20040144005A1 (en) * | 2003-01-24 | 2004-07-29 | Jean Young | Sound and light swinging device |
| GB2424843A (en) * | 2005-04-07 | 2006-10-11 | Packway Ind Ltd | Animated figure with weighted pivot for oscillatory movement |
-
2006
- 2006-04-19 JP JP2006115671A patent/JP2007282984A/ja active Pending
-
2007
- 2007-04-17 GB GB0707372A patent/GB2437398A/en not_active Withdrawn
- 2007-04-19 CN CNA200710096638XA patent/CN101058037A/zh active Pending
Also Published As
| Publication number | Publication date |
|---|---|
| GB2437398A (en) | 2007-10-24 |
| GB0707372D0 (en) | 2007-05-23 |
| CN101058037A (zh) | 2007-10-24 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| WO2002036228A1 (en) | A motion expressible toy | |
| JP2010247320A (ja) | ロボットハンド装置 | |
| JP4289857B2 (ja) | ロボット玩具および玩具用駆動装置 | |
| JP2021137531A (ja) | 走行玩具 | |
| GB2437398A (en) | Toy figure including a swinging portion | |
| CN101219281B (zh) | 可以使雪橇玩具自动摇摆的驱动装置及装有该驱动装置的雪橇玩具 | |
| JP3944939B2 (ja) | ワイヤ式チェンジ機構 | |
| JP3127376U (ja) | 着座型運動装置 | |
| CN101643118B (zh) | 一种自动单双扭通用包装机 | |
| JP2011156274A (ja) | 遊技機用可動演出装置及びそれを備えた遊技機 | |
| JP4283695B2 (ja) | 走行玩具 | |
| CN202214596U (zh) | 缝纫机 | |
| CN219299881U (zh) | 往复律动装置 | |
| JP6062096B1 (ja) | 動作人形 | |
| JP6831647B2 (ja) | 動作人形 | |
| CN200998595Y (zh) | 机械摇荡玩具 | |
| JP3165046B2 (ja) | 装飾体の駆動機構 | |
| US20250099866A1 (en) | Doll body motion accessory for recreational vehicles | |
| JPH09109980A (ja) | 自転車のクランク機構 | |
| JP3461597B2 (ja) | 有脚体の走行模型 | |
| CN211001612U (zh) | 一种带转向功能的行走机构 | |
| JP3082471U (ja) | 動作人形 | |
| JP3980599B2 (ja) | 走行模型体 | |
| JPS637913Y2 (ja) | ||
| HK1114354A (en) | Moving toy |