JP2008018497A - 走行装置およびロボット - Google Patents
走行装置およびロボット Download PDFInfo
- Publication number
- JP2008018497A JP2008018497A JP2006192555A JP2006192555A JP2008018497A JP 2008018497 A JP2008018497 A JP 2008018497A JP 2006192555 A JP2006192555 A JP 2006192555A JP 2006192555 A JP2006192555 A JP 2006192555A JP 2008018497 A JP2008018497 A JP 2008018497A
- Authority
- JP
- Japan
- Prior art keywords
- exhaust
- chamber
- arm
- fan
- robot
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
Images



Landscapes
- Manipulator (AREA)
Abstract
【解決手段】 移動側の発塵部近傍に送風装置を設け、固定側にも装置の位置によって排気量を調節出来るようにしたフィルタ付きの排気装置を備える。
【選択図】図1
Description
図7において、71はロボット、72はロボット71を移動させる走行装置、73は制御装置、77は排気用ファンである。
ロボットが走行装置によって移動すると、これに伴い発塵する。しかし、筐体74の内部は、排気用ファン77によって負圧に保たれているので、移動用の隙間穴76から排気用ファン77へとエアが流れ、発塵した塵がクリーンルーム内に飛散するのを防止することができる。
一方で、何らかの防塵機構を設けることで防塵を図ることも行なわれるが、一般的に防塵機構を設けると、その分装置本体の高さが高くなる。その結果、ガラスを搬送する場合には、その搬送高さが上がりクリーンルーム全体の容積が大きくなり、空調等の維持費が増大するという問題もあった。
本発明はこのような問題点に鑑みてなされたものであり、発塵部近傍に局部的な空気の流れを横方向に作り出し、フィルタを介して外部に排出することによって高い防塵機能を維持するとともに、消費電力と騒音を抑えることのできる走行装置を提供することを目的とする。
請求項1に記載の発明は、走行ベースと、前記走行ベースに動力を伝達する動力伝達手段と、前記走行ベースを案内する支持手段と、を備えた走行装置において、前記動力伝達手段と前記支持手段を覆うカバー部と、前記カバー部に設けられた複数のフィルタ付きの第1排気手段と、を備えたことを特徴とするものである。
請求項2に記載の発明は、前記走行ベース上に送風手段を備えたことを特徴とするものである。
請求項3に記載の発明は、走行ベースにケーブルを渡すためのケーブル保護手段を備え、前記ケーブル保護手段は前記カバー部に覆われたことを特徴とするものである。
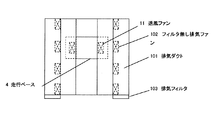
請求項4に記載の発明は、走行ベースと、前記走行ベースに動力を伝達する動力伝達手段と、前記走行ベースを案内する支持手段と、を備えた走行装置において、前記動力伝達手段と前記支持手段を覆うカバー部と、前記カバー部に接続された排気ダクトと、前記カバー部と前記排気ダクトとの接続部に設けられた複数の第1排気手段と、前記排気ダクトに設けられて外部に通じるフィルタと、を備えたことを特徴とするものである。
請求項5に記載の発明は、前記フィルタの前方または後方に、該排気ダクト内のエアを外部に排気する第2排気手段を備えたことを特徴とするものである。
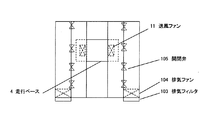
請求項6に記載の発明は、前記第1排気手段に代えて、開口部の大きさが変化する開閉弁としたことを特徴とするものである。
請求項7に記載の発明は、前記走行ベースの位置に応じて、前記第1排気手段の排気量が変化することを特徴とするものである。
請求項8に記載の発明は、請求項1または4いずれかに記載の走行装置を備えたことを特徴とするものである。
請求項9に記載の発明は、上下軸コラムと、前記上下軸コラムに沿って上下に移動するアームと、を備えたロボットにおいて、前記上下軸コラム内部を第1の室と第2の室とに仕切る隔壁と、前記隔壁に設けられ、前記アームの駆動機構の設けられた前記第1の室から第2の室へエアを排気する複数の第1排気ファンと、前記第2の室に設けられた第2排気ファンと、を備えたことを特徴とするものである。
請求項10に記載の発明は、前記第2ファンは、前記第2の室の下部に設けられたことを特徴とするものである。
請求項11に記載の発明は、前記第2ファンは、前記第1ファンよりも排気量が大きいことを特徴とするものである。
請求項12に記載の発明は、前記アームの上下位置に応じて、前記複数の第1排気ファンの回転数を制御することを特徴とするものである。
請求項13に記載の発明は、前記第1排気ファンのうち、前記アームの駆動機構近傍にある第1排気ファンのみが通常動作し、それ以外は、回転数を落とすまたは回転を停止することを特徴とするものである。
請求項14に記載の発明は、前記第1排気ファンは、前記アームの駆動機構が通過した後、一定時間経過後に回転数を落とすまたは回転を停止することを特徴とするものである。
請求項15に記載の発明は、前記アームの駆動機構の通過速度に応じて、前記一定時間が決定されることを特徴とするものである。
請求項16に記載の発明は、上下軸コラムと、前記上下軸コラムに沿って上下に移動するアームと、前記上下軸コラム内部を第1の室と第2の室とに仕切る隔壁と、前記隔壁に設けられ、前記アームの駆動機構の設けられた前記第1の室から第2の室へエアを排気する複数の第1排気ファンと、前記第2の室に設けられた第2排気ファンと、を備えたロボットにおいて、前記アームの上下位置に応じて、前記複数の第1排気ファンの回転数を制御することを特徴とするものである。
請求項17に記載の発明は、前記第1排気ファンのうち、前記アームの駆動機構近傍にある第1排気ファンのみが通常動作し、それ以外は、回転数を落とすまたは回転を停止することを特徴とするものである。
請求項18に記載の発明は、前記第1排気ファンは、前記アームの駆動機構が通過した後、一定時間経過後に回転数を落とすまたは回転を停止することを特徴とするものである。
請求項19に記載の発明は、前記アームの駆動機構の通過速度に応じて、前記一定時間が決定されることを特徴とするものである。
請求項7、11乃至15に記載の発明によると、消費電力と騒音を抑えた走行装置を提供することが出来る。
6はケーブルベア(ケーブル保護手段)で固定側の筐体1と移動側の走行ベース4に各々固定され相対運動することによって走行ベースに渡るケーブルを保護している。
7,8,9,10は発塵源である相対運動部を覆っている防塵用カバーである。防塵用カバーは、ボールネジ、ベルト、ラックギヤ5、ピニオンギヤ等の駆動系(動力伝達手段)、ブロック3、レール2ローラ等の支持系およびケーブルベア(ケーブル保護手段)を覆っている。
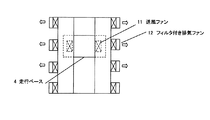
100は気流の向きを表す矢印であり、11は送風ファン(送風手段)で気流の向きが水平方向になるように移動側である走行ベース4に設置してあり、12はフィルタ付きの排気用ファンで気流の向きが水平方向になるように固定側である防塵カバー7に取り付けてあり、排気口には排気の向きを変更するための排気用カバー13が取り付けてある。
さらに、走行ベース4の位置を図示しない駆動モータの回転角度から把握し走行ベース4近傍のフィルタ付き排気ファン12を作動させる。
また、送風ファン11、フィルタ付き排出ファン12を水平方向に取り付けることで、走行装置全体の高さを抑えることが出来る。
さらに、走行装置全体ではなくダストが発生する部位に局部的に気流を発生させることが出来るため、消費電力を抑えることが出来る。
なお、必要であれば排気フィルタ103の前方あるいは後方に排気ファン(第2排気手段)を設置し走行装置内の気流の強さを調整することも出来る。
図5は、本実施例の液晶搬送ロボットを示す図である。図において、51は第1のアーム、52は第2のアームであり、支持部材56で連結されている。また、先端にはそれぞれハンド53が取り付けられている。第1のアーム、第2のアームは、それぞれ水平多関節形であり、第1と第2のアームを伸縮させて、ハンドに載置した液晶ガラス基板を搬送する。55は、上下軸コラム(走行装置)であり、支持部材56を上下に駆動することで、第1と第2のアームを上下方向に移動させるものである。すなわち、実施例1記載の走行装置に、第1および第2のアームが設けられた構成となっている。
図において、62は上下軸コラム55内を室A(第1の室)とB(第2の室)に仕切る隔壁である。
65は、隔壁62に複数並んで設けられた小型排気ファン(第1排気ファン)であり、室AからBの方向へとエアを排気する。66は、室B下部に設けられたフィルタ付き大型排気ファン(第2排気ファン)であり、小型排気ファン65によって排気されたエアを室Bから上下軸コラム55外部へと排気する。
アーム(支持部材56)が上下軸に沿って動作すると、駆動機構等から塵が発生する。上下軸の駆動機構は、全て室A内に収められているために、室Aのカバーやシールベルトの隙間から上下軸コラム55外に流出しようとする。ここで、小型排気ファン65が動作していると、室A内は負圧となり、ここから塵が上下軸コラム55外に流出することなく、室Bへ排出される。室Bに排出された塵は、さらに上下軸コラム55下部に設けられた大型排気ファン66によって排出されるが、フィルタで濾過されるため、外部に塵が流出することは無くなる。
さらに、アームを上下動作すると、アーム位置検出手段(不図示)が検出した位置に応じて、支持部材56の近傍にある小型排気ファンのみを通常の回転数で動作させ、それ以外は回転数を落として動作させる。
なお、支持部材56の近傍にある小型排気ファンのみを通常の回転数で動作させるだけでなく、支持部材56が通過した直後は、通常の回転数で動作させ、一定時間経過後に回転数を落としても良い。さらに、回転数を落とすのではなく、動作を完全に停止させても良い。さらに、アームの駆動機構の通過速度が速いときは、長い時間経過した後に、遅い時は、短い時間経過した後に回転数を落としても良い。
2 レール
3 ブロック
4 走行ベース
5 ラックギヤ
6 ケーブルベア
7、8、9、10 防塵カバー
11 送風ファン
12 フィルタ付き排気ファン
13 排気用カバー
100 気流の向きを示す矢印
101 排気ダクト
102 フィルタ無し排気ファン
103 排気フィルタ
104 排気ファン
105 開閉弁
Claims (19)
- 走行ベースと、前記走行ベースに動力を伝達する動力伝達手段と、前記走行ベースを案内する支持手段と、を備えた走行装置において、
前記動力伝達手段と前記支持手段を覆うカバー部と、
前記カバー部に設けられた複数のフィルタ付きの第1排気手段と、を備えたことを特徴とする走行装置。 - 前記走行ベース上に送風手段を備えたことを特徴とする請求項1記載の走行装置。
- 走行ベースにケーブルを渡すためのケーブル保護手段を備え、前記ケーブル保護手段は前記カバー部に覆われたことを特徴とする請求項1記載の走行装置。
- 走行ベースと、前記走行ベースに動力を伝達する動力伝達手段と、前記走行ベースを案内する支持手段と、を備えた走行装置において、
前記動力伝達手段と前記支持手段を覆うカバー部と、
前記カバー部に接続された排気ダクトと、
前記カバー部と前記排気ダクトとの接続部に設けられた複数の第1排気手段と、
前記排気ダクトに設けられて外部に通じるフィルタと、を備えたことを特徴とする走行装置。 - 前記フィルタの前方または後方に、該排気ダクト内のエアを外部に排気する第2排気手段を備えたことを特徴とする請求項4記載の走行装置。
- 前記第1排気手段に代えて、開口部の大きさが変化する開閉弁としたことを特徴とする請求項4記載の走行装置。
- 前記走行ベースの位置に応じて、前記第1排気手段の排気量が変化することを特徴とする請求項1または4いずれかに記載の走行装置。
- 請求項1または4いずれかに記載の走行装置を備えたことを特徴とするロボット。
- 上下軸コラムと、前記上下軸コラムに沿って上下に移動するアームと、を備えたロボットにおいて、
前記上下軸コラム内部を第1の室と第2の室とに仕切る隔壁と、
前記隔壁に設けられ、前記アームの駆動機構の設けられた前記第1の室から第2の室へエアを排気する複数の第1排気ファンと、
前記第2の室に設けられた第2排気ファンと、を備えたことを特徴とするロボット - 前記第2ファンは、前記第2の室の下部に設けられたことを特徴とする請求項9記載のロボット。
- 前記第2ファンは、前記第1ファンよりも排気量が大きいことを特徴とする請求項9記載のロボット。
- 前記アームの上下位置に応じて、前記複数の第1排気ファンの回転数を制御することを特徴とする請求項9記載のロボット。
- 前記第1排気ファンのうち、前記アームの駆動機構近傍にある第1排気ファンのみが通常動作し、それ以外は、回転数を落とすまたは回転を停止することを特徴とする請求項9記載のロボット。
- 前記第1排気ファンは、前記アームの駆動機構が通過した後、一定時間経過後に回転数を落とすまたは回転を停止することを特徴とする請求項9記載のロボット。
- 前記アームの駆動機構の通過速度に応じて、前記一定時間が決定されることを特徴とする請求項14記載のロボット。
- 上下軸コラムと、前記上下軸コラムに沿って上下に移動するアームと、前記上下軸コラム内部を第1の室と第2の室とに仕切る隔壁と、前記隔壁に設けられ、前記アームの駆動機構の設けられた前記第1の室から第2の室へエアを排気する複数の第1排気ファンと、前記第2の室に設けられた第2排気ファンと、を備えたロボットにおいて、
前記アームの上下位置に応じて、前記複数の第1排気ファンの回転数を制御することを特徴とするファンの制御方法。 - 前記第1排気ファンのうち、前記アームの駆動機構近傍にある第1排気ファンのみが通常動作し、それ以外は、回転数を落とすまたは回転を停止することを特徴とする請求項16記載のファンの制御方法。
- 前記第1排気ファンは、前記アームの駆動機構が通過した後、一定時間経過後に回転数を落とすまたは回転を停止することを特徴とする請求項16記載のファンの制御方法。
- 前記アームの駆動機構の通過速度に応じて、前記一定時間が決定されることを特徴とする請求項18記載のファンの制御方法。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2006192555A JP4253850B2 (ja) | 2006-07-13 | 2006-07-13 | 走行装置およびロボット |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2006192555A JP4253850B2 (ja) | 2006-07-13 | 2006-07-13 | 走行装置およびロボット |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2008018497A true JP2008018497A (ja) | 2008-01-31 |
| JP4253850B2 JP4253850B2 (ja) | 2009-04-15 |
Family
ID=39074855
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2006192555A Expired - Fee Related JP4253850B2 (ja) | 2006-07-13 | 2006-07-13 | 走行装置およびロボット |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP4253850B2 (ja) |
Cited By (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2010023195A (ja) * | 2008-07-22 | 2010-02-04 | Nidec Sankyo Corp | 産業用ロボット |
| US10076064B2 (en) | 2012-11-28 | 2018-09-11 | Eaton Intelligent Power Limited | Housing having configurable airflow exhaust |
| JP2021008027A (ja) * | 2019-06-28 | 2021-01-28 | 日本電産サンキョー株式会社 | 産業用ロボット |
| US11006546B2 (en) | 2012-11-28 | 2021-05-11 | Eaton Intelligent Power Limited | Equipment enclosure fan control systems and methods |
| JP2023089799A (ja) * | 2021-12-16 | 2023-06-28 | 東京エレクトロン株式会社 | 基板搬送装置及び基板搬送方法 |
Citations (13)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS62241693A (ja) * | 1986-04-14 | 1987-10-22 | 三菱電機株式会社 | 産業用ロボツト |
| JPS6399140U (ja) * | 1986-12-12 | 1988-06-27 | ||
| JPH02232194A (ja) * | 1989-03-01 | 1990-09-14 | Mitsubishi Electric Corp | クリーンロボット |
| JPH0340094U (ja) * | 1989-08-31 | 1991-04-17 | ||
| JPH03131492A (ja) * | 1989-10-13 | 1991-06-05 | Toshiba Corp | 走行体の発塵防止装置 |
| JPH0413595A (ja) * | 1990-05-01 | 1992-01-17 | Mitsubishi Electric Corp | クリーンロボット |
| JPH08114342A (ja) * | 1994-10-14 | 1996-05-07 | Sony Corp | クリーンルーム装置 |
| JPH09323285A (ja) * | 1996-06-03 | 1997-12-16 | Mitsubishi Electric Corp | クリーンルーム用産業ロボット |
| JPH11216689A (ja) * | 1998-02-02 | 1999-08-10 | Toyota Autom Loom Works Ltd | 搬送台車 |
| JP2000046390A (ja) * | 1998-07-28 | 2000-02-18 | Hitachi Plant Eng & Constr Co Ltd | クリーンルーム設備の空調制御方法及びグレーチングユニット |
| JP2005055095A (ja) * | 2003-08-06 | 2005-03-03 | Fuji Industrial Co Ltd | レンジフード |
| JP2005083599A (ja) * | 2003-09-04 | 2005-03-31 | Trecenti Technologies Inc | クリーンルームおよびその制御方法 |
| JP2005090783A (ja) * | 2003-09-12 | 2005-04-07 | Yamaha Livingtec Corp | レンジフード |
-
2006
- 2006-07-13 JP JP2006192555A patent/JP4253850B2/ja not_active Expired - Fee Related
Patent Citations (13)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS62241693A (ja) * | 1986-04-14 | 1987-10-22 | 三菱電機株式会社 | 産業用ロボツト |
| JPS6399140U (ja) * | 1986-12-12 | 1988-06-27 | ||
| JPH02232194A (ja) * | 1989-03-01 | 1990-09-14 | Mitsubishi Electric Corp | クリーンロボット |
| JPH0340094U (ja) * | 1989-08-31 | 1991-04-17 | ||
| JPH03131492A (ja) * | 1989-10-13 | 1991-06-05 | Toshiba Corp | 走行体の発塵防止装置 |
| JPH0413595A (ja) * | 1990-05-01 | 1992-01-17 | Mitsubishi Electric Corp | クリーンロボット |
| JPH08114342A (ja) * | 1994-10-14 | 1996-05-07 | Sony Corp | クリーンルーム装置 |
| JPH09323285A (ja) * | 1996-06-03 | 1997-12-16 | Mitsubishi Electric Corp | クリーンルーム用産業ロボット |
| JPH11216689A (ja) * | 1998-02-02 | 1999-08-10 | Toyota Autom Loom Works Ltd | 搬送台車 |
| JP2000046390A (ja) * | 1998-07-28 | 2000-02-18 | Hitachi Plant Eng & Constr Co Ltd | クリーンルーム設備の空調制御方法及びグレーチングユニット |
| JP2005055095A (ja) * | 2003-08-06 | 2005-03-03 | Fuji Industrial Co Ltd | レンジフード |
| JP2005083599A (ja) * | 2003-09-04 | 2005-03-31 | Trecenti Technologies Inc | クリーンルームおよびその制御方法 |
| JP2005090783A (ja) * | 2003-09-12 | 2005-04-07 | Yamaha Livingtec Corp | レンジフード |
Cited By (8)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2010023195A (ja) * | 2008-07-22 | 2010-02-04 | Nidec Sankyo Corp | 産業用ロボット |
| KR101498300B1 (ko) * | 2008-07-22 | 2015-03-11 | 니혼 덴산 산쿄 가부시키가이샤 | 산업용 로보트 |
| US10076064B2 (en) | 2012-11-28 | 2018-09-11 | Eaton Intelligent Power Limited | Housing having configurable airflow exhaust |
| US11006546B2 (en) | 2012-11-28 | 2021-05-11 | Eaton Intelligent Power Limited | Equipment enclosure fan control systems and methods |
| JP2021008027A (ja) * | 2019-06-28 | 2021-01-28 | 日本電産サンキョー株式会社 | 産業用ロボット |
| JP7557975B2 (ja) | 2019-06-28 | 2024-09-30 | ニデックインスツルメンツ株式会社 | 産業用ロボット |
| JP2023089799A (ja) * | 2021-12-16 | 2023-06-28 | 東京エレクトロン株式会社 | 基板搬送装置及び基板搬送方法 |
| JP7711583B2 (ja) | 2021-12-16 | 2025-07-23 | 東京エレクトロン株式会社 | 基板搬送装置及び基板搬送方法 |
Also Published As
| Publication number | Publication date |
|---|---|
| JP4253850B2 (ja) | 2009-04-15 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP7170877B2 (ja) | 調整可能なノズルを備えたインダクションジェットファン | |
| JP5251880B2 (ja) | 内圧防爆構造のロボット | |
| EP2009363B1 (en) | Indoor unit for air conditioner | |
| JP3641722B2 (ja) | 空気調和機の室内機 | |
| US8007553B2 (en) | Ceiling type air conditioner | |
| WO2010055543A1 (ja) | エレベータ装置 | |
| CN111006674A (zh) | 一种具有防堵塞功能的防尘型车载导航设备 | |
| EP2498020B1 (en) | Wall-mounted indoor unit | |
| JP4253850B2 (ja) | 走行装置およびロボット | |
| JP2019066060A (ja) | 局所クリーン基板搬送装置 | |
| US20220279998A1 (en) | Cleaning apparatus | |
| KR101543839B1 (ko) | 지붕형 산업용 분진 여과시스템 | |
| JP2507583B2 (ja) | クリ―ンロボット | |
| JPH08216071A (ja) | ロボット | |
| JP2005211362A (ja) | 自律走行ロボットクリーナー | |
| JP2012001187A (ja) | ブロワユニット | |
| KR101762839B1 (ko) | 먼지유입차단 가이드베인을 구비하여 먼지흡입 최소화기능을 가지는 차량용 공기흡입장치 및 차량용 공기흡입구조 | |
| JP2009064900A (ja) | クリーン搬送システム | |
| EP3954644B1 (en) | Elevator cab ventilation | |
| EP2251617A1 (en) | Air-conditioning indoor equipment | |
| JP6171967B2 (ja) | エレベータのかご | |
| JP4722555B2 (ja) | 遠心式送風機 | |
| CN116146495A (zh) | 一种喷油螺杆式真空泵 | |
| KR101201234B1 (ko) | 차량용 천장형 공기청정기 | |
| JP6069866B2 (ja) | 空調室内機 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A871 | Explanation of circumstances concerning accelerated examination |
Free format text: JAPANESE INTERMEDIATE CODE: A871 Effective date: 20080507 |
|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20080512 |
|
| A871 | Explanation of circumstances concerning accelerated examination |
Free format text: JAPANESE INTERMEDIATE CODE: A871 Effective date: 20080521 |
|
| A975 | Report on accelerated examination |
Free format text: JAPANESE INTERMEDIATE CODE: A971005 Effective date: 20080801 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20080806 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20081001 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20081120 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20081205 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20090105 |
|
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20090118 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20120206 Year of fee payment: 3 |
|
| R150 | Certificate of patent or registration of utility model |
Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20120206 Year of fee payment: 3 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20130206 Year of fee payment: 4 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20140206 Year of fee payment: 5 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20150206 Year of fee payment: 6 |
|
| LAPS | Cancellation because of no payment of annual fees |