JP2017190604A - 機械式駐車装置とその制御方法 - Google Patents
機械式駐車装置とその制御方法 Download PDFInfo
- Publication number
- JP2017190604A JP2017190604A JP2016080121A JP2016080121A JP2017190604A JP 2017190604 A JP2017190604 A JP 2017190604A JP 2016080121 A JP2016080121 A JP 2016080121A JP 2016080121 A JP2016080121 A JP 2016080121A JP 2017190604 A JP2017190604 A JP 2017190604A
- Authority
- JP
- Japan
- Prior art keywords
- pallet
- vehicle
- small
- lift
- storage area
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
Images





Landscapes
- Warehouses Or Storage Devices (AREA)
Abstract
【解決手段】複数の小型パレット12、複数の駆動セル14、及び制御装置20を備える。複数の小型パレット12は、単独で超小型車両Sをその上に載せることができ、かつ隣接配置により一般車両用の通常パレット11の大きさのパレットセット13を構成する。複数の駆動セル14は、単独で小型パレット12を水平移動可能であり、かつパレットセット13を構成する複数の小型パレット12を同期して水平移動可能である。制御装置20は、駆動セル14とリフト8を制御する。駆動セル14は、パレットセット13を水平移動可能に、リフト8と格納領域9に設けられている。
【選択図】図4
Description
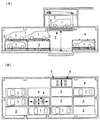
水平循環式駐車装置(以下、単に「機械式駐車装置」と呼ぶ)は、車両1を載せたパレット2を水平面内で移動させて車両1の入出庫(入庫と出庫)を行う駐車装置である。
車両1は、例えば小型車、中型車、大型車、ハイルーフ車、などの乗用車である。
この例では、リフト3がパレット2を昇降する位置以外の格納領域9に上下2段に、それぞれ12台分の車両格納スペースを有する。
上下2段の各段において、複数のフレームは互いに一定の間隔を隔てて配置され、それぞれその四隅で水平に支持されている。また、各段において、少なくとも1つの駆動セル上にはパレット2が載らず、その他の駆動セル上にはパレット2が載っている。パレット2が載っていない駆動セル4を以下「空セル」と呼ぶ。
従ってこれを繰り返すことにより、各段のパレット2を自由に水平移動(横送り又は縦送り)することができる。
この図に示すように、この機械式駐車装置におけるパレット2の水平移動は、コンピュータ制御により最短の入出庫ルートを決定し、パズルのように次から次へと車両1を効率よく水平移動させ、最短の入出庫時間を実現するようになっている。
以下、従来の車両1を「一般車両」と呼び、特に区別が必要な場合を除き、一般車両と超小型車両の両方を単に「車両」と呼ぶ。
この図において、6は出入口、8はリフトである。
また、奥側の車両の出庫の際に出入口側の車両を先に出庫させる必要が生じ、奥側の車両のみを単独で出庫させることができない。
また、本発明の第2の目的は、一般車両と超小型車両の両方を混在させて駐車させることができる機械式駐車装置とその制御方法を提供することにある。
前記一般車両と前記超小型車両を格納する格納領域と、
前記入出庫部と前記格納領域との間を昇降するリフトと、を有する機械式駐車装置であって、
単独で前記超小型車両をその上に載せることができ、かつ隣接配置により一般車両用の通常パレットの大きさのパレットセットを構成する複数の小型パレットと、
単独で前記小型パレットを水平移動可能であり、かつ前記パレットセットを構成する複数の前記小型パレットを同期して水平移動可能な複数の駆動セルと、
前記駆動セルと前記リフトを制御する制御装置と、を備え、
前記駆動セルは、前記パレットセットを水平移動可能に、前記リフトと前記格納領域に設けられている、機械式駐車装置が提供される。
入庫した前記超小型車両が載る前記小型パレットを、前記リフトから前記格納領域の駆動セル上に搬送し、
次いで、リフト上の残りの空の前記小型パレットを、順に出入口側に水平移動する。
次いで、前記空セルを利用して前記超小型車両を載せた前記小型パレットを出入口側に水平移動する。
前記制御装置は、前記一般車両の入出庫時に、前記通常パレットを前記リフトから前記格納領域の駆動セル上に搬送し、又は、前記通常パレットを前記格納領域から前記リフトに搬送する。
(A)前記超小型車両の入庫時に、前記入出庫部において、リフト上の空の前記小型パレットの一部に、前記超小型車両を入庫させ、
(B)入庫した前記超小型車両が載る前記小型パレットを、前記リフトから前記格納領域の駆動セル上に搬送し、
(C)次いで、リフト上の残りの空の前記小型パレットを、順に出入口側に水平移動する、機械式駐車装置の制御方法が提供される。
前記(C)において、前記空セルを利用して前記リフト上の空の前記小型パレットの1つを出入口側に水平移動する。
(E)次いで、前記空セルを利用して前記超小型車両を載せた前記小型パレットを出入口側に水平移動する。
(F)前記入出庫部において、前記リフト上の前記パレットセットと出入口との間で、前記一般車両を入出庫させ、
(G)前記格納領域において、前記リフト上と前記格納領域との間で、複数の前記駆動セルを同期駆動して前記パレットセットを搬送する。
(H)前記格納領域において、前記リフト上と前記格納領域との間で、複数の前記駆動セルを同期駆動して前記通常パレットを搬送する。
従って、パレットセットを構成する複数の小型パレットの上に複数の超小型車両をそれぞれ駐車させることにより、一般車両と比較して多数の超小型車両を駐車させて格納することができる。
従って、超小型車両の入庫時に、入出庫部において、車両の前後と左右に運転操作やドアの開閉が容易な広い空間を確保できるので、超小型車両を安全かつ容易に入庫させることができる。
従って、パレットセットの上に一般車両を駐車させ、パレットセットを構成する複数の小型パレットを同期して水平移動することにより、一般車両と超小型車両の両方を混在させて駐車させることができる。
なお、本発明の機械式駐車装置10は、水平循環式駐車装置に限定されず、その他の機械式駐車装置であってもよい。
一般車両Lは、例えば小型車、中型車、大型車、ハイルーフ車、などの乗用車である。また、超小型車両Sは、全長又は車幅が一般車両Lよりも短い(好ましくは半分以下の)乗用車両である。
以下、特に区別が必要な場合を除き、一般車両Lと超小型車両Sの両方を単に「車両」と呼ぶ。
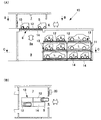
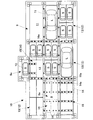
格納領域9は、一般車両Lと超小型車両Sを格納する空間である。
なお、小型パレット12の大きさ及び隣接配置は、この例に限定されず、超小型車両Sの大きさに応じて任意に設定することができる。
駆動セル14は、単一の小型パレット12を水平移動可能である点を除き、上述した駆動セル4(図1,2)と同様の構成を有する。
すなわち、駆動セル14は、超小型車両Sを載せた小型パレット12を、その幅方向に移動する「横送り」と、その長さ方向に移動する「縦送り」との両方が可能に構成されている。
また、駆動セル14は、パレットセット13の上に一般車両Lを載せ、複数の小型パレット12を同期移動して、パレットセット13の「横送り」と「縦送り」との両方が可能に構成されている。
この構成により、駆動セル14の上に載る小型パレット12の「横送り」と「縦送り」ができるようになっている。
以下、車両の長さ方向と幅方向に2つずつ隣接した合計4つの駆動セル14を「セルセット15」と呼ぶ。
なお、リフト8の上面は、駆動セル14を除き水平板が設けられており、入出庫部7において、人がその上を歩行できるようになっていることが好ましい。
セルセット15は、その四隅外側に設けられた支柱16aにより多段(この例では3段)に構成され、隣接する支柱16aの間を通してパレットセット13の「横送り」と「縦送り」ができるようになっている。
またセルセット15を構成する合計4つの駆動セル14は、それぞれ単独で小型パレット12の「横送り」と「縦送り」ができるようになっている。
なお、単独格納領域9aは、単一の小型パレット12に限定されず複数の小型パレット12を格納してもよい。
制御装置20は、一般車両Lの入出庫時に、通常パレット11をリフト8から格納領域9の駆動セル14(セルセット15)の上に搬送し、又は、通常パレット11を格納領域9からリフト8の上に搬送する。
この構成により、一般車両Lと超小型車両Sの両方を混在させて駐車させることができる。
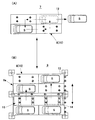
この例では、パレットセット13を構成する4つの小型パレット12のうち、斜めに位置する2つの小型パレット12に、2台の超小型車両S(この例では車両a,b)を入庫させている。従って、2台の超小型車両Sの前後方向及び幅方向に運転操作やドアの開閉が容易な広い空間を確保できるので、超小型車両Sを安全かつ容易に入庫させることができる。
この際、入庫した超小型車両Sが載る小型パレット12を、リフト8に隣接するセルセット15の奥側(図で下側)まで搬送することが好ましい。
次いで、空セルを利用してリフト上の小型パレット12を水平移動して、残りの空の小型パレット12の1つを出入口側に水平移動し、図6(D)に示すように、その小型パレット12に、超小型車両S(この例では車両d)を入庫させる。この工程は、空の小型パレット12が無くなるまで実施することが好ましい。
リフト8に隣接するセルセット上のパレットセット13(4つの小型パレット12)に、それぞれ超小型車両Sが収容されたら、パレットセット13を水平移動して、空の小型パレット12を有するパレットセット13をリフト8に隣接させる。
格納領域9におけるパレットセット13の水平移動は、通常パレット11の移動と同様である。
なお、超小型車両Sの入庫時の制御方法は、上述した例に限定されない。例えば、図6(A)において、リフト上の空の小型パレット12の1つ又は全部に、超小型車両Sを入庫させてもよい。
また、リフト8に隣接するセルセット上の4つの小型パレット12の一部に、超小型車両Sが既に駐車している場合には、図6(A)(B)を省略し、図6(C)から開始してもよい。
上述した制御装置20は、超小型車両Sの出庫時に以下の制御を実施する。
この際、超小型車両Sを載せた小型パレット12は、1つに限定されず、複数(この例で2又は3)であってもよい。
なお、出庫する超小型車両Sがリフト8に隣接するセルセット上の奥側(図で下側)にある場合には、リフト上の空セルを利用して出庫する超小型車両Sのみをリフト上に搬送するのがよい。
次いで、空セルを利用してリフト上の小型パレット12を水平移動して、出庫する超小型車両Sを載せた残りの小型パレット12の1つを出入口側に水平移動し、その小型パレット12から超小型車両Sを出庫させる。この工程は、出庫する超小型車両Sが無くなるまで実施することが好ましい。
なお、図4(B)において、車両が前進して出庫できるように、出入口6を入出庫部7の前側(図で左側)にも設けることが好ましい。
上述した制御装置20は、一般車両Lの入出庫時に以下の制御を実施する。
また、図8(B)に示すように、格納領域9において、リフト上と格納領域9との間で、複数の駆動セル14を同期駆動してパレットセット13を搬送する。すなわち、格納領域9において、入庫した一般車両Lが載るパレットセット13をリフト8から格納領域9の駆動セル上に同期して搬送し、又は、空のパレットセット13を格納領域9からリフト上に同期して搬送する。
上述した制御装置20は、一般車両Lの入出庫時に以下の制御を実施する。
また、図9(B)に示すように、格納領域9において、リフト上と格納領域9との間で、複数の駆動セル14を同期駆動して通常パレット11を搬送する。すなわち、一般車両Lの入出庫時に、通常パレット11をリフト8から格納領域9の駆動セル上に搬送し、又は、通常パレット11を格納領域9からリフト上に搬送する。
従って、パレットセット13を構成する数の小型パレット12の上に複数の超小型車両Sをそれぞれ駐車させることにより、一般車両Lと比較して多数(この例で4倍)の超小型車両Sを駐車させて格納することができる。
従って、超小型車両Sの入庫時に、入出庫部7において、車両の前後と左右に運転操作やドアの開閉が容易な広い空間を確保できるので、超小型車両Sを安全かつ容易に入庫させることができる。
従って、パレットセット13の上に一般車両Lを駐車させ、パレットセット13を構成する複数の小型パレット12を同期して水平移動することにより、一般車両Lと超小型車両Sの両方を混在させて駐車させることができる。
(1)単一の小型パレット12のみを格納できる小さい隙間(単独格納領域9a)を有効利用して、駐車台数を増やすことができ、「空間の高効率化」が図れる。
(2)パレットセット13の上に一般車両Lを駐車させ、パレットセット13を構成する複数の小型パレット12を同期制御することにより、小型パレット12に一般車両Lと超小型車両Sの両方を混在させて駐車させることができる。
(3)格納領域9内の搬送用モータは「小型モータ」を複数配置することにより、駐車装置の高さ寸法を低く抑え、「駐車空間の小型化」が図れる。
(4)入出庫部7に車両を残したまま、他の車両を駐車しなくても良いので、駐車する人への「安全性」を確保することができる。
(5)小型パレット12と通常パレット11を用意することにより、「低コスト」で一般車両Lと超小型車両Sの両方を混在させて駐車させることができる。
5 リフト位置、6 出入口、7 入出庫部、8 リフト、8a 昇降路、
9 格納領域、9a 単独格納領域、10 機械式駐車装置、11 通常パレット、
12 小型パレット、13 パレットセット、14 駆動セル、14a 車輪、
15 セルセット、20 制御装置
Claims (10)
- 一般車両と、前記一般車両よりも全長又は車幅が短い超小型車両とが入出庫する入出庫部と、
前記一般車両と前記超小型車両を格納する格納領域と、
前記入出庫部と前記格納領域との間を昇降するリフトと、を有する機械式駐車装置であって、
単独で前記超小型車両をその上に載せることができ、かつ隣接配置により一般車両用の通常パレットの大きさのパレットセットを構成する複数の小型パレットと、
単独で前記小型パレットを水平移動可能であり、かつ前記パレットセットを構成する複数の前記小型パレットを同期して水平移動可能な複数の駆動セルと、
前記駆動セルと前記リフトを制御する制御装置と、を備え、
前記駆動セルは、前記パレットセットを水平移動可能に、前記リフトと前記格納領域に設けられている、機械式駐車装置。 - 前記制御装置は、前記超小型車両の入庫時に、前記入出庫部において、リフト上の空の前記小型パレットの一部に前記超小型車両を入庫させ、
入庫した前記超小型車両が載る前記小型パレットを、前記リフトから前記格納領域の駆動セル上に搬送し、
次いで、リフト上の残りの空の前記小型パレットを、順に出入口側に水平移動する、請求項1に記載の機械式駐車装置。 - 前記制御装置は、前記リフト上の少なくとも1つの前記駆動セルを前記小型パレットが載っていない空セルにし、該空セルを利用して前記リフト上の空の前記小型パレットの1つを出入口側に水平移動する、請求項2に記載の機械式駐車装置。
- 前記制御装置は、前記超小型車両の出庫時に、前記格納領域から、リフト上の前記駆動セルの一部に、出庫する前記超小型車両を載せた前記小型パレットを搬送して、前記リフト上の少なくとも1つの前記駆動セルを前記小型パレットが載っていない空セルにし、
次いで、前記空セルを利用して前記超小型車両を載せた前記小型パレットを出入口側に水平移動する、請求項1に記載の機械式駐車装置。 - 一般車両用の前記通常パレットを備え、
前記制御装置は、前記一般車両の入出庫時に、前記通常パレットを前記リフトから前記格納領域の駆動セル上に搬送し、又は、前記通常パレットを前記格納領域から前記リフトに搬送する、請求項1に記載の機械式駐車装置。 - 請求項1に記載の機械式駐車装置の制御方法であって、
(A)前記超小型車両の入庫時に、前記入出庫部において、リフト上の空の前記小型パレットの一部に、前記超小型車両を入庫させ、
(B)入庫した前記超小型車両が載る前記小型パレットを、前記リフトから前記格納領域の駆動セル上に搬送し、
(C)次いで、リフト上の残りの空の前記小型パレットを、順に出入口側に水平移動する、機械式駐車装置の制御方法。 - 前記(B)において、前記リフト上の少なくとも1つの前記駆動セルを前記小型パレットが載っていない空セルにし、
前記(C)において、前記空セルを利用して前記リフト上の空の前記小型パレットの1つを出入口側に水平移動する、請求項6に記載の機械式駐車装置の制御方法。 - (D)前記超小型車両の出庫時に、前記格納領域から、前記リフト上の前記駆動セルの一部に、出庫する前記超小型車両を載せた前記小型パレットを搬送して、前記リフト上の少なくとも1つの前記駆動セルを前記小型パレットが載っていない空セルにし、
(E)次いで、前記空セルを利用して前記超小型車両を載せた前記小型パレットを出入口側に水平移動する、請求項6に記載の機械式駐車装置の制御方法。 - 前記一般車両の入出庫時に、
(F)前記入出庫部において、前記リフト上の前記パレットセットと出入口との間で、前記一般車両を入出庫させ、
(G)前記格納領域において、前記リフト上と前記格納領域との間で、複数の前記駆動セルを同期駆動して前記パレットセットを搬送する、請求項6に記載の機械式駐車装置の制御方法。 - 一般車両用の通常パレットを準備し、
(H)前記格納領域において、前記リフト上と前記格納領域との間で、複数の前記駆動セルを同期駆動して前記通常パレットを搬送する、請求項6に記載の機械式駐車装置の制御方法。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2016080121A JP6664265B2 (ja) | 2016-04-13 | 2016-04-13 | 機械式駐車装置とその制御方法 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2016080121A JP6664265B2 (ja) | 2016-04-13 | 2016-04-13 | 機械式駐車装置とその制御方法 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2017190604A true JP2017190604A (ja) | 2017-10-19 |
| JP6664265B2 JP6664265B2 (ja) | 2020-03-13 |
Family
ID=60085692
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2016080121A Active JP6664265B2 (ja) | 2016-04-13 | 2016-04-13 | 機械式駐車装置とその制御方法 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP6664265B2 (ja) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2022127371A (ja) * | 2021-02-19 | 2022-08-31 | 住友重機械搬送システム株式会社 | 機械式駐車場 |
Citations (7)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS6348838U (ja) * | 1986-09-19 | 1988-04-02 | ||
| JPH06108683A (ja) * | 1992-09-25 | 1994-04-19 | Japan Steel Works Ltd:The | 多段駐車方法および多段駐車装置 |
| JPH10273979A (ja) * | 1997-03-31 | 1998-10-13 | Nissei Ltd | 機械式駐車装置 |
| JP2005336874A (ja) * | 2004-05-27 | 2005-12-08 | Nissei Ltd | パズル循環式駐車設備 |
| JP2011190611A (ja) * | 2010-03-15 | 2011-09-29 | Ihi Transport Machinery Co Ltd | エレベータ方式機械式駐車装置 |
| JP2012241345A (ja) * | 2011-05-16 | 2012-12-10 | Sumitomo Heavy Ind Ltd | 機械式駐車場 |
| JP2012251377A (ja) * | 2011-06-03 | 2012-12-20 | Sumitomo Heavy Ind Ltd | 機械式駐車場 |
-
2016
- 2016-04-13 JP JP2016080121A patent/JP6664265B2/ja active Active
Patent Citations (7)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS6348838U (ja) * | 1986-09-19 | 1988-04-02 | ||
| JPH06108683A (ja) * | 1992-09-25 | 1994-04-19 | Japan Steel Works Ltd:The | 多段駐車方法および多段駐車装置 |
| JPH10273979A (ja) * | 1997-03-31 | 1998-10-13 | Nissei Ltd | 機械式駐車装置 |
| JP2005336874A (ja) * | 2004-05-27 | 2005-12-08 | Nissei Ltd | パズル循環式駐車設備 |
| JP2011190611A (ja) * | 2010-03-15 | 2011-09-29 | Ihi Transport Machinery Co Ltd | エレベータ方式機械式駐車装置 |
| JP2012241345A (ja) * | 2011-05-16 | 2012-12-10 | Sumitomo Heavy Ind Ltd | 機械式駐車場 |
| JP2012251377A (ja) * | 2011-06-03 | 2012-12-20 | Sumitomo Heavy Ind Ltd | 機械式駐車場 |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2022127371A (ja) * | 2021-02-19 | 2022-08-31 | 住友重機械搬送システム株式会社 | 機械式駐車場 |
| JP7668123B2 (ja) | 2021-02-19 | 2025-04-24 | 住友重機械搬送システム株式会社 | 機械式駐車場 |
Also Published As
| Publication number | Publication date |
|---|---|
| JP6664265B2 (ja) | 2020-03-13 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP2003072917A (ja) | 荷保管設備 | |
| JP6955360B2 (ja) | 自動運転車用機械式駐車装置 | |
| JP6664265B2 (ja) | 機械式駐車装置とその制御方法 | |
| JP2014118750A (ja) | 縦列式駐車装置の制御装置、縦列式駐車装置、縦列式駐車装置の制御プログラム、及び縦列式駐車装置の制御方法 | |
| JP2587734B2 (ja) | 立体駐車装置 | |
| JPH05106359A (ja) | エレベーター式立体駐車装置 | |
| JP2012241345A (ja) | 機械式駐車場 | |
| JP5474619B2 (ja) | バリアフリー対応多段式駐車装置 | |
| JPH0617637B2 (ja) | 立体駐車場 | |
| JP4361471B2 (ja) | 機械式駐車設備及び機械式駐車設備への入出庫方法、並びにコンピュータプログラム | |
| JPH0396577A (ja) | 水平循環式駐車装置 | |
| JP2017089123A (ja) | 機械式駐車駐輪装置 | |
| JP6326597B2 (ja) | 機械式駐車設備 | |
| JP4104905B2 (ja) | 二段式収納装置及びそれを用いた貨物車両 | |
| JP3100746U (ja) | 機械式多段トランクボックス装置 | |
| CN111016764A (zh) | 块状海绵运输小车 | |
| JPH04353174A (ja) | 立体駐車装置 | |
| JP3064151B2 (ja) | 立体駐車装置 | |
| JPH1130051A (ja) | 被格納物収納装置 | |
| JPH06158902A (ja) | 駐車場 | |
| JP2003176636A (ja) | 立体駐車場における入庫姿勢補正装置 | |
| JPS6198879A (ja) | 洗車装置付き立体駐車場 | |
| JP2017206855A (ja) | バース付きフォークパーキングとその入出庫方法 | |
| JP2002038749A (ja) | リフト並設式立体駐車設備および立体自動倉庫設備 | |
| JP3040632B2 (ja) | ラッシュアワー向き機械式立体駐車場における車両の入出庫方法 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20190311 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20200129 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20200207 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20200218 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 6664265 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |