JP3676148B2 - 列車の運転保安方法 - Google Patents
列車の運転保安方法 Download PDFInfo
- Publication number
- JP3676148B2 JP3676148B2 JP30516899A JP30516899A JP3676148B2 JP 3676148 B2 JP3676148 B2 JP 3676148B2 JP 30516899 A JP30516899 A JP 30516899A JP 30516899 A JP30516899 A JP 30516899A JP 3676148 B2 JP3676148 B2 JP 3676148B2
- Authority
- JP
- Japan
- Prior art keywords
- train
- section
- brake
- signal
- safety limit
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Lifetime
Links
- 238000000034 method Methods 0.000 title claims description 15
- 238000012795 verification Methods 0.000 claims description 12
- 230000000903 blocking effect Effects 0.000 description 6
- XEEYBQQBJWHFJM-UHFFFAOYSA-N Iron Chemical compound [Fe] XEEYBQQBJWHFJM-UHFFFAOYSA-N 0.000 description 4
- 238000010586 diagram Methods 0.000 description 3
- 230000001133 acceleration Effects 0.000 description 2
- 229910052742 iron Inorganic materials 0.000 description 2
- 238000001514 detection method Methods 0.000 description 1
- 230000000694 effects Effects 0.000 description 1
- 239000007787 solid Substances 0.000 description 1
Images

Landscapes
- Electric Propulsion And Braking For Vehicles (AREA)
- Train Traffic Observation, Control, And Security (AREA)
Description
【発明の属する技術分野】
本発明は、列車の運転保安方法に関するものである。より具体的には、列車を閉塞運転方式により運転保安をしている場合に、列車に搭載する車上制御装置に非常ブレーキ開始制御機能を持たせることにより、先行列車と後続列車との間に設定する閉塞区間の数を削減することができるようにして、列車の運転時間間隔を短縮可能としたものである。
本発明は列車を自動運転(無人走行運転)する鉄道システムに利用することができる。
【0002】
【従来の技術】
線路(レール)上を列車が走行する一般の鉄道システムでは、複数の列車を安全に運転するために、「閉塞運転方式」を採用して追突の防護をしている。更に詳述すると、線路を多くの区間に区切り、一区間に一個の列車しか入れない(運転できない)ようにすることを「閉塞」といい、その各区間を「閉塞区間」という。閉塞区間の境界には閉塞信号機を設置して、前方の閉塞区間に入ってよいかどうかを信号現示している。この信号現示は、前方の閉塞区間に列車が走行していることを軌道回路が検出した場合には停止信号を現示し、そうでない場合には進入許可信号を現示する。このため、信号の現示は、列車の移動につれて逐次変化していく。
【0003】
近年では、列車の車輪としてゴム車輪を備え、このゴム車輪を電動モータにより駆動して、専用軌道を走行する交通システムが開発されている。この交通システムでは、自動運転制御をすることにより、列車の運転者を必要としない無人走行運転を行なっている。かかる交通システムにおいても、運転保安システムとして、上述したのと同様な閉塞運転方式を採用している。
【0004】
ここで、上記交通システムで採用している従来の閉塞運転方式の概要を図2を参照しつつ説明する。なお、本システムでは、自動運転をするため信号機は無く、また、ゴム車輪を採用しているため、列車の存在を検知する軌道回路として、レールではなくループアンテナ回路を採用している。
【0005】
図2に示すように、専用の軌道1に沿い走行する列車2a,2bは、ゴム車輪を備え、このゴム車輪を電動モータにより駆動して走行するタイプの列車である。図2では、列車2a,2bは左側から右側に向かって進行しており、列車2aが先行列車であり、列車2bが後続列車である。
【0006】
軌道1は複数の閉塞区間T(図2ではT1〜T4を示す)に区切られており、各閉塞区間T1〜T4毎に、軌道回路として機能するループアンテナ回路3−1〜3−4が併設されている。各ループアンテナ回路3−1〜3−4には、地上制御装置4−1〜4−4が取り付けられている。地上制御装置4−1〜4−4は、具体的にはATP(Automatic Train Protection)やTD(Train Detection )等であるが、ここでは簡略化して図示している。また各地上制御装置4−1〜4−4は、上位の制御装置(例えばCTC(列車集中制御装置))に接続されてコントロールされている。
【0007】
一方、各列車2a,2bには、車上制御装置5a,5bが搭載されている。各車上制御装置5a,5bは在線を示す在線信号(チェックイン信号及びチェックアウト信号)を無線により発信している。このため、例えば図2に示すように、先行列車2aが閉塞区間T4に在線しているときには、車上制御装置5aから発信された在線信号がループアンテナ回路3−4にて受信され、地上制御装置4−4(特にTD)によって、閉塞区間T4に列車が在線していることが検出される。同様に、後続列車2bが閉塞区間T1に在線しているときには、車上制御装置5bから発信された在線信号がループアンテナ回路3−1にて受信され、地上制御装置4−1(特にTD)によって、閉塞区間T1に列車が在線していることが検出される。他の閉塞区間においても、同様にして列車が存在しているかどうかを検出することができる。
【0008】
各地上制御装置4−1〜4−4(特にATP)は、上位の制御装置(CTC)からの指令に基づき、列車の在線・非在線に応じて、保安制限速度信号S1や常用最大ブレーキ信号S01や非常ブレーキ信号S02を出力する。
【0009】
このうち保安制限速度信号S1は、各閉塞区間において許容される保安制限速度すなわち許容最大速度(例えば65Km/h)を指示する信号である。また、常用最大ブレーキ信号S01は、鉄道工学の分野では「01コード」と称されており、常用最大ブレーキを作動させるよう指令する信号である。更に、非常ブレーキ信号S02は、鉄道工学の分野では「02コード」と称されており、非常ブレーキを作動させるよう指令する信号であり、具体的には無信号にすることを、非常ブレーキ信号S02の「出力」と言う。なお、信号S1,S2では、実際に信号が出力され有信号にすることを「出力」という。
【0010】
各地上制御装置4−1〜4−4(特にATP)から出力された信号S1,S01,S02は、ループアンテナ回路3−1〜3−4から無線発信され、列車2a,2bの車上制御装置5a,5bにて受信される。
【0011】
図2に示すように、先行列車2aが閉塞区間T4に在線していると検出した場合には、
(1)地上制御装置4−4から保安制限速度信号S1が出力され、ループアンテナ回路3−4から保安制限速度信号S1が無線発信され、閉塞区間T4が走行許容区間となり、
(2)地上制御装置4−3から非常ブレーキ信号S02が出力され、ループアンテナ回路3−3から非常ブレーキ信号S02が無線発信され、閉塞区間T3が非常ブレーキ区間となり、
(3)地上制御装置4−2から常用最大ブレーキ信号S01が出力され、ループアンテナ回路3−2から常用最大ブレーキ信号S01が無線発信され、閉塞区間T2が常用最大ブレーキ区間となり、
(4)地上制御装置4−1から保安制限速度信号S1が出力され、ループアンテナ回路3−1から保安制限速度信号S1が無線発信され、閉塞区間T1が走行許容区間となる。
【0012】
一方、列車2a,2bに搭載した車上制御装置5a,5bは、
(1)保安制限速度信号S1を受信したときには、列車の速度が保安制限速度を越えない速度となるように走行制御をし、
(2)非常ブレーキ信号S02を受信したとき(無信号となったとき)には、列車に非常ブレーキをかける制動制御をし(例えば減速度(負の加速度)を4.5Km/h/sとして非常ブレーキをかける制御をし)、
(3)常用最大ブレーキ信号S01を受信したときには、列車に常用最大ブレーキをかける制動制御(例えば減速度(負の加速度)を3.6Km/h/sとして常用ブレーキをかける制御)をする。
【0013】
図2に示すように、先行列車2aが閉塞区間T4に在線し、後続列車2bが閉塞区間T1に在線している場合には、車上制御装置5a,5bは、保安制限速度信号S1を受信するため、列車の速度が保安制限速度を越えない速度となるように走行制御をする。
【0014】
先行列車2aが閉塞区間T4に在線しているときに、後続列車2bが閉塞区間T1を越えて閉塞区間T2に進入した場合には、車上制御装置5bは、常用最大ブレーキ信号S01を受信するため、列車に常用最大ブレーキをかける制動制御をして、図2中において実線の矢印で示すように、列車2bを常用最大ブレーキ区間(T2)内で停止させる。
【0015】
先行列車2aが閉塞区間T4に在線しているときに、後続列車2bの常用ブレーキが故障等して、後続列車2bが閉塞区間T1及び閉塞区間T2を越えて閉塞区間T3に進入した場合には、車上制御装置5bは、非常ブレーキ信号S02を受信するため(受信信号が無信号となるため)、列車に非常ブレーキをかける制動制御をして、図2中において一点鎖線の矢印で示すように、列車2bを非常ブレーキ区間(T3)内で停止させる。
【0016】
このように、先行列車2aが在線する閉塞区間の後に、2つの閉塞区間(非常ブレーキ区間と最大常用ブレーキ区間)を設定してから、後続列車2bが在線することができる走行許容区間を設定するようにしているため、衝突防止を図ることができ安全走行ができる。
【0017】
【発明が解決しようとする課題】
ところで図2に示す従来の閉塞運転方式では、先行列車2aが在線している走行許容区間(閉塞区間T4)と、後続列車2bが進入許可される走行許容区間(閉塞区間T1)との間に、非常ブレーキ区間と常用最大ブレーキ区間という2つの閉塞区間(T2,T3)を設定している。このため、先行列車2aと後続列車2bとの間に、最低でも2つの閉塞区間を保つようにしなければならず、これが限度となって列車の運転時間間隔を短縮することができない。
【0018】
本発明は、上記従来技術に鑑み、先行列車が在線している閉塞区間と後続列車が在線している閉塞区間との間に設定する閉塞区間の数を削減することにより列車の運転時間間隔を短縮でき、しかも、衝突防護をして安全運転のできる列車の運転保安方法を提供することを目的とする。
【0019】
【課題を解決するための手段】
上記課題を解決する本発明の構成は、列車が走行する軌道が多くの閉塞区間に区切られており、各閉塞区間毎に地上制御装置が備えられると共に、各列車には車上制御装置が搭載されており、
前記地上制御装置により、先行列車が在線している閉塞区間には保安制限速度信号を発信し、先行列車が在線している閉塞区間の直後の閉塞区間には常用最大ブレーキ信号を発信し、先行列車が在線している閉塞区間の直後の閉塞区間よりも後の閉塞区間には保安制限速度信号を発信し、
各車上制御装置は、保安制限速度信号を受信したときには列車の速度が保安制限速度を越えない速度となるように列車の走行制御をし、常用最大ブレーキ信号を受信したときには列車に常用最大ブレーキをかける制動制御をし、
更に、各車上制御装置には、列車が保安制限速度以上で固定閉塞区間に進入した場合に進入直後から直ちに非常ブレーキをかけたときの走行距離と走行速度との関係を示す非常ブレーキ照査パターンが予め記憶されており、各車上制御装置は、列車に常用最大ブレーキをかけている場合に列車の実際の速度が非常ブレーキ照査パターンで示す速度を越えたときには常用最大ブレーキから非常ブレーキに切り換えて列車を制動制御することを特徴とする。
【0020】
また本発明の構成は、前記各閉塞区間には軌道回路として機能するループアンテナ回路が併設されており、前記地上制御装置から発信された保安制限速度信号や常用最大ブレーキ信号は、前記ループアンテナ回路を介して無線発信されることを特徴とする。
【0021】
また本発明の構成は、前記各閉塞区間には軌道回路が設けられており、前記地上制御装置から発信された保安制限速度信号や常用最大ブレーキ信号は、前記軌道回路を介して無線発信されることを特徴とする。
【0022】
【発明の実施の形態】
以下に本発明の実施の形態にかかる列車の運転保安方法を、図面に基づき詳細に説明する。
【0023】
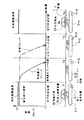
図1は、本発明の実施の形態にかかる列車の運転保安方法を実現するシステム構成図である。この実施の形態にかかるシステムの機械的構成は、図2に示す従来システムと同様であるが、装置の一部の機能が異なっている。このため、図2に示す従来システムと同様な部分は説明を省略し、異なる機能部分を中心に説明をする。
【0024】
図1に示すように、先行列車2aが閉塞区間T4に在線していると検出した場合には、
(1)地上制御装置4−4から保安制限速度信号S1が出力され、ループアンテナ回路3−4から保安制限速度信号S1が無線発信され、閉塞区間T4が走行許容区間となり、
(2)地上制御装置4−3から常用最大ブレーキ信号S01が出力され、ループアンテナ回路3−3から常用最大ブレーキ信号S01が無線発信され、閉塞区間T3が常用最大ブレーキ区間となり、
(3)地上制御装置4−2から保安制限速度信号S1が出力され、ループアンテナ回路3−2から保安制限速度信号S1が無線発信され、閉塞区間T2が走行許容区間となり、
(4)地上制御装置4−1から保安制限速度信号S1が出力され、ループアンテナ回路3−1から保安制限速度信号S1が無線発信され、閉塞区間T1が走行許容区間となる。
【0025】
従来システムでは、非常ブレーキ信号S02が出力されて非常ブレーキ区間が設定されたが、本実施の形態では、非常ブレーキ区間の設定はしない。
【0026】
一方、列車2a,2bに搭載した車上制御装置5a,5bは、
(1)保安制限速度信号S1を受信したときには、列車の速度が保安制限速度を越えない速度となるように走行制御をし、
(2)常用最大ブレーキ信号S01を受信したときには、列車に常用最大ブレーキをかける制動制御をする。
【0027】
更に車上制御装置5a,5bには、非常ブレーキ照査パターンが予め記憶されている。この非常ブレーキ照査パタンーとは、列車が保安制限速度以上で固定閉塞区間に進入した場合に、進入直後から直ちに非常ブレーキをかけたときの、走行距離と走行速度との関係を示す特性(図1において一点鎖線で示す特性)である。そして、列車に常用最大ブレーキをかけている場合に、車上制御装置5a,5bは列車速度と非常ブレーキ照査パターンとを比較監視しており、列車の実際の速度が、非常ブレーキ照査パターンで示す速度を越えたときには、常用最大ブレーキから非常ブレーキに切り換えて、列車を制動制御をする。
【0028】
図1に示すように、先行列車2aが閉塞区間T4に在線している場合には、閉塞区間T3は常用最大ブレーキ区間となっているが、閉塞区間T2は走行許容区間となっているため、後続列車2bが閉塞区間T2に進入することができる。このように本実施の形態では、先行列車2aが在線している走行許容区間(閉塞区間T4)と、後続列車2bが進入許可される走行許容区間(閉塞区間T2)との間に、常用最大ブレーキ区間という1つの閉塞区間(T3)を設定しているだけである。この結果、先行列車2aと後続列車2bとの間に、1つの閉塞区間を保つだけでよいため、先行列車2aと後続列車2bとの列車間隔を狭くすることができ、列車の運転時間間隔を短縮することができる。
【0029】
また、先行列車2aが閉塞区間T4に在線しているときに、後続列車2bが閉塞区間T2を越えて閉塞区間T3に進入した場合には、車上制御装置5bは、常用最大ブレーキ信号S01を受信するため、列車に常用最大ブレーキをかける制動制御をする。このため、常用ブレーキに故障等が無い場合には、図1中において実線の矢印で示すように、常用最大ブレーキが効いて、列車2bを常用最大ブレーキ区間(T3)内で停止させることができる。
【0030】
閉塞区間T3において列車に常用最大ブレーキをかける制動制御をしていても、常用ブレーキに故障等があった場合には、列車の実際の速度が、非常ブレーキ照査パターンで示す速度を越えることがある。このような事態になったら、車上制御装置5bは、常用最大ブレーキから非常ブレーキに切り換えて、図1中において点線の矢印で示すように、列車2bを非常ブレーキにて制動する制御を開始する。このため、常用ブレーキに故障等があっても、列車2bを常用最大ブレーキ区間(T3)内で停止させることができる。かくして、列車の運転保安をすることができ、衝突事故なく安全に列車の運行制御ができる。
【0031】
なお本発明は、鉄輪を備えた列車がレール上を走行する、一般の鉄道システムにも採用することができる。即ち、各閉塞区間に軌道回路を設け、地上制御装置から発信された保安制限速度信号や常用最大ブレーキ信号を、軌道回路を介して無線発信することにより、本発明を一般の鉄道システムに適用することができるのである。
【0032】
【発明の効果】
以上実施の形態と共に具体的に説明したように、本発明の列車の運転保安方法では、列車が走行する軌道が多くの閉塞区間に区切られており、各閉塞区間毎に地上制御装置が備えられると共に、各列車には車上制御装置が搭載されており、前記地上制御装置により、先行列車が在線している閉塞区間には保安制限速度信号を発信し、先行列車が在線している閉塞区間の直後の閉塞区間には常用最大ブレーキ信号を発信し、先行列車が在線している閉塞区間の直後の閉塞区間よりも後の閉塞区間には保安制限速度信号を発信し、
各車上制御装置は、保安制限速度信号を受信したときには列車の速度が保安制限速度を越えない速度となるように列車の走行制御をし、常用最大ブレーキ信号を受信したときには列車に常用最大ブレーキをかける制動制御をし、
更に、各車上制御装置には、列車が保安制限速度で固定閉塞区間に進入した場合に進入直後から直ちに非常ブレーキをかけたときの走行距離と走行速度との関係を示す非常ブレーキ照査パターンが予め記憶されており、各車上制御装置は、列車に常用最大ブレーキをかけている場合に列車の実際の速度が非常ブレーキ照査パターンで示す速度を越えたときには常用最大ブレーキから非常ブレーキに切り換えて列車を制動制御する構成とした。
【0033】
このように本発明では、先行列車が在線している閉塞区間と、後続列車が在線している閉塞区間との間に、1つの閉塞区間を設定するだけであるため、列車の運転時間間隔を短縮することができ、しかも、非常ブレーキ照査パターンを導入しているため、衝突防護をして安全運転ができる。
【0034】
また本発明では、各閉塞区間には軌道回路として機能するループアンテナ回路が併設されており、地上制御装置から発信された保安制限速度信号や常用最大ブレーキ信号は、ループアンテナ回路を介して無線発信される。
【0035】
このため本発明は、ゴム車輪を備えた列車を専用軌道に沿い走行させる新交通システムに適用することができる。
【0036】
また本発明では、前記各閉塞区間には軌道回路が設けられており、前記地上制御装置から発信された保安制限速度信号や常用最大ブレーキ信号は、前記軌道回路を介して無線発信される。
【0037】
このため、本発明は、鉄輪を備えた列車がレール上を走行する、一般の鉄道システムにも適用することができる。
【図面の簡単な説明】
【図1】本発明の実施の形態にかかる列車の運転保安方法を実現するシステムを示すシステム構成図。
【図2】従来の列車の運転保安方法を実現するシステムを示すシステム構成図。
【符号の説明】
1 軌道
2a,2b 列車
3−1〜3−4 ループアンテナ回路
4−1〜4−4 地上制御装置
5a,5b 車上制御装置
T1〜T4 閉塞区間
S1 保安制限速度信号
S01 常用最大ブレーキ信号
S02 非常ブレーキ信号
Claims (3)
- 列車が走行する軌道が多くの閉塞区間に区切られており、各閉塞区間毎に地上制御装置が備えられると共に、各列車には車上制御装置が搭載されており、
前記地上制御装置により、先行列車が在線している閉塞区間には保安制限速度信号を発信し、先行列車が在線している閉塞区間の直後の閉塞区間には常用最大ブレーキ信号を発信し、先行列車が在線している閉塞区間の直後の閉塞区間よりも後の閉塞区間には保安制限速度信号を発信し、
各車上制御装置は、保安制限速度信号を受信したときには列車の速度が保安制限速度を越えない速度となるように列車の走行制御をし、常用最大ブレーキ信号を受信したときには列車に常用最大ブレーキをかける制動制御をし、
更に、各車上制御装置には、列車が保安制限速度以上で固定閉塞区間に進入した場合に進入直後から直ちに非常ブレーキをかけたときの走行距離と走行速度との関係を示す非常ブレーキ照査パターンが予め記憶されており、各車上制御装置は、列車に常用最大ブレーキをかけている場合に列車の実際の速度が非常ブレーキ照査パターンで示す速度を越えたときには常用最大ブレーキから非常ブレーキに切り換えて列車を制動制御することを特徴とする列車の運転保安方法。 - 前記各閉塞区間には軌道回路として機能するループアンテナ回路が併設されており、前記地上制御装置から発信された保安制限速度信号や常用最大ブレーキ信号は、前記ループアンテナ回路を介して無線発信されることを特徴とする請求項1の列車の運転保安方法。
- 前記各閉塞区間には軌道回路が設けられており、前記地上制御装置から発信された保安制限速度信号や常用最大ブレーキ信号は、前記軌道回路を介して無線発信されることを特徴とする請求項1の列車の運転保安方法。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP30516899A JP3676148B2 (ja) | 1999-10-27 | 1999-10-27 | 列車の運転保安方法 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP30516899A JP3676148B2 (ja) | 1999-10-27 | 1999-10-27 | 列車の運転保安方法 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2001128302A JP2001128302A (ja) | 2001-05-11 |
| JP3676148B2 true JP3676148B2 (ja) | 2005-07-27 |
Family
ID=17941893
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP30516899A Expired - Lifetime JP3676148B2 (ja) | 1999-10-27 | 1999-10-27 | 列車の運転保安方法 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP3676148B2 (ja) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2013132539A (ja) * | 2011-12-27 | 2013-07-08 | Michiyasu Okamoto | 車両走行制御方法、鉄道模型の自動運転装置 |
Families Citing this family (7)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| WO2007132951A1 (en) | 2006-05-11 | 2007-11-22 | Posco | Method and apparatus for control and safe braking in personal rapid transit systems with in-track linear induction motors |
| KR101370413B1 (ko) | 2012-07-02 | 2014-03-25 | 서울메트로 | Atc 모드에서의 열차 과주 방지 시스템 및 방법 |
| WO2019244622A1 (ja) * | 2018-06-22 | 2019-12-26 | 株式会社日立製作所 | 地上制御装置とその制御方法及び列車制御システム |
| JP7078756B2 (ja) * | 2019-01-11 | 2022-05-31 | 株式会社日立製作所 | 列車制御システムおよび列車制御方法 |
| CN111452837B (zh) * | 2019-01-18 | 2022-02-08 | 比亚迪股份有限公司 | 列车自动保护方法及系统 |
| CN114852137A (zh) * | 2021-01-20 | 2022-08-05 | 中国航天科工飞航技术研究院(中国航天海鹰机电技术研究院) | 高速磁悬浮列车分区交接故障制动方法和系统 |
| JP2023180725A (ja) * | 2022-06-10 | 2023-12-21 | 古河電気工業株式会社 | 管制装置、路側機、移動制御システム、プログラム、移動制御方法及び移動体 |
Family Cites Families (7)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS5125205A (ja) * | 1974-08-23 | 1976-03-01 | Tokyo Shibaura Electric Co | Sokudopataanhatsuseisochi |
| JPH0810964B2 (ja) * | 1986-03-25 | 1996-01-31 | 株式会社日立製作所 | 列車制御システム |
| JP3098861B2 (ja) * | 1992-07-08 | 2000-10-16 | 株式会社神戸製鋼所 | 地上一次リニアモータ交通システムの運転制御装置 |
| JP3222700B2 (ja) * | 1994-11-11 | 2001-10-29 | 三菱電機株式会社 | 列車運行管理システム |
| JPH1024848A (ja) * | 1996-07-09 | 1998-01-27 | Seibu Tetsudo Kk | 信号等の制御装置 |
| JPH1071952A (ja) * | 1996-09-02 | 1998-03-17 | Mitsubishi Electric Corp | 自動列車接近制御装置 |
| JPH10201014A (ja) * | 1997-01-10 | 1998-07-31 | Hitachi Ltd | 列車運転制御方式 |
-
1999
- 1999-10-27 JP JP30516899A patent/JP3676148B2/ja not_active Expired - Lifetime
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2013132539A (ja) * | 2011-12-27 | 2013-07-08 | Michiyasu Okamoto | 車両走行制御方法、鉄道模型の自動運転装置 |
Also Published As
| Publication number | Publication date |
|---|---|
| JP2001128302A (ja) | 2001-05-11 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN107878513B (zh) | 一种无人驾驶列车失位救援方法 | |
| US6732023B2 (en) | Train control method and apparatus | |
| US4327415A (en) | Transit vehicle handback control apparatus and method | |
| CN106394610A (zh) | 一种降级信号系统下的点式ato防护方法 | |
| JP5268737B2 (ja) | 無線列車制御システム,無線列車制御車上システムおよび無線列車制御地上システム | |
| JP2004203258A (ja) | 信号保安方法,信号保安装置及びそれを用いた信号保安システム | |
| JP5307184B2 (ja) | 車内信号式自動列車制御システム、及び、車内信号式自動列車制御方法 | |
| CN105579323A (zh) | 轨道车辆的运行 | |
| JP7493655B2 (ja) | 編成列車の車上装置及び編成列車 | |
| JP2001128302A (ja) | 列車の運転保安方法 | |
| JP4993823B2 (ja) | 軌道車両自動制御システム | |
| CN105848985B (zh) | 轨道车辆的控制 | |
| JP7287807B2 (ja) | 車上装置及び列車制御システム | |
| JP3607966B2 (ja) | 走行支援システム | |
| JP3020269B2 (ja) | 制御対象踏切の決定方法及びその決定装置 | |
| JPH1169516A (ja) | 力行カット方式を用いた自動列車制御装置 | |
| JPH0999838A (ja) | 軌道系輸送機関の信号機および転てつ機等を制御するための連動装置 | |
| JP2011010515A (ja) | 電気車の無線保安用制御装置 | |
| JP2511567Y2 (ja) | 過走防護装置 | |
| SU1572850A1 (ru) | Устройство дл автоматического управлени движением шахтного электровоза | |
| JPH04201678A (ja) | 踏切の無遮断無警報対応保安制御方法および装置 | |
| JPS61269601A (ja) | 列車制御方式 | |
| JPH08301116A (ja) | 列車運転制御装置 | |
| GB2403326A (en) | Train protection system | |
| JPH06327105A (ja) | 自動列車停止装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20040716 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20040727 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20050405 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20050427 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 3676148 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20090513 Year of fee payment: 4 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20090513 Year of fee payment: 4 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20100513 Year of fee payment: 5 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20110513 Year of fee payment: 6 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20120513 Year of fee payment: 7 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20130513 Year of fee payment: 8 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20140513 Year of fee payment: 9 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| S111 | Request for change of ownership or part of ownership |
Free format text: JAPANESE INTERMEDIATE CODE: R313115 |
|
| R350 | Written notification of registration of transfer |
Free format text: JAPANESE INTERMEDIATE CODE: R350 |
|
| EXPY | Cancellation because of completion of term |